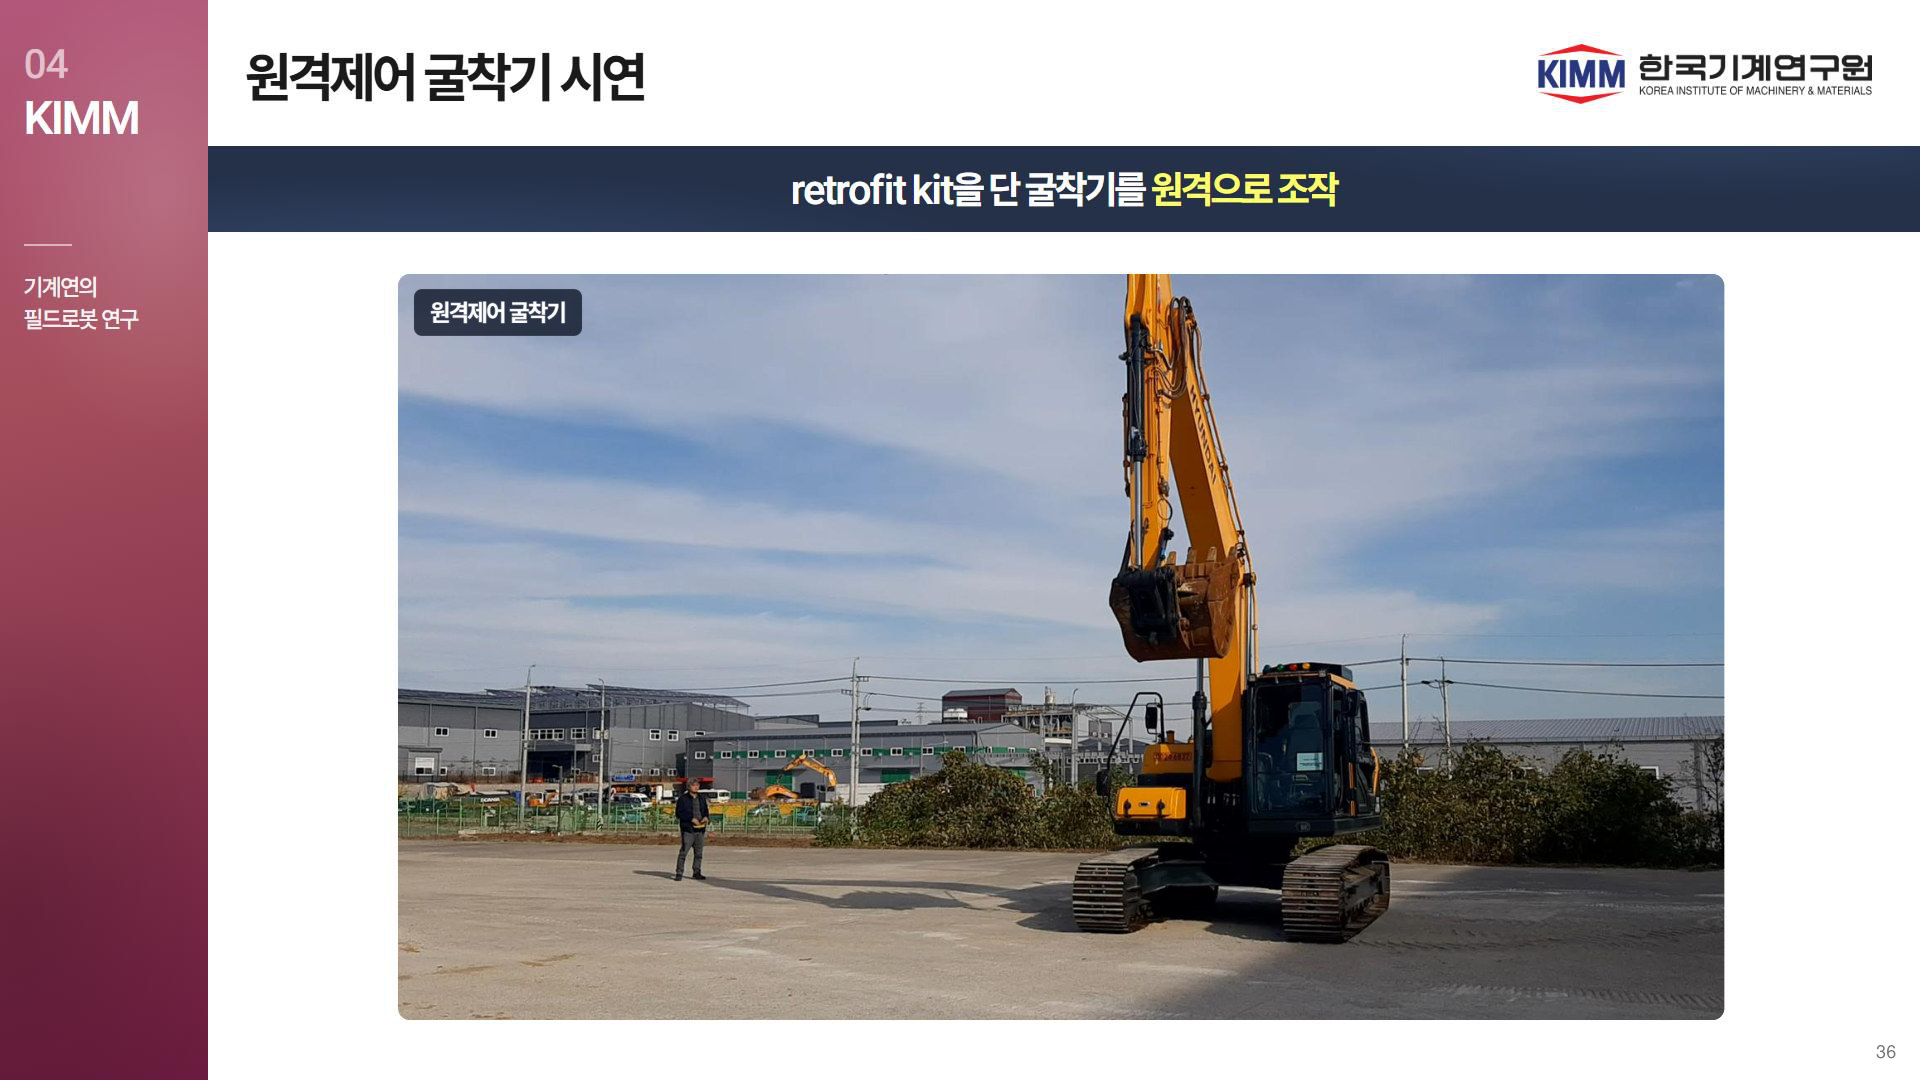
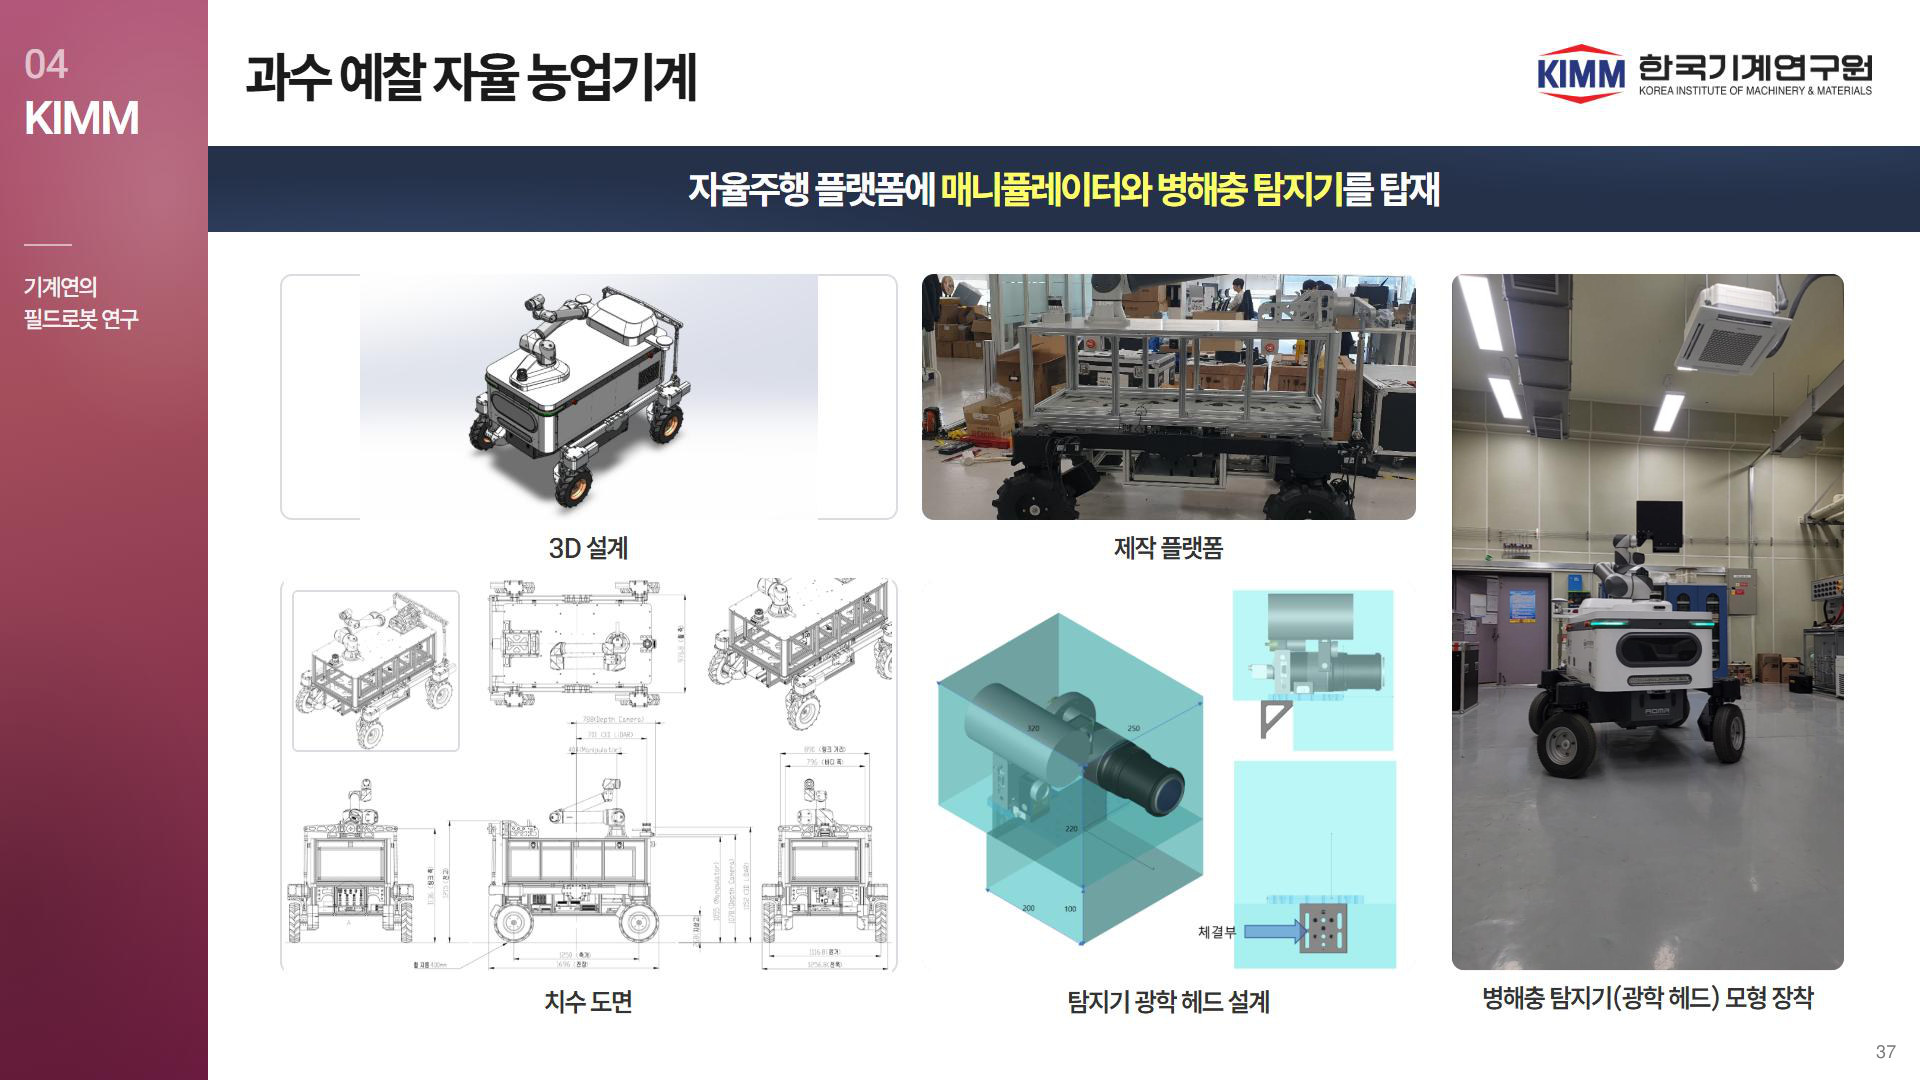
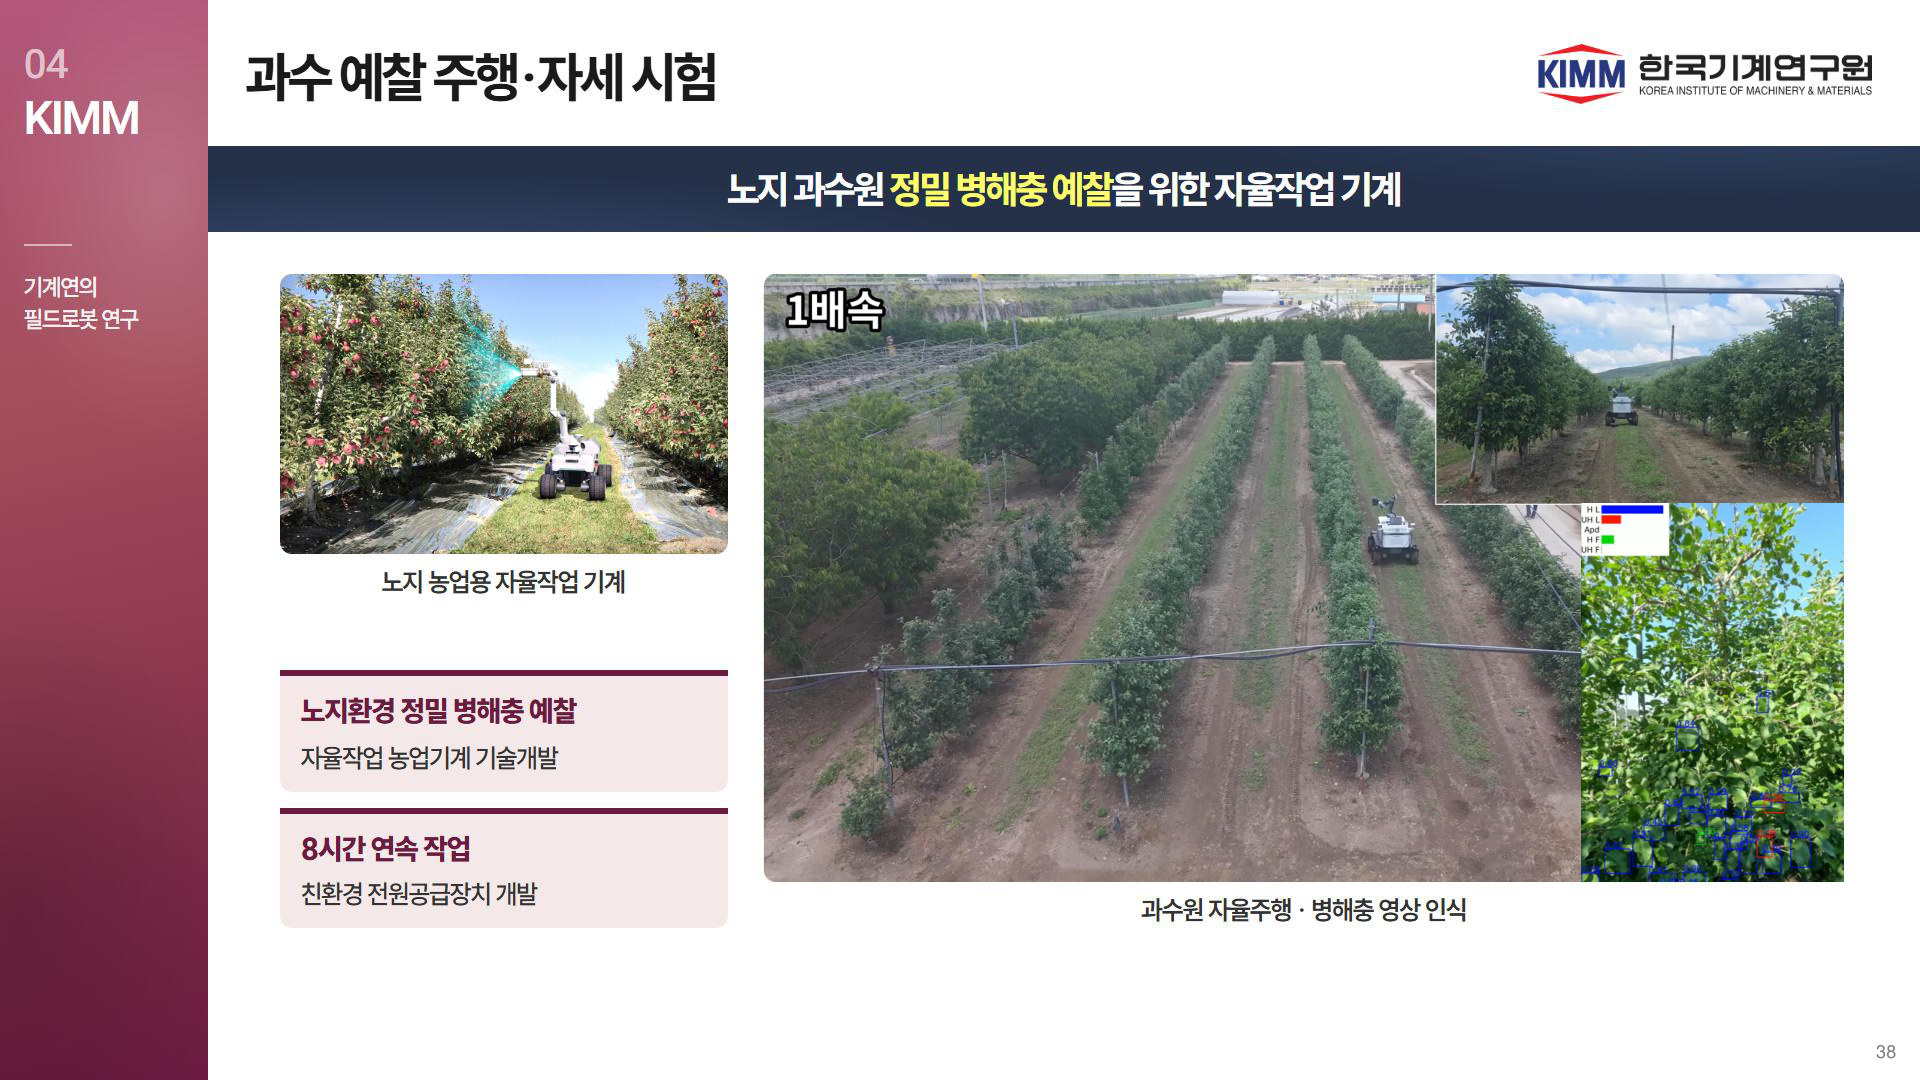
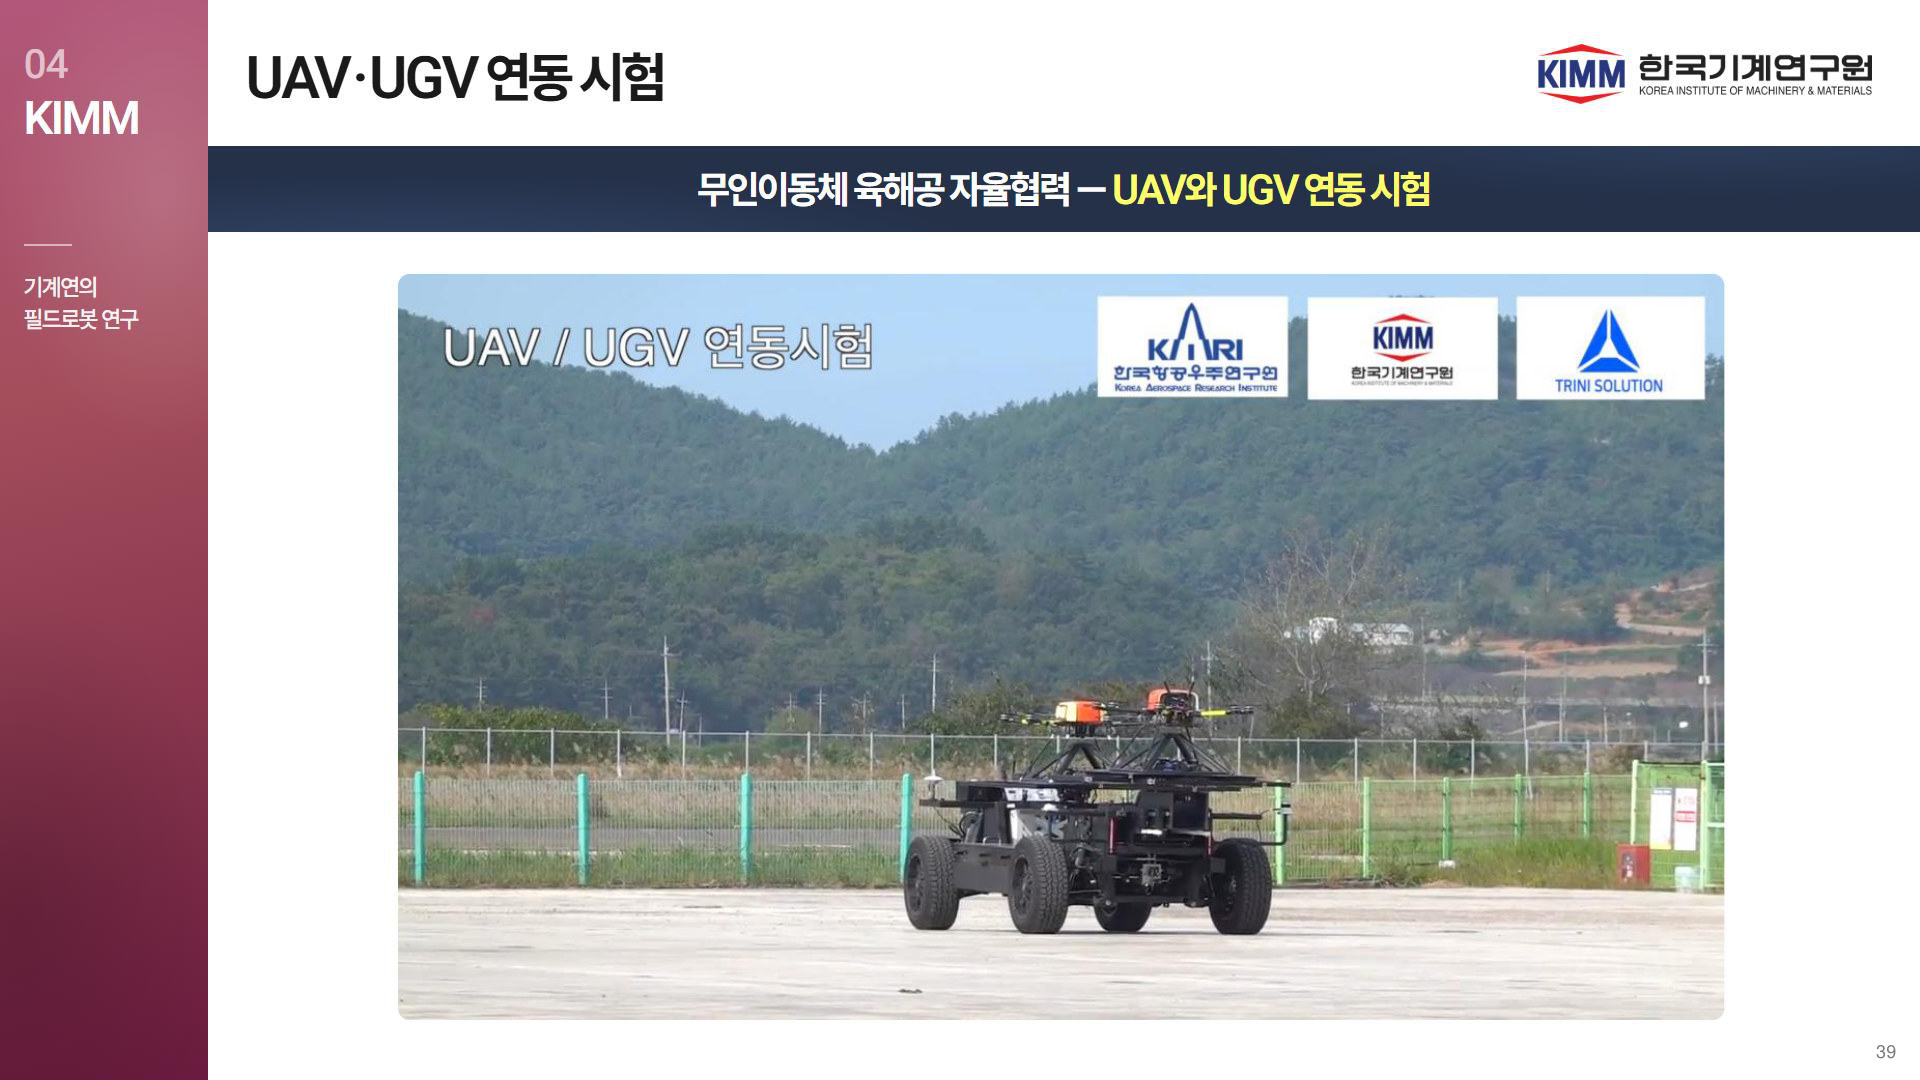
도입 (건설연 1–16)
1기존 1 · 표지
2기존 2 · 목차
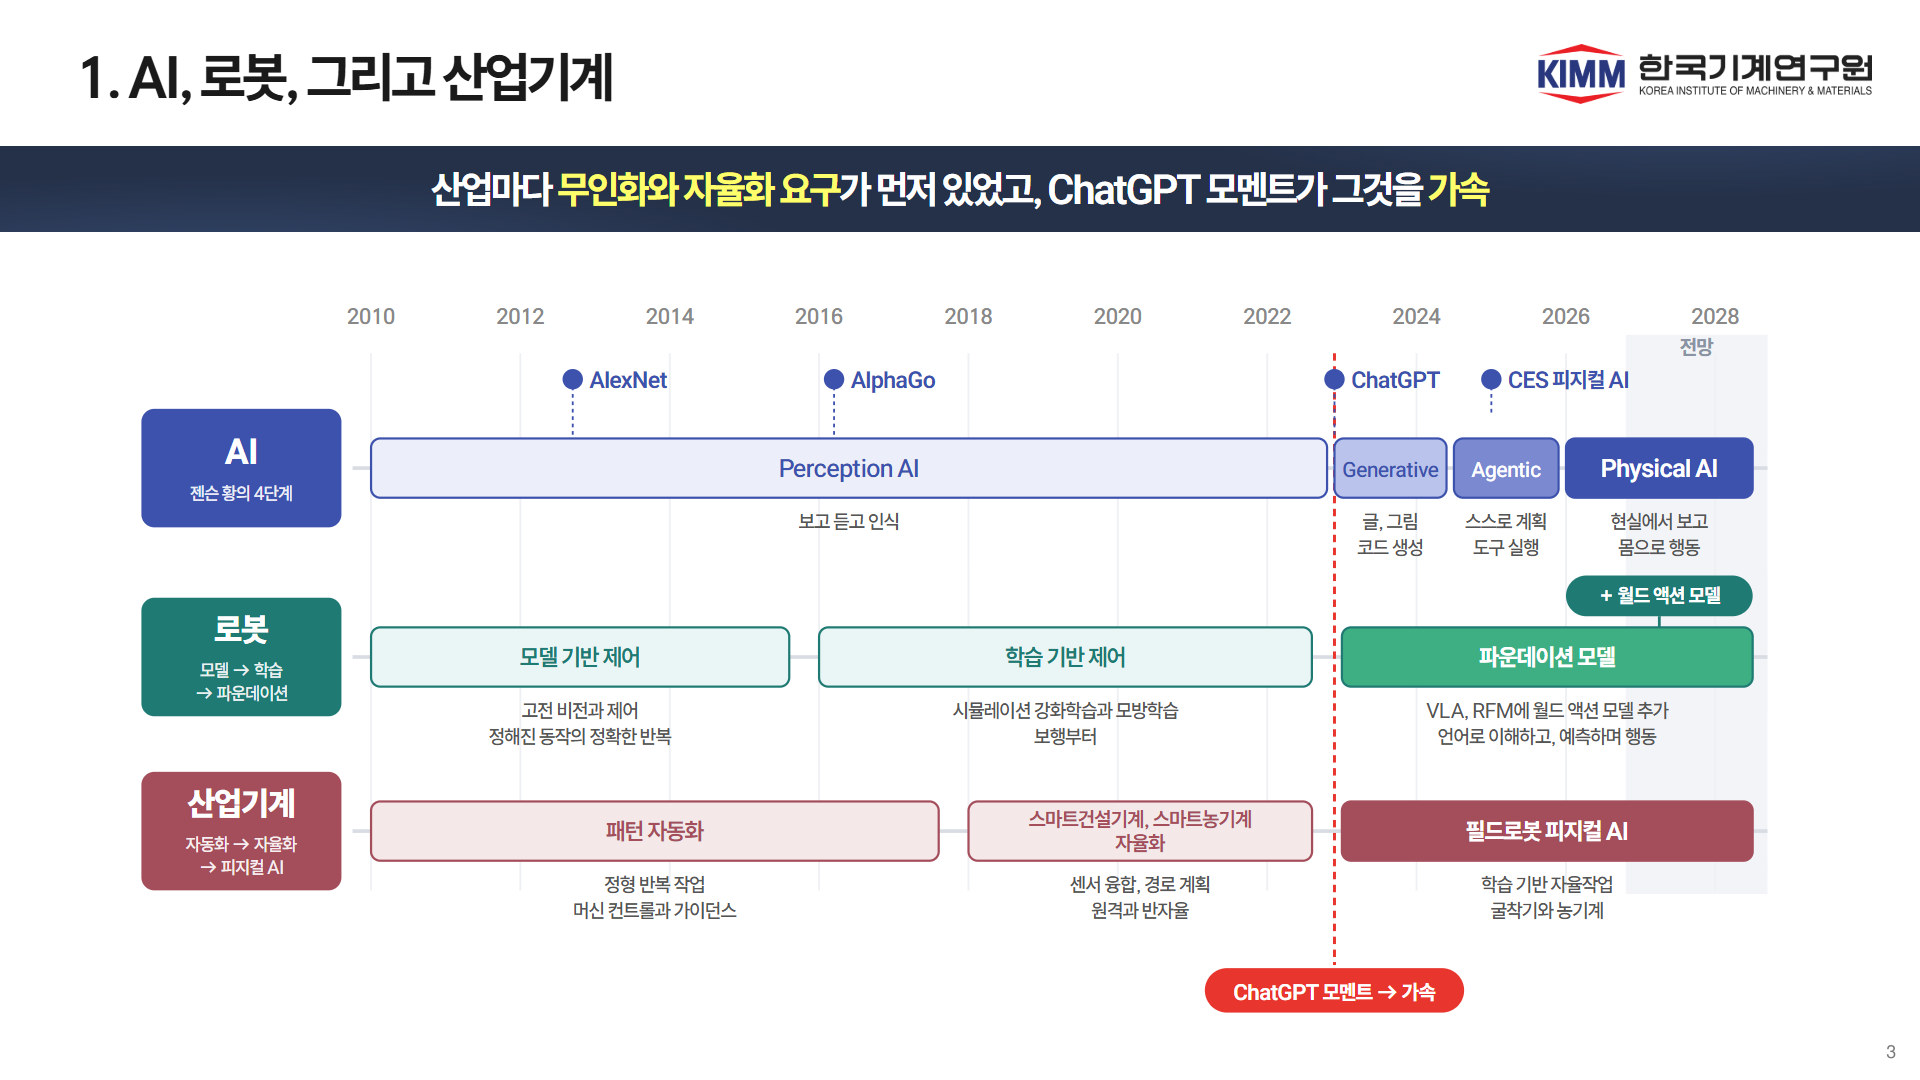
3기존 3 · 1. AI, 로봇, 그리고 산업기계
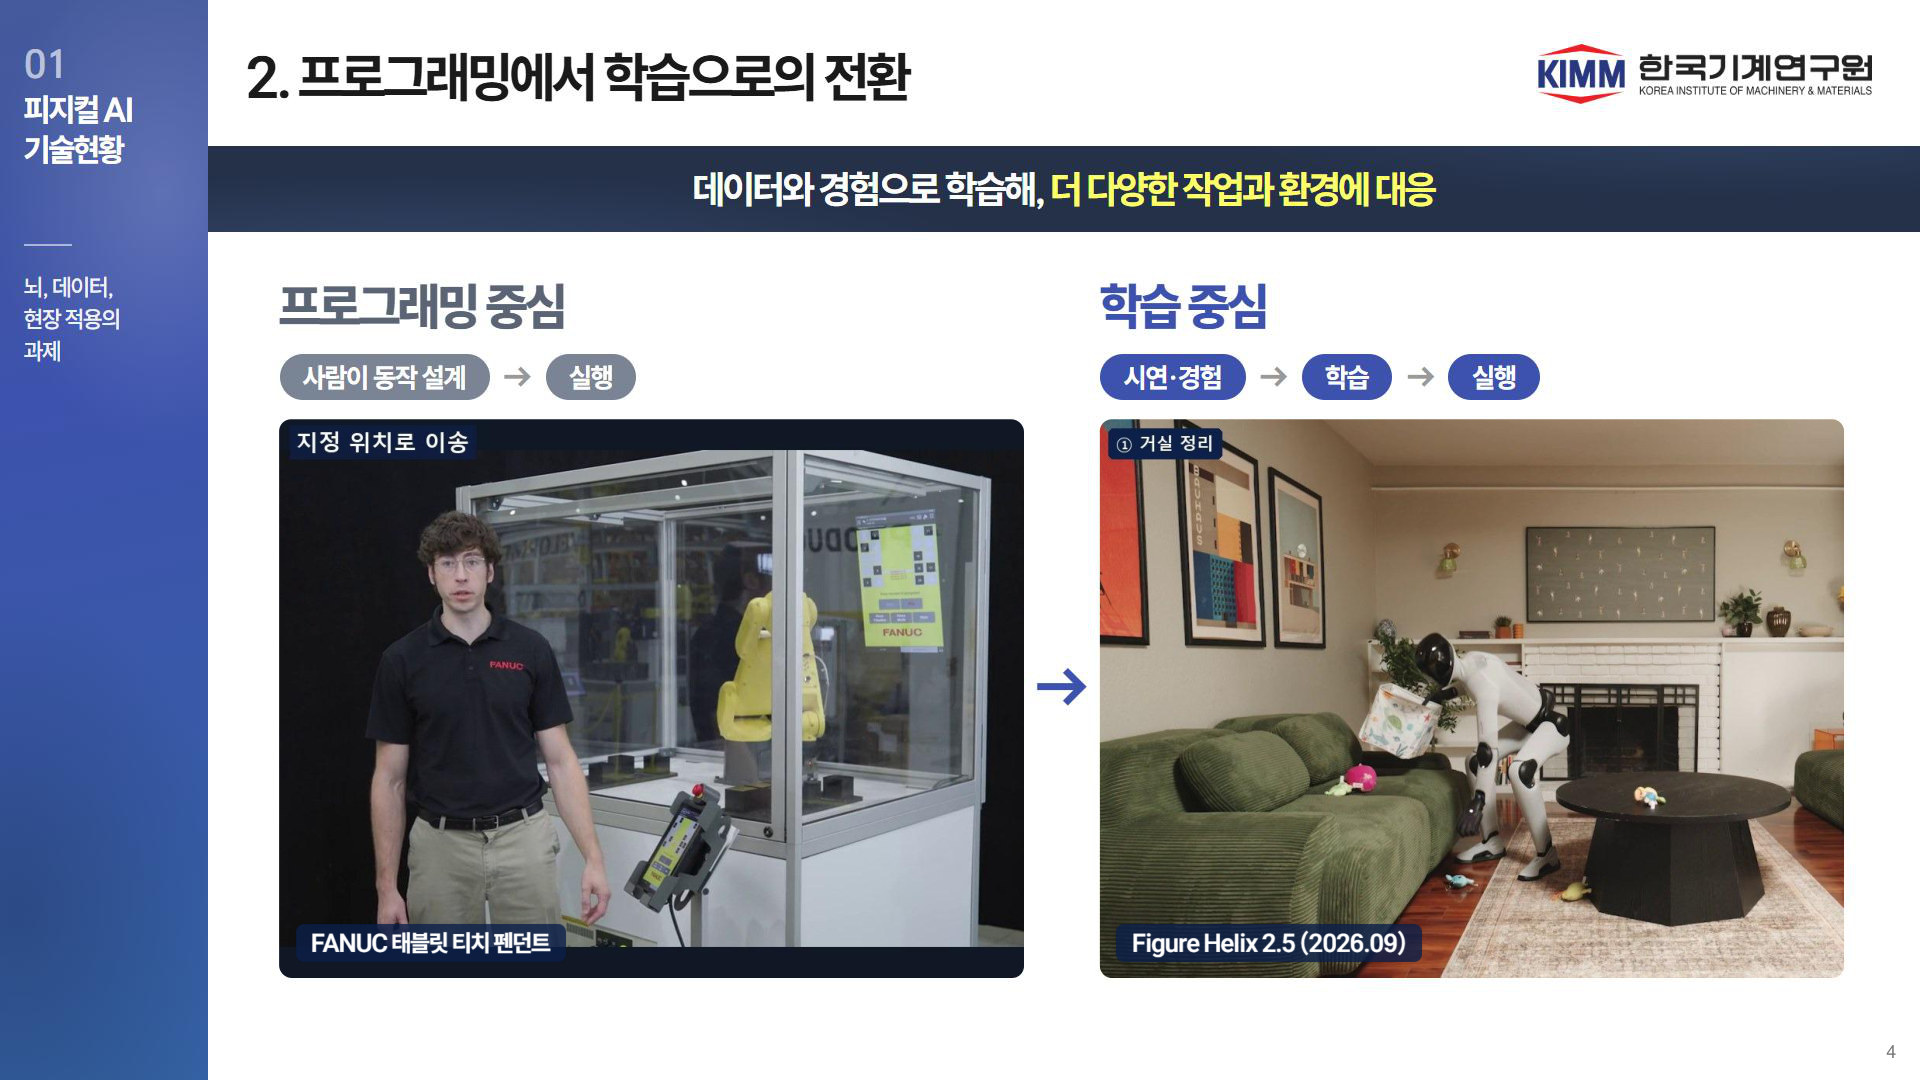
4기존 4 · 2. 프로그래밍에서 학습으로의 전환 · 영상 2개
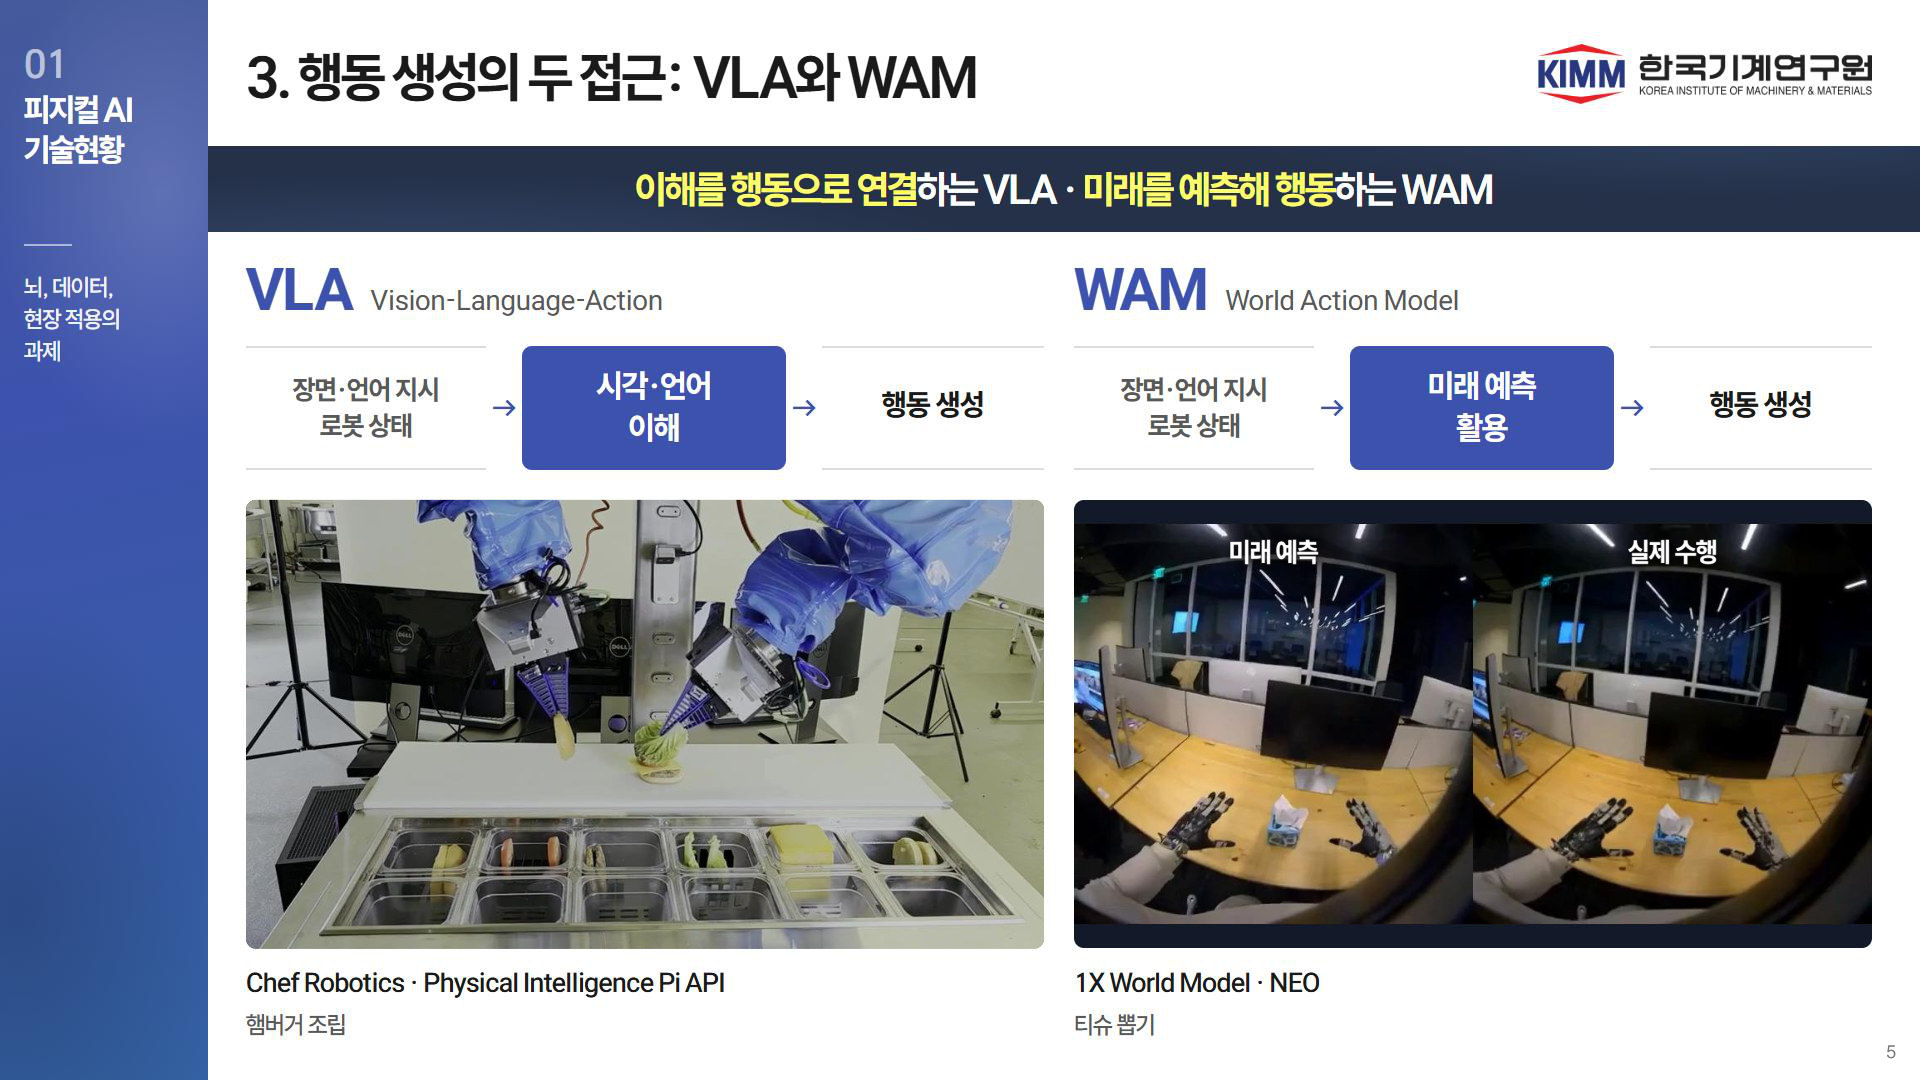
5기존 5 · 3. 행동 생성의 두 접근: VLA와 WAM · 영상 2개
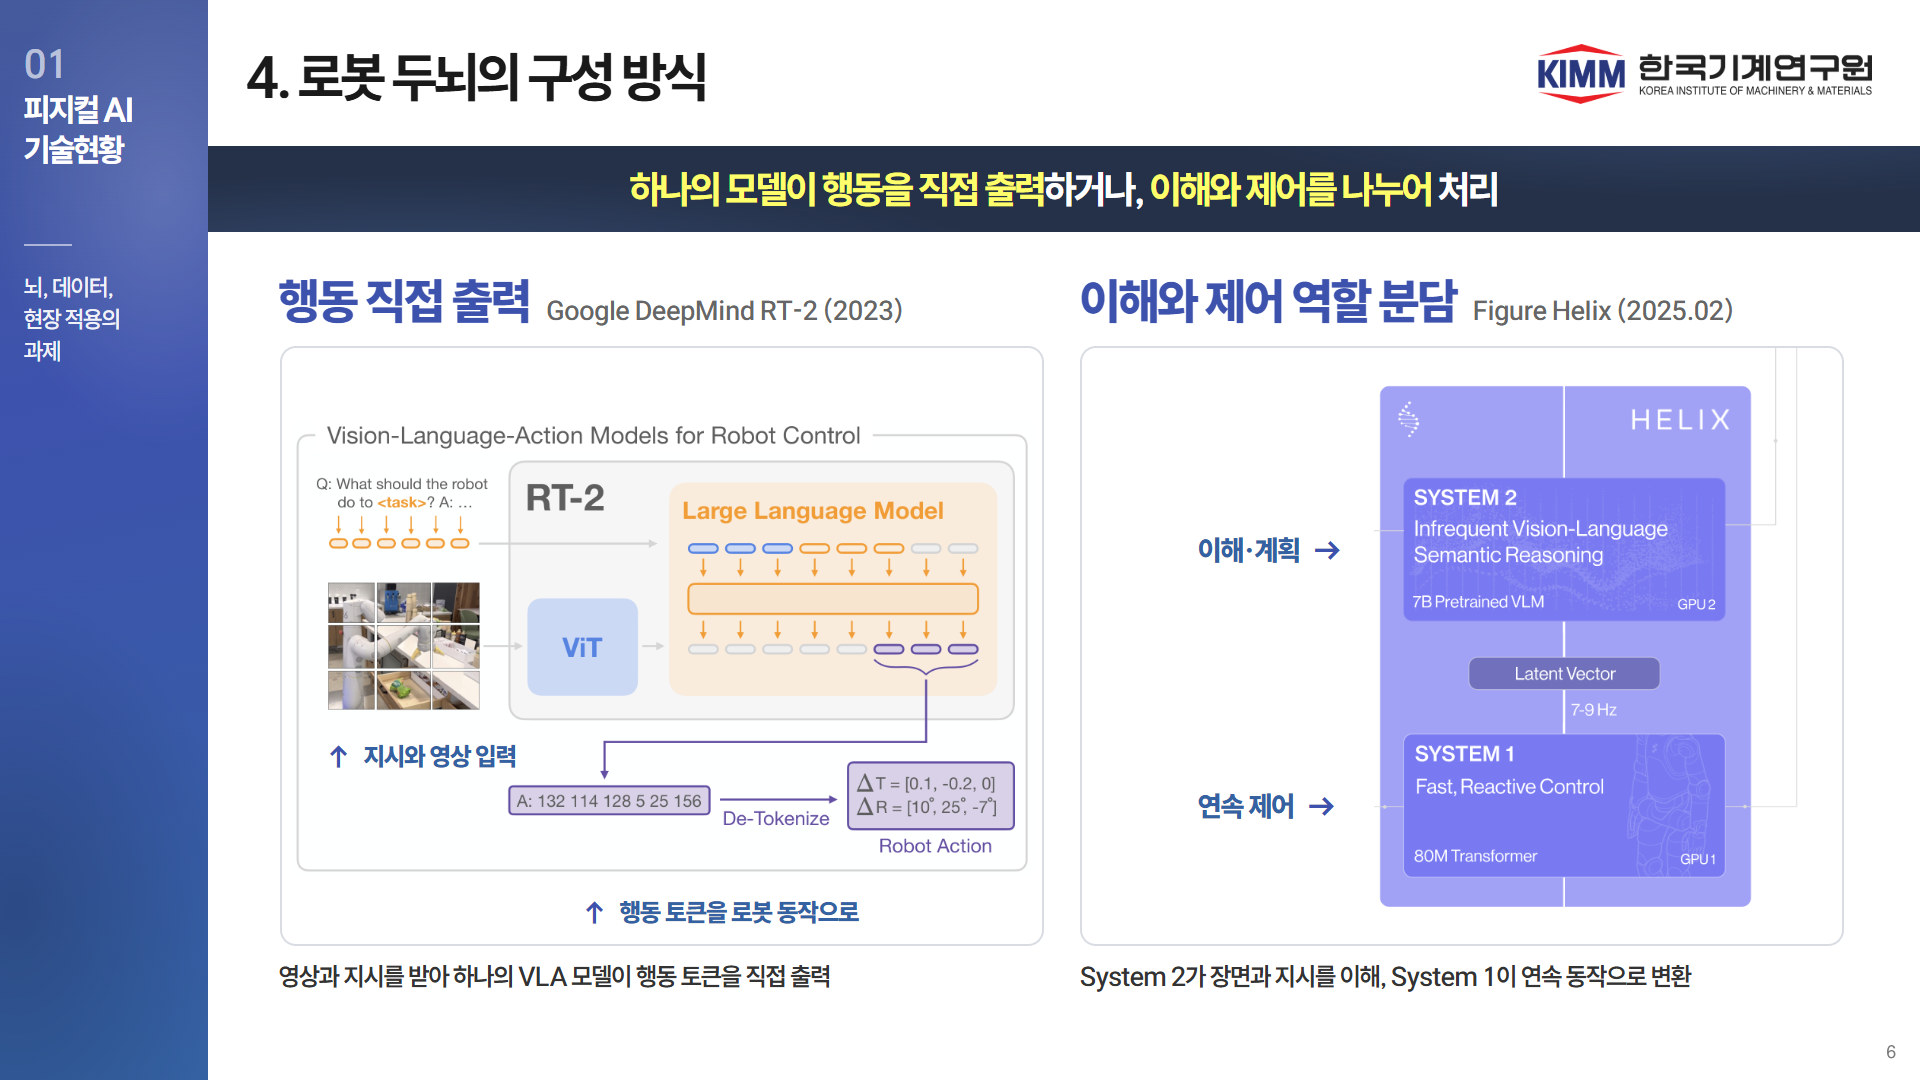
6기존 6 · 4. 로봇 두뇌의 구성 방식
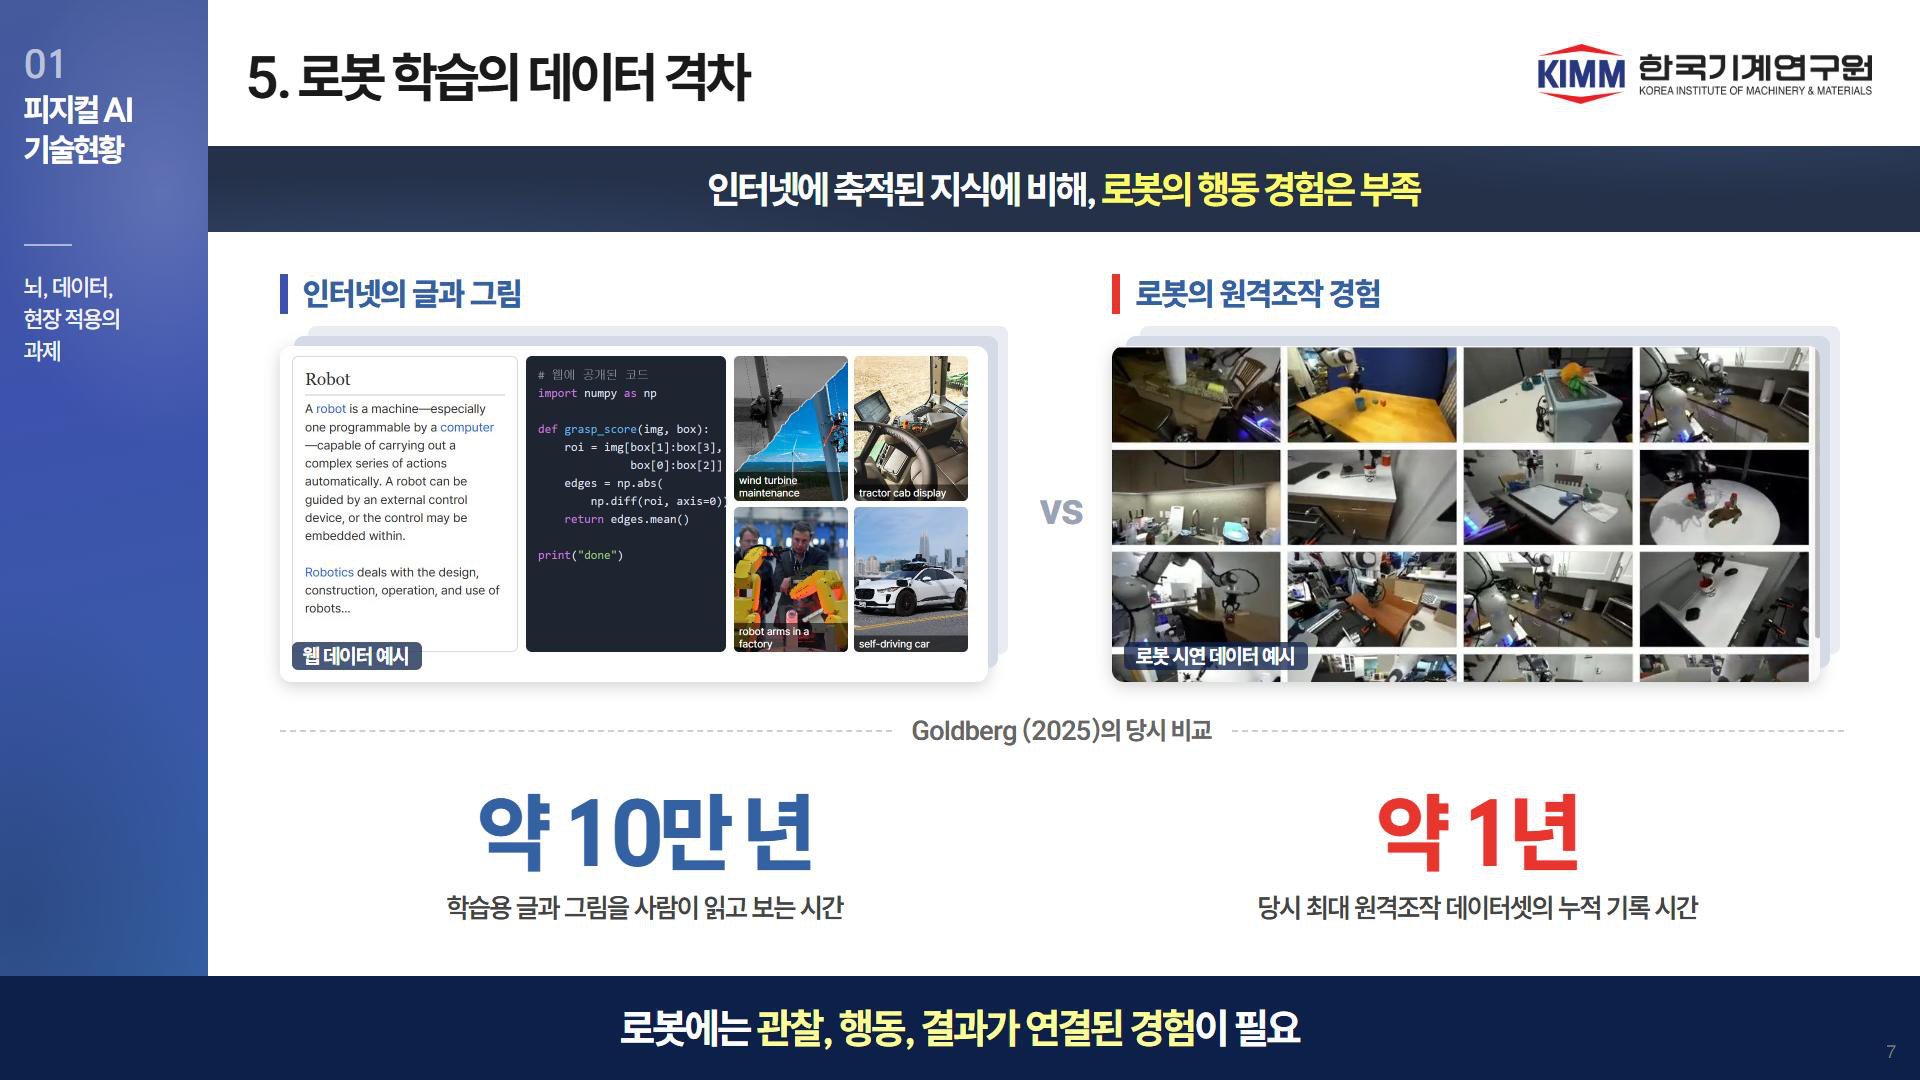
7기존 7 · 5. 로봇 학습의 데이터 격차
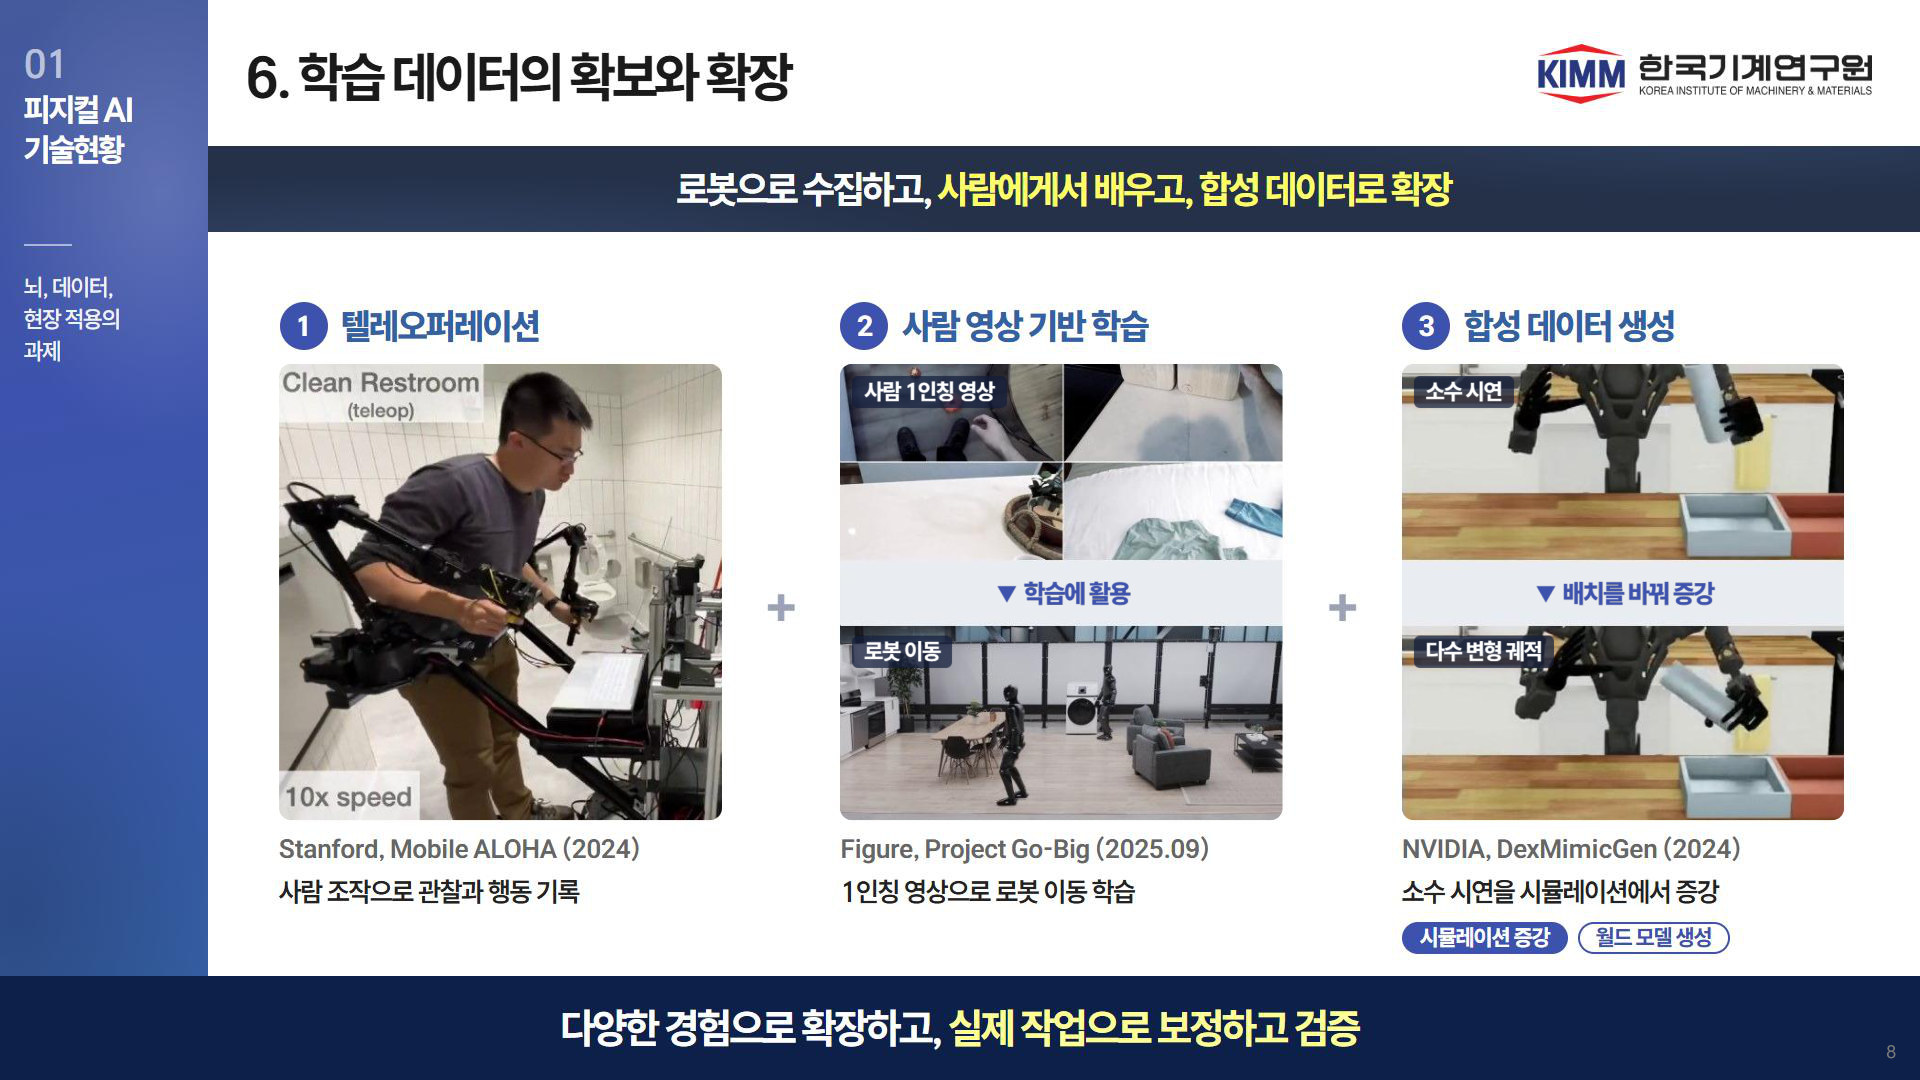
8기존 8 · 6. 학습 데이터의 확보와 확장 · 영상 3개
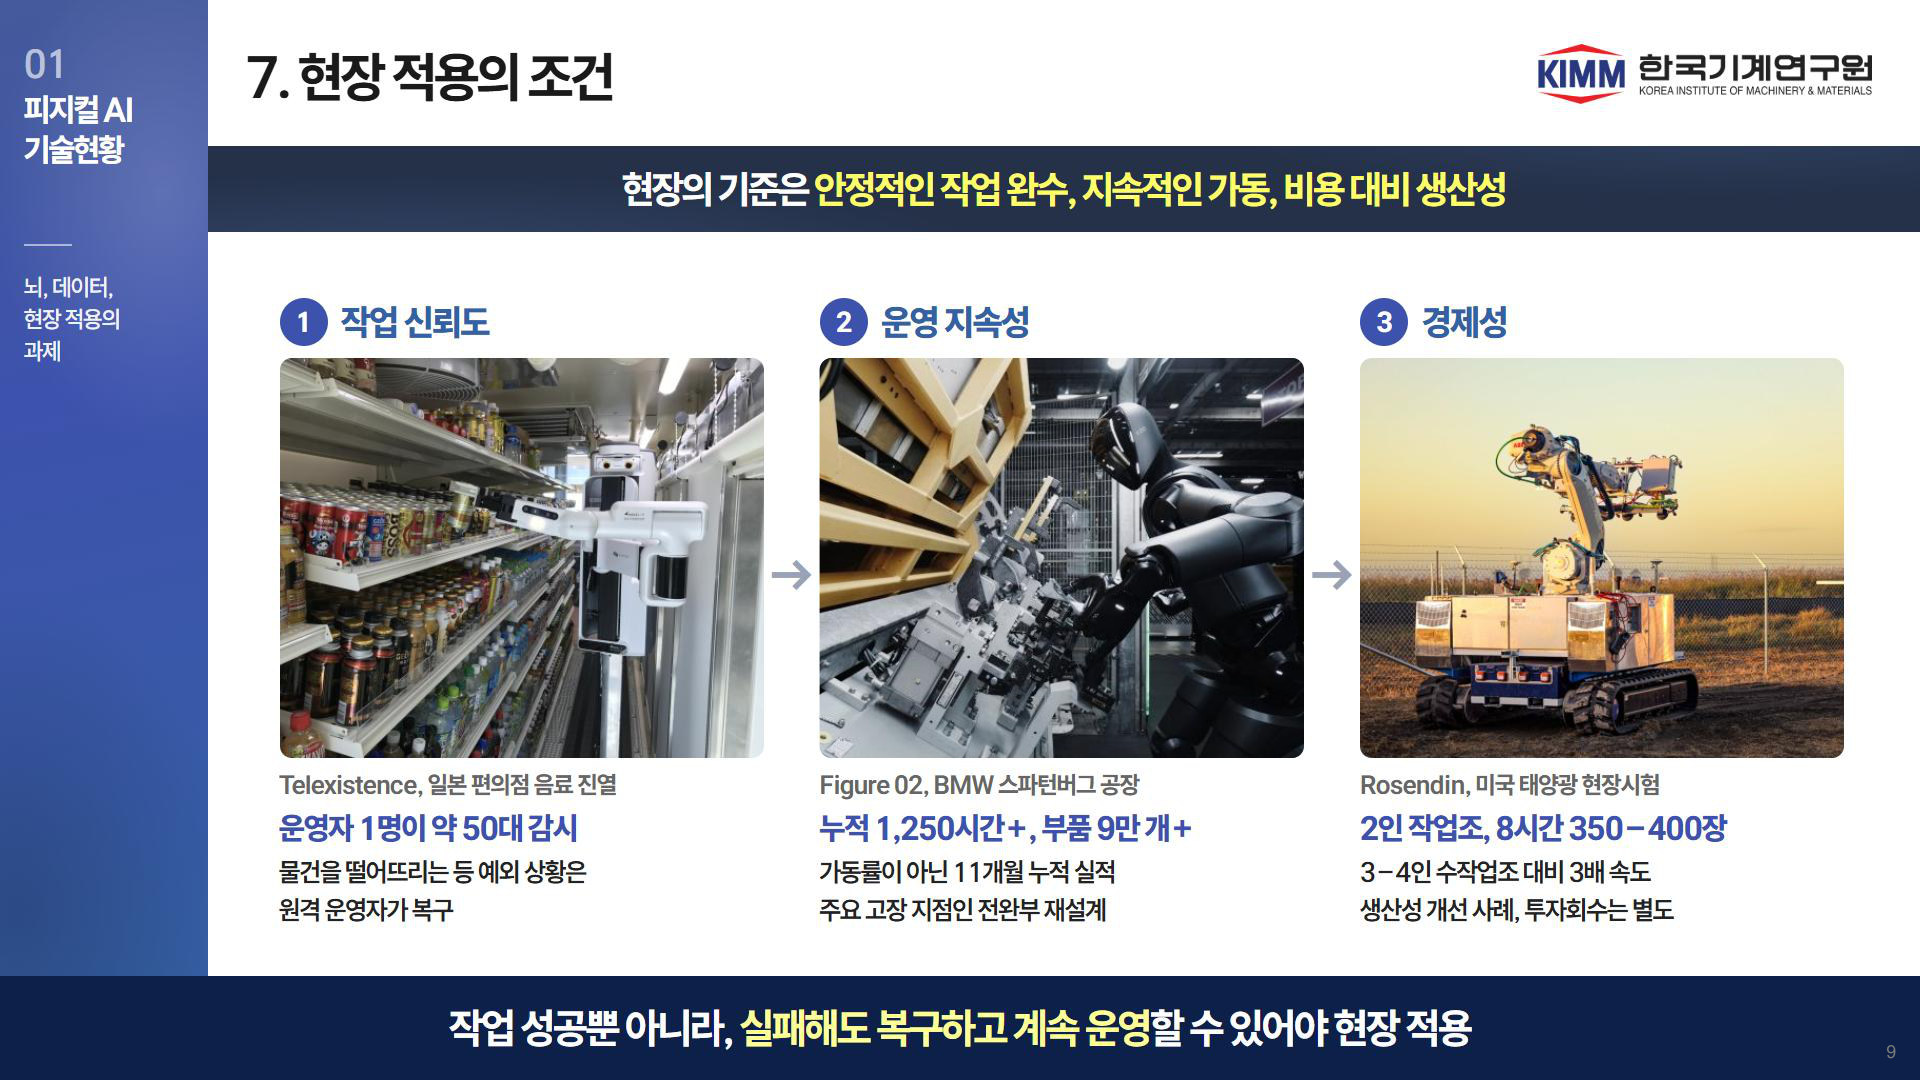
9기존 9 · 7. 현장 적용의 조건 · 영상 1개
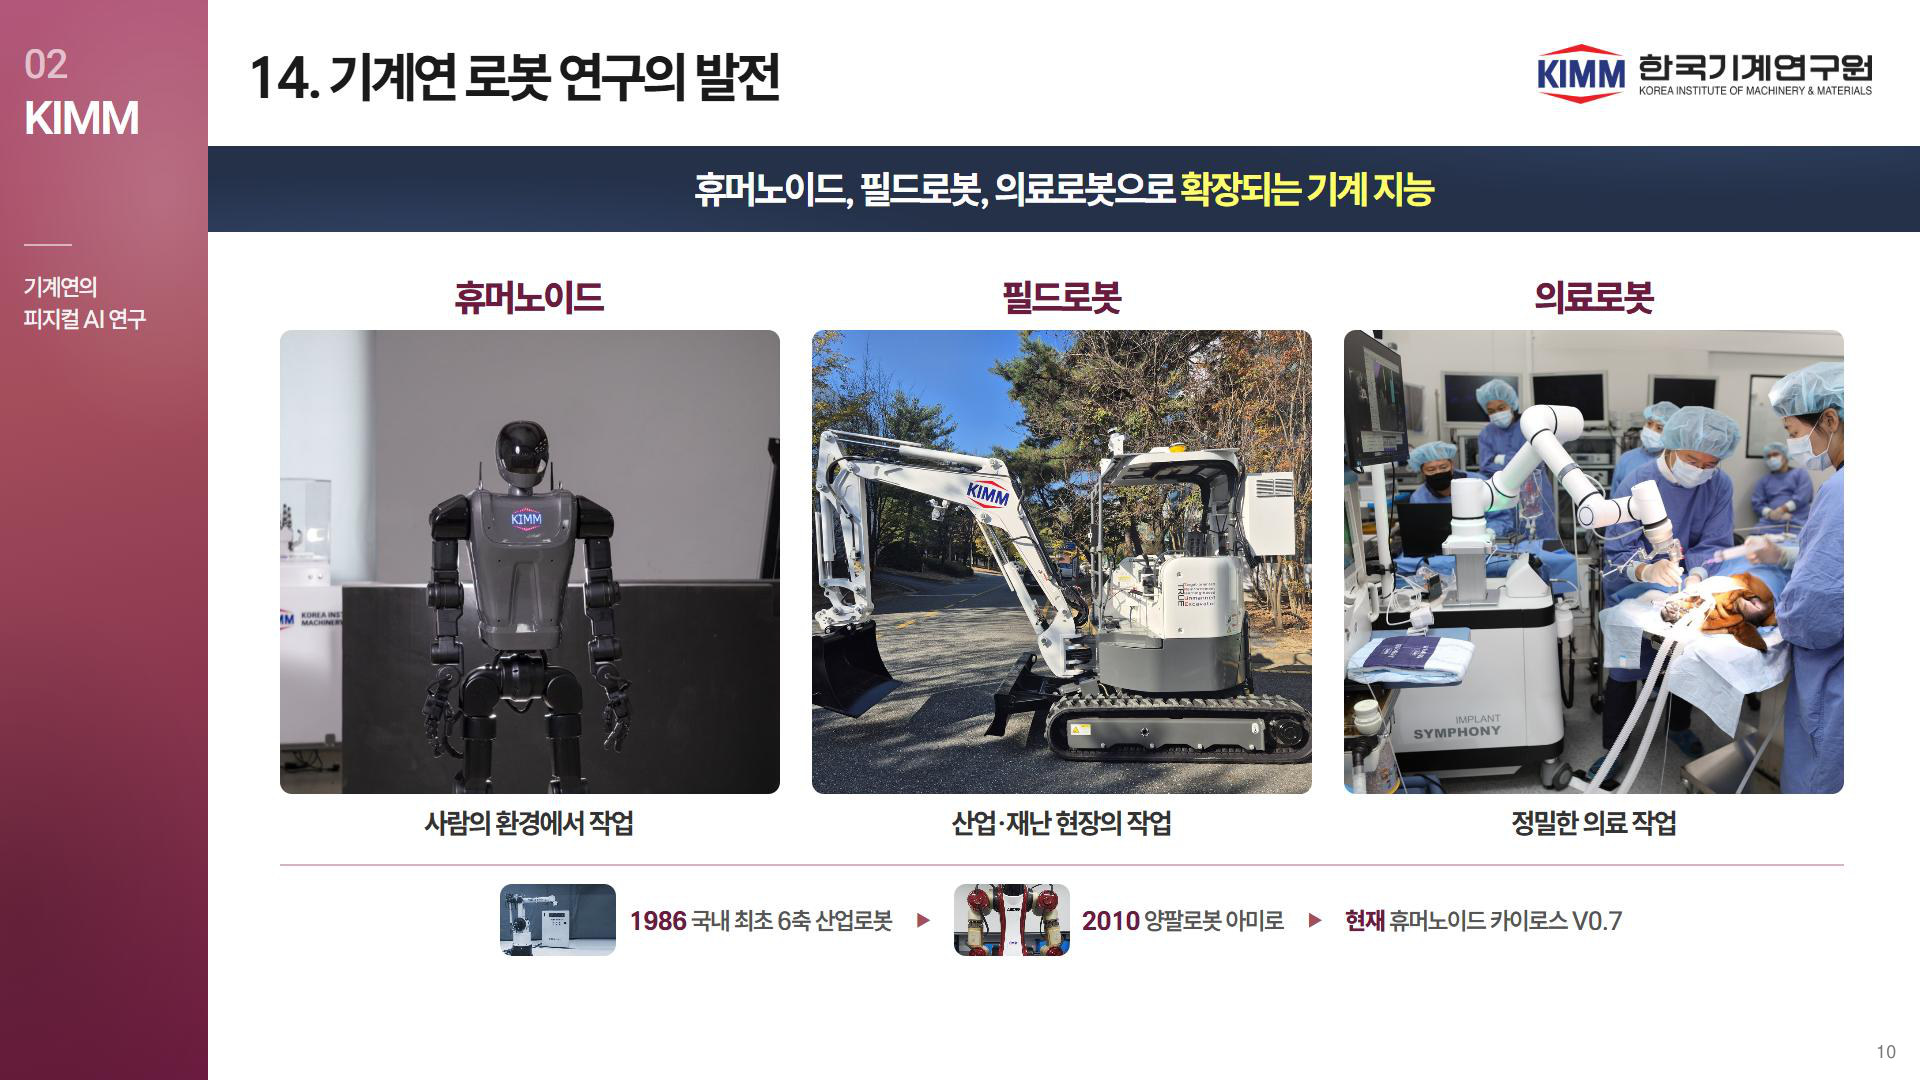
10기존 10 · 14. 기계연 로봇 연구의 발전
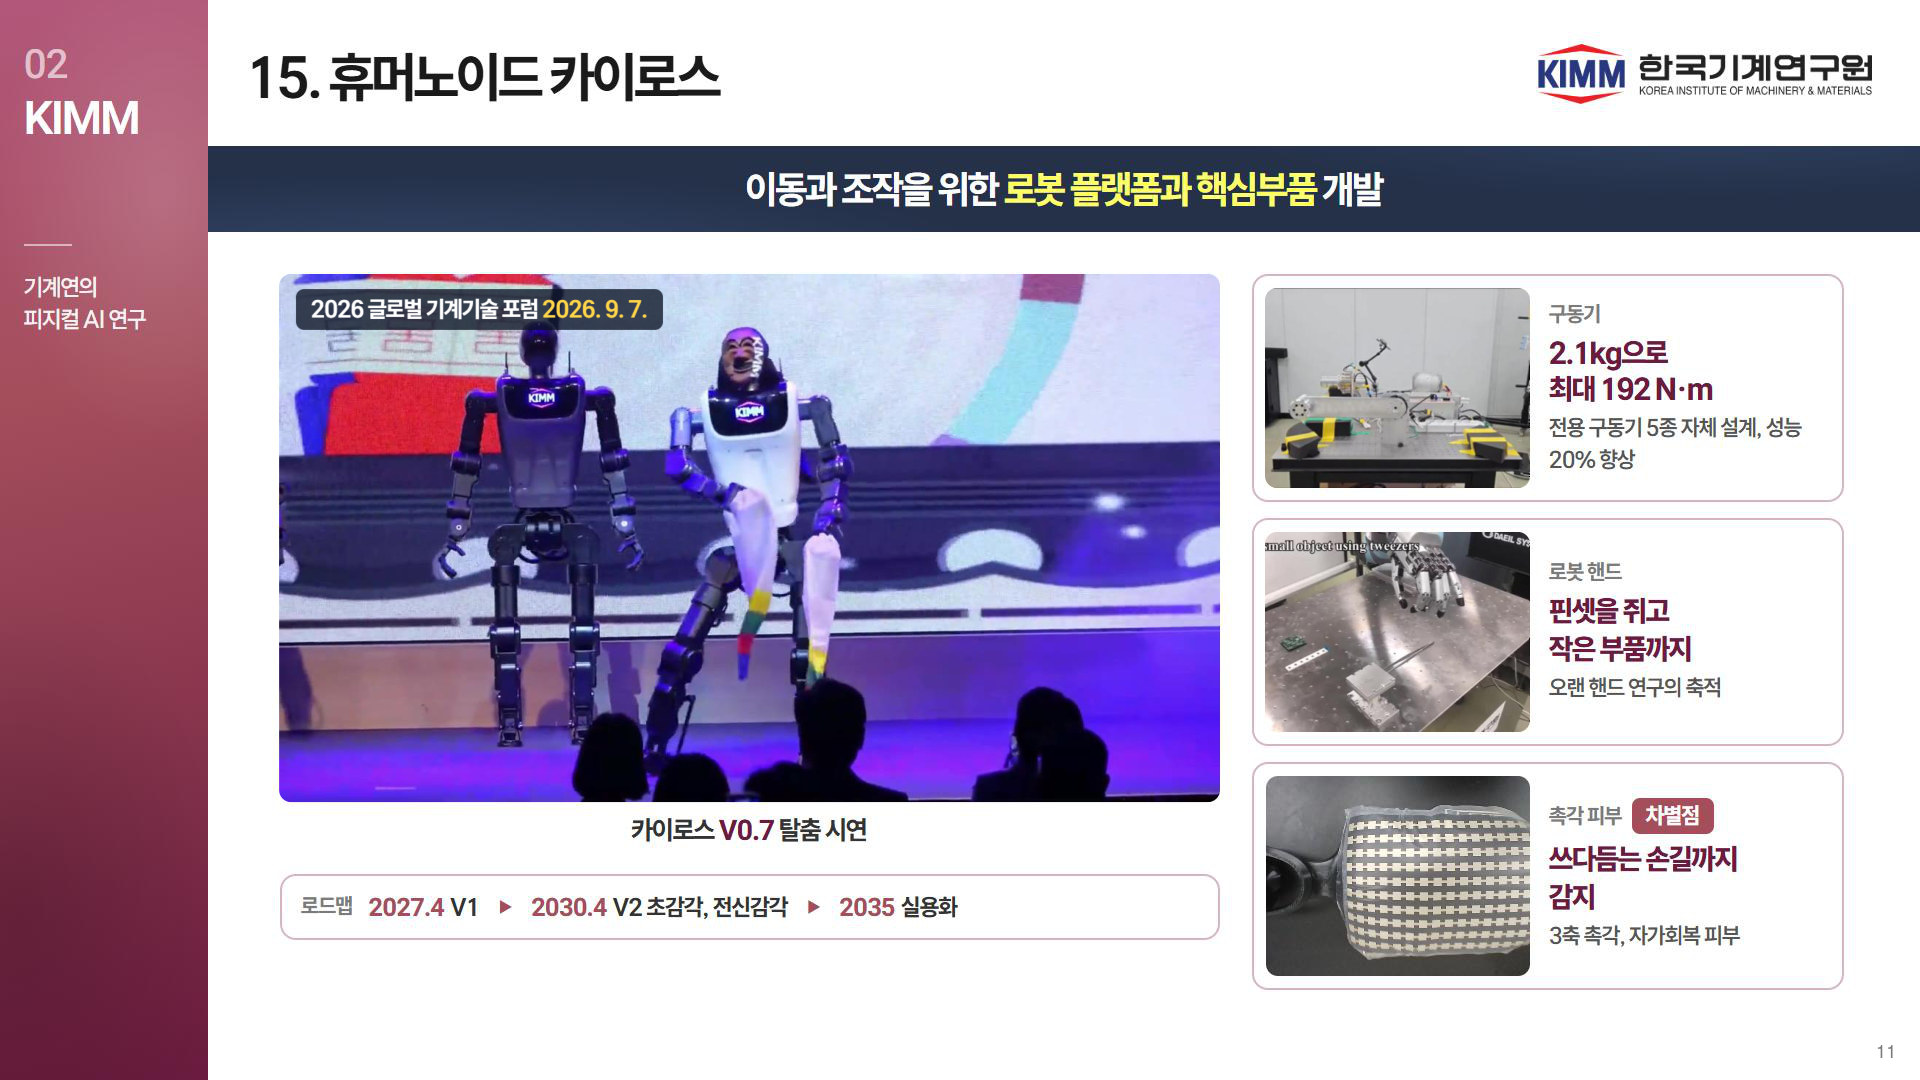
11기존 11 · 15. 휴머노이드 카이로스 · 영상 3개
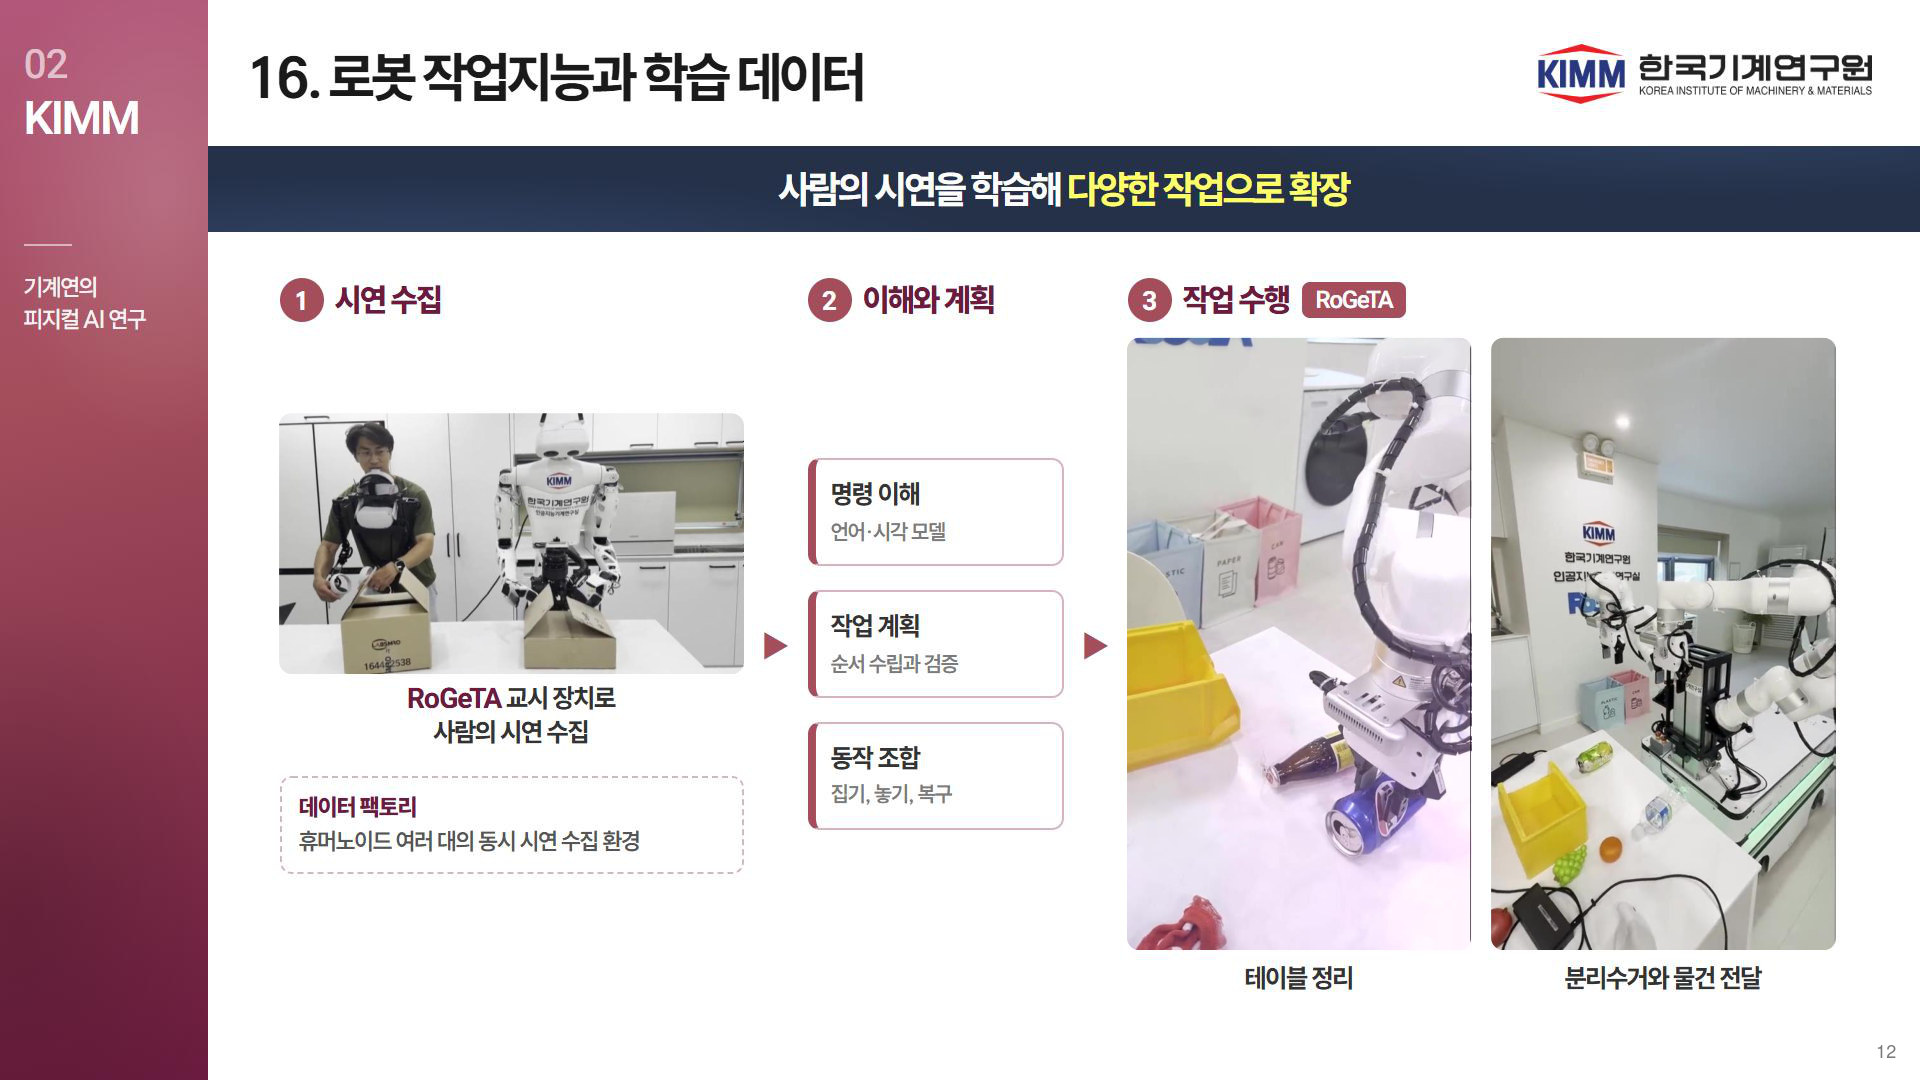
12기존 12 · 16. 로봇 작업지능과 학습 데이터 · 영상 3개
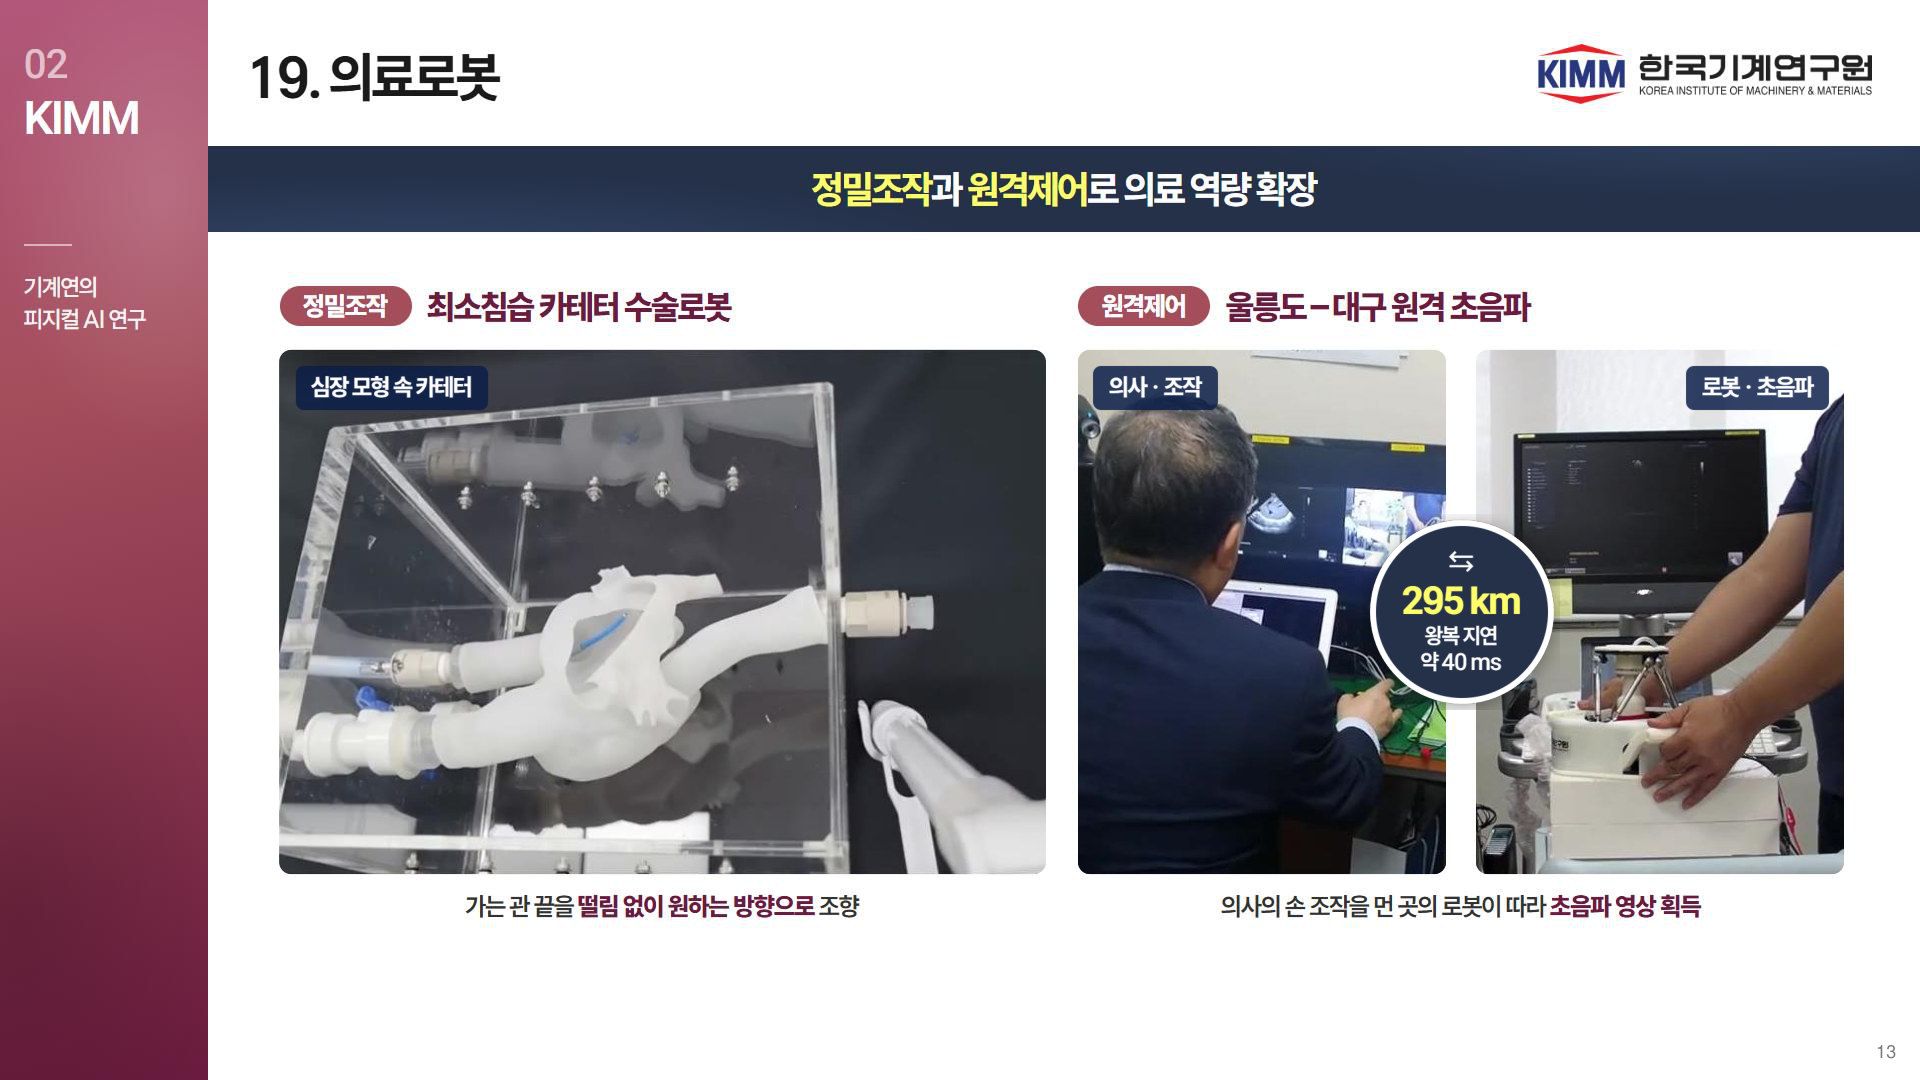
13기존 13 · 19. 의료로봇 · 영상 3개
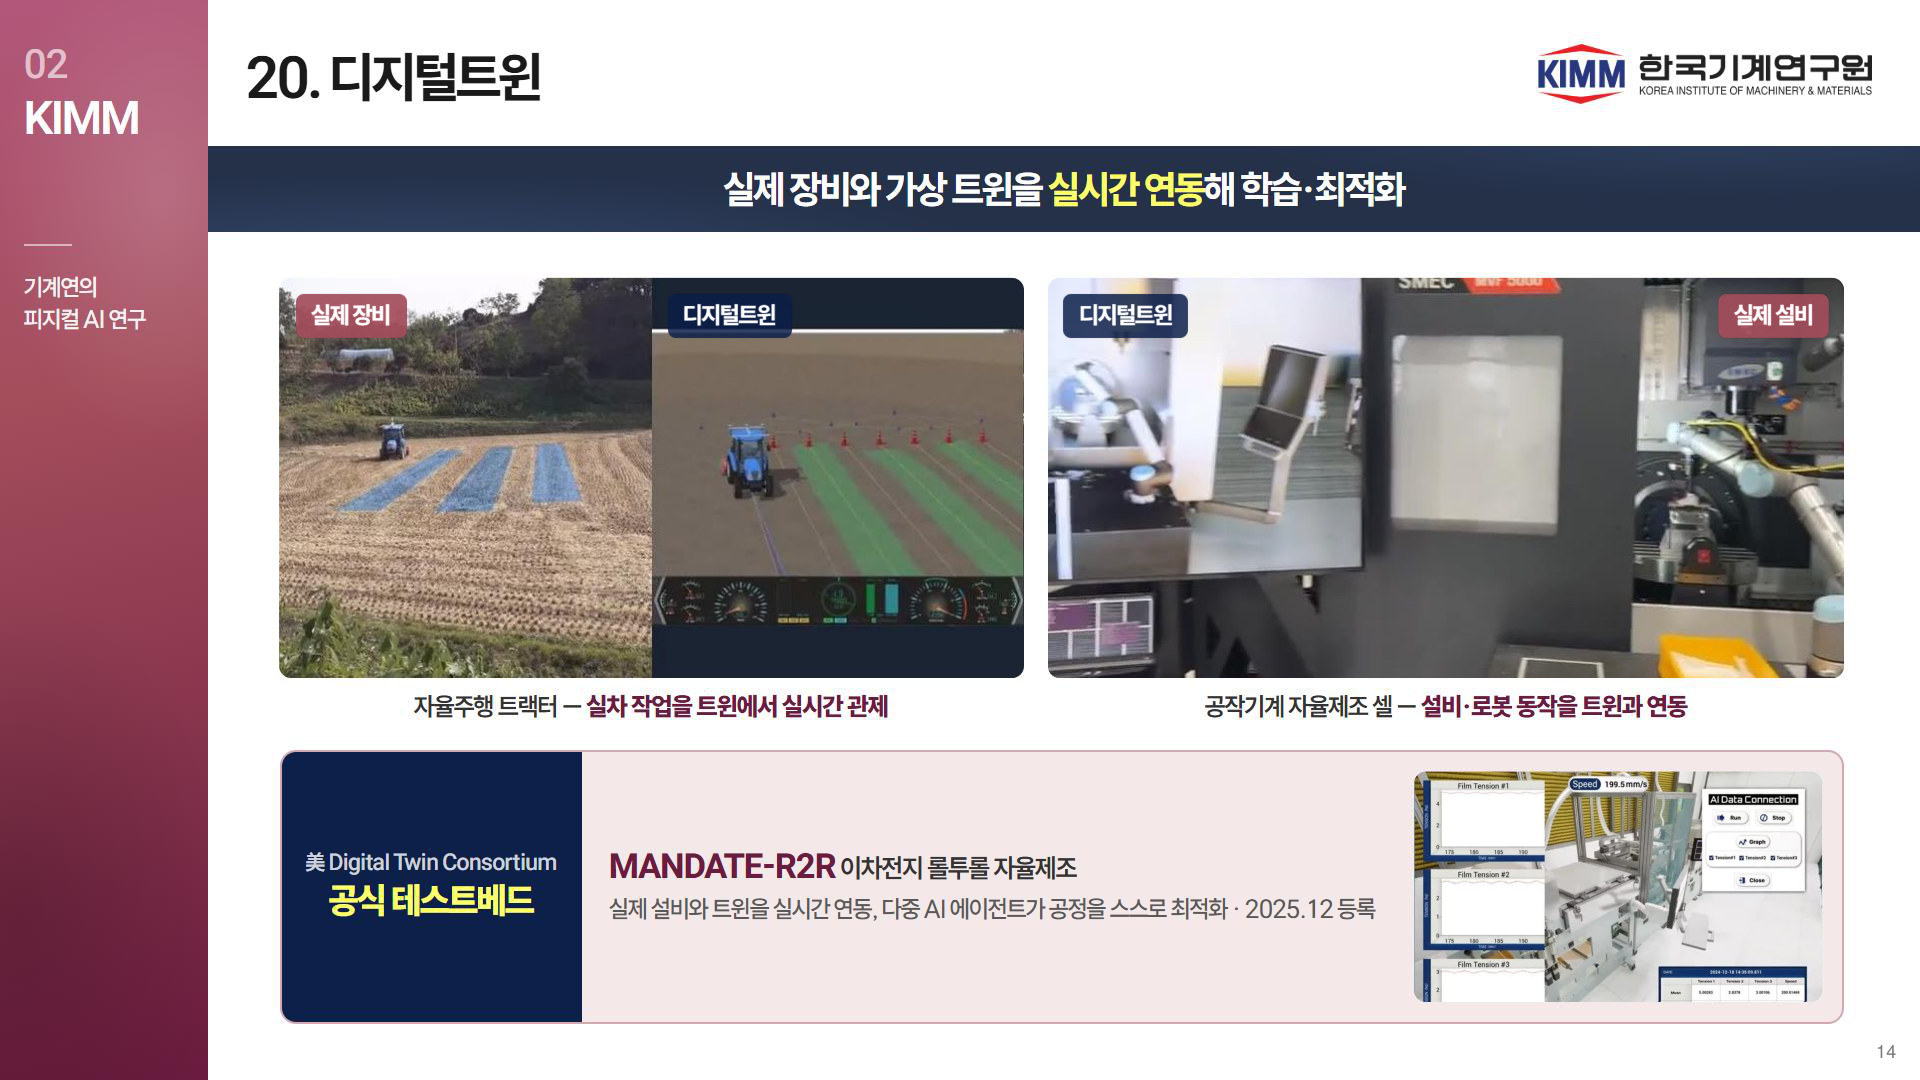
14기존 14 · 20. 디지털트윈 · 영상 3개
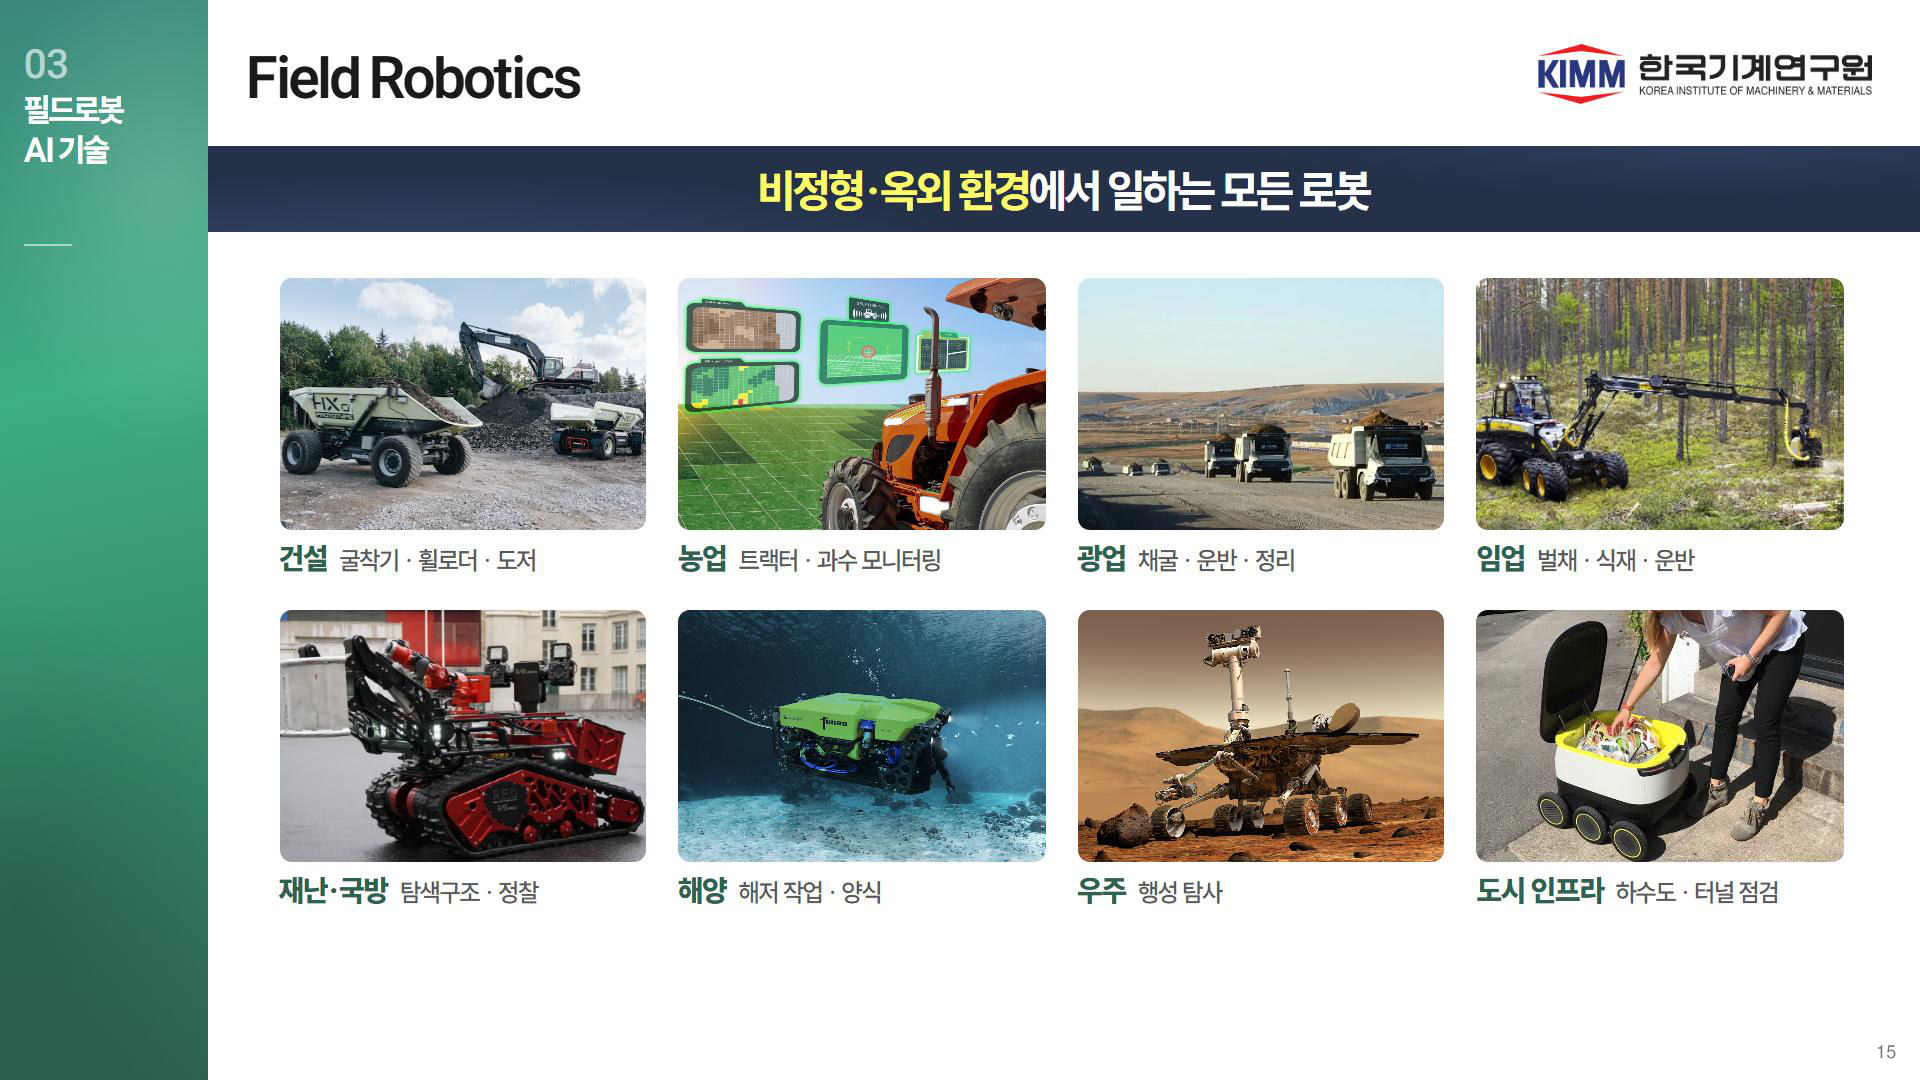
15기존 15 · Field Robotics
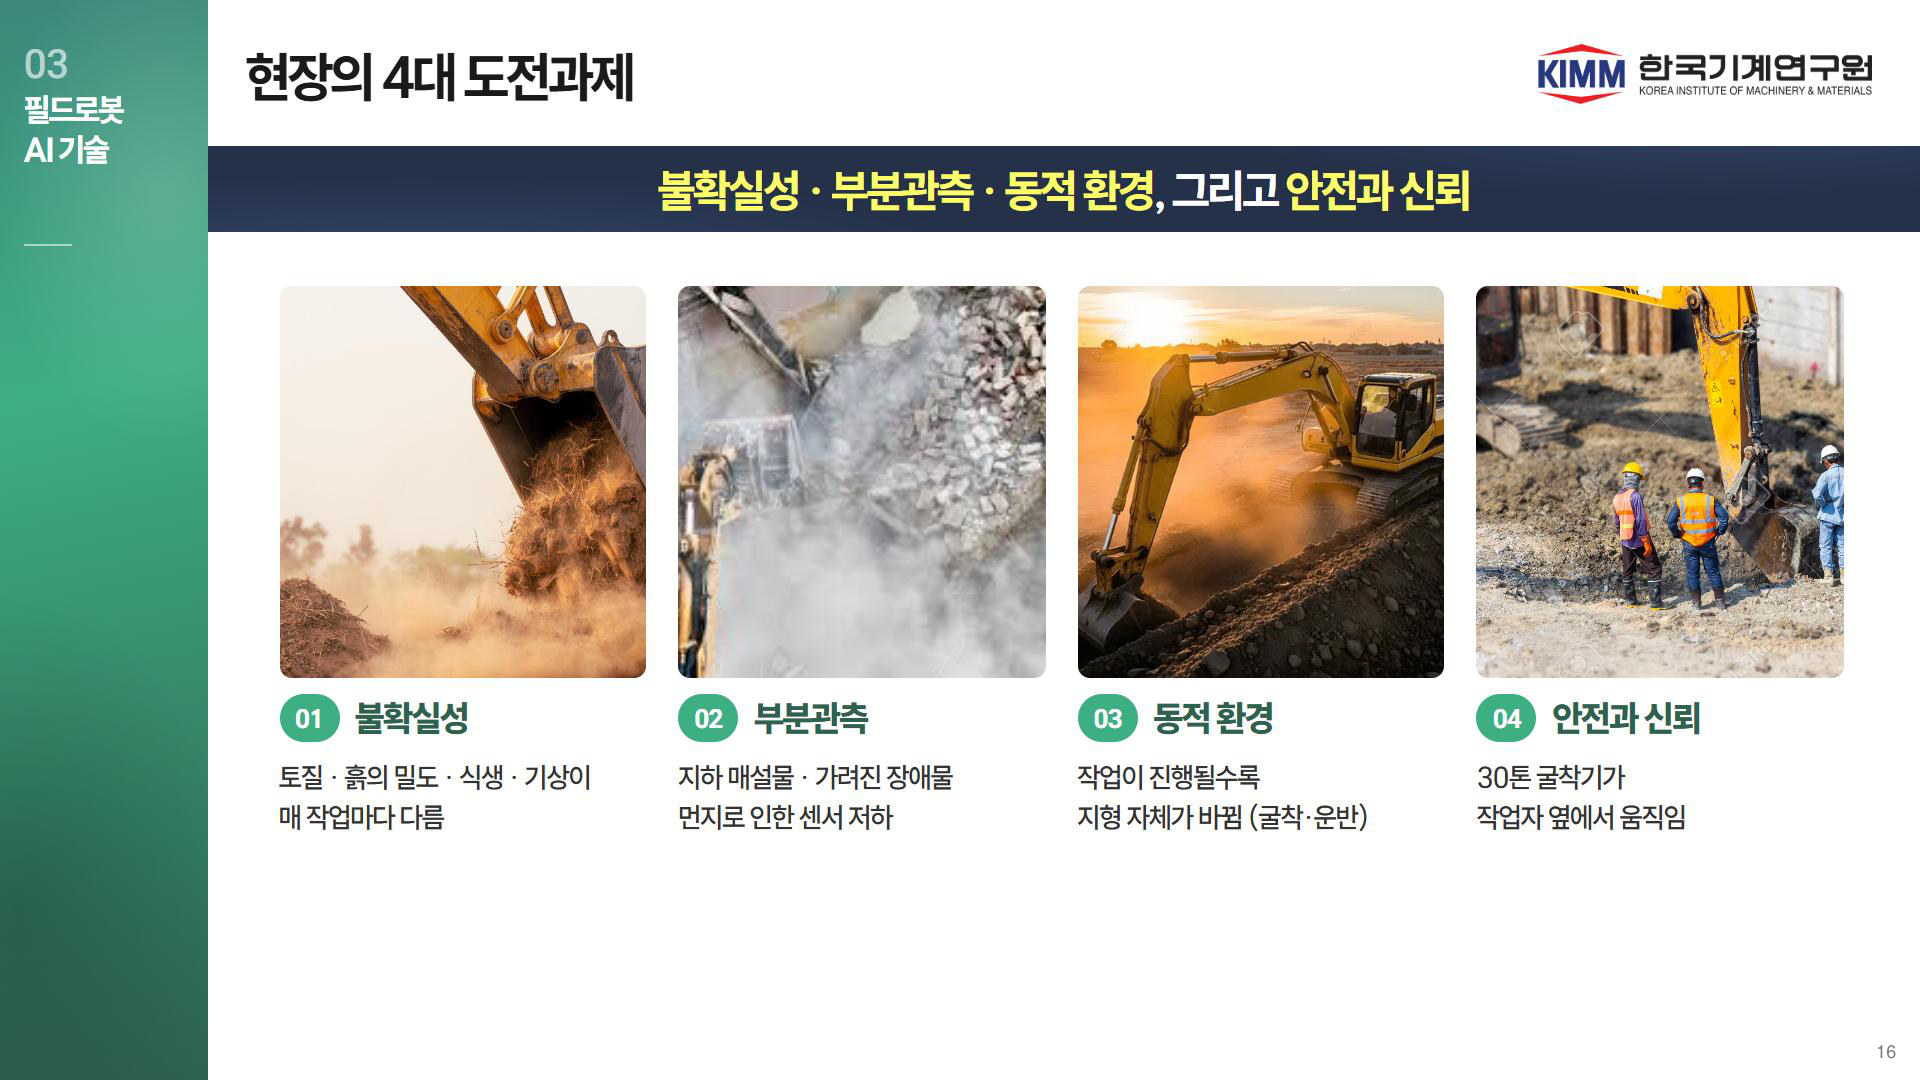
16기존 16 · 현장의 4대 도전과제
기술현황 — 전체 흐름
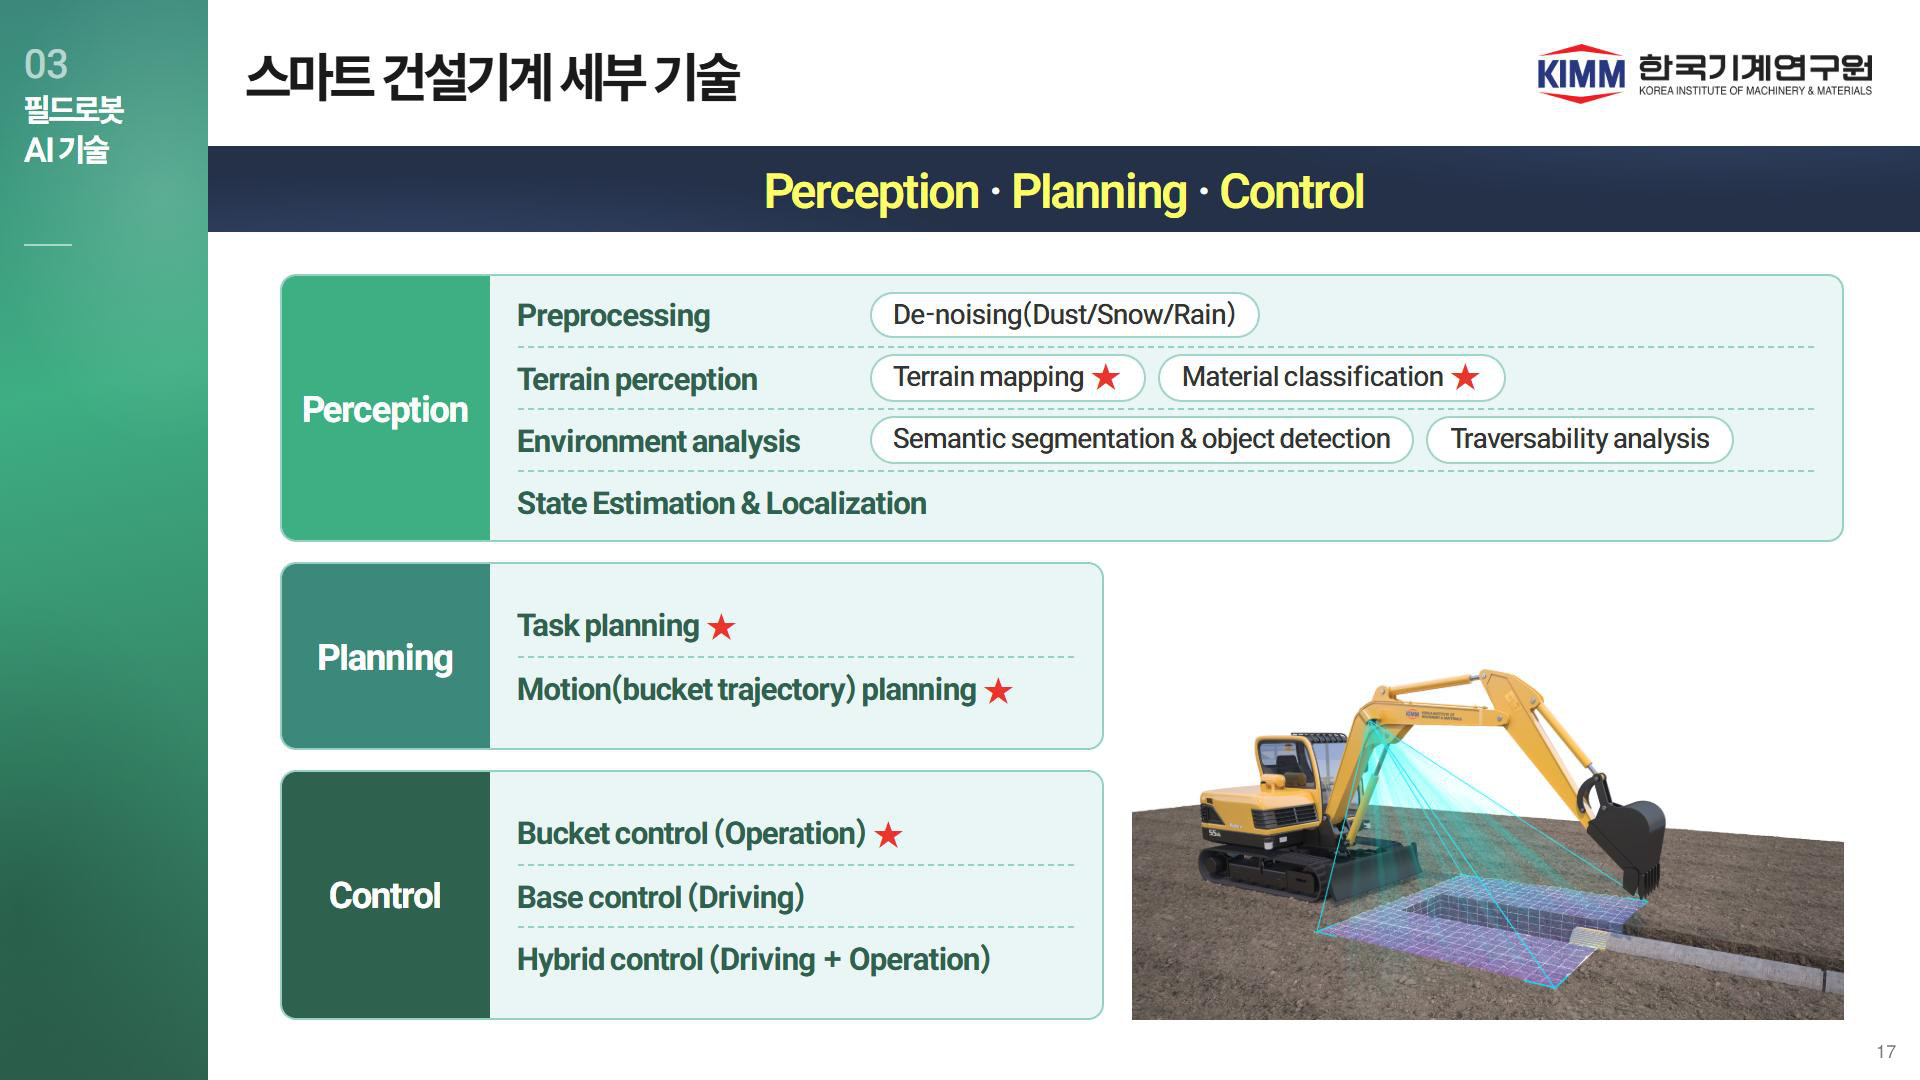
17기존 17 · 스마트 건설기계 세부 기술
18F0 · 4기 타임라인
연구 흐름 한눈에
모듈별 설계에서 데이터로 배우는 하나의 정책으로
2019–2021
모듈을 이어 붙인 시스템
Baidu AES 24시간 무인 굴착
ETH HEAP 자율 굴착기
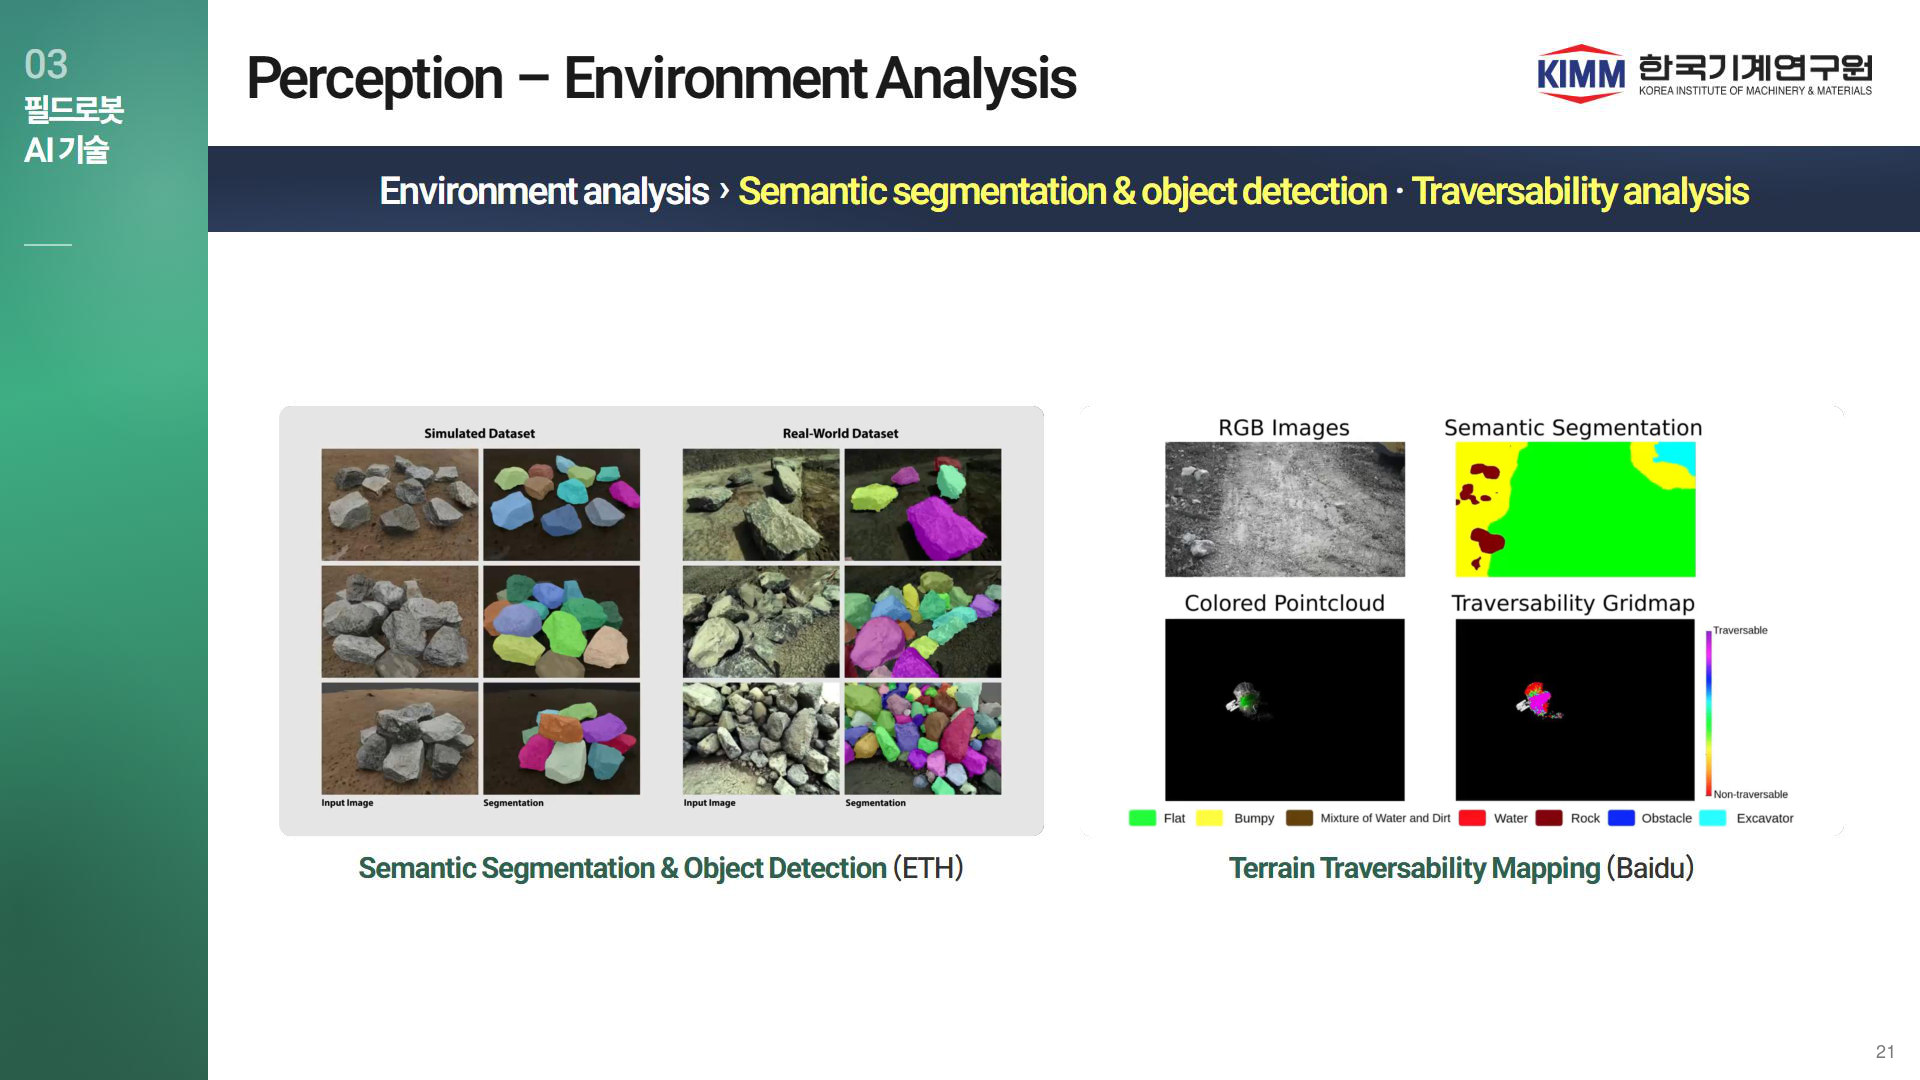
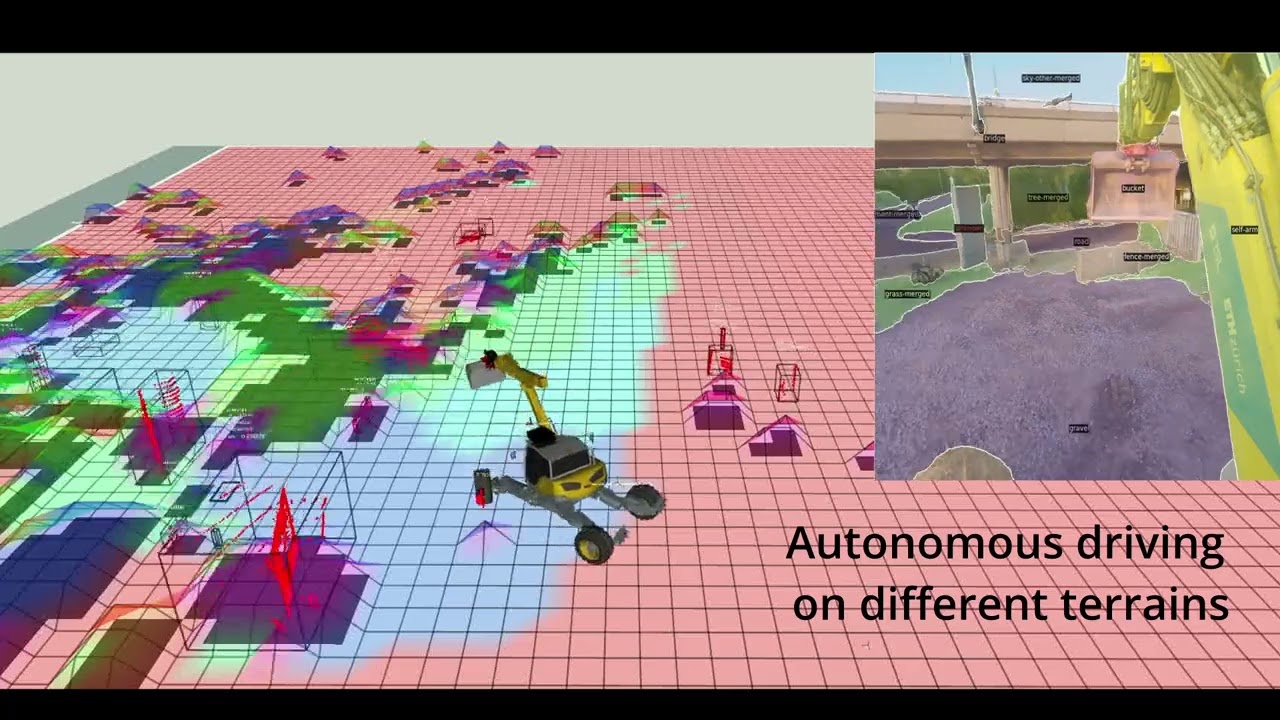
→
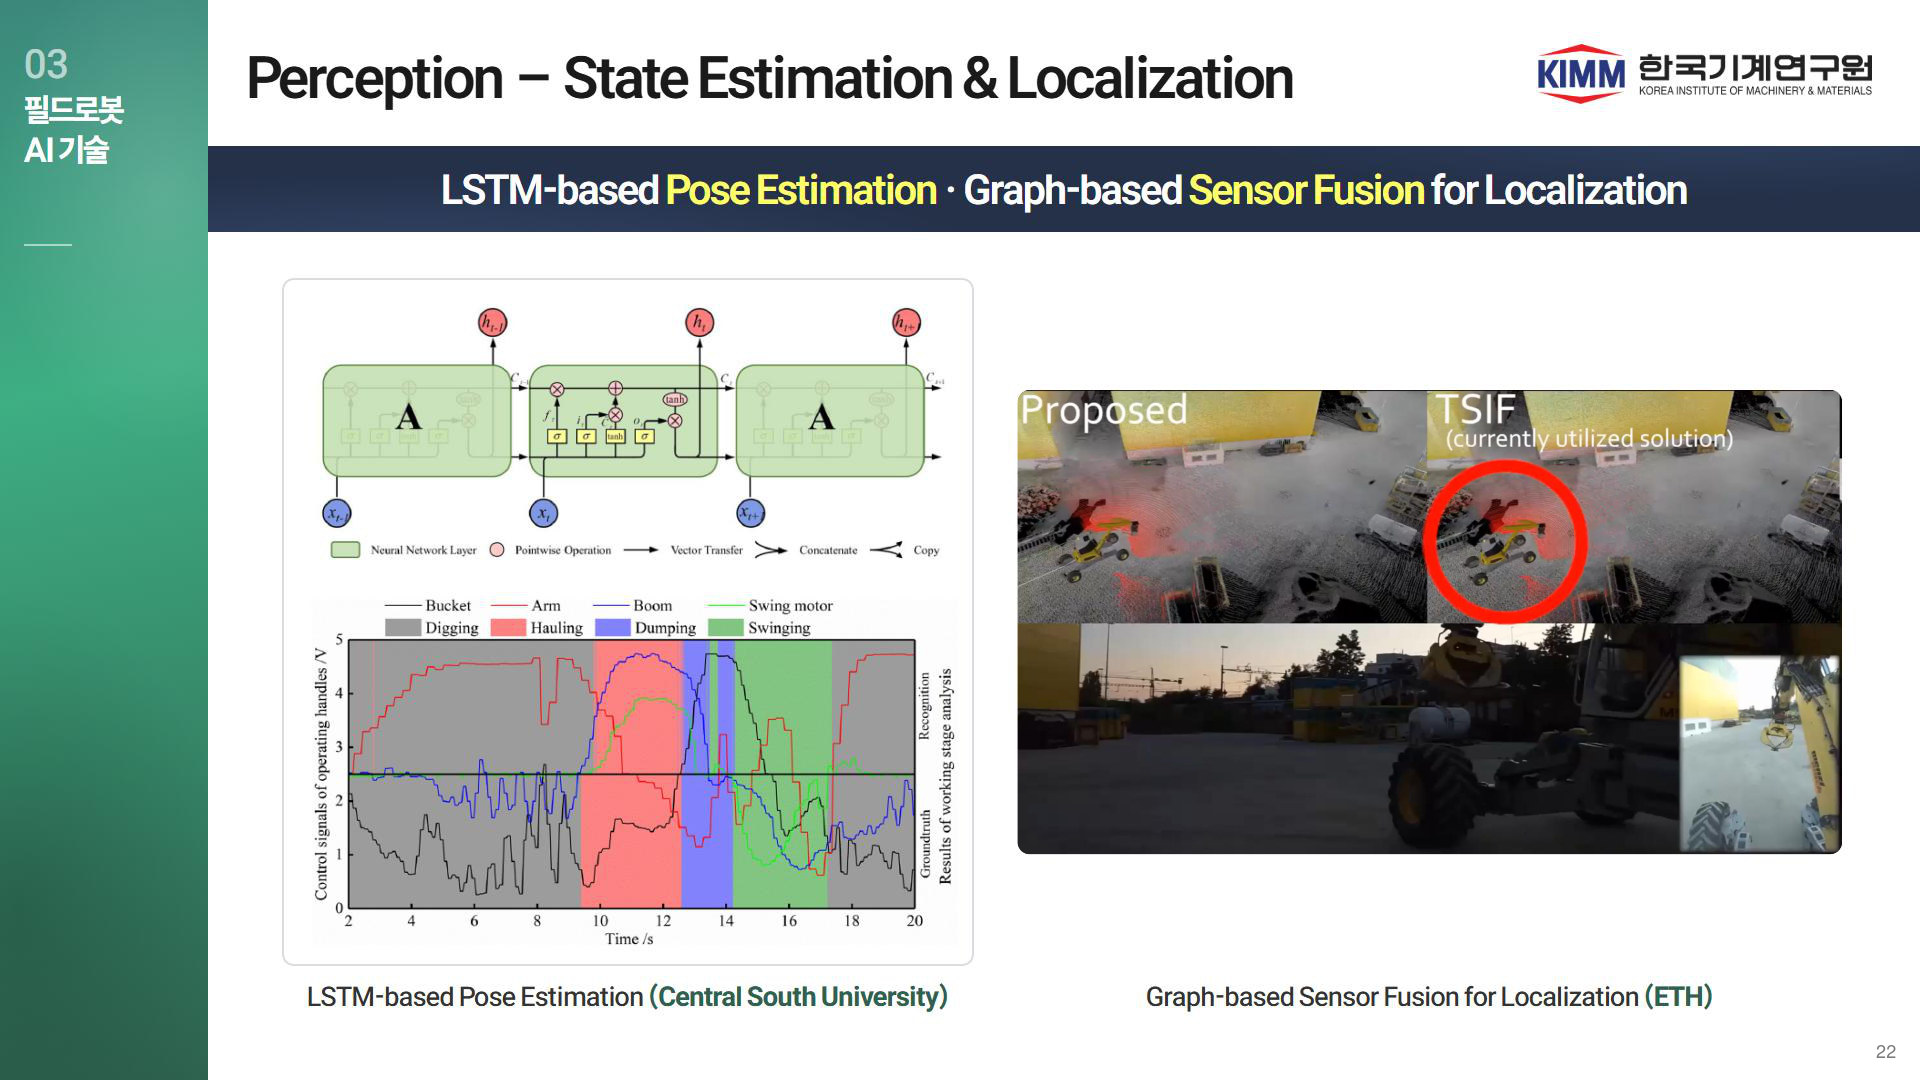
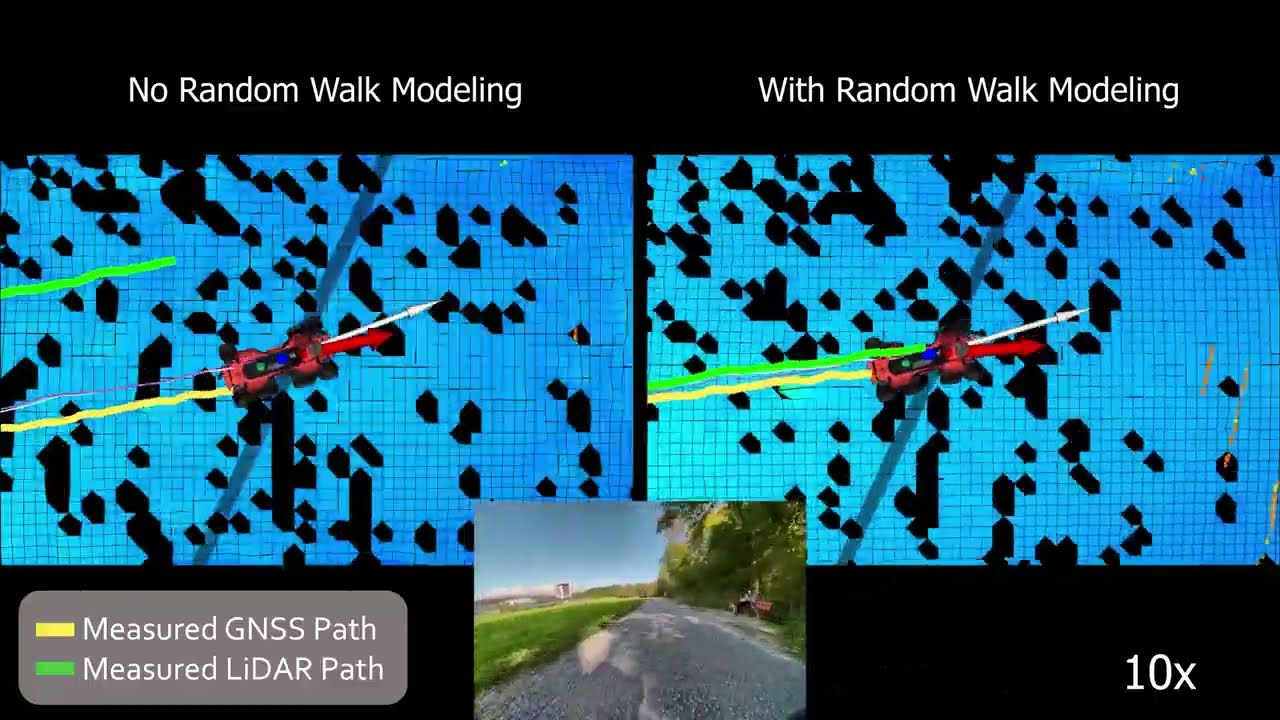
2022–2023
시뮬레이션 강화학습의 실기 전이
ETH 유압 구동기 학습 모델
HEAP 6 m 석축, 현장 단위 계획
→
2024–2025
공개 데이터와 사전학습 정책
ETHcavation, GOOSE-Ex
ExACT, ExT 다중작업 정책
→
2026
흙을 아는 정책, 종단간 상용
ETH 42 m 제방 무개입 시공
Bedrock 무인 현장 투입
Baidu AES(Science Robotics 2021) · Egli et al.(RA-L 2022) · ExT(arXiv 2509.14992) · Werner et al.(arXiv 2609.12677)
규칙과 모델 → 시뮬레이션 강화학습 → 데이터·사전학습 → 종단간 학습과 상용 투입
18
기존 장(2023년 조사)은 1~2기에 해당. 이번에 추가한 장은 3~4기. 이후 순서: 인지 → 계획 → 제어 → 종단간 → 기업 → ETH 밖 연구 지형 → 요약 → 빈 자리.
19F2 · 세 가지 큰 흐름
세 가지 큰 흐름
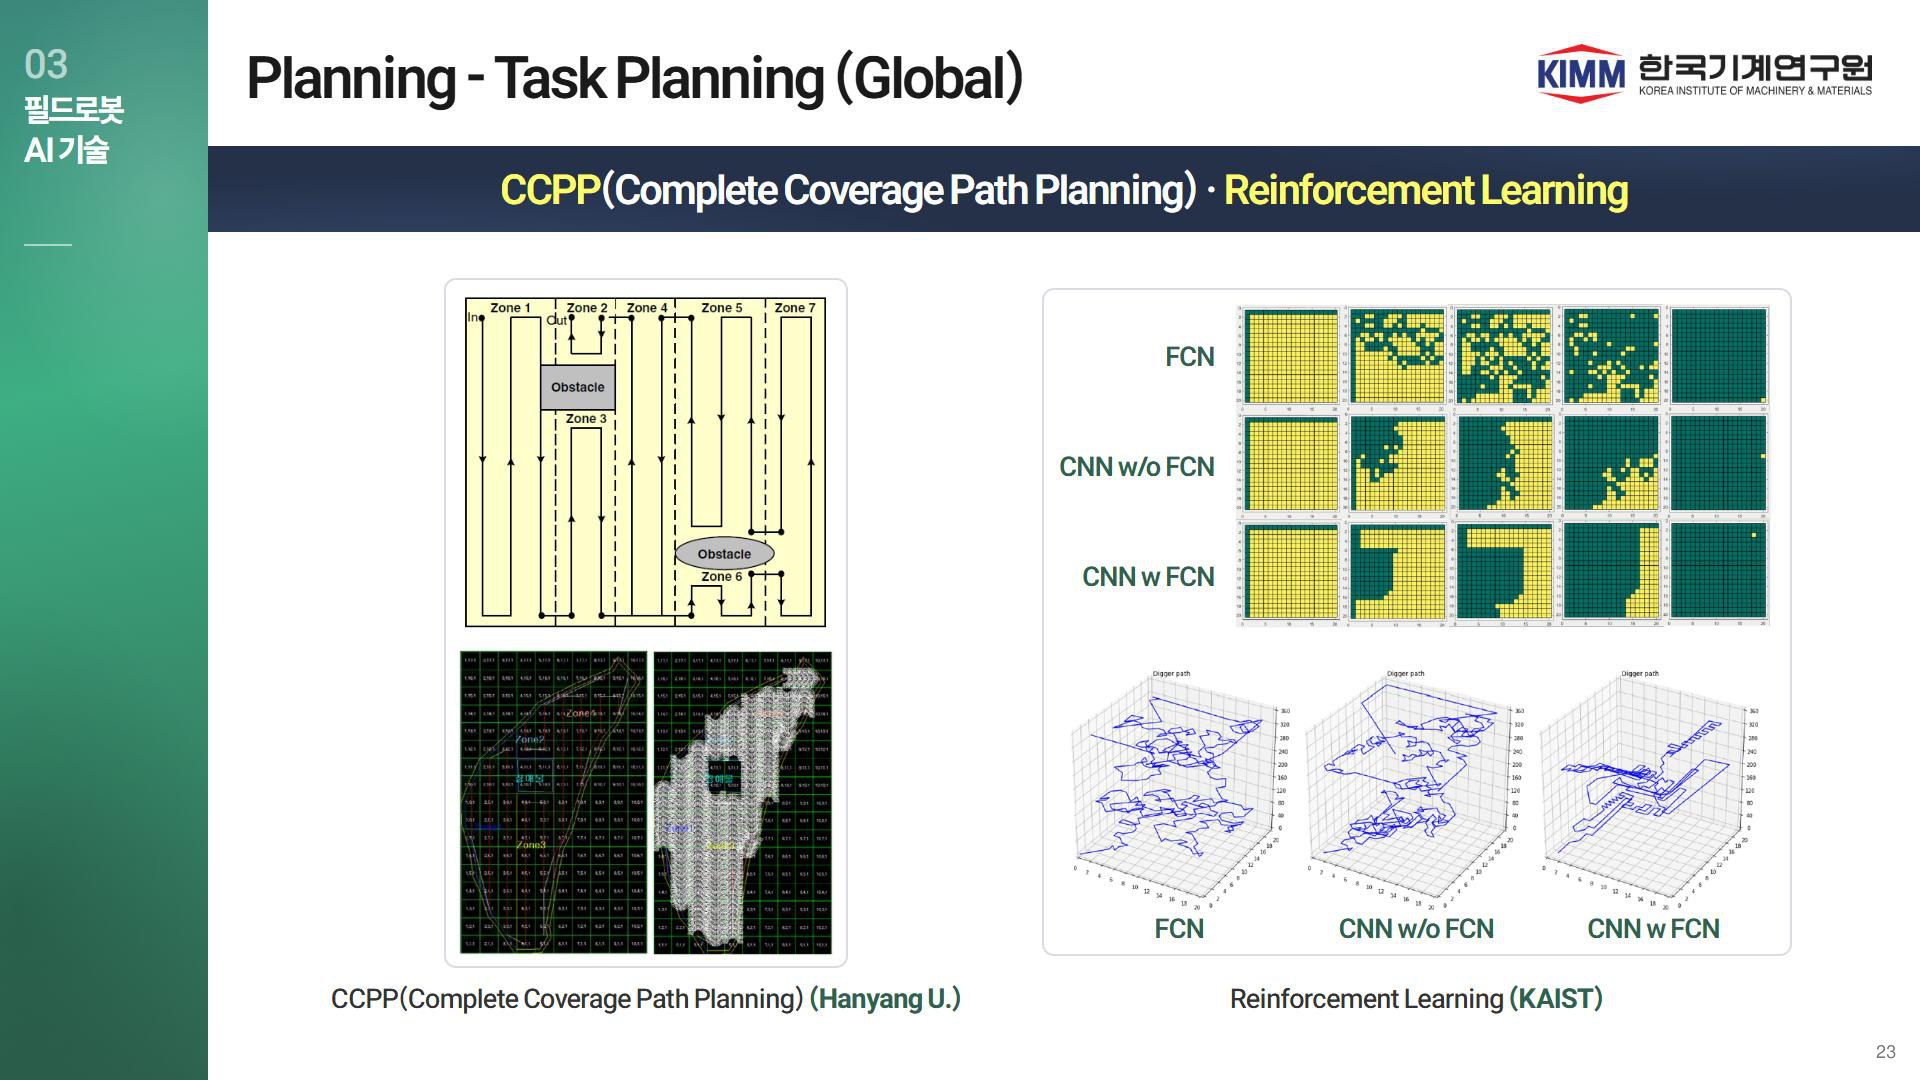
2023년 조사 이후 무엇이 근본적으로 달라졌나
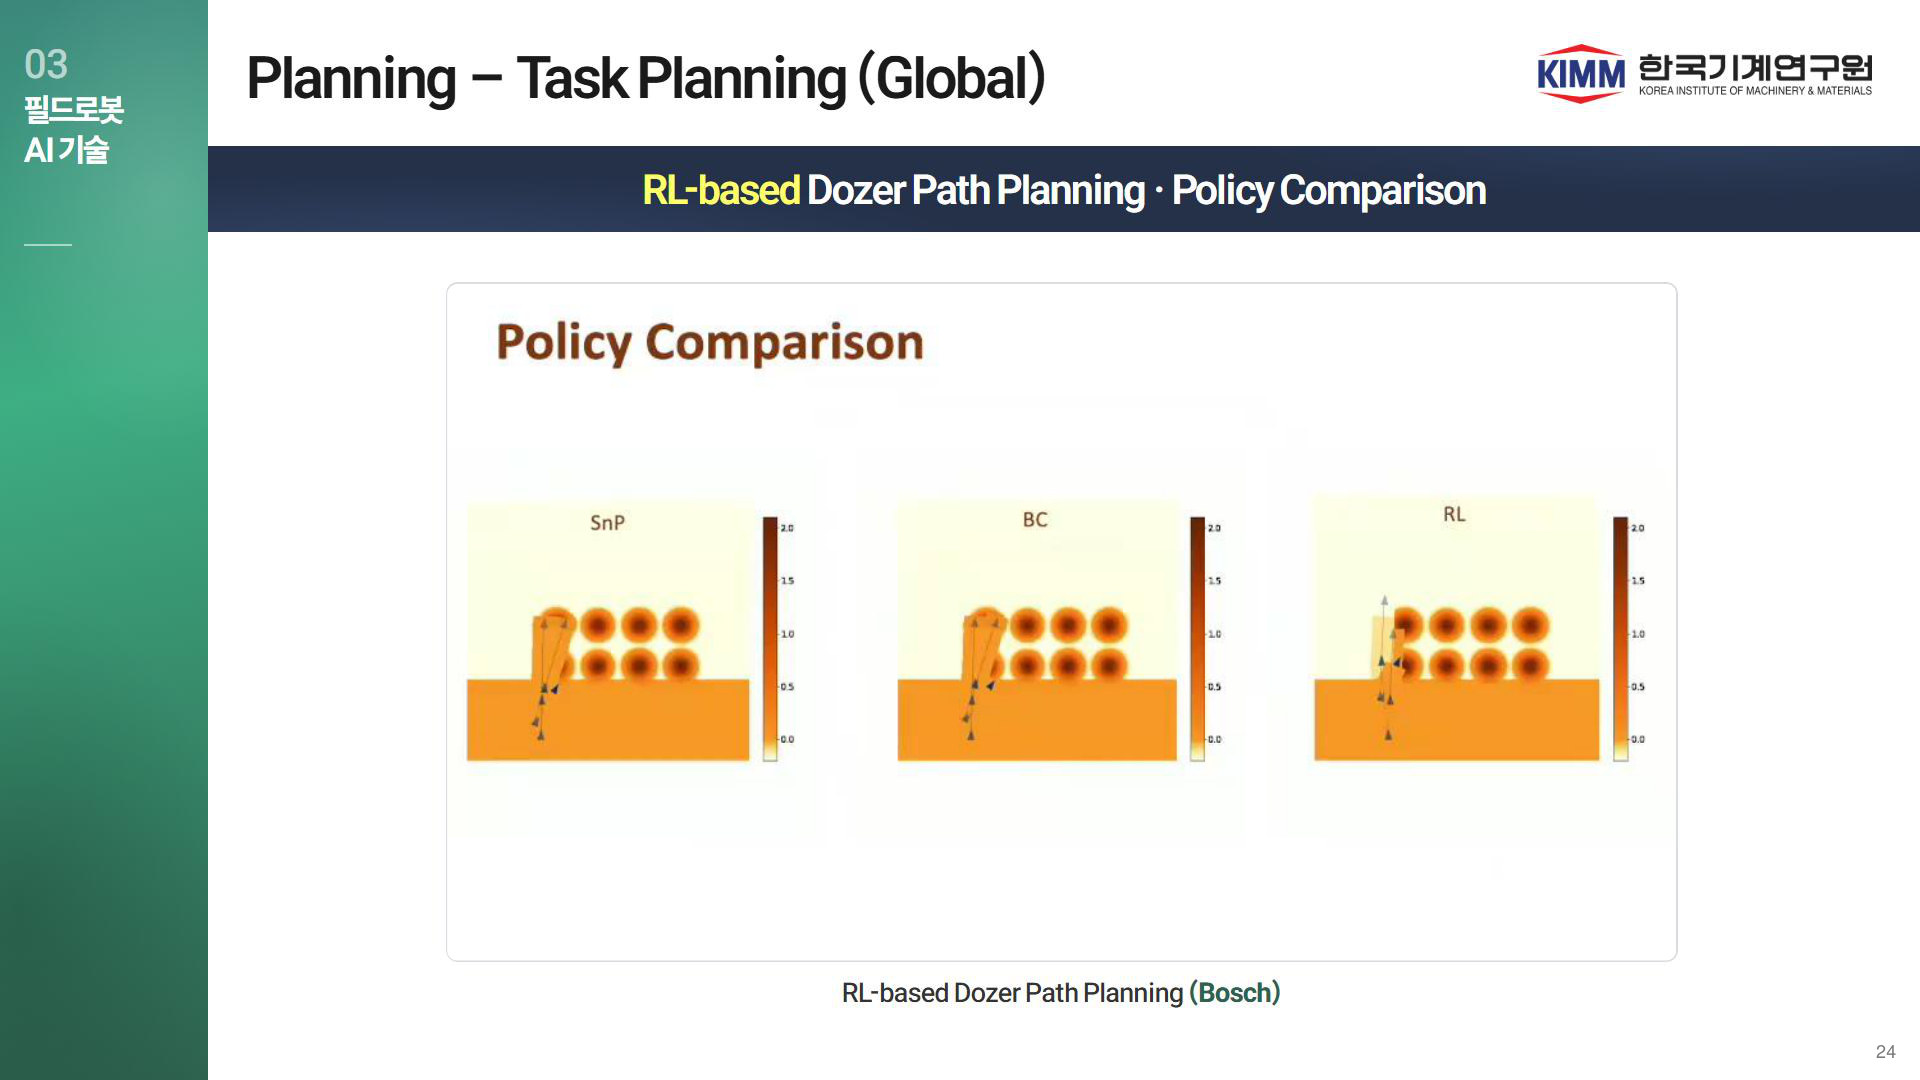
1
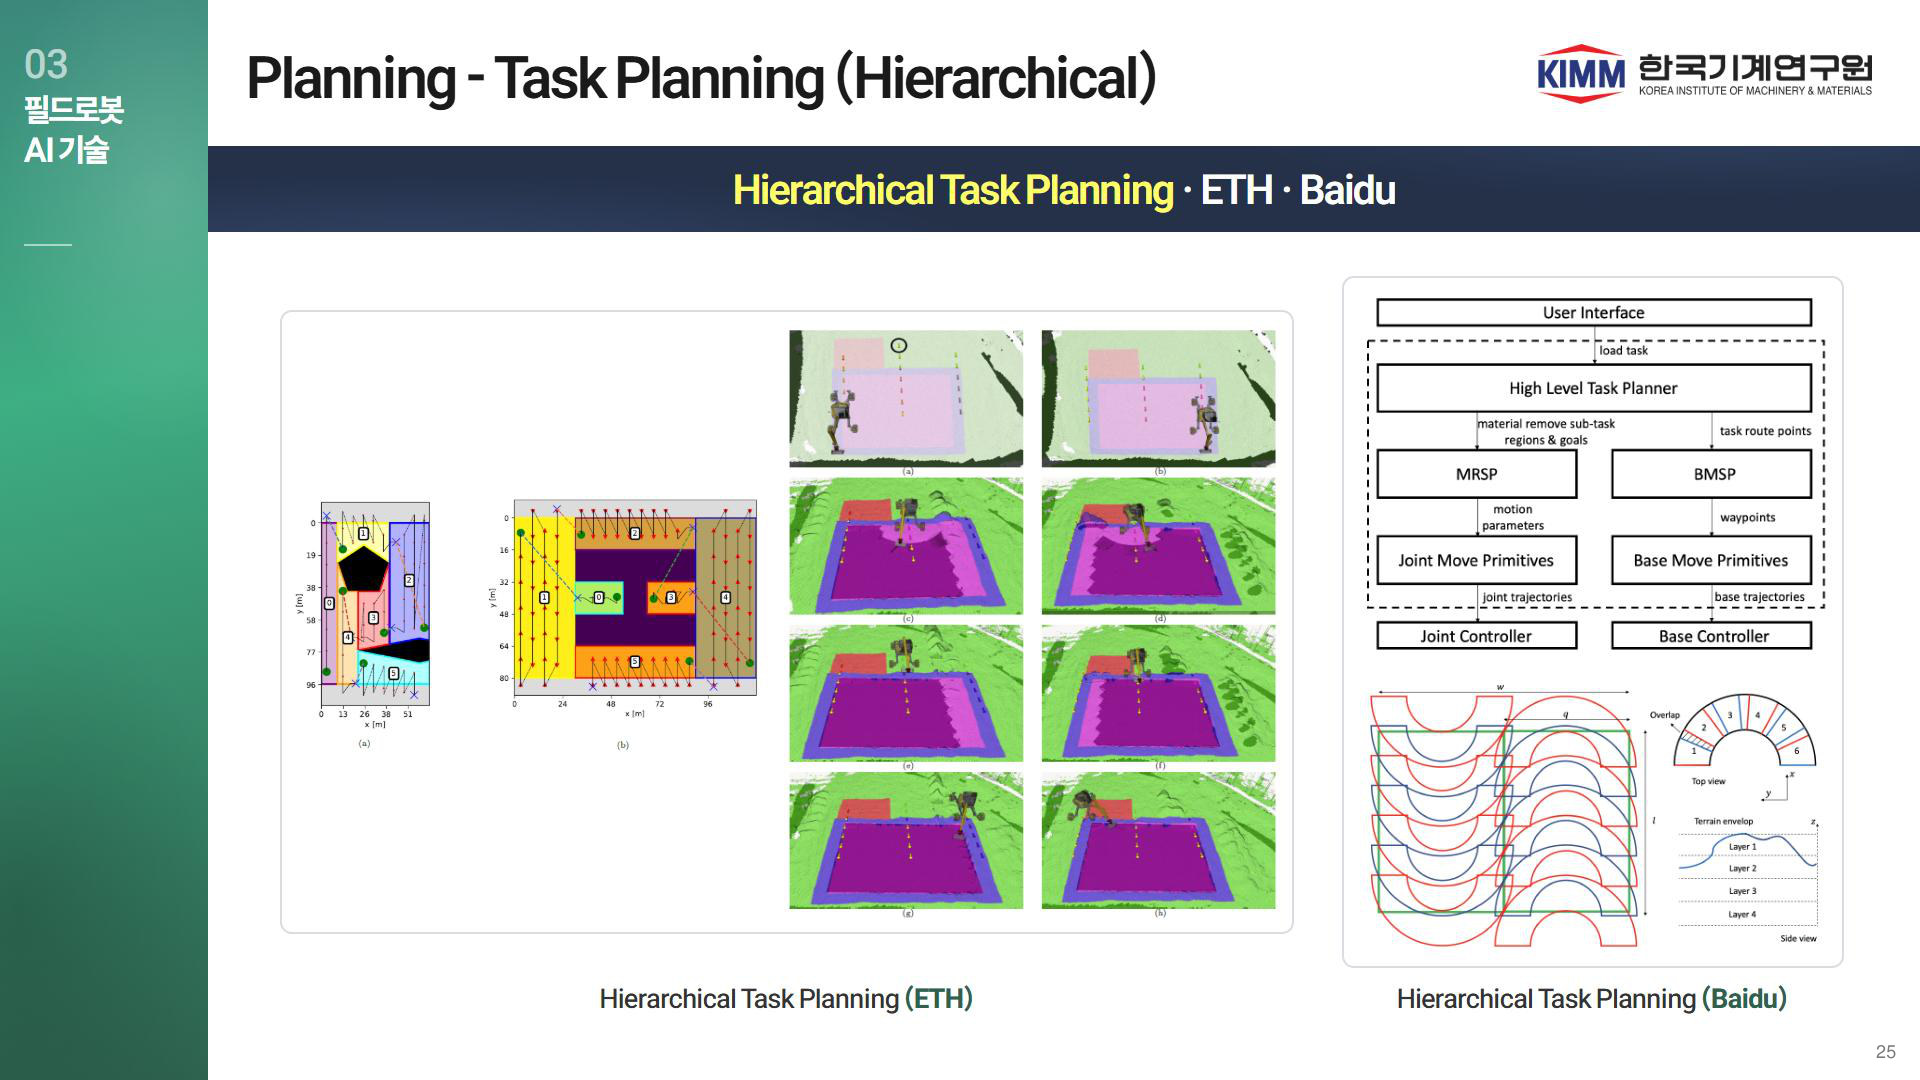
모듈의 경계가 사라진다
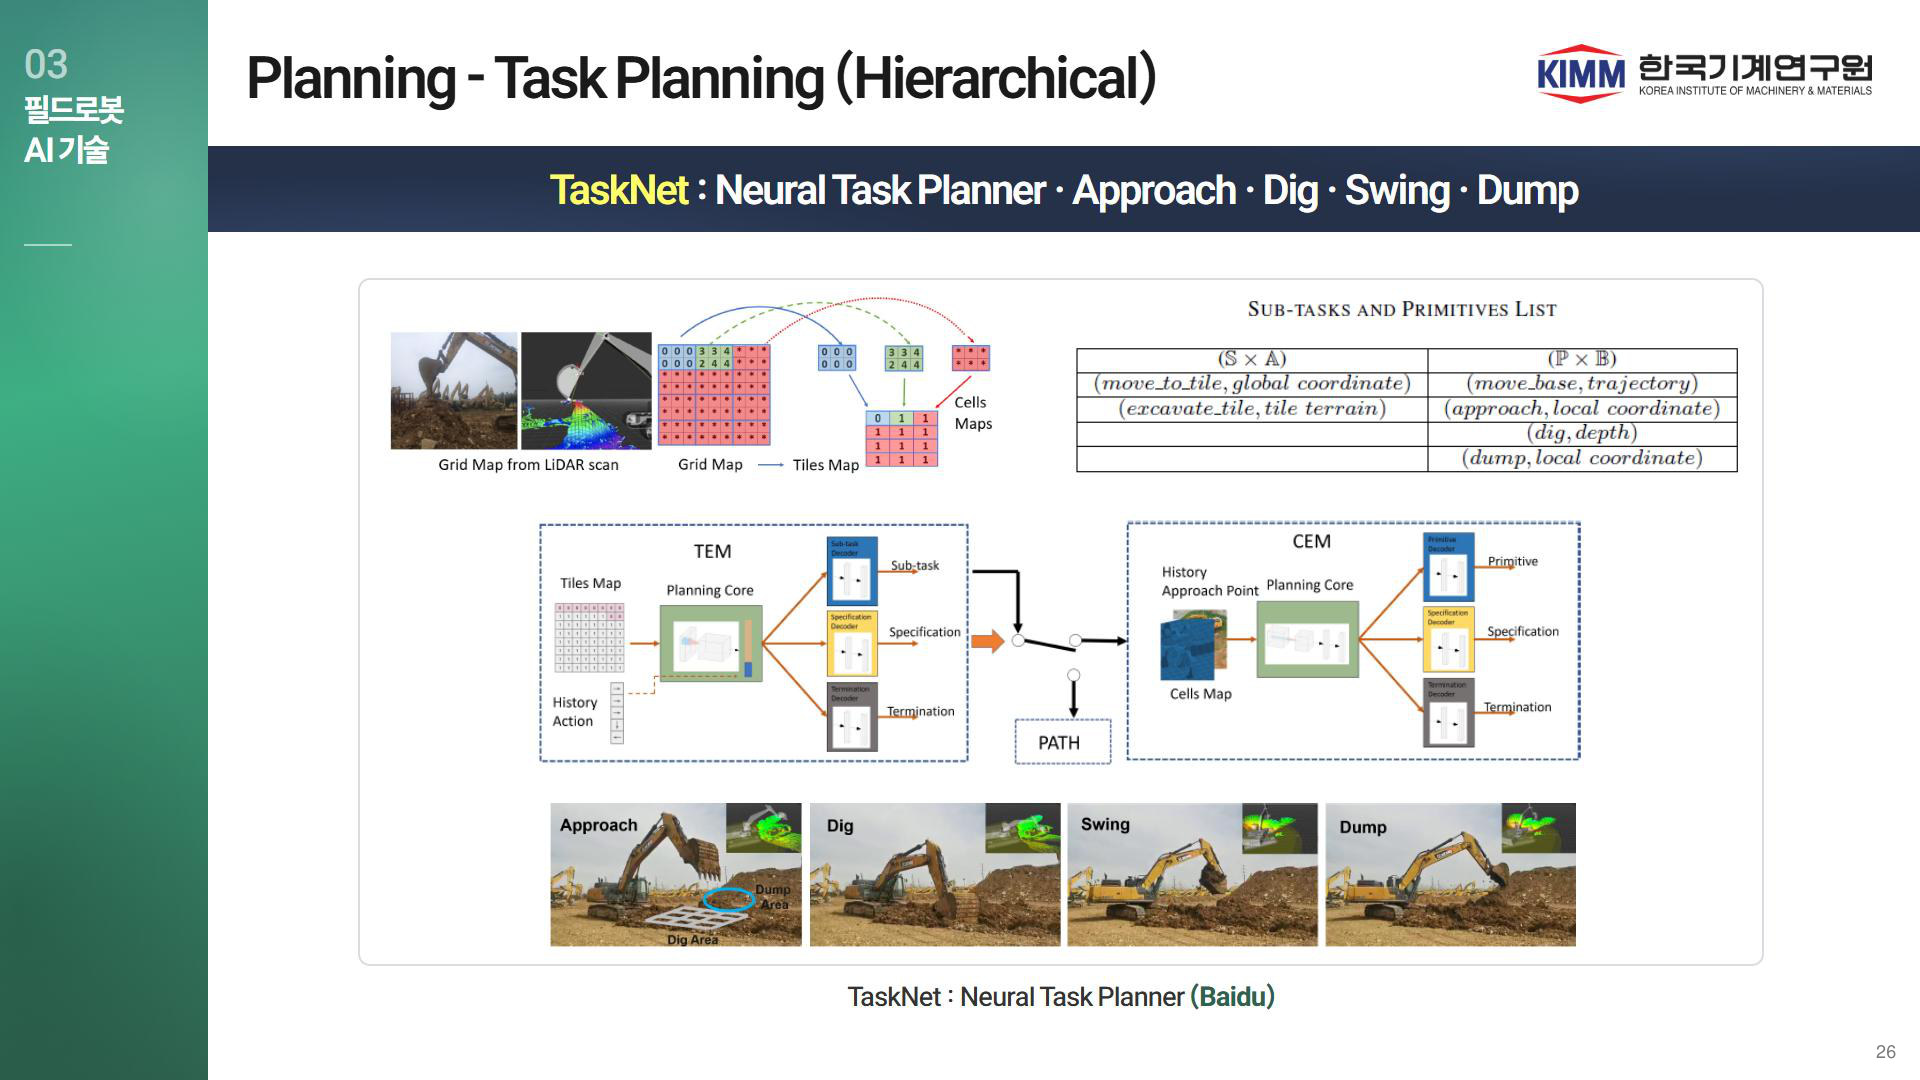
재질 분류가 제어 정책 안으로
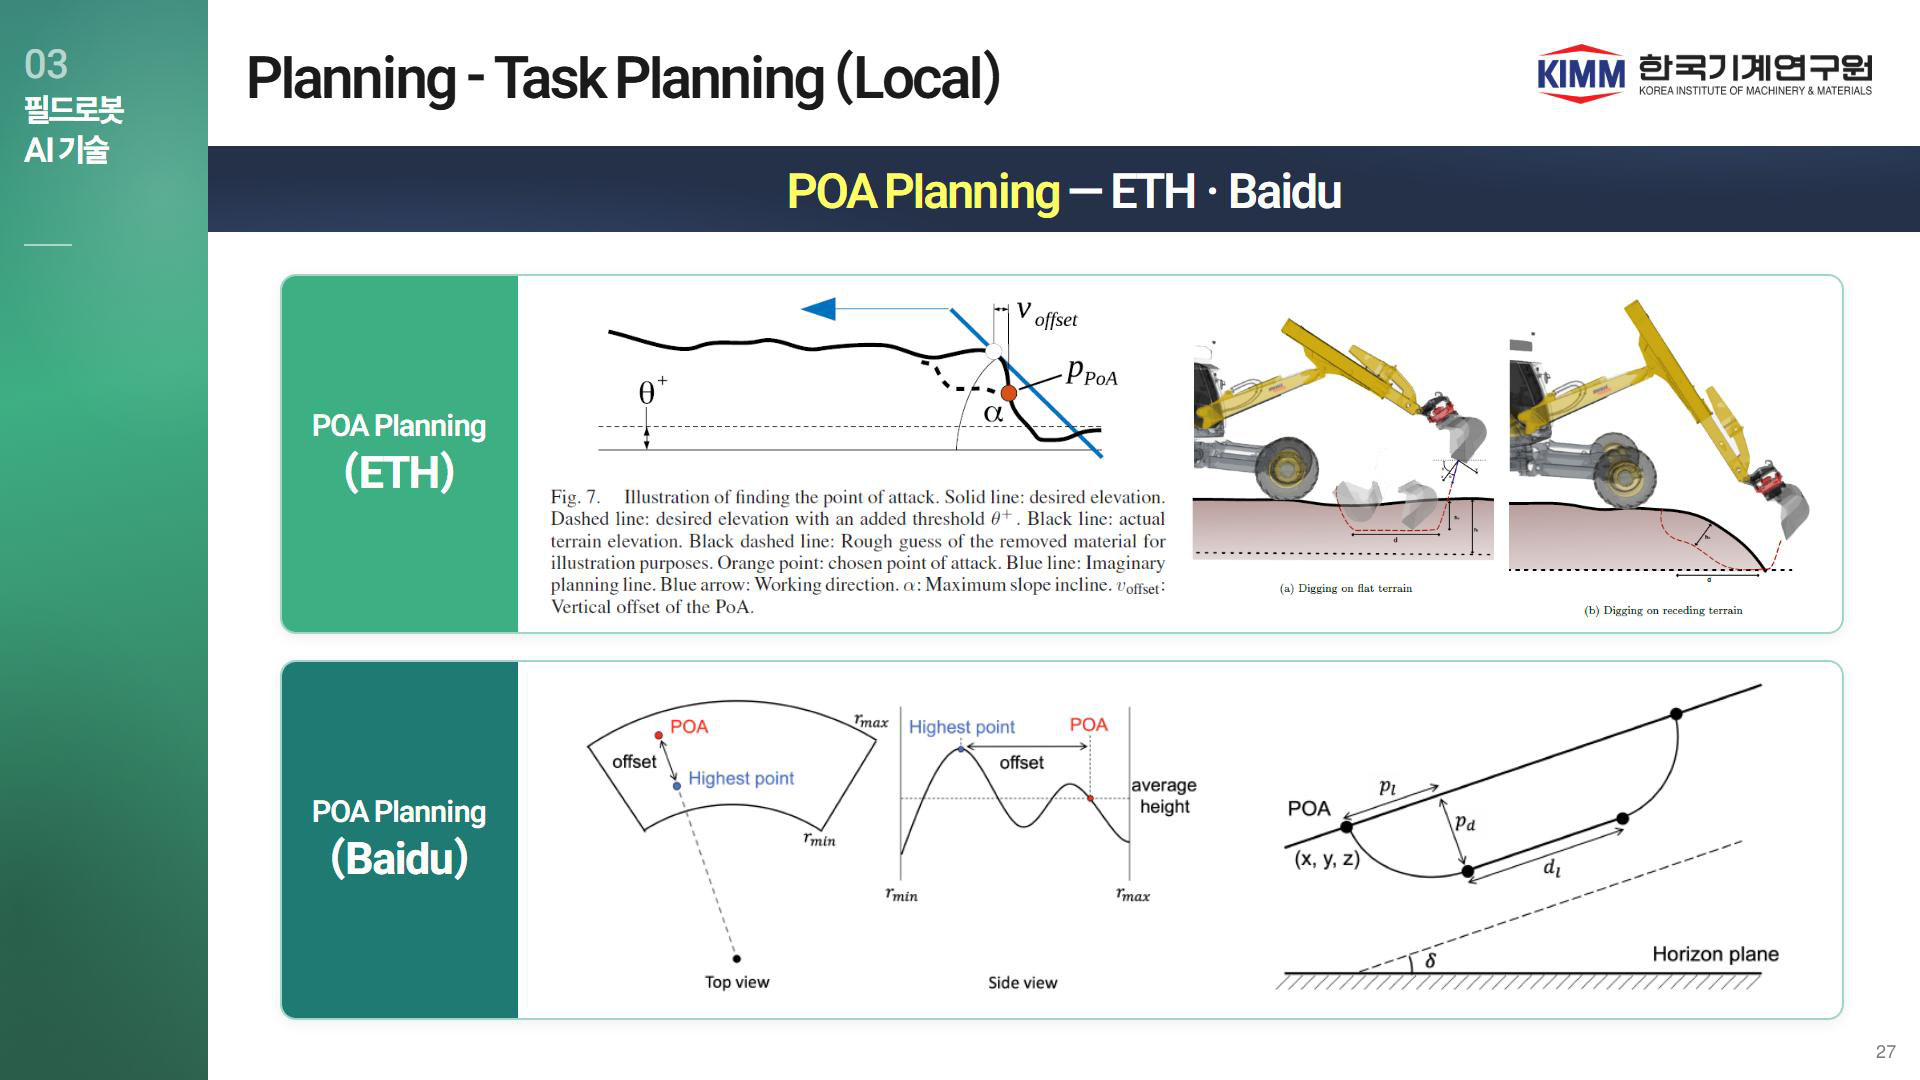
버킷 궤적 계획이 정책 학습에 흡수
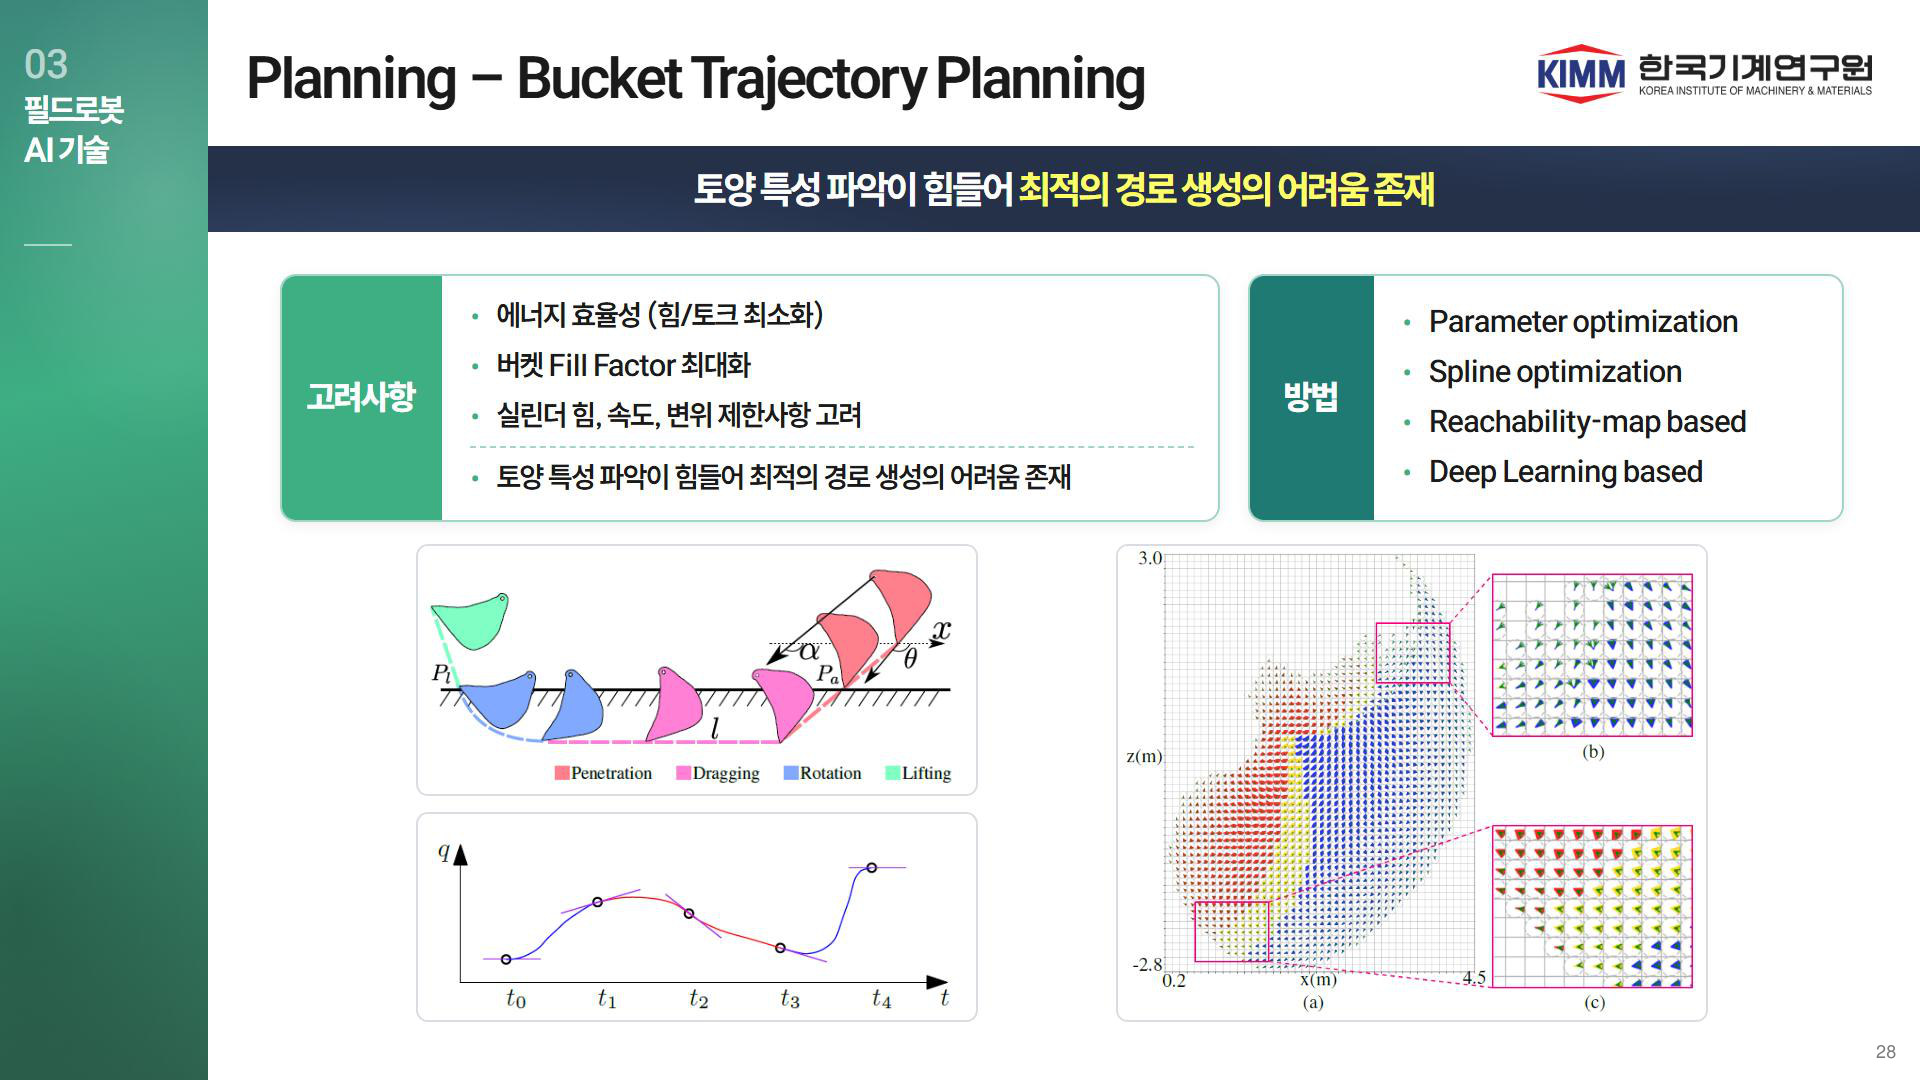
학습한 모델을 예측 제어에 넣어 계획과 결합
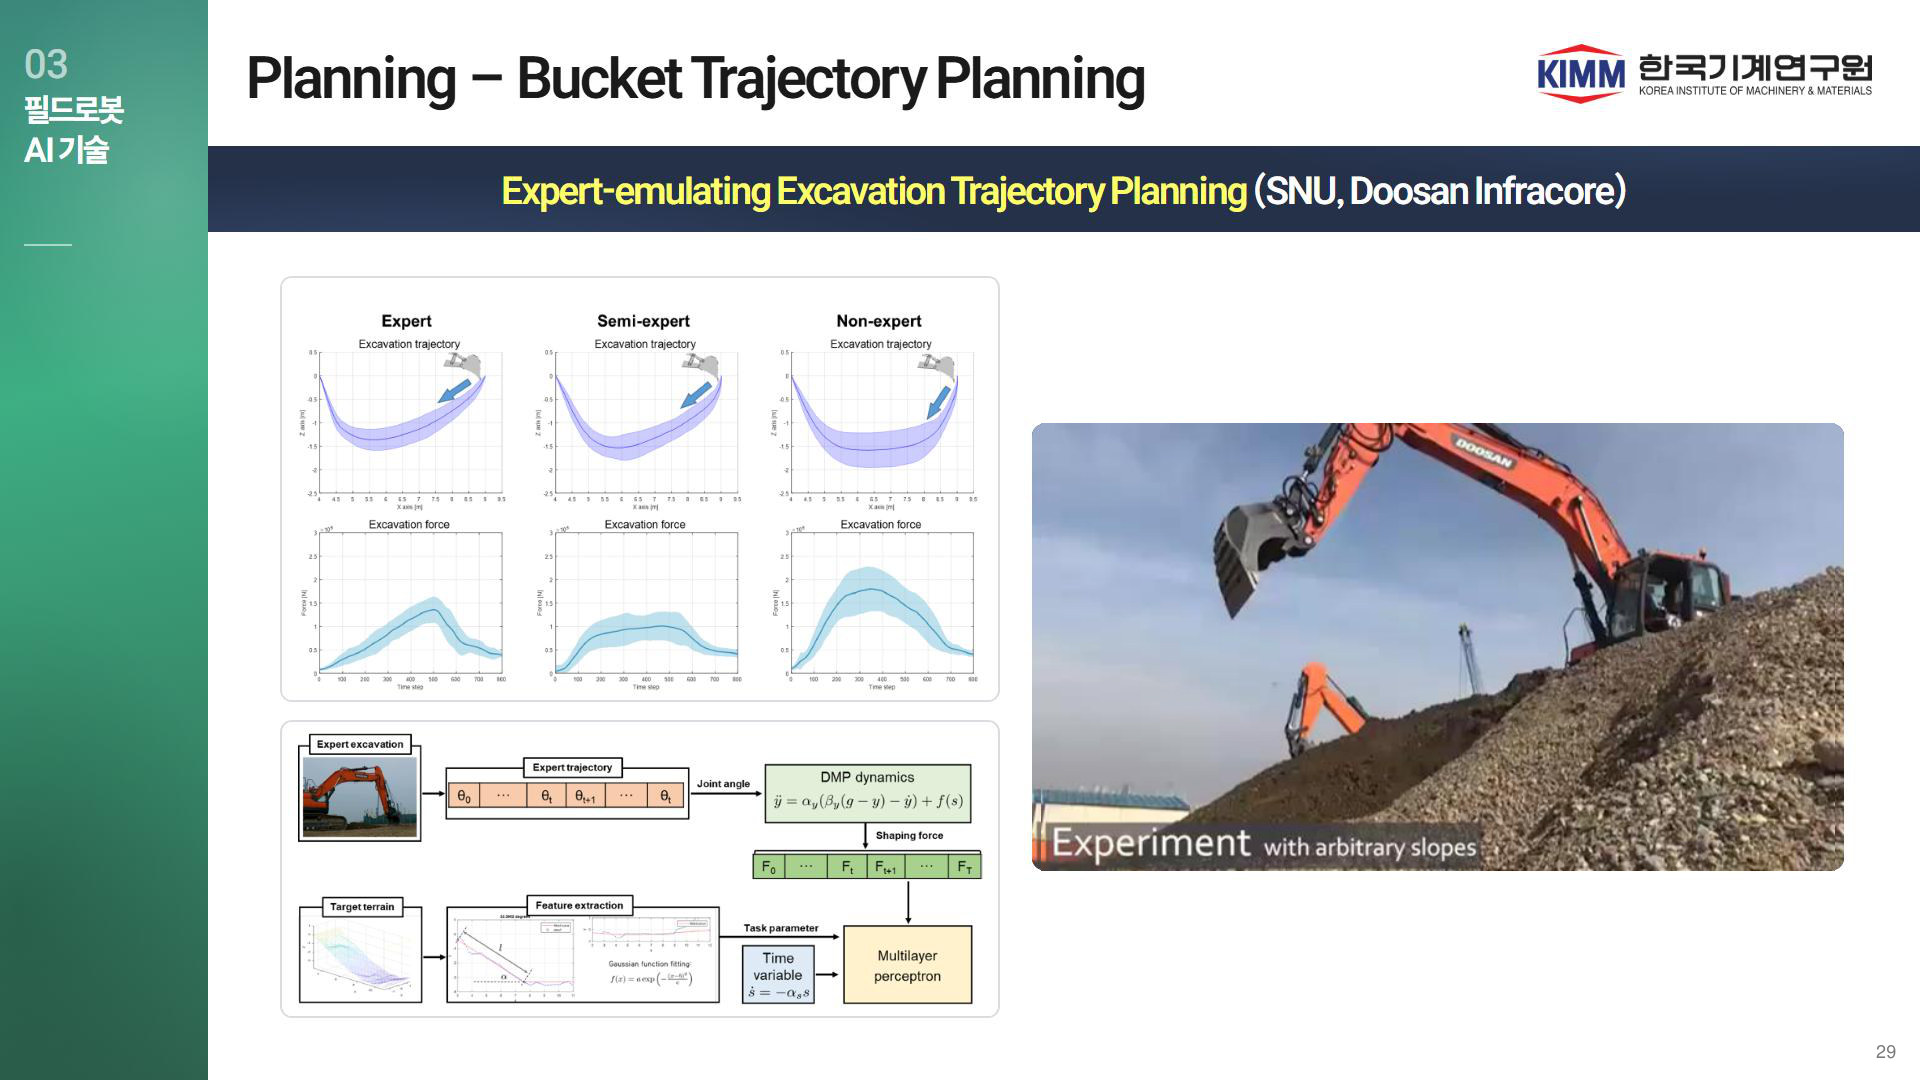
종단간은 네 번째 칸이 아니라
앞의 세 칸이 수렴하는 방향
2
파운데이션 모델이 세 층에,
깊이는 서로 다르게
인지 — SAM2, VLM을 실제로 사용
계획 — 미리 만든 스킬의 순서를 짓는 수준
종단간 — 실기 cm 정밀도, 범용은 아직
ETH 바위 굴착 · LLM 행동트리 · ExT
3
학계와 산업의 선후가
바뀌었다
2023년 — ETH와 Baidu 논문이 앞섬
지금 — 무인 상용 현장, VLA 현장 상차
다중 장비 계획은 산업 시연이 먼저
Bedrock · Actor · Zoomlion
요청서 5.0절 정리 — 근거는 뒤의 분야별 장
19
무엇을 했나 기술현황 구간 전체를 관통하는 세 문장. 각 분야 장을 볼 때의 관점으로 제시.
확인 상태 조사자 해석. 개별 근거는 각 장의 확인 상태 참조.
비고 기관 지형: ETH가 여전히 축. Baidu 자율굴착기 팀은 2022년 이후 발표가 줄었고(ExACT 2024 워크숍 정도), 2026년에는 중국·일본·한국·독일·스웨덴·캐나다·칠레·튀르키예 연구가 보임 → "ETH 밖의 연구 지형" 구간.
20F1 · 출발점 — Baidu AES (2021) · 영상v2 유지
출발점 — Baidu AES (2021)
인지·계획·제어 모듈을 이어 붙여 24시간 무인 굴착
Zhang et al., “An autonomous excavator system for material loading tasks”, Science Robotics 2021 · 영상: Baidu Inc. 공식
20
무엇을 했나 기존 장들에서 여러 번 인용한 Baidu 연구의 통합 시스템. 이후 연구가 무엇을 바꿨는지 비교 기준으로 제시.
확인 상태 [덱] v2 유지
비고 Baidu 팀은 2022년 이후 발표가 줄어듦(ExACT 2024 워크숍, CWT 데이터).
인지
21FP · 인지 분야 흐름
Perception — 무엇이 달라졌나
센서별 전용 알고리즘에서 공개 데이터와 파운데이션 모델로
분진 제거 필터 설계
→
학습 기반 필터, 카메라 융합, 분진 데이터셋
KIMM·Ontario Tech 2024
LiDARDustX 2025
라이다 확률 높이 지도
→
카메라만으로 만드는 의미 고도맵
ExcavaTwin 2026
텍스처 분류기, 지중 레이더
→
굴착 반력으로 추정, 정책 안으로 흡수
Digging for Data 2026
ETH 제방 2026
세 등급 지형 분할
→
파놉틱 분할 + 추적, 언어로 지형 추론
ETHcavation 2024 · VLM 2026
연구용 센서 융합 측위
→
공개 프레임워크와 공개 데이터
Holistic Fusion (T-RO 2026)
왼쪽: 기존 18–22장(2019–2023) · 오른쪽: 2024–2026
21
다음 5장(기존 18–22)은 왼쪽 열, 이어지는 주목 연구는 오른쪽 열에 해당. v2에서 상태추정 행을 sensVLA로 받던 것을 직계 후속인 Holistic Fusion으로 교체.
22FP2 · 인지 세 가지 흐름
인지 — 세 가지 흐름
전용 학습 → 파운데이션 모델, 기하 → 의미 → 언어, 모듈 → 정책 안
1
전용 학습에서
파운데이션 모델 활용으로
SAM2로 바위 분할
고정된 비전 모델로 의미 고도맵
파놉틱 모델을 502장으로 적응
ETH 2025 · ExcavaTwin 2026
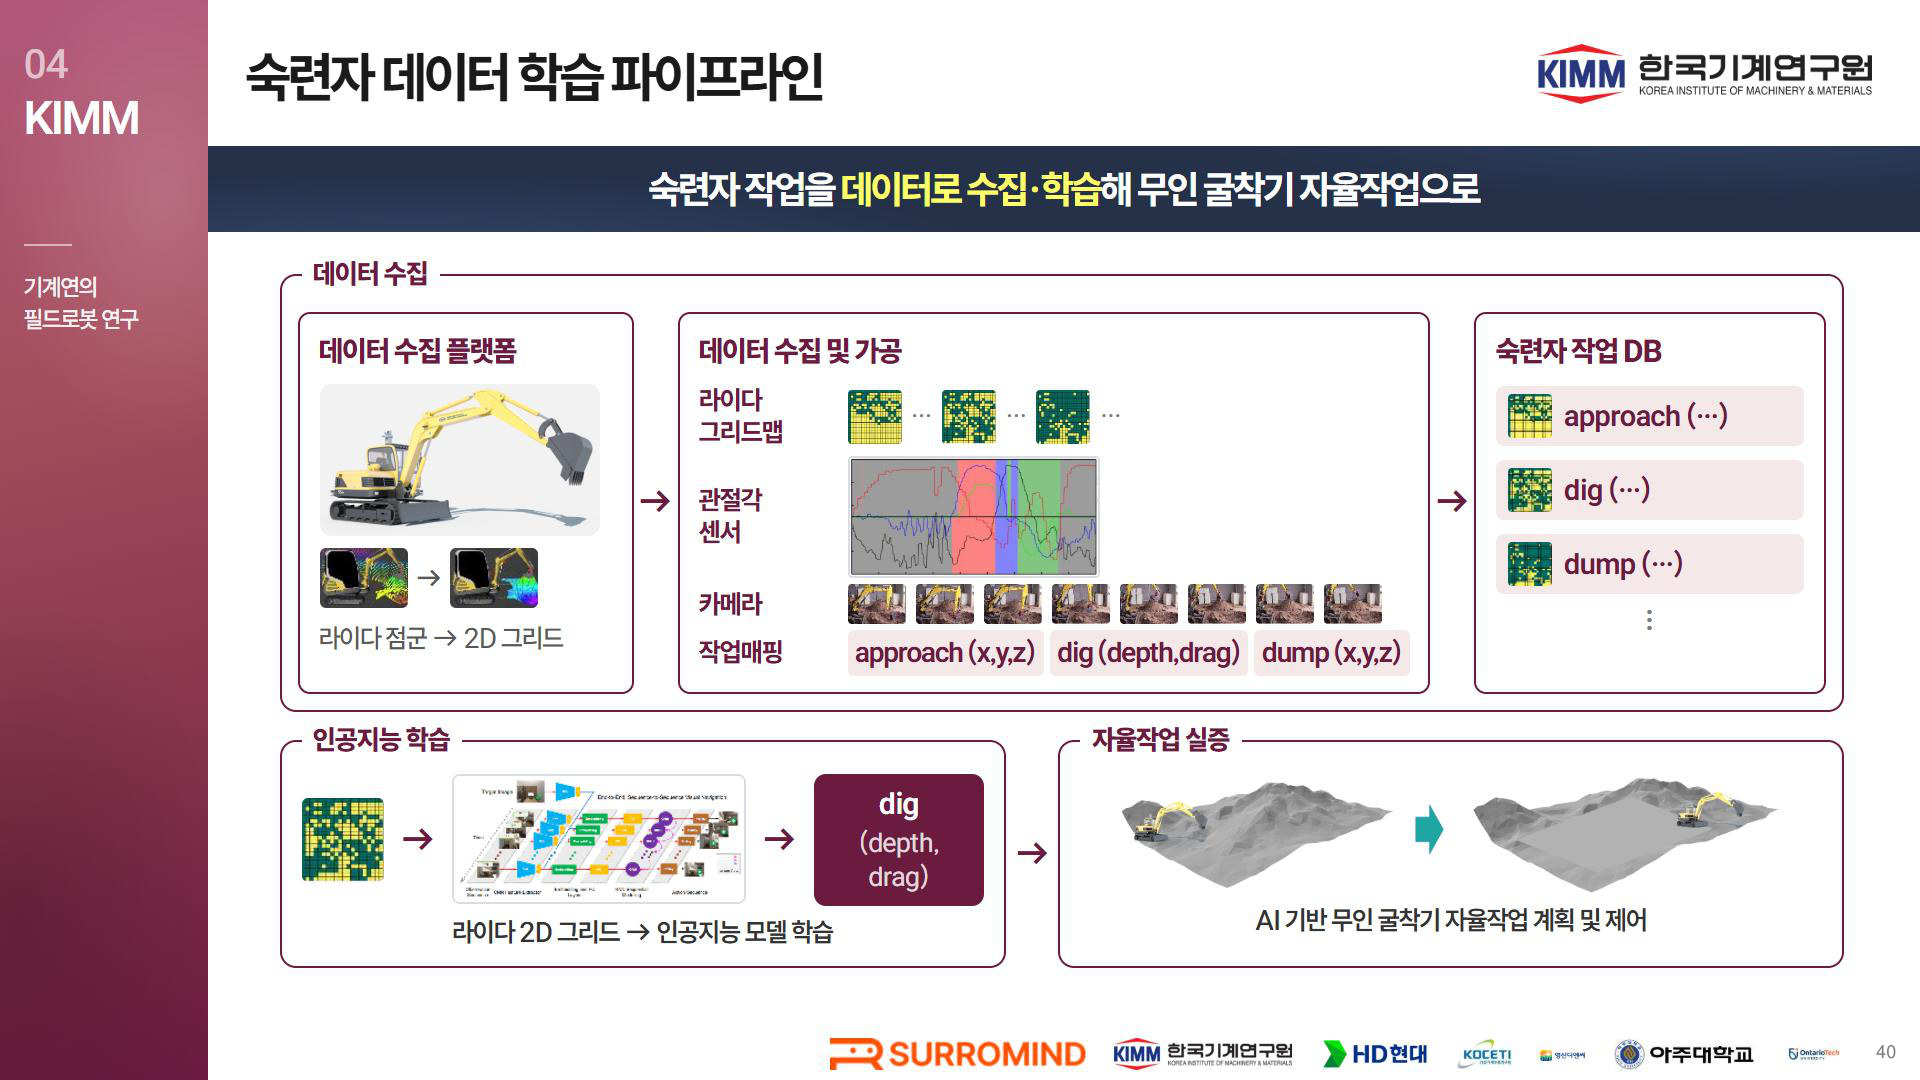
ETHcavation 2024
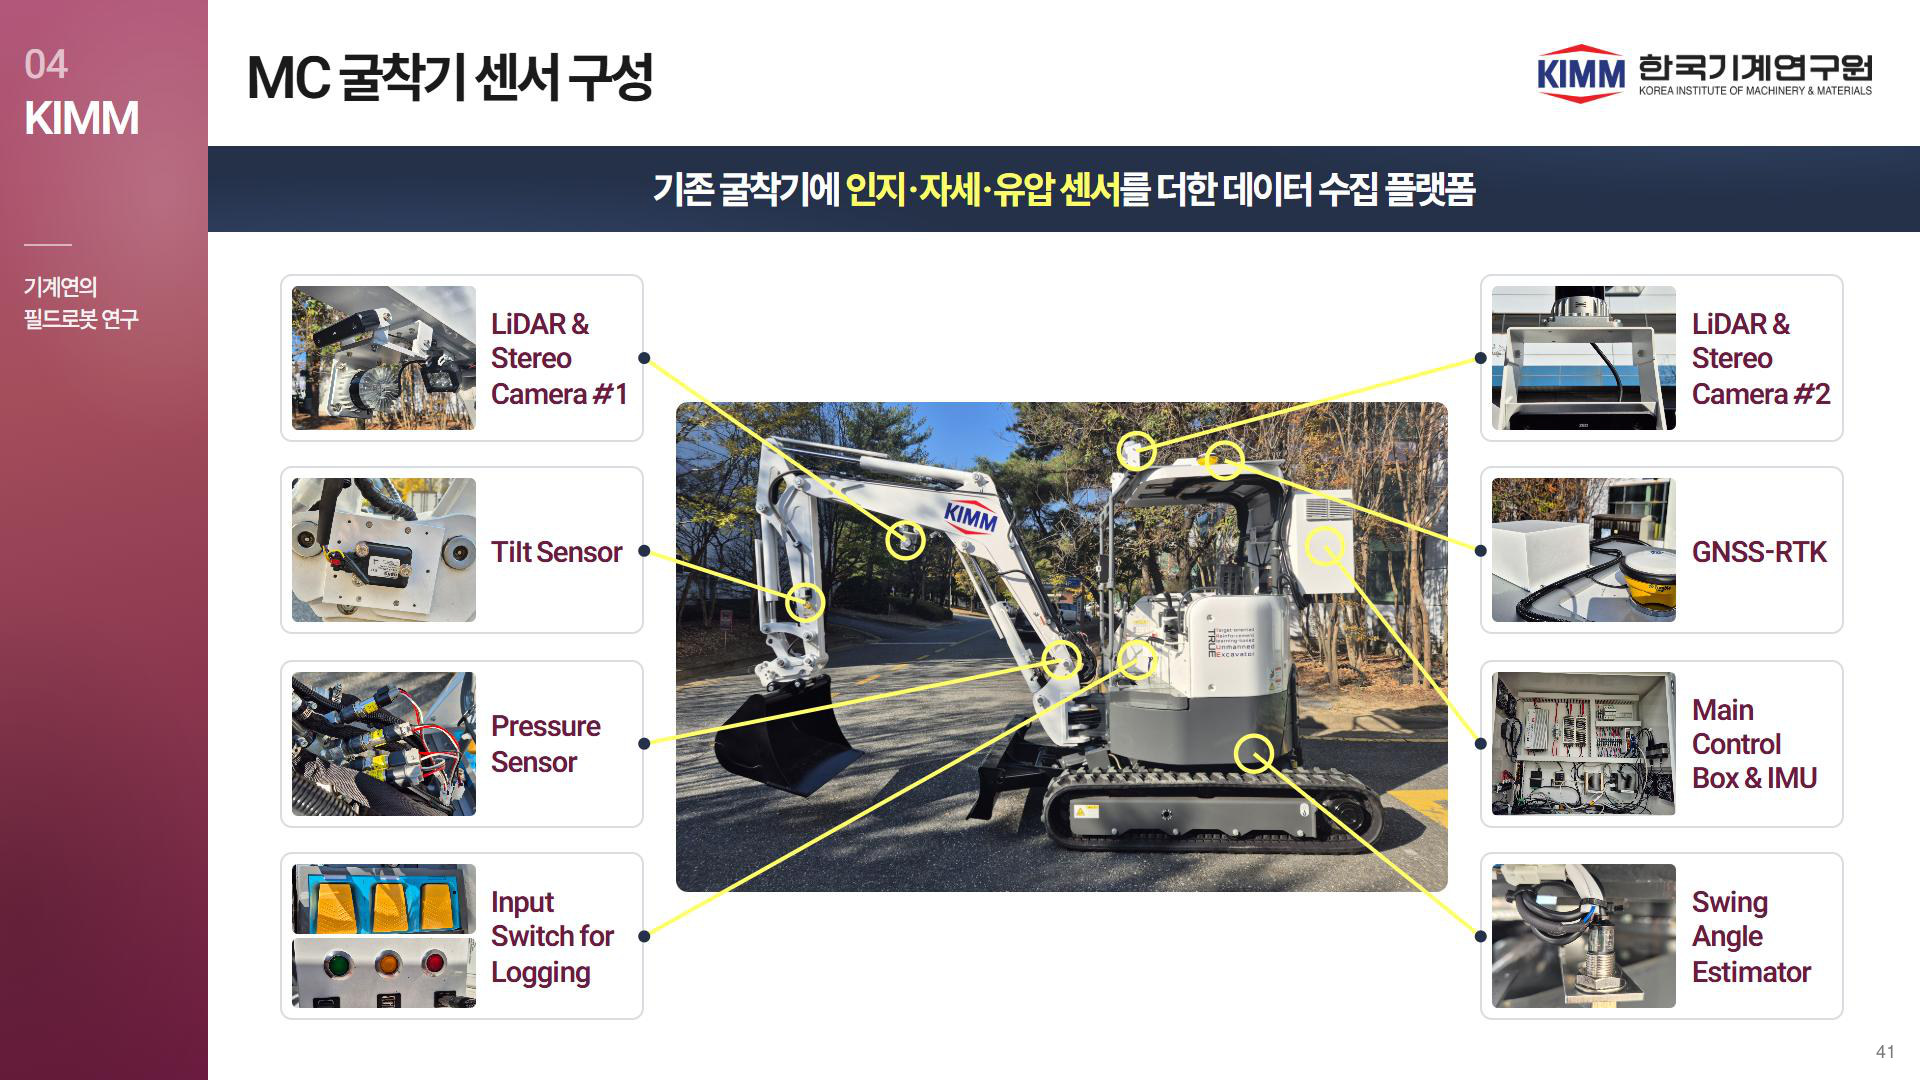
2
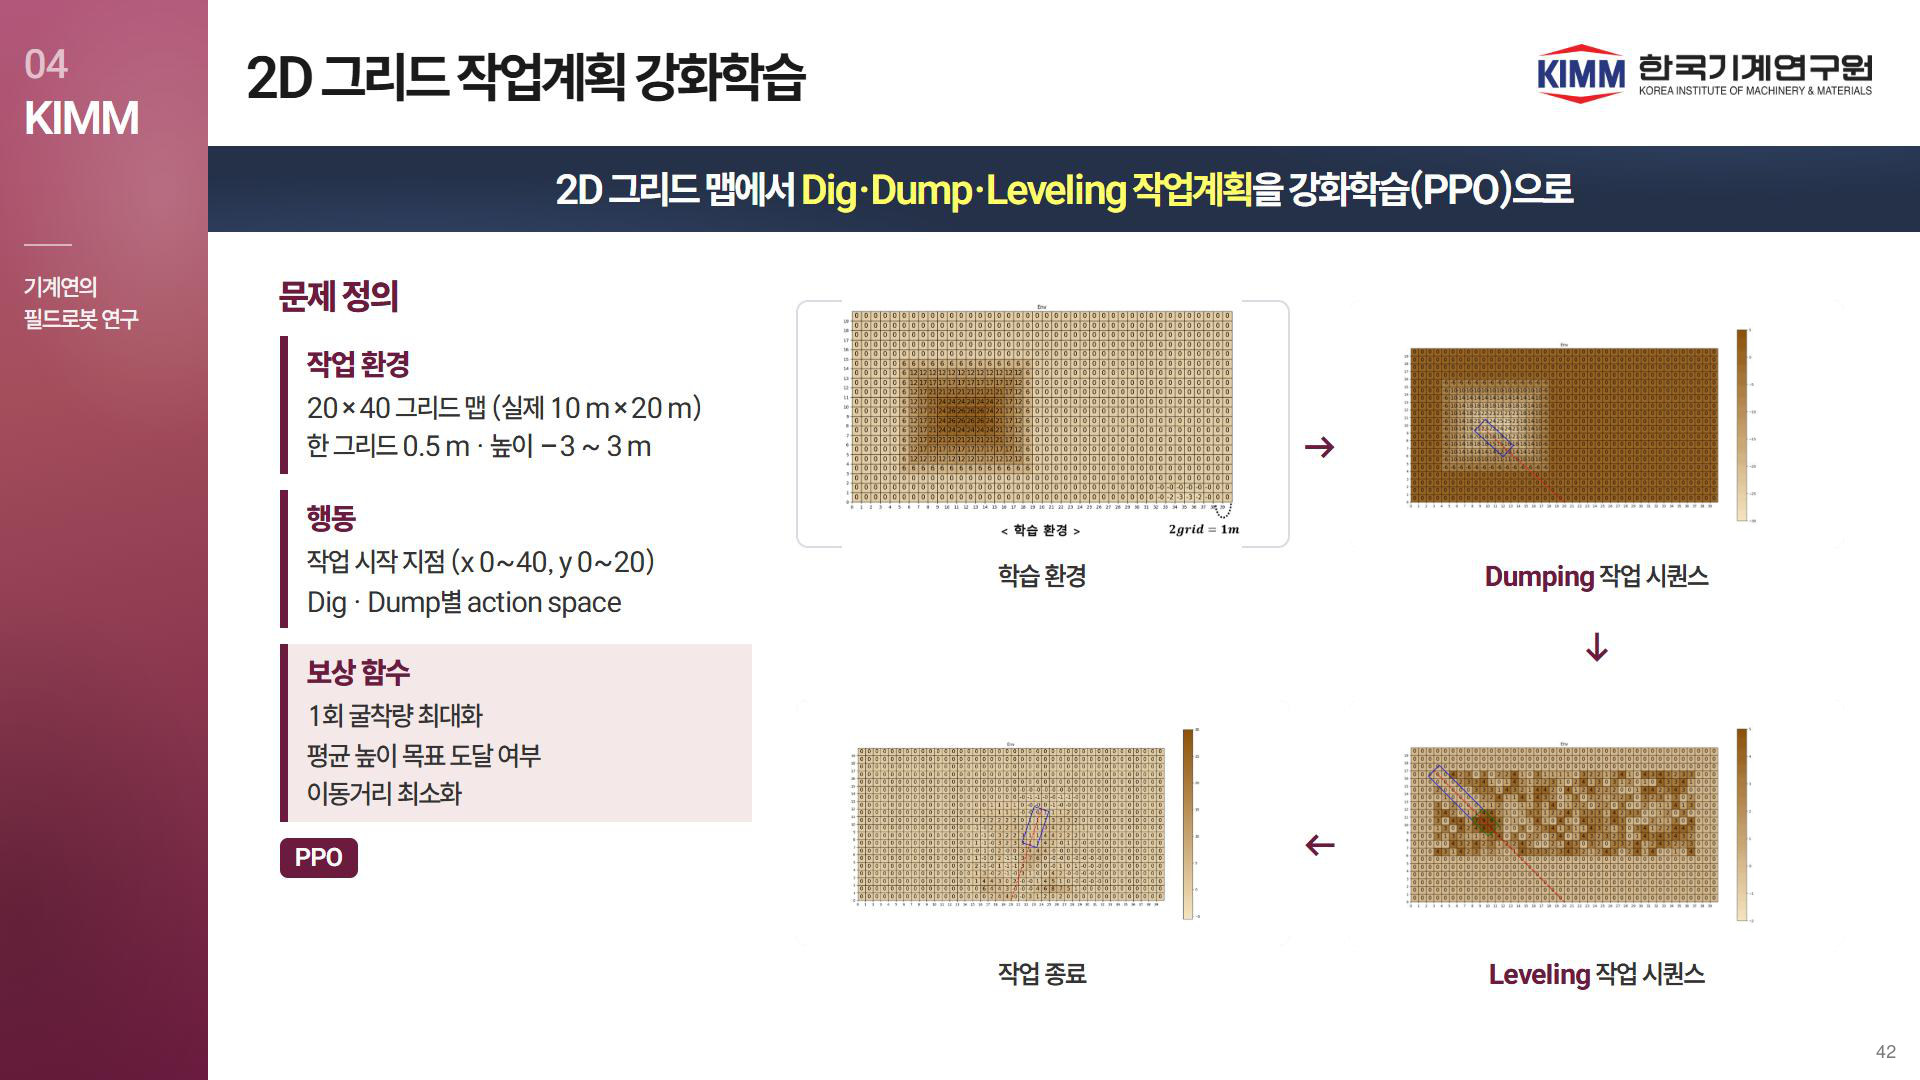
기하에서 의미로,
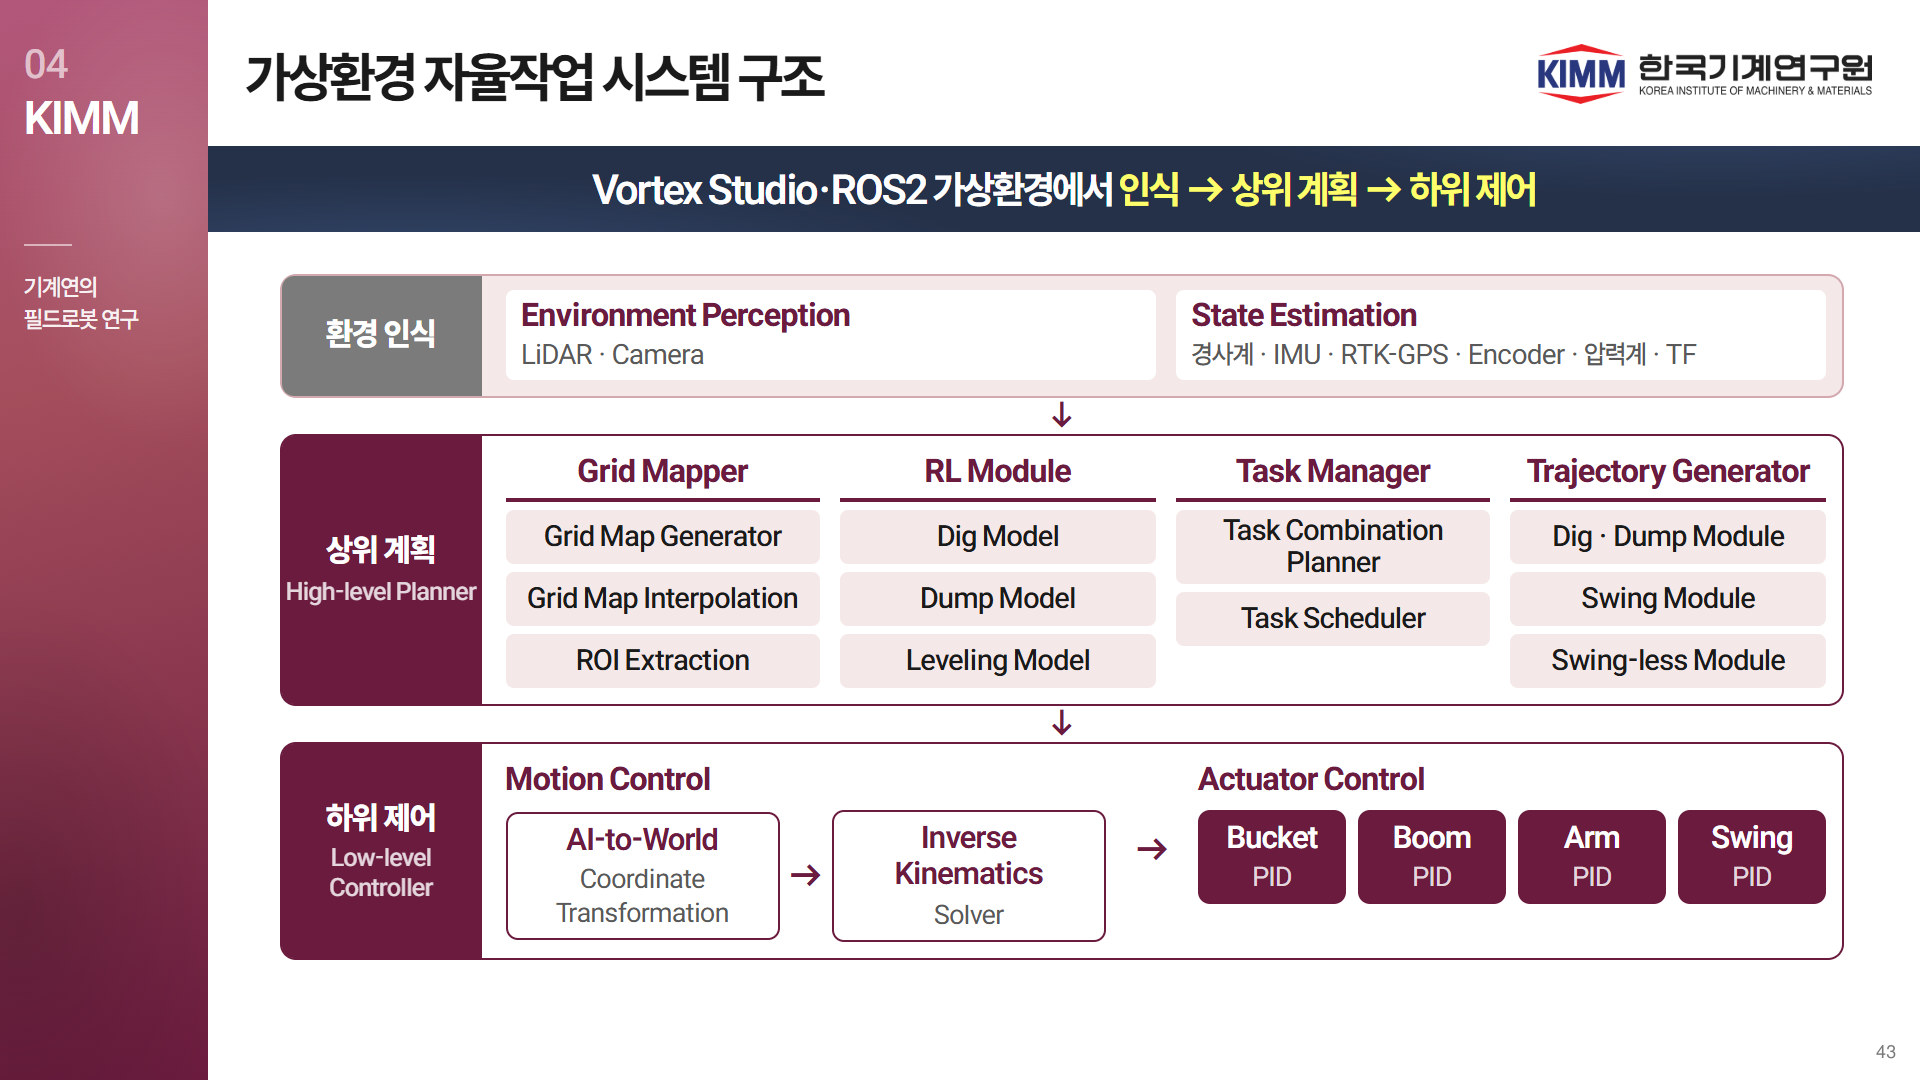
의미에서 언어로
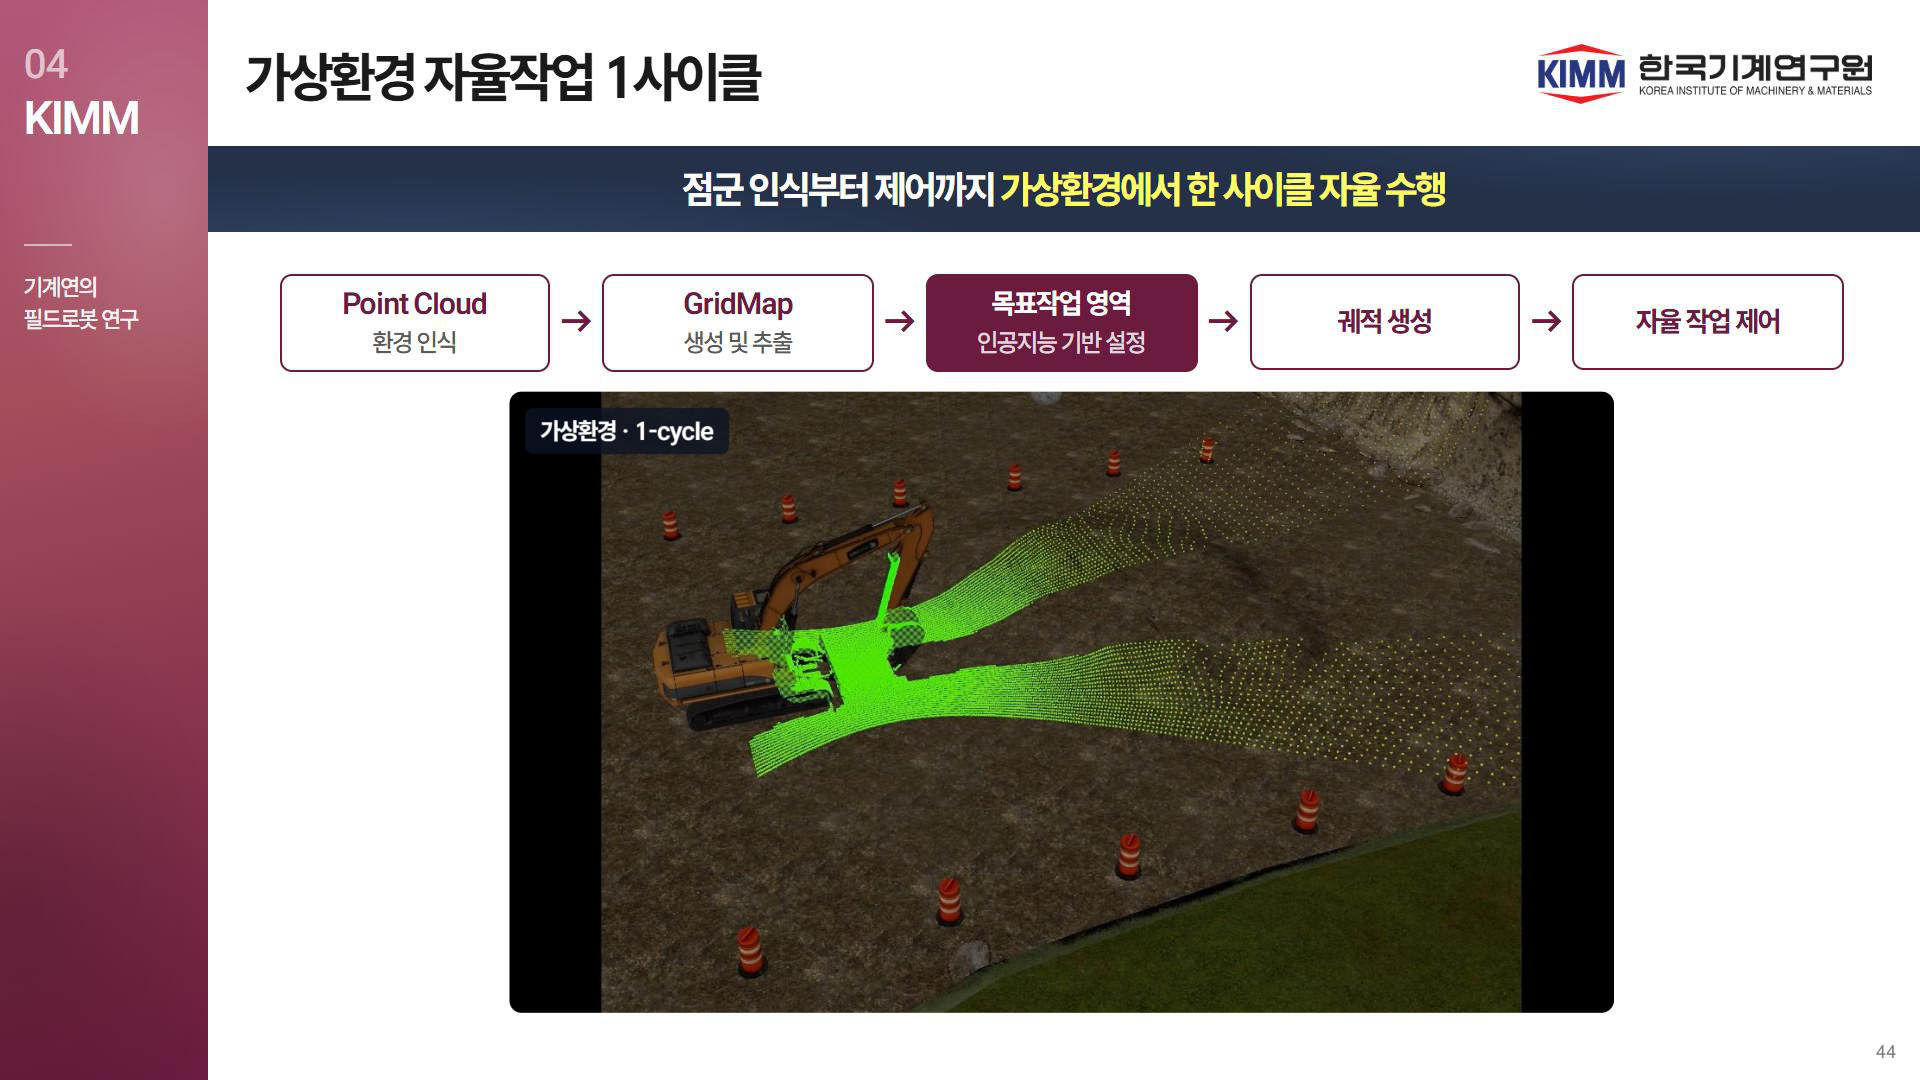
라이다 고도맵
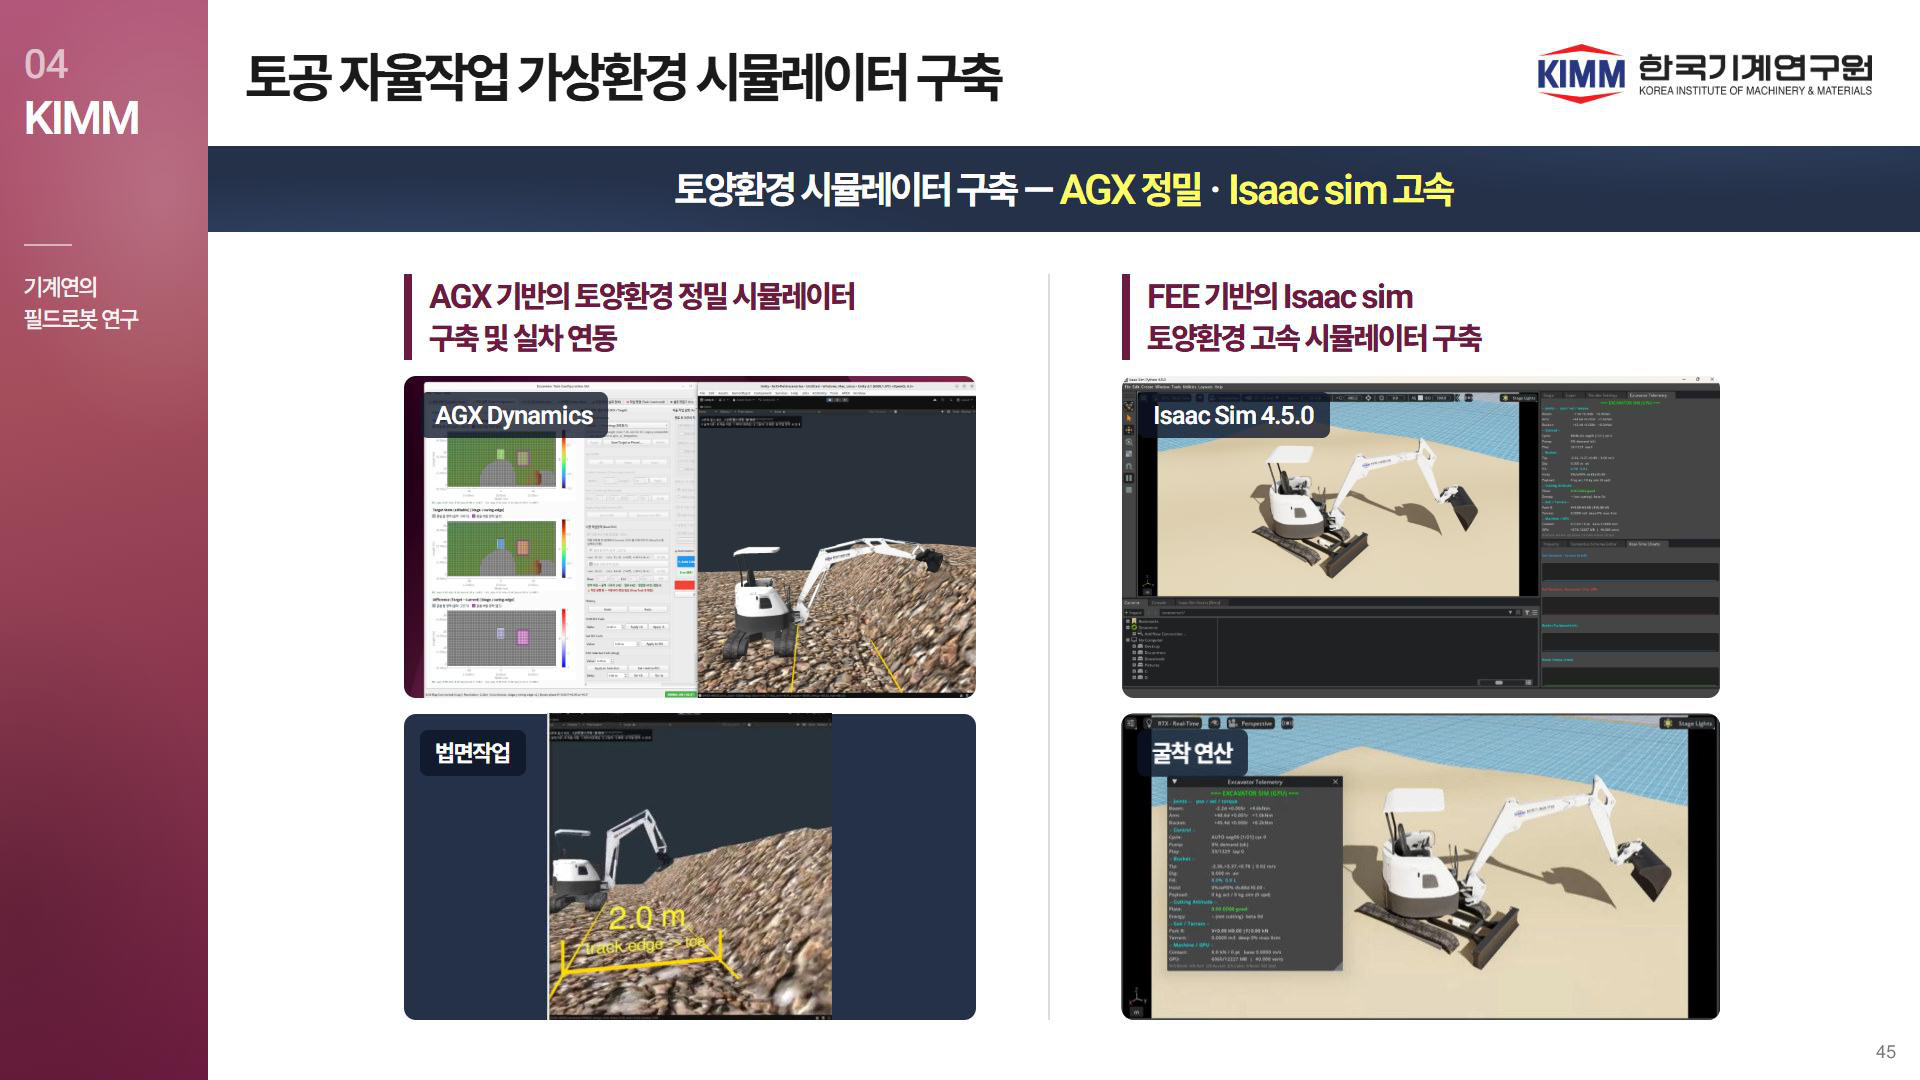
→ 의미 라벨이 붙은 지도
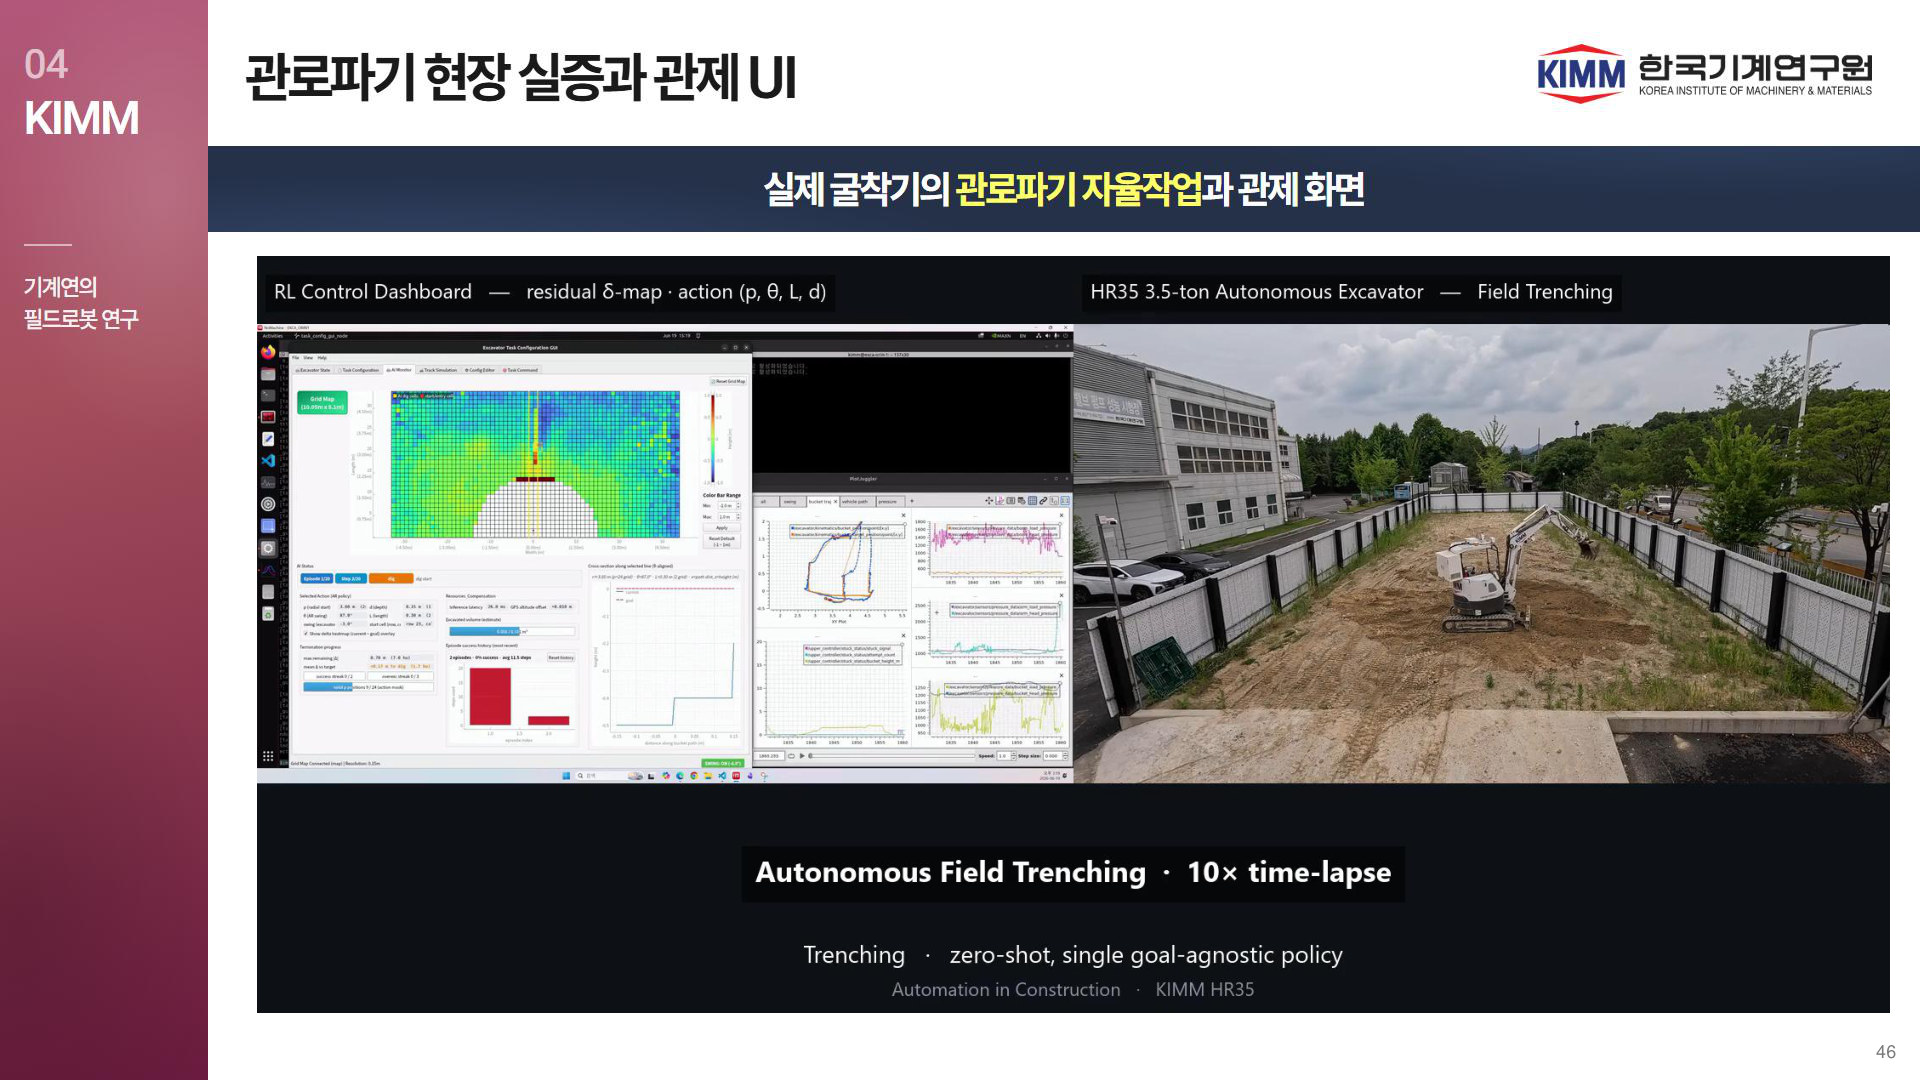
→ "어느 지형이 더 나은가" 추론
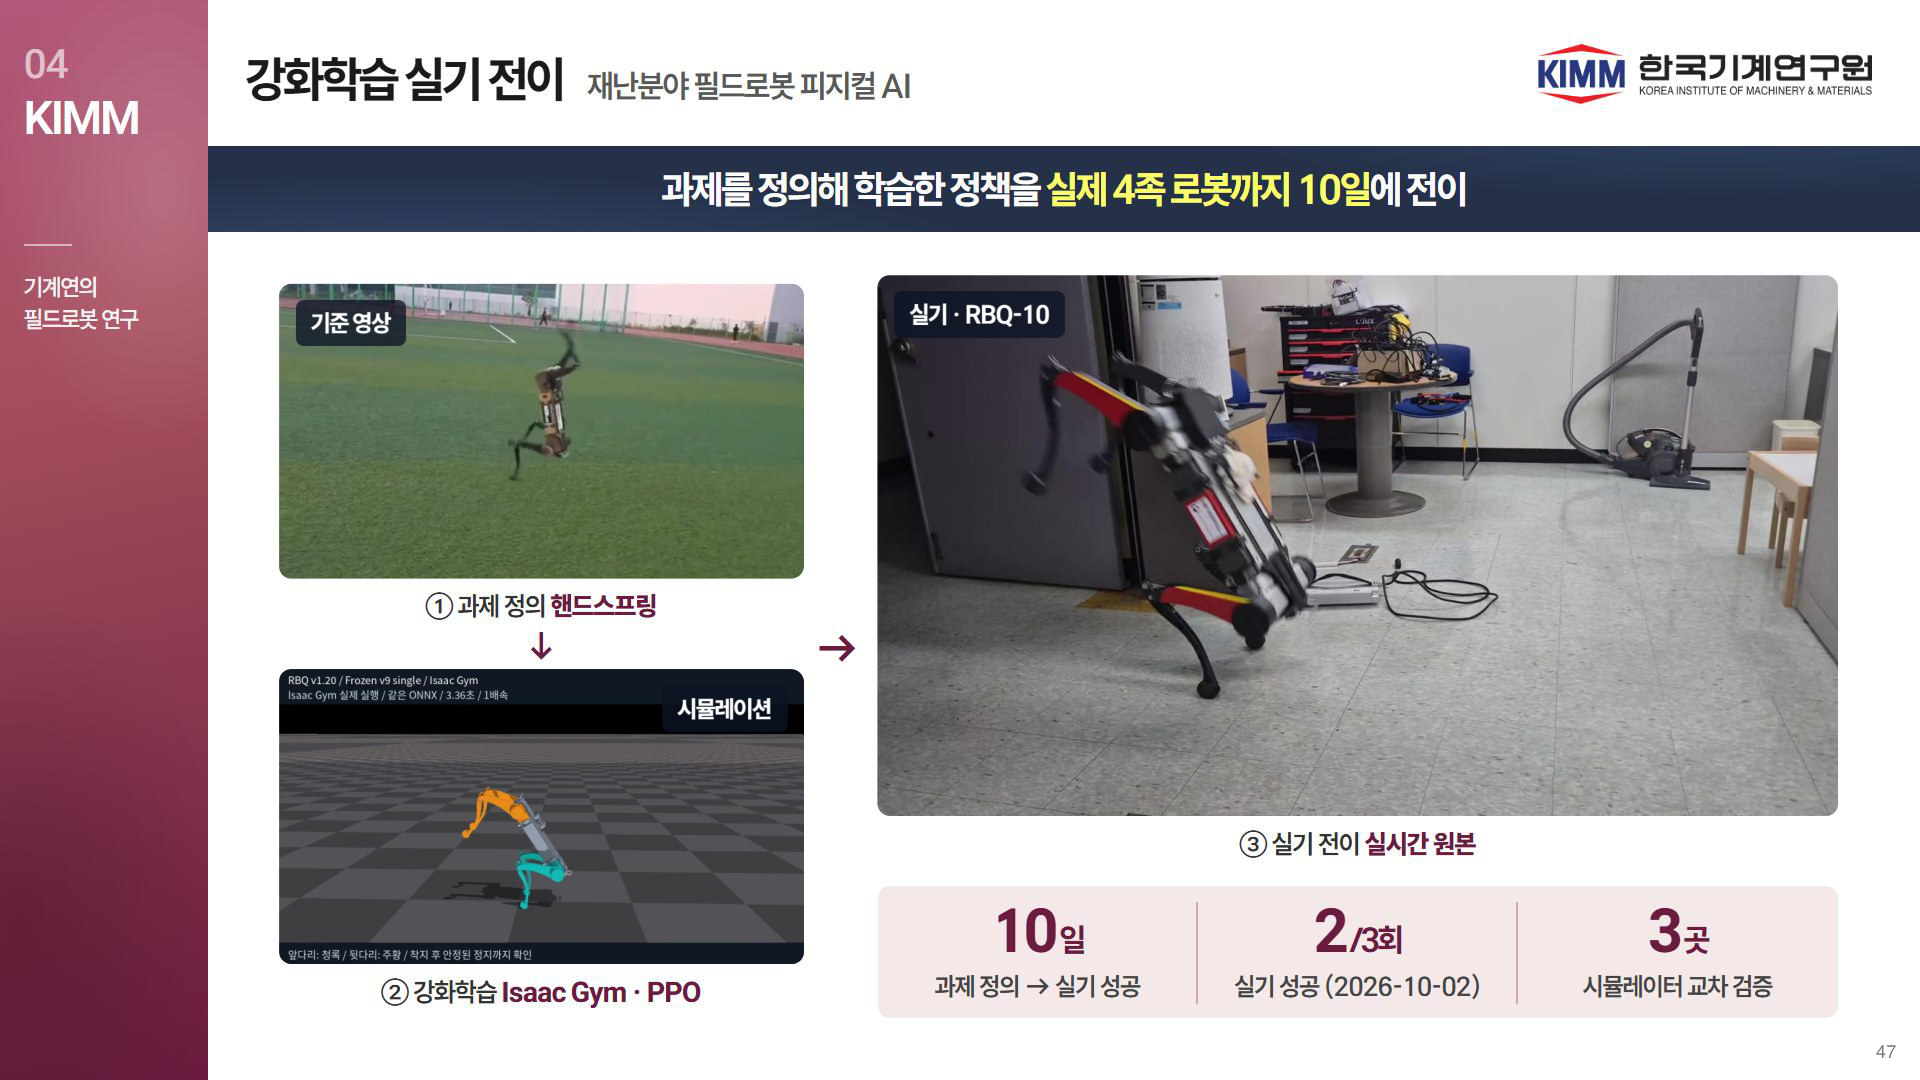
한양대 2026 · TravPro 2026
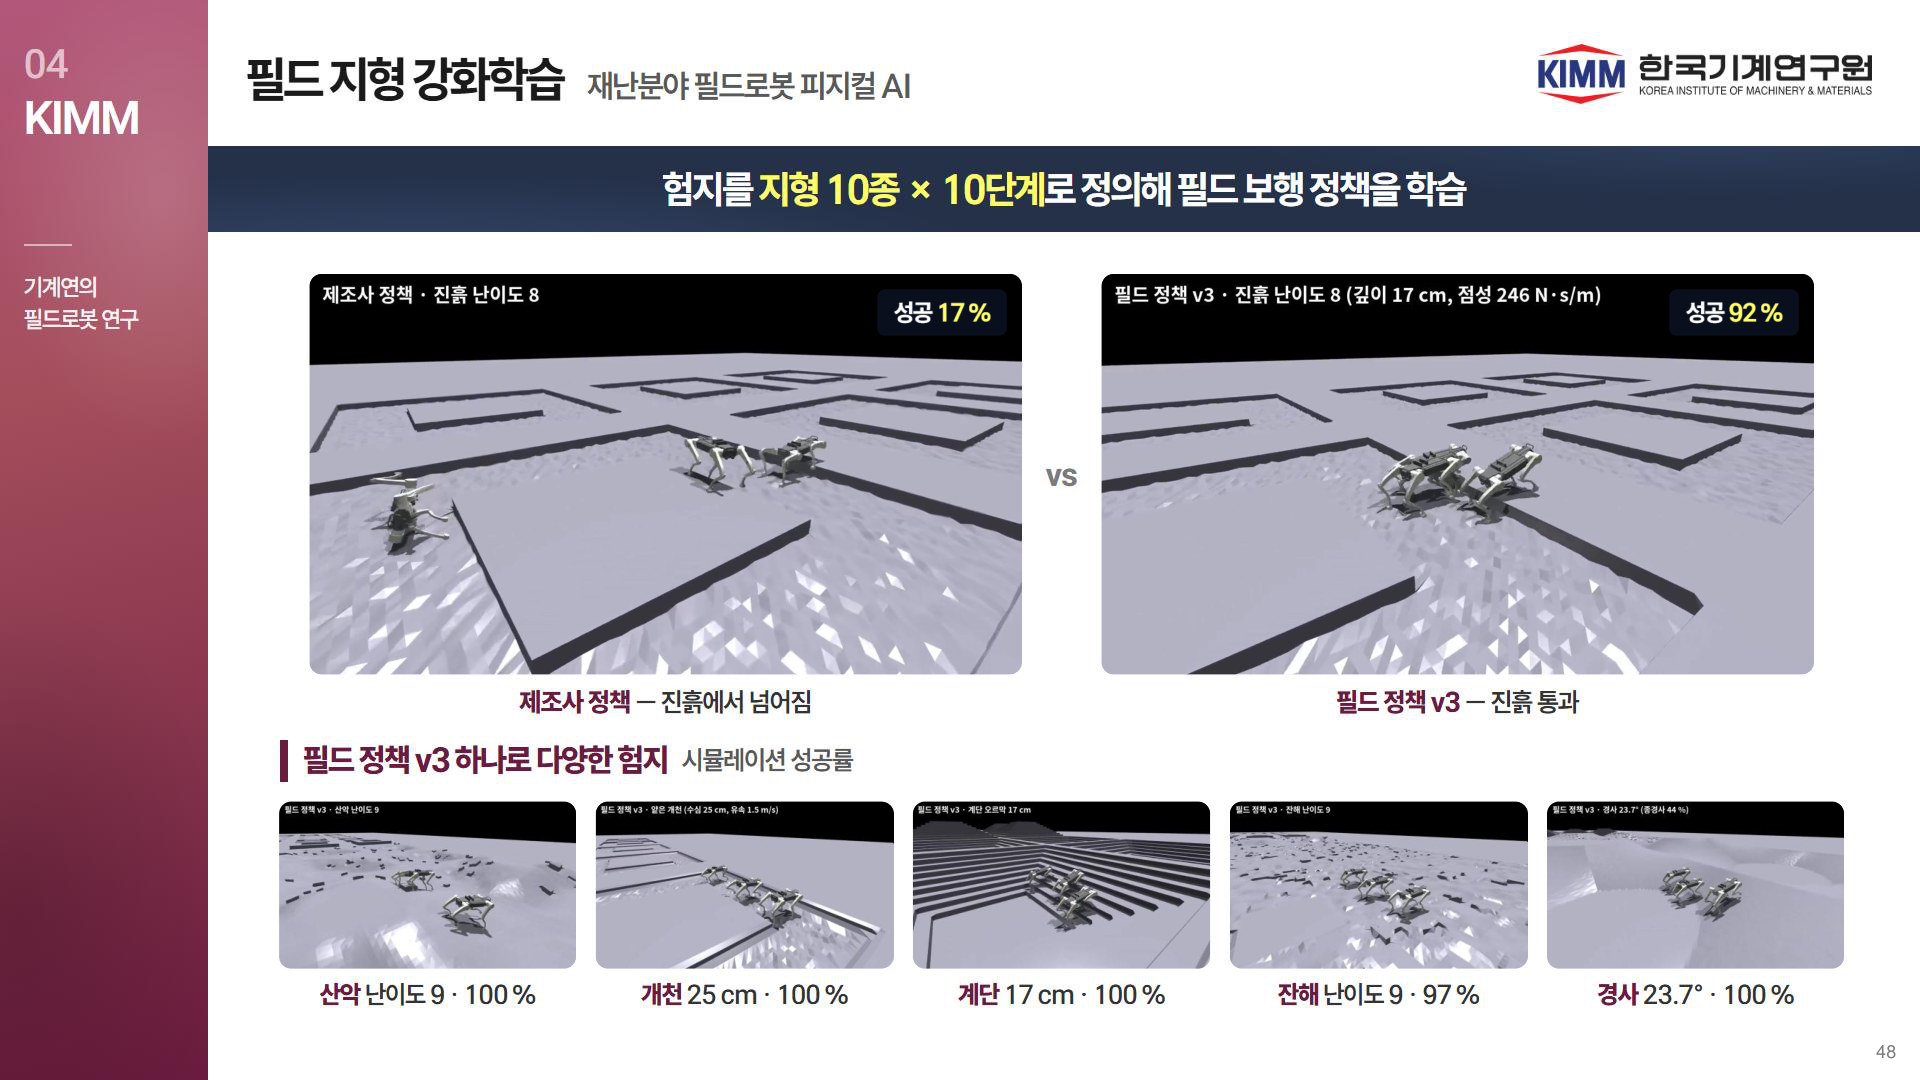
3
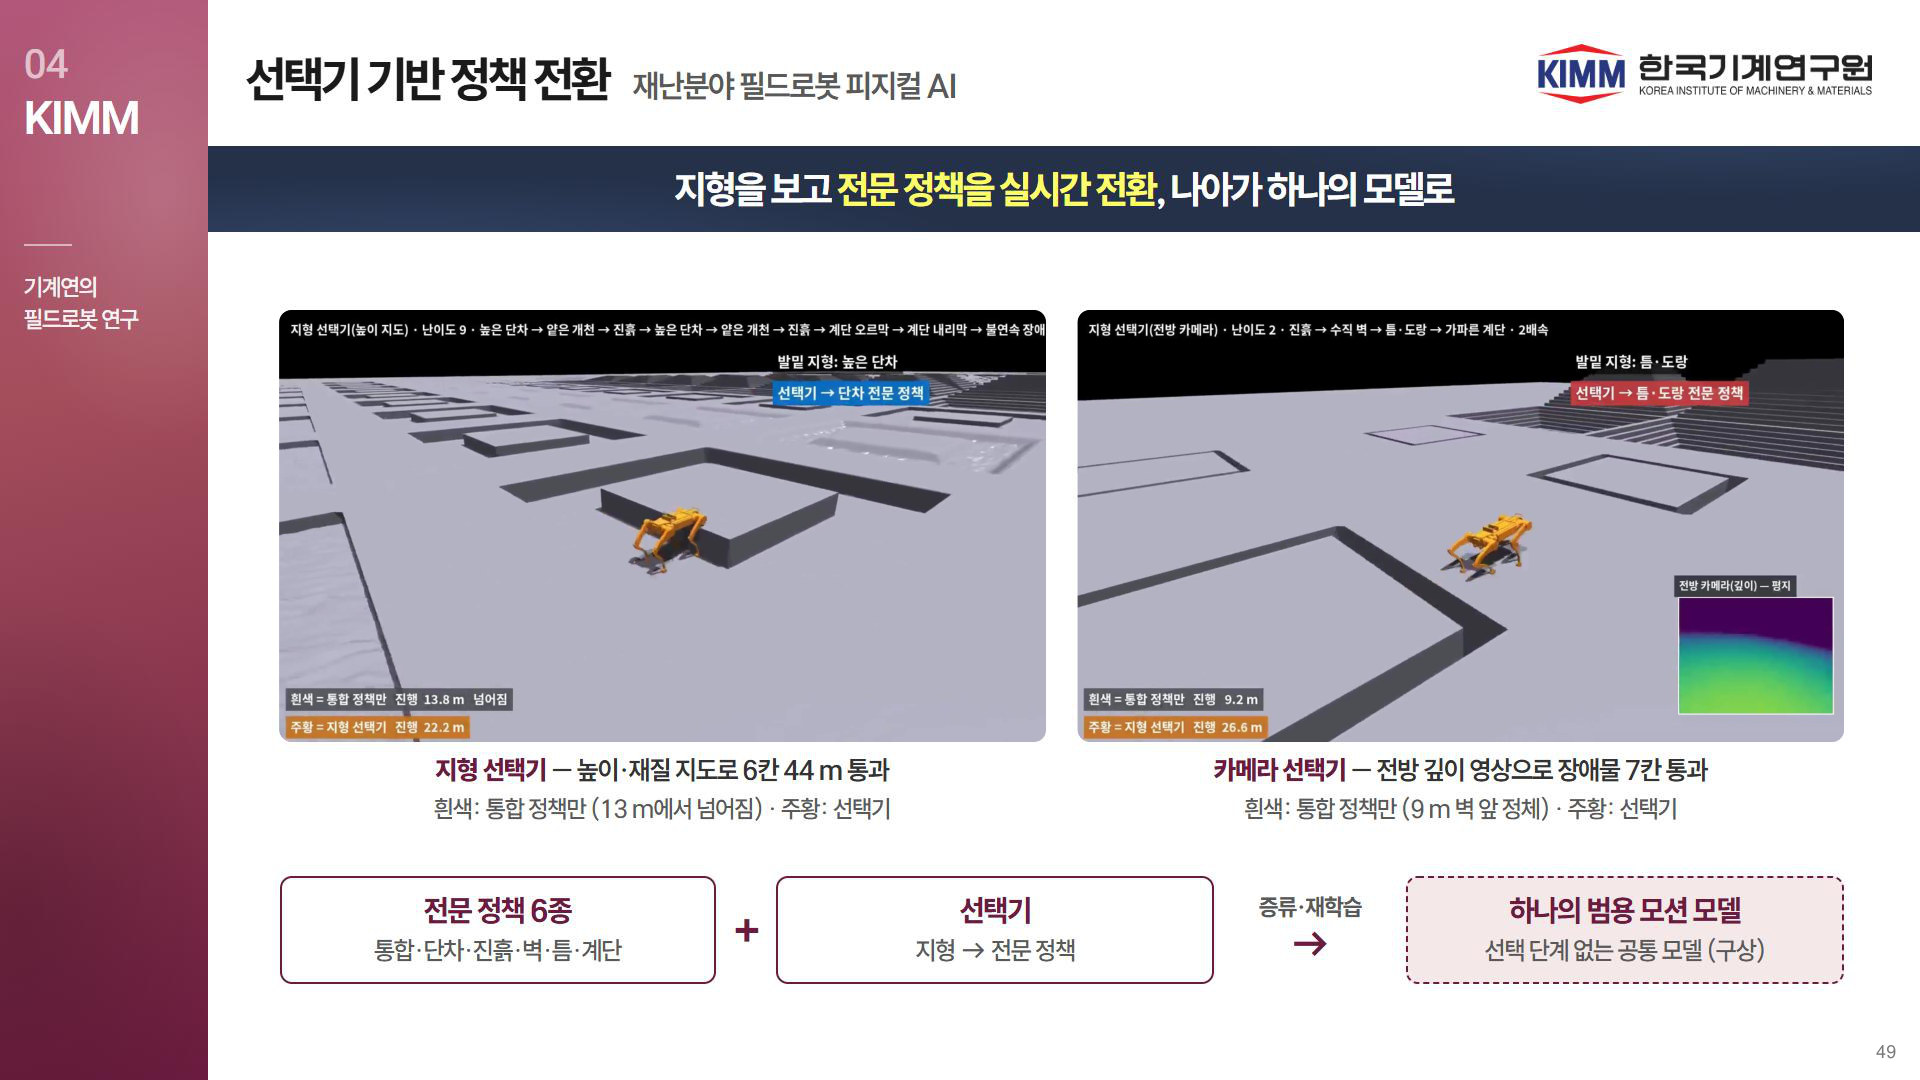
독립 모듈에서
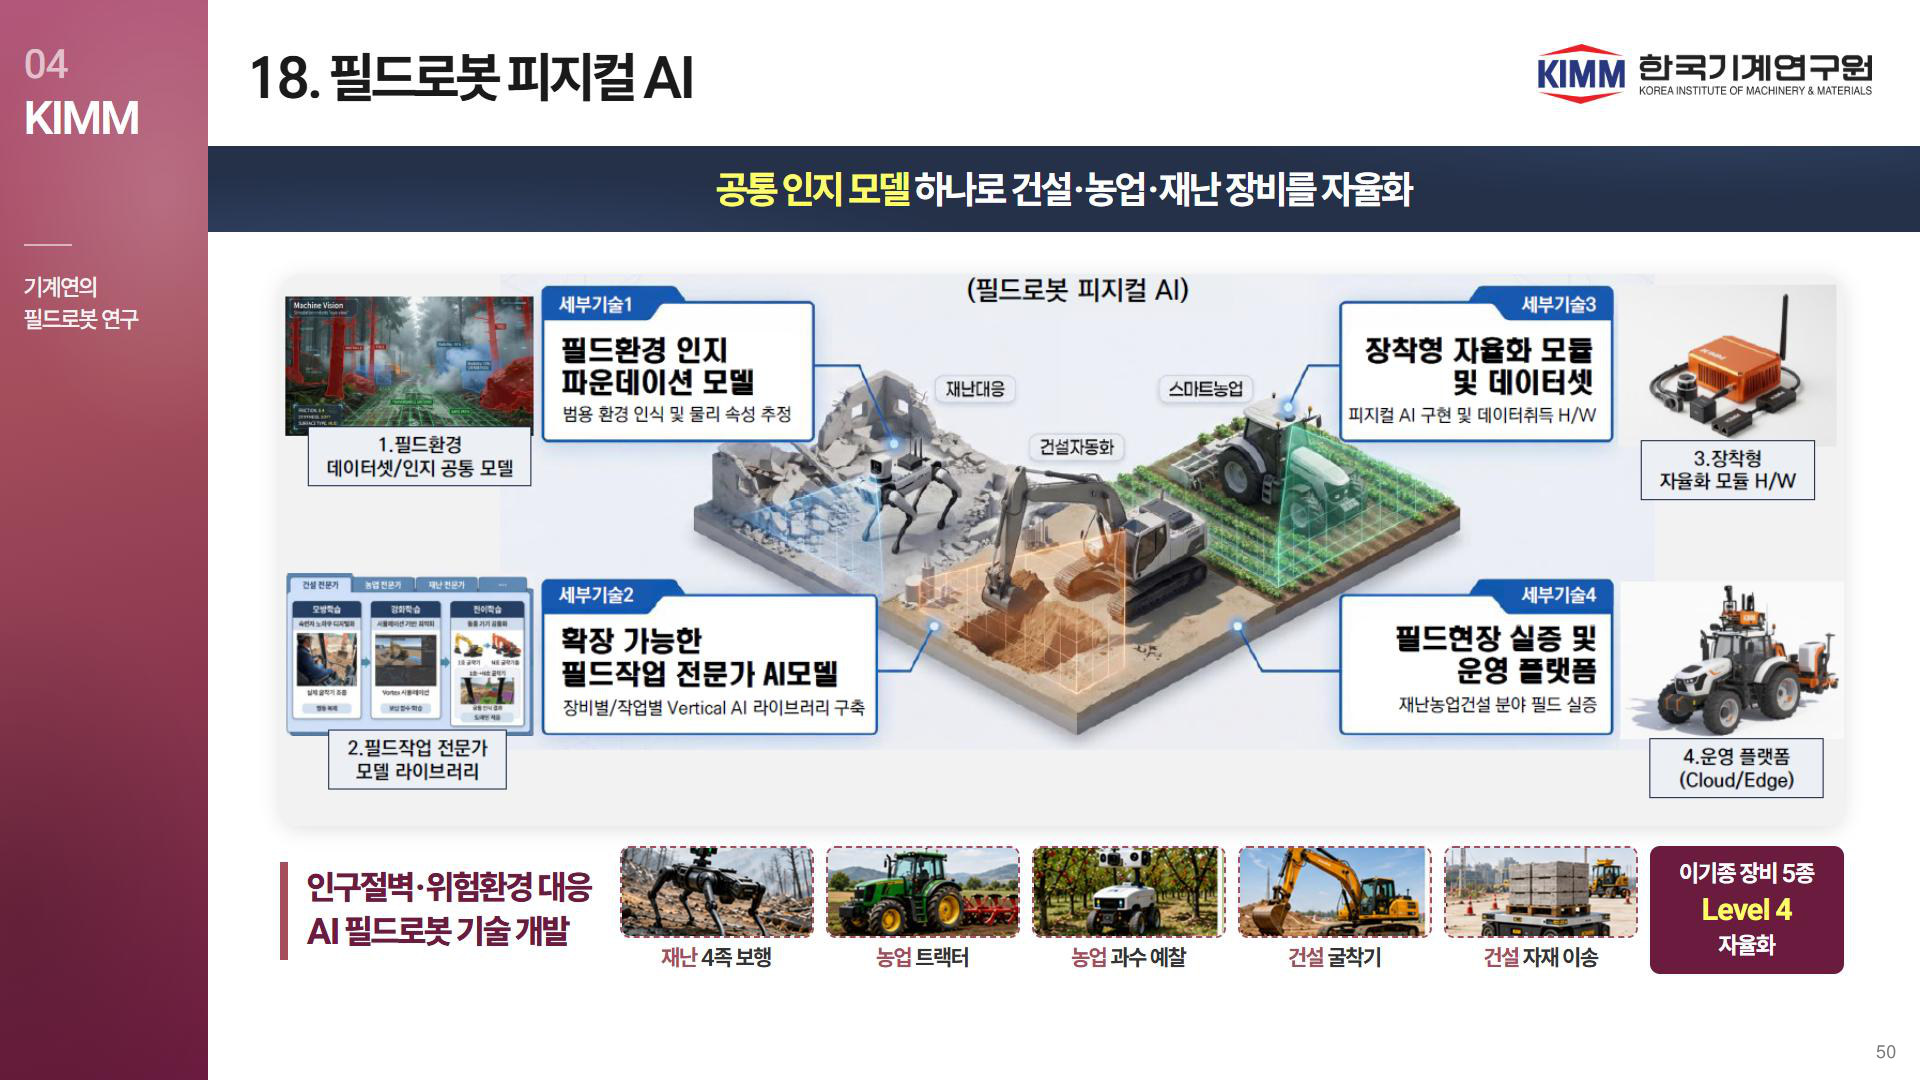
정책 안으로
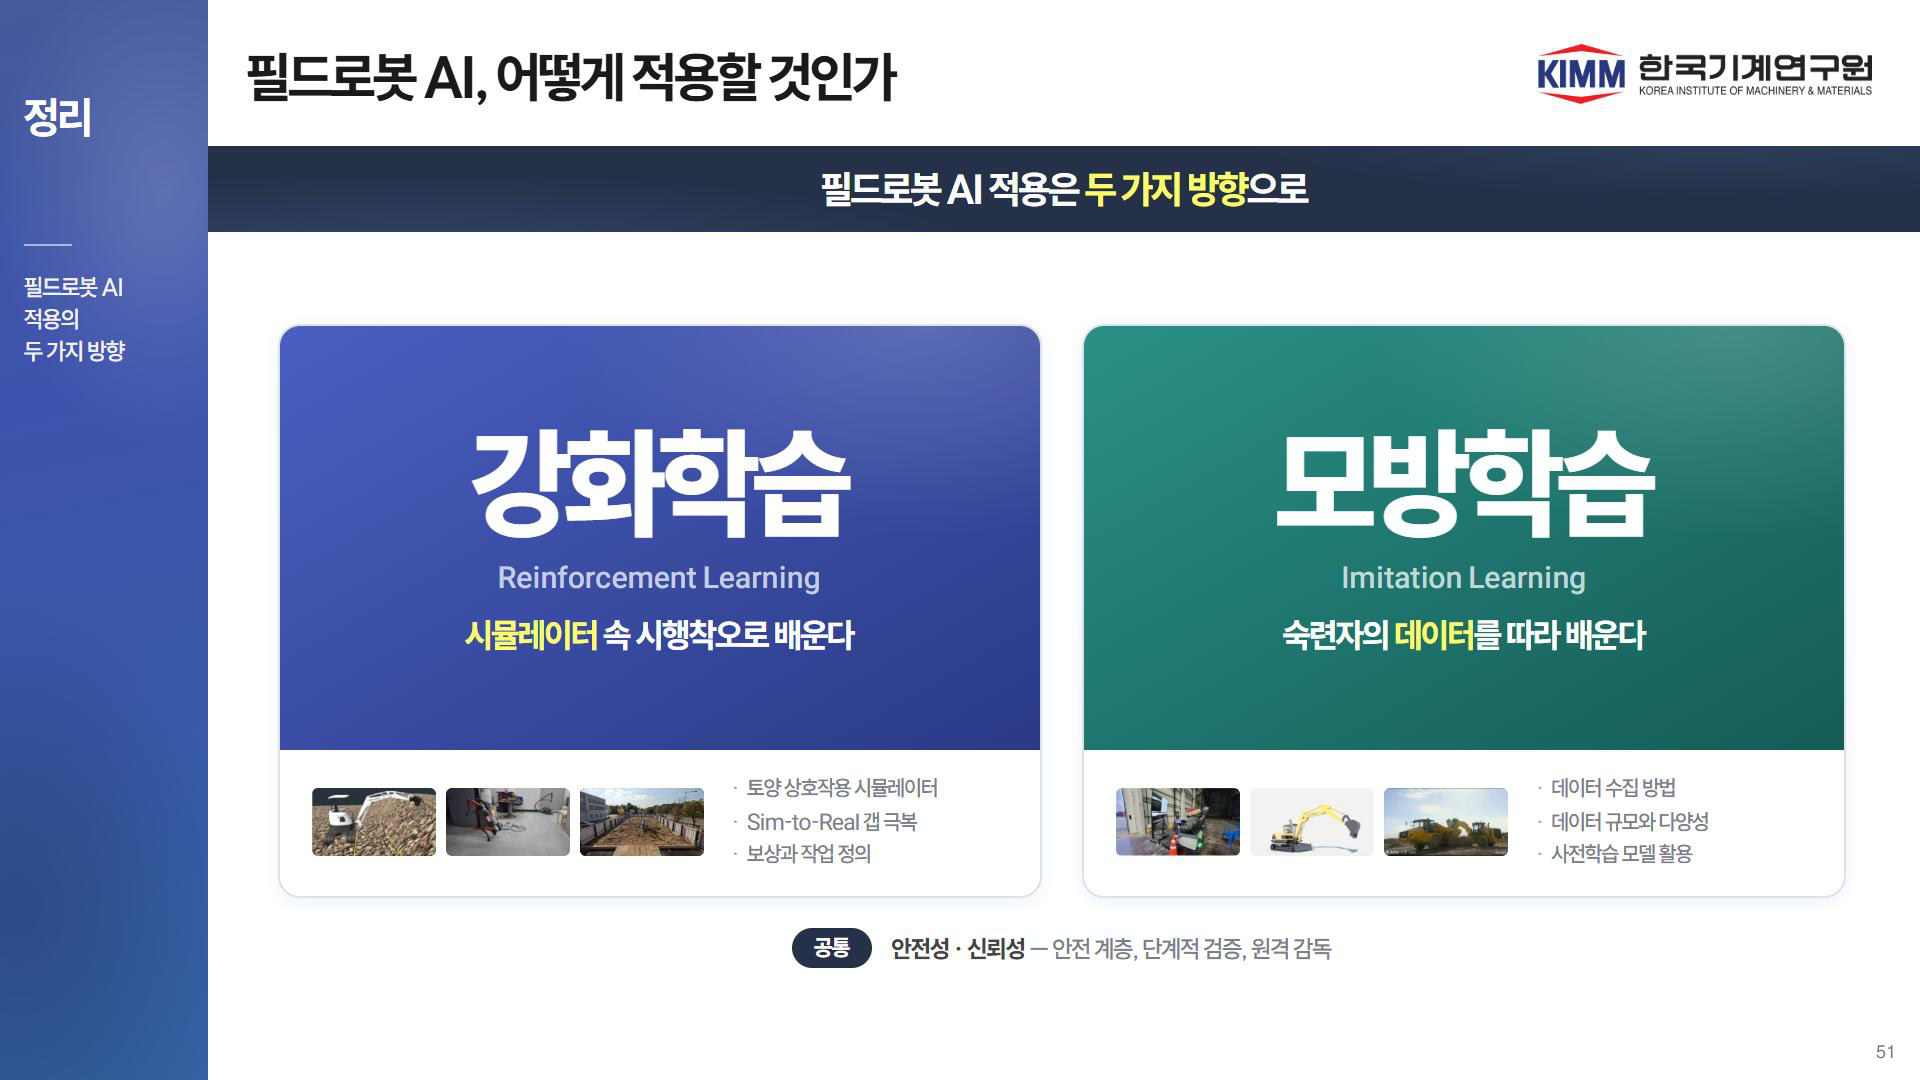
재질 분류기를 따로 두지 않고
흙 상태를 정책의 입력으로
인지와 행동을 한 모델로
ETH 제방 2026 · sensVLA 2026
요청서 5.1절 정리
22
인지 구간 전체를 묶는 세 문장. 각 칸 아래 사례는 뒤의 주목 연구 장에서 다룸.
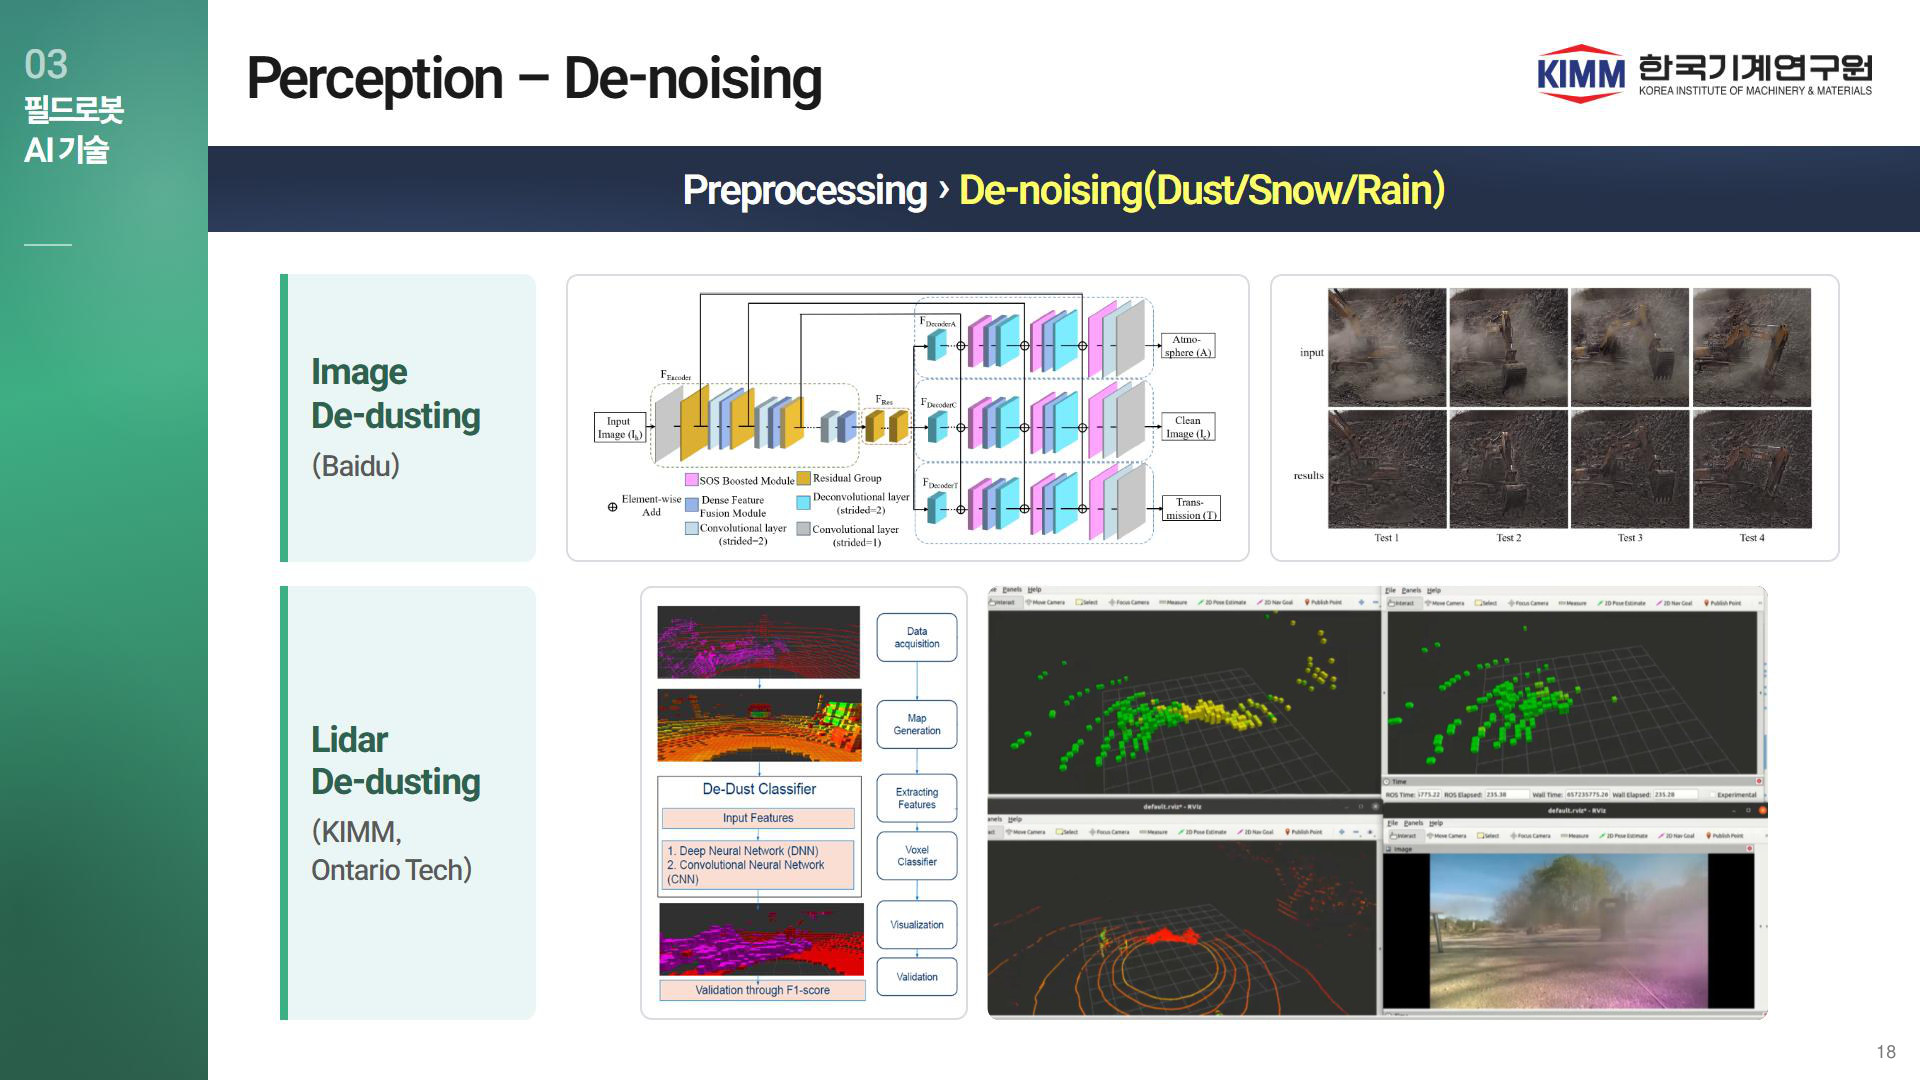
23기존 18 · Perception – De-noising · 영상 1개
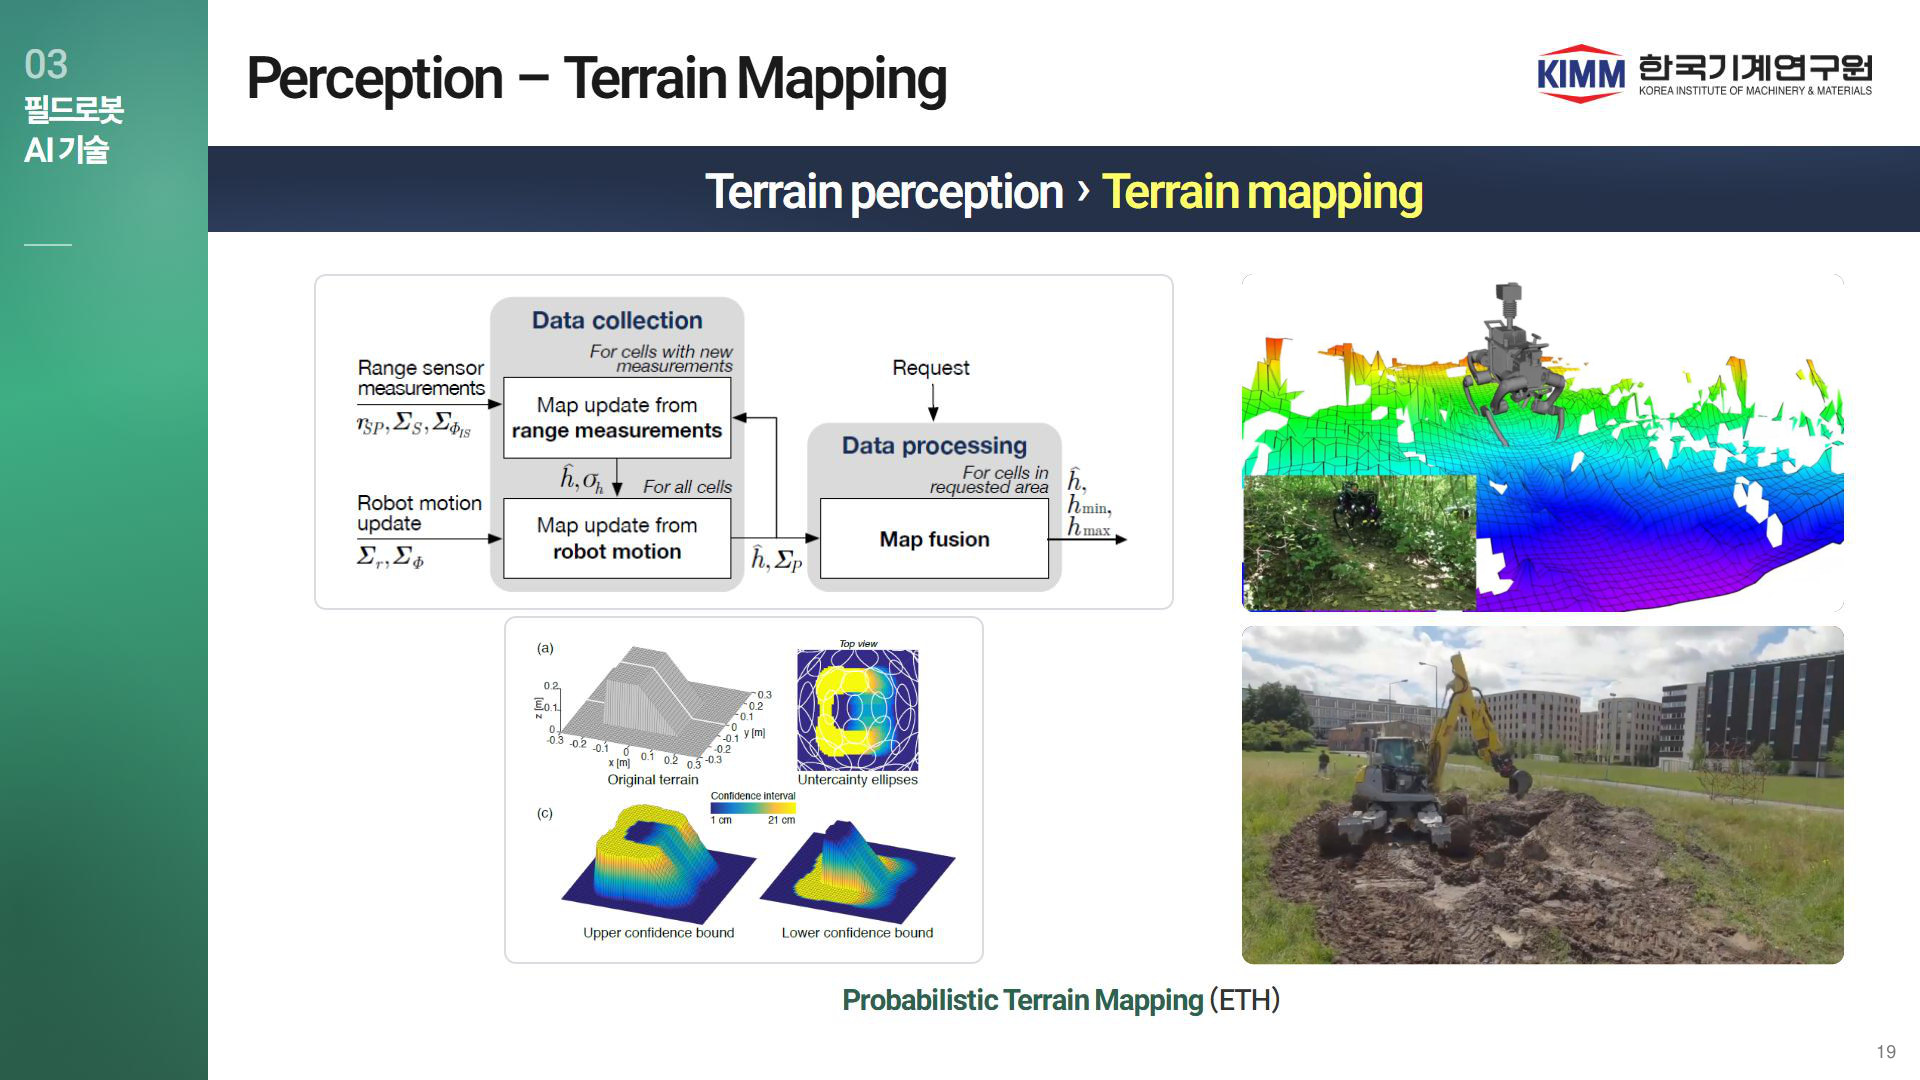
24기존 19 · Perception – Terrain Mapping · 영상 2개
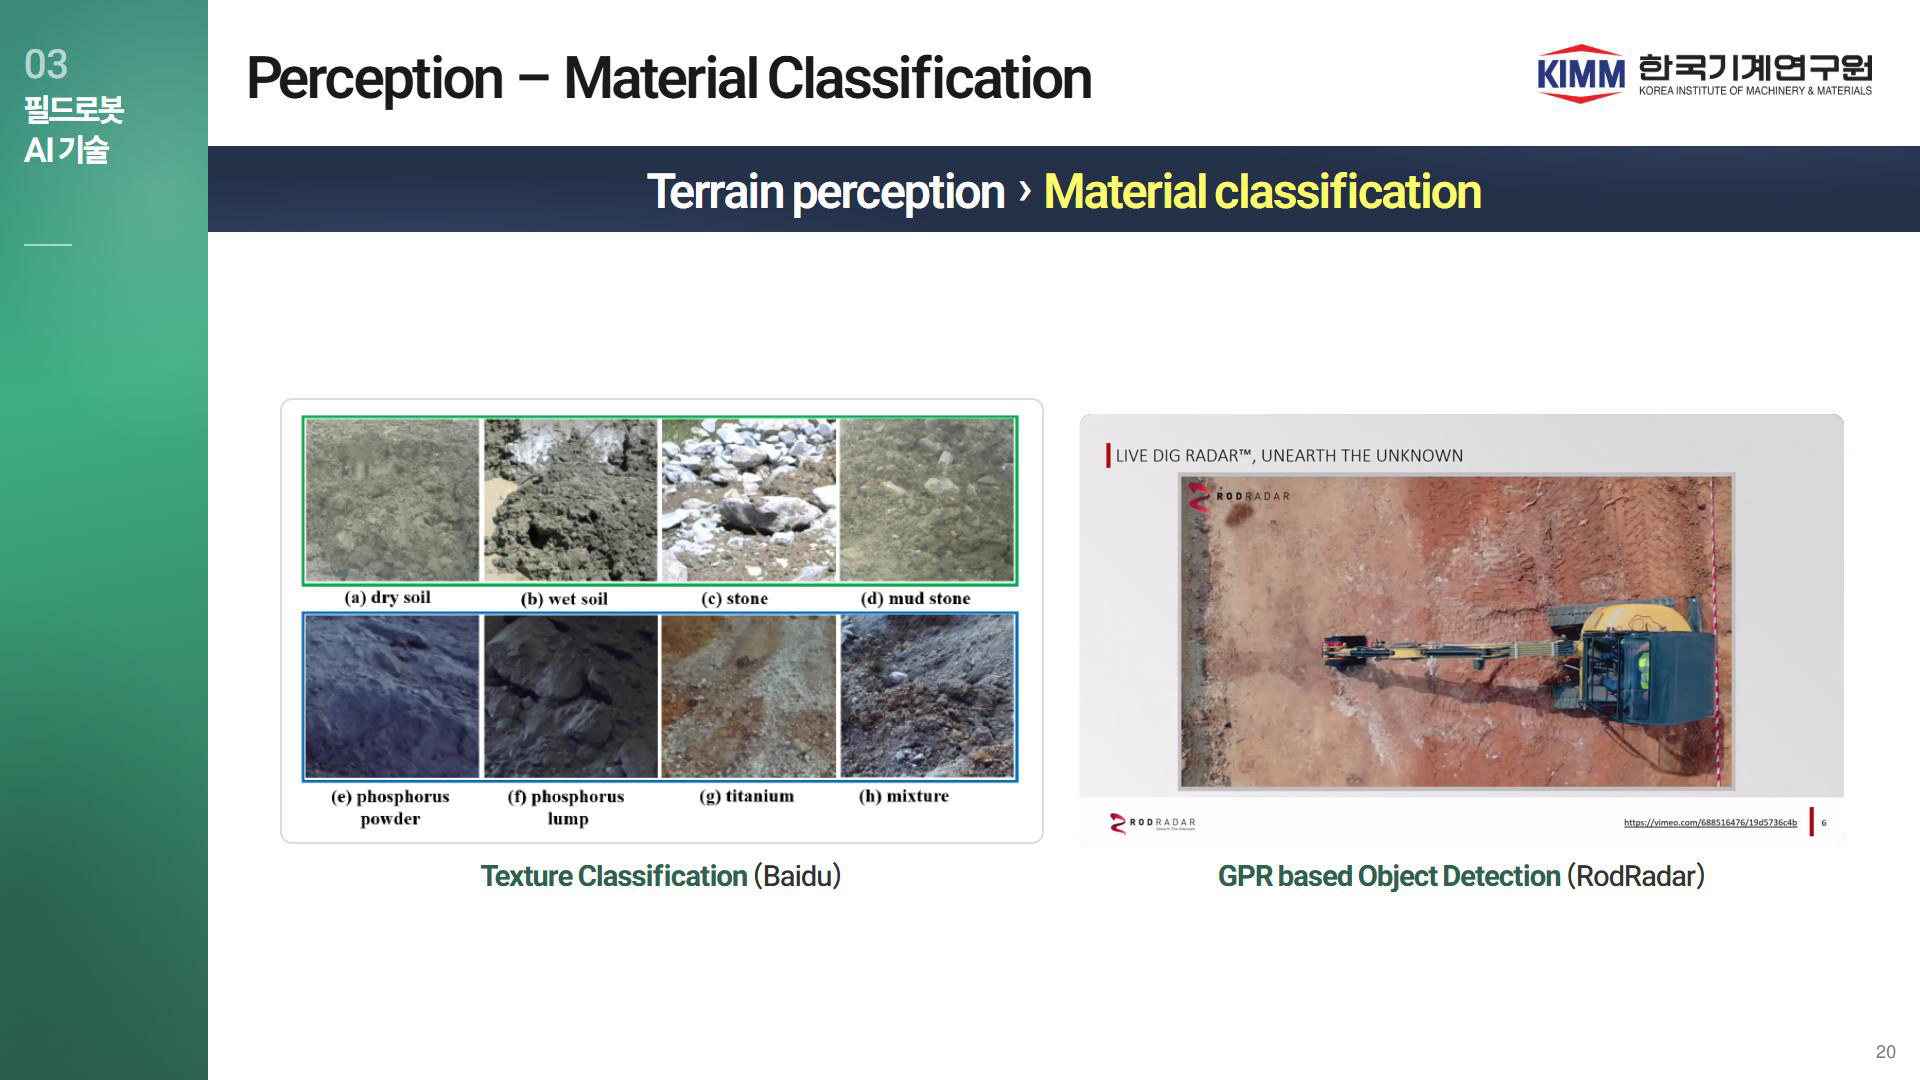
25기존 20 · Perception – Material Classification · 영상 1개
26기존 21 · Perception – Environment Analysis · 영상 2개
27기존 22 · Perception – State Estimation & Localization · 영상 1개
28PN1 · KIMM·Ontario Tech 분진 제거 후속 2편확인
분진 제거 — 기계연·Ontario Tech 후속 연구
기하 필터에서 학습 기반으로, 라이다 단독에서 카메라 융합으로
캐나다 Ontario Tech · 한국 KIMM실기 · 실측 라이다
같은 연구진(Parsons, Seo, 이한민 등)의 2024년 후속 2편
① 고전 필터 대 CNN 직접 비교 IEEE Access 2024
복셀 기반 CNN으로 부유 분진 점 분류 — 최고 성능 고전 필터 대비 F1 최대 +5.39%p
② RGB + 라이다 융합 분진 필터 Automation in Construction 2024
두 센서를 각각 CNN으로 처리한 뒤 융합, 실시간 — 라이다 단독 대비 F1 +2.64%p 이상
Parsons et al., IEEE Access 12:22032–22042 (2024) · Parsons et al., Automation in Construction 168:105850 (2024)
28
무엇을 했나 ① "Dust De-Filtering in LiDAR Applications With Conventional and CNN Filtering Methods" ② "RGB-LiDAR sensor fusion for dust de-filtering in autonomous excavation applications". 기존 18쪽(발표자 본인 연구)의 직접 후속.
어디서(나라·기관) 캐나다 Ontario Tech University(Tyler Parsons 제1, Jaho Seo 교신) · 한국기계연구원
수치와 조건 ① F1 최대 +5.39%p(이동 플랫폼, 이동 장애물·복수 분진원의 동적 환경) ② 분진 구름이 센서 약 3 m 앞일 때 F1 +2.64%p 이상(라이다 단독 CNN, LIOR-DROR 대비), 라이다 갱신 주기 내 실시간
한계 ①에서 비교한 고전 필터의 이름은 초록에 없어 미대조. 굴착기 탑재 여부도 초록에 없음.
확인 상태 [확인] 제목·권호·수치 원문 대조 완료. 세부는 발표자 본인 확인 가능.
29P5 · 분진과 어둠 — 데이터와 센서로 대응확인(수치 정정)
분진과 어둠 — 데이터와 센서로 대응
필터 설계에서 분진 데이터셋과 이벤트 카메라로
중국 · 후난대 등데이터셋 · 광산 트럭 탑재
LiDARDustX — 3만 프레임, 80% 이상이 분진 장면
호주 · 시드니대데이터셋 · 일반 벤치마크
RGB + 이벤트 카메라 — 저조도 AP 21.3 → 27.8
Wei et al., arXiv 2505.21914 · Feng & Zhou, arXiv 2611.19746 (Table 5)
29
무엇을 했나 LiDARDustX: 광산 비포장로 고분진 환경 라이다 데이터셋(3D 박스 + 점군 의미 분할). 이벤트 카메라: 이벤트 검출기 3종과 RGB 검출기를 조명 조건별로 비교, 학습 없는 후기 융합이 전 조건 최고.
어디서(나라·기관) LiDARDustX — 중국 후난대·우시 지능제어연구원·칭화대·XJTLU / 이벤트 카메라 — 호주 시드니대(Feng 제1, Zhou 교신)
수치와 조건 LiDARDustX: 3만 프레임, 라이다 6종, 광산 트럭 탑재, 분진 시퀀스 200개. 이벤트 카메라: 저조도 부분집합 21.3(RGB) → 27.2(이벤트) → 27.8(융합), 전체 27.1 → 32.2 → 33.3
한계 이벤트 카메라 실험은 건설 현장이 아닌 PEOD 벤치마크. 건설 현장은 렌더링 3장면 제로샷 확인뿐. LiDARDustX는 굴착기가 아니라 광산 트럭.
확인 상태 [확인] v2의 "AP 21.3 → 33.3"은 서로 다른 집합을 이은 값이라 21.3 → 27.8로 정정. 소속 확정.
30PN2 · UCHILE-Dust · 리뷰 · 범용 디노이징확인 · 일부 확인
분진 제거 — 그 밖의 흐름
2026년 분진 전용 논문은 드물고, 악천후 디노이징으로 흡수되는 추세
칠레 · 칠레대 AMTC실기
UCHILE-Dust — 광업용 분진 필터와 공개 데이터
신경망으로 분진 점 실시간 제거, 데이터 GitHub 공개 (Sensors 2025)
중국 · 허난과기대·다롄이공대리뷰
지능형 굴착기 환경 인식 리뷰
난제 = 강한 진동·짙은 분진·복잡한 목표물. 노이즈 저감 / 센서 융합 / 3D 분할 (2024.11)
중국 · 베이징건축대, 전자과기대 등데이터셋 · 자율주행 벤치마크
악천후 라이다 디노이징
AdverseNet(비·눈·안개 2단계 학습), DeSnow-GNN(시공간 그래프, 2026)
여러 기관데이터셋
물체 표면 점군 필터링
3DMambaIPF, StraightPCF, ASDN, PD-LTS — 스캔 노이즈 대상, 날씨·분진과 무관
Cavieres et al., Sensors 25(20):6441 · Cui et al., Applied Sciences 14(23):10919 · AdverseNet(IEEE Sensors J. 2025) · DeSnow-GNN(Adv. Eng. Inform. 2026)
30
무엇을 했나 분진 제거 관련 나머지 항목 묶음. 중국 리뷰의 3축은 기존 덱 18~21쪽 구조와 거의 같음.
수치와 조건 UCHILE-Dust: Ouster OS0, 2024.9~2025.2 수집, 실내·실외·이동형 세트. AdverseNet: MIoU 94.67%(DENSE) / 99.33%(SnowyKITTI).
한계 3DMambaIPF·StraightPCF·ASDN·PD-LTS는 3D 비전의 물체 점군 필터링이라 요청서의 "자율주행 분야" 묶음과 다름 — 구분해 표기. ASDN·PD-LTS는 약칭과 논문 대응을 원문에서 대조하지 못함.
확인 상태 [확인] UCHILE-Dust, 리뷰, AdverseNet, DeSnow-GNN / [일부 확인] ASDN, PD-LTS
31P6 · ExcavaTwin — 학습 없이 만드는 의미 지형 지도 · 그림확인
ExcavaTwin — 학습 없이 만드는 의미 지형 지도
카메라만으로, 굴착 전용 학습 없이 지형과 의미를 함께 갱신
중국 · 홍콩과기대(광저우)·남방과기대·Capstone Technology실기 · Cat 303 CR 소형
2026 · ETH 외Deng et al., arXiv 2609.34719 (2026.9) Fig. 5
31
무엇을 했나 다시점 RGB + 고정(frozen) 비전 모델로 기하와 의미를 복원, 지형/비지형을 나눈 뒤 다시점 의미를 융합해 의미 고도맵 생성.
어디서(나라·기관) 중국 홍콩과기대(광저우)·남방과기대·Capstone Technology(선전). 제1저자 Yu Deng, 교신 Rushi Dai
수치와 조건 변형 영역 높이 오차 12.74 ± 5.32 cm(라이다 기준 대비), 갱신 약 1.4 s, 안정 구간 최소 약 5 cm
한계 실기는 소형 굴착기(Cat 303 CR, 원격조종 개조)이고 입력 영상은 장비 탑재 카메라가 아니라 비스듬한 상공의 UAV 시점.
확인 상태 [확인] 소속·수치 원문 대조
비고 기존 ETH 확률적 지형 매핑(라이다, 높이만)과 나란히 놓으면 "카메라만으로, 학습 없이, 의미까지"라는 변화가 한 장에 보임.
32P7 · Digging for Data · 그림확인
보지 않고 느끼기 — 굴착 신호로 재료 읽기
카메라·라이다 없이 굴착 중 관성 신호만으로 암석 입도 추정
스웨덴 외레브로대 · 캐나다 퀸스대실기 · 18톤급 LHD, 채석장
IEEE T-FR 2026IMU 응답의 웨이블릿 특징으로
두 더미의 상대 입도 추정
재질 인식이 "보는 것"에서
"파면서 느끼는 것"으로
Artan, Magnusson, Marshall, “Digging for Data”, arXiv 2602.11082 (IEEE T-FR 게재 승인)
32
무엇을 했나 굴착 중 관성 응답(IMU)의 웨이블릿 특징 비율로 암석 더미의 상대 입도를 추정.
어디서(나라·기관) 스웨덴 외레브로대 AASS(Artan, Magnusson) · 캐나다 퀸스대 Ingenuity Labs(Marshall)
수치와 조건 실기: 배터리 전기 LHD(Epiroc Scooptram ST18 SG, 적재 18톤급), 가동 중인 채석장. 비교 기준은 영상 기반 파쇄도 분석 도구와 체가름.
한계 굴착기가 아니라 LHD(로더). 절대 입도가 아니라 두 더미의 평균 입경 비(상대 입도).
확인 상태 [확인] 소속 확인. T-FR 권호는 미확인.
33PM2 · RodRadar × Xwatch · GPR 리뷰 · 영상확인 · 회사 발표
굴착 중 매설물 탐지 → 자동 정지
버킷에 넣은 지중 레이더가 탐지 즉시 버킷을 멈춤
 RodRadar · Stop Before Strike영상
이스라엘 RodRadar · 영국 Xwatch(Hexagon)제품회사 발표 기준
2026.2 발표기존 20쪽의 RodRadar가
"탐지"에서 "탐지 → 정지"로
학술 쪽 한계 — 매설물 추론이 아니라
쌍곡선 탐지에 머묾 (리뷰 2026)
RodRadar·Xwatch 발표(2026.2.23, CONEXPO 2026 시연) · Gao & Hu, Sensors 26(9):2708 (2026)
33
무엇을 했나 버킷 내장 GPR(Live Dig Radar)이 굴착 중 매설물을 탐지하면 Xwatch의 안전 등급 유압 제어가 버킷 움직임을 자동 정지. 운전원 오버라이드 가능.
어디서(나라·기관) 이스라엘 RodRadar · 영국 Xwatch Safety Solutions(2024.4 Hexagon 인수) / GPR 리뷰 — 미국 케네소주립대
수치와 조건 정지 거리 약 6인치(15 cm)는 한 매체 표기뿐이라 장에서 제외. GPR 리뷰: 두 장벽은 이벤트-매설물 불일치(쌍곡선 탐지에 머묾)와 합성-현장 데이터 격차.
한계 "업계 최초 안전 등급"은 회사 표현. 독립 현장 검증 자료 없음. 정지 대상은 장비 전체가 아니라 버킷 움직임.
확인 상태 [확인] [회사발표]
34PM1 · 토양 추정 2편확인(조건 정정)
한 번 파 보고 흙을 추정하기
직전 작업의 힘과 궤적에서 토양 물성을 역으로 추정
휠로더 굴착력 추정 (IEEE Access 2025)
논문 그림 미수집
미국 · UC Davis시뮬레이션
직전 적재 사이클의 힘으로 토양 파라미터 보정
미국 · UIUC·미 육군 ERDC시뮬레이션
물성과 불확실성을 지도 층으로 베이즈 갱신
Abdolmohammadi et al., IEEE Access 13 (2025), arXiv 2506.22579 · Wagner et al., ISTVS 2025, arXiv 2507.22356
34
무엇을 했나 ① 직전 버킷 적재 사이클의 힘 측정으로 토양 파라미터를 보정(해석 모델 + 다단계 최적화)해 다음 사이클 굴착력을 예측. ② GPU 고도 매핑에 블레이드 궤적 추적을 더하고, 신경망이 추정한 토양 물성과 불확실성을 지도 층으로 베이즈 갱신.
어디서(나라·기관) ① 미국 UC Davis ② 미국 UIUC·미 육군 공병 연구개발센터(ERDC-CERL, 선행 논문 기준 소속)
수치와 조건 ① 굴착력 예측 RMS 오차 10~15%(AGX Dynamics 시뮬레이션)
한계 둘 다 시뮬레이션 검증뿐, 실기 없음. ②는 도저가 아니라 블레이드를 단 컴팩트 트랙 로더이고 용어는 physics-infused.
확인 상태 [확인] 요청서의 "기존 3~8회 굴착 필요 → 한 번 긁고 추정"은 원문에서 확인되지 않아 제외.
35PE2 · VLM 주행 가능성 2편 · 건설 현장 코퍼스확인 · 일부 확인
언어로 지형을 추론하기
피할 곳뿐 아니라 어느 지형이 더 나은지를 묻는 단계
한국 · 한양대데이터셋 · 오프로드 벤치마크
언어 주석을 행동과 정렬 — 궤적 오차 1.01 → 0.97 m
소속 미확인데이터셋 · 5개 도메인
VLM 프로토타입으로 선호 학습 — 쌍별 정확도 0.915
인도 · FloMobility(기업)실기 · 가동 현장 2곳
건설 현장 멀티모달 코퍼스 — 506장, 28개 클래스
Park & Hwang, arXiv 2604.21249 · Hwang et al., arXiv 2609.23673 · Karnekar et al., arXiv 2610.05505
35
무엇을 했나 ① 오프로드 데이터셋의 언어 주석이 차량 행동·지형과 정렬되지 않는 문제를 다루고, VLM이 장면 설명과 3D 미래 궤적을 생성. ② 기존 주석에서 "어느 쪽이 더 나은가" 순서쌍을 만들어 VLM 패치 토큰의 선호 점수를 학습. ③ 라이다 기하를 1차 안전 추정으로, 단안 의미 분할을 보정 신호로 융합(Jetson AGX Orin 실시간).
어디서(나라·기관) ① 한국 한양대(박병건, 황순민 교신) ② 소속 미확인(원문에 표기 없음, 저자명상 한국 추정) ③ 인도 FloMobility(벵갈루루, 기업)
수치와 조건 ① ORAD-3D: 궤적 오차 1.01 → 0.97 m, 주행 가능성 준수율 0.621 → 0.644 ② 처음 보는 5개 도메인 쌍별 정확도 0.915 대 0.783 ③ RGB·깊이·라이다·IMU·GPS-RTK, 주석 506장
한계 ①②는 일반 오프로드 주행의 오프라인 평가로 건설 현장 연구가 아님. ③은 소형 AMR 대상.
확인 상태 [확인] ①③ / [일부 확인] ② 소속
36PE3 · Autoware in Construction · 그림확인
자율주행 기술이 현장에서 그대로 안 되는 이유
공공도로용 스택을 건설 현장에 옮기며 드러난 모듈별 격차
일본 · TIER IV (+미국 UC Irvine)실기 · 대형 덤프트럭
Autoware 건설판센싱·매핑·측위·인식·계획·제어
모듈별 격차 분석
분진 대응: 마지막 리턴 선택,
저강도 점 필터
Otsuki et al., “Autoware in Construction”, arXiv 2610.04187 (IROS 2026 워크숍) Fig. 5
36
무엇을 했나 공공도로용 Autoware를 건설 현장 대형 덤프트럭에 확장하며 얻은 교훈. 분진 대응은 리턴 모드 선택(최강 리턴보다 마지막 리턴이 분진 영향이 적음)과 저강도 필터.
어디서(나라·기관) 일본 TIER IV(도쿄), 제1저자 현 소속은 미국 UC Irvine
한계 대상은 굴착기가 아니라 대형 건설 덤프트럭. 4쪽 워크숍 논문. 필터의 구현 위치(드라이버 출력단)는 본문에서 재확인하지 못함.
확인 상태 [확인] 소속 확정
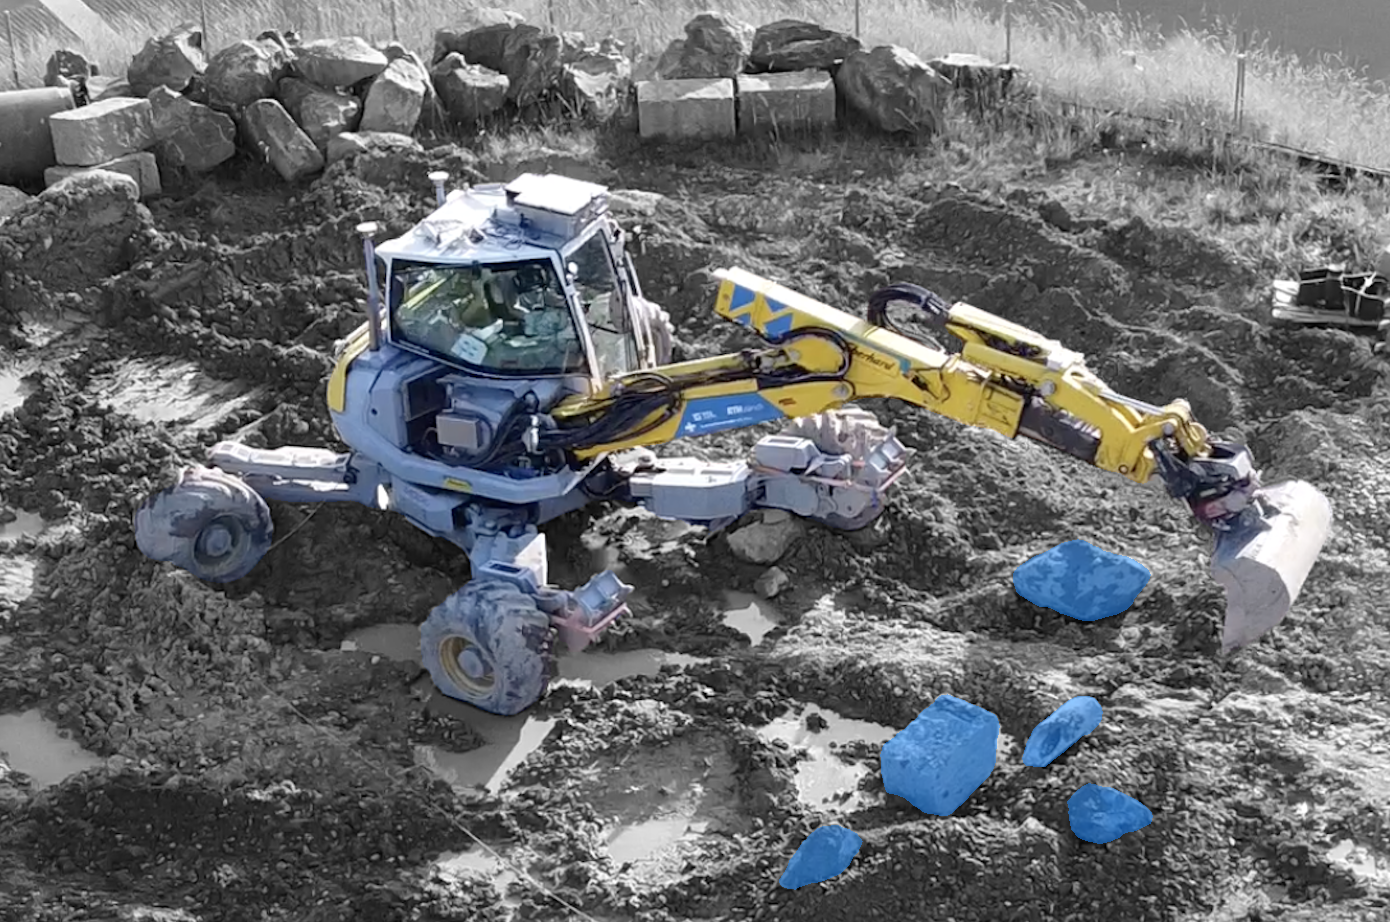
37P3 · 바위 굴착 — 파운데이션 분할 + 희소 기하 · 그림확인
바위 굴착 — 파운데이션 분할 + 희소 기하
SAM2로 바위를 찾고 라이다 20점으로 줄여 정책에 입력
스위스 · ETH RSL실기 · 12 t 굴착기
파운데이션 모델 활용사용자가 픽셀 5개를 찍어 초기화
Gruetter, Terenzi, Egli, Hutter, arXiv 2509.17683 (2025) Fig. 2
37
무엇을 했나 사용자가 픽셀 5개를 찍으면 SAM2가 분할·추적, 바위당 라이다 20점으로 압축해 강화학습 정책에 입력. 표준 버킷으로 바위 집기.
어디서(나라·기관) 스위스 ETH RSL
수치와 조건 성공률 70%(숙련자 83%), 12톤 굴착기, 바위 0.4~0.7 m, 여러 토질. 학습은 Isaac Lab 강체 + 해석적 토양 모델.
한계 초기화는 사람이 수동으로.
확인 상태 [확인]
38PE1 · VLM 미세조정 · 동적 표적 · 자기지도 주행성확인
사람과 장비를 보는 눈, 라벨 없이 배우는 지형
안전 감시에 VLM 미세조정, 주행 가능성은 자기지도학습
한국 · 인제대·경남대데이터셋 · AI-Hub 굴착기 데이터
굴착기용 VLM 미세조정
오픈소스 VLM 5종을 1,000장으로 QLoRA 미세조정 — Qwen2-VL-7B 사람·장애물 검출 mAP@50 88%
중국 · 화교대실기 · 굴착기 시험 플랫폼
동적 표적 탐지·추적·궤적 예측
라이다 기반 실시간 검출, 움직이는 표적의 궤적 예측, 조기 경보·비상 제동 연동
미국 · 미시시피주립대·조지아공대데이터셋 · 공개 데이터셋
자기지도 주행 가능성 추정
라벨 부족을 라이다·카메라 융합 자기지도학습으로 (ASCE i3CE 2025)
중국 Baidu · 미국 메릴랜드대실기
Baidu TNS와 CWT 데이터
굴착기 주행 가능성 지도의 출발점 — RSS 2022, RGB 669장·7클래스
Nguyen et al., Frontiers in AI 8:1681277 (2025) · Chen et al., Sensors 25(13):4214 (2025) · Yu et al., ASCE i3CE 2025 · Guan et al., RSS 2022
38
무엇을 했나 기존 덱에 없던 "움직이는 사람·장비" 항목과, 라벨 부족을 다루는 연구 묶음.
수치와 조건 VLM: mAP@50 88.03%, mAP@[.50:.95] 74.20%, AI-Hub 5만 장 중 학습 1,000 / 평가 2,000. 대상 모델 Llama-3.2-Vision, Qwen2-VL, Qwen2.5-VL, LLaVA-1.6, Gemma 3.
한계 VLM 연구는 오프라인 데이터셋 평가이고 장비 탑재·실시간 실증 없음(안전 감시·계획 에이전트는 가능성 언급). 자기지도 연구는 RELLIS-3D·ConSLAM(지상 로봇) 평가. 화교대 연구는 정량 수치가 초록에 없음.
확인 상태 [확인] 네 건 모두 소속 확정(요청서의 "소속 미확인" 해소).
39P1 · ETHcavation — 현장 전체를 이해하는 굴착기 · 영상확인
ETHcavation — 현장 전체를 이해하는 굴착기
영상 분할 + 라이다 지도 + 객체 추적, 데이터와 코드 공개
Terenzi et al., arXiv 2410.04250 (ACRA 2024 제출)
39
무엇을 했나 2D 파놉틱 분할 + 3D 라이다 매핑 + 칼만 필터 객체 추적. 사전학습 파놉틱 모델을 소수 샘플로 미세조정, 실시간 RRT* 주행 사례.
어디서(나라·기관) 스위스 ETH Zürich Robotic Systems Lab
수치와 조건 수작업 파놉틱 라벨 502장 공개
확인 상태 [확인] arXiv에는 "ACRA 2024 제출"로만 표기되어 최종 게재 여부는 미확정.
40P4 · 파운데이션 모델의 현실v2 유지
파운데이션 모델은 현장에서 통할까
그대로 쓰면 실패, 기하와 묶으면 유효
0.02
Grounding DINO 등
zero-shot 정밀도
vs
건설 현장 객체 검출 평가 (ISARC 2025)
arXiv 2501.09267 (ISARC 2025) · Gruetter et al., arXiv 2509.17683
40
무엇을 했나 웹 데이터로 학습한 모델은 현장 용어·외형에 약함. 무엇을 찾을지는 파운데이션 모델, 어떻게 다룰지는 기하·고유감각.
확인 상태 [덱] v2 유지. 0.02 대 0.87은 이번 조사에서 원문 재대조하지 않음.
41PS1 · Holistic Fusion — 측위가 공개 프레임워크로 · 영상확인(서술 정정)
Holistic Fusion — 측위가 공개 프레임워크로
절대·국소 측정을 한 팩터 그래프에서 융합, 코드와 데이터 공개
Nubert et al., IEEE T-RO 42:3366–3387 (2026), arXiv 2504.06479 · leggedrobotics.github.io/holistic_fusion
41
무엇을 했나 기존 덱의 ETH 그래프 융합(ICRA 2022)의 직계 후속. 절대·국소·랜드마크 측정을 좌표계 정렬 변수까지 상태에 넣어 한 팩터 그래프에서 직접 융합하는 범용 공개 프레임워크.
어디서(나라·기관) 스위스 ETH RSL · 독일 Max Planck 지능시스템연구소 · 미국 NASA JPL. 제1·교신 Julian Nubert
수치와 조건 3개 플랫폼 5개 실환경 시나리오(ANYmal, RACER, HEAP). HEAP 구성: IMU + GNSS 안테나 2개 + Ouster OS0-128 + 선회 엔코더, 스위스 오버글라트 건설 현장. HEAP·ANYmal 기록 데이터 공개.
한계 굴착기 전용이 아닌 범용 프레임워크.
확인 상태 [확인] 요청서 정정 — 좁은 통로는 GNSS 음영이면서 라이다 퇴화 구간이고 CompSLAM·Coin-LIO 융합과 드리프트 모델링으로 통과(이중 GNSS는 정지 중 방위 관측용). "몇 시간 운용"은 실험 시간이 아니라 요구 조건 서술.
42PS3 · 운전석 시점 관절 추론 · sensVLA확인(조건 정정)
센서를 덜 쓰는 상태 추정, 정책 안의 인지
관절 센서 없이 운전석 영상으로, 인지와 행동을 한 모델로
중국 · 둥베이대·칭화대·랴오닝대시뮬레이션
운전석 영상 + 조작 이력으로 관절 상태 추론 → 굴착 완료율 95%
독일 · sensmore(기업)데이터셋 · 실제 휠로더 데이터
sensVLA — 카메라 손상 시 성능 저하 29% 감소
Li et al., arXiv 2611.13690 · Erabati et al., arXiv 2609.17021 (ICRA 2026 워크숍)
42
무엇을 했나 ① 운전석 시점 영상 + 과거 조이스틱 명령 이력으로 관절 상태를 추론해 모방학습(ACT) 정책에 입력. ② Qwen3-2B VLM + 플로 매칭 행동 전문가, 전후방 라이다 BEV 특징을 행동 전문가에 직접 전달.
어디서(나라·기관) ① 중국 둥베이대(선양)·칭화대·랴오닝대 — "목표 선정에서 굴착까지"와 같은 연구진 ② 독일 베를린 sensmore GmbH(기업)
수치와 조건 ① 과업 완료율 95%(20회), 버킷 관절 추론 MAE 0.965°, 스텝당 10.11 ms ② 카메라 손상·제거 시 성능 저하 폭 29% 감소, 종방향 속도 RMSE 28% 감소
한계 ①의 폐루프 검증은 전부 시뮬레이션(AGX Dynamics for Unity)이고, 조이스틱 이력도 입력이라 "카메라만으로"는 아님. ②는 실제 장비 데이터의 오프라인 예측 평가이며 폐루프 실기 시연이 아님.
확인 상태 [확인] 두 건 모두 소속 확정(요청서 "소속 미확인" 해소).
43PS2 · EKF 측위 · 라이다·시각·관성 융합확인 · 일부 확인
굴착기 측위 — 현장 실용 수준
고전적 방법으로도 실제 현장에서 십수 cm
튀르키예 · 카라뷔크대실기 · 자율 굴착기, 실외 경로
GNSS-RTK + IMU + 엔코더 EKF 융합
불확실성에 따라 가중, 품질이 떨어진 GNSS는 가중치 하향 — 경로 이탈 RMSE 0.139 m
중국 · 상하이응용기술대실기 · 시공 현장 포함 4개 환경
라이다-관성 + 시각-관성 밀결합
라이다 점군으로 영상 초기화 보조 — LVI-SAM 대비 궤적 오차 최대 43.8% 감소
Yüce & Işık, Sensors 26(20):6438 (2026.10) · Wang & Liu, Meas. Sci. Technol. 37(22):226304 (2026.5)
43
무엇을 했나 Holistic Fusion과 대비되는 "현장 실용 수준" 사례 2건.
수치와 조건 EKF: RMSE 0.139 m, P95 0.213 m, 신호 차폐·고진동 구간 포함. 상하이: 주간·야간 긴 복도, 저녁 실외, 굴착기 시공 현장.
한계 상하이 연구의 43.8%는 "시뮬레이션 분석" 수치로 표기됨. 굴착기 장비명 미확인.
확인 상태 [확인] 카라뷔크대 / [일부 확인] 상하이 — 메타데이터상 상하이응용기술대(Shanghai Institute of Technology)만 확인, 요청서의 동제대는 확인되지 않음. 2026년 게재.
44P2 · GOOSE-Ex — 굴착기에 실은 오프로드 데이터셋 · 영상확인(기관 정정)
GOOSE-Ex — 굴착기에 실은 오프로드 데이터셋
굴착기·4족 로봇 탑재 센서로 모은 공개 분할 데이터
Hagmanns et al., arXiv 2409.18788 (ICRA 2025) · goose-dataset.de · 영상은 같은 연구실의 관련 실증
44
무엇을 했나 GOOSE 프레임워크를 굴착기와 4족 로봇으로 확장한 오프로드 의미 분할 데이터셋.
어디서(나라·기관) 독일 Fraunhofer IOSB(카를스루에)·카를스루에공대(KIT)·뮌헨 연방군대학
수치와 조건 5,000쌍(학습 3,989 / 검증 407 / 시험 604), 로봇 굴착기 ALICE(Liebherr R924) + 4족 로봇
확인 상태 [확인] 기관 정정 — 요청서의 코블렌츠대는 저자 소속에 없음.
45PD1 · 데이터셋 목록확인
공개 데이터셋 — 2023년에는 없던 항목
굴착·건설 현장 인지에 쓸 수 있는 공개 데이터가 생김
| 데이터셋 | 나라·기관 | 내용 | 연도 |
|---|
| GOOSE-Ex | 독일 Fraunhofer IOSB·KIT·뮌헨 연방군대 | 굴착기·4족 로봇, RGB + 라이다 주석 5,000쌍 | 2025 |
| ETHcavation | 스위스 ETH | 건설 현장 파놉틱 주석 502장 | 2024 |
| LiDARDustX | 중국 후난대 등 | 광산 분진 라이다 3만 프레임, 라이다 6종 | 2025 |
| UCHILE-Dust | 칠레 칠레대 | 분진 필터링용 라이다, 실내·실외·이동형 | 2025 |
| 건설 현장 멀티모달 코퍼스 | 인도 FloMobility | 가동 현장 2곳, 5종 센서, 506장·28클래스 | 2026 |
| Holistic Fusion 기록 | 스위스 ETH 등 | HEAP 굴착기 IMU·이중 GNSS·라이다 기록 | 2026 |
| CWT (Baidu TNS) | 중국 Baidu·미국 메릴랜드대 | 굴착기 주행 영상 30분 + RGB 669장, 7클래스 | 2022 |
| Industrial3D | 홍콩과기대·홍콩시티대 등 | 정수장 설비 점군 6.1억 점 — 굴착 인지와는 거리 | 2026 |
arXiv 2409.18788 · 2410.04250 · 2505.21914 · Sensors 25(20):6441 · arXiv 2610.05505 · 2504.06479 · 2109.06250 · 2603.28660
45
무엇을 했나 앞쪽 "로봇 학습의 데이터 격차" 장과 연결. 건설기계 분야도 공개 데이터가 쌓이기 시작했지만 규모는 수백~수만 장 수준.
한계 CWT는 새 데이터셋이 아니라 2022년 TNS 논문의 것이고 "공개 예정"으로만 서술(내려받기 주소 미확인). Industrial3D는 정수장 설비(Scan-to-BIM용)라 굴착 인지와 관련성이 낮아 참고로만 표기. AI-Hub 굴착기 시점 데이터(5만 장, 한국)는 VLM 미세조정 연구에서 사용.
확인 상태 [확인]
계획
46FL · 계획 분야 흐름
Planning — 무엇이 달라졌나
경로·궤적 최적화에서 학습된 선택과 언어 모델로
영역 커버리지 경로계획
→
현장 단위 3단 계획, 장면 그래프 경로
ETH 2023 · 톈진대 2026
규칙 기반 계층 계획
→
LLM이 스킬 순서와 작업 분해를 생성
LLM 행동트리 2026
아주대·고려대 APEX 2026
굴착점(POA) 휴리스틱 점수
→
학습된 선택기, 월드모델 예측
목표 선정→굴착 2026
휠로더 월드모델 2026
버킷 궤적 최적화
→
궤적 없이 정책이 관절 명령을 직접 출력
ETH 2024 · ExACT 2024
왼쪽: 기존 23–29장(2019–2023) · 오른쪽: 2024–2026
46
세 줄 요약: 전역 계획에 LLM이 들어옴 / 굴착점 선정이 휴리스틱에서 학습된 선택기로 / 버킷 궤적 계획이 정책 학습에 흡수.
47기존 23 · Planning - Task Planning (Global)
48기존 24 · Planning – Task Planning (Global) · 영상 1개
49기존 25 · Planning - Task Planning (Hierarchical)
50기존 26 · Planning - Task Planning (Hierarchical)
51기존 27 · Planning - Task Planning (Local)
52기존 28 · Planning – Bucket Trajectory Planning
53기존 29 · Planning – Bucket Trajectory Planning · 영상 1개
54L4 · LLM 행동트리 — 구조와 결과확인(조건 정정)
말로 지시하는 다기종 협업 — LLM 행동트리
언어 모델이 스킬 순서와 동기화 조건을 자동 생성
일본 · 규슈대·PWRI·쓰쿠바대시뮬레이션
시뮬레이션 30개 시나리오 — 단일 100%, 협조 93%
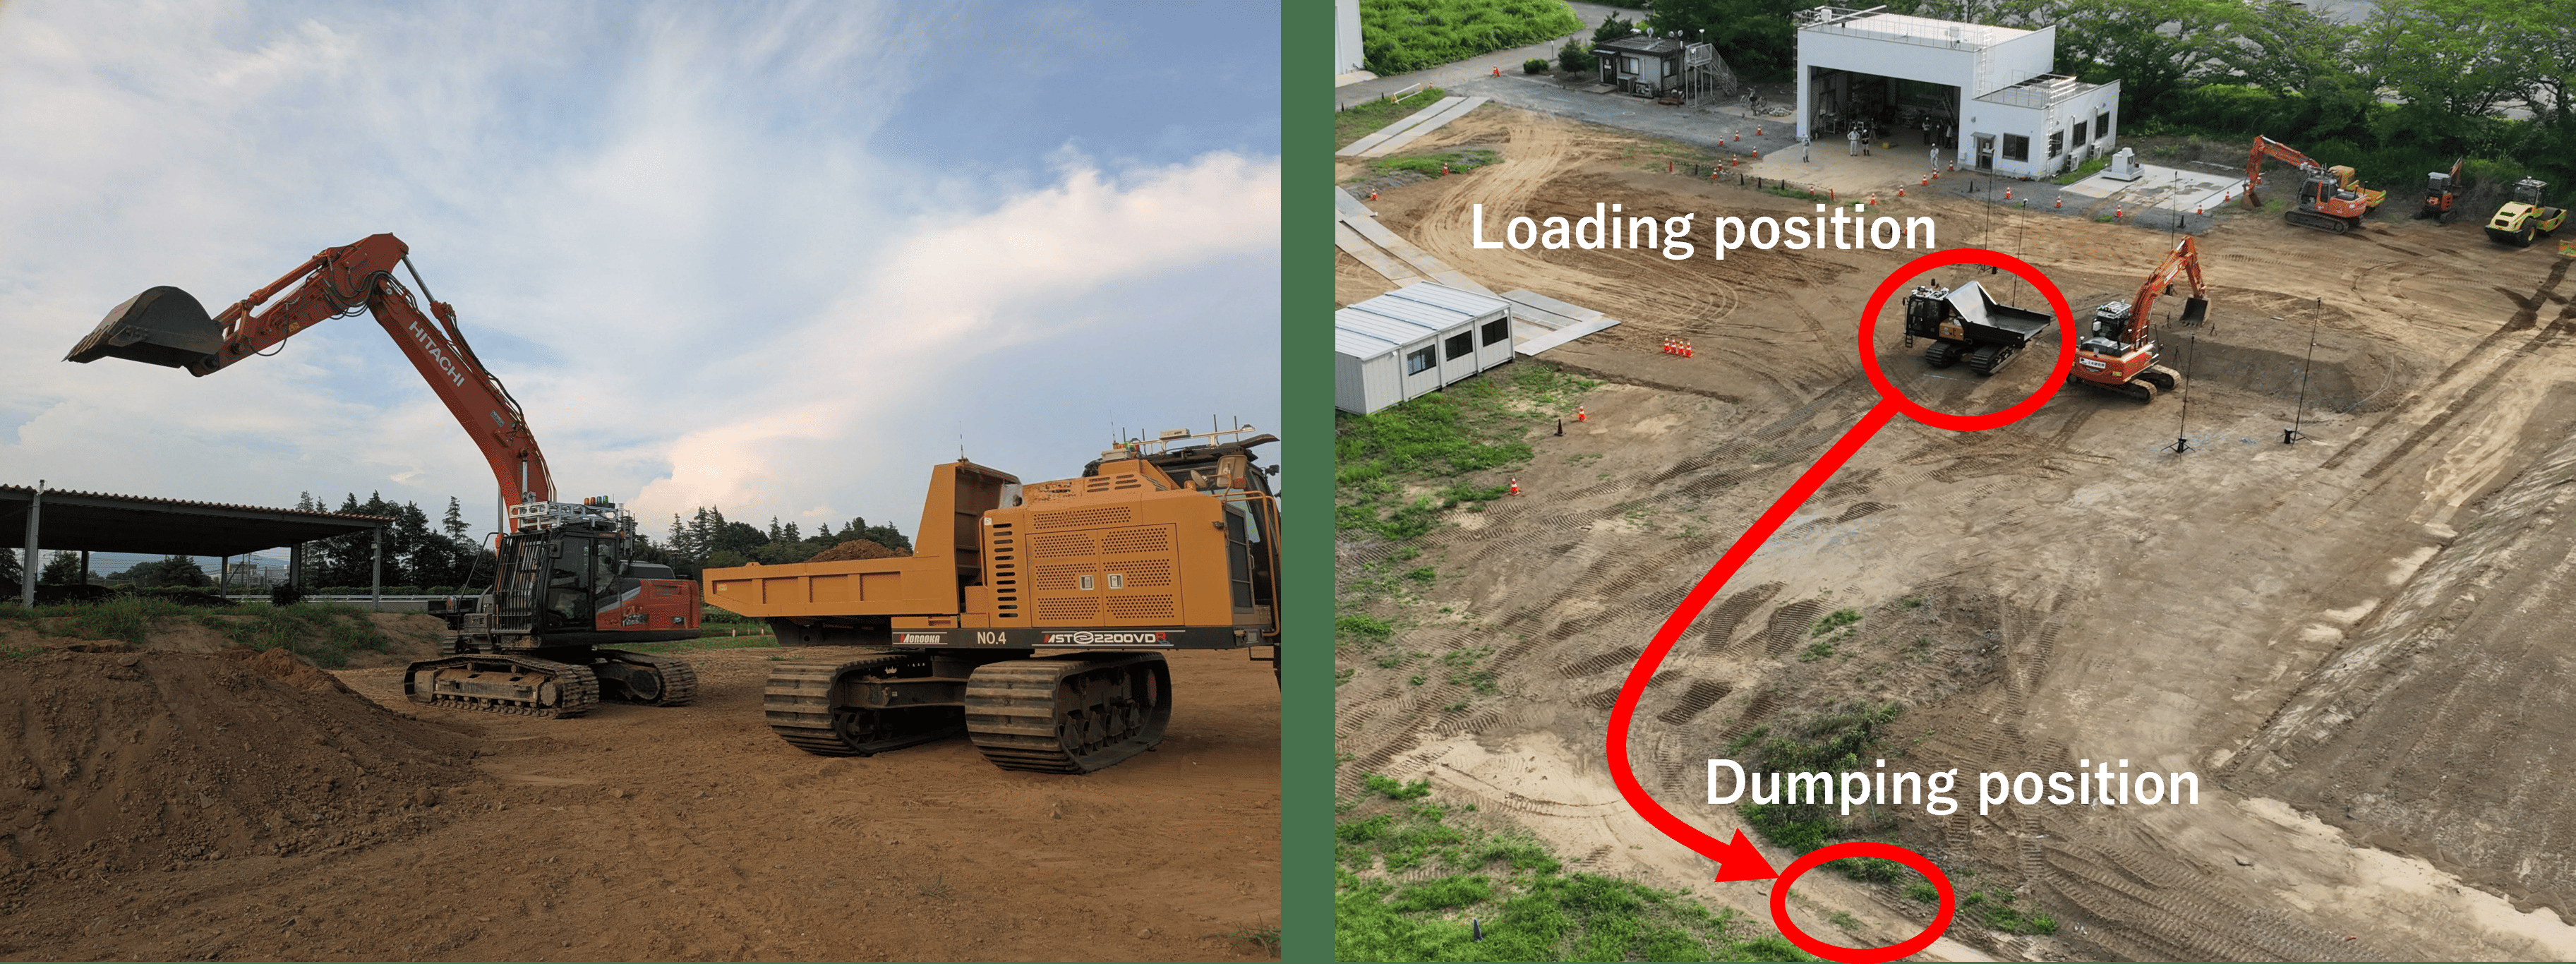
일본 · 토목연구소(PWRI) 시험장실기 · 시나리오 1개
실기 — "한 번 파서 덤프장으로 옮겨라"
Tsutsumi et al., arXiv 2602.01041 (2026.2) · 규슈대·토목연구소·쓰쿠바대
54
무엇을 했나 2단계 구조. ① LLM이 자연어 지시를 "행동 시퀀스"(스킬 호출 목록, 선행 조건 플래그)로 변환 ② 다른 LLM이 템플릿에 맞춰 장비별 XML 행동트리로 변환. 장비별 트리가 글로벌 블랙보드로 플래그를 주고받아 동기화. 스킬 7개(굴착기 5: 이동, 초기 자세, 파서 내려놓기, 고르기, 모으기 / 덤프 2: 이동, 덤프), 하위 동작은 MoveIt·Nav2로 미리 정의.
어디서(나라·기관) 일본 규슈대(쿠라즈메 연구실)·토목연구소(PWRI)·쓰쿠바대(나가타니 교수). 제1저자 Tsutsumi
수치와 조건 OperaSim-PhysX(Unity) 30 시나리오(단일 15 + 협조 15). Claude Opus 4.6과 GPT-5.2: 단일 100%, 협조 93% — 단계당 사람 수정(HITL) 1회 허용 조건. 오픈 모델 gpt-oss 120B: 단일 93%·협조 7%(HITL 허용), HITL 없으면 40%·0%. 실기는 ZX200 + MST110CR, 시나리오 1개(GPT-5로 생성).
한계 다음 장 참조 — 입력에 현장 센서 정보 없음.
확인 상태 [확인] 요청서 정정 — 시뮬레이션은 GPT-5.2·Claude Opus 4.6, 실기는 GPT-5. "HITL 없이는 대부분 실패"는 오픈 모델에만 해당(상용 모델의 HITL 없는 수치는 표에 없음).
55L4b · LLM 행동트리 — 한계확인
LLM 행동트리 — 93%가 뜻하는 것
현장을 보고 판단한 결과가 아니라 생성된 트리가 오류 없이 실행된 비율
LLM에 들어가는 것
지시문("덤프 두 대로 네 번 파서 옮겨라")
스킬 목록 7개와 플래그 규칙
지형·흙 상태·센서 관측 없음
LLM이 정하는 것
스킬의 순서, 장비 간 동기화 조건
인지와 궤적은 건드리지 않음
성공의 정의
충돌·교착·동기화 위반 없이 끝까지 실행되고 지시를 충족했는가
흙 상태와 지형 변화는 평가 대상이 아님
기여
사람이 손으로 짜던 행동트리를 자동 생성
단계당 사람 수정 1회를 허용한 조건의 수치
Tsutsumi et al., arXiv 2602.01041 (2026) — 해석은 발표자
"언어 지시 → 다기종 계획"이 아니라 "스킬 순서와 동기화 조건의 자동 생성"
55
무엇을 했나 "LLM을 계획에 쓴다"는 것이 현재 어디까지인지 보여주는 기준점으로 사용.
한계 입력에 현장 센서 정보가 없음(지시문·스킬 목록·기본 플래그·플래그 규칙만). 적재 완료 같은 플래그는 실행 중 센서가 갱신하지만 LLM의 계획에는 반영되지 않음. Claude의 실패 1건은 행동 시퀀스가 30줄을 넘어 출력 한계에 걸린 경우.
확인 상태 [확인]
비고 발표자 평가: 기대했던 "현장 상황을 보고 여러 장비를 사람처럼 상위에서 계획"하는 내용이 아니고 규칙으로도 가능한 수준. 요약표에서는 "스킬 순서와 동기화 조건의 자동 생성(시뮬레이션 93%)"으로 낮춰 표기.
56L6 · CLEF (아주대·고려대) · 영상일부 확인
CLEF — 상위 강화학습 + 하위 모방학습
어디를 팔지는 강화학습이, 어떻게 팔지는 모방학습이
Cho, Shin, Kim, Jung, Automation in Construction 182:106742 (2026) · 영상: 제1저자 개인 채널
56
무엇을 했나 상위 계획(강화학습)과 하위 궤적 실행(모방학습)을 분리하고 공유 환경 표현으로 협업. 극좌표 행동 공간으로 굴착 위치 선택.
어디서(나라·기관) 한국 아주대(조준형 제1, 신민규, 정소이 교신)·고려대(김중헌 교신)
수치와 조건 성공률 90.8% 대 단일 구조 71.1%(물리 시뮬레이션)
한계 굴착기 한 대, 시뮬레이션. 실기 없음.
확인 상태 [일부 확인] 서지·소속은 확인(v2의 "고려대 CLEF"를 "아주대·고려대"로 정정). 수치는 학술지 사이트가 막혀 검색 요약으로 확인. 극좌표·Vortex Studio는 기존 조사와 영상 설명 기준. 영상과 논문의 연결은 미확인.
비고 산업부 과제(award 1415187715) 사사 — 발표자와 같은 과제에 참여하는 연구실. 뒤쪽 기계연 연구 장과 연결.
57L6b · APEX (아주대·고려대·KIMM)일부 확인
APEX — LLM이 작업을 나누고 물리로 검증
LLM은 목표 형상을 단계로 분해, 실행 가능한지는 물리 모델이 검증
LLM목표 형상을 순차 단계로 분해
→
액션 마스크공간 제약을 탐색 범위로
→
마스크 강화학습과제별 미세조정 없음
→
검증된 궤적 라이브러리볼록 다면체 + 토양 저항식
한국 · 아주대·고려대·한국기계연구원시뮬레이션
Cho et al., “Physics-validated action masking with LLM-guided decomposition for autonomous excavation”, Automation in Construction 192:107209 (2026)
57
무엇을 했나 Autonomous Physics-validated EXcavation. CLEF의 후속. LLM이 목표 형상을 순차 단계로 분해하고 공간 제약을 액션 마스크로 바꿔 강화학습 탐색을 안내. 오프라인 궤적 라이브러리를 볼록 다면체 분석과 토공 기본 방정식의 토양 저항으로 검증(유압·안정성·미끄럼 제약).
어디서(나라·기관) 한국 아주대(조준형 제1, 신민규, 정소이)·고려대(김병진, 김중헌)·한국기계연구원(차백동)
수치와 조건 그리드 시뮬레이션 93.2%, Vortex 90.1%, 다면체 검증 제거 시 전이 성공률 18.8%p 하락. 평탄화·참호·다구역 굴착.
한계 실기 없음. LLM은 현장 관측이 아니라 목표 형상을 입력으로 받음.
확인 상태 [일부 확인] 서지·소속 확인(요청서의 "아주대"에 고려대·한국기계연구원 추가). 수치는 검색 요약으로 확인. 교신저자 표기는 원문 첫 장 확인 필요.
비고 이름 주의 — 발표자의 AGX 기반 시뮬레이터도 내부 이름이 APEX(Autonomous Platform for Excavation). 덱에서 두 이름이 섞이지 않게 이 장에서만 논문 약칭으로 사용.
58L9 · 연세대 92.4% · 한양대 시뮬레이션일부 확인(출처 정정)
언어로 조건을 주는 굴착 에이전트, 시공 시뮬레이션
시뮬레이션에서는 언어 지시 → 액추에이터 명령까지
한국 · 연세대시뮬레이션
비전-언어 조건부 굴착 에이전트
VLM + 강화학습 정책 — 의미 지시·시각 관측·기구학 상태에서 액추에이터 명령. 일곱 가지 의미 행동 평균 92.4%
한국 한양대 · 미국 Texas A&M시뮬레이션
강화학습 기반 굴착기 작업 3D 시뮬레이션
실제 굴착기 기구 특성을 반영한 에이전트로 동작 계획과 사이클 타임 추정 — 시공 계획용 시각화
Jung & Hong, Advanced Engineering Informatics 77:105287 (2026) · Yoon, Ham, Han, Automation in Construction 181:106626 (2026)
58
무엇을 했나 음성 조사에서 "일곱 가지 의미 행동 92.4%"로 소개된 논문의 원문을 찾음.
어디서(나라·기관) ① 연세대(정승훈 제1, 홍태훈 교신) ② 한양대(윤충배, 한상욱)·Texas A&M(함영집)
수치와 조건 ① 평균 92.4%, 굴착-덤프 성공률 83.0%(고정 목표) / 81.0%(무작위 목표), 물리 기반 시뮬레이션
한계 둘 다 시뮬레이션. ②는 자율 제어가 아니라 시공 계획용 시뮬레이션·시각화 성격.
확인 상태 [일부 확인] 요청서 정정 — 92.4% 논문은 Automation in Construction·한양대가 아니라 연세대, Advanced Engineering Informatics. 한양대 181권 논문과는 별개. "추가 학습 없이 면적 굴착·참호 수행" 문구는 확인하지 못함. 수치는 검색 요약 기준.
59L10 · 도저 계획 2편확인
도저 계획 — 경로와 정지 기동
굴착기 밖에서는 도저의 경로와 기동 순서가 계획 문제
중국 · 톈진대실기 · 실제 현장 시나리오 포함
장면 그래프 + 강화학습 도저 경로 계획
전환 작업 구간의 복잡한 상황과 조향 최소화 — PPO, TD3, A* 대비 경로 거리·조향 우세
튀르키예 · 이뇌뉘대시뮬레이션
전기 도저 정지 기동 결정 알고리즘
출력이 제한된 전기 도저의 굴착·운반·덤프·복귀 기동을 휴리스틱으로 계산 — 45 m × 60 m, 16~64초
Gao et al., Automation in Construction 181:106617 (2026) · Bettemir, Journal of Field Robotics 43(4):2785–2804 (2026)
59
무엇을 했나 기존 24쪽(Bosch AGPNet)의 후속 맥락.
어디서(나라·기관) ① 중국 톈진대(6명 전원, 수리·댐 토공 맥락) ② 튀르키예 이뇌뉘대(Bettemir 단독)
수치와 조건 ② 계산 시간은 폭에 선형, 길이에 2차로 증가. 배터리 전압 강하 고려.
한계 ①의 정량 수치는 미확인. ②는 실기 없이 시뮬레이션.
확인 상태 [확인] ① 소속을 "톈진대 추정"에서 확정
60L5 · 휠로더 월드모델확인(범위 명시)
어디를 팔 것인가 — 월드모델로 고르기
확산 모델이 후보를 내고 월드모델이 결과를 예측해 선택
중국 · Tsing-AI·상하이교통대·상하이해양대시뮬레이션
스쿱 수 17.1% 감소 (시뮬레이션)
중국 · XCMG XC958EV 전기 휠로더실기 · 실행 가능성 시연
후보 5개 처리 72 ms — 실기는 폐루프 동작 확인
Zhang et al., “From Prediction to Decision”, arXiv 2609.15382 (2026)
60
무엇을 했나 확산 모델이 스쿱 후보 제안 → 기하 필터 → 월드모델이 지형 변화·적재량 예측 → 최대 적재 후보 실행 후 재계획.
어디서(나라·기관) 중국 Tsing-AI(상하이)·상하이교통대·상하이해양대. 장비 XCMG XC958EV(정격 적재 5.5 t), 항만 철광석 분말 더미
수치와 조건 평균 스쿱 수 651.8 → 540.6(−17.1%), 완료 32/32 대 SAC 29/32 — 시뮬레이션. 후보 5개 72.4 ms(Jetson AGX Orin).
한계 17.1%는 시뮬레이션 수치이고 실기는 폐루프 실행 가능성 시연(정량 비교 없음).
확인 상태 [확인] 소속 추가, 수치의 범위 명시
61L1 · 현장 단위 자율 굴착 계획 · 영상확인
현장 단위 자율 굴착 계획
지형 스캔부터 전역·국부·굴착 계획까지 한 시스템으로
Terenzi & Hutter, “Towards Autonomous Excavation Planning”, arXiv 2308.11478, CC BY 4.0
61
무엇을 했나 지형 매핑 → 전역(자세 순서)·국부(흙 이동)·굴착(궤적 순서) 3단 계획.
어디서(나라·기관) 스위스 ETH RSL
수치와 조건 평균 굴착 사이클 약 30초(실기, 사람 운전원과 비슷)
확인 상태 [확인] 수치 일치. 학술지(T-FR) 게재 권호는 미확인.
62L2 · 굴착을 넘어 조형으로 — 자율 석축 · 영상확인
굴착을 넘어 조형으로 — 자율 석축
현장의 바위를 스캔하고 골라 높이 6 m, 길이 65 m 석축 시공
Johns et al., Science Robotics 8(84), eabp9758 (2023) · 영상: ETH Zürich 공식
62
무엇을 했나 현장 석재를 스캔·디지털화해 배치 계획, 굴착기(삽 + 그리퍼)로 건식 석축과 지형 조성.
어디서(나라·기관) 스위스 ETH Zürich · University of Cyprus
수치와 조건 옹벽 65.5 m × 1.8 m × 6 m(초록 원문). 별도로 10 m × 1.7 m × 4 m 독립 석벽, 테라스 665 m².
확인 상태 [확인] v2의 "규모 수치 재확인 필요" 문구 삭제.
63L8 · 목표 선정에서 굴착까지 한 흐름 · 그림확인
목표 선정에서 굴착까지 한 흐름
지도에서 굴착점을 고르고 강화학습 이동 + 모방학습 굴착
중국 랴오닝대·둥베이대·칭화대 · 스웨덴 KTH축소형 실기
2026 · ETH 외6.52 kg 대 2.68 kg
Zhao et al., arXiv 2609.29750 (2026.9) Fig. 3 · 자매 논문 arXiv 2608.21778
63
무엇을 했나 라이다 고도맵에서 굴착 목표를 고르고 버킷 끝 웨이포인트로 변환. 접근·운반은 작업 조건부 강화학습, 굴착·들어올리기는 시연으로 배운 모방학습(ACT). 굴착점 선정(POA)의 학습화.
어디서(나라·기관) 중국 랴오닝대(Shuai Zhao 제1)·둥베이대(선양, Ji-an Pan 교신)·칭화대(3명), 스웨덴 KTH(Quantao Yang)
수치와 조건 사이클당 6.52 kg 대 고정 굴착 2.68 kg(2.4배). 5스쿱 연속 굴착 3회 모두 무개입 완료. 축소형 유압 굴착기 실기.
한계 축소형 장비. 자매 논문(Vision Guided Target Conditioned Control, 2608.21778)은 전부 시뮬레이션: 더미 제거율 76.8% 대 27.4%, 사람 대비 효율 91.0%.
확인 상태 [확인] 소속에 스웨덴 KTH 추가(요청서 누락). 칭화대 저자는 이 논문 3명, 자매 논문 5명.
64L12 · 탐페레대 바위 포획 · 그림확인
모델 없이 배우는 바위 포획
바위와 흙의 물성을 모델링하지 않고 보상 설계만으로 학습
핀란드 · 탐페레대시뮬레이션 · AGX Dynamics
기계연과 같은 엔진PPO + 유도 보상
표준 버킷으로 바위 포획
처음 보는 바위·토양에서
사람과 비슷한 성공률
Molaei, Heravi, Ghabcheloo, arXiv 2510.04168 · Automation in Construction 185:106869 (2026)
64
무엇을 했나 AGX Dynamics에서 PPO + 유도 보상으로 표준 버킷 바위 포획을 학습. 붐·암·버킷 속도를 직접 출력.
어디서(나라·기관) 핀란드 탐페레대(Ghabcheloo 그룹)
수치와 조건 CAT365 굴착기 모델. 사람 참가자와 비슷한 성공률(정량값은 초록에 없음).
한계 시뮬레이션만. ETH 바위 굴착(실기 12톤, 성공률 70%)과 대비.
확인 상태 [확인] 소속 확정
비고 발표자의 AGX 기반 시뮬레이터와 같은 물리 엔진이라 직접 비교 가능.
65L11 · 궤적 계획 대 정책 학습확인
버킷 궤적 — 계획할 것인가, 정책에 맡길 것인가
궤적 최적화 전통은 남아 있고, 정책이 직접 내는 흐름이 커짐
궤적을 계획한다
중국 · 지린대·시난교통대시뮬레이션
전문가 시연의 전역 확률 모델(GMMP)
시연 궤적을 확률 모델로 학습 + 샘플링 최적화, 재학습 없이 다른 굴착기로
중국 · 지린대시뮬레이션
입자 군집 최적화 + 강화학습 참호 궤적
오프라인 최적 궤적을 표본으로 학습, 0.5초 안에 생성
중국 · 타이위안공업학원시뮬레이션
개선 TD3 시간 최적 궤적
관절각 입력, 관절각 변화량 출력 (평면 다듬기)
정책이 직접 낸다
스위스 · ETH RSL실기
강화학습 버킷 채우기 (T-FR 2024)
장비가 멈추지 않게 한계를 지키며 버킷을 채움 — 궤적이라는 중간 산출물 없음
핀란드 · 탐페레대시뮬레이션
모델 없이 배우는 바위 포획
바위·토양 물성 모델 없이 붐·암·버킷 속도 직접 출력 (AGX Dynamics)
중국 Baidu(미국 연구소)시뮬레이션
ExACT
라이다·카메라·관절 상태 → 밸브 명령
AiC 182:106736 · CACAIE 40(13) · Adv. Mech. Eng. 17(8) · IEEE T-FR 1:170–191 · arXiv 2510.04168 · arXiv 2405.05861
65
무엇을 했나 기존 28쪽의 "방법 네 가지" 카드를 "궤적 계획 대 정책 학습" 대비로 재구성.
어디서(나라·기관) GMMP — 중국 지린대·시난교통대(Automation in Construction 182권, 제목은 "Excavator trajectory planning via global probabilistic learning from expert demonstrations") / 참호 궤적 — 지린대 등(CACAIE 2025) / TD3 — 타이위안공업학원·타이위안과기대(2025) / 버킷 채우기 — ETH(Egli, Terenzi, Hutter) / 바위 포획 — 핀란드 탐페레대(Automation in Construction 185권에도 게재)
수치와 조건 참호 궤적: 생성 0.5초 이내, 굴착률 92% 초과. TD3: 학습 시간 24.8~40.3% 단축. 바위 포획: CAT365 모델, 사람 참가자와 비슷한 성공률(정량값 초록 없음).
한계 왼쪽 세 건과 바위 포획, ExACT는 시뮬레이션 검증. 실기는 ETH 버킷 채우기뿐. GMMP는 기존 29쪽(서울대·두산 숙련자 모사, DMP)의 후속 맥락.
확인 상태 [확인] 소속 모두 확정(요청서의 "소속 미확인" 해소). GMMP 수치는 미확보.
66L7 · ExACT — 궤적 계획 없이 밸브 명령까지 · 영상확인
ExACT — 궤적 계획 없이 밸브 명령까지
라이다·카메라·관절 상태에서 밸브 명령을 직접 출력
Chen et al., arXiv 2405.05861 (ICRA 2024 워크숍)
66
무엇을 했나 라이다·카메라·관절 위치 → 밸브 직접 제어(ACT 모방학습).
어디서(나라·기관) Baidu Research Robotics and Autonomous Driving Lab(USA)
한계 실측 데이터로 만든 시뮬레이터에서 검증. 정량 성공률은 초록에 없음.
확인 상태 [확인]
제어
67FC · 제어 분야 흐름
Control — 무엇이 달라졌나
기법을 나열하던 단계에서 세 갈래로 수렴
PID, 슬라이딩 모드, 적응 제어
→
외란 관측기·수동성 제어로 정교화
광시대·저장대 2025
옌산대 2025
모델예측제어(MPC)
→
학습한 모델을 MPC에, 유압 구조별 저수준 루프
ETH 정지 제어 2026
저장대 EfficientTrack 2025
시뮬레이션에서 설계 후 이식
→
실기에서 바로 학습, 수십 분 데이터
ETH·칠레대 2026
칠레대 해머 2026
강체 시뮬레이션
→
입자 흙 시뮬레이션에서 학습
NAIST·PWRI 2026 · ETH 2026
왼쪽: 기존 30–31장 · 오른쪽: 2022–2026
67
세 줄 요약: 고전 제어는 외란 관측기로 정교화 / 학습은 모델 기반 강화학습과 MPC로 수렴 / 실기 직접 학습. 17쪽 지도의 Base control과 Hybrid control은 굴착기 논문이 여전히 드물고 스키드 로더·도저 쪽에서 메워지는 중.
68기존 30 · Control
69기존 31 · Control · 영상 1개
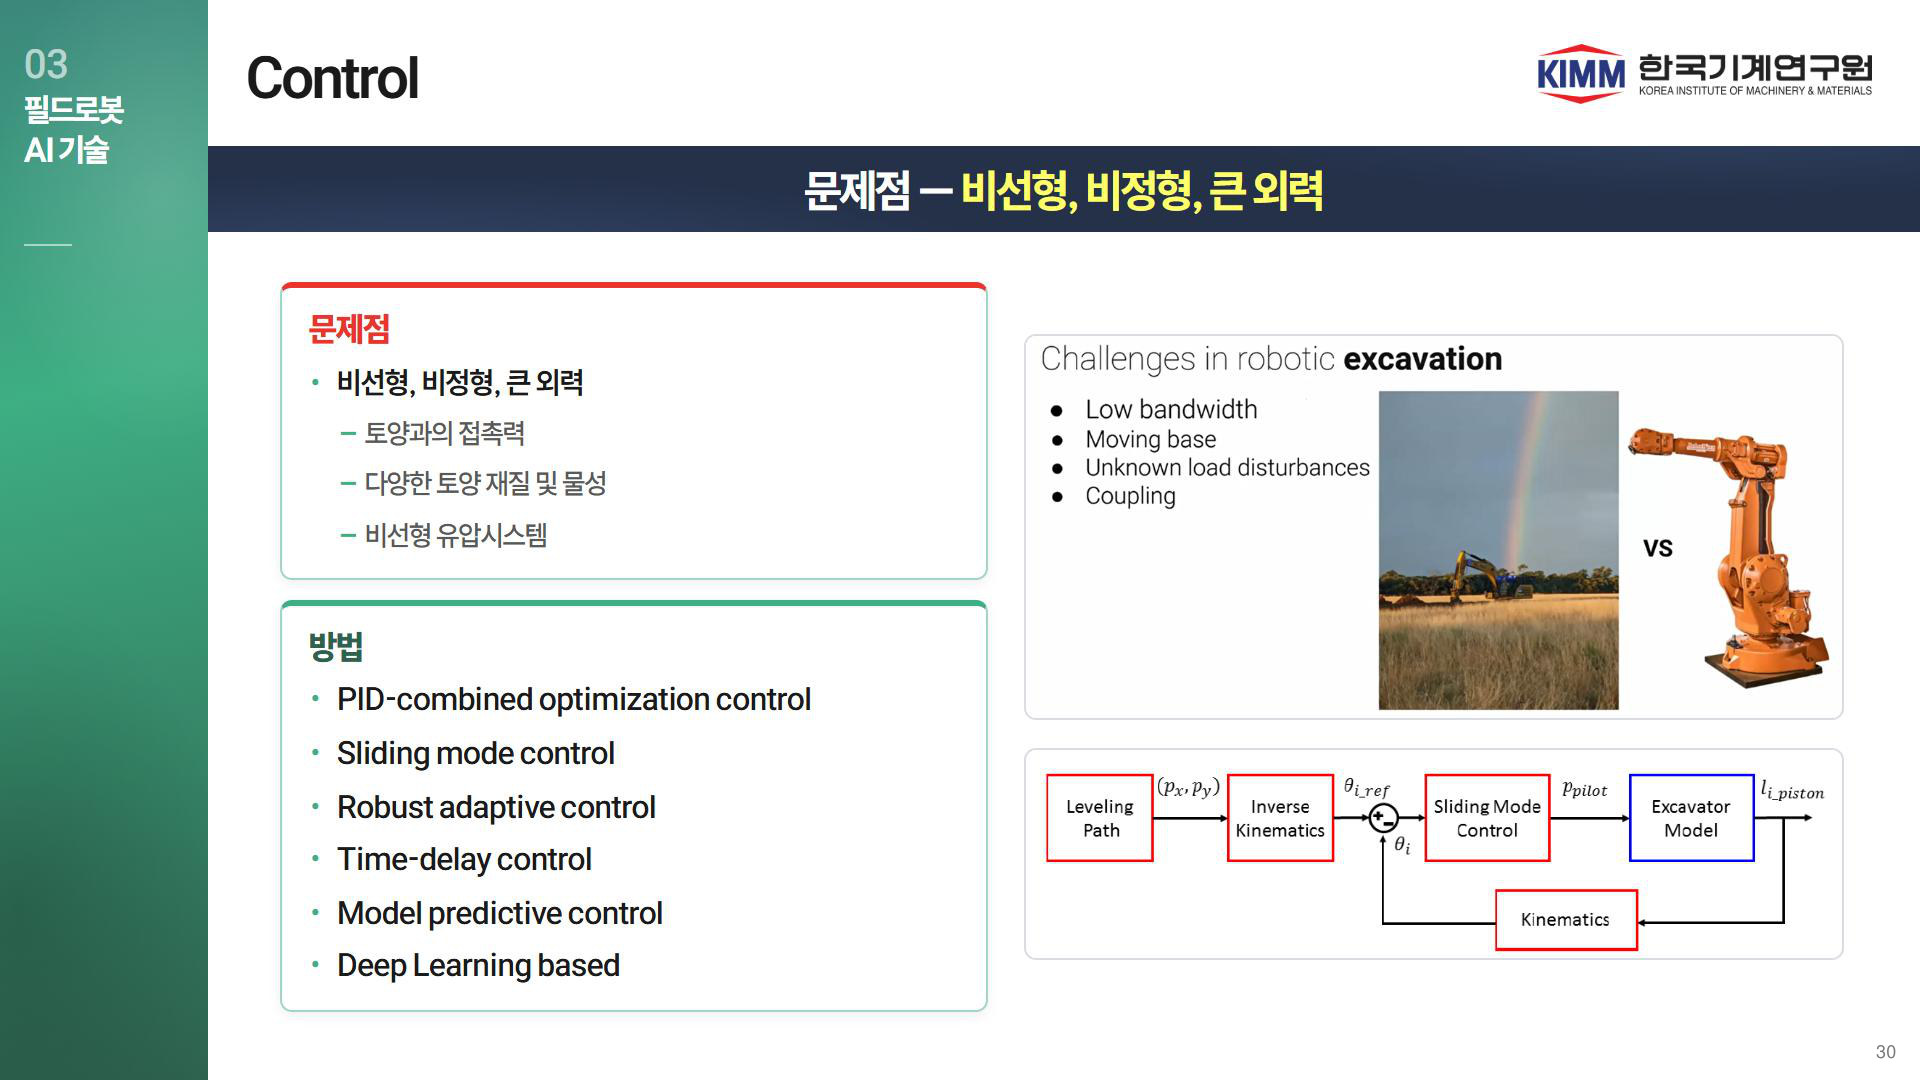
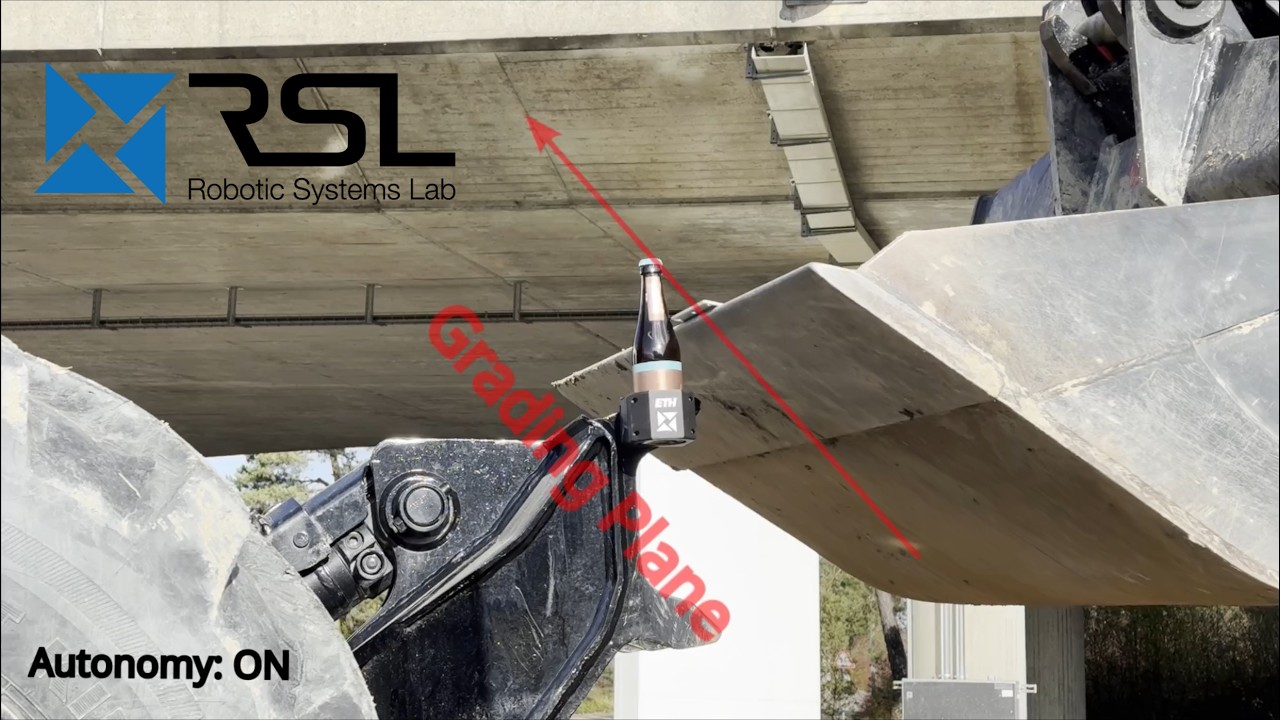
70C6 · ETH 정지 제어 1.8 cm 대 4.7 cm · 영상확인
정밀도 — 상용 머신 컨트롤과의 비교
같은 장비, 같은 흙에서 상용 제어기보다 2.6배 정밀
Werner, Eyschen, Costello, Cramariuc, Hutter, “High Precision Hydraulic Excavator Control for Heavy-Duty Grading”, RSS 2026, arXiv 2605.09465
70
무엇을 했나 유압 구조별 저수준 루프(유압 피드포워드 + PID)와 경로 추종 MPC. 로드센싱과 네거티브 플로 제어 장비 모두에서 숙련자 속도로 고정밀 정지. 상용은 조기에 멈추는 반면 최대 기능 압력까지 활용.
어디서(나라·기관) 스위스 ETH RSL(Werner, Eyschen, Cramariuc, Hutter)·Hexagon(Costello)
수치와 조건 CASE250(네거티브 플로 제어 유압): 제안 RMSE 1.8 cm(최대 편차 5 cm) 대 상용 4.7 cm(최대 17 cm), 다짐토에서 깊이가 다른 정지 패스 10회. Menzi Muck M445(로드센싱)에서는 1.4 cm. 장비별 캘리브레이션 약 20분.
한계 1.8 대 4.7 cm는 장비 한 대(CASE250)에서의 비교. 비교한 상용 제품명은 논문에서 밝히지 않음. 상용 제어기는 단단한 흙에서 목표 깊이에 도달하지 못함.
확인 상태 [확인] arXiv 2605.09465, RSS 2026. 저자에 Costello(Hexagon) 추가.
비고 v2의 제어 신규 장이 모두 강화학습이던 것을 보완하는 "정밀도" 축. 학습이 아니라 모델 기반 제어.
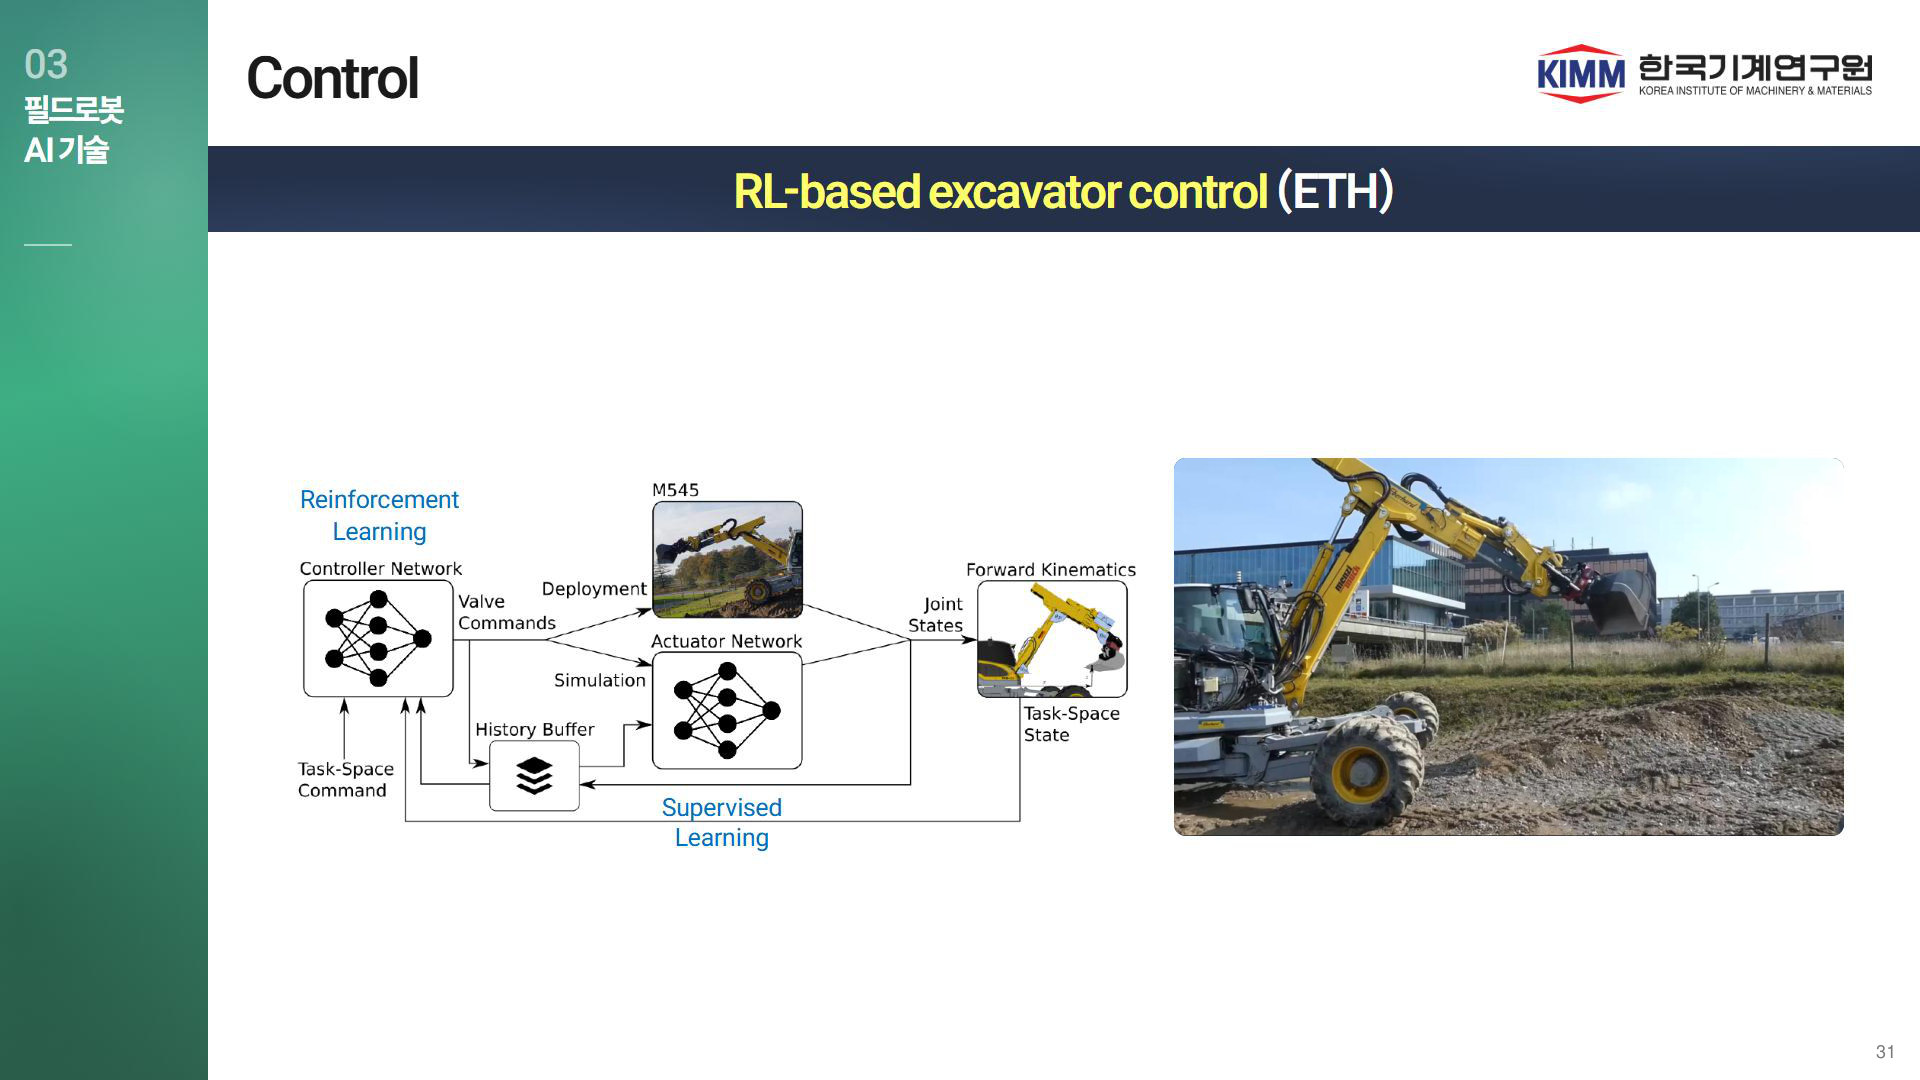
71C7 · 온라인 모델 기반 강화학습 (ETH·칠레대) · 그림확인
실기에서 바로 배우기 — 20분
시뮬레이션도 시연도 없이 장비 위에서 모델을 배워 MPC로
스위스 ETH RSL · 칠레 칠레대실기 · M445 11.5 t
실기 직접 학습Canales, Nan, Hutter, Ruiz-del-Solar, “Precision at Speed”, arXiv 2609.31025 (2026.9)
71
무엇을 했나 확률적 동역학 앙상블을 처음부터 온라인 학습해 샘플링 기반 MPC에 사용. 같은 급 장비라도 구동 동역학이 달라 장비마다 학습이 필요하다는 동기.
어디서(나라·기관) 스위스 ETH RSL·칠레 칠레대 AMTC 공동(제1·교신 Canales는 칠레대, 유압 해머 논문의 공저자)
수치와 조건 20분 상호작용으로 기존 학습 제어기(100~150분 데이터)와 비슷한 추종 정확도, 40분 이후 고속에서 cm 미만 평균 경로 오차. Menzi Muck M445 11.5 t 실기.
확인 상태 [확인] arXiv 2609.31025. 요청서의 "ETH"를 ETH·칠레대 공동으로 정정.
72C4 · NAIST·PWRI 매설 장애물 제거확인
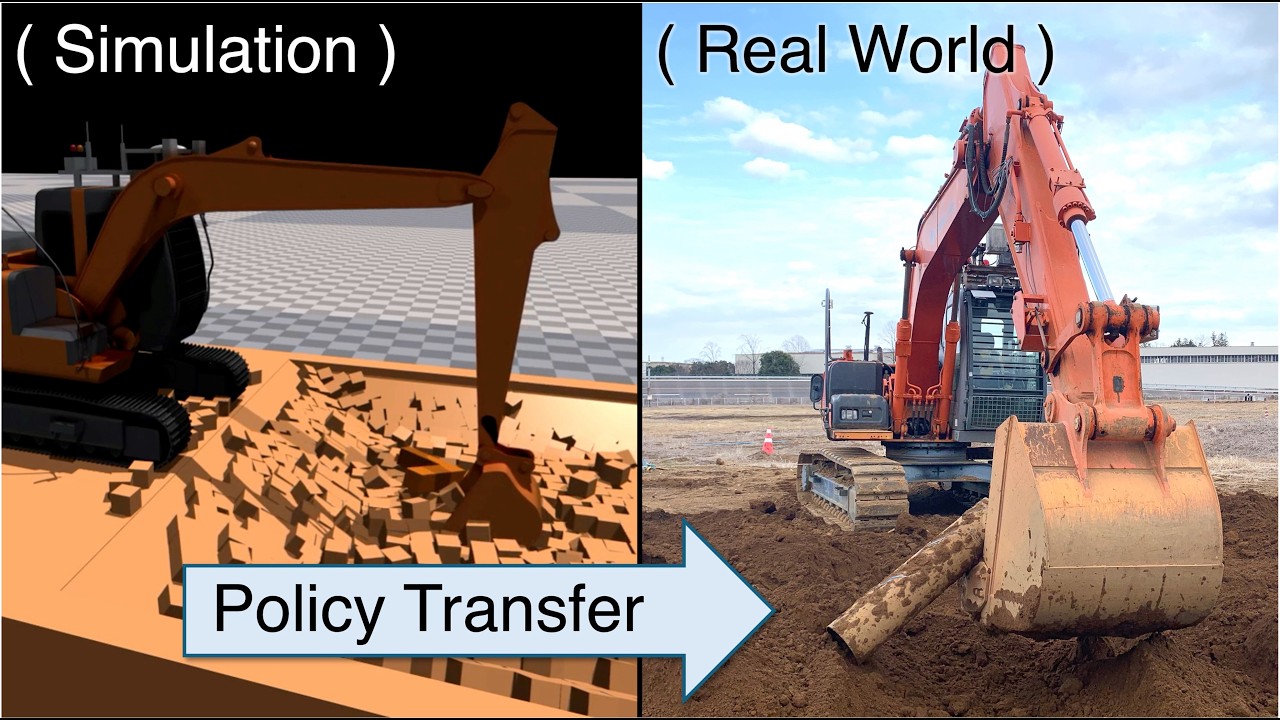
입자 시뮬레이션에서 실기로 — 매설 장애물 제거
흙과 장애물을 입자로 흉내 내 3일 학습 후 12톤 실기로
 NAIST · 2026영상
일본 · NAIST·토목연구소(PWRI)실기 · 히타치 ZX120, 12 t
매설 장애물 제거 — 3일 학습, 실기 전이
Kadokawa et al., arXiv 2606.09183 (2026) · arXiv 2412.07477 (IEEE T-ASE 2025)
72
무엇을 했나 RGB-D 입력 → 파라미터화된 굴착 궤적. 매설 깊이와 입자 수를 함께 늘리는 커리큘럼으로 입자 시뮬레이션에서 학습한 뒤 실기 전이.
어디서(나라·기관) 일본 NAIST(Kadokawa 제1)·토목연구소(PWRI). JST Moonshot 사사
수치와 조건 제안 커리큘럼 3일 대 기준 방법 1주(실패). 실기 히타치 ZX120(12 t), 노지, 강재 장애물 여러 종.
한계 장애물은 강재. 오른쪽 논문의 학습 시간 단축 수치는 이번 조사에서 재대조하지 않음(v2의 "1/7 미만" 문구 삭제).
확인 상태 [확인] v2의 "NAIST"를 NAIST·PWRI 공동으로 정정.
73C5 · 68분 데이터로 배운 유압 해머 · 그림확인
68분 데이터로 배운 유압 해머
원격조작 기록만으로 유압 모델을 만들고 강화학습 정책을 실기에
칠레 · 칠레대 AMTC실기 · Bobcat E10 미니 굴착기
데이터 효율Leiva et al., arXiv 2601.07813 (2026) · 영상: youtu.be/e-7tDhZ4ZgA (임베드 제한, 링크로 재생)
73
무엇을 했나 원격조작 데이터만으로 유압 팔 동역학을 학습 → 강화학습·MPC 정책 합성 비교 → 조정 없이 실기 전이.
어디서(나라·기관) 칠레 칠레대 AMTC·전기공학과
수치와 조건 위치 오차 12 cm 미만, 피치 오차 0.08 rad 미만, 학습 약 68분 + 평가 8분 데이터, 치즐 지름 4 cm
한계 이산 관절 제어 인터페이스라는 제약 조건.
확인 상태 [확인]
74C3 · ETH·Liebherr 재료 취급기 · 영상확인
대형 자재 운반기 — 학습·계획·제어를 한 시스템으로
40톤 장비의 매달린 집게로 더미 관리와 트럭 적재
Spinelli et al., IEEE T-FR 3:252–279 (2026), arXiv 2508.09003 · 선행: arXiv 2410.05093 (IROS 2024)
74
무엇을 했나 인지·더미 공략점 선정(강화학습)·경로 계획·궤적 추종 제어(강화학습, 동적 던지기)를 통합한 재료 취급기 자동화. IROS 2024 논문(흔들리는 집게 제어)의 후속.
어디서(나라·기관) 스위스 ETH RSL·독일 Liebherr-Hydraulikbagger
수치와 조건 40톤 실기, 더미 관리와 트럭 정밀 적재, 사람 운전원과 비교
확인 상태 [확인] T-FR 3권 252–279쪽. ETH·Liebherr 공동.
75C8 · SY750H 대리 모델 · 그림확인
굴착기 전체를 흉내 내는 대리 모델
대형 굴착기의 선회·붐·암·버킷을 하나의 학습 모델로
중국 · 베이징우전대·Yaowu(선전)실기 · SY750H 디지털 개조
개발용 대리 모델밸브를 표준 API로 추상화
정규화 입력의 통합 인터페이스
시뮬레이션에서 검증 후 실기로
Wang et al., “Learning a System-Level Surrogate for Hydraulic Excavators”, arXiv 2607.15656 (2026.7)
75
무엇을 했나 굴착기를 입출력 연산자로 보고 LSTM 대리 모델을 학습. MuJoCo에서 검증한 뒤 디지털 리트로핏한 SY750H 실기로 전이, 적응 칼만 필터로 상태 추정.
어디서(나라·기관) 중국 베이징우전대(BUPT)·Yaowu (Shenzhen) Technology
수치와 조건 1단계(MuJoCo) 폐루프 각속도 RMSE 0.0074~0.0219. 실기 수치는 조건별 표.
한계 제어 정책이 아니라 개발용 대리 모델. 논문은 "SY750H"만 적고 제조사(SANY)와 톤수는 명시하지 않음 — 75톤급은 모델명에서 추정.
확인 상태 [확인] 소속 확정(요청서 "소속 미확인" 해소)
76C9 · Heavy Metal Acrobatics · 그림확인
4족 로봇 방식이 유압 장비로 — 스키드 로더
시뮬레이션 학습 → 실기 전이로 5톤 장비가 두 바퀴로 균형 주행
스위스 ETH RSL · 미국 Blue River·Intel · Gravis실기 · John Deere 332G, 5 t
토공이 아니라 주행 제어두 바퀴 세우기, 균형 주행,
제자리 회전, 연착륙
ETH 공저 — ETH 외 사례로 세지 않음
Lorentz et al., “Heavy Metal Acrobatics”, Science Robotics 11, eaef0894 (2026), arXiv 2611.18365
76
무엇을 했나 4족 로봇에서 쓰던 방식(시뮬레이션 강화학습 → 제로샷 배치)을 실물 유압 장비로 옮긴 사례.
어디서(나라·기관) 스위스 ETH RSL·미국 Blue River Technology(John Deere)·Gravis Robotics·Intel
한계 토공 작업이 아니라 두 바퀴 균형 주행. ETH 공저이므로 ETH 외 사례로 쓰지 않음.
확인 상태 [확인] Science Robotics 게재본 확인. 공식 영상은 찾지 못함.
비고 뒤쪽 기계연 연구의 필드 지형 강화학습 장과 연결 가능. 17쪽 지도의 Base control이 굴착기 밖에서 메워지는 사례.
77C2 · 바위 제거 — 숙련자와의 거리확인
바위 제거 — 숙련자와의 거리
토질을 입력받지 않아도 단단한 흙은 끌고, 무른 흙은 파고듦
스위스 · ETH RSL실기 · 12 t
성공률 70% — 숙련 운전자 83%
스위스 · ETH RSL실기
토질별 버킷 경로 — 추정 없이 나타난 전략
Gruetter, Terenzi, Egli, Hutter, arXiv 2509.17683 (2025) Fig. 1·5
77
무엇을 했나 바위당 라이다 20점 표현을 입력받는 강화학습 정책. 인지 구간의 P3과 같은 논문.
수치와 조건 성공률 70%(숙련자 83%), 바위 0.4~0.7 m, 여러 토질
확인 상태 [확인]
78C10 · 고전 제어 2편 · EfficientTrack확인 · 일부 확인
고전 제어의 최근 흐름
사라진 것이 아니라 외란 관측기와 학습 보정으로 정교화
중국 · 광시대·저장대·LiuGong실기
외란 관측기 + 수동성·임피던스 제어
에너지 기반 제어에 개선 외란 관측기를 결합한 궤적 추종 (Automation in Construction 2025)
중국 · 옌산대실기
신경망 기반 적응 퍼널 제어
추종 오차를 미리 정한 범위 안에 가두는 제어 + 신경망 보정 (Machines 2025.12)
중국 · 저장대·NetEase Fuxi실기 · XCMG XE75, 7.5 t
EfficientTrack — 모델 기반 학습 궤적 추종
폐루프 동역학을 학습해 적은 상호작용으로 추종 오차 저감 (IROS 2025, 코드 공개)
Gong et al., AiC 170:105898 (2025) · Li & Qi, Machines 13(12):1132 (2025) · Zou et al., IROS 2025, arXiv 2509.17387
78
무엇을 했나 v2의 제어 신규 장이 모두 강화학습이던 것을 보완하는 고전·혼합 제어 사례.
한계 앞의 두 건은 정량 수치가 초록에 없음.
확인 상태 [일부 확인] 첫 논문은 요청서의 "관성 성형 제어기"로 소개됐으나 원문 표현은 수동성·임피던스 제어 + 외란 관측기이고 "관성 성형" 용어는 확인되지 않음. 퍼널 제어는 2026이 아니라 2025.12 게재. EfficientTrack 소속 확정.
79C11 · 서울대 2편 · KAIST확인
한국 — 제조사와 대학이 함께
서울대·KAIST 모두 30톤급 장비를 대상으로
한국 · 서울대·HD현대사이트솔루션실기 · 30 t, 45° 경사면
정밀 절토 + 탑재형 지형 검사 통합 자율 굴착기
지형 추정·경로 생성·제어·굴착 후 검사를 탑재 센서만으로 — cm 수준 반복 정확도 (IEEE RAM 2025)
한국 · 서울대·HD현대사이트솔루션실기
미끄럼·전복 방지 실시간 궤적 조정
경사면 굴착에서 미끄럼과 전복 조건을 하나의 부등식으로 묶어 궤적을 실시간 변조 (RA-L 2025)
한국 · KAIST시뮬레이션 · 30 t
강화학습 반자동 정지 제어
운전자의 암 조작에 맞춰 붐·버킷을 자동 제어 — 모델 기반 + 학습 결합 (IJCAS 2025)
Jang et al., IEEE RAM 32(3) (2025) · C. Kim et al., RA-L 10(4) (2025) · Y.-B. Kim & J. Kim, IJCAS 23(3) (2025)
79
무엇을 했나 한국의 제어 연구 3건. 서울대 두 건은 HD현대사이트솔루션 연구원이 공저자.
한계 KAIST 연구는 실기가 아니라 30톤급 시뮬레이션.
확인 상태 [확인] 요청서 정정 — HD현대사이트솔루션은 "지원"이 아니라 공저. 게재처·권호 확정.
80C1 · 토질 적응 굴착 — 학습한 유압 모델 위의 강화학습 · 영상v2 유지
토질 적응 굴착 — 학습한 유압 모델 위의 강화학습
실기 데이터로 배운 구동기 모델 덕분에 시뮬레이션 정책이 실기에서 동작
Egli et al., “Soil-Adaptive Excavation Using Reinforcement Learning”, RA-L 2022
80
무엇을 했나 2022년 출발점. 이후 버킷 채우기(T-FR 2024), 바위 굴착(2025), 제방(2026)으로 이어짐.
확인 상태 [덱] v2 유지
종단간
81기존 32 · 모방학습 기반의 End-to-End 자율작업 · 영상 1개
82FE · 종단간 세 층
End-to-End — 한 장에서 세 층으로
2023년에는 사례 한 건, 지금은 학계의 정책, 산업의 상용, 결합 구조
학계
굴착 파운데이션 정책
대규모 시연 → 사전학습 → 미세조정
재질 상태를 아는 정책으로 42 m 제방
ETH ExT 2025 · ETH 제방 2026
히타치건기·NAIST 과제(착수)
산업
무인 상용과 VLA
운전석을 비운 굴착기의 상용 현장 투입
범용 VLA를 굴착기 조작 데이터로 미세조정
Bedrock 2026.8 · Actor × π0.5
→ 기업 동향 구간
구조
상위 추론 + 하위 정책
느린 비전-언어 모듈이 장면과 지시를 해석
빠른 정책이 실시간 동작 생성
GR00T N1의 이중 시스템
— 건설기계 적용은 아직
요청서 5.4절 정리
82
무엇을 했나 기존 32쪽(Actor × π 한 장)이 세 층으로 늘어난 구도.
한계 쓰지 않는 것 — "임바디드 AI 코어 탑재 굴착기, 2026년 양산 원년"은 출처가 중국 부품 업체 블로그(제조사·모델명 없음)라 덱에 사실로 넣지 않음. 상하이교통대 SmolVLA 학부 캡스톤(BuilderX 후원)은 원문을 찾지 못해 넣지 않음.
확인 상태 조사자 정리. 교육 층(학부 캡스톤)은 출처 미확인으로 장에서 제외.
83L3 · 42 m 제방 (ETH·Hexagon) · 영상확인
흙 상태를 아는 정책 — 42 m 제방
같은 정책이 11.5톤 굴착기와 500 g 탁상 로봇에서 동작
Werner et al., “Size Doesn’t Matter: Material-State RL”, arXiv 2609.12677 (2026), CC BY-NC-SA 4.0
83
무엇을 했나 성토·되메우기·다짐은 흙의 흐름·저항·마찰·이전 하중에 달려 있다는 문제의식. 재료 상태(형상·다짐도)를 아는 GPU 입자(MPM) 시뮬레이션에서 강화학습, 정규화된 끝단 좌표로 크기가 다른 장비에 같은 가중치 적용.
어디서(나라·기관) 스위스 ETH RSL·Hexagon Innovation Hub
수치와 조건 42 m × 2.1 m 제방 45분, 정책 스트로크 201회(실패·재시도·개입 없음), Menzi Muck M445 11.5 t. 500 g 탁상 로봇은 정성 시연.
한계 정량 결과는 제방. 되메우기·다짐은 정성 시연.
확인 상태 [확인] ETH·Hexagon 공동으로 정정.
비고 재질 인식이 인지의 하위 항목에서 정책 안으로 들어간 대표 사례 — 인지 구간과 이어짐.
84X2 · 히타치건기·NAIST 피지컬 AI 과제 · 그림확인 · 회사 발표
히타치건기 피지컬 AI 과제
운전원의 영상과 레버 조작 이력을 장시간 학습하는 국가 과제
일본 · 히타치건기·Jizai·NAIST국가 과제회사 발표 기준
2026.10 착수실수 후 복구 과정까지 포함
날씨·주변·기계 상태 다양화
목표: 재해 현장 잔해 제거,
굴착·적재 자율
히타치건기 뉴스 릴리스(2026.9.9) · NEDO GENIAC 채택
84
무엇을 했나 카메라 영상과 작업 지시로 운전원의 레버 조작을 학습하는 피지컬 AI. 히타치건기가 총괄·데이터 수집·실증, Jizai가 데이터 활용·학습 환경, NAIST가 굴착기 자율화용 기반 모델.
어디서(나라·기관) 일본 히타치건기·Jizai·NAIST. 경제산업성·NEDO의 GENIAC 사업
한계 착수 단계로 성능 수치·기간·예산은 발표에 없음. 대상은 중형 유압 굴착기.
확인 상태 [확인] 회사 원문
85X1 · ExT (ETH) · 그림확인(범위 명시)
ExT — 굴착 파운데이션 정책
여러 전문가의 시연으로 사전학습한 하나의 다중 과제 정책
스위스 · ETH RSL실기 · M545, 사전학습 정책 전이시뮬레이션
학계 대표Zhai, Terenzi, Frey, Garcia Soto, Egli, Hutter, arXiv 2509.14992 (2025.9) Fig. 1
85
무엇을 했나 원격조작·강화학습·스크립트 전문가의 시연을 대량 수집 → 다중 과제 트랜스포머 사전학습 → 지도 미세조정 또는 강화학습 미세조정. GPT 방식 트랜스포머가 RNN 기준선을 앞섬(팔 이동·덤프 같은 정밀 과제에서 특히). 굴착과 중단·복귀 사이에 긍정적 전이.
어디서(나라·기관) 스위스 ETH RSL(저자 6명)
수치와 조건 시뮬레이션에서 성공 시연 15만 개 수집. Menzi Muck M545 실기에서 cm 수준 정확도의 완전한 굴착 사이클(시뮬레이션→실기 제로샷, 단일 과제 전용 제어기와 비슷). 사전학습 + 지도 미세조정은 1,000개 시연으로 새 과제 습득(15만 개 대비 100분의 1).
한계 미세조정·신규 과제·미지 조건 적응·망각 결과는 시뮬레이션에서만 보임. 실기는 사전학습 정책의 전이. 오픈소스는 "채택 후 공개 예정". 범용 정책은 아님.
확인 상태 [확인] 저자 6명(Garcia Soto 추가). 수치의 범위 구분.
86X3 · GR00T N1 이중 시스템 · 그림확인
상위 추론과 하위 정책이 만나는 구조
느린 비전-언어 모듈 + 빠른 동작 생성 정책
미국 · NVIDIA데이터셋 · 휴머노이드 대상
구조 참고시스템 2 — 장면과 지시 해석
시스템 1 — 실시간 동작 생성
"상위 LLM 계획"과 "하위 종단간
정책"을 잇는 틀
NVIDIA, “GR00T N1”, arXiv 2503.14734 (2025) Fig. 2
86
무엇을 했나 이중 시스템 VLA. 시스템 2(비전-언어 모듈)가 환경과 지시를 해석하고 시스템 1(확산 트랜스포머)이 실시간 동작을 생성. 두 모듈을 함께 학습.
한계 건설기계 적용 사례가 아님(휴머노이드). 시스템 2는 "느린 추론 계획기"라기보다 VLM 기반 모듈.
확인 상태 [확인]
비고 계획 구간의 LLM 행동트리(상위)와 종단간 정책(하위)이 어떻게 합쳐질 수 있는지 설명하는 용도.
기업 동향
87I0 · 기업 동향 구도
기업 동향 — 세 갈래의 접근
같은 "자율 굴착"이라도 출발점이 다른 세 방식
1
운전원 시연을 그대로 학습
카메라 영상과 조작 기록 → 레버 명령
종단간(E2E), VLA 미세조정
Bedrock · Actor(π0.5)
히타치건기·NAIST 과제
2
지형을 3D로 만든 뒤 계획
라이다로 현장을 실시간 지도화
목표 지형과 비교해 작업·경로 결정
AIM × Komatsu · DeepX
Gravis(ETH 계열)
3
원격 감독으로 먼저 매출
원격조종 + 부분 자율, 1명이 여러 대
운영하며 데이터 축적
Teleo · TerraFirma · BuilderX
SANY(5G 원격)
각 사 발표 자료 종합(2026) — 분류는 발표자 정리
제조사는 직접 만들기보다 스타트업과 제휴: Komatsu–AIM, 히타치–Teleo, HD현대–Gravis
87
무엇을 했나 기업을 접근 방식으로 세 묶음. 제조사는 스타트업과 손잡는 구도: Komatsu–AIM, 히타치–Teleo·Gravis, HD현대–Gravis.
한계 경계가 뚜렷하지 않음. Gravis는 강화학습 정책과 3D 지형 인식을 함께 쓰고, Bedrock은 구조를 공개하지 않음.
확인 상태 분류는 조사자 해석. 개별 사실은 뒤 장 참조.
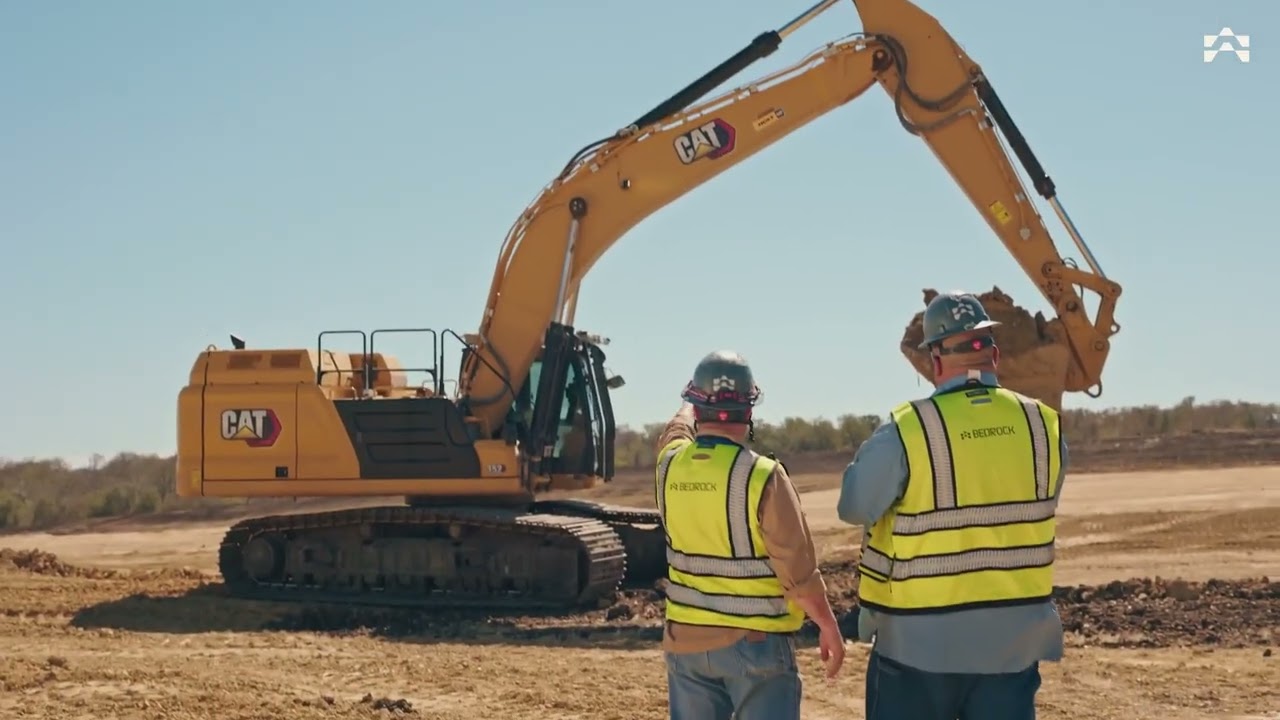
88E2 · Bedrock Robotics — 운전자 없는 상용 현장 · 영상확인 · 회사 발표
Bedrock Robotics — 운전자 없는 상용 현장
감독형 자율 1년 뒤 운전석을 비운 굴착기를 상용 현장에
Bedrock Robotics 공식 영상 · Construction Dive(2026.8.19) · TechCrunch(2026.10.26) — 회사 발표 기준, 독립 검증 없음
88
무엇을 했나 기존 굴착기에 센서·연산 키트(Bedrock Operator)를 장착. 20~80톤급, 여러 제조사 기종. 현장 데이터 수만 시간으로 학습한 종단간 모델이라고 밝힘.
어디서(나라·기관) 미국 샌프란시스코, 2024년 설립, Waymo 출신 창업진(CEO Boris Sofman)
수치와 조건 2026.8.17 무인 투입 발표 / 2026.10.26 시리즈 C 6억 달러, 기업가치 41억 달러, 누적 약 10억 달러
한계 사이클 타임·물량당 비용·가동률 등 사람 대비 생산성 수치 미공개. 센서 구성·모델 구조 비공개. 2026.8 기준 현장 장비는 본사에서 키트를 장착한 신규 장비뿐(파트너 보유 장비 개조는 연말 예상).
확인 상태 [확인] 날짜·금액·현장 모두 보도 원문과 일치. [회사발표]
89E2b · Bedrock 일정·안전·한계확인 · 회사 발표
Bedrock — 2년 만에 무인 현장까지
현장 3곳, 차단벽 없이 사람이 접근하면 자동 정지
2025.7
스텔스 종료, 시드·시리즈 A 8,000만 달러
2025.11
애리조나 Sundt 현장, 감독형 자율로 65,000 입방야드
2026.8
운전석에 사람 없는 굴착기 상용 현장 투입
2026.10
시리즈 C 6억 달러, 누적 약 10억 달러
현장: 네바다 수처리 시설(Sundt) · 텍사스 토공(Champion Site Prep) · 120만 입방야드 공사(Zachry)
The Robot Report(2026.2.4) · Construction Dive(2026.8.19) · Bricks & Bytes · TechCrunch(2026.10.26) — 회사 발표 기준, 독립 검증 없음
89
무엇을 했나 안전 구조: 작업 구역에 물리적 차단벽 불필요, 사람이나 허가되지 않은 물체가 접근하면 구역이 비워질 때까지 자동 정지, 360도 시야, 승인된 조건에서만 자율, 결함 감지 시 정지. 막히면 원격으로 사람이 개입.
수치와 조건 투자 주도: 시리즈 B CapitalG·Valor Atreides AI Fund, 시리즈 C CapitalG·Emergence Capital. 신규 파트너 Haydon(애리조나).
한계 작업 범위는 초기 토공·절성토·기초 준비. 계획: 덤프트럭·도저·로더로 확대, 야간 운영.
확인 상태 [확인]
90E4 · Gravis Robotics — ETH 연구실에서 현장으로확인 · 회사 발표
Gravis Robotics — ETH 연구실에서 현장으로
키트 하나로 여러 제조사 장비를 탑승 보조부터 완전 자율까지
 Gravis · 소개 영상영상
스위스 · Gravis (2022 ETH 분사)회사 발표 기준
Gravis Rack — Cat, Develon, Hitachi, Volvo 등에 장착
Gravis Robotics 공식 영상 · The Robot Report(2026.8.17) — 회사 발표 기준, 독립 검증 없음
90
무엇을 했나 Gravis Rack(센서·연산·소프트웨어)을 기존 장비에 장착, 재프로그래밍 없이 여러 제조사 장비 구동. ETH의 강화학습·제어 정책 연구 기반. 기계 텔레메트리·진동·유압 저항을 입력으로 사용(CTO 발언).
어디서(나라·기관) 스위스 취리히, 2022년 ETH 분사
한계 "AI 월드 모델"이라는 표현은 한 보도(The Robot Report)에만 있어 덱에 쓰지 않음. ETH 계열이므로 "ETH 외" 사례로 세지 않음.
확인 상태 [확인]
91E4b · Gravis 일정·실적확인 · 회사 발표
Gravis — 7개국 배치, 기업가치 10억 달러
탑승 보조 → 캡 밖 지시 → 1명이 여러 대 감독
2025.11
2,300만 달러 (IQ Capital, Zacua, Holcim 참여)
2026.4
HD현대 Real-X × Gravis 스위스 현장 투입
2026.8
시리즈 A 2억 달러(SoftBank), 기업가치 10억 달러
제품 3단계 — Copilot(탑승 보조, 3D 가이드) · Slate(캡 밖에서 굴착 지시) · 완전 자율
영국 Flannery와 정부 지원 800만 달러 과제(굴착기 6대: 트렌칭, 대량 굴착, 트럭 적재) · 맨체스터 공항 현장
The Robot Report(2026.8.17) · TFN(2026.8.18) — 회사 발표 기준, 독립 검증 없음
91
수치와 조건 7개국(다른 보도는 4개 대륙), 장비의 약 70%가 굴착 작업, 고객 Holcim·Taylor Woodrow·HD Hyundai, 직원 약 75명. 시리즈 A는 회사가 건설 로봇 분야 최대 규모라고 주장.
한계 배치 대수 비공개. 30% 향상은 "숙련 수작업의 최고 수준 대비"라는 회사 주장.
확인 상태 [확인]
비고 연구 연결: Heavy Metal Acrobatics(arXiv 2611.18365) 공저에 Gravis 포함.
92E3 · HD현대 Real-X × Gravis — 스위스 현장 투입 · 그림확인(수치 불일치 정리) · 회사 발표
HD현대 Real-X × Gravis — 스위스 현장 투입
22톤급 무인 굴착기를 실제 토목 현장에
한국 HD현대 × 스위스 Gravis회사 발표 기준
국내 제조사생산성 주장: 유인 대비 약 120%
HD현대사이트솔루션 보도자료(2026.4.29) · Develon 유럽 보도자료(CEA) — 회사 발표 기준, 독립 검증 없음
92
무엇을 했나 HD현대의 스마트 굴착기 플랫폼에 Gravis 자율화 기술을 결합한 Real-X. 스위스 KIBAG의 투겐(Tuggen) 현장(옛 채석장 복원)에 투입, 기술 감독자가 감독.
어디서(나라·기관) 한국 HD현대사이트솔루션(HD건설기계·Develon) × 스위스 Gravis
수치와 조건 출처마다 다름 — HD현대 국내 보도자료: 깊이 3 m, 폭 12 m, 길이 1 km 공사를 "수행할 예정", 유인 대비 약 120%. Develon 유럽 보도자료: 길이 300 m, 폭 6 m, 깊이 3 m 트렌치, "최대 30% 향상". 깊이 3 m만 일치.
한계 생산성 수치는 이 현장의 측정값이라는 근거 없음. 27톤은 CONEXPO 2026 시연기(별개 장비)로 스위스 현장은 22톤급. Gravis가 ETH 분사이므로 ETH 외 사례로 세지 않음.
확인 상태 [확인] 톤급 22톤으로 통일. v2의 "1 km 트렌치"는 낮춰 씀.
93I-BUILT · Built Robotics — 굴착에서 태양광 항타로 · 영상확인
Built Robotics — 굴착에서 태양광 항타로
일반 건설 자율 굴착에서 태양광 파일 항타 로봇으로 방향 전환
ARENA·Fortescue 필바라 시험 보고서(2026.2.27 발행, 시험 2025.8~10) · Built Robotics 공식 영상
93
무엇을 했나 RPD 35(굴착기 기반 로봇 파일 드라이버), RPS 25(파일 안정화 장비, Cat 320 기반). 장비 임대형 사업. 현재는 굴착 자율화 기업이라기보다 태양광 시공 로봇 기업.
어디서(나라·기관) 미국 샌프란시스코. 시험은 호주 Fortescue Cloudbreak 태양광 발전소(ARENA 지원)
수치와 조건 사이클 2.61분은 회수·위치 설정·항타 포함. 위치·수직도·근입 깊이는 허용 공차 내(수치 미제시). 생산성 이득은 항타 속도보다 물류 단순화와 파일 사전 배치 제거에서 발생. 안전 사고 없음.
한계 단단한 지반 때문에 전 구간 사전 천공(직접 항타 미검증), 충전재 경화 문제로 일부 재작업, 회전 반경 큼, 40°C 이상 미검증, 비용 비교 불가.
확인 상태 [확인] 투자: 누적 1억 1,200만 달러(6,400만 달러는 2022 시리즈 C, Next47의 3,300만 달러는 2019 시리즈 B — 요청서의 "누적 6,400만"을 정정).
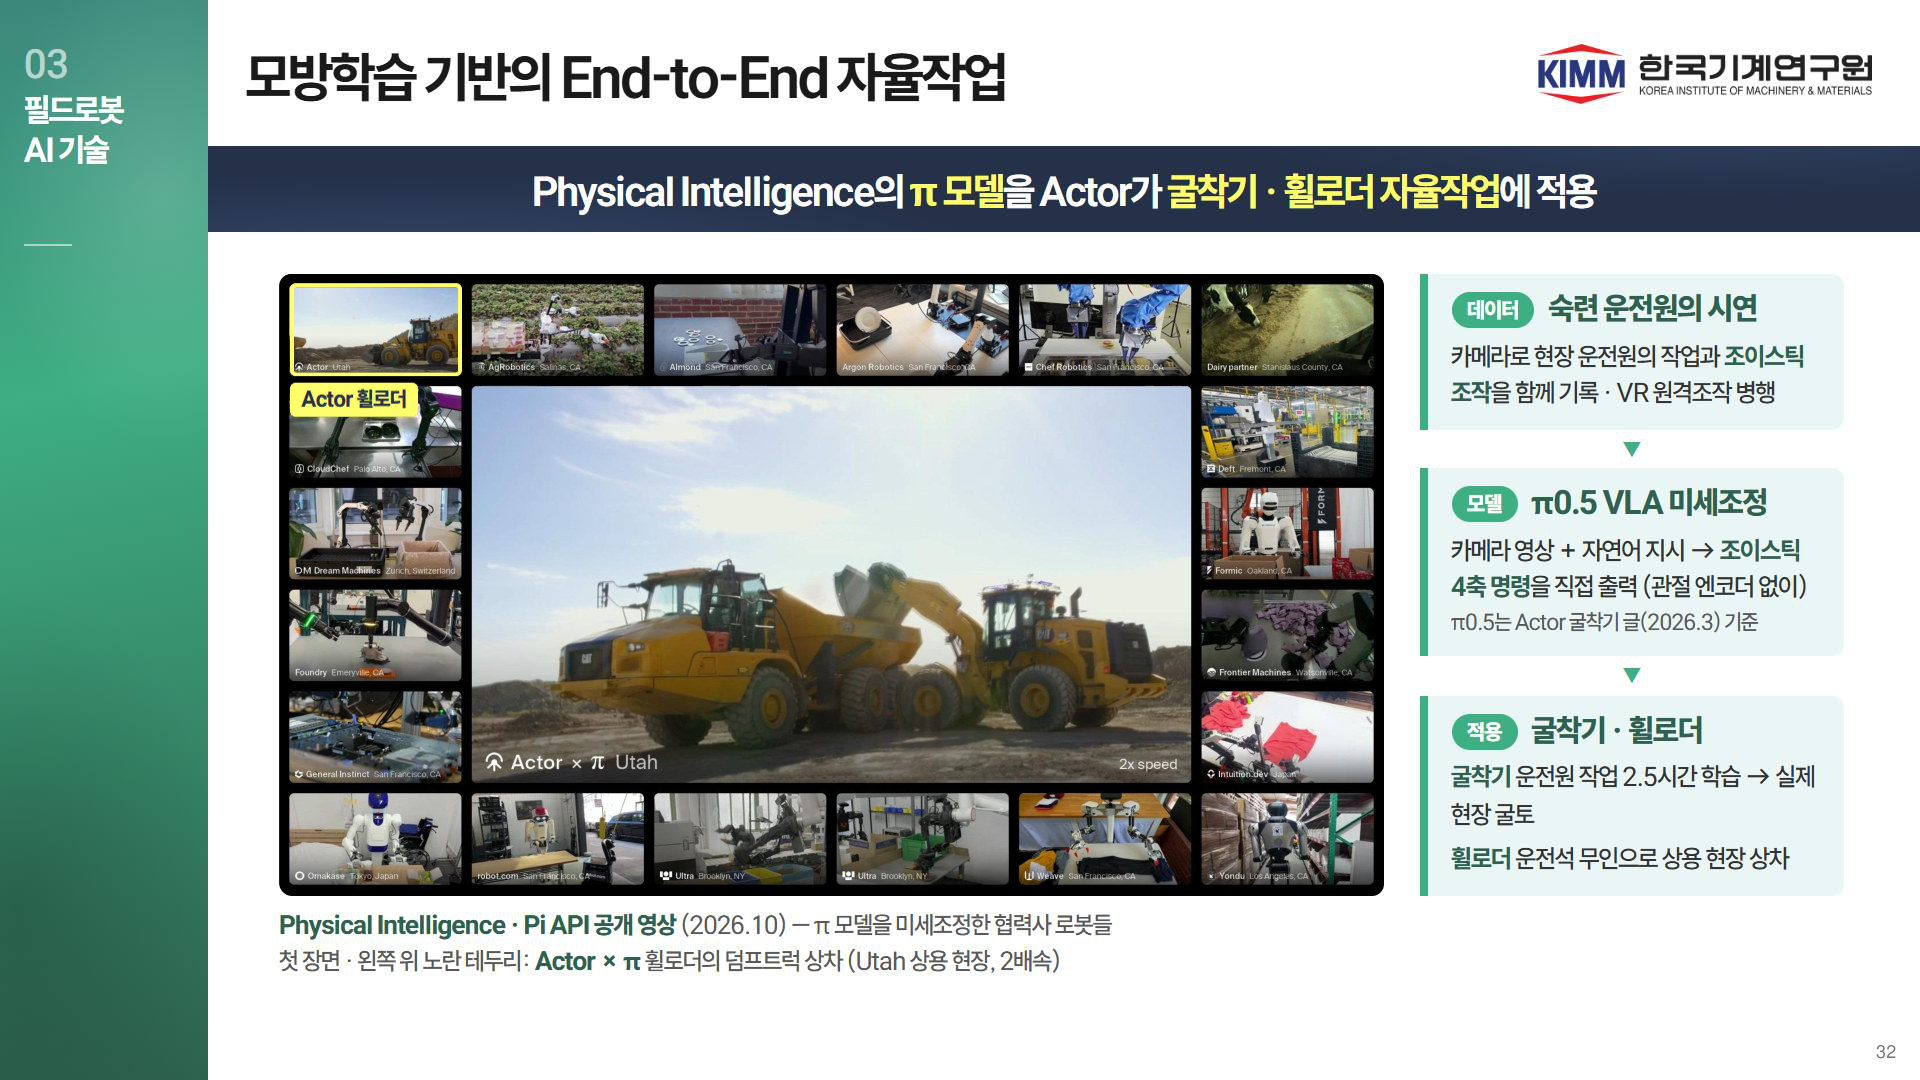
94E1 · 말로 지시하는 굴착기 — π0.5 × Actor · 영상일부 확인 · 회사 발표
말로 지시하는 굴착기 — π0.5 × Actor
범용 로봇 모델을 굴착기 조작 데이터로 미세조정
Actor(labs.actor) 블로그·공개 영상 · Physical Intelligence π0.5 — 회사 발표 기준, 독립 검증 없음
94
무엇을 했나 π0.5를 운전원 조작 데이터로 LoRA 미세조정. 120° 단안 카메라만 사용, 운전원 조이스틱을 영상(YOLOv8)으로 읽어 4차원 액션으로 변환.
어디서(나라·기관) 미국(마운틴뷰 추정) Actor, 모델은 Physical Intelligence
한계 전부 회사·창업자 공개 자료. 성능 수치와 실험 조건 미공개, 소형 굴착기 데모 중심.
확인 상태 [회사발표] "약 200개 궤적"은 원문에서 찾지 못함(v2에서 수치 삭제). 위성 통신 원격 추론은 영상 제목(2026.5.25 "I used Starlink…")으로만 확인. 휠로더 상차는 사이트 영상 캡션만 있고 조건 미확인.
95I-AIM · AIM × Komatsu — 시공 계획을 받아 스스로 작업 · 그림확인 · 회사 발표
AIM × Komatsu — 시공 계획을 받아 스스로 작업
목표 지형을 받으면 시공 방법과 주행 경로를 장비가 결정
미국 AIM × 일본 Komatsu·EARTHBRAIN회사 발표 기준
2026.7.31 제휴360도 라이다 + 엣지 연산
실시간 3D 지도
미국 현장 가동 중
일본 2027년 도입
Komatsu 보도자료(2026.7.31) · GeekWire(2026) — 회사 발표 기준, 독립 검증 없음
95
무엇을 했나 도저·굴착기 리트로핏. Smart Construction이 만든 시공 계획·목표 지형을 AIM 플랫폼에 통합. 상시 GPS·클라우드 연결에 의존하지 않고 현장에서 판단.
어디서(나라·기관) 미국 워싱턴주 레드먼드 AIM Intelligent Machines(2021 설립) × 일본 Komatsu·EARTHBRAIN
수치와 조건 5,000만 달러 조달(Khosla, General Catalyst, Human Capital), 미 공군 490만 달러 계약(활주로 복구·기지 건설), 직원 약 80명
한계 학습 방식·성능 수치 비공개. Komatsu 보도자료 사진은 예시 이미지.
확인 상태 [확인]
비고 ETH·미국 스타트업 외 축. 계획 구간의 "산업계 계획 사례"와 연결.
96I-DEEPX · DeepX — 케이슨 굴착기 3대 동시 자동운전 · 영상확인(표현 조정) · 회사 발표
DeepX — 케이슨 굴착기 3대 동시 자동운전
작업 공간을 실시간 3D로 만들고 여러 대를 함께 제어
digital-construction.jp(2026.6.10) · DeepX 공식 영상 — 회사 발표 기준, 독립 검증 없음
96
무엇을 했나 라이다로 작업 공간을 실시간 디지털 트윈으로 만들고 지반 형상·높이를 자동 측정, 다중 장비 제어. 장애물 회피 경로 계획, 충돌 위험 시 자동 정지, 자동·수동 전환.
어디서(나라·기관) 일본 도쿄 DeepX(도쿄대 마쓰오 연구실 출신, 2016 설립) × 오리엔탈시라이시의 뉴매틱 케이슨 현장
수치와 조건 사람 감시 하에 3대로 "6시간 남짓" 토사 운반 연속 자동운전, 사고 없음(하루 실시)
한계 굴착 전체가 아니라 토사 운반 작업. 케이슨 내부(밀폐·무인 공간)라는 특수 조건, 감시원 배치. 영상은 별개의 백호 데모(2025.8 게시).
확인 상태 [확인] 요청서의 "6시간 이상 연속 자동운전(굴착)"을 낮춰 씀. 2025.6 "굴착~상차 완전 자율 연속 시연"은 출처 미확인.
97I-REMOTE · TerraFirma · Teleo · Pronto확인 · 회사 발표
원격 감독으로 먼저 현장에
완전 자율을 기다리지 않고 1명이 여러 대를 운용
The Robot Report(2026.7.16) · 히타치건기 보도자료(2026.3.2) · Bricks & Bytes(2026.4.7) — 회사 발표 기준, 독립 검증 없음
97
무엇을 했나 TerraFirma: 2024 설립(SpaceX 출신), 굴착기·도저·로더·롤러·스키드 스티어를 리트로핏한 반자율 장비를 원격 관제실에서 운용, 텍사스 부지 조성 공사 수행, 1인 효율 최대 300% 주장. Teleo: 감독형 자율, CONEXPO 2026에서 히타치 ZW310 휠로더와 굴절식 덤프를 500마일 밖에서 1명이 운용, 2024 히타치건기 챌린지 우승. Pronto: 카메라 중심 자율 운반 트럭, 2026.4 Atoms가 인수(Atoms Mining), Heidelberg Materials 채석장에서 8개월 미만에 200만 톤.
한계 TerraFirma CTO는 "완전 자동화가 목표가 아니다"라고 밝힘. Teleo는 주행만 자율, 상차·하차는 사람이 원격조종. Teleo의 "1명이 덤프 3대"는 2023~2024년 사례.
확인 상태 [확인] SafeAI는 2024년 Pronto에 인수됨(요청서의 "소식 없음" 정정).
98I-BX · BuilderX — 광산 굴착기 원격 운영 · 영상일부 확인 · 회사 발표
BuilderX — 광산 굴착기 원격 운영
"광산 자동화의 병목은 이제 운반이 아니라 굴착"
International Mining(2026.6.9) · BuilderX 공식 영상 — 회사 발표 기준, 독립 검증 없음
98
무엇을 했나 대형 광산 굴착기·전기 로프 셔블(TYHI WK-10·WK-20, XCMG XE3000)을 5G 원격조종으로 전환해 운영 데이터를 축적. AI 보조: 분진 투시, 충돌 방지, 버킷 투스 감시.
어디서(나라·기관) 중국 베이징, 2018 설립, 창업자 Shaolong Sui
수치와 조건 창업자 발언(2026.6): 버킷마다 재료 상태·굴착 각도·궤적·상차 전략을 새로 결정해야 해서 굴착이 병목
한계 현재는 원격조종 + AI 보조 단계. 창업자 스스로 지금은 원격 운영이 더 중요하다고 주장.
확인 상태 [일부 확인] "120~300톤급", "VLA로 가는 중", 상하이교통대 캡스톤 후원은 출처 미확인 — 장에는 넣지 않음.
99M0 · 제조사 요약표확인 · 회사 발표
제조사 동향 한눈에
굴착기는 아직 운전 보조·원격·제휴 단계, 자율은 운반 트럭이 먼저
| 제조사 | 2026년 동향 | 굴착기 자율 수준 |
|---|
| 미국 Caterpillar | CES 기조연설에서 건설용 자율 장비 5종 사전 공개, 장비 탑재 AI 어시스턴트 | 사전 공개(출시 일정 없음) |
| 일본 Komatsu | AIM과 제휴(7.31), 광산 자율 덤프 1,000대째 가동 투입(4.21) | 제휴로 확보 |
| 일본 히타치건기 | 피지컬 AI 과제 착수(10월), Teleo·Gravis와 협력 | 연구 착수 |
| 한국 HD현대 | Real-X × Gravis 스위스 현장, 디지털 트윈 국책 과제 수주 | 현장 투입(제휴) |
| 일본 Kobelco | 히로시마대 공동연구(협조 동작 계획, 군집 계획), 원격 K-DIVE | 연구·원격 |
| 스웨덴 Volvo CE · 미국 Deere | Dig Assist, SmartGrade, 장애물 감지 | 운전 보조 |
| 중국 Zoomlion | bauma CHINA에서 광산 협조 시연 예고, 공통 임바디드 OS | 전시 시연(수치 없음) |
| 중국 XCMG · SANY · LiuGong | 무인 전기 광산 트럭 100대, 5G 원격 굴착기, 무인 전기 로더 | 원격조종 |
각 사 보도자료(2026) — 회사 발표 기준, 독립 검증 없음
99
무엇을 했나 제조사 10곳을 한 표로. 굴착기 자율 굴착의 성능 수치를 낸 제조사는 없음.
수치와 조건 Komatsu 1,000대째는 930E-5AT, Nevada Gold Mines(인도가 아니라 가동 투입). XCMG 100대는 2025.5 화넝 이민 탄광. Kobelco·히로시마대 연구는 2024년 학회 발표(ETFA·SWARM). HD현대 CONEXPO는 "23~40톤급 차세대 신모델 9종"(요청서의 "AI 굴착기 9종" 정정).
확인 상태 [확인] Volvo·Deere는 제품 존재만 확인.
100M-CAT · Caterpillar — 광산 자율 30년을 건설로 · 영상확인 · 회사 발표
Caterpillar — 광산 자율 30년을 건설로
건설용 자율 장비 5종과 장비 탑재 AI 어시스턴트 사전 공개
EquipmentWorld(Caterpillar 발표 영상) · NVIDIA 블로그 · TechCrunch — 회사 발표 기준, 독립 검증 없음
100
무엇을 했나 30년 광산 자율 프로그램을 건설로 확장. Cat AI Assistant(음성·텍스트·영상), NVIDIA Jetson Thor 기반 장비 탑재 AI(데모는 Cat 306 CR 미니 굴착기, 클라우드 없이 구동).
한계 제품 출시가 아니라 사전 공개. 출시 일정·성능 수치 없음. 캡 내 기능은 시범 단계.
확인 상태 [확인] Helios 연결 자산 약 150만 대는 기조연설 요약 한 곳에서만 확인되어 장에서 제외.
101M-JP · Komatsu · 히타치건기 · Kobelco확인 · 회사 발표
일본 제조사 — 제휴와 국가 과제
스타트업과 손잡고, 운전원 데이터 학습을 국가 과제로
Komatsu(2026.4.21, 7.31) · 히타치건기(2026.9.9) · 히로시마대 코벨코 공창연구소 — 회사 발표 기준, 독립 검증 없음
101
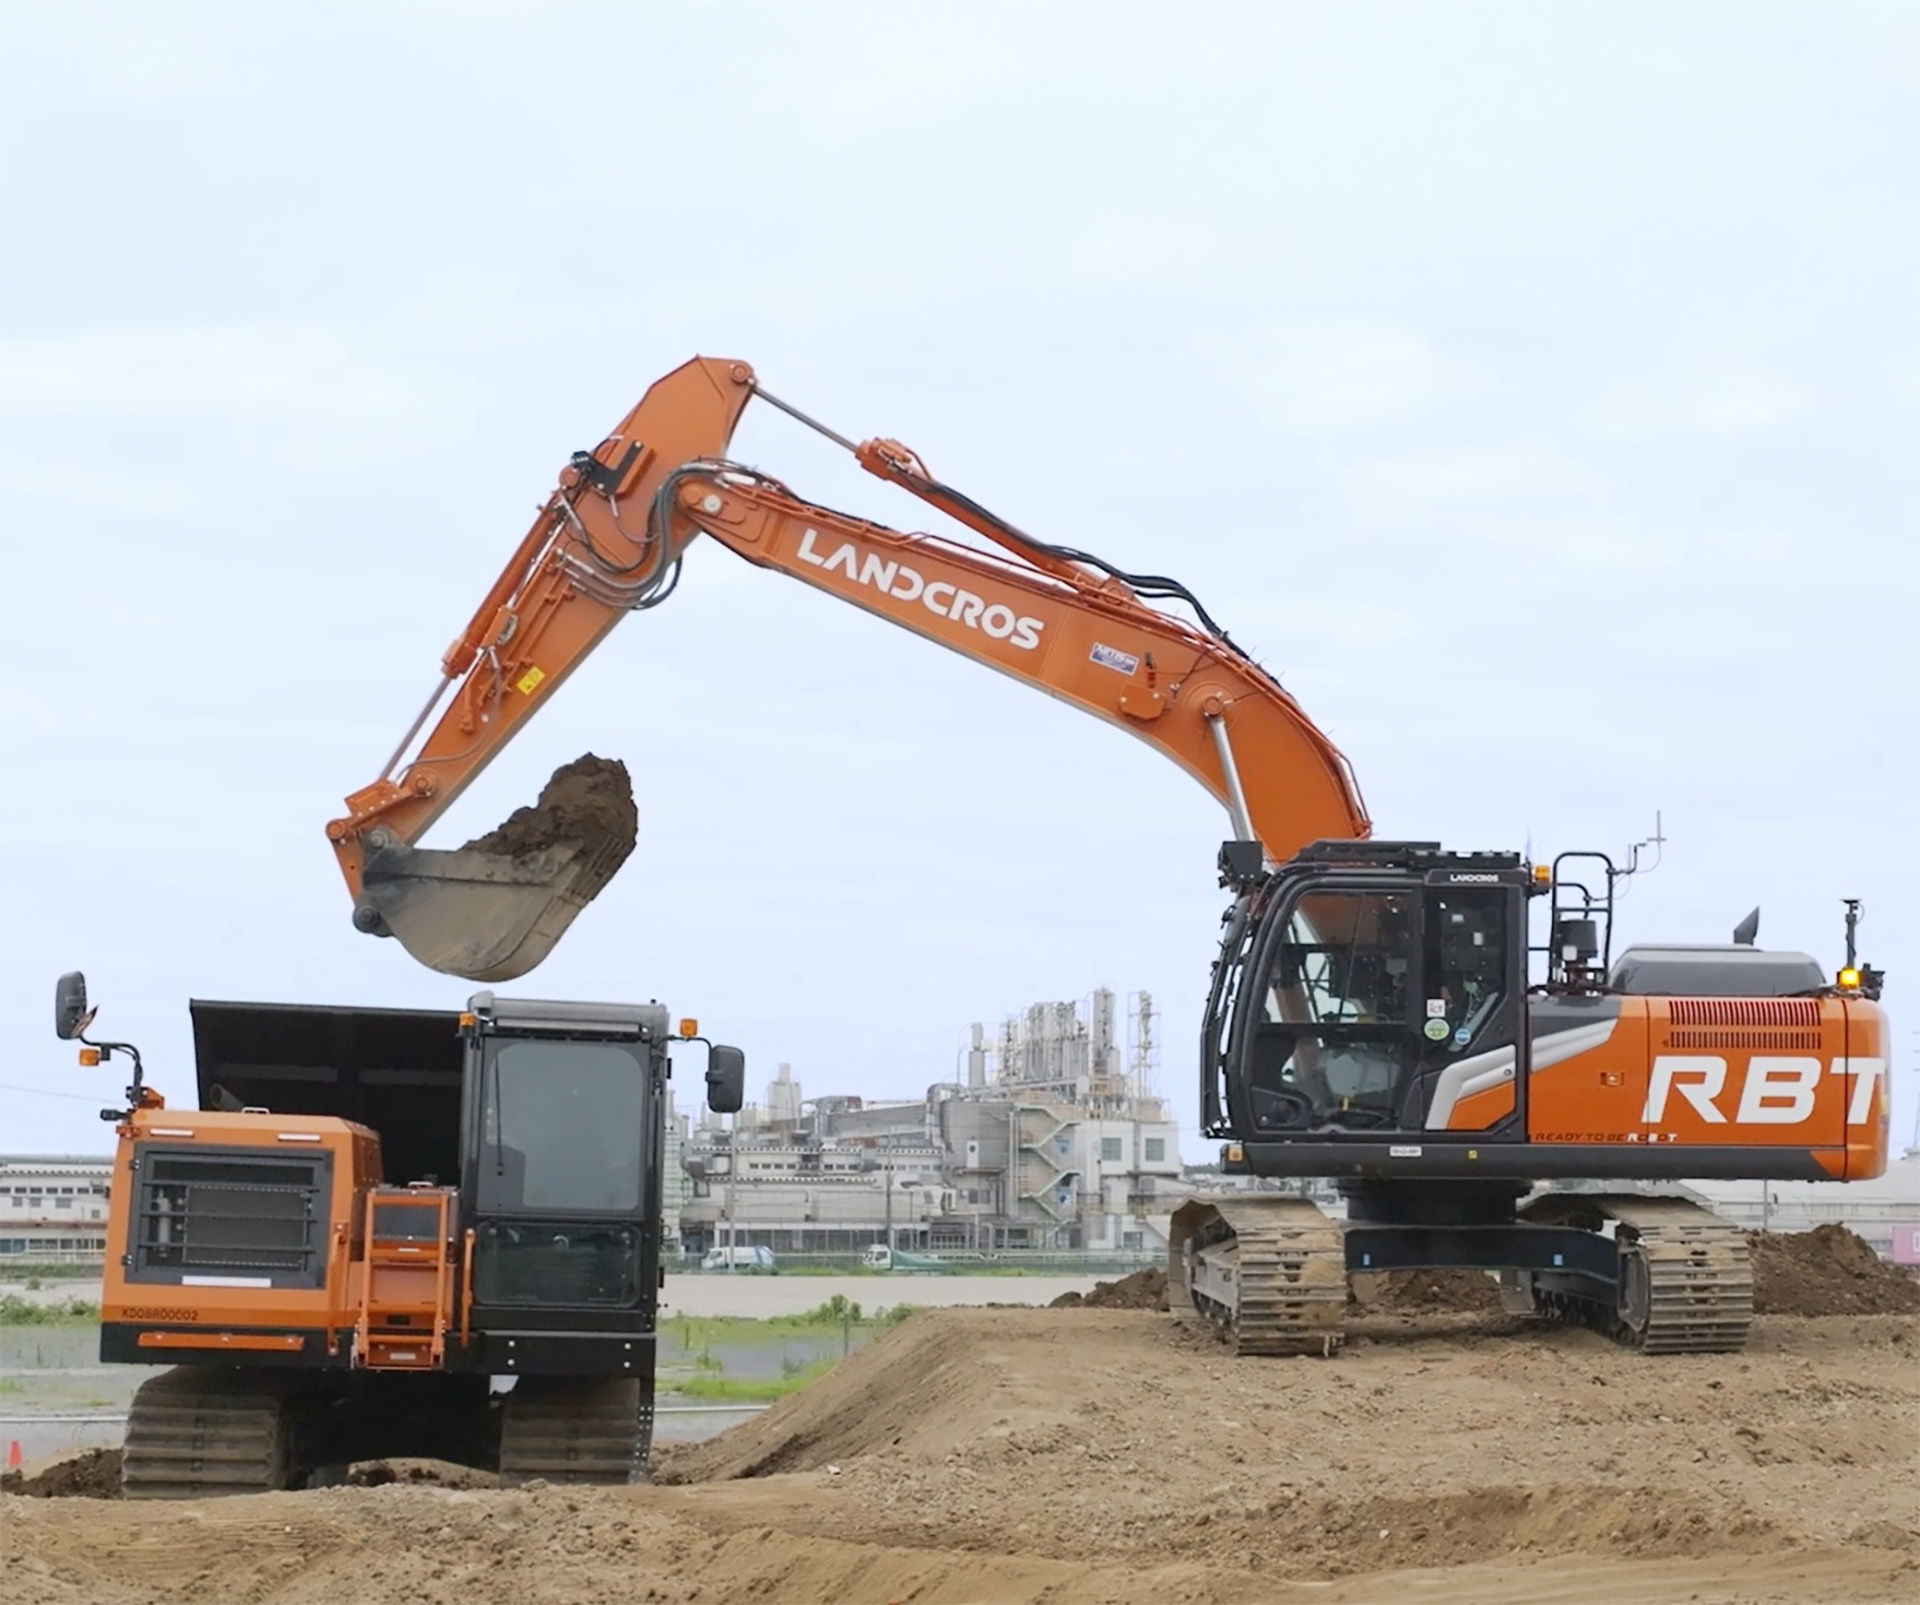
무엇을 했나 Komatsu: 광산은 FrontRunner(누적 115억 톤 이상), 건설은 Smart Construction + AIM. 히타치건기: 2026.10부터 Jizai·NAIST와 피지컬 AI 연구(GENIAC, 경산성·NEDO), 2027.4 사명을 LANDCROS로 변경. Kobelco: 히로시마대와 "데이터 기반 굴착기 협조 동작 계획"(ETFA 2024), "건설기계 군집의 강화학습 커버리지 계획"(SWARM 2024).
한계 Kobelco 연구는 2024년 학회 발표이며 영상은 회사의 자동운전 영상(연구 영상 아님). 히타치 과제는 착수 단계로 결과물 없음.
확인 상태 [확인]
102M-HD · HD현대 CONEXPO·국책 과제일부 확인
HD현대 — 신모델 9종과 디지털 트윈 과제
Real-X 현장 투입에 이어 고정밀 시뮬레이션 플랫폼 국책 과제
HD현대 보도자료(2026.3, 4.29) · EquipmentWorld — 회사 발표 기준, 독립 검증 없음
102
무엇을 했나 CONEXPO 2026에서 23~40톤급 차세대 신모델 굴착기 9종 공개, Real-X를 탑재해 Gravis와 시연. 산업통상부 "인공지능 무인 자율 굴착기 개발을 위한 고정밀 시뮬레이션 기반 디지털 트윈 플랫폼 개발" 과제에 HD현대사이트솔루션 선정.
한계 왼쪽 영상의 시연기는 매체가 "27톤"으로 부른 장비로 스위스 현장 장비(22톤급)와 별개.
확인 상태 [일부 확인] 국책 과제의 세부(유압·다물체·흙 상호작용 재현)와 발표 시점(2026.10)은 검색 요약으로만 확인, 원문 미열람.
103M-ZL1 · Zoomlion — bauma CHINA 2026 예고 · 그림사전 자료 기준 · 전시 후 갱신 필요
Zoomlion — bauma CHINA 2026 예고
노천광산 모사 환경에서 굴착·상차·운반 협조 시연 예고
중국 · Zoomlion (창사)회사 발표 기준
전시 전 · 사전 자료 기준11.24–27
bauma CHINA 2026 (상하이)
AI 에이전트가 굴착과 트럭 움직임을 조율
— 원문 표현은 "잠재적 응용"
Zoomlion 사전 보도자료(PR Newswire, 2026.11.13) — 전시 후 실제 시연 내용은 미확인
103
무엇을 했나 예고 내용: 노천광산 모사 시연(굴착·상하차·운반 협조), ZT118EV 무인 광산 트럭(자율 운행용), ZE4000GEL 400톤급 전기 굴착기, 운전실 없는 소형 굴착기와 스키드 로더의 "유럽 재개발 모사 시나리오", ZE650G(원격조종용), Z01 휴머노이드와 Zbrain.
어디서(나라·기관) 중국 창사 Zoomlion. 본 전시 11.24~27(신국제박람중심), Z01·Zbrain은 별도 전시장 11.23~26
한계 굴착기가 자율로 굴착한다고 명시하지 않음. ZE4000GEL은 "개막 때 붐 들어 올리기 시연"으로만 명시, 어느 기종이 광산 시연에 나오는지 미기재. 2026.5 창사 박람회 시연에서 굴착기는 원격조종, 자율은 트럭.
확인 상태 [일부 확인] 요청서의 "ZE4000GEL과 ZT118EV가 전 과정 무인 작업"을 낮춰 씀. 발표일(11.23) 이후 실제 시연 영상·기사로 갱신 필요.
104M-ZL2 · Zoomlion 플랫폼일부 확인 · 회사 발표
Zoomlion — 하나의 두뇌로 여러 기계
건설·광산 기계부터 휴머노이드까지 같은 임바디드 OS
Zoomlion 공식 영상 · 과기일보(2026.8.27) · 하노버 산업박람회 발표(2026.4) — 회사 발표 기준, 독립 검증 없음
104
무엇을 했나 RobotOps(자체 임바디드 OS, 2026.4 하노버 공개): 데이터·소프트웨어·에이전트 구조, 모방학습·강화학습·작업 편성 모듈. 휴머노이드·산업용 로봇·건설기계·자율주행에 적용 가능하다고 설명.
수치와 조건 산업 인터넷 플랫폼(중과윈구) 연결 장비 180여만 대, 120개 워크스테이션의 임바디드 훈련장, 휴머노이드 8종 개발
한계 플랫폼과 데이터 인프라는 실체가 있고 광산 트럭 자율주행은 상용 수준. 굴착기 자율 굴착의 성능 수치나 논문은 없음.
확인 상태 [일부 확인] "일뇌다형, 다기협동" 문구와 ZBrain 자연어 작업 설명은 원문 미확인 — 장에서 제외. 훈련장은 100개가 아니라 120개.
비고 기계연의 "공통 인지 모델로 이기종 장비 자율화" 구상과 같은 방향.
105M-CN · XCMG · SANY · LiuGong확인 · 회사 발표
중국 제조사 — 트럭은 무인, 굴착기는 원격
전동화와 함께 운반부터 무인화, 굴착기는 5G 원격조종
XCMG·SANY·LiuGong 공식 영상과 보도자료 — 회사 발표 기준, 독립 검증 없음
105
무엇을 했나 XCMG: 화넝 이민 노천 탄광에 배터리 교환식 무인 전기 광산 트럭 100대(2025.5), 무인 굴착기·천공기·로더로 확대 계획. SANY: 무인 포장·다짐 차량군(50개 이상 프로젝트, 2025.8 기준), 2026.5 전기 굴착기 1,000번째 출고와 5G 원격 굴착기 SY550HD. LiuGong: 광산용 무인 전기 로더 870HE(2026.6), 127톤급 무인 전기 광산 트럭 DW165CE(2026.5.31).
한계 세 회사 모두 굴착기 자율 굴착 발표 없음. 수치는 회사 발표.
확인 상태 [확인] XCMG 100대는 2026년이 아니라 2025.5(요청서 정정).
ETH 밖의 연구 지형
106G0 · 나라별 지도
ETH 밖의 연구 지형 — 나라별 성격
ETH가 여전히 축이지만, 2026년에는 여러 나라의 연구가 보임
중국수가 가장 많음
광산·대형 장비·휠로더, 궤적 계획 전통
2026년: 의미 지도, 목표 선정, 월드모델
홍콩과기대(광저우) · 둥베이대·칭화대·랴오닝대 · 상하이교통대 · 톈진대 · 지린대 · 저장대 · 다롄이공대
일본국가 플랫폼 + 제조사
토목연구소(PWRI)를 축으로 실기 검증까지
LLM 행동트리, 입자 시뮬레이션, 피지컬 AI 과제
규슈대·쓰쿠바대·PWRI · NAIST · 히타치건기 · DeepX · TIER IV · 히로시마대·Kobelco
한국제조사–대학 연계
LLM·강화학습 계층 계획(시뮬레이션)
30톤급 실기 제어는 HD현대와 공동
아주대·고려대·KIMM · 연세대 · 한양대 · 서울대 · KAIST · 인제대·경남대 · HD현대
북유럽휠로더, 물리 시뮬레이션
AGX Dynamics 기반 월드모델과 행동트리
굴착 신호로 재료 추정
스웨덴 우메오대·Algoryx · 외레브로대 · KTH · 핀란드 탐페레대
독일·기타데이터와 측위
공개 데이터셋, 기업의 VLA
현장 측위, 전기 도저 계획
독일 Fraunhofer IOSB·KIT · sensmore · 튀르키예 카라뷔크대·이뇌뉘대 · 호주 시드니대 · 인도 FloMobility
미주대학보다 기업
미국은 Bedrock, AIM, Actor, TerraFirma
대학은 시뮬레이터와 토양 추정, 칠레는 광업
미국 UC Davis · UIUC · 버팔로대 · 캐나다 Ontario Tech · 퀸스대 · 칠레 칠레대
2024–2026 논문과 발표 종합 — 중국어·일본어 학술지는 체계적으로 검색하지 않음
106
무엇을 했나 최근 3년의 ETH 외 연구를 나라별로 묶은 1차 조사. 뒤의 나라별 장과 표에서 개별 연구 제시.
한계 중국어·일본어 학술지는 검색하지 않았고 학술지 사이트 접속이 막혀 일부는 초록·메타데이터로만 확인. HD현대 Real-X × Gravis와 스키드 로더 연구(Heavy Metal Acrobatics)는 ETH 계열이라 ETH 외로 세지 않음.
확인 상태 나라별 성격 요약은 조사자 해석.
107G1 · 2026 ETH 외 연구 — 중국확인 · 일부 확인
2026년 ETH 외 연구 ① 중국
인지부터 계획·제어까지 2026년 논문이 가장 많은 나라
| 기관 | 연구 | 분야 | 검증 | 확인 |
|---|
| 홍콩과기대(광저우)·남방과기대·Capstone | ExcavaTwin — 학습 없는 의미 고도맵 | 인지 | 소형 실기 | 확인 |
| 랴오닝대·둥베이대·칭화대(+KTH) | 목표 선정에서 굴착까지 / 영상 유도 목표 조건부 제어 | 계획 | 축소형 / 시뮬 | 확인 |
| 둥베이대·칭화대·랴오닝대 | 운전석 시점 관절 상태 추론 | 인지 | 시뮬 | 확인 |
| Tsing-AI·상하이교통대·상하이해양대 | 휠로더 월드모델 | 계획 | 시뮬(+실기 시연) | 확인 |
| 베이징우전대·Yaowu | SY750H 대리 모델 | 제어 | 실기 | 확인 |
| 톈진대 | 장면 그래프 도저 경로 계획 | 계획 | 현장 시나리오 | 확인 |
| 지린대·시난교통대 | 전문가 시연 확률 모델 궤적 계획(GMMP) | 계획 | 시뮬 | 일부 확인 |
| 상하이응용기술대 | 라이다·시각·관성 융합 측위 | 인지 | 현장 포함 | 일부 확인 |
| 전자과기대 등 | DeSnow-GNN 악천후 디노이징 | 인지 | 벤치마크 | 확인 |
arXiv 2609.34719 · 2609.29750 · 2608.21778 · 2611.13690 · 2609.15382 · 2607.15656 · AiC 181:106617 · AiC 182:106736 · MST 37(22) · AEI 72
107
무엇을 했나 2026년 게재·공개된 중국 연구. 2024~2025년에는 광산 셔블 궤적(다롄이공대), 참호 궤적(지린대), 시간 최적 궤적(타이위안공업학원), EfficientTrack(저장대·NetEase), 외란 관측기 제어(광시대·저장대·LiuGong), 동적 표적 추적(화교대), LiDARDustX(후난대), 환경 인식 리뷰(허난과기대)가 있음.
한계 Baidu는 AES(2021) 이후 ExACT(2024 워크숍), TNS·CWT(2022) 정도로 2022년 이후 발표가 줄어듦. 다롄이공대의 "WK-35 셔블 노천광산 실험" 논문은 후보(Automation in Construction 174권)만 찾고 문구는 확인하지 못함.
확인 상태 [확인] 대부분 / [일부 확인] GMMP 수치, 상하이 연구 소속
108G2 · 2026 ETH 외 연구 — 일본·한국·그 밖확인 · 일부 확인
2026년 ETH 외 연구 ② 일본·한국·그 밖
일본은 실기 검증, 한국은 시뮬레이션 계획, 그 밖은 주제별 단발
| 나라 | 기관 | 연구 | 분야 | 검증 | 확인 |
|---|
| 일본 | 규슈대·PWRI·쓰쿠바대 | LLM 행동트리 다기종 협조 | 계획 | 시뮬 + 실기 1건 | 확인 |
| 일본 | NAIST·PWRI | 입자 시뮬레이션 매설 장애물 제거 | 제어 | 12 t 실기 | 확인 |
| 일본 | 히타치건기·Jizai·NAIST | 피지컬 AI 국가 과제 | 종단간 | 착수 | 확인 |
| 일본 | TIER IV | Autoware 건설판 격차 분석 | 인지 | 덤프트럭 | 확인 |
| 한국 | 아주대·고려대(·KIMM) | CLEF, APEX | 계획 | 시뮬 | 일부 확인 |
| 한국 | 연세대 | 비전-언어 조건부 굴착 에이전트 | 계획 | 시뮬 | 일부 확인 |
| 한국 | 한양대(·Texas A&M) | 강화학습 3D 시공 시뮬레이션 / 언어 기반 주행 가능성 | 계획·인지 | 시뮬·벤치마크 | 확인 |
| 스웨덴·캐나다 | 외레브로대·퀸스대 | Digging for Data | 인지 | LHD 실기 | 확인 |
| 핀란드 | 탐페레대 | 모델 없이 배우는 바위 포획 | 계획 | 시뮬 | 확인 |
| 칠레 | 칠레대 | 68분 데이터 유압 해머 | 제어 | 실기 | 확인 |
| 튀르키예 | 이뇌뉘대 / 카라뷔크대 | 전기 도저 정지 기동 / EKF 측위 | 계획·인지 | 시뮬 / 실기 | 확인 |
| 독일 | sensmore(기업) | sensVLA 휠로더 | 종단간 | 오프라인 | 확인 |
| 호주 / 인도 | 시드니대 / FloMobility | 이벤트 카메라 / 건설 현장 코퍼스 | 인지 | 벤치마크 / 현장 | 확인 |
arXiv 2602.01041 · 2606.09183 · 2610.04187 · AiC 182·192 · AEI 77 · arXiv 2602.11082 · 2510.04168 · 2601.07813 · JFR 43(4) · Sensors 26(20)
108
무엇을 했나 요청서 7.1절 표를 원문 확인 결과로 갱신. 소속 미확인이던 항목 대부분 확정.
확인 상태 [확인] / [일부 확인] CLEF·APEX·연세대 수치는 검색 요약 기준. 상하이교통대 SmolVLA 캡스톤은 원문을 찾지 못해 표에서 제외.
109G3 · 우메오대·Algoryx확인
북유럽 — 휠로더와 물리 시뮬레이션
기계연 시뮬레이터와 같은 AGX Dynamics 기반 연구
스웨덴 · Algoryx·우메오대시뮬레이션
굴착기와 덤퍼를 행동트리로 — 달 건설 시나리오
Aoshima et al., arXiv 2309.12016 · 2501.06583 · Linde et al., arXiv 2505.22091 (그림은 후속 arXiv 2509.12367)
109
무엇을 했나 ① 휠로더 적재 1사이클의 더미 변화·적재량·시간·일을 예측하는 월드 모델, 후속 논문에서 트리 탐색으로 적재 순서 최적화. ② 물리 기반 다물체·변형 지형 시뮬레이션 + 행동트리 + ROS 2로 굴착기·크롤러 덤프의 달 건설 시나리오 2종.
어디서(나라·기관) ① 스웨덴 우메오대·Algoryx, 일본 Komatsu(Aoshima 겸직) ② Algoryx 중심(Komatsu 저자 없음)
수치와 조건 ① 적재 성능 예측 정확도 95%(1.2 ms), 더미 상태 97%(4.5 ms), 무작위 적재 1만 회 이상 시뮬레이션, Komatsu WA320-7 모델
한계 둘 다 시뮬레이션. 핀란드 탐페레대의 휠로더 목표 조건부 액터-크리틱 MPC(ICRA 2025)와 바위 포획도 같은 권역.
확인 상태 [확인] 달 건설 논문 번호 확정(2505.22091).
비고 AGX Dynamics를 쓰는 그룹이라 발표자의 시뮬레이터와 직접 닿음.
110G4 · 미주 대학 연구확인
미주 — 대학은 시뮬레이터와 토양, 칠레는 광업
미국은 기업이 앞서고, 대학은 기반 도구
미국 · 버팔로대·MOOG시뮬레이션
TERA — 인식까지 포함한 굴착 시뮬레이터
Unity + AGX 기반, 굴착기와 환경 구성 가능 (2024.12)
미국 · UC Davis시뮬레이션
힘 측정으로 토양 파라미터 보정
직전 사이클의 힘으로 다음 사이클 굴착력 예측, 오차 10~15%
캐나다 · Ontario Tech / 퀸스대실기
분진 제거 필터, 굴착 신호 재료 추정
KIMM 공동 분진 연구, 외레브로대 공동 Digging for Data
칠레 · 칠레대 AMTC실기
광업용 분진 필터, 유압 해머, 온라인 학습
UCHILE-Dust, 68분 데이터 해머, ETH와 공동 연구
Aluckal et al., arXiv 2501.01430 · arXiv 2506.22579 · IEEE Access 12 · arXiv 2602.11082 · Sensors 25(20) · arXiv 2601.07813 · 2609.31025
110
무엇을 했나 미주의 대학 연구 묶음. 미국의 중심은 기업(Bedrock, AIM, Actor, TerraFirma) — 기업 동향 구간 참조.
확인 상태 [확인]
111G5 · 2025 리뷰 (157편)일부 확인
참고 — 2015~2025 문헌 리뷰가 본 지형
10년간 157편, 2024년에 정점
홍콩 시티대 · 한국 국민대리뷰
Scopus 597건에서 선별
주도 국가
중국, 한국, 미국 (초록의 나열 순서)
지배적 주제
인식 기반 장비 자율화, 통합 제어, 다중 센서 안전, 플릿 수준 협업의 첫 시연
Liu & Kim, “Autonomous Earthwork Machinery for Urban Construction”, Buildings 15(14):2570 (2025)
111
무엇을 했나 굴착기·도저·로더 자율화, 통합 제어, 안전을 다룬 체계적 리뷰.
어디서(나라·기관) 홍콩 시티대(Zeru Liu 제1)·한국 국민대(김정인 교신)
한계 본문은 열지 못해 국가별 편수 표는 미확인.
확인 상태 [일부 확인] 요청서의 "한국 2위"라는 명시 문구는 초록에 없고 "led by China, Korea, and the USA"만 확인 — 장에서는 나열 순서로만 표기. 홍콩 시티대 단독이 아니라 국민대와 공동.
요약과 빈 자리
112E6 · 최고 수준 요약 (수정판)
지금의 최고 수준 한눈에
연구는 숙련자에 근접, 상용은 무인 현장 투입 단계
| 분야 | 지금의 최고 수준 | 대표 사례 |
|---|
| 인지 | 학습 없이 카메라로 만드는 의미 고도맵, 공개 데이터셋 | 홍콩과기대(광저우) 2026 · GOOSE-Ex |
| 현장 계획 | 스킬 순서와 동기화 조건의 자동 생성 (시뮬레이션 93%) | 규슈대·PWRI 2026 |
| 굴착점·계층 계획 | 학습된 굴착점 선택(축소형 실기), LLM 분해 + 물리 검증(시뮬) | 둥베이대·칭화대 2026 · 아주대·고려대 2026 |
| 굴착·조형 | 42 m 제방 45분, 201회 무개입 | ETH·Hexagon 2026 |
| 제어 정밀도 | 정지 작업 RMSE 1.8 cm (상용 4.7 cm) | ETH·Hexagon 2026 |
| 장애물·바위 | 12 t 실기 매설 장애물 제거 / 바위 70% (숙련자 83%) | NAIST·PWRI 2026 · ETH 2025 |
| 사전학습 정책 | 다중 과제 사전학습 → 실기 cm 수준 | ETH ExT 2025 |
| 종단간 상용 | 운전석을 비운 굴착기의 상용 현장 투입 | Bedrock 2026.8 · HD현대 × Gravis |
상용 수치는 회사 발표 기준 · 학술 수치는 각 논문 기준(조건은 해당 장 노트)
112
무엇을 했나 기술현황 구간의 마무리. v2 요약표 수정판.
확인 상태 각 행의 확인 상태는 해당 장 참조.
비고 v2 대비 변경: ① "언어 지시 → 다기종 행동트리, 성공률 93%"를 "스킬 순서와 동기화 조건의 자동 생성(시뮬레이션 93%)"으로 낮춤 ② 대표 사례에 ETH 외 기관을 넣어 6행 중 4행이 ETH이던 편중 완화 ③ 제어 정밀도 행 추가 ④ "22 t 장비 1 km 트렌치"는 출처 간 수치가 달라 삭제.
113V0 · 빈 자리: 현장 상태 기반 다중 장비 상위 계획
아직 비어 있는 자리
현장 상태를 보고 여러 장비를 사람처럼 상위에서 계획하는 연구
일본 LLM 행동트리
지시문과 스킬 목록만 입력 — 현장은 보지 않음
현장 관측 없음
한국 CLEF · APEX
상위 계획을 학습하지만 굴착기 한 대, 시뮬레이션
단일 장비
굴착기용 VLM 미세조정
사람·장애물 검출까지, 계획 에이전트는 가능성 언급
인지 단계
Sim2Schedule (캐나다)
시뮬레이터가 세계 상태를 들고 LLM이 결정 — 구조는 가깝지만 대상이 광산 채굴 일정
장비가 아니라 일정
산업계 시연
Zoomlion 광산 협조 시연 예고, DeepX 3대 동시 운용, Komatsu × AIM
수치·논문 없음
arXiv 2602.01041 · AiC 182·192 · Frontiers in AI 2025 · arXiv 2606.10286 · 각 사 발표
학계 논문은 거의 없고 산업계가 먼저 시연 → 기계연 연구가 겨누는 자리
113
무엇을 했나 "현장 상황을 보고 굴착기·덤프트럭 여러 대를 사람처럼 상위에서 계획"하는 연구는 학계에 거의 없고, 산업계가 시연으로 먼저 움직임.
어디서(나라·기관) Sim2Schedule — 캐나다 Lakehead대·Memorial대(arXiv 2606.10286): LLM이 의사결정 에이전트, 지반공학적 선후관계·채굴-처리 결합·용량 제약을 담은 시뮬레이터가 매 단계 안내, 제로샷으로 노천광산 일정 수립, 최적해 대비 94~99% 회수.
확인 상태 [확인] Sim2Schedule 소속 확정. 빈 자리라는 판단은 조사 범위(영어 논문 중심) 안에서의 결론.
비고 이 장을 요약 뒤에 두고 기계연 연구로 연결. 산업 기사(2026.7)의 "다중 장비 협조와 종단간 자율 굴착은 여전히 프런티어"라는 평가는 원문 사이트 접속 실패로 재확인하지 못함.
기계연 연구 (건설연 33–51)
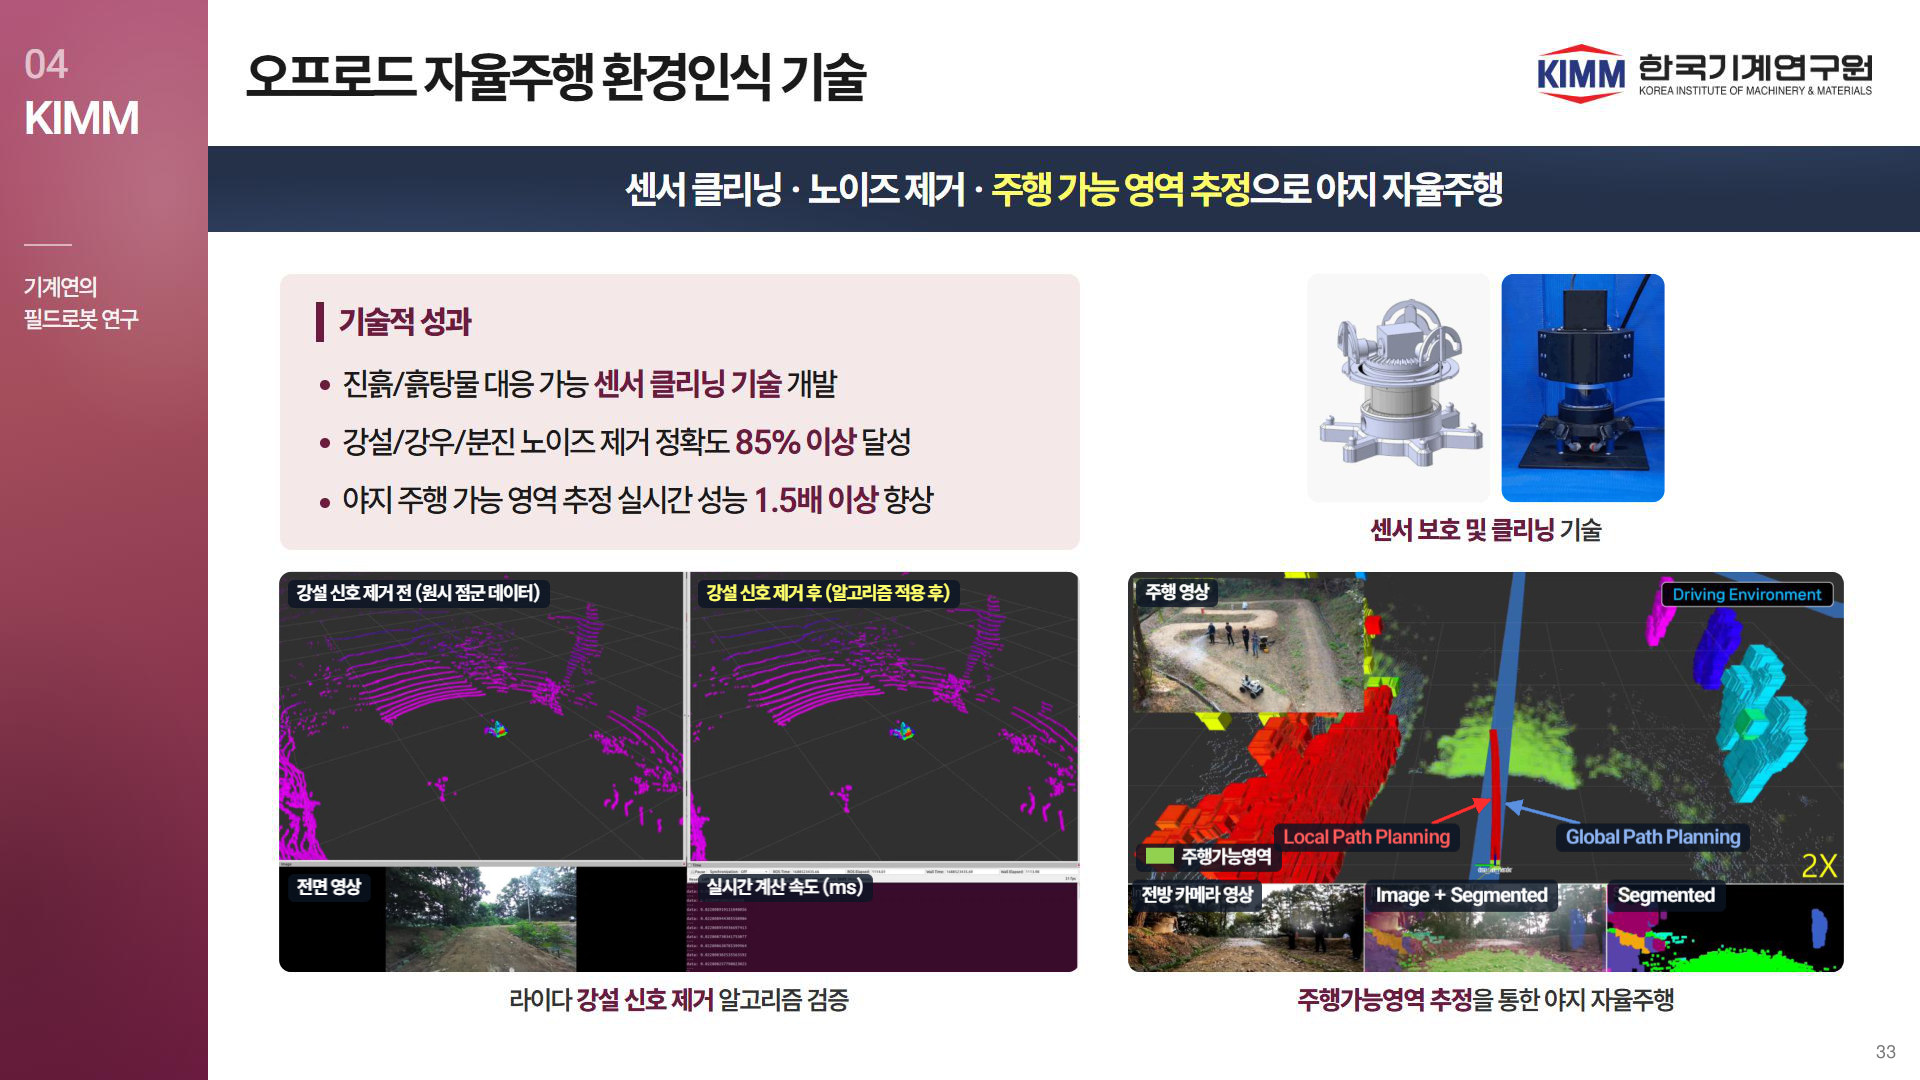
114기존 33 · 오프로드 자율주행 환경인식 기술 · 영상 2개
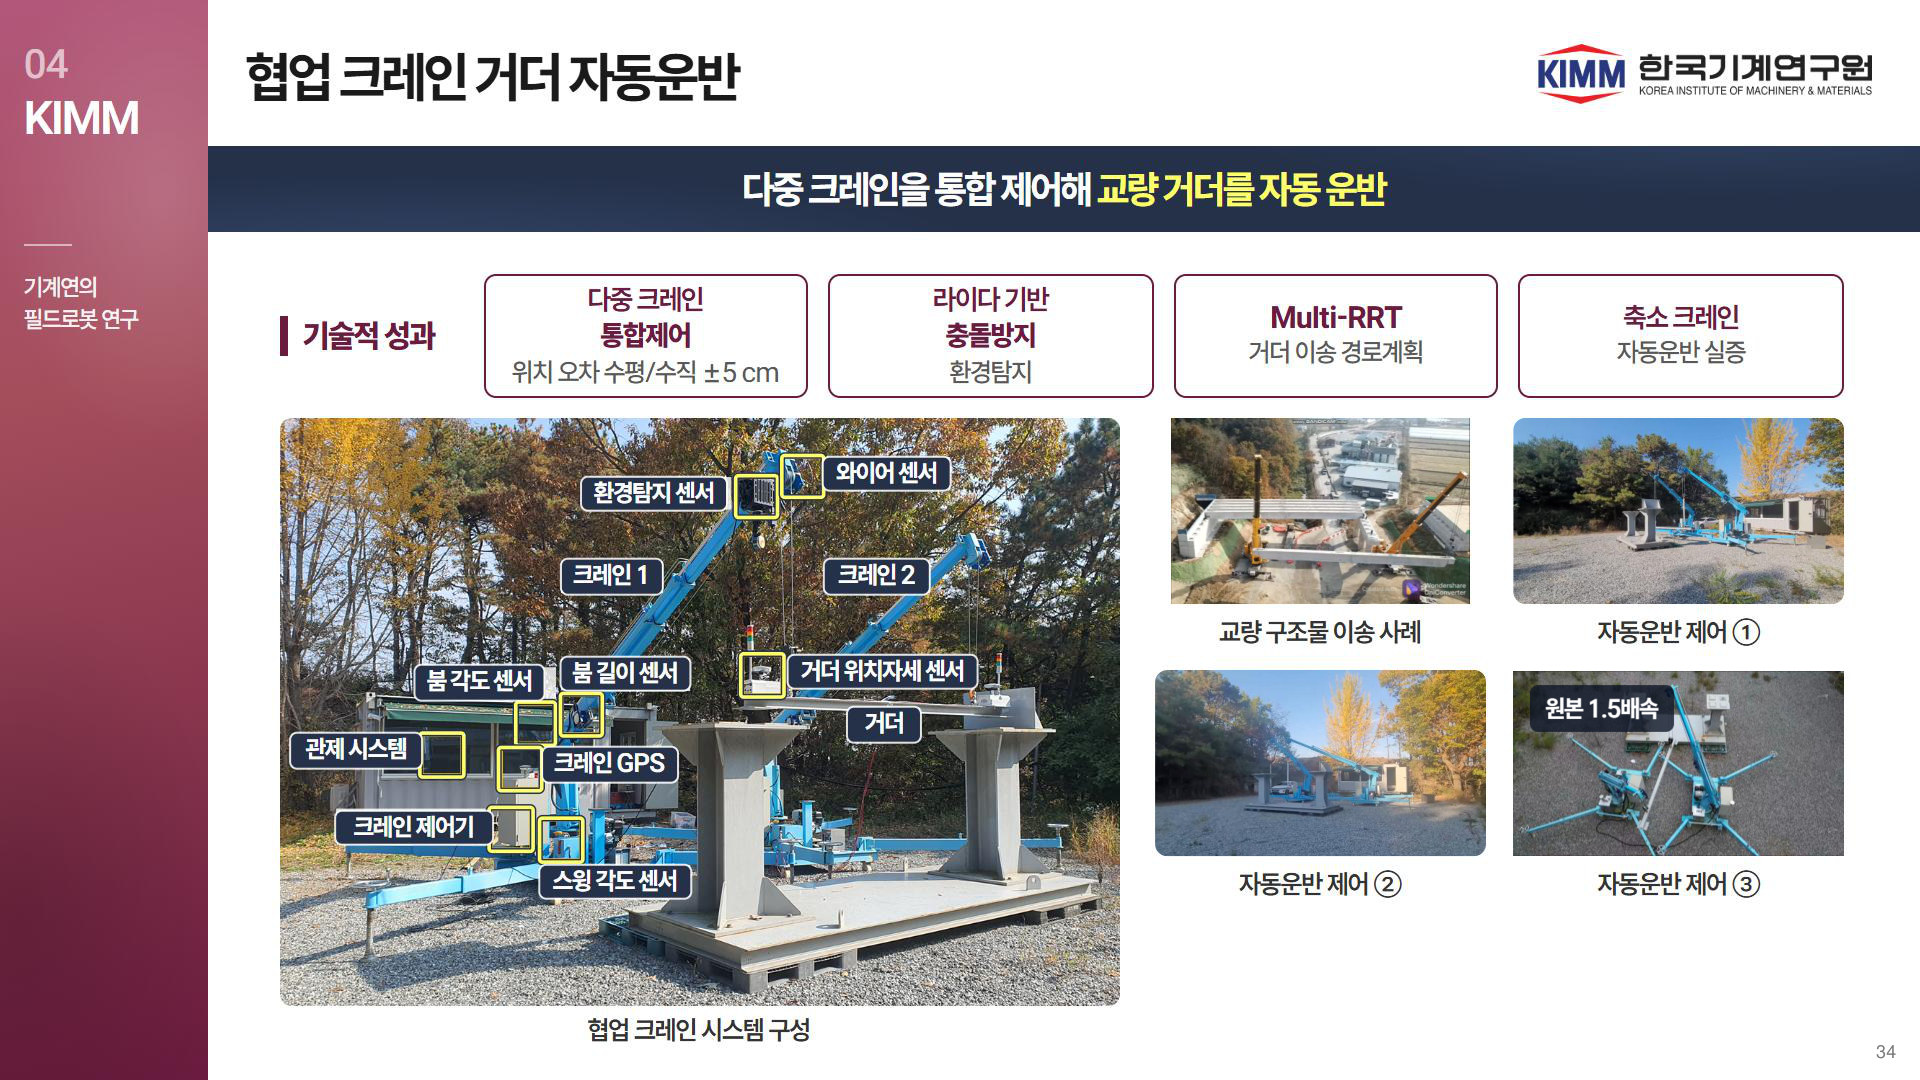
115기존 34 · 협업 크레인 거더 자동운반 · 영상 4개
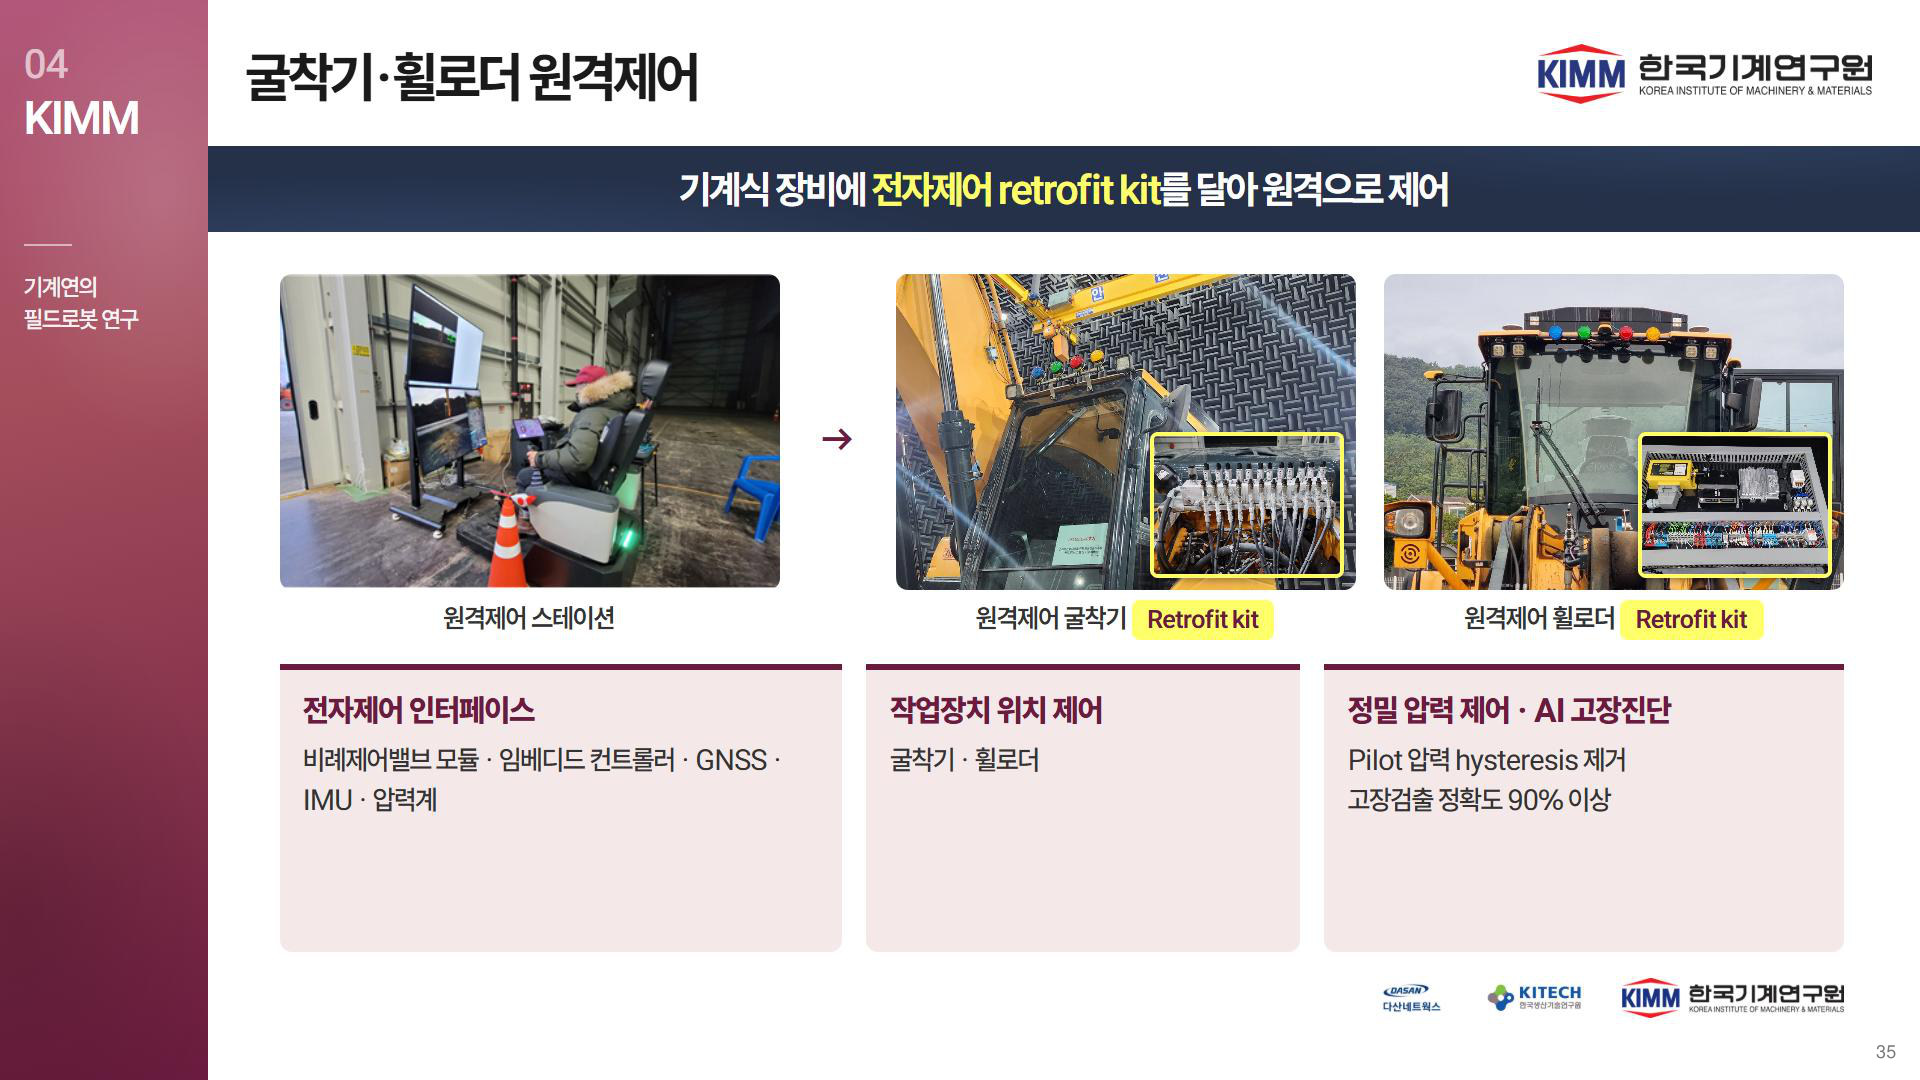
116기존 35 · 굴착기·휠로더 원격제어 retrofit
117기존 36 · 원격제어 굴착기 시연 · 영상 1개
118기존 37 · 과수 예찰 자율 농업기계 · 영상 1개
119기존 38 · 과수 예찰 주행·자세 시험 · 영상 2개
120기존 39 · UAV·UGV 연동 시험 · 영상 1개
121기존 40 · 숙련자 데이터 학습 파이프라인
122기존 41 · MC 굴착기 센서 구성
123기존 42 · 2D 그리드 작업계획 강화학습
124기존 43 · 가상환경 자율작업 시스템 구조
125기존 44 · 가상환경 자율작업 1사이클 · 영상 1개
126기존 45 · 토공 자율작업 가상환경 시뮬레이터 구축 · 영상 2개
127기존 46 · 관로파기 현장 실증과 관제 UI · 영상 1개
128기존 47 · 강화학습 실기 전이 · 영상 3개
129기존 48 · 필드 지형 강화학습 · 영상 7개
130기존 49 · 선택기 기반 정책 전환 · 영상 2개
131기존 50 · 18. 필드로봇 피지컬 AI
132기존 51 · 필드로봇 AI, 어떻게 적용할 것인가
부록
133A1 · 미확인 항목 목록
부록 ① 원문을 확인하지 못한 항목
덱에 넣지 않았거나 "출처 미확인"으로 표시한 것
| 항목 | 상태 | 처리 |
|---|
| 상하이교통대 SmolVLA 굴착기 학부 캡스톤 (BuilderX 후원) | 원문 미발견 | 장에서 제외, 종단간 흐름 장 노트에만 기록 |
| "임바디드 AI 코어 탑재 굴착기, 2026년 양산 원년" | 부품 업체 블로그 | 사실로 쓰지 않음 |
| Actor "약 200개 조작 궤적" | 원문에서 수치 미발견 | v2의 수치 삭제 |
| BuilderX "120~300톤급", "VLA로 가는 중" | 출처 미발견 | 장에서 제외(확인된 6대 원격 운용만) |
| DeepX 2025.6 "굴착~상차 완전 자율 연속 시연" | 날짜·표현 출처 없음 | 제외(2026.6 케이슨 현장만) |
| Zoomlion "일뇌다형, 다기협동", ZBrain 자연어 작업 설명 | 원문 문구 미발견 | 제외. 전시(11.24~27) 후 갱신 필요 |
| 다롄이공대 "WK-35 셔블 노천광산 실험" | 후보 논문만 확인 | 중국 표 노트에만 기록 |
| 토양 추정 "3~8회 → 한 번 긁고 추정" | 원문에 없음 | 제외 |
| 리뷰의 "한국 2위" | 초록은 나열 순서뿐 | "중국, 한국, 미국" 순서로만 표기 |
| TravPro(2609.23673) 저자 소속 | 원문에 표기 없음 | "소속 미확인"으로 표기 |
| CLEF·APEX·연세대 논문의 수치 | 학술지 사이트 차단, 검색 요약으로 확인 | 수치 사용, 노트에 "일부 확인" 표시 |
| HD현대 디지털 트윈 국책 과제 세부 | 검색 요약만 | 과제명만 사용 |
원문 확인 기록: research/v3_verify_perception.json · v3_verify_planning_control.json · v3_verify_industry.json
133
발표판(B)에는 이 표의 항목을 넣지 않음.
134A2 · 정정 목록 1
부록 ② 요청서·v2 대비 바로잡은 것 (1/2)
원문 대조에서 수치나 조건이 달랐던 항목
| 항목 | 이전 서술 | 원문 확인 결과 |
|---|
| 이벤트 카메라 AP | 21.3 → 33.3 | 서로 다른 집합. 저조도 21.3 → 27.8, 전체 27.1 → 33.3. 건설 현장 데이터 아님 |
| LLM 행동트리 93% | 언어 지시 → 다기종 계획 성공률 | 사람 수정 1회 허용 조건의 실행 성공률. 현장 관측 입력 없음 |
| "일곱 가지 의미 행동 92.4%" | Automation in Construction, 한양대 추정 | 연세대, Advanced Engineering Informatics 77권 |
| CLEF / APEX 기관 | 고려대 / 아주대 | 아주대·고려대 / 아주대·고려대·한국기계연구원 |
| 목표 선정에서 굴착까지 | 랴오닝대·둥베이대·칭화대 | + 스웨덴 KTH |
| 휠로더 월드모델 17.1% | 범위 표기 없음 | 시뮬레이션 수치. 실기는 실행 가능성 시연 |
| ETH 정지 제어 | ETH, 1.8 대 4.7 cm | ETH·Hexagon, RSS 2026. CASE250 한 대의 비교 |
| 온라인 모델 기반 강화학습 | ETH | ETH·칠레대 공동, arXiv 2609.31025 |
| Holistic Fusion | 이중 GNSS로 드리프트 억제 | GNSS 음영 + 라이다 퇴화 구간을 융합으로 통과. 범용 프레임워크 |
| 토양 추정 2편 | 휠로더 / 도저 | 둘 다 시뮬레이션. 도저가 아니라 컴팩트 트랙 로더 |
| 운전석 시점 관절 추론 | 카메라만으로 | 조작 이력도 입력. 폐루프 검증은 시뮬레이션 |
| GOOSE-Ex 기관 | 코블렌츠대 포함 | Fraunhofer IOSB·KIT·뮌헨 연방군대학 |
| ExcavaTwin 조건 | 다시점 RGB | 소형 굴착기 + 드론 시점 영상 |
원문 확인 기록: research/v3_verify_*.json
134
135A3 · 정정 목록 2
부록 ② 요청서·v2 대비 바로잡은 것 (2/2)
기업 쪽에서 날짜·금액·표현이 달랐던 항목
| 항목 | 이전 서술 | 원문 확인 결과 |
|---|
| HD현대 Real-X 톤급 | 22톤 / 27톤 혼재 | 스위스 현장은 Develon DX225LC-7X 22톤급. 27톤은 CONEXPO 시연기 |
| Real-X 현장 수치 | 깊이 3 m, 길이 1 km, 120% | 출처마다 다름(1 km "수행 예정" / 300 m, 최대 30%). 깊이 3 m만 일치 |
| HD현대 CONEXPO | AI 굴착기 9종 | 23~40톤급 차세대 신모델 9종 |
| Zoomlion 전시 일정 | 11월 23~26일 | 본 전시 11월 24~27일. 400톤급 굴착기는 붐 들기 시연만 명시 |
| Built Robotics 투자 | 누적 6,400만 달러 | 6,400만 달러는 2022 시리즈 C. 누적 1억 1,200만 달러 |
| DeepX 2026.6 | 3대 6시간 이상 연속 자동운전 | 사람 감시 하의 토사 운반 작업 6시간 남짓 |
| Komatsu 1,000대째 | 인도 | 가동 투입(2026.4.21, Nevada Gold Mines) |
| XCMG 100대 | 2026년 인도 | 2025년 5월(화넝 이민 탄광) |
| Teleo 1명 3대 | 2026년 동향 | 2023~2024년 사례 |
| Kobelco·히로시마대 | 2026년 동향 | 2024년 학회 발표 2건 |
| SafeAI | 2026년 소식 없음 | 2024년 Pronto에 인수 |
| 서울대 연구 | HD현대사이트솔루션 지원 | 공저 |
| HEAP 석축 규모 | 재확인 필요 | 65.5 m × 1.8 m × 6 m 옹벽으로 확인 |
원문 확인 기록: research/v3_verify_industry.json
135
136A4-1 · 논문 출처 1
부록 ③ 논문 출처 (1/9)
원문에서 제목·소속·게재처를 대조한 논문
| 제목 | 나라·기관 | 게재처 | 식별자 | 확인 |
|---|
| Dust De-Filtering in LiDAR Applications With Conventional and… | 캐나다·한국 · Ontario Tech University | IEEE Access, vol. 12, pp. 22032–2… | 10.1109/ACCESS.2024.3362804 | 확인 |
| RGB-LiDAR sensor fusion for dust de-filtering in autonomous e… | 캐나다·한국 · Ontario Tech University … | Automation in Construction, vol. … | 10.1016/j.autcon.2024.105850 | 확인 |
| Dust Filtering in LIDAR Point Clouds Using Deep Learning for … | 칠레 · Universidad de Chile 전기공학과 ·… | Sensors, vol. 25, no. 20, article… | 10.3390/s25206441 | 확인 |
| LiDARDustX: A LiDAR Dataset for Dusty Unstructured Road Envir… | 중국 · 후난대 | arXiv preprint (2025-05-28) | arXiv 2505.21914 | 확인 |
| Event-based object detection under adverse lighting and motio… | 호주 · 시드니대 | arXiv preprint (2026-11-15) | arXiv 2611.19746 | 확인 |
| AdverseNet: A LiDAR Point Cloud Denoising Network for Autonom… | 중국 · 베이징건축대 | IEEE Sensors Journal, vol. 25, no… | 10.1109/JSEN.2024.3505234 | 확인 |
| DeSnow-GNN: Spatiotemporal graph neural network for robust Li… | 중국 · 전자과기대 | Advanced Engineering Informatics,… | 10.1016/j.aei.2026.104449 | 확인 |
| 3DMambaIPF: A State Space Model for Iterative Point Cloud Fil… | 미확인 · 소속 미확인 | AAAI 2025 (arXiv 2404.05522) | arXiv 2404.05522 | 확인 |
| You Should Learn to Stop Denoising on Point Clouds in Advance | 중국·싱가포르 · 중국지질대 | AAAI 2025, Proceedings of the AAA… | 10.1609/aaai.v39i3.32331 | 일부 확인 |
확인 = 원문 대조 완료 · 일부 확인 = 일부 정보는 검색 요약 또는 메타데이터 기준
136
137A4-2 · 논문 출처 2
부록 ③ 논문 출처 (2/9)
원문에서 제목·소속·게재처를 대조한 논문
| 제목 | 나라·기관 | 게재처 | 식별자 | 확인 |
|---|
| Denoising Point Clouds in Latent Space via Graph Convolution … | 중국 외(일부 미대조) · 화남이공대 | CVPR 2024, pp. 5768–5777 | 10.1109/CVPR52733.2024.00551 | 일부 확인 |
| StraightPCF: Straight Point Cloud Filtering | 미확인 · 소속 미확인 | CVPR 2024 (arXiv 2405.08322) | arXiv 2405.08322 | 확인 |
| Research Status and Prospect of the Key Technologies for Envi… | 중국 · 허난과기대 | Applied Sciences, vol. 14, no. 23… | 10.3390/app142310919 | 확인 |
| ExcavaTwin: Training-Free Geometry-Guided Semantic Elevation … | 중국 · 홍콩과기대 | arXiv preprint (2026-09-28), 8쪽 | arXiv 2609.34719 | 확인 |
| Size Doesn't Matter: Material-State Reinforcement Learning fo… | 스위스 · ETH Zürich Robotic Systems … | arXiv preprint (2026-09-11), 22쪽 … | arXiv 2609.12677 | 확인 |
| Data-Efficient Excavation Force Estimation for Wheel Loaders | 미국 · UC Davis 기계항공공학과 | IEEE Access, vol. 13, pp. 181846–… | arXiv 2506.22579 | 확인 |
| In-Situ Soil-Property Estimation and Bayesian Mapping with a … | 미국 · 일리노이대 어배너-섐페인 | ISTVS 2025 (arXiv 2507.22356, 202… | arXiv 2507.22356 | 확인 |
| Digging for Data: Experiments in Rock Pile Characterization U… | 스웨덴·캐나다 · 외레브로대 AASS | IEEE Transactions on Field Roboti… | arXiv 2602.11082 | 확인 |
| RodRadar × Xwatch Safety Solutions 'Stop-Before-Strike(SBS)' … | 이스라엘·영국 · RodRadar · Xwatch Safet… | 보도 2026-02-23, CONEXPO-CON/AGG 20… | 보도 2026-02-23, CONEXPO-CON/AG… | 확인 |
확인 = 원문 대조 완료 · 일부 확인 = 일부 정보는 검색 요약 또는 메타데이터 기준
137
138A4-3 · 논문 출처 3
부록 ③ 논문 출처 (3/9)
원문에서 제목·소속·게재처를 대조한 논문
| 제목 | 나라·기관 | 게재처 | 식별자 | 확인 |
|---|
| Ground Penetrating Radar for Subsurface Utility Detection: Me… | 미국 · 케네소주립대 | Sensors, vol. 26, no. 9, article … | 10.3390/s26092708 | 확인 |
| ETHcavation: A Dataset and Pipeline for Panoptic Scene Unders… | 스위스 · ETH Zürich Robotic Systems … | arXiv 2410.04250 (ACRA 2024 제출 표기) | arXiv 2410.04250 | 확인 |
| Towards Learning Boulder Excavation with Hydraulic Excavators | 스위스 · ETH Zürich Robotic Systems … | arXiv preprint (2025-09-22) | arXiv 2509.17683 | 확인 |
| Resource-efficient fine-tuning of large vision-language model… | 한국 · 인제대 | Frontiers in Artificial Intellige… | 10.3389/frai.2025.1681277 | 확인 |
| Detection and Tracking of Environmental Sensing System for Co… | 중국 · 화교대 | Sensors, vol. 25, no. 13, article… | 10.3390/s25134214 | 확인 |
| Self-Supervised Learning with LiDAR-Camera Fusion for Constru… | 미국 · 미시시피주립대 · 조지아공대 | Computing in Civil Engineering 20… | 10.1061/9780784486443.064 | 확인 |
| Reasoning About Traversability: Language-Guided Off-Road 3D T… | 한국 · 한양대 Department of Automotive… | arXiv preprint (2026-04-23) | arXiv 2604.21249 | 확인 |
| Which Terrain Is Better? Preference Learning with VLM Prototy… | 미확인(저자명상 한국 추정) · 미확인 — arXiv HTM… | arXiv preprint (2026-09-20), 8쪽 | arXiv 2609.23673 | 일부 확인 |
| Robust 2D Traversability Mapping for Construction AMRs via Fa… | 인도 · FloMobility Pvt. Ltd. | arXiv preprint (2026-10-04), IROS… | arXiv 2610.05505 | 확인 |
확인 = 원문 대조 완료 · 일부 확인 = 일부 정보는 검색 요약 또는 메타데이터 기준
138
139A4-4 · 논문 출처 4
부록 ③ 논문 출처 (4/9)
원문에서 제목·소속·게재처를 대조한 논문
| 제목 | 나라·기관 | 게재처 | 식별자 | 확인 |
|---|
| Autoware in Construction: Gap Analysis and LiDAR Perception T… | 일본·미국 · TIER IV, Inc. | arXiv preprint (2026-10-03), IROS… | arXiv 2610.04187 | 확인 |
| Holistic Fusion: Task- and Setup-Agnostic Robot Localization … | 스위스·독일·미국 · ETH Zürich Robotic Sy… | IEEE Transactions on Robotics, vo… | arXiv 2504.06479 | 확인 |
| Robust Localization of Autonomous Excavators via EKF-Based Se… | 튀르키예 · 카라뷔크대 | Sensors, vol. 26, no. 20, article… | 10.3390/s26206438 | 확인 |
| Research on excavator environment perception and localization… | 중국 · Shanghai Institute of Techno… | Measurement Science and Technolog… | 10.1088/1361-6501/ae65cc | 일부 확인 |
| Joint-State Inference for Autonomous Excavators Using Cab-Vie… | 중국 · 둥베이대 | arXiv preprint (2026-11-10) | arXiv 2611.13690 | 확인 |
| sensVLA: Spatially-Grounded Vision-Language-Action Model for … | 독일 · sensmore GmbH | arXiv 2609.17021 (2026-09-15), IC… | arXiv 2609.17021 | 확인 |
| Excavating in the Wild: The GOOSE-Ex Dataset for Semantic Seg… | 독일 · Fraunhofer IOSB | ICRA 2025 (arXiv 2409.18788) | arXiv 2409.18788 | 확인 |
| TNS: Terrain Traversability Mapping and Navigation System for… | 중국·미국 · Baidu Research Robotics a… | Robotics: Science and Systems (RS… | arXiv 2109.06250 | 확인 |
| Industrial3D: A Water-Treatment TLS Point Cloud Dataset and C… | 중국(홍콩) 외 · 홍콩과기대 토목환경공학과 · 광저우지리연… | arXiv 2603.28660 (2026-03-30), IS… | arXiv 2603.28660 | 확인 |
확인 = 원문 대조 완료 · 일부 확인 = 일부 정보는 검색 요약 또는 메타데이터 기준
139
140A4-5 · 논문 출처 5
부록 ③ 논문 출처 (5/9)
원문에서 제목·소속·게재처를 대조한 논문
| 제목 | 나라·기관 | 게재처 | 식별자 | 확인 |
|---|
| Autonomous Earthwork Machinery for Urban Construction: A Revi… | 홍콩(중국)·한국 · City University of Ho… | Buildings (MDPI) 15(14), 2570 | 10.3390/buildings15142570 | 일부 확인 |
| Coordinated Control of Multiple Construction Machines Using L… | 일본 · 규슈대 정보과학전기공학 | arXiv preprint (v1 2026-02-01, v2… | arXiv 2602.01041 | 확인 |
| Collaborative learning architecture for autonomous excavator … | 한국 · 아주대 | Automation in Construction 182, 1… | 10.1016/j.autcon.2025.106742 | 일부 확인 |
| Physics-validated action masking with LLM-guided decompositio… | 한국 · 아주대 | Automation in Construction 192, 1… | 10.1016/j.autcon.2026.107209 | 일부 확인 |
| A vision-language conditioned agent for autonomous excavator … | 한국 · 연세대학교 | Advanced Engineering Informatics … | 10.1016/j.aei.2026.105287 | 일부 확인 |
| Reinforcement learning-driven adaptive 3D simulation and visu… | 한국·미국 · 한양대 | Automation in Construction 181, 1… | 10.1016/j.autcon.2025.106626 | 확인 |
| Deep reinforcement learning coupled with topological scene gr… | 중국 · 톈진대학교 | Automation in Construction 181, 1… | 10.1016/j.autcon.2025.106617 | 확인 |
| Autonomous Grading Maneuver Determination Algorithm for Elect… | 튀르키예 · Inonu University, Malatya | Journal of Field Robotics 43(4), … | 10.1002/rob.70167 | 확인 |
| From Prediction to Decision: World-Model-Guided Action Select… | 중국 · Tsing-AI | arXiv preprint (2026-09-14), 9쪽 | arXiv 2609.15382 | 확인 |
확인 = 원문 대조 완료 · 일부 확인 = 일부 정보는 검색 요약 또는 메타데이터 기준
140
141A4-6 · 논문 출처 6
부록 ③ 논문 출처 (6/9)
원문에서 제목·소속·게재처를 대조한 논문
| 제목 | 나라·기관 | 게재처 | 식별자 | 확인 |
|---|
| Towards Autonomous Excavation Planning | 스위스 · ETH Zürich RSL | arXiv 2308.11478 (2023-08-22); 학술… | arXiv 2308.11478 | 일부 확인 |
| From Target Selection to Digging: A Learning-Based Framework … | 중국·스웨덴 · 랴오닝대 정보학부 | arXiv preprint (v1 2026-09-24, v2… | arXiv 2609.29750 | 확인 |
| Vision Guided Target Conditioned Control for Autonomous Excav… | 중국 · 랴오닝대 | arXiv preprint (2026-08-22), ISCS… | arXiv 2608.21778 | 확인 |
| Reinforcement Learning-Based Bucket Filling for Autonomous Ex… | 스위스 · ETH Zürich RSL | IEEE Transactions on Field Roboti… | 10.1109/TFR.2024.3432508 | 확인 |
| Learning to Capture Rocks using an Excavator: A Reinforcement… | 핀란드 · Tampere University 공학자연과학부 | arXiv 2510.04168 (2025-10-05, v2 … | arXiv 2510.04168 | 확인 |
| Excavator trajectory planning via global probabilistic learni… | 중국 · 지린대 | Automation in Construction 182, 1… | 10.1016/j.autcon.2025.106736 | 일부 확인 |
| Reinforcement learning‐based trajectory planning for continuo… | 중국 · 지린대 | Computer-Aided Civil and Infrastr… | 10.1111/mice.13428 | 확인 |
| Time-optimal online trajectory planning for excavator robotic… | 중국 · 타이위안공업학원 Taiyuan Institute o… | Advances in Mechanical Engineerin… | 10.1177/16878132251370408 | 확인 |
| ExACT: An End-to-End Autonomous Excavator System Using Action… | 미국(중국 기업) · Baidu Research, Robot… | arXiv (2024-05-09); ICRA 2024 Wor… | arXiv 2405.05861 | 확인 |
확인 = 원문 대조 완료 · 일부 확인 = 일부 정보는 검색 요약 또는 메타데이터 기준
141
142A4-7 · 논문 출처 7
부록 ③ 논문 출처 (7/9)
원문에서 제목·소속·게재처를 대조한 논문
| 제목 | 나라·기관 | 게재처 | 식별자 | 확인 |
|---|
| Sim2Schedule: A Simulator-Guided LLM Framework for Autonomous… | 캐나다 · Lakehead University 컴퓨터과학과 | arXiv preprint (2026-06-09) | arXiv 2606.10286 | 확인 |
| High Precision Hydraulic Excavator Control for Heavy-Duty Gra… | 스위스 · ETH Zürich RSL | Robotics: Science and Systems (RS… | arXiv 2605.09465 | 확인 |
| Precision at Speed: Sample-Efficient Online Model-Based Reinf… | 스위스·칠레 · ETH Zürich RSL | arXiv preprint (2026-09-25), IEEE… | arXiv 2609.31025 | 확인 |
| Large-Scale Robotic Material Handling: Learning, Planning, an… | 스위스·독일 · ETH Zürich RSL | IEEE Transactions on Field Roboti… | arXiv 2508.09003 | 확인 |
| Learning a System-Level Surrogate for Hydraulic Excavators: A… | 중국 · 베이징우전대 BUPT 이동통신망기술 국가공정연구센터 | arXiv preprint (2026-07-17) | arXiv 2607.15656 | 확인 |
| Autonomous Obstacle Removal for Excavators through Policy Lea… | 일본 · NAIST 나라첨단과학기술대학원대학 | arXiv preprint (2026-06-08), 심사 중 | arXiv 2606.09183 | 확인 |
| Data-driven control of hydraulic impact hammers under strict … | 칠레 · Universidad de Chile, AMTC·전… | arXiv preprint (2026-01-12), 21쪽 | arXiv 2601.07813 | 확인 |
| Heavy Metal Acrobatics: Learning Dynamic Control for Skid-Ste… | 스위스·미국 · ETH Zürich RSL | Science Robotics 11, eaef0894 (20… | arXiv 2611.18365 | 확인 |
| Disturbance observer-based passivity and impedance control fo… | 중국 · 광시대 | Automation in Construction 170, 1… | 10.1016/j.autcon.2024.105898 | 일부 확인 |
확인 = 원문 대조 완료 · 일부 확인 = 일부 정보는 검색 요약 또는 메타데이터 기준
142
143A4-8 · 논문 출처 8
부록 ③ 논문 출처 (8/9)
원문에서 제목·소속·게재처를 대조한 논문
| 제목 | 나라·기관 | 게재처 | 식별자 | 확인 |
|---|
| Adaptive Funnel Control of Hydraulic Excavator Based on Neura… | 중국 · 옌산대 기계공학원 | Machines (MDPI) 13(12), 1132 | 10.3390/machines13121132 | 확인 |
| High-Precision and High-Efficiency Trajectory Tracking for Ex… | 중국 · 저장대 | IROS 2025 (Hangzhou), pp. 5617–56… | arXiv 2509.17387 | 확인 |
| Enhanced Hydraulic Excavator Control via Semi-automatic Gradi… | 한국 · KAIST | International Journal of Control,… | 10.1007/s12555-024-0213-9 | 확인 |
| Towards Fully Integrated Autonomous Excavation: Autonomous Ex… | 한국 · 서울대 항공우주공학·ASRI | IEEE Robotics & Automation Magazi… | 10.1109/MRA.2024.3400772 | 확인 |
| Real-Time Excavation Trajectory Modulation for Slip and Rollo… | 한국 · 서울대 기계공학부 | IEEE Robotics and Automation Lett… | 10.1109/LRA.2025.3540389 | 확인 |
| ExT: Towards Scalable Autonomous Excavation via Large-Scale M… | 스위스 · ETH Zürich RSL | arXiv preprint (v1 2025-09-18, v2… | arXiv 2509.14992 | 확인 |
| 油圧ショベルのオペレータ操作を学習するフィジカルAIの研究開発を開始 (보도자료) | 일본 · 히타치건기 | 히타치건기 뉴스 릴리스 2026-09-09; NEDO GEN… | 히타치건기 뉴스 릴리스 2026-09-09; NEDO… | 확인 |
| GR00T N1: An Open Foundation Model for Generalist Humanoid Ro… | 미국 · NVIDIA | arXiv preprint (v1 2025-03-18, v2… | arXiv 2503.14734 | 확인 |
| Physics-Informed Neural Networks-Based Online Excavation Traj… | 중국 · 다롄이공대 기계공학원 | Chinese Journal of Mechanical Eng… | 10.1186/s10033-024-01109-2 | 확인 |
확인 = 원문 대조 완료 · 일부 확인 = 일부 정보는 검색 요약 또는 메타데이터 기준
143
144A4-9 · 논문 출처 9
부록 ③ 논문 출처 (9/9)
원문에서 제목·소속·게재처를 대조한 논문
| 제목 | 나라·기관 | 게재처 | 식별자 | 확인 |
|---|
| Excavation trajectory planning for unmanned mining electric s… | 중국 · 다롄이공대 | Automation in Construction 174, 1… | 10.1016/j.autcon.2025.106135 | 일부 확인 |
| World Modeling for Autonomous Wheel Loaders / Optimizing whee… | 스웨덴·일본 · 우메오대 | arXiv 2309.12016 (v4 2024-05) / a… | arXiv 2309.12016 | 확인 |
| A simulation framework for autonomous lunar construction work | 스웨덴 · Algoryx Simulation AB | arXiv 2505.22091 (2025-05, 개정 202… | arXiv 2505.22091 | 확인 |
| Autonomous Wheel Loader Navigation Using Goal-Conditioned Act… | 핀란드 · Tampere University | IEEE ICRA 2025, pp. 1286–1292 | 10.1109/ICRA55743.2025.111273… | 확인 |
| TERA: A Simulation Environment for Terrain Excavation Robot A… | 미국 · University at Buffalo | arXiv 2501.01430 (2024-12-14), 7쪽 | arXiv 2501.01430 | 확인 |
| A framework for robotic excavation and dry stone construction… | 스위스 · ETH Zürich | Science Robotics 8(84), eabp9758 … | 10.1126/scirobotics.abp9758 | 확인 |
확인 = 원문 대조 완료 · 일부 확인 = 일부 정보는 검색 요약 또는 메타데이터 기준
144
145A5-1 · 기업 출처 1
부록 ④ 기업 출처 (1/2)
보도자료와 기사로 날짜·금액·수치를 대조
| 기업 | 나라 | 대조한 출처(도메인) | 일치/전체 |
|---|
| Bedrock Robotics | 미국 | techcrunch.com, constructiondive.com, bricks-bytes.com, therobotreport.com | 10/11 |
| Gravis Robotics | 스위스 | therobotreport.com, techfundingnews.com, heraldk.com, bricks-bytes.com | 12/12 |
| Built Robotics | 미국 | builtrobotics.com, arena.gov.au, robotics247.com, businessinsider.jp | 10/12 |
| AIM Intelligent Machines | 미국 | komatsu.com, geekwire.com | 6/6 |
| Actor | 미국 | labs.actor, youtube.com | 1/4 |
| DeepX | 일본 | prtimes.jp, youtube.com | 1/3 |
| TerraFirma | 미국 | therobotreport.com | 5/5 |
| Teleo | 미국 | hitachicm.com, constructionequipment.com | 2/3 |
| Pronto (Atoms Mining) | 미국 | bricks-bytes.com | 3/3 |
| BuilderX Robotics (拓疆者) | 중국 | workinchina.chinaservicesinfo.com, im-mining.com | 2/4 |
| RodRadar × Xwatch | 이스라엘·영국 | heavyequipmentguide.ca | 1/1 |
일치/전체 = 요청서의 서술 중 원문과 일치한 항목 수 · 수치는 회사 발표 기준
145
146A5-2 · 기업 출처 2
부록 ④ 기업 출처 (2/2)
보도자료와 기사로 날짜·금액·수치를 대조
| 기업 | 나라 | 대조한 출처(도메인) | 일치/전체 |
|---|
| Caterpillar | 미국 | constructionequipmentguide.com, blogs.nvidia.com, quartr.com | 4/4 |
| Komatsu | 일본 | komatsu.com | 1/2 |
| 히타치건기 (2027.4부터 LANDCROS) | 일본 | hitachicm.com | 3/3 |
| HD현대 (HD현대사이트솔루션·HD건설기계·Develon) | 한국 | heraldk.com, thecea.org.uk, etoday.co.kr, koreancenter.or.kr | 1/6 |
| Kobelco (코벨코건기) | 일본 | dream-driven.hiroshima-u.ac.jp | 2/2 |
| Volvo CE | 스웨덴 | youtube.com | 1/1 |
| John Deere | 미국 | deere.com | 1/1 |
| Zoomlion (中联重科) | 중국 | macaubusiness.com, finance.eastmoney.com, stdaily.com, stock.10jqka.com.cn, aap.com.au | 8/13 |
| XCMG (徐工) | 중국 | therobotreport.com | 1/2 |
| SANY (三一) | 중국 | aap.com.au | 4/4 |
| LiuGong (柳工) | 중국 | im-mining.com, heavyequipmentguide.ca | 3/3 |
일치/전체 = 요청서의 서술 중 원문과 일치한 항목 수 · 수치는 회사 발표 기준
146