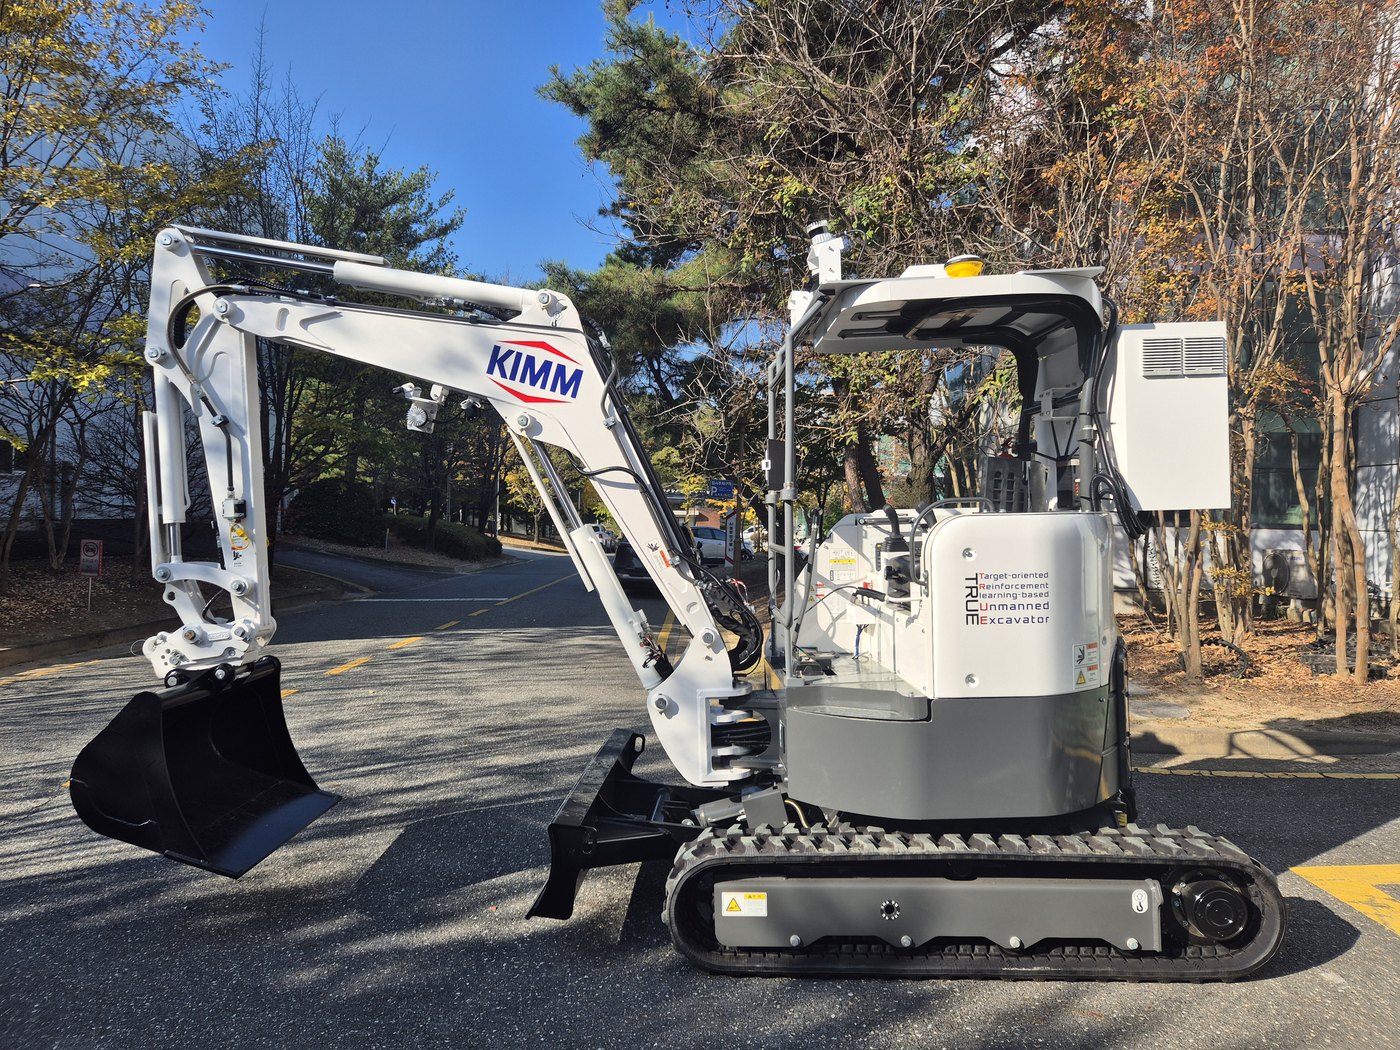
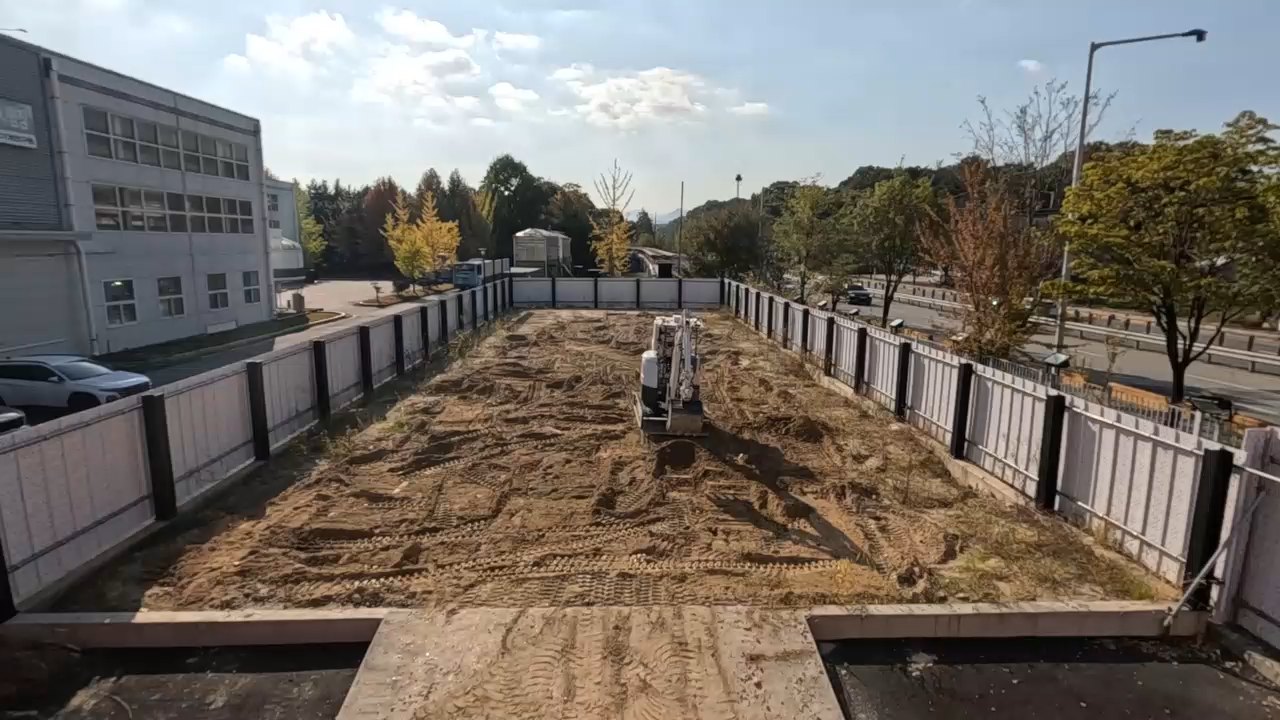
 기존 사진
KIMM 굴착 테스트베드
표 1. 실내 조작과 야외 굴착의 작업 조건 비교
| 구분 | 실내 조작(공개 VLA 대표 시연) | 야외 굴착(본 연구 대상) |
|---|---|---|
| 환경 | 정형 실내, 테이블 위 물체 | 비정형 지형, 토양 접촉과 굴착 부하 |
| 구동 | 전동 팔과 그리퍼 | 유압 실린더, 명령 지연 0.11~0.16 s(HR35 현장 로그) |
| 관측 | 일정 조명, 근접 카메라 | 조명 변화, 분진과 역광, 캐빈 시점 |
| 핵심 상태 | 관절각, 그리퍼 개폐 | 실린더 압력, 버킷 자세, 전방 지형 높이 |
| 공개 데이터 | Open X-Embodiment 22종 로봇, 100만+ 궤적 | 굴착 특화 ExT — 범용 VLA와 별도 계열 |
본 연구
굴착 1종, Level 1 통제 필드 범위에서 범용 VLA 2종의 적용성 분석
Open X-Embodiment(arXiv 2310.08864), ExT(arXiv 2509.14992) 원문 확인 2026-10-22. 유압 지연은 연구실 내부 개발기록(260911 HR35 현장 식별). 사진: FES2026 발표 원본 자료