🏗️ ICRA 2026 분야 추천 논문 TOP 50

자율작업굴착기 · 건설기계 · 필드로봇 분야 관련성 기준 · 화/수/목 발표 논문 1,063편 중 선별 · 관련도 점수순 정렬
50선정 논문
7굴착기·건설기계
36필드로봇
7핵심기술
화15·수19·목16요일 분포
대표 이미지 #1 98
굴착기·건설기계 화요일 #132

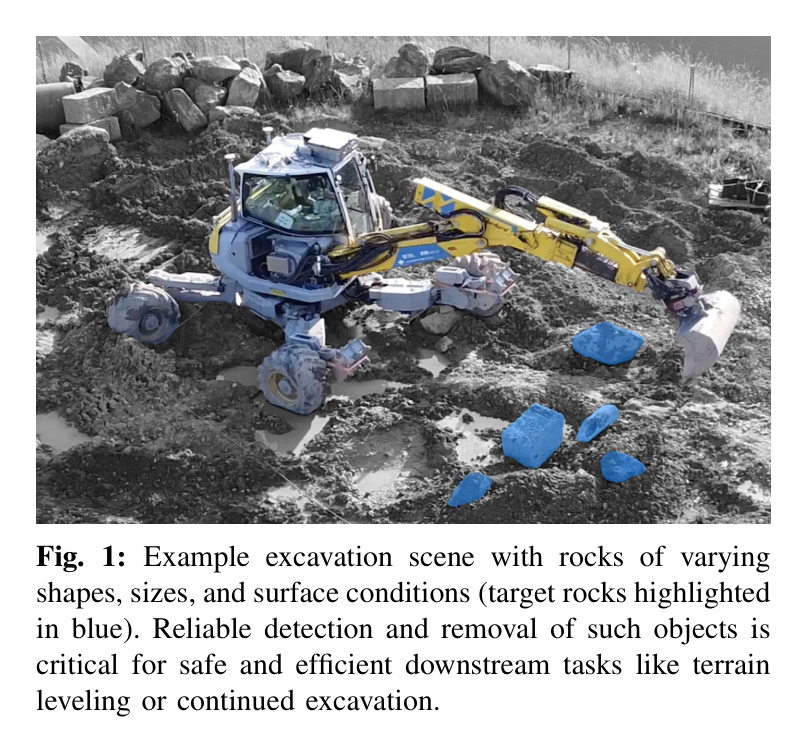
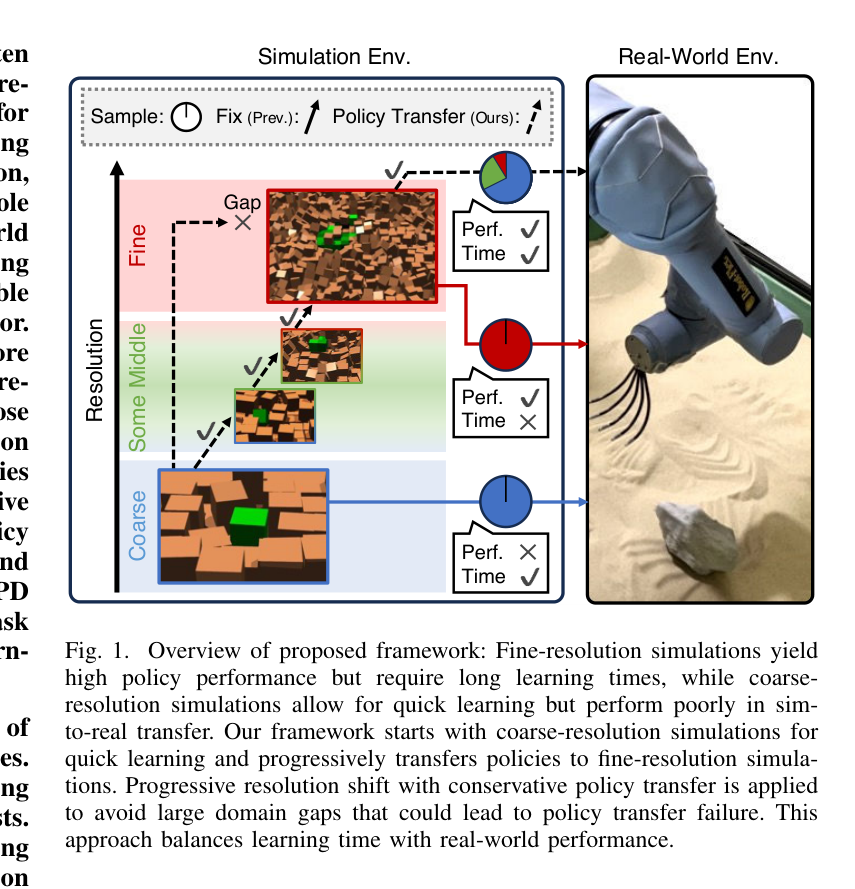
점진적 해상도 정책 증류: 시간 효율적 고해상도 정책 학습을 위한 저해상도 시뮬레이션 활용

Progressive-Resolution Policy Distillation: Leveraging Coarse-Resolution Simulations for Time-Efficient Fine-Resolution Policy Learning

굴착기 버킷으로 토양에서 바위를 제거하는 굴착 작업을 직접 다룬다. 입자 기반 고해상도 굴착 시뮬레이션의 막대한 계산 비용을 저해상도→고해상도 점진적 정책 증류로 해결하여 샘플링 시간을 1/7로 줄이면서 9개 실제 바위 환경에서 동등 성능을 달성, 굴착 자동화에 직접적으로 관련된다.

#굴착#강화학습#sim-to-real
📄 PDF 원문 보기
대표 이미지 #2 98
굴착기·건설기계 목요일 #233

유압 굴착기를 이용한 암석 굴착 학습을 향하여

Towards Learning Boulder Excavation with Hydraulic Excavators

표준 굴착 버킷만으로 불규칙한 큰 바위를 빼내는 자율 굴착을 강화학습으로 학습한다. 비전 분할로 얻은 희소 라이다 점과 자기수용 피드백으로 12톤 굴착기를 제어하며, 토양 저항에 따라 끌기·파고들기 전략을 스스로 발견해 현장에서 70% 성공률(인간 83%)을 달성했다. 굴착기·건설기계 자율화의 직접적 핵심 연구다.

#유압굴착기#건설자동화#강화학습#토양상호작용#현장시험
📄 PDF 원문 보기
대표 이미지 #3 95
굴착기·건설기계 화요일 #21

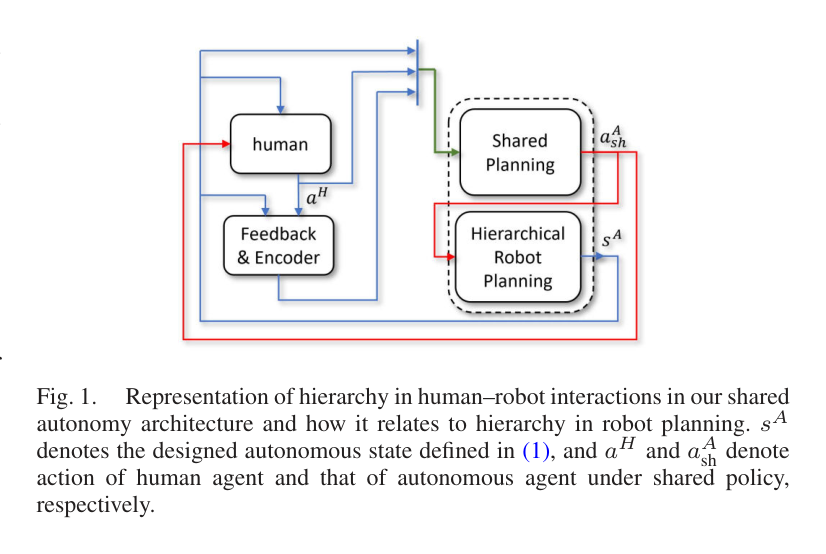
고수준 로봇 작업을 위한 공유 자율성의 기본 정책 적응 및 추상화

Baseline Policy Adapting and Abstraction of Shared Autonomy for High-Level Robot Operations

굴삭기와 같은 관절형 중장비의 숙련 조작에 수년의 경험이 필요한 문제를 공유 자율성으로 해결한다. 계층적 MDP와 다중 에이전트 심층강화학습으로 고수준 경로계획부터 저수준 관절제어까지 종단 간 기본 정책을 학습, 굴삭기 원격·반자율 조작에 직접 관련된 연구다.

#굴삭기#공유자율성#계층적MDP
📄 PDF 원문 보기
대표 이미지 #4 95
굴착기·건설기계 수요일 #22

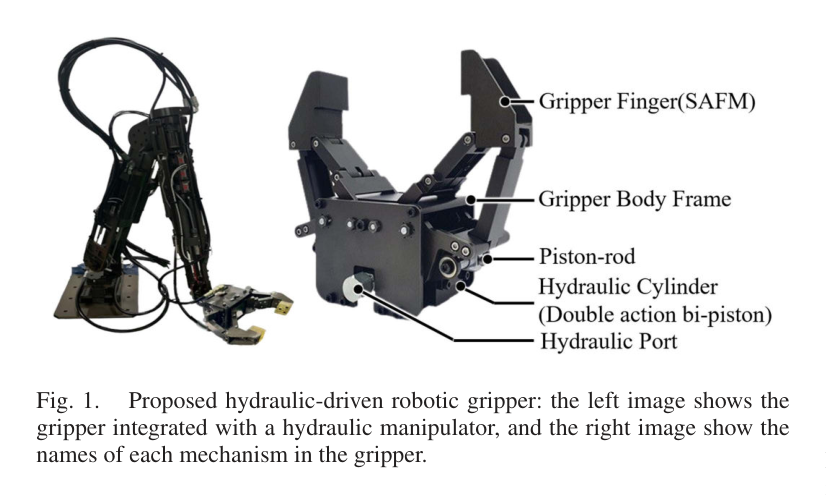
새로운 구동 메커니즘을 갖춘 유압 구동식 적응형 그리퍼 설계

Design of a Hydraulic-Driven Adaptive Gripper with a Novel Actuation Mechanism

건설·중공업 현장에서 무거운 물체를 강한 힘으로 잡는 유압 구동 2지 그리퍼를 제안한다. 오프셋 슬라이더-크랭크와 이중 피스톤 실린더로 부피를 줄이고 외부 센서 없이 압력만으로 파지력을 제어하며 18kg 타이어 적재와 깨지기 쉬운 물체 조작을 검증했다. 유압 매니퓰레이터 기반 중장비 적재·조작에 직접 활용 가능한 핵심 하드웨어 기술이다.

#유압구동#건설중공업#적재조작
📄 PDF 원문 보기
대표 이미지 #5 93
굴착기·건설기계 수요일 #74

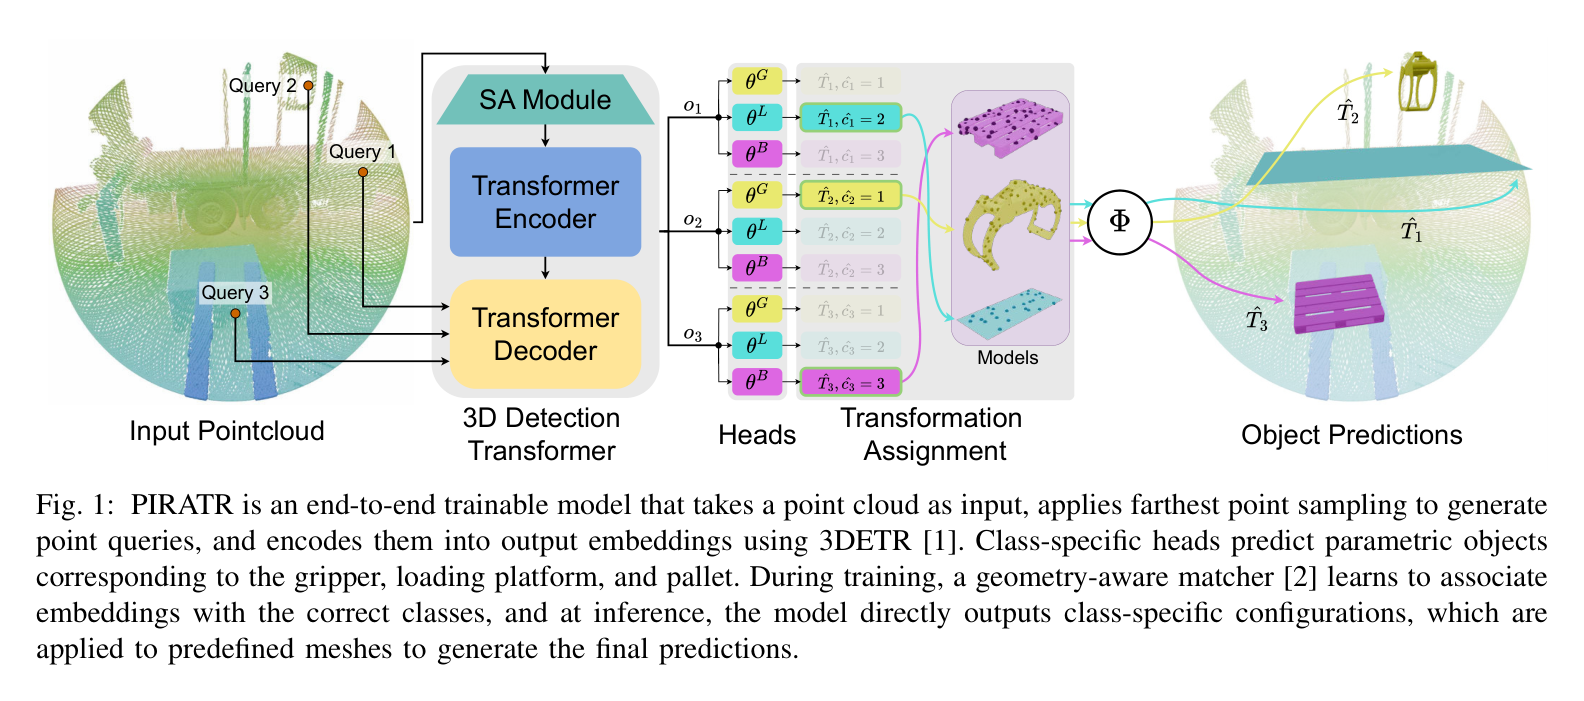
PIRATR: 3D 포인트 클라우드에서 트랜스포머를 이용한 로봇 응용을 위한 파라메트릭 객체 추론

PIRATR: Parametric Object Inference for Robotic Applications with Transformers in 3D Point Clouds

지게차·크레인·휠로더 같은 작업 기계 자동화를 위해 팔레트·적재플랫폼·그리퍼 등 구조화된 물체의 6자유도 자세와 파라메트릭 속성을 종단간으로 추정한다. 합성 데이터만으로 학습해 실제 야외 LiDAR에 일반화하며 자율 지게차에 탑재해 완전 자율 적재 작업을 수행했다. 중장비의 적재·조작 대상 인식에 직결되는 기술이다.

#지게차#크레인#휠로더#6DoF자세추정
📄 PDF 원문 보기
대표 이미지 #6 88
굴착기·건설기계 화요일 #17

유연한 매니퓰레이터를 위한 심층 강화학습 기반 동작 계획 및 PDE 제어

Deep Reinforcement Learning-Based Motion Planning and PDE Control for Flexible Manipulators

유압 구동 유연 로봇 매니퓰레이터의 끝단 진동 억제와 궤적 추종을 SAC 강화학습 동작계획기와 PDE 제어기로 동시 달성한다. 유압 구동·대형 유연 팔 제어라는 점에서 굴착기·중장비 붐/암 제어와 직접적으로 맞닿아 있어 높은 관련성을 가진다.

#유압구동#유연매니퓰레이터#강화학습제어
📄 PDF 원문 보기
대표 이미지 #7 88
굴착기·건설기계 목요일 #358

지형 조작을 위한 국소화된 그래프 기반 신경 동역학 모델

Localized Graph-Based Neural Dynamics Models for Terrain Manipulation

건설 현장 등의 지형을 굴착·성형하는 작업을 위해 지형 변형을 입자 그래프 동역학으로 예측하는 학습 기반 모델 L-GBND를 제안한다. 움직이는 부분만 국소 부분그래프로 식별해 굴착량과 지형 형태 변화를 빠르고 정확히 예측하며, 굴착·적재 같은 중장비 토공 작업 계획에 직접 응용 가능하다.

#굴착#지형성형#신경동역학#건설현장#예측모델
📄 PDF 원문 보기
대표 이미지 #8 86
필드로봇 화요일 #40

비포장 지상 차량을 위한 인식 기반 지형 운동 저항 추정

Perception-Driven Estimation of Terrain Motion Resistance for UGVs

비구조적 야외 환경 UGV의 바퀴-지형 상호작용과 운동 저항을 LiDAR·카메라 원거리 감지로 추정해 새 지형에 전이한다. 토양/지형 상호작용과 오프로드 주행이라는 굴착기·중장비 야외 운용 핵심 요소를 직접 다뤄 필드로봇 최상위 관련성을 가진다.

#오프로드#지형추정#바퀴-지형상호작용
📄 PDF 원문 보기
대표 이미지 #9 86
필드로봇 수요일 #23

GNSS 신호 차단 지역에서의 자율 호송을 위한 인식 기반 아키텍처

A Perception-Based Architecture for Autonomous Convoying in GNSS-Denied Areas

비포장 도로와 흙길·풀숲 등 비정형 야외 환경에서 GNSS 없이 온보드 센서만으로 차량을 추종하는 풀스택 자율 호송 시스템을 제안한다. SLAM 기반 위치추정·객체추적·궤적계획을 통합하고 ELROB 호송 시나리오에서 6km 오프로드 주행을 검증했다. 비정형 야외 측위·주행이라는 필드로보틱스 핵심 과제를 다룬다.

#오프로드#GNSS차단#SLAM#차량추종
📄 PDF 원문 보기
대표 이미지 #10 85
필드로봇 수요일 #120

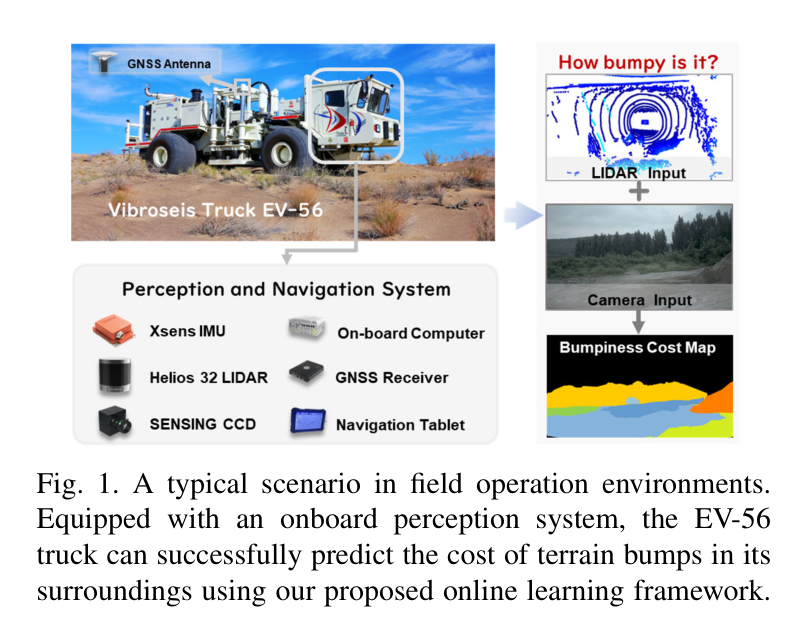
얼마나 울퉁불퉁한가? 비포장 차량을 위한 지형 유발 요철 비용의 점진적 온라인 학습

How Bumpy Is It? Incremental Online Learning of Terrain-Induced Bumpiness Costs for Off-Road Vehicles

사막·초원·자갈 등 비정형 비포장 환경에서 IMU·LiDAR·영상으로 지형별 요철 비용을 주석 없이 온라인 학습하여 비용 지도를 구성한다. 처음 보는 지형도 점진적으로 분류·추정해 안전한 오프로드 자율주행을 지원하며 EV-56 탐사 트럭으로 검증했다. 험지 지형 상호작용 추정은 굴착기 야외 주행에 직접 관련된다.

#오프로드#지형추정#온라인학습#비포장주행
📄 PDF 원문 보기
대표 이미지 #11 84
필드로봇 화요일 #305

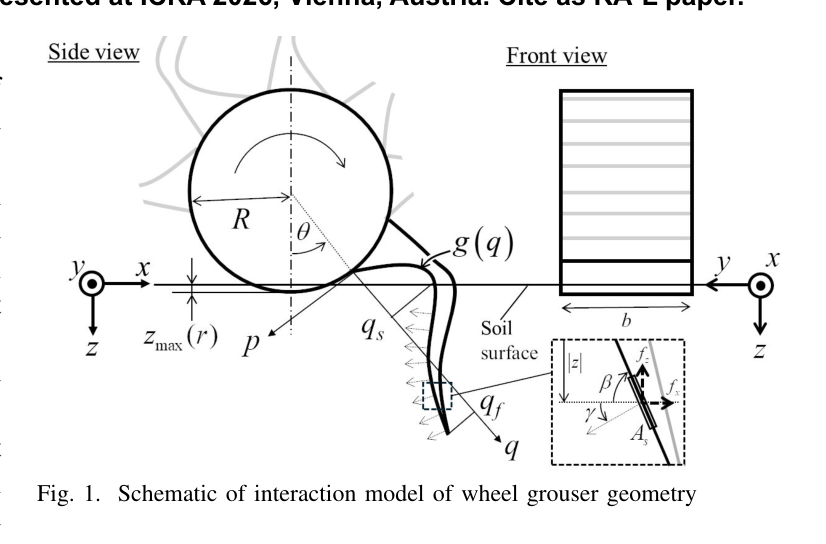
LEV-1 달 탐사 로버를 위한 침하 감소 휠 그라우저 형상 설계

Design of Wheel Grouser Geometry with Reduced Sinkage for LEV-1 Lunar Rover

느슨한 토양에서 바퀴 침하와 미끄러짐을 줄이는 그라우저 형상을 저항력 이론(RFT)으로 최적화한다. 바퀴-입상토양 상호작용과 구동력(draw-bar pull) 최대화는 굴착기·도저 등 토양 위 중장비 주행 견인력 설계와 직결되는 핵심 지형역학 연구다.

#바퀴-토양상호작용#지반관통저항#구동력
📄 PDF 원문 보기
대표 이미지 #12 84
필드로봇 수요일 #316

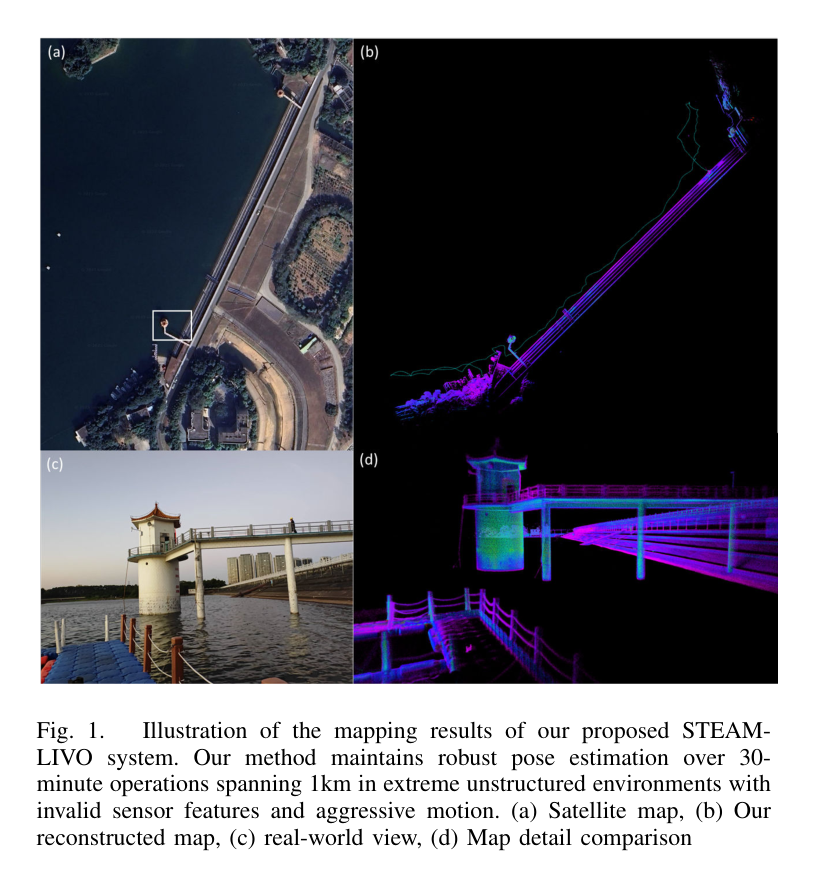
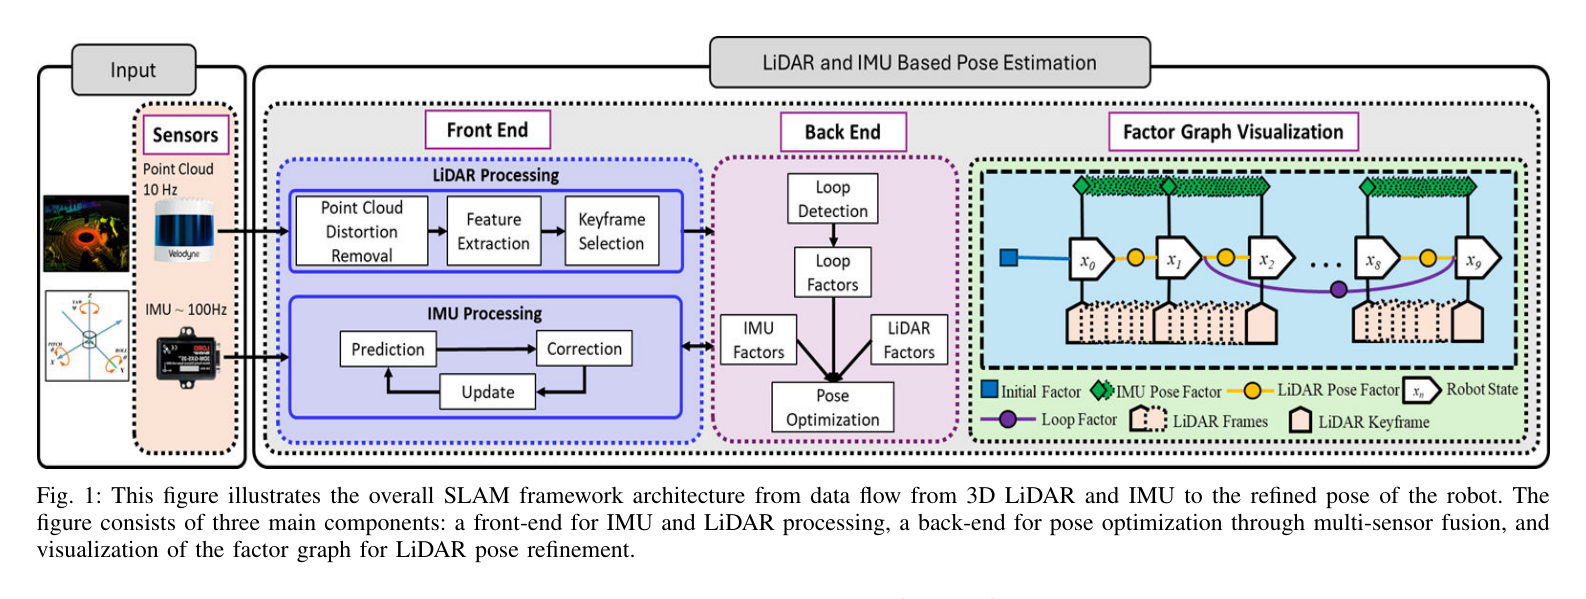
STEAM-LIVO: 비정형 자연 수륙 환경의 센서 열화를 위한 시공간 적응형 라이다-관성-시각 오도메트리

STEAM-LIVO: Spatio-Temporally Adaptive Manifold Lidar-Inertial-Visual Odometry for Sensor Degradation in Unstructured Natural Aquatic-Terrestrial Scenes

황야·수면 등 특징이 빈약하고 센서가 열화되는 비정형 자연 환경에서 LiDAR-관성-시각을 긴밀 결합한 강건한 오도메트리를 제안한다. 매니폴드 반복칼만필터와 비순차 측정 처리로 GNSS 두절·시각 손실·점군 희소화에 대응해 1km 주행에서 1.77% 상대오차를 달성했다. 비정형 야외 LiDAR-관성 측위라는 필드로보틱스 핵심 기술이다.

#야외측위#LiDAR관성오도메트리#센서융합#비정형환경
📄 PDF 원문 보기
대표 이미지 #13 84
필드로봇 목요일 #345

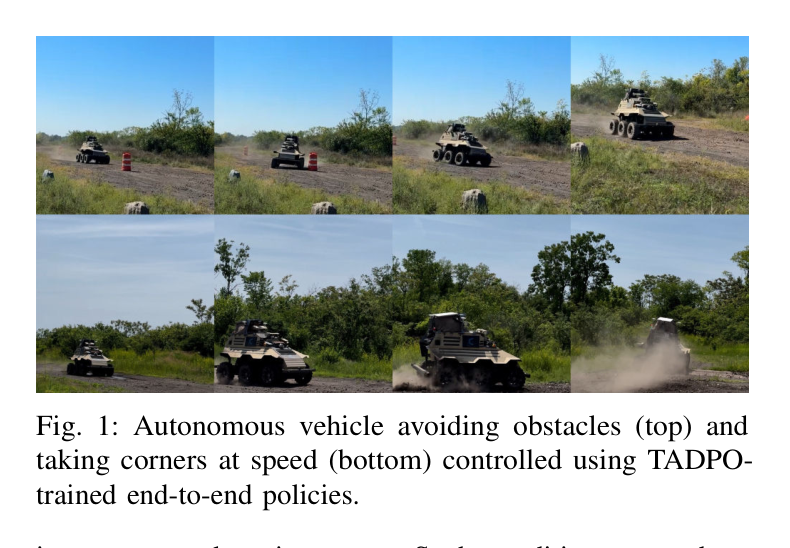
TADPO: 강화학습, 오프로드에 도전하다

TADPO: Reinforcement Learning Goes Off-Road

지도 없는 가변 야외 지형을 고속 주행하는 오프로드 자율주행을 강화학습으로 해결한다. 교사 시연과 실시간 탐색을 결합한 TADPO로 극한 경사·장애물 지형을 다루며, 시뮬레이션 학습 정책을 실물 크기 차량에 제로샷 전이한 최초 사례다. 야외 험지 이동·중장비 주행에 직접 관련된다.

#오프로드주행#강화학습#sim-to-real#비정형지형#비전기반제어
📄 PDF 원문 보기
대표 이미지 #14 82
필드로봇 수요일 #251

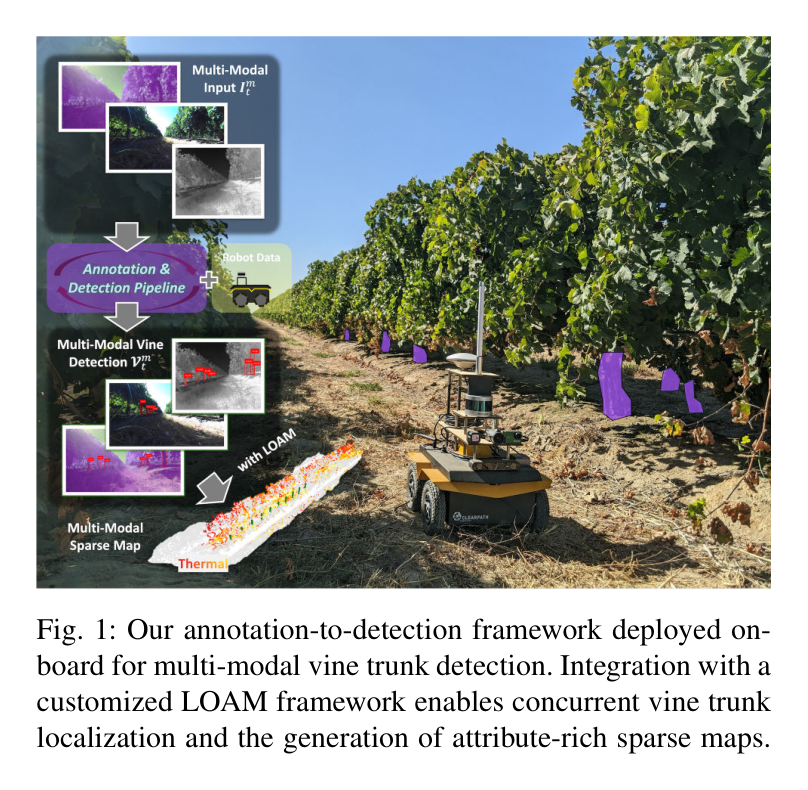
이동형 농업 로봇에 의한 현장 포도나무 줄기의 자율적·견고한 위치 추정을 위한 주석-검출 프레임워크

An Annotation-To-Detection Framework for Autonomous and Robust Vine Trunk Localization in the Field by Mobile Agricultural Robots

바람·조명변화·밀집식생이 있는 야외 포도밭에서 이동형 농업 로봇이 나무 줄기를 견고하게 검출·위치추정하는 주석-검출 프레임워크를 제안한다. 교차모달 의사라벨과 다중모달 LiDAR 오도메트리 매핑을 결합해 단일 주행으로 나무 70% 이상을 0.37m 오차로 식별했다. 농업 로봇과 비정형 야외 측위가 결합된 필드로보틱스 연구다.

#농업로봇#야외검출#LiDAR오도메트리#위치추정
📄 PDF 원문 보기
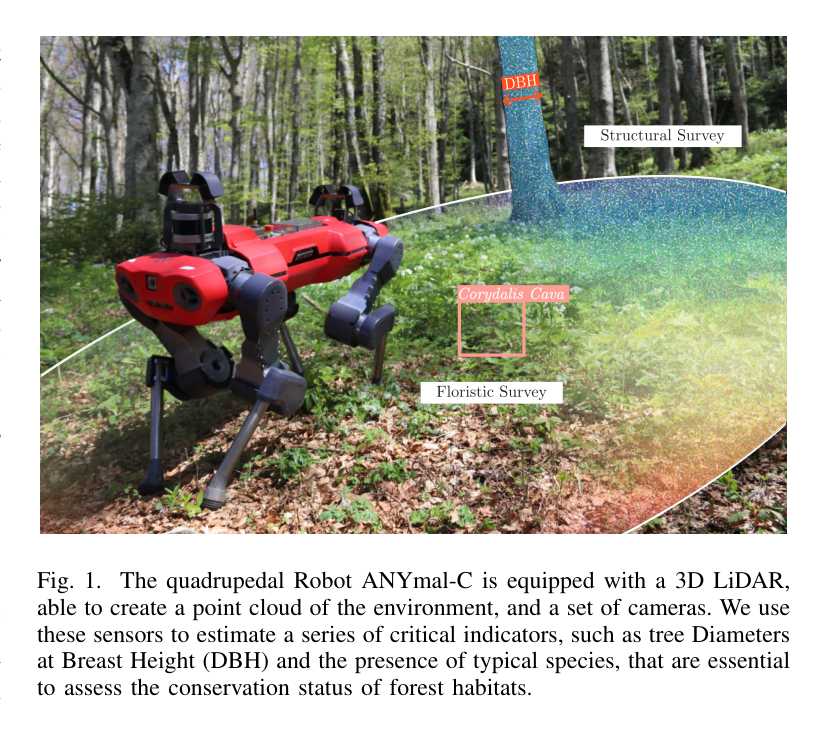
대표 이미지 #15 81
필드로봇 수요일 #319

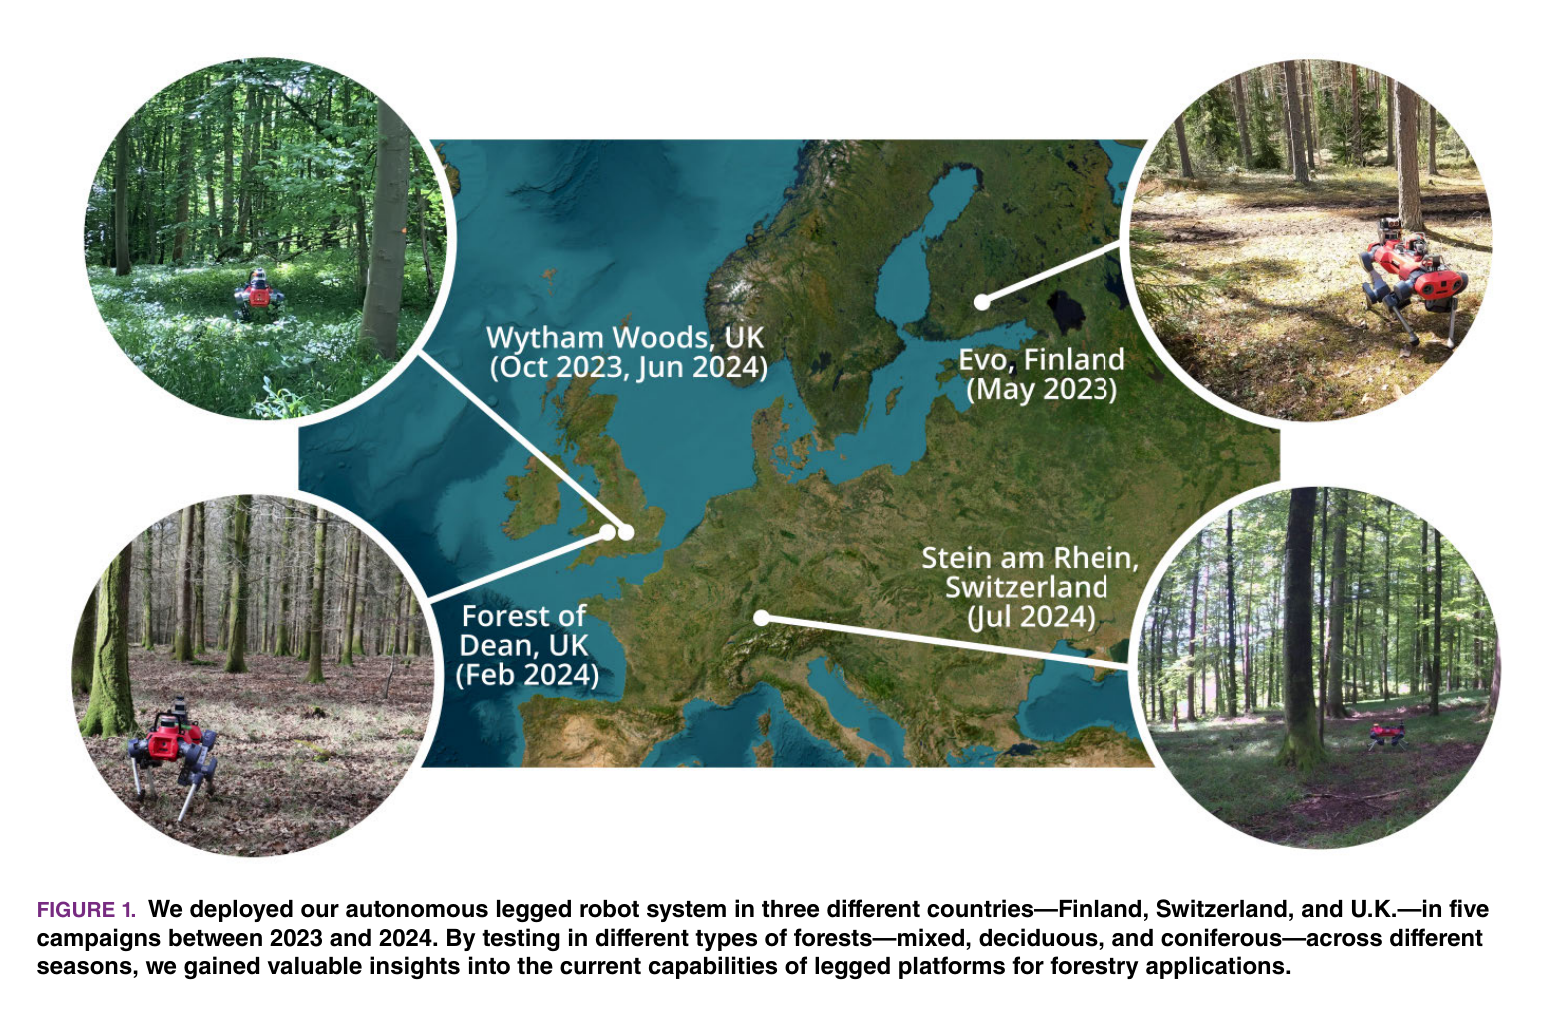
자율 보행 로봇으로 산림 재고를 구축하기 — 시스템, 교훈, 그리고 향후 과제

Building Forest Inventories with Autonomous Legged Robots -- System, Lessons, and Challenges Ahead

거친 산림 환경에서 사족 보행 로봇으로 임관 아래 자율 산림 재고를 구축하는 완전 자율 항법 스택을 제시한다. 핀란드·스위스·영국 혼합림에서 1년 반 동안 다섯 차례 현장 배치해 1헥타르를 30분에 측량하며 흉고직경을 2cm 정확도로 추정했다. 실제 비정형 야외환경에서의 대규모 필드 배치 경험을 담은 필드로보틱스 연구다.

#임업#사족보행#야외자율항법#현장배치
📄 PDF 원문 보기
대표 이미지 #16 80
필드로봇 화요일 #335

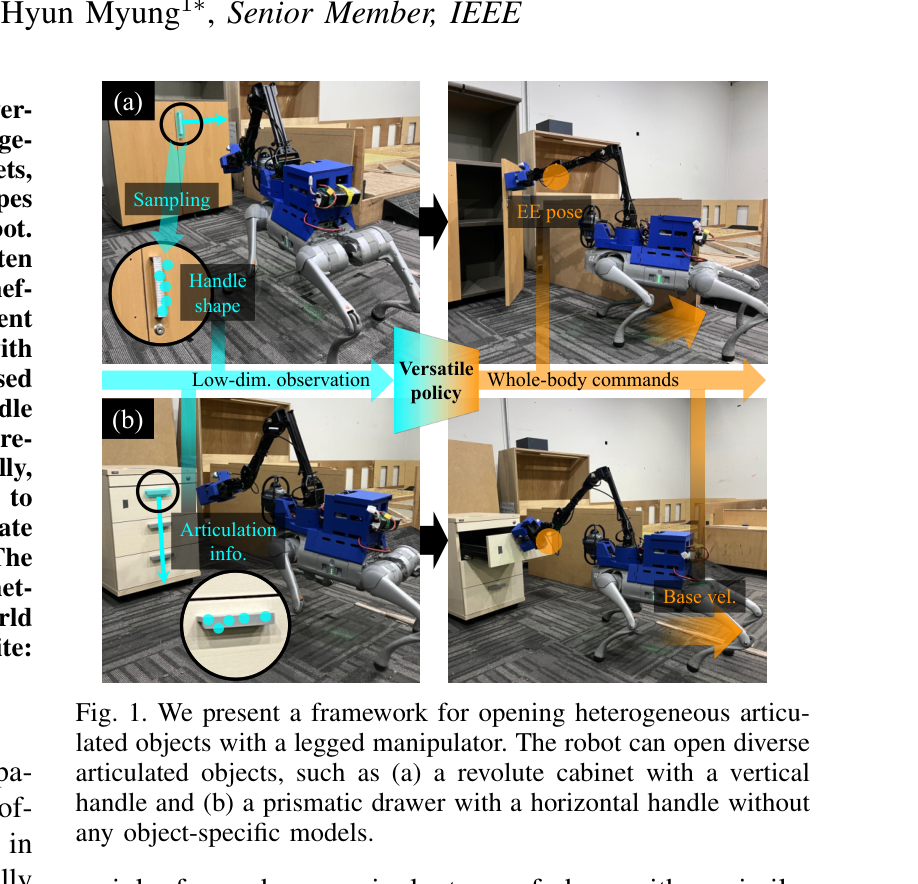
OpenHEART: 다리 달린 매니퓰레이터로 이질적 관절 물체 열기

OpenHEART: Opening Heterogeneous Articulated Objects with a Legged Manipulator

다리형 로봇+팔이 문·서랍 등 다양한 관절 메커니즘 물체를 고유감각·외부감각 융합과 강화학습으로 강건히 조작한다. 대형 모바일 매니퓰레이터의 힘 상호작용·미지 관절 추정은 중장비 작업장치 조작 응용 기술로 관련성이 높다.

#모바일매니퓰레이션#힘제어#관절물체조작
📄 PDF 원문 보기
대표 이미지 #17 80
필드로봇 수요일 #18

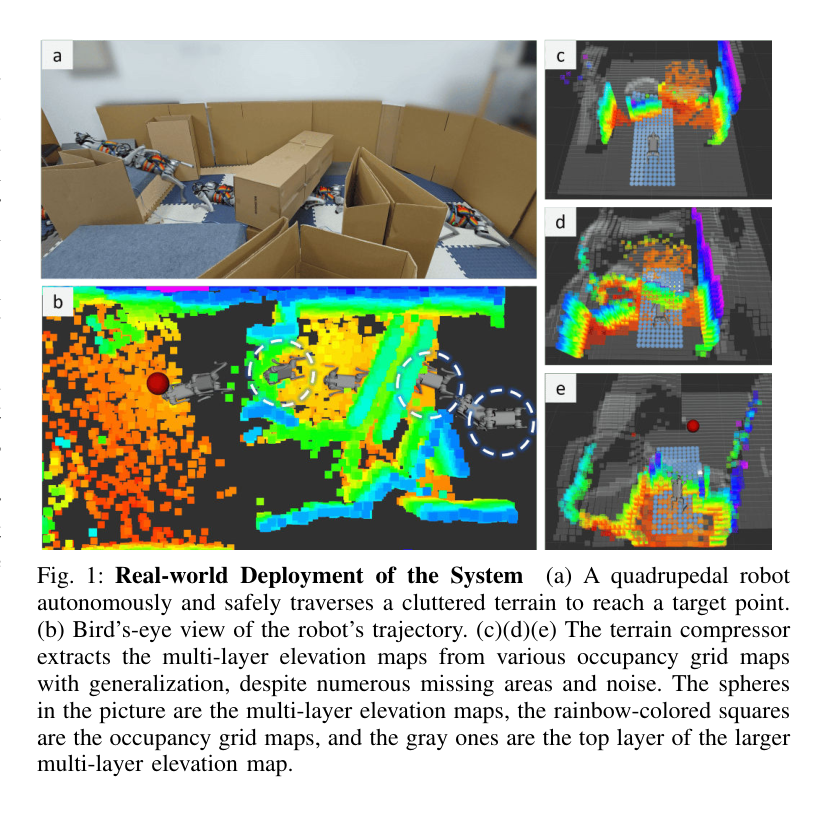
다층 고도 지도를 이용한 복잡 지형의 자율적이고 안전한 사족 보행 학습

Learning Autonomous and Safe Quadruped Traversal of Complex Terrains Using Multi-Layer Elevation Maps

틈새·블록·좁은 공간 등 어수선하고 비정형적인 복잡 지형을 사족 로봇이 안전하게 통과하도록 다층 고도 지도 표현과 계층적 제어를 학습한다. 신경 지형 압축기로 점유 격자를 고도 지도로 변환하고 실내외 실제 환경에서 강건성을 입증했다. 험지 이동과 지형 표현이라는 필드로보틱스 핵심 주제를 다룬다.

#험지이동#고도지도#지형표현#사족보행
📄 PDF 원문 보기
대표 이미지 #18 80
필드로봇 목요일 #366

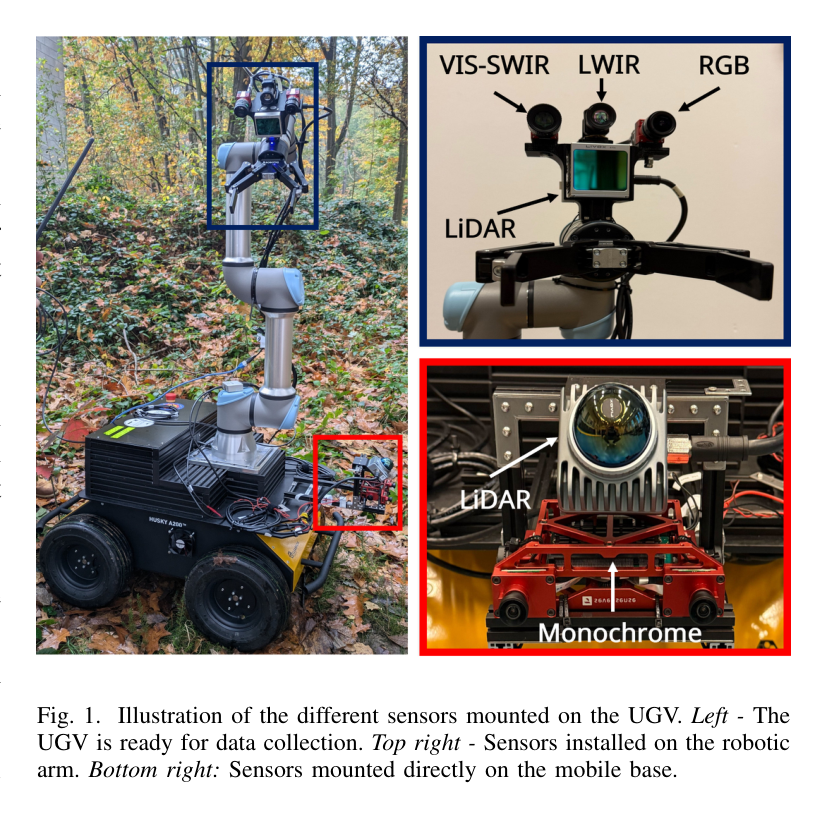
MineInsight: 비포장 환경에서의 인도주의적 지뢰 제거 로봇을 위한 다중 센서 데이터셋

MineInsight: A Multi-Sensor Dataset for Humanitarian Demining Robotics in Off-Road Environments

비포장·오프로드 환경에서 지뢰를 탐지하는 무인지상차량(UGV)을 위한 다중 센서·다중 스펙트럼 데이터셋이다. UGV 본체와 로봇 팔 양쪽의 이중 시점 LiDAR·RGB·적외선 스캔으로 식생·흙에 가려진 표적을 다루며, 비정형 야외 인식·UGV 운용에 직결되는 필드 로보틱스 자원이다.

#비포장환경#UGV#다중센서#LiDAR#야외인식
📄 PDF 원문 보기
대표 이미지 #19 79
필드로봇 화요일 #193

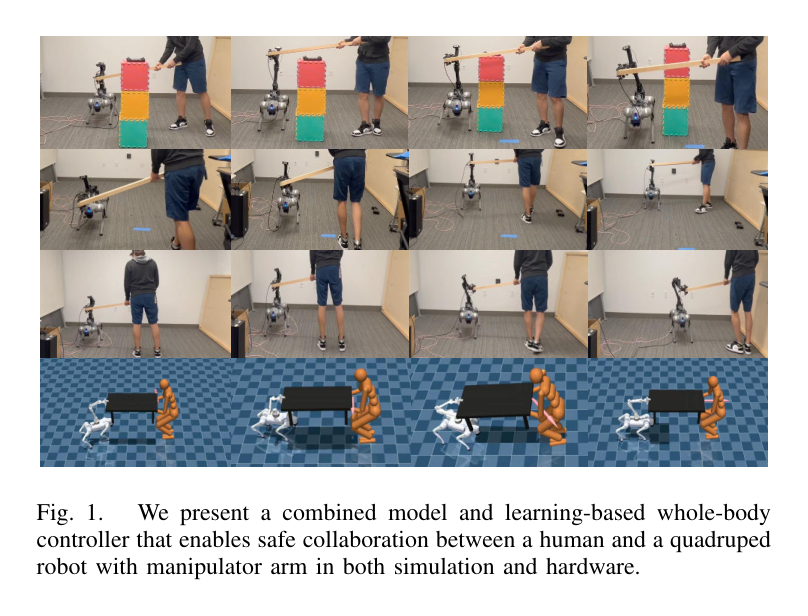
모델 및 학습 기반 제어 결합을 통한 안전한 전신 이동-조작

Safe Whole-Body Loco-Manipulation Via Combined Model and Learning-Based Control

보행 로봇에 팔을 결합한 이동-조작에서 팔에 어드미턴스 제어, 보행에 RL을 적용해 접촉 시 안전한 유연 동작과 정확한 힘 추적을 달성한다. 대형 모바일 매니퓰레이터의 힘/접촉 제어로 중장비 응용 핵심기술과 직접 연결된다.

#이동조작#어드미턴스제어#힘제어
📄 PDF 원문 보기
대표 이미지 #20 78
필드로봇 수요일 #227

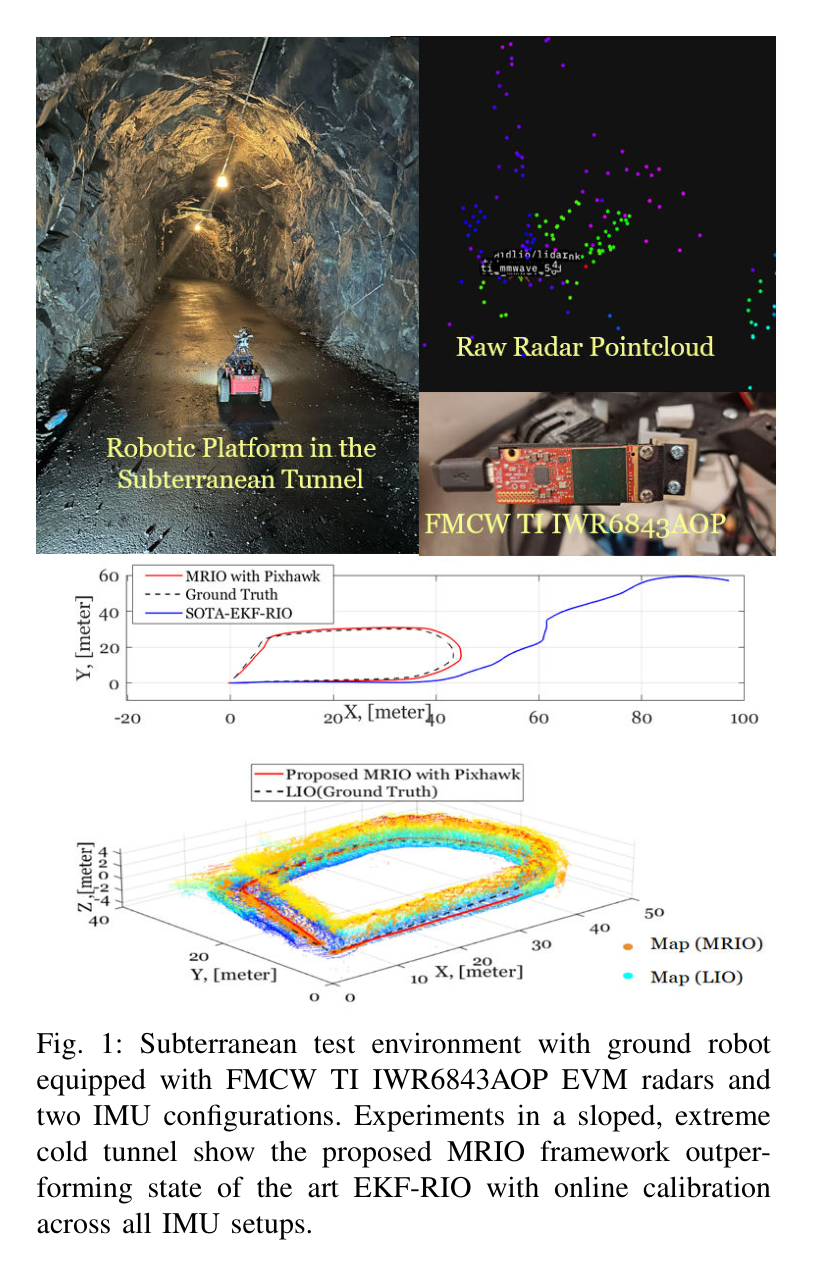
IMU 드리프트가 지하 지형 지상 로봇의 다중 레이더 관성 오도메트리에 미치는 영향

How IMU Drift Influences Multi-Radar Inertial Odometry for Ground Robots in Subterranean Terrains

GPS가 통하지 않는 터널·광산 등 지하 비정형 환경에서 다중 밀리미터파 레이더와 IMU를 융합한 2단계 관성 오도메트리를 제안한다. EKF로 IMU 바이어스를 온라인 보정하고 감지반경 기반 이상치 제거로 희소·잡음 레이더에 대응해 강건한 측위·지도작성을 달성했다. 비정형 야외/지하 측위라는 필드로보틱스 핵심 기술이다.

#지하환경#레이더관성오도메트리#GNSS차단#야외측위
📄 PDF 원문 보기
대표 이미지 #21 78
필드로봇 수요일 #320

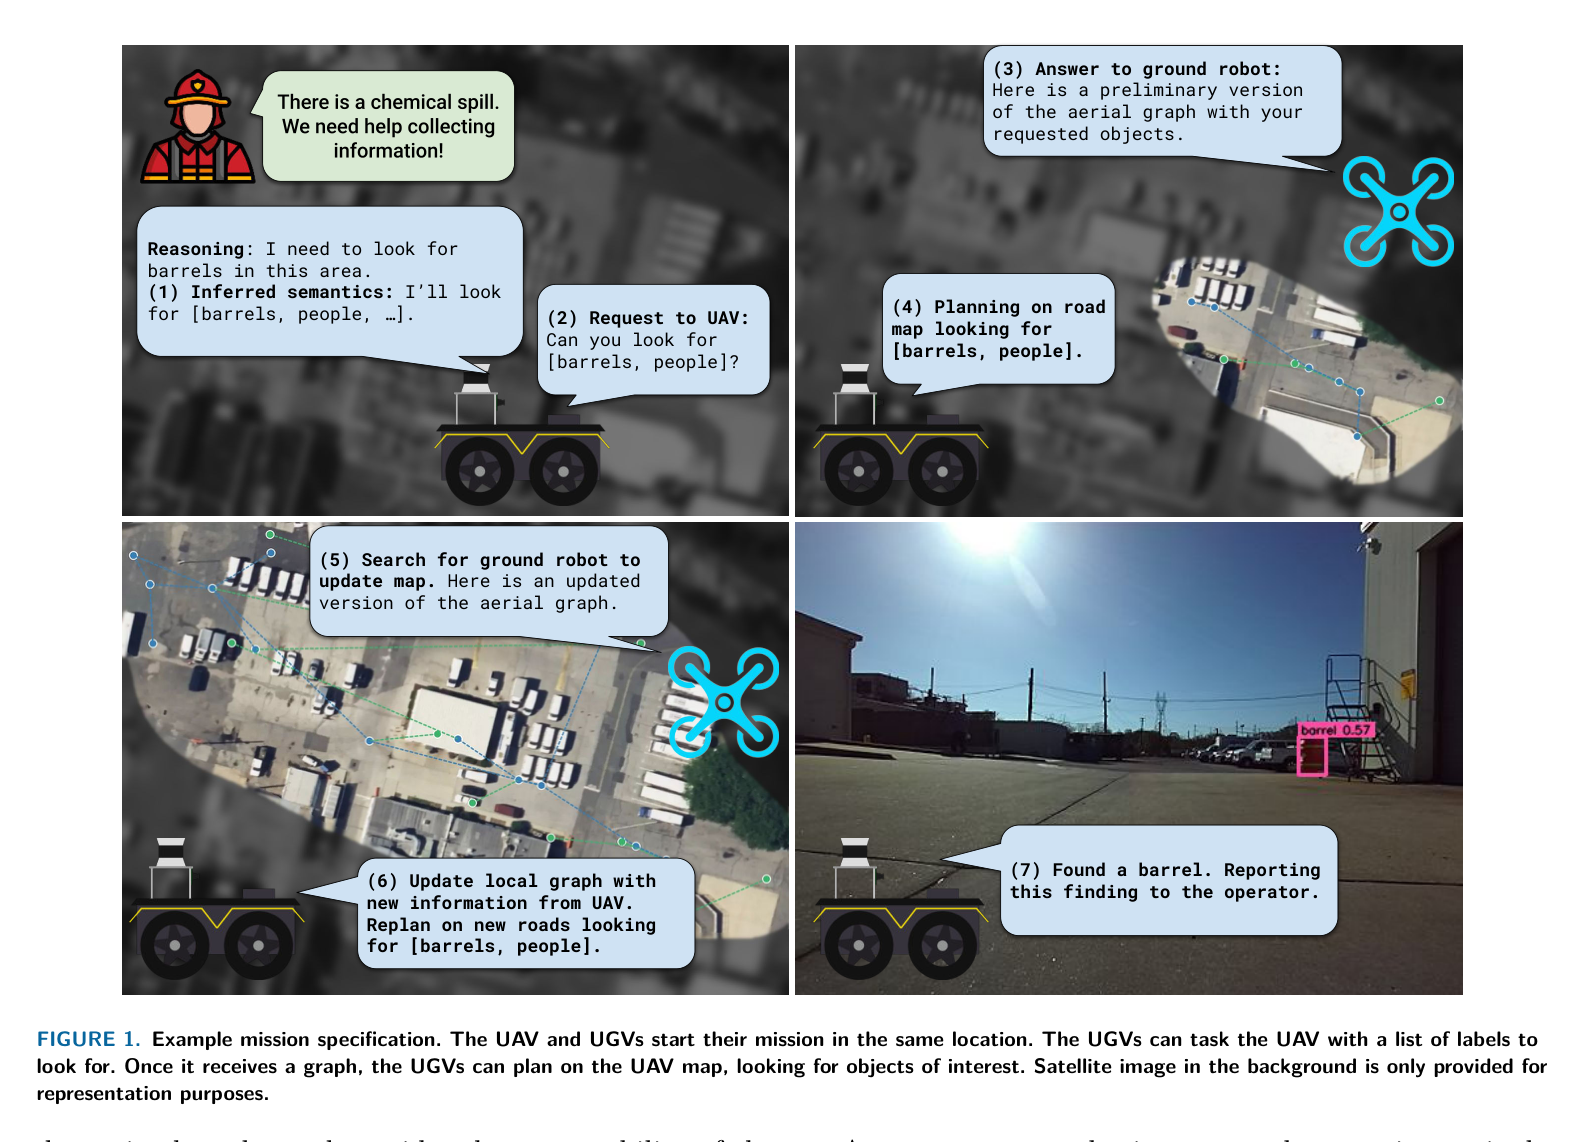
미지 환경에서 언어로 지정된 임무를 위한 공중-지상 협업

Air-Ground Collaboration for Language-Specified Missions in Unknown Environments

도시·시골의 미지 야외 환경에서 UAV와 UGV가 자연어 임무를 협력 수행하며 LLM 계획기가 기회적으로 공유되는 의미-미터 지도 위에서 추론한다. 간헐 통신 하에서도 서로 다른 시점 정보를 융합해 킬로미터 규모 과제 주도 항법을 입증했다. 비정형 야외 다중로봇 항법이라는 필드로보틱스 과제를 다룬다.

#공중지상협업#야외항법#의미지도#미지환경
📄 PDF 원문 보기
대표 이미지 #22 78
필드로봇 목요일 #140

EU 산림 서식지 모니터링을 위한 로봇 활용

Harnessing Robotics for EU Forest Habitats Monitoring

가파른 경사와 미끄러운 산림 지형을 사족 보행 로봇(ANYmal-C)에 3D LiDAR·카메라를 실어 주행하며 임분 측정과 식생 조사를 자동화한다. 험지 야외 이동과 LiDAR 기반 환경 매핑을 결합한 필드 로보틱스 응용으로 비정형 야외 측위·매핑 기술이 활용된다.

#산림모니터링#사족로봇#험지이동#야외LiDAR#환경감시
📄 PDF 원문 보기
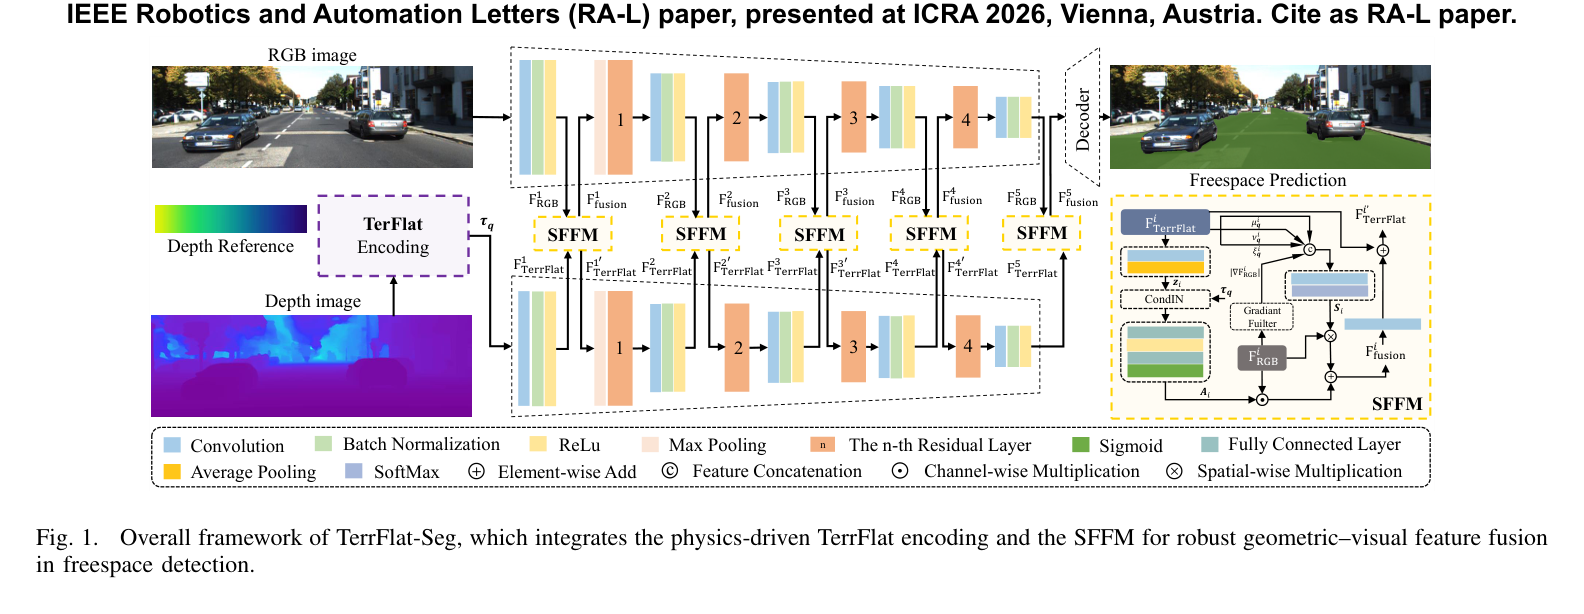
대표 이미지 #23 78
필드로봇 목요일 #275

TerrFlat: 구조 인식 주행가능영역 검출을 위한 물리 기반 기하 표현

TerrFlat: Physics-Driven Geometry Representation for Structure-Aware Freespace Detection

주행면의 물리적 구조(평활도·일관성·수직편차)를 명시적으로 인코딩한 물리 기반 기하 표현으로 비정형 지형의 주행가능영역을 검출한다. RGB와 기하 정보를 양방향 융합해 악조건 지형에서 강건성을 높였고, 무인운반차 실세계 검증을 거쳐 야외 험지 주행 인식에 직접 활용된다.

#주행가능영역#지형기하#물리기반표현#LiDAR융합#AGV
📄 PDF 원문 보기
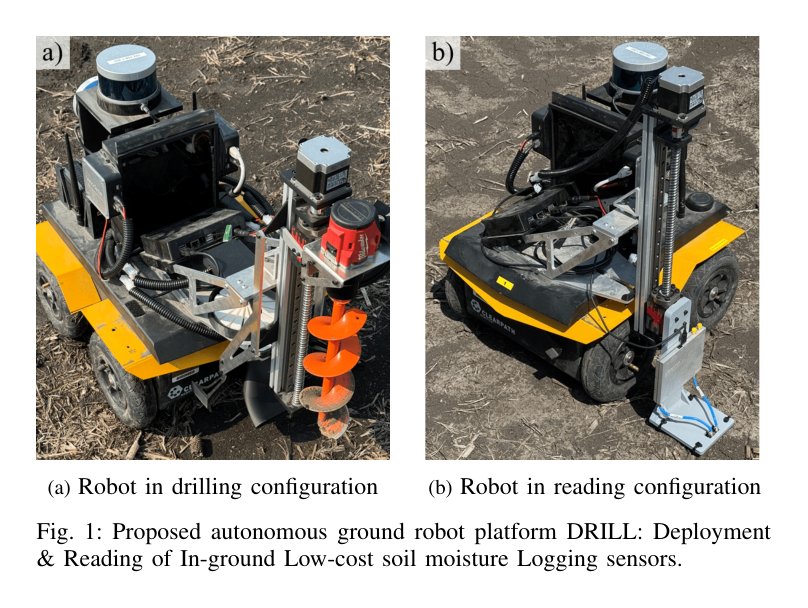
대표 이미지 #24 77
필드로봇 목요일 #218

DRILL: 자율 지상 로봇을 이용한 매립형 저비용 토양 수분 기록 센서의 배치 및 판독

DRILL: Deployment & Reading of In-Ground Low-Cost Soil Moisture Logging Sensors Using an Autonomous Ground Robot

야외 농장에서 자율 주행하며 오거 드릴로 땅을 뚫어 토양 센서를 매립·판독하는 무인지상차량 DRILL이다. 천공 헤드와 비주얼 서보잉 항법으로 6주 현장 검증을 거쳤으며, 야외 자율주행과 토양·지형 직접 상호작용(천공)을 결합한 필드 로보틱스 시스템으로 굴착·토공 응용과 맥이 닿는다.

#UGV#토양천공#농업로봇#오거드릴#야외자율주행
📄 PDF 원문 보기
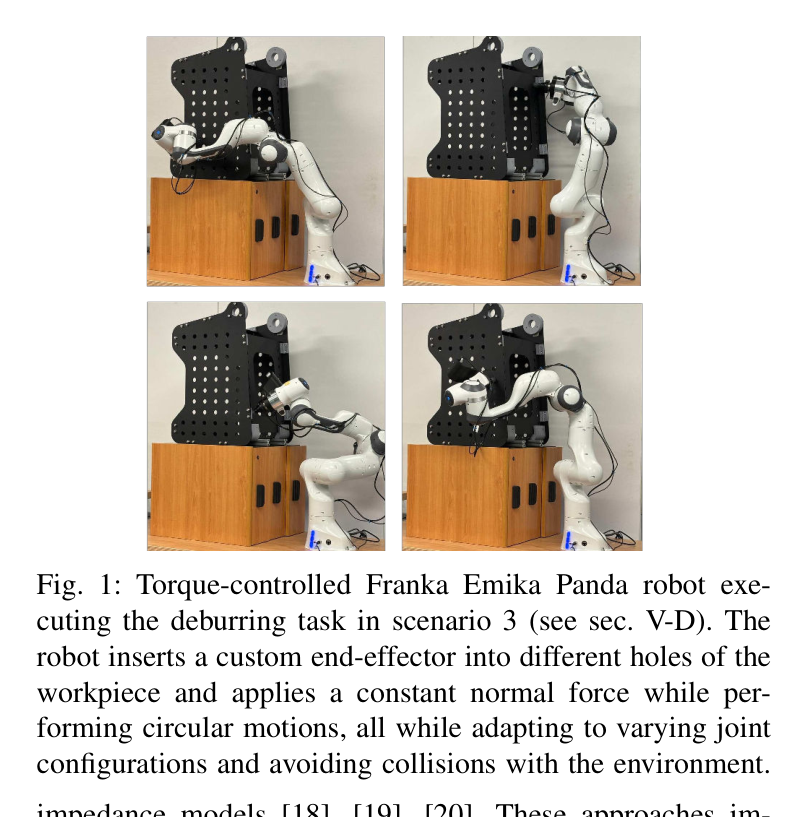
대표 이미지 #25 77
핵심기술 화요일 #63

로봇 디버링을 위한 학습 기반 힘 피드백 모델 예측 제어와 장애물 회피

Learning-Guided Force-Feedback Model Predictive Control with Obstacle Avoidance for Robotic Deburring

정밀 공구 삽입·일정 법선력 유지·충돌 회피가 동시에 요구되는 접촉 밀집 작업을 확산 모델 동작 프라이어와 힘 피드백 MPC로 해결한다. 힘 추적·접촉 제어·MPC 결합은 굴착/적재 같은 중장비 접촉 작업에 응용 가능한 핵심기술이다.

#힘제어MPC#접촉작업#확산모델
📄 PDF 원문 보기
대표 이미지 #26 76
필드로봇 화요일 #290

전력선 환경에서 전기 아크 노이즈 필터링을 위한 다중 구조 매핑

Multi-Structure Mapping for Filtering Electric Arc Noise in Power Line Environments

통전 전력선 근처 드론 LiDAR 매핑에서 전기 아크 노이즈를 시공간 일관성으로 제거해 가짜 장애물을 억제한다. 비정형 야외 인프라 환경의 LiDAR 매핑·검사라는 점에서 건설·산업 현장 필드로봇 운용과 관련된다.

#야외LiDAR매핑#현장검사#드론
📄 PDF 원문 보기
대표 이미지 #27 76
필드로봇 수요일 #268

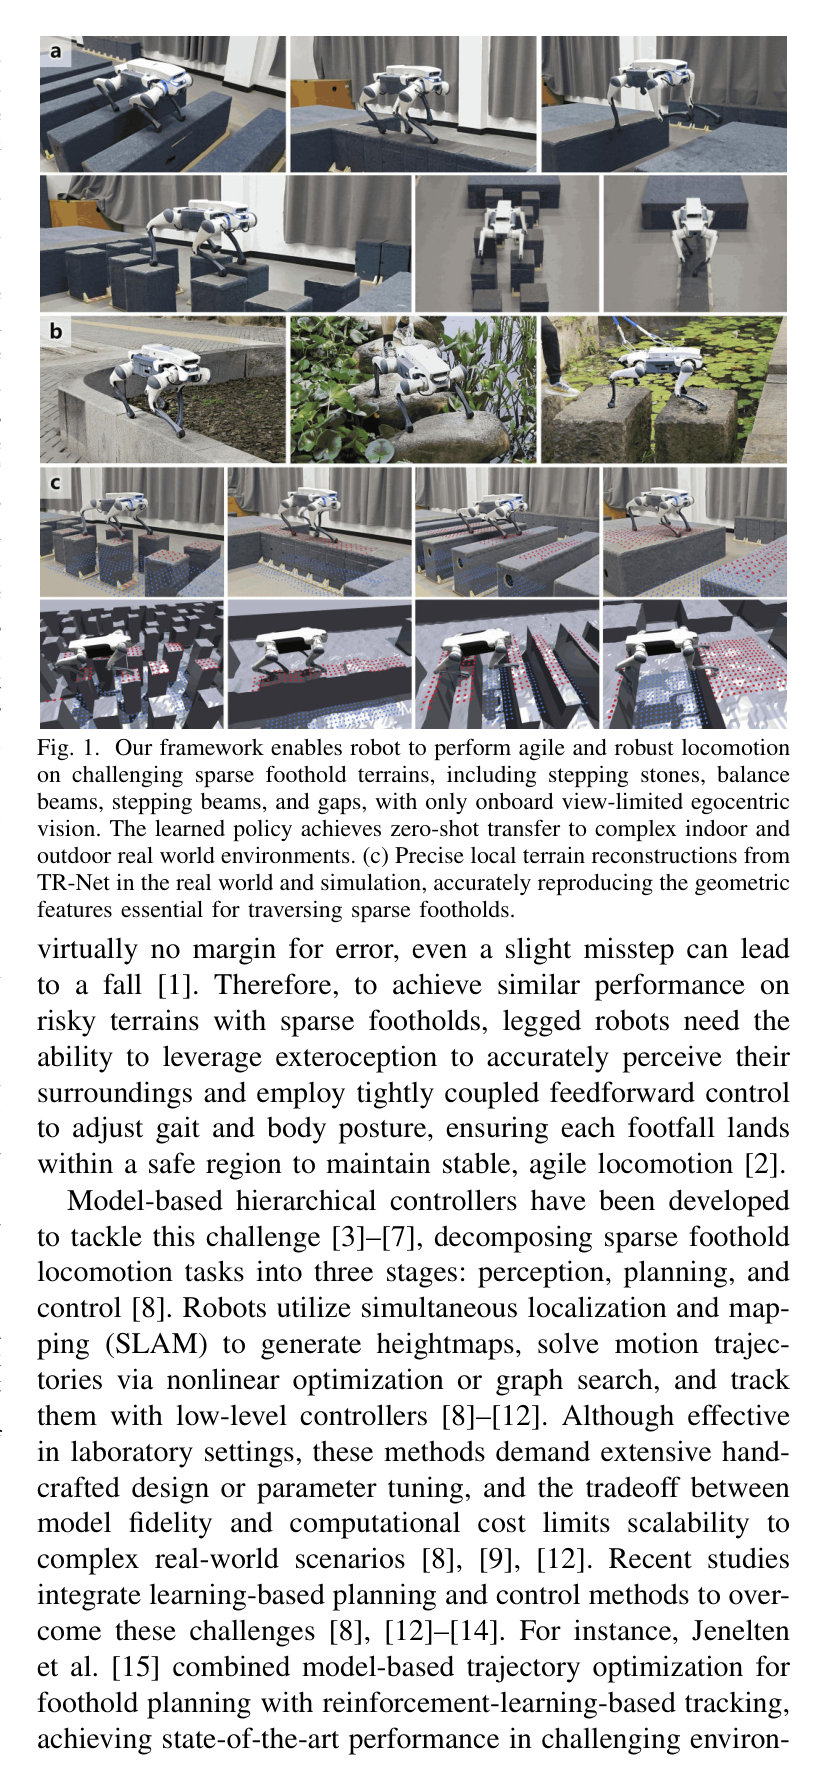
START: 지형 재구성을 통한 희소 발판 횡단

START: Traversing Sparse Footholds with Terrain Reconstruction

디딤돌·틈새 등 희소한 발판으로 이루어진 비정형 지형을 사족 로봇이 횡단하도록 저비용 온보드 비전만으로 국소 지형 높이지도를 재구성한다. 명시적 지형 표현을 보행 정책에 전달해 정밀한 발판 배치와 강건한 보행을 실내외 제로샷 전이로 달성했다. 험지 이동·지형 추정이라는 필드로보틱스 주제를 다룬다.

#험지이동#지형재구성#사족보행#발판횡단
📄 PDF 원문 보기
대표 이미지 #28 76
필드로봇 목요일 #150

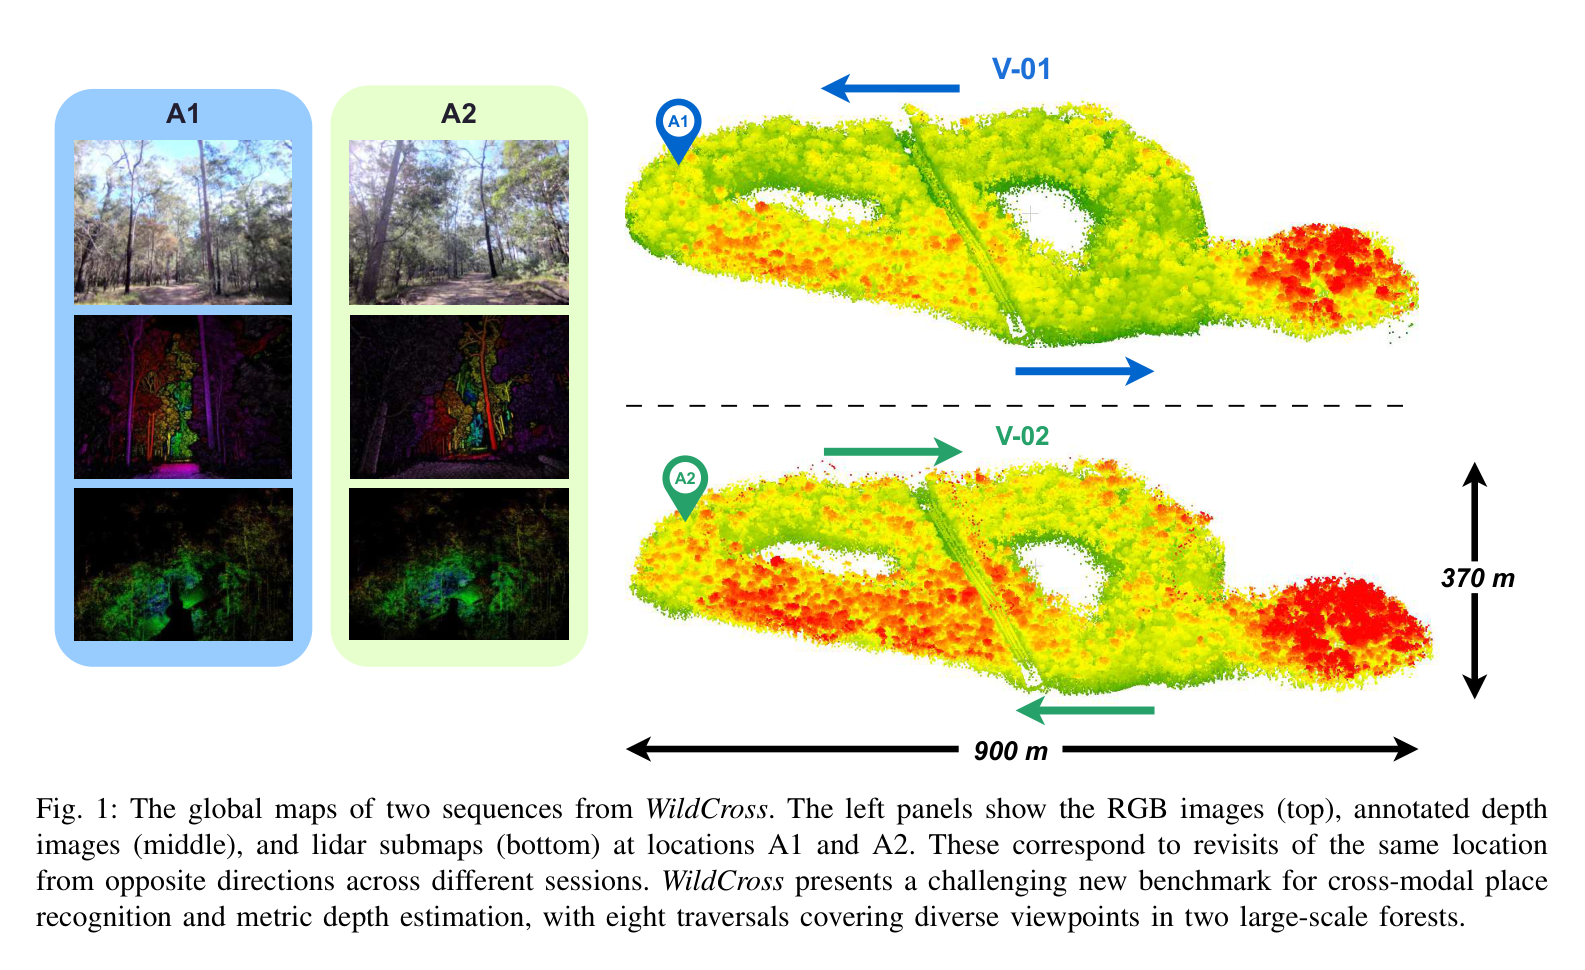
WildCross: 자연 환경에서의 장소 인식 및 미터 단위 깊이 추정을 위한 대규모 교차 모달 벤치마크

WildCross: A Cross-Modal Large Scale Benchmark for Place Recognition and Metric Depth Estimation in Natural Environments

울창한 식생·불규칙 지형의 자연 환경에서 시각·LiDAR 교차 모달 장소 인식과 미터 단위 깊이 추정을 평가하는 대규모 벤치마크다. 두 대규모 숲에서 14개월간 수집한 47만 장 규모 데이터로, 비정형 야외 SLAM·측위 알고리즘 검증에 직접 쓰인다.

#자연환경#장소인식#LiDAR#깊이추정#야외측위
📄 PDF 원문 보기
대표 이미지 #29 76
필드로봇 목요일 #156

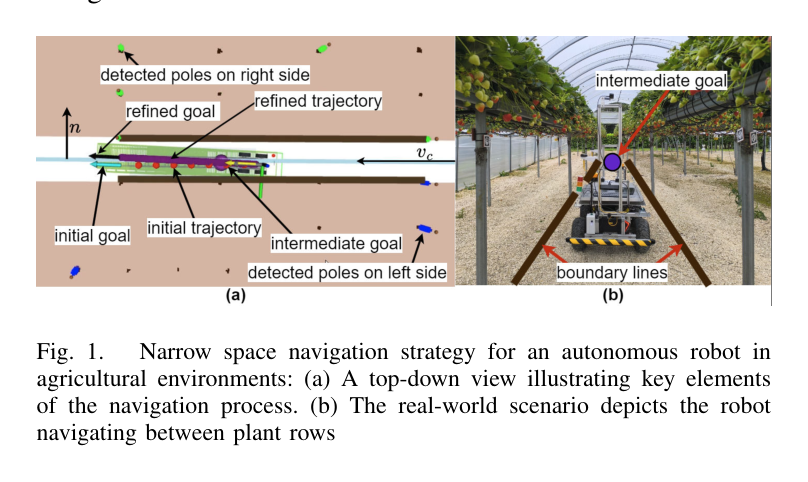
좁은 공간 항법: 농업용 로봇을 위한 종합 프레임워크

Navigating Narrow Spaces: A Comprehensive Framework for Agricultural Robots

작물 줄 사이나 비닐하우스처럼 GNSS가 약하고 잡음이 많은 좁은 농경지에서 자율 항법하는 프레임워크다. 다단계 점군 처리로 기둥·경계선을 강건히 추정하고 비선형 최적화 궤적과 순수 추종 제어로 딸기 비닐하우스에서 측면 편차 0.08m를 달성한 야외 비정형 환경 항법 연구다.

#농업로봇#좁은공간항법#점군처리#GNSS음영#경로추종
📄 PDF 원문 보기
대표 이미지 #30 75
필드로봇 화요일 #262

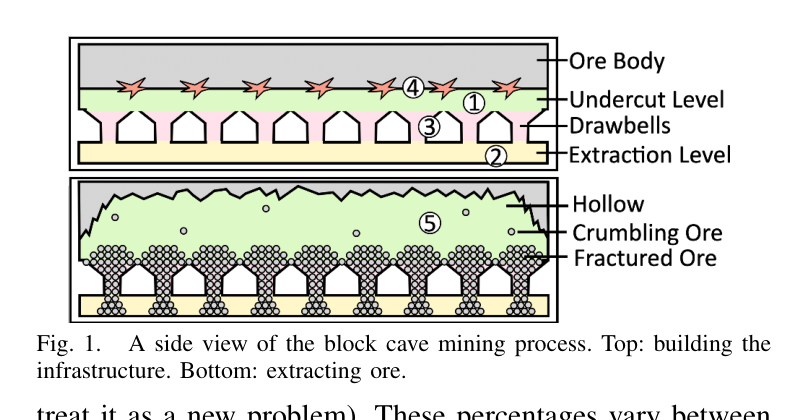
블록 케이빙 채굴을 위한 점근적 최적 확장 가능 다중 에이전트 계획

Eventually Optimal and Scalable Multi-Agent Planning for Block Cave Mining

지하 채굴 자율 차량 플릿의 작업 할당·스케줄링·경로계획을 MILP로 통합해 무한 운영을 지원한다. 채굴 중장비 차량 군의 조율이라는 건설·광산 자동화 분야로 야외 중장비 운용과 직결되는 응용이다.

#지하채굴#중장비플릿#작업스케줄링
📄 PDF 원문 보기
대표 이미지 #31 75
필드로봇 수요일 #337

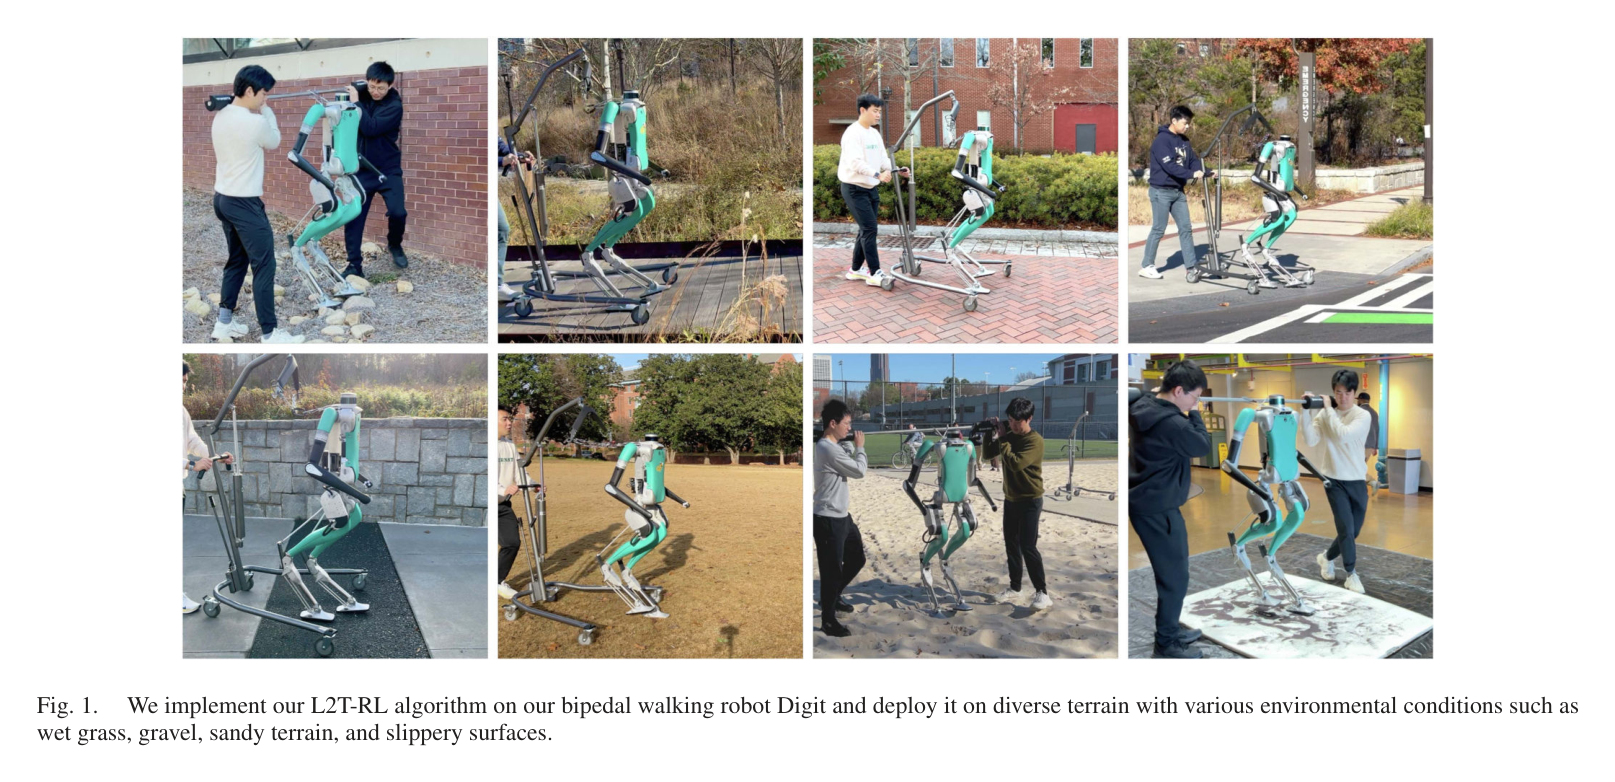
가르치기를 배우다: 실세계 험지 휴머노이드 보행을 위한 표본 효율적 특권 학습

Learn to Teach: Sample-Efficient Privileged Learning for Humanoid Locomotion Over Real-World Uneven Terrain

자갈·모래·잔디·경사 등 비정형 실세계 험지를 보행하는 이족 로봇 정책을 교사-학생 통합 단일 단계 학습으로 표본 효율적으로 학습한다. 표본 혼합 전략으로 모방 격차를 줄이고 12종 이상 험지에서 제로샷 sim-to-real 전이에 성공했다. 험지 이동성과 지형 적응이라는 필드로보틱스 과제를 다룬다.

#험지보행#강화학습#sim-to-real#지형적응
📄 PDF 원문 보기
대표 이미지 #32 75
필드로봇 목요일 #103

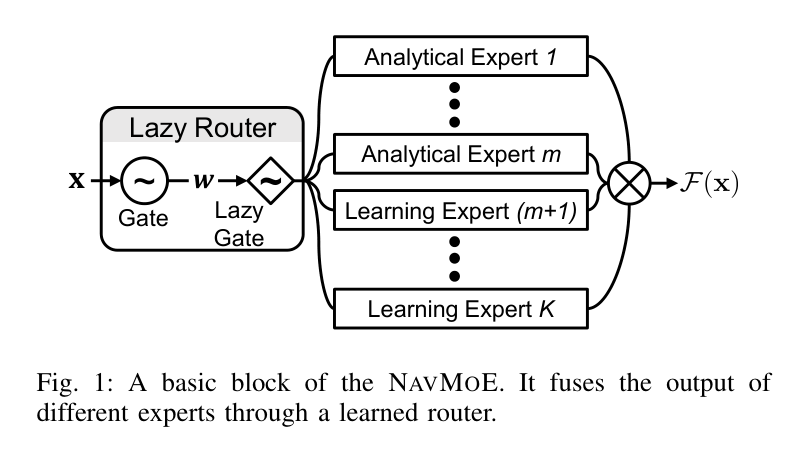
NavMoE: 전문가 혼합을 통한 지역 내비게이션용 모델·학습 기반 하이브리드 주행가능성 추정

NavMoE: Hybrid Model and Learning-Based Traversability Estimation for Local Navigation Via Mixture of Experts

실외 비정형 지형의 주행가능성을 모델 기반과 학습 기반 전문가 혼합(MoE)으로 추정하는 하이브리드 방법이다. 게이팅 네트워크가 지형 유형에 따라 전문가 기여를 동적으로 가중하고 게으른 게이팅으로 계산비용을 81% 줄였다. 험지 야외 로봇의 경로 계획 핵심 단서를 제공한다.

#주행가능성추정#실외비정형#전문가혼합#로컬내비게이션#하이브리드
📄 PDF 원문 보기
대표 이미지 #33 74
필드로봇 화요일 #285

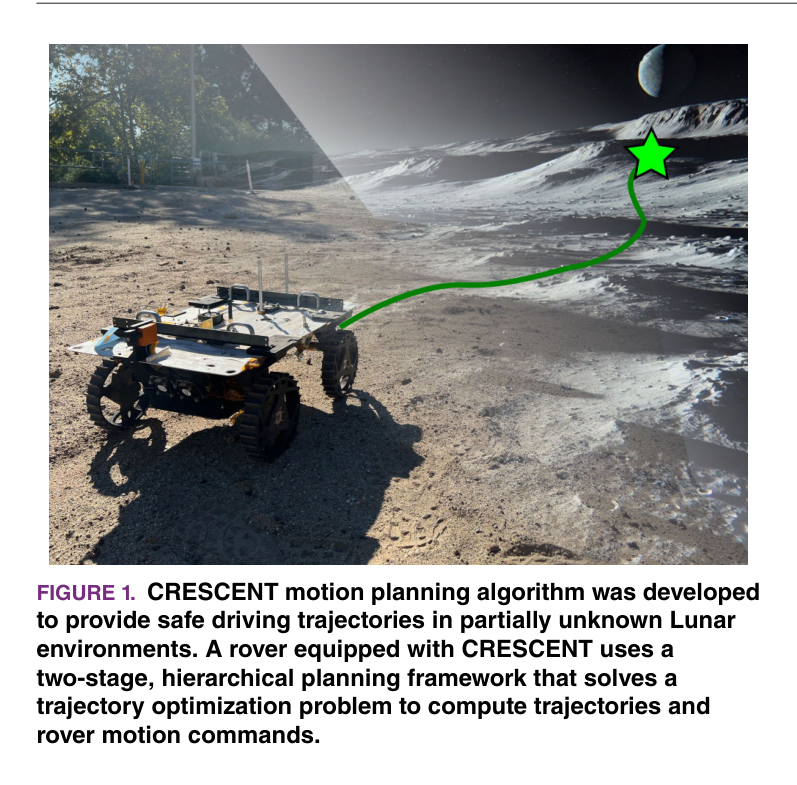
CRESCENT: 달 표면 주행을 위한 충돌 회피 고제약 궤적 최적화

CRESCENT: Collision-Free Highly Constrained Trajectory Optimization for Driving on the Moon

미탐사 달 환경에서 장애물 회피, 레골리스 파고듦 방지, 지도 불확실성을 동시에 처리하는 비선형 궤적 최적화로 로버를 자율 주행시킨다. 비정형 험지 차량 주행·지반 제약 처리는 야외 중장비 주행과 관련된 핵심 기술이다.

#오프로드주행#궤적최적화#지형불확실성
📄 PDF 원문 보기
대표 이미지 #34 74
필드로봇 수요일 #28

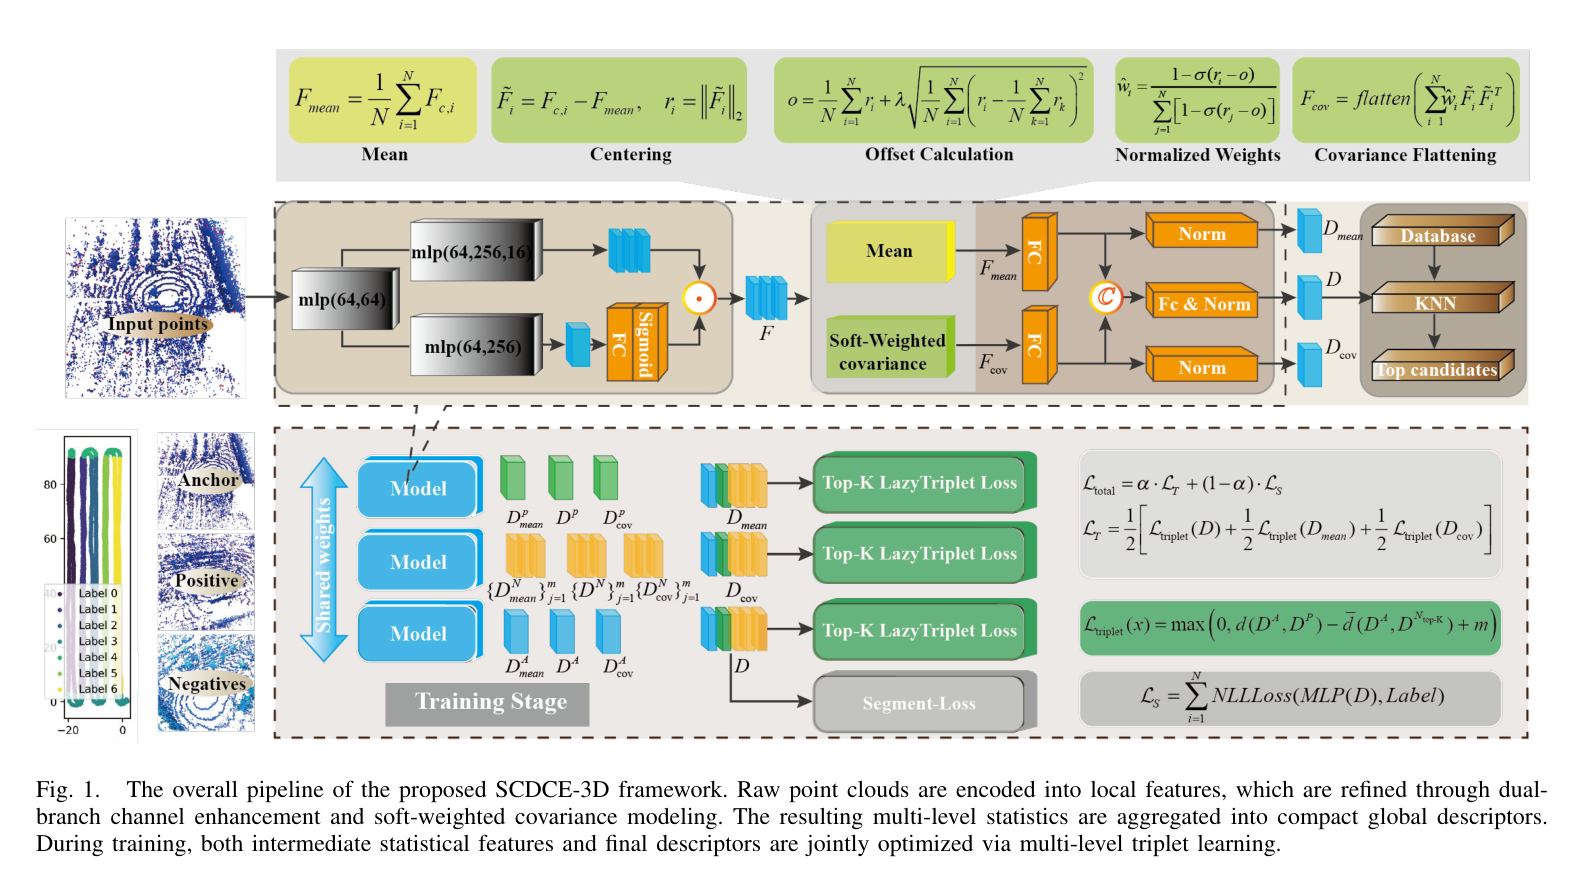
SCDCE-3D: 복잡한 과수원 환경의 3D 장소 인식을 위한 소프트 가중 공분산 및 이중 분기 채널 강화

SCDCE-3D: Soft-Weighted Covariance and Dual-Branch Channel Enhancement for 3D Place Recognition in Complex Orchard Environments

GNSS가 불안정한 과수원에서 농업 로봇의 장기 위치추정을 위해 LiDAR 기반 3D 장소 인식을 강화한다. 소프트 가중 공분산과 이중 분기 채널 강화로 빽빽한 수관과 줄 간 중첩의 구조적 모호성을 억제해 재현율을 크게 높였다. 농업 로봇 야외 측위라는 필드로보틱스 과제를 다룬다.

#농업로봇#과수원#LiDAR장소인식#야외측위
📄 PDF 원문 보기
대표 이미지 #35 74
필드로봇 수요일 #184

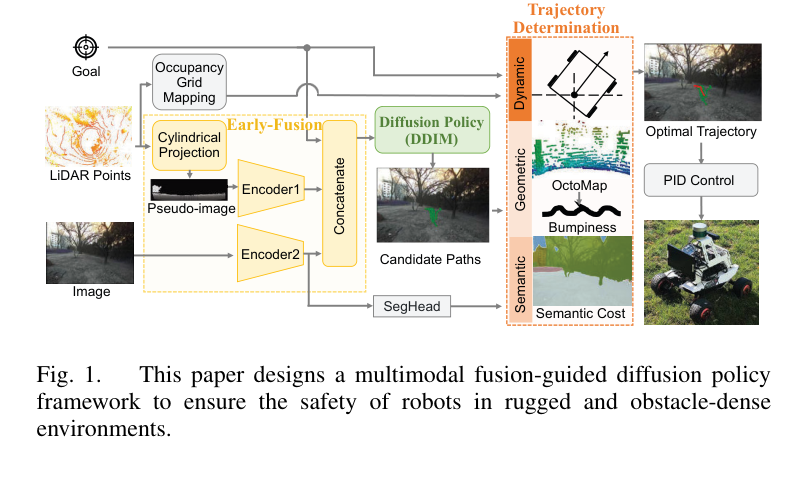
험준하고 장애물이 밀집한 환경에서의 운동 계획을 위한 멀티모달 융합 유도 확산 정책

Multimodal Fusion-Guided Diffusion Policy for Motion Planning in Rugged and Obstacle-Dense Environments

흙더미·바위·식생 등 험준하고 장애물이 밀집한 비정형 환경에서 시각·라이다·목표를 조기 융합해 안전한 궤적을 생성하는 확산 정책을 제안한다. 동역학 제약까지 반영하는 궤적 결정 모듈로 실현 가능성을 보장하며 실세계 실험으로 안전성을 입증했다. 험지 야외 주행 운동계획이라는 필드로보틱스 주제를 다룬다.

#험지주행#운동계획#멀티모달융합#오프로드
📄 PDF 원문 보기
대표 이미지 #36 74
필드로봇 목요일 #75

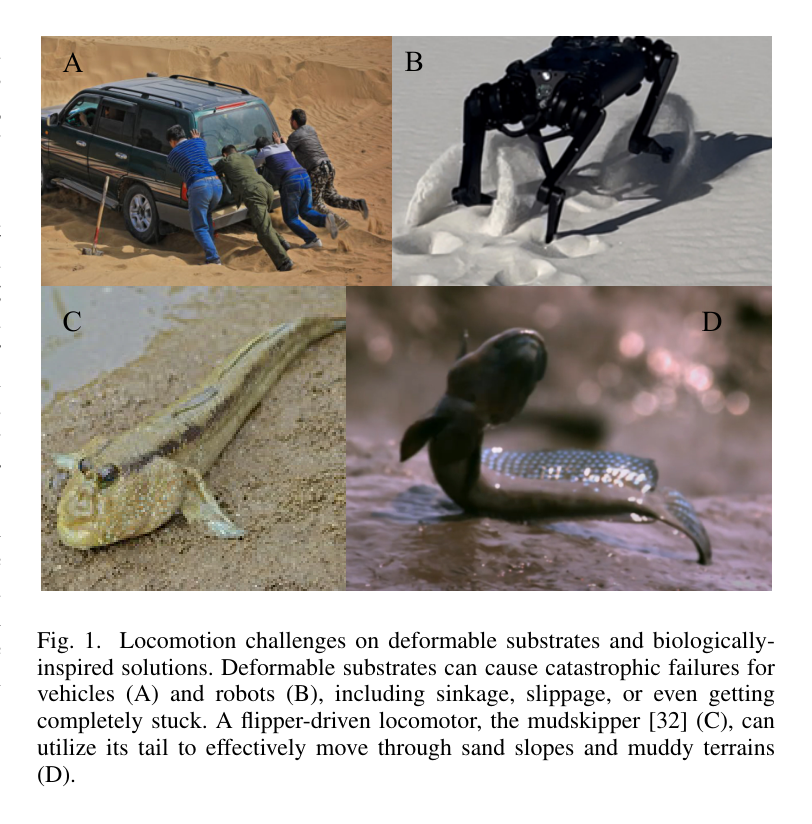
생체모방 꼬리 진동을 통한 변형 가능한 입상 지형에서의 빠른 포복 이동

Bio-Inspired Tail Oscillation Enables Fast Crawling on Deformable Granular Terrains

모래·진흙처럼 변형되는 입상 지형에서 침몰·미끄러짐 없이 빠르게 이동하는 방법을 짱뚱어 모방 꼬리 진동으로 구현한다. 꼬리 진동이 지반을 유동화해 항력을 46% 줄임을 전단력 측정으로 규명했으며, 토양·지형 상호작용과 험지 이동성에 직접 관련된 필드 로보틱스 연구다.

#변형지형#입상매질#지형상호작용#험지이동#유동화
📄 PDF 원문 보기
대표 이미지 #37 74
필드로봇 목요일 #363

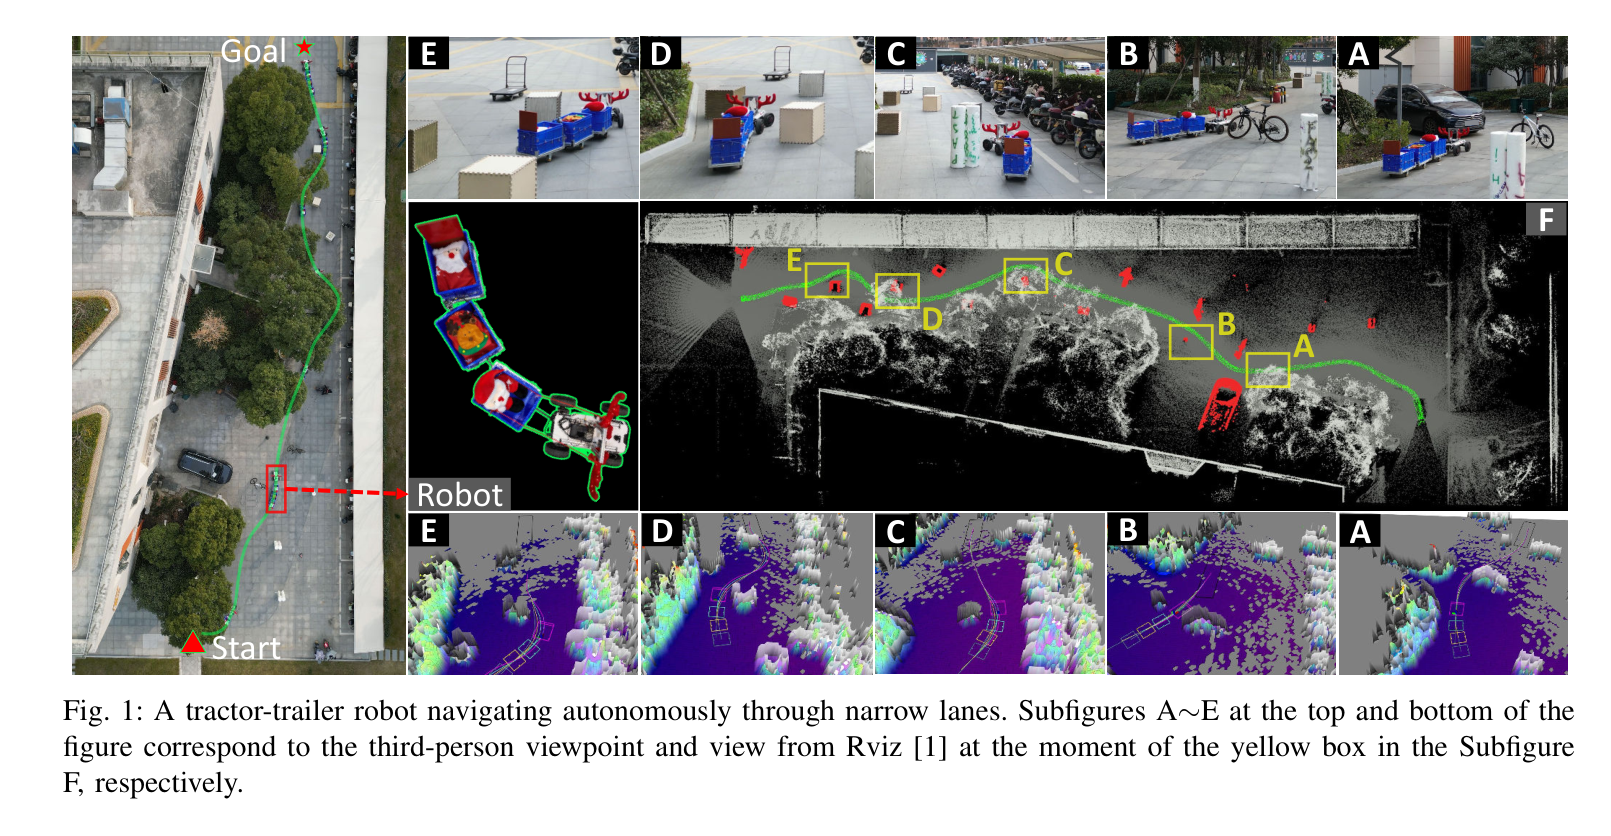
Tracailer: 비정형 환경에서의 트랙터-트레일러 로봇을 위한 효율적 궤적 계획기

Tracailer: An Efficient Trajectory Planner for Tractor-Trailer Robots in Unstructured Environments

구동 트랙터와 비구동 트레일러로 구성된 대형 운반 로봇의 비정형 환경 궤적 계획기다. 미분 평탄성으로 복잡한 운동학을 연속 공간에서 모델링하고 잭나이프를 회피하며 좁은 차로를 자율 주행한다. 물류·농업 현장의 대형 차량형 로봇 궤적 계획에 직접 응용된다.

#트랙터-트레일러#궤적계획#비정형환경#미분평탄성#대형차량
📄 PDF 원문 보기
대표 이미지 #38 73
필드로봇 화요일 #11

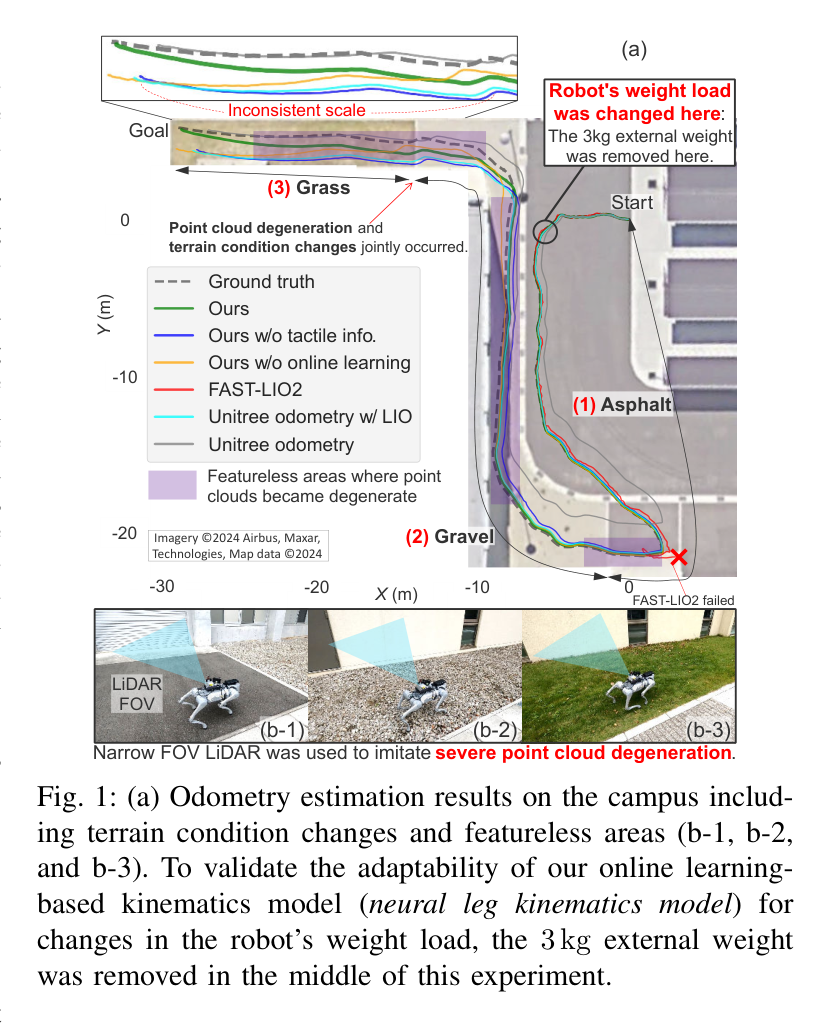
발 촉각 정보를 포함한 온라인 학습 다리 운동학 기반의 긴밀 결합 LiDAR-IMU-다리 오도메트리

Tightly-Coupled LiDAR-IMU-Leg Odometry with Online Learned Leg Kinematics Incorporating Foot Tactile Information

특징 없는 야외·터널 등에서 LiDAR가 퇴화하는 상황을 발 촉각·다리 운동학을 결합한 LiDAR-IMU-다리 오도메트리로 극복하고, 변형 지형에 온라인 적응한다. 비정형 험지 측위는 필드로봇 핵심 요소로 중장비 야외 운용과 관련된다.

#야외LiDAR오도메트리#험지#지형적응
📄 PDF 원문 보기
대표 이미지 #39 73
필드로봇 수요일 #330

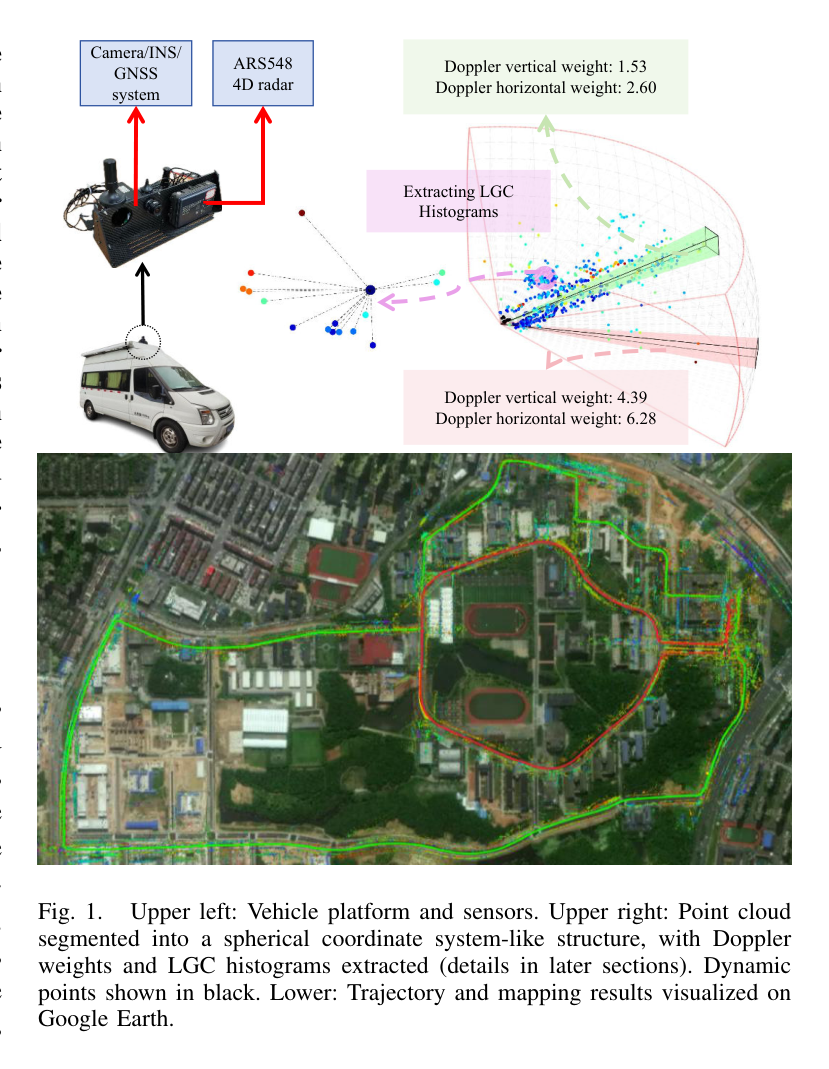
VGC-RIO: 공간 가중 도플러 속도와 국소 기하 제약 RCS 히스토그램을 결합한 긴밀 통합형 레이더-관성 오도메트리

VGC-RIO: A Tightly Integrated Radar-Inertial Odometry with Spatial Weighted Doppler Velocity and Local Geometric Constrained RCS Histograms

비·안개·눈 등 악천후와 GNSS 차단 환경에서 4D 레이더와 IMU를 긴밀 융합한 오도메트리를 제안한다. 점 분포에 따른 도플러 속도 적응 가중과 RCS·기하 결합 기술자로 희소·잡음 레이더 점을 안정적으로 정합한다. 가혹한 야외환경 측위라는 필드로보틱스 핵심 기술이다.

#레이더관성오도메트리#GNSS차단#악천후#야외측위
📄 PDF 원문 보기
대표 이미지 #40 73
필드로봇 목요일 #365

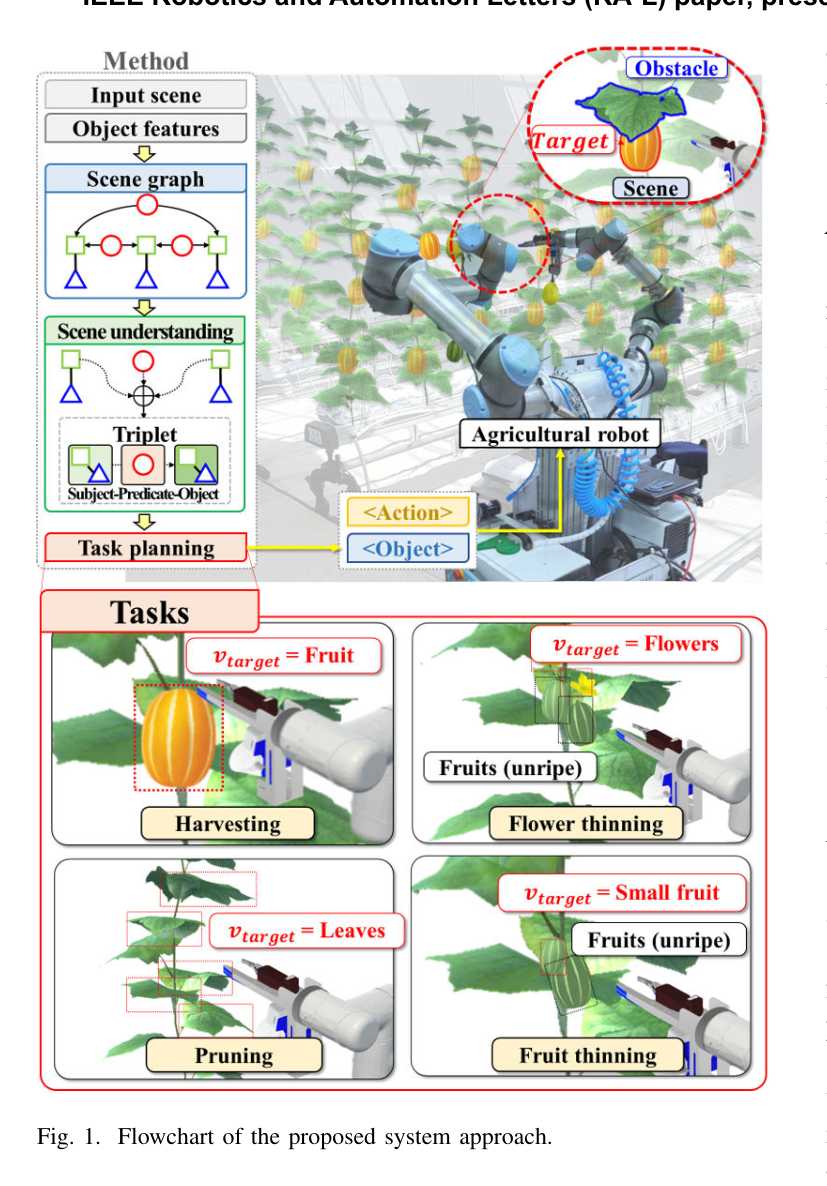
효율적 다목적 농업 로봇 시스템을 위한 시각적 장면 이해 기반 작업 계획

Visual Scene Understanding-Based Task Planning for an Efficient Multipurpose Agricultural Robot System

잎이 얽히고 열매가 빽빽한 변동성 큰 농장 환경에서 장면 그래프로 작물 관계·속성을 이해해 수확·가지치기·솎기 작업과 양팔 조작 여부를 결정한다. 유연한 장애물과 단단한 장애물을 구분하는 농업 특화 작업 계획으로 야외 필드 로봇 응용이다.

#농업로봇#장면그래프#작업계획#양팔조작#비정형환경
📄 PDF 원문 보기
대표 이미지 #41 72
필드로봇 화요일 #20

농업 환경을 위한 강건한 LiDAR-관성 다중 제약 기반 위치 추정

A Robust LiDAR-Inertial Multi Constraint-Based Localization for Agricultural Environments

특징 부족·울퉁불퉁한 지면·시변 노이즈의 농업 야외 환경에서 팩터그래프와 적응형 칼만필터를 결합한 강건 LiDAR-관성 측위를 제안한다. 비정형 야외환경 SLAM/측위로 굴착기 등 야외 중장비 측위에 직접 응용 가능한 필드로봇 기술이다.

#농업로봇#LiDAR-관성#야외측위
📄 PDF 원문 보기
대표 이미지 #42 72
필드로봇 수요일 #286

강화학습을 통한 비전 기반 실외 비행 및 장애물 회피

Vision-Guided Outdoor Flight and Obstacle Evasion Via Reinforcement Learning

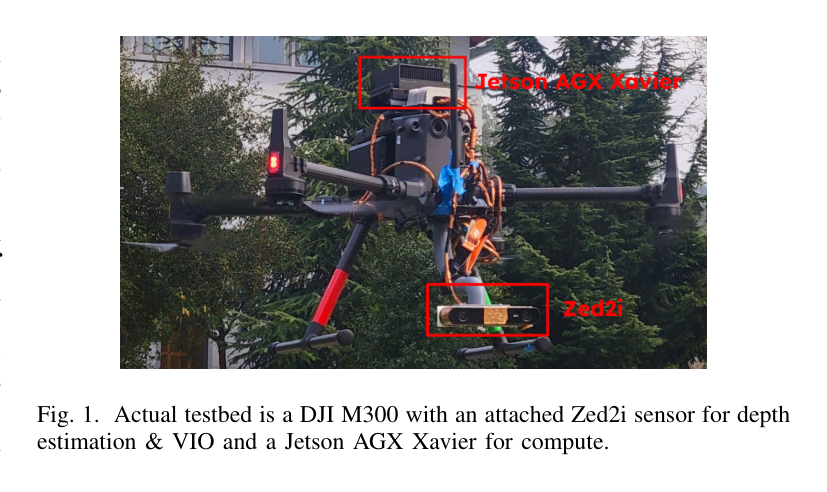
GNSS·원격측정이 차단된 숲·지하·산업점검 같은 미지 야외 환경에서 비전과 VIO만으로 장애물을 회피하며 비행하는 강화학습 감각운동 정책을 제안한다. 650m 실외 시험에서 10배 무거운 상용 드론에 제로샷 전이해 충돌 없이 주행했다. 비정형 야외 인식 기반 자율 주행이라는 필드로보틱스 주제를 다룬다.

#실외비행#GNSS차단#강화학습#장애물회피
📄 PDF 원문 보기
대표 이미지 #43 72
핵심기술 수요일 #19

심층 외란 관측기를 활용한 4족 보행 로봇 보행 정책의 강건성 향상

Enhancing Robustness of Locomotion Policy for Quadrupedal Robot with Deep Disturbance Observer

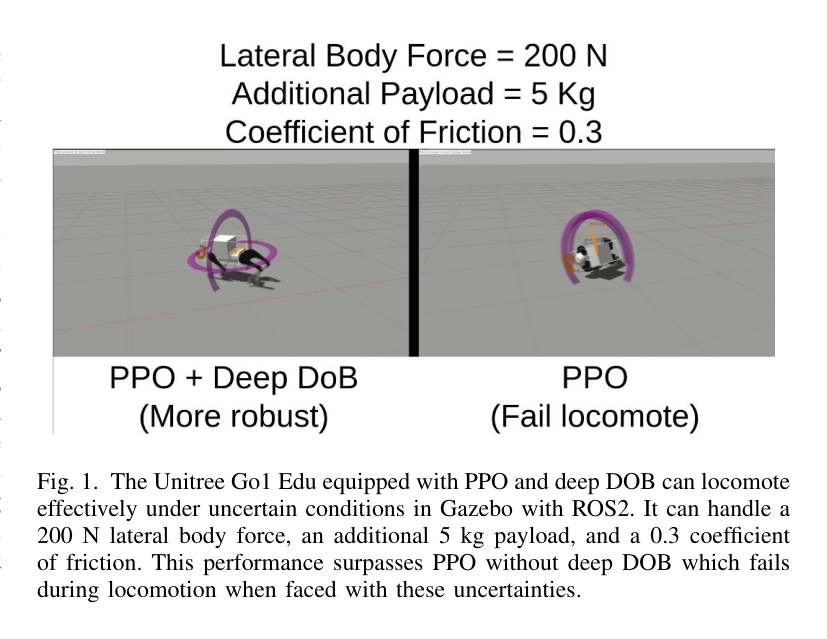
미끄러운 바닥·추가 적재·측면 힘 같은 외란 하에서 사족 로봇 보행의 강건성을 높이는 심층 외란 관측기와 상태 추정기를 결합한 제어 프레임워크를 제안한다. 200N 측면힘·5kg 적재·낮은 마찰에서도 안정 보행을 실제 로봇으로 입증했다. 외란·적재 변화에 강건한 RL 제어는 중장비 제어에 응용 가능한 핵심기술이다.

#강화학습제어#외란관측기#적재하중#강건제어
📄 PDF 원문 보기
대표 이미지 #44 72
핵심기술 수요일 #289

다리 달린 로봇의 이동-조작을 위한 전신 역동역학 MPC

Whole-Body Inverse Dynamics MPC for Legged Loco-Manipulation

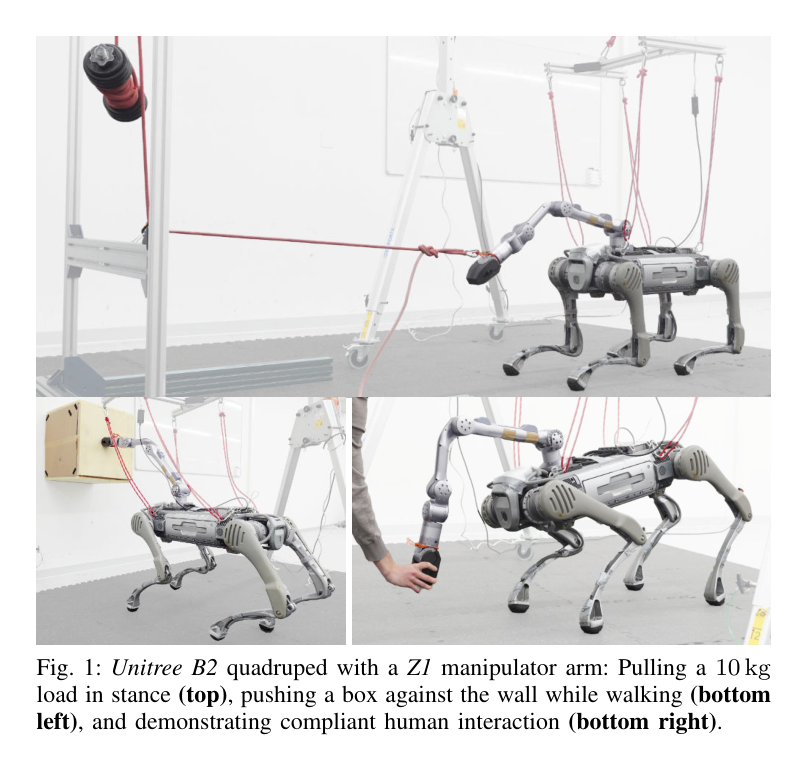
로봇 팔을 장착한 다리 로봇이 무거운 짐을 끌고 상자를 미는 등 강한 물리적 상호작용 작업을 수행하도록 전신 역동역학 기반 MPC로 관절 토크를 직접 최적화한다. 운동과 큰 힘 발생을 하나의 계층에서 계획해 10kg 부하 끌기를 80Hz 실시간으로 시연했다. MPC·모바일 매니퓰레이션·힘 제어가 결합된, 중장비 조작에 응용 가능한 핵심기술이다.

#MPC#모바일매니퓰레이션#힘제어#중부하조작
📄 PDF 원문 보기
대표 이미지 #45 72
핵심기술 목요일 #283

ROGIBOT: 다양한 물류 패키지를 위한 양팔 자율 컨테이너 하역 로봇 시스템 개발

ROGIBOT: Development of a Dual-Arm Autonomous Container Unloading Robot System for Various Logistics Packages

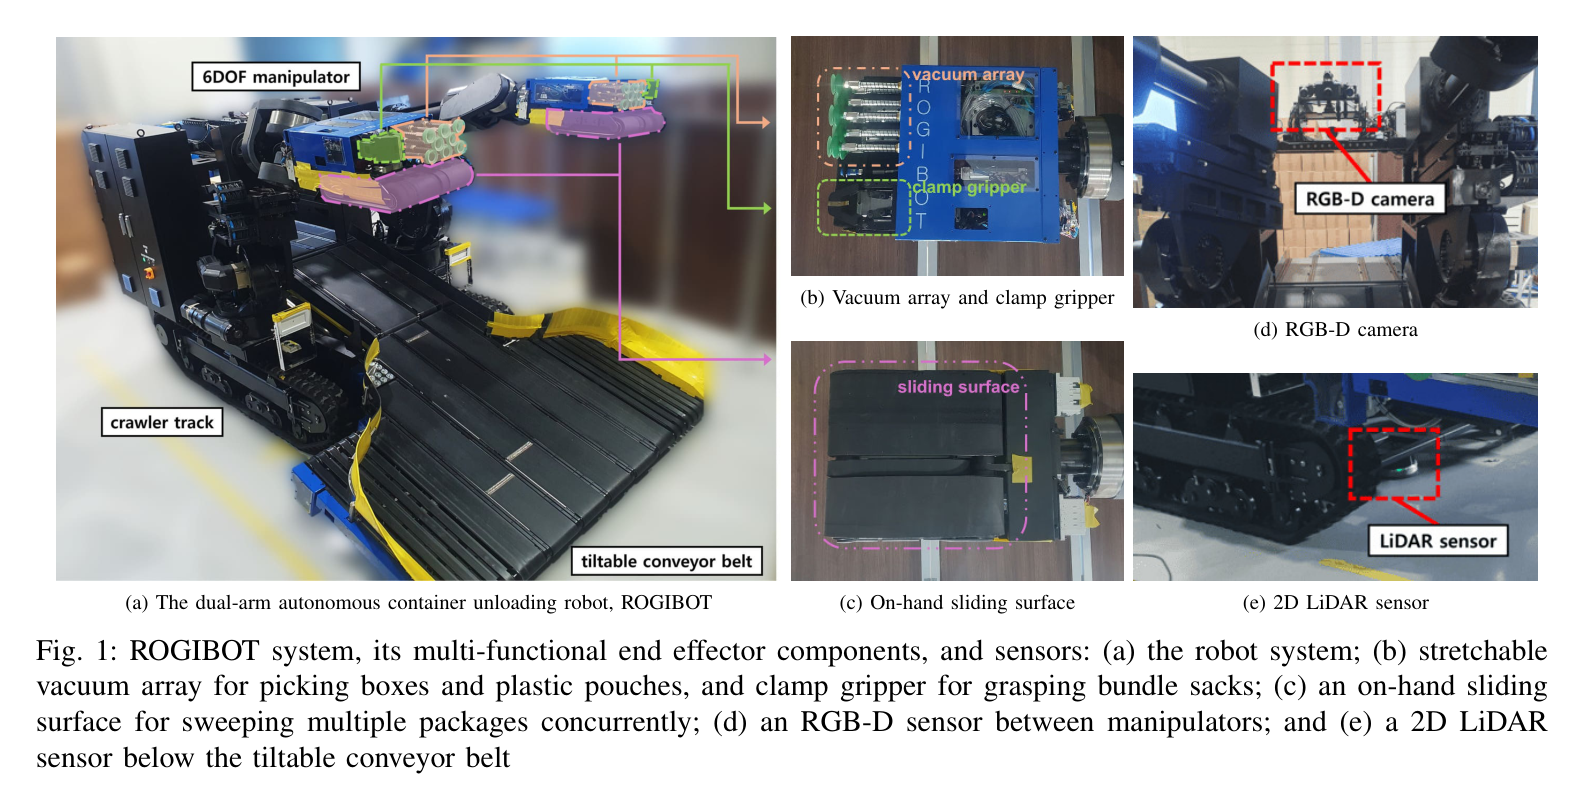
다양한 물류 패키지를 처리하는 양팔 자율 하역 모바일 로봇으로, 진공·그리퍼·슬라이딩 표면을 갖춘 다기능 엔드이펙터로 여러 패키지를 고속 연속 하역해 시간당 2,030개를 달성했다. 무거운 짐을 다루는 모바일 매니퓰레이션·적재 조작 기술로 중장비 적재 자동화에 응용 가능하다.

#양팔로봇#자율하역#모바일매니퓰레이션#적재조작#다기능엔드이펙터
📄 PDF 원문 보기
대표 이미지 #46 71
필드로봇 화요일 #337

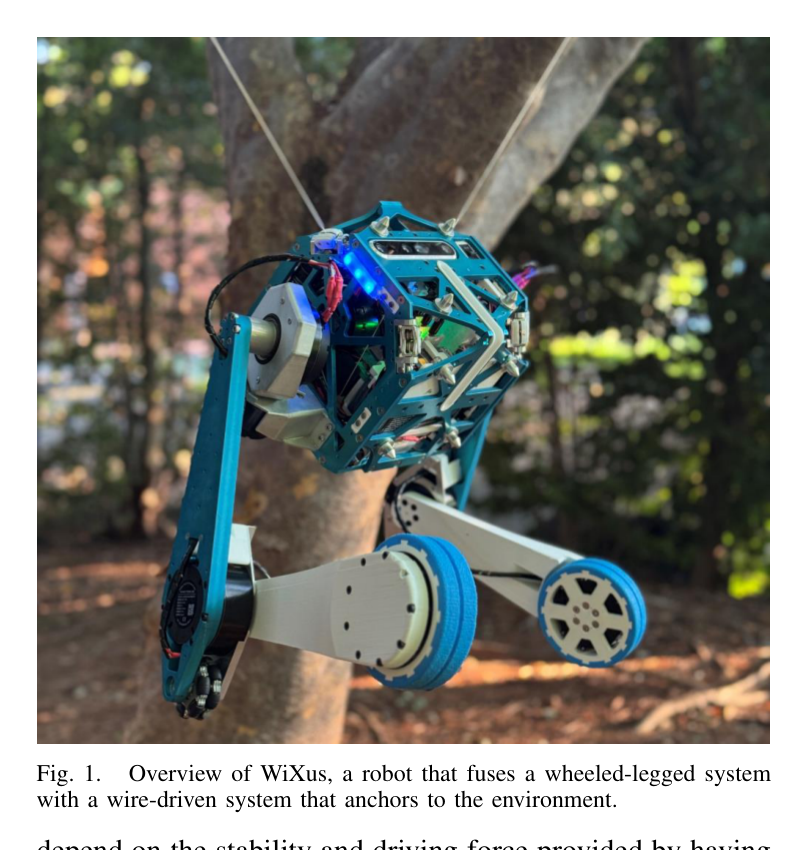
WiXus: 이동성과 조작을 통합하는 와이어 구동 환경 활용 바퀴-다리 로봇

WiXus: A Wheeled-Legged Robot with Wire-Driven Environmental Utilizing to Integrate Mobility and Manipulation

바퀴-다리 로봇에 환경 고정 와이어 구동을 융합해 절벽 등 3차원 험지 이동과 다리를 이용한 물체 조작·도구 사용을 통합한다. 험지 이동과 조작 결합은 건설 현장 등 비정형 환경 중장비 응용 가능성을 보여준다.

#험지이동#와이어구동#조작통합
📄 PDF 원문 보기
대표 이미지 #47 71
필드로봇 목요일 #181

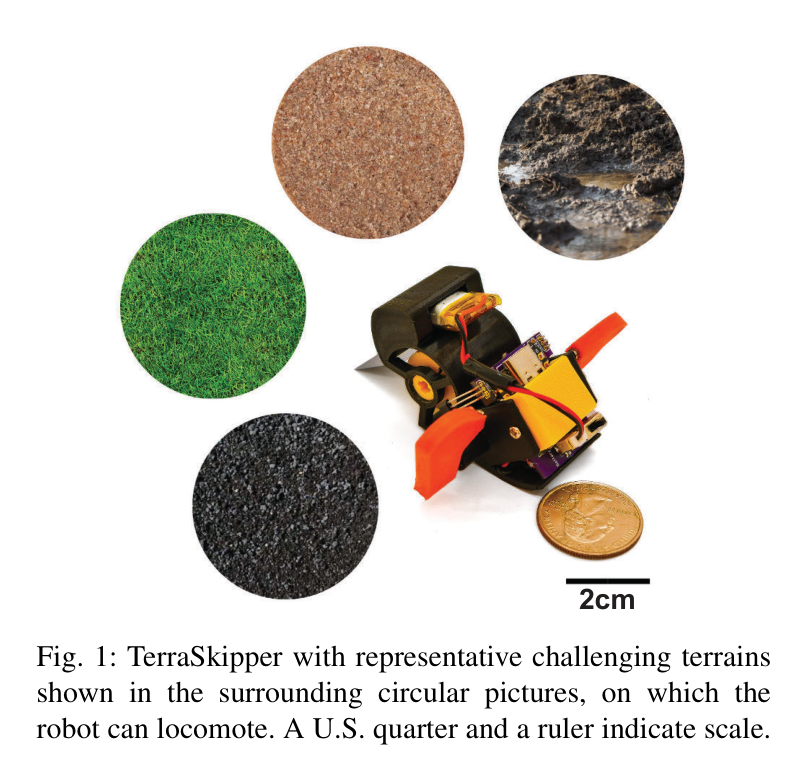
TerraSkipper: 다지형 도약 및 기어다니기가 가능한 센티미터 규모 로봇

TerraSkipper: A Centimeter-Scale Robot for Multi-Terrain Skipping and Crawling

진흙·모래·점토·풀처럼 변형·점성이 다양한 자연 지형을 도약과 기어다니기로 극복하는 소형 로봇이다. 회전형 스프링 꼬리로 다양한 표면에서 연속 도약하며 수분 함량별 입상·점성 매질에서 성능을 검증했다. 변형 지형-로봇 상호작용과 험지 이동성에 관련된 필드 연구다.

#변형지형#험지이동#도약#야외주행#지형상호작용
📄 PDF 원문 보기
대표 이미지 #48 71
핵심기술 수요일 #76

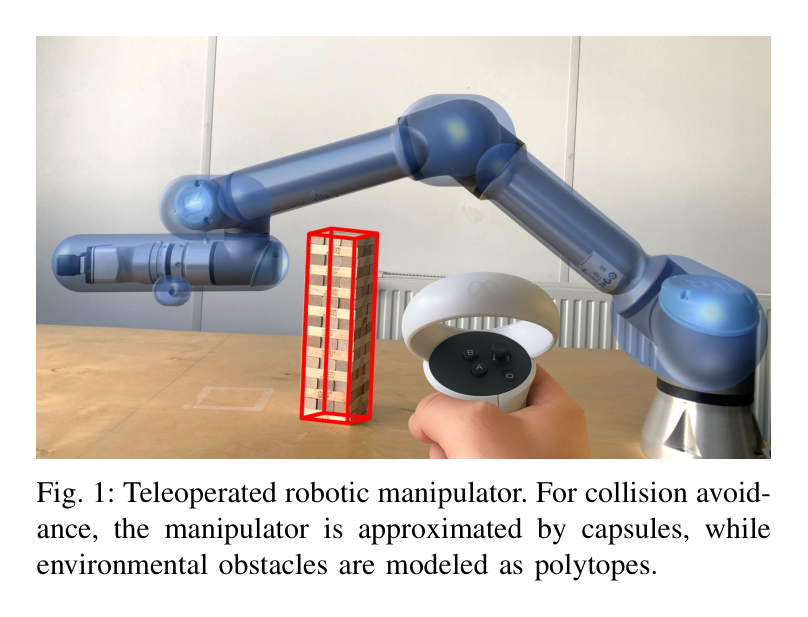
미분 가능한 제약 기반 궤적 계획을 통한 실시간 정밀 충돌 회피 원격조작

Real-Time and Accurate Collision-Free Teleoperation Via Differentiable Constraint-Based Trajectory Planning

사람이 끝단만 제어하는 원격조작에서 자기충돌·환경충돌을 실시간으로 회피하는 미분 가능한 제약 기반 궤적 계획을 제안한다. 로봇을 캡슐, 장애물을 폴리토프로 정확히 근사하고 최소거리 문제를 쌍대화해 MPC에 삽입했다. 정밀 충돌회피 원격조작은 중장비 텔레오퍼레이션에 직접 응용 가능한 핵심기술이다.

#원격조작#충돌회피#MPC#궤적계획
📄 PDF 원문 보기
대표 이미지 #49 70
핵심기술 화요일 #22

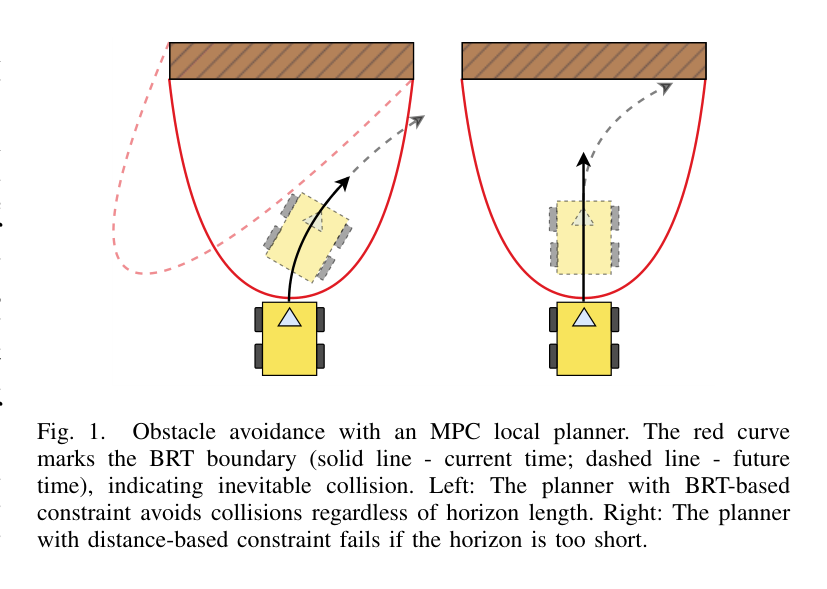
미지 환경에서의 MPC 기반 지역 궤적 계획을 위한 하이퍼네트워크 활용 최대 안전 집합 학습

Learning Maximal Safe Sets Using Hypernetworks for MPC-Based Local Trajectory Planning in Unknown Environments

미지·혼잡 환경의 충돌 회피 지역 경로계획을 HJ 도달성 분석으로 학습한 하이퍼네트워크와 MPC 종단 집합 제약으로 보장한다. 로봇 동역학·구동 한계를 반영한 안전 MPC는 중장비 자율 주행·작업 안전 제어의 핵심 응용 기술이다.

#MPC#안전제어#궤적계획
📄 PDF 원문 보기
대표 이미지 #50 70
핵심기술 목요일 #34

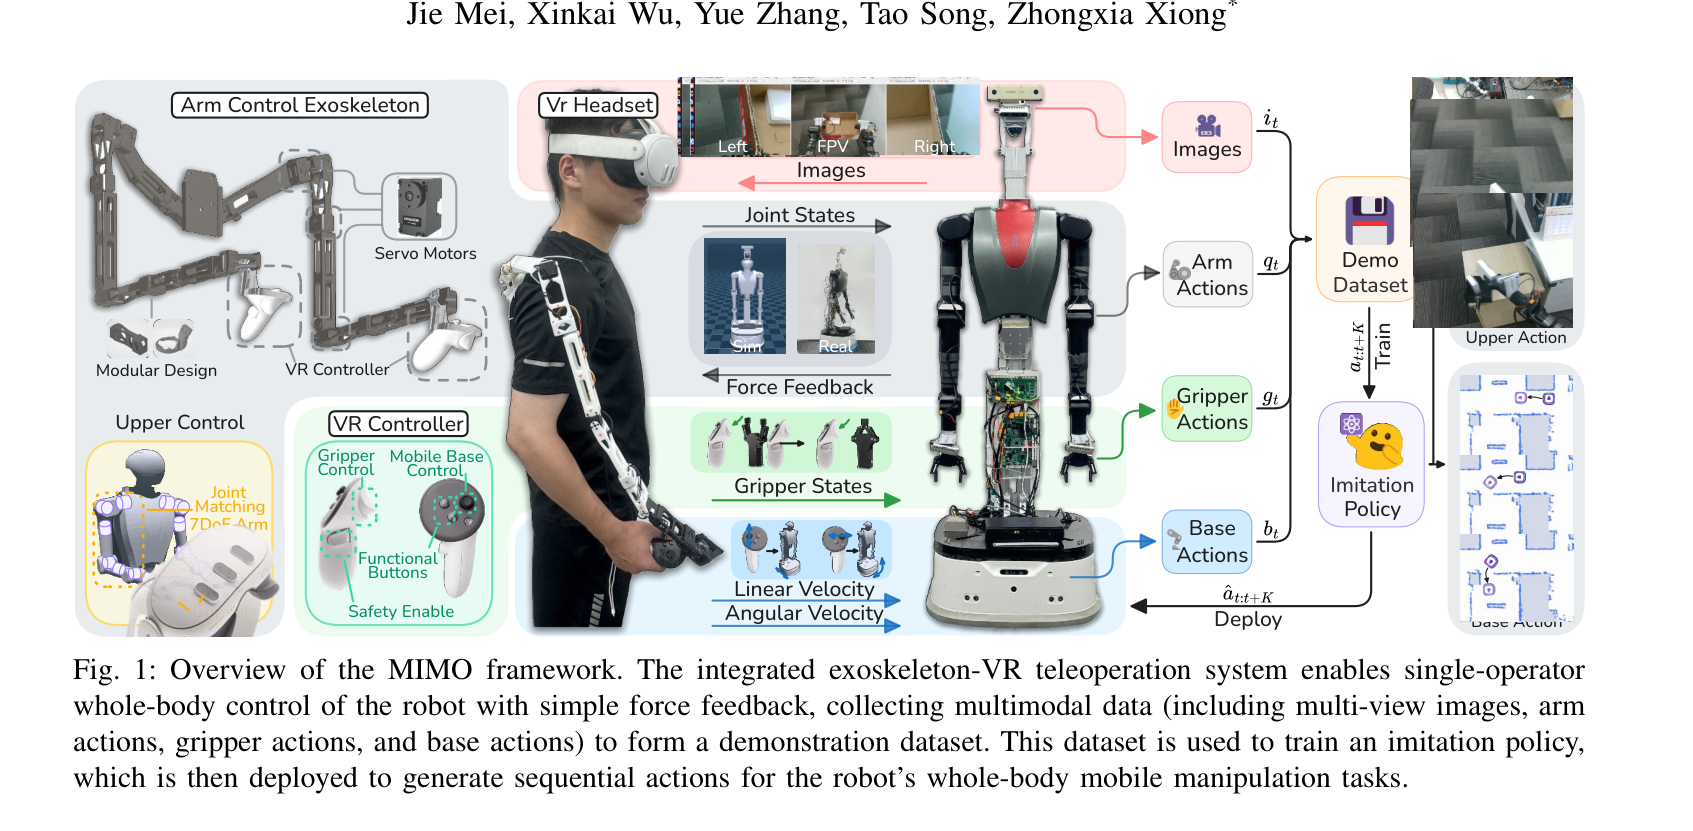
MIMO: 외골격-VR 원격조작을 활용한 모바일 매니퓰레이션용 멀티모달 모방 학습 프레임워크

MIMO: A Multimodal Imitation Learning Framework for Mobile Manipulation with Exoskeleton-VR Teleoperation

비정형 환경의 전신 모바일 매니퓰레이션을 위해 외골격-VR 원격조작으로 한 명이 힘 피드백을 받으며 전신을 제어하고 고품질 시연을 수집한다. 긴 작업의 오차 누적을 완화하는 모방학습 MIMO를 함께 제안했다. 원격조작·힘피드백·모바일 매니퓰레이션 핵심기술로 중장비 원격조작에 직접 관련된다.

#모바일매니퓰레이션#원격조작#힘피드백#외골격#비정형환경
📄 PDF 원문 보기