00 / ABSTRACT
회로 전체를 보는 모델,
부품 시험으로 확인한 정확도
Casoli와 동료들은 AMESim에서 가변용량 로드센싱 펌프, 유량 분배 밸브 블록, 붐·암·버킷의 2차원 기구를 결합했다. 펌프는 물리식과 실측 곡면을 섞은 그레이박스 모델이며, 밸브는 물리식으로 기술한다.
시험대에서는 압력과 유량, 사판의 동적 응답을 실측과 비교했다. 이후 세 액추에이터가 동시에 움직이는 사이클을 시뮬레이션해 압력·유량·사판의 상호작용을 살폈다. 다만 이 사이클에는 흙 접촉이 없으며, 결합 모델을 실제 굴착기 사이클과 대조한 검증은 제시되지 않는다.
시험대 압력 오차
제공 노트에 보고된 중간 챔버·LS·펌프 출구 압력의 비교 결과.
시험대 유량 오차
최대 유량 기준으로 약 10% 이내. 주 스풀 위치 측정 오차가 원인으로 제시된다.
실측 곡면의 확장
토출 압력·사판각에 회전수를 더해 운전 조건 변화에 대응한다.
위 수치는 부품 시험의 결과다. 결합 굴착 사이클 전체의 오차나 모든 운전 조건에서의 보증값으로 해석해서는 안 된다.
Strojniški vestnik – Journal of Mechanical Engineering 61(2015)10, 583–593 · DOI: 10.5545/sv-jme.2015.2570
01 / RESEARCH QUESTION
하나의 펌프를 여러 축이 나눠 쓸 때
굴착기는 한 사이클 안에서 여러 밸브 섹션을 함께 사용한다. 이때 요구 유량의 합이 펌프의 공급 능력을 넘으면 유량 포화가 발생한다. 로드센싱과 유량 분배 회로는 이런 조건에서 각 축의 움직임을 조율하는 역할을 한다.
설계 단계에서 알아야 할 것은 개별 실린더의 응답만이 아니다. 한 축의 부하나 명령이 바뀔 때 다른 축의 속도와 압력까지 어떻게 달라지는지 보려면, 펌프에서 기구까지 이어지는 모델이 필요하다.
| 접근 | 강점 | 비용·제약 |
|---|---|---|
| 완전 물리 모델 White box | 물리적 설계 변수를 직접 탐색할 수 있다. | 필요한 파라미터가 많고 계산 부담이 커질 수 있다. |
| 전달함수 모델 Black box | 간결하고 빠른 응답 계산이 가능하다. | 운전 조건이 바뀌면 재식별이 필요할 수 있다. |
| 그레이박스 Gray box | 물리적 구조를 유지하며 복잡한 부분을 실측으로 보완한다. | 실측 곡면과 적용 가능한 운전 범위가 필요하다. |
연구가 더한 세 가지
- 회전수를 포함한 압력 곡면. 사판 액추에이터 압력을 pACT = f(pD, α, n)으로 표현해 기존의 토출 압력·사판각 관계를 확장했다.
- 동적 응답의 실험 보정. 요구 유량 스텝에 대한 사판 응답으로 점성 마찰 계수 c를 맞췄다.
- 계통의 결합. 펌프·밸브·평면 기구를 연결해 여러 축이 겹쳐 움직이는 사이클을 계산했다.
다축 거동을 이해하려면
부품 사이의 연결까지 모델에 담아야 한다.
02 / PUMP MODEL
물리식의 뼈대 위에
사판의 실측 곡면을 얹다
펌프 모델은 압력 보상기의 물리적 거동과 사판의 동역학을 유지한다. 복잡한 배럴 토크의 효과는 정상 상태에서 측정한 사판 액추에이터 압력을 이용해 나타낸다. 여기서 실측 압력 곡면은 동적 모델을 구성하는 한 요소다.
압력·유량·사판을 연결하는 기본식
ΣTk는 피스톤 1부터 N까지의 토크 합이다. 회전수 n과 구분하기 위해 합의 첨자를 k로 표기했다. V̇th는 이론 유량이다.
| 기호 | 의미 |
|---|---|
| β, ρi | 유체의 체적탄성계수와 밀도. 노트에 정리된 광유의 β는 약 1700 MPa다. |
| Vi(x), Σṁ | 스풀 위치 x에 따른 제어 체적과 부호를 고려한 순 질량 유량. |
| Vd(α), n | 사판각 α에서의 배기량과 회전수. 유량 계산 시 단위를 일치시켜야 한다. |
| JEQ, c | 사판의 등가 관성과 점성 마찰 계수. |
| Tk, TACT | 피스톤 배럴 토크와 제어 액추에이터 토크. |
복잡한 토크를 압력 곡면으로 표현한다
정상 상태에서 사판의 운동이 충분히 작으면 배럴 토크와 액추에이터 토크는 평형을 이룬다. 따라서 액추에이터 챔버 압력과 작용 면적·모멘트 암을 이용해 배럴 토크의 크기를 추정할 수 있다.
토크의 크기 관계를 표시했다. 동역학 식에 넣을 때는 회전 방향에 따른 부호를 적용한다. pD는 펌프 토출 압력, AACT는 액추에이터 작용 면적, dACT는 모멘트 암이다.
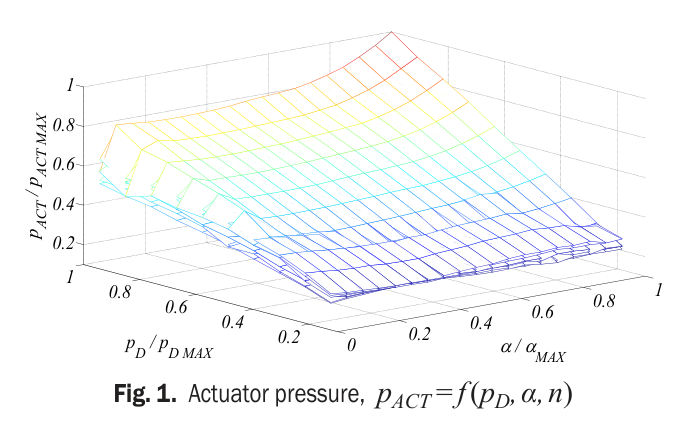
펌프 효율은 ISO 4409에 따라 실측해 유량과 토크에 반영한다. 이 부분은 원 논문의 식 5·6과 그림 3에 해당하며, 그림 3은 제공된 이미지에 포함되지 않았다.
03 / VALVE & MECHANISM
유량을 나누는 밸브,
부하를 만드는 기구
밸브 블록은 로드센싱 유량 분배형이다. 주 스풀, 압력 보상기, LS 신호 추출부가 함께 작동한다. 유량 포화 시에는 각 섹션의 요구 유량 비율을 유지하는 방향으로 공급 유량을 줄여, 여러 축의 상대적인 조작성을 유지하도록 한다.
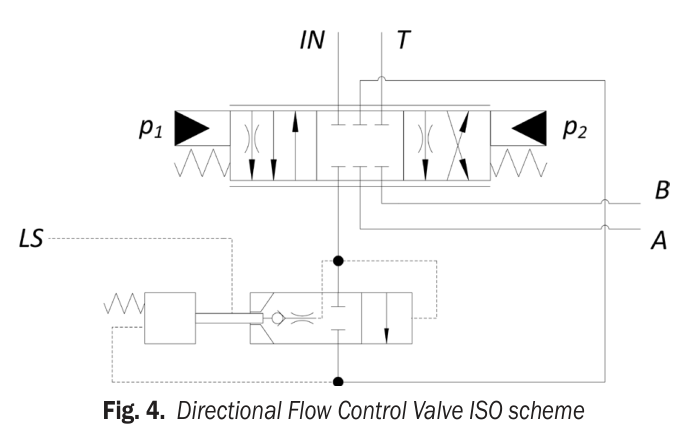
밸브 모델에는 펌프 보상기와 같은 계열의 물리식을 사용하지만, 스풀에 작용하는 유체력은 무시했다. 연구의 초점이 상세한 밸브 형상 설계보다 계통 거동의 재현에 있기 때문이다.
붐·암·버킷은 AMESim 평면 기구 라이브러리의 집중정수 모델로 연결했다. 여기서 발생하는 부하는 관성과 중력이며, 버킷과 흙 사이의 접촉력은 포함하지 않는다.
04 / EXPERIMENTAL EVIDENCE
무엇을 측정했고,
어디까지 맞았는가
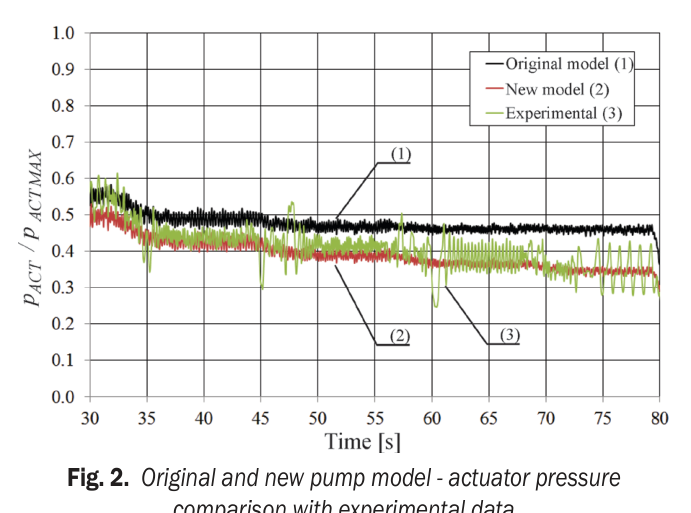
검증은 펌프의 동적 응답과 밸브 블록의 압력·유량 거동을 중심으로 진행된다. 모델을 보정하는 데 사용한 실험과, 보정된 모델을 실측에 대조한 결과를 함께 읽는 것이 중요하다.
시험대와 계측 조건
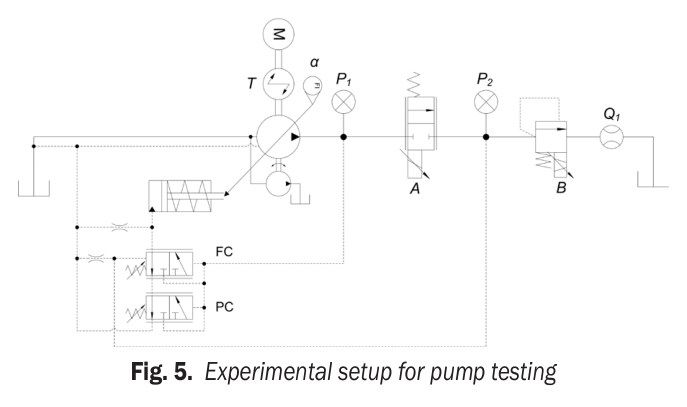
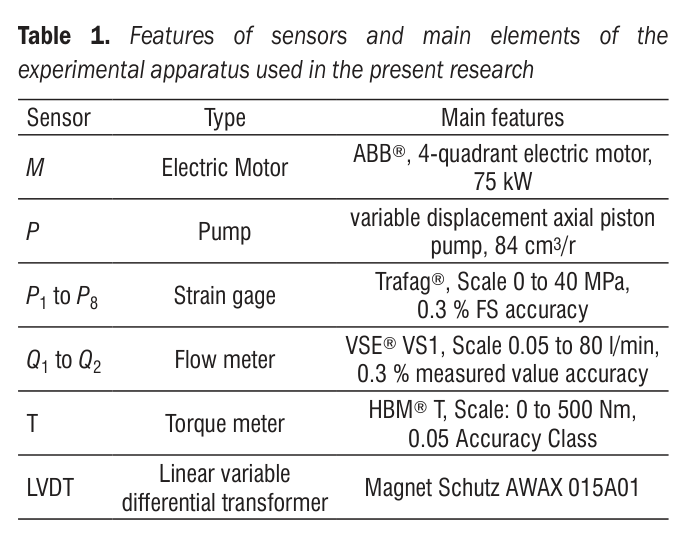
사판 마찰 계수는 스텝 응답으로 보정했다
요구 유량을 계단 형태로 바꾸고 사판 응답을 측정해 점성 마찰 계수 c를 맞췄다. 제공 노트는 보정 후 세 조건에서 상승 시간과 오버슈트가 실측과 부합한다고 요약한다.
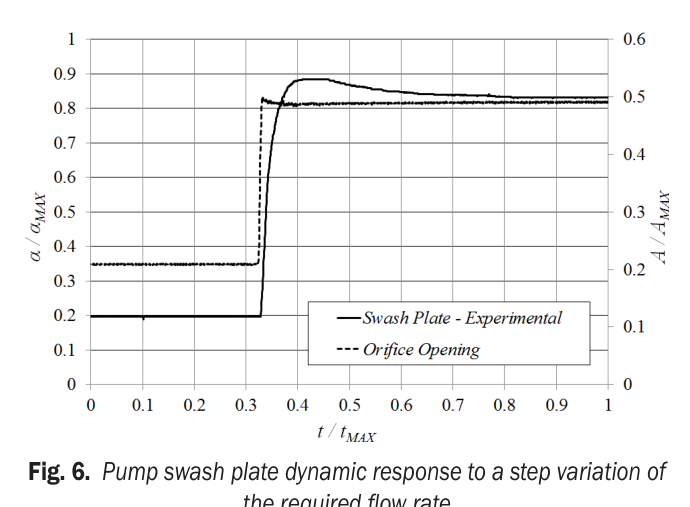
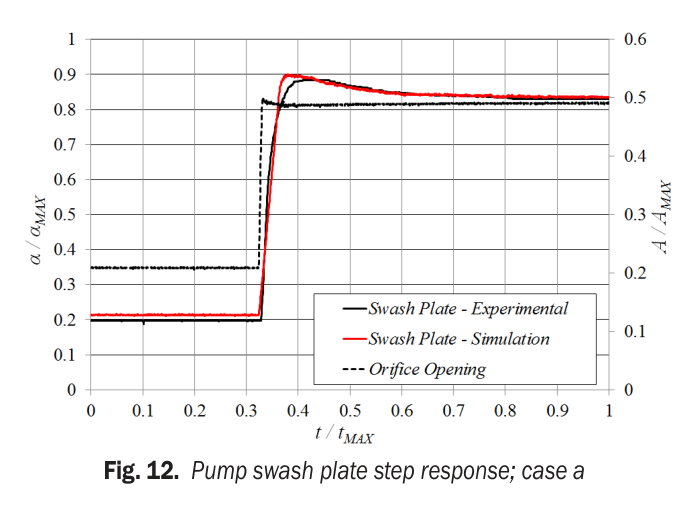
| 조건 | 회전수 | LS 압력 | 비교 대상 |
|---|---|---|---|
| Case a | 1500 r/min | 10.5 MPa | 상승 시간·오버슈트 |
| Case b | 2000 r/min | 10.5 MPa | 상승 시간·오버슈트 |
| Case c | 1500 r/min | 18.5 MPa | 상승 시간·오버슈트 |
밸브는 두 섹션으로 검증했다
두 밸브 섹션의 출구에 유량계와 비례 릴리프 밸브를 연결해 부하를 가했다. 펌프 마진은 2 MPa이며, 이 시험은 유량 포화가 없는 조건이다. 따라서 이 결과만으로 포화 상태의 분배 성능까지 실험적으로 확인했다고 보기는 어렵다.
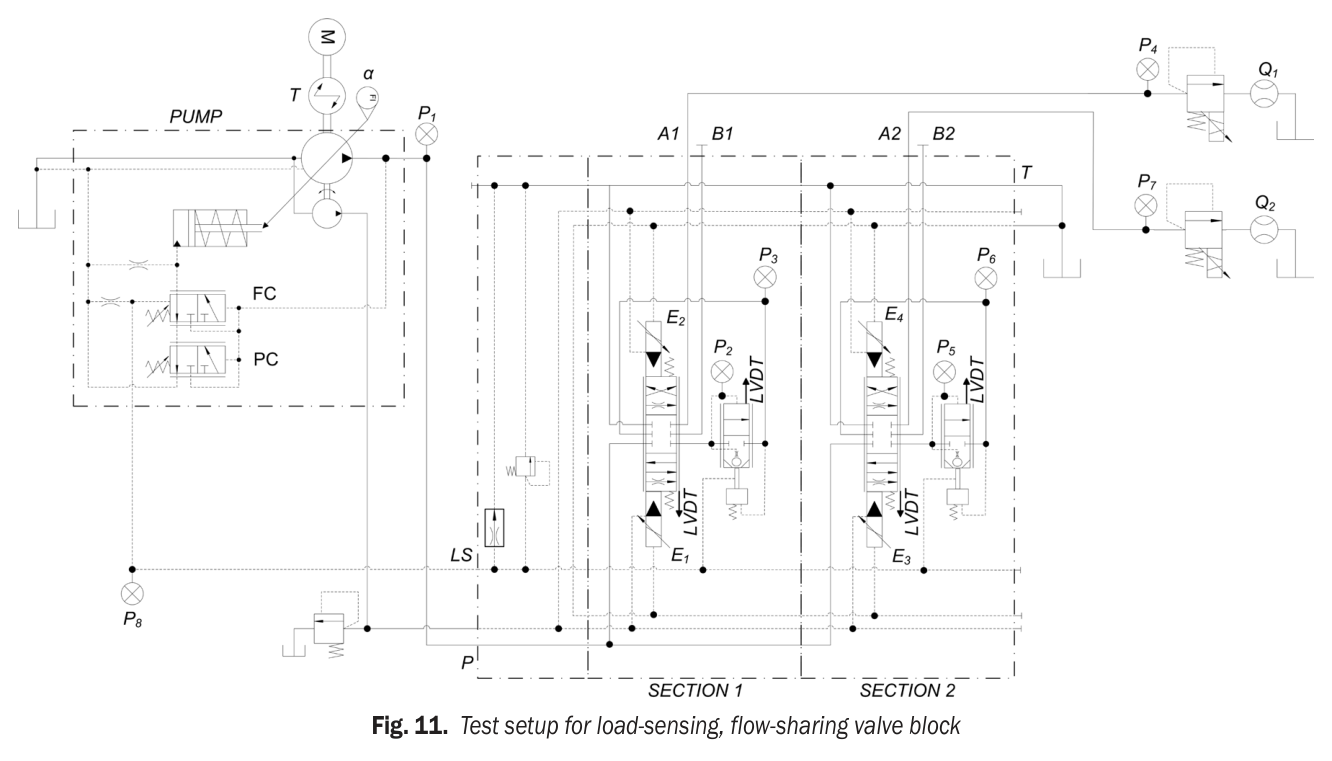
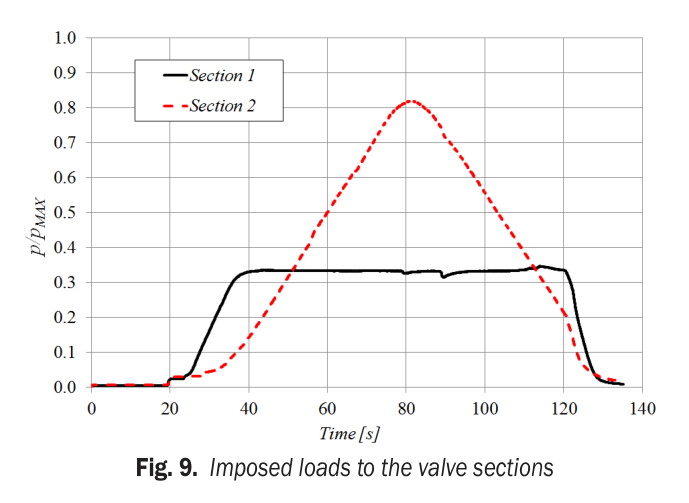
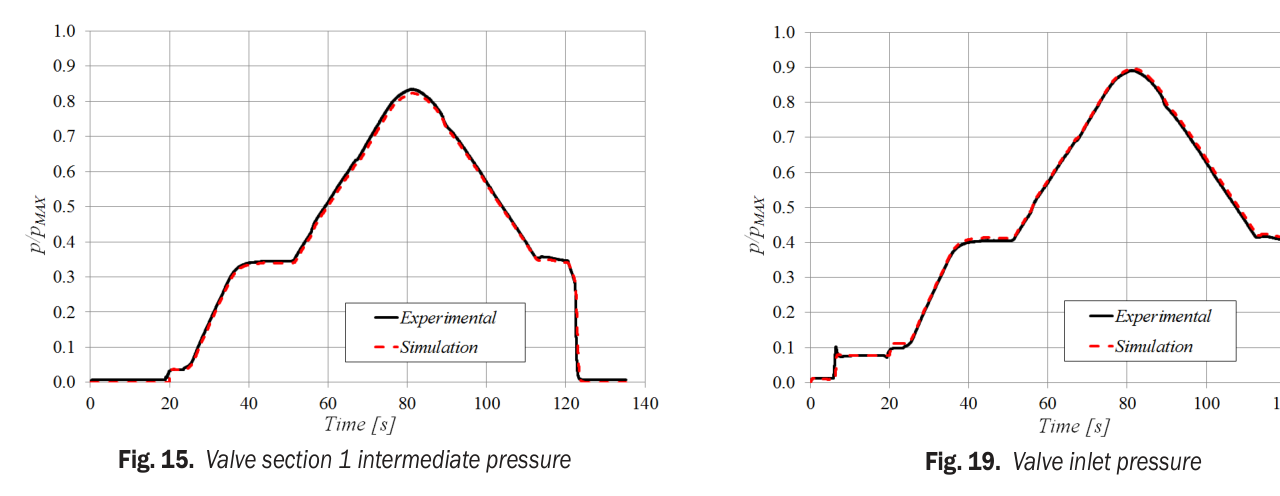
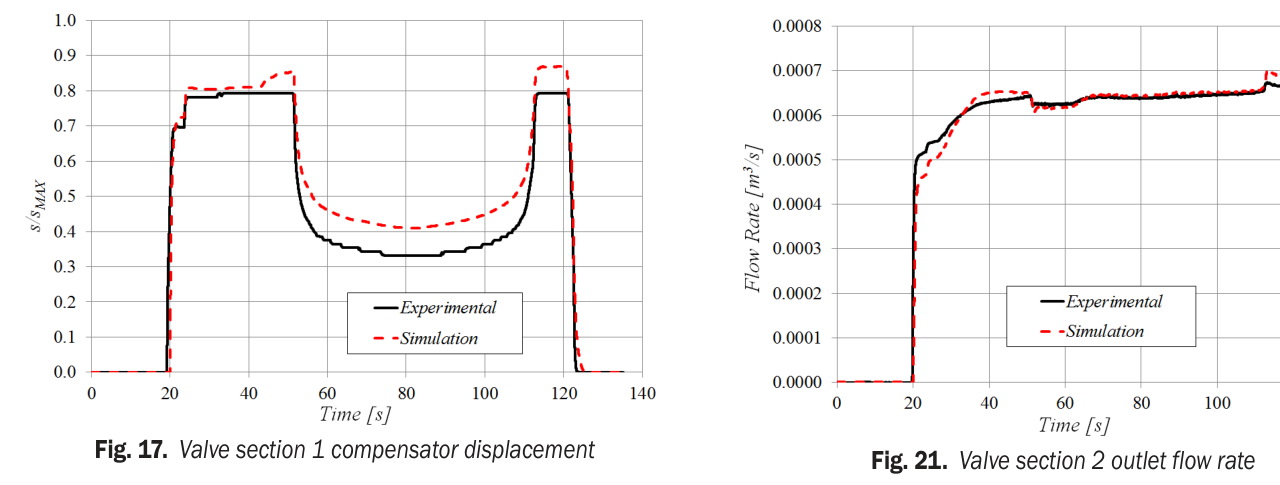
| 항목 | 노트에 보고된 결과 | 읽을 때의 조건 |
|---|---|---|
| 압력 | 중간 챔버·LS·펌프 출구 압력 오차 < 1% | 시험 조건 안에서의 비교. 노트에는 오차 산정의 세부 정의가 생략되어 있다. |
| 출구 유량 | 최대 유량 기준 약 10% 이내 | 주 스풀 위치의 측정 오차가 원인으로 제시된다. |
| 사판 동특성 | 세 조건에서 상승 시간·오버슈트가 부합 | 점성 마찰 계수를 실험으로 보정한 결과다. |
05 / COUPLED SIMULATION
암이 움직일 때,
붐의 압력도 흔들린다
결합 모델에는 붐·암·버킷의 세 밸브 섹션과 파일럿 회로가 들어간다. 운전자 조작을 흉내 낸 스풀 위치 명령으로 두세 축을 겹쳐 움직여, 부품 모델을 따로 볼 때 드러나지 않는 상호작용을 살핀다.
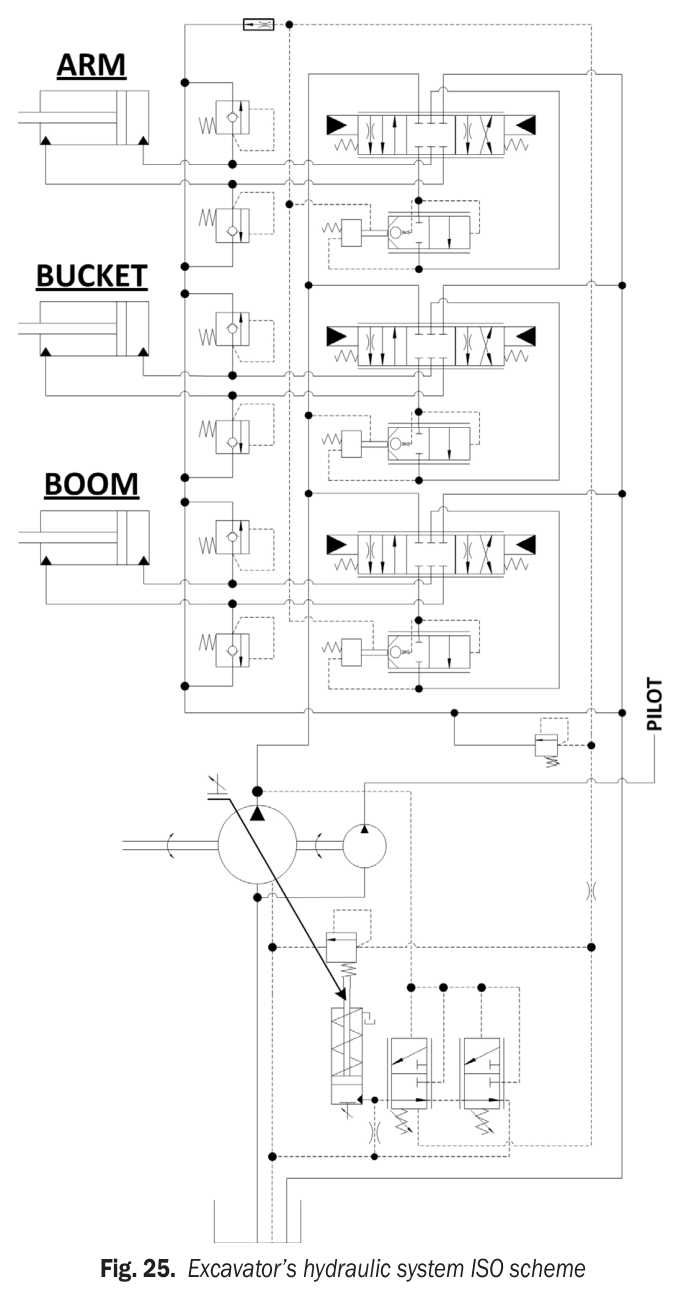
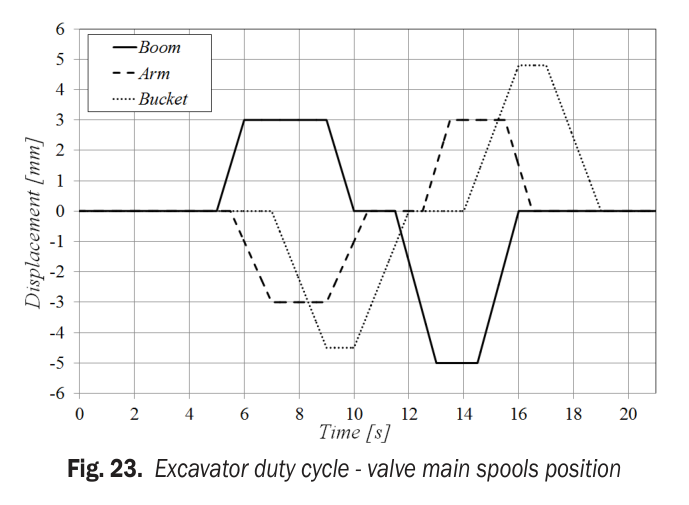
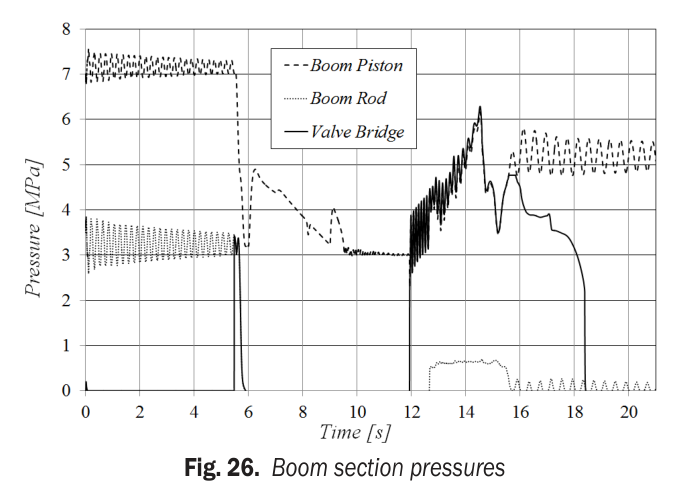
이 결과는 다른 축의 동작이 붐의 응답과 연결될 수 있음을 보여준다. 다만 유압 공급의 공유와 기구의 결합이 함께 존재하므로, 이 그래프만으로 변화의 원인을 유량 포화 하나로 특정할 수는 없다.
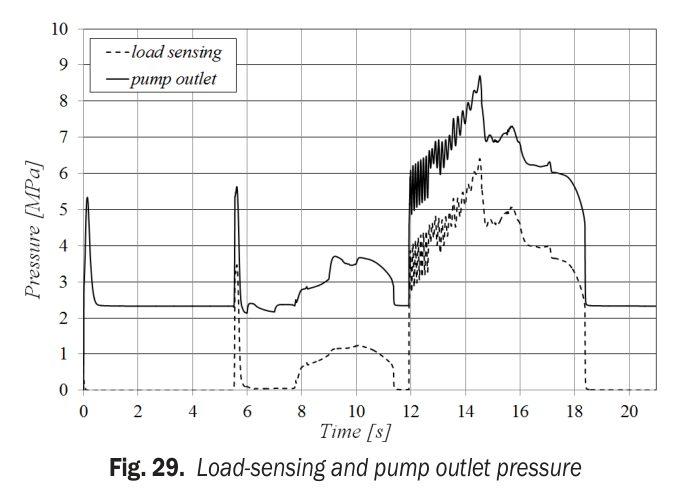
정상적인 로드센싱 제어의 목표 관계. 과도응답과 공급 한계가 있는 모든 순간에 정확한 등식으로 성립한다는 뜻은 아니다.
보상이 정상적으로 작동하고 공급 여유가 있는 범위에서는 각 섹션 유량이 부하 압력보다 밸브 개도에 주로 좌우된다. 사판은 요구 유량에 대응하며 설정 마진을 유지하도록 움직인다. 제공 노트는 이를 원 논문 그림 30·31과 연결하지만, 두 그림의 이미지는 포함하지 않았다.
06 / LIMITS OF THE EVIDENCE
정확도의 숫자 뒤에 남는 경계
이 논문은 유압 계통 모델을 구성하는 실용적인 방법을 제시한다. 적용할 때는 다음 네 가지 경계를 함께 가져가야 한다.
01 · 흙 접촉을 다루지 않는다
시뮬레이션 부하는 관성과 중력이다. 실제 굴착 저항이나 토양 접촉에 따른 충격까지 검증한 모델은 아니다.
02 · 실차 사이클 대조가 없다
펌프·밸브 시험 결과를 결합 모델 전체의 실차 정확도로 확대할 수 없다.
03 · 밸브의 상세 힘은 생략한다
스풀 유체력을 무시했다. 그 효과가 중요한 운전 조건이나 상세 설계에는 추가 검토가 필요하다.
04 · 실측 곡면에 의존한다
다른 펌프에 적용하려면 해당 장치의 데이터가 필요하다. 노트만으로는 곡면의 상세 실험 조건을 재현하기 어렵다.
07 / IMPLICATIONS FOR HR35
노트 작성자의 해석 · 후속 검증 과제HR35 트윈에는 무엇을 가져올 것인가
아래 내용은 논문의 검증 결과를 HR35에 그대로 적용한 결론이 아니다. 제공 노트에 기록된 HR35 모델과 관찰을 바탕으로, 다음에 확인할 구조와 파라미터를 정리한 것이다.
체적탄성계수: 물성인가, 계통 강성의 대리값인가
두 값의 비는 17이다. 이 차이는 HR35의 β가 순수한 오일 물성보다 호스의 유연성, 공기 혼입 등 계통의 유효 강성을 나타낼 가능성을 검토하게 한다. 기구 유격까지 등가적으로 흡수한 값인지는 모델 구조와 식별 과정의 확인이 필요하다. 수치 차이만으로 그 해석이 입증되는 것은 아니다.
다축 오차를 설명할 구조가 빠져 있는가
제공 노트에 따르면 HR35 트윈 장부에는 릴리프 압력이 있지만, 펌프·밸브 모델과 로드센싱 마진·유량 분배 논리는 없다. 붐과 암을 함께 조작할 때 실차와 트윈이 다르게 움직인다면, 이 누락은 연구 축 B·F에서 확인할 원인 후보가 된다.
그림 26의 압력 변화는 HR35의 “암이 움직이면 붐이 흔들린다”는 관찰을 살펴볼 참고 사례다. 다만 비슷한 파형이 같은 원인을 뜻하지는 않는다. 펌프 유량 한계와 분배 논리를 단계적으로 추가해, 단일 축 및 동시 조작 응답이 어떻게 달라지는지 비교해야 한다.
후속 검증 체크리스트
- β의 정의와 식별 근거 확인유체 물성, 호스·공기 혼입을 포함한 유효값, 다른 오차를 흡수한 보정값 중 무엇인지 모델 장부에 구분한다.
- 공유 유량 공급 구조 확인펌프 공급 한계, LS 마진, 유량 분배 로직을 조사하고 단일 축·다축 동작에서 각각 비교한다.
- 압력 채널 사양 확보풀스케일, 정확도, 분해능을 요청한다. 논문의 0–40 MPa·0.3% FS 사양은 비교 기준으로 활용한다.
- 다축 간섭 가설을 분리해 시험유량 한계의 영향과 기구 결합의 영향을 구분할 수 있도록 모델 요소를 단계별로 바꿔 응답을 대조한다.
TAKEAWAY
다음 질문은 연결부에 있다
이 연구의 교훈은 물리식과 실측 곡면을 조합하면 펌프부터 작업 기구까지 연결된 모델을 구성할 수 있다는 데 있다. 시험대의 좋은 일치는 그 접근을 뒷받침하지만, 실제 굴착기의 모든 동작을 보증하지는 않는다.
HR35의 다음 단계는 동시에 움직이는 축들이 어떤 유량과 압력을 공유하는지 확인하는 일이다. 그 연결을 모델에 넣고 실차 데이터와 대조할 때, 다축 오차의 원인 후보를 하나씩 좁힐 수 있다.
08 / SOURCES & NOTES
출처와 자료 주석
- Casoli, P., Pompini, N., & Riccò, L. (2015). Simulation of an Excavator Hydraulic System Using Nonlinear Mathematical Models. Strojniški vestnik – Journal of Mechanical Engineering, 61(10), 583–593. https://doi.org/10.5545/sv-jme.2015.2570
- 편집 범위. 이 글은 제공된 Obsidian 논문 요약 노트와 이미지 자료를 바탕으로 구성했다. 원문을 새로 대조하거나 실험 데이터를 재분석한 보고서는 아니다. HR35 관련 진술은 노트 작성자의 관찰·해석으로 구분했다.
- 수치와 계산. 검증 오차, 운전 조건, 센서 사양은 제공 노트의 수치를 따랐다. 1700 MPa = 17,000 bar, 두 β 값의 비 17, 40 MPa × 0.3% = 0.12 MPa는 해당 수치에서 계산했다.
- 이미지. 노트에 연결된 15개 이미지 자산을 보존했다. 이미지를 누르면 원본 파일을 볼 수 있다. 일부 노트 캡션은 여러 원 논문 그림 번호를 함께 언급하므로, 해당 설명과 개별 이미지 파일을 구분해 표기했다.
- 표현의 조정. 로드센싱의 압력 마진과 부하 독립적 유량 특성에는 정상 작동 범위를 명시했다. 유량 포화 시의 분배는 모든 섹션에 같은 유량을 공급한다는 뜻이 아니라, 요구 유량의 비율을 유지하는 방향의 감소로 설명했다.