Paper Review ยท Hydraulic Excavator Motion Planning

Real-Time Motion Planning of a Hydraulic Excavator using Trajectory Optimization and Model Predictive Control

Trajectory optimization ๊ธฐ๋ฐ˜ ์ „์—ญ ๊ณ„ํš๊ณผ disturbance-aware MPC ๊ธฐ๋ฐ˜ ๊ตญ์†Œ ๊ณ„ํš์„ ํ†ตํ•ฉํ•œ ์œ ์•• ๊ตด์ฐฉ๊ธฐ ์‹ค์‹œ๊ฐ„ ๋ชจ์…˜ ํ”Œ๋ž˜๋‹ ๋…ผ๋ฌธ ์š”์•ฝ ๋ฐ APEX ๊ตฌํ˜„ ๋Œ€์กฐ ๊ธฐ๋ก

Authors Dongjae Lee ยท Inkyu Jang ยท Jeonghyun Byun ยท Hoseong Seo ยท H. Jin Kim
Year 2021
Journal IEEE ยท arXiv:2107.02366v2
Affiliation Seoul National University (SNU), Department of Aerospace Engineering & ASRI
Created 2026-03-11
APEX Review 2026-08-14
๋…ผ๋ฌธ์š”์•ฝ ๊ตด์ฐฉ๊ธฐ trajectory_optimization MPC motion_planning real_time hydraulic_excavator disturbance_estimation

ํ•œ์ค„ ์š”์•ฝ

์œ ์•• ๊ตด์ฐฉ๊ธฐ์˜ ์‹ค์‹œ๊ฐ„ ๊ถค์  ๊ณ„ํš์„ ์œ„ํ•ด global planner (trajectory optimization)์™€ local planner (MPC + disturbance estimation)๋ฅผ ํ†ตํ•ฉํ•œ ํ”„๋ ˆ์ž„์›Œํฌ๋ฅผ ์ œ์•ˆํ•˜๋ฉฐ, force/torque, power, cylinder displacement, flow rate ๋“ฑ ๋ฌผ๋ฆฌ์  ์ œ์•ฝ์กฐ๊ฑด์„ ๋ชจ๋‘ ๋งŒ์กฑํ•˜๋ฉด์„œ 30 Hz ์ด์ƒ์˜ ์‹ค์‹œ๊ฐ„ ๊ตญ์†Œ ๊ถค์  ์žฌ๊ณ„ํš์ด ๊ฐ€๋Šฅํ•จ์„ ์‹œ๋ฎฌ๋ ˆ์ด์…˜์œผ๋กœ ๊ฒ€์ฆํ•˜์˜€๋‹ค. ์ „์—ญ ๊ถค์ ์€ ๊ตด์ฐฉ 1ํšŒ๋‹น 1๋ฒˆ ๊ณ„์‚ฐ๋˜๋Š” ๊ณ ์ • ๊ธฐ์ค€๊ฐ’์ด๋‹ค.

1. ์—ฐ๊ตฌ ๋ฐฐ๊ฒฝ

1.1 ๋ฌธ์ œ ์ •์˜

  • ์œ ์•• ๊ตด์ฐฉ๊ธฐ(hydraulic excavator)์˜ ๊ตด์ฐฉ ์ž‘์—… ์ž๋™ํ™”์—๋Š” ๋‹ค์–‘ํ•œ operational constraints (๊ตด์ฐฉ๋Ÿ‰, ๋ฒ„ํ‚ท ์ž์„ธ ๋“ฑ)์™€ physical constraints (force/torque ํ•œ๊ณ„, ํŽŒํ”„ ์œ ๋Ÿ‰ ํ•œ๊ณ„, ํŒŒ์›Œ ํ•œ๊ณ„ ๋“ฑ)๋ฅผ ๋™์‹œ์— ๋งŒ์กฑํ•˜๋Š” ๊ถค์  ๊ณ„ํš์ด ํ•„์š”
  • ๊ธฐ์กด trajectory optimization ๋ฐฉ๋ฒ•์€ ์ „์ฒด ๊ถค์ ์„ ํ•œ ๋ฒˆ์— offline์œผ๋กœ ์ตœ์ ํ™”ํ•˜๋ฏ€๋กœ, ์šด์˜ ์ค‘ ๋ฐœ์ƒํ•˜๋Š” ์™ธ๋ž€(disturbance) โ€” ํ† ์–‘-๋ฒ„ํ‚ท ์ƒํ˜ธ์ž‘์šฉ, ์œ ์•• ์‹ค๋ฆฐ๋” ๋งˆ์ฐฐ โ€” ์— ์ทจ์•ฝ
  • ์™ธ๋ž€์œผ๋กœ ์ธํ•ด ์ตœ์ ์„ฑ ์ €ํ•˜๋Š” ๋ฌผ๋ก  ์ œ์•ฝ์กฐ๊ฑด ์œ„๋ฐ˜(constraint violation)๊นŒ์ง€ ๋ฐœ์ƒ ๊ฐ€๋Šฅ

1.2 ๊ธฐ์กด ์—ฐ๊ตฌ ๋ถ„๋ฅ˜

๋ถ„๋ฅ˜ ๋Œ€ํ‘œ ์—ฐ๊ตฌ ํŠน์ง• ํ•œ๊ณ„
Trajectory optimization [6,7,9] ๋น„์šฉํ•จ์ˆ˜+์ œ์•ฝ์กฐ๊ฑด+์‹œ์Šคํ…œ ๋™์—ญํ•™ ๊ธฐ๋ฐ˜ ์ „์ฒด ๊ถค์  ์ตœ์ ํ™” Offline ๊ณ„์‚ฐ, ์™ธ๋ž€ ๋ฏธ๋Œ€์‘, ๋‹จ์ˆœ ์ปค๋„ ํŒŒ๋ผ๋ฏธํ„ฐํ™”
Receding horizon / MPC [12,13] ์ด๋™ ์ˆ˜ํ‰์„  ๋ฐฉ์‹ ๊ถค์  ์ตœ์ ํ™” [12] ๋‹จ์ผ ์ž…๋ ฅ decoupled ๋™์—ญํ•™๋งŒ ๊ณ ๋ ค, [13] ์—ฐ์‚ฐ์‹œ๊ฐ„ ๋ถ€์กฑ (~3.3 Hz)
Non-optimization ๊ธฐ๋ฐ˜ [1,14-16] DMP, reachability map, ๊ณ„์ธต์  ์ œ์–ด ์ œ์•ฝ์กฐ๊ฑด ๋ช…์‹œ์  ๊ณ ๋ ค ๋ถˆ๊ฐ€, feasibility ๋ณด์žฅ ์–ด๋ ค์›€

1.3 ์—ฐ๊ตฌ ๊ธฐ์—ฌ (Contributions)

  1. Global + Local planner ํ†ตํ•ฉ: operational constraints์™€ physical constraints๋ฅผ ๋ชจ๋‘ ๊ณ ๋ ค
  2. ์ถ•์†Œ ์ฐจ์› global trajectory optimization: ์ˆ˜ ์ดˆ ์ด๋‚ด ๊ณ„์‚ฐ ๊ฐ€๋Šฅํ•œ ๋ฌธ์ œ ์ •์‹ํ™”
  3. ์‹ค์‹œ๊ฐ„ ์ œ์•ฝ ๊ถค์  ์ƒ์„ฑ: ์™ธ๋ž€ ์ถ”์ • ๊ธฐ๋ฐ˜ disturbance-aware ์‹ค์‹œ๊ฐ„ ๊ถค์  ๊ณ„ํš

2. ์‹œ์Šคํ…œ ๋ฐ ๋ฐฉ๋ฒ•๋ก 

2.1 ์ „์ฒด ์‹œ์Šคํ…œ ์•„ํ‚คํ…์ฒ˜

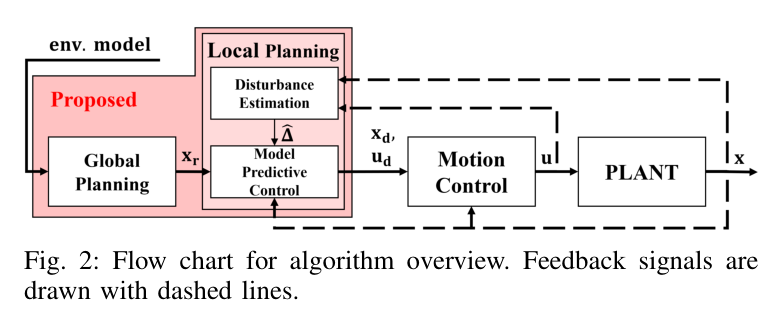
Global planner, local planner, motion controller์™€ ๊ตด์ฐฉ๊ธฐ plant์˜ ๊ด€๊ณ„๋ฅผ ๋‚˜ํƒ€๋‚ด๋Š” ์•Œ๊ณ ๋ฆฌ์ฆ˜ ์ „์ฒด ํ๋ฆ„๋„
Fig. 2: ์•Œ๊ณ ๋ฆฌ์ฆ˜ ์ „์ฒด ํ๋ฆ„๋„. Global planner๊ฐ€ ํ™˜๊ฒฝ ๋ชจ๋ธ ๊ธฐ๋ฐ˜์œผ๋กœ ์ „์—ญ ๊ถค์  xr์„ ์ƒ์„ฑํ•˜๊ณ , Local planner(MPC + ์™ธ๋ž€ ์ถ”์ •)๊ฐ€ ์ด๋ฅผ ์‹ค์‹œ๊ฐ„ ์ถ”์ข…ํ•˜๋ฉฐ, Motion Controller๊ฐ€ ์ œ์–ด ์ž…๋ ฅ u๋ฅผ PLANT์— ์ธ๊ฐ€ํ•œ๋‹ค. ์ ์„ ์€ ํ”ผ๋“œ๋ฐฑ ์‹ ํ˜ธ๋ฅผ ๋‚˜ํƒ€๋ƒ„.
ํ™˜๊ฒฝ ๋ชจ๋ธ
์ง€๋ฉด ํ˜•์ƒ
Global Planner
Trajectory Optimization
Local Planner
Disturbance Estimation โ†’ MPC
Motion Controller
FB Linearization PID
PLANT
๊ตด์ฐฉ๊ธฐ ๋™์—ญํ•™ ยท ์ƒํƒœ ํ”ผ๋“œ๋ฐฑ

2.2 ๊ตด์ฐฉ๊ธฐ ๊ตฌ์„ฑ (Hyundai HX300L)

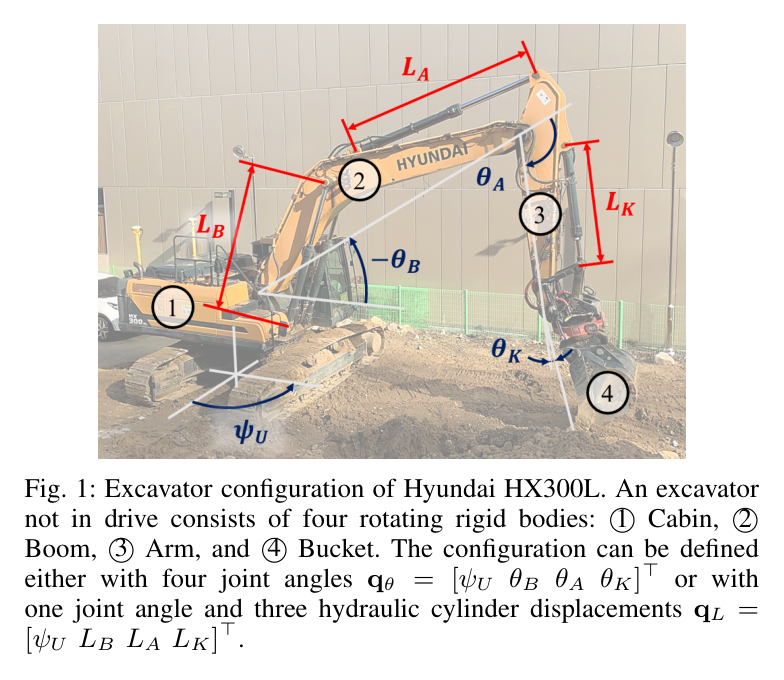
Hyundai HX300L ๊ตด์ฐฉ๊ธฐ์˜ Cabin, Boom, Arm, Bucket ๊ตฌ์„ฑ
Fig. 1: Hyundai HX300L ๊ตด์ฐฉ๊ธฐ ๊ตฌ์„ฑ. 4๊ฐœ์˜ ํšŒ์ „ ๊ฐ•์ฒด๋กœ ๊ตฌ์„ฑ: (1) Cabin, (2) Boom, (3) Arm, (4) Bucket. ๊ด€์ ˆ ๊ฐ๋„ qฮธ์™€ ์‹ค๋ฆฐ๋” ๋ณ€์œ„ qL๋กœ configuration ์ •์˜ ๊ฐ€๋Šฅ.

3. ํ•ต์‹ฌ ๊ธฐ์ˆ 

3.1 ์šด๋™ํ•™ (Kinematics)

Configuration์„ ๊ด€์ ˆ ๊ฐ๋„ ๋˜๋Š” ์‹ค๋ฆฐ๋” ๋ณ€์œ„๋กœ ํ‘œํ˜„:

qฮธ = [ฯˆU ฮธB ฮธA ฮธK]T โˆˆ โ„4,โ€ƒqL = [ฯˆU LB LA LK]T โˆˆ โ„4

๋‘ ํ‘œํ˜„ ์‚ฌ์ด์˜ ๋น„์„ ํ˜• ์ „๋‹จ์‚ฌ(bijective) ๋งคํ•‘:

qฮธ = gL(qL),โ€ƒqL = gฮธ(qฮธ),โ€ƒqฬ‡ฮธ = JL(qL)qฬ‡L,โ€ƒqฬ‡L = Jฮธ(qฮธ)qฬ‡ฮธโ€ƒ(1)

๋ฒ„ํ‚ท ํŒ ์ž์„ธ(bucket tip pose):

E = [Ex(L) Ez(L) ฮธ(L)]T โˆˆ โ„3

์—ฌ๊ธฐ์„œ L = [LB LA LK]T, ฮธ = ฮธB + ฮธA + ฮธK.

3.2 ๋™์—ญํ•™ (Dynamics)

๊ด€์ ˆ ๊ฐ๋„ ๊ธฐ๋ฐ˜ ๋™์—ญํ•™ (Euler-Lagrange):

xฬ‡ฮธ = [qฬ‡ฮธ; qฬˆฮธ] = [qฬ‡ฮธ; Mฮธโˆ’1(โˆ’hฮธ + JฮธTu + ฮ”)] =: fฮธ(xฮธ, u, ฮ”)โ€ƒ(2)
๊ธฐํ˜ธ์˜๋ฏธ
xฮธ = [qฮธT qฬ‡ฮธT]T โˆˆ โ„8 ์‹œ์Šคํ…œ ์ƒํƒœ
u = [TU FB FA FK]T โˆˆ โ„4 ์ œ์–ด ์ž…๋ ฅ (swing torque + ์œ ์•• ์‹ค๋ฆฐ๋” force)
Mฮธ(qฮธ) โˆˆ โ„4ร—4 ์งˆ๋Ÿ‰ ํ–‰๋ ฌ
hฮธ(qฮธ, qฬ‡ฮธ) โˆˆ โ„4 Coriolis-์›์‹ฌ๋ ฅ + ์ค‘๋ ฅ ํ•ฉ์„ฑํ•ญ
ฮ” โˆˆ โ„4 ์ด๊ด„ ์™ธ๋ž€ (lumped disturbance)

์‹ค๋ฆฐ๋” ๋ณ€์œ„ ๊ธฐ๋ฐ˜ ๋™์—ญํ•™ (local planning์—์„œ ์‚ฌ์šฉ):

xฬ‡L = [qฬ‡L; qฬˆL] = [qฬ‡L; MLโˆ’1(โˆ’hL + u + ฮ”L)] =: fL(xL, u, ฮ”L)โ€ƒ(3)

์—ฌ๊ธฐ์„œ ML(qL) = JLTMฬƒLJL, hL = JLT(MฬƒLJฬ‡Lqฬ‡L + hฬƒL), ฮ”L = JLTฮ”.

3.3 Global Planning

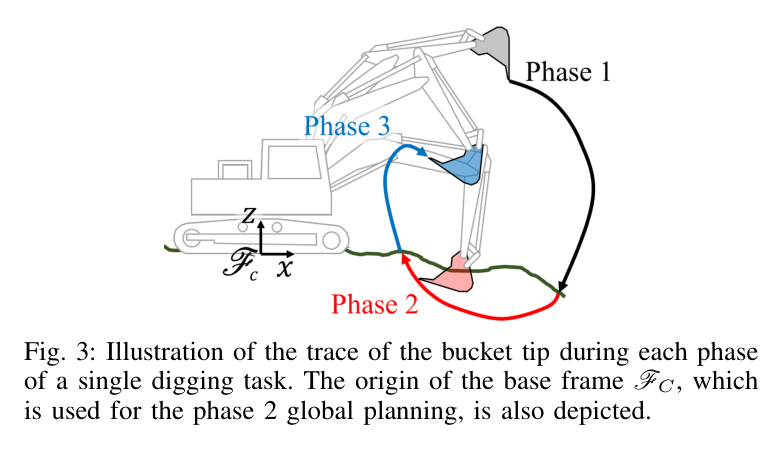
๊ตด์ฐฉ ์ž‘์—…์€ 3๊ฐœ phase๋กœ ๊ตฌ์„ฑ:

๋‹จ์ผ ๊ตด์ฐฉ ์ž‘์—…์˜ ์ง„์ž…, ๊ตด์ฐฉ, ์šด๋ฐ˜ 3๊ฐœ phase
Fig. 3: ๋‹จ์ผ ๊ตด์ฐฉ ์ž‘์—…์˜ 3๊ฐœ phase. Phase 1: ์ดˆ๊ธฐ ์œ„์น˜์—์„œ ์ง€ํ‘œ๋ฉด ์ง„์ž…์ ์œผ๋กœ ์ด๋™. Phase 2: ๋ฒ„ํ‚ท์ด ํ† ์–‘์„ ๊ด€ํ†ต(๊ตด์ฐฉ). Phase 3: ๊ตด์ฐฉ๋œ ํ† ์–‘์„ ๋ชฉํ‘œ ์œ„์น˜(ํŠธ๋Ÿญ ๋“ฑ)๋กœ ์šด๋ฐ˜.
Phase 1
์ดˆ๊ธฐ ์œ„์น˜ โ†’ ์ง€ํ‘œ๋ฉด ์ง„์ž…
Bernstein ํŒŒ๋ผ๋ฏธํ„ฐํ™”
Phase 2
ํ† ์–‘ ๊ตด์ฐฉ
Waypoint ์ตœ์ ํ™”
Phase 3
ํ† ์–‘ ์šด๋ฐ˜
Bernstein ํŒŒ๋ผ๋ฏธํ„ฐํ™”

Phase 2: ๊ตด์ฐฉ ๊ถค์  ์ตœ์ ํ™”

n2 + 1๊ฐœ waypoint L0, L1, โ€ฆ, Lnโ‚‚๋กœ ์ด์‚ฐํ™”ํ•˜๊ณ , ๋น„์šฉํ•จ์ˆ˜๋ฅผ ๋‹ค์Œ๊ณผ ๊ฐ™์ด ์ •์˜:

JPhase2 = wd ฮฃk=1nโ‚‚ โ€–Lk โˆ’ Lkโˆ’1โ€–W2 โˆ’ wvVโ€ƒ(4)
ํ•ญ์˜๋ฏธ
wd ฮฃ โ€–Lk โˆ’ Lkโˆ’1โ€–W2 ์œ ์•• ์‹ค๋ฆฐ๋” ์ด๋™ ๊ฑฐ๋ฆฌ ์ตœ์†Œํ™”. ๊ตด์ฐฉ ์ค‘์—๋Š” ์™ธ๋ž€์ด ํฌ๊ณ  ์˜ˆ์ธก์ด ์–ด๋ ค์›Œ ์ „ํ†ต์ ์ธ ํž˜/ํ† ํฌ ์ตœ์†Œํ™”๊ฐ€ ๋ถ€์ ํ•ฉํ•˜๋ฏ€๋กœ, โ€œํ™์€ ๋Š˜ ๋ฒ„ํ‚ท ์šด๋™์— ์ €ํ•ญํ•œ๋‹คโ€๋Š” ์„ฑ์งˆ์„ ์ด์šฉํ•ด ์ด๋™ ๊ฑฐ๋ฆฌ๋ฅผ ๋Œ€์‹  ์“ด๋‹ค (ยงIII-A)
wvV ๊ตด์ฐฉ ์ฒด์  ์ตœ๋Œ€ํ™”

์ง€ํ‘œ๋ฉด๊ณผ ๋ชฉํ‘œ ํ˜•์ƒ์€ ๋‹คํ•ญ์‹์œผ๋กœ ๋ชจ๋ธ๋ง:

zsurf = a0surf + a1surfx + ยทยทยท + ansurfsurfxnsurfโ€ƒ(5)
ztarget = a0target + a1targetx + ยทยทยท + antargettargetxntarget

๊ตด์ฐฉ ์ฒด์ (swept volume, ์‚ฌ๋‹ค๋ฆฌ๊ผด ์ ๋ถ„):

Vswept = โˆซxnโ‚‚xโ‚€ zsurf(x)dx โˆ’ [(zโ‚€ + 2zโ‚ + ยทยทยท + 2znโ‚‚โˆ’1 + znโ‚‚)/(2nโ‚‚)]ยท(xโ‚€ โˆ’ xnโ‚‚)โ€ƒ(6)
V = min{Vswept, Vcap(ฮธ(Lnโ‚‚))}
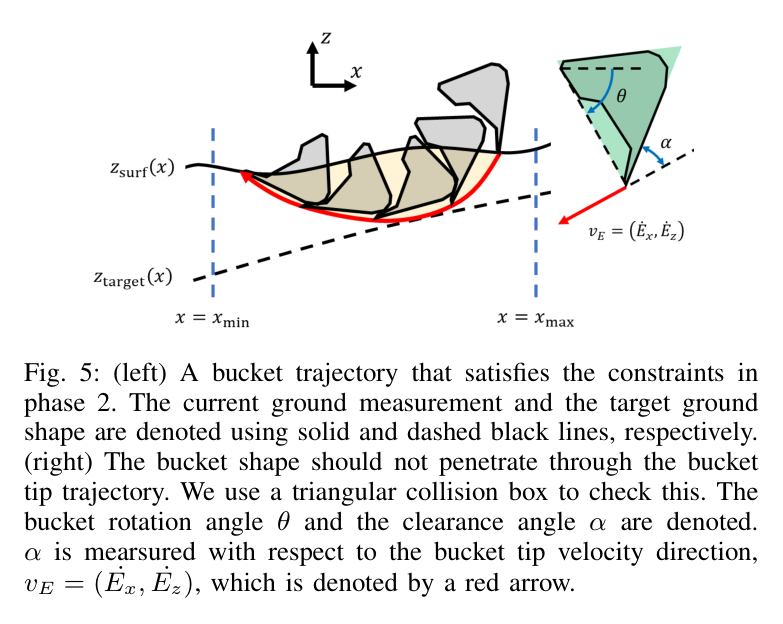
Phase 2์˜ ๋ฒ„ํ‚ท ๊ถค์  ์ œ์•ฝ์กฐ๊ฑด๊ณผ ๋ฒ„ํ‚ท ์ถฉ๋Œ ๋ฐ•์Šค
Fig. 5: (์ขŒ) Phase 2์—์„œ์˜ ๋ฒ„ํ‚ท ๊ถค์  ์ œ์•ฝ์กฐ๊ฑด. ์‹ค์„ ์€ ํ˜„์žฌ ์ง€ํ‘œ๋ฉด, ์ ์„ ์€ ๋ชฉํ‘œ ํ˜•์ƒ. (์šฐ) ๋ฒ„ํ‚ท ํ˜•์ƒ์ด ๋ฒ„ํ‚ท ํŒ ๊ถค์ ์„ ๊ด€ํ†ตํ•˜์ง€ ์•Š์•„์•ผ ํ•จ(์‚ผ๊ฐํ˜• ์ถฉ๋Œ ๋ฐ•์Šค). ๋ฒ„ํ‚ท ํšŒ์ „ ๊ฐ๋„ ฮธ์™€ ์—ฌ์œ  ๊ฐ๋„ ฮฑ ํ‘œ์‹œ.

Phase 2 ์ œ์•ฝ์กฐ๊ฑด ์š”์•ฝ:

#์ œ์•ฝ์กฐ๊ฑด์„ค๋ช…
1 ์œ„์น˜ ์ œ์•ฝ ๋ฒ„ํ‚ท ํŒ์ด ๊ด€์‹ฌ ์˜์—ญ ๋‚ด, ๋ชฉํ‘œ ํ‘œ๋ฉด ์œ„, ์ง€ํ‘œ๋ฉด ์•„๋ž˜์— ์œ„์น˜. ์‹œ์ž‘ยท์ข…๋ฃŒ ์‹œ์ ์—๋Š” ์ง€ํ‘œ๋ฉด ์œ„์— ๋†“์—ฌ์•ผ ํ•จ (Phase 1ยท3๊ณผ์˜ ์ ‘ํ•ฉ ์กฐ๊ฑด)
2 ๋‹จ์กฐ ์ฆ๊ฐ€ ฮธ ๋ฒ„ํ‚ท ํšŒ์ „๊ฐ์ด ๋‹จ์กฐ ์ฆ๊ฐ€ํ•ด์•ผ ํ•จ (์—๋„ˆ์ง€ ํšจ์œจ)
3 ์–‘์˜ ์—ฌ์œ  ๊ฐ๋„ ฮฑ > 0 ๋ฒ„ํ‚ท ํŒ ์™ธ ๋ถ€๋ถ„์ด ์ง€๋ฉด์„ ๋ฐ€์ง€ ์•Š๋„๋ก
4 ๋ฒ„ํ‚ท ๋ชธ์ฒด ์œ„์น˜ ๋ฒ„ํ‚ท ์ „์ฒด๊ฐ€ ํŒ ๊ฒฝ๋กœ ์œ„์— ์œ„์น˜
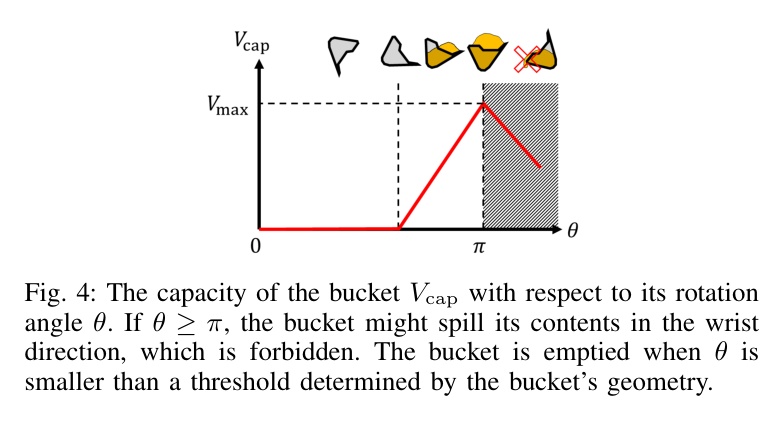
5 ฮธ < ฯ€ ํ† ์–‘ ํ˜๋ฆผ ๋ฐฉ์ง€ (Fig. 4 ์ฐธ์กฐ)
๋ฒ„ํ‚ท ์šฉ๋Ÿ‰๊ณผ ํšŒ์ „ ๊ฐ๋„์˜ ๊ด€๊ณ„
Fig. 4: ๋ฒ„ํ‚ท ์šฉ๋Ÿ‰ Vcap๊ณผ ํšŒ์ „ ๊ฐ๋„ ฮธ์˜ ๊ด€๊ณ„. ฮธ โ‰ฅ ฯ€์ด๋ฉด ์†๋ชฉ ๏ฟฝ๏ฟฝํ–ฅ์œผ๋กœ ํ† ์–‘์ด ํ˜๋Ÿฌ ์žฅ๋น„ ๊ณ ์žฅ ์œ„ํ—˜.

Phases 1 & 3: Bernstein ๋‹คํ•ญ์‹ ํŒŒ๋ผ๋ฏธํ„ฐํ™”

Bernstein ๋‹คํ•ญ์‹:

p(s) = ฮฃk=0n ฮฒk C(n,k)sk(1โˆ’s)nโˆ’k,โ€ƒs โˆˆ [0,1]โ€ƒ(7)

Bernstein ๊ธฐ์ €๋ฅผ ์“ฐ๋Š” ์ด์œ  (ยงIII-B): ๊ธฐ์ €์˜ convex hull ์„ฑ์งˆ ๋•๋ถ„์— ์ œ์–ด์  ฮฒk์—๋งŒ ๋ฐ•์Šค ์ œ์•ฝ์„ ๊ฑธ์–ด๋„ ๊ถค์  ์ „์ฒด๊ฐ€ qL ๋ฒ”์œ„๋ฅผ ์ง€ํ‚ค๊ณ , qฬ‡L์˜ ์„ ํ˜• ๋ถ€๋“ฑ์‹ ์ œ์•ฝ๋„ ์‰ฝ๊ฒŒ ๋ฐ˜์˜๋œ๋‹ค. ์‹œ๊ฐ„ ๋ฏธ๋ถ„ ๊ณ„์‚ฐ๋„ ๊ฐ„๋‹จํ•ด ์—ฐ์‚ฐ์ด ๋นจ๋ผ์ง„๋‹ค. ์•„๋ž˜ ์‹(8)์˜ ์ œ์•ฝ์ด ์ œ์–ด์ ๋งŒ์œผ๋กœ ํ‘œํ˜„๋˜๋Š” ๊ทผ๊ฑฐ๊ฐ€ ๋ฐ”๋กœ ์ด ์„ฑ์งˆ์ด๋‹ค.

Phase ๊ฐ„ ์—ฐ์†์„ฑ (ยงIII): ์ œ์–ด์˜ ์—ฐ์†์„ฑ์„ ๋ณด์žฅํ•˜๊ธฐ ์œ„ํ•ด, ์ธ์ ‘ํ•œ phase ์‚ฌ์ด์—์„œ configuration๊ณผ ๊ทธ ๋ฏธ๋ถ„์ด ์ผ์น˜ํ•ด์•ผ ํ•œ๋‹ค.

Phases 1, 3์˜ ์ตœ์ ํ™” ๋ฌธ์ œ:

minฮฒk, T โˆซ0T ยฝuTWuu dtโ€ƒ(8)
s.t.โ€ƒqLl โ‰ค ฮฒk โ‰ค qLu,โ€ƒqฬ‡Ll โ‰ค n(ฮฒk+1โˆ’ฮฒk)/T โ‰ค qฬ‡Lu

Phase 3 ์ถ”๊ฐ€ ์ œ์•ฝ (ํ† ์–‘ ํ˜๋ฆผ ๋ฐฉ์ง€):

ฮธ0 โ‰ค ฮธ(ฮฒk) โ‰ค ฯ€โ€ƒ(9)

3.4 Local Planning (MPC)

๋ฌผ๋ฆฌ์  ์ œ์•ฝ์กฐ๊ฑด

ul โ‰ค u โ‰ค uuโ€ƒ(10a)
p = uTqฬ‡L โ‰ค puโ€ƒ(10b)
Ll โ‰ค L โ‰ค Luโ€ƒ(10c)
fi = Ai(sgn(qฬ‡L))Tqฬ‡Labs โ‰ค fiu,โ€ƒi = 1,2โ€ƒ(10d)
์ œ์•ฝ๋ฌผ๋ฆฌ์  ์˜๋ฏธ
(10a) Force/torque limit๊ฐ ์•ก์ถ”์—์ดํ„ฐ์˜ ํž˜/ํ† ํฌ ์ƒํ•˜ํ•œ
(10b) Power limit์œ ์•• ํŽŒํ”„์˜ ์ด ํŒŒ์›Œ ์ƒํ•œ (๋ชจ๋“  ์•ก์ถ”์—์ดํ„ฐ๊ฐ€ ๋™์ผ ํŒŒ์›Œ์› ๊ณต์œ )
(10c) Cylinder displacement์‹ค๋ฆฐ๋” ๋ณ€์œ„์˜ ๋ฌผ๋ฆฌ์  ์ƒํ•˜ํ•œ
(10d) Pump flow rate2๊ฐœ ์œ ์•• ํŽŒํ”„์˜ ์œ ๋Ÿ‰ ์ œํ•œ

์™ธ๋ž€ ์ถ”์ • (Disturbance Estimation)

๋ชจ๋ฉ˜ํ…€ ๊ธฐ๋ฐ˜ ์™ธ๋ž€ ์ถ”์ •(momentum-based disturbance estimation):

ฮ”ฬ‚ = KE[p โˆ’ p(0) โˆ’ โˆซ0t(JฮธTu + CฮธTqฬ‡ฮธ โˆ’ Gฮธ + ฮ”ฬ‚)dฯ„],โ€ƒp = Mฮธqฬ‡ฮธโ€ƒ(11)

Mฬ‡ฮธ = Cฮธ + CฮธT ์„ฑ์งˆ์„ ํ™œ์šฉํ•˜๋ฉด, ์‹ค์ œ ์™ธ๋ž€ ฮ”์˜ ์ €์—ญํ†ต๊ณผ ํ•„ํ„ฐ(low-pass filter)๋กœ ์ž‘๋™:

ฮ”ฬ‚ฬ‡ = KE(ฮ” โˆ’ ฮ”ฬ‚)

์‹ค๋ฆฐ๋” ๋ณ€์œ„ ๊ธฐ๋ฐ˜ ์ถ”์ •๊ฐ’: ฮ”ฬ‚L = JLTฮ”ฬ‚ = [ฮ”ฬ‚U ฮ”ฬ‚B ฮ”ฬ‚A ฮ”ฬ‚K]T

MPC ๋ฌธ์ œ ์ •์‹ํ™”

์›๋ž˜ ๋น„์„ ํ˜• MPC:

minuk โ€–xNโˆ’xr,Nโ€–P2 + ฮฃk=0Nโˆ’1(โ€–xkโˆ’xr,kโ€–Q2 + โ€–ukโ€–R2)โ€ƒ(12)
s.t.โ€ƒxk+1 = fd(xk, uk, ฮ”ฬ‚k),โ€ƒck,i(xk,uk) โ‰ฅ 0

Feedback Linearization ๊ธฐ๋ฐ˜ ๋‹จ์ˆœํ™”

๊ฐ€์ƒ ์ž…๋ ฅ v โˆˆ โ„4์™€ ํ”ผ๋“œ๋ฐฑ ์„ ํ˜•ํ™” ์ œ์–ด ๋ฒ•์น™ ๋„์ž…:

u = FL(x,v) := hL + MLv โˆ’ ฮ”ฬ‚L

์ด๋ฅผ ํ†ตํ•ด ๋น„์„ ํ˜• ๋™์—ญํ•™์„ ์„ ํ˜• ๋™์—ญํ•™์œผ๋กœ ๋ณ€ํ™˜:

xฬ‡ = Acx + Bcv,โ€ƒAc = [04ร—4 I4; 04ร—4 04ร—4],โ€ƒBc = [04ร—4; I4]โ€ƒ(13)

์ตœ์ข… MPC ๋ฌธ์ œ (์„ ํ˜•ํ™”๋œ ๋™์—ญํ•™ ๊ธฐ๋ฐ˜):

minvk โ€–xNโˆ’xr,Nโ€–Pฬƒ2 + ฮฃk=0Nโˆ’1(โ€–xkโˆ’xr,kโ€–Qฬƒ2 + โ€–vkโ€–Rฬƒ2)โ€ƒ(14)
s.t.โ€ƒxk+1 = Adxk + Bdvk,โ€ƒck,i(xk, FL(xk,vk)) โ‰ฅ 0
๋น„์„ ํ˜• ๋™์—ญํ•™ (3)
fL(xL,u,ฮ”L)
Feedback Linearization
u = hL + MLv โˆ’ ฮ”ฬ‚L
์„ ํ˜• ๋™์—ญํ•™ (13)
xฬ‡ = Acx + Bcv
MPC ๋ฌธ์ œ (14)
๋ฌผ๋ฆฌ ์ œ์•ฝ ์œ ์ง€ ยท DDP + AL

4. ์‹คํ—˜ ๊ฒฐ๊ณผ

4.1 ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ํ™˜๊ฒฝ

ํ•ญ๋ชฉ์„ค์ •
ํ”Œ๋žซํผHyundai HX300L ๋ชจ๋ธ ํŒŒ๋ผ๋ฏธํ„ฐ
๊ตฌํ˜„ROS + C++ (๊ฐ ๋ชจ๋“ˆ ๊ฐœ๋ณ„ ๋…ธ๋“œ)
์™ธ๋ž€ ๋ชจ๋ธModified LuGre friction (์‹ค๋ฆฐ๋” ๋งˆ์ฐฐ) + Modified FEE (ํ† ์–‘-๋ฒ„ํ‚ท ์ƒํ˜ธ์ž‘์šฉ)
์ „์—ญ ์ตœ์ ํ™”ALGLIB (๋น„์„ ํ˜• ์ตœ์ ํ™” ์†”๋ฒ„)
MPC ์†”๋ฒ„DDP + Augmented Lagrangian [30]
MPC ํŒŒ๋ผ๋ฏธํ„ฐ์‹œ๊ฐ„ ์ˆ˜ํ‰์„  1000ms, ์ œ์–ด ์ด์‚ฐํ™”/์ ๋ถ„ ์ฃผ๊ธฐ 20ms
Bernstein ์ œ์–ด์ Phase 1, 3: 9๊ฐœ / Phase 2: 20๊ฐœ via point
ํ•˜๋“œ์›จ์–ดIntel Core i7-9750 CPU @ 2.6GHz

4.2 Scenario 1 โ€” Shallow Excavation (์–•์€ ๊ตด์ฐฉ)

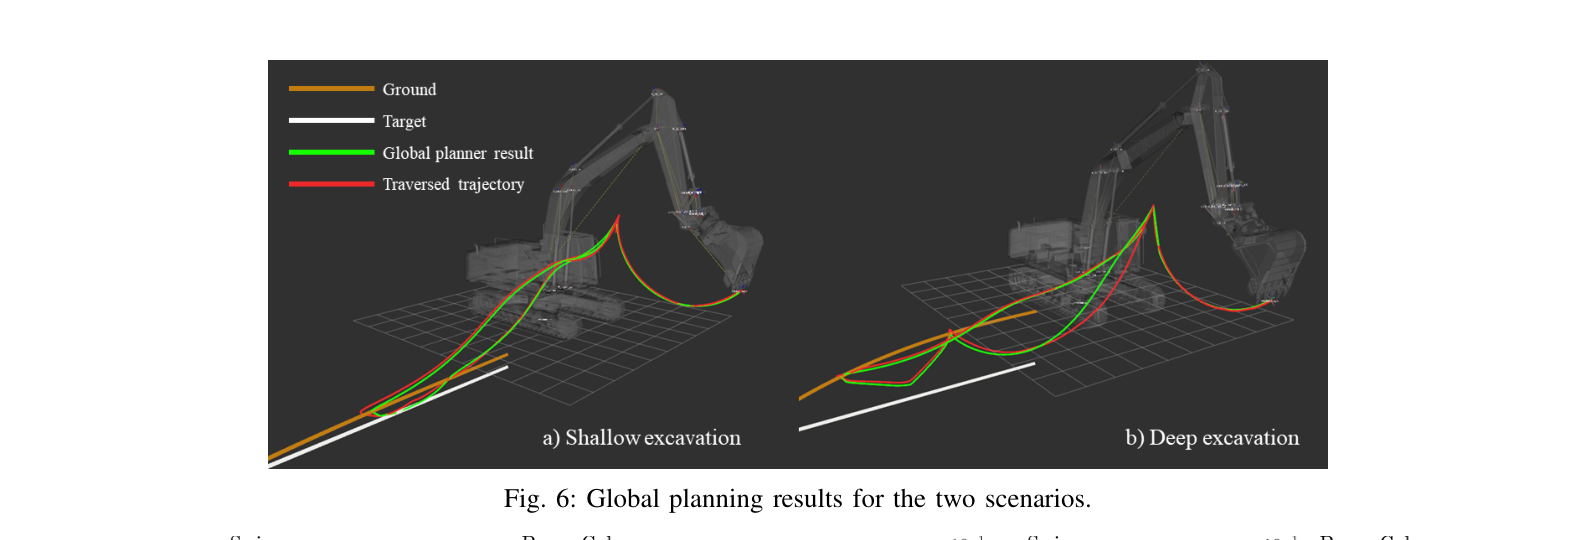
Shallow excavation๊ณผ Deep excavation์˜ global planning ๊ฒฐ๊ณผ ๋น„๊ต
Fig. 6: ๋‘ ์‹œ๋‚˜๋ฆฌ์˜ค์˜ global planning ๊ฒฐ๊ณผ. (a) Shallow excavation, (b) Deep excavation. Ground(์ฃผํ™ฉ), Target(ํฐ์ƒ‰), Global planner result(๋…น์ƒ‰), Traversed trajectory(๋นจ๊ฐ•).
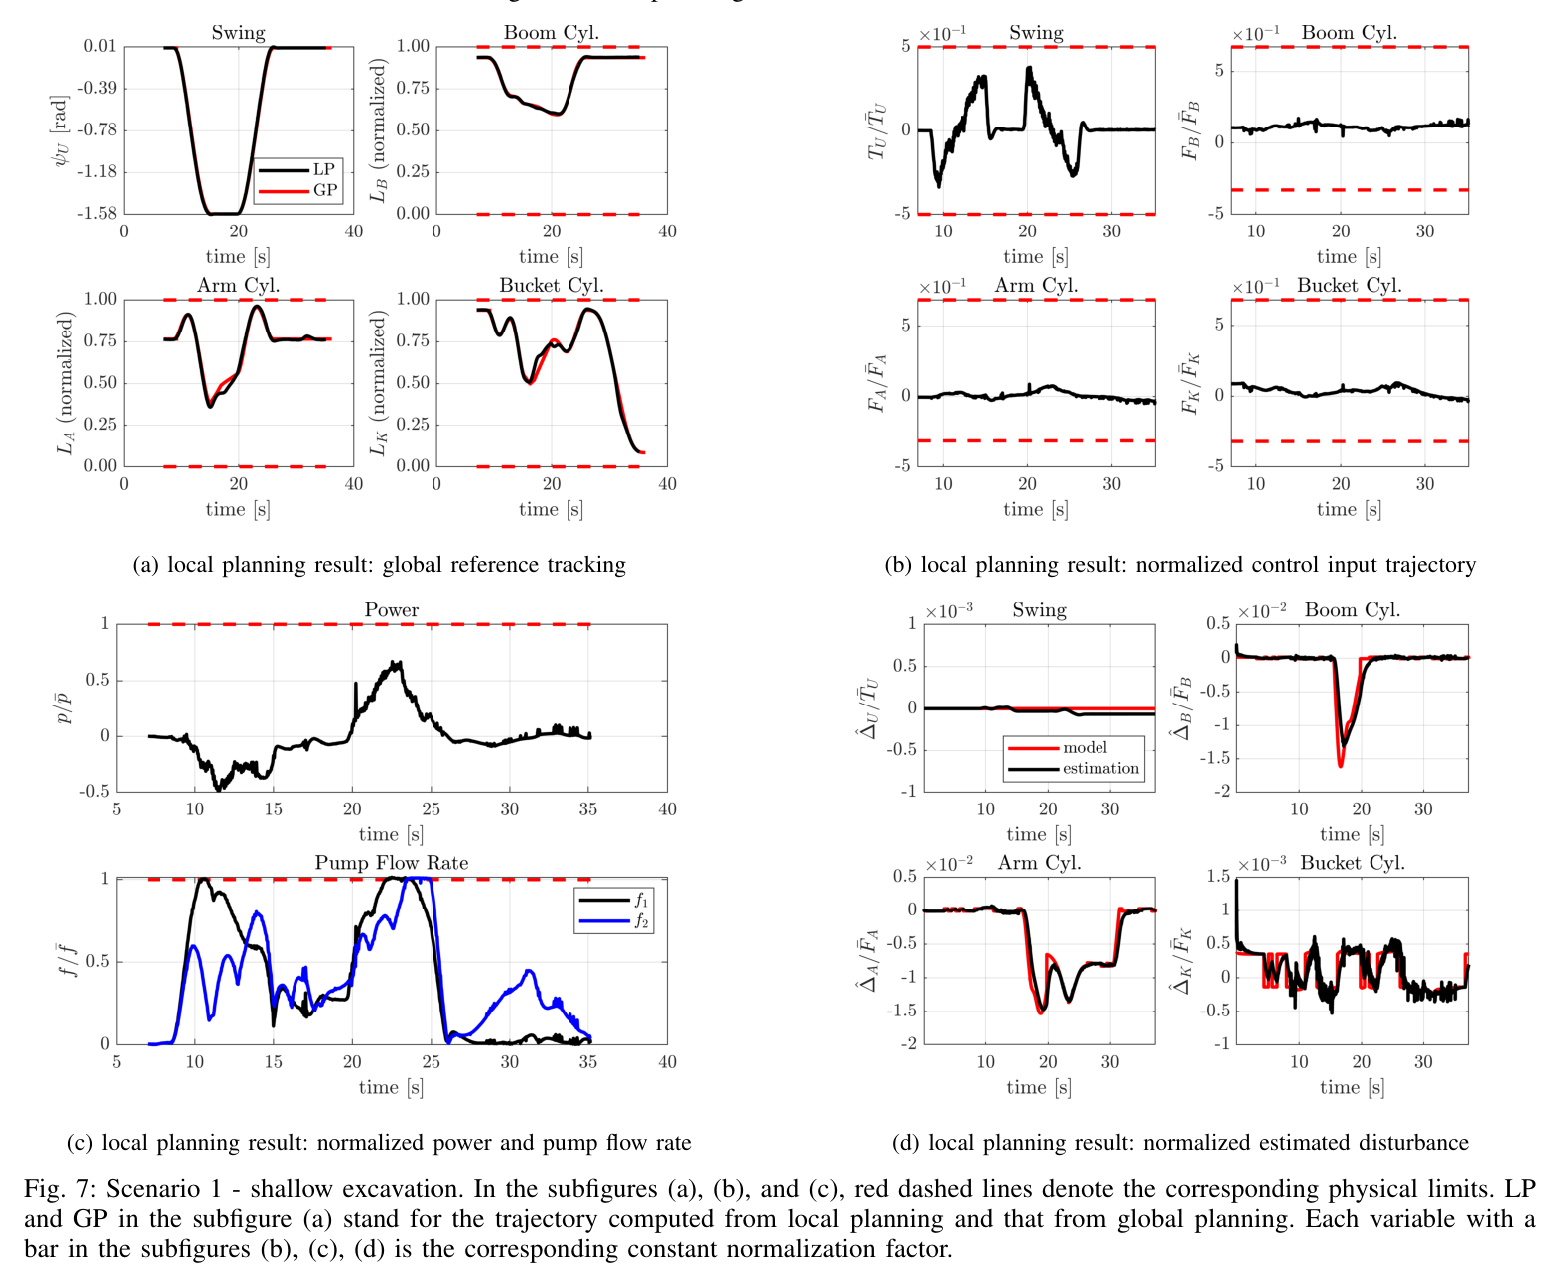
Scenario 1 ์–•์€ ๊ตด์ฐฉ์˜ ๊ถค์ , ์ œ์–ด ์ž…๋ ฅ, ํŒŒ์›Œ์™€ ํŽŒํ”„ ์œ ๋Ÿ‰, ์ถ”์ • ์™ธ๋ž€ ๊ฒฐ๊ณผ
Fig. 7: Scenario 1 โ€” Shallow excavation ๊ฒฐ๊ณผ. (a) ์ „์—ญ ๊ถค์  ์ถ”์ข…, (b) ์ •๊ทœํ™”๋œ ์ œ์–ด ์ž…๋ ฅ, (c) ์ •๊ทœํ™”๋œ ํŒŒ์›Œ ๋ฐ ํŽŒํ”„ ์œ ๋Ÿ‰, (d) ์ •๊ทœํ™”๋œ ์ถ”์ • ์™ธ๋ž€. ๋นจ๊ฐ„ ์ ์„ ์€ ๋ฌผ๋ฆฌ์  ํ•œ๊ณ„๋ฅผ ๋‚˜ํƒ€๋ƒ„.

์ฃผ์š” ๊ฒฐ๊ณผ:

์ง€ํ‘œ๊ฐ’
Global trajectory ๊ณ„์‚ฐ ์‹œ๊ฐ„2.1์ดˆ
Local planning ํ‰๊ท  ๊ณ„์‚ฐ ์‹œ๊ฐ„21.7ms (์•ฝ 46Hz)
๋ฌผ๋ฆฌ์  ์ œ์•ฝ์กฐ๊ฑด ๋งŒ์กฑ๋ชจ๋“  ์ œ์•ฝ์กฐ๊ฑด ์ถฉ์กฑ
์™ธ๋ž€ ์ถ”์ •๋ฒ„ํ‚ท ์‹ค๋ฆฐ๋”์—์„œ ๋งˆ์ฐฐ ๋ชจ๋ธ ๋ช…ํ™•ํžˆ ๊ด€์ธก, ๋ถ/์•”์—์„œ๋Š” ํ† ์–‘ ์ƒํ˜ธ์ž‘์šฉ ์™ธ๋ž€์ด ๋” ํผ. ์ถ”์ •๊ฐ’(๊ฒ€์ •)์ด ๋ชจ๋“  ์ถ•์—์„œ ๋ชจ๋ธ ์™ธ๋ž€(๋นจ๊ฐ•)์„ ์ž˜ ์ถ”์ข… โ€” ์™ธ๋ž€ ์ถ”์ •๊ธฐ ์œ ํšจ์„ฑ์˜ ์ง์ ‘ ๊ทผ๊ฑฐ
  • ๋ชฉํ‘œ ํ˜•์ƒ(target shape)์„ ๊ด€ํ†ตํ•˜์ง€ ์•Š๋„๋ก ๋„“์€ ์˜์—ญ์—์„œ ๊ถค์  ์ƒ์„ฑ
  • Tip-grading-like motion ๋ฐœ์ƒ
  • Global planning์ด ์˜๋„์ ์œผ๋กœ ๋ฌผ๋ฆฌ์  ํ•œ๊ณ„๋ฅผ ์ดˆ๊ณผํ•˜๋”๋ผ๋„, local planning์—์„œ ์ œ์•ฝ์กฐ๊ฑด ๋งŒ์กฑ

4.3 Scenario 2 โ€” Deep Excavation (๊นŠ์€ ๊ตด์ฐฉ)

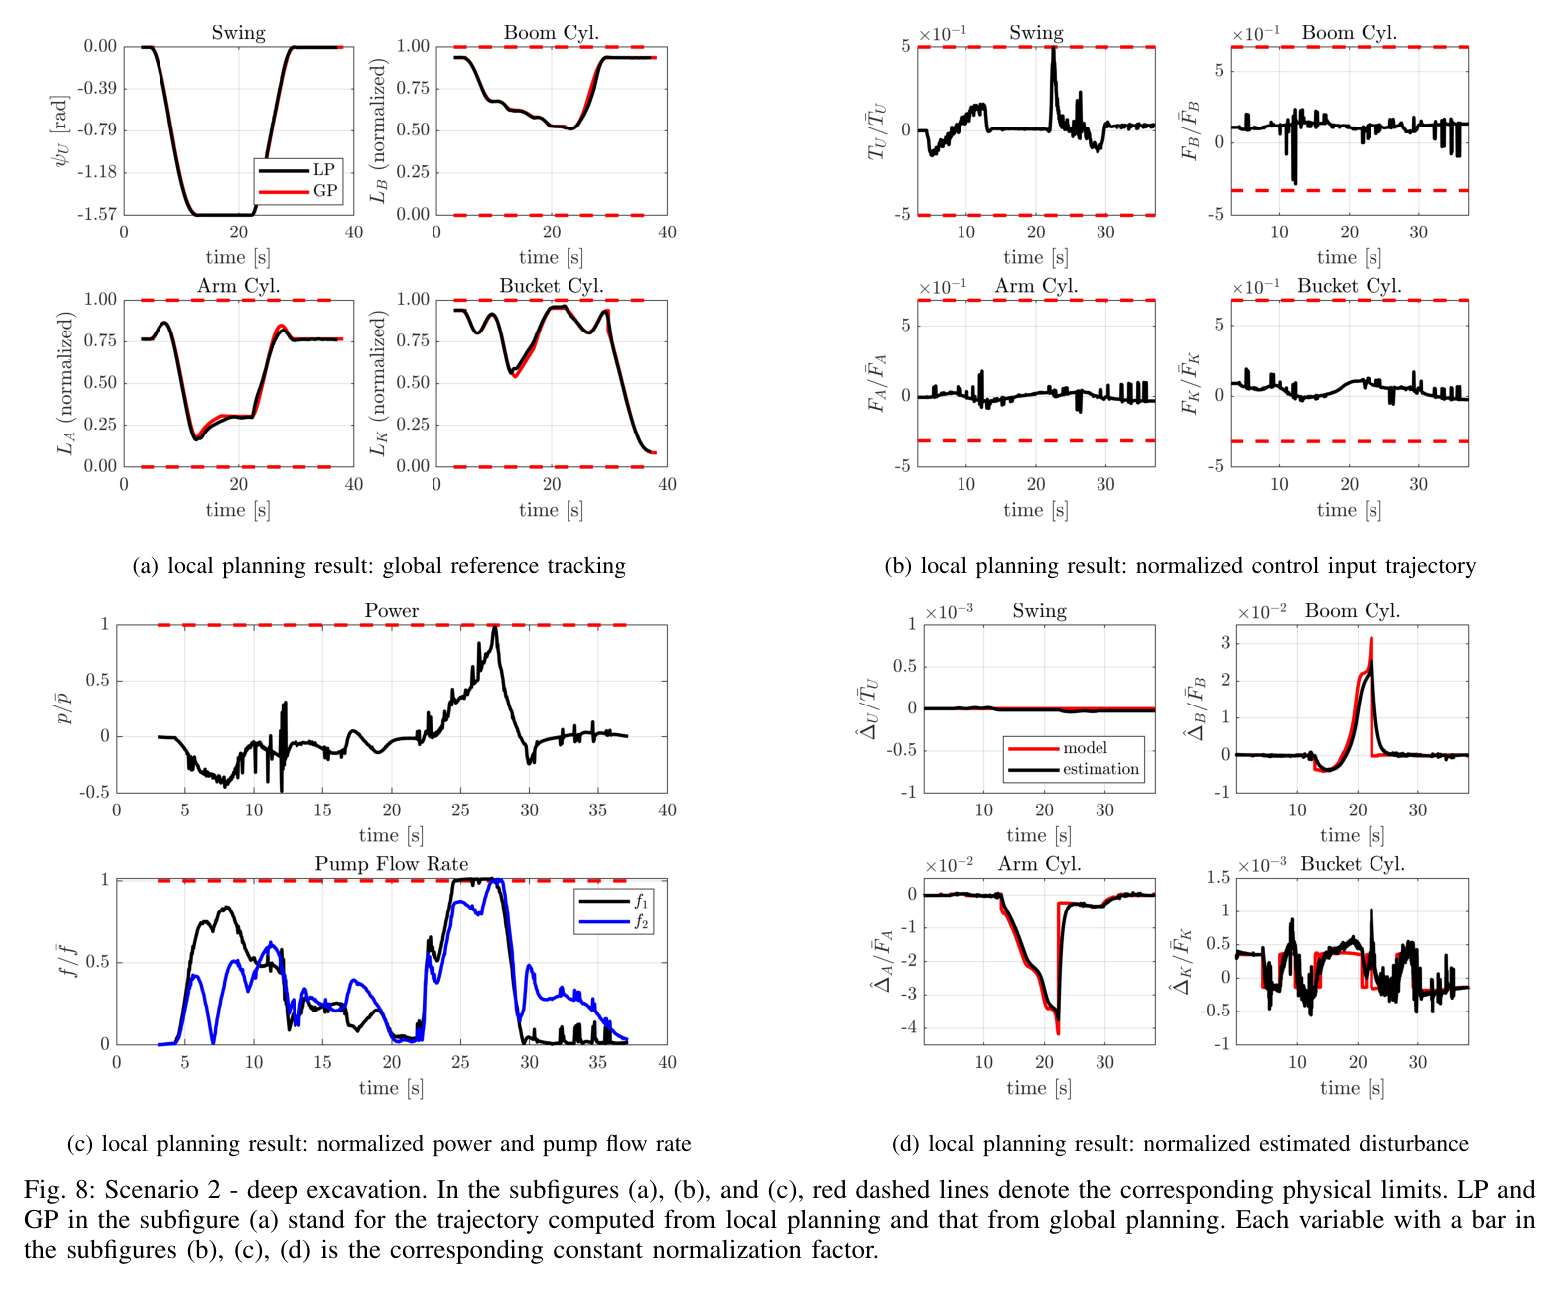
Scenario 2 ๊นŠ์€ ๊ตด์ฐฉ์˜ ๊ถค์ , ์ œ์–ด ์ž…๋ ฅ, ํŒŒ์›Œ์™€ ํŽŒํ”„ ์œ ๋Ÿ‰, ์ถ”์ • ์™ธ๋ž€ ๊ฒฐ๊ณผ
Fig. 8: Scenario 2 โ€” Deep excavation ๊ฒฐ๊ณผ. (a) ์ „์—ญ ๊ถค์  ์ถ”์ข…, (b) ์ •๊ทœํ™”๋œ ์ œ์–ด ์ž…๋ ฅ, (c) ์ •๊ทœํ™”๋œ ํŒŒ์›Œ ๋ฐ ํŽŒํ”„ ์œ ๋Ÿ‰, (d) ์ •๊ทœํ™”๋œ ์ถ”์ • ์™ธ๋ž€.

์ฃผ์š” ๊ฒฐ๊ณผ:

์ง€ํ‘œ๊ฐ’
Global trajectory ๊ณ„์‚ฐ ์‹œ๊ฐ„1.6์ดˆ
Local planning ํ‰๊ท  ๊ณ„์‚ฐ ์‹œ๊ฐ„30.2ms (์•ฝ 33Hz)
๋ฌผ๋ฆฌ์  ์ œ์•ฝ์กฐ๊ฑด ๋งŒ์กฑ๋ชจ๋“  ์ œ์•ฝ์กฐ๊ฑด ์ถฉ์กฑ
์™ธ๋ž€ ํฌ๊ธฐScenario 1๋ณด๋‹ค ํฐ ์™ธ๋ž€ (๋ฒ„ํ‚ท์ด ํ† ์–‘์— ๋” ๊นŠ์ด ์นจํˆฌ)
  • ๋ชฉํ‘œ ํ˜•์ƒ์ด ๊นŠ์œผ๋ฉด Phase 2์—์„œ ์‚ผ๊ฐํ˜• ํ˜•ํƒœ์˜ ๊ถค์  ์ƒ์„ฑํ•˜์—ฌ ๊ตด์ฐฉ ์ฒด์  ์ตœ๋Œ€ํ™”
  • ๋ฐ˜๋ณต ๊ตด์ฐฉ์„ ํ†ตํ•ด ๊นŠ์€ ๋ชฉํ‘œ ํ˜•์ƒ์— ์ ์ง„์ ์œผ๋กœ ๋„๋‹ฌํ•˜๋Š” ์ „๋žต(target-shape-aware excavation-volume-maximizing strategy)
  • ๋” ํฐ ์™ธ๋ž€์—๋„ ๋ถˆ๊ตฌํ•˜๊ณ  global reference ์ž˜ ์ถ”์ข… ๋ฐ ๋ชจ๋“  ๋ฌผ๋ฆฌ์  ์ œ์•ฝ์กฐ๊ฑด ์ถฉ์กฑ

4.4 ๋‘ ์‹œ๋‚˜๋ฆฌ์˜ค ๋น„๊ต

ํ•ญ๋ชฉShallow ExcavationDeep Excavation
๊ถค์  ํ˜•ํƒœ๋„“์€ ์˜์—ญ tip-grading์‚ผ๊ฐํ˜• ์ฒด์  ์ตœ๋Œ€ํ™”
๋ชฉํ‘œ ๋„๋‹ฌ1ํšŒ ๊ตด์ฐฉ์œผ๋กœ ๋ชฉํ‘œ ํ˜•์ƒ ์ถ”์ข… (์›๋ฌธ์€ pass ์ˆ˜๋ฅผ ๋ช…์‹œํ•˜์ง€ ์•Š์Œ)๋ฐ˜๋ณต ๊ตด์ฐฉ์œผ๋กœ ์ ์ง„ ๋„๋‹ฌ (์›๋ฌธ ๋ช…์‹œ)
Global ๊ณ„์‚ฐ2.1s1.6s
Local ๊ณ„์‚ฐ21.7ms (46Hz)30.2ms (33Hz)
์™ธ๋ž€ ํฌ๊ธฐ์ƒ๋Œ€์  ์†Œ์ƒ๋Œ€์  ๋Œ€
์ œ์•ฝ ๋งŒ์กฑOO

5. ํ•œ๊ณ„ ๋ฐ ํ–ฅํ›„ ์—ฐ๊ตฌ

๋…ผ๋ฌธ์ด ๋ช…์‹œํ•œ ๊ฐ€์ •ยทํ•œ๊ณ„ (์›๋ฌธ์— ๊ทผ๊ฑฐ๊ฐ€ ์žˆ๋Š” ๊ฒƒ):

  • ์‹œ๋ฎฌ๋ ˆ์ด์…˜๋งŒ ๊ฒ€์ฆ: ์‹ค์ œ ๊ตด์ฐฉ๊ธฐ ์‹คํ—˜ ๋ฏธ์ˆ˜ํ–‰. ๊ฒฐ๋ก ์ด ๋ฐํžŒ ์œ ์ผํ•œ ํ–ฅํ›„ ๊ณผ์ œ โ€” โ€œFuture work may include validation of the proposed algorithm in actual excavatorsโ€ (ยงVI)
  • ๋‹จ์ผ ๊ตด์ฐฉ ์ž‘์—…(single digging task): ๊ฒฐ๋ก ์ด ์Šค์Šค๋กœ ๋ฒ”์œ„๋ฅผ ์ด๋ ‡๊ฒŒ ํ•œ์ • (ยงVI). ๋‹จ, ๋ฐ˜๋ณต ๊ตด์ฐฉ์€ Scenario 2์˜ ๋ช…์‹œ์  ์ „๋žต์ด๊ณ  ํŠธ๋Ÿญ ์ ์žฌ๋Š” Phase 3์˜ ๋ชฉํ‘œ ์ง€์ ์œผ๋กœ ์ด๋ฏธ ํฌํ•จ๋˜์–ด ์žˆ๋‹ค โ€” ๋น ์ง„ ๊ฒƒ์€ ๊ทธ ์œ„์˜ ํƒœ์Šคํฌ ํ”Œ๋ž˜๋‹์ด๋‹ค
  • ํ™˜๊ฒฝ ์‚ฌ์ „ ์ง€์‹ ๊ฐ€์ •: ์ง€๋ฉด ํ˜•์ƒ(ground shape)์„ ์‚ฌ์ „์— ์•ˆ๋‹ค๊ณ  ๊ฐ€์ •. ์›๋ฌธ์€ ๋ผ์ด๋‹คยท์นด๋ฉ”๋ผ ๋“ฑ ์˜จ๋ณด๋“œ ์„ผ์„œ๋‚˜ ํ† ํƒˆ์Šคํ…Œ์ด์…˜์œผ๋กœ ์ทจ๋“ ๊ฐ€๋Šฅํ•˜๋‹ค๊ณ  ์–ธ๊ธ‰ (ยงV-A)
  • ์™ธ๋ž€ ๋ถˆ๋ณ€ ๊ฐ€์ •: ์งง์€ ์˜ˆ์ธก ๊ตฌ๊ฐ„์—์„œ ์™ธ๋ž€์ด ํฌ๊ฒŒ ๋ณ€ํ•˜์ง€ ์•Š๋Š”๋‹ค๊ณ  ๊ฐ€์ • โ€” ฮ”ฬ‚k+1 = ฮ”ฬ‚k. MPC ์ •์‹ํ™”์˜ ํ•ต์‹ฌ ์ „์ œ์ด๋ฉฐ ๋…ผ๋ฌธ์ด โ€œassumeโ€์ด๋ผ ์ ์€ ์œ ์ผํ•œ ๋ชจ๋ธ๋ง ๊ฐ€์ • (ยงIV-C)
  • Phase 2 ์Šค์œ™ ๊ณ ์ •: ๋ฒ„ํ‚ท ์ธกํŒ(side plate)์ด ํ™์„ ๋ฏธ๋Š” ๊ฒƒ์„ ๋ง‰๊ธฐ ์œ„ํ•ด ์บ๋นˆ์„ ๊ณ ์ •ํ•œ ์ฑ„ ๊ตด์ฐฉ ๊ถค์ ์„ ์ตœ์ ํ™” (ยงIII-A)
  • ์‹ค์‹œ๊ฐ„์„ฑ์€ ์กฐ๊ฑด๋ถ€: ์ „์—ญ ๊ณ„ํš์ด ๊ถค์  ์‹คํ–‰ ์‹œ๊ฐ„ ์•ˆ์— ๋๋‚˜์•ผ ํ†ตํ•ฉ planner๊ฐ€ ์‹ค์‹œ๊ฐ„์œผ๋กœ ์„ฑ๋ฆฝ (ยงI-B)
  • ์ „๋‹จ์‚ฌ ๋งคํ•‘์˜ ์œ ํšจ ๋ฒ”์œ„: ์‹(1)์˜ ์ผ๋Œ€์ผ ๋Œ€์‘์€ ๋ฌผ๋ฆฌ์ ์œผ๋กœ ๊ฐ€๋Šฅํ•œ ์˜์—ญ ์•ˆ์—์„œ๋งŒ ์„ฑ๋ฆฝํ•˜๋ฉฐ, ๊ทธ ์˜์—ญ์€ ๊ตญ์†Œ ๊ณ„ํš์˜ ์‹ค๋ฆฐ๋” ๋ณ€์œ„ ์ œ์•ฝ์œผ๋กœ ๋ฐ˜์˜ (์›๋ฌธ ๊ฐ์ฃผ 1)

์š”์•ฝ์ž ํŒ๋‹จ (์›๋ฌธ์— ์—†๋Š” ์ถ”๊ฐ€ ํ‰๊ฐ€ โ€” ์ฐธ๊ณ ์šฉ):

  • ์ง€๋ฉด ํ˜•์ƒ์˜ ๋ถˆํ™•์‹ค์„ฑ ๋ฏธ๊ณ ๋ ค โ€” ์›๋ฌธ์€ ์„ผ์„œ๋กœ ์ทจ๋“ ๊ฐ€๋Šฅํ•˜๋‹ค๊ณ ๋งŒ ํ•˜๊ณ  ๋ถˆํ™•์‹ค์„ฑ์€ ๋…ผํ•˜์ง€ ์•Š๋Š”๋‹ค
  • ํ† ์–‘ ์กฐ๊ฑด ๋‹ค์–‘์„ฑ ๋ฏธ๋ฐ˜์˜ โ€” ๋‹ค๋งŒ ์›๋ฌธ์€ ๋งˆ์ฐฐยทํ† ์–‘ ๋ชจ๋ธ์ด planner์—๊ฒŒ๋Š” ์•Œ๋ ค์ง€์ง€ ์•Š๋Š”๋‹ค๊ณ  ๋ช…์‹œํ•œ๋‹ค (ยงV-A). ์ฆ‰ planner๊ฐ€ ํ† ์–‘ ๋ชจ๋ธ์— ์˜์กดํ•˜์ง€ ์•Š๋Š” ๊ฒƒ์€ ํ•œ๊ณ„๊ฐ€ ์•„๋‹ˆ๋ผ ์„ค๊ณ„ ์˜๋„์ด๊ณ , ๋‹ค์–‘์„ฑ ๋ฌธ์ œ๋Š” ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ํ™˜๊ฒฝ ์ชฝ ํ•œ๊ณ„๋กœ ๋ด์•ผ ํ•œ๋‹ค

6. ํ›„์† ๊ฒ€์ฆ ๊ณผ์ œ (2026-08-14)

6.1 ๊ฐ๋„โ†”์‹ค๋ฆฐ๋” ๋ณ€ํ™˜๊ณผ ์•ผ์ฝ”๋น„์•ˆ

ยง3.1์˜ ๐ŸŸข๊ณผ ยง3.2์˜ ๐ŸŸก ์‚ฌ์ด์— ์•„์ง ๋ถ„๋ฆฌ๋˜์ง€ ์•Š์€ ํ•ญ๋ชฉ์ด ํ•˜๋‚˜ ์žˆ๋‹ค โ€” 40์นธ ํ‘œ์—์„œ ํŒŒ์ƒ๋˜๋Š” JLยทJฬ‡L์ด ยง3.2์˜ ๋ฏธ๋ณด์ • ํŒ์ •์— ์–ผ๋งˆ๋‚˜ ๊ธฐ์—ฌํ•˜๋Š”๊ฐ€. ๋น„์šฉ์ด ๋‚ฎ์€ ์ˆœ์„œ๋กœ ์ •๋ฆฌํ•œ๋‹ค.

#ํ•  ์ผ์™œ ์ด ์ˆœ์„œ์ธ๊ฐ€๋น„์šฉ
โ‘  dynamics.py๊ฐ€ JL์„ ์–ด๋””์„œ ์–ป๋Š”์ง€ ํ™•์ธ โ€” ยง3.1์˜ 40์นธ ํ‘œ์—์„œ ์ˆ˜์น˜ ๋ฏธ๋ถ„ํ•˜๋Š”์ง€, URDF ๊ธฐํ•˜์—์„œ ์ง์ ‘ ๋ฝ‘๋Š”์ง€ ์ด๊ฒŒ ์ •ํ•ด์ง€์ง€ ์•Š์œผ๋ฉด ๋‚˜๋จธ์ง€ ๋…ผ์˜๊ฐ€ ๊ณต์ค‘์— ๋œฌ๋‹ค. URDF์—์„œ ์ง์ ‘ ๋ฝ‘๋Š”๋‹ค๋ฉด ํ‘œ๋Š” ยง3.2์™€ ๋ฌด๊ด€ํ•˜๋‹ค 5๋ถ„
โ‘ก ์ถ•๋ณ„ dL/dฮธ ๋ถ€ํ˜ธ๋ฅผ ๊ทธ๋ƒฅ ์ถœ๋ ฅ โ€” ๋ถยท์•”ยท๋ฒ„ํ‚ท ๊ฐ๊ฐ ์˜ˆ์ƒ ๋ฐฉํ–ฅ๊ณผ ๋Œ€์กฐ ํ‘œ๊ฐ€ ์ด๋ฏธ ์žˆ์œผ๋ฏ€๋กœ 3์ค„์ด๋ฉด ๋œ๋‹ค. โ€œ์•” ์ถ• ๋ถ€ํ˜ธ ๋ฐ˜๋Œ€โ€์˜ ์„ธ ํ›„๋ณด ์ค‘ ๋‘˜(์žฅ์ฐฉ ๋ฐฉํ–ฅยทํ•˜๋“œ์ฝ”๋”ฉ)์„ ์ฆ‰์‹œ ๊ฐ€๋ฅธ๋‹ค 3์ค„
โ‘ข ๋น„๊ต ์กฐ๊ฑด ์žฌ์„ค์ • โ€” ์ค€์ •์ (์ €์†) ๊ตฌ๊ฐ„๋งŒ ๊ณจ๋ผ Mqฬˆ + h vs ์‹ค์ธก ์‹ค๋ฆฐ๋” ํž˜ ์ƒ๊ด€์„ ๋‹ค์‹œ ๊ณ„์‚ฐ ๊ด€์„ฑยท๋งˆ์ฐฐยทํ† ์–‘ ์ €ํ•ญ์ด ์ตœ์†Œ์ธ ๊ตฌ๊ฐ„์ด๋ผ ์ค‘๋ ฅํ•ญ์ด ์ง€๋ฐฐํ•œ๋‹ค. ์—ฌ๊ธฐ์„œ๋„ ์ƒ๊ด€์ด ๋‚ฎ์œผ๋ฉด ฮ” ๋ˆ„๋ฝ ํƒ“์ด ์•„๋‹ˆ๋ผ ์ง„์งœ ๋ชจ๋ธ ๋ฌธ์ œ๋กœ ํ™•์ •๋œ๋‹ค ๋ฐ˜๋‚˜์ ˆ
โ‘ฃ 40์ ์„ L(ฮธ) = โˆš(aยฒ + bยฒ โˆ’ 2abยทcos(ฮธ+ฯ†)) 3ํŒŒ๋ผ๋ฏธํ„ฐ ์ตœ์†Œ์ž์Šน ํ”ผํŒ… ์ƒˆ ๋ฐ์ดํ„ฐ ์—†์ด ๊ธฐ์กด ํ‘œ๋งŒ์œผ๋กœ ๋œ๋‹ค. ๋ถยท์•”์€ ์‹ค๋ฆฐ๋”๊ฐ€ ๋‘ ํ•€ ์‚ฌ์ด ์‚ผ๊ฐํ˜•์˜ ํ•œ ๋ณ€์ด๋ผ ์ž”์ฐจ๊ฐ€ ๊ฑฐ์˜ 0์œผ๋กœ ๋–จ์–ด์งˆ ๊ฒƒ์ด๊ณ , ๊ทธ๋Ÿฌ๋ฉด ํ•€ ์ขŒํ‘œ ์—†์ด ์œ ํšจ ๊ธฐํ•˜๋ฅผ ๋ณต์›ํ•ด JยทJฬ‡์„ ํ•ด์„์ ์œผ๋กœ ์–ป๋Š”๋‹ค ๋ฐ˜๋‚˜์ ˆ

โ‘ฃ์˜ ๋‹จ์„œ: ๋ฒ„ํ‚ท์€ 4์ ˆ ๋งํฌ(์‚ฌ๋‹ค๋ฆฌ๊ผด)๋ผ ์‚ผ๊ฐํ˜• 3ํŒŒ๋ผ๋ฏธํ„ฐ ํ˜•ํƒœ๋กœ ๋งž์ง€ ์•Š๋Š”๋‹ค. ๋ฒ„ํ‚ท๋งŒ ํ‘œ๋ฅผ ์œ ์ง€ํ•˜๋˜, โ‘ ์—์„œ โ€œํ‘œ์—์„œ Jฬ‡L์„ ๋ฝ‘๋Š”๋‹คโ€๋กœ ํ™•์ธ๋˜๋ฉด np.interp โ†’ CubicSpline(Cยฒ ์—ฐ์†)์œผ๋กœ ๊ต์ฒดํ•ด Jฬ‡์˜ ๊ณ„๋‹จยท์ŠคํŒŒ์ดํฌ๋ฅผ ์—†์•ค๋‹ค.

6.2 Phase 1ยท3 ์‹œ๊ฐ„ ๋ฐฐ๋ถ„(T) ๋‹จ์ˆœํ™”์˜ ํƒ€๋‹น์„ฑ ๊ฒ€์ฆ

๋ฐฐ๊ฒฝ๊ณผ ์œ ๋„๋Š” ยง3.3 ์‹(7)(8)(9) ์ฝœ์•„์›ƒ์˜ ใ€Œ๐Ÿ” ์‹œ๊ฐ„ ๋ฐฐ๋ถ„ ๋‹จ์ˆœํ™” ์žฌ๊ฒ€ํ† ใ€ ์ฐธ์กฐ. ์š”์ง€๋Š” โ€œ์šฐ๋ฆฌ ๋ฐฉ์‹์ด ํ‹€๋ ธ๋‹คโ€๊ฐ€ ์•„๋‹ˆ๋ผ โ€œ๋งž๋Š”์ง€ ์•„์ง ์•ˆ ์žฌ๋ดค๋‹คโ€์ด๋ฉฐ, ์žฌ๋Š” ๋ฐ ๋“œ๋Š” ๊ณ„์‚ฐ์ด ์Šค์นผ๋ผ 1๊ฐœ์งœ๋ฆฌ ๋‹ซํžŒ ํ•ด๋ผ๋Š” ๊ฒƒ์ด๋‹ค.

โ“ช ์ฐฉ์ˆ˜ ์ „ ๋ฐ˜๋“œ์‹œ ํ™•์ •ํ•  ๊ฒƒ (์ฝ”๋“œ ํ™•์ธ, 5๋ถ„)

์ด๊ฒŒ ์ •ํ•ด์ง€์ง€ ์•Š์œผ๋ฉด ์•„๋ž˜ โ‘ค~โ‘ฆ ์ „๋ถ€๊ฐ€ ์ž˜๋ชป๋œ ์ „์ œ ์œ„์— ์„ ๋‹ค.

ํ™•์ธ ํ•ญ๋ชฉ์™œ ์ค‘์š”ํ•œ๊ฐ€
โ€œ์‹œ๊ฐ„๋งŒ ์žฌ๋ฐฐ๋ถ„โ€์˜ ์ •ํ™•ํ•œ ์˜๋ฏธ โ€” (A) T = ฮฃ(๊ตฌ๊ฐ„๊ธธ์ด / ๊ตฌ๊ฐ„์†๋„)๋กœ T๊ฐ€ ์†๋„ ์ƒํ•œ์˜ ๊ฒฐ๊ณผ์ธ๊ฐ€, (B) ์ „์ฒด T๋Š” ์™ธ๋ถ€ ๊ณ ์ •์ด๊ณ  ๊ตฌ๊ฐ„ ๋ฐฐ๋ถ„๋งŒ ์กฐ์ •ํ•˜๋Š”๊ฐ€ (A)๋ฉด โ‘ค์˜ T_cap ์ •์˜๊ฐ€ ๊ทธ๋Œ€๋กœ ์„ฑ๋ฆฝํ•œ๋‹ค. (B)๋ฉด T๊ฐ€ ๋ฌผ๋ฆฌ์™€ ๋ฌด๊ด€ํ•œ ์ƒ์ˆ˜๋ผ๋Š” ๋œป์ด๋ผ ๊ฒฉ์ฐจ๊ฐ€ ๋” ํฌ๊ณ , โ‘ค์˜ ๋น„๊ต ๋Œ€์ƒ ์ž์ฒด๋ฅผ ๋‹ค์‹œ ์„ธ์›Œ์•ผ ํ•œ๋‹ค
0.5 / 0.25 / 0.5์˜ ์ •์ฒด โ€” phase 1/2/3์— ๊ฐ๊ฐ ๋Œ€์‘ํ•˜๋Š”๊ฐ€, ์•„๋‹ˆ๋ฉด phase 1(๋˜๋Š” 3) ๋‚ด๋ถ€์˜ ๊ตฌ๊ฐ„๋ณ„ ๊ฐ’์ธ๊ฐ€ phase ๋Œ€์‘์ด๋ฉด ์†๋„ ๋ถˆ์—ฐ์†์ด ๋…ผ๋ฌธ์ด ๋งค๋„๋Ÿฝ๊ฒŒ ํ•˜๋ผ๊ณ  ๋ช…์‹œํ•œ ๋ฐ”๋กœ ๊ทธ ๋‘ ์ง€์ ์—์„œ ๋ฐœ์ƒํ•œ๋‹ค (โ‘ฆ์˜ ํŒ์ •์ด ๋‹ฌ๋ผ์ง)
์†๋„ ์ƒํ•œ 0.5/0.25m/s์˜ ์ถœ์ฒ˜ ์•ˆ์ „ ๊ธฐ์ค€์ธ์ง€, ์•ก์ถ”์—์ดํ„ฐ ํ•œ๊ณ„ ํ™˜์‚ฐ์ธ์ง€, ๊ฒฝํ—˜๊ฐ’์ธ์ง€. โ‘ค์—์„œ T*๊ฐ€ ๋” ๋А๋ฆฌ๊ฒŒ ๋‚˜์™”์„ ๋•Œ ์ƒํ•œ์„ ๋ฐ”๊ฟ”๋„ ๋˜๋Š”์ง€๊ฐ€ ์—ฌ๊ธฐ์„œ ๊ฐˆ๋ฆฐ๋‹ค

โ‘ค T* ๊ณ„์‚ฐ ํ›„ ํ˜„์žฌ T์™€ ๋Œ€์กฐ โ€” ์ด ์ ˆ์˜ ํ•ต์‹ฌ ์ž‘์—…

๊ณก์„  ๋ชจ์–‘ ฮฒ๋ฅผ ๊ณ ์ •ํ•œ ์ฑ„๋กœ๋Š” T๊ฐ€ ์Šค์นผ๋ผ ํ•˜๋‚˜์ด๊ณ  ๋‹ซํžŒ ํ•ด๊ฐ€ ์žˆ๋‹ค. ์ƒˆ ์†”๋ฒ„ยท์žฌ์ตœ์ ํ™” ๋ถˆํ•„์š”.

1) ๊ณ ์ •๋œ Bernstein ๊ณก์„ ์„ ์ž„์˜์˜ ๊ธฐ์ค€ Tโ‚€ ๋กœ ์ƒ˜ํ”Œ๋ง (s โˆˆ [0,1], ๊ท ๋“ฑ N์ )

2) ์—ญ๋™์—ญํ•™ 2ํšŒ ํ‰๊ฐ€๋กœ A, G ๋ถ„๋ฆฌ:
     G(s) = u |_{qฬ‡=0, qฬˆ=0}            โ† ์ค‘๋ ฅ๋งŒ (์ •์  ์œ ์ง€๋ ฅ)
     A(s) = Tโ‚€ยฒ ยท ( u|_{Tโ‚€} โˆ’ G(s) )   โ† ๋‚˜๋จธ์ง€ = ๊ด€์„ฑยท์ฝ”๋ฆฌ์˜ฌ๋ฆฌ

3) ์‚ฌ๋‹ค๋ฆฌ๊ผด ์ ๋ถ„ 3๊ฐœ:
     a = ยฝโˆซโ‚€ยน Aแต€W_u A ds
     b =  โˆซโ‚€ยน Aแต€W_u G ds
     c = ยฝโˆซโ‚€ยน Gแต€W_u G ds

4) T* = โˆš( [ b + โˆš(bยฒ + 12ac) ] / (2c) )

5) T_cap = (ํ˜„์žฌ ๋ฐฉ์‹์ด ์‚ฐ์ถœํ•˜๋Š” ์‹ค์ œ ์†Œ์š”์‹œ๊ฐ„)  โ† โ“ช-(A)/(B)์— ๋”ฐ๋ผ ์ •์˜
6) ๋น„์œจ r = T* / T_cap ์ถœ๋ ฅ

ํŒ์ • ๊ธฐ์ค€ (์ด ํ‘œ๋Œ€๋กœ ๊ฒฐ๋ก ์„ ์ ์„ ๊ฒƒ):

r = T*/Tcap์˜๋ฏธ์กฐ์น˜
0.9 ~ 1.1 ์†๋„ ์ œ์•ฝ์ด ์‹ค์ œ๋กœ binding โ€” ์šฐ๋ฆฌ ์„ ํƒ์ด ๋…ผ๋ฌธ ํ•ด์™€ ์‚ฌ์‹ค์ƒ ์ผ์น˜ ยง3.3 ํŒ์ • ๐ŸŸก โ†’ ๐ŸŸข ์Šน๊ฒฉ, ๊ทผ๊ฑฐ ์ˆ˜์น˜์™€ ํ•จ๊ป˜ ์ข…๊ฒฐ. ์ฝ”๋“œ ๋ณ€๊ฒฝ ์—†์Œ
r > 1.1 ๋ถˆํ•„์š”ํ•˜๊ฒŒ ๋นจ๋ฆฌ ๋‹ฌ๋ ค ๊ด€์„ฑ๋ ฅ์„ ๋‚ญ๋น„ ์ค‘ T๋ฅผ T*๋กœ ๋Š˜๋ฆฐ๋‹ค. ํž˜ ์—ฌ์œ ๊ฐ€ ์ƒ๊ธฐ๋ฏ€๋กœ ยง3.4 โ€œ24% ๊ฒฝ๊ณ โ€์™€ ยง3.2 ฮ”ฬ‚ ํฌํ™”๊ฐ€ ํ•จ๊ป˜ ์ค„์–ด๋“œ๋Š”์ง€ ํ™•์ธ
r < 0.9 ๋” ๋นจ๋ฆฌ ๊ฐˆ ์ˆ˜ ์žˆ๋Š”๋ฐ ๋ชป ๊ฐ€๋Š” ์ค‘ ์‚ฌ์ดํด ํƒ€์ž„ ์†ํ•ด. โ“ช์˜ โ€œ์†๋„ ์ƒํ•œ ์ถœ์ฒ˜โ€๋ฅผ ๊ทผ๊ฑฐ๋กœ ์ƒํ•œ ์žฌ๊ฒ€ํ† 

ํ•˜์ง€ ๋ง ๊ฒƒ:

  • ฮฒ(๊ณก์„  ๋ชจ์–‘)๊นŒ์ง€ ๊ฐ™์ด ์ตœ์ ํ™”ํ•˜์ง€ ๋ง ๊ฒƒ. ์‹(8)์˜ ์™„์ „ํ•œ minฮฒ,T๋ฅผ ์žฌํ˜„ํ•˜๋ ค ๋“ค๋ฉด ๋ฒ”์œ„๊ฐ€ ํญ๋ฐœํ•˜๊ณ  ยง3.3์˜ ๊ฒ€์ฆ๋œ ํ˜•์ƒ(์šด์ „์ž ๊ด€์ฐฐ๋กœ ๊ณ ์นœ 2๊ฑด ํฌํ•จ)์ด ๊นจ์ง„๋‹ค. ์ด๋ฒˆ ์ž‘์—…์€ ฮฒ ๊ณ ์ •, T๋งŒ์ด๋‹ค.
  • W_u๋ฅผ ์ž„์˜๋กœ ์ •ํ•˜์ง€ ๋ง ๊ฒƒ. ํ˜„์žฌ ์ฝ”๋“œ์— ํž˜ ๊ฐ€์ค‘์ด ์—†๋‹ค๋ฉด ๋‹จ์œ„ํ–‰๋ ฌ๋กœ ๋‘๊ณ  ๊ทธ ์‚ฌ์‹ค์„ ๊ฒฐ๊ณผ์— ๋ช…์‹œํ•œ๋‹ค. ์ž„์˜ ๊ฐ€์ค‘์€ T*๋ฅผ ์›ํ•˜๋Š” ๊ฐ’์œผ๋กœ ๋งŒ๋“ค ์ˆ˜ ์žˆ์–ด ํŒ์ •์ด ๋ฌด์˜๋ฏธํ•ด์ง„๋‹ค.
  • โ“ช์ด ๋ฏธํ™•์ •์ธ ์ฑ„๋กœ ์ง„ํ–‰ํ•˜์ง€ ๋ง ๊ฒƒ.

โ‘ฅ ์ œ์•ฝ ๊ณต๊ฐ„ ์ •ํ•ฉ โ€” ํŒ ์†๋„ ์ƒํ•œ์ด ์‹ค๋ฆฐ๋” ์†๋„ ์ƒํ•œ์„ ๋„˜๋Š” ๊ตฌ๊ฐ„ ์ฐพ๊ธฐ

ํ˜„์žฌ ์ƒํ•œ์€ Cartesian ํŒ ์†๋„์ธ๋ฐ, (10d) ์œ ๋Ÿ‰ ์ œ์•ฝ๊ณผ ๋…ผ๋ฌธ ์‹(8)์˜ ์†๋„ ์ œ์•ฝ์€ ์‹ค๋ฆฐ๋” ์†๋„ qฬ‡L์ด๋‹ค.

์ „์ฒด ๊ถค์ ์„ ํ›‘์œผ๋ฉฐ ๊ฐ ์‹œ์ ์—์„œ
    qฬ‡_L = J_ฮธ(q_ฮธ) ยท qฬ‡_ฮธ   (๋˜๋Š” ํ‘œ/ํ”ผํŒ…์—์„œ ์–ป์€ dL/dฮธ ์ ์šฉ)
๋ฅผ ๊ณ„์‚ฐํ•˜๊ณ  ์•„๋ž˜๋ฅผ ์ถœ๋ ฅ:

  - max |qฬ‡_L| ์„ ์ถ•๋ณ„๋กœ  โ†’  ์‹ค๋ฆฐ๋” ์†๋„ ์ƒํ•œ ๋Œ€๋น„ ๋ช‡ %์ธ๊ฐ€
  - ฮฃ abs(qฬ‡_L) ์˜ ์‹œ๊ณ„์—ด โ†’  (10d) ํŽŒํ”„ ์œ ๋Ÿ‰ ํ•œ๊ณ„๋ฅผ ๋„˜๋Š” ๊ตฌ๊ฐ„ ๋น„์œจ
  - ์œ„๋ฐ˜ ๊ตฌ๊ฐ„์˜ ์ž์„ธ(ฮธ_B, ฮธ_A, ฮธ_K) ๊ธฐ๋ก  โ†’  ์–ด๋–ค ์ž์„ธ์—์„œ ํ„ฐ์ง€๋Š”๊ฐ€

ํŒ์ •: ์œ„๋ฐ˜ ๊ตฌ๊ฐ„์ด 0%๋ฉด ํŒ ์†๋„ ์ƒํ•œ์ด ์ถฉ๋ถ„ํžˆ ๋ณด์ˆ˜์ ์ด๋ผ๋Š” ๋œป์ด๋ฏ€๋กœ ์ด ๊ฒฉ์ฐจ๋Š” ๋‹ซ๋Š”๋‹ค. 0%๊ฐ€ ์•„๋‹ˆ๋ฉด, ์ „์—ญ ๊ธฐ์ค€๊ถค์ ์ด ์‹ค๋ฆฐ๋” ๊ณต๊ฐ„์—์„œ ์ด๋ฏธ ์‹คํ˜„ ๋ถˆ๊ฐ€๋Šฅํ•˜๋‹ค๋Š” ๋œป์ด๊ณ  โ†’ ๊ตญ์†Œ MPC๊ฐ€ ๋งค ์Šคํ… ๋ฐ€์–ด๋‚ด๋ฉฐ ๋”ฐ๋ผ๊ฐ€๋Š” ์ค‘ โ†’ ยง3.4 โ€œ24% ๊ฒฝ๊ณ โ€์˜ ์›์ธ ํ›„๋ณด๋กœ ํ™•์ •(๊ธฐ์กด ํ›„๋ณด์ธ โ€œ๋ฏธ๋ณด์ • ํž˜ ํ•œ๊ณ„ ์ˆ˜์น˜โ€์™€ ๋ณ‘๊ธฐ).

โ‘ฆ ์ €ํฌ(ยง5 ํ•œ๊ณ„ โ‘ค)์˜ ์›์ธ ํŒ๋ณ„ โ€” ์ƒˆ ์‹คํ—˜ ๋ถˆํ•„์š”, ๊ธฐ์กด ๋กœ๊ทธ ์žฌ๋ถ„์„

โ‘ค ๋œ์ปน๊ฑฐ๋ฆผ์˜ ์›์ธ์œผ๋กœ โ‘ฃ MPC horizon ๋‹จ์ˆœํ™”๋ฅผ 1์ˆœ์œ„๋กœ ์ ์–ด๋‘์—ˆ์œผ๋‚˜, ๊ฒฝ์Ÿ ๊ฐ€์„ค์ด ์ƒ๊ฒผ๋‹ค: 0.5/0.25/0.5 ๊ตฌ๊ฐ„๋ณ„ ์ƒ์ˆ˜ ์†๋„์˜ ๊ฒฝ๊ณ„ ๋ถˆ์—ฐ์†.

๊ธฐ์กด ์ฃผํ–‰ ๋กœ๊ทธ์—์„œ ์ €ํฌ(ํŒ ๊ฐ€์†๋„์˜ ์‹œ๊ฐ„ ๋ฏธ๋ถ„ ๋˜๋Š” qฬˆ_L ๋ณ€ํ™”์œจ)๋ฅผ ๋ฝ‘๊ณ ,
phase ์ „ํ™˜ ์‹œ๊ฐ์— ๋งˆ์ปค๋ฅผ ์ฐ์–ด ๋ถ„ํฌ๋ฅผ ๋ณธ๋‹ค.

  โ”œ ์ €ํฌ ์ŠคํŒŒ์ดํฌ๊ฐ€ phase ์ „ํ™˜ ์‹œ์ ์— ๊ตญ์†Œ์ ์œผ๋กœ ๋ชฐ๋ฆผ
  โ”‚     โ†’ ์›์ธ = ์†๋„ ์Šค์ผ€์ค„ ๋ถˆ์—ฐ์†.
  โ”‚       ์กฐ์น˜: ๊ฒฝ๊ณ„์—์„œ ์†๋„๊ฐ€ ์ด์–ด์ง€๋„๋ก ์‹œ๊ฐ„ ๋ฐฐ๋ถ„์— Cยน ์—ฐ์† ์กฐ๊ฑด ์ถ”๊ฐ€
  โ”‚             (๋…ผ๋ฌธ์˜ "boundary values chosen ... smooth" ์— ํ•ด๋‹น)
  โ”‚
  โ”” ์ €ํฌ๊ฐ€ ์ฃผํ–‰ ๋‚ด๋‚ด ๊ณ ๋ฅด๊ฒŒ ๊น”๋ฆผ
        โ†’ ์›์ธ = โ‘ฃ MPC horizon. ๊ธฐ์กด 1์ˆœ์œ„ ์œ ์ง€

ํŒ์ • ๊ธฐ์ค€: phase ์ „ํ™˜ ยฑ0.2์ดˆ ๊ตฌ๊ฐ„์ด ์ „์ฒด ์ €ํฌ ์—๋„ˆ์ง€์˜ 50% ์ด์ƒ์„ ์ฐจ์ง€ํ•˜๋ฉด ์†๋„ ์Šค์ผ€์ค„์ด ์ฃผ์›์ธ.

์ž‘์—… ์ˆœ์„œ์™€ ๋น„์šฉ

์ˆœ์„œํ•ญ๋ชฉ๋น„์šฉ์„ ํ–‰ ์กฐ๊ฑด
1โ“ช ์ฝ”๋“œ ํ™•์ธ5๋ถ„โ€”
2โ‘ฆ ์ €ํฌ ํŒ๋ณ„30๋ถ„ (๊ธฐ์กด ๋กœ๊ทธ)โ“ช
3โ‘ฅ ์ œ์•ฝ ๊ณต๊ฐ„ ์ ๊ฒ€๋ฐ˜๋‚˜์ ˆโ“ช, ยง6.1-โ‘  (JL ์ถœ์ฒ˜)
4โ‘ค T* ๊ณ„์‚ฐ๋ฐ˜๋‚˜์ ˆโ“ช

โ‘ฆ์„ ๋จผ์ € ๋‘๋Š” ์ด์œ : ์ƒˆ ๋ฐ์ดํ„ฐ๊ฐ€ ํ•„์š” ์—†๊ณ , ๊ฒฐ๊ณผ๊ฐ€ ยง5 ํ•œ๊ณ„ โ‘ค์˜ 1์ˆœ์œ„ ํ›„๋ณด๋ฅผ ๋ฐ”๊ฟ€ ์ˆ˜ ์žˆ์–ด ๋‹ค๋ฅธ ๊ฐœ์„  ์ž‘์—…์˜ ์šฐ์„ ์ˆœ์œ„ ์ž์ฒด๋ฅผ ์žฌ๋ฐฐ์น˜ํ•˜๊ธฐ ๋•Œ๋ฌธ์ด๋‹ค.

ํ•œ๋งˆ๋””๋กœ ์ •๋ฆฌ

  • Global + Local planner ํ†ตํ•ฉ ํ”„๋ ˆ์ž„์›Œํฌ๋กœ ์œ ์•• ๊ตด์ฐฉ๊ธฐ์˜ ์‹ค์‹œ๊ฐ„ ๊ถค์  ๊ณ„ํš ๊ตฌํ˜„
  • Force/torque, power, cylinder displacement, flow rate ๋“ฑ 4๊ฐ€์ง€ ๋ฌผ๋ฆฌ์  ์ œ์•ฝ์กฐ๊ฑด ๋™์‹œ ์ถฉ์กฑ ๋‹ฌ์„ฑ
  • Feedback linearization์œผ๋กœ ๋น„์„ ํ˜• MPC๋ฅผ ์„ ํ˜•ํ™”ํ•˜์—ฌ 30Hz ์ด์ƒ ์‹ค์‹œ๊ฐ„ ์—ฐ์‚ฐ ๋‹ฌ์„ฑ
  • ๋ชจ๋ฉ˜ํ…€ ๊ธฐ๋ฐ˜ ์™ธ๋ž€ ์ถ”์ •์œผ๋กœ ๋งˆ์ฐฐ ๋ฐ ํ† ์–‘ ์ƒํ˜ธ์ž‘์šฉ disturbance-aware planning ๊ตฌํ˜„
  • Shallow/deep excavation ๋‘ ์‹œ๋‚˜๋ฆฌ์˜ค์—์„œ ์ œ์•ฝ ๋งŒ์กฑ + ์ „์—ญ ๊ถค์  ์ถ”์ข… ๊ฒ€์ฆ ์™„๋ฃŒ
  • ์‹ค์ œ ๊ตด์ฐฉ๊ธฐ ์‹คํ—˜ ๋ฏธ์ˆ˜ํ–‰ โ€” ์‹œ๋ฎฌ๋ ˆ์ด์…˜๋งŒ ๊ฒ€์ฆ
โ†‘ ๋ฌธ์„œ ๋งจ ์œ„๋กœ