The University of Sydney, Australian Centre for Field Robotics2013#078제어·MPC박사학위논문
부정확한 예측의 학습과 대응: 자율 굴착 응용
Learning and Reacting with Inaccurate Prediction: Applications to Autonomous Excavation
Guilherme Jorge Maeda · The University of Sydney PhD thesis
한줄 요약 — 피드백만으로는 인과성과 유압 대역폭 때문에 큰 굴착외란을 제거할 수 없고 토양힘 예측도 본질적으로 부정확하다는 이중 문제에 대해, 반복 성분은 ILC로 선제 보상하고 비반복 예측오차는 DOB로 반응 보상하는 P-DOB-ILC를 구성해 이질적 현장 토양의 다중 패스 굴착과 트렌칭에서 정량 검증했다.
1.연구 배경 및 동기
예측이 필요하지만 정확할 수 없는 굴착제어의 역설
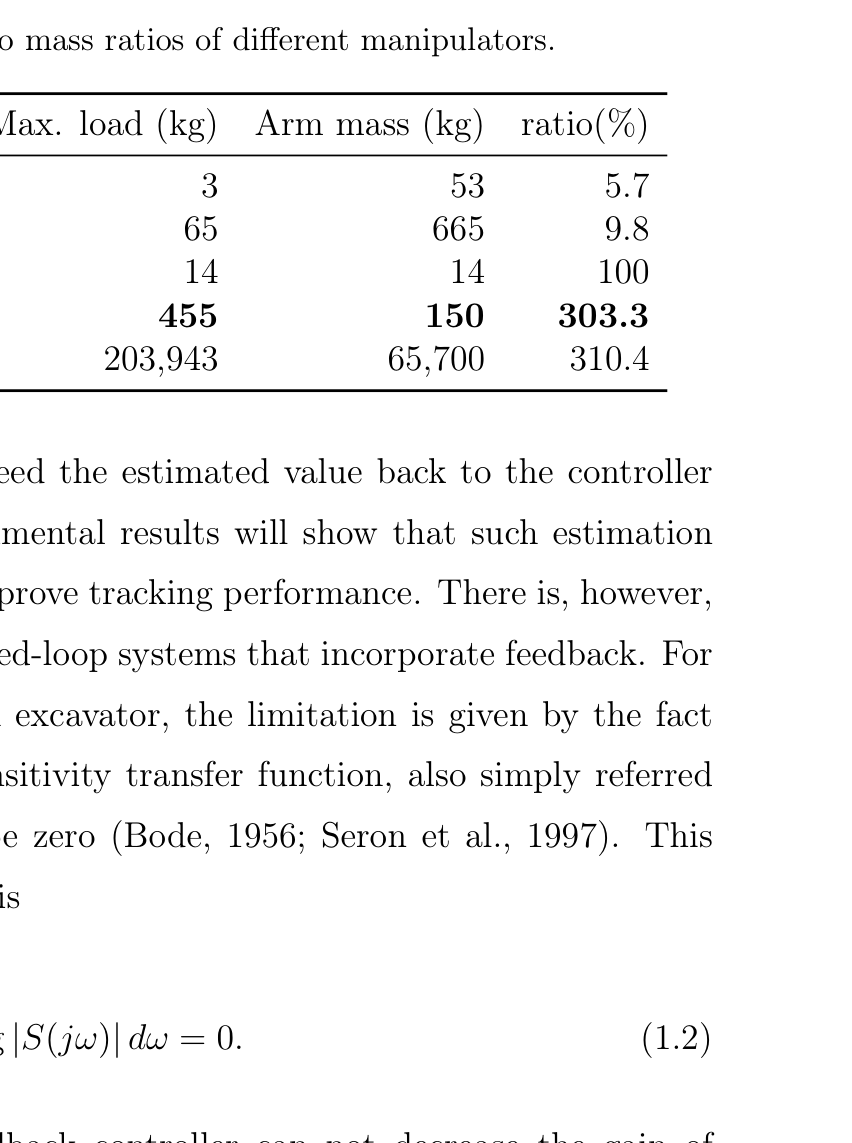
대형 유압 매니퓰레이터는 산업용 전기 로봇과 다른 외란 규모를 경험한다. 논문이 비교한 Komatsu PC05-7의 최대 적재량은 팔 질량의 303.3%이며, 대형 PC8000도 310.4%에 이른다. 반면 Kuka KR 30-3의 비율은 9.8%다. 굴착 중 토양력은 단순한 작은 섭동이 아니라 구동기 명령을 포화시키는 주된 동역학이므로, 공장 로봇에서 흔한 비례 피드백만으로 같은 추종정밀도를 기대할 수 없다.
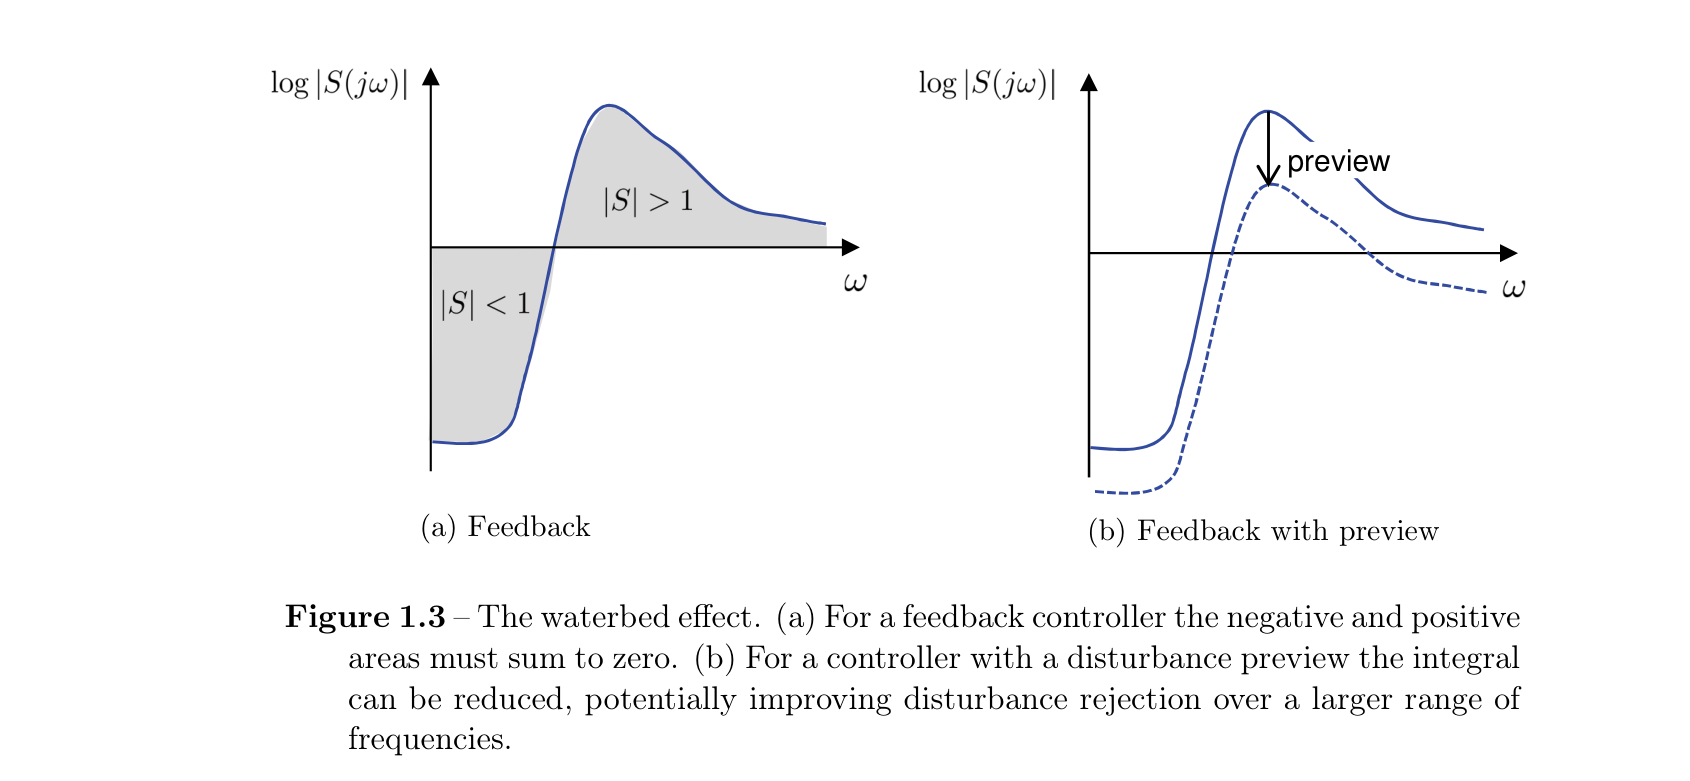
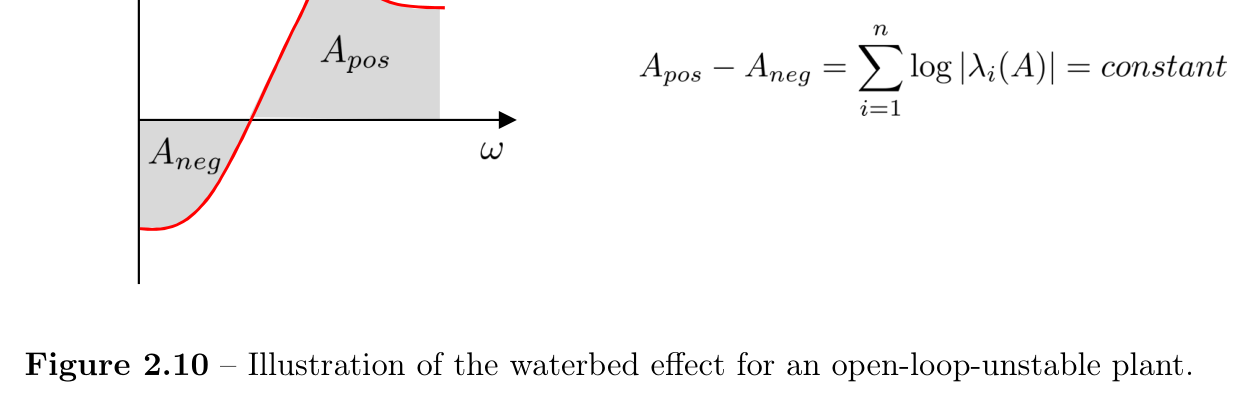
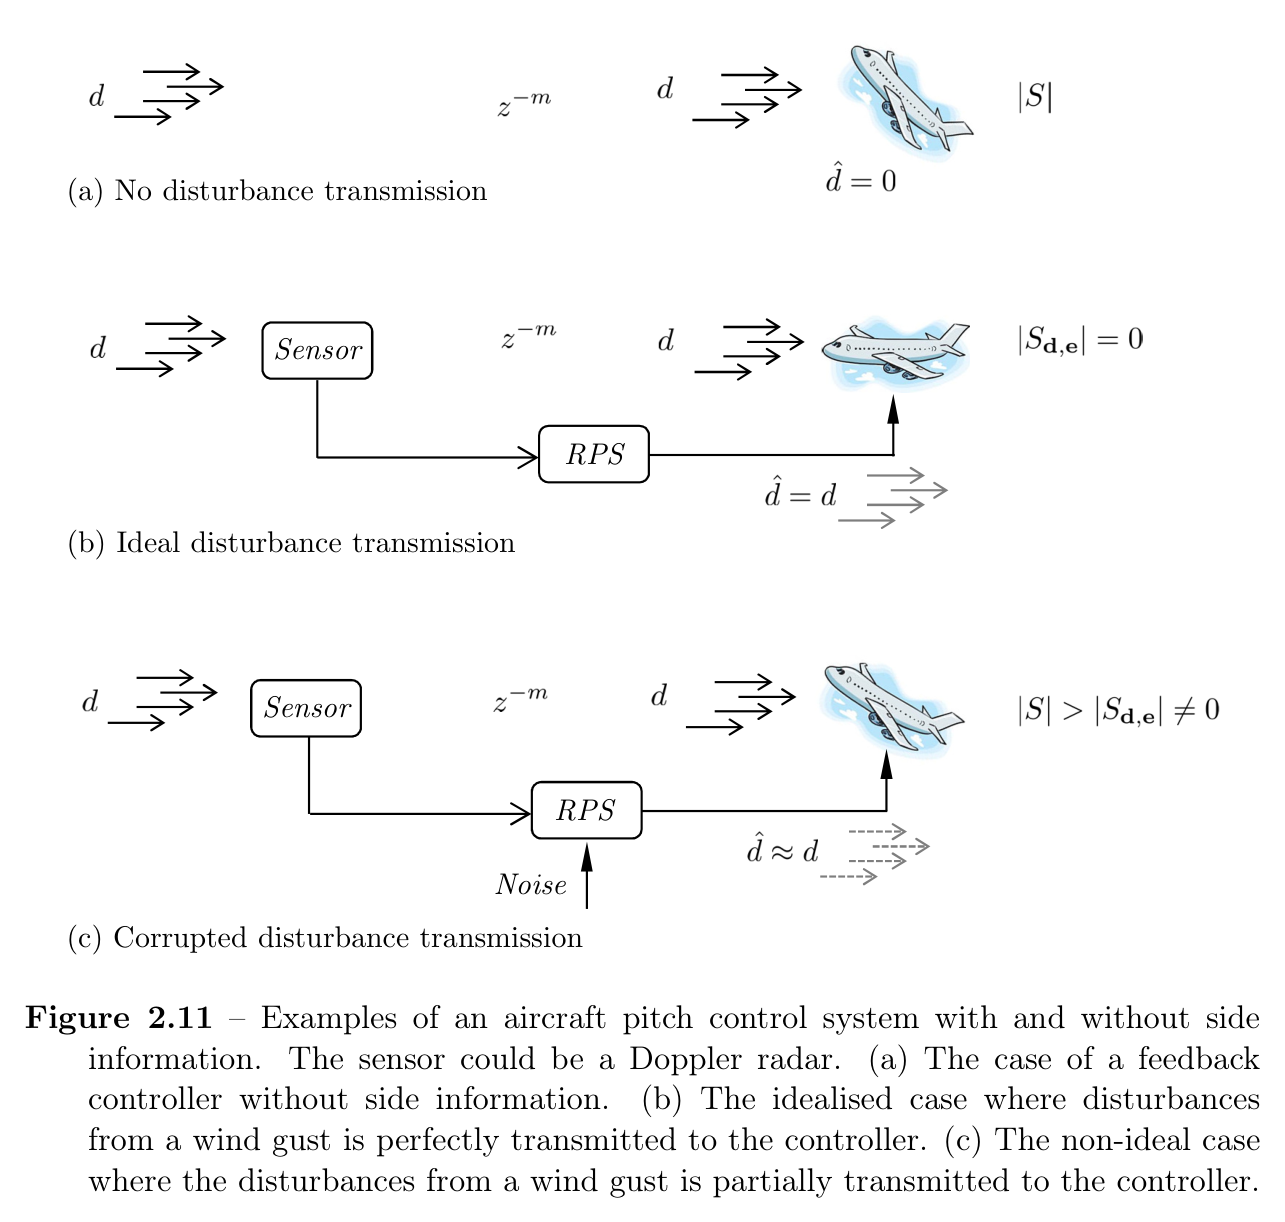
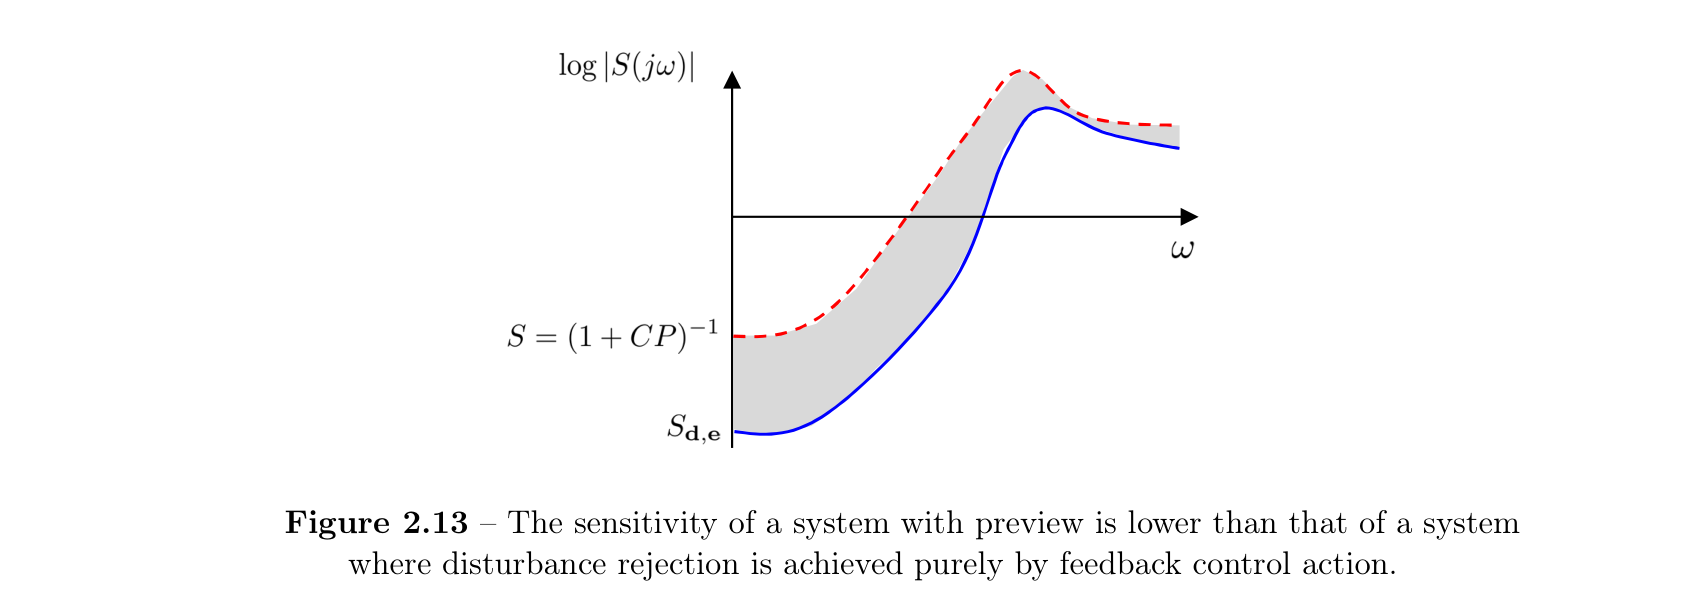
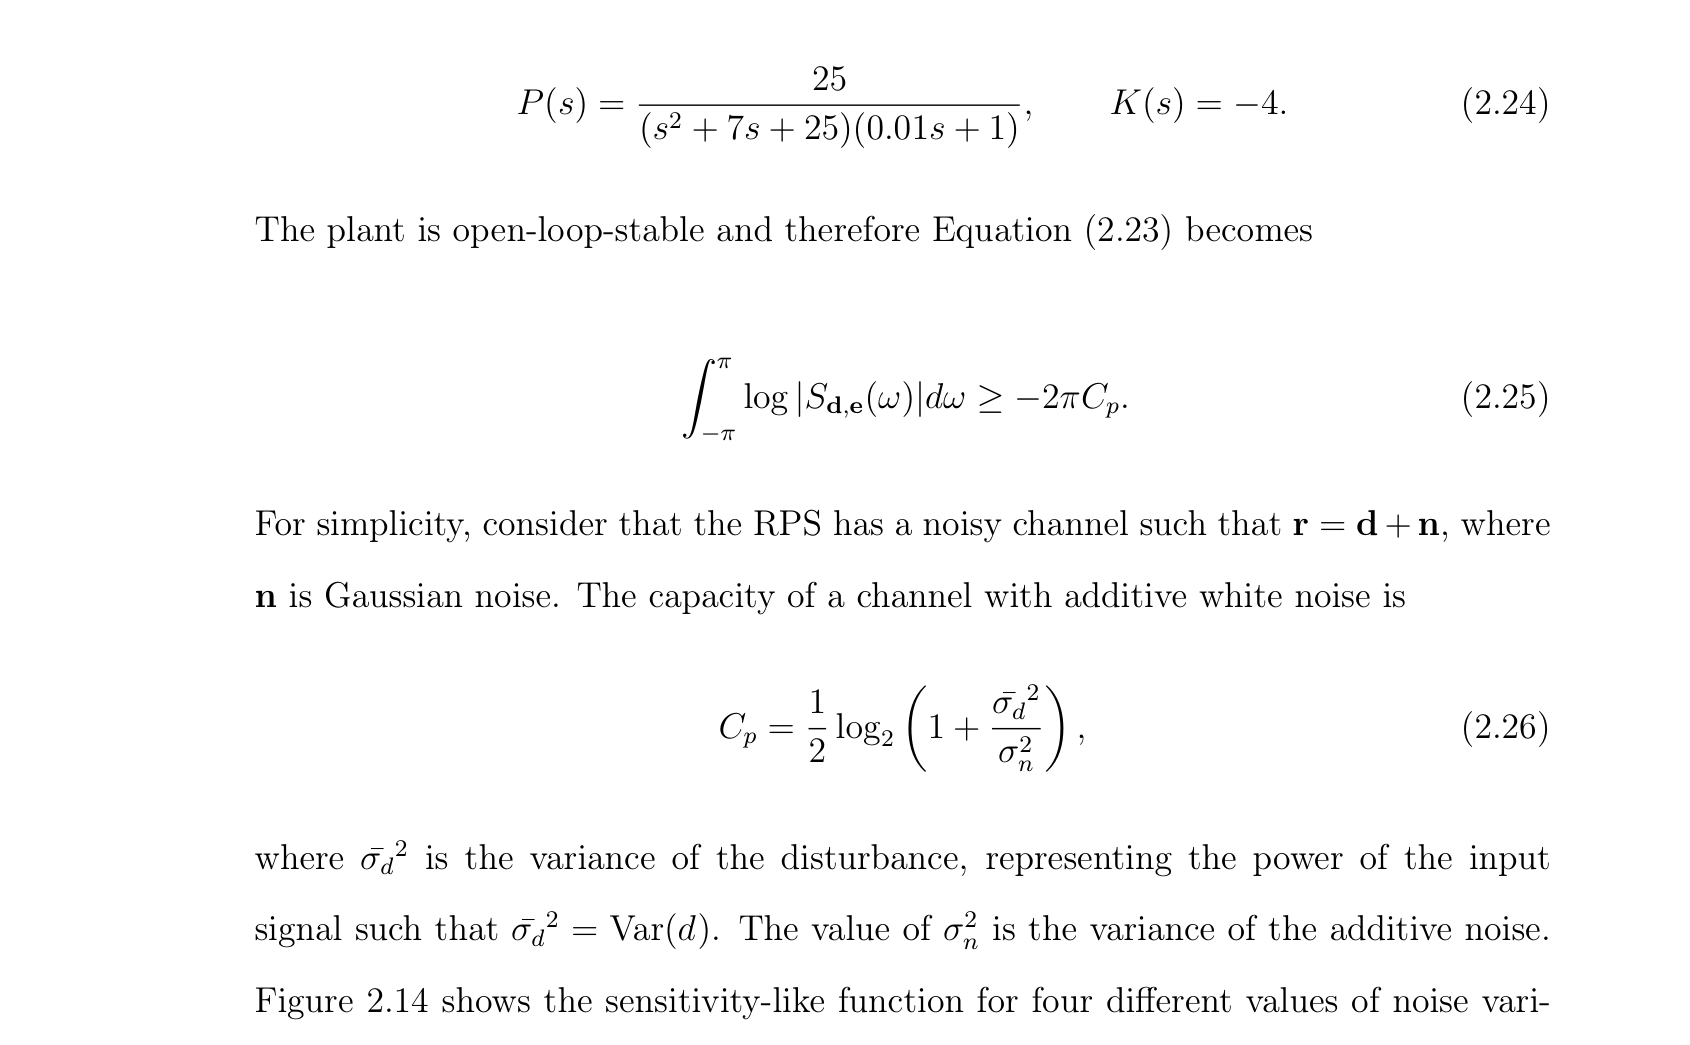
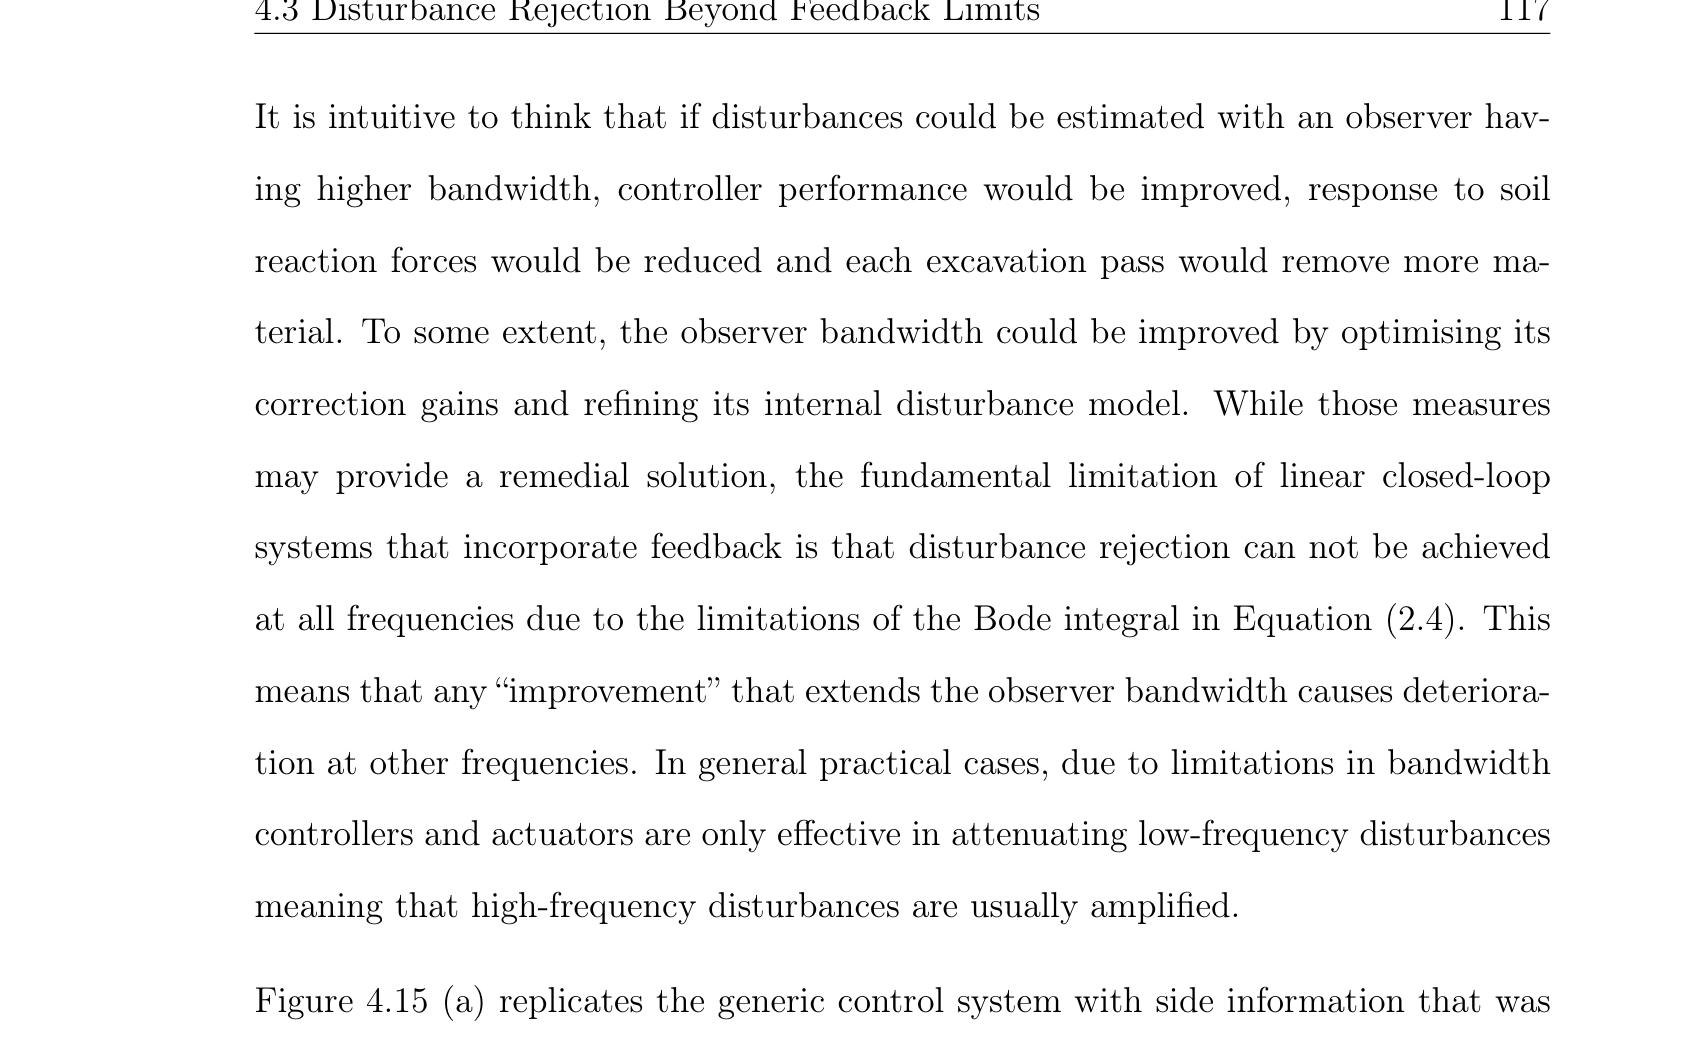
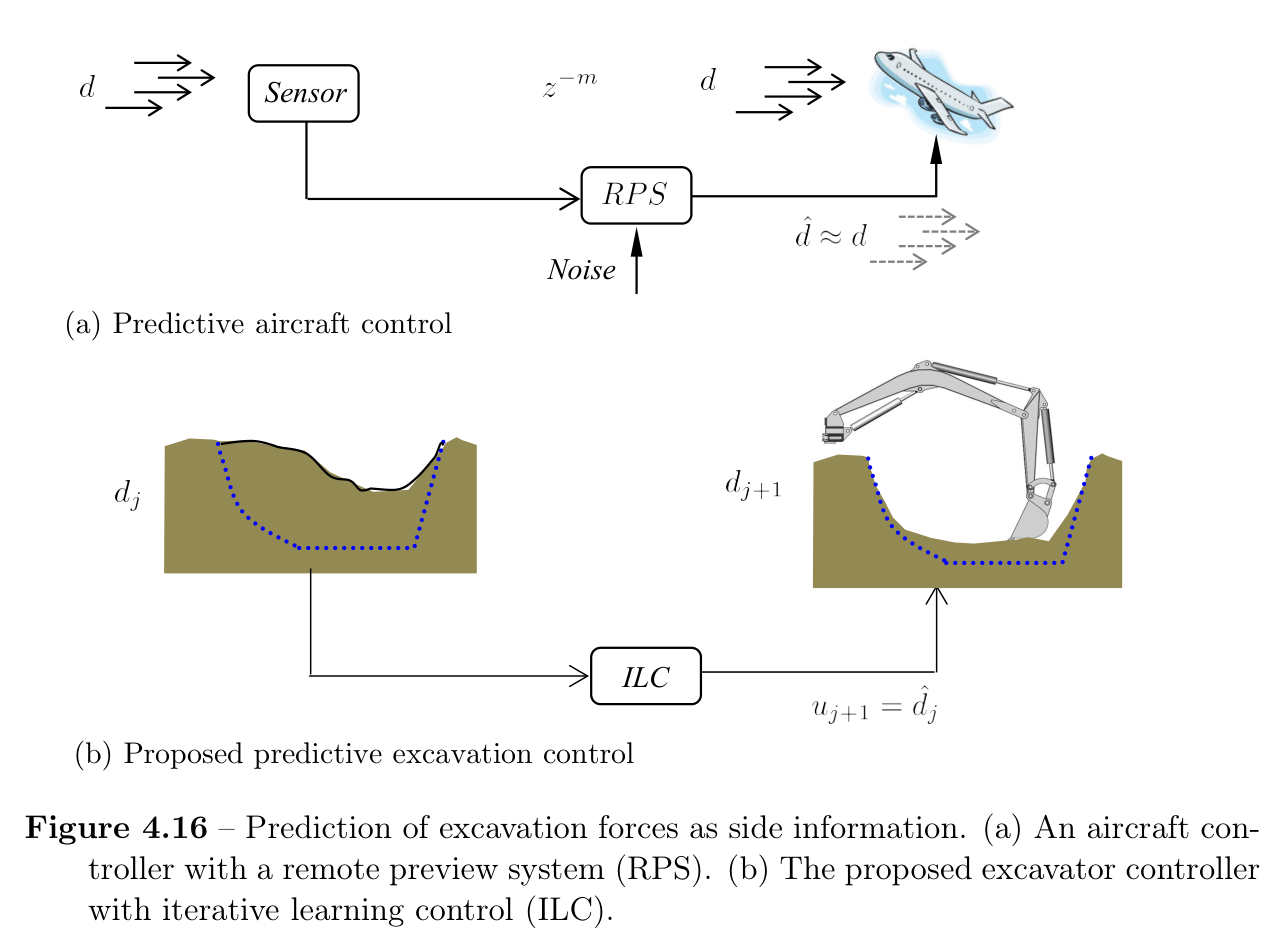
피드백 이득을 높이는 해법에도 근본 한계가 있다. 인과적인 안정 피드백계에서는 Bode 적분의 waterbed effect 때문에 어떤 주파수의 감도를 낮추면 다른 주파수에서 증폭이 발생한다. 미래 외란을 미리 알면 이 한계를 넘어설 수 있지만, 토양-도구 힘은 압밀·조성·암석 포함량과 이전 패스의 파쇄 상태가 달라져 정확히 예측하기 어렵다. 실제 선행모델도 대략 20~32% 수준의 예측오차를 보고한다.
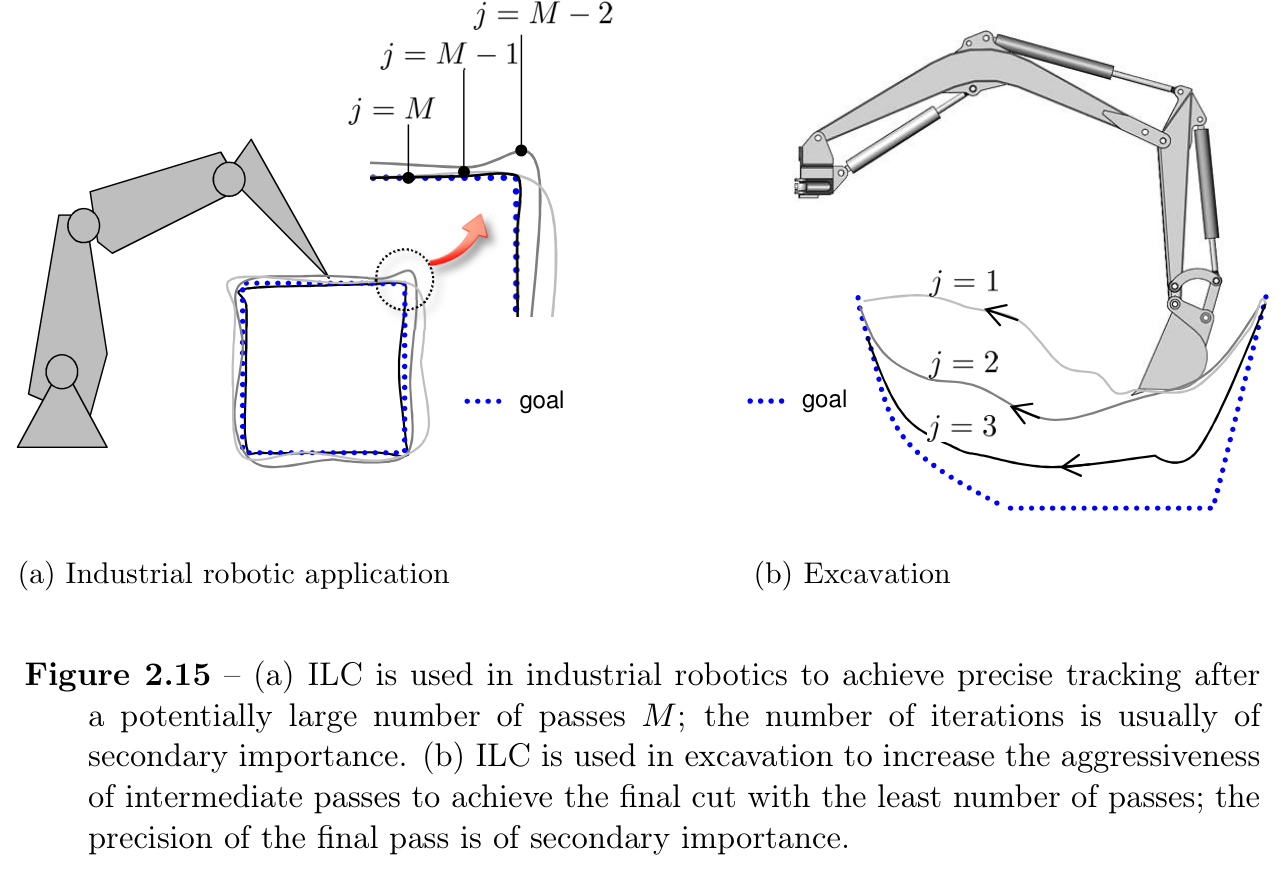
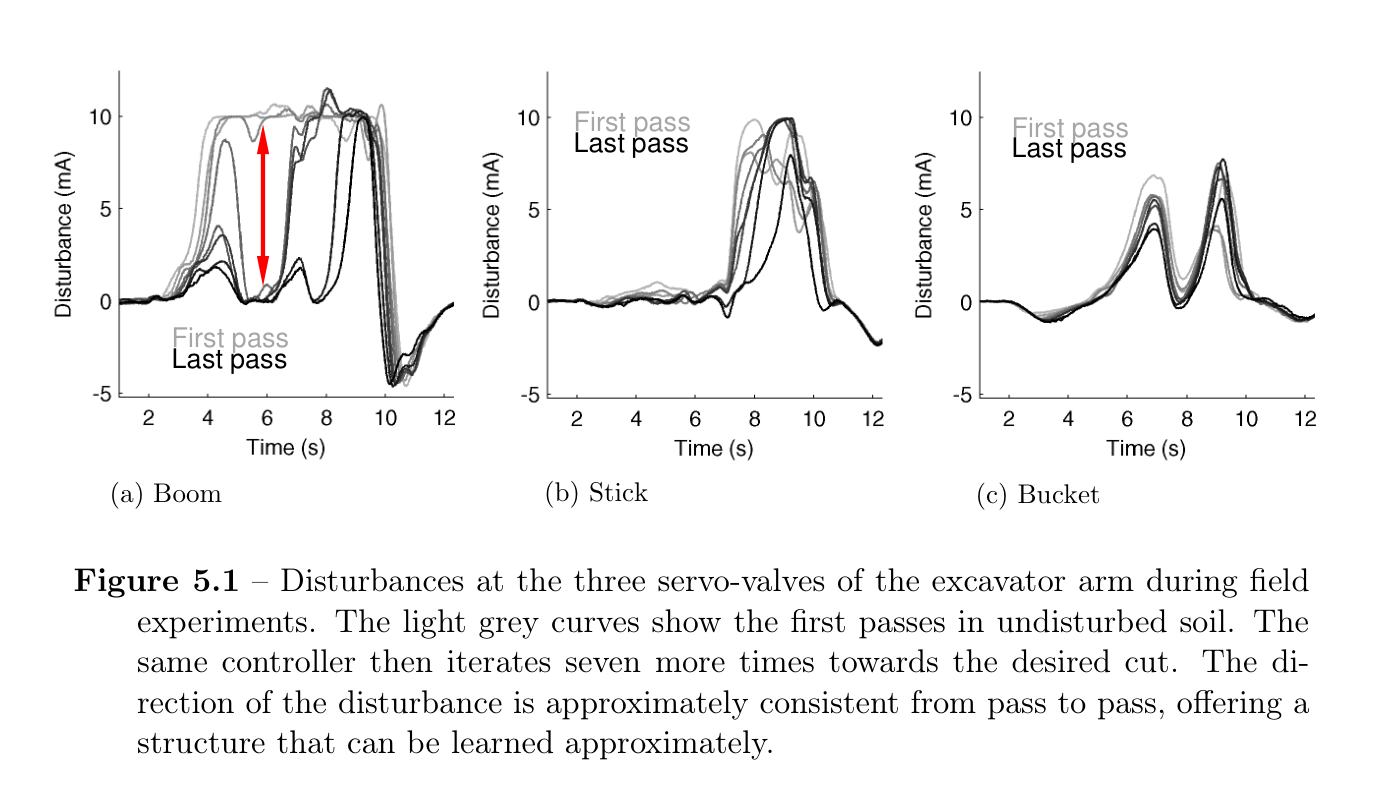
논문의 문제설정은 따라서 ‘예측 또는 반응’의 선택이 아니라 두 기능의 역할분담이다. 이전 패스와 비슷한 저주파·반복 외란은 ILC가 다음 패스 전에 보상하고, 갑작스러운 토층 변화나 암석처럼 반복되지 않는 부분은 시간영역 외란관측기가 실행 중 억제한다. 계획된 최종 절단면이 첫 패스의 유량한계보다 깊어도 실패로 보지 않고, 포화가 자연스럽게 얕은 slice를 만들도록 같은 기준궤적을 반복한다.
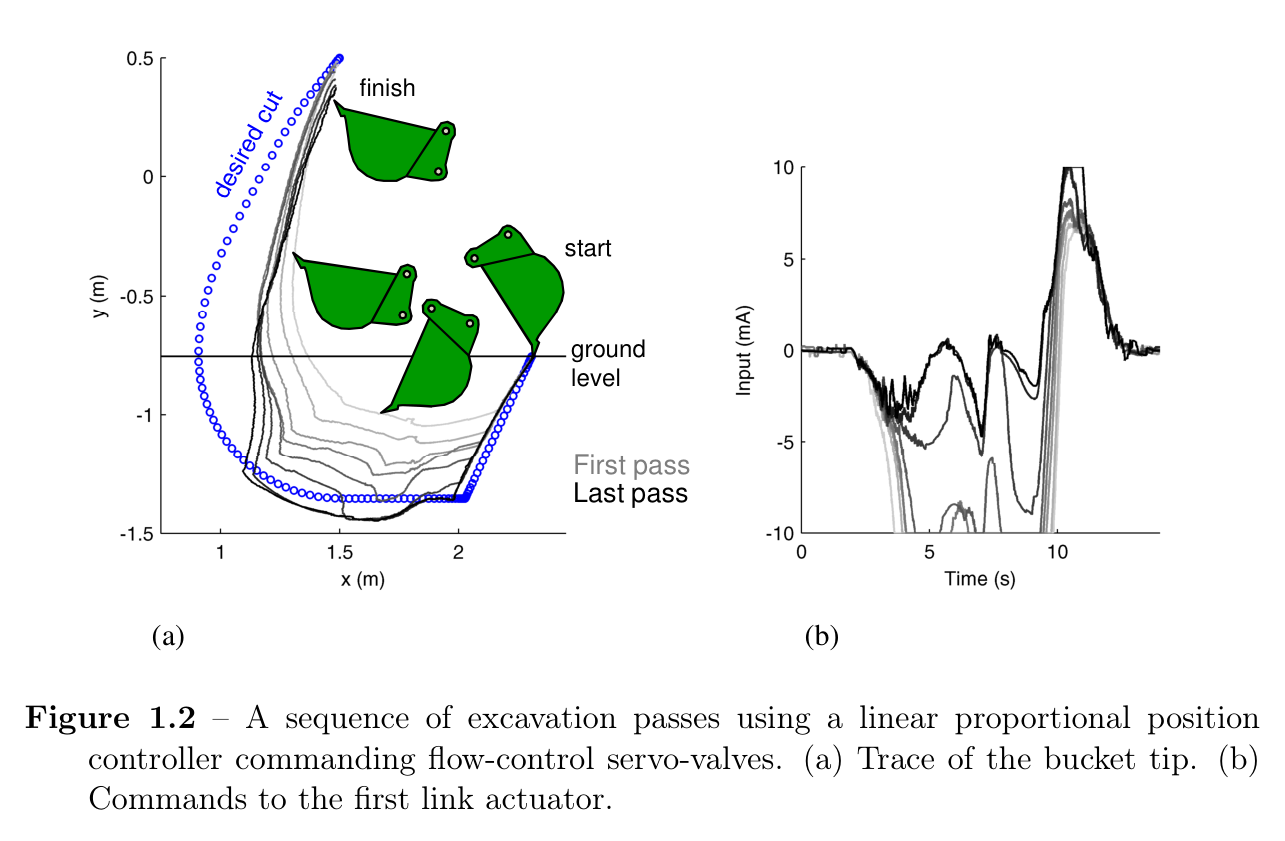
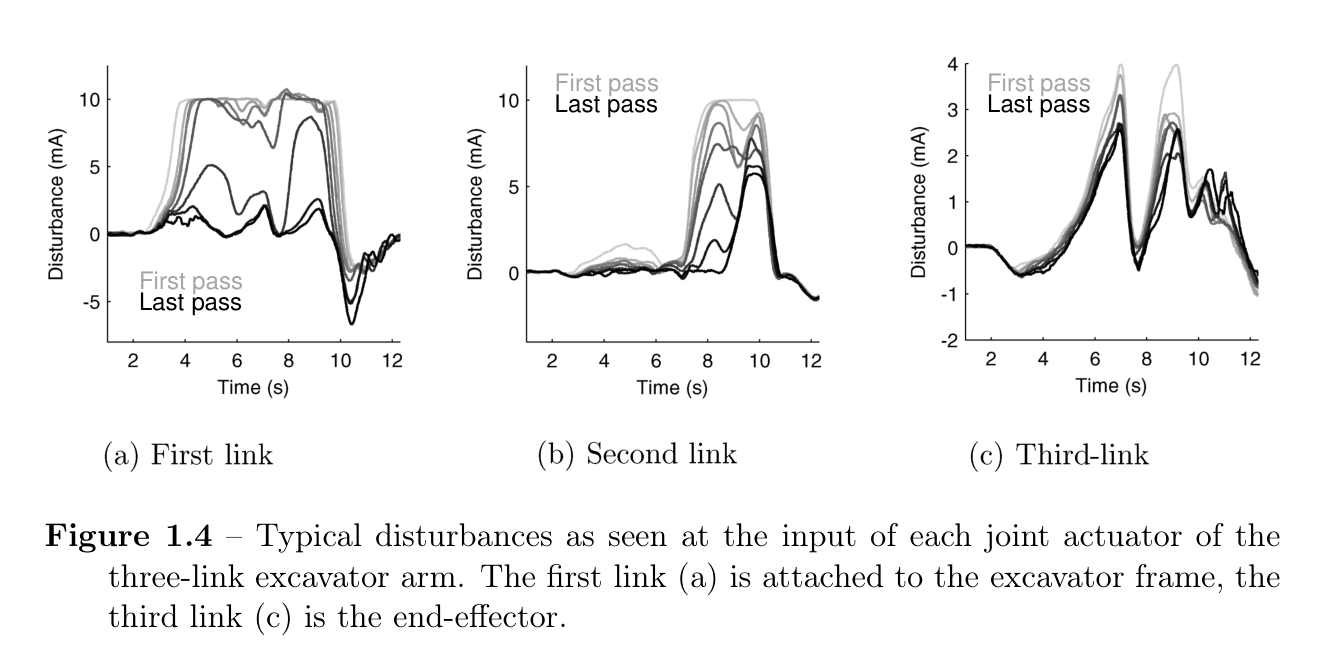
원문 Figure 1.2 · PDF p.22 — Figure 1.2 (a) shows a sequence of experimentally-measured bucket tip trajectories원문 Figure 1.3 · PDF p.25 — Figure 1.3 – The waterbed effect. (a) For a feedback controller the negative and positive areas must sum to zero. (b) For a controller with a disturbance preview the integral can be reduced, potentially improving disturbance rejection over a larger range of frequencies.원문 Figure 1.4 · PDF p.25 — Figure 1.4 shows the sequence of disturbances at each joint actuator of the excavator
선행 연구의 한계
비례·PI 피드백은 유압 팔의 낮은 대역폭과 유량 포화 때문에 큰 토양 외란을 충분히 제거하지 못한다.
해석적 토양-도구 모델은 파라미터 측정이 어렵고 토질 변화 때문에 직접 전향보상에 쓰기에는 오차가 크다.
순수 ILC는 이전 패스 외란이 다음 패스에도 반복된다고 가정하므로 토층 전이와 암석에서 과보상·overshoot를 낳을 수 있다.
힘·임피던스 제어는 노출된 load pin과 압력센서, 잡음처리, 고대역 제어루프가 필요해 현장 신뢰성과 구현성이 낮아질 수 있다.
여러 깊이의 중간 궤적을 미리 설계하는 방식은 각 패스의 실행가능 깊이를 토질별로 알아야 한다.
이 연구의 기여
굴착 외란의 반복성은 ILC, 예측오차는 DOB가 담당하는 일반적인 predictive-reactive 제어구조를 제안했다.
관절 엔코더만을 실시간 피드백으로 사용하는 위치기반 다중 패스 굴착전략을 구성했다.
비례, PI, P-DOB, P-ILC, P-DOB-ILC를 동일 현장조건과 지표로 나란히 비교했다.
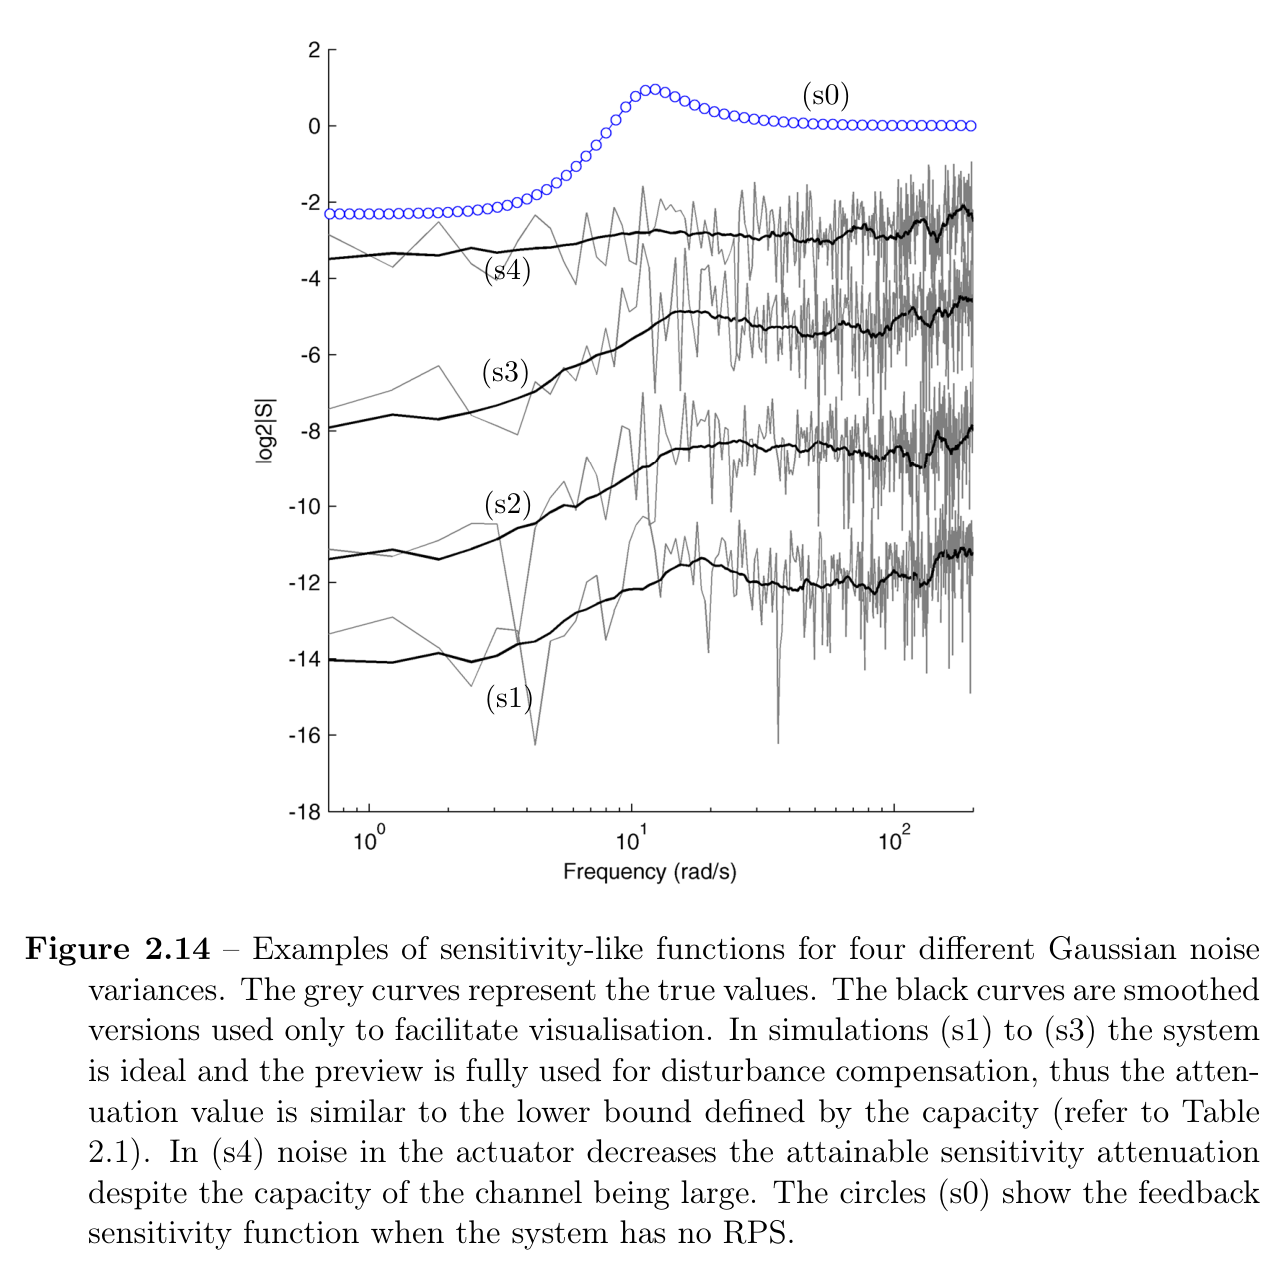
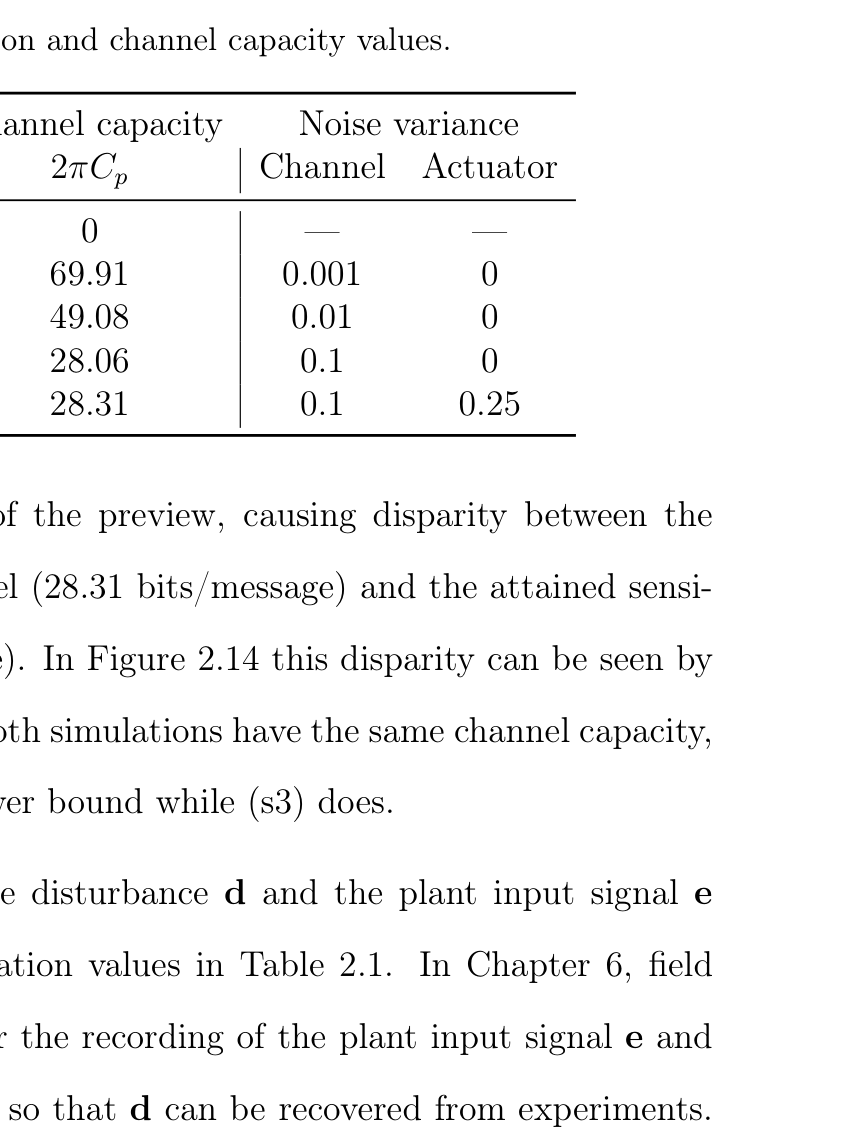
부정확한 예측의 효과를 sensitivity-like function과 정보채널 관점으로 정량화했다.
첫 패스의 실행가능성과 무관하게 목표 오차까지 반복하고 3.6 m 트렌치를 만드는 자율 절차를 실증했다.
2.방법론 및 시스템 구성
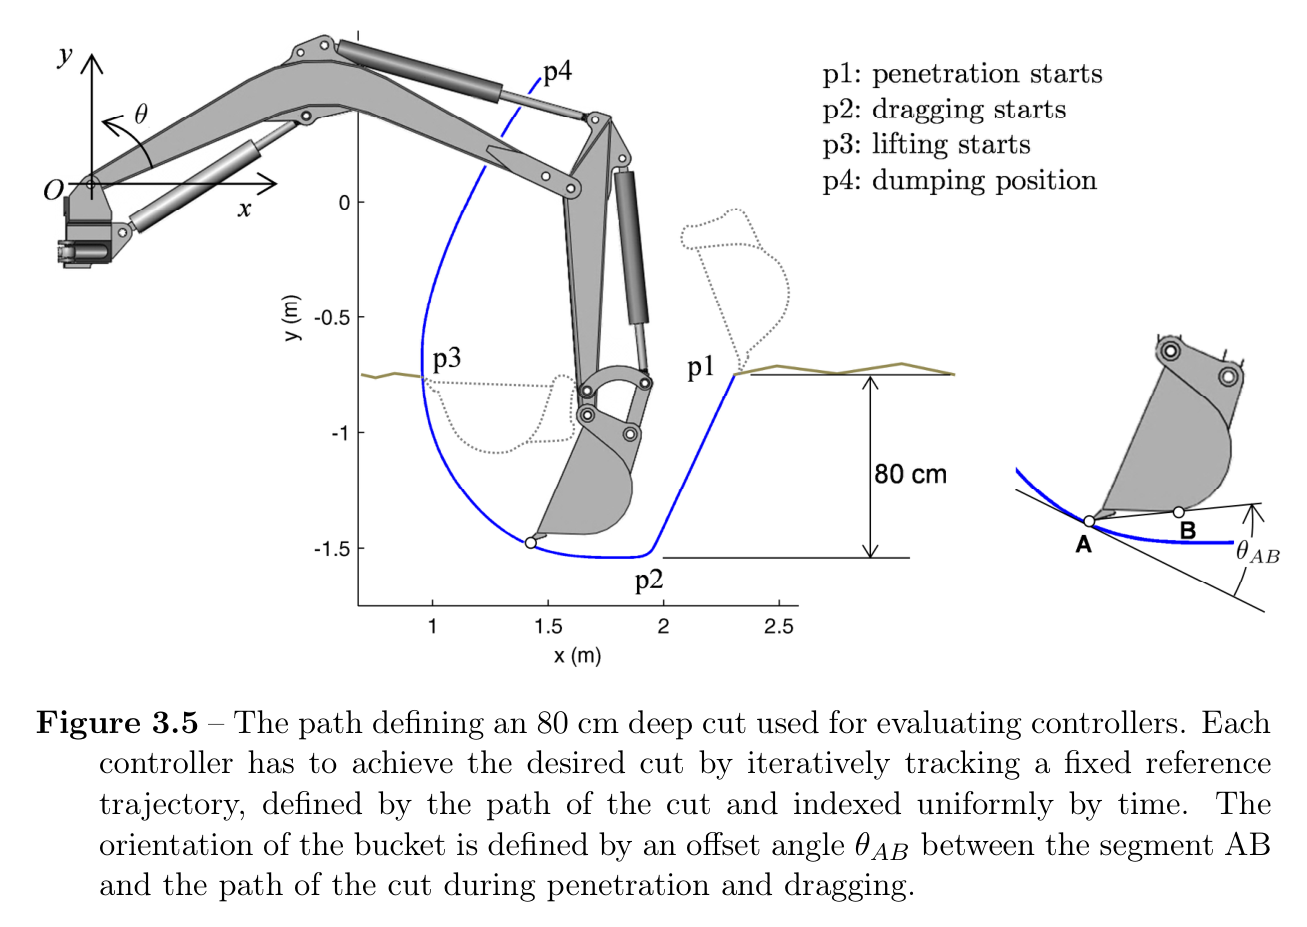
기준경로는 숙련 작업자에게서 관찰한 사다리꼴 절단 패턴으로, 침투·수평 끌기·인양·덤프 구간을 포함한다. 목표는 중간 층별 경로가 아니라 최종 80 cm 깊이 절단면 하나뿐이다. 첫 패스에서 붐이나 스틱 유량이 포화되면 버킷은 기준보다 얕게 지나가지만 토양을 제거하고, 다음 패스가 같은 경로를 다시 시도한다. 작은 굴착기의 구조와 relief valve가 과도한 힘을 제한하므로 포화를 힘에 따른 자연스러운 궤적 변조로 이용한다.
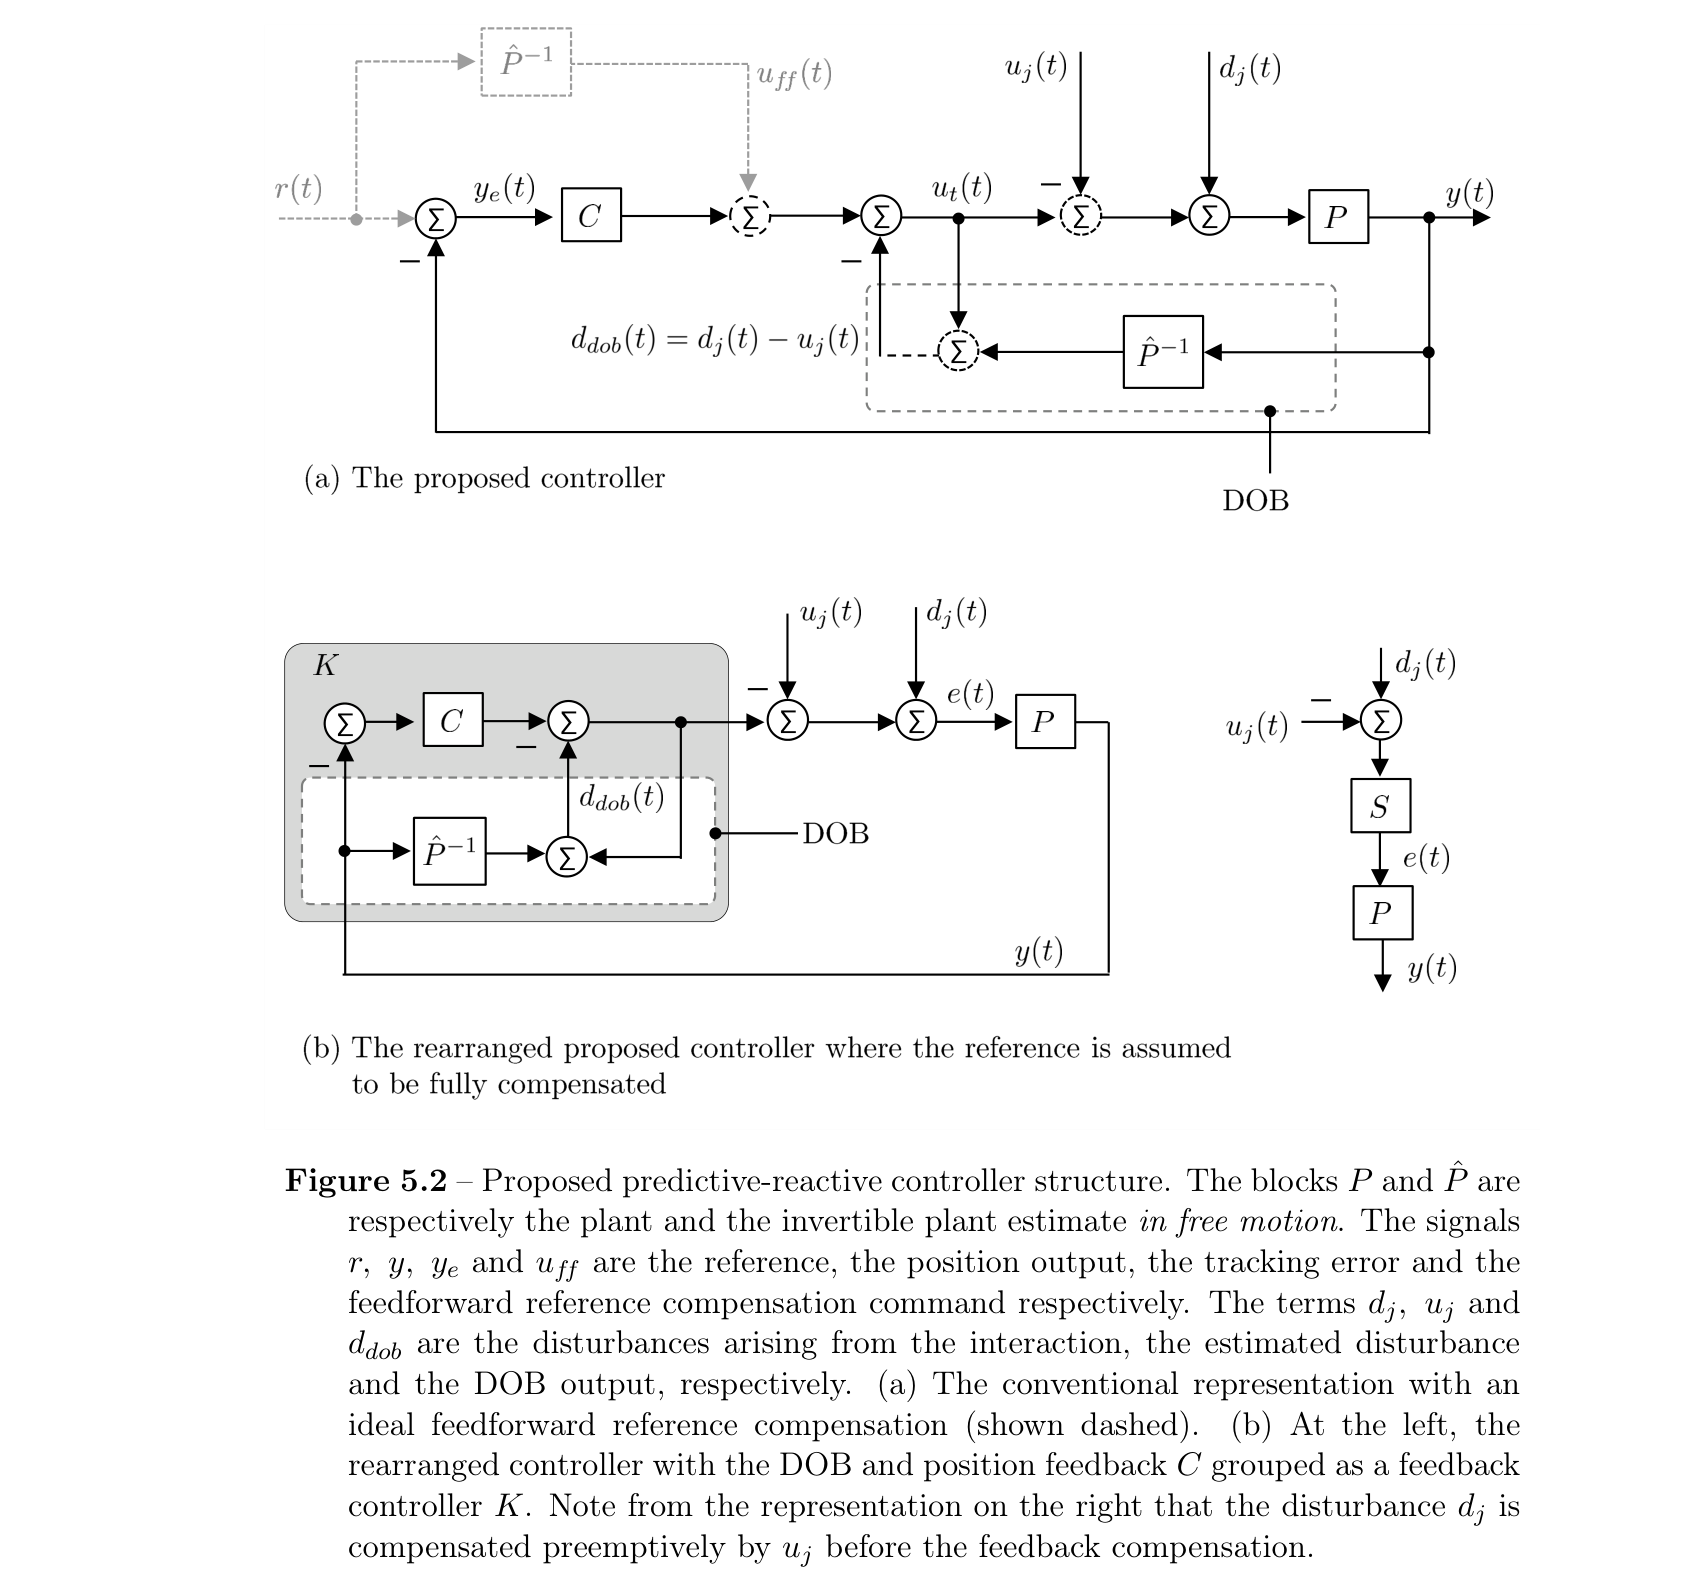
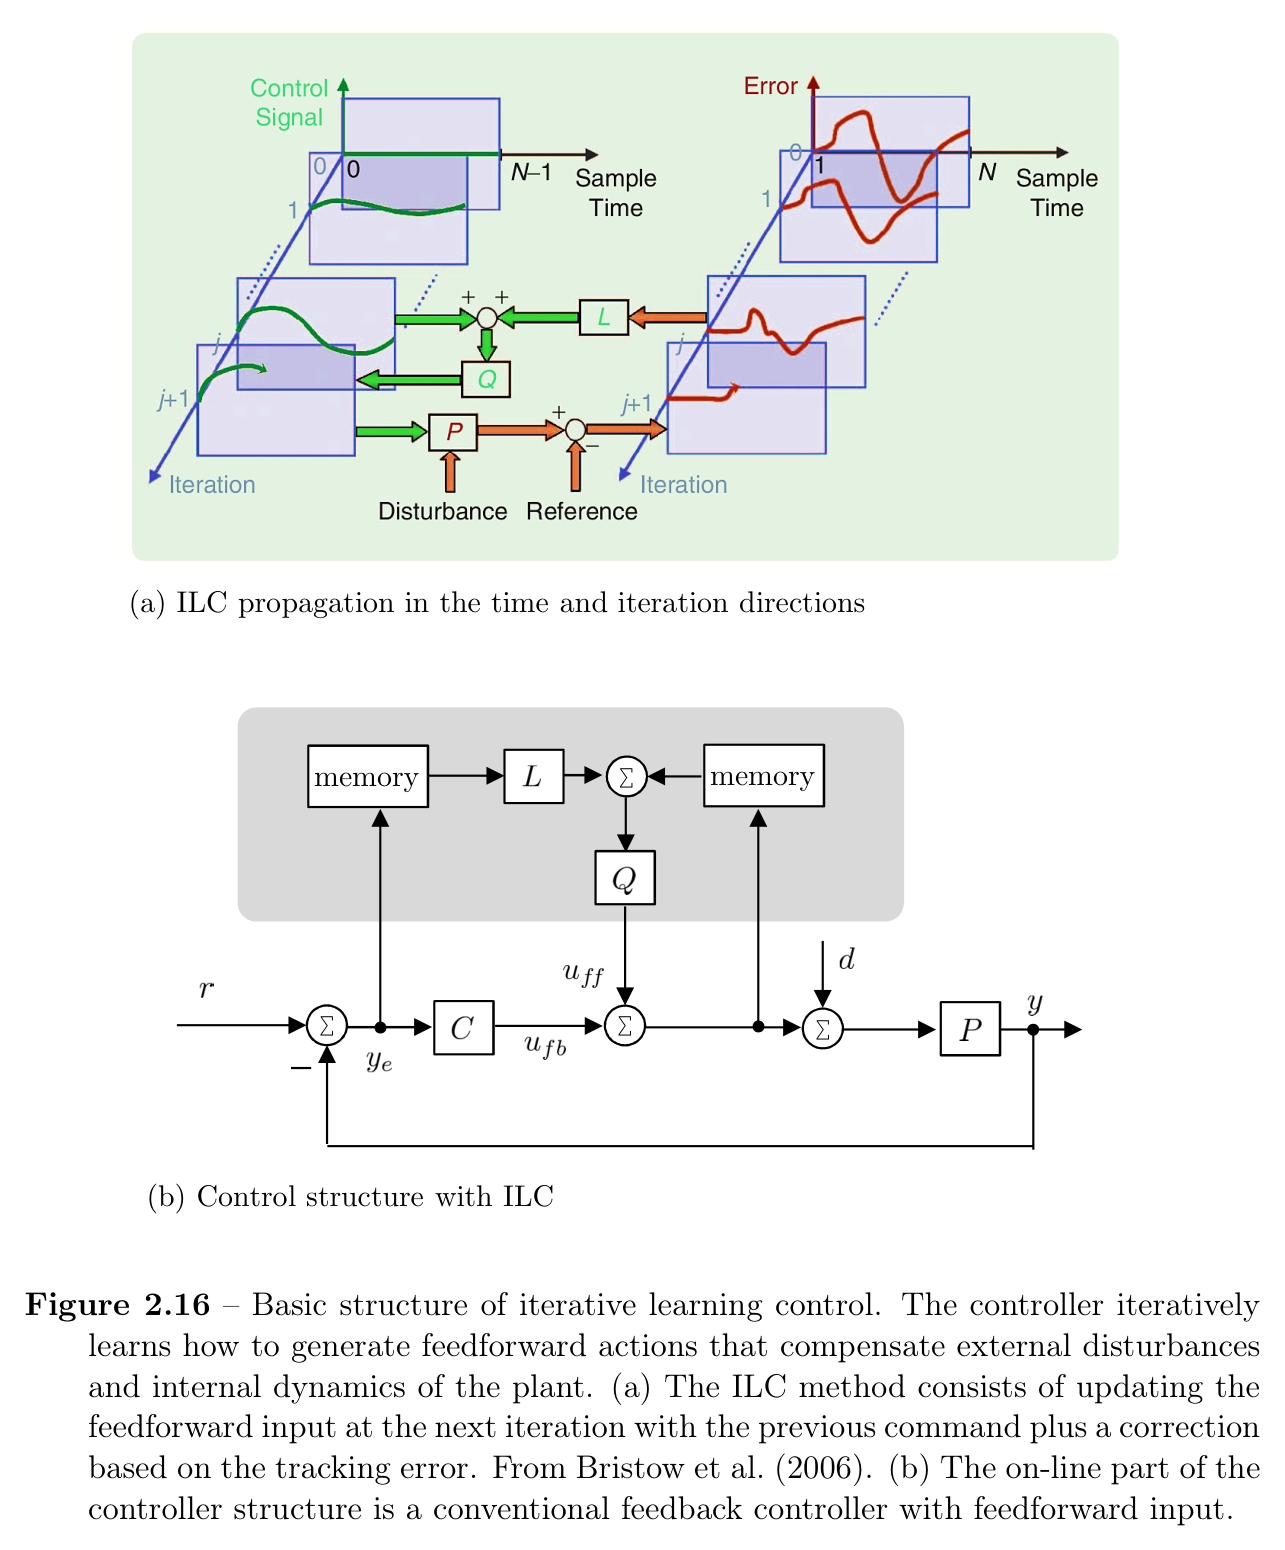
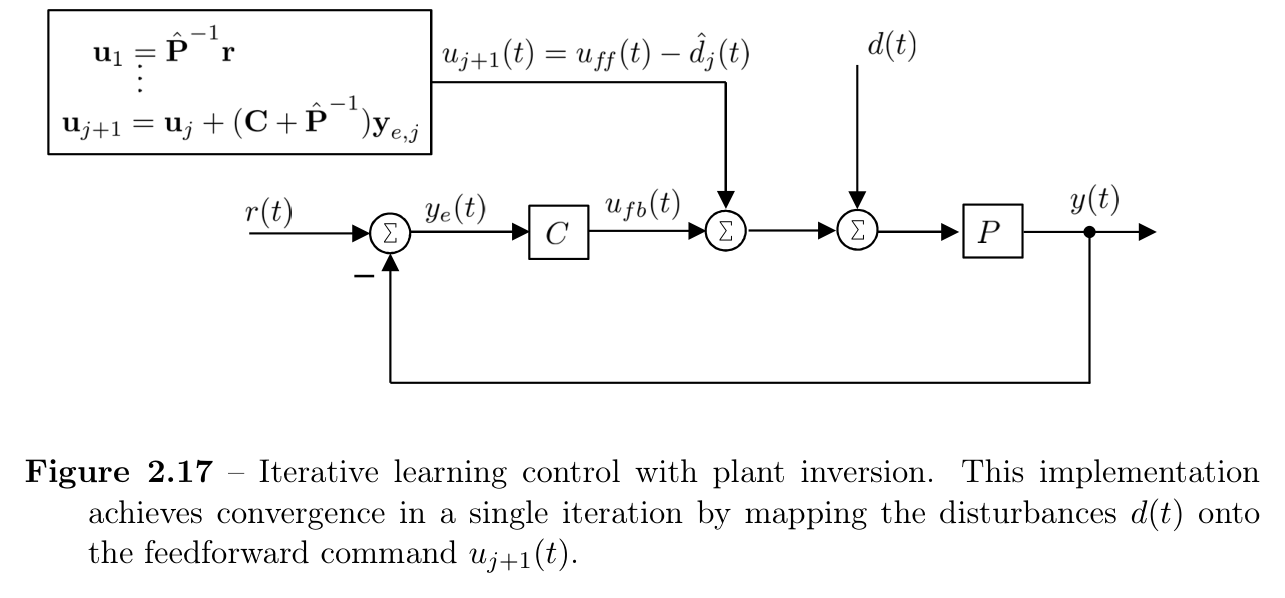
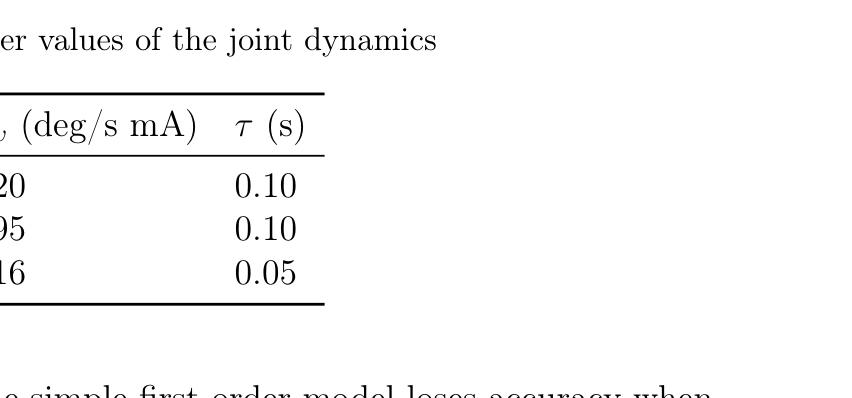
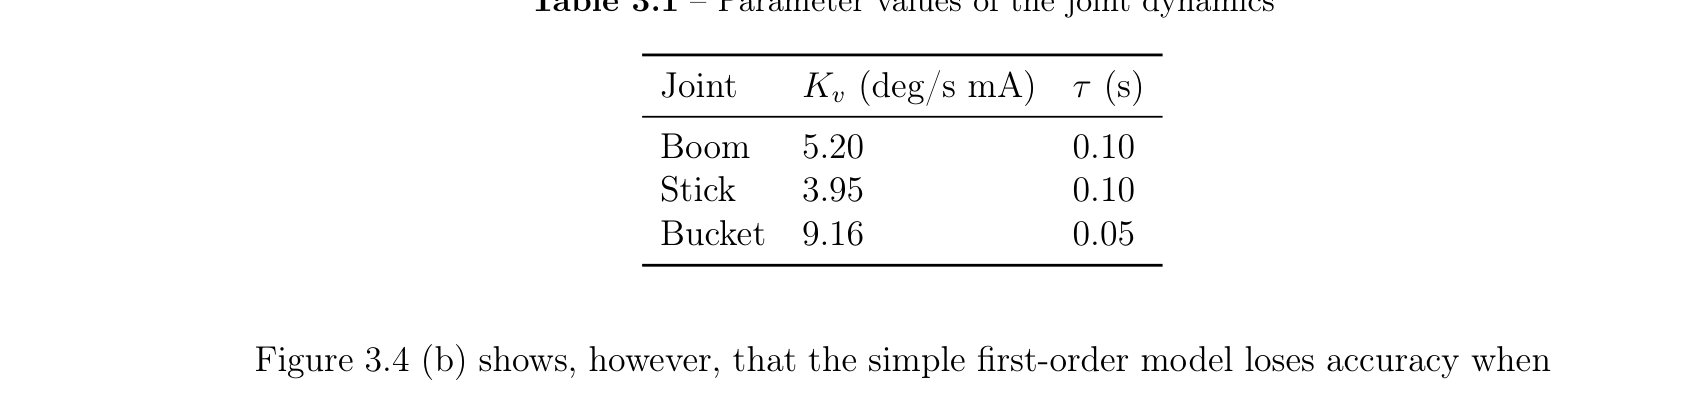
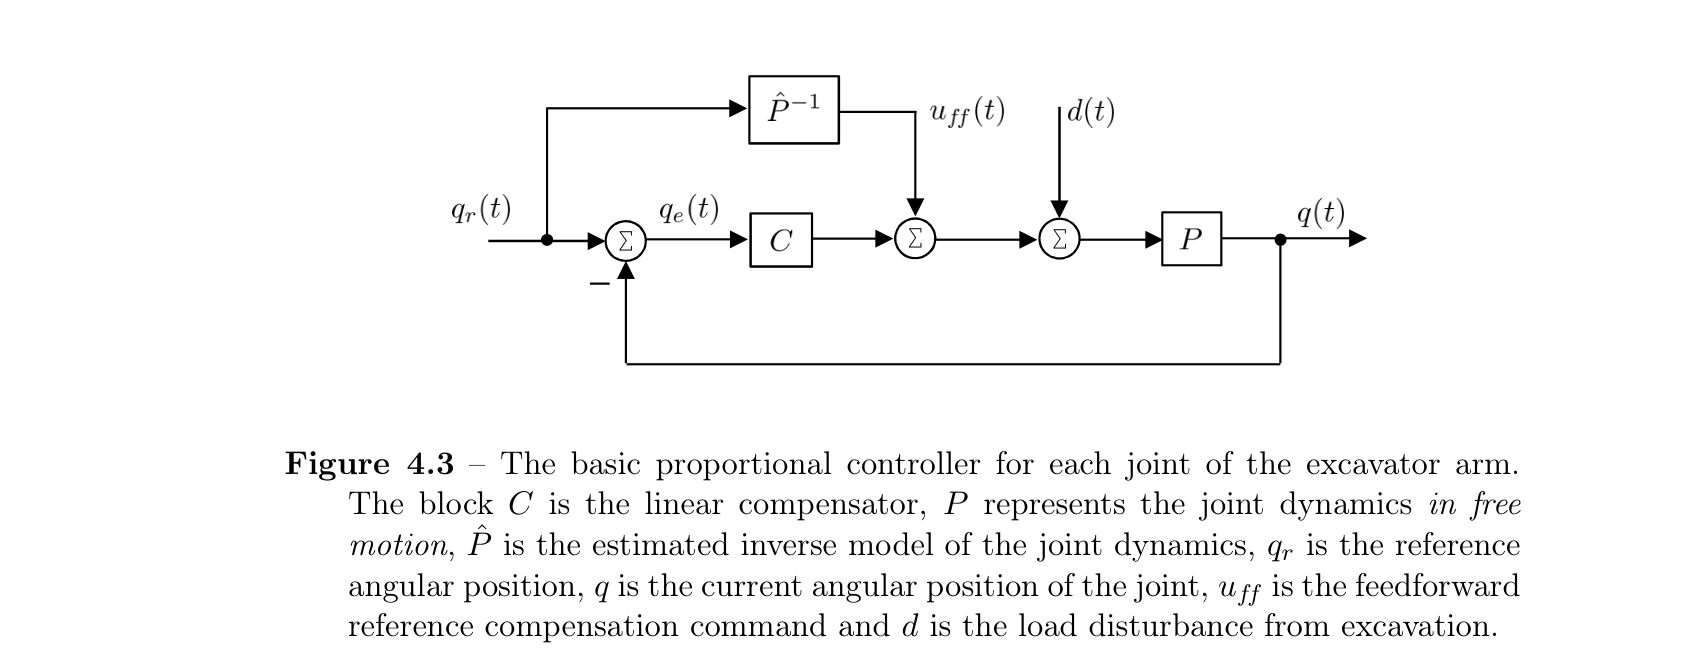
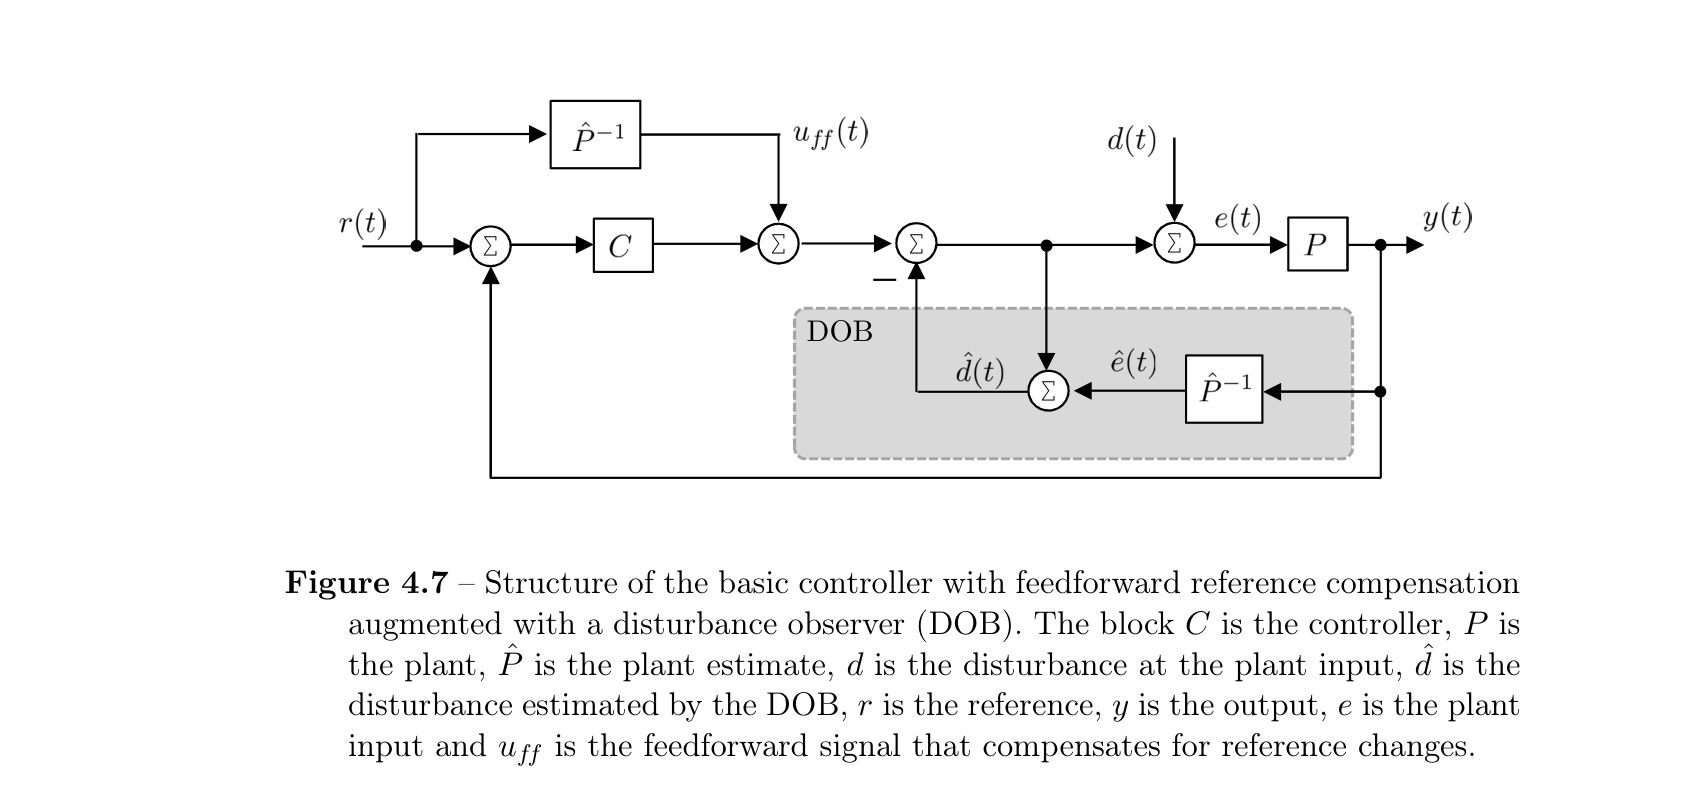
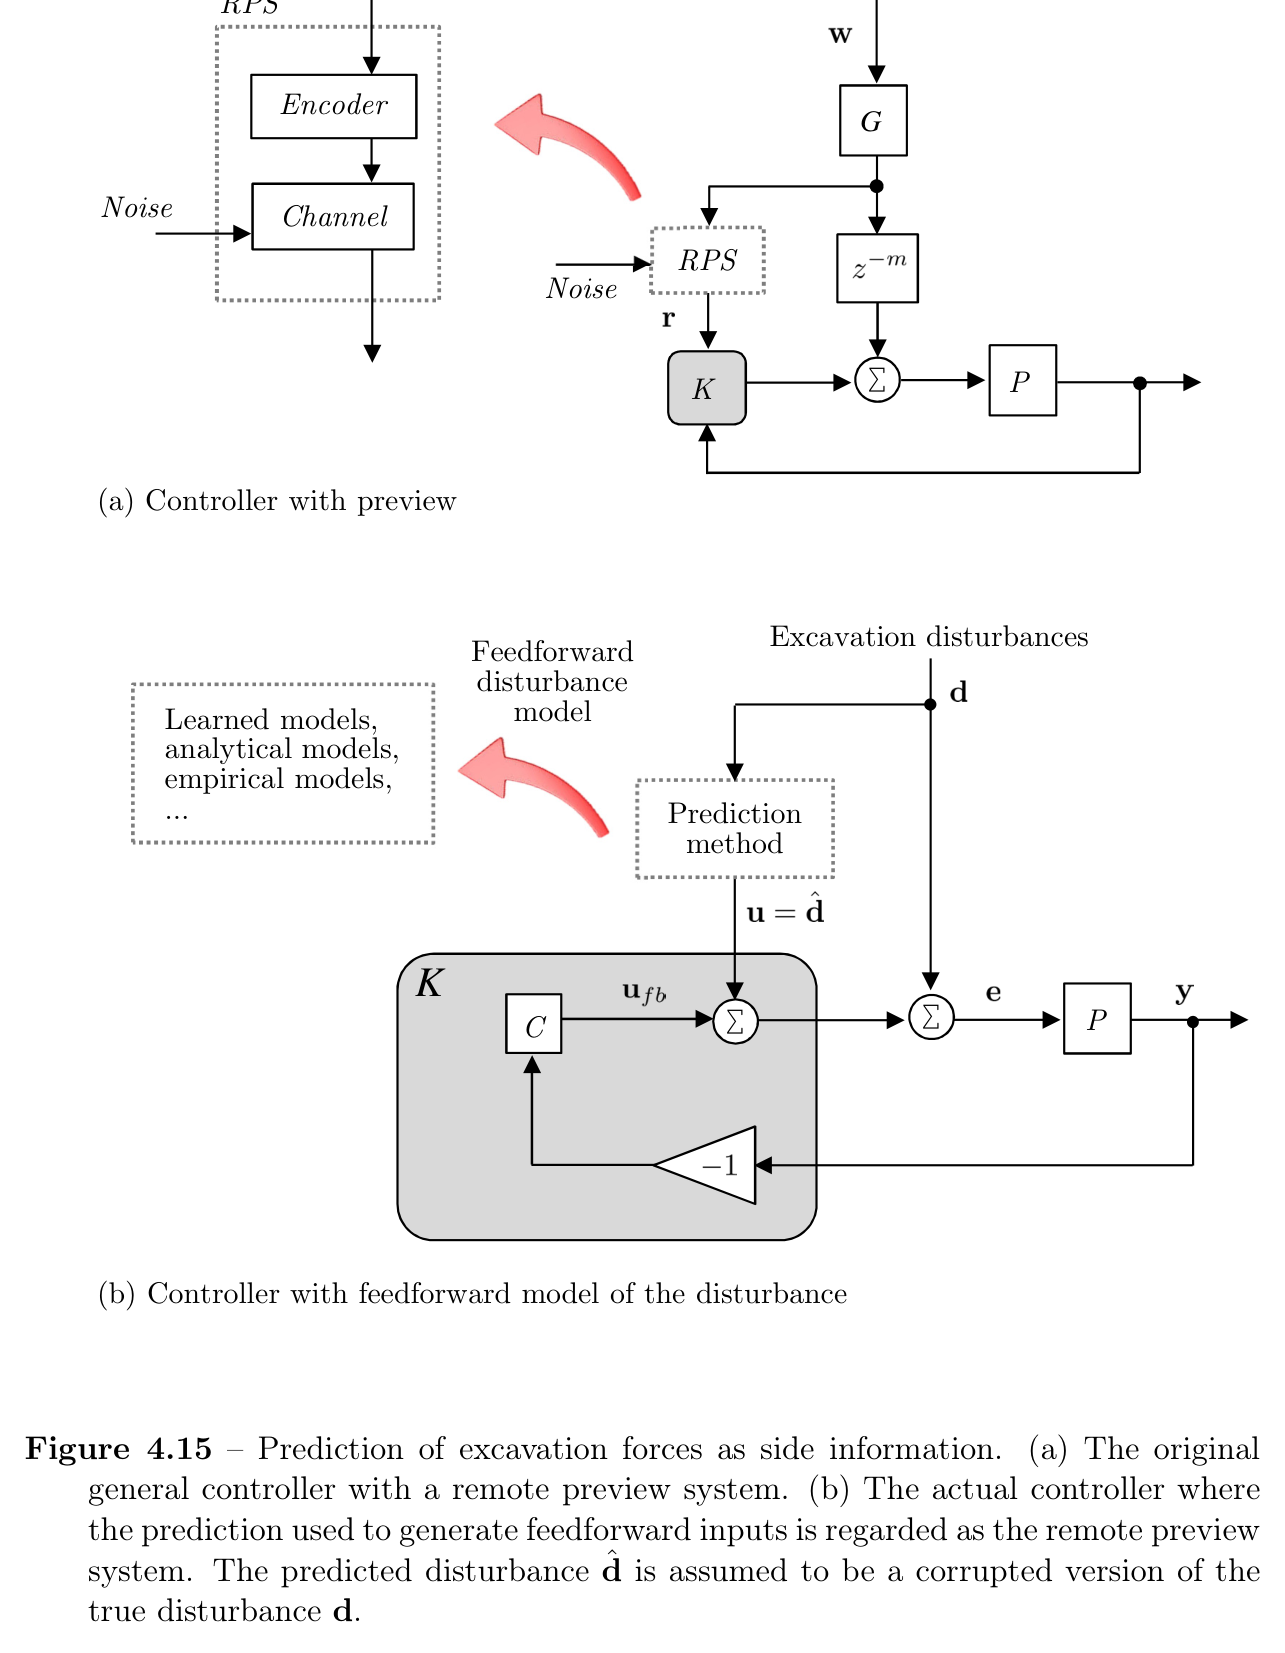
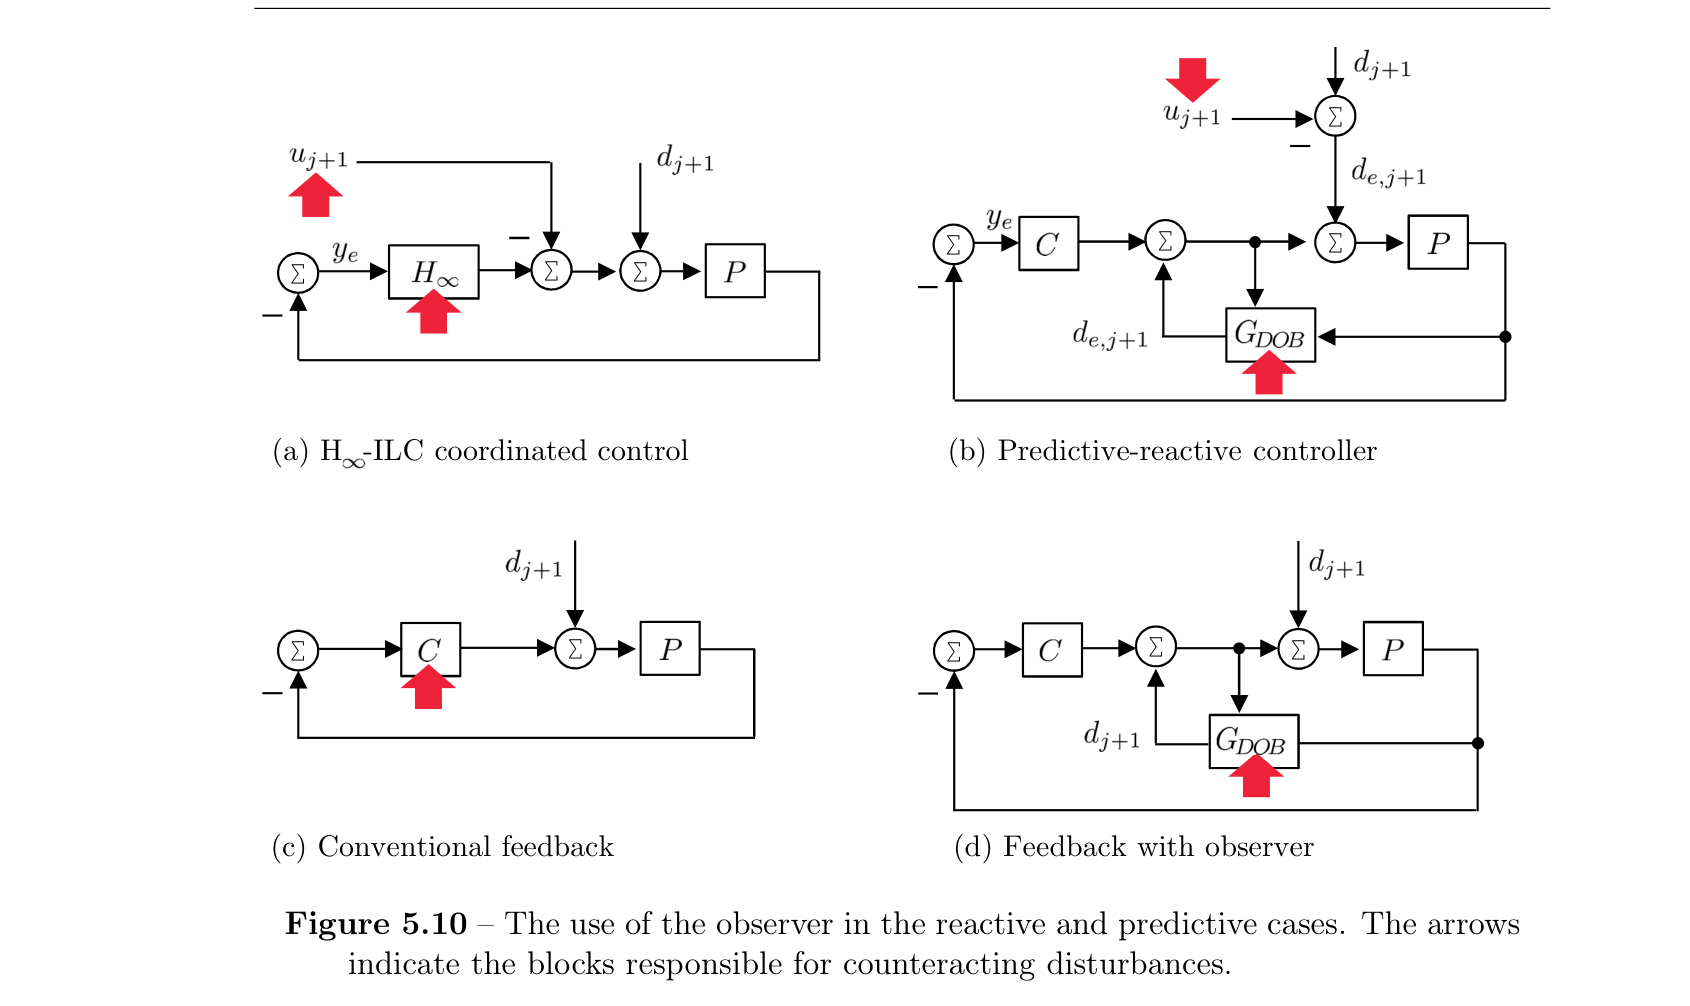
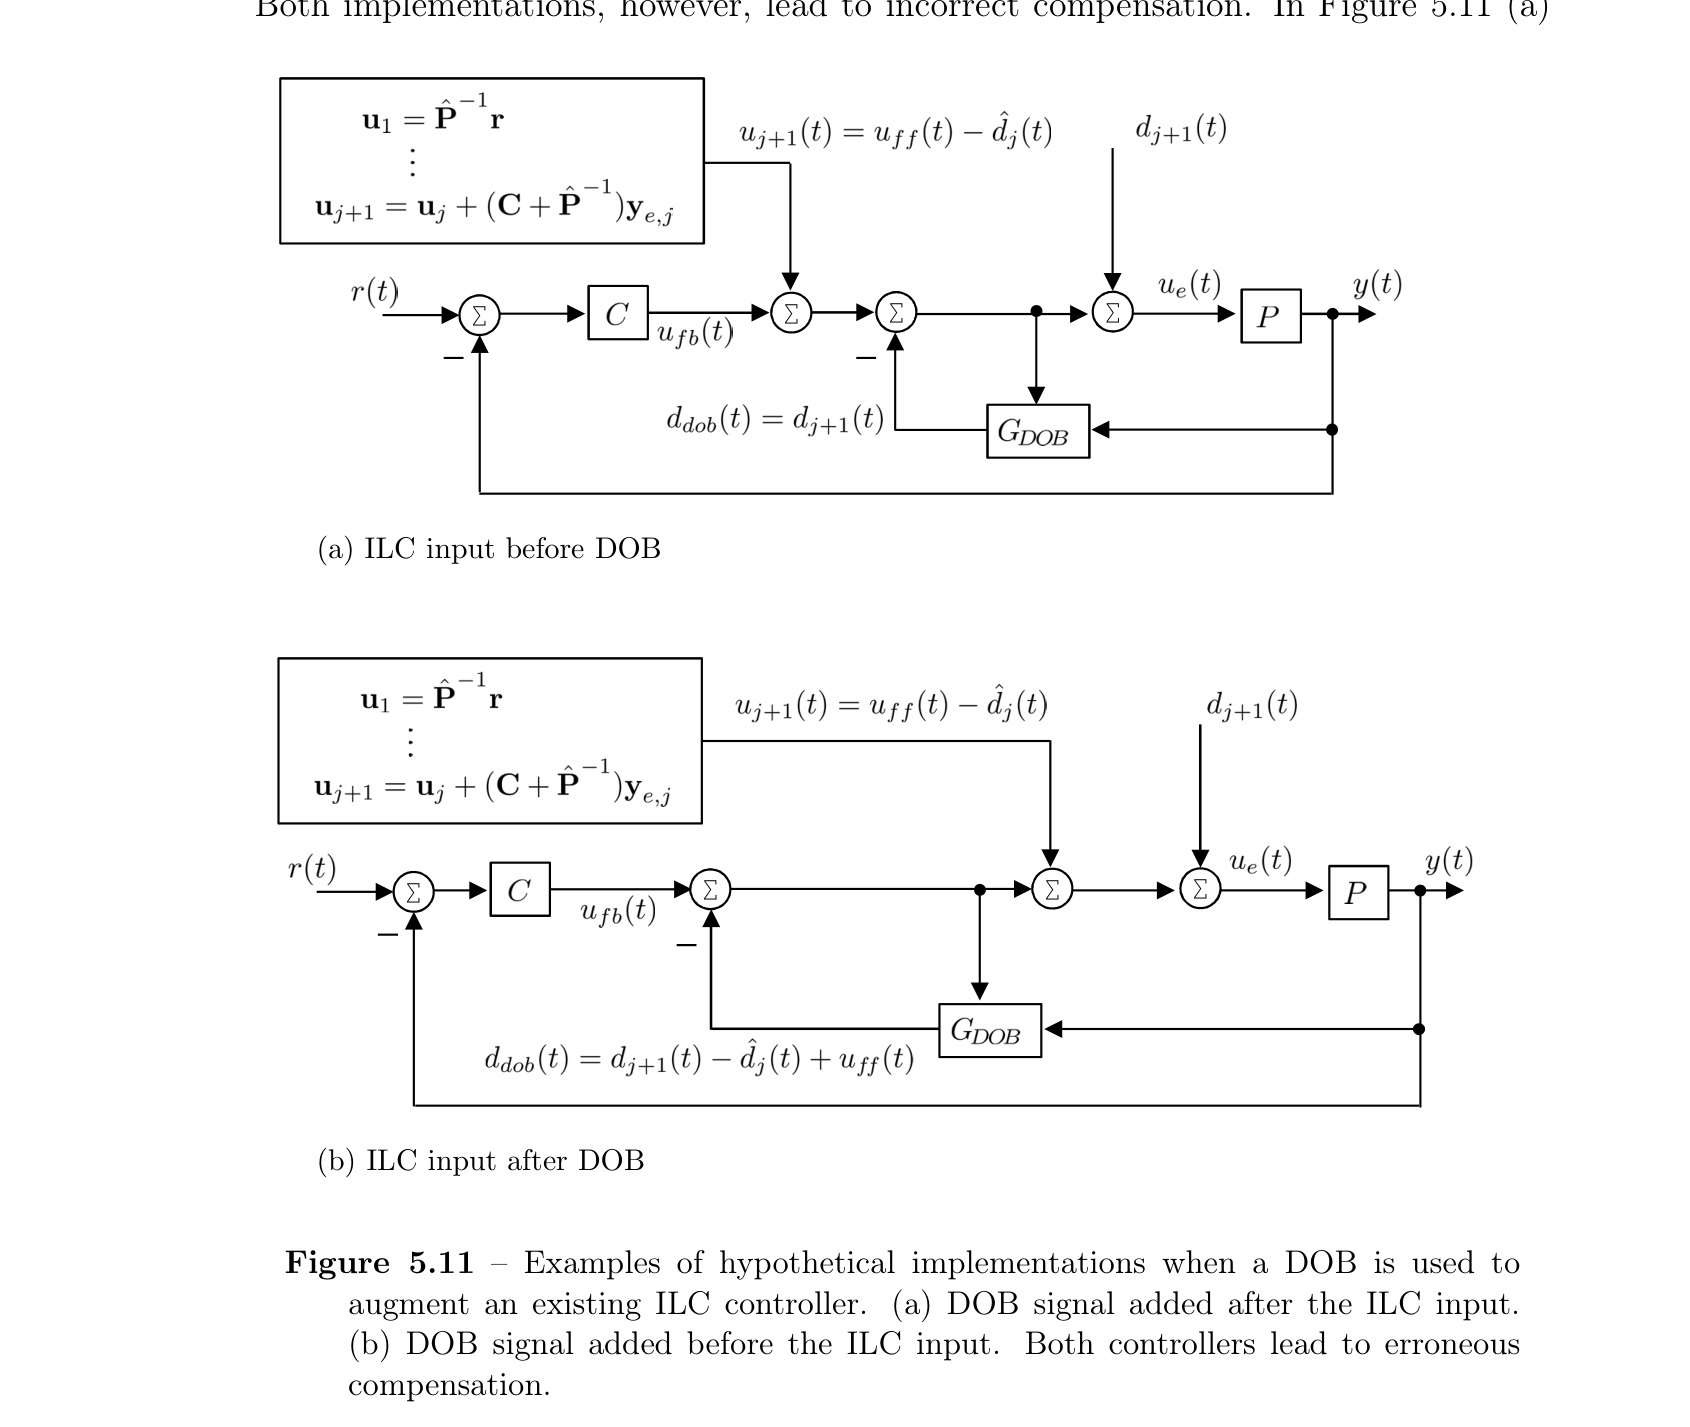
자유공간 관절동역학은 servo-valve 입력에서 관절속도로 가는 1차 시스템으로 근사하고, 그 역모델이 기준궤적용 feedforward 명령을 만든다. 실제 굴착에서 생긴 등가 입력외란은 관절 위치오차와 모델을 통해 추정된다. ILC 갱신은 이전 패스의 외란 추정치를 다음 패스의 보상명령으로 저장한다. 시간영역 DOB는 예측명령이 실제 외란을 먼저 상쇄한 뒤 남은 차이만 보게 배치되므로, 전체 외란이 아니라 ILC 예측오차를 추정한다.
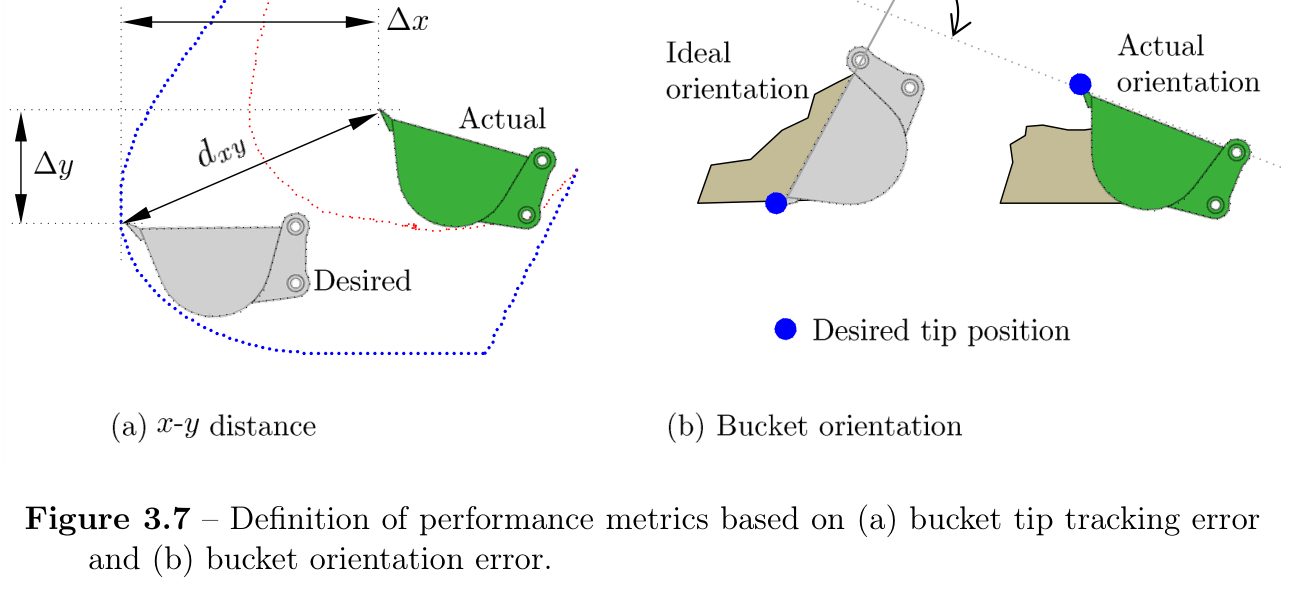
정밀도는 버킷 끝과 기준 절단면 사이의 RMS 거리오차로, 도구 자세의 적절성은 RMS 버킷 방향오차로 평가한다. 또한 disturbance PSD와 compensation residual PSD의 비로 sensitivity-like function을 구성해, 전향예측이 기존 피드백 감도보다 외란을 더 줄였는지 분석한다. 컨트롤러는 목표 RMS 오차에 도달할 때까지 같은 절단을 반복하고, 트렌칭에서는 장비가 뒤로 이동할 때 ILC 메모리를 초기화한다.
처리 파이프라인
1
최종 절단면과 느린 기준궤적 설계
80 cm 깊이·1.2 m 길이의 침투-끌기-인양-덤프 경로를 만들고, 버킷 표면 마찰을 줄이도록 약 5° 자세 오프셋을 적용한다. 한 패스는 인양 전까지 약 10초, 덤프까지 약 14초이다.
2
자유공간 동역학 역모델
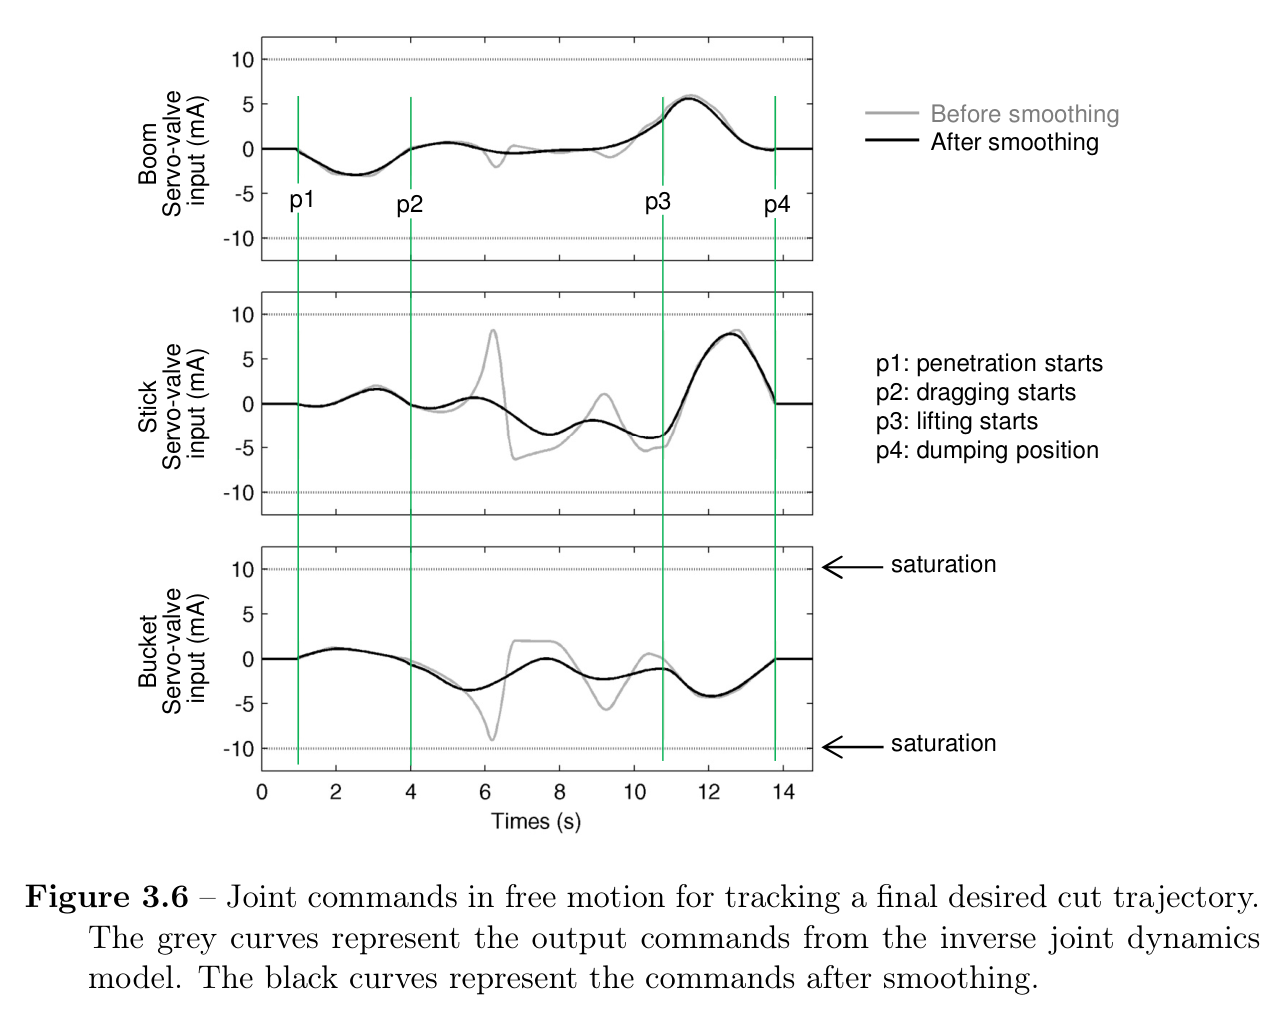
각 관절을 gain Kv와 시정수 τ의 1차 모델로 식별하고 역모델로 기준궤적 feedforward를 계산한다. 속도 프로파일을 평활화해 유량 피크를 낮춘다.
3
포화 기반 반복 절삭
첫 패스가 깊이 요구를 만족하지 못해도 최대 유압력을 사용한 중간 slice로 인정한다. 동일 최종궤적을 반복하며 토양이 제거될수록 외란과 오차가 줄어든다.
4
ILC 전향예측
직전 패스의 위치오차, 피드백 명령, 역모델 출력을 결합해 등가 외란을 추정하고 다음 패스의 servo-valve 보상명령으로 사용한다.
5
DOB 반응보상
ILC 명령과 실제 외란 사이의 잔차를 시간영역에서 추정해 저주파 예측오차와 overshoot를 억제한다.
6
마감 판정과 위치 이동
RMS 거리오차가 지정 품질에 도달하면 현재 cut을 종료한다. 긴 트렌치에서는 90 cm 후진해 이전 절단의 평탄부와 겹치도록 다음 cut을 시작한다.
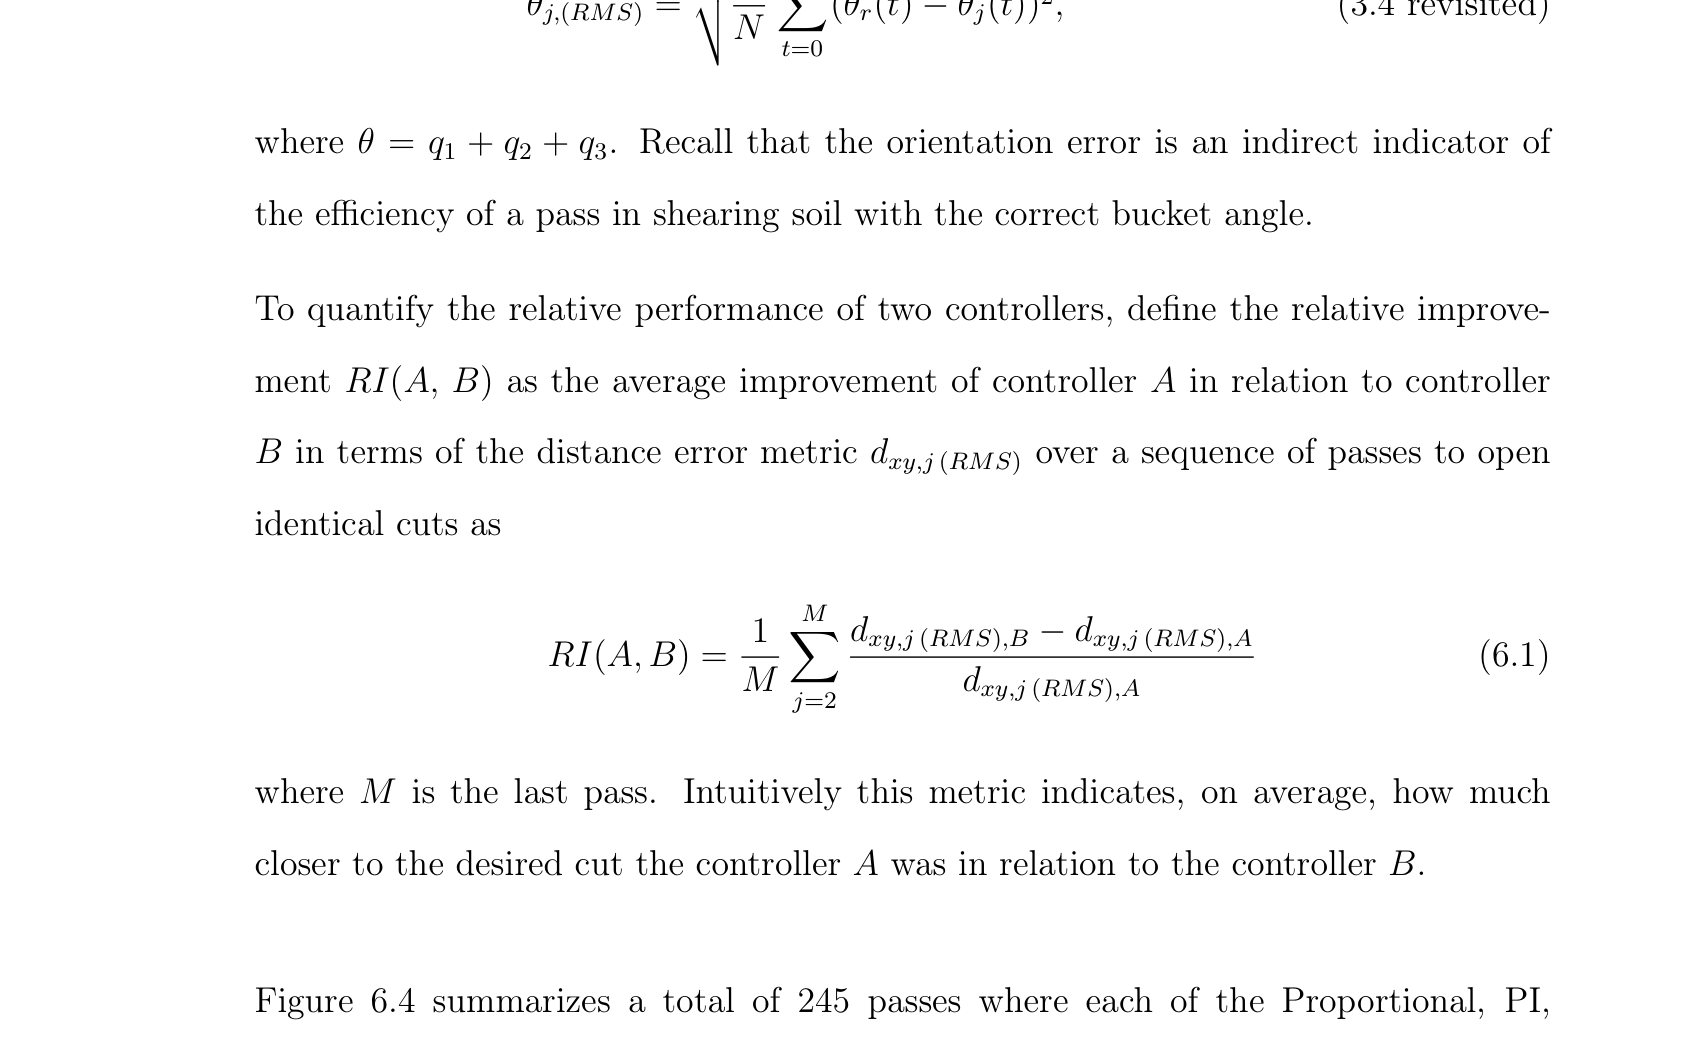
원문 수식과 의미
Predictive-reactive ILC 갱신
직전 패스 j의 추종오차와 입출력에서 등가 외란을 추정해 다음 패스 j+1의 선제 보상명령으로 사용한다.
버킷 끝 RMS 거리오차
붐·스틱·버킷 세 관절의 오차를 하나의 Cartesian 마감정밀도 값으로 통합한다.
버킷 RMS 방향오차
버킷이 토양을 올바른 자세로 전단·포집했는지를 보조적으로 나타낸다.
Sensitivity-like function
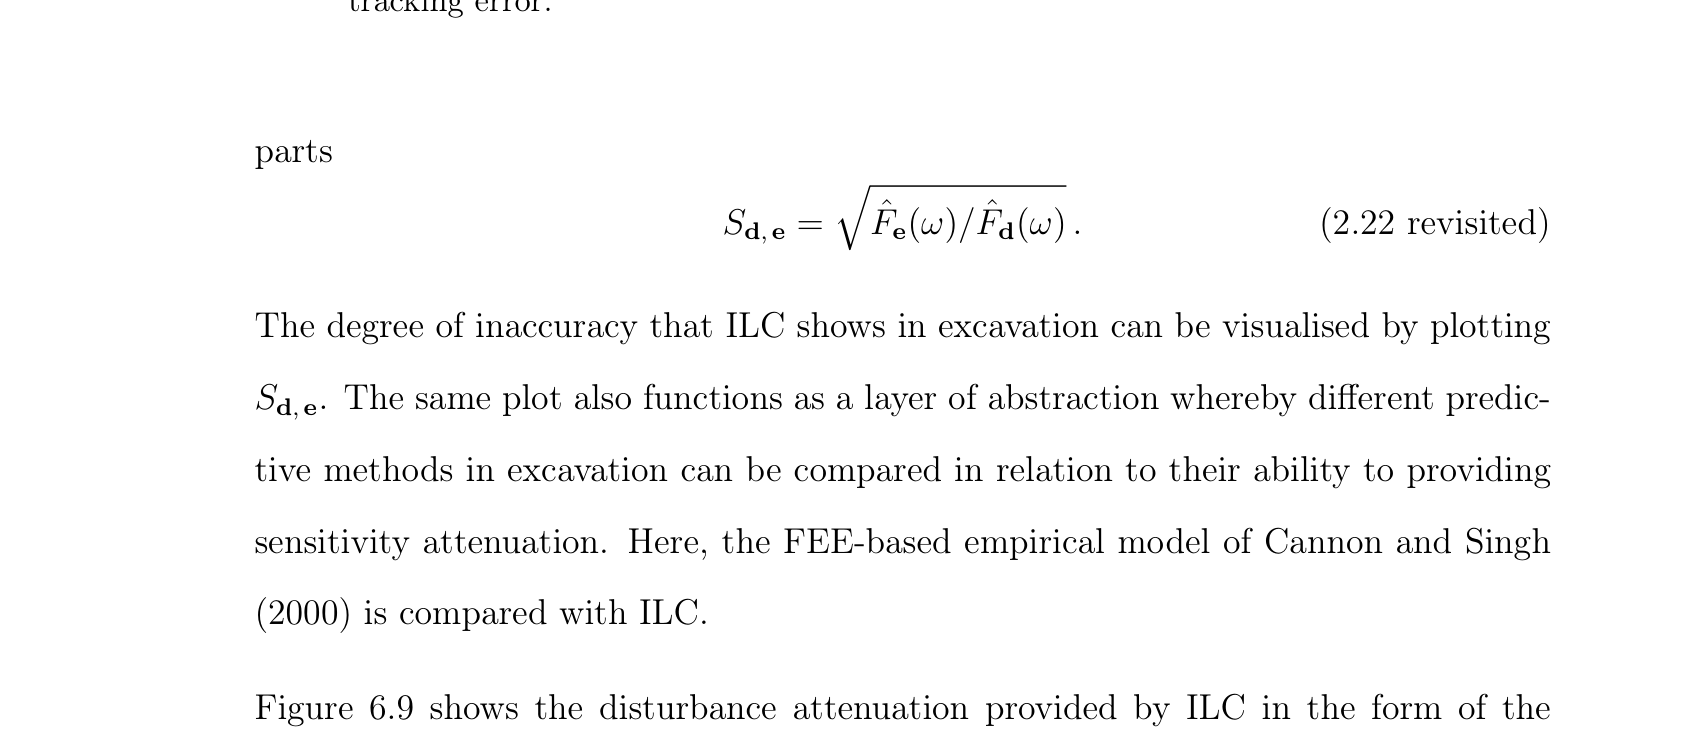
실제 외란의 PSD와 보상 후 등가 입력의 PSD를 비교해 부정확한 preview가 제공한 외란감쇠를 정량화한다.
원문 Figure 3.5 · PDF p.97 — Figure 3.5 – The path defining an 80 cm deep cut used for evaluating controllers. Each controller has to achieve the desired cut by iteratively tracking a fixed reference trajectory, defined by the path of the cut and indexed uniformly by time. The orientation of the bucket is defined by an offset angle θAB between the segment AB and the path of the cut during penetration and dragging.원문 Figure 5.2 · PDF p.144 — Figure 5.2 – Proposed predictive-reactive controller structure. The blocks P and ˆP are respectively the plant and the invertible plant estimate in free motion. The signals r, y, ye and uff are the reference, the position output, the tracking error and the feedforward reference compensation command respectively. The terms dj, uj and ddob are the disturbances arising from the interaction, the estimated disturbance and the DOB output, respectively. (a) The conventional representation with an ideal feedforward reference compensation (shown dashed). (b) At the left, the rearranged controller with the DOB and position feedback C grouped as a feedback controller K. Note from the representation on the right that the disturbance dj is compensated preemptively by uj before the feedback compensation.
3.핵심 기술
예측과 반응을 직렬로 배치한 외란보상
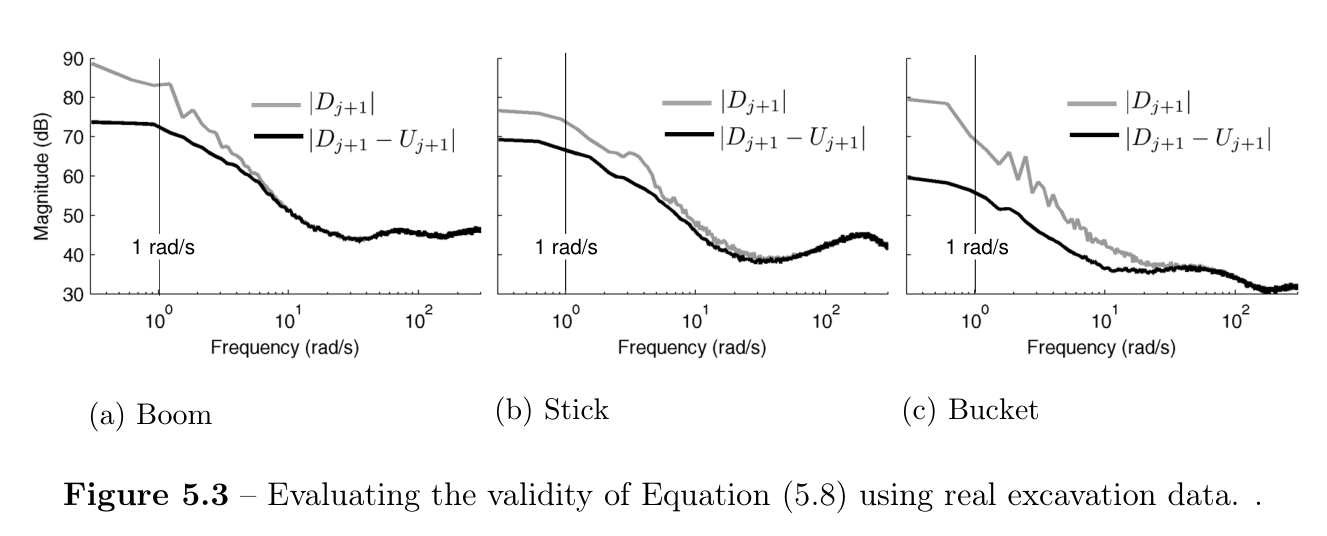
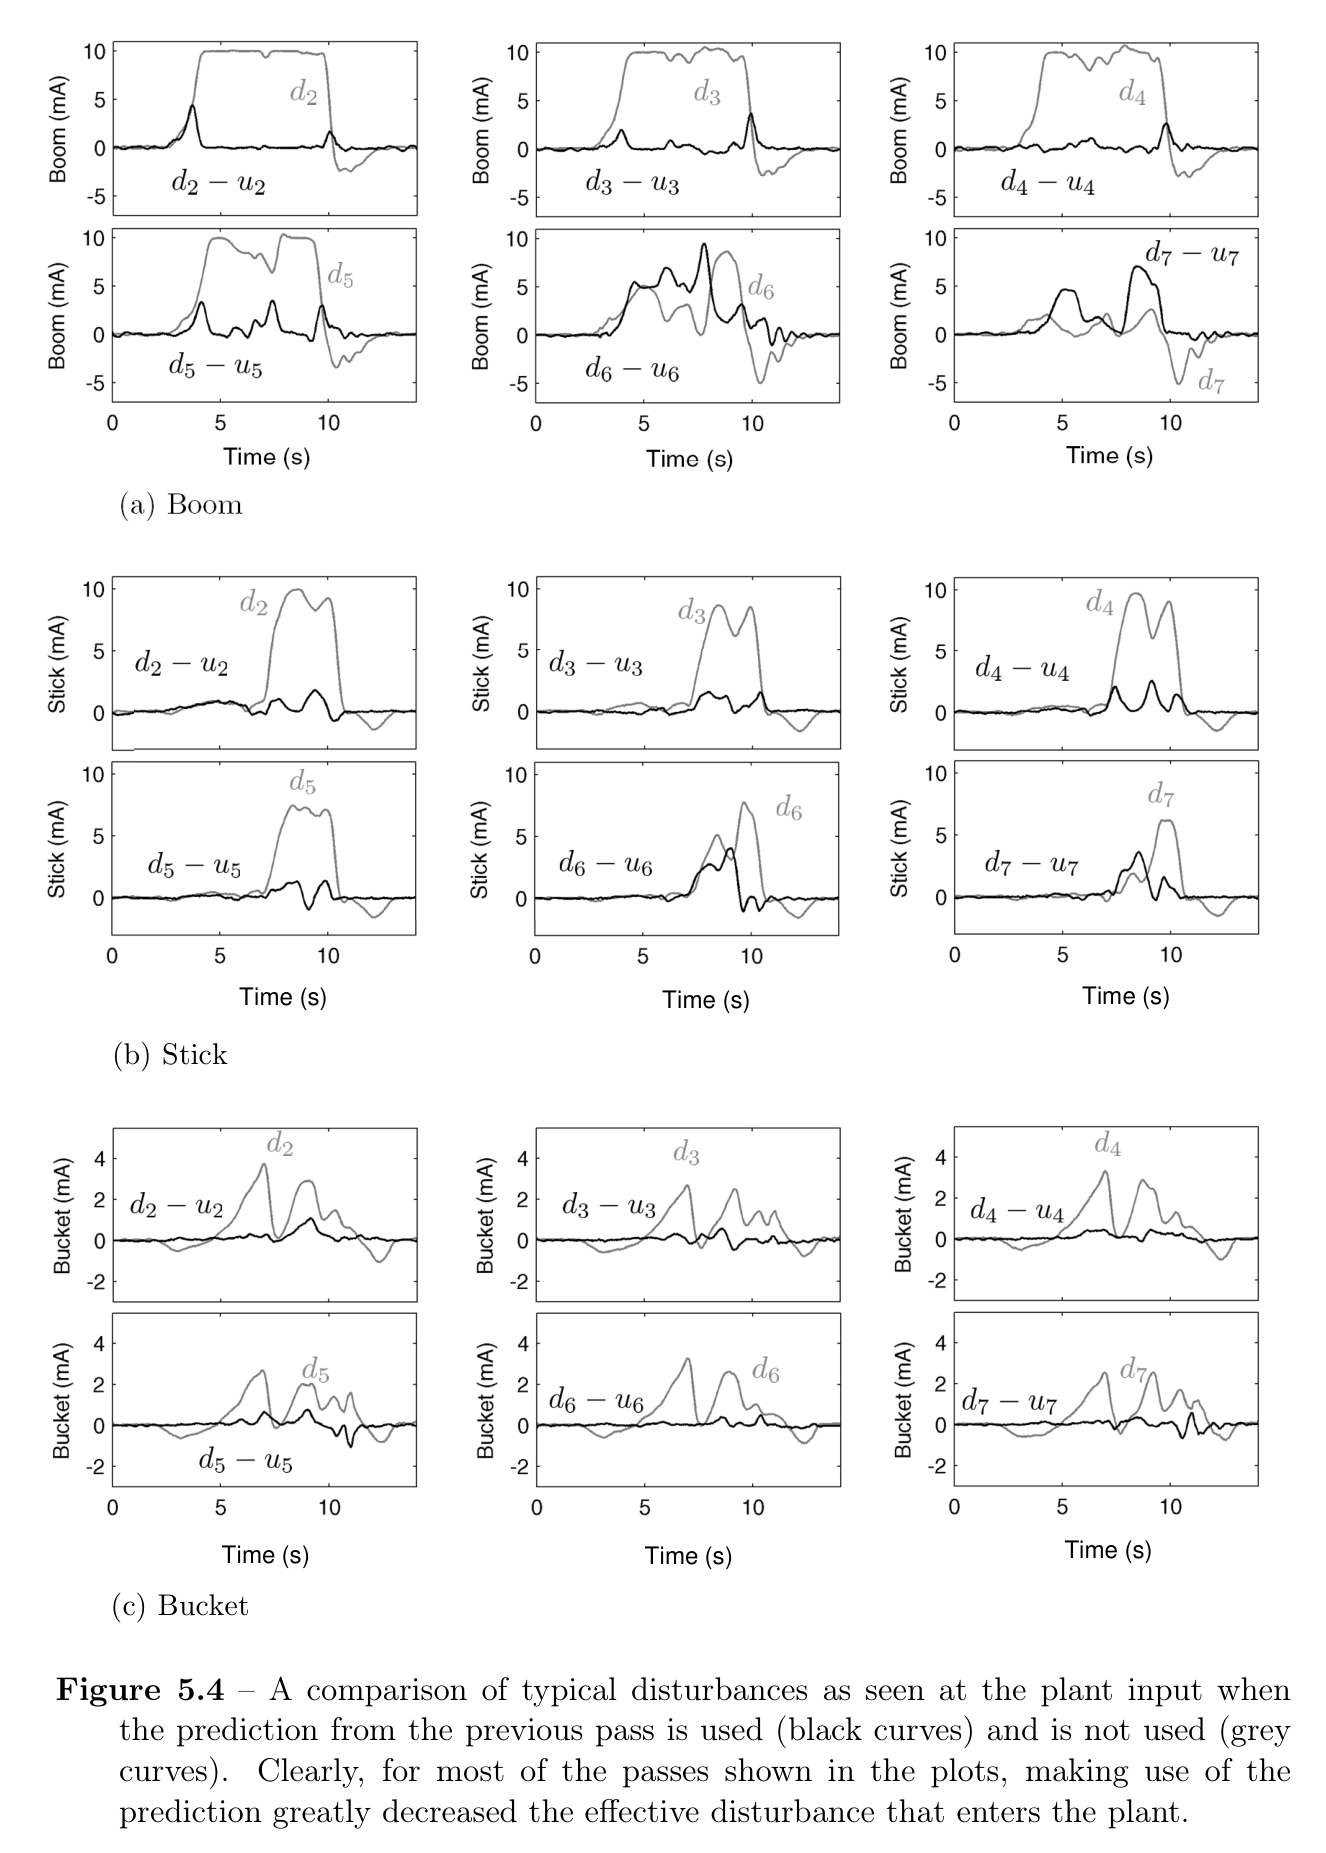
ILC는 같은 기준궤적을 반복할 때 직전 패스의 저항력 이력을 다음 패스 전에 재생한다. 토양력을 별도 힘센서로 실시간 측정하지 않고 servo-valve 입력과 관절 위치로 본 등가 외란을 학습하므로 구현이 단순하다. 실제 335패스 자료에서는 예측오차의 파워가 원 외란보다 평균적으로 작았고, 특히 1 rad/s 이하에서 감소가 컸다.
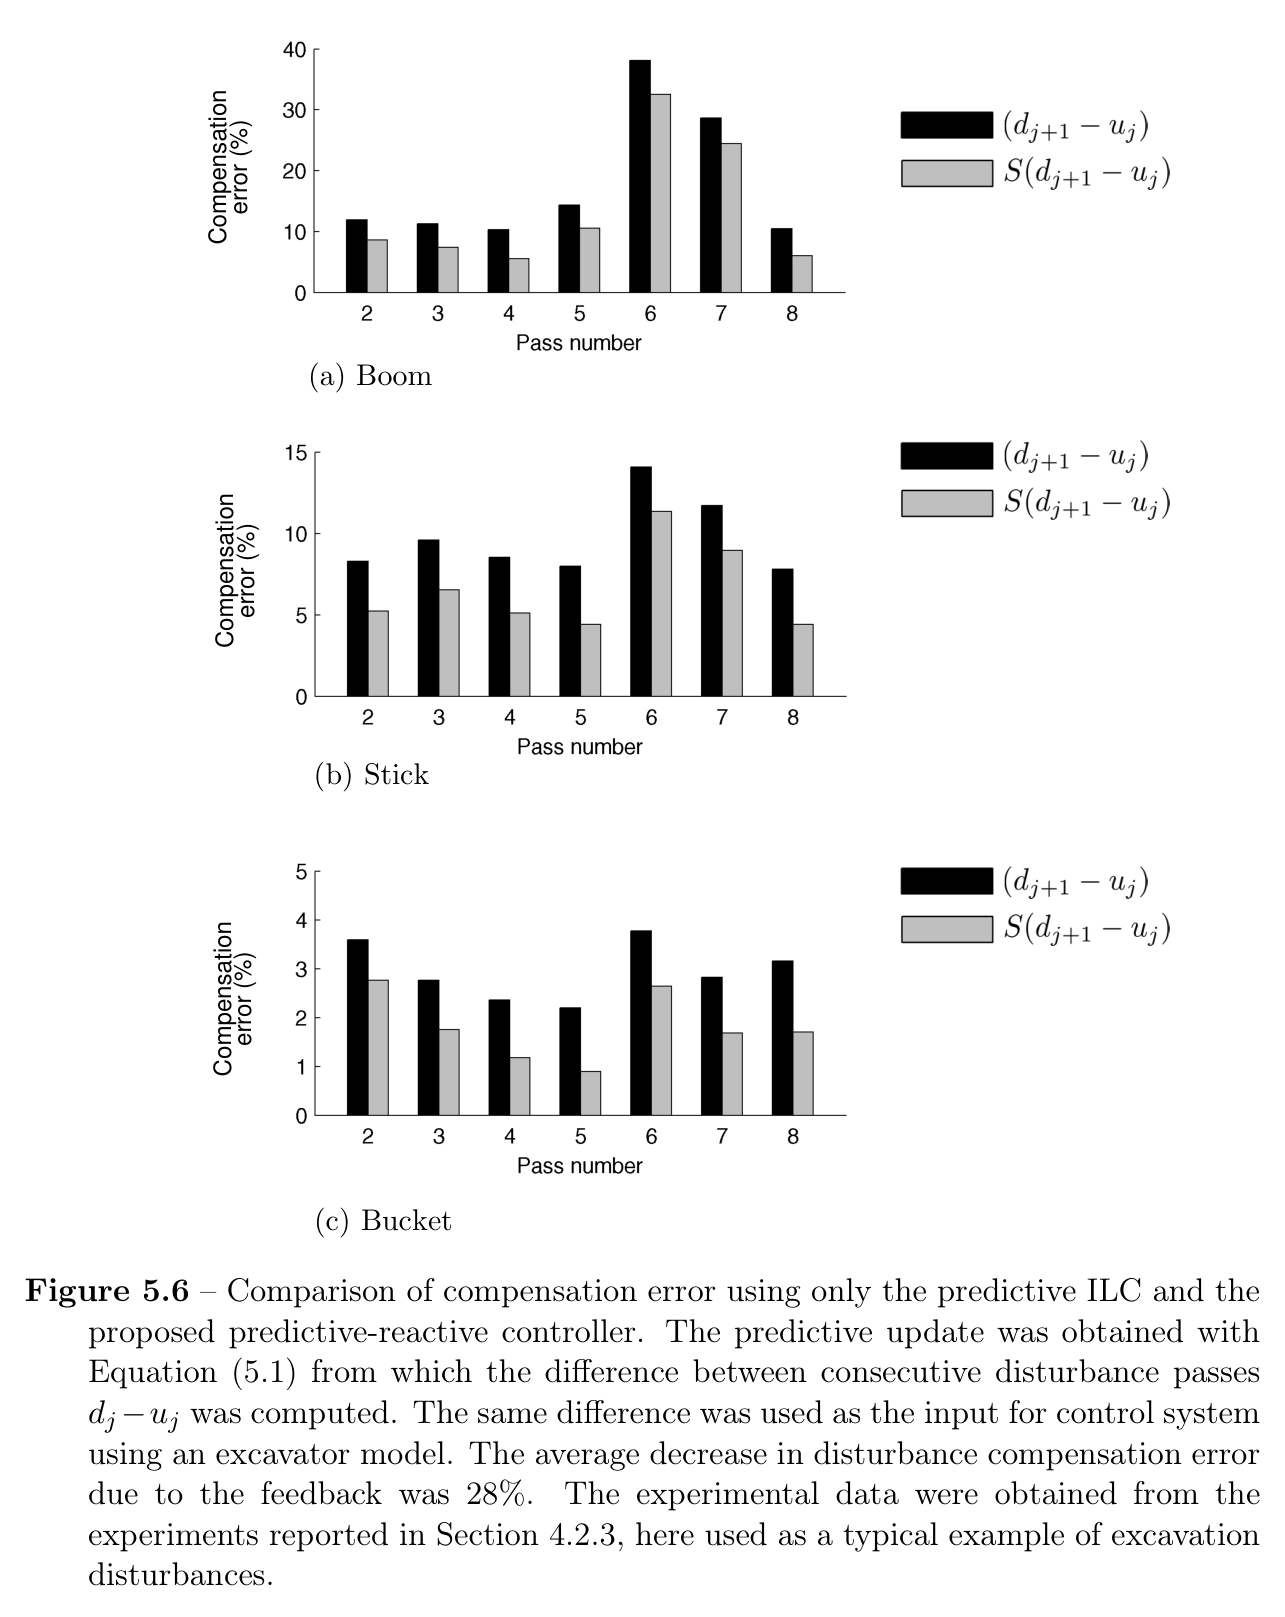
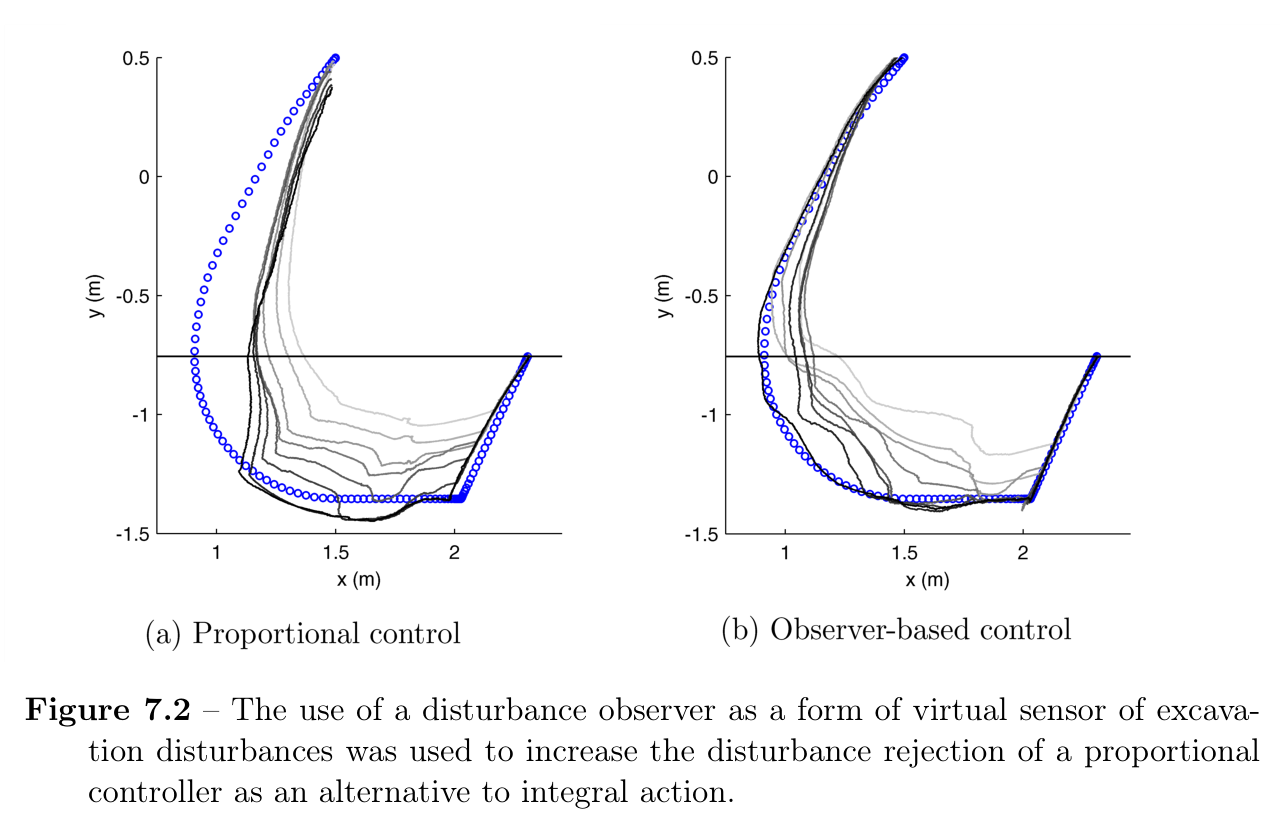
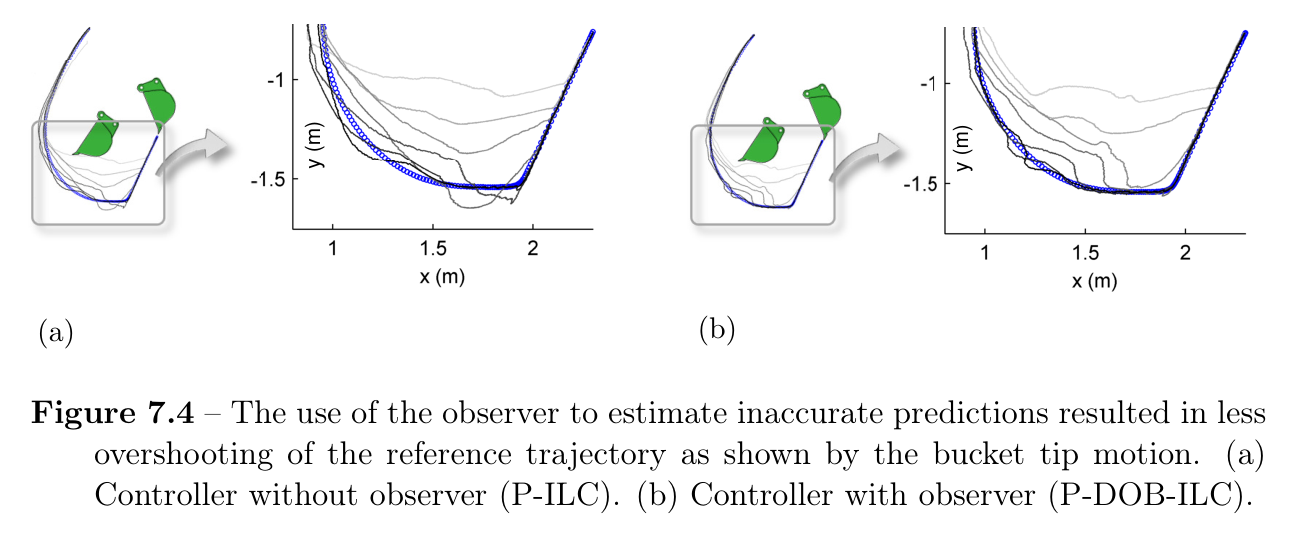
DOB는 예측명령을 더한 뒤 남은 residual을 보므로 ILC의 정확한 부분을 지우지 않고 부정확한 부분만 반응적으로 줄인다. 8패스 예에서 전 관절 평균 보상오차가 28% 감소했으며, 현장 궤적에서는 순수 P-ILC의 과굴착을 P-DOB-ILC가 완화했다.
ILC: 패스 간 반복 외란의 선제 보상
DOB: 패스 내부 비반복 예측오차의 반응 보상
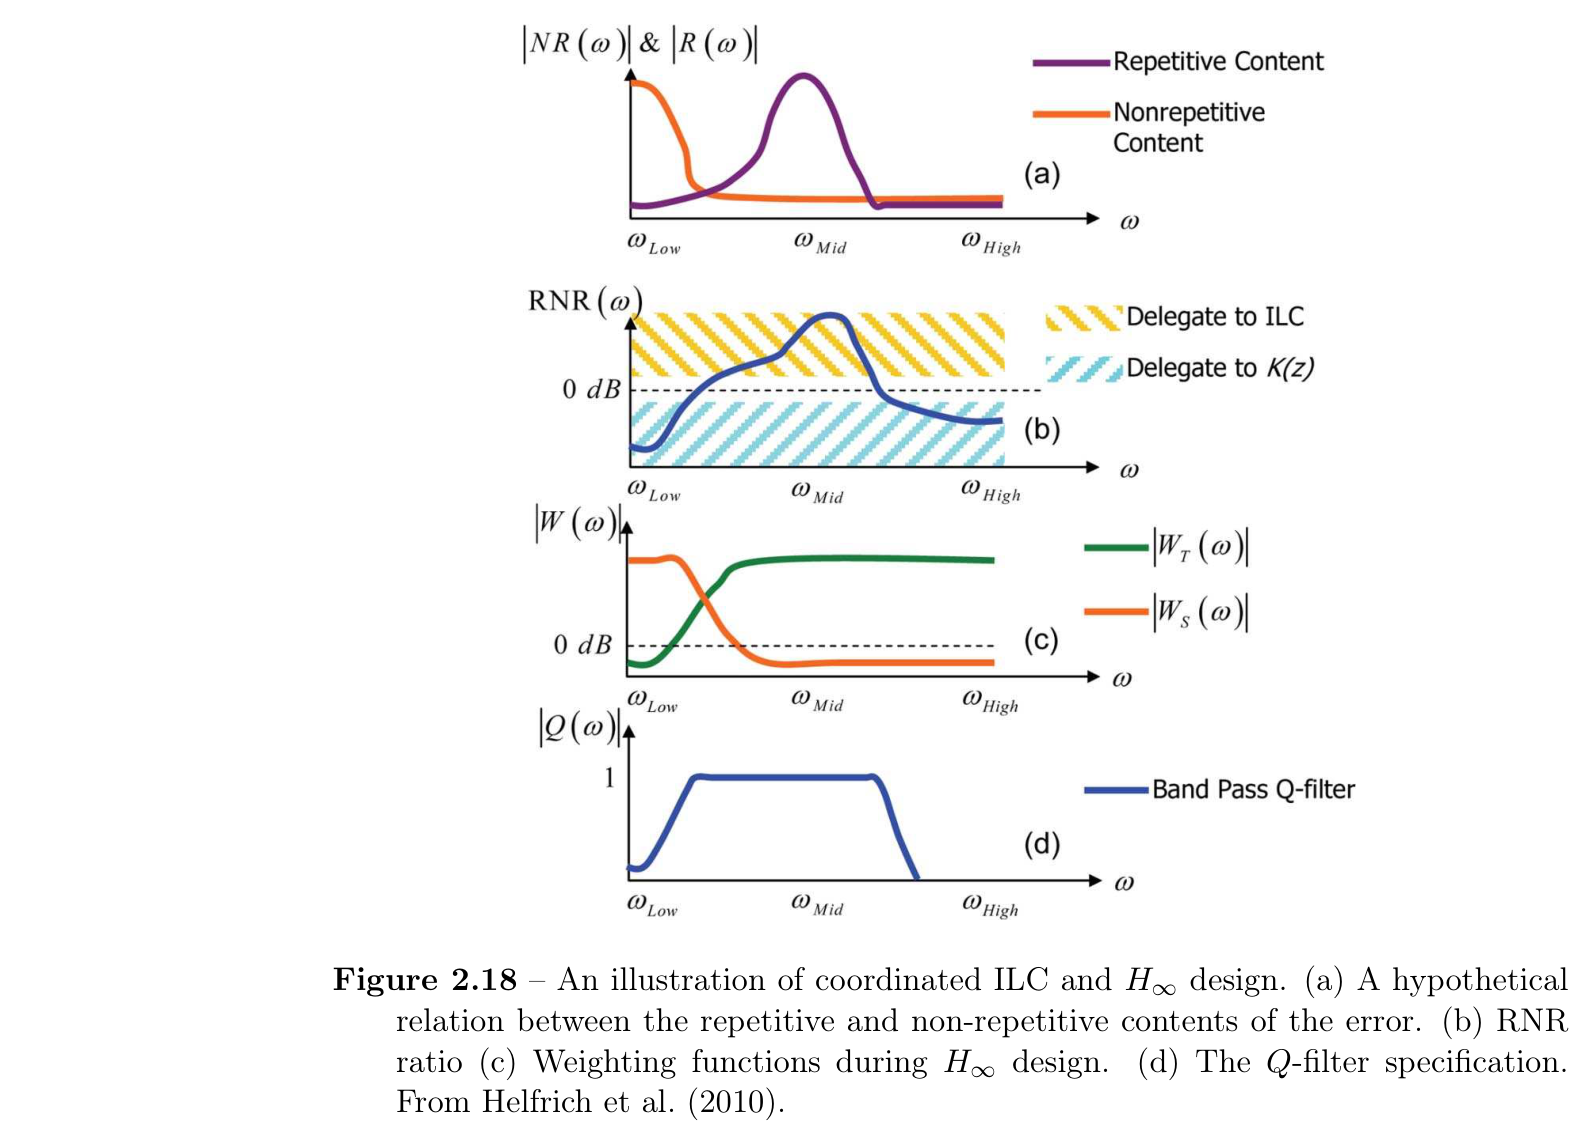
Q-filter로 고주파 비반복 성분의 학습을 억제할 수 있음
관절 엔코더만으로 실시간 제어가 가능해 힘센서 의존을 낮춤
유량 포화를 실패가 아닌 작업 프리미티브로 활용
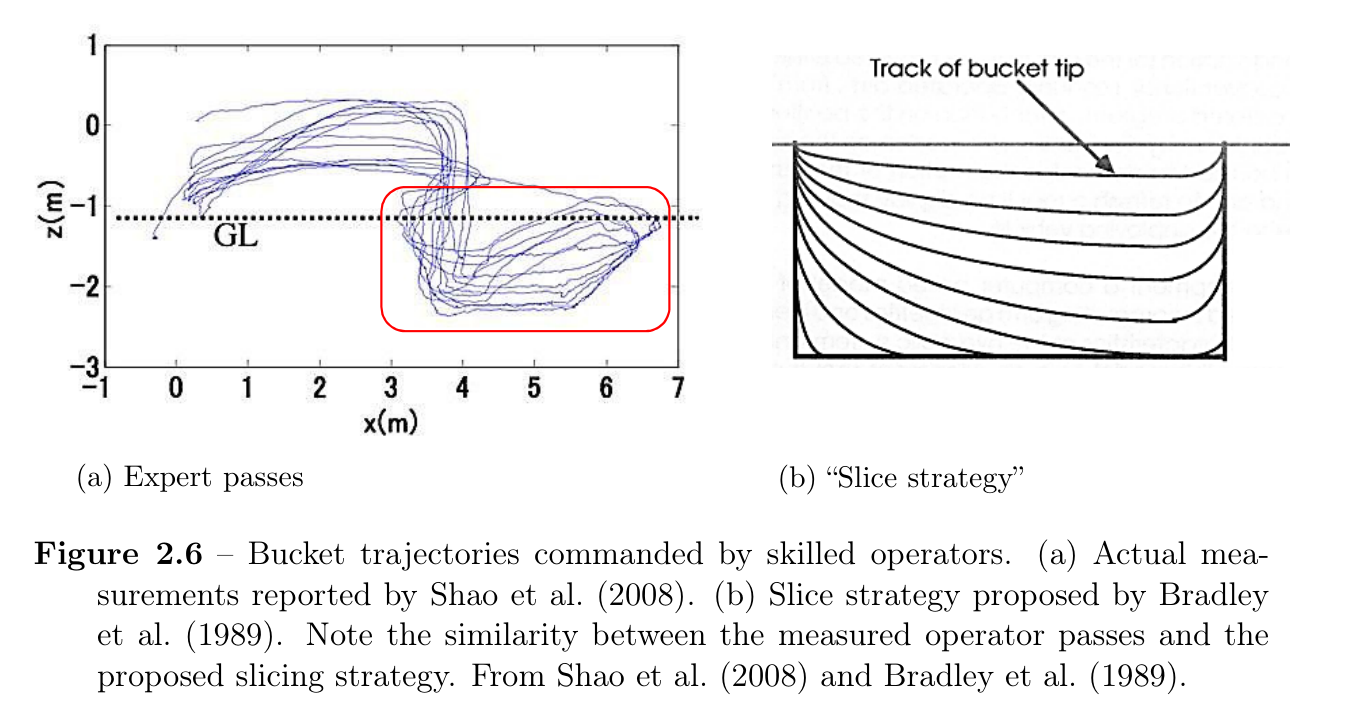
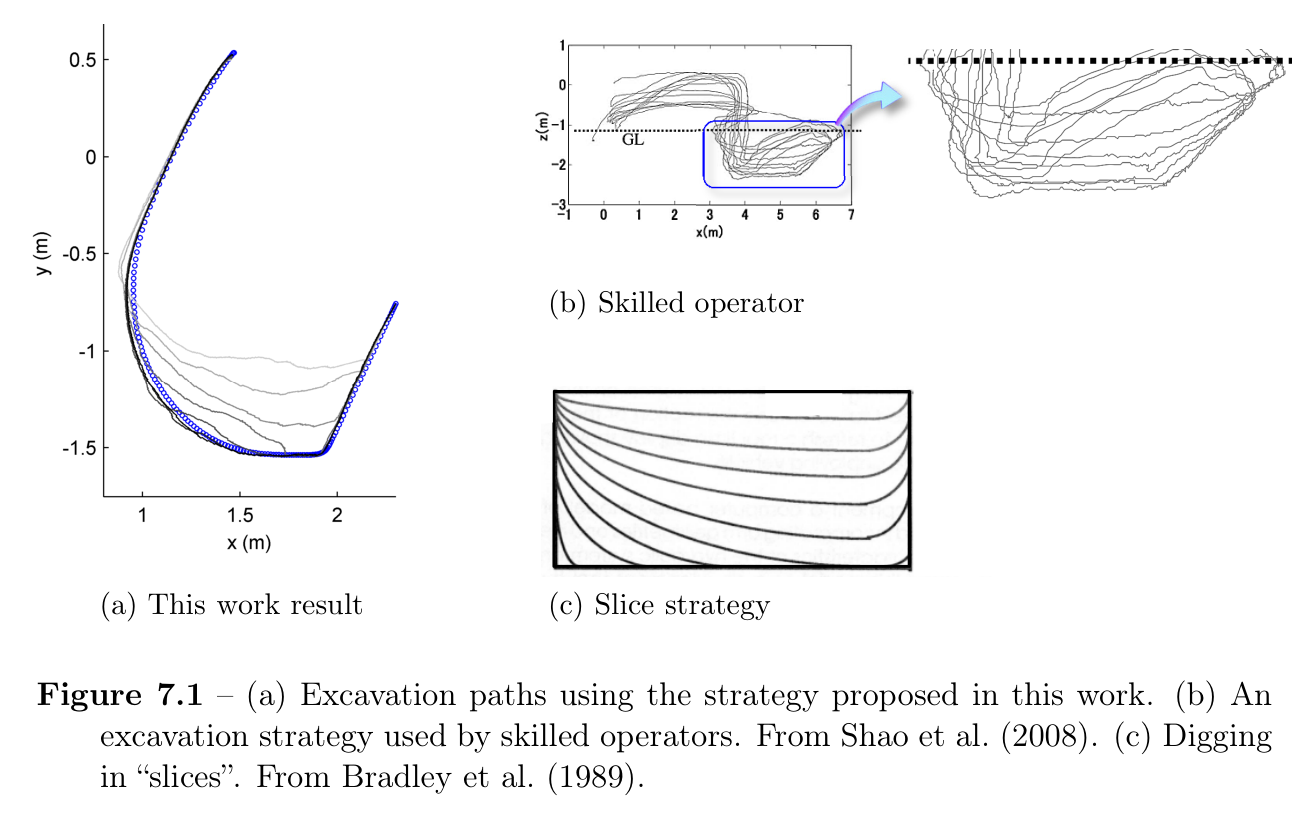
첫 패스에서 붐·스틱이 포화되어 기준을 못 따라가도 동일 최종궤적을 다시 시도하면 얕은 절삭층이 순차적으로 제거된다. 이는 숙련자의 slicing과 유사하며, 중간 깊이 경로를 토질별로 설계하지 않아도 된다.
이 가정은 소형 굴착기와 전단 가능한 토양에서 유효하다. 현장시험의 350회가 넘는 패스 대부분에서 하나 이상의 실린더가 유량 포화를 경험했지만 버킷이 토양에 걸려 빠져나오지 못한 사례는 없었다. 다만 대형 장비에서는 구조 피로를 막기 위해 힘 제한 신호가 포화의 역할을 대신해야 한다.
최종 절단면 하나를 모든 패스의 기준으로 사용
얕은 초기 패스를 정상적인 중간 상태로 해석
인양 구간은 이미 전단된 토양을 지나므로 탈출 가능하다는 가정
파쇄암이나 버킷을 완전히 정지시키는 큰 암석은 범위 밖
간결한 유압 관절 모델과 가상 힘센서
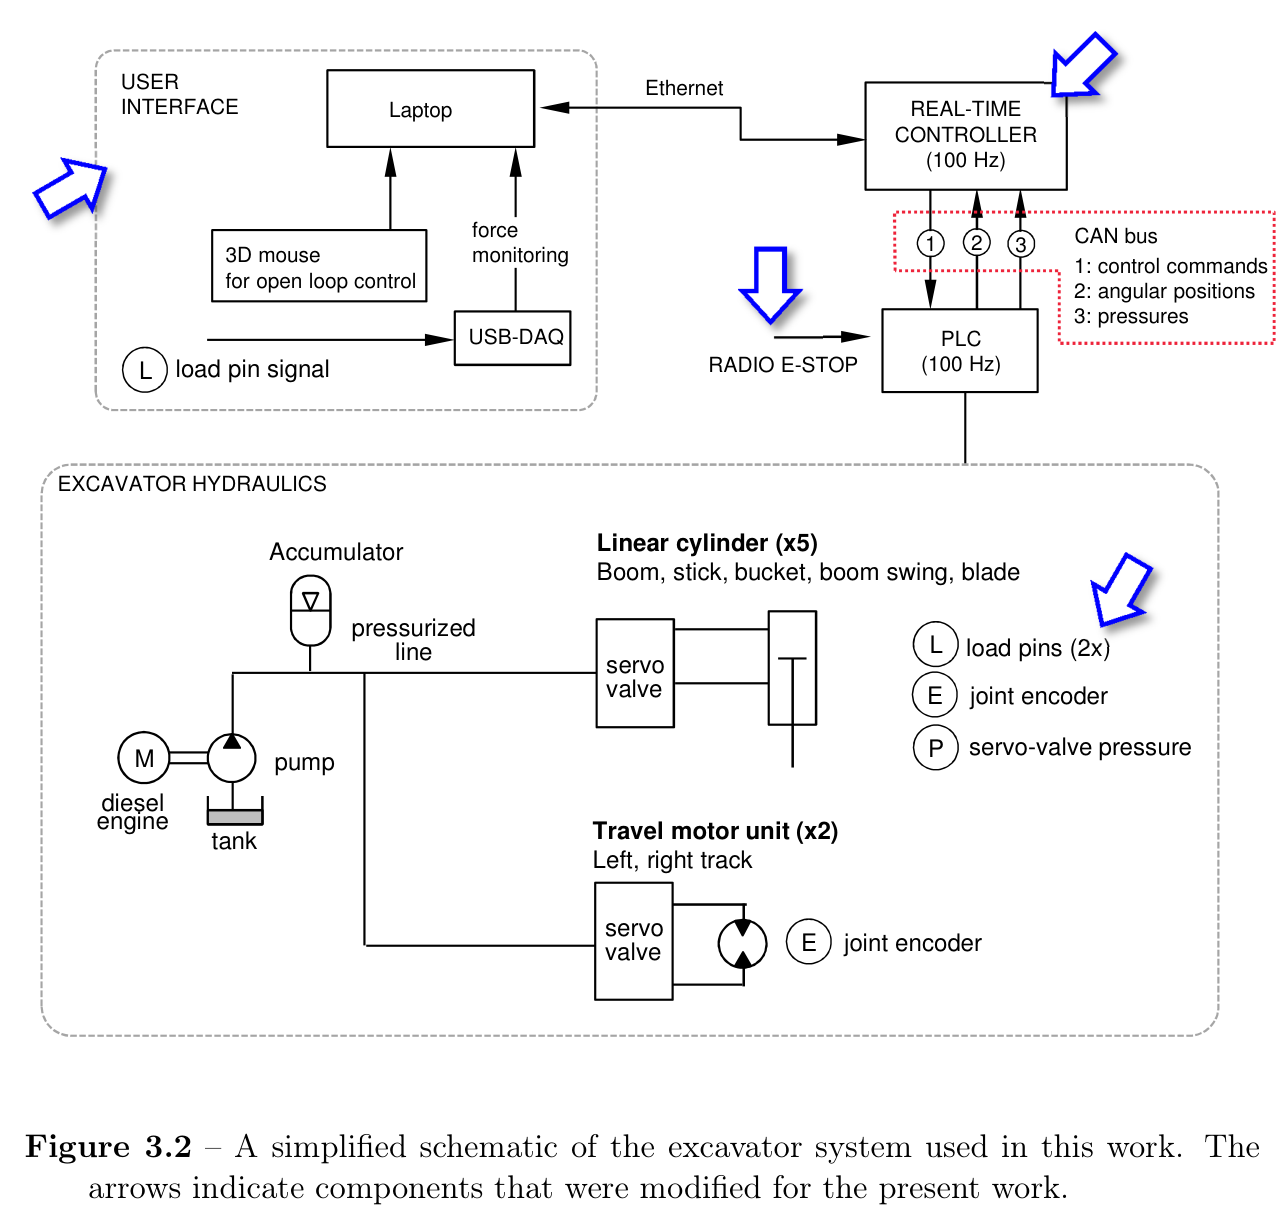
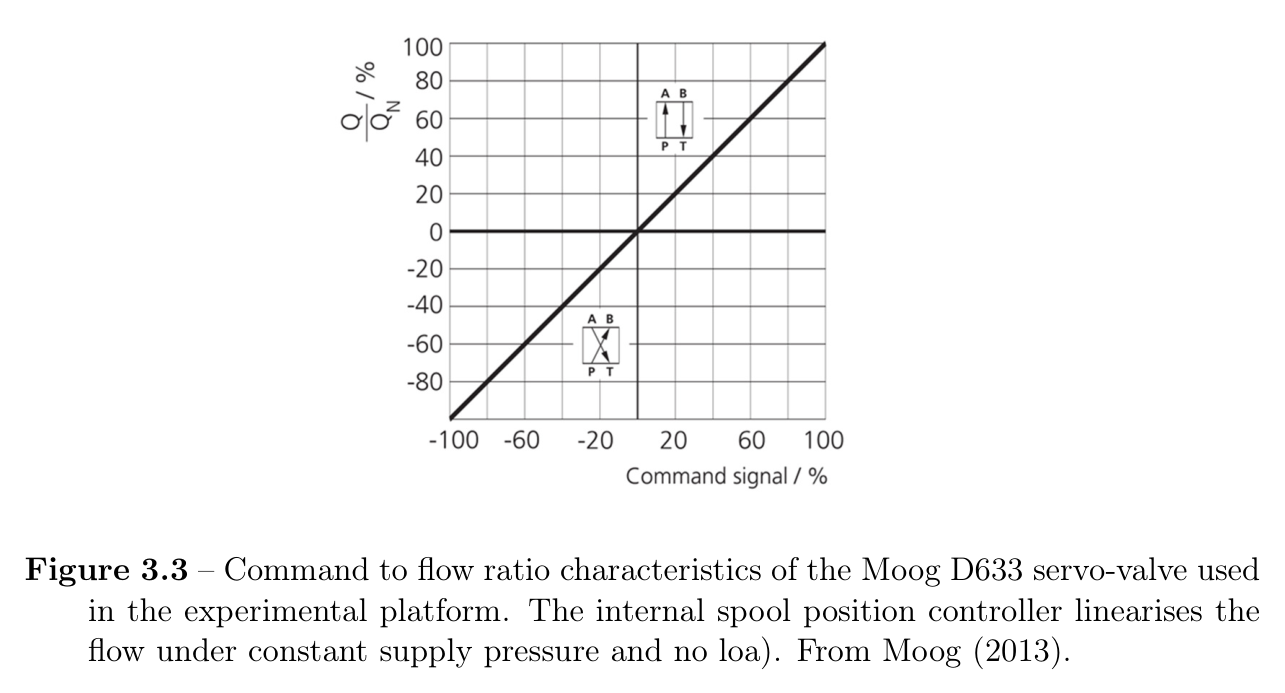
1.5톤 Komatsu PC05-7의 붐·스틱·버킷에는 Moog D633 유량제어 servo-valve와 12-bit 절대엔코더가 장착된다. 자유공간에서는 1차 모델로 관절별 입출력을 근사하며, 실제 굴착에서 모델과 다른 유량효과를 입력외란으로 취급한다.
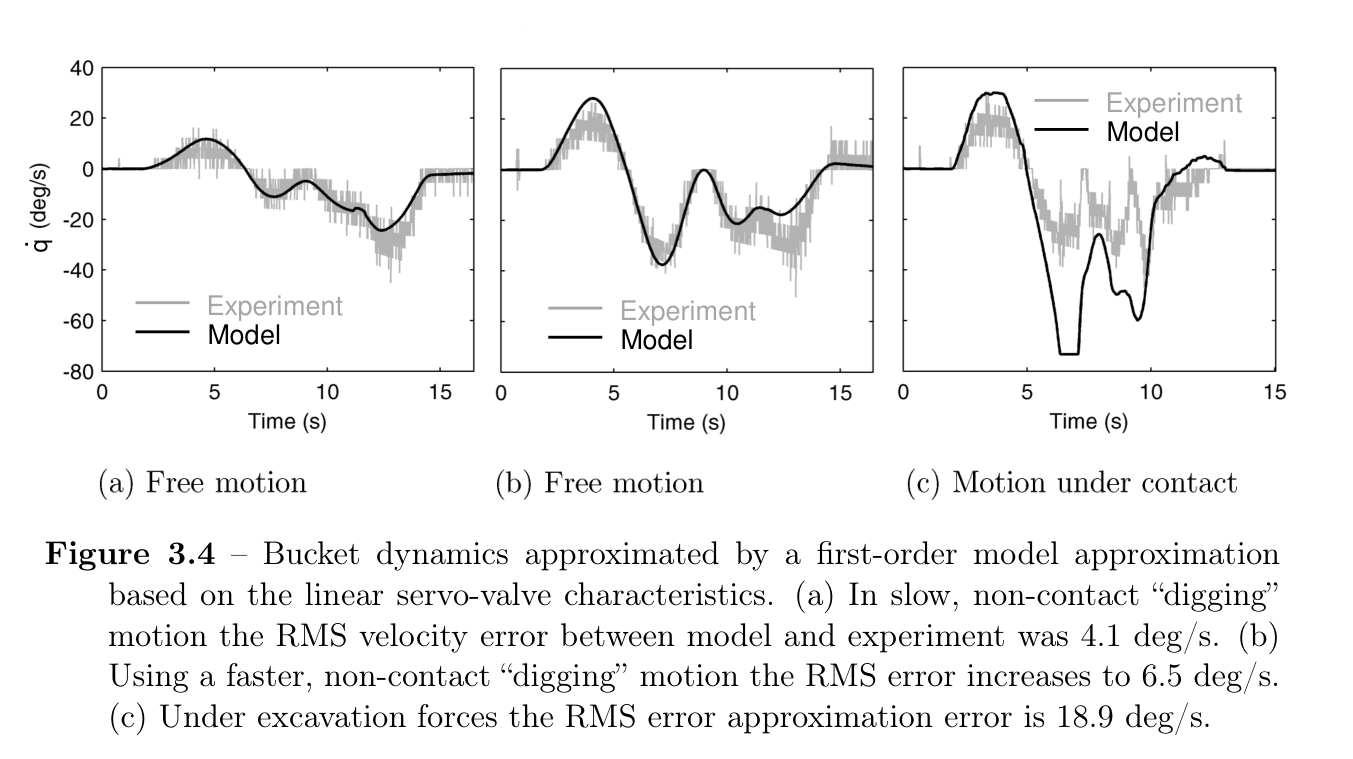
비접촉 저속운동에서 버킷 속도모델 RMS 오차는 4.1°/s였지만 고속운동에서는 6.5°/s, 토양 접촉에서는 18.9°/s로 커졌다. 이 결과는 정교한 고정 모델보다 외란관측과 반복학습이 필요한 이유를 직접 보여준다.
제어기와 PLC 모두 100 Hz
붐·스틱·버킷 3관절만 굴착제어에 사용
load pin은 오프라인 비교용이며 실시간 제어루프에는 미사용
등가 외란 단위는 토양력 자체가 아니라 servo-valve 명령 mA
감도함수로 보는 부정확한 예측의 가치
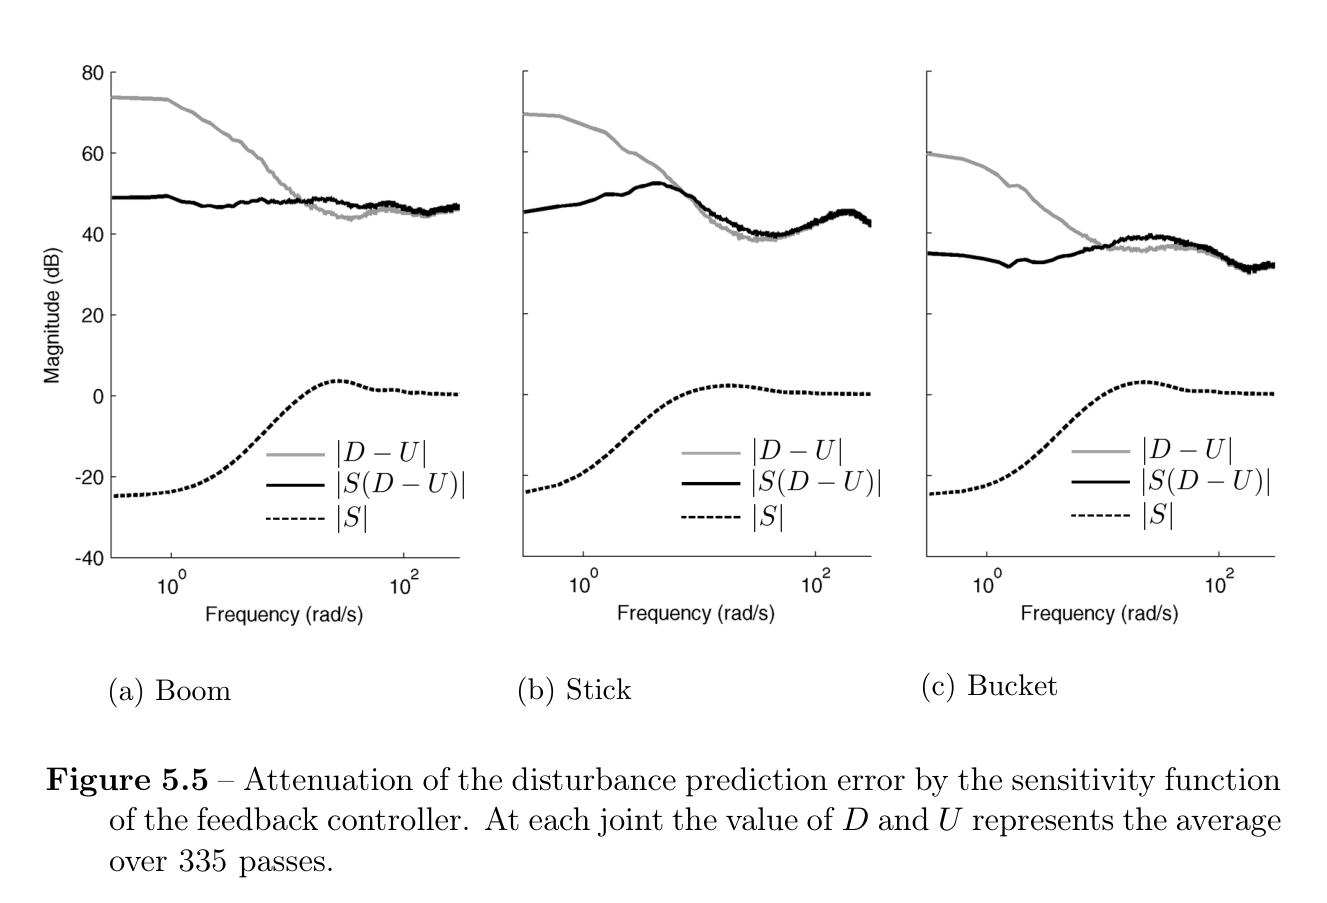
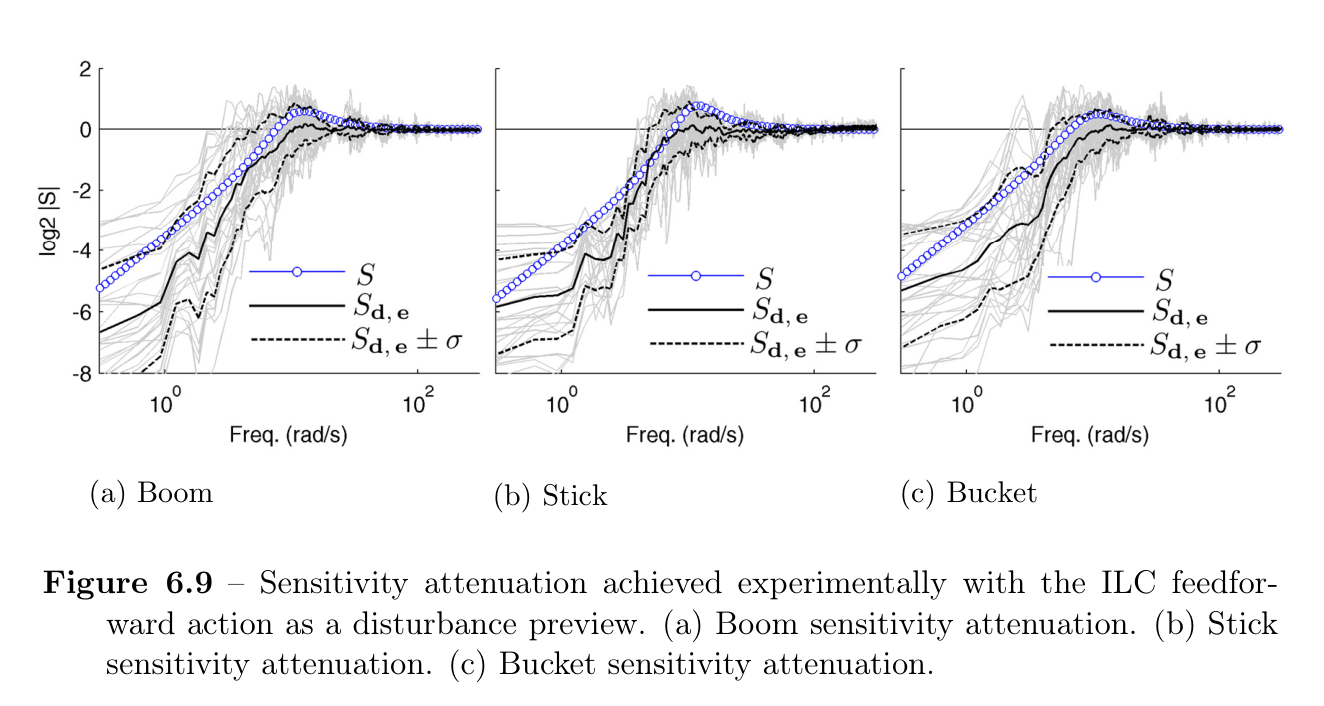
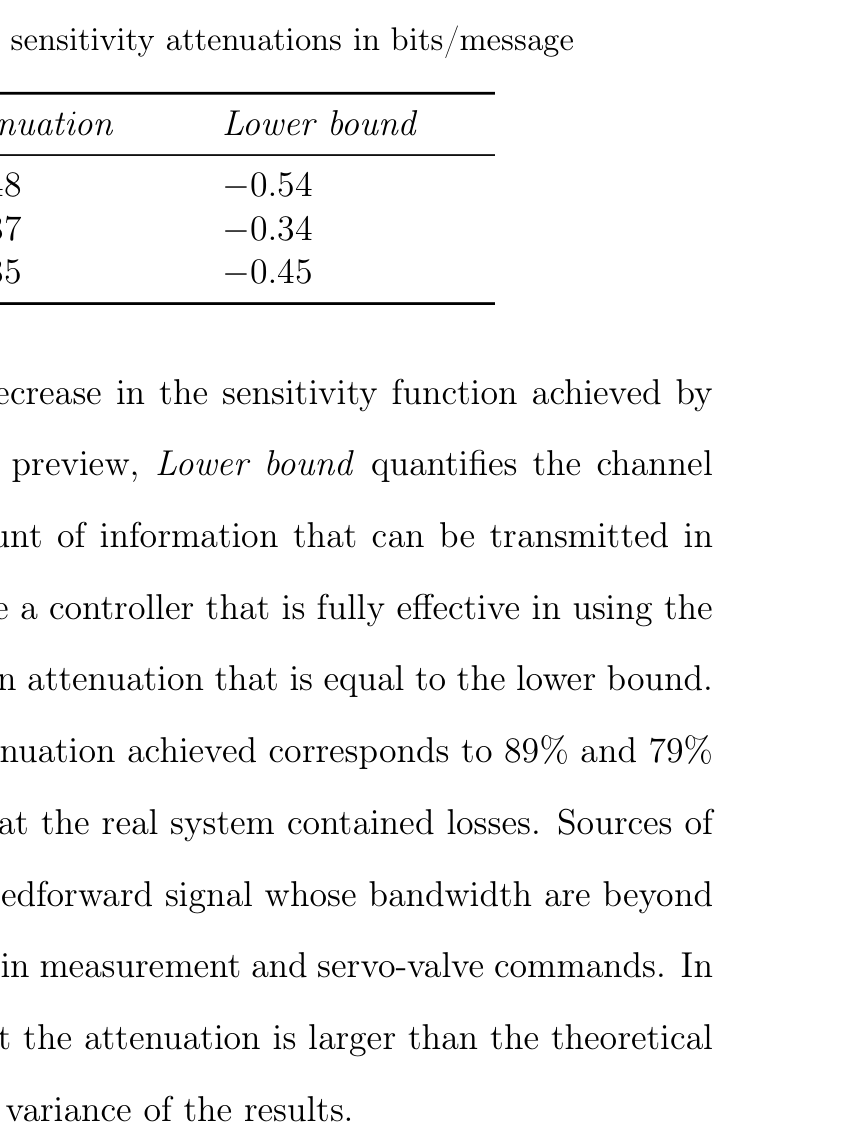
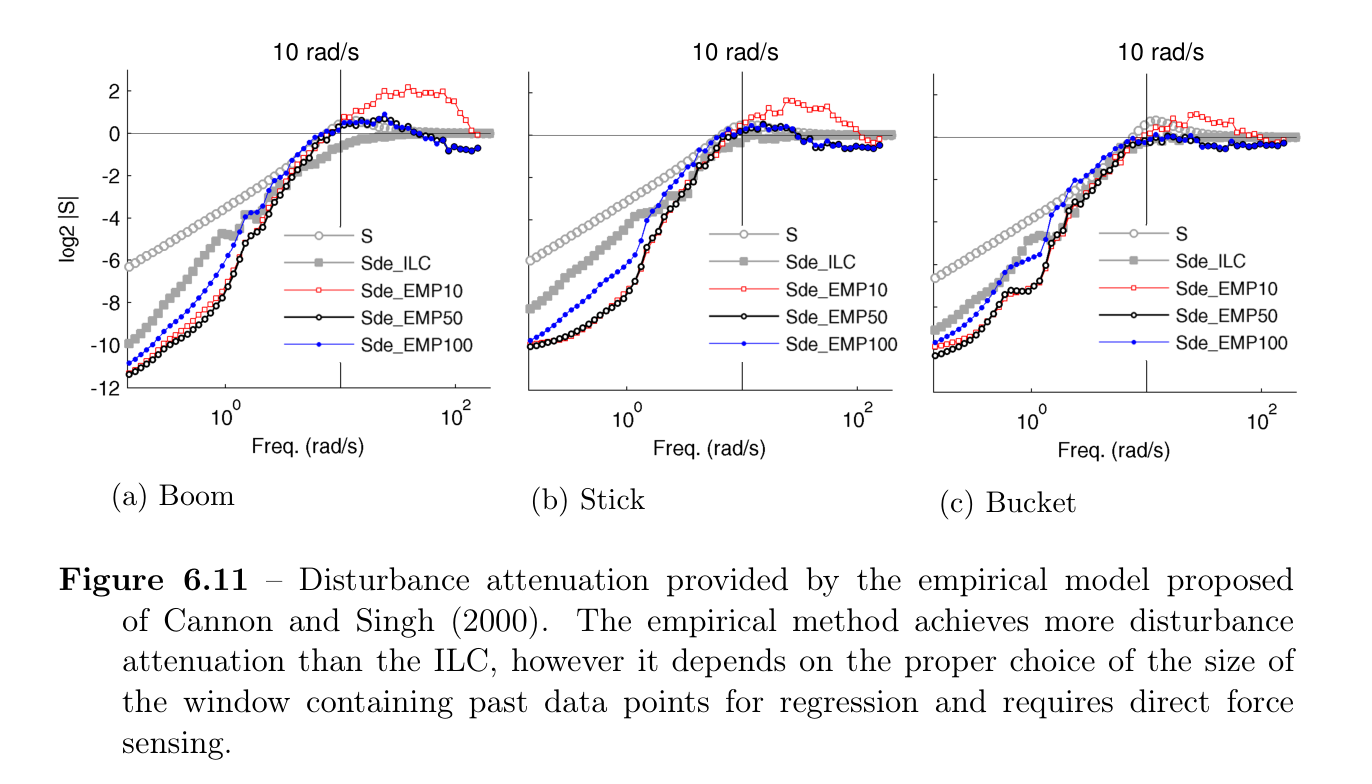
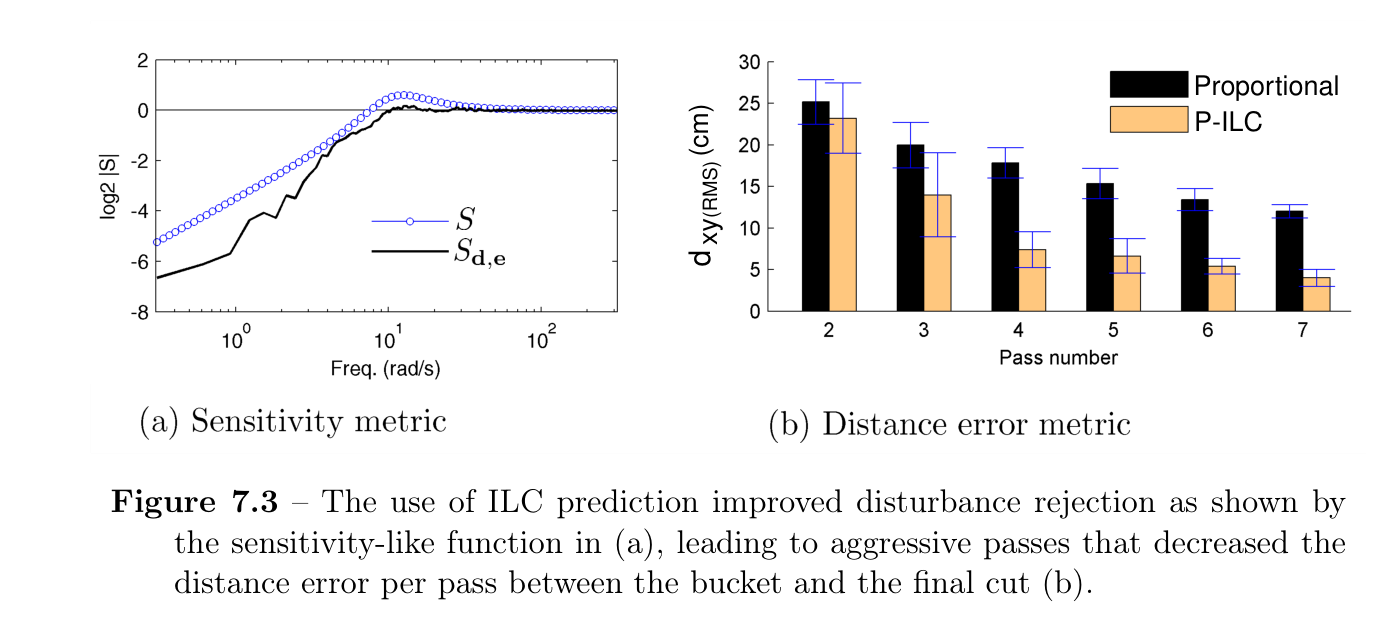
논문은 예측기가 정확한가만 묻지 않고, 그 예측이 피드백계에 들어갔을 때 실제 외란감도를 얼마나 낮추는지를 본다. 84패스의 sensitivity-like function은 평균적으로 순수 비례제어의 감도보다 낮았고, 붐과 버킷에서는 정보이론적 하한의 89%와 79%에 해당하는 감쇠를 얻었다.
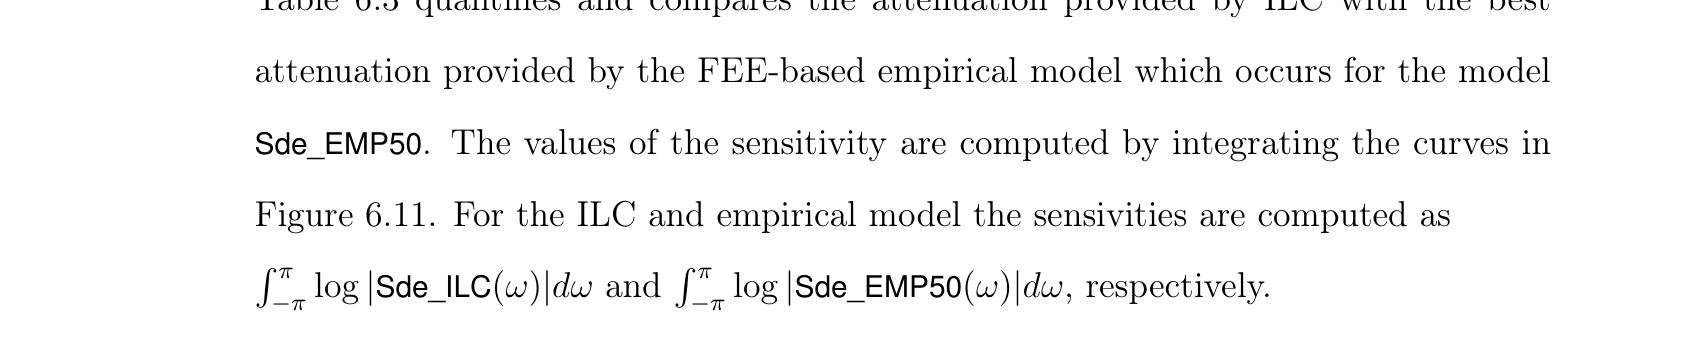
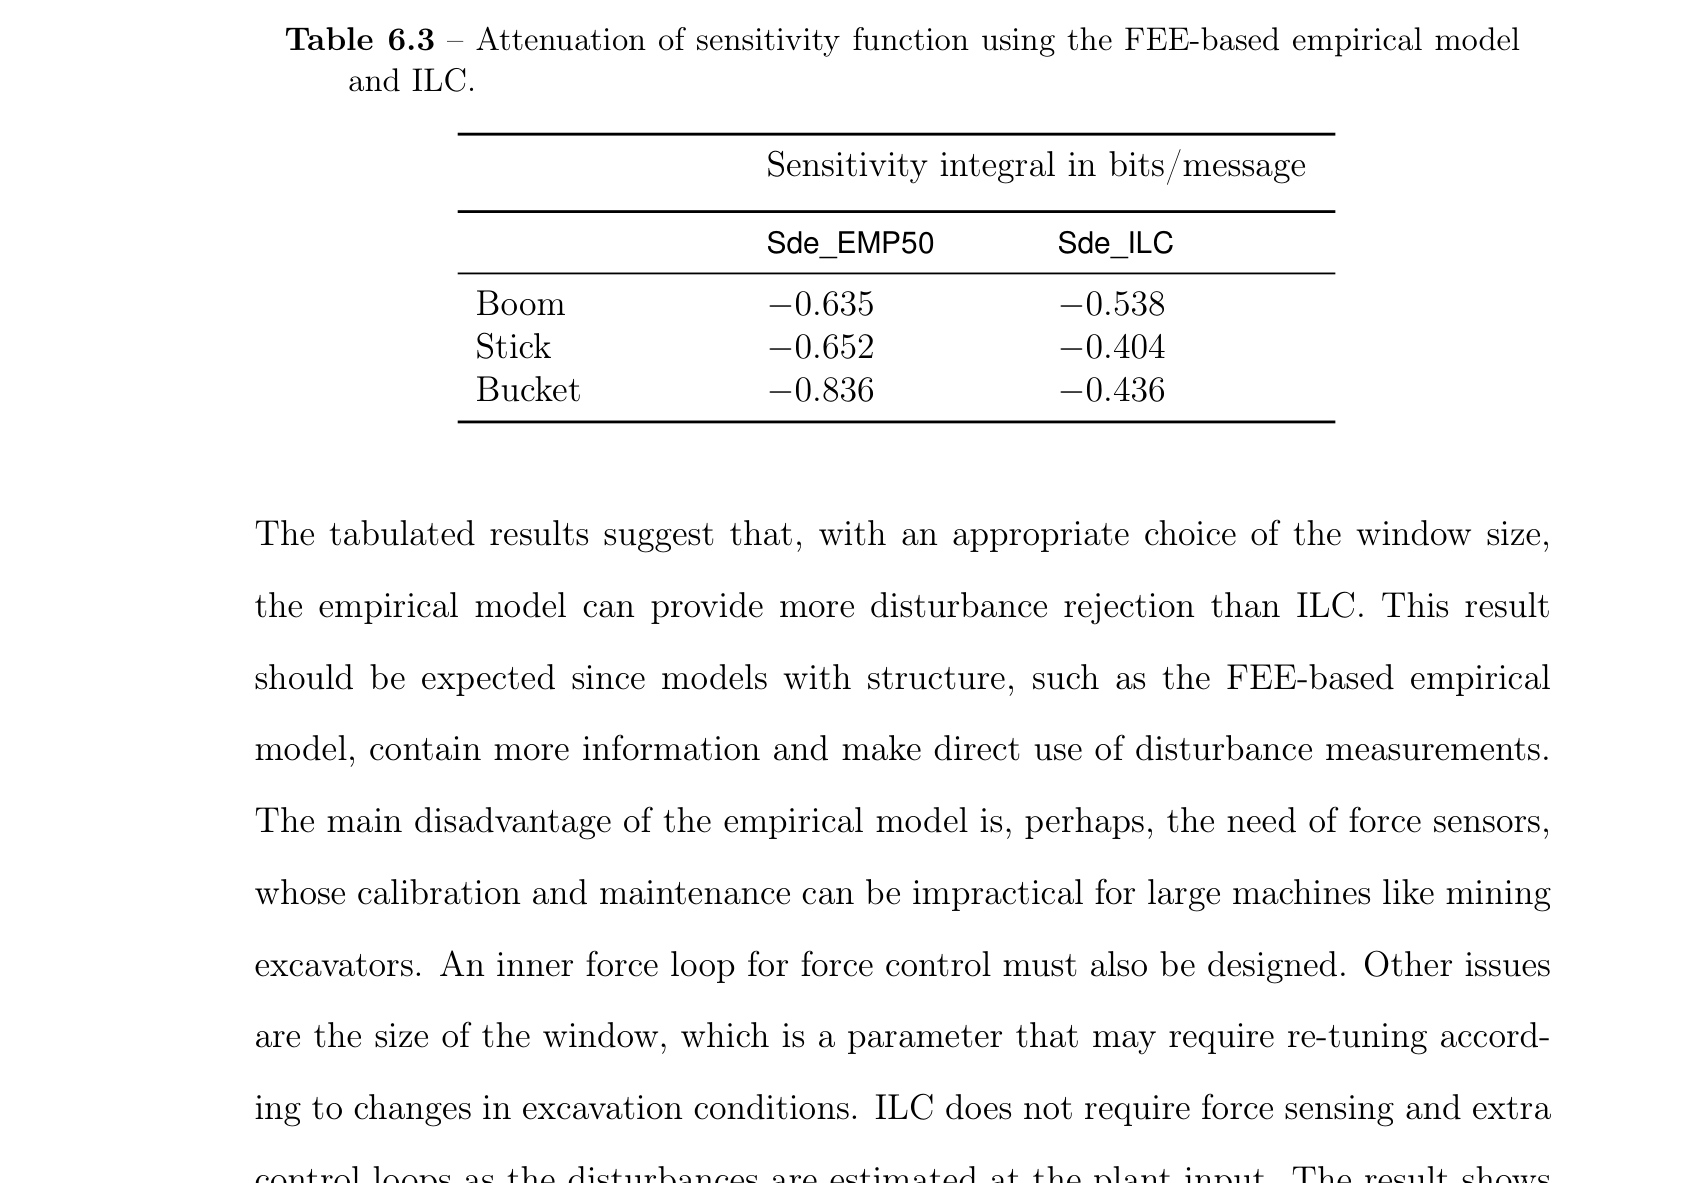
오프라인 FEE 기반 경험모델은 적절한 50-point 회귀창에서 ILC보다 더 큰 감쇠를 냈지만 load cell, 힘 제어루프, 토질에 따른 창크기 조정이 필요했다. ILC는 최대 감쇠 일부를 포기하는 대신 센싱과 계산을 단순화하는 선택으로 해석된다.
예측오차를 통신채널의 잡음으로 해석
주파수별로 예측 사용이 이득인지 손해인지 판별
FEE 경험모델과 ILC를 동일 외란·시뮬레이션 피드백계에서 비교
성능뿐 아니라 구현 가능성을 제어기 선택기준으로 포함
원문 Figure 3.2 · PDF p.86 — Figure 3.2 shows a simplified diagram of the whole system; a more detailed diagram원문 Figure 5.3 · PDF p.152 — Figure 5.3 – Evaluating the validity of Equation (5.8) using real excavation data. .원문 Figure 5.5 · PDF p.155 — Figure 5.5 – Attenuation of the disturbance prediction error by the sensitivity function of the feedback controller. At each joint the value of D and U represents the average over 335 passes.
4.실험 결과
실험 환경·장비·데이터
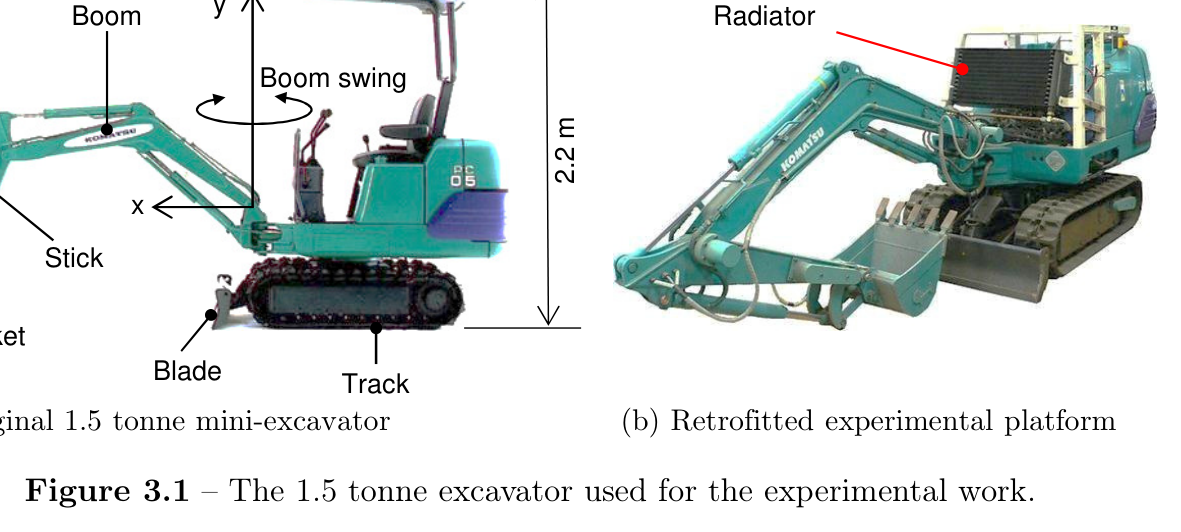
1.5톤 Komatsu PC05-7 미니 굴착기, 150 kg 팔, 완전 신장 시 붐회전축에서 3 m 도달범위를 사용했다.
붐·스틱·버킷용 Moog D633 servo-valve, 12-bit 절대엔코더, valve-port 압력센서, 모니터링용 ±3톤 load pin 두 개를 탑재했다.
각 11.9 L/min 최대유량의 기어펌프 두 대, 70 bar 가스 축압기, 9.7 kW 디젤엔진을 사용했다.
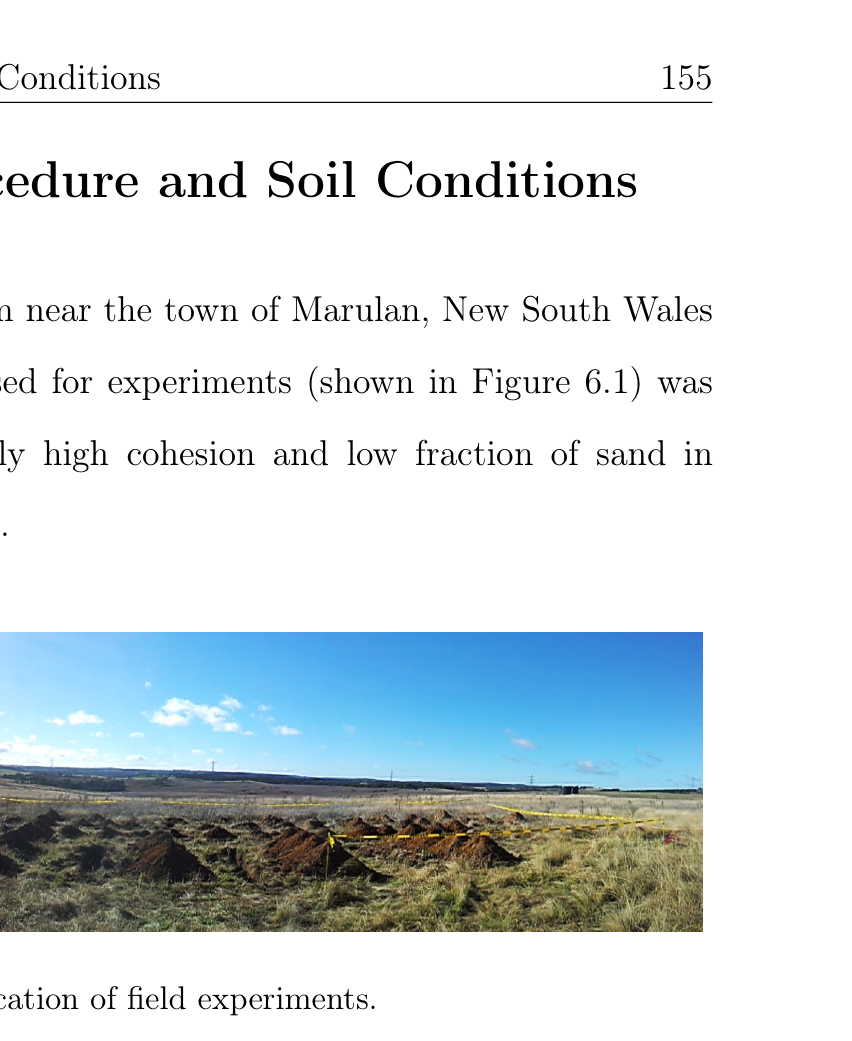
호주 New South Wales Marulan 인근 농장의 sandy clay loam에서 약 40 m×40 m 구역을 사용했다.
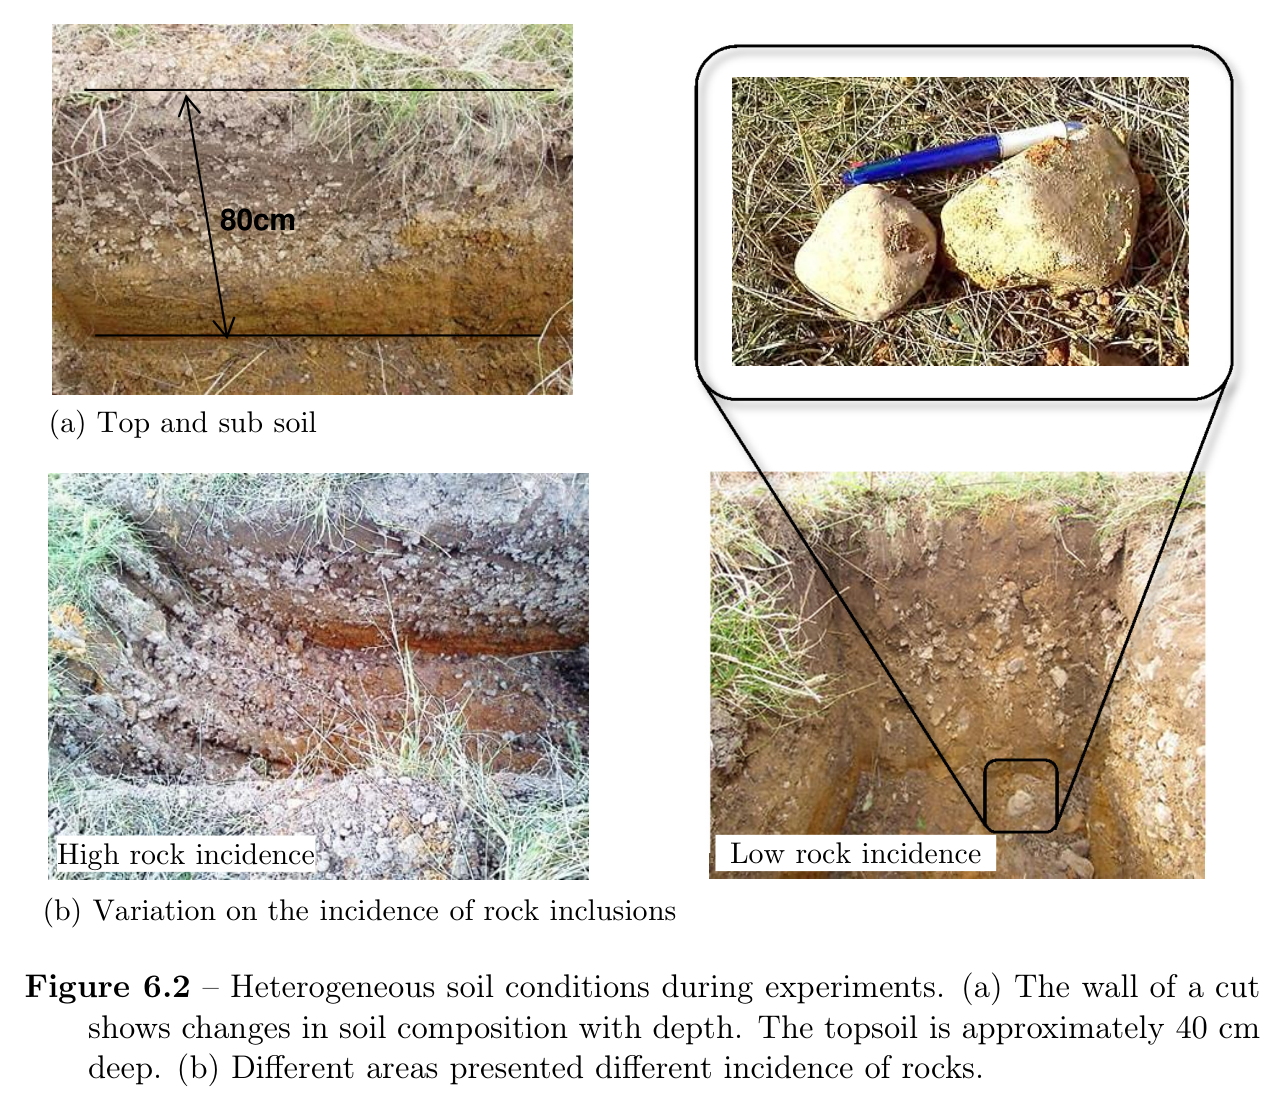
표토는 약 40 cm 깊이였고, 최대 15 cm 크기의 암석이 위치별로 다르게 포함된 이질적 자연토양이었다.
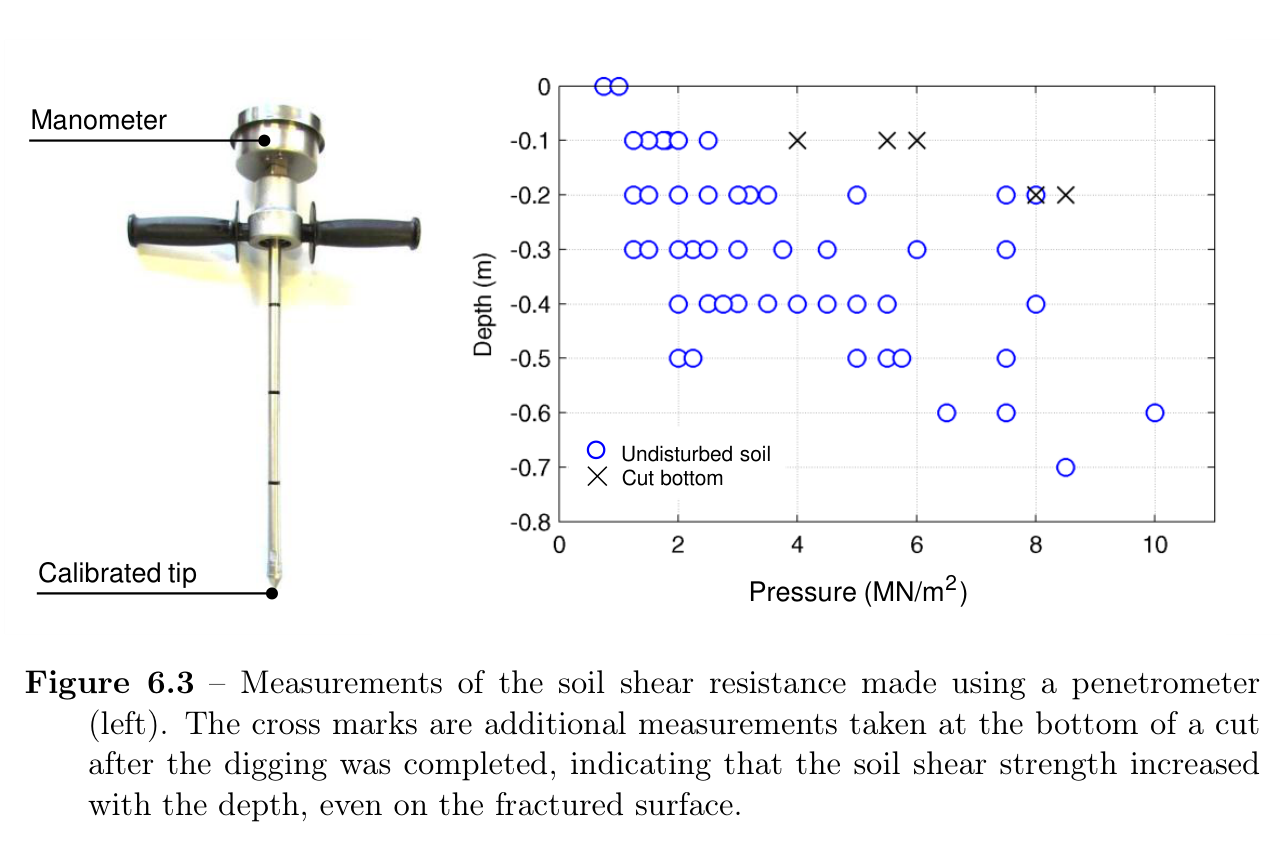
cone penetrometer로 작업구역 106개 저항값과 80 cm 절단 바닥의 추가 값을 측정했다.
실험 프로토콜
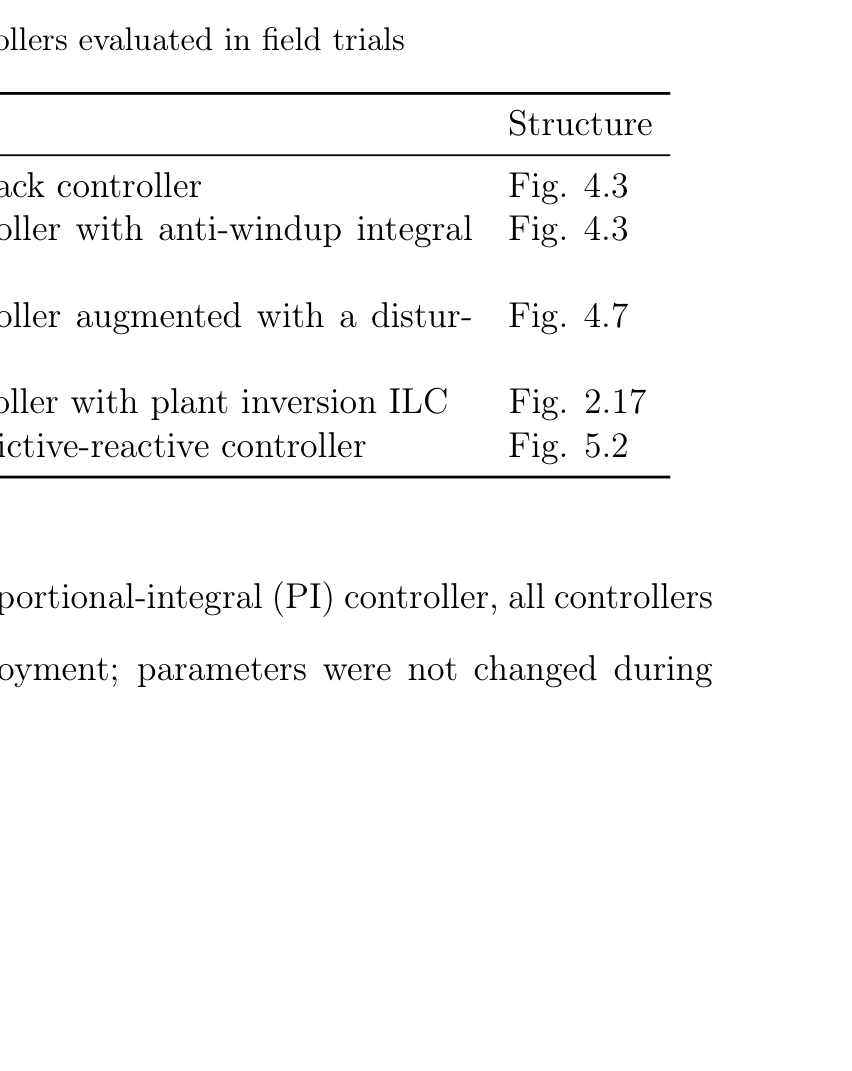
P, PI, P-DOB, P-ILC, P-DOB-ILC 다섯 제어기가 각각 서로 다른 위치에서 80 cm 깊이·1.2 m 길이 절단을 7개씩 만들었다.
각 cut에는 최종 절단경로 하나만 주고 최대 7패스 동안 같은 기준을 반복했다.
절단 간 간격은 약 1 m로 두고 장비를 평행주차 방식으로 이동해 각 cut에서 팔·캐빈·트랙 자세를 같게 유지했다.
PI의 적분이득만 현장에서 trial-and-error로 조정했으며 다른 제어기 파라미터는 배치 전 고정했다.
거리 RMS와 버킷 자세 RMS, 패스별 개선률, sensitivity-like function을 비교했다.
트렌칭 증명시험은 3.6 m×0.8 m 목표, 5 cm RMS 마감조건으로 수행하고 각 90 cm 후진 뒤 ILC 메모리를 초기화했다.
비교 기준
Proportional 위치 피드백
anti-windup PI 제어
Proportional plus disturbance observer(P-DOB)
Proportional plus ILC preview(P-ILC)
제안한 predictive-reactive P-DOB-ILC
오프라인 FEE 기반 경험 힘모델
평가 지표
버킷 끝-기준경로 RMS 거리오차 dxy,RMS
버킷 RMS 방향오차 θRMS
이전 패스 대비 오차개선률과 10 cm rough-cut 도달 패스
sensitivity-like function 및 적분 감쇠 bits/message
ILC 예측오차와 DOB 적용 후 보상잔차
3.6 m 트렌치가 5 cm RMS 기준을 달성하는 총 패스 수
원문 Figure 6.1 · PDF p.173 — Figure 6.1 – Location of field experiments.원문 Figure 6.2 · PDF p.174 — Figure 6.2 – Heterogeneous soil conditions during experiments. (a) The wall of a cut shows changes in soil composition with depth. The topsoil is approximately 40 cm deep. (b) Different areas presented different incidence of rocks.원문 Figure 6.3 · PDF p.175 — Figure 6.3 – Measurements of the soil shear resistance made using a penetrometer (left). The cross marks are additional measurements taken at the bottom of a cut after the digging was completed, indicating that the soil shear strength increased with the depth, even on the fractured surface.
핵심 결과 해석
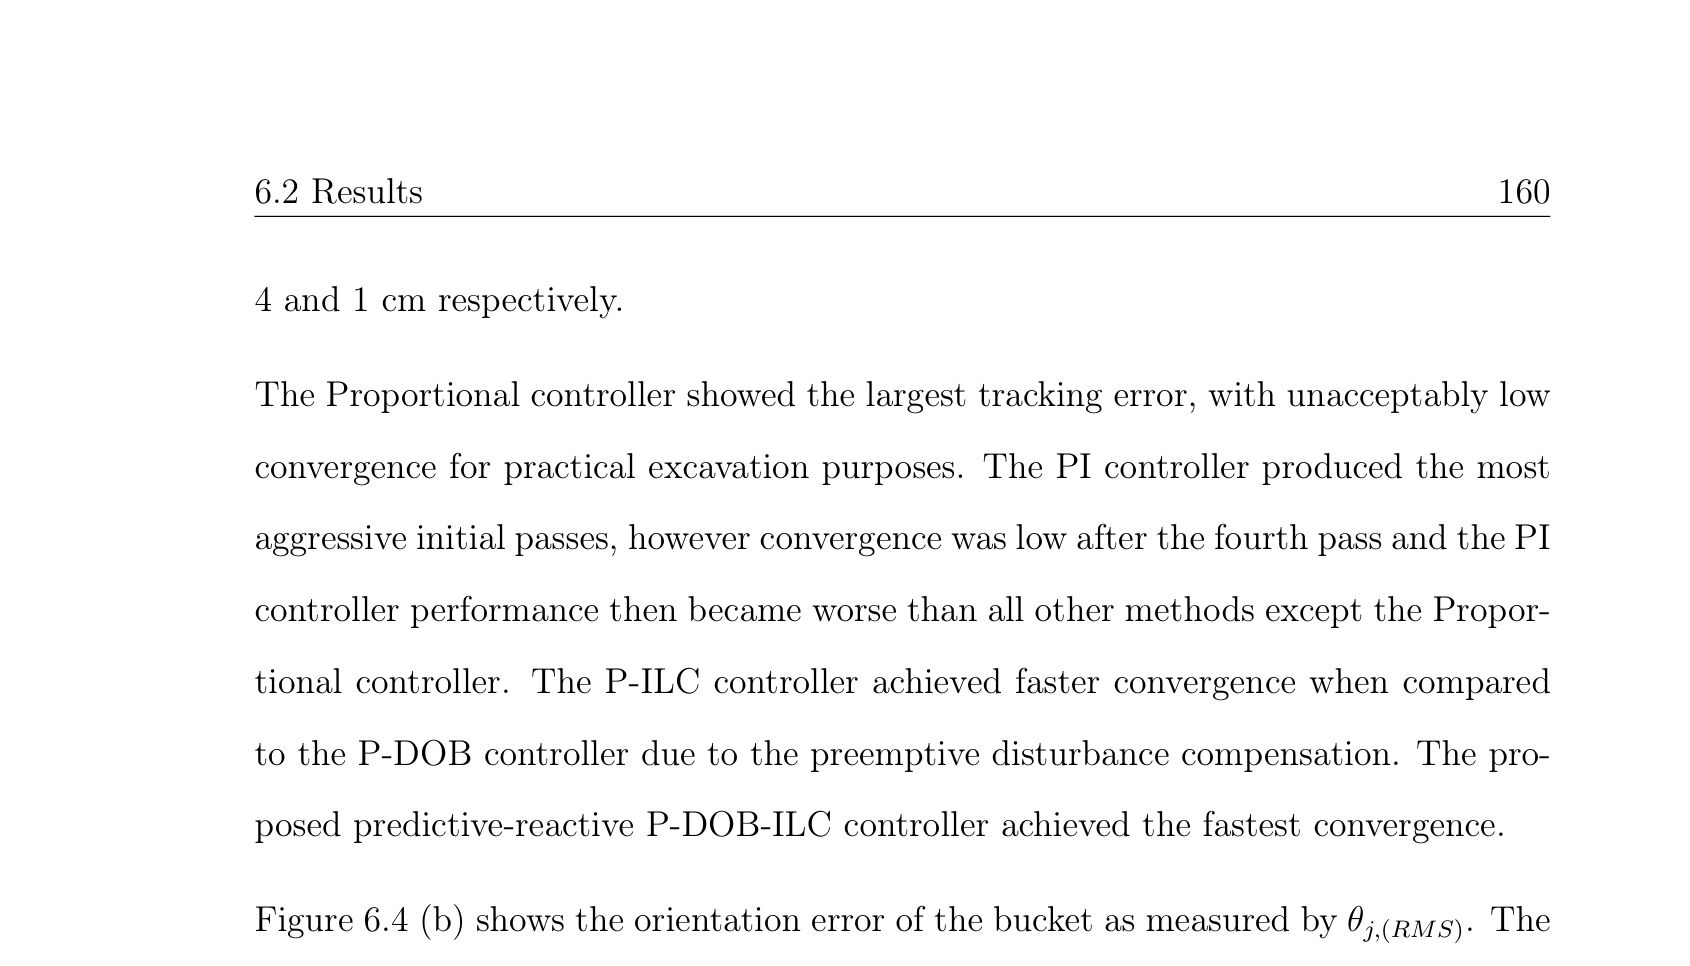
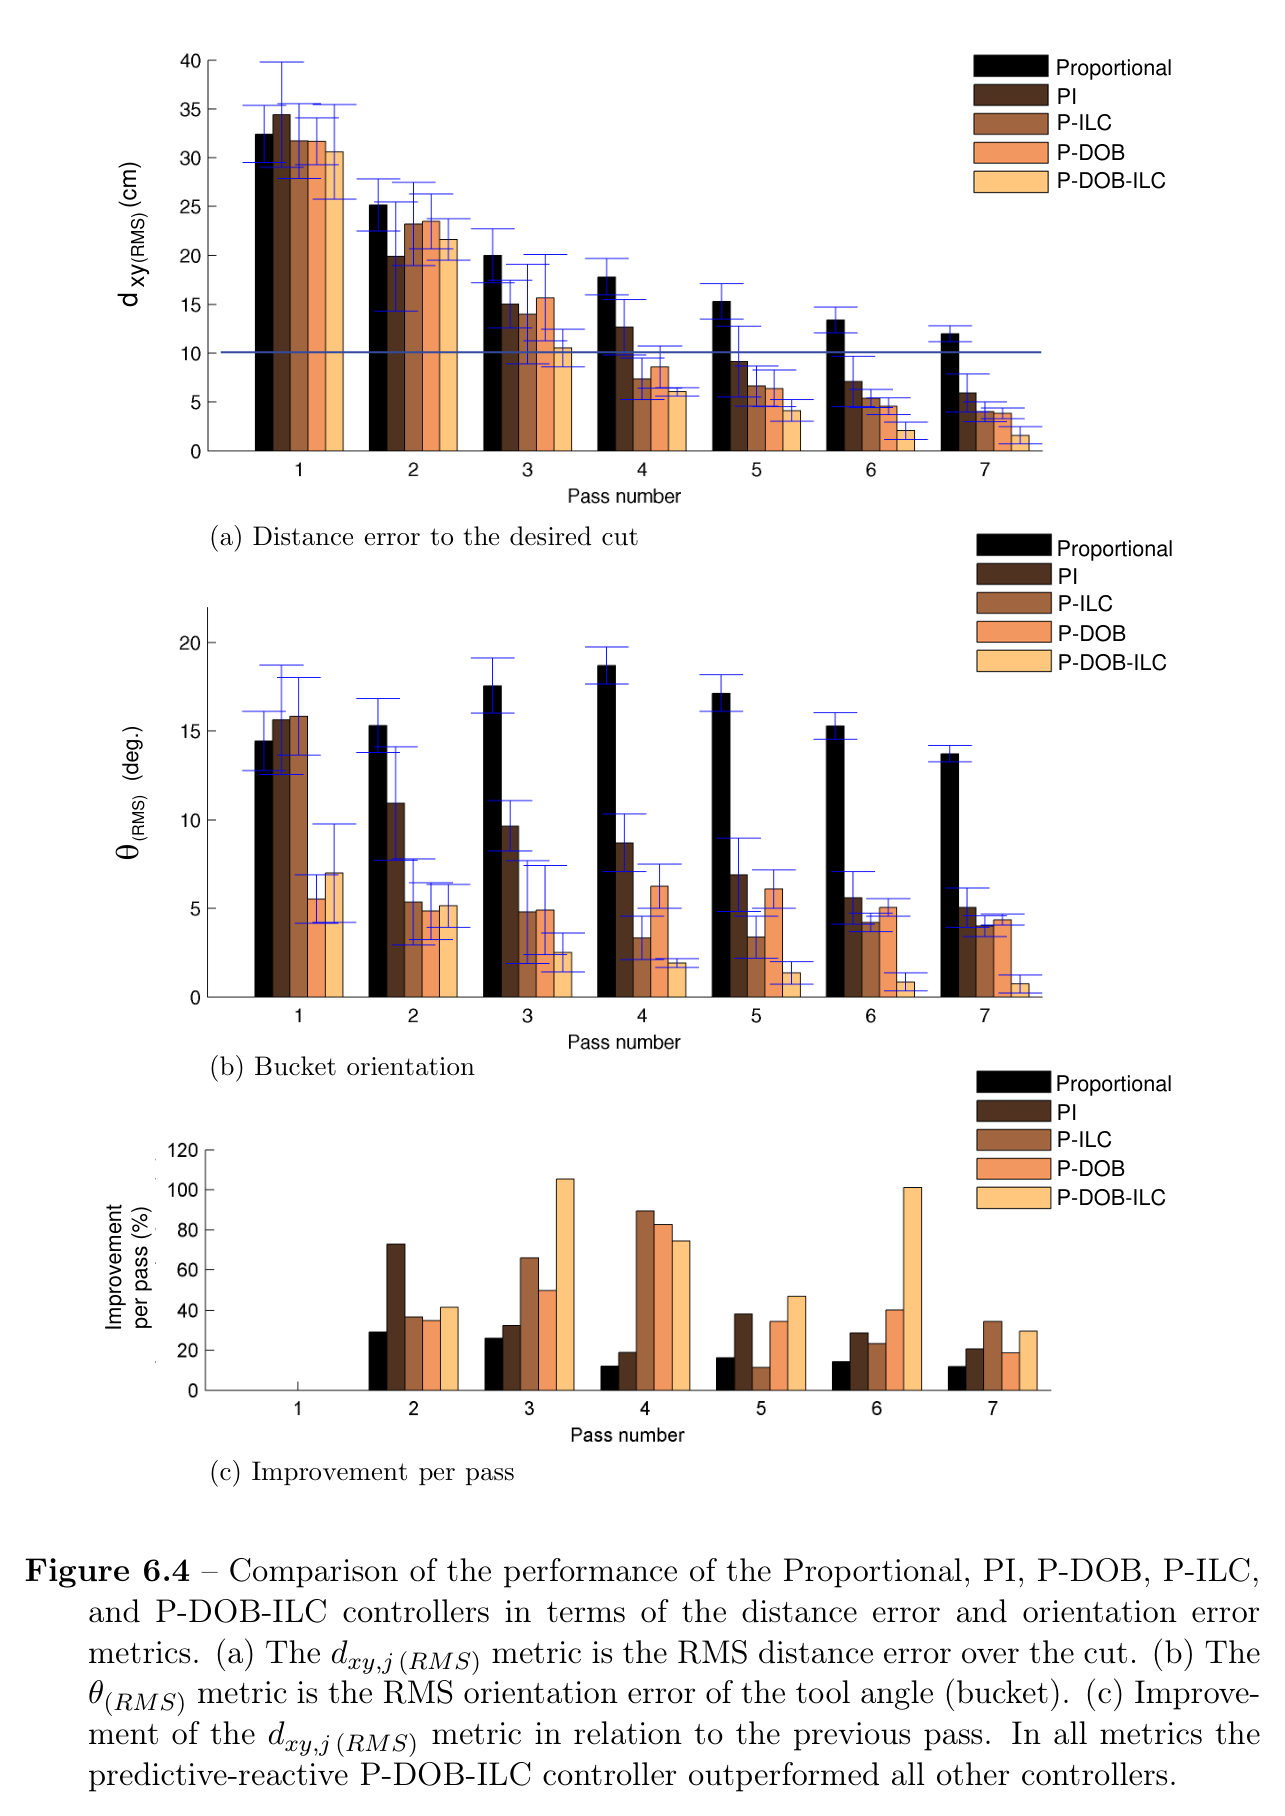
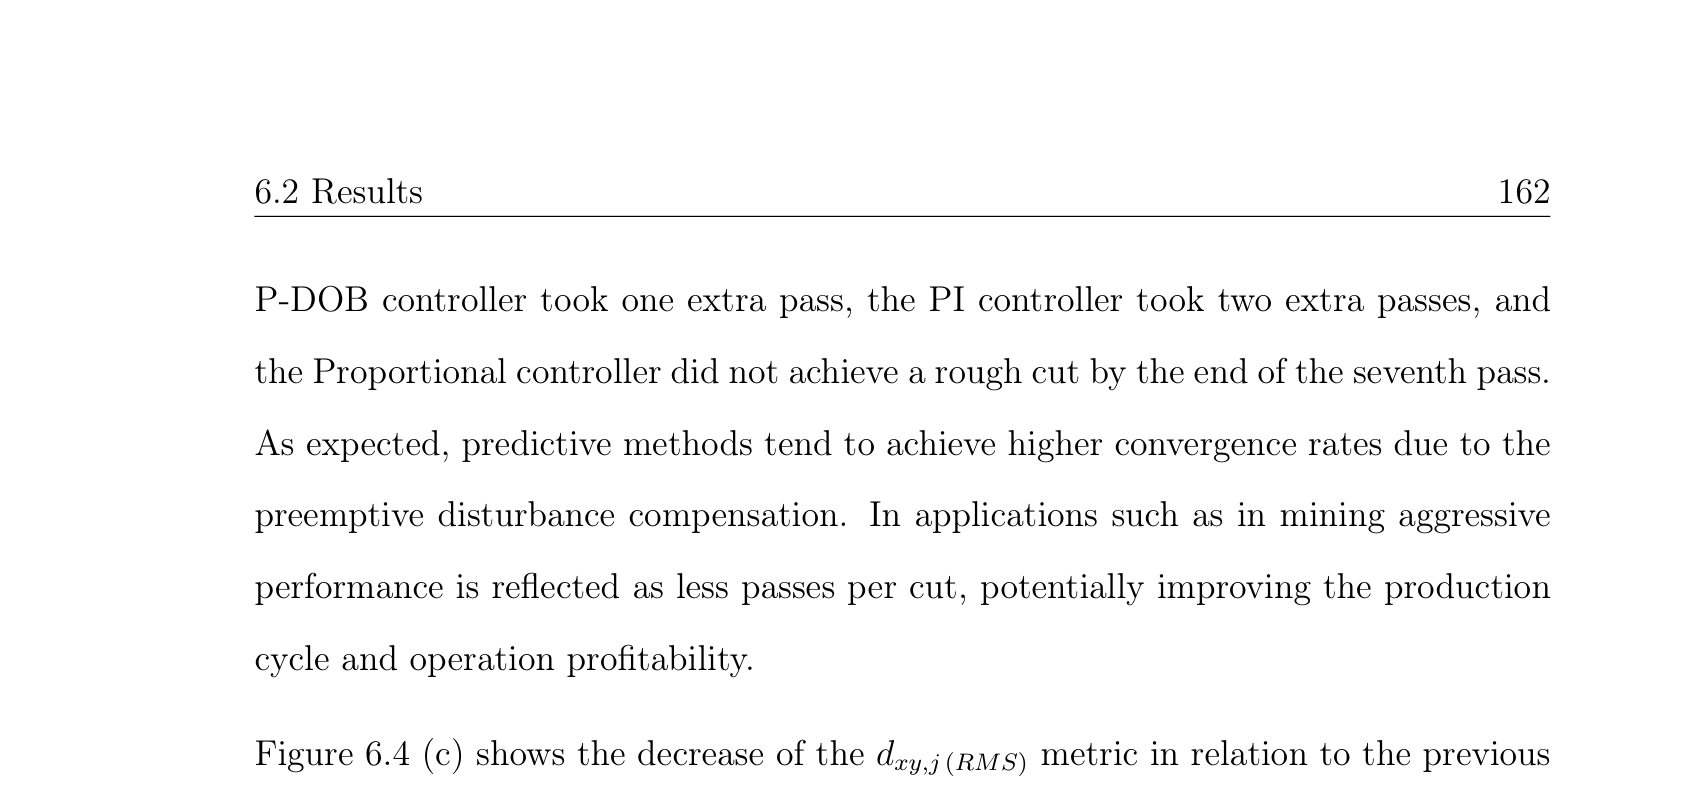
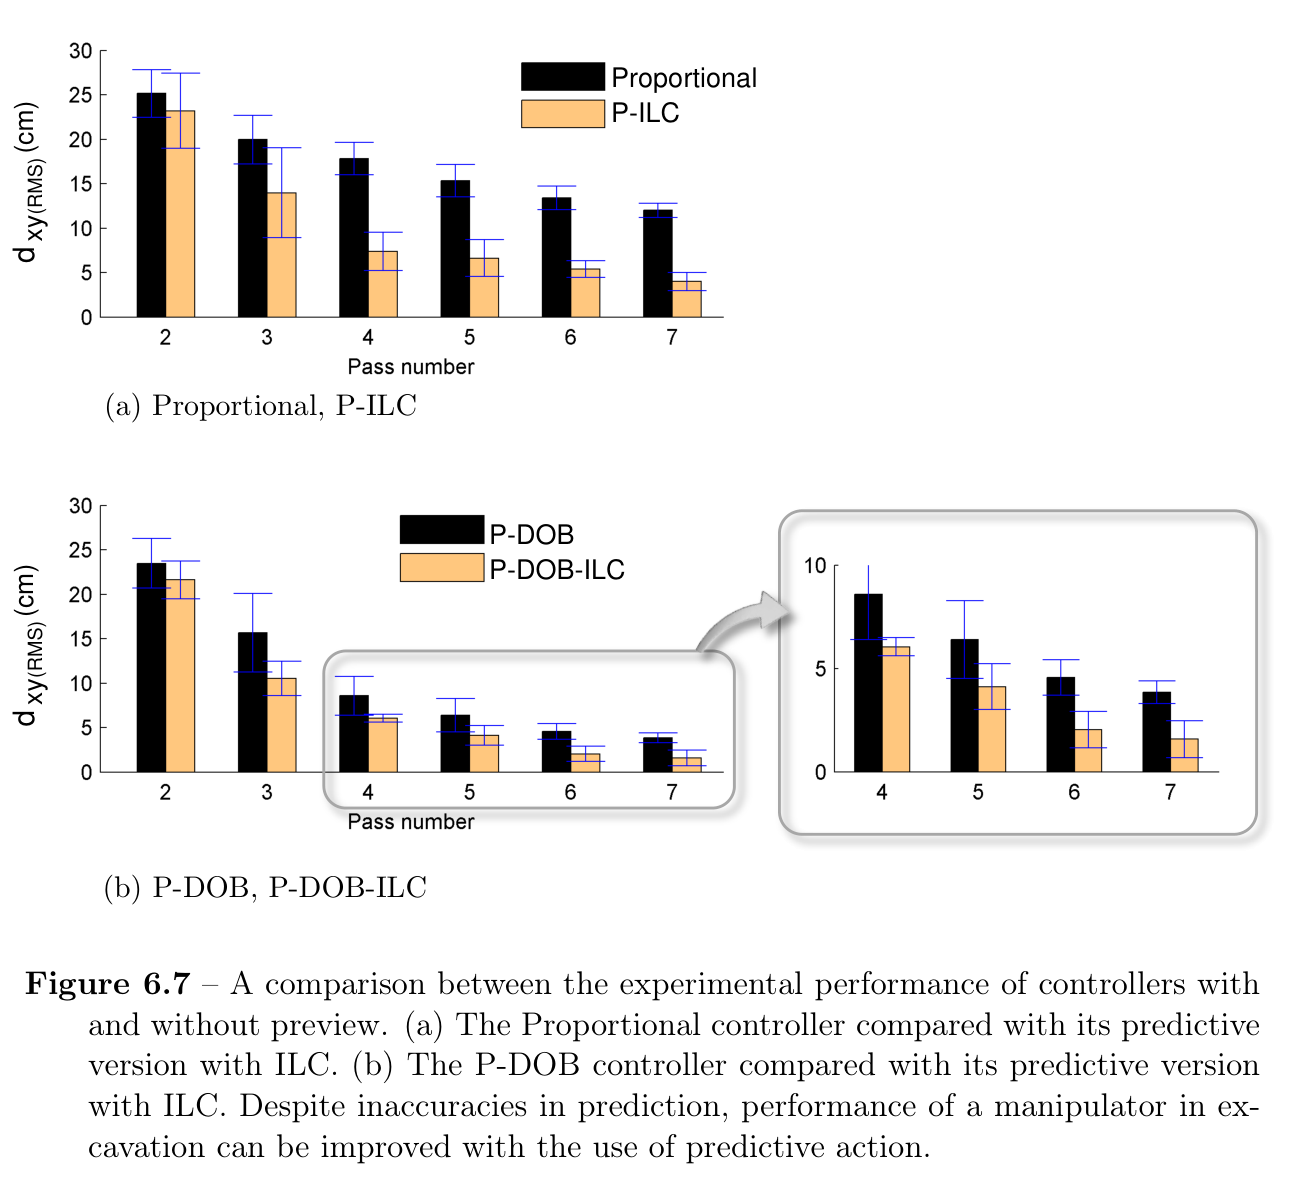
35개 cut, 총 245패스의 직접 비교에서 제안한 P-DOB-ILC가 거리와 자세오차 모두 가장 빠르게 수렴했다. 7번째 패스의 평균 거리오차는 P 11 cm, PI 3 cm, P-ILC 2 cm, P-DOB 4 cm, P-DOB-ILC 1 cm였다. 10 cm rough-cut 기준은 두 ILC 제어기가 평균 4번째 패스, P-DOB가 5번째, PI가 6번째에 도달했으며 P는 7패스 안에 도달하지 못했다.
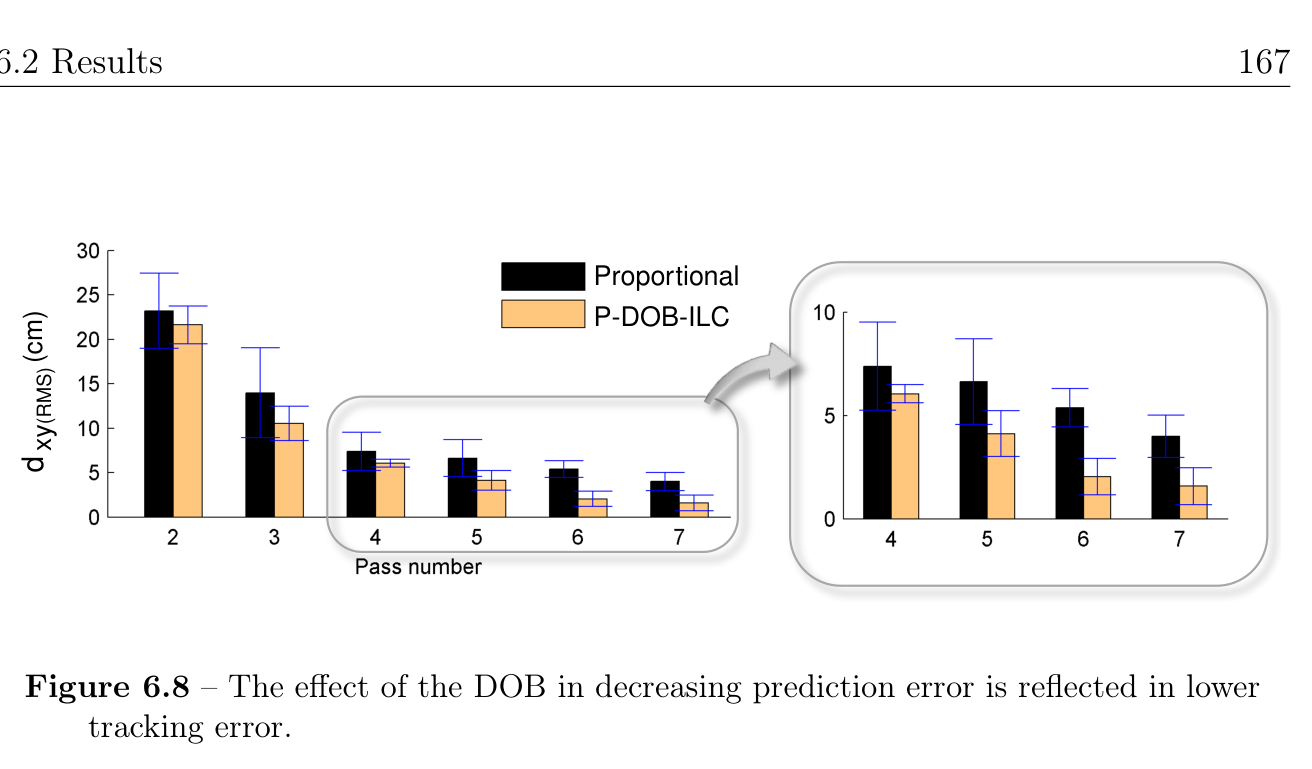
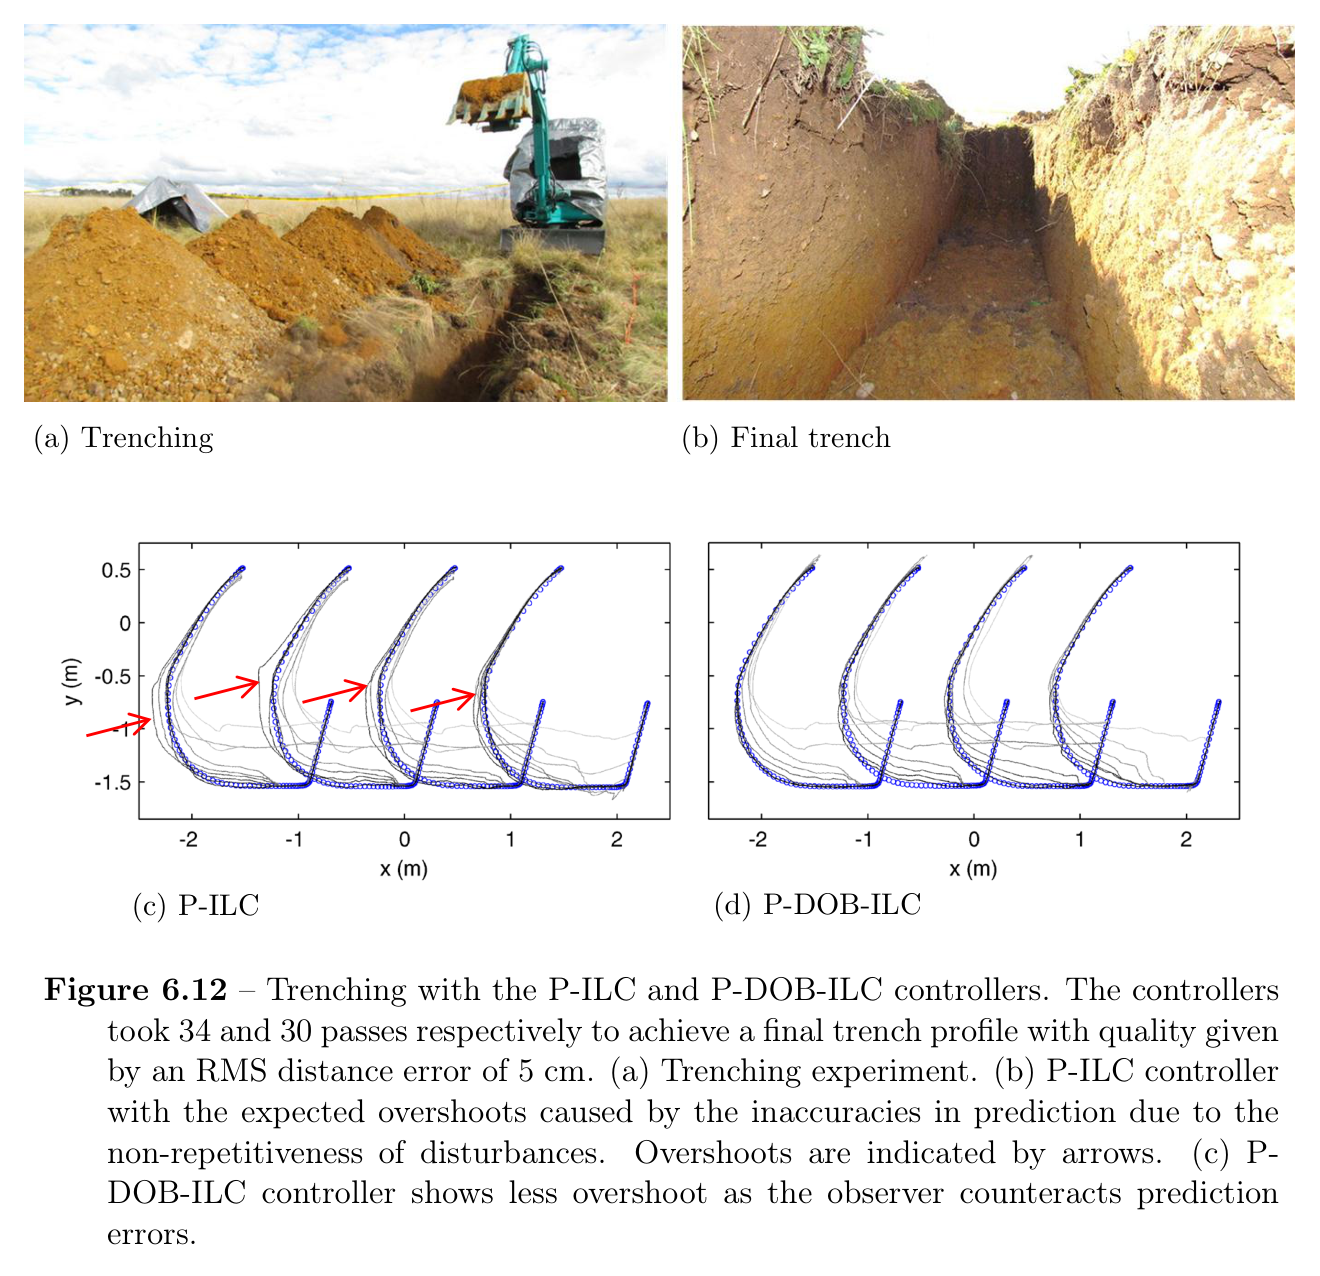
전향예측의 효과만 보면 P-ILC는 P보다 평균 45% 기준면에 가까웠고, P-DOB-ILC는 P-DOB보다 29% 개선되었다. 반응보상의 효과는 P-DOB-ILC가 P-ILC보다 평균 추종오차를 25% 줄인 것으로 정리된다. 순수 P-ILC는 비반복 외란 때문에 목표 아래로 overshoot하는 사례가 있었고, DOB를 결합하면 공격적인 수렴을 유지하면서 과굴착을 줄였다.
3.6 m 트렌칭에서 P-ILC와 P-DOB-ILC는 각각 34패스와 30패스로 5 cm RMS 마감기준을 달성했다. P-DOB-ILC 궤적은 P-ILC보다 overshoot가 적었다. 다만 지중 인프라처럼 과굴착이 절대 허용되지 않는 작업에서는 저자도 더 느리더라도 순수 반응형 P-DOB를 선호할 수 있다고 명시한다. 즉 제안법은 정밀안전과 생산성 사이의 운용 선택을 없애기보다 정량적으로 드러낸다.
정량 결과
평가 항목
정량 결과
조건·맥락
원문 근거
컨트롤러 비교 규모
245패스
5개 제어기×각 7개 cut×cut당 7패스, 약 40 m×40 m 현장
PDF p.177
7번째 패스 평균 거리오차
P 11 cm, PI 3 cm, P-ILC 2 cm, P-DOB 4 cm, P-DOB-ILC 1 cm
80 cm 깊이·1.2 m 길이 절단의 dxy,RMS
PDF p.178
10 cm rough-cut 도달
P-ILC·P-DOB-ILC 4패스, P-DOB 5패스, PI 6패스, P는 7패스 내 미달
평균 수렴곡선 기준
PDF p.180
ILC preview 개선
45%
P-ILC의 평균 거리오차가 Proportional 대비 개선된 상대값
PDF p.182
Predictive-reactive 개선
29%
P-DOB-ILC의 평균 거리오차가 P-DOB 대비 개선된 상대값
PDF p.183
DOB의 예측오차 보정 효과
25%
P-DOB-ILC가 P-ILC보다 달성한 평균 추종오차 개선
PDF p.195
보상오차 감소
평균 28%
8패스 예에서 모든 패스와 관절의 ILC 잔차에 DOB를 적용한 결과
PDF p.153
트렌칭 성과
3.6 m 길이, 80 cm 깊이, 5 cm RMS; P-ILC 34패스, P-DOB-ILC 30패스
90 cm씩 후진하며 연결한 proof-of-concept 트렌치
PDF p.193
ILC 감도감쇠의 이론한계 도달률
붐 89%, 버킷 79%
84패스 sensitivity-like function과 채널용량 하한 비교
PDF p.188
현장 토양·플랫폼 데이터
표토 약 40 cm, 암석 최대 15 cm, penetrometer 106점
Marulan sandy clay loam 시험구역
PDF p.174
실패 사례와 경계조건
직전 패스에서 큰 외란이 사라지거나 토층이 갑자기 바뀌면 ILC가 과보상해 기준 절단면 아래로 overshoot했다.
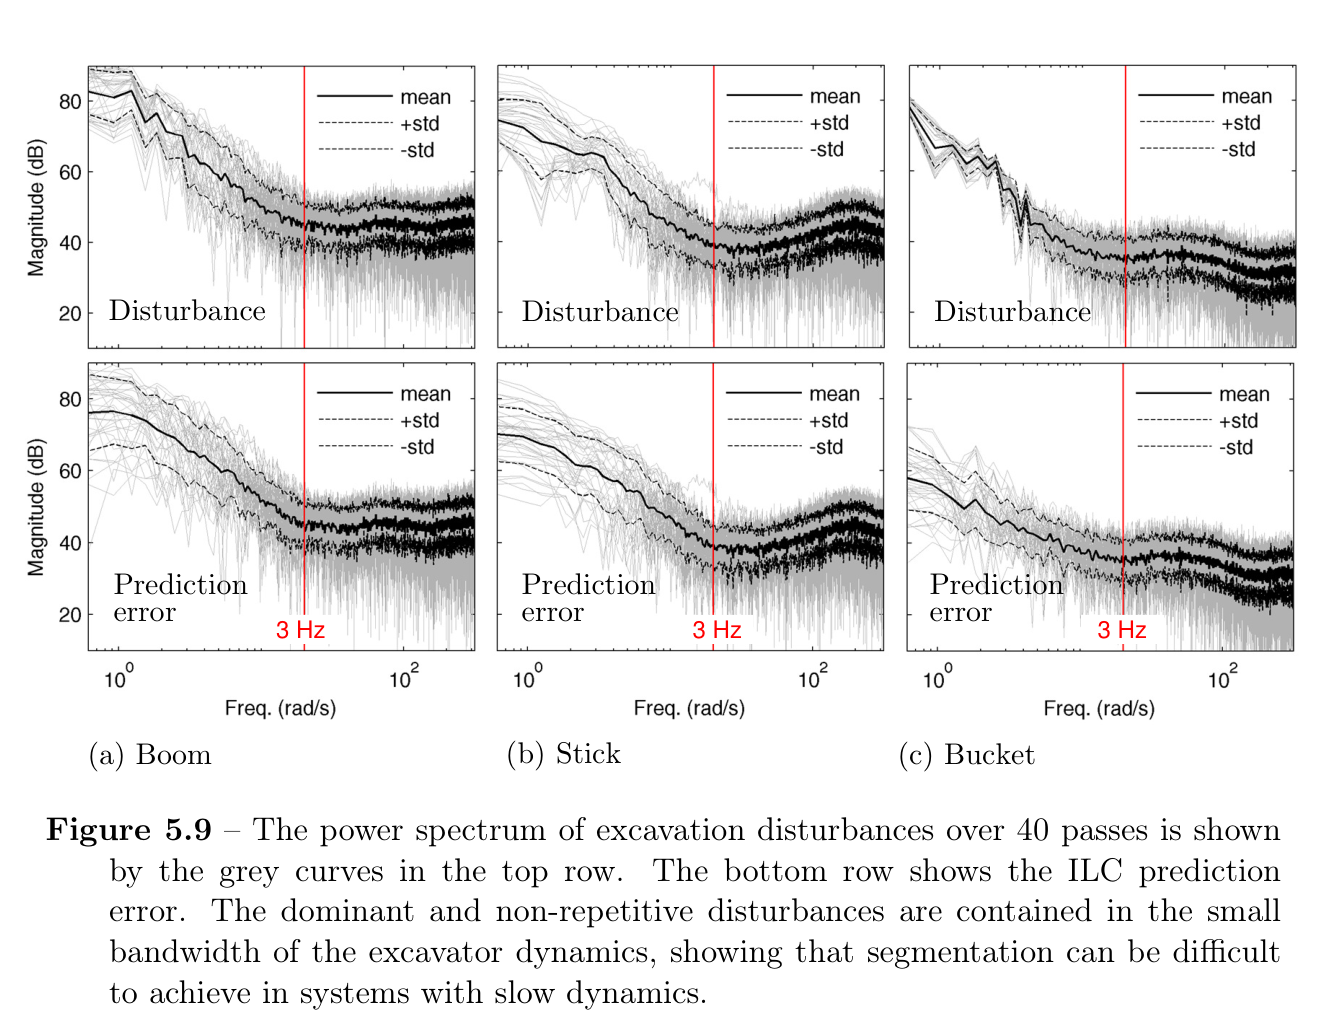
실제 지반에서 비반복 외란이 남기 때문에 ILC 보상 후에도 전 주파수에 걸쳐 상당한 residual power가 존재했다.
순수 반응형 P-DOB는 overshoot가 작지만 위상지연 때문에 P-ILC와 P-DOB-ILC보다 수렴이 느렸다.
PI는 두 번째 패스에서 거의 80% 개선되었지만 네 번째 패스 이후 수렴이 둔화되고 인양구간 overshoot·토사유출을 피하도록 현장 튜닝해야 했다.
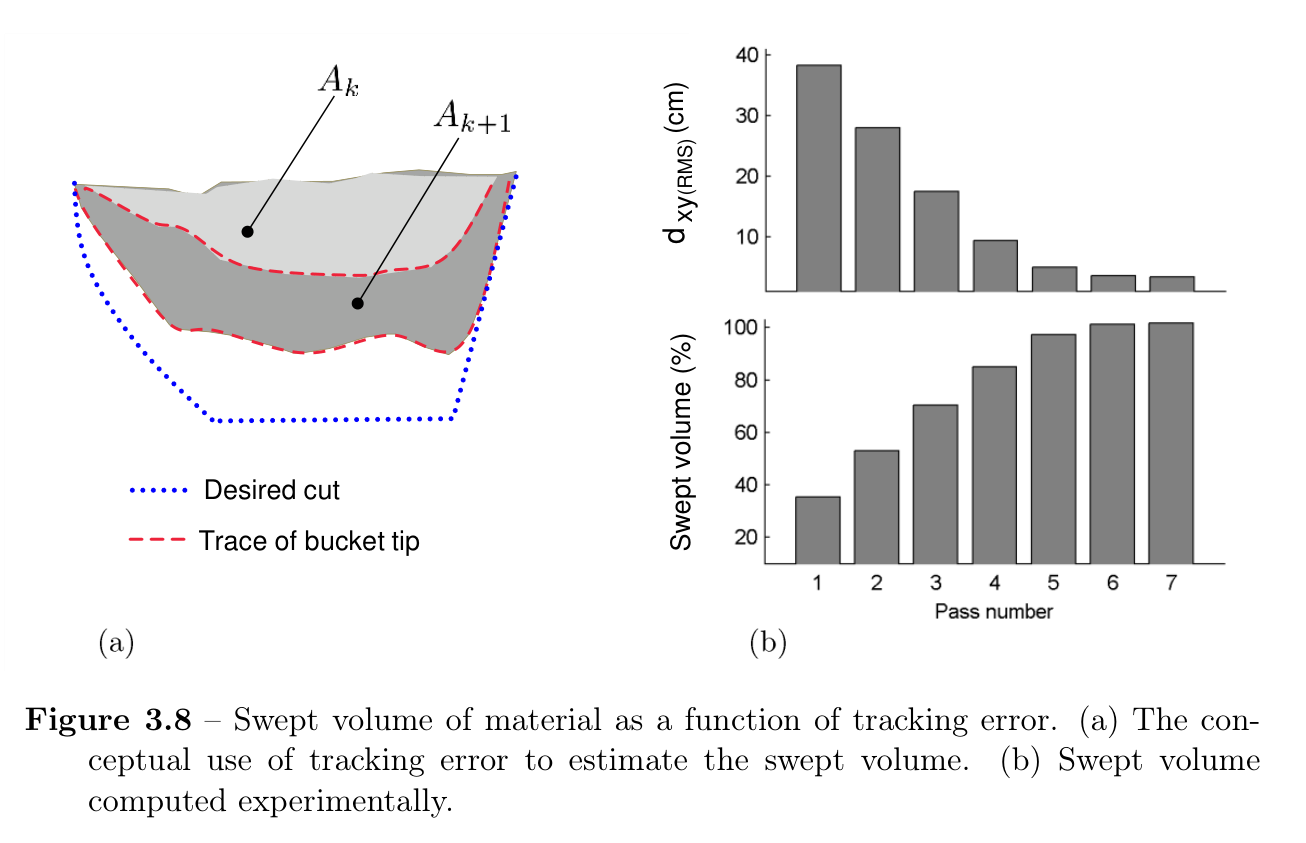
지면의 기울기 약 ±5°가 전진기구학으로 계산한 swept volume을 왜곡해 실제 토량 지표로 사용할 수 없었다.
큰 파쇄암이나 버킷을 정지시키는 암석은 가정에서 제외되었으므로 해당 조건에서의 안전성과 수렴은 입증되지 않았다.
원문 Figure 6.4 · PDF p.177 — Figure 6.4 summarizes a total of 245 passes where each of the Proportional, PI,원문 Figure 6.6 · PDF p.180 — Figure 6.6 shows examples of cuts made with the P-DOB, P-ILC, and P-DOB-ILC원문 Figure 6.12 · PDF p.192 — Figure 6.12 (a) shows a proof-of-concept experiment where the proposed predictive-
5.한계 및 향후 연구
현재 한계
참조궤적이 모든 패스에서 동일해야 하므로 패스별 속도최적화와 full-bucket 조기인양을 직접 결합하기 어렵다.
단일 sandy clay loam 현장과 1.5톤 미니굴착기에서 검증되어 파쇄암·대형 광산장비·다른 유압구조로 일반화되지 않았다.
제어 목표가 위치추종이므로 실제 적재량, 에너지, 생산성, 구조피로를 직접 최적화하지 않는다.
몸체 기울기 센서가 없어 kinematic swept-volume 계산을 정량 성능지표로 사용할 수 없었다.
ILC는 각 90 cm 장비 이동 뒤 초기화되어 인접 cut이나 장기 작업에서 학습을 전이하지 않는다.
지중 구조물 근처에서는 작은 overshoot도 위험하므로 공격적인 predictive 제어를 그대로 쓰기 어렵다.
향후 연구
토질·패스별로 지속시간을 조절하는 iteration-variant trajectory와 시간정렬 가능한 학습법이 필요하다.
버킷 충전량을 실시간 감지해 충분히 찼을 때 끌기를 끝내고 인양하도록 해야 한다.
sensitivity-like function을 단순 분석도구가 아니라 H∞ preview 제어기 설계와 자동 튜닝에 연결할 필요가 있다.
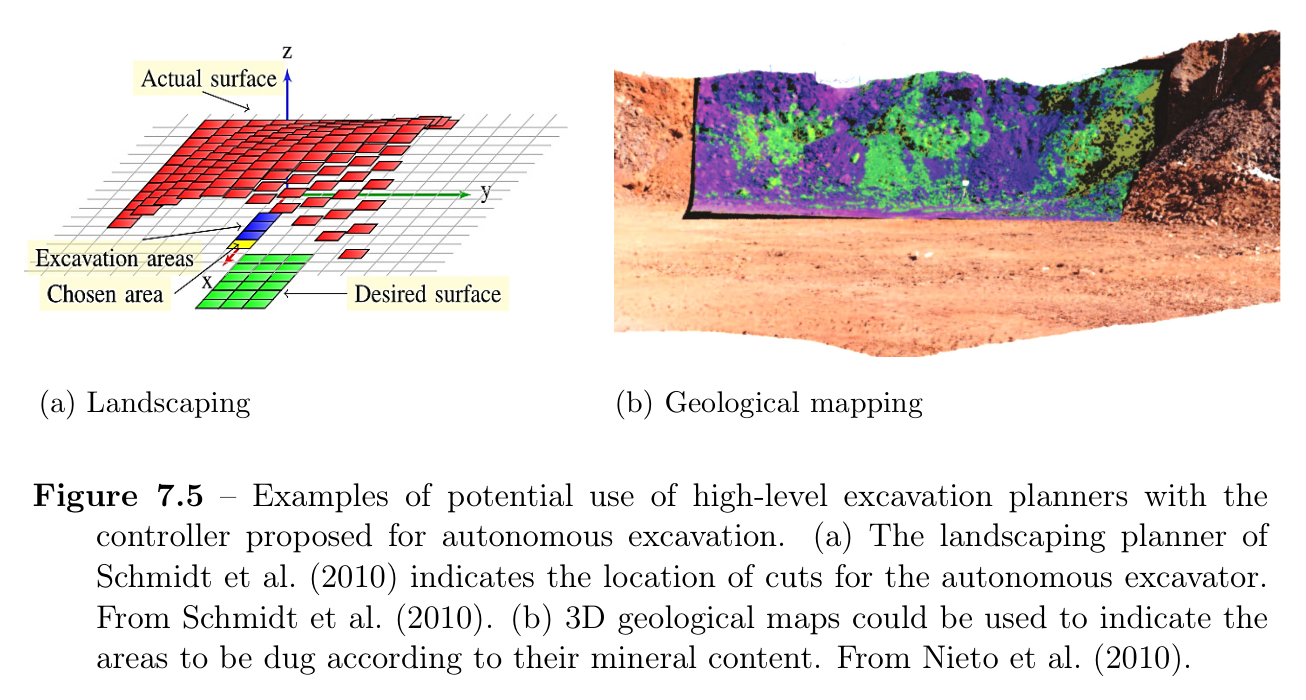
고수준 지형·작업계획과 통합해 장거리 트렌치, 광산 face, 선택채굴의 cut 순서를 자동 생성해야 한다.
대형 장비에서는 유량 포화 대신 구조하중·미끄럼·전복 안전한계를 명시적으로 적용해야 한다.
ILC, 토공역학 모델, 학습 힘예측을 조건별로 혼합하고 예측불확실성에 따라 반응제어 권한을 조절할 수 있다.
6.한마디로 정리
핵심 방법은?
이전 패스 외란은 ILC가 선제 보상하고, 실제 외란과 예측의 차이는 DOB가 패스 내부에서 반응 보상한다.
핵심 결과는?
현장 245패스 비교에서 결합 제어가 최종 평균 1 cm 오차와 가장 빠른 수렴을 보였고 3.6 m 트렌치를 30패스로 완성했다.
한계는?
반복되지 않는 토질과 과굴착 위험은 남으며, 고정 궤적·소형 장비·단일 토양조건을 넘어선 안전 검증이 필요하다.
현대 자율굴착의 힘예측 모델은 Transformer나 신경망으로 바뀌었지만 ‘예측은 틀린다’는 구조적 문제는 그대로다. 이 논문의 통찰을 적용하면 학습모델의 출력을 직접 구동명령으로 신뢰하지 않고, 예측 평균은 feedforward나 MPC nominal model로 사용하며 잔차는 disturbance observer와 robust constraint가 흡수하는 구조를 만들 수 있다.
또한 한 패스의 실패를 작업 실패가 아니라 다음 반복을 위한 정보로 해석하는 점은 반복절토·grading에 적합하다. 우리 연구에서는 cut 위치, 토질 임베딩, 장비자세를 조건으로 이전 패스의 힘·슬립·적재량을 메모리에 저장하고, 위치 이동 뒤에도 유사조건의 보상을 warm-start하는 context-conditioned ILC로 확장할 수 있다.
신경 힘예측+DOB의 residual learning으로 예측오차를 명시적으로 폐루프화
ILC 명령을 robust MPC의 nominal disturbance preview로 입력
미끄럼·ZMP·압력 여유가 작을 때 Q-filter나 preview gain을 자동 축소
인접 cut 사이 토질 임베딩을 이용한 ILC 메모리 전이
버킷 충전량·에너지·작업시간을 위치오차와 함께 다목적 종료조건에 포함
7.전체 그림·표
본문 핵심 위치에 배치하지 않은 원문 Figure와 Table을 원문 페이지 순서로 수록한다.
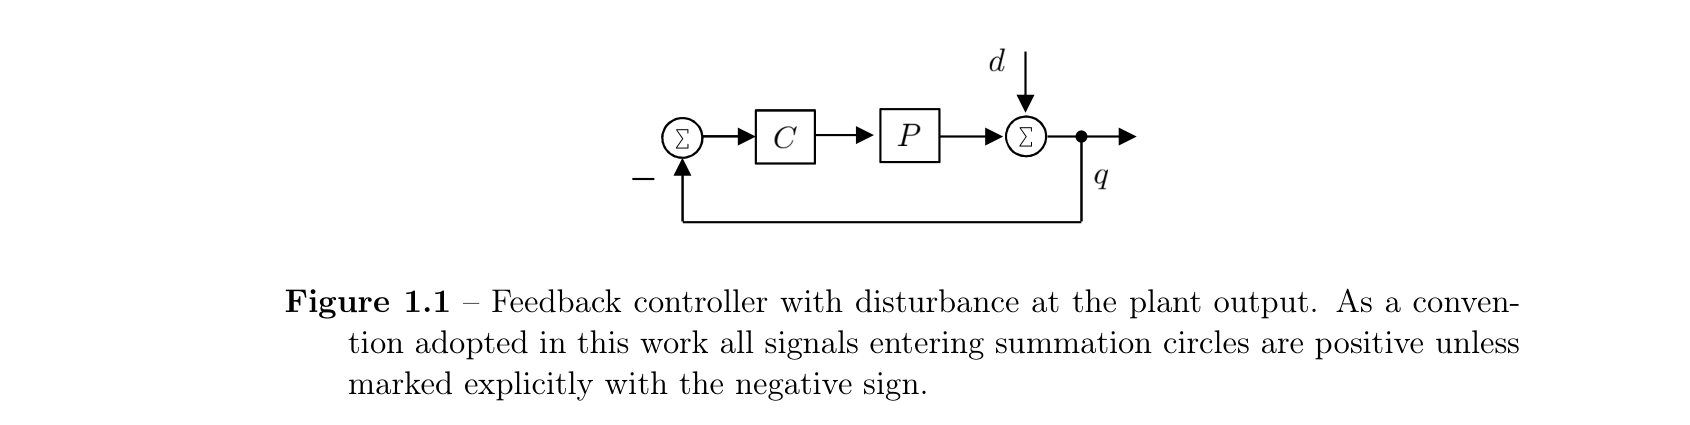
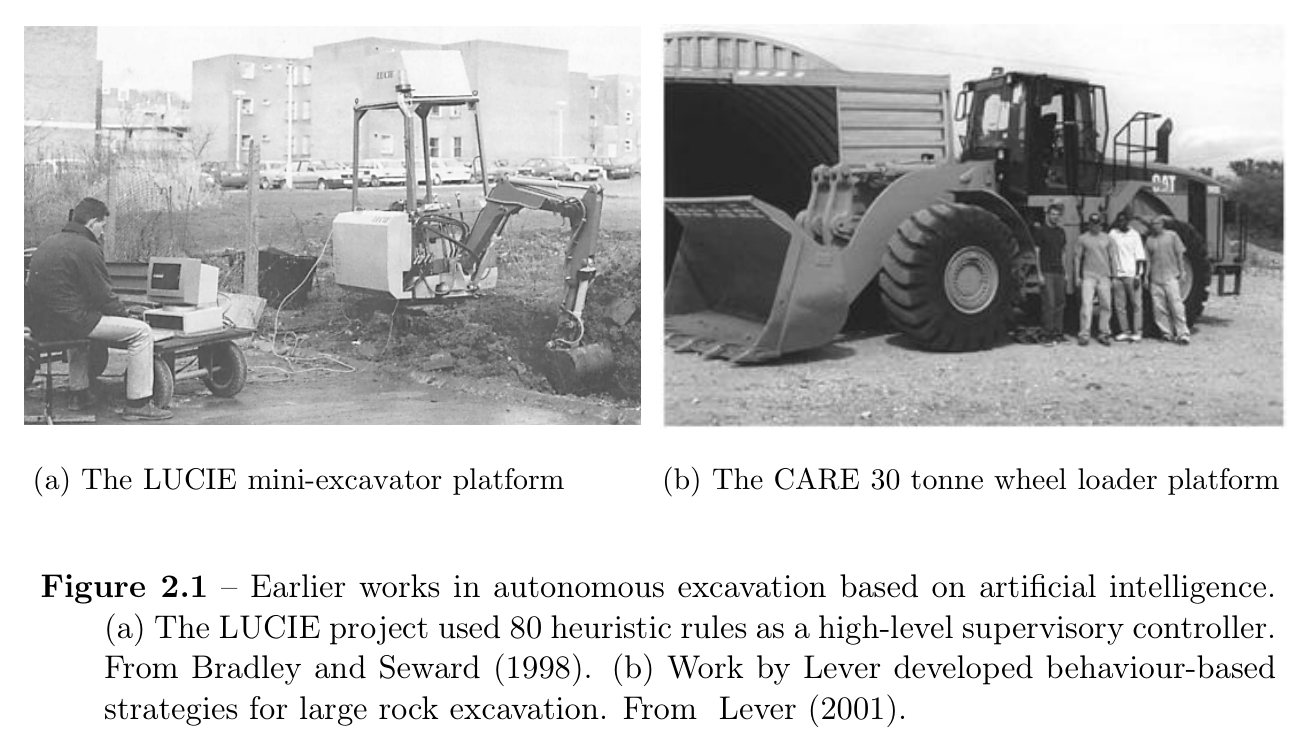
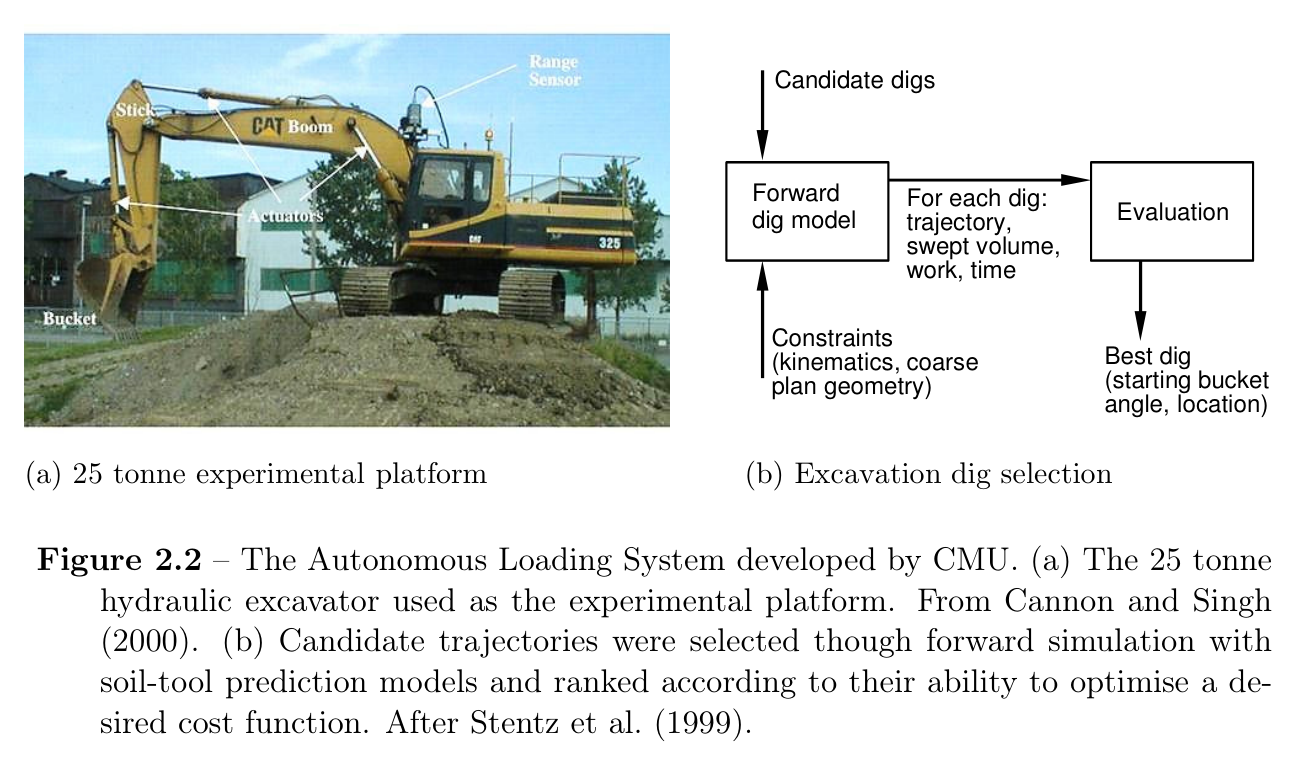
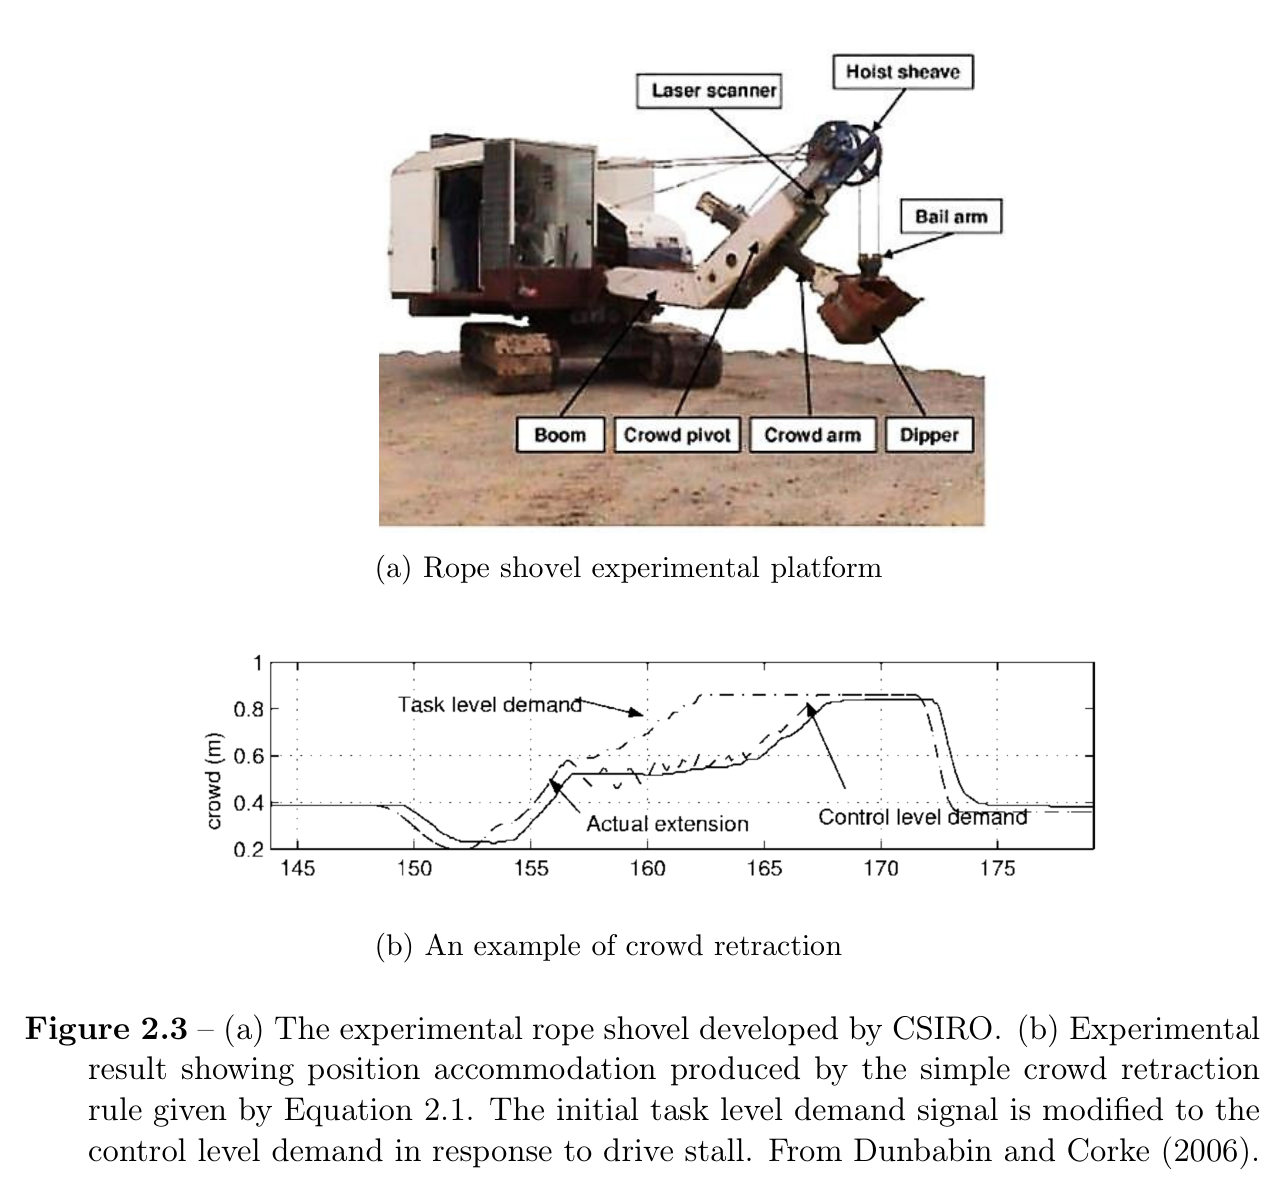
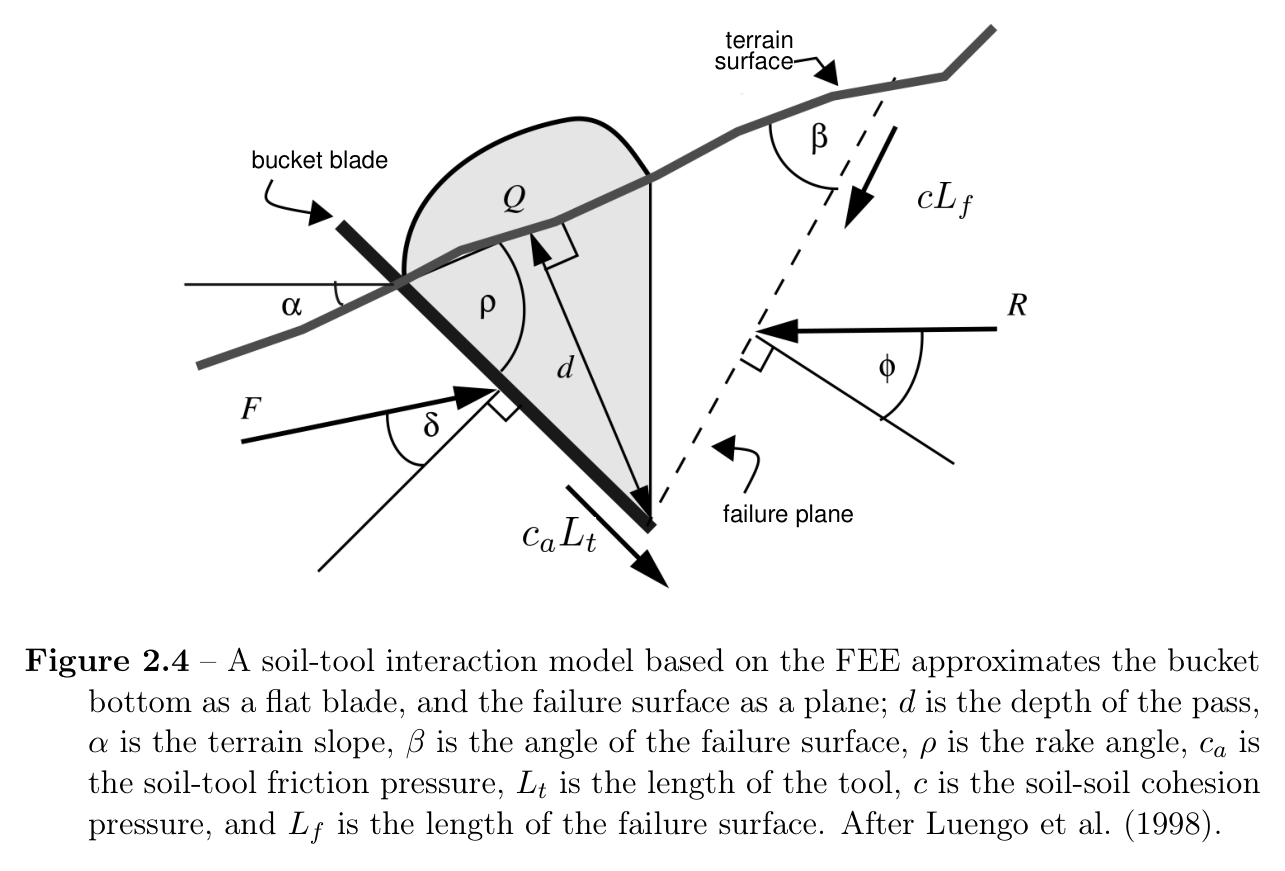
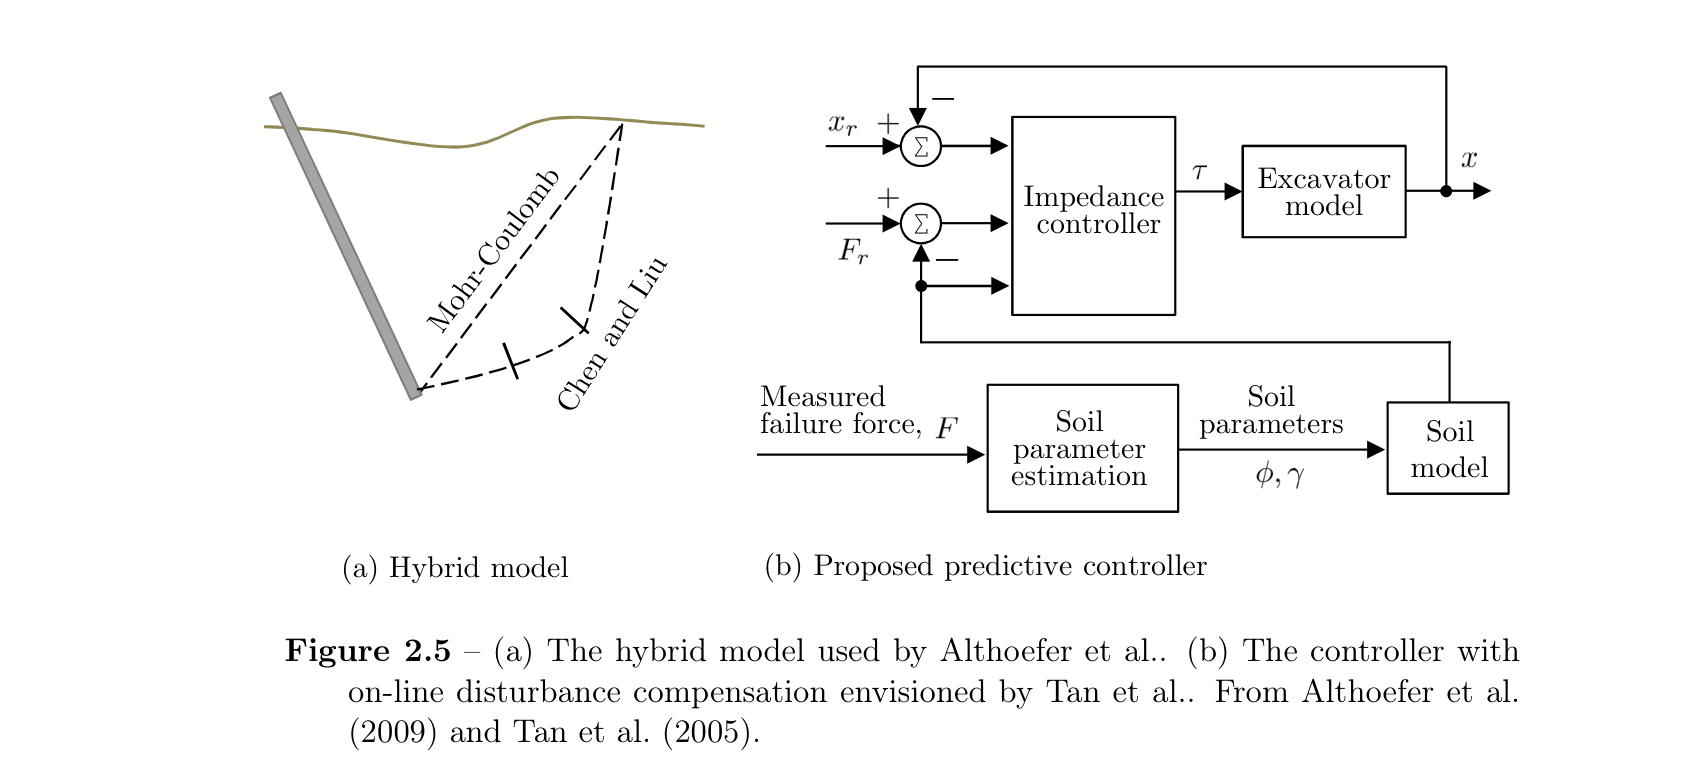
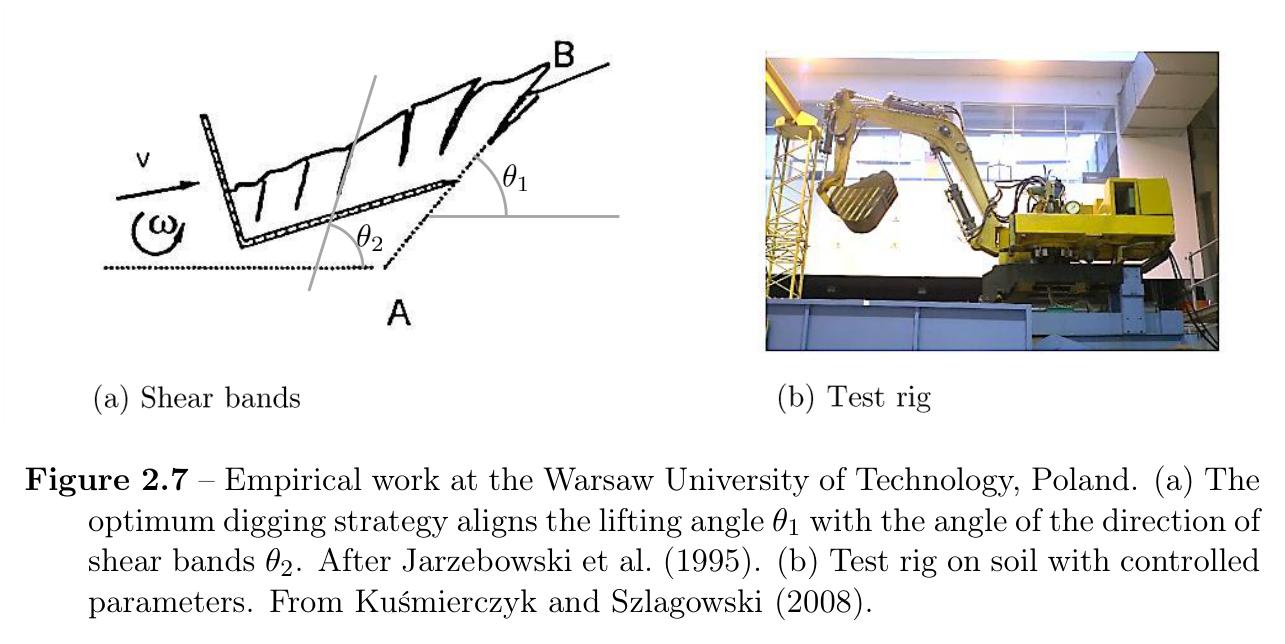
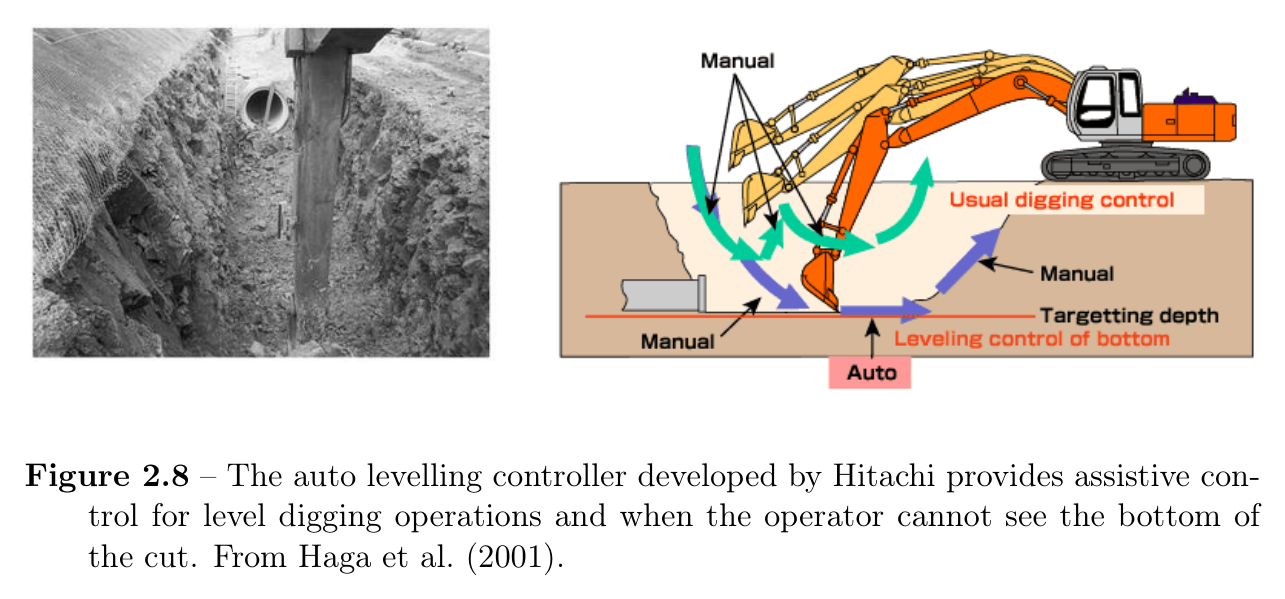
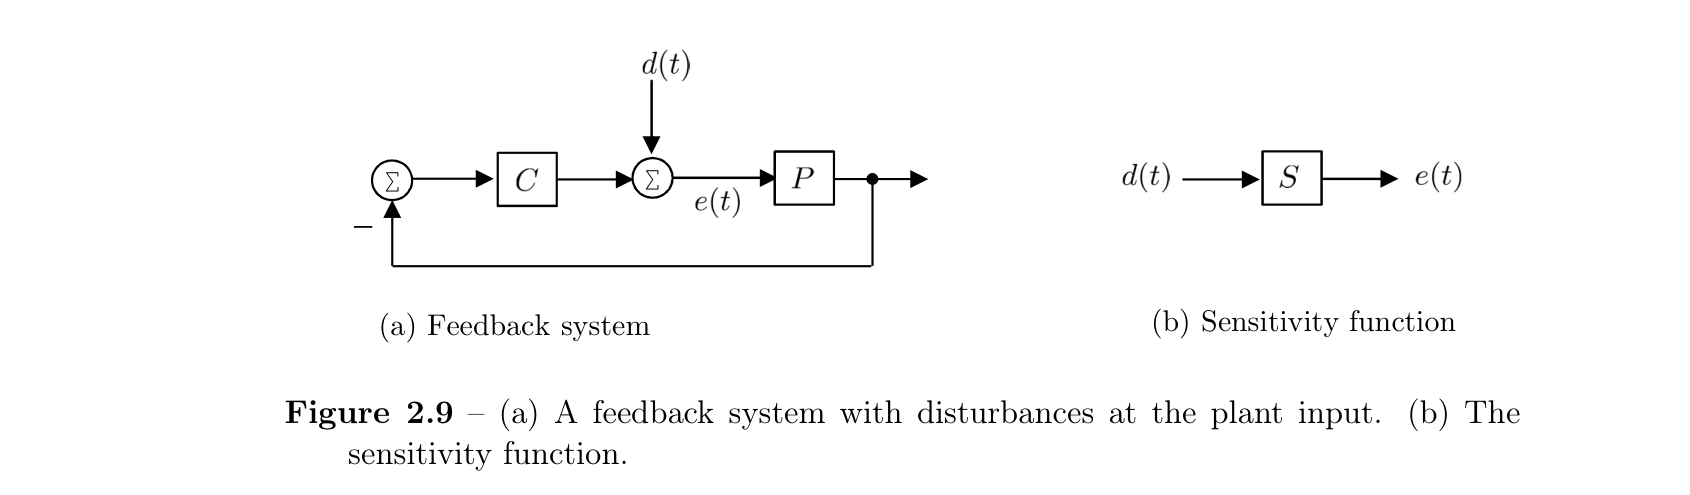
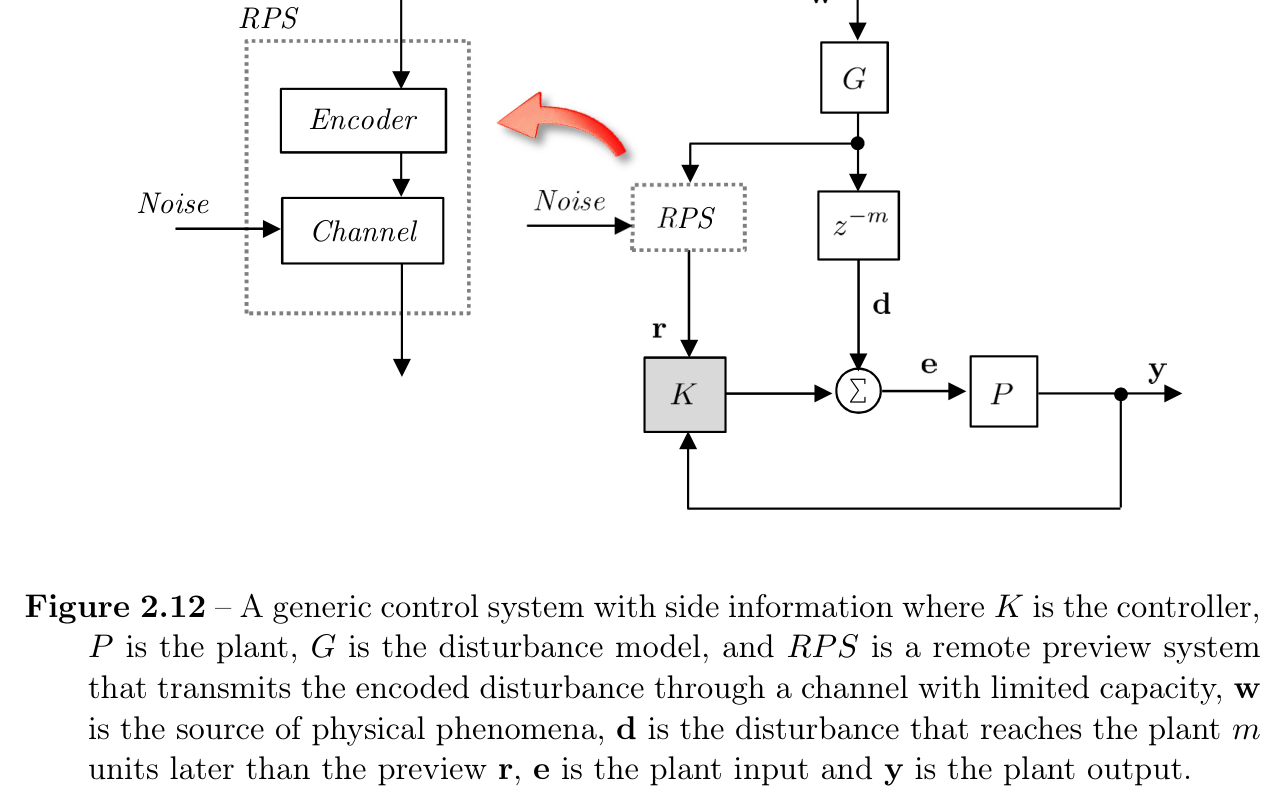
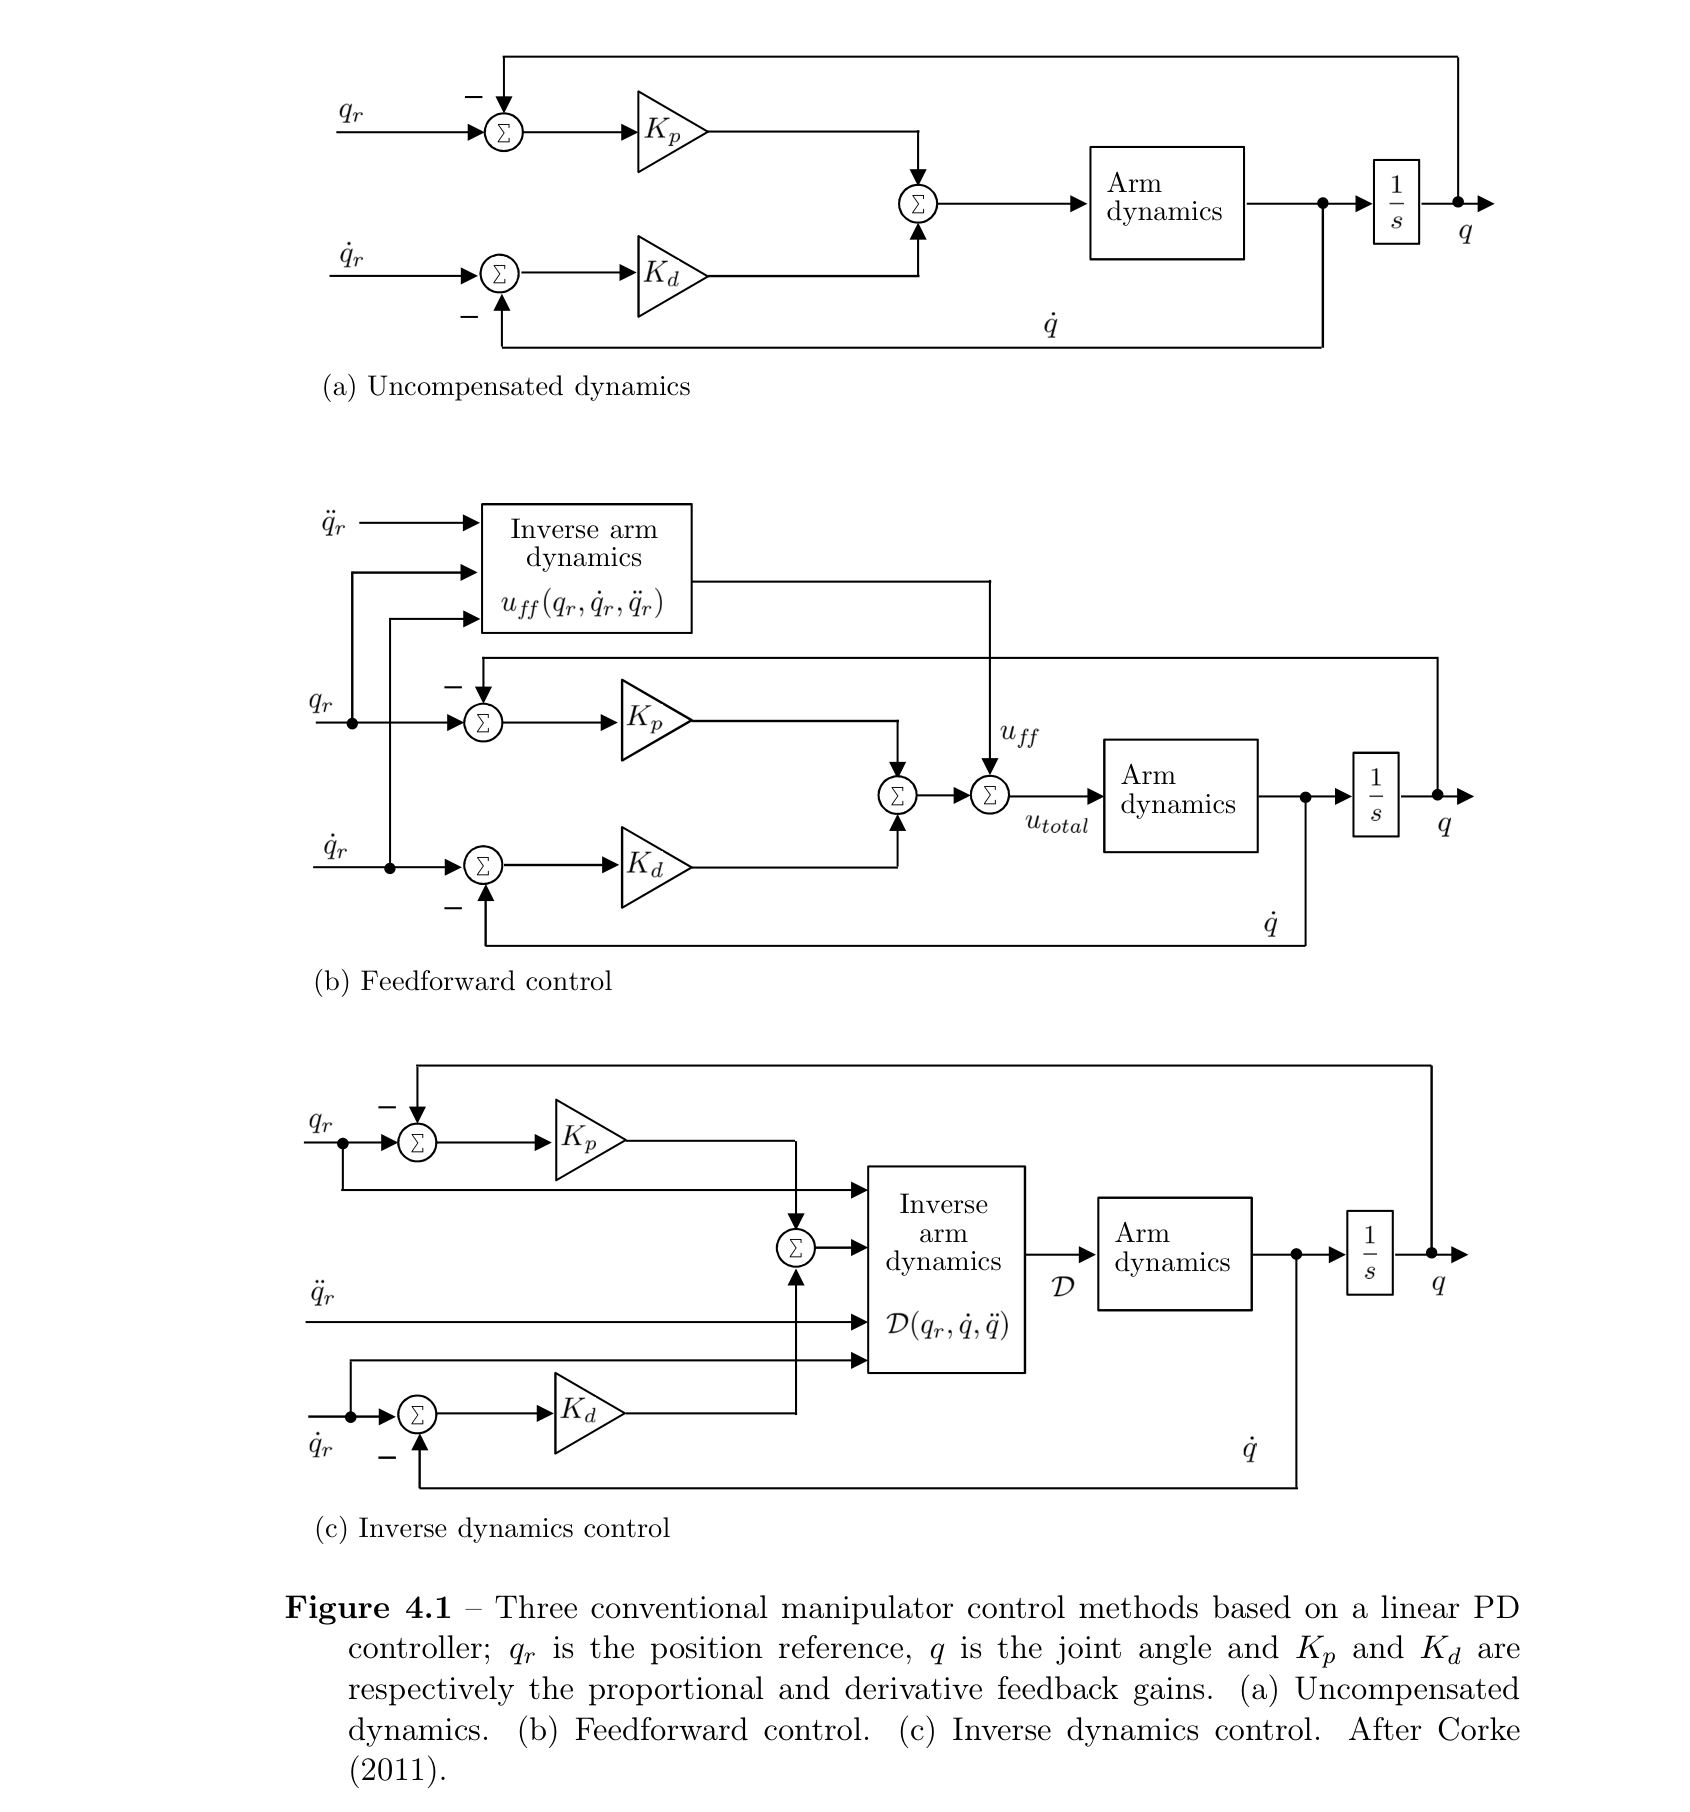
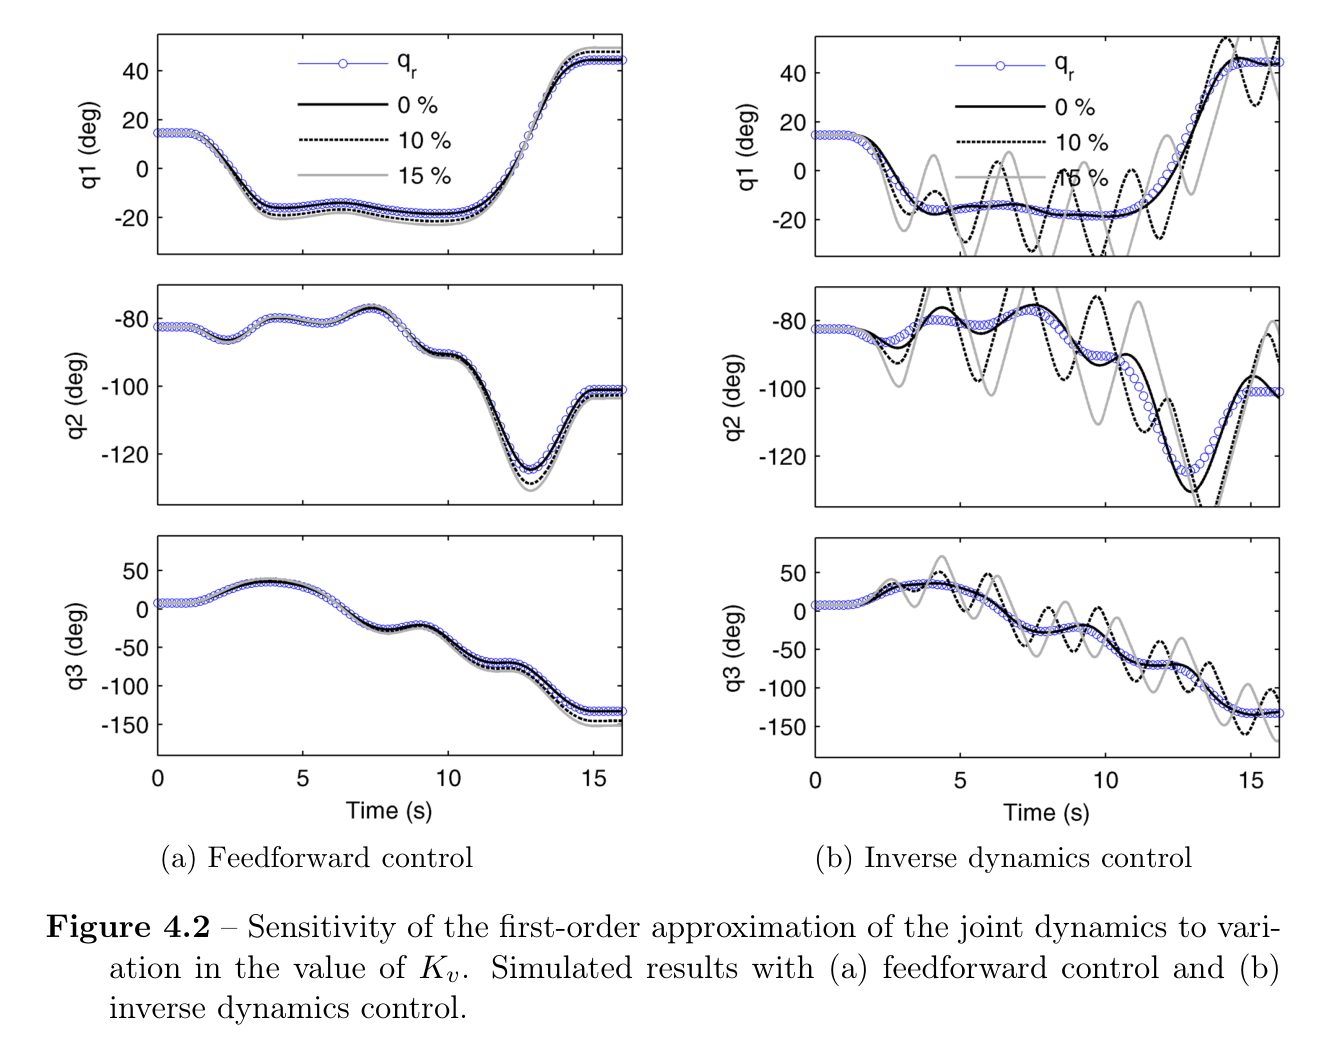
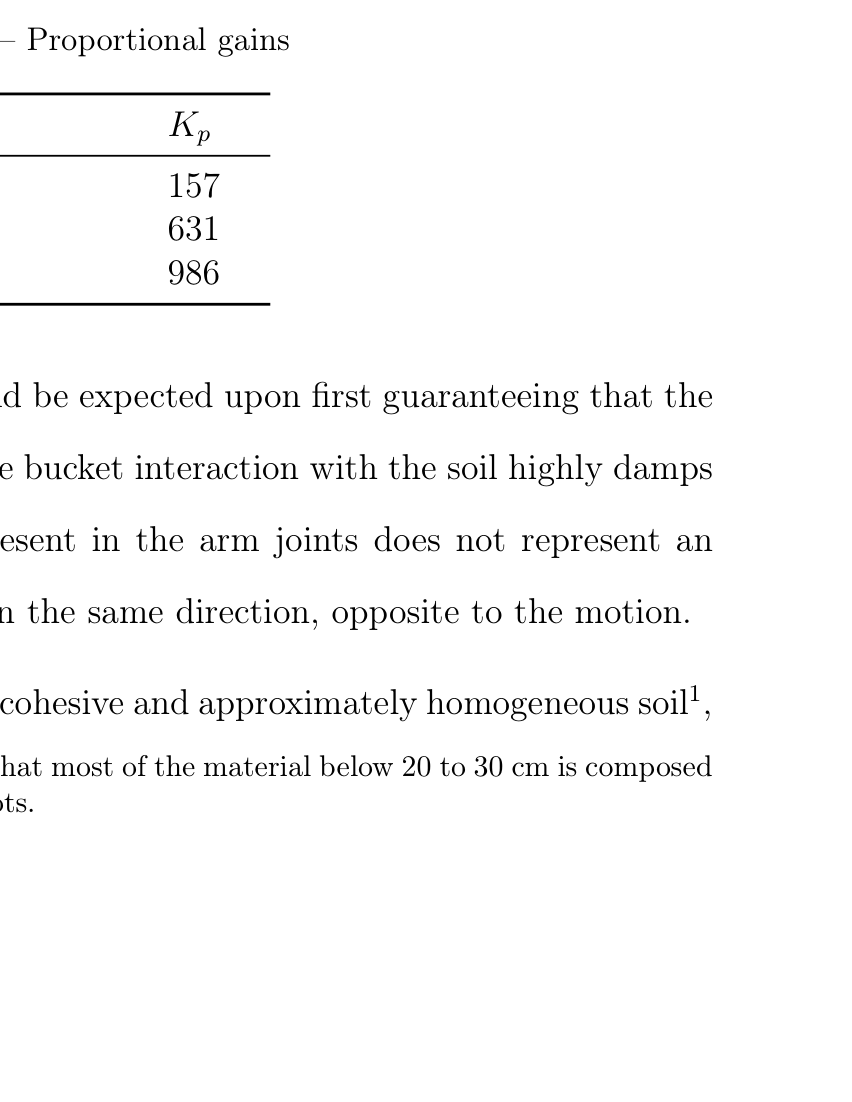
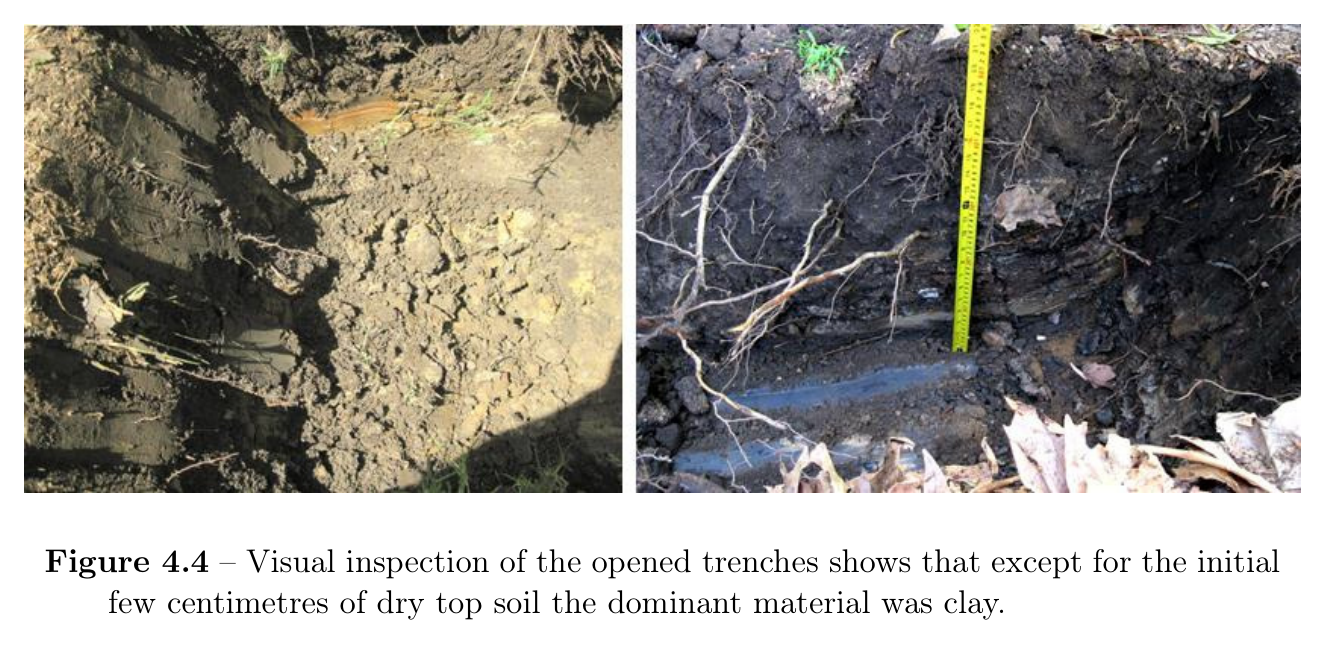
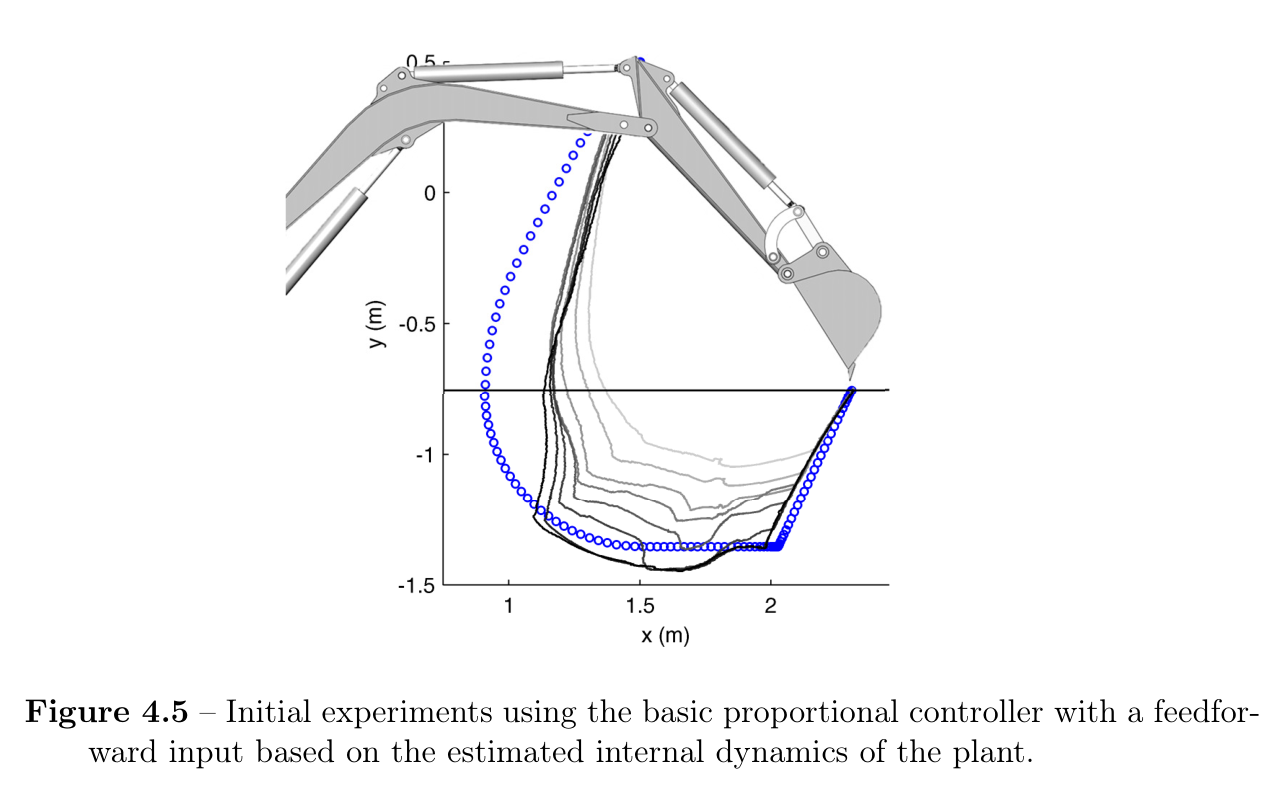
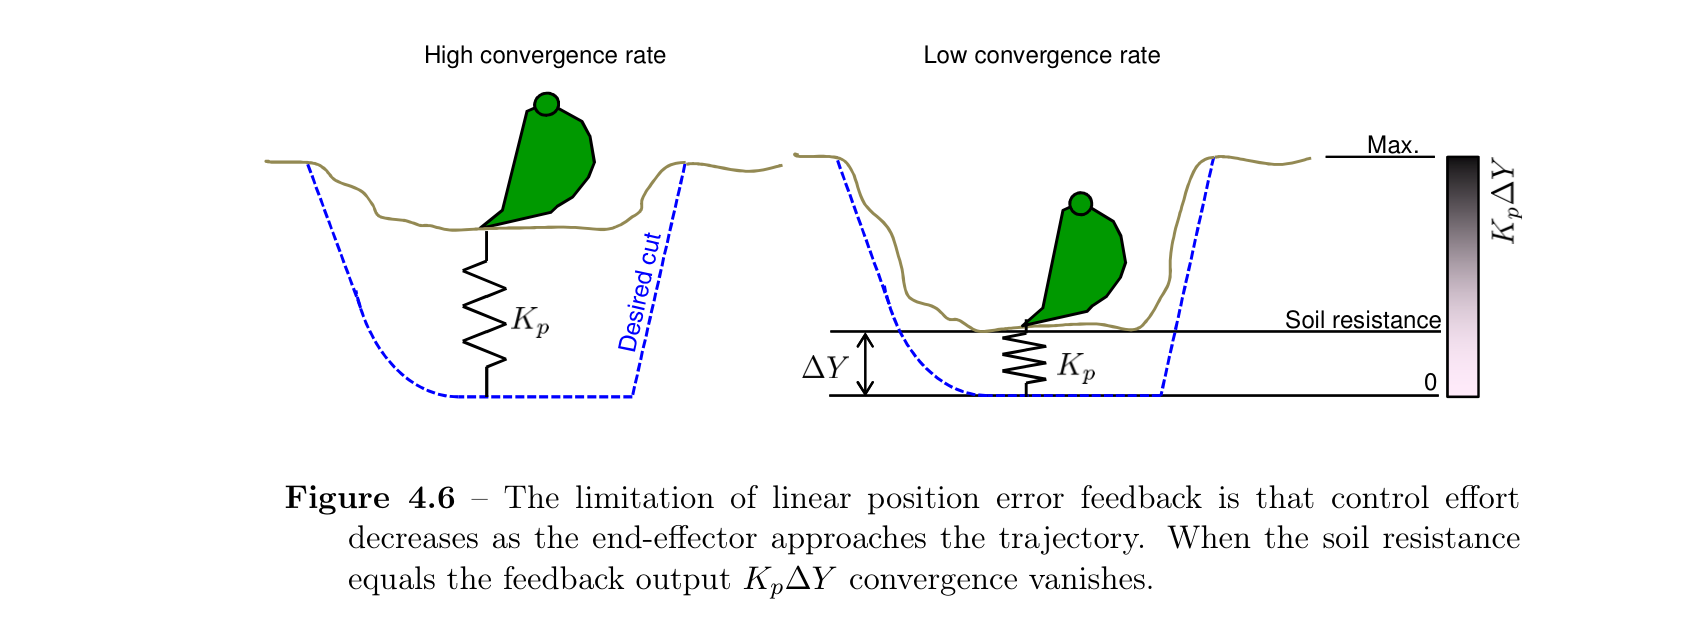
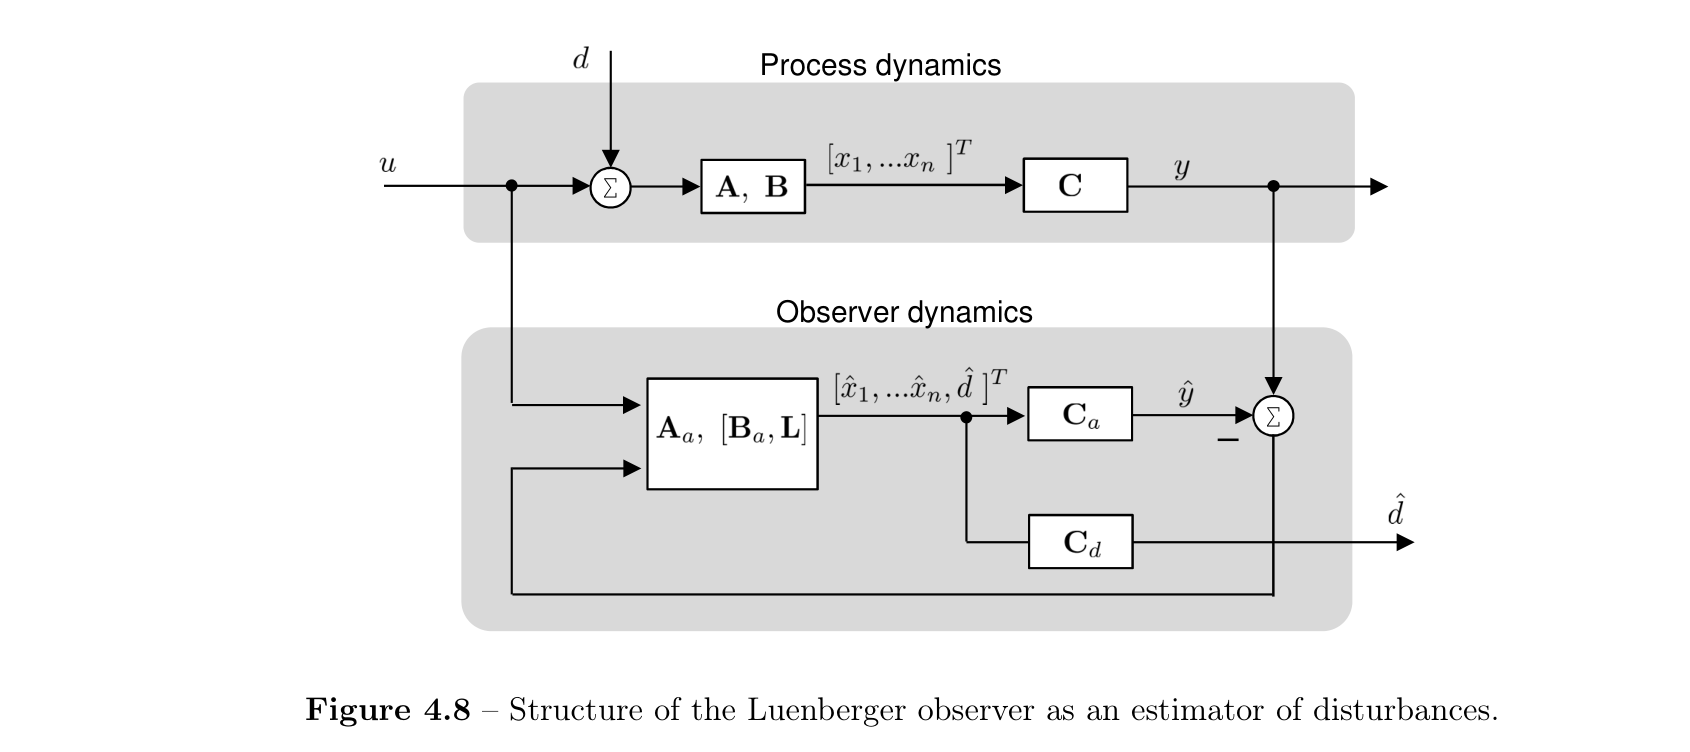
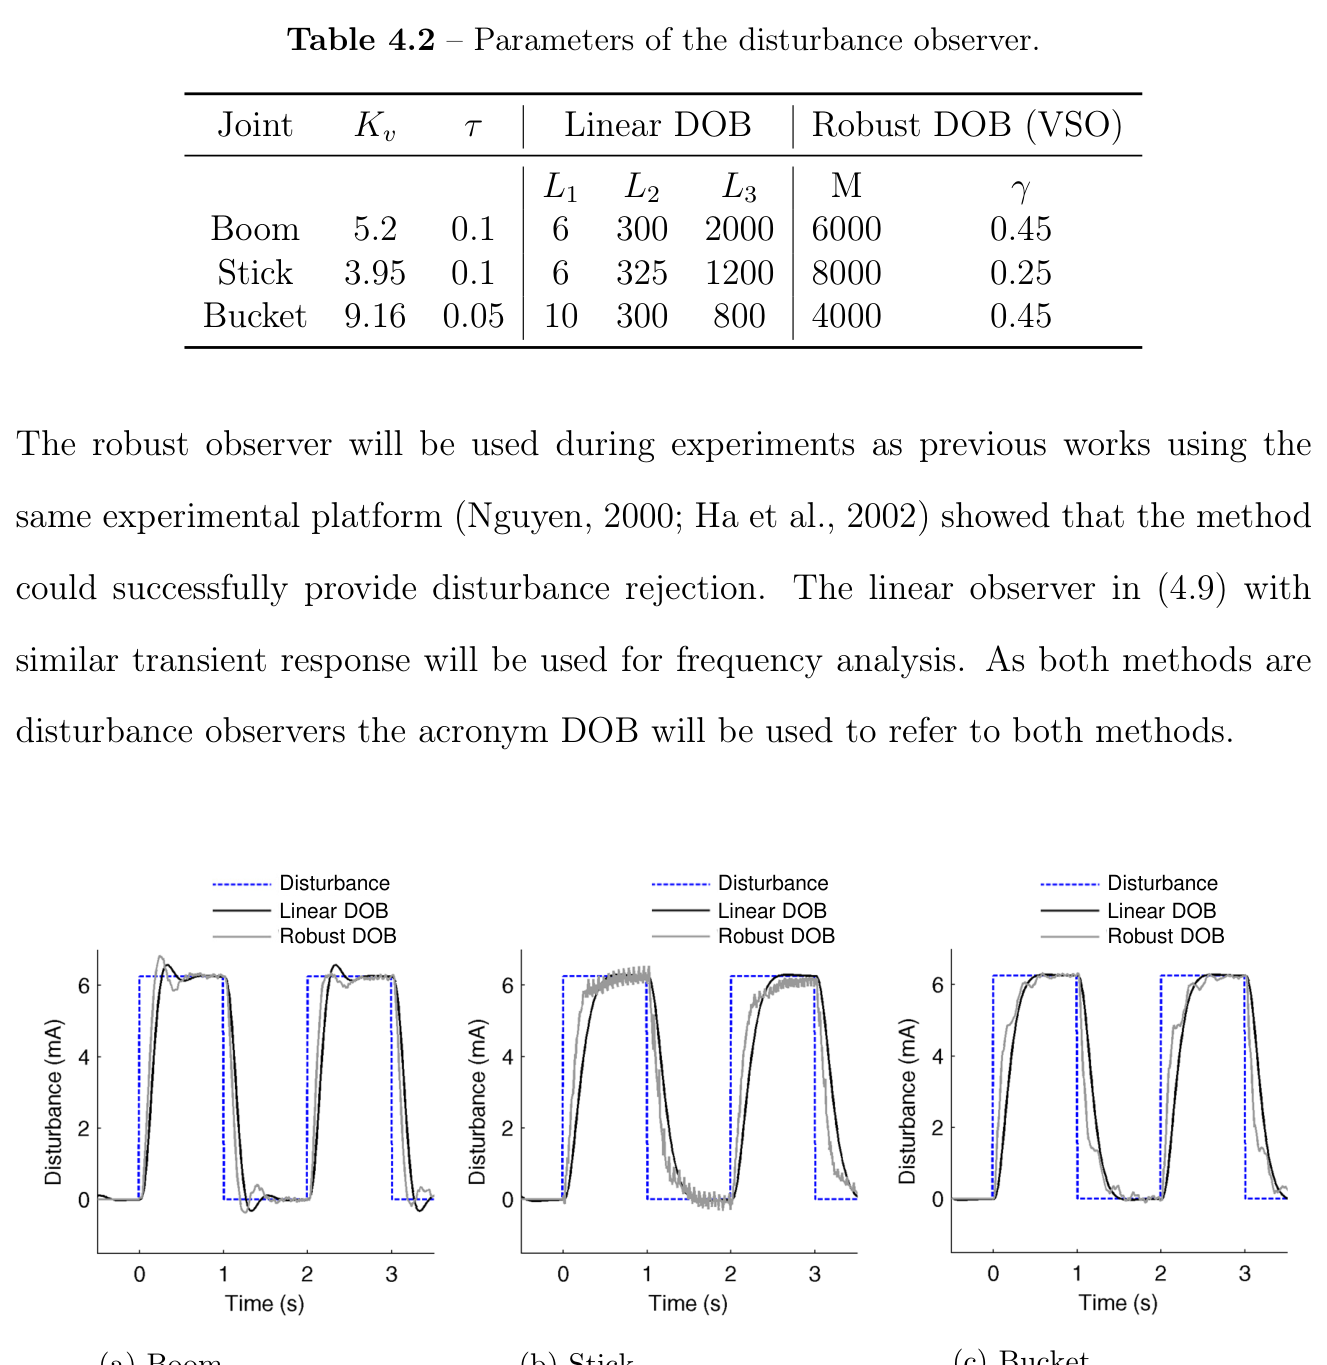
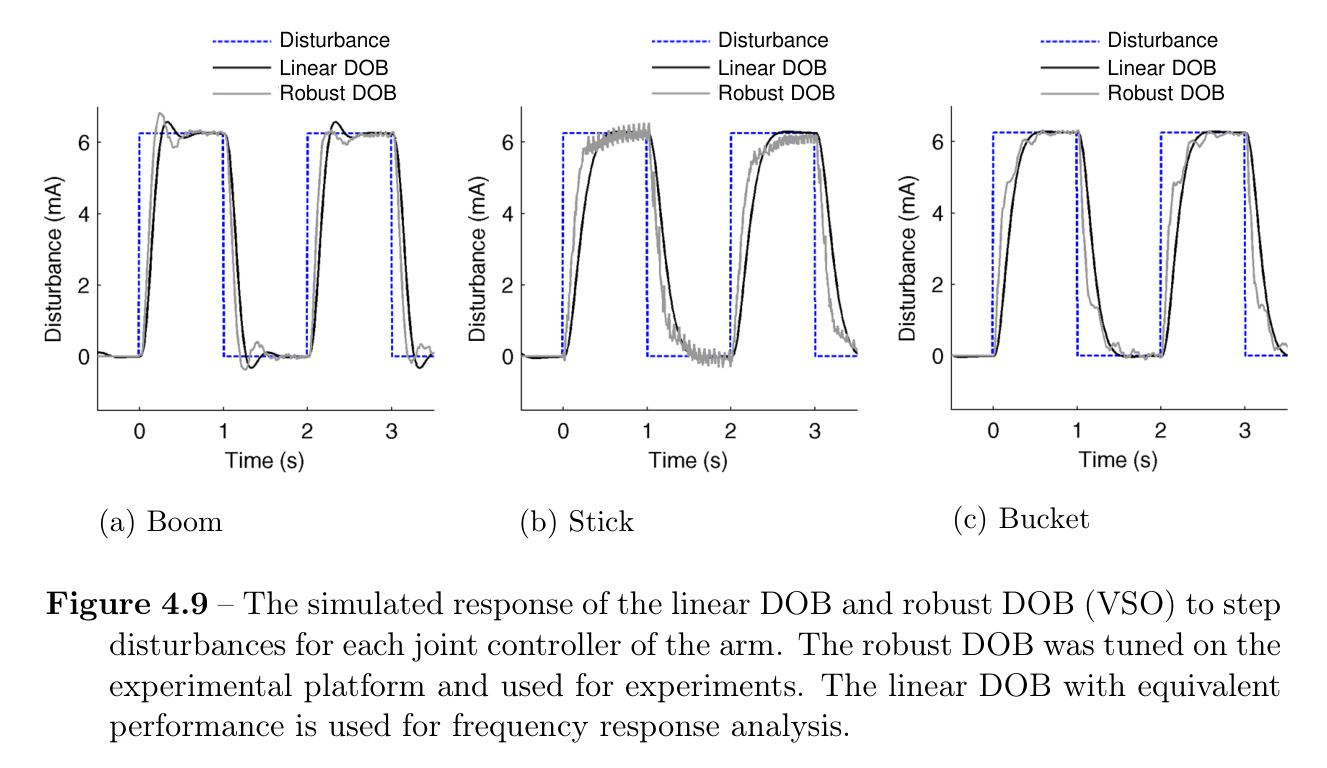
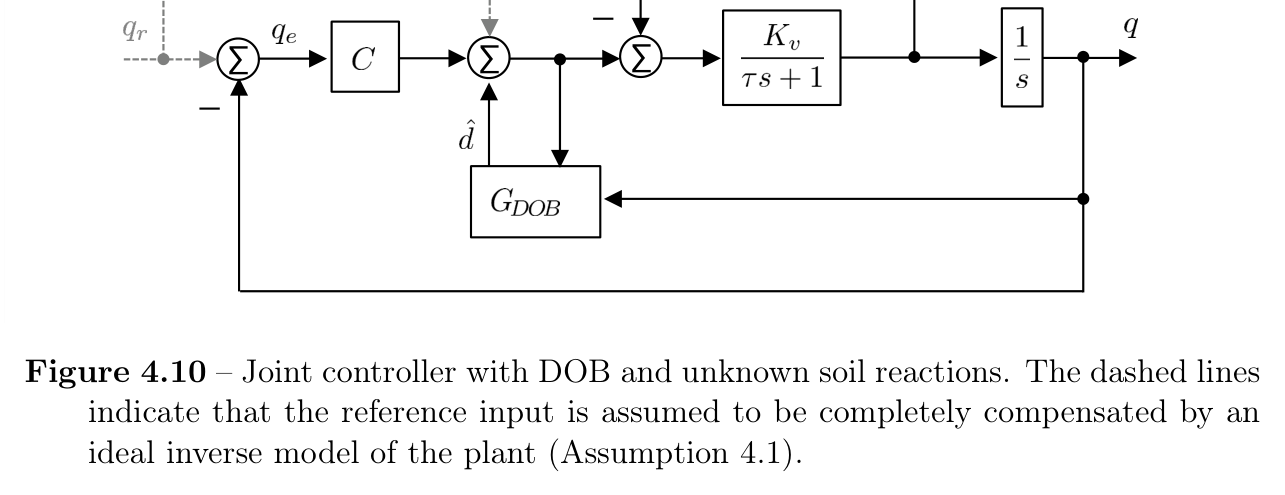
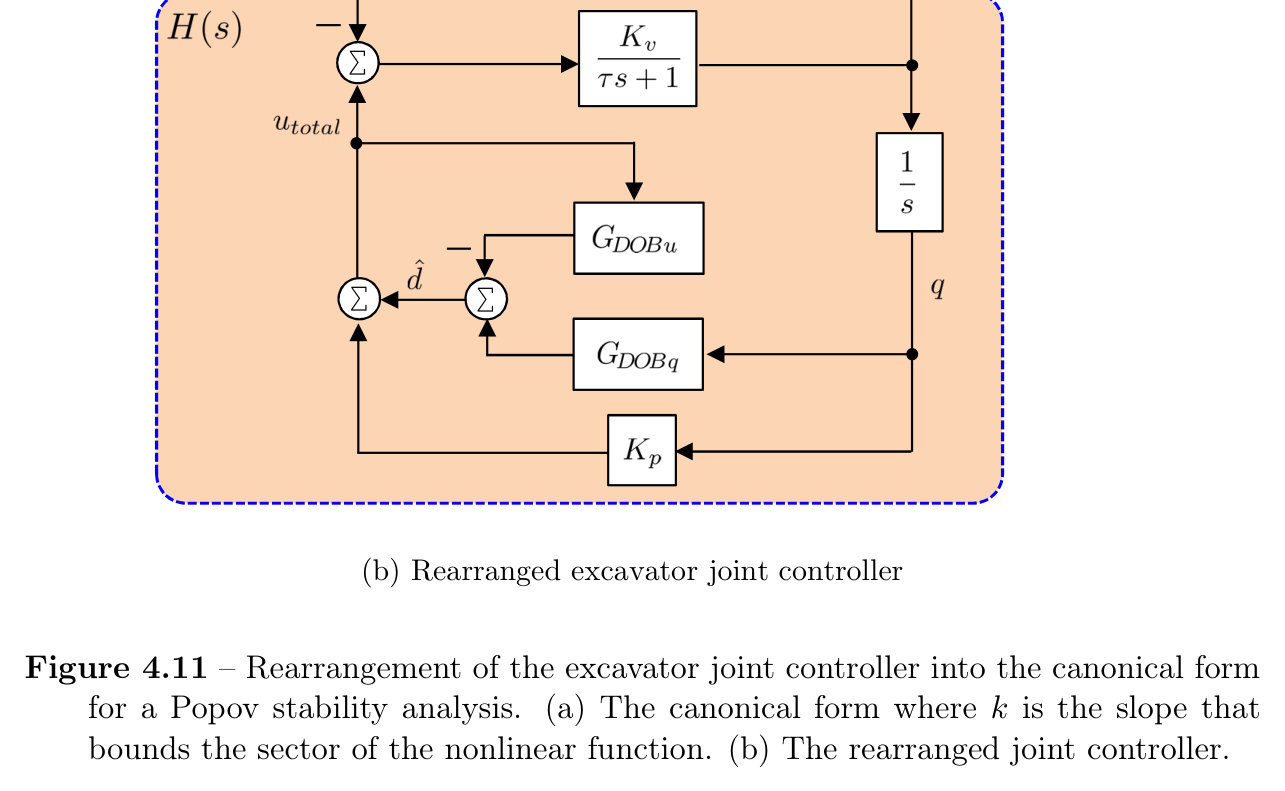
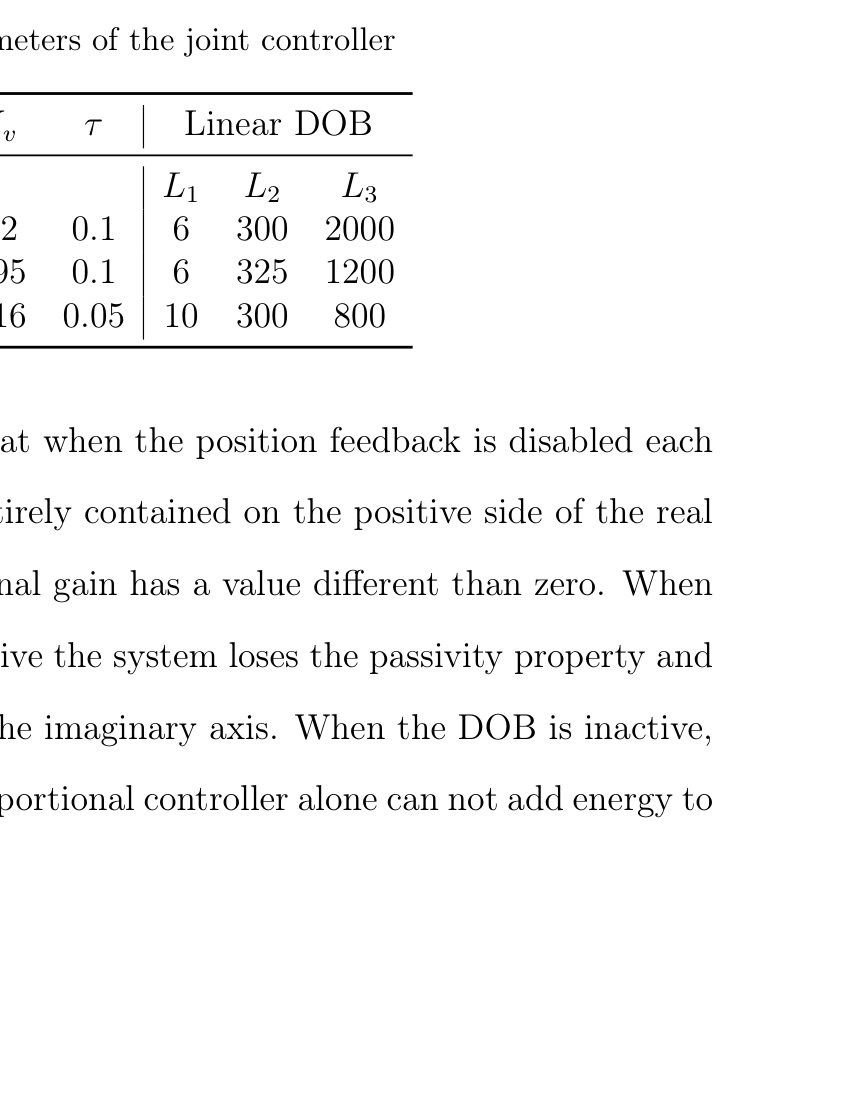
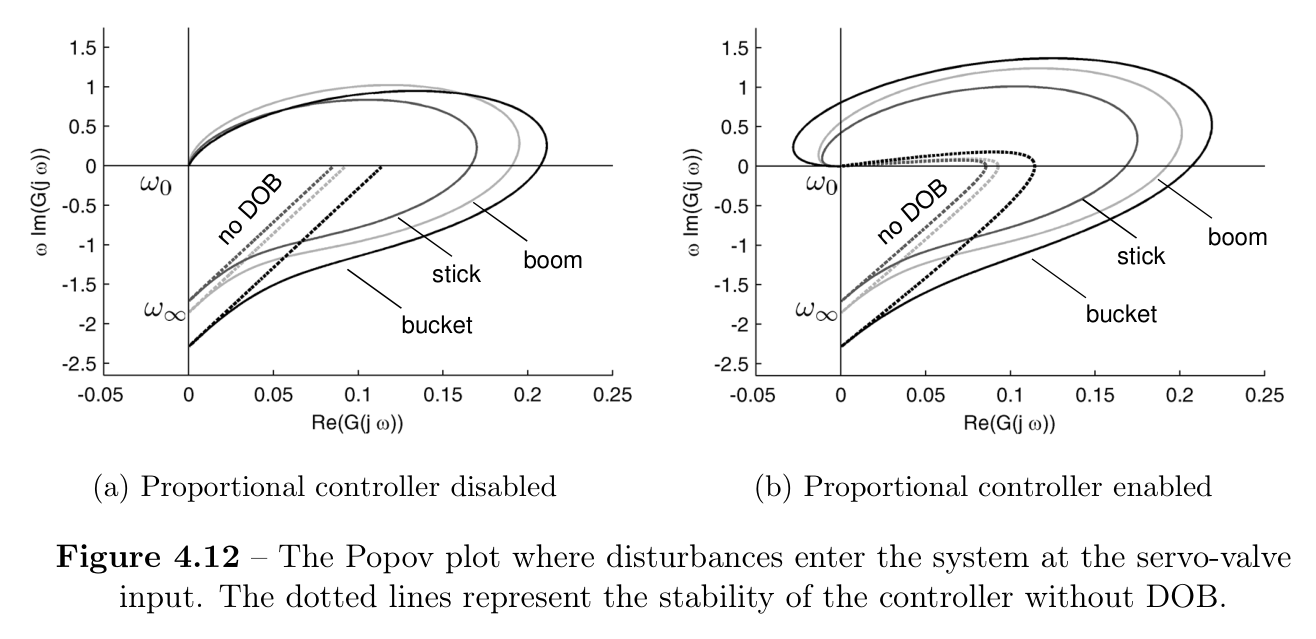
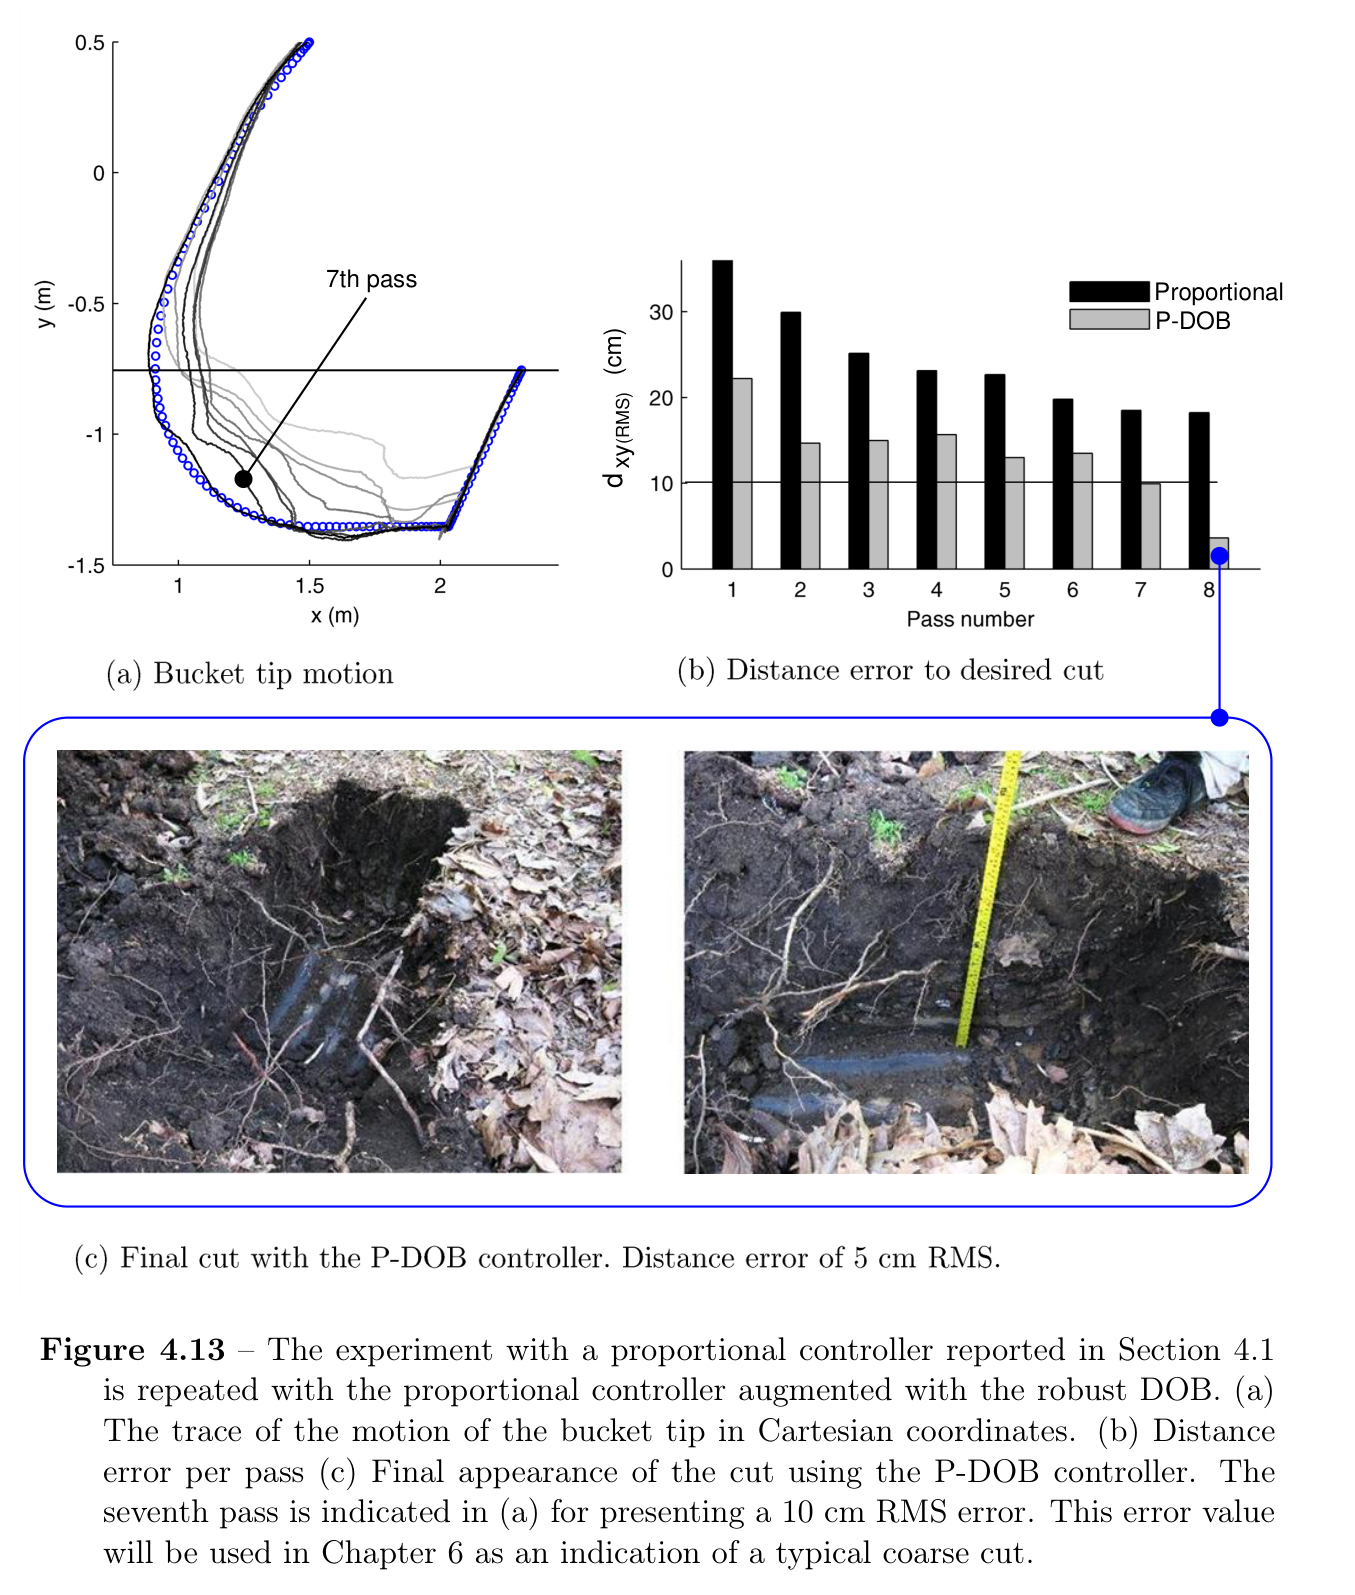
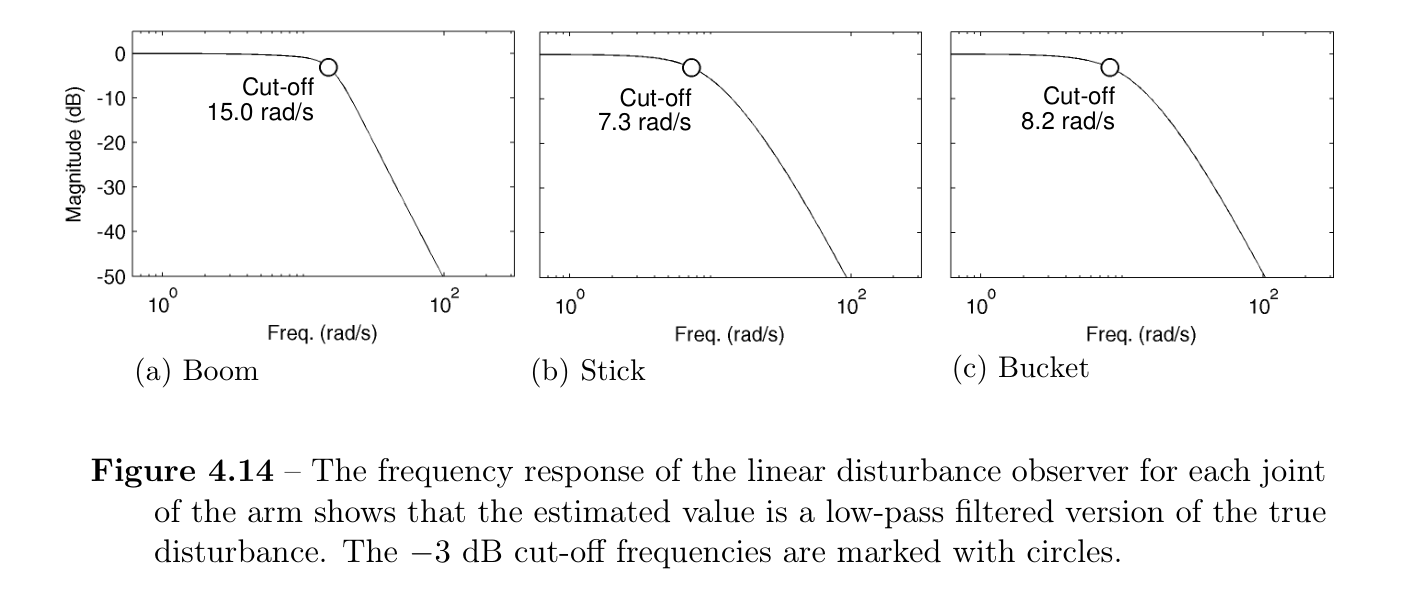
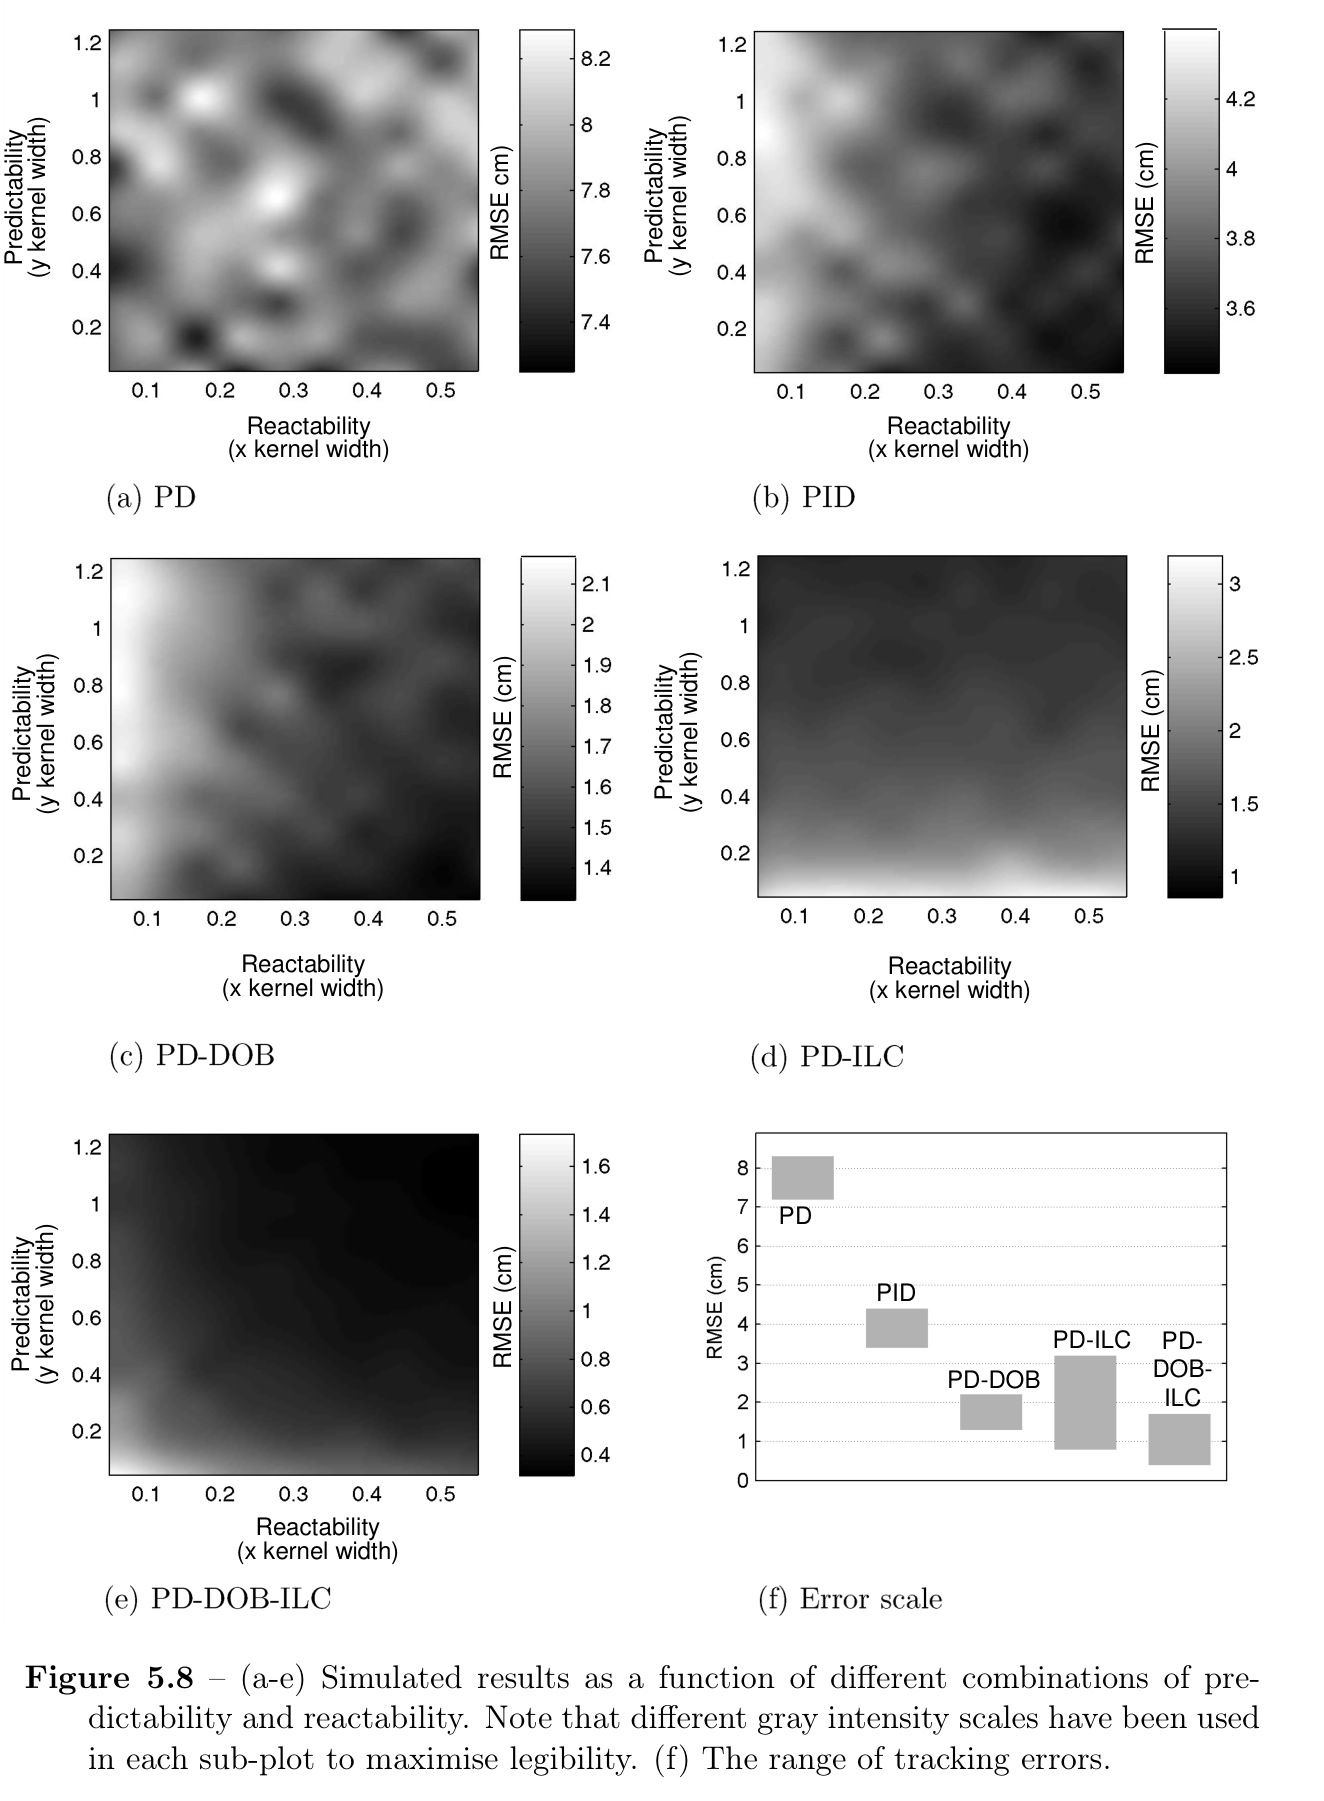
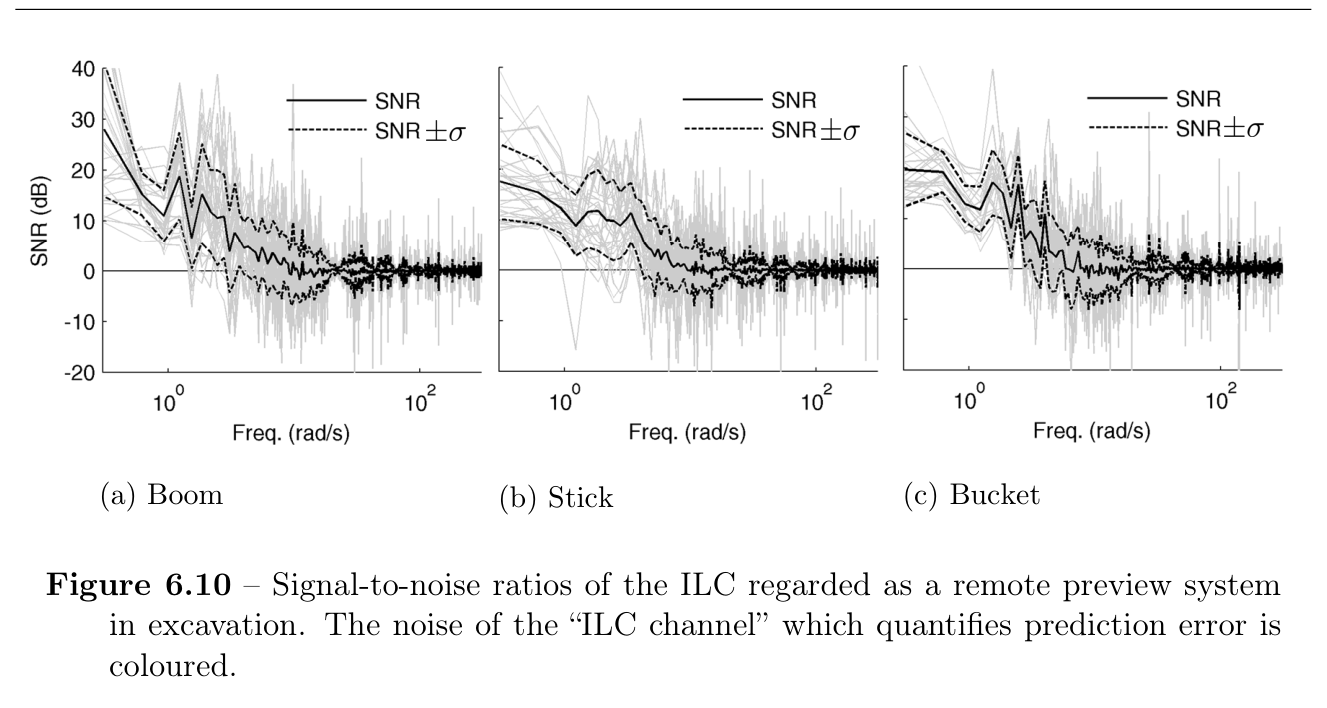
원문 Figure 1.1 · PDF p.22 — Figure 1.1 – Feedback controller with disturbance at the plant output. As a conven- tion adopted in this work all signals entering summation circles are positive unless marked explicitly with the negative sign.원문 Figure 1.2 · PDF p.23 — Figure 1.2 – A sequence of excavation passes using a linear proportional position controller commanding flow-control servo-valves. (a) Trace of the bucket tip. (b) Commands to the first link actuator.원문 Table 1.1 · PDF p.24 — Table 1.1 – Maximum load to mass ratios of different manipulators.원문 Figure 1.4 · PDF p.26 — Figure 1.4 – Typical disturbances as seen at the input of each joint actuator of the three-link excavator arm. The first link (a) is attached to the excavator frame, the third link (c) is the end-effector.원문 Figure 2.1 · PDF p.33 — Figure 2.1 – Earlier works in autonomous excavation based on artificial intelligence. (a) The LUCIE project used 80 heuristic rules as a high-level supervisory controller. From Bradley and Seward (1998). (b) Work by Lever developed behaviour-based strategies for large rock excavation. From Lever (2001).원문 Figure 2.2 · PDF p.34 — Figure 2.2 – The Autonomous Loading System developed by CMU. (a) The 25 tonne hydraulic excavator used as the experimental platform. From Cannon and Singh (2000). (b) Candidate trajectories were selected though forward simulation with soil-tool prediction models and ranked according to their ability to optimise a de- sired cost function. After Stentz et al. (1999).원문 Figure 2.3 · PDF p.36 — Figure 2.3 – (a) The experimental rope shovel developed by CSIRO. (b) Experimental result showing position accommodation produced by the simple crowd retraction rule given by Equation 2.1. The initial task level demand signal is modified to the control level demand in response to drive stall. From Dunbabin and Corke (2006).원문 Figure 2.4 · PDF p.41 — Figure 2.4 – A soil-tool interaction model based on the FEE approximates the bucket bottom as a flat blade, and the failure surface as a plane; d is the depth of the pass, α is the terrain slope, β is the angle of the failure surface, ρ is the rake angle, ca is the soil-tool friction pressure, Lt is the length of the tool, c is the soil-soil cohesion pressure, and Lf is the length of the failure surface. After Luengo et al. (1998).원문 Figure 2.5 · PDF p.43 — Figure 2.5 – (a) The hybrid model used by Althoefer et al.. (b) The controller with on-line disturbance compensation envisioned by Tan et al.. From Althoefer et al. (2009) and Tan et al. (2005).원문 Figure 2.6 · PDF p.44 — Figure 2.6 – Bucket trajectories commanded by skilled operators. (a) Actual mea- surements reported by Shao et al. (2008). (b) Slice strategy proposed by Bradley et al. (1989). Note the similarity between the measured operator passes and the proposed slicing strategy. From Shao et al. (2008) and Bradley et al. (1989).원문 Figure 2.7 · PDF p.45 — Figure 2.7 – Empirical work at the Warsaw University of Technology, Poland. (a) The optimum digging strategy aligns the lifting angle θ1 with the angle of the direction of shear bands θ2. After Jarzebowski et al. (1995). (b) Test rig on soil with controlled parameters. From Kuśmierczyk and Szlagowski (2008).원문 Figure 2.8 · PDF p.47 — Figure 2.8 – The auto levelling controller developed by Hitachi provides assistive con- trol for level digging operations and when the operator cannot see the bottom of the cut. From Haga et al. (2001).원문 Figure 2.9 · PDF p.51 — Figure 2.9 (b). To attenuate the effects of the disturbance at the plant input it is원문 Figure 2.9 · PDF p.51 — Figure 2.9 – (a) A feedback system with disturbances at the plant input. (b) The sensitivity function.원문 Figure 2.10 · PDF p.52 — Figure 2.10 – Illustration of the waterbed effect for an open-loop-unstable plant.원문 Figure 2.11 · PDF p.54 — Figure 2.11 – Examples of an aircraft pitch control system with and without side information. The sensor could be a Doppler radar. (a) The case of a feedback controller without side information. (b) The idealised case where disturbances from a wind gust is perfectly transmitted to the controller. (c) The non-ideal case where the disturbances from a wind gust is partially transmitted to the controller.원문 Figure 2.12 · PDF p.55 — Figure 2.12 – A generic control system with side information where K is the controller, P is the plant, G is the disturbance model, and RPS is a remote preview system that transmits the encoded disturbance through a channel with limited capacity, w is the source of physical phenomena, d is the disturbance that reaches the plant m units later than the preview r, e is the plant input and y is the plant output.원문 Figure 2.13 · PDF p.62 — Figure 2.13 – The sensitivity of a system with preview is lower than that of a system where disturbance rejection is achieved purely by feedback control action.원문 Figure 2.14 · PDF p.63 — Figure 2.14 shows the sensitivity-like function for four different values of noise vari-원문 Figure 2.14 · PDF p.64 — Figure 2.14 – Examples of sensitivity-like functions for four different Gaussian noise variances. The grey curves represent the true values. The black curves are smoothed versions used only to facilitate visualisation. In simulations (s1) to (s3) the system is ideal and the preview is fully used for disturbance compensation, thus the atten- uation value is similar to the lower bound defined by the capacity (refer to Table 2.1). In (s4) noise in the actuator decreases the attainable sensitivity attenuation despite the capacity of the channel being large. The circles (s0) show the feedback sensitivity function when the system has no RPS.원문 Table 2.1 · PDF p.65 — Table 2.1 – Attenuation and channel capacity values.원문 Figure 2.15 · PDF p.67 — Figure 2.15 – (a) ILC is used in industrial robotics to achieve precise tracking after a potentially large number of passes M; the number of iterations is usually of secondary importance. (b) ILC is used in excavation to increase the aggressiveness of intermediate passes to achieve the final cut with the least number of passes; the precision of the final pass is of secondary importance.원문 Figure 2.16 · PDF p.68 — Figure 2.16 – Basic structure of iterative learning control. The controller iteratively learns how to generate feedforward actions that compensate external disturbances and internal dynamics of the plant. (a) The ILC method consists of updating the feedforward input at the next iteration with the previous command plus a correction based on the tracking error. From Bristow et al. (2006). (b) The on-line part of the controller structure is a conventional feedback controller with feedforward input.원문 Figure 2.17 · PDF p.75 — Figure 2.17 – Iterative learning control with plant inversion. This implementation achieves convergence in a single iteration by mapping the disturbances d(t) onto the feedforward command uj+1(t).원문 Figure 2.18 · PDF p.81 — Figure 2.18 – An illustration of coordinated ILC and H∞design. (a) A hypothetical relation between the repetitive and non-repetitive contents of the error. (b) RNR ratio (c) Weighting functions during H∞design. (d) The Q-filter specification. From Helfrich et al. (2010).원문 Figure 3.1 · PDF p.85 — Figure 3.1 – The 1.5 tonne excavator used for the experimental work.원문 Figure 3.2 · PDF p.87 — Figure 3.2 – A simplified schematic of the excavator system used in this work. The arrows indicate components that were modified for the present work.원문 Figure 3.3 · PDF p.91 — Figure 3.3 – Command to flow ratio characteristics of the Moog D633 servo-valve used in the experimental platform. The internal spool position controller linearises the flow under constant supply pressure and no loa). From Moog (2013).원문 Table 3.1 · PDF p.92 — Table 3.1 – Parameter values of the joint dynamics원문 Figure 3.4 · PDF p.92 — Figure 3.4 (b) shows, however, that the simple first-order model loses accuracy when원문 Figure 3.4 · PDF p.93 — Figure 3.4 – Bucket dynamics approximated by a first-order model approximation based on the linear servo-valve characteristics. (a) In slow, non-contact “digging” motion the RMS velocity error between model and experiment was 4.1 deg/s. (b) Using a faster, non-contact “digging” motion the RMS error increases to 6.5 deg/s. (c) Under excavation forces the RMS error approximation error is 18.9 deg/s.원문 Figure 2.6 · PDF p.96 — Figure 2.6 (b). The obvious problem is how to specify the depth so that trajectories원문 Figure 3.6 · PDF p.99 — Figure 3.6 – Joint commands in free motion for tracking a final desired cut trajectory. The grey curves represent the output commands from the inverse joint dynamics model. The black curves represent the commands after smoothing.원문 Figure 3.7 · PDF p.101 — Figure 3.7 – Definition of performance metrics based on (a) bucket tip tracking error and (b) bucket orientation error.원문 Figure 3.8 · PDF p.104 — Figure 3.8 – Swept volume of material as a function of tracking error. (a) The con- ceptual use of tracking error to estimate the swept volume. (b) Swept volume computed experimentally.원문 Figure 4.1 · PDF p.109 — Figure 4.1 – Three conventional manipulator control methods based on a linear PD controller; qr is the position reference, q is the joint angle and Kp and Kd are respectively the proportional and derivative feedback gains. (a) Uncompensated dynamics. (b) Feedforward control. (c) Inverse dynamics control. After Corke (2011).원문 Figure 4.2 · PDF p.111 — Figure 4.2 – Sensitivity of the first-order approximation of the joint dynamics to vari- ation in the value of Kv. Simulated results with (a) feedforward control and (b) inverse dynamics control.원문 Figure 4.3 · PDF p.112 — Figure 4.3 – The basic proportional controller for each joint of the excavator arm. The block C is the linear compensator, P represents the joint dynamics in free motion, ˆP is the estimated inverse model of the joint dynamics, qr is the reference angular position, q is the current angular position of the joint, uff is the feedforward reference compensation command and d is the load disturbance from excavation.원문 Table 4.1 · PDF p.115 — Table 4.1 – Proportional gains원문 Figure 4.4 · PDF p.116 — Figure 4.4 – Visual inspection of the opened trenches shows that except for the initial few centimetres of dry top soil the dominant material was clay.원문 Figure 4.5 · PDF p.117 — Figure 4.5 – Initial experiments using the basic proportional controller with a feedfor- ward input based on the estimated internal dynamics of the plant.원문 Figure 4.6 · PDF p.118 — Figure 4.6 – The limitation of linear position error feedback is that control effort decreases as the end-effector approaches the trajectory. When the soil resistance equals the feedback output Kp∆Y convergence vanishes.원문 Figure 4.7 · PDF p.122 — Figure 4.7 shows the structure of the proportional controller augmented with a DOB원문 Figure 4.7 · PDF p.122 — Figure 4.7 – Structure of the basic controller with feedforward reference compensation augmented with a disturbance observer (DOB). The block C is the controller, P is the plant, ˆP is the plant estimate, d is the disturbance at the plant input, ˆd is the disturbance estimated by the DOB, r is the reference, y is the output, e is the plant input and uff is the feedforward signal that compensates for reference changes.원문 Figure 4.8 · PDF p.123 — Figure 4.8 – Structure of the Luenberger observer as an estimator of disturbances.원문 Table 4.2 · PDF p.126 — Table 4.2 – Parameters of the disturbance observer.원문 Figure 4.9 · PDF p.126 — Figure 4.9 – The simulated response of the linear DOB and robust DOB (VSO) to step disturbances for each joint controller of the arm. The robust DOB was tuned on the experimental platform and used for experiments. The linear DOB with equivalent performance is used for frequency response analysis.원문 Figure 4.10 · PDF p.127 — Figure 4.10 presents the SISO controller structure for a single joint of the excavator원문 Figure 4.10 · PDF p.128 — Figure 4.10 – Joint controller with DOB and unknown soil reactions. The dashed lines indicate that the reference input is assumed to be completely compensated by an ideal inverse model of the plant (Assumption 4.1).원문 Figure 4.11 · PDF p.129 — Figure 4.11 – Rearrangement of the excavator joint controller into the canonical form for a Popov stability analysis. (a) The canonical form where k is the slope that bounds the sector of the nonlinear function. (b) The rearranged joint controller.원문 Table 4.3 · PDF p.130 — Table 4.3 – Parameters of the joint controller원문 Figure 4.12 · PDF p.131 — Figure 4.12 – The Popov plot where disturbances enter the system at the servo-valve input. The dotted lines represent the stability of the controller without DOB.원문 Figure 4.13 · PDF p.133 — Figure 4.13 – The experiment with a proportional controller reported in Section 4.1 is repeated with the proportional controller augmented with the robust DOB. (a) The trace of the motion of the bucket tip in Cartesian coordinates. (b) Distance error per pass (c) Final appearance of the cut using the P-DOB controller. The seventh pass is indicated in (a) for presenting a 10 cm RMS error. This error value will be used in Chapter 6 as an indication of a typical coarse cut.원문 Figure 4.14 · PDF p.134 — Figure 4.14 – The frequency response of the linear disturbance observer for each joint of the arm shows that the estimated value is a low-pass filtered version of the true disturbance. The −3 dB cut-offfrequencies are marked with circles.원문 Figure 4.15 · PDF p.135 — Figure 4.15 (a) replicates the generic control system with side information that was원문 Figure 4.15 · PDF p.136 — Figure 4.15 – Prediction of excavation forces as side information. (a) The original general controller with a remote preview system. (b) The actual controller where the prediction used to generate feedforward inputs is regarded as the remote preview system. The predicted disturbance ˆd is assumed to be a corrupted version of the true disturbance d.원문 Figure 4.16 · PDF p.138 — Figure 4.16 – Prediction of excavation forces as side information. (a) An aircraft con- troller with a remote preview system (RPS). (b) The proposed excavator controller with iterative learning control (ILC).원문 Figure 5.1 · PDF p.141 — Figure 5.1 – Disturbances at the three servo-valves of the excavator arm during field experiments. The light grey curves show the first passes in undisturbed soil. The same controller then iterates seven more times towards the desired cut. The di- rection of the disturbance is approximately consistent from pass to pass, offering a structure that can be learned approximately.원문 Figure 5.4 · PDF p.154 — Figure 5.4 – A comparison of typical disturbances as seen at the plant input when the prediction from the previous pass is used (black curves) and is not used (grey curves). Clearly, for most of the passes shown in the plots, making use of the prediction greatly decreased the effective disturbance that enters the plant.원문 Figure 5.6 · PDF p.156 — Figure 5.6 – Comparison of compensation error using only the predictive ILC and the proposed predictive-reactive controller. The predictive update was obtained with Equation (5.1) from which the difference between consecutive disturbance passes dj −uj was computed. The same difference was used as the input for control system using an excavator model. The average decrease in disturbance compensation error due to the feedback was 28%. The experimental data were obtained from the experiments reported in Section 4.2.3, here used as a typical example of excavation disturbances.원문 Figure 5.7 · PDF p.159 — Figure 5.7 – (a) The one dimensional tillage-like scenario used for simulation. (b) An example of high predictability generated with a Gaussian filter with large kernel width in the y direction. (c) An example of high reactability generated with a Gaussian filter with large kernel width in the x direction. (d) An example with large filter kernel widths in both directions generating a field with smooth transitions.원문 Table 5.1 · PDF p.160 — Table 5.1 – Controllers evaluated in 1D simulation원문 Figure 5.8 · PDF p.162 — Figure 5.8 – (a-e) Simulated results as a function of different combinations of pre- dictability and reactability. Note that different gray intensity scales have been used in each sub-plot to maximise legibility. (f) The range of tracking errors.원문 Figure 5.8 · PDF p.163 — Figure 5.8 (f) shows the range of RMSE tracking of each controller over the whole원문 Table 5.2 · PDF p.164 — Table 5.2 – 1D simulation results in terms of tracking error.원문 Figure 5.9 · PDF p.164 — Figure 5.9 shows, however, that segmentation is not possible in excavation. In the fig-원문 Figure 5.9 · PDF p.166 — Figure 5.9 – The power spectrum of excavation disturbances over 40 passes is shown by the grey curves in the top row. The bottom row shows the ILC prediction error. The dominant and non-repetitive disturbances are contained in the small bandwidth of the excavator dynamics, showing that segmentation can be difficult to achieve in systems with slow dynamics.원문 Figure 5.10 · PDF p.167 — Figure 5.10 (d), was to decouple the design of C from the disturbance compensation,원문 Figure 5.10 · PDF p.168 — Figure 5.10 – The use of the observer in the reactive and predictive cases. The arrows indicate the blocks responsible for counteracting disturbances.원문 Figure 5.11 · PDF p.169 — Figure 5.11 – Examples of hypothetical implementations when a DOB is used to augment an existing ILC controller. (a) DOB signal added after the ILC input. (b) DOB signal added before the ILC input. Both controllers lead to erroneous compensation.원문 Table 6.1 · PDF p.175 — Table 6.1 – Controllers evaluated in field trials원문 Figure 6.4 · PDF p.178 — Figure 6.4 (b) shows the orientation error of the bucket as measured by θj,(RMS). The원문 Figure 6.4 · PDF p.179 — Figure 6.4 – Comparison of the performance of the Proportional, PI, P-DOB, P-ILC, and P-DOB-ILC controllers in terms of the distance error and orientation error metrics. (a) The dxy,j (RMS) metric is the RMS distance error over the cut. (b) The θ(RMS) metric is the RMS orientation error of the tool angle (bucket). (c) Improve- ment of the dxy,j (RMS) metric in relation to the previous pass. In all metrics the predictive-reactive P-DOB-ILC controller outperformed all other controllers.원문 Figure 6.4 · PDF p.180 — Figure 6.4 (c) shows the decrease of the dxy,j (RMS) metric in relation to the previous원문 Figure 6.5 · PDF p.181 — Figure 6.5 – Servo-valve commands of each cylinder link when using the P-DOB-ILC controller for iteratively cutting the desired profile. The first pass is shown in light grey. The passes were repeated seven times, with the last pass shown in black. The undisturbed free motion command is shown as the circle marks and gives an idea of the additional command drive required due to the disturbances.원문 Figure 6.6 · PDF p.182 — Figure 6.6 (c) the observer was used to attenuate prediction errors from ILC and원문 Figure 6.7 · PDF p.182 — Figure 6.7 (a). Using the relative improvement metric defined in Equation (6.1), the원문 Figure 6.6 · PDF p.183 — Figure 6.6 – Motion of the bucket tip with the P-DOB, P-ILC, and P-DOB-ILC con- trollers. (a) The reactive P-DOB showed the best contouring of the final profile, without overshooting the trajectory. (b) The erroneous ILC compensation tended to overshoot the trajectory. (c) The use of the DOB combined with ILC seemed effective in using the aggressiveness of prediction while attenuating the overshoot- ing.원문 Figure 6.8 · PDF p.183 — Figure 6.8 compares the improvement provided by the on-line DOB in terms of the원문 Figure 6.7 · PDF p.184 — Figure 6.7 – A comparison between the experimental performance of controllers with and without preview. (a) The Proportional controller compared with its predictive version with ILC. (b) The P-DOB controller compared with its predictive version with ILC. Despite inaccuracies in prediction, performance of a manipulator in ex- cavation can be improved with the use of predictive action.원문 Figure 6.8 · PDF p.185 — Figure 6.8 – The effect of the DOB in decreasing prediction error is reflected in lower tracking error.원문 Figure 6.9 · PDF p.185 — Figure 6.9 shows the disturbance attenuation provided by ILC in the form of the원문 Figure 4.15 · PDF p.185 — Figure 4.15 (b) and note that the total plant input e is obtained by adding the exper-원문 Figure 6.9 · PDF p.186 — Figure 6.9 – Sensitivity attenuation achieved experimentally with the ILC feedfor- ward action as a disturbance preview. (a) Boom sensitivity attenuation. (b) Stick sensitivity attenuation. (c) Bucket sensitivity attenuation.원문 Figure 6.10 · PDF p.187 — Figure 6.10 – Signal-to-noise ratios of the ILC regarded as a remote preview system in excavation. The noise of the “ILC channel” which quantifies prediction error is coloured.원문 Table 6.2 · PDF p.188 — Table 6.2 – Experimental ILC sensitivity attenuations in bits/message원문 Figure s6.11 · PDF p.189 — Figures 6.11 shows several sensitivity curves for the boom, stick, and bucket. In each원문 Figure 6.11 · PDF p.190 — Figure 6.11 – Disturbance attenuation provided by the empirical model proposed of Cannon and Singh (2000). The empirical method achieves more disturbance attenuation than the ILC, however it depends on the proper choice of the size of the window containing past data points for regression and requires direct force sensing.원문 Table 6.3 · PDF p.191 — Table 6.3 quantifies and compares the attenuation provided by ILC with the best원문 Figure 6.11 · PDF p.191 — Figure 6.11. For the ILC and empirical model the sensivities are computed as R π −π log |Sde_ILC(ω)|dω and R π −π log |Sde_EMP50(ω)|dω, respectively.원문 Table 6.3 · PDF p.191 — Table 6.3 – Attenuation of sensitivity function using the FEE-based empirical model and ILC.원문 Figure 6.12 · PDF p.193 — Figure 6.12 – Trenching with the P-ILC and P-DOB-ILC controllers. The controllers took 34 and 30 passes respectively to achieve a final trench profile with quality given by an RMS distance error of 5 cm. (a) Trenching experiment. (b) P-ILC controller with the expected overshoots caused by the inaccuracies in prediction due to the non-repetitiveness of disturbances. Overshoots are indicated by arrows. (c) P- DOB-ILC controller shows less overshoot as the observer counteracts prediction errors.원문 Figure 7.1 · PDF p.198 — Figure 7.1 – (a) Excavation paths using the strategy proposed in this work. (b) An excavation strategy used by skilled operators. From Shao et al. (2008). (c) Digging in “slices”. From Bradley et al. (1989).원문 Figure 7.2 · PDF p.199 — Figure 7.2 – The use of a disturbance observer as a form of virtual sensor of excava- tion disturbances was used to increase the disturbance rejection of a proportional controller as an alternative to integral action.원문 Figure 7.3 · PDF p.200 — Figure 7.3 – The use of ILC prediction improved disturbance rejection as shown by the sensitivity-like function in (a), leading to aggressive passes that decreased the distance error per pass between the bucket and the final cut (b).원문 Figure 7.4 · PDF p.201 — Figure 7.4 – The use of the observer to estimate inaccurate predictions resulted in less overshooting of the reference trajectory as shown by the bucket tip motion. (a) Controller without observer (P-ILC). (b) Controller with observer (P-DOB-ILC).원문 Figure 7.5 · PDF p.204 — Figure 7.5 – Examples of potential use of high-level excavation planners with the controller proposed for autonomous excavation. (a) The landscaping planner of Schmidt et al. (2010) indicates the location of cuts for the autonomous excavator. From Schmidt et al. (2010). (b) 3D geological maps could be used to indicate the areas to be dug according to their mineral content. From Nieto et al. (2010).