🏗️ 필드로봇 연구 통합 대시보드

자율굴착기 · 건설기계 · 필드로봇 연구를 한 화면에서 탐색 · 검토된 고유 연구 81편
81전체 연구
33ETH
22Baidu
10서울대
16기타기관
1995–2026연도 범위

📚 Obsidian 요약 노트 · 자동 동기화

기술 분류
대형 굴착기 고정밀 정지작업 #001 2026 📖 상세요약
ETH Zurich제어·MPC논문 PDF

대형 굴착기 고정밀 정지작업

High precision hydraulic excavator control for heavy-duty grading

LS와 NFC라는 서로 다른 유압 구조를 저수준 속도제어에서 흡수하고, 장비 독립 MPC가 설계면을 추종한다. 약 20분 보정 뒤 11.5 t·25 t 굴착기에서 1.4·1.8 cm RMSE를 달성해 상용 제어기의 4.7 cm보다 2.6배 정밀했다.

유압별 저수준 속도제어장비 독립 MPC짧은 장비 보정
📖 상세 요약 보기 📄 원문 · Obsidian
Holistic Fusion 범용 센서융합 #002 2026 📖 상세요약
ETH Zurich측위·매핑논문 PDF

Holistic Fusion 범용 센서융합

Holistic Fusion: Task- and Setup-Agnostic Robot Localization and State Estimation with Factor Graphs

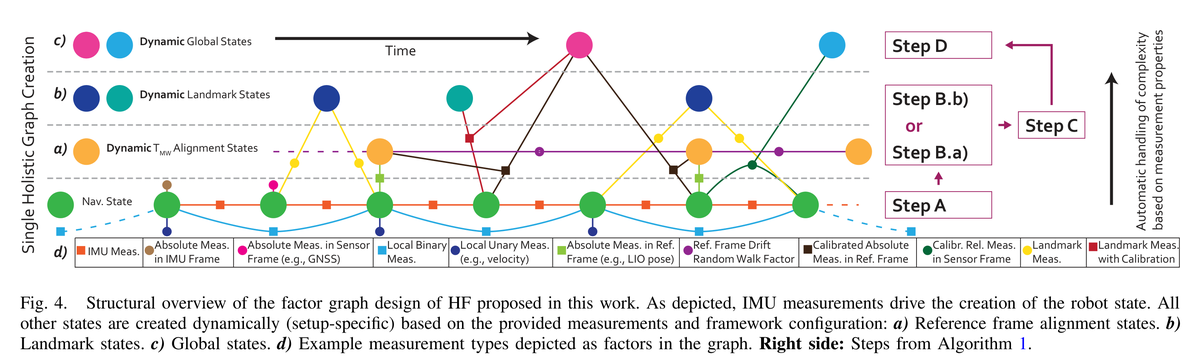
IMU 중심 factor graph에 GNSS·LiDAR SLAM·leg/wheel/RADAR 측정을 각자의 좌표계 그대로 넣고, 좌표계 정렬과 drift를 동적 상태로 함께 추정한다. 세 플랫폼·다섯 임무에서 IMU-rate 전역 위치와 jump 없는 로컬 odometry를 동시에 제공했다.

GTSAM factor graph다중 기준좌표계 자동 정렬동적 외부보정local keyframe
📖 상세 요약 보기 📄 원문 · Obsidian
표준 버킷 암석 굴착 RL #003 2026 📖 상세요약
ETH Zurich학습·RL·IL·VLA논문 PDF와 파생 요약

표준 버킷 암석 굴착 RL

Towards Learning Boulder Excavation with Hydraulic Excavators

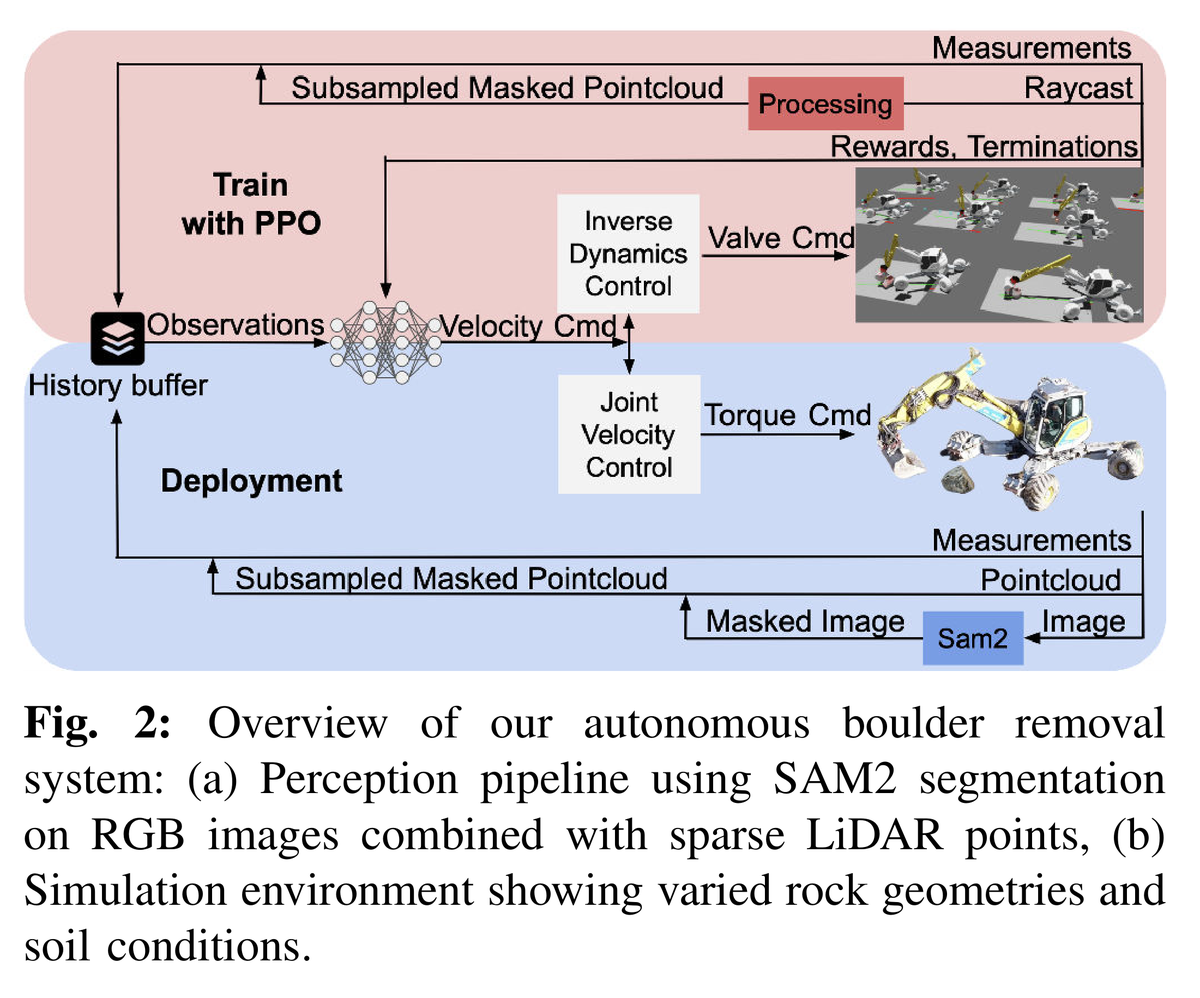
SAM2 mask와 LiDAR에서 암석당 20점만 추출하고, 분석 토양력·강체 시뮬레이션에서 PPO 정책을 학습해 표준 버킷으로 암석을 퍼 올린다. 12 t 실차 40회에서 70% 성공했으나 사람 83%보다 낮고 작은 암석의 가림에 취약했다.

SAM2희소 LiDAR 점군Isaac LabPPO역동역학
📖 상세 요약 보기 📄 원문 · Obsidian
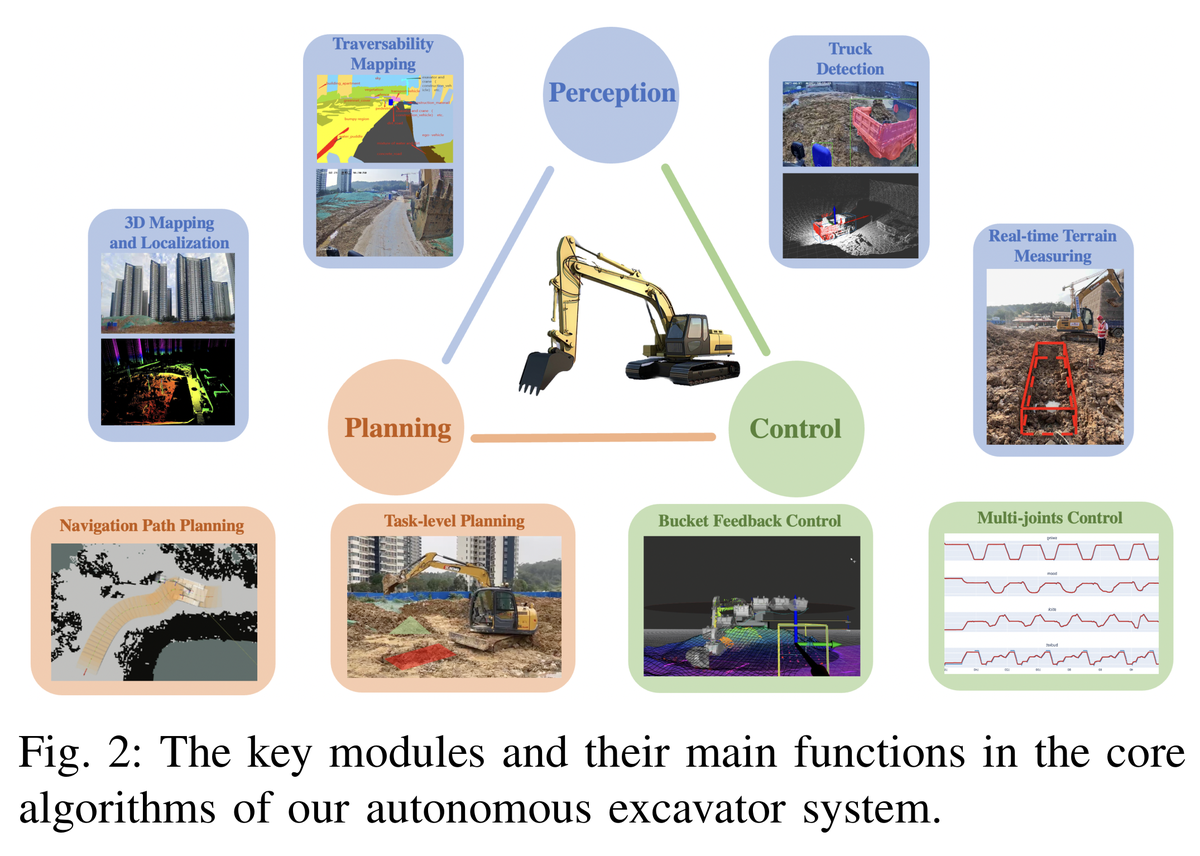
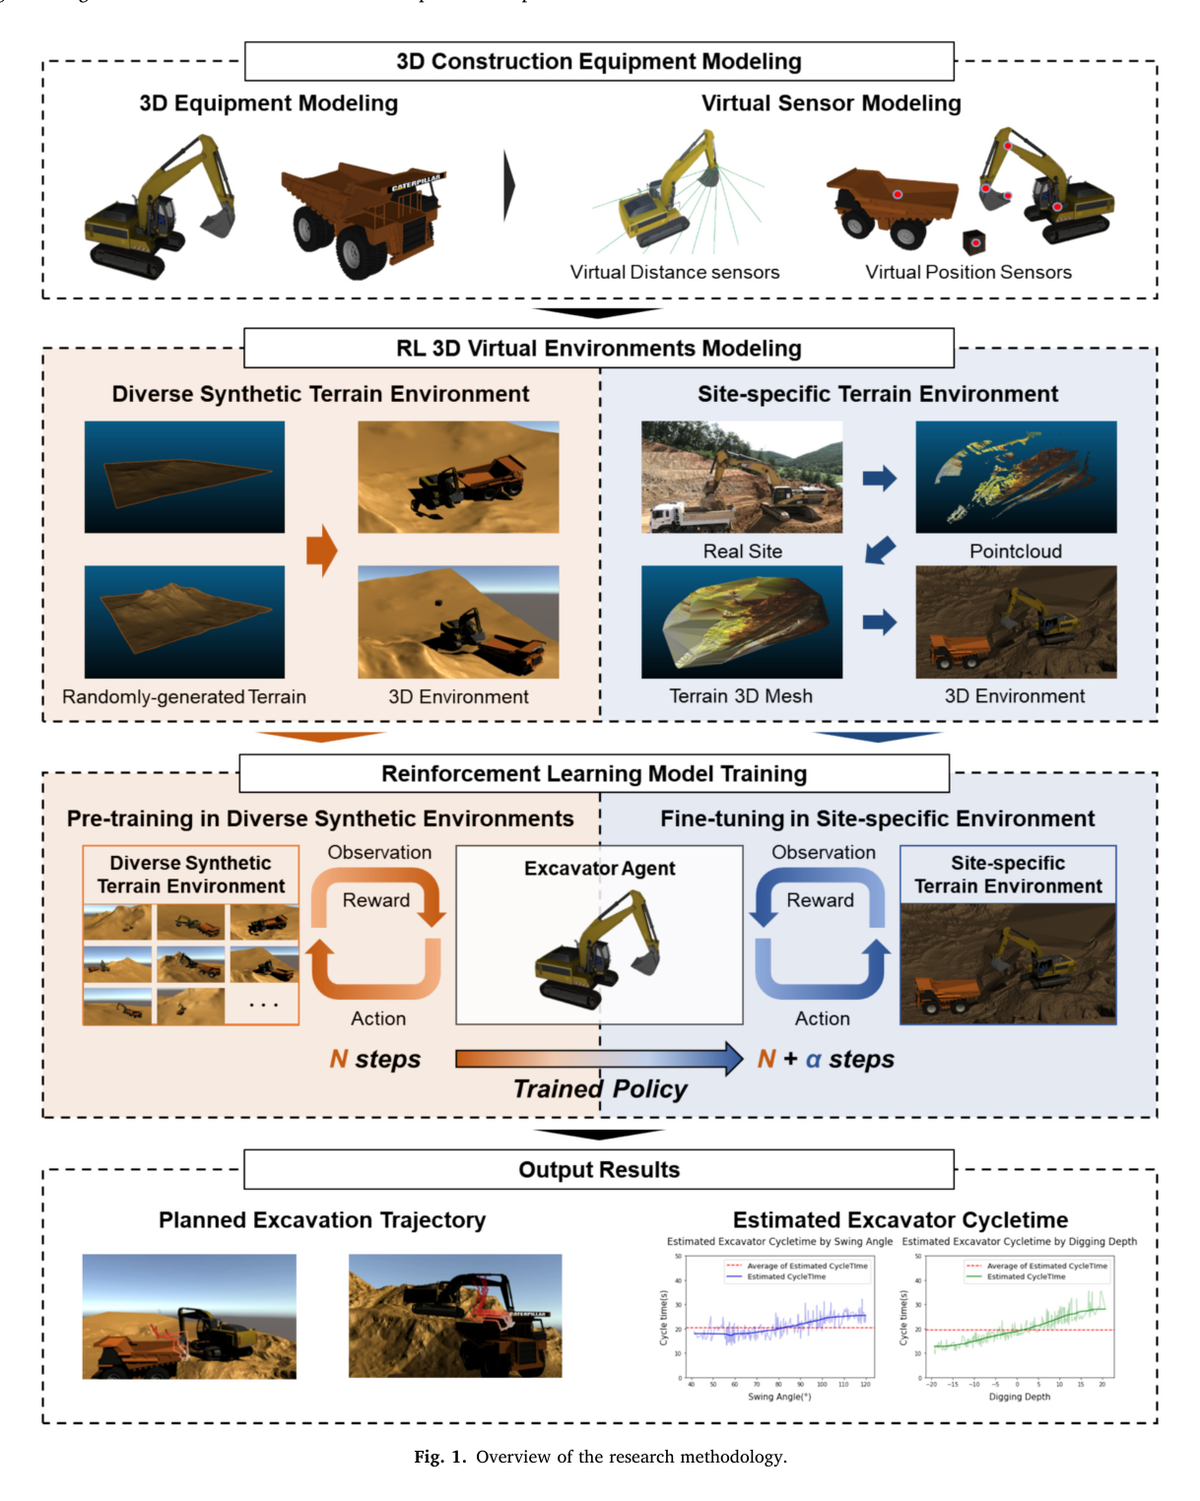
Fig. 1. Overview of the research methodology. #004 2026 📖 상세요약
Hanyang University / Texas A&M University학습·RL·IL·VLA학술논문

강화학습 기반 굴착 작업 적응형 3D 시뮬레이션 및 시각화

Reinforcement Learning-driven Adaptive 3D Simulation and Visualization of Excavator Operations

실제 굴착기의 4자유도 관절·회전속도와 현장 지형을 Unity 에이전트에 반영하고 PPO를 사전학습·현장별 미세조정했다. 5개 현장 514사이클에서 평균 주기시간 유사도 91.15%, 실제 궤적 자연변동보다 10% 작은 경로 차이를 보였지만 토사를 고체 블록으로 단순화했다.

reinforcement learning3D simulationmotion planningcycle-time estimationvisualization
📖 상세 요약 보기 📄 원문 · Obsidian
유압장비 힘·적재량 추정 #005 2025 📖 상세요약
ETH Zurich제어·MPC논문 PDF

유압장비 힘·적재량 추정

Calibrated dynamic modeling for force and payload estimation in hydraulic machinery

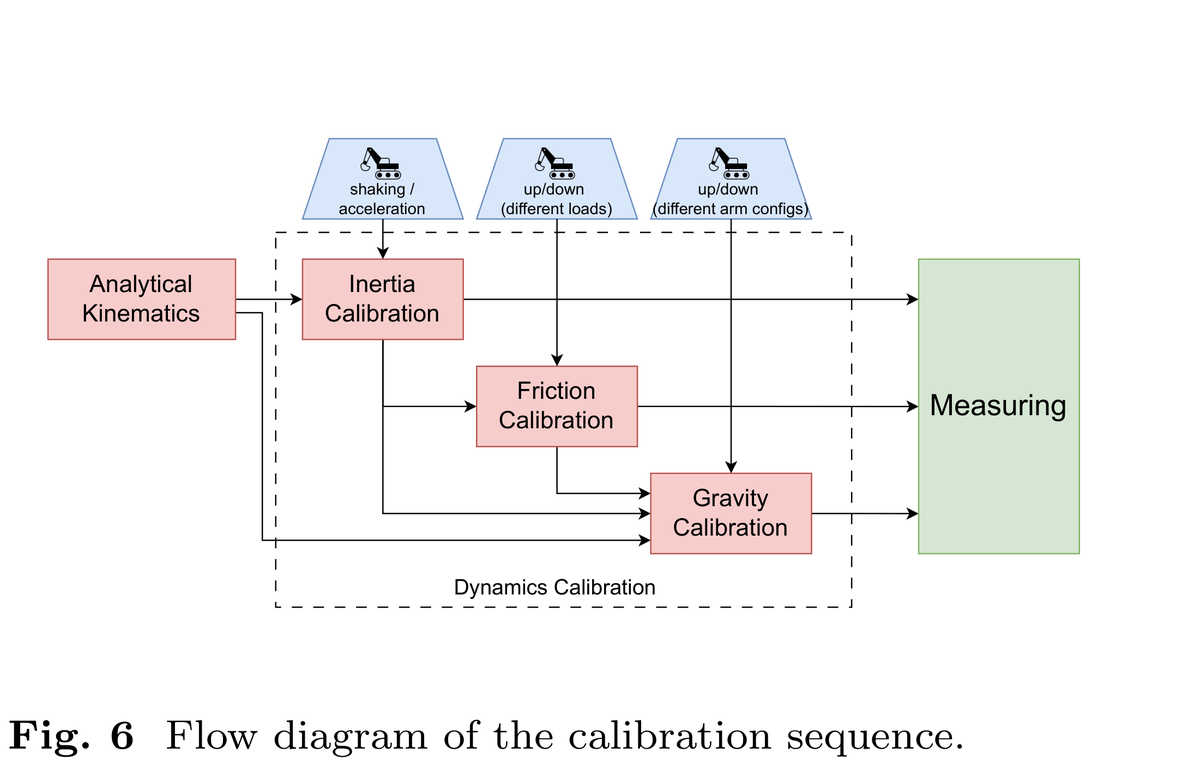
굴착기 자체의 압력·자세 센서만으로 실린더 면적, 관성, 마찰, 중력 항을 순차 보정하는 동역학 모델이다. 55회 페이로드 계측에서 평균 오차 5.7 kg을 달성해 상용 계량 시스템보다 크게 정확했으며 실시간 실행도 확인했다.

압력 기반 관절토크단계별 동역학 보정적재량·외력 추정
📖 상세 요약 보기 📄 원문 · Obsidian
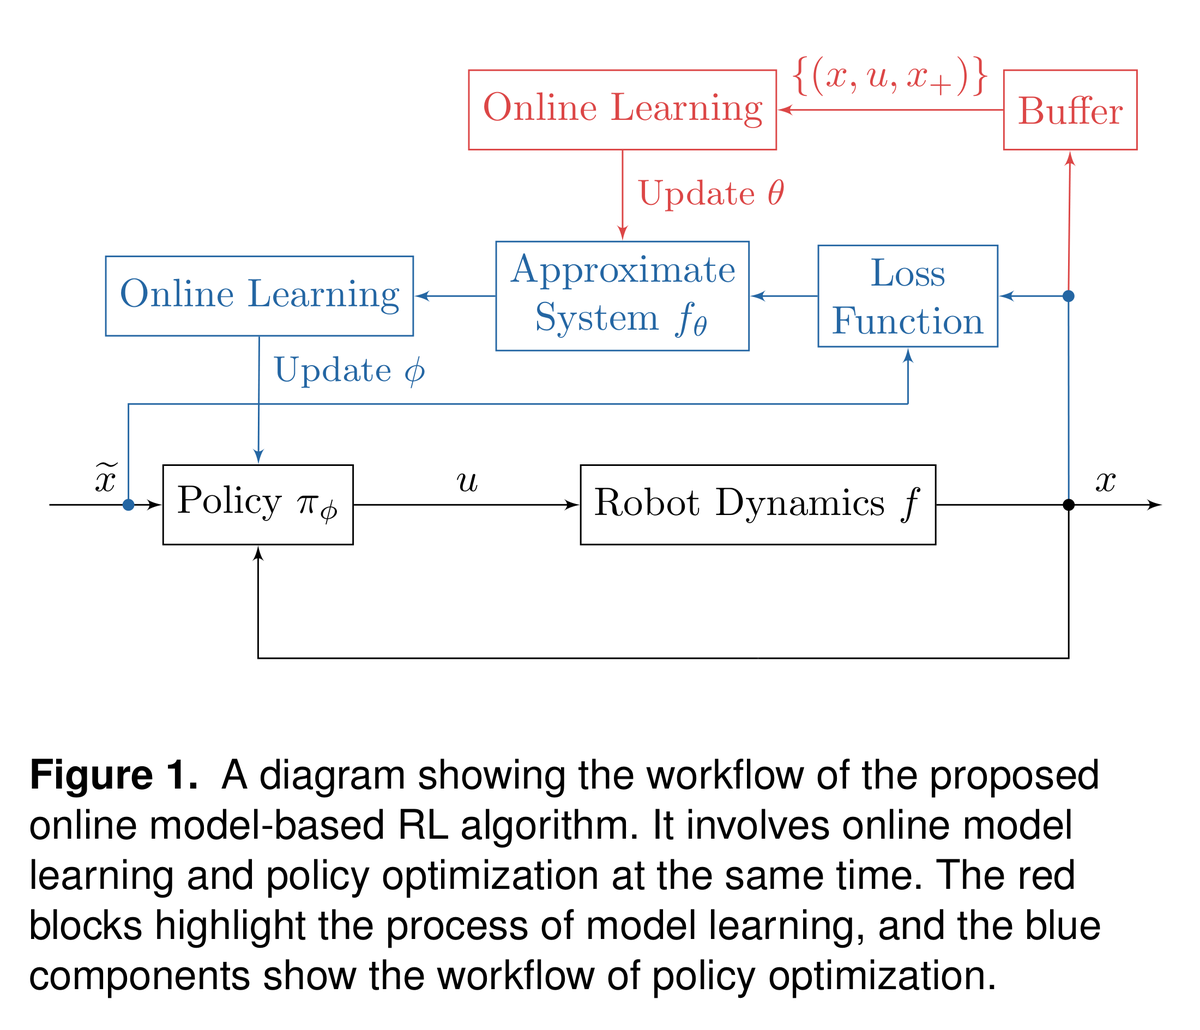
온라인 모델기반 RL 제어 #006 2025 📖 상세요약
ETH Zurich학습·RL·IL·VLA논문 PDF

온라인 모델기반 RL 제어

Efficient model-based reinforcement learning for robot control via online optimization

실제 데이터를 한 에피소드씩 모으면서 동역학 모델과 정책을 함께 갱신하는 온라인 model-based RL이다. 12.5 t 굴착기에서 약 2.5시간의 데이터로 평균 4.5 cm 추종 오차를 학습하고 payload 변화에도 재적응했다.

온라인 동역학 학습replay buffer모델 미분 정책최적화
📖 상세 요약 보기 📄 원문 · Obsidian
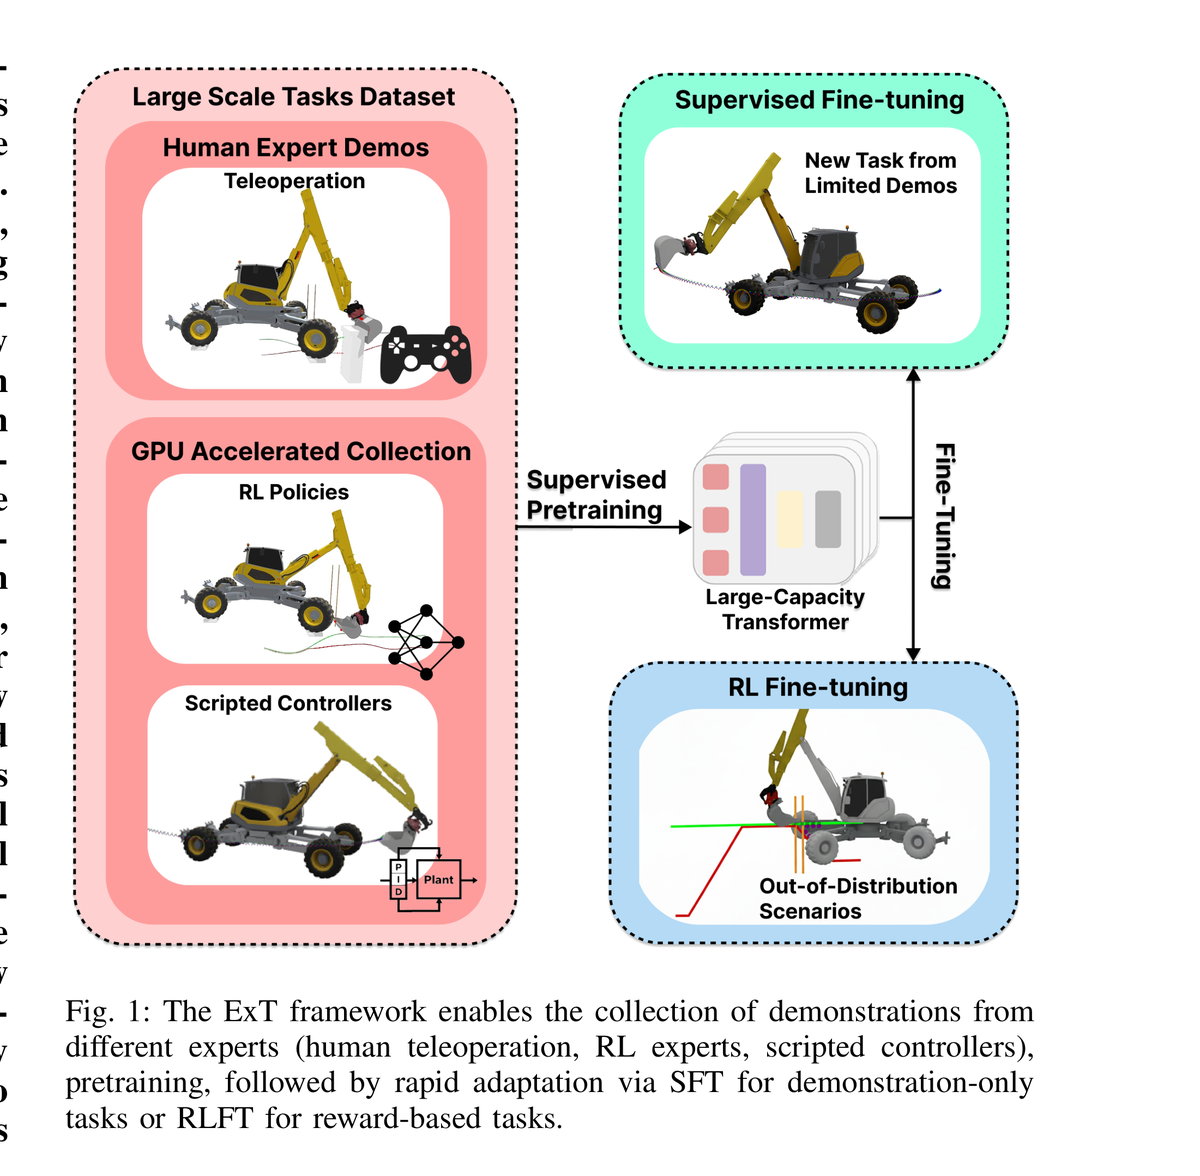
ExT 다중작업 굴착 사전학습 #007 2025 📖 상세요약
ETH Zurich학습·RL·IL·VLA논문 PDF

ExT 다중작업 굴착 사전학습

ExT: Towards scalable autonomous excavation

굴착·중단/복구·덤프·암 이동을 하나의 task-conditioned Transformer로 학습하는 ExT 프레임워크다. 12 t 실기에서 0.96 m³ 평균 적재량과 36초 완전자율 cycle을 보였고 매설 장애물 복구도 수행했다.

Transformer 사전학습다중 전문가 시연SFTRLFT
📖 상세 요약 보기 📄 원문 · Obsidian
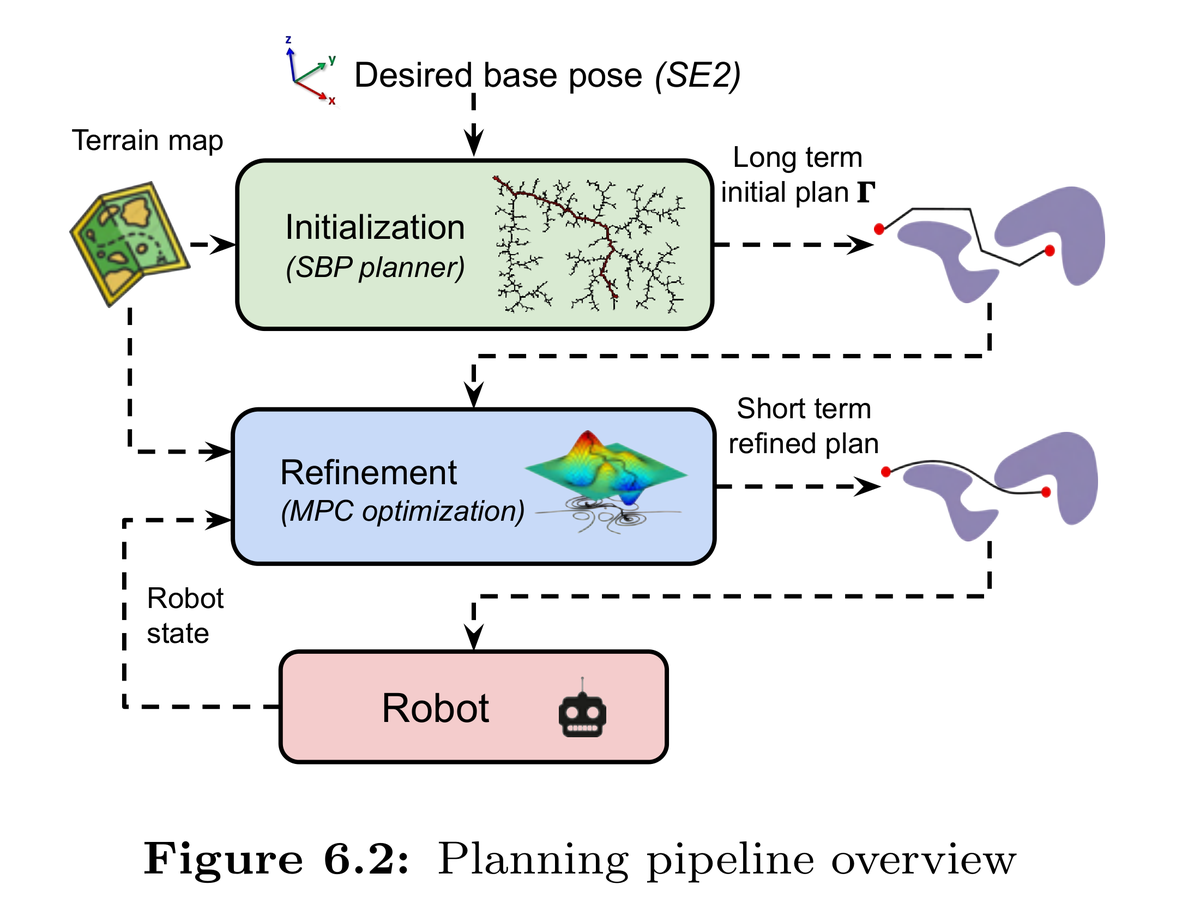
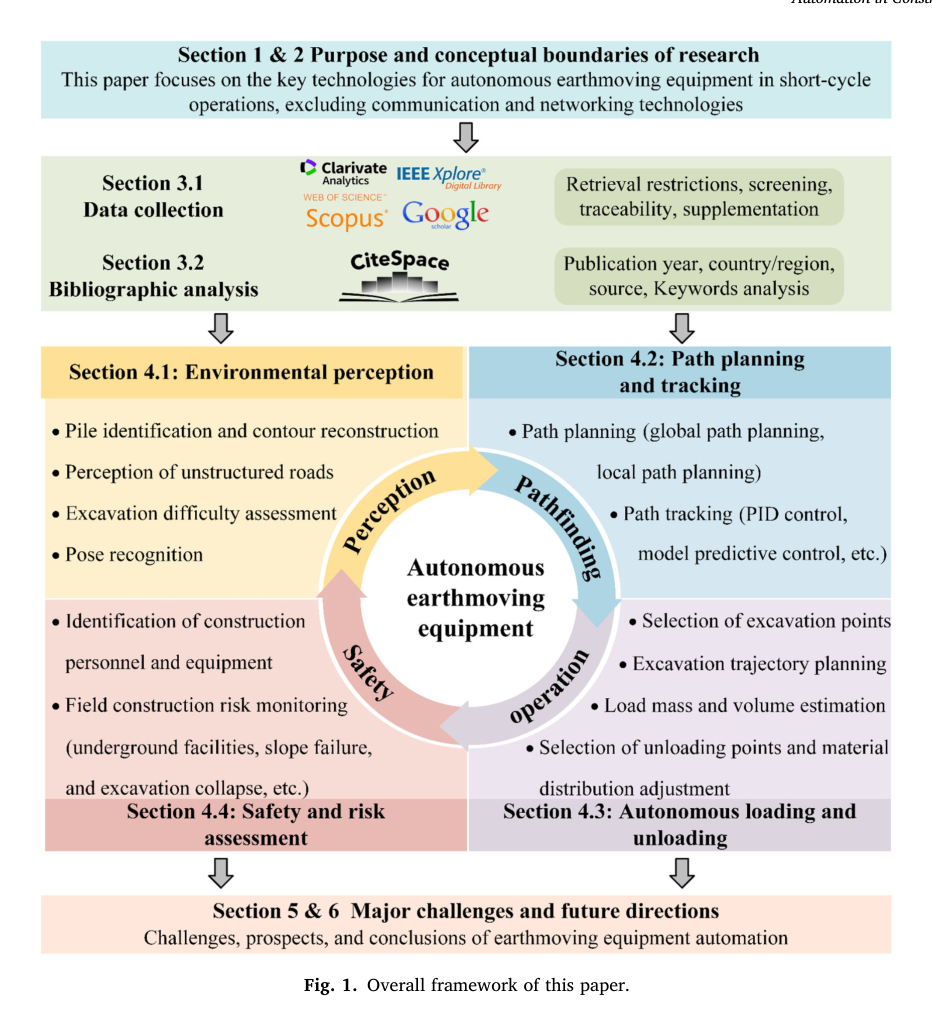
Fig. 1. Overall framework of this paper. #008 2025 📖 상세요약
Jilin University / Changchun University / China University of Mining and Technology서베이·산업동향리뷰논문

핵심기술 기반 토공 장비 자동화의 발전과 과제

Advancements and Challenges in Earthmoving Equipment Automation Using Core Technologies

1990~2025년 문헌 596편을 검색해 142편을 선별하고, 단주기 적재 자동화를 환경인식·경로계획 및 추종·자율 적하역·안전과 위험평가의 네 축으로 체계화했다. 개별 서브시스템 개선과 달리 전체 작업흐름 최적화, 이종센서 융합, 재료별 굴착전략, 공용 데이터셋·안전 프레임워크가 부족하다고 진단한다.

bibliometric analysissystematic reviewCiteSpacedata-physics hybrid analysis
📖 상세 요약 보기 📄 원문 · Obsidian
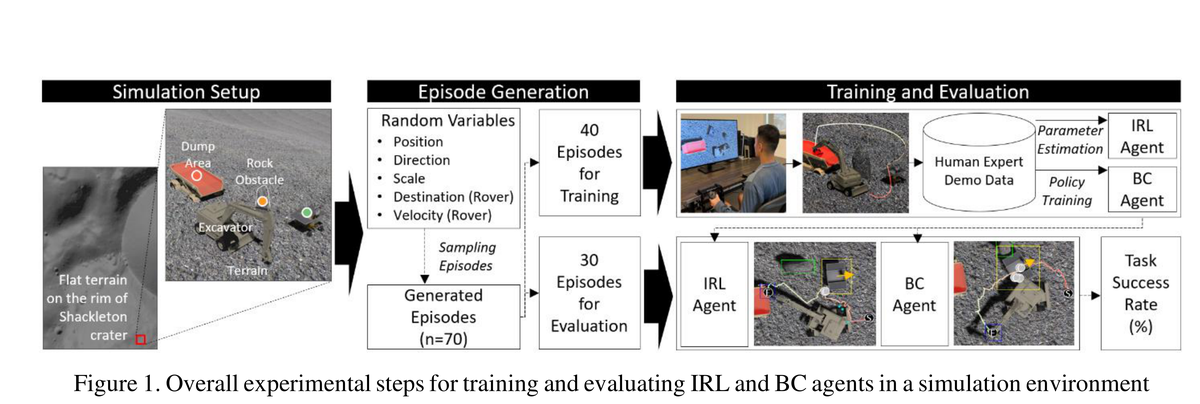
달 환경 인간모사 역강화학습 #009 2025 📖 상세요약
서울대학교학습·RL·IL·VLA논문

달 환경 자율 굴착기 작업을 위한 인간 모사 역강화학습

Human-Inspired Inverse Reinforcement Learning for Autonomous Excavator Operations in Lunar Environments

달 표면의 장애물 회피와 목표 위치 투하를 별도 보상 모듈로 학습하고, 공간 거리와 충돌까지의 시간 정보를 명시적으로 넣은 인간 영감형 IRL이다. Unity의 30개 평가 episode에서 성공률 73%, 평균 이동거리 15.71 m로 행동복제의 30%, 17.98 m보다 우수했다.

모듈형 IRLsubtask 분해HMC보상 가중치 추정시간할인율 추정
📖 상세 요약 보기 📄 원문 · Obsidian
미끄럼·전복 방지 궤적 변조 #010 2025 📖 상세요약
서울대학교안전·HRI논문

미끄럼과 전복 방지를 위한 실시간 굴착 궤적 변조

Real-Time Excavation Trajectory Modulation for Slip and Rollover Prevention

경사면 굴착 중 미끄럼률과 ZMP 기반 전도 지표를 하나의 선형 안전 제약으로 통합하고, Transformer가 예측한 다음 시점 굴착력을 box 불확실성으로 감싸 강인 QP를 푼다. 축소형 유압 굴착기 실험에서 무제어 시 약 0.13 m였던 미끄럼을 거의 0으로 억제했다.

마찰력비 안전제약ZMPTransformer 힘 예측robust QPDMP 변조
📖 상세 요약 보기 📄 원문 · Obsidian
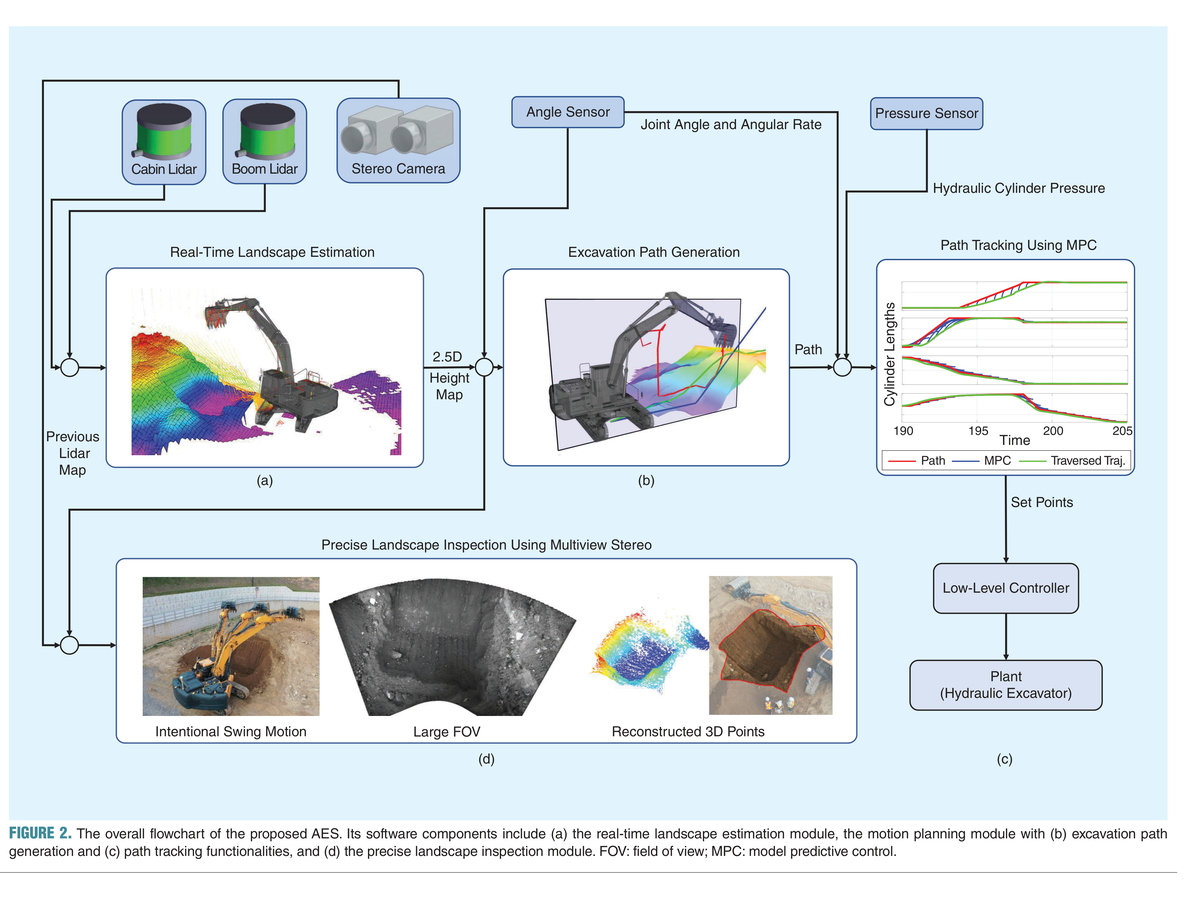
완전 통합 자율굴착 시스템 #011 2025 📖 상세요약
서울대학교시스템통합·현장실증논문

완전 통합 자율굴착: 정밀 절토와 온보드 지형 검사를 위한 자율 굴착기

Towards Fully Integrated Autonomous Excavation: Autonomous Excavator for Precise Earth Cutting and Onboard Landscape Inspection

두 LiDAR와 stereo vision으로 지형을 실시간 추정하고, 다섯 단계 굴착 경로·제약 MPC·작업 후 정밀 검사를 하나의 폐루프로 통합했다. 30톤 HX300AL이 45° 상향 사면을 반복 굴착해 평균 절대 표고오차 7.4 cm를 달성했으며 검사 정확도는 중앙값 1 cm 미만이었다.

LiDAR·스테레오 카메라elevation gridDFS 경로 탐색제약 MPC다중시점 영상 검사
📖 상세 요약 보기 📄 원문 · Obsidian
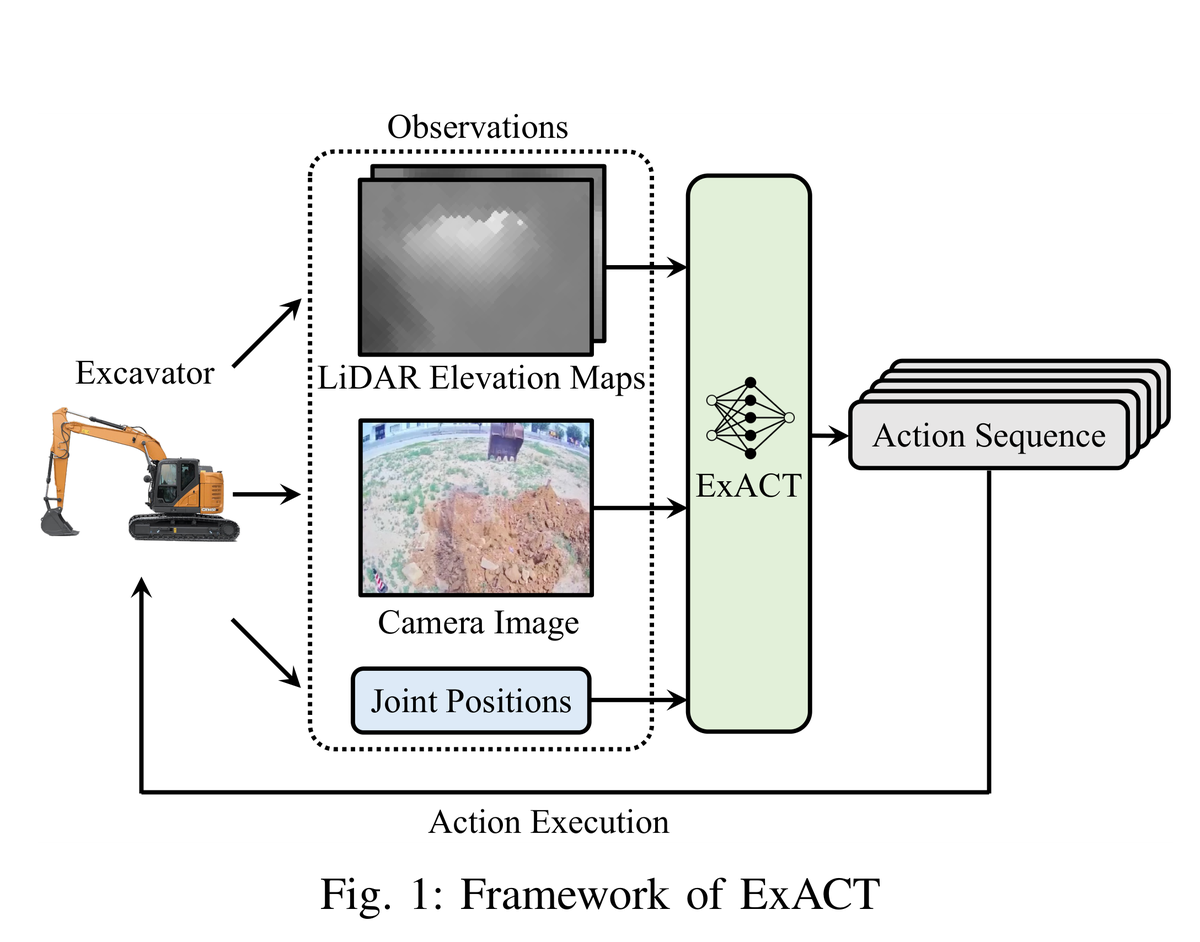
LiDAR 굴착/덤핑 elevation map, 전방 카메라, 4축 관절 위치를 ExACT에 입력해 미래 action chunk를 생성하고 굴착기에 실행하는 종단간 폐루프 구조. 원문 Figure 1, PDF p.1. #012 2024 📖 상세요약
Baidu Research학습·RL·IL·VLA논문 PDF 기반 카드

ExACT: 행동 청킹 Transformer 기반 종단간 자율굴착기 시스템

ExACT: An End-to-End Autonomous Excavator System Using Action Chunking With Transformers

LiDAR 굴착·덤핑 고도지도, 전방 RGB 영상, 4축 관절 상태를 ACT에 넣어 미래 명령 묶음을 예측한다. 21.5톤 굴착기의 소수 원격조작 시연으로 reach·dig-dump를 모사했지만, 검증은 기록 관측과 선형 밸브–관절 모델 기반 오프라인 시뮬레이터에 한정된다.

ACTconditional VAETransformeraction chunkingtemporal ensembling모방학습
📖 상세 요약 보기 📄 원문 · Obsidian
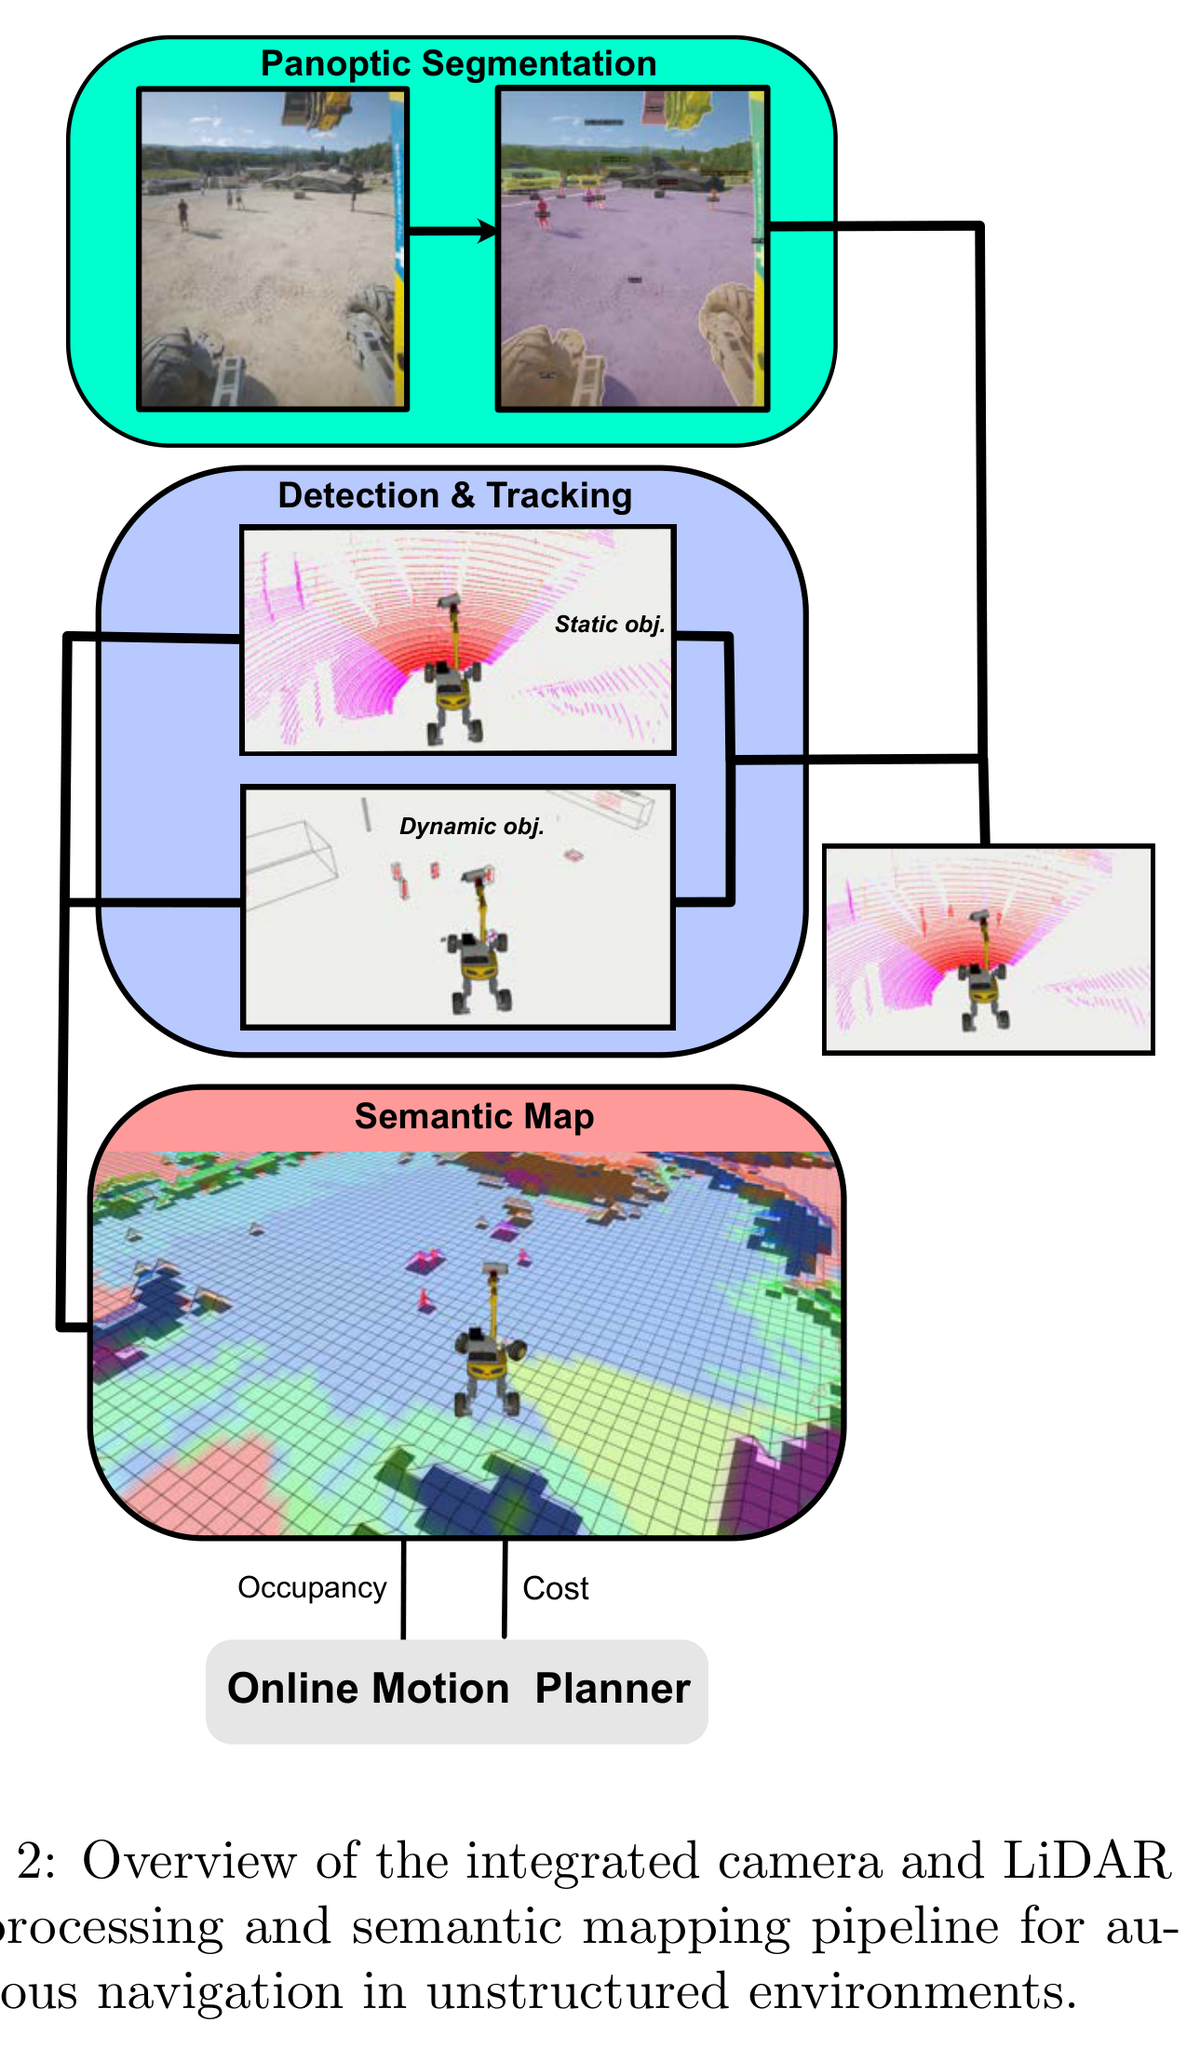
ETHcavation 동적 현장지도·주행 #013 2024 📖 상세요약
ETH Zurich환경인식논문 PDF

ETHcavation 동적 현장지도·주행

ETHcavation: Mapping and navigation for autonomous excavators in dynamic construction environments

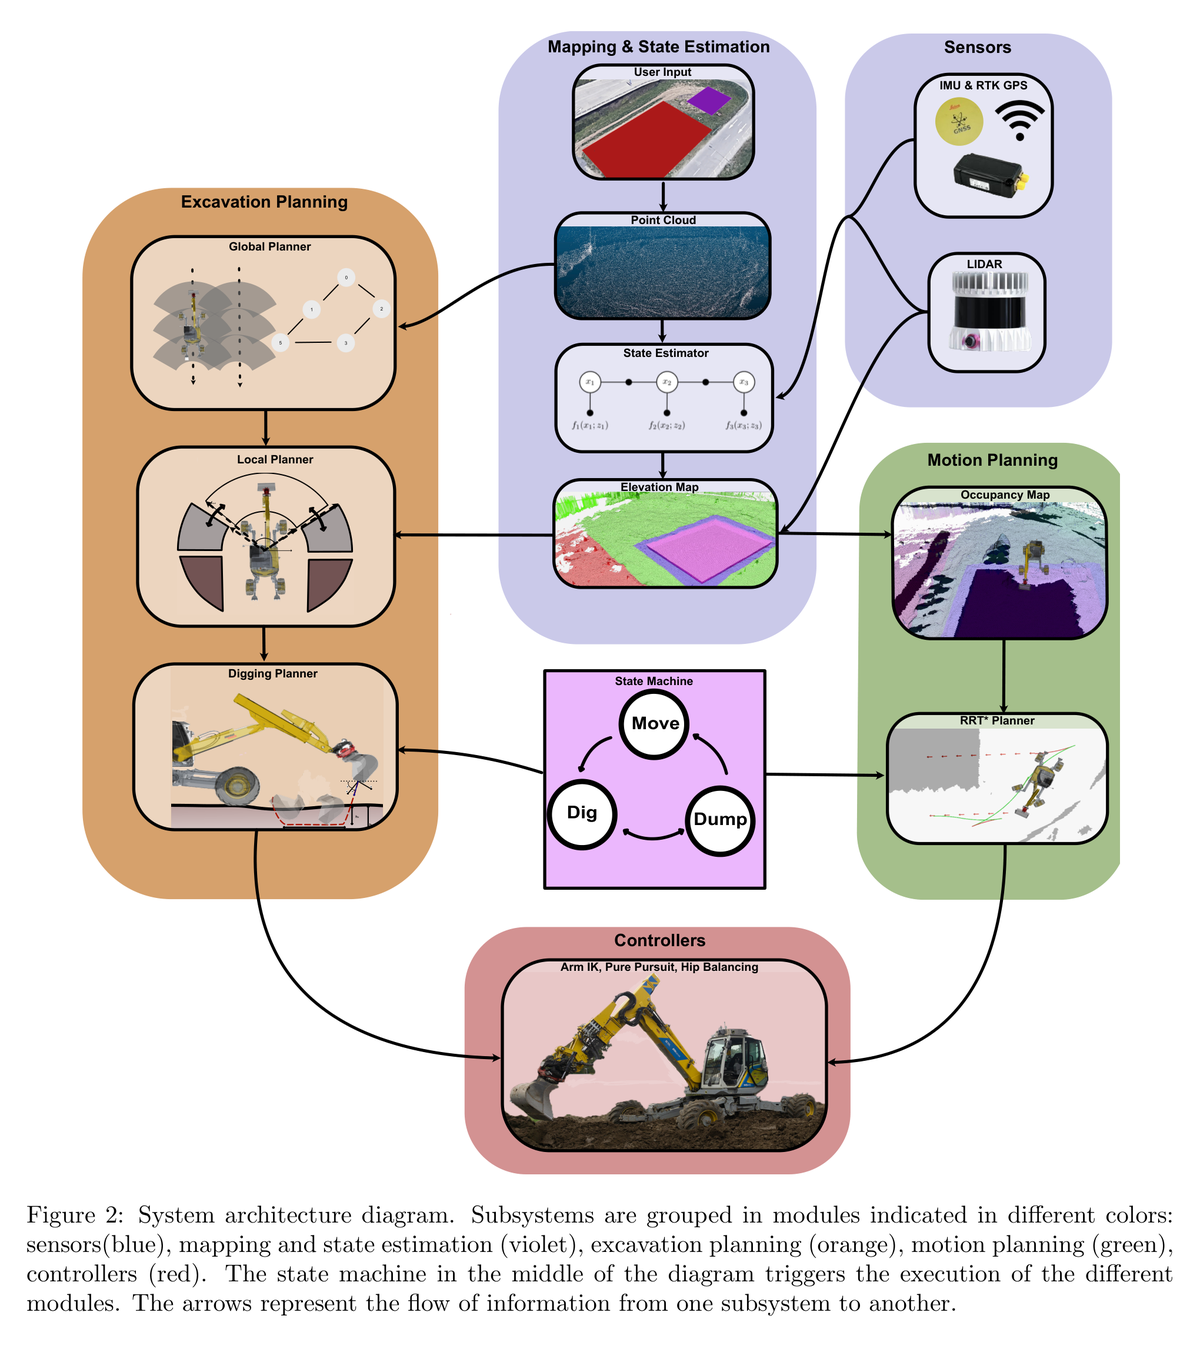
502장 건설현장 영상으로 미세조정한 panoptic 분할을 LiDAR에 투영하고, Kalman 추적·정적/동적 GridMap·의미 비용 RRT*를 연결해 사람과 장비가 움직이는 현장에서 굴착기 주행을 온라인 재계획한다.

Mask2Former panoptic segmentationLiDAR 투영Kalman 객체추적online RRT*
📖 상세 요약 보기 📄 원문 · Obsidian
유압장비 적응형 제어 #014 2024 📖 상세요약
ETH Zurich학습·RL·IL·VLA논문 PDF

유압장비 적응형 제어

Learning adaptive controller for hydraulic machinery automation

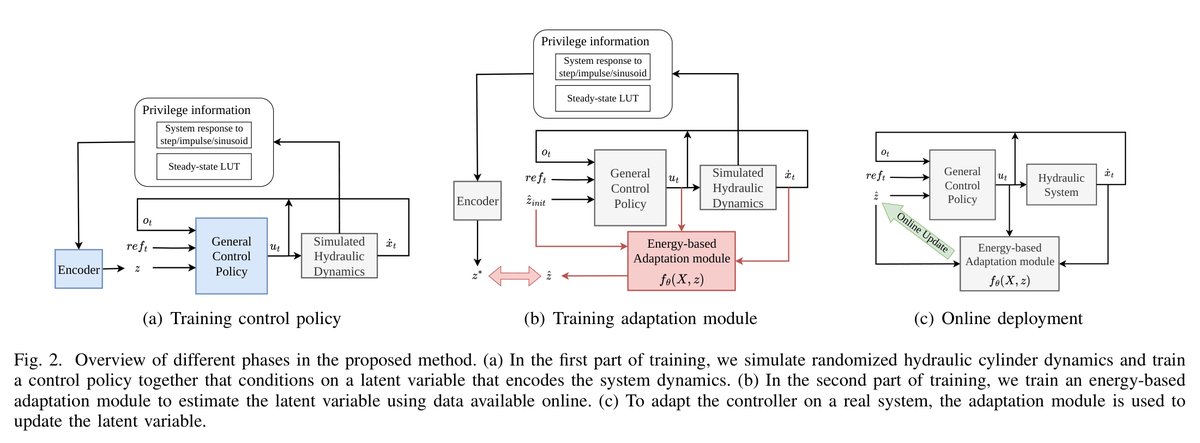
지연·dead zone·마찰·하중을 무작위화한 유압 시뮬레이터에서 잠재 동역학 조건부 정책을 학습하고, 에너지 기반 적응기로 새 장비의 짧은 rollout을 해석해 HEAP과 4.5톤 SAHA에 같은 제어기를 수분 내 이식한다.

잠재 동역학범용 정책rollout 적응 모듈domain randomization
📖 상세 요약 보기 📄 원문 · Obsidian
RL 버킷 채움·연속 굴착 #015 2024 📖 상세요약
ETH Zurich학습·RL·IL·VLA논문 PDF

RL 버킷 채움·연속 굴착

Reinforcement learning-based bucket filling for autonomous excavation

FEE 토양력·지형·깊이제약을 무작위화한 Isaac Gym에서 PPO 버킷 채움 정책을 학습하고 전역/국소 계획과 결합해 12톤 HEAP이 7 m 트렌치를 연속 자율 굴착하며 숙련 작업자와 생산성·정밀도를 비교한다.

FEE 고속 시뮬레이터domain randomizationPPO전역·국소 계획 통합
📖 상세 요약 보기 📄 원문 · Obsidian
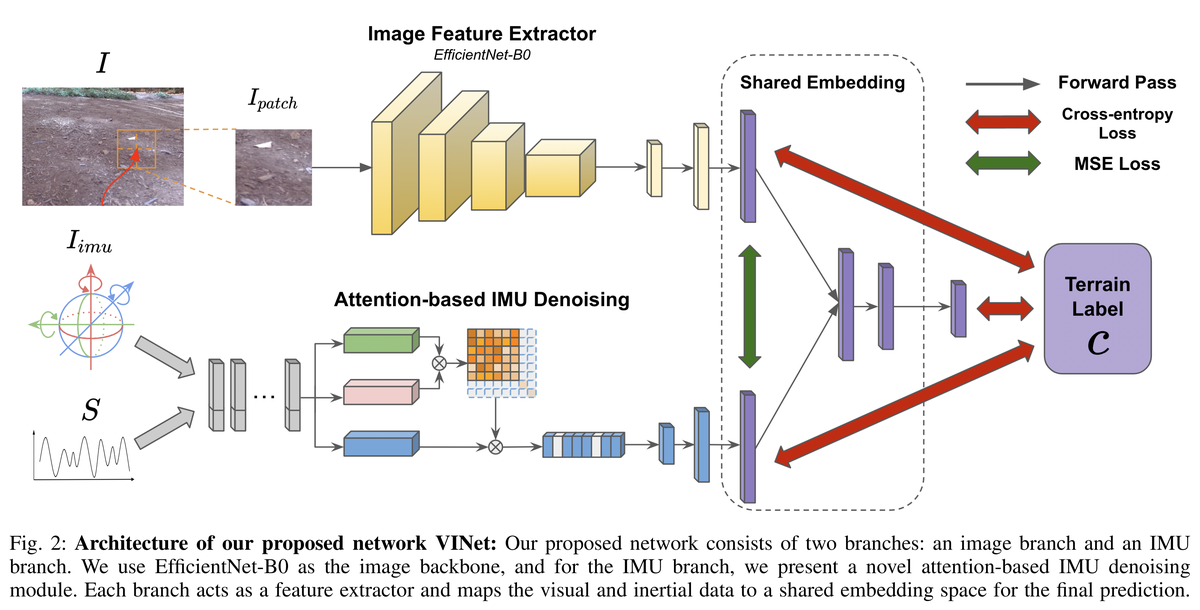
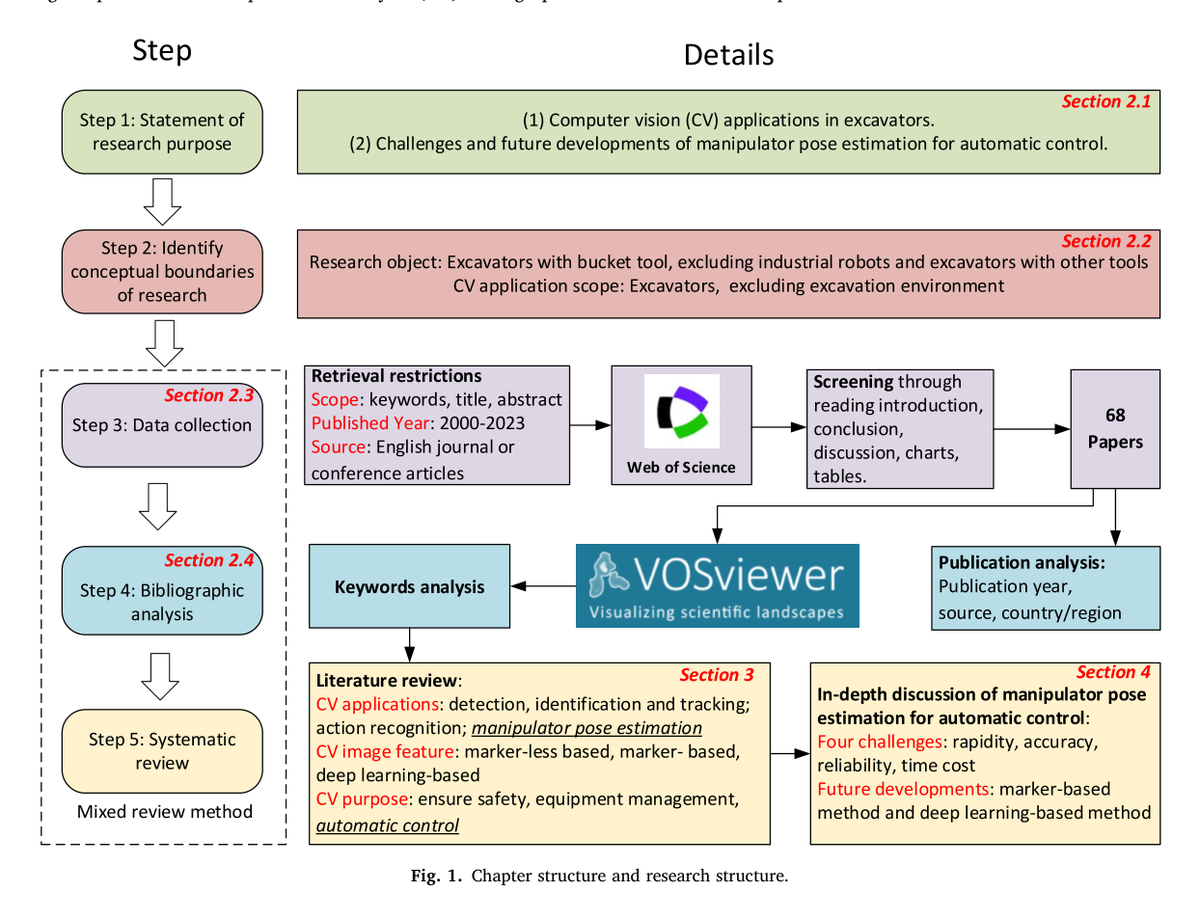
Fig. 1. Chapter structure and research structure. #016 2024 📖 상세요약
Zhejiang University환경인식리뷰논문

자동 제어를 위한 비전 기반 굴착기 자세 추정

Vision-based Excavator Pose Estimation for Automatic Control

Web of Science 굴착기 비전 문헌 178편을 단계적으로 걸러 68편을 혼합 리뷰하고, 자동제어 피드백의 기준을 신속성·정확성·신뢰성·시간비용으로 정리했다. 마커·딥러닝 모두 제어용 자세로 이어지려면 가림, 교정, 지연, 데이터 편향을 해결해야 한다.

mixed reviewcomputer visionmarker-based pose estimationdeep learning pose estimationliterature classification
📖 상세 요약 보기 📄 원문 · Obsidian
perception-planning-control의 세 축과 3D 위치추정, traversability map, 트럭 검출, 실시간 지형 측정, 작업/경로 계획, 버킷·다관절 제어를 한눈에 정리한 핵심 모듈 구성. 원문 Figure 2, PDF p.2. #017 2023 📖 상세요약
Baidu Research시스템통합·현장실증논문 PDF 기반 카드

건설 자동화를 위한 자율굴착기 시스템

Autonomous Excavator System for Construction Automation

RGB·LiDAR·RTK 기반 인지, 계층형 작업계획, Hybrid A* 주행, 유압 제어와 비상정지를 하나의 AES로 통합해 상차·주행·트렌칭을 연속 수행했다. 7.5톤 실차 시연과 20톤 안전시험을 제시했지만, 통제 구역 밖 동적 장애물 회피와 정지 후 복구는 다루지 않는다.

LiDAR 지도 정합트럭 3D 자세추정계층형 계획Hybrid A*비상정지
📖 상세 요약 보기 📄 원문 · Obsidian
오프라인 RL 강체 굴착 #018 2023 📖 상세요약
Baidu Research학습·RL·IL·VLA논문 PDF 기반 카드

오프라인 강화학습을 이용한 강체 굴착 학습

Learning Excavation of Rigid Objects with Offline Reinforcement Learning

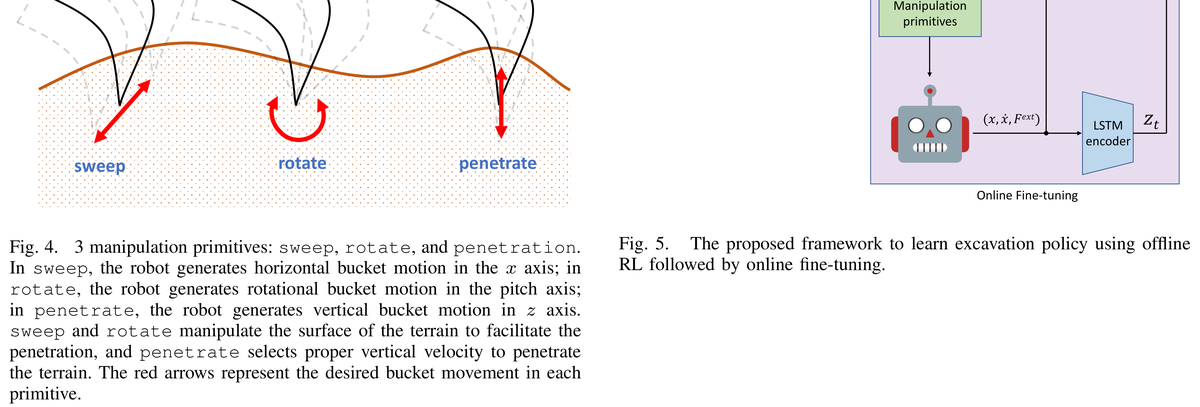
원격조작·규칙 시연에서 버킷 자세·속도·접촉력을 수집하고, LSTM 지형표현과 IQL로 sweep·rotate·penetrate의 연속 파라미터를 학습한다. 5종 재료에서 시연보다 빠르고 낮은 힘의 관입을 얻고 미학습 파쇄암에도 적응했지만, 7축 로봇팔의 관입 단계와 힘 감지에만 한정된다.

오프라인 강화학습IQLLSTM 지형표현임피던스 제어동작 프리미티브
📖 상세 요약 보기 📄 원문 · Obsidian
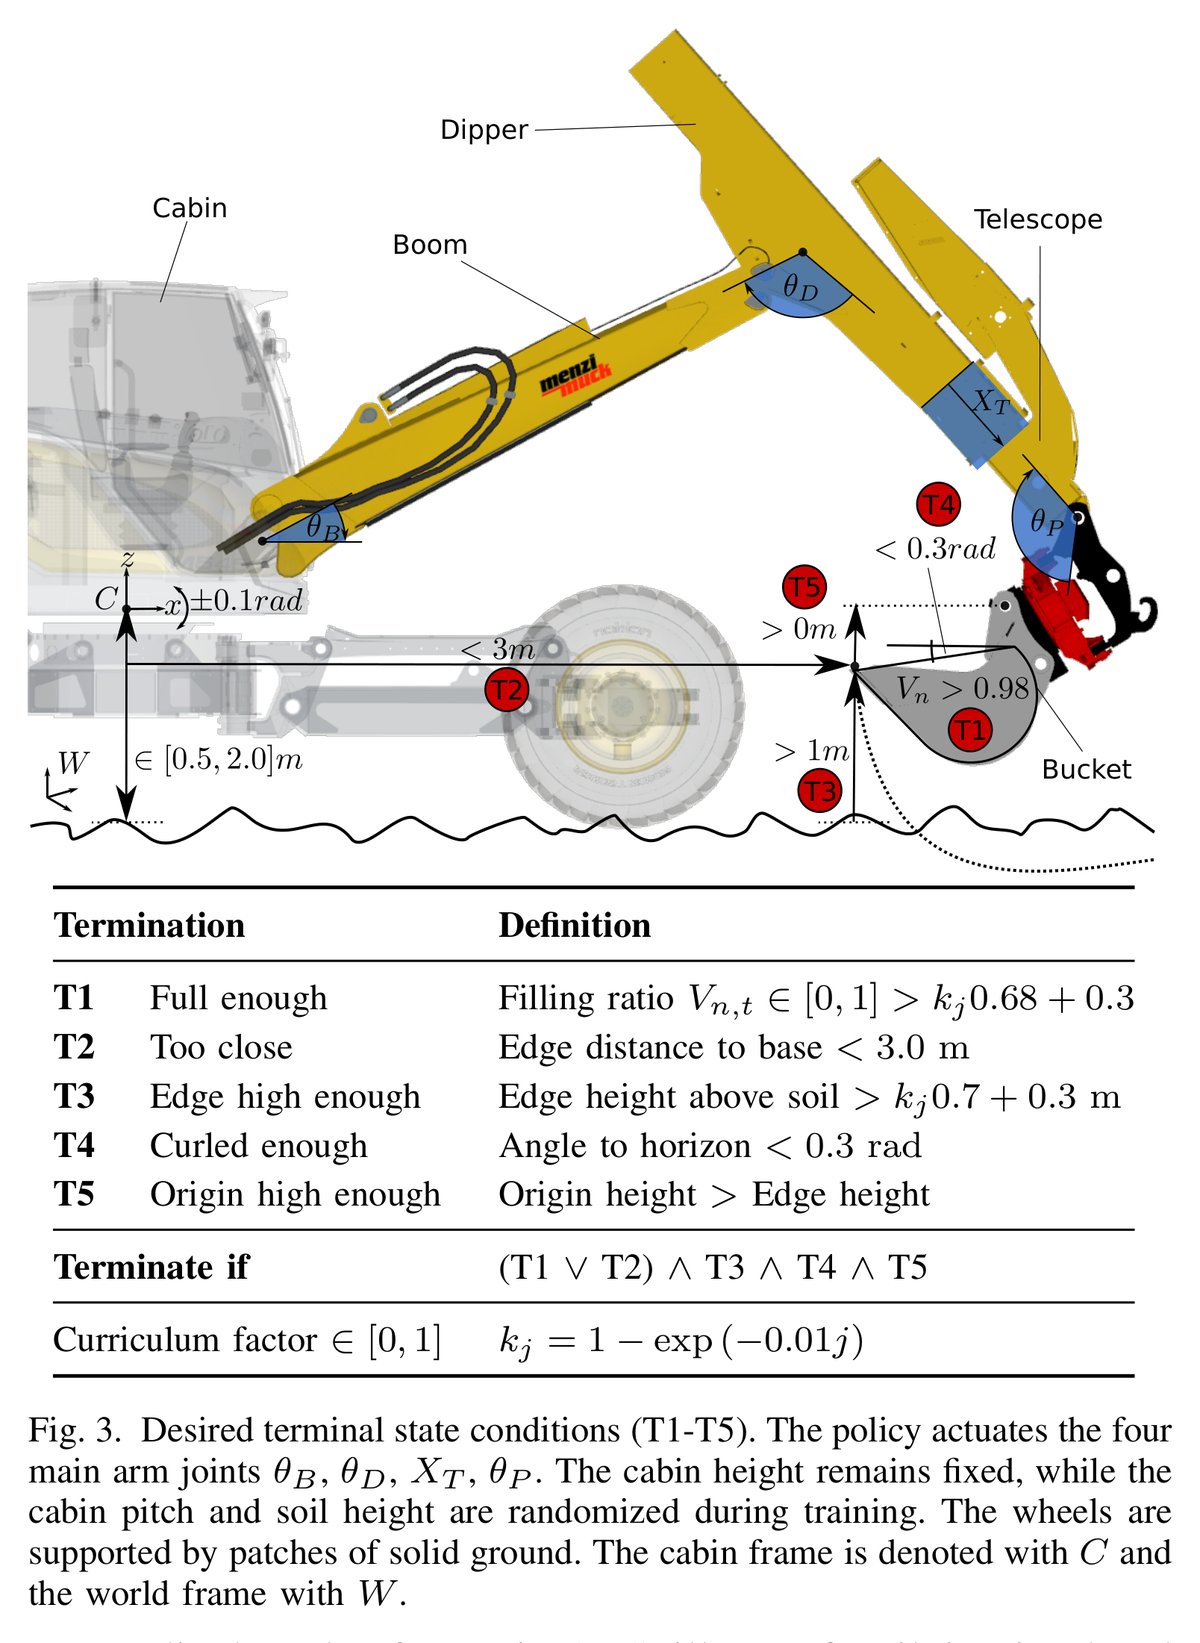
TNES 주행·굴착 통합 #019 2023 📖 상세요약
Baidu Research시스템통합·현장실증논문 PDF 기반 카드

TNES: 작업장 자율굴착기의 지형 주행성 지도·내비게이션·굴착 시스템

TNES: Terrain Traversability Mapping, Navigation and Excavation System for Autonomous Excavators on Worksite

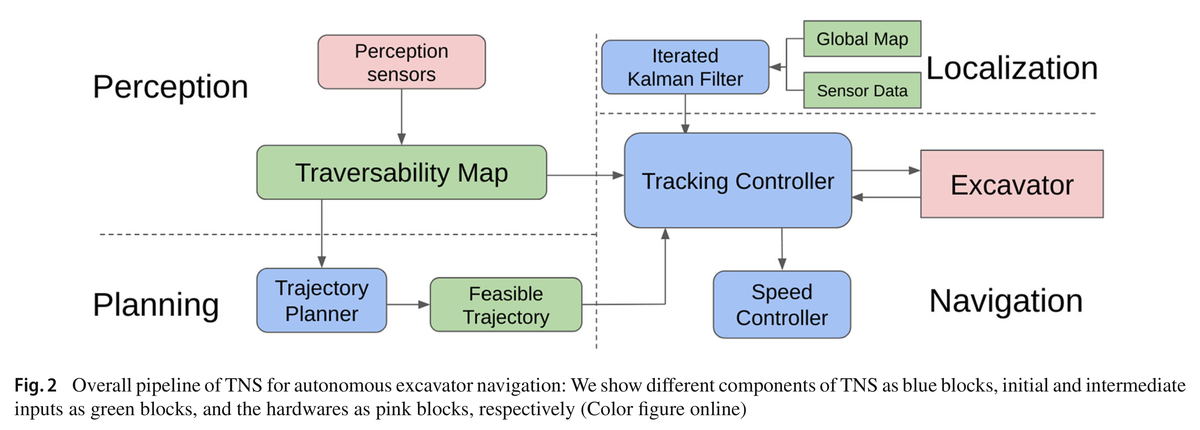
RGB 의미분할과 LiDAR 경사·단차를 장비 제약에 맞춰 융합한 주행성 지도, 전역지도 기반 위치추정, Hybrid A*와 추종제어를 AES에 연결한다. 49톤 험지 주행과 6.5톤 주행–굴착 연속작업을 보였지만, 사람·다른 장비가 움직이는 작업장은 안전상 폭넓게 시험하지 못했다.

RGB-LiDAR 주행성 지도전역지도 정합반복 칼만필터Hybrid A*AES 통합
📖 상세 요약 보기 📄 원문 · Obsidian
현장재료 굴착·석벽 통합 #020 2023 📖 상세요약
ETH Zurich시스템통합·현장실증논문 PDF

현장재료 굴착·석벽 통합

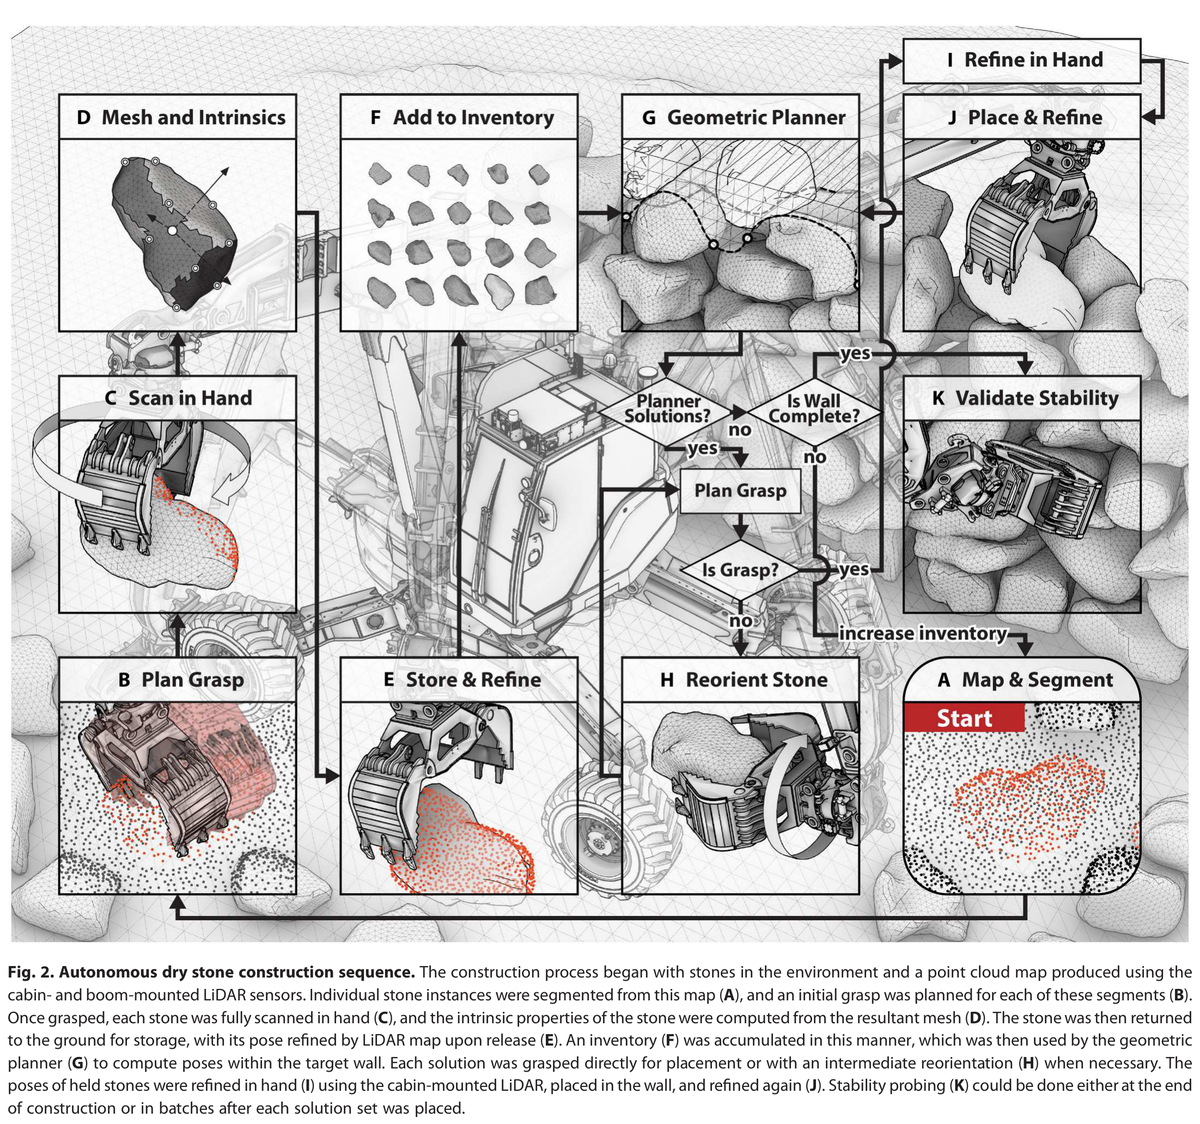
A framework for robotic excavation and dry stone construction using on-site materials

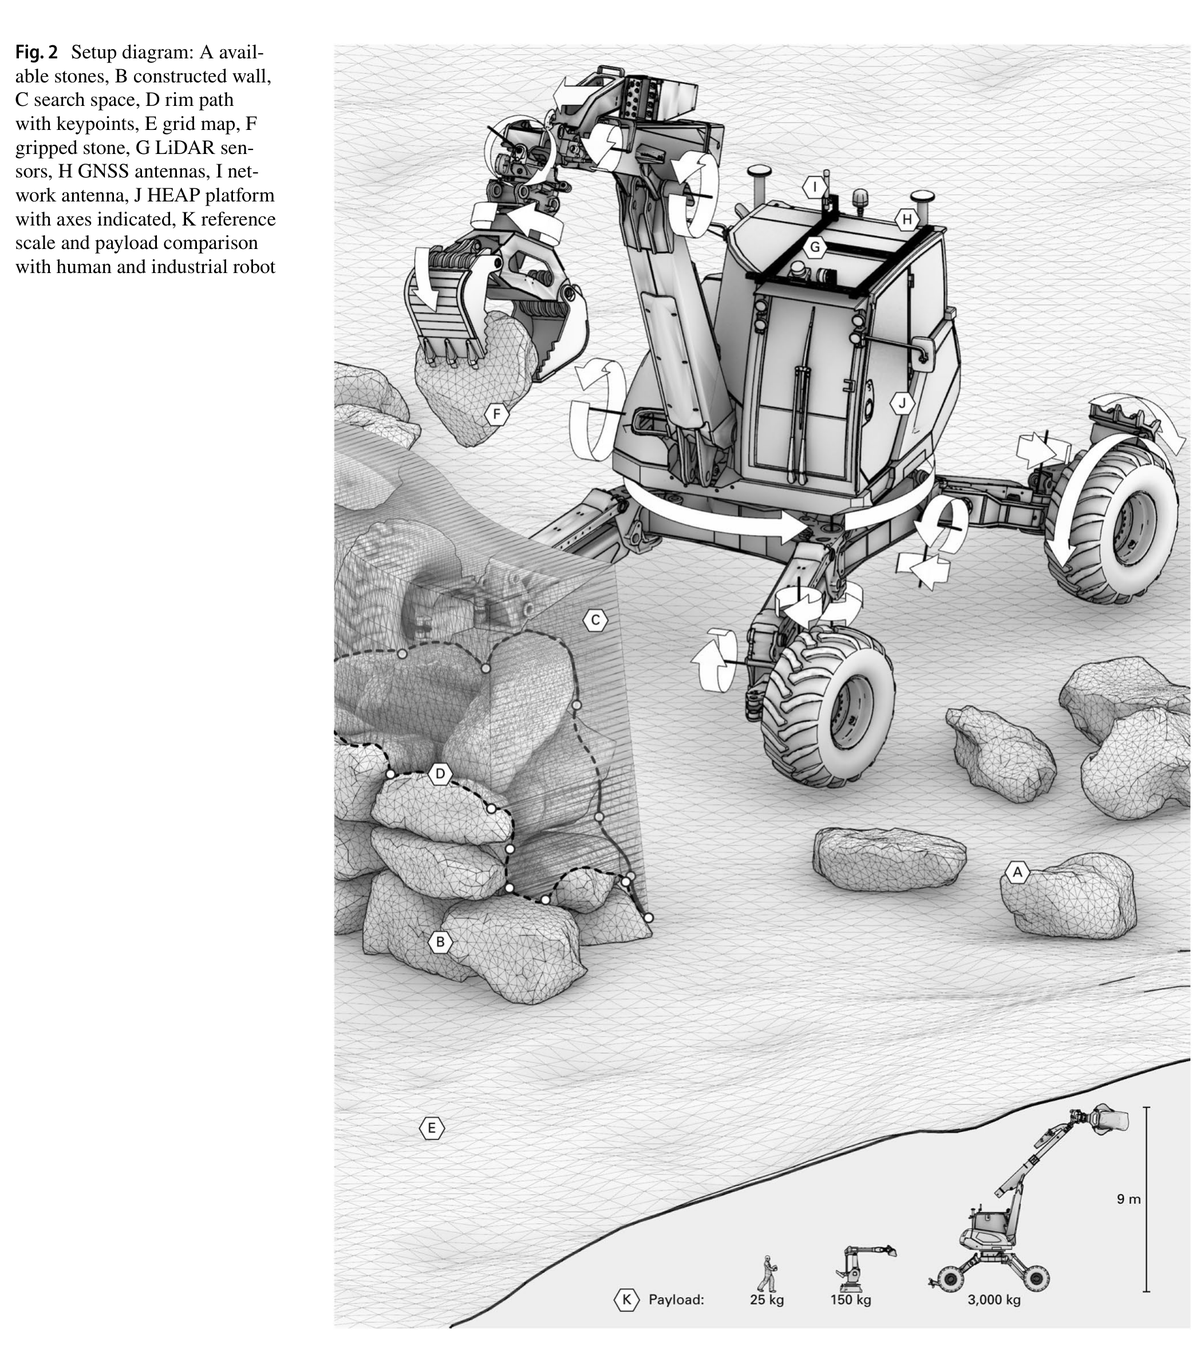
12톤 HEAP이 현장 석재를 분할·파지·회전스캔해 inventory를 만들고 SDF/TICR/물리안정성으로 석재를 배치한 뒤 토사를 성토·굴착해 65.5 m 옹벽과 665 m² 테라스를 시공, 철근콘크리트 대비 탄소 41% 절감을 분석한다.

RGB-LiDAR 석재 분할파지 회전 스캔SDF 배치 평가지형 굴착 폐루프
📖 상세 요약 보기 📄 원문 · Obsidian
보행-차륜 혼합계획 #021 2023 📖 상세요약
ETH Zurich작업·궤적계획박사논문 PDF

보행-차륜 혼합계획

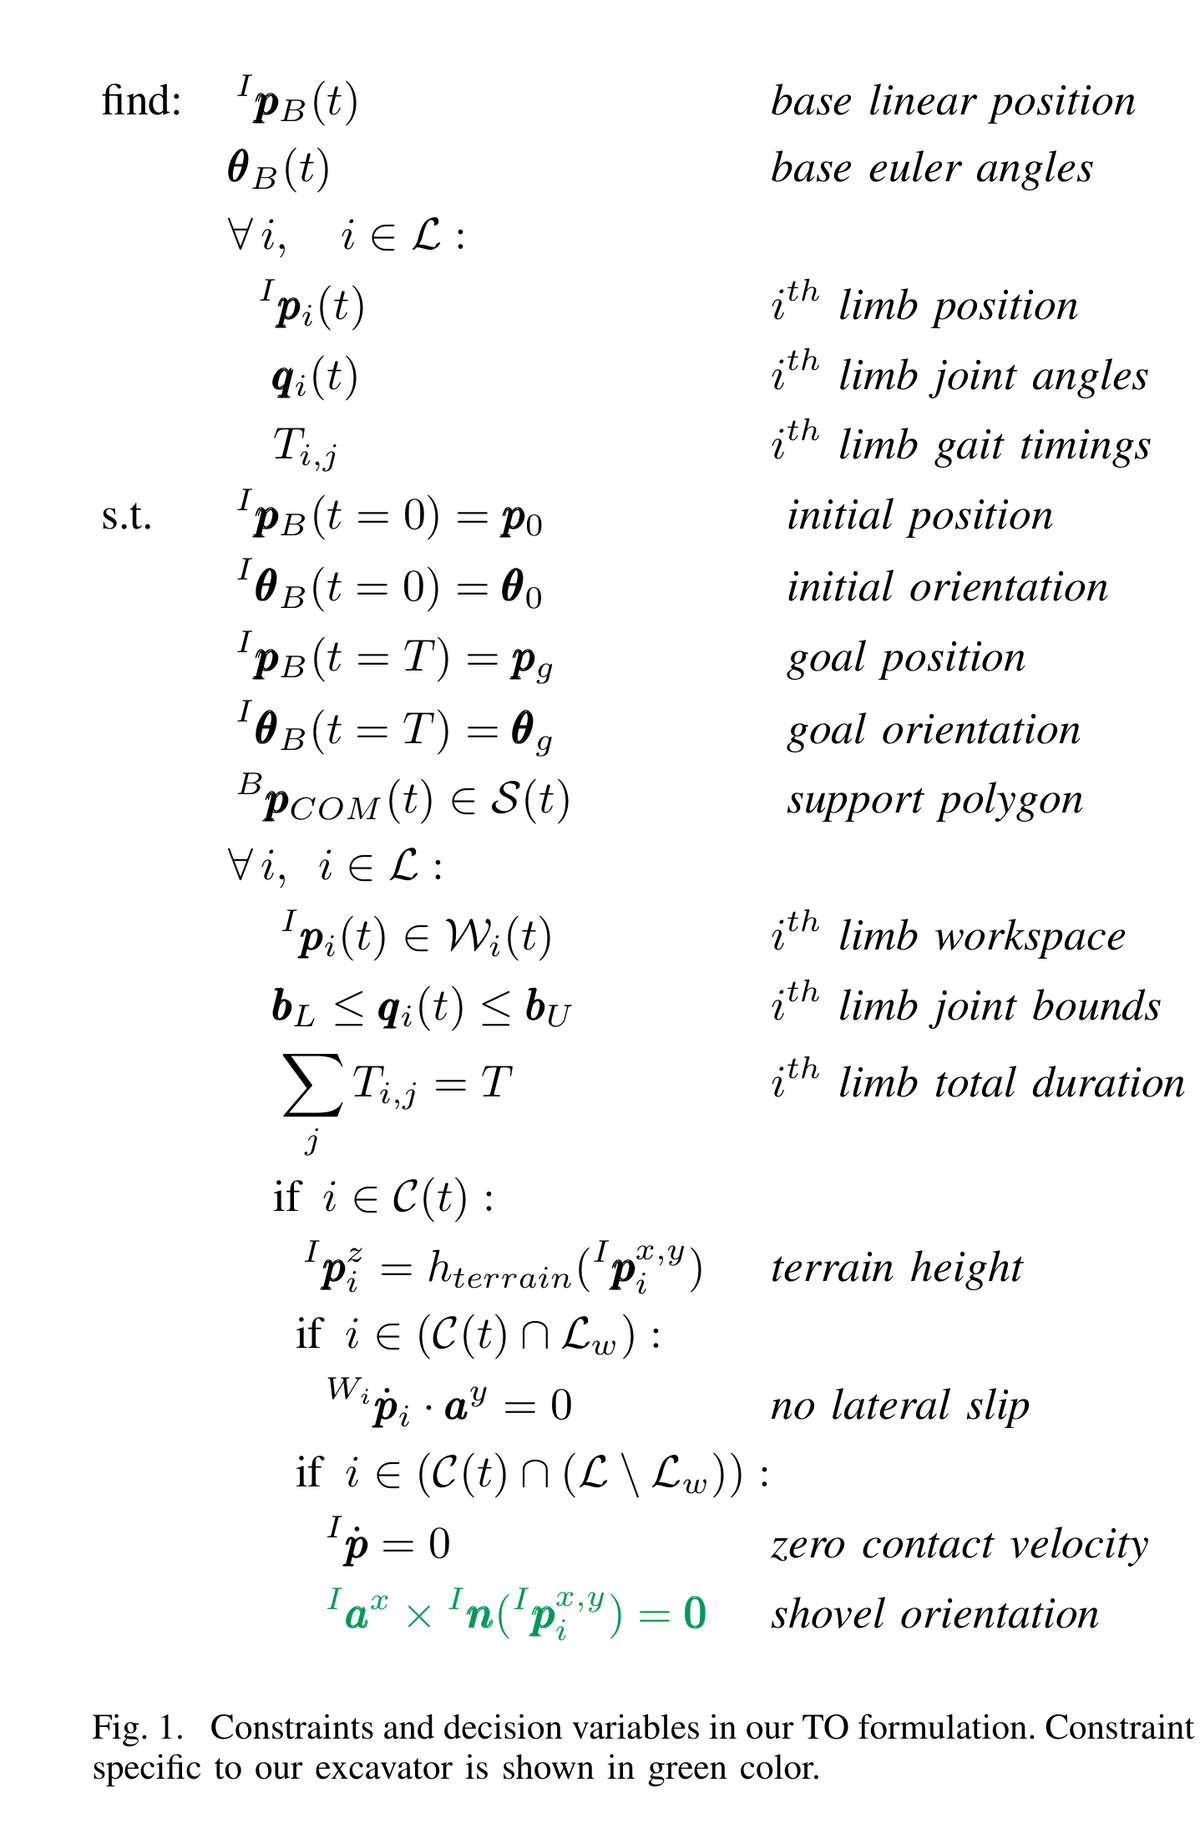
Hybrid motion planning and control for legged-wheeled robots: application to walking excavators

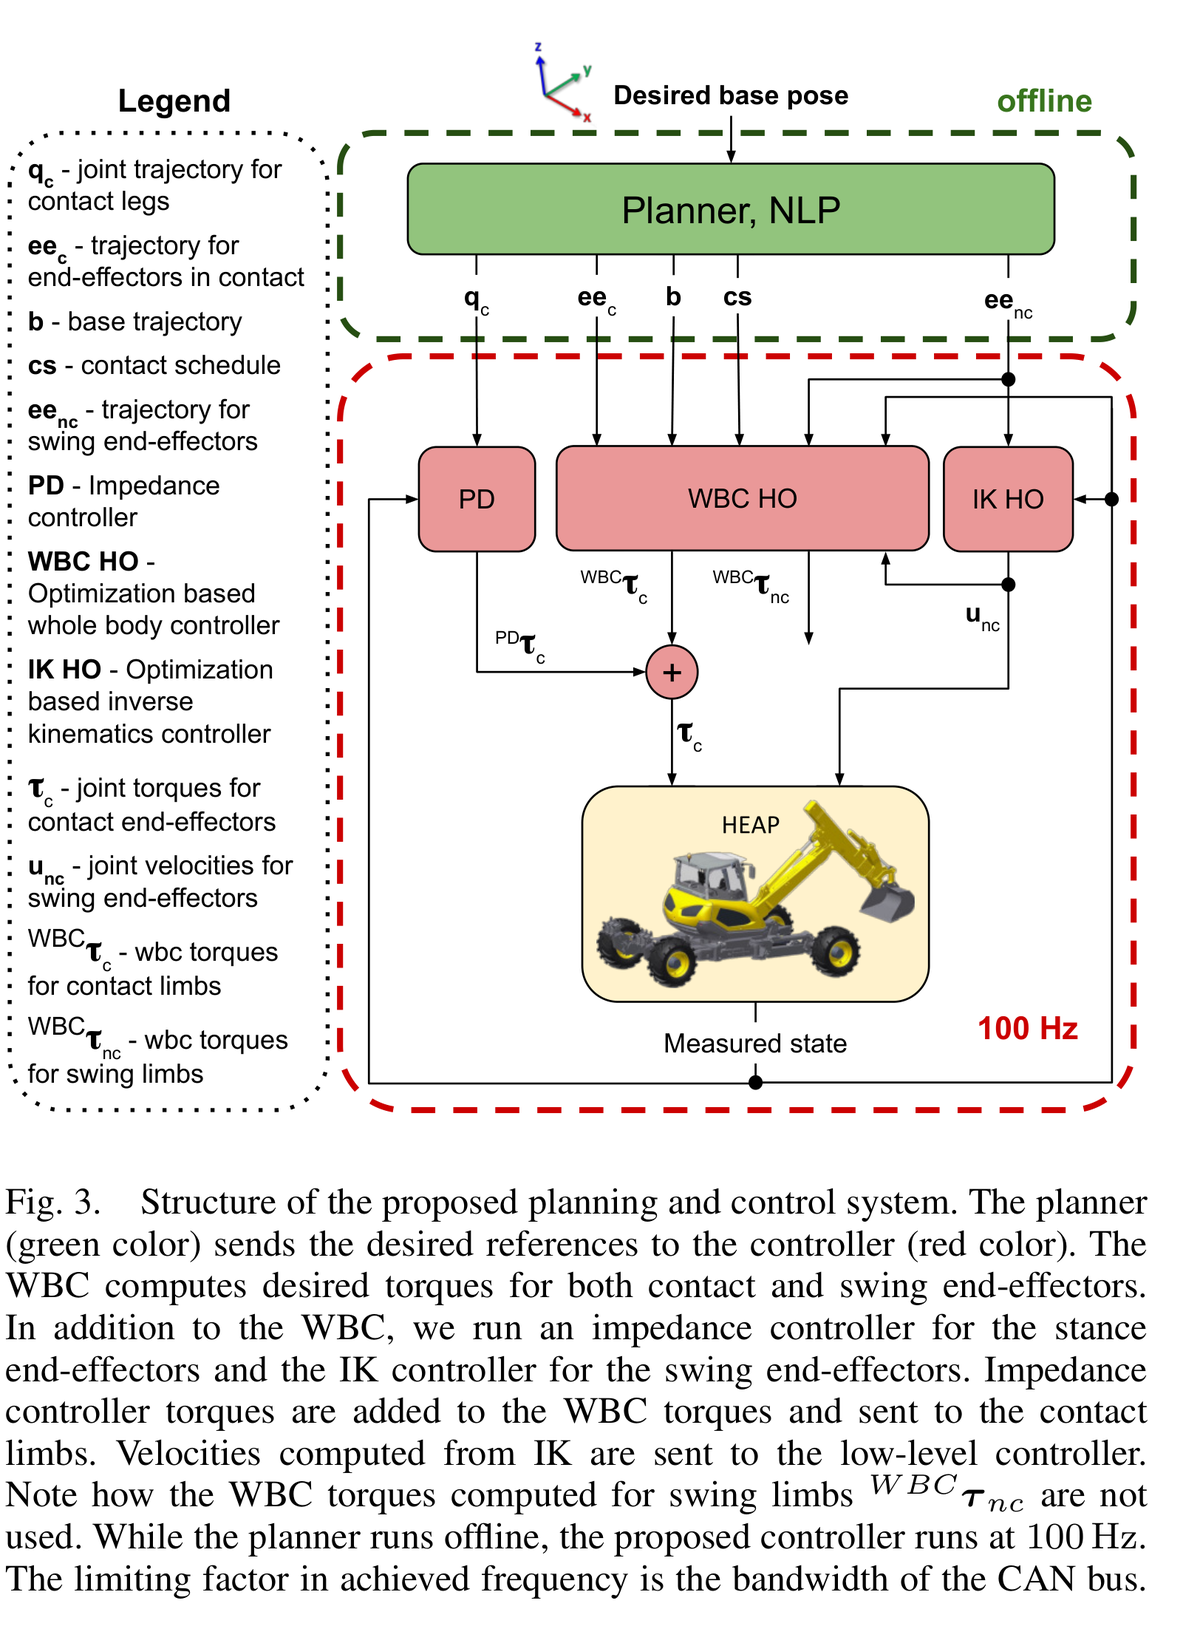
31-DoF HEAP과 ANYmal 계열을 대상으로 전역 샘플링·limb roadmap이 접촉일정과 전신 keyframe을 찾고, 수치최적화/MPC가 단기 궤적을 정제하며 VMC/WBC가 불완전 유압을 보상하는 LSTP를 다섯 단계 연구로 확립한 박사논문이다.

RRT와 도달성 roadmap단기 궤적최적화MPC가상모델제어
📖 상세 요약 보기 📄 원문 · Obsidian
대규모 자율굴착 작업계획 #022 2023 📖 상세요약
ETH Zurich작업·궤적계획논문 PDF

대규모 자율굴착 작업계획

Towards Autonomous Excavation Planning

Boustrophedon cell·quotient graph로 전역 작업순서를 만들고 5구역 국소 토사이동, Bayesian optimization 굴착 파라미터, Reeds-Shepp RRT* 주행을 계층화해 12톤 HEAP이 약 142 m³·300톤 pit을 4시간 25분에 완전 자율 시공한다.

boustrophedon cell 분해tree searchBayesian optimizationRRT*
📖 상세 요약 보기 📄 원문 · Obsidian
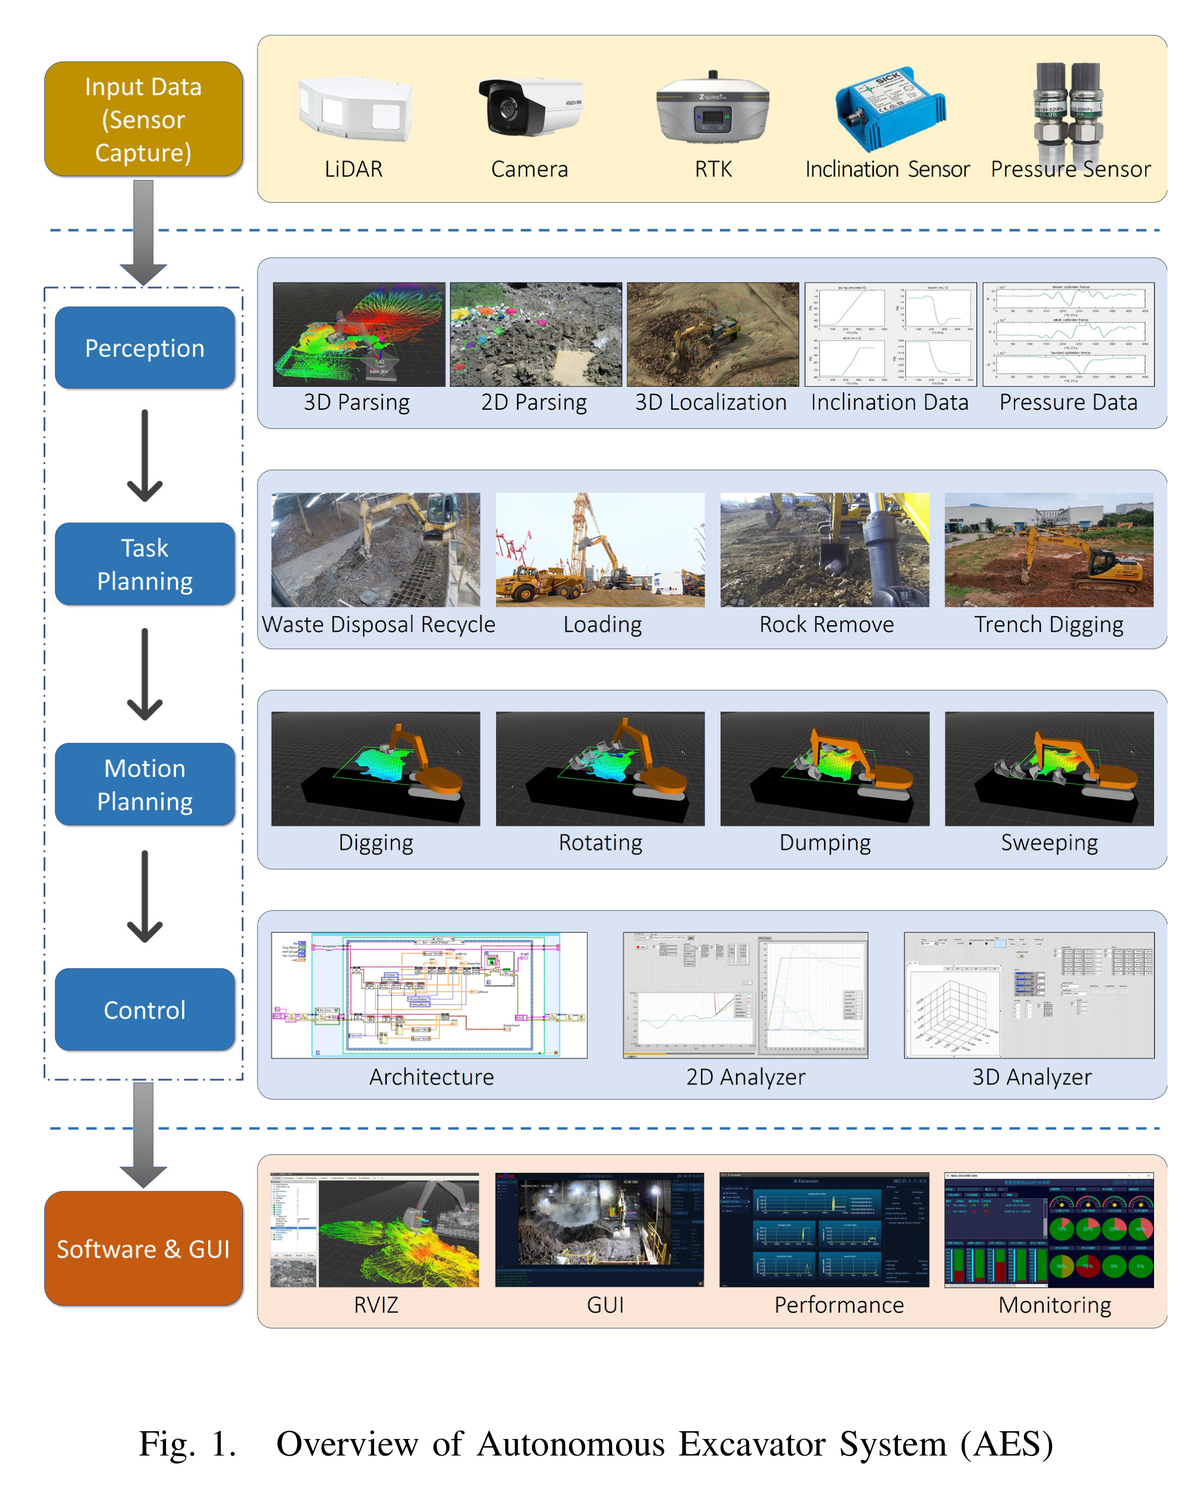
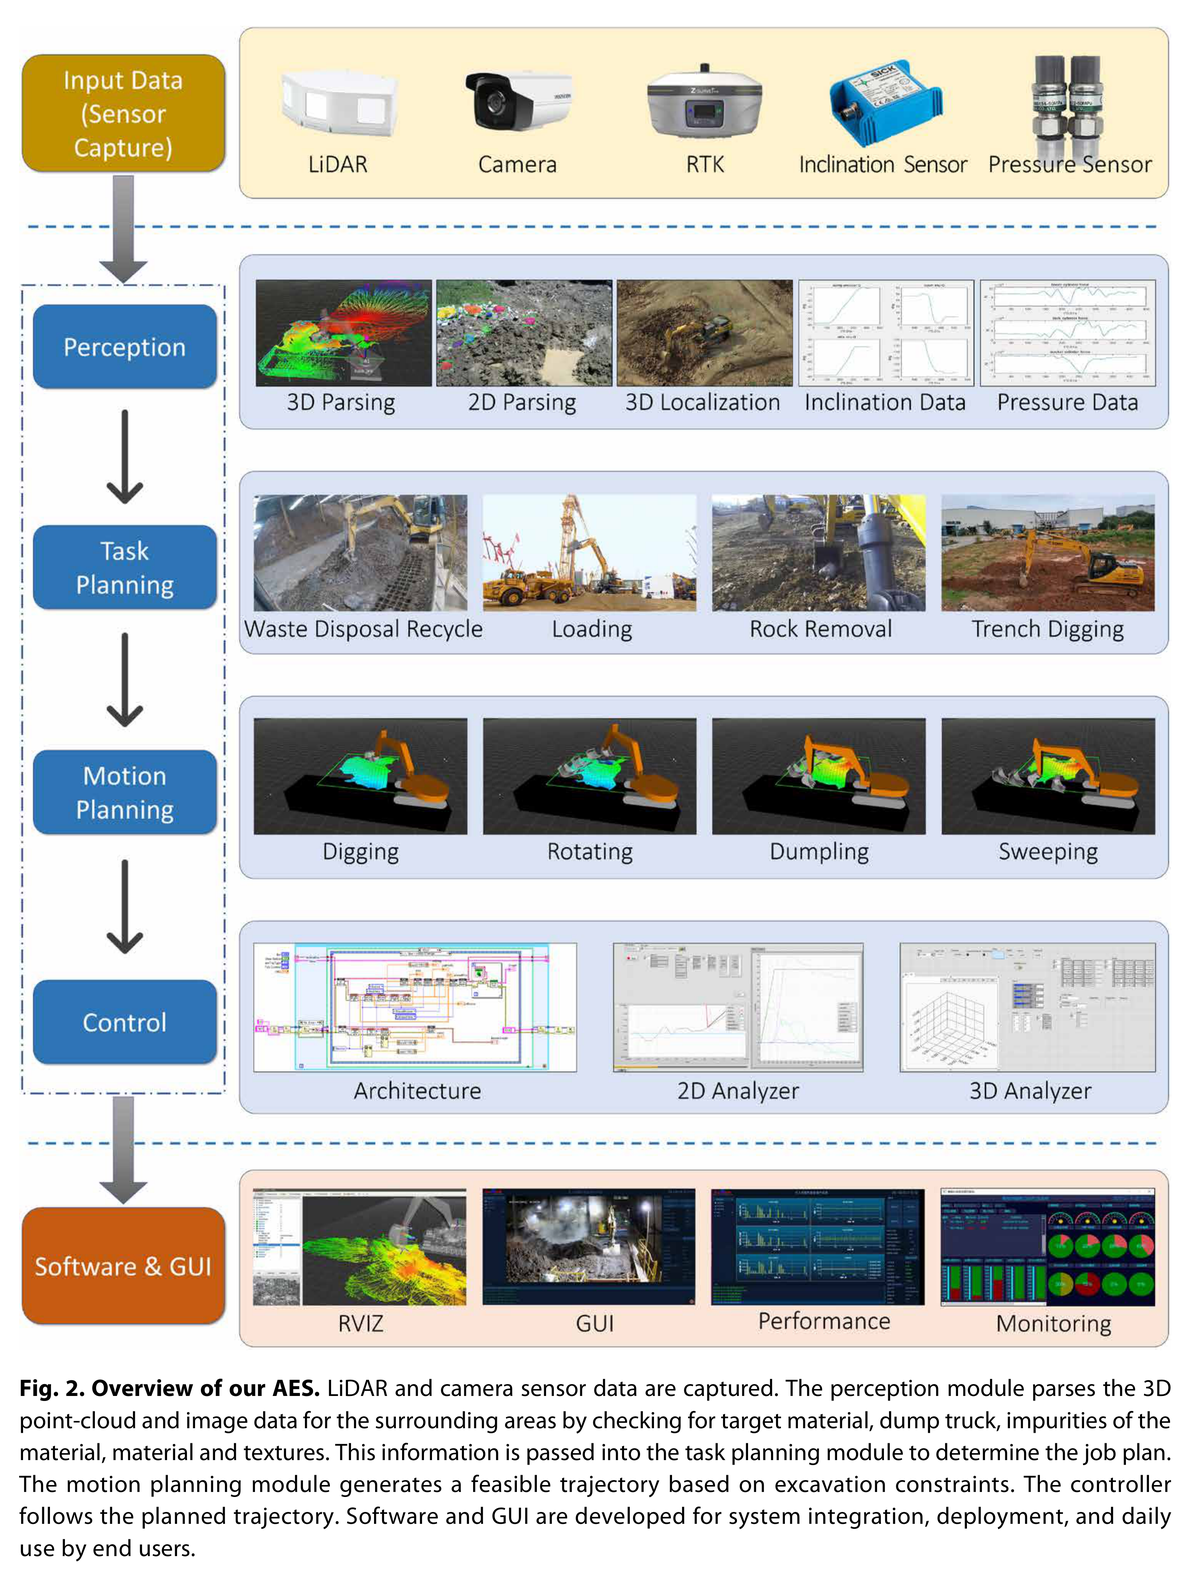
LiDAR·카메라·RTK·경사·압력 센서 입력부터 perception-task planning-motion planning-control 및 운영 GUI까지 이어지는 AES의 하드웨어·소프트웨어 계층. 원문 Figure 1, PDF p.1. #023 2022 📖 상세요약
Baidu Research시스템통합·현장실증논문 PDF 기반 카드

실환경 배치형 자율굴착기 시스템

Autonomous Excavator System with Real-World Deployment

RTK·경사계·LiDAR·RGB를 ROS와 CAN 제어계층에 통합하고, 분진 제거부터 재질·장애물 3D 인지, 계층형 굴착·주행 계획까지 연결한 7.5톤 AES다. 폐기물 처리 현장에서 24시간 연속 운전, 누적 8,500시간, 시간당 67.1m³ 처리를 보고했다.

멀티모달 인지주행성 지도계층형 계획CAN 유압 제어
📖 상세 요약 보기 📄 원문 · Obsidian
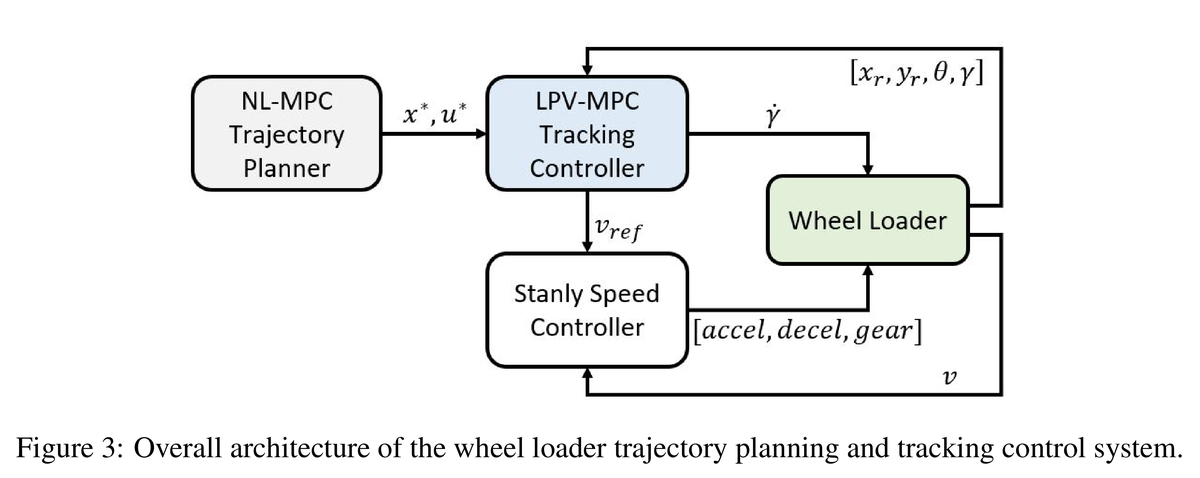
비선형 MPC의 오프라인 궤적, LPV-MPC의 조향률 명령, 속도제어기의 구동 명령, 차량 상태 피드백 관계를 한눈에 보여주는 계획·제어 구조. 원문 Figure 3, PDF p.6. #024 2022 📖 상세요약
Baidu Research제어·MPC논문 PDF 기반 카드

LPV-MPC를 이용한 자율 휠로더 궤적 추종 제어

Autonomous Wheel Loader Trajectory Tracking Control Using LPV-MPC

굴절조향 휠로더의 Y자 적재 주기를 비선형 MPC로 오프라인 계획하고, 기준 궤적의 비선형 항을 scheduling parameter로 보존한 LPV-MPC가 온라인 추종한다. AGX 실험에서 평균 위치오차 0.120m로 LTI-MPC 0.246m보다 정확하면서 계산량은 LTI 수준이었다.

비선형 MPCLPV 모델LPV-MPCLTI-MPC 비교
📖 상세 요약 보기 📄 원문 · Obsidian
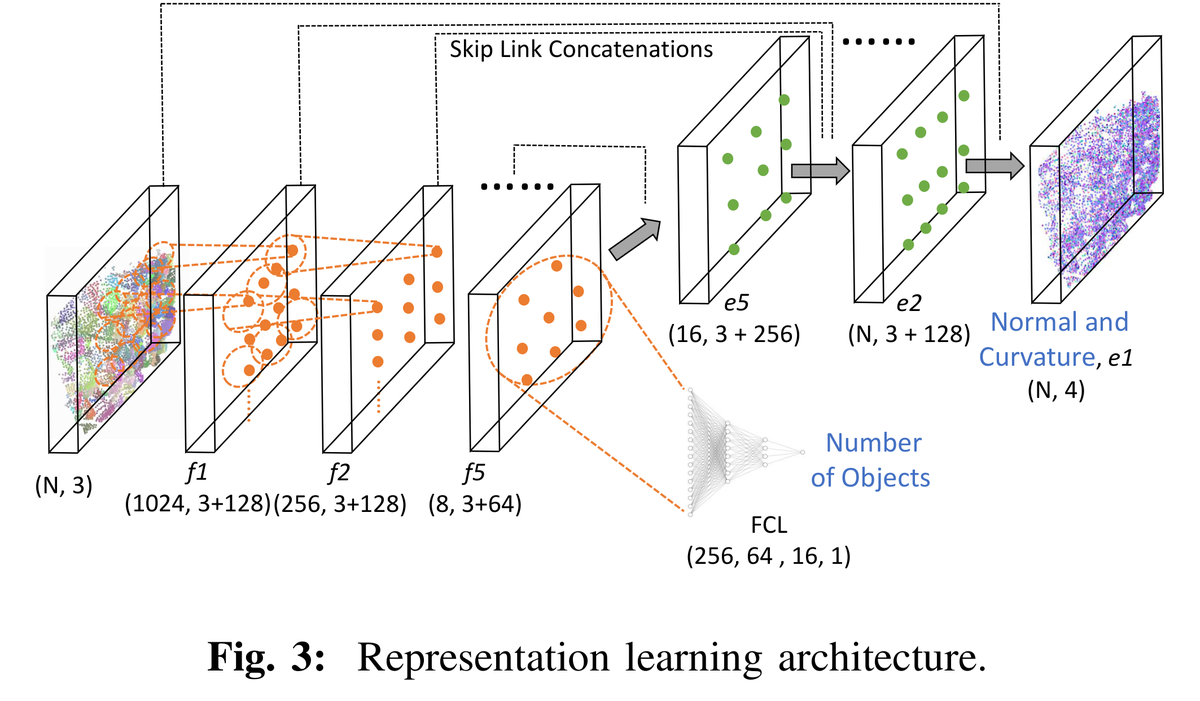
PointNet++ encoder가 장면 점군의 지역 normal·curvature와 전역 object count를 함께 학습해 280차원 굴착 표현을 만드는 구조. 원문 Fig. 3, PDF p.4. #025 2022 📖 상세요약
Baidu Research학습·RL·IL·VLA논문 PDF 기반 카드

기하 표현을 이용한 굴착 강화학습

Excavation Reinforcement Learning Using Geometric Representation

군집 강체 굴착을 연속 MDP로 정의하고, 사람 라벨 없이 normal·curvature·물체 수를 예측하도록 학습한 PointNet++ 280차원 표현 위에서 PPO가 공격 pose를 선택한다. 시뮬레이션 계획성공률 93.1%, 실제 평균 191.0cm³를 얻었지만 실제 실행은 14/25에 그쳤다.

PointNet++자기지도 기하 표현PPOsim-to-real
📖 상세 요약 보기 📄 원문 · Obsidian
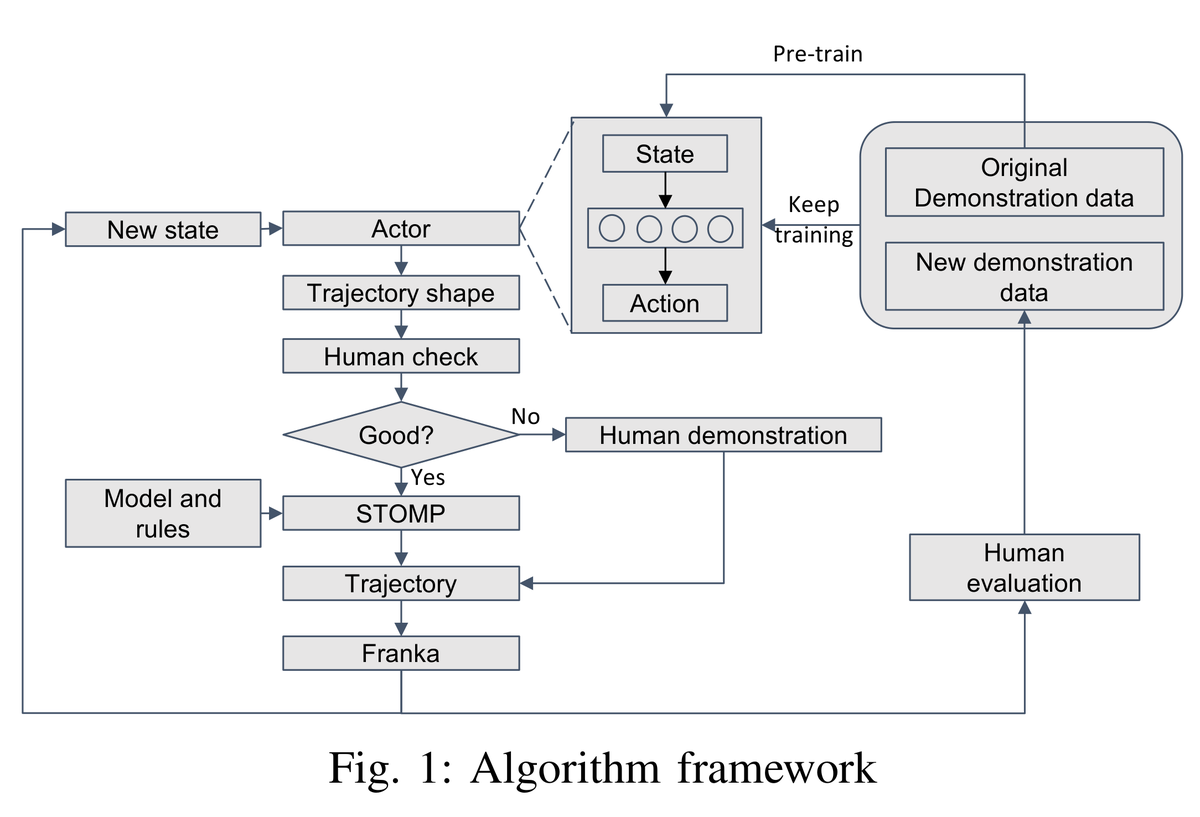
지형 상태에서 IL actor가 만든 궤적 형상을 사람이 선별하고, STOMP가 모델·규칙으로 실행 가능하게 보정한 뒤 실행·평가 데이터를 다시 학습셋에 넣는 전체 폐루프이다. 원문 Fig. 1, PDF p.2. #026 2022 📖 상세요약
Baidu Research학습·RL·IL·VLA논문 PDF 기반 카드

모방학습과 모델을 통합한 굴착기 궤적 계획

Imitation Learning and Model Integrated Excavator Trajectory Planning

지형 point cloud의 sectional-volume 특징과 재료 분류를 이용해 IL actor가 전문가형 버킷 궤적을 만들고, STOMP가 기구학·작업영역·smoothness·목표 체적 비용으로 보정한다. Franka 모래 실험에서 pure-STOMP 대비 평균 굴착중량 24.77% 향상, 계획성공률 100%를 기록했다.

모방학습심층 신경망STOMP모델 기반 궤적 최적화
📖 상세 요약 보기 📄 원문 · Obsidian
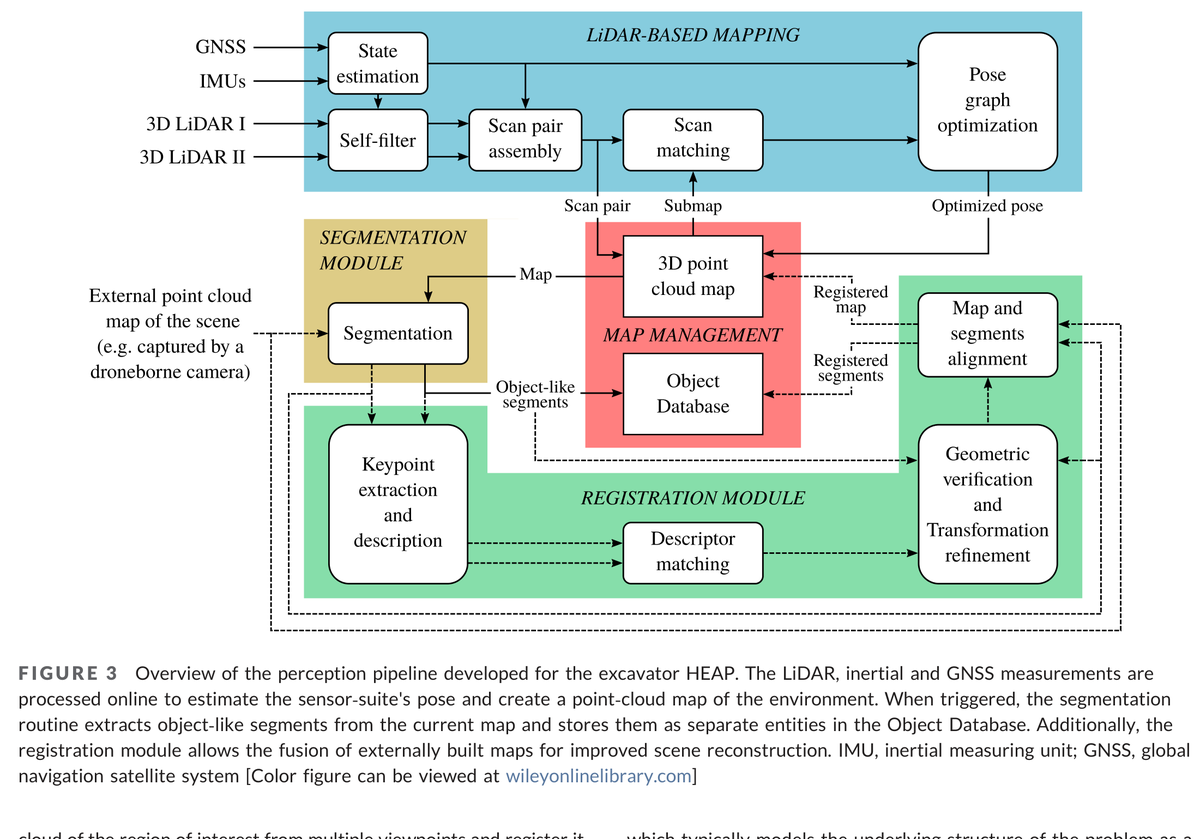
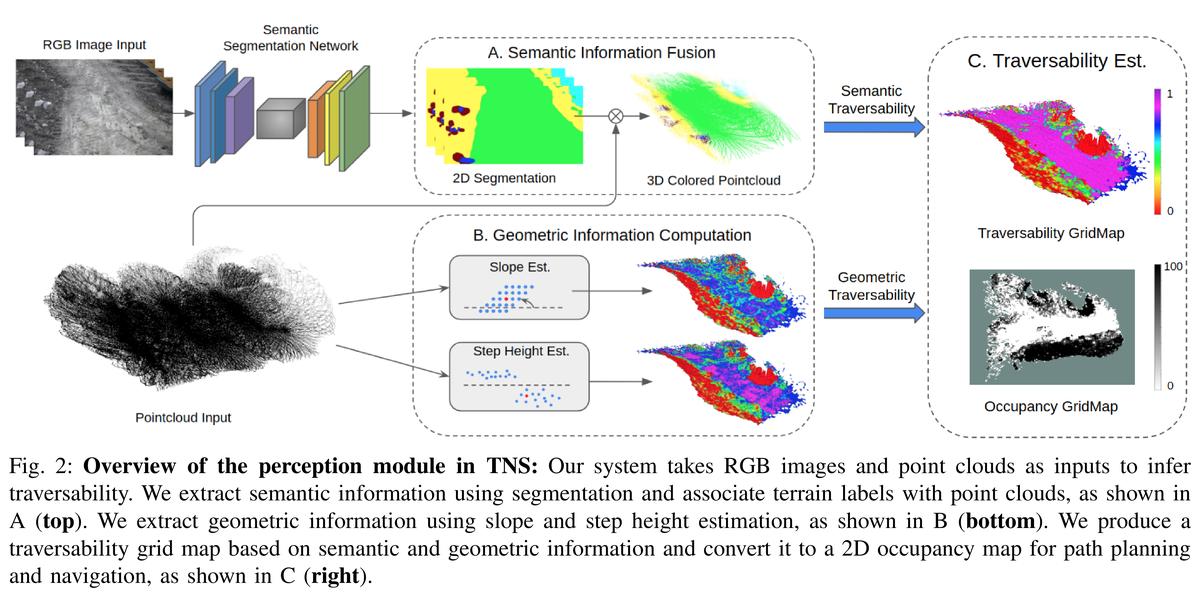
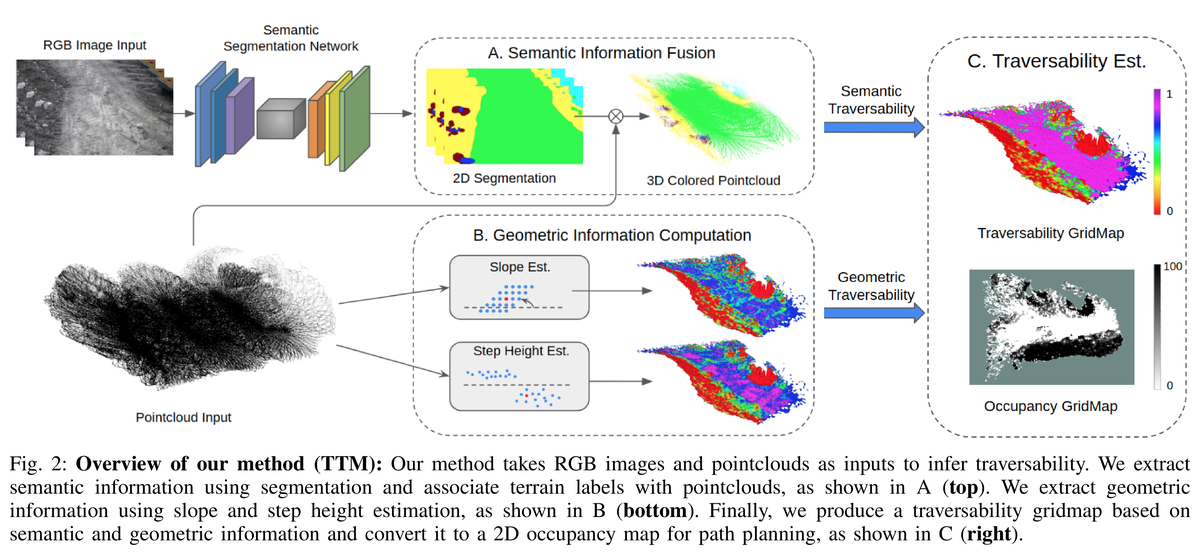
RGB 의미분할을 3D 점군에 투영하는 상단 경로와 LiDAR 점군에서 경사·단차를 계산하는 하단 경로를 융합하여 주행성 grid map과 planning용 occupancy grid map을 만드는 TNS 인지 모듈이다. 원문 Figure 2, PDF p.3. #027 2022 📖 상세요약
Baidu Research측위·매핑논문 PDF 기반 카드

TNS: 자율굴착기 지형 주행성 지도화 및 내비게이션 시스템

TNS: Terrain Traversability Mapping and Navigation System for Autonomous Excavators
TNS는 RGB 의미 분할과 LiDAR의 경사·단차를 0.2 m 격자에서 융합해 대형 굴착기용 주행성 지도를 만든다. CWT·RELLIS-3D 평가와 XE490D 실차 주행에서 지도 오차 감소, 계획 성공률 82.6%, 10 Hz 갱신을 함께 검증했다.

RGB 의미분할LiDAR 기하특징주행성 지도Hybrid A*
📖 상세 요약 보기 📄 원문 · Obsidian
RGB-Fast-SCNN 의미 경로와 LiDAR 경사·단차 경로가 3D 셀 단위에서 결합되어 연속 주행성 지도와 Hybrid A*용 점유 지도를 만드는 TTM 전체 처리 흐름이다. 원문 Figure 2, PDF p.4. #028 2022 📖 상세요약
Baidu Research측위·매핑논문 PDF 기반 카드

TTM: 비정형 환경 자율굴착기 내비게이션용 지형 주행성 지도화

TTM: Terrain Traversability Mapping for Autonomous Excavator Navigation in Unstructured Environments

TTM은 건설현장 RGB의 7개 지형 의미를 LiDAR 점군에 투영하고, 0.2 m 격자의 경사·단차를 XE490D 사양 임계값과 합쳐 주행성 지도로 만든다. Fast-SCNN 분할, 10 Hz 지도, Hybrid A* 계획을 한 8쪽 실차 논문에서 검증했다.

RGB 지형 분류LiDAR 경사·단차장비 사양 기반 융합점유 지도
📖 상세 요약 보기 📄 원문 · Obsidian
예상 경로의 영상 patch는 EfficientNet-B0로, IMU와 PWM 시퀀스는 attention 기반 denoising으로 처리한 뒤 두 특징을 shared embedding에서 정렬·융합하여 지형-제어기 레이블을 출력하는 VINet 구조다. 원문 Figure 2, PDF p.3. #029 2022 📖 상세요약
Baidu Research환경인식논문 PDF 기반 카드

VINet: 시각·관성 기반 지형 분류와 미지 지형 적응 주행

VINet: Visual and Inertial-based Terrain Classification and Adaptive Navigation over Unknown Terrain

VINet은 전방 RGB patch와 IMU·PWM 시퀀스를 공유 임베딩에 정렬하고, 지형 이름 대신 추종오차가 가장 작은 기존 제어기를 레이블로 학습한다. 11개 기지 지형 98.37%, 6개 미지 지형 76.48% 분류와 적응 제어 lateral RMSE 0.026 m를 실증했다.

시각 특징IMU 시계열교차모달 임베딩적응형 제어기 선택
📖 상세 요약 보기 📄 원문 · Obsidian
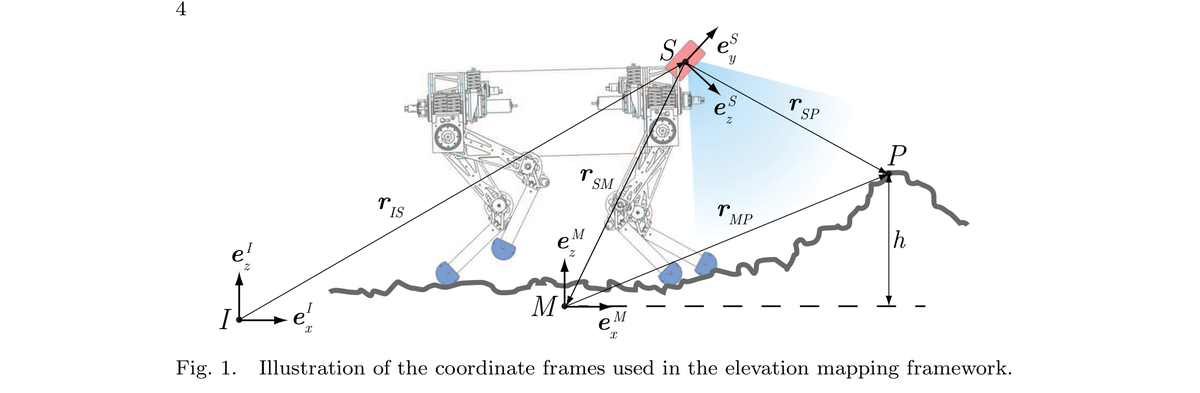
이중 그래프 건설로봇 위치추정 #030 2022 📖 상세요약
ETH Zurich측위·매핑논문 PDF

이중 그래프 건설로봇 위치추정

Graph-based multi-sensor fusion for consistent localization of autonomous construction robots

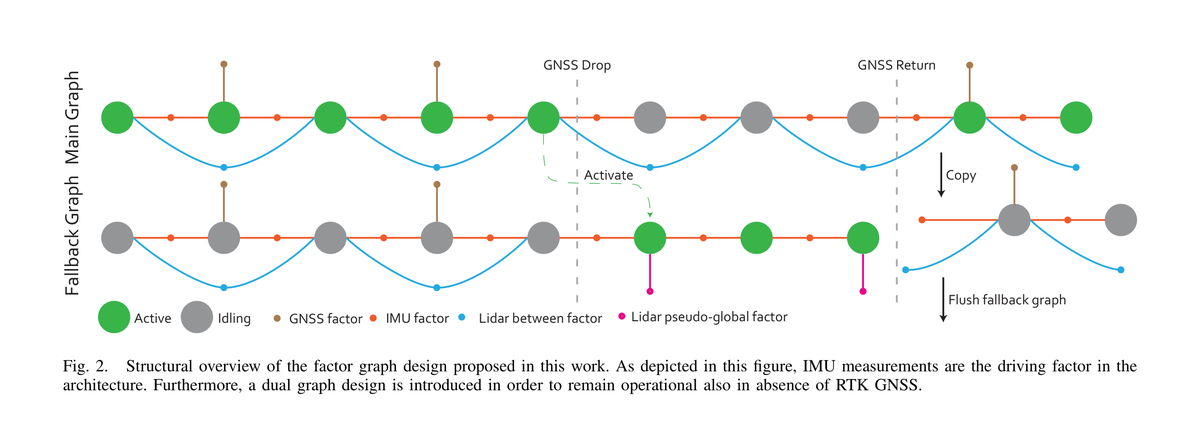
대형 굴착기의 IMU·LiDAR·RTK-GNSS를 예측-갱신 factor graph와 주·fallback 이중 그래프로 융합한다. 두 실차에서 GNSS 중단·복귀 때도 전역 정확도와 국소 연속성을 유지했으며, 외부보정·시간오프셋은 추정하지 않는다.

factor graphIMU-LiDAR-GNSS 융합fallback graph
📖 상세 요약 보기 📄 원문 · Obsidian
Harveri 소형 정밀 벌목기 #031 2022 📖 상세요약
ETH Zurich시스템통합·현장실증논문 PDF

Harveri 소형 정밀 벌목기

Harveri: a small (semi-)autonomous precision tree harvester

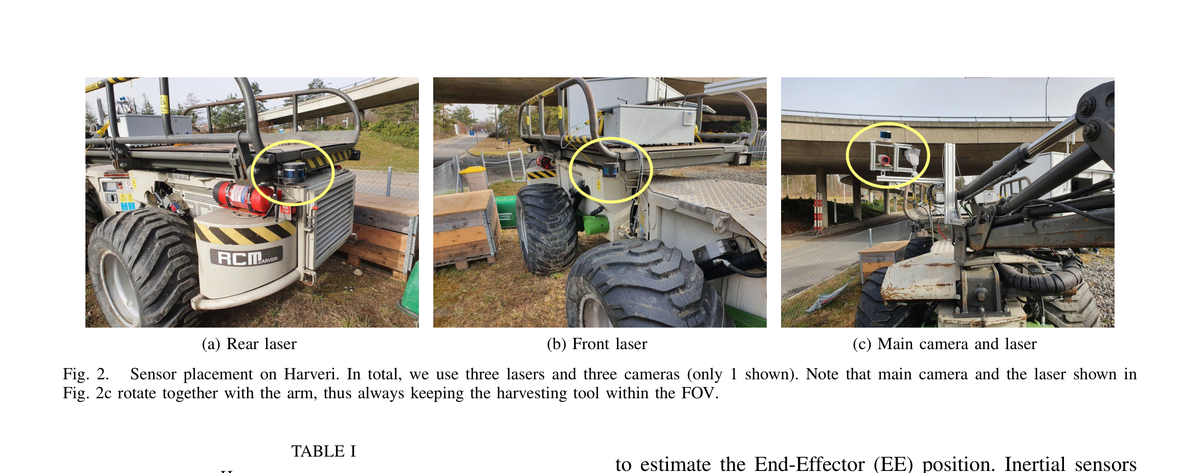
Harveri는 4.5 t 굴절식 소형 벌목기에 전기유압 밸브, 다중 LiDAR·카메라·IMU, 온보드 GPU와 HEAP의 계획·균형·인지 모듈을 이식한다. 그러나 논문 시점의 성과는 Gazebo 구성요소 검증이며 실산림 자율 벌목 실험은 아직 없다.

HEAP 기술 이식전기유압 원격조작다중센서 통합
📖 상세 요약 보기 📄 원문 · Obsidian
토질 적응형 굴착 RL #032 2022 📖 상세요약
ETH Zurich학습·RL·IL·VLA논문 PDF

토질 적응형 굴착 RL

Soil-adaptive excavation using reinforcement learning

FEE 기반 경량 토양력 모델의 지반 물성을 크게 무작위화하고 PPO로 4관절 속도 정책을 학습한다. 12 t 굴착기에서 연질과 매설 화강암이 섞인 한 scoop에도 적응해 버킷을 채웠지만 평지·2D 운동과 간접 충전량 추정에 한정된다.

FEE 토양력 모델domain randomizationPPO
📖 상세 요약 보기 📄 원문 · Obsidian
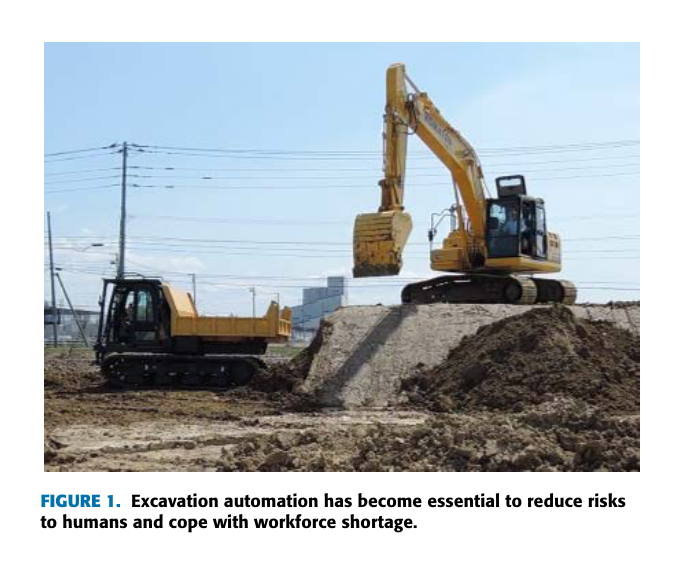
FIGURE 1. Excavation automation has become essential to reduce risks to humans and cope with workforce shortage. #033 2022 📖 상세요약
Kyushu Institute of Technology / RIKEN / Komatsu Ltd.학습·RL·IL·VLA학술논문

깊이영상 기반 자동 굴착을 위한 적대적 학습 결합 심층 강화학습

Deep Reinforcement Learning With Adversarial Training for Automated Excavation Using Depth Images

깊이영상에서 버킷 원호 궤적을 고르는 연속행동 Qt-Opt에 보수적 적대훈련과 두 critic의 max-min 선택을 결합했다. 25만 스텝 뒤 작업진행 94.8±2.7%, 성공률 72.0±11.7%를 기록해 TD3·SAC의 0% 성공률을 앞섰다.

Qt-OptQ-learningvirtual adversarial trainingdepth imagescontinuous action reinforcement learning
📖 상세 요약 보기 📄 원문 · Obsidian
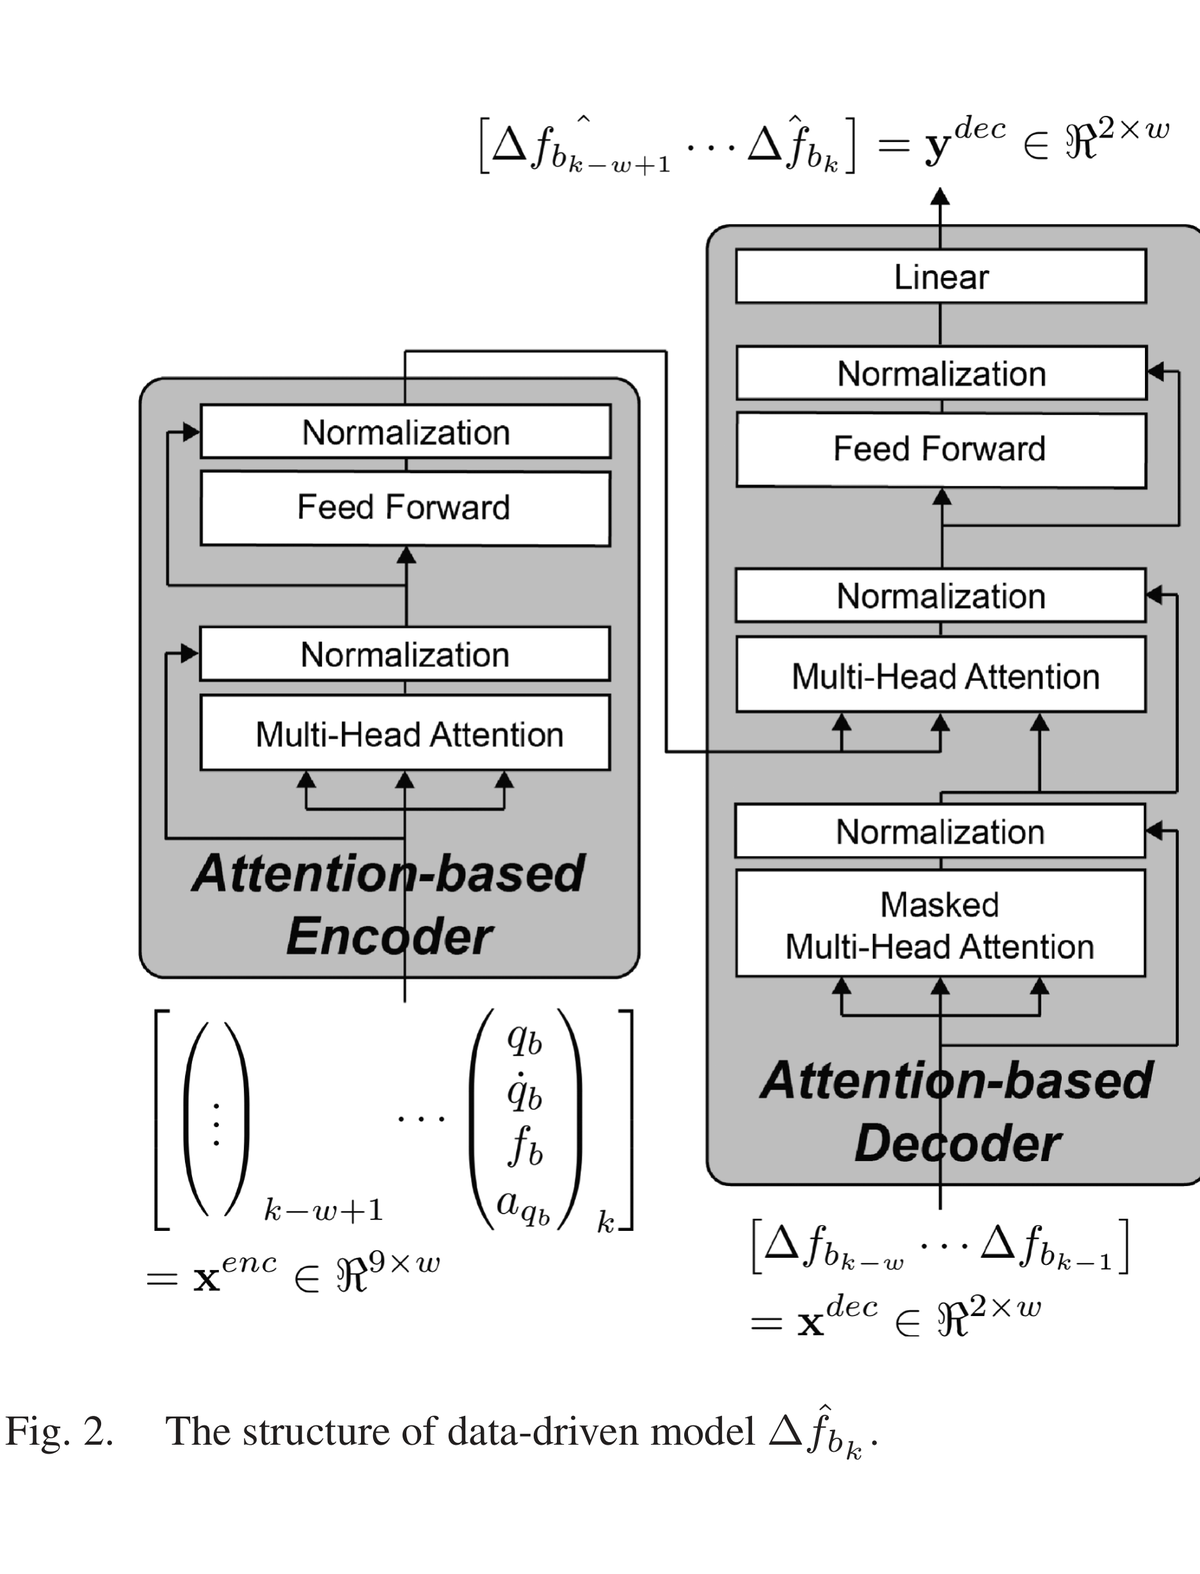
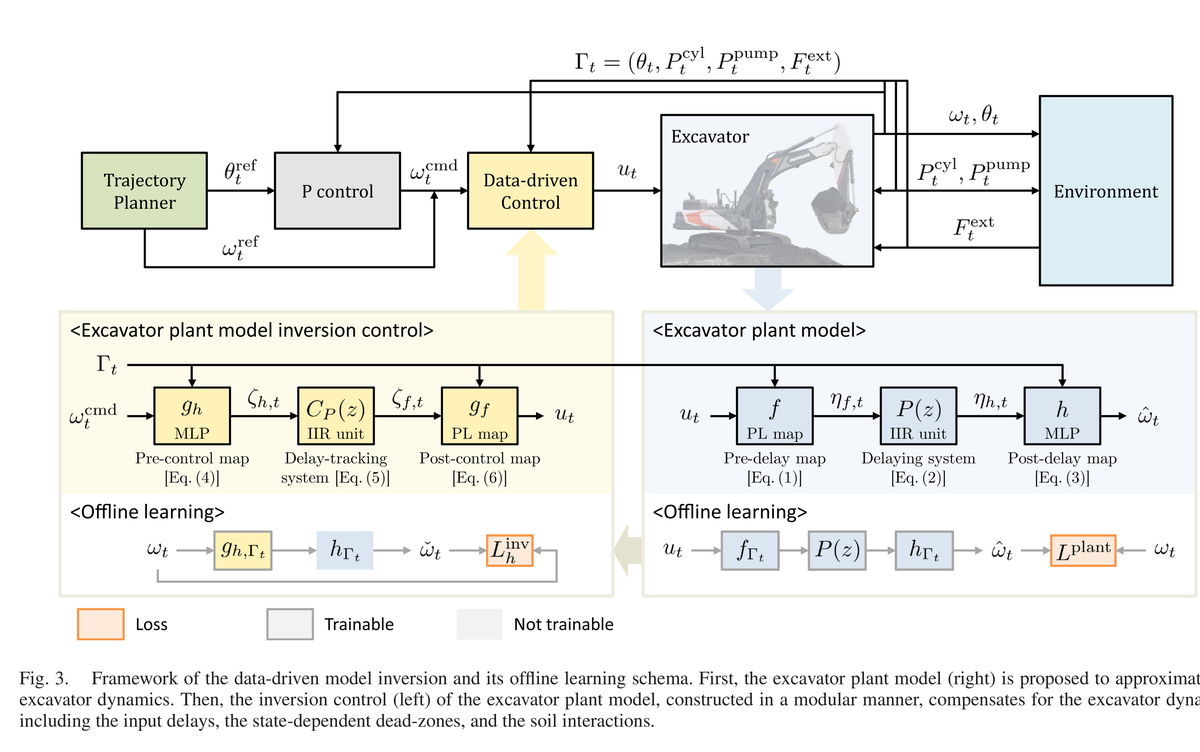
데이터 기반 역모델 정밀제어 #034 2022 📖 상세요약
서울대학교제어·MPC논문

데이터 기반 모델 역변환을 통한 로봇화 산업용 유압 굴착기 정밀 운동 제어

Precision Motion Control of Robotized Industrial Hydraulic Excavators via Data-Driven Model Inversion

38톤 DX380LC 굴착기의 실운전 260만 시점 데이터를 이용해 정적 비선형, 입력 지연과 동역학을 모듈별로 학습하고 각 모듈을 역변환해 정밀 제어기를 구성했다. 굴착 경로 오차 1.99 cm, 정지면 고르기 오차 1.83 cm로 제조사 PI 제어기보다 높은 정확도를 보였다.

모듈식 신경망 플랜트 모델데이터 기반 역모델dead-zone 보상지연 모델링P 피드백
📖 상세 요약 보기 📄 원문 · Obsidian
센서 입력에서 정밀 2D/3D 인지, 작업계획, 동작계획, 제어, 운용 GUI까지 이어지는 AES 전체 소프트웨어·하드웨어 파이프라인. 원문 Figure 2, PDF p.3. #035 2021 📖 상세요약
Baidu Research시스템통합·현장실증논문 PDF 기반 카드

자재 적재 작업용 자율굴착기 시스템

An Autonomous Excavator System for Material Loading Tasks

AES는 제진·재질·장애물·트럭 인지에서 학습 기반 굴착점 선택, IRL 비용의 궤적 최적화, 차체 작업분할과 유압 제어까지 하나의 실차 스택으로 묶었다. 6.5~49톤 장비와 10개 시나리오를 거쳐 7.5톤 장비의 24시간 무개입·67.1 m³/h 처리를 보고했다.

멀티모달 인지학습 기반 목표 선택계층형 계획유압 제어
📖 상세 요약 보기 📄 원문 · Obsidian
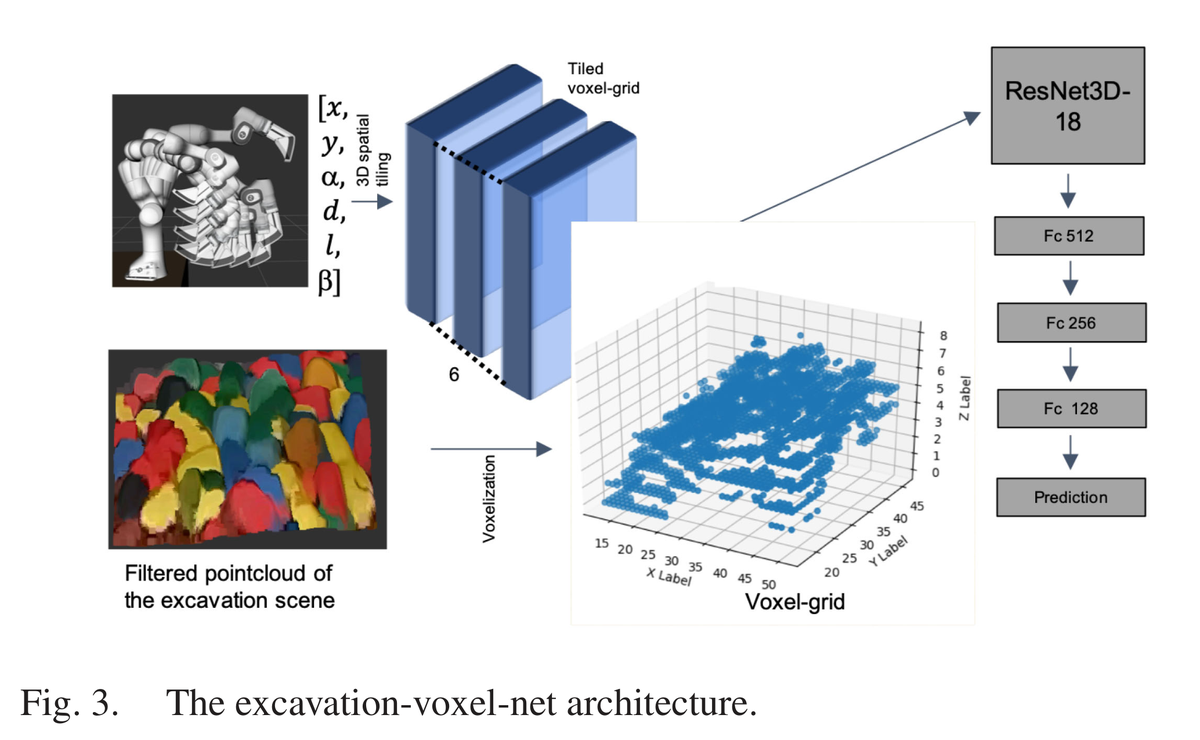
장면 점군과 6차원 굴착 궤적을 7채널 voxel-grid로 결합하고 ResNet3D-18로 굴착 성공확률을 예측하는 excavation-voxel-net 구조. 원문 Fig. 3, PDF p.4. #036 2021 📖 상세요약
Baidu Research학습·RL·IL·VLA논문 PDF 기반 카드

군집 강체의 학습 기반 굴착

Excavation Learning for Rigid Objects in Clutter

불규칙 강체 군집의 RGB-D 점군과 6차원 굴착 궤적을 1cm voxel로 결합하고 ResNet3D-18이 성공확률을 예측한다. CEM이 후보 분포를 갱신해 시뮬레이션 136cm³, 실제 Franka 110cm³의 평균 굴착량을 달성했지만 힘제어와 장기 연속계획은 남았다.

occupancy voxel3D ResNetCEM역기구학
📖 상세 요약 보기 📄 원문 · Obsidian
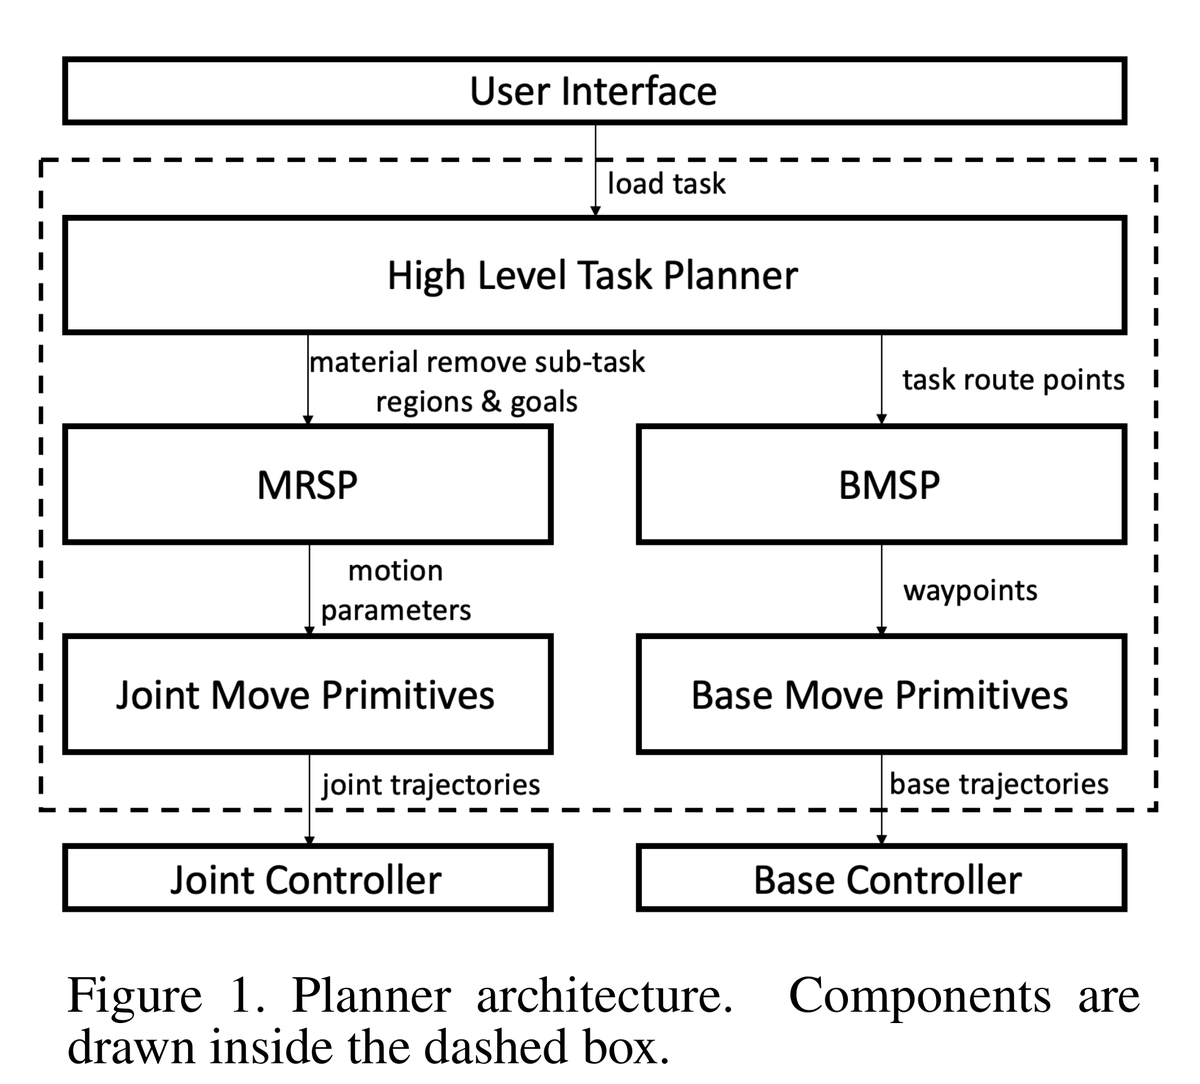
사용자 작업을 고수준 계획기가 재료 제거(MRSP)와 차체 이동(BMSP) 하위작업으로 나누고, 각 motion primitive와 제어기로 연결하는 3계층 계획 구조. 원문 Figure 1, PDF p.3. #037 2021 📖 상세요약
Baidu Research작업·궤적계획논문 PDF 기반 카드

자재 적재용 자율굴착기의 계층형 계획

Hierarchical Planning for Autonomous Excavator on Material Loading Tasks

사용자 작업을 고수준 계획기가 재료 제거와 차체 이동 하위작업으로 분해하고 MRSP·BMSP가 굴착·덤핑·주행 primitive를 생성한다. 36.6톤 실차에서 10m 도랑을 20분, 8m 파일 제거를 16분 이내 완료했지만 차체 경로는 2D이며 거친 지형 균형은 미반영이다.

계층형 작업계획Hybrid A*동작 프리미티브MPC
📖 상세 요약 보기 📄 원문 · Obsidian
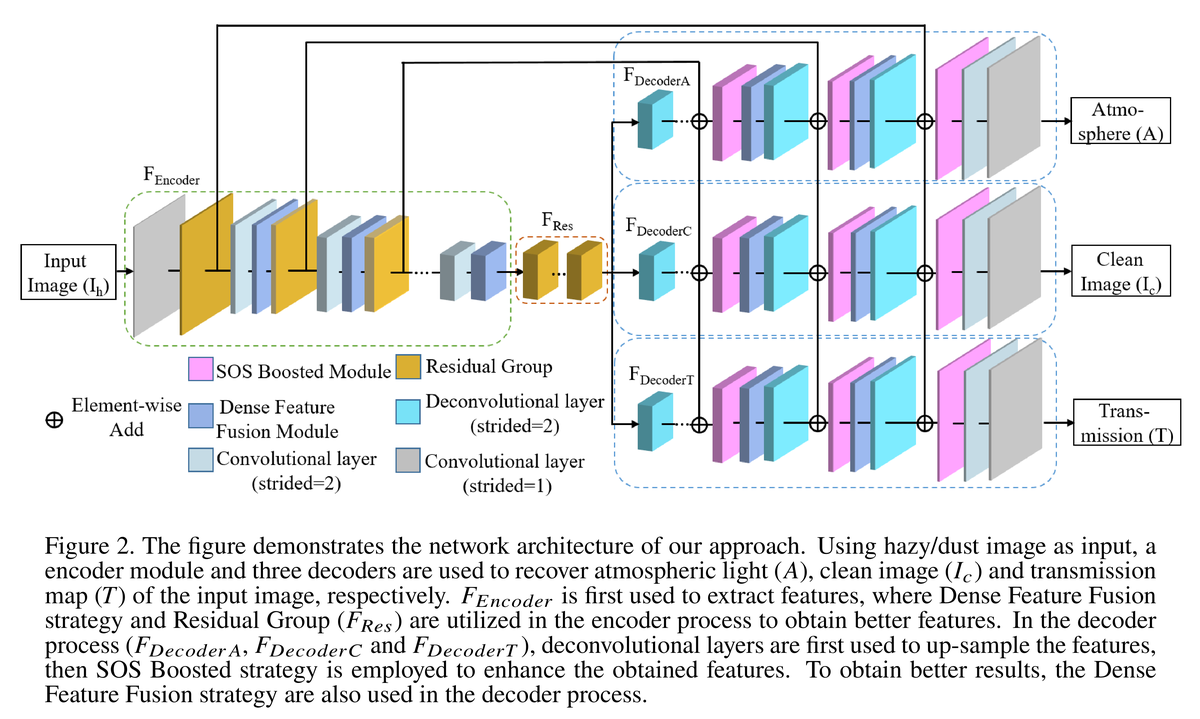
먼지·안개 영상을 하나의 인코더로 압축한 뒤 세 디코더가 대기광 $A$, 깨끗한 영상 $I_c$, 투과도 $T$를 동시에 복원하고, Dense Feature Fusion·Residual Group·SOS boosting을 거치는 전체 네트워크 구조다. 원문 Figure 2, PDF p.3. #038 2021 📖 상세요약
Baidu Research환경인식논문 PDF 기반 카드

폐루프 심층망 기반 영상 제진

Image Dedusting with Deep Learning based Closed-Loop Network

먼지·안개 RGB 영상에서 공유 encoder와 세 decoder가 깨끗한 영상, 대기광, 투과도를 복원하고 산란식으로 입력을 재구성해 폐루프 감독을 건다. RESIDE 9천 쌍과 산업현장 1천 쌍으로 학습해 1-decoder보다 PSNR·SSIM을 높였지만 먼지 실험은 정성평가이며 검출 성능·속도는 미검증이다.

U-Net공유 encoder·다중 decoder대기 산란 모델폐루프 재구성 손실
📖 상세 요약 보기 📄 원문 · Obsidian
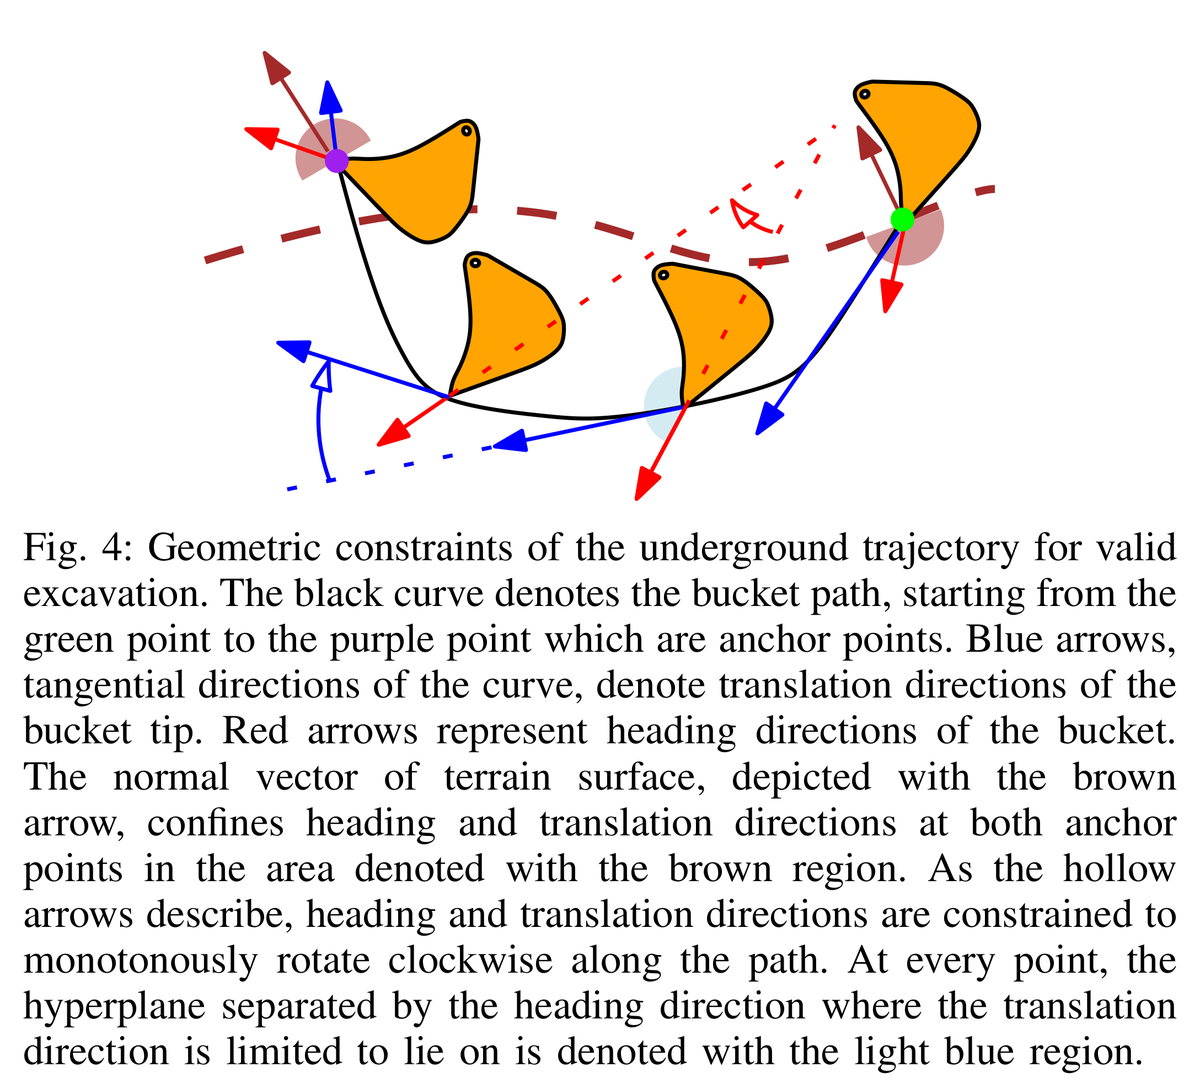
고정된 침투-드래그-스쿠핑 단계 대신, 연속 경로에서 버킷의 이동방향(파랑)과 헤딩(빨강)을 단조롭게 회전시키고 서로의 반평면 관계로 유효 굴착을 규정하는 핵심 기하 제약이다. 원문 Fig. 4, PDF p.4. #039 2021 📖 상세요약
Baidu Research작업·궤적계획논문 PDF 기반 카드

굴착 궤적 생성을 위한 최적화 프레임워크

Optimization-Based Framework for Excavation Trajectory Generation

고정된 침투·끌기·스쿠핑 단계를 없애고 관절 waypoint와 구간시간의 혼합 spline에 버킷 이동·헤딩·swept-volume 제약을 건다. UR5 실험에서 관절경로를 약 60% 줄이고 one-stage 시간을 평균 18% 단축했지만 정적 체적은 적재량을 과대평가하고 시간변수는 수렴률을 낮췄다.

다항 spline비선형 최적화swept volume 제약시간 가변 waypoint
📖 상세 요약 보기 📄 원문 · Obsidian
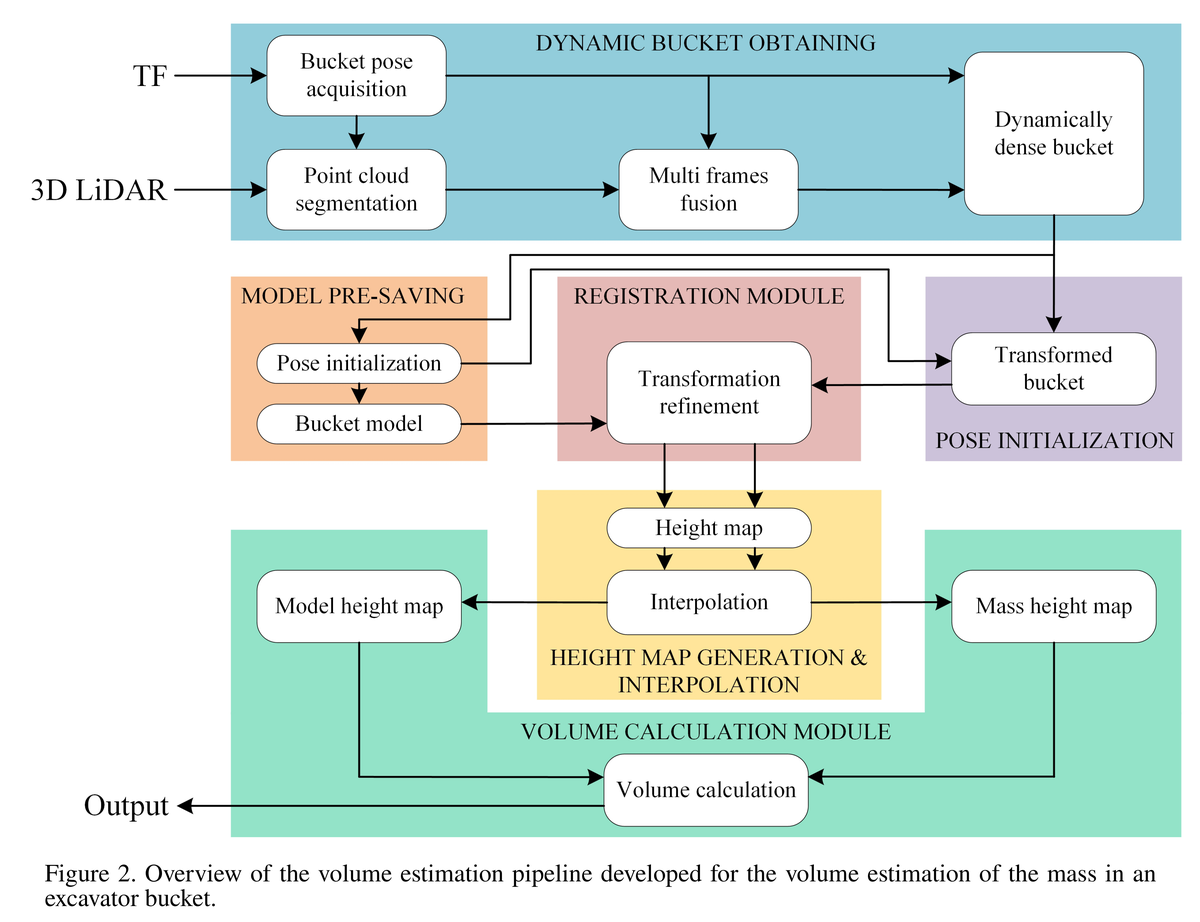
LiDAR·버킷 자세 입력에서 다중 프레임 융합, 빈 버킷 모델 정합, 높이맵 보간, 체적 계산으로 이어지는 전체 온라인 파이프라인. 원문 Figure 2, PDF p.3. #040 2021 📖 상세요약
Baidu Research환경인식논문 PDF 기반 카드

LiDAR 기반 굴착기 버킷 적재물 실시간 체적 추정

Real-time Volume Estimation of Mass in Excavator Bucket with LiDAR Data

캐빈 장착 Livox LiDAR와 버킷 경사센서로 약 10프레임 점군을 누적하고 빈 버킷 모델에 ICP 정합한 뒤, 1 cm 격자 2.5D 높이맵 차를 적분해 움직이는 버킷의 적재 체적과 충전율을 약 0.5초마다 추정한다.

점군 누적ICP 정합2.5D 높이맵체적 적분
📖 상세 요약 보기 📄 원문 · Obsidian
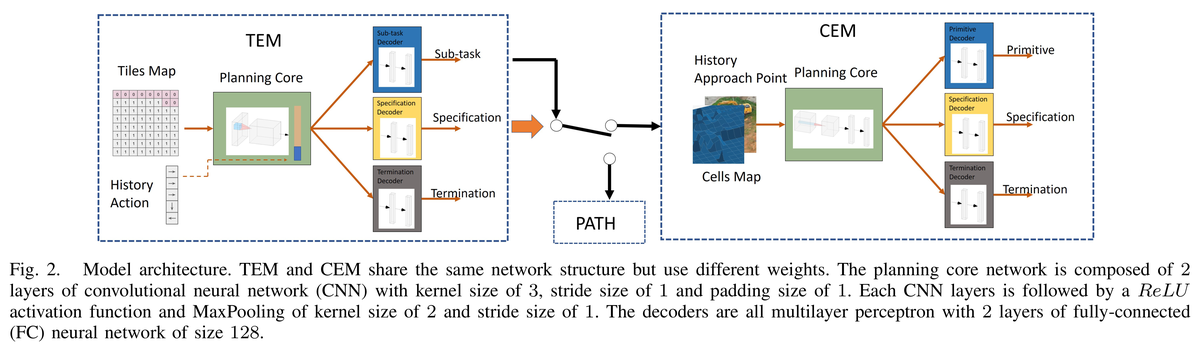
전역 tile 단위의 차체/굴착 하위작업을 정하는 TEM과 지역 cell 단위의 접근·굴착 primitive를 정하는 CEM, 그리고 차체 PATH 모듈의 연결 구조. 원문 Figure 2, PDF p.4. #041 2021 📖 상세요약
Baidu Research학습·RL·IL·VLA논문 PDF 기반 카드

TaskNet: 자율굴착기 신경망 작업계획기

TaskNet: A Neural Task Planner for Autonomous Excavator

LiDAR 높이차 지도를 굴착기 도달범위의 tile과 버킷 폭의 cell로 나누고, 시연에서 학습한 TEM·CEM이 차체 이동·국소 굴착·접근점·깊이·종료를 재귀 예측해 49톤 굴착기의 실물 적재 작업을 안정적으로 계획한다.

시연학습Task-level Excavation ModelCell-level Excavation Model재귀적 작업분해
📖 상세 요약 보기 📄 원문 · Obsidian
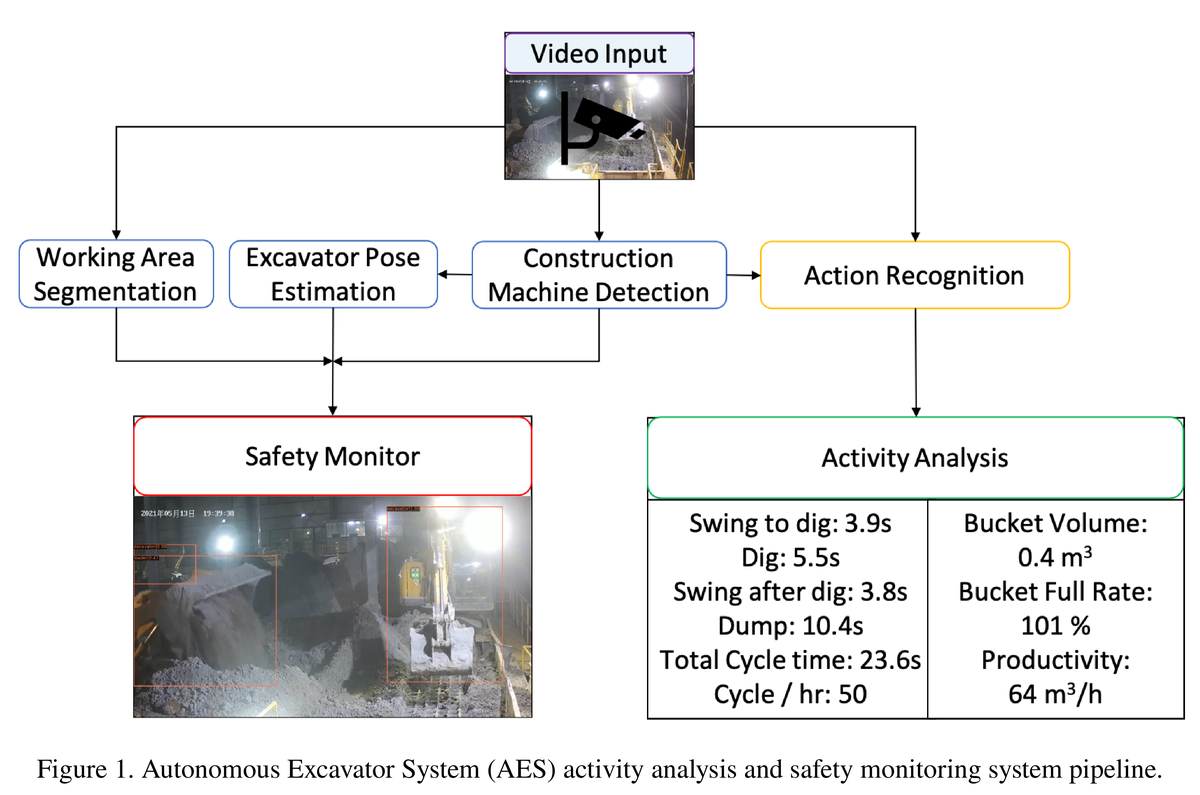
현장 감시 영상에서 작업영역 분할·건설장비 검출·굴착기 자세 추정·행동 인식을 거쳐 안전 경보와 생산성 분석으로 연결되는 전체 파이프라인. 원문 Figure 1, PDF p.2. #042 2021 📖 상세요약
Baidu Research안전·HRI논문 PDF 기반 카드

영상 기반 굴착기 작업 분석 및 안전 모니터링 시스템

Vision-based Excavator Activity Analysis and Safety Monitoring System

고정 감시카메라에서 Faster R-CNN 장비검출, 10개 굴착기 핵심점 자세, 작업영역 분할과 SlowFast 행동인식을 결합해 충돌 위험과 생산성을 분석한다. 15분 영상의 40회 중 39회를 검출해 생산성 계산 정확도 97.5%를 보였다.

Faster R-CNN2D 자세추정영역 분할SlowFast 행동인식
📖 상세 요약 보기 📄 원문 · Obsidian
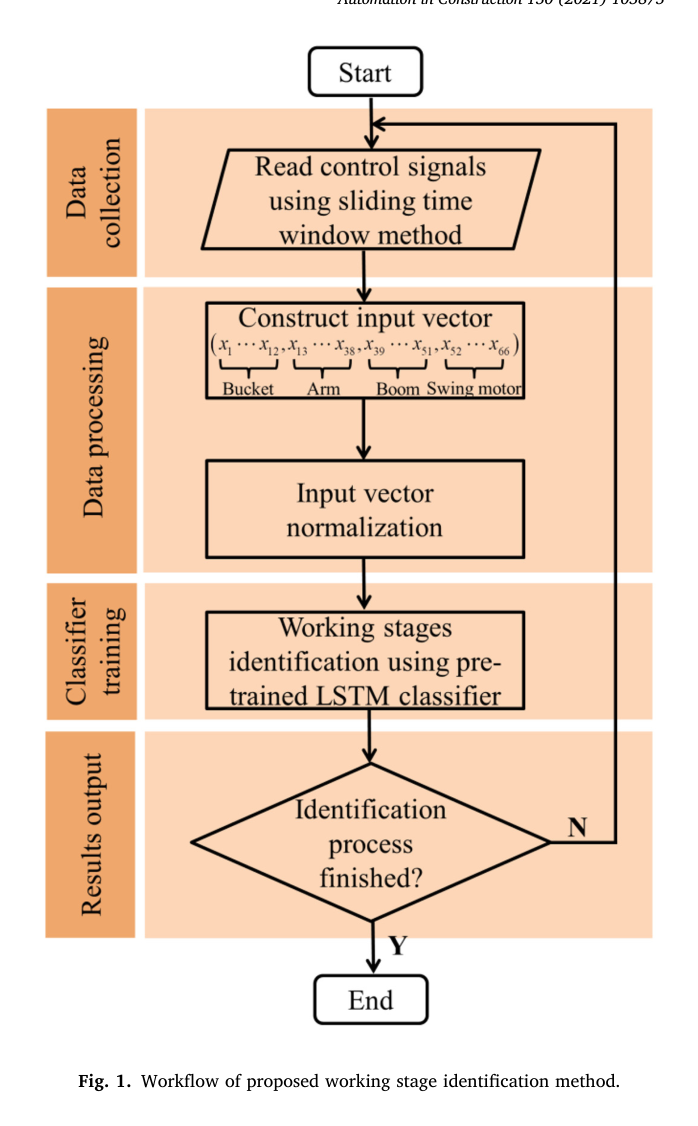
Fig. 1. Workflow of proposed working stage identification method. #043 2021 📖 상세요약
Central South University환경인식학술논문

조작 핸들 제어신호 기반 굴착기 작업단계 식별

Working Stage Identification of Excavators Based on Control Signals of Operating Handles

Cat 320의 버킷·암·붐·선회 핸들 PWM 신호를 한 주기 길이의 슬라이딩 창으로 묶어 LSTM으로 네 작업단계를 판별했다. 5,689개 시험표본에서 93.21% 정확도를 얻고 압력 기반 모델의 지연 오인식 14.22%를 4.68%로 낮췄다.

LSTMmachine learning classificationcontrol-signal segmentationworking-cycle analysis
📖 상세 요약 보기 📄 원문 · Obsidian
범용 유압 굴착기 팔 RL #044 2021 📖 상세요약
ETH Zurich학습·RL·IL·VLA논문 PDF

범용 유압 굴착기 팔 RL

A General Approach for the Automation of Hydraulic Excavator Arms Using Reinforcement Learning

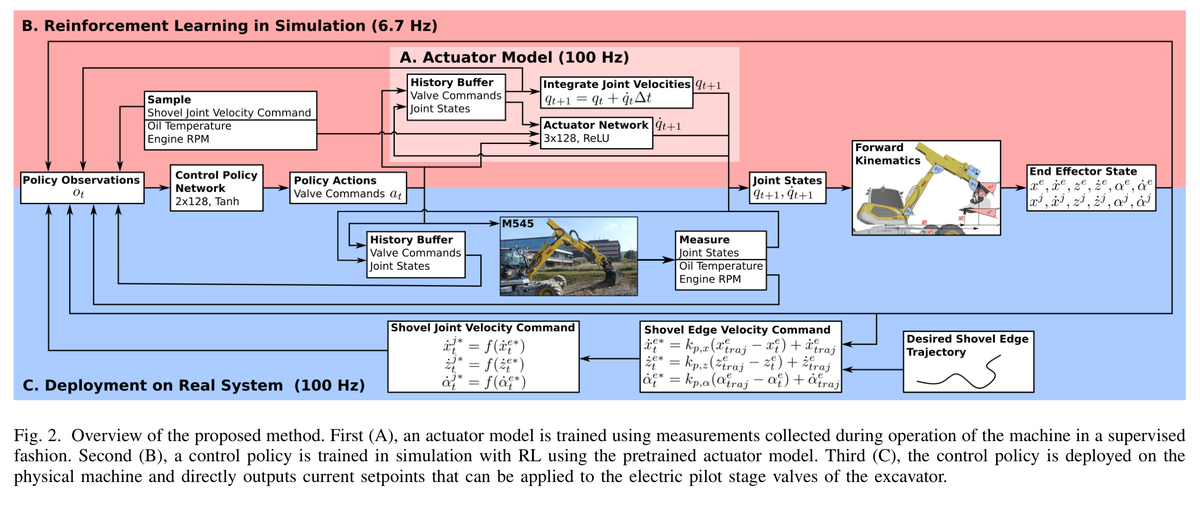
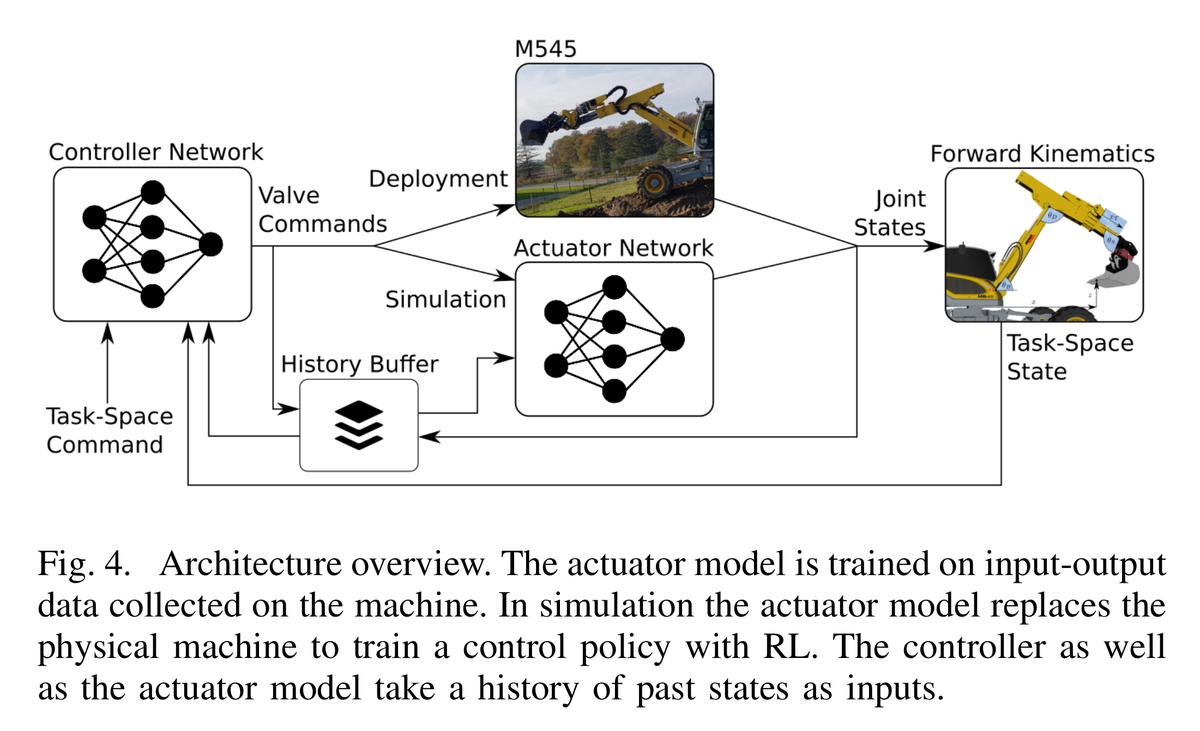
실기 100분 데이터로 4축 유압 actuator model을 학습하고 그 안에서 PPO task-space 속도 정책을 훈련해 pilot valve에 직접 배치한다. 12 t 굴착기 grading 평균 오차 2.0 cm와 상용 Leica보다 높은 직선 추종을 보였지만 장비별 재수집이 필요하다.

학습 유압 동역학RL 속도추종pilot-stage 밸브 제어
📖 상세 요약 보기 📄 원문 · Obsidian
자율 자유형 지형 조성 #045 2021 📖 상세요약
ETH Zurich시스템통합·현장실증논문 PDF

자율 자유형 지형 조성

Free-form autonomous formation in terrain with HEAP

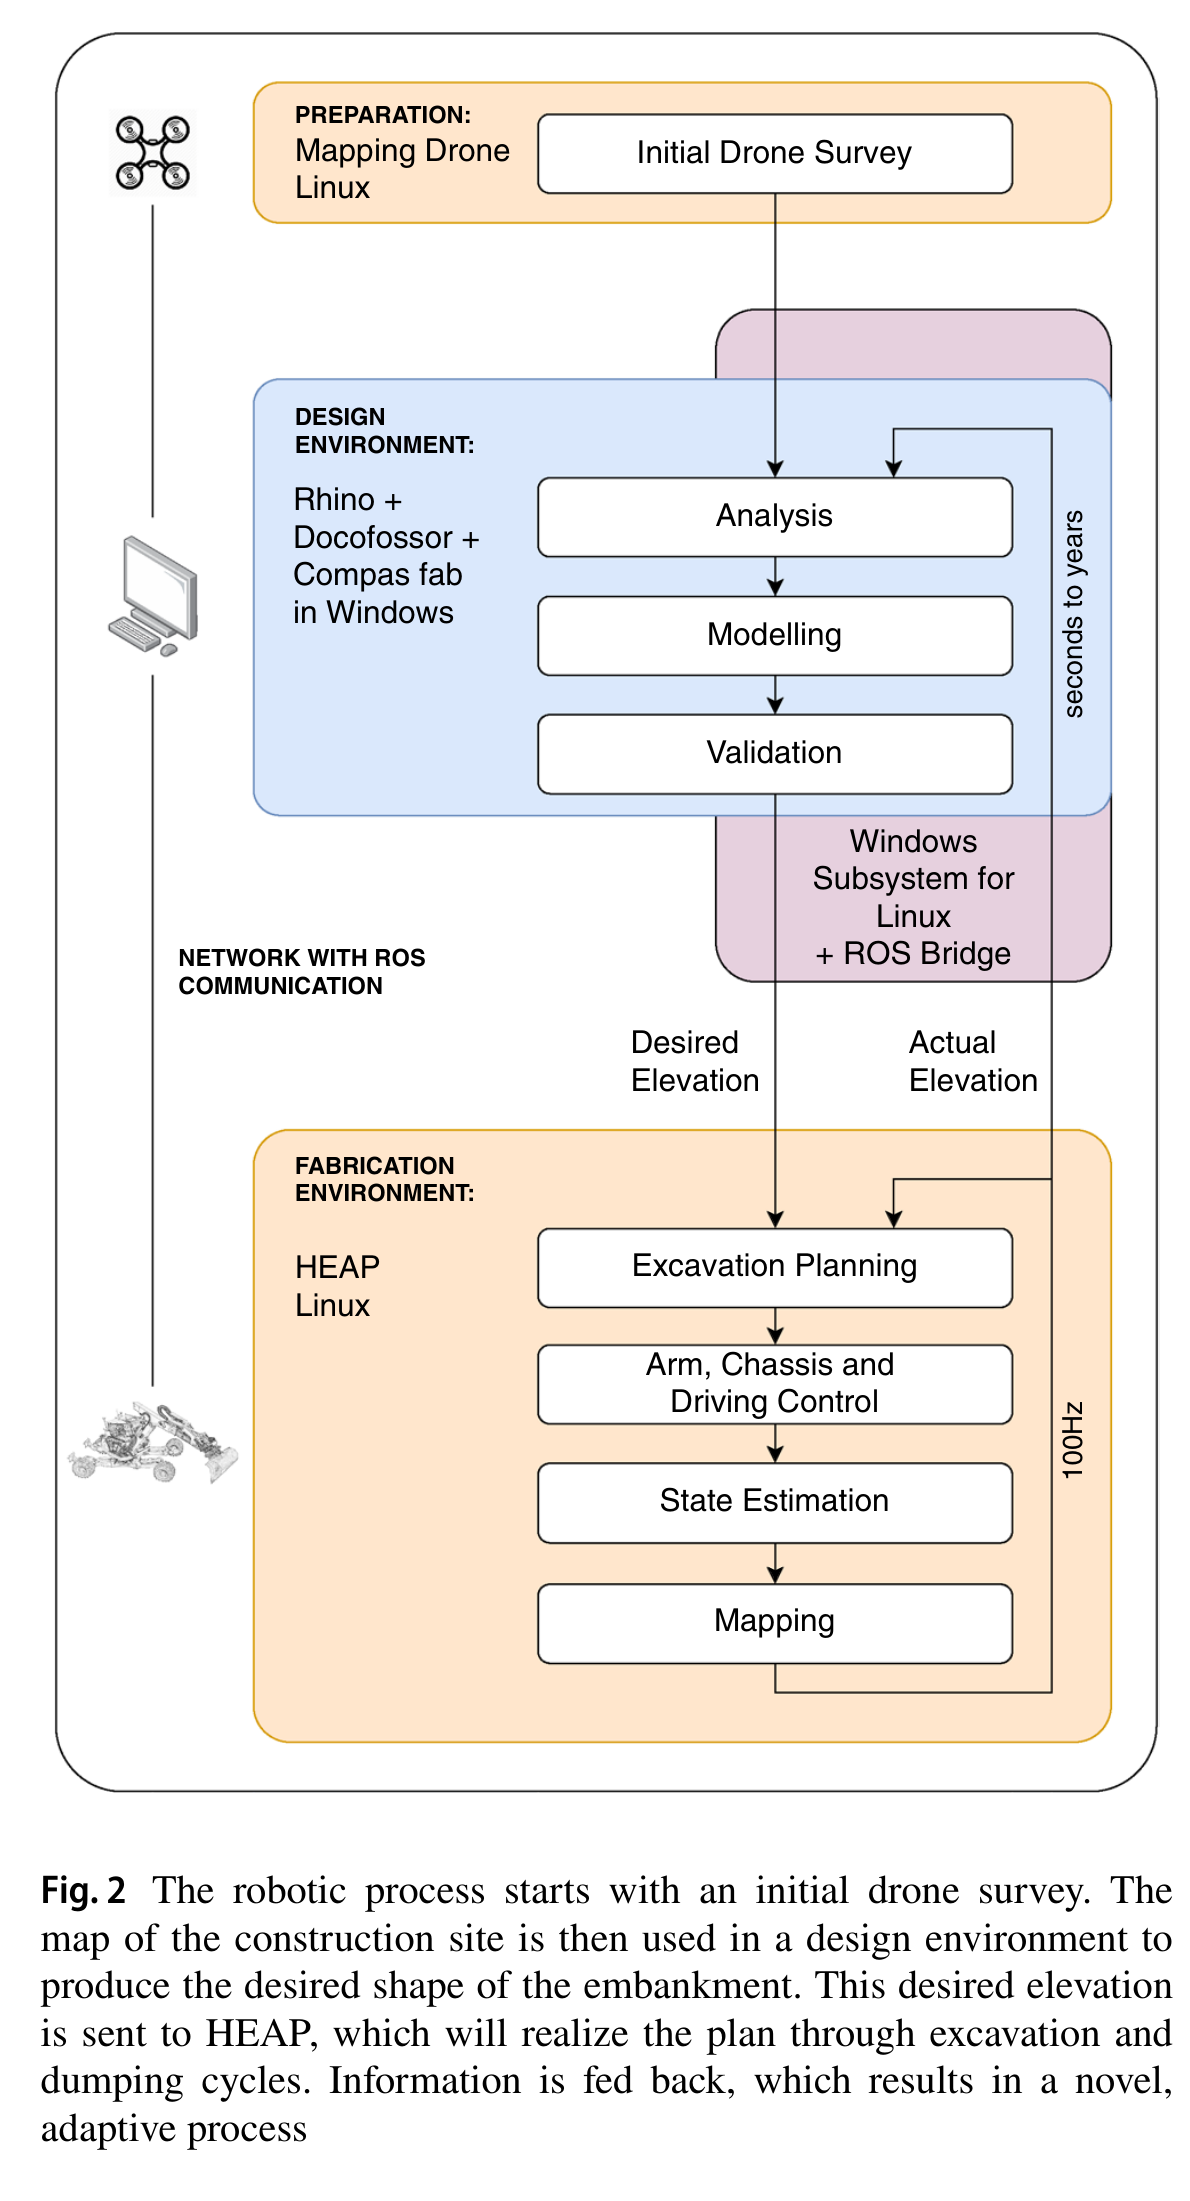
LiDAR 드론 측량, Rhino-Docofossor의 절·성토 균형 설계, HEAP의 반복 굴착·덤프 계획을 폐루프로 묶는다. 20 m S자 제방은 6시간에 평균 0.056 m 오차로 완성했으나 30 m³ 이동 생산성은 사람보다 낮고 단일 장비에 한정된다.

드론 측량재료중립 설계고도 오차 폐루프
📖 상세 요약 보기 📄 원문 · Obsidian
석재 파지·재정렬 계획 #046 2021 📖 상세요약
ETH Zurich작업·궤적계획논문 PDF

석재 파지·재정렬 계획

Grasping and Object Reorientation for Autonomous Construction of Stone Structures

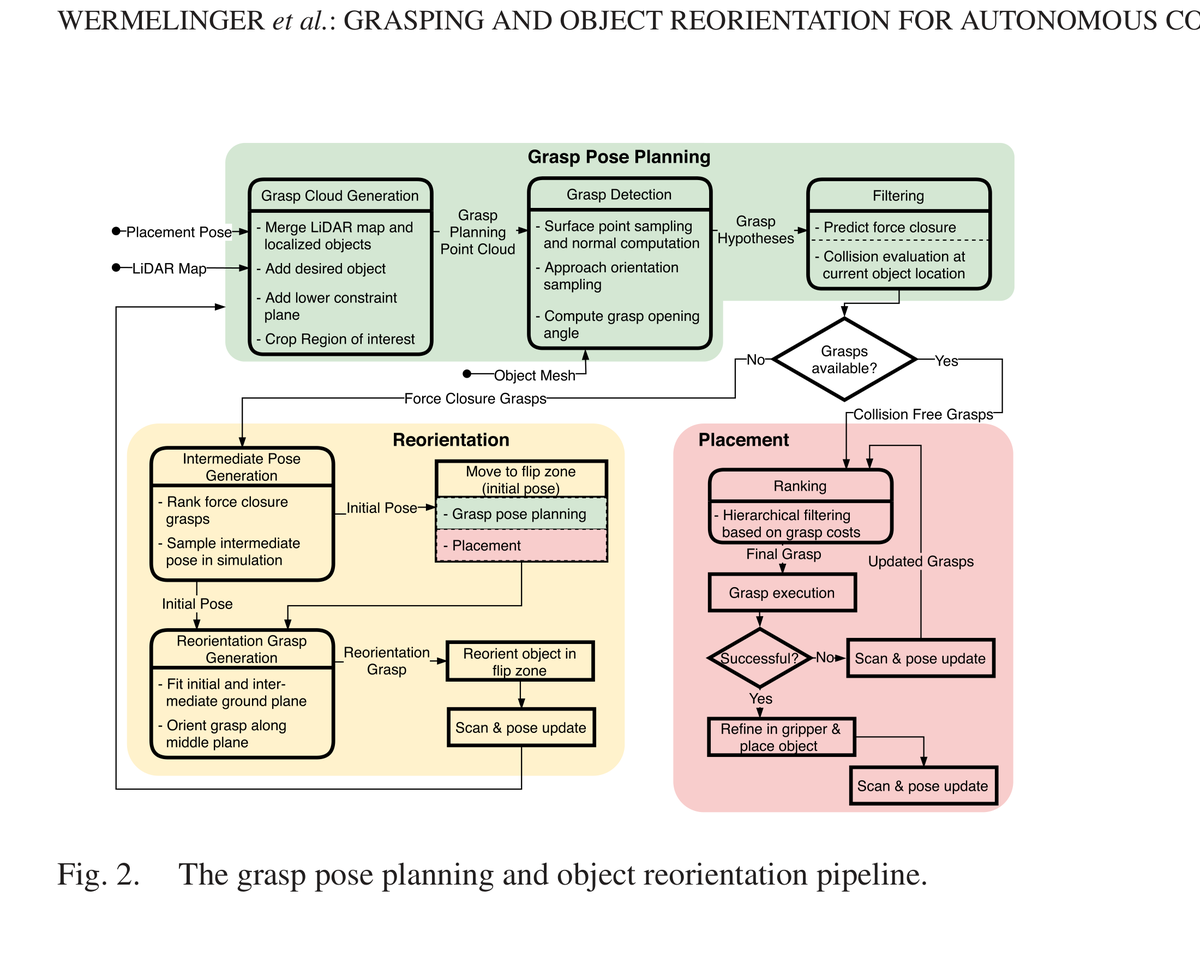
LiDAR map과 복원 stone mesh에서 force-closure grasp를 생성하고 pick/place collision과 task cost로 고른다. 직접 배치가 안 되면 physics settling으로 중간 자세를 만든다. 145개 석재 배치에서 grasp 성공 82.2%였지만 slippage recovery가 느리다.

force-closure 파지점군·mesh 처리물리 시뮬레이션 재정렬
📖 상세 요약 보기 📄 원문 · Obsidian
HEAP 자율 보행 굴착기 #047 2021 📖 상세요약
ETH Zurich시스템통합·현장실증논문 PDF

HEAP 자율 보행 굴착기

HEAP: The autonomous walking excavator

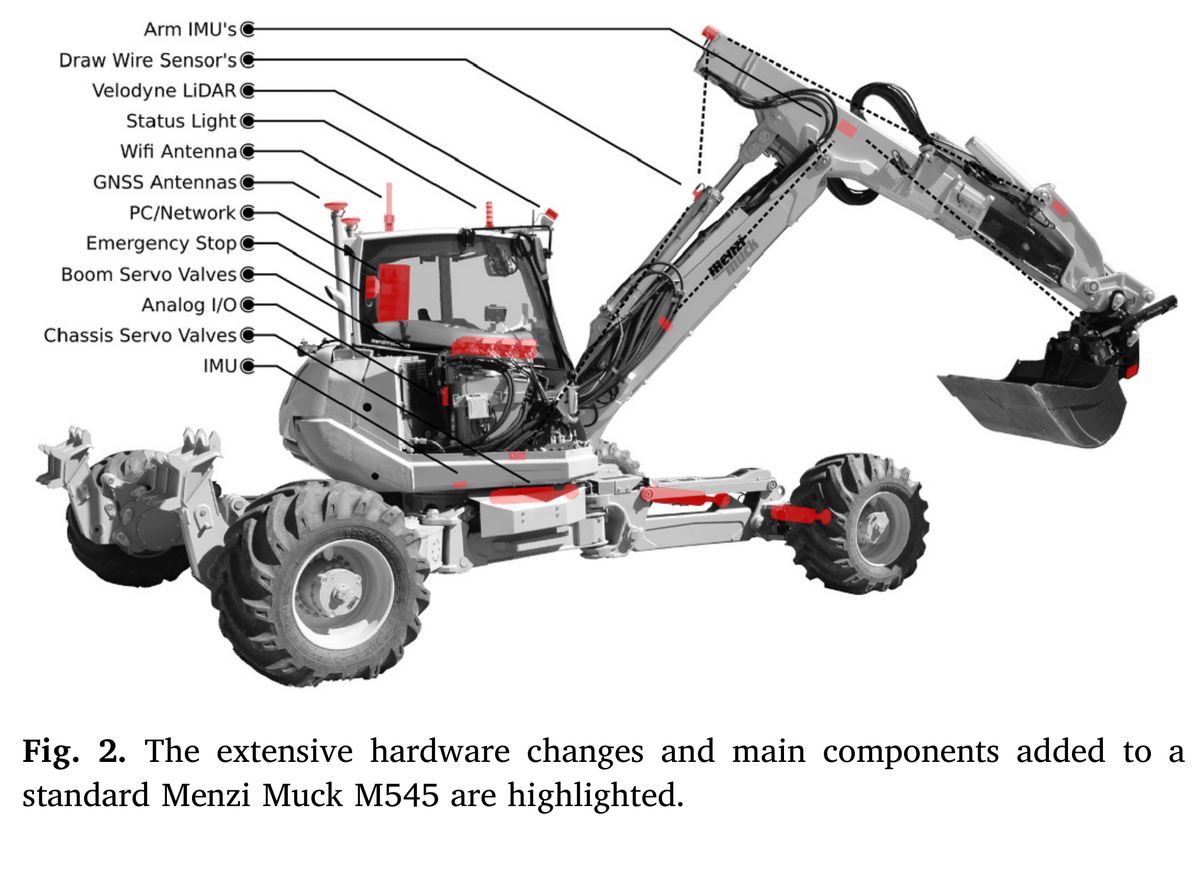
상용 12톤 Menzi Muck M545를 GNSS-RTK·IMU·2대 LiDAR·실린더 센서와 전기유압 구동으로 개조하고, 상태추정·차체 균형·주행·팔 제어를 통합했다. 서보밸브는 힘 응답 40 ms를 달성했지만 고가 개조, GNSS 의존, 안전 운전자 필요가 남는다.

다중센서 상태추정전기유압 개조계층형 제어 소프트웨어
📖 상세 요약 보기 📄 원문 · Obsidian
고정밀 자유형 굴착 #048 2021 📖 상세요약
ETH Zurich시스템통합·현장실증학위논문 PDF와 파생 요약

고정밀 자유형 굴착

High-Accuracy Autonomous Excavation Of Free-Form Shapes

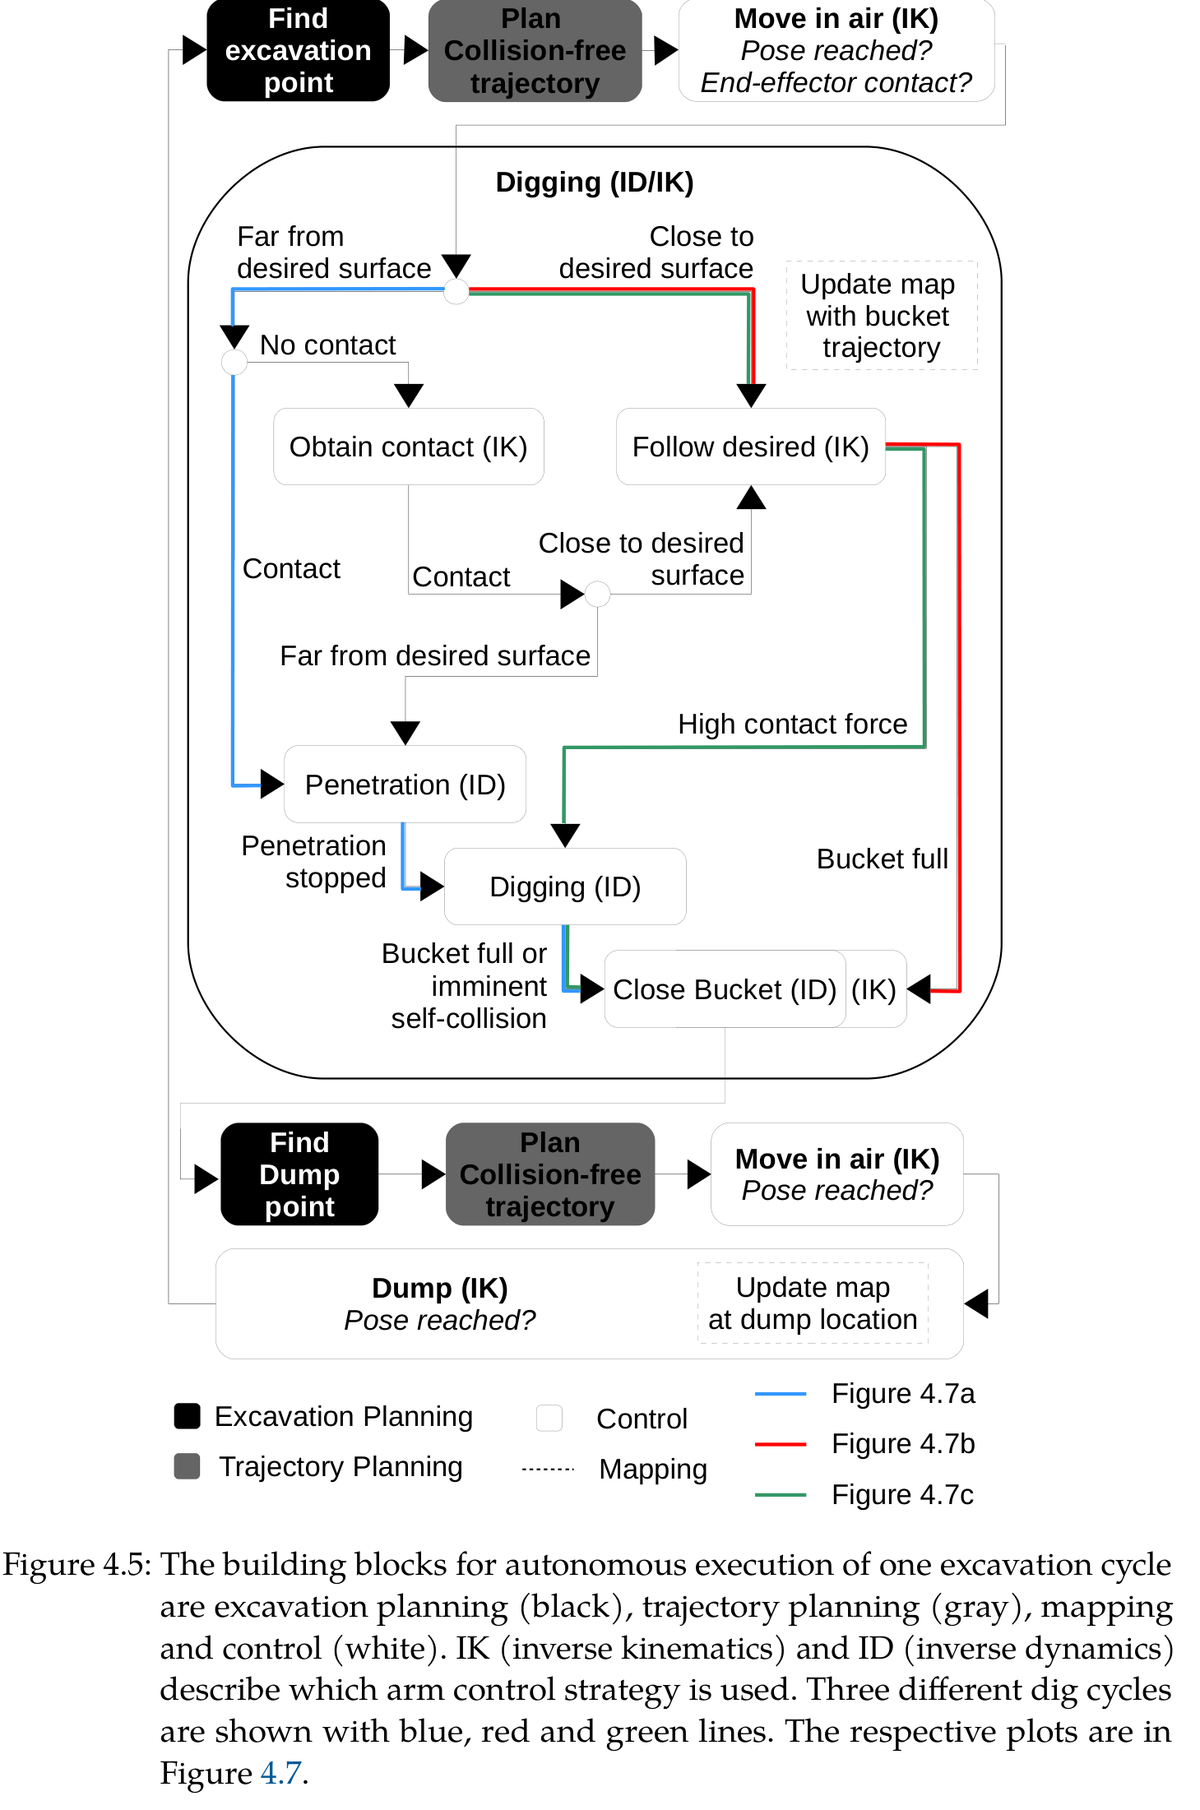
힘-토크 기반 단일 굴착, HEAP 플랫폼, 버킷 궤적과 LiDAR 융합지도, 자유형 trench·embankment 계획을 한 학위논문으로 통합했다. 실차 trench 평균오차 0.024–0.027 m, 30 m³ S형 제방 전체 0.056 m를 달성했다.

힘 기반 굴착작업 인지형 지도충돌회피 경로설계-시공 폐루프
📖 상세 요약 보기 📄 원문 · Obsidian
대형 석재 지도·조작 #049 2021 📖 상세요약
ETH Zurich환경인식논문 PDF

대형 석재 지도·조작

Towards automating construction tasks: Large-scale object mapping

드론 사진으로 만든 사전 점군과 HEAP의 온라인 LiDAR 지도를 객체 단위로 정합·갱신하고, CNN 힘폐쇄 판정과 계층형 비용으로 불규칙 석재 파지를 고른다. 7개 석재 실험에서 지도 정합 90%, 파지 88.6%를 기록했다.

다중 LiDAR 점군지도드론 지도 정합객체 DBforce-closure 파지
📖 상세 요약 보기 📄 원문 · Obsidian
전역 궤적최적화·MPC #050 2021 📖 상세요약
서울대학교제어·MPC논문

궤적 최적화와 모델예측제어를 이용한 유압 굴착기 실시간 운동 계획

Real-Time Motion Planning of a Hydraulic Excavator using Trajectory Optimization and Model Predictive Control

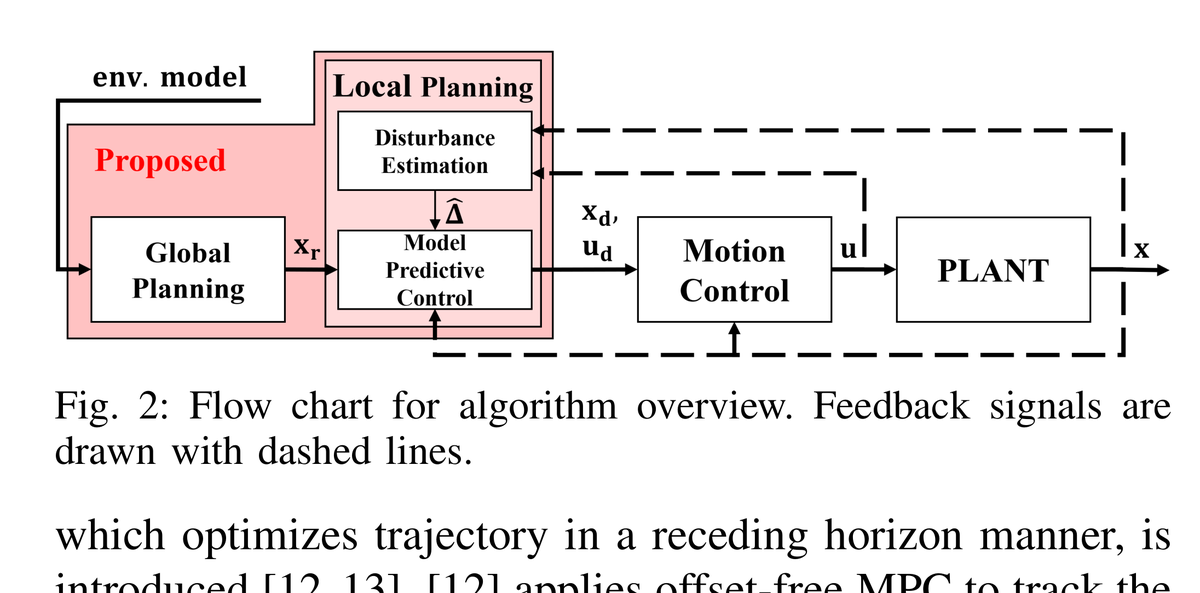
굴착 전 과정을 전역 궤적 최적화와 국소 MPC로 나누어 실시간 계획한다. 미지의 토양력은 운동량 기반 외란 추정기로 보상하고, 유압 실린더·펌프의 힘·동력·변위·유량 한계를 직접 제약해 얕은 굴착에서는 약 46 Hz, 깊은 굴착에서는 약 33 Hz의 재계획 속도를 보였다.

Bernstein 다항식전역 궤적 최적화DDP/MPC외란 추정receding horizon
📖 상세 요약 보기 📄 원문 · Obsidian
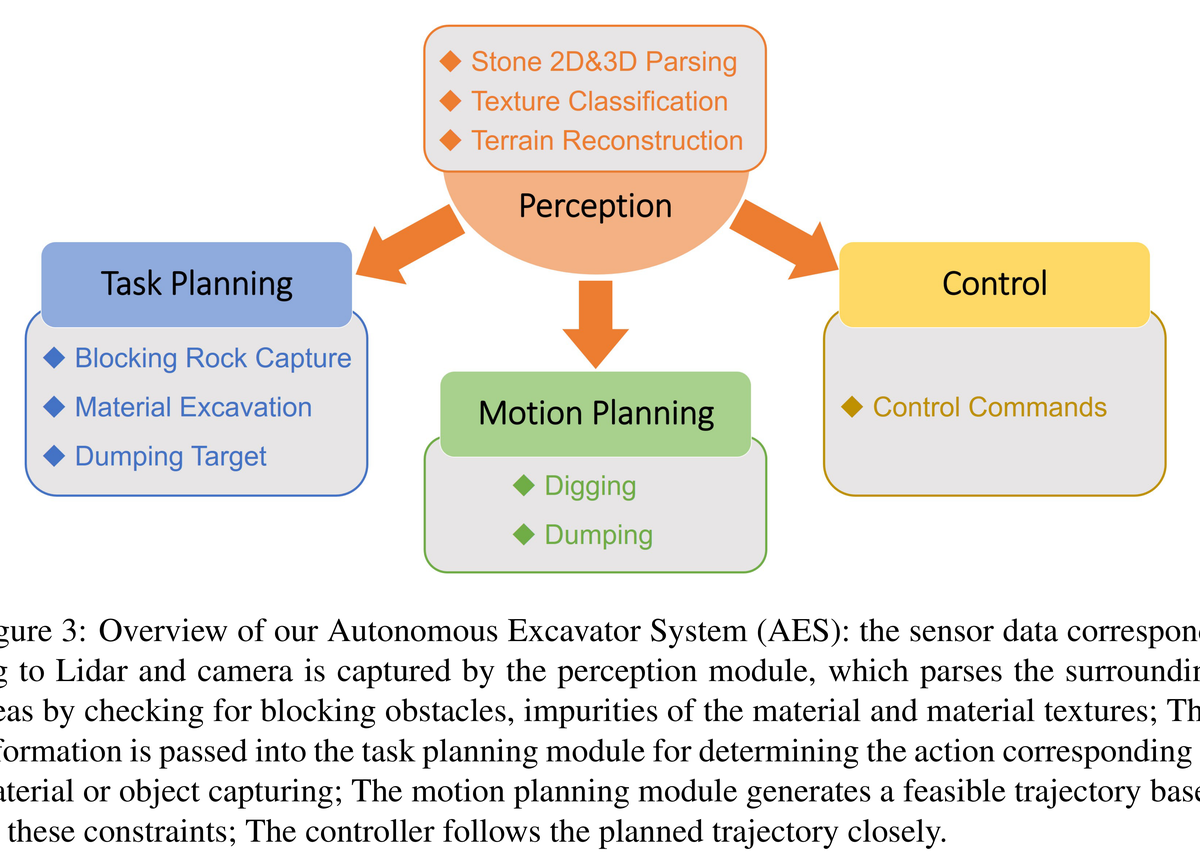
LiDAR·카메라 기반 인지가 장애물·재질·지형 정보를 만들고, 작업계획·동작계획·제어로 전달되는 perception-centered AES 구조. 원문 Figure 3, PDF p.9. #051 2020 📖 상세요약
Baidu Research시스템통합·현장실증논문 PDF 기반 카드

AES: 실제 위험 환경용 자율굴착기 시스템

AES: Autonomous Excavator System for Real-World and Hazardous Environments

6.5톤·49톤 drive-by-wire 굴착기에 LiDAR·RGB-D 인지, 시연 기반 목표 선택, IRL-STOMP 계획을 통합했다. 폐기물 처리 현장에서 24시간 무개입, 시간당 145회·36.25 m³ 작업을 보고한 위험환경용 AES다.

LiDAR·RGB-D 인지시연학습역강화학습 비용STOMP
📖 상세 요약 보기 📄 원문 · Obsidian
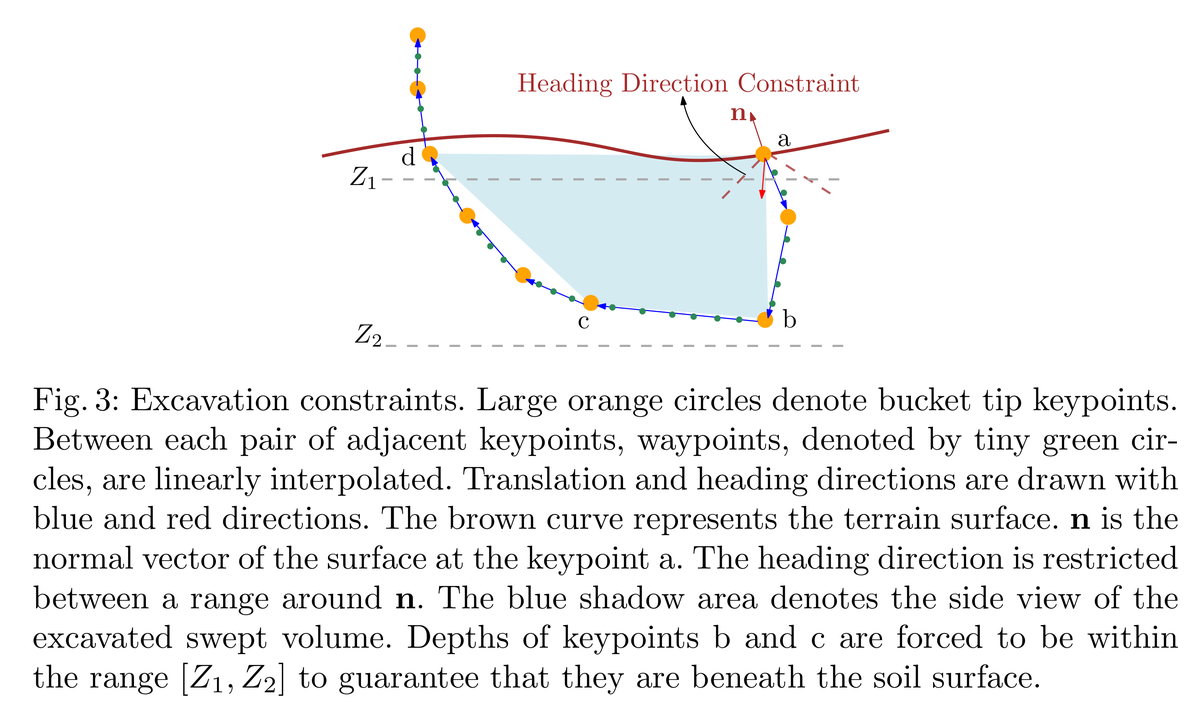
소수의 최적화 keypoint와 그 사이의 보간 waypoint, swept volume, 지중 깊이, 버킷 헤딩 제약을 한 그림에 나타낸 궤적 최적화 구성이다. 원문 Fig. 3, PDF p.7. #052 2020 📖 상세요약
Baidu Research작업·궤적계획논문 PDF 기반 카드

자율굴착기를 위한 시간 가변 최소 토크 궤적 최적화

Time Variable Minimum Torque Trajectory Optimization for Autonomous Excavator

소수 관절 keypoint와 구간시간을 함께 최적화하고, 버킷 형상·토양 물성으로 계산한 저항력을 역동역학에 넣는다. AGX에서 기하·기구학·동역학 제약을 만족하며 고정시간 6.4초보다 짧은 5.5초 최소토크 굴착 궤적을 생성했다.

궤적 최적화역동역학토양-도구 상호작용 모델시간 가변 keypoint
📖 상세 요약 보기 📄 원문 · Obsidian
자율 건식 석벽 시공 #053 2020 📖 상세요약
ETH Zurich시스템통합·현장실증논문 PDF

자율 건식 석벽 시공

Autonomous dry stone construction

HEAP가 자연석을 LiDAR로 탐지·회전 스캔하고, 석공 규칙·형상 특징·ICP·물리 시뮬레이션으로 다음 돌의 자세를 즉석 계획한다. 평균 757 kg의 gneiss 40개로 높이 3 m, 길이 5 m의 양면 건식 석벽을 구축했다.

석재 3D 스캔안정 배치 계획재스캔 폐루프
📖 상세 요약 보기 📄 원문 · Obsidian
지형 적응 전신 계획·제어 #054 2020 📖 상세요약
ETH Zurich제어·MPC논문 PDF

지형 적응 전신 계획·제어

Terrain-Adaptive Planning and Control of Complex Motions for Walking Excavators

31자유도 HEAP의 collocation 궤적최적화와 100 Hz 계층형 전신제어를 결합해, 토크·속도 제어 관절을 함께 다루고 미지도 요철에 반응한다. 실차에서 crab 주행, 30° 제자리 선회, 0.5 m 측면 보행을 수행했다.

전신 궤적최적화계층형 WBC역기구학
📖 상세 요약 보기 📄 원문 · Obsidian
데이터 기반 유압 RL 제어 #055 2020 📖 상세요약
ETH Zurich학습·RL·IL·VLA논문 PDF

데이터 기반 유압 RL 제어

Towards RL-based hydraulic excavator automation

12톤 굴착기의 2시간 운전 데이터로 유압 액추에이터 신경모델을 만들고, 그 안에서 TRPO 위치정책을 학습해 실차 밸브에 직접 전이했다. 자유공간 추종은 안정적이지만 토양 접촉·3차원 선회·경사 차체는 검증하지 않았다.

신경 유압 액추에이터 모델강화학습sim-to-real
📖 상세 요약 보기 📄 원문 · Obsidian
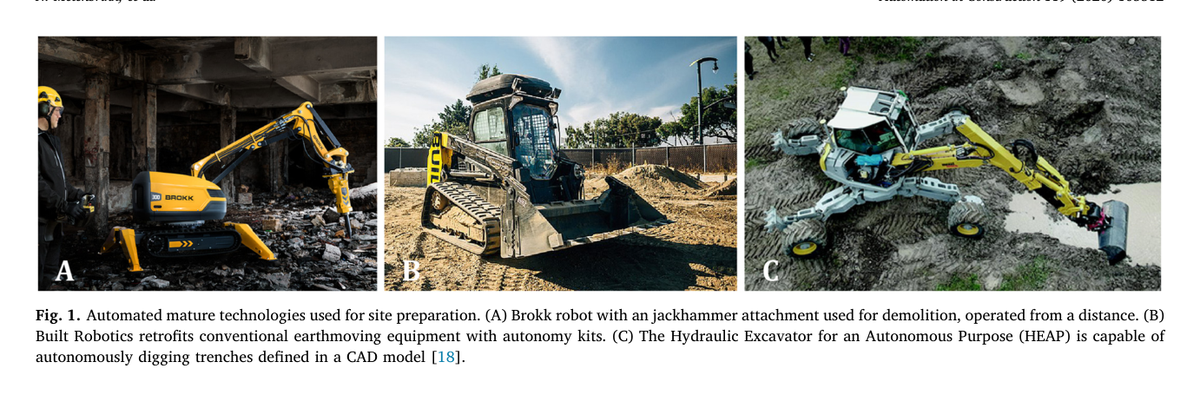
Fig. 1. Automated mature technologies used for site preparation. #056 2020 📖 상세요약
University of Stuttgart / Harvard University Wyss Institute서베이·산업동향리뷰논문

현장 자율 건설 로봇: 무감독 시공을 향하여

On-site Autonomous Construction Robots: Towards Unsupervised Building

현장 준비·하부·상부 구조를 하나의 시공 연쇄로 놓고 성숙 장비 자동화와 자율운용용 신형 로봇을 비교한다. 검토된 어떤 분야에도 완전 자율 수준(LoA 5) 사례가 없었으며, 재료-로봇 공동설계·내장센싱·보조작업·이종 로봇 조정이 무감독 시공의 핵심 공백임을 제시한다.

broad literature reviewconstruction-task taxonomymulti-robot coordination analysis
📖 상세 요약 보기 📄 원문 · Obsidian
숙련자 모사 굴착 궤적 계획(IROS) #057 2020 📖 상세요약
서울대학교작업·궤적계획논문

자율 로봇 산업용 굴착기를 위한 숙련자 모사 굴착 궤적 계획

Expert-Emulating Excavation Trajectory Planning for Autonomous Robotic Industrial Excavator

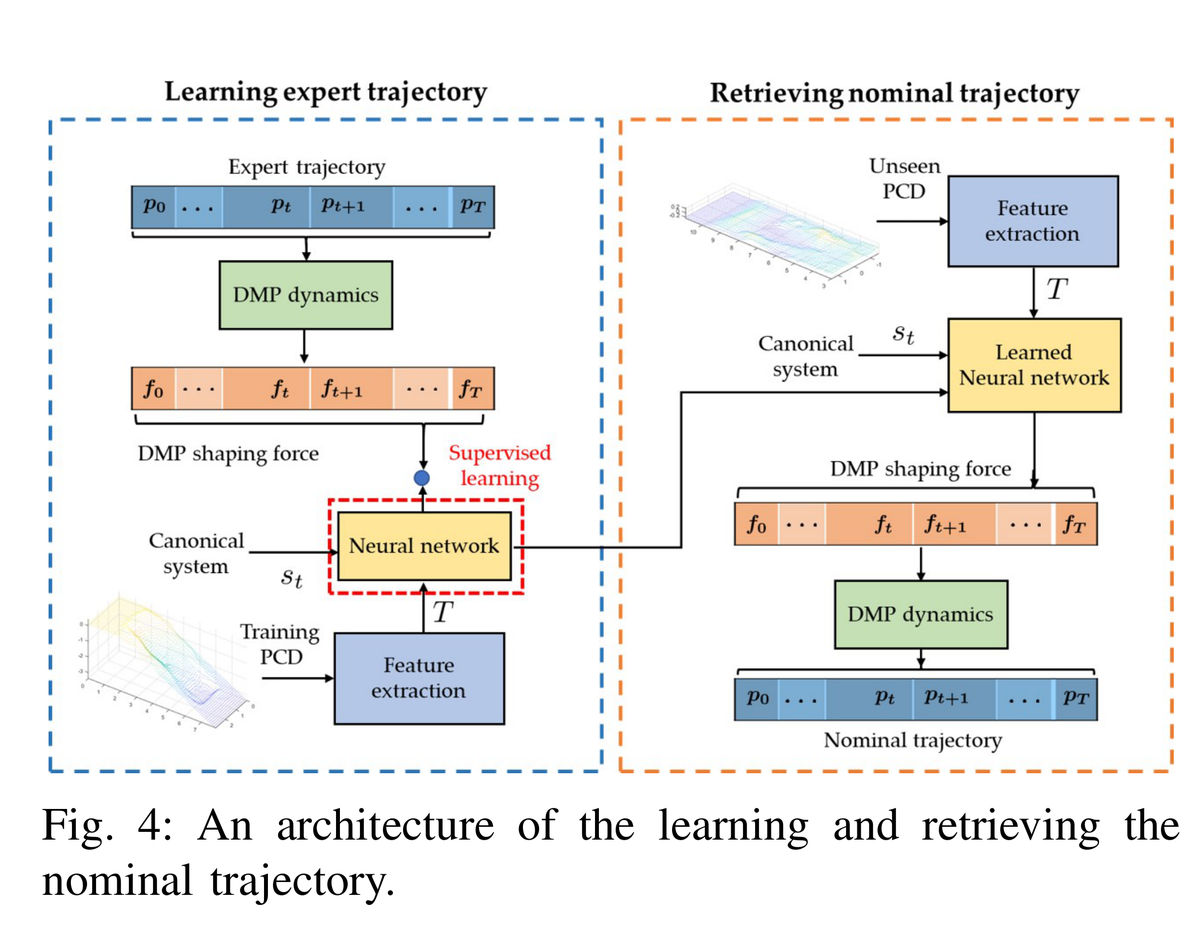
지형 경사·깊이에 따른 숙련자 궤적을 DMP shaping force와 64-16 MLP로 학습하고, 압력 기반 추정 굴착력이 임계값을 넘으면 coupling movement primitive로 더 얕게 변조한다. DX380LC 실차에서 경사면 최대 힘과 임계 초과량을 줄였다.

DMPMLP학습 시연외란관측기coupling movement primitives
📖 상세 요약 보기 📄 원문 · Obsidian
숙련자 굴착력 기반 궤적 생성(석사논문) #058 2020 📖 상세요약
서울대학교작업·궤적계획학위논문

자동화 굴착기를 위한 숙련자 굴착력 패턴 기반 굴착 작업 궤적 생성

Trajectory Generation for Autonomous Excavators Based on Expert Operator Forcing Pattern

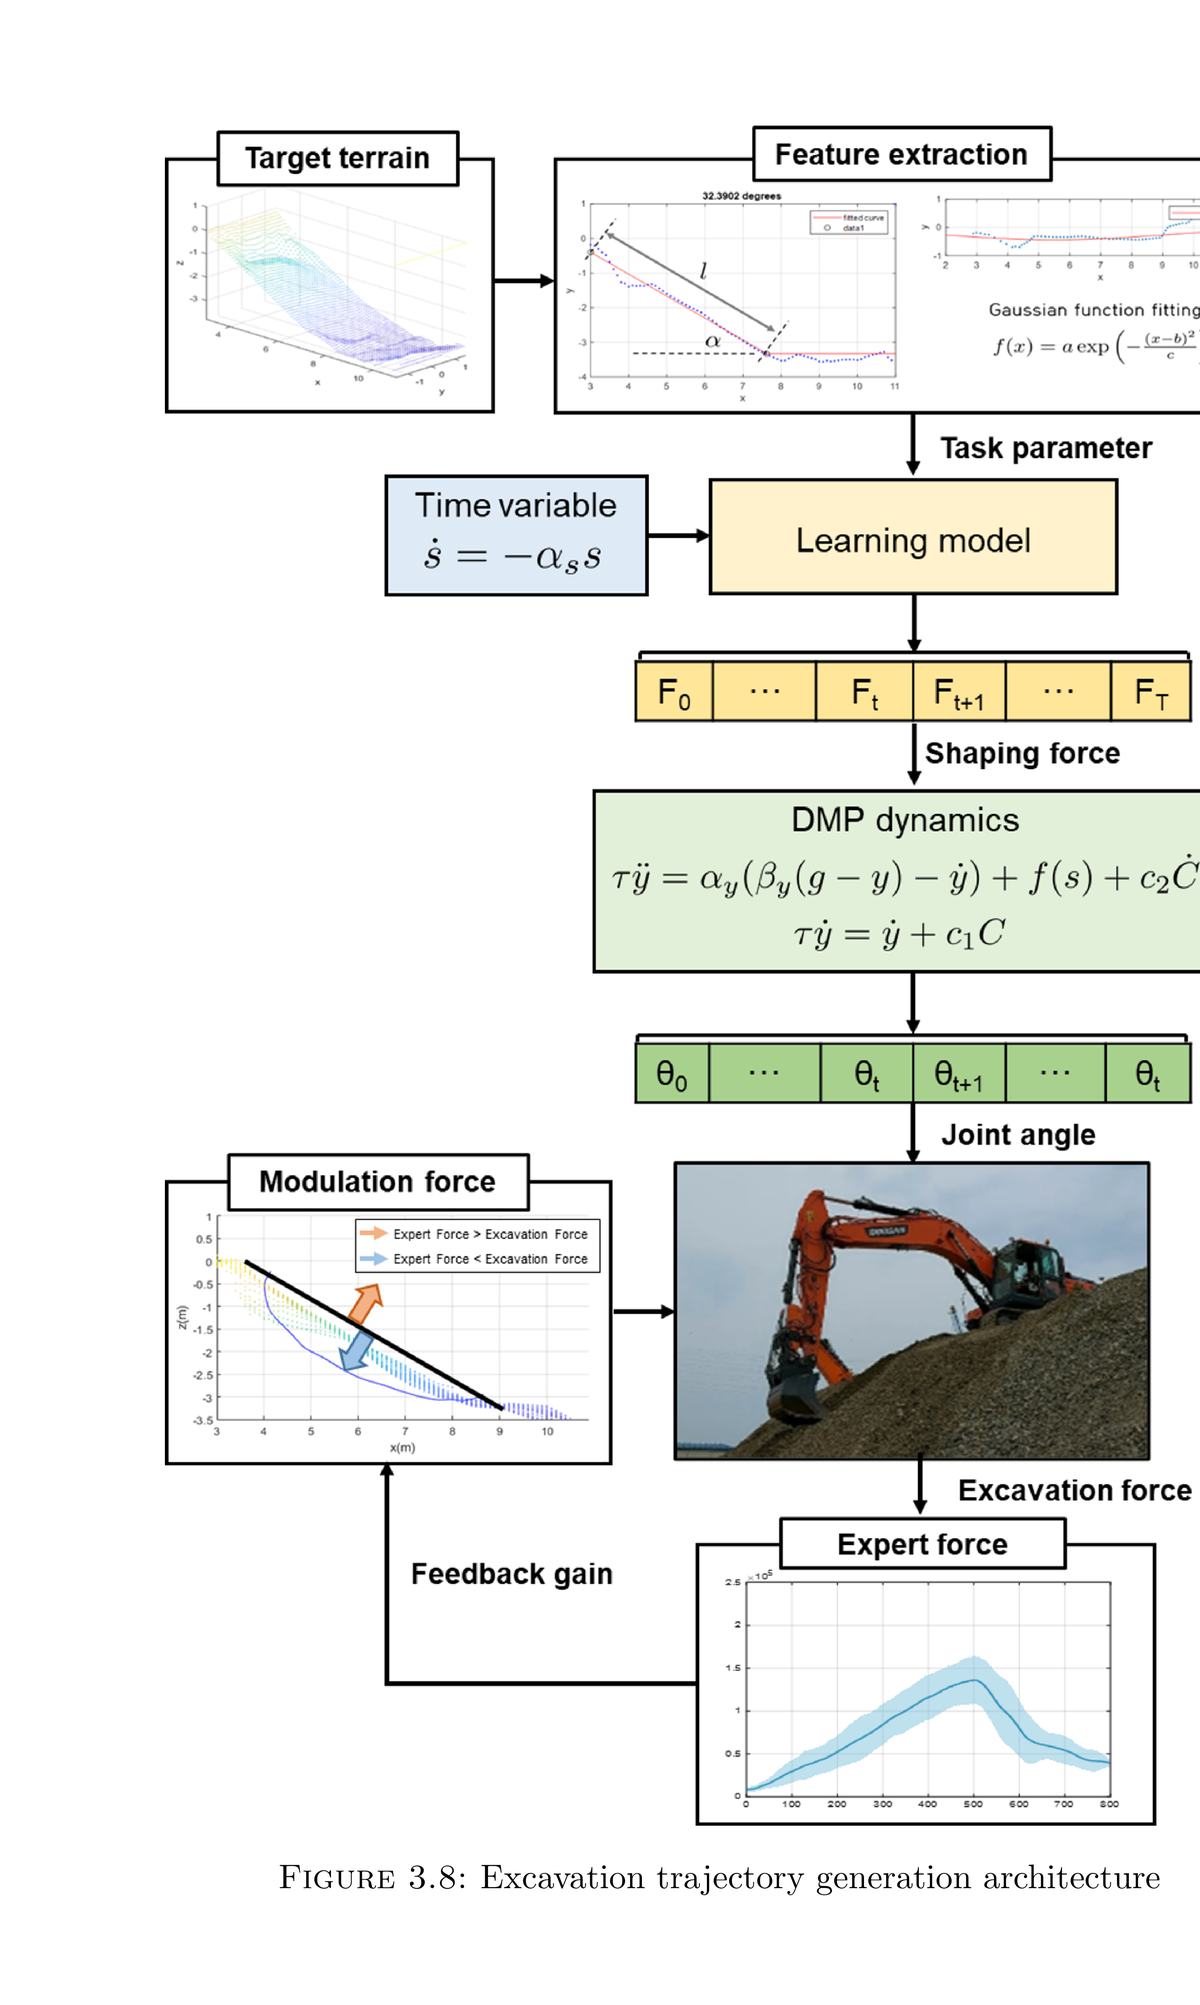
숙련자 작업에서 지형별 궤적과 굴착력 패턴을 추출해 DMP로 인코딩하고, 실시간 추정력이 전문가 기준과 다르면 지면 법선 방향 coupling term으로 궤적을 변조한다. 실차에서 평지·경사 적재량이 공칭 궤적보다 53.79%, 20.39% 증가했다.

DMPMLP숙련자 시연외란관측기coupling term 궤적 변조
📖 상세 요약 보기 📄 원문 · Obsidian
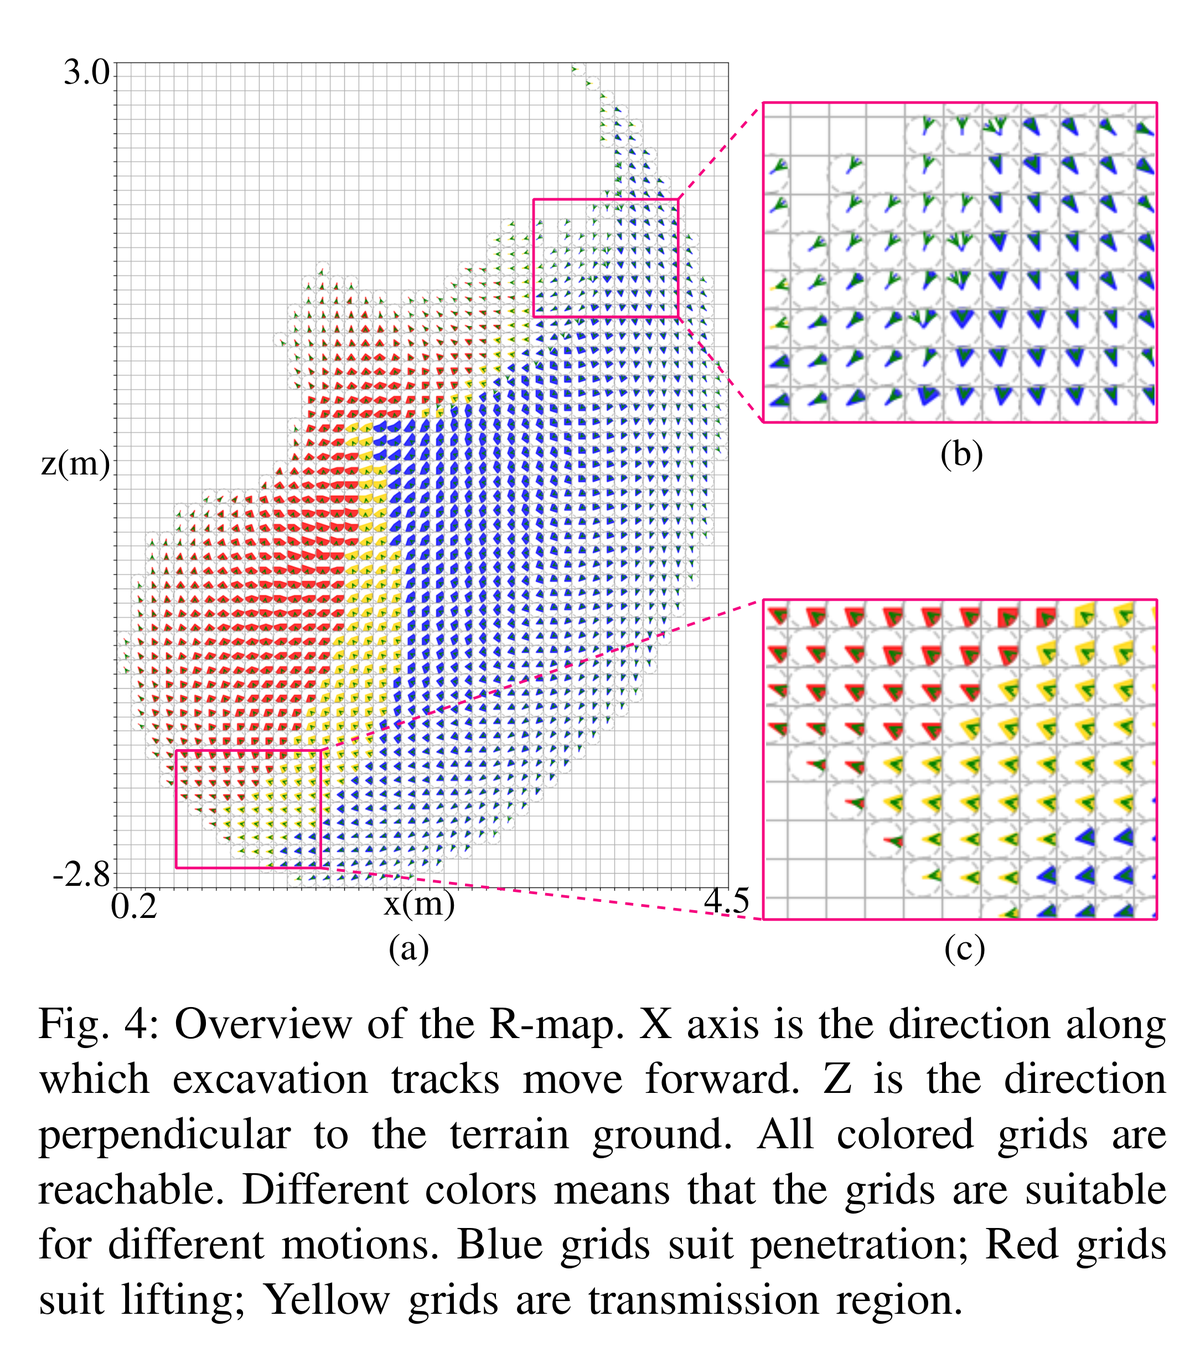
굴착 평면의 각 격자에 버킷의 도달 가능한 자세 방향을 저장하고, 침투·인양·전이 동작에 적합한 작업영역을 색으로 구분한 2차원 R-map이다. 원문 Fig. 4, PDF p.3. #059 2019 📖 상세요약
Baidu Research작업·궤적계획논문 PDF 기반 카드

굴착기 동작계획을 위한 Compact Reachability Map

Compact Reachability Map for Excavator Motion Planning

굴착기 붐·암·버킷 운동이 놓이는 2D 평면에 자세별 도달 가능한 헤딩과 방향별 최대 직선 이동거리를 사전 계산한다. 0.1 m 격자 R-map을 약 7분에 만들고 AGX에서 단일 굴착 궤적을 평균 50 ms에 계획했다.

Compact R-map역기구학격자 기반 도달가능성 사전계산
📖 상세 요약 보기 📄 원문 · Obsidian
자율 자유형 트렌칭 #060 2019 📖 상세요약
ETH Zurich시스템통합·현장실증논문 PDF

자율 자유형 트렌칭

Autonomous Free-Form Trenching Using a Walking Excavator

12톤 HEAP에 굴착 특화 고도지도, SDF-SQP 버킷 경로, 기계한계 인지 제어, 힘 기반 굴착 상태기를 통합해 4분절 평면과 곡선 트렌치를 무인 시공했다. 평균 형상오차는 2.7 cm와 2.4 cm였지만 통제된 두 형상 밖 장기 복구성은 다루지 않았다.

작업 인지형 고도지도SQP 충돌회피힘 기반 굴착 상태기
📖 상세 요약 보기 📄 원문 · Obsidian
굴착기 전신 동작계획 #061 2019 📖 상세요약
ETH Zurich작업·궤적계획논문 PDF

굴착기 전신 동작계획

Whole-body motion planning for walking excavators

12톤·31자유도 HEAP의 차체, 다리·바퀴, 삽, 접촉시간을 하나의 Hermite-spline 비선형 최적화로 풀어 주행·보행 혼합 궤적을 생성했다. 3 m 틈과 1 m 단차 계획은 보였지만 충돌검사와 실차 실행은 후속 과제로 남았다.

전신 궤적최적화Hermite spline접촉일정 최적화
📖 상세 요약 보기 📄 원문 · Obsidian
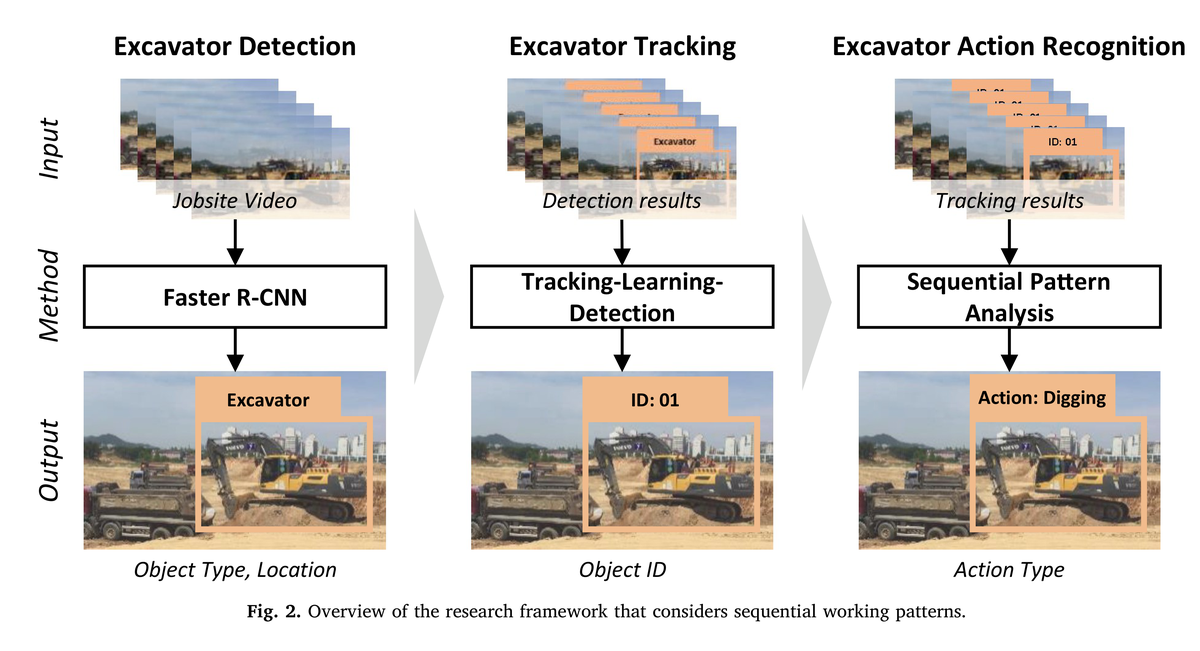
굴착 작업 순서 기반 행동 인식 #062 2019 📖 상세요약
서울대학교환경인식논문

시각 특징과 작업 주기의 순차 패턴 기반 굴착기 행동 인식

Action recognition of earthmoving excavators based on sequential pattern analysis of visual features and operation cycles

Faster R-CNN과 TLD로 굴착기 영상 시퀀스를 만들고 CNN-이중 LSTM으로 외형 변화와 작업주기를 차례로 학습한다. 실제 현장 72,365프레임에서 정밀도 90.9%, 재현율 89.2%를 기록하며 단일 CNN보다 크게 개선됐다.

Faster R-CNNTLD 추적CNN2단 LSTM작업 주기 모델링
📖 상세 요약 보기 📄 원문 · Obsidian
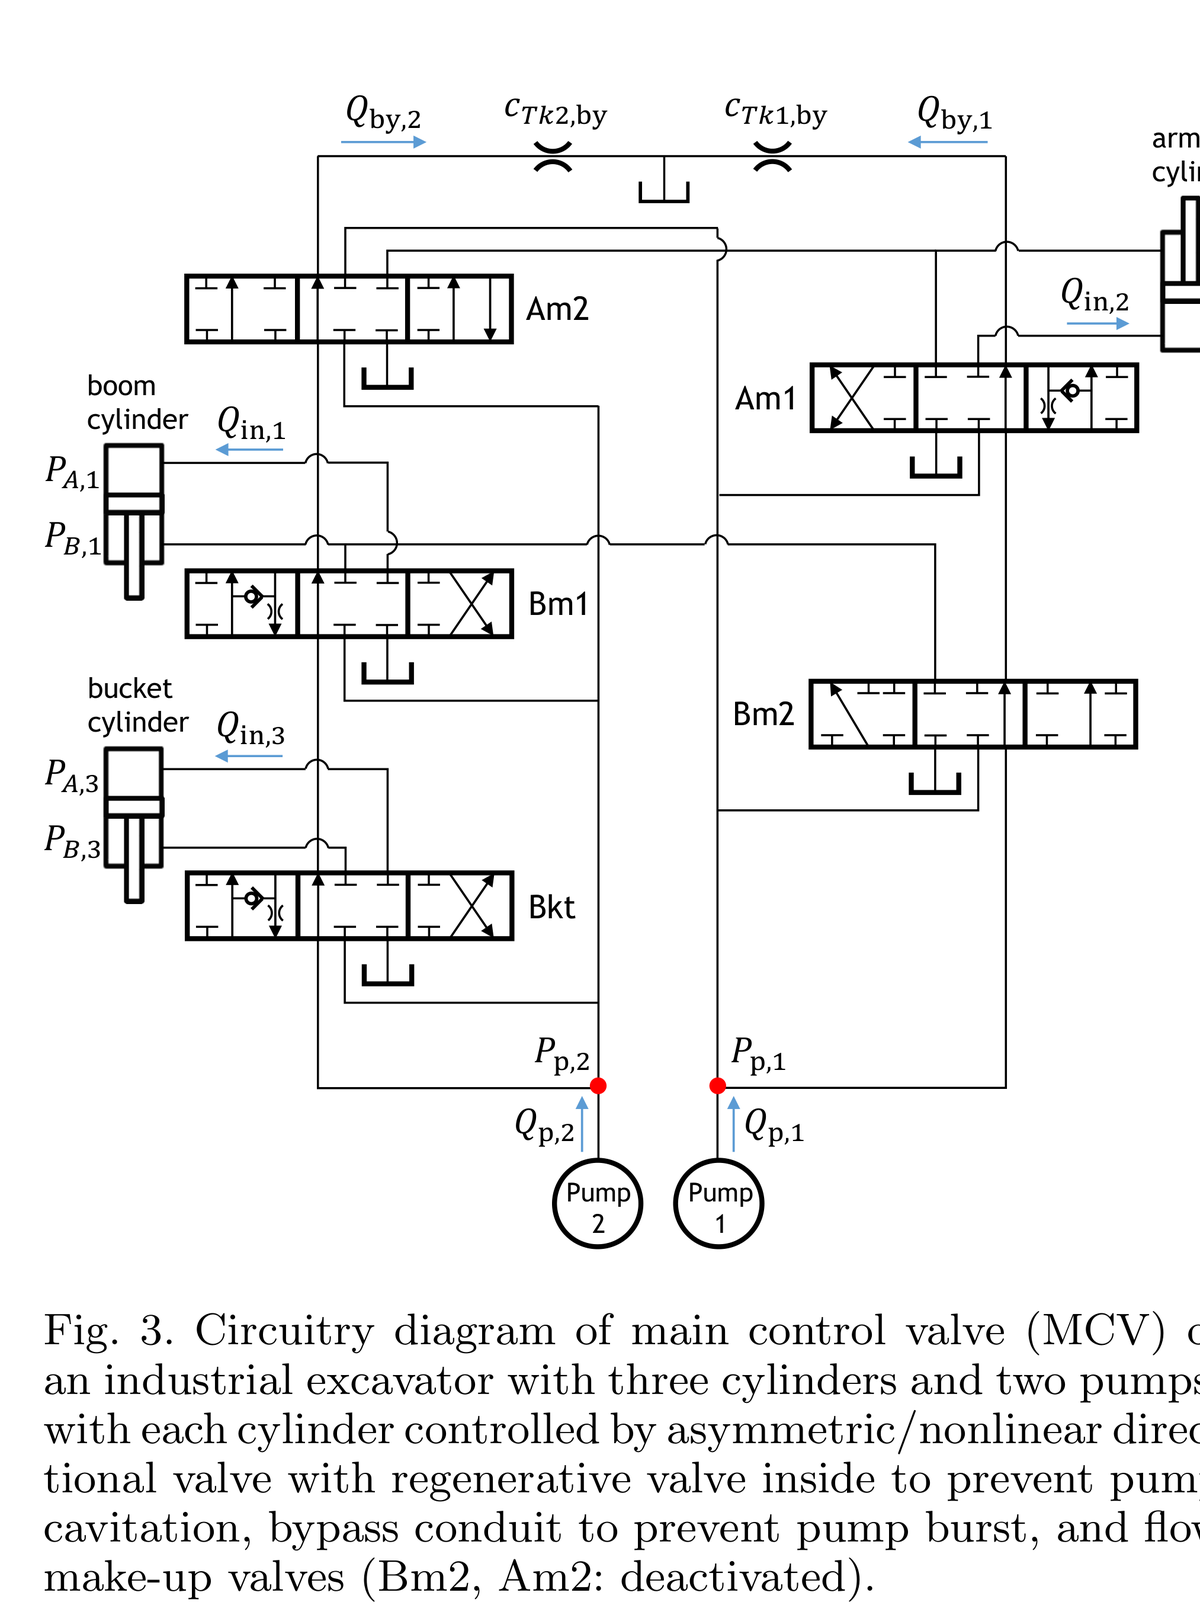
MCV 모델링·속도장 제어 #063 2019 📖 상세요약
서울대학교제어·MPC논문

메인 컨트롤 밸브를 갖는 자율 굴착기의 모델링과 속도장 제어

Modeling and Velocity-Field Control of Autonomous Excavator with Main Control Valve

두 펌프와 세 실린더가 공유하는 산업용 굴착기 MCV의 비선형 밸브·재생회로·유량 제약을 모델링한다. 제약이 활성화되면 목표 속도장의 방향은 유지한 채 속도계수 λ를 낮추고, 장애물에서는 자동 정지하는 실시간 최적화 제어를 제시한다.

MCV 유량·압력 모델링속도장 제어제약 최적화QP
📖 상세 요약 보기 📄 원문 · Obsidian
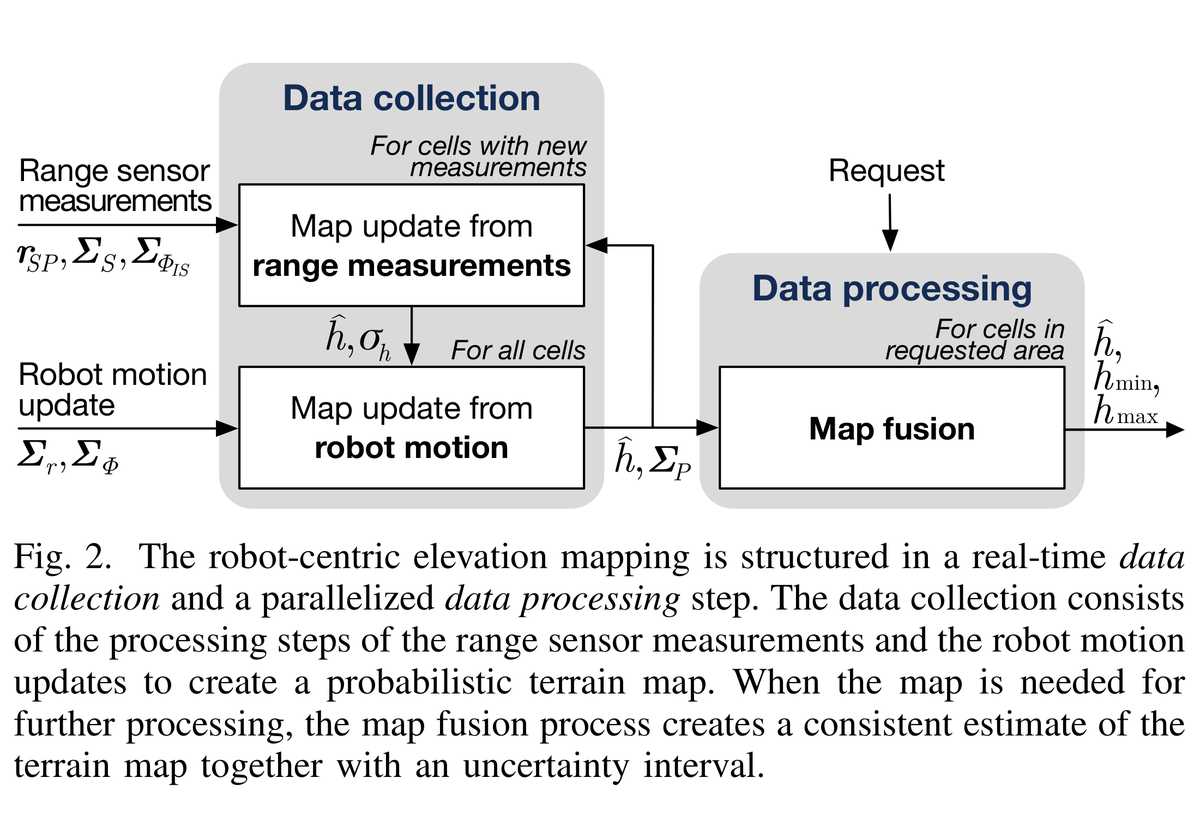
드리프트 강건 확률 지형지도 #064 2018 📖 상세요약
ETH Zurich측위·매핑논문 PDF

드리프트 강건 확률 지형지도

Probabilistic terrain mapping for mobile robots with uncertain localization

위치·yaw 드리프트를 셀별 3차원 공분산으로 전파하고 주변 셀을 융합해 95% 상·하 고도범위를 만드는 실시간 로봇 중심 지도를 제시했다. StarlETH에서 실시간성을 보였지만 제자리 보행 때 불확실성이 커진다.

확률 고도지도이동 불확실성 전파고도 신뢰구간
📖 상세 요약 보기 📄 원문 · Obsidian
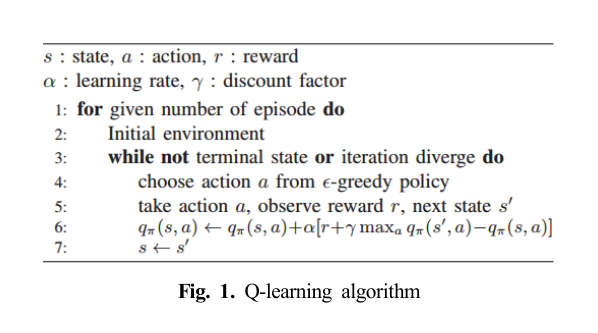
Fig. 1. Q-learning algorithm. #065 2018 📖 상세요약
Korea Advanced Institute of Science and Technology학습·RL·IL·VLA학술논문

강화학습을 이용한 이종 장비 토목 공정 계획

Earthwork Planning via Reinforcement Learning with Heterogeneous Construction Equipment

2차원 격자에서 굴삭기의 이동·절토와 트럭의 이동·적재·하역을 Q-learning으로 계획한다. 전체 상태를 순차 학습하거나 근방 방향만으로 독립 학습해 상태 폭발을 줄였고, 3대 굴삭기·3대 트럭 및 20×20 불규칙 지형까지 수렴을 확인했다.

Q-learningmulti-agent reinforcement learningsequential learningindependent learningMDP
📖 상세 요약 보기 📄 원문 · Obsidian
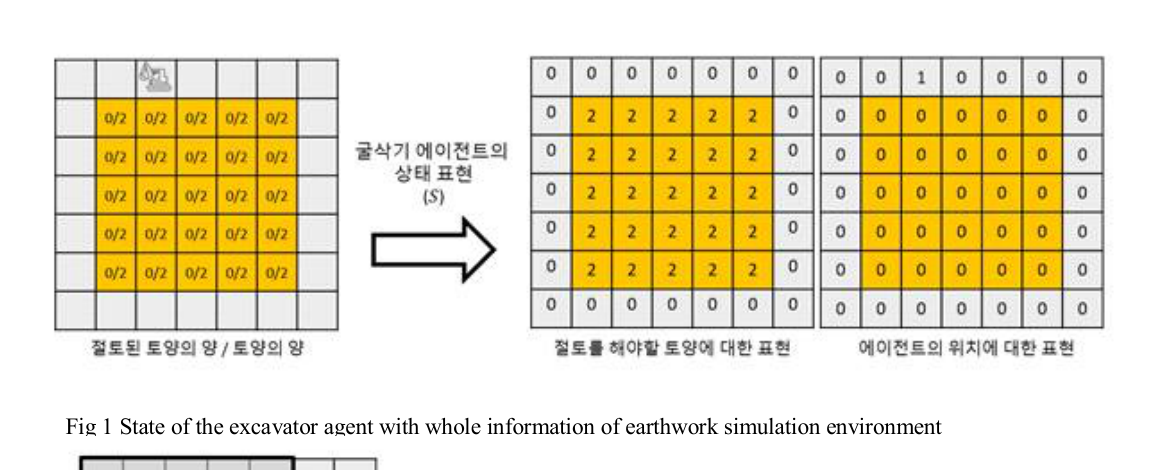
Fig. 1. State of the excavator agent with whole information of earthwork simulation environment. #066 2018 📖 상세요약
Korea Advanced Institute of Science and Technology학습·RL·IL·VLA학술논문

강화학습을 활용한 터파기 경로 생성

Route Generation for Earth Moving with Reinforcement Learning

전체 격자를 상태로 삼으면 약 4×10^13개로 불어나는 탐색공간을 굴삭기 주변 5×5 정보와 방향 단서의 29차원 상태로 줄인다. Q-learning과 Double DQN을 비교하고 임의 결손 토양 및 미학습 10×10 환경에서도 경로를 생성해 단일 장비 절토계획의 환경 전이 가능성을 보였다.

Q-learningdeep reinforcement learninglocal-state MDProute planning
📖 상세 요약 보기 📄 원문 · Obsidian
PDF 첫 페이지 렌더링. #067 2018 📖 상세요약
Korea Advanced Institute of Science and Technology학습·RL·IL·VLA학술 발표자료

강화학습을 이용한 다양한 환경에서의 절토 공정 계획

강화학습을 이용한 다양한 환경에서의 절토 공정 계획

2018 춘계공동학술대회 발표자료로, 5×5 국소 토양분포와 네 방향 단서를 쓰는 단일 굴삭기 Q-learning 계획기를 제안한다. 크기 15에서 1,500회 학습한 정책이 100×100, 200×200, 300×300 정사각 격자에서 각각 19,603, 79,203, 178,803 step의 최적 경로를 만들었다.

강화학습
📖 상세 요약 보기 📄 원문 · Obsidian
장비 상호작용 기반 작업 인식 #068 2018 📖 상세요약
서울대학교환경인식논문

장비 상호작용 기반 토공 작업 인식

Interaction analysis for vision-based activity identification of earthmoving excavators and dump trucks

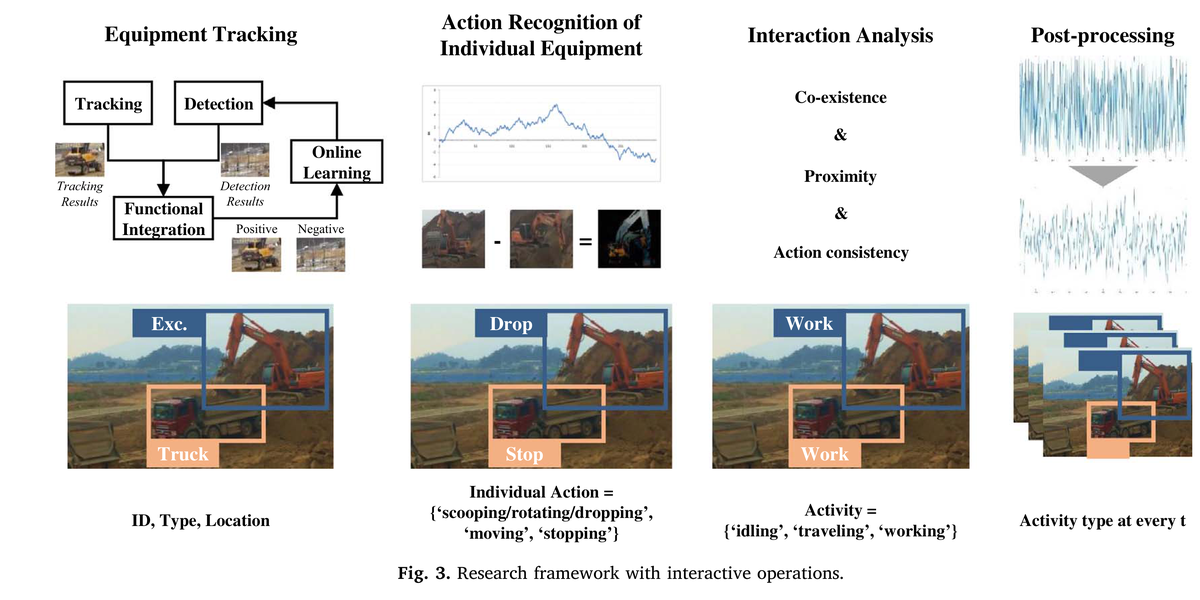
고정 카메라 영상에서 굴착기·덤프트럭을 추적하고 개별 행동뿐 아니라 공존·근접성·행동 일관성을 함께 해석한다. 실제 현장 11,513프레임에서 상호작용 분석을 추가하자 작업상태 정밀도가 75.68%에서 91.27%로 향상됐다.

TLD 검출·추적영상 차분시공간 규칙지식 기반 상호작용 분석
📖 상세 요약 보기 📄 원문 · Obsidian
힘 기반 굴착 계획·제어 #069 2017 📖 상세요약
ETH Zurich제어·MPC논문 PDF

힘 기반 굴착 계획·제어

Planning and control for autonomous excavation

정확한 토양모델 대신 관입-끌기-닫기 힘·토크 궤적과 한계 인지 계층제어, 고도오차 기반 반복계획을 결합했다. Vortex에서 곡선 트렌치를 16회 굴착+4회 정삭해 평균 3.47 cm를 얻었지만 모든 결과는 시뮬레이션이다.

힘·토크 궤적계층형 최적화반복 굴착 계획
📖 상세 요약 보기 📄 원문 · Obsidian
실시간 의미 지형지도 #070 2017 📖 상세요약
ETH Zurich환경인식논문 PDF

실시간 의미 지형지도

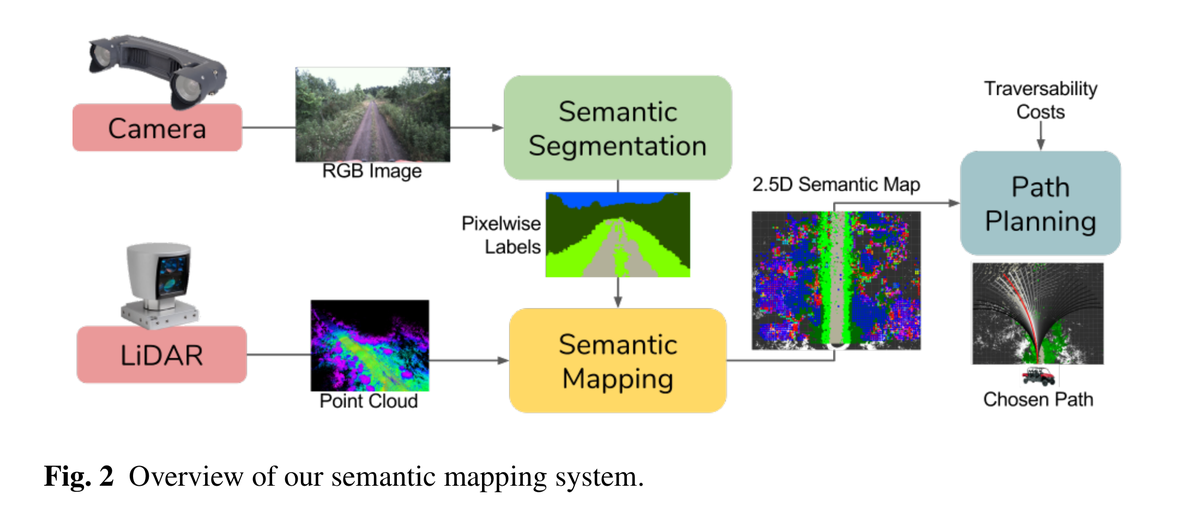
Real-time semantic mapping for autonomous off-road navigation

기하 지도만으로는 큰 풀과 장애물, 웅덩이와 평지를 구별하기 어렵다는 문제를 다룬다. 경량 FCN의 RGB 분할을 LiDAR 2.5D 지도에 누적해 10 Hz 의미 경로계획을 구현했지만, 희소 장애물·웅덩이 인식과 12 km/h 이상 반응 지연이 남는다.

경량 FCN 의미분할RGB-LiDAR 융합의미 비용 경로계획
📖 상세 요약 보기 📄 원문 · Obsidian
ROS 다층 Grid Map #071 2016 📖 상세요약
ETH Zurich측위·매핑논문 PDF

ROS 다층 Grid Map

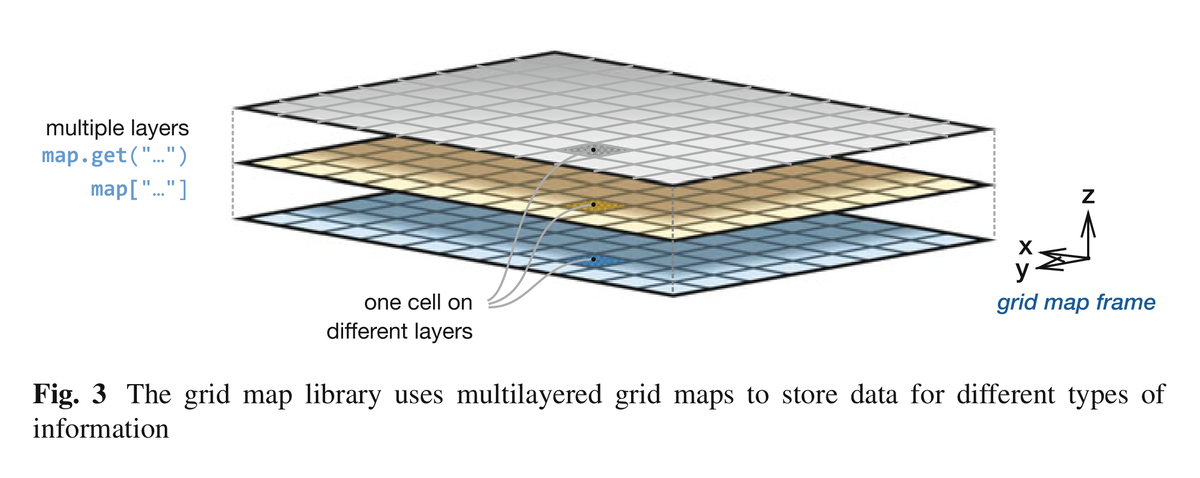
A universal grid map library: Implementation and use case for rough terrain navigation

고도·분산·법선·색상 등 float 데이터층을 Eigen 행렬과 2차원 원형 버퍼로 통합한 ROS Grid Map 라이브러리다. StarlETH에서 2.5 m 지도를 1 cm·20 Hz로 갱신했지만, 성능 비교보다는 API와 2.5D 단일 표면 사용 사례에 초점이 있다.

다층 GridMap원형 버퍼filter chain
📖 상세 요약 보기 📄 원문 · Obsidian
IBEX 굴착기 원격조작 플랫폼 #072 2016 📖 상세요약
ETH Zurich안전·HRI논문 PDF

IBEX 굴착기 원격조작 플랫폼

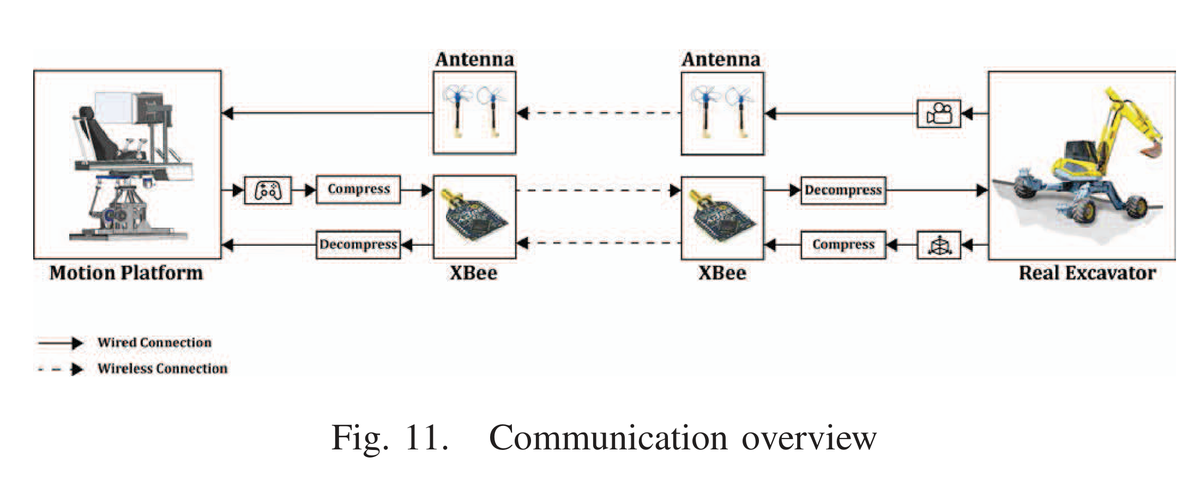
IBEX: A Tele-operation and Training Device for Walking Excavators

IBEX는 Menzi Muck M545의 큰 roll·pitch와 무한 yaw를 450 kg 3자유도 조종석, 3면 영상, 실제형 조이스틱으로 재현하는 이동식 원격조작·훈련 장치다. 요구 각도·각속도를 달성했지만 실제 굴착기 원격 시험과 사용자 성능 통계는 후속 과제로 남았다.

3자유도 모션 플랫폼3면 영상굴착기 조이스틱 연동
📖 상세 요약 보기 📄 원문 · Obsidian
거친 지형 계층형 주행계획 #073 2016 📖 상세요약
ETH Zurich작업·궤적계획논문 PDF

거친 지형 계층형 주행계획

Navigation planning for legged robots in challenging terrain

경사·거칠기·단차를 셀 주행성으로 바꾸고 실제 로봇 footprint의 gap·step 통과 능력을 검사하는 계층형 RRT* 계획기다. StarlETH가 10 m 미로와 20 m 복도에서 새 장애물·지름길에 적응했지만, 0.5 Hz 지도와 10·60초 재계획은 저속 보행에 맞춰져 있다.

주행성 지도계층형 RRT*발자국 모델
📖 상세 요약 보기 📄 원문 · Obsidian
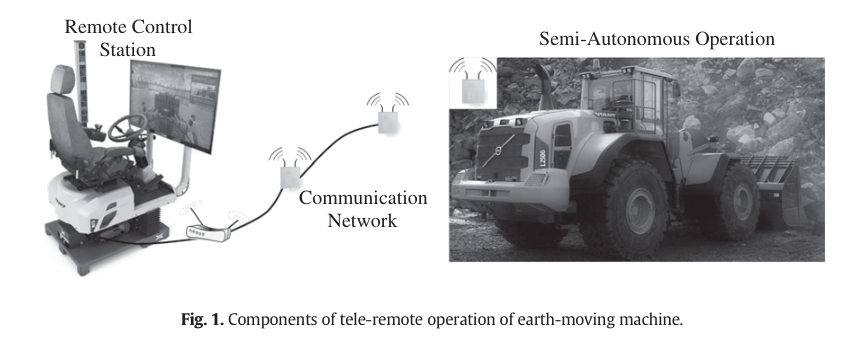
Fig. 1. Components of tele-remote operation of earth-moving machine. #074 2016 📖 상세요약
Luleå University of Technology / ProcessIT Innovations서베이·산업동향리뷰논문

토공 장비 자동화의 핵심 과제

Key Challenges in Automation of Earth-moving Machines

휠로더·LHD 단주기 적재를 6개 절차와 5단계 자동화 수준으로 분해하고 위치·순응·전향·AI·강화학습 적재전략과 통신·HMI를 함께 검토한다. Kiruna 사례를 근거로 완전자율보다 보조 원격운전이 현실적 중간 단계이며 파쇄암·무선성능·운전자 경험이 미해결이라고 결론낸다.

literature reviewshort-loading-cycle decompositionknowledge-gap analysis
📖 상세 요약 보기 📄 원문 · Obsidian
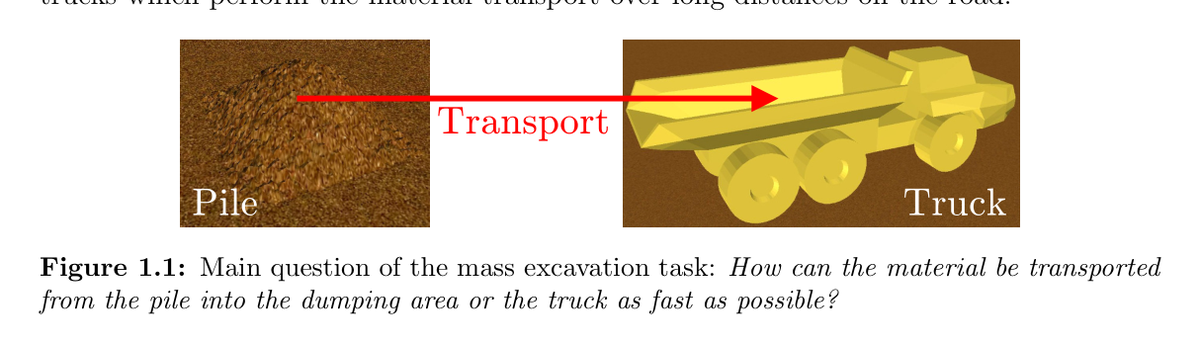
Figure 1.1: Main question of the mass excavation task. #075 2016 📖 상세요약
Technische Universität Kaiserslautern, Robotics Research Lab시스템통합·현장실증박사학위논문

미래 지형 조성: 굴착기 자율 랜드스케이핑 제어 아키텍처

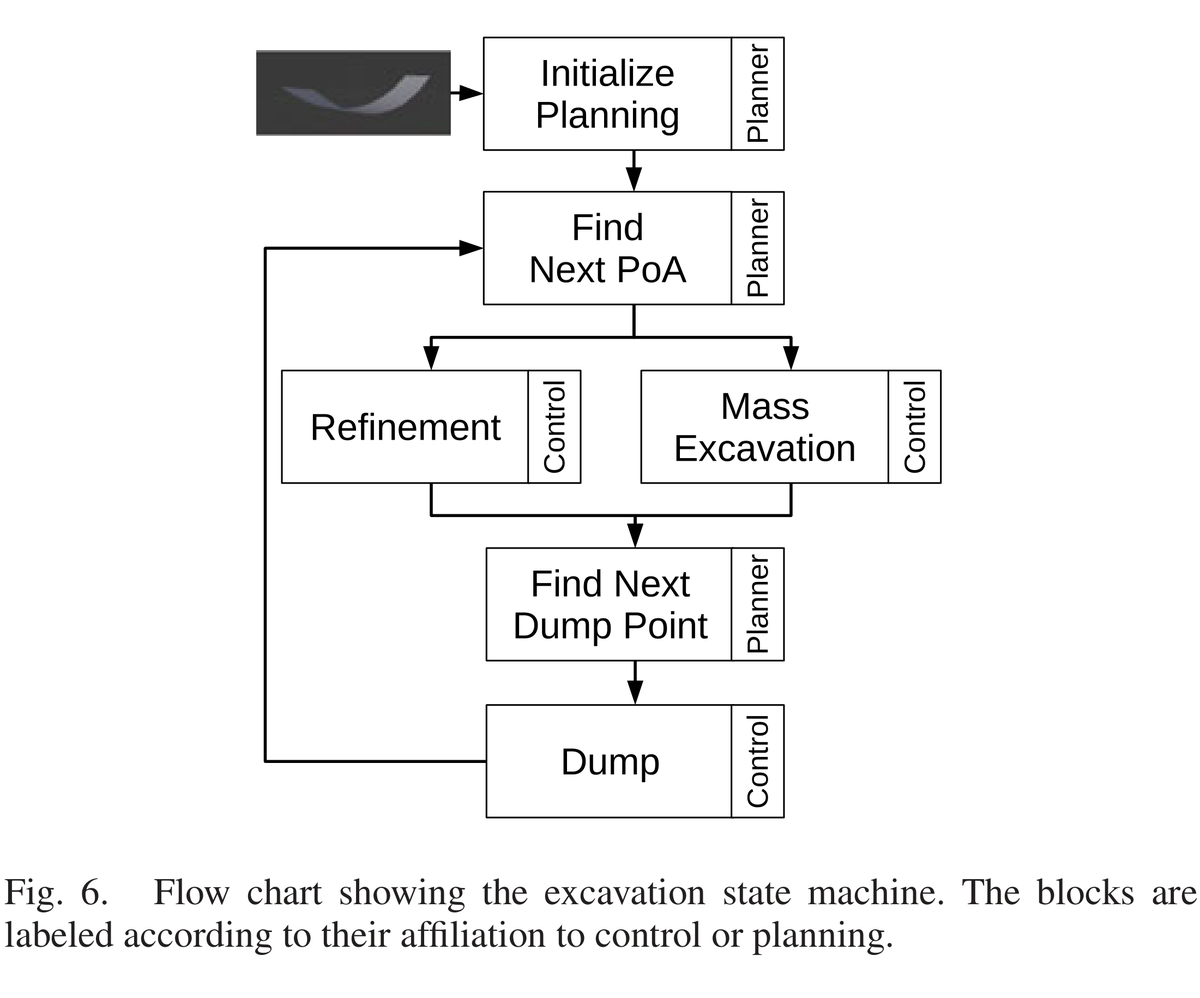
Shaping the Future - A Control Architecture for Autonomous Landscaping with an Excavator

전문가 굴착 전략을 계층형 FSM, 표면 격자 평가, 타원형 굴착 궤적, 행동 기반 자유공간 제어와 하드웨어 추상화로 통합했다. 18 t Volvo 굴착기와 시뮬레이션에서 대량굴착·정지·트렌치·사면 성형을 자율 수행했으나 실차 제어 정밀도와 센서 범위가 속도를 제한했다.

hierarchical behavior-based architectureexpert strategy transfercyclic planning and executionparticle simulation
📖 상세 요약 보기 📄 원문 · Obsidian
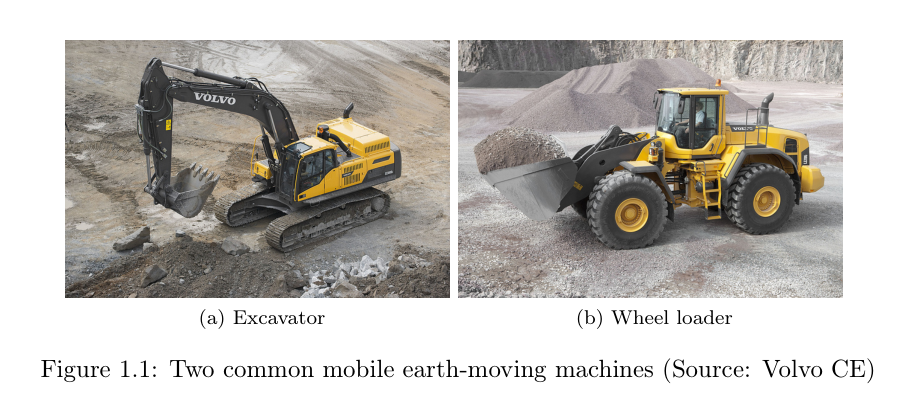
Figure 1.1: Two common mobile earth-moving machines (Source: Volvo CE). #076 2015 📖 상세요약
Luleå University of Technology서베이·산업동향연구보고서

토공 장비 자동화 서베이

A Survey in Automation of Earth-moving Machines

지하광산의 파쇄암 단주기 적재를 기준으로 수동·현장 원격·원격·보조 원격·완전자율의 5단계를 정리하고, 적재·주행·통신·HMI 연구를 한 체계로 묶었다. 자체 실험 대신 문헌을 비교해 파쇄암 적재, 무선지연, 운전자 감각, 보조기능 통합을 핵심 공백으로 제시한다.

literature surveyautomation taxonomytele-remote operation review
📖 상세 요약 보기 📄 원문 · Obsidian
로봇 중심 확률 고도지도 #077 2014 📖 상세요약
ETH Zurich측위·매핑논문 PDF

로봇 중심 확률 고도지도

Robot-centric elevation mapping with uncertainty estimates

거리센서 잡음과 6자유도 자세 공분산을 셀 높이·수평 불확실성으로 전파하는 로봇 중심 고도지도다. StarlETH에서 2.5 m, 1 cm 지도를 20 Hz로 갱신하고 전체 융합은 약 0.3초였지만, 절대 높이 오차 비교와 다른 플랫폼 평가는 남았다.

로봇 중심 고도지도셀별 확률 융합자세 공분산 전파
📖 상세 요약 보기 📄 원문 · Obsidian
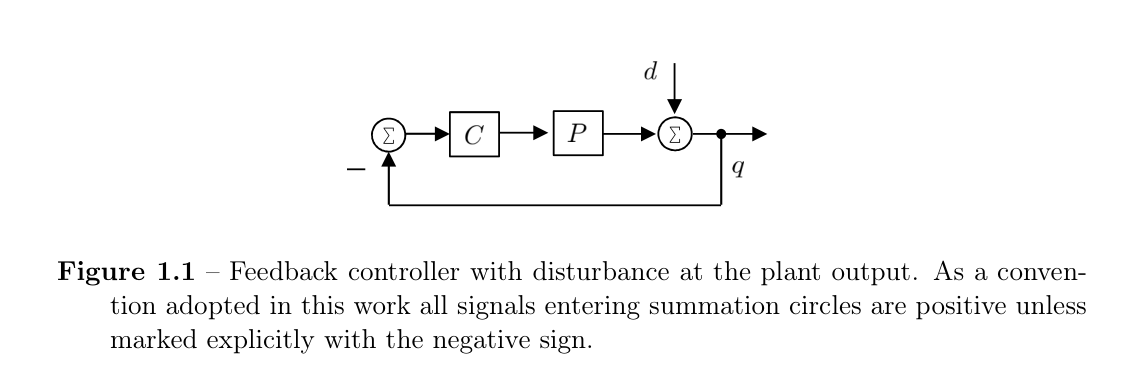
Figure 1.1: Feedback controller with disturbance at the plant output. #078 2013 📖 상세요약
The University of Sydney, Australian Centre for Field Robotics제어·MPC박사학위논문

부정확한 예측의 학습과 대응: 자율 굴착 응용

Learning and Reacting with Inaccurate Prediction: Applications to Autonomous Excavation

반복 패스의 토양 외란을 ILC로 다음 패스 전향명령에 학습하고, 패스마다 달라지는 예측잔차는 외란관측기가 실시간 억제한다. 1.5톤 굴착기 현장시험에서 결합 제어가 7패스 뒤 평균 1 cm 오차와 가장 빠른 수렴을 보이며 3.6 m 트렌치를 목표 품질까지 자율 완성했다.

iterative learning controlfeedforward disturbance compensationdisturbance observersensitivity analysis
📖 상세 요약 보기 📄 원문 · Obsidian
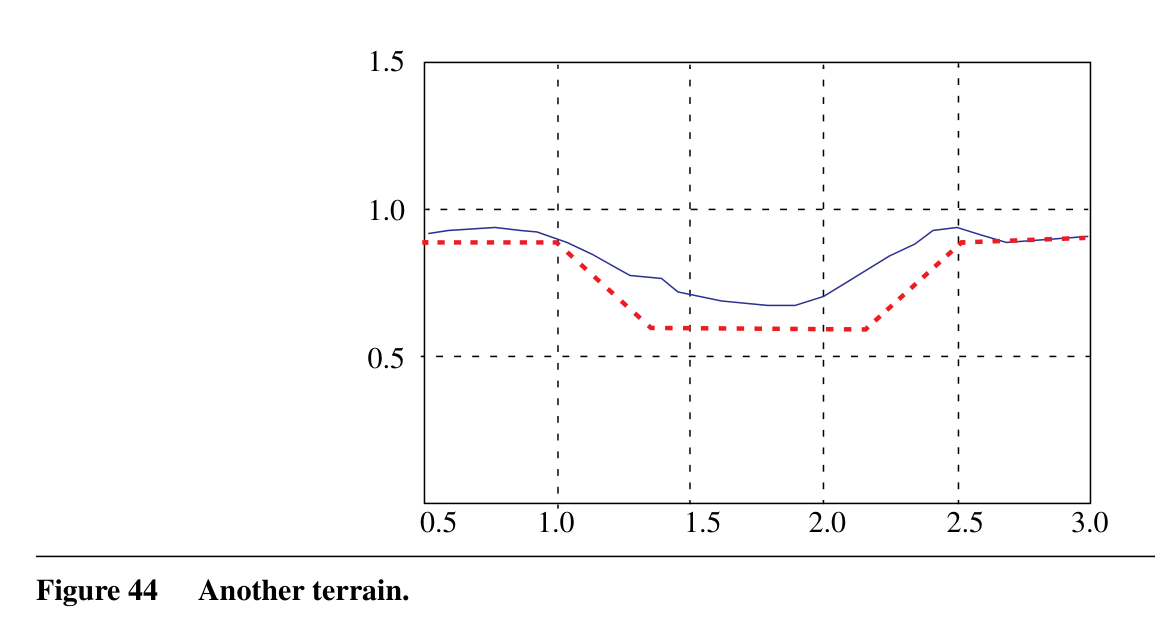
Figure 44. Another terrain. #079 1995 📖 상세요약
Carnegie Mellon University작업·궤적계획박사학위논문

로봇 굴착을 위한 전술 계획 합성

Synthesis of Tactical Plans for Robotic Excavation

변형 가능한 토양의 거대한 상태공간을 직접 탐색하지 않고 침투·끌기·말아올리기를 소수 행동변수로 추상화한다. 지형·도달성·버킷 용량·학습 저항력 제약을 한 공간에서 검사해 다음 굴착을 고르는 전술계획 체계로, 400회 넘는 시험에서 지정 트렌치를 반복 생성했다.

action-space planningconstrained optimizationlearned force predictionforce-aware control
📖 상세 요약 보기 📄 원문 · Obsidian
PDF 첫 페이지 렌더링. #080 📖 상세요약
Korea Advanced Institute of Science and Technology학습·RL·IL·VLA학술 발표자료

딥러닝 기반 강화학습을 이용한 토목 공정 계획

딥러닝 기반 강화학습을 이용한 토목 공정 계획

굴삭기와 트럭이 절토·적재·운반·배출을 분담하는 격자 토공 공정을 두 Double DQN 정책으로 학습한다. 크기 3→5→8→10 순차 학습에서 최적 행동 수의 1.15배 이내를 통과 기준으로 사용했고, 최대 환경도 2,043회 행동으로 완료하는 계획을 제시했다.

Double DQNdeep reinforcement learningQ-function approximationmulti-agent simulation
📖 상세 요약 보기 📄 원문 · Obsidian
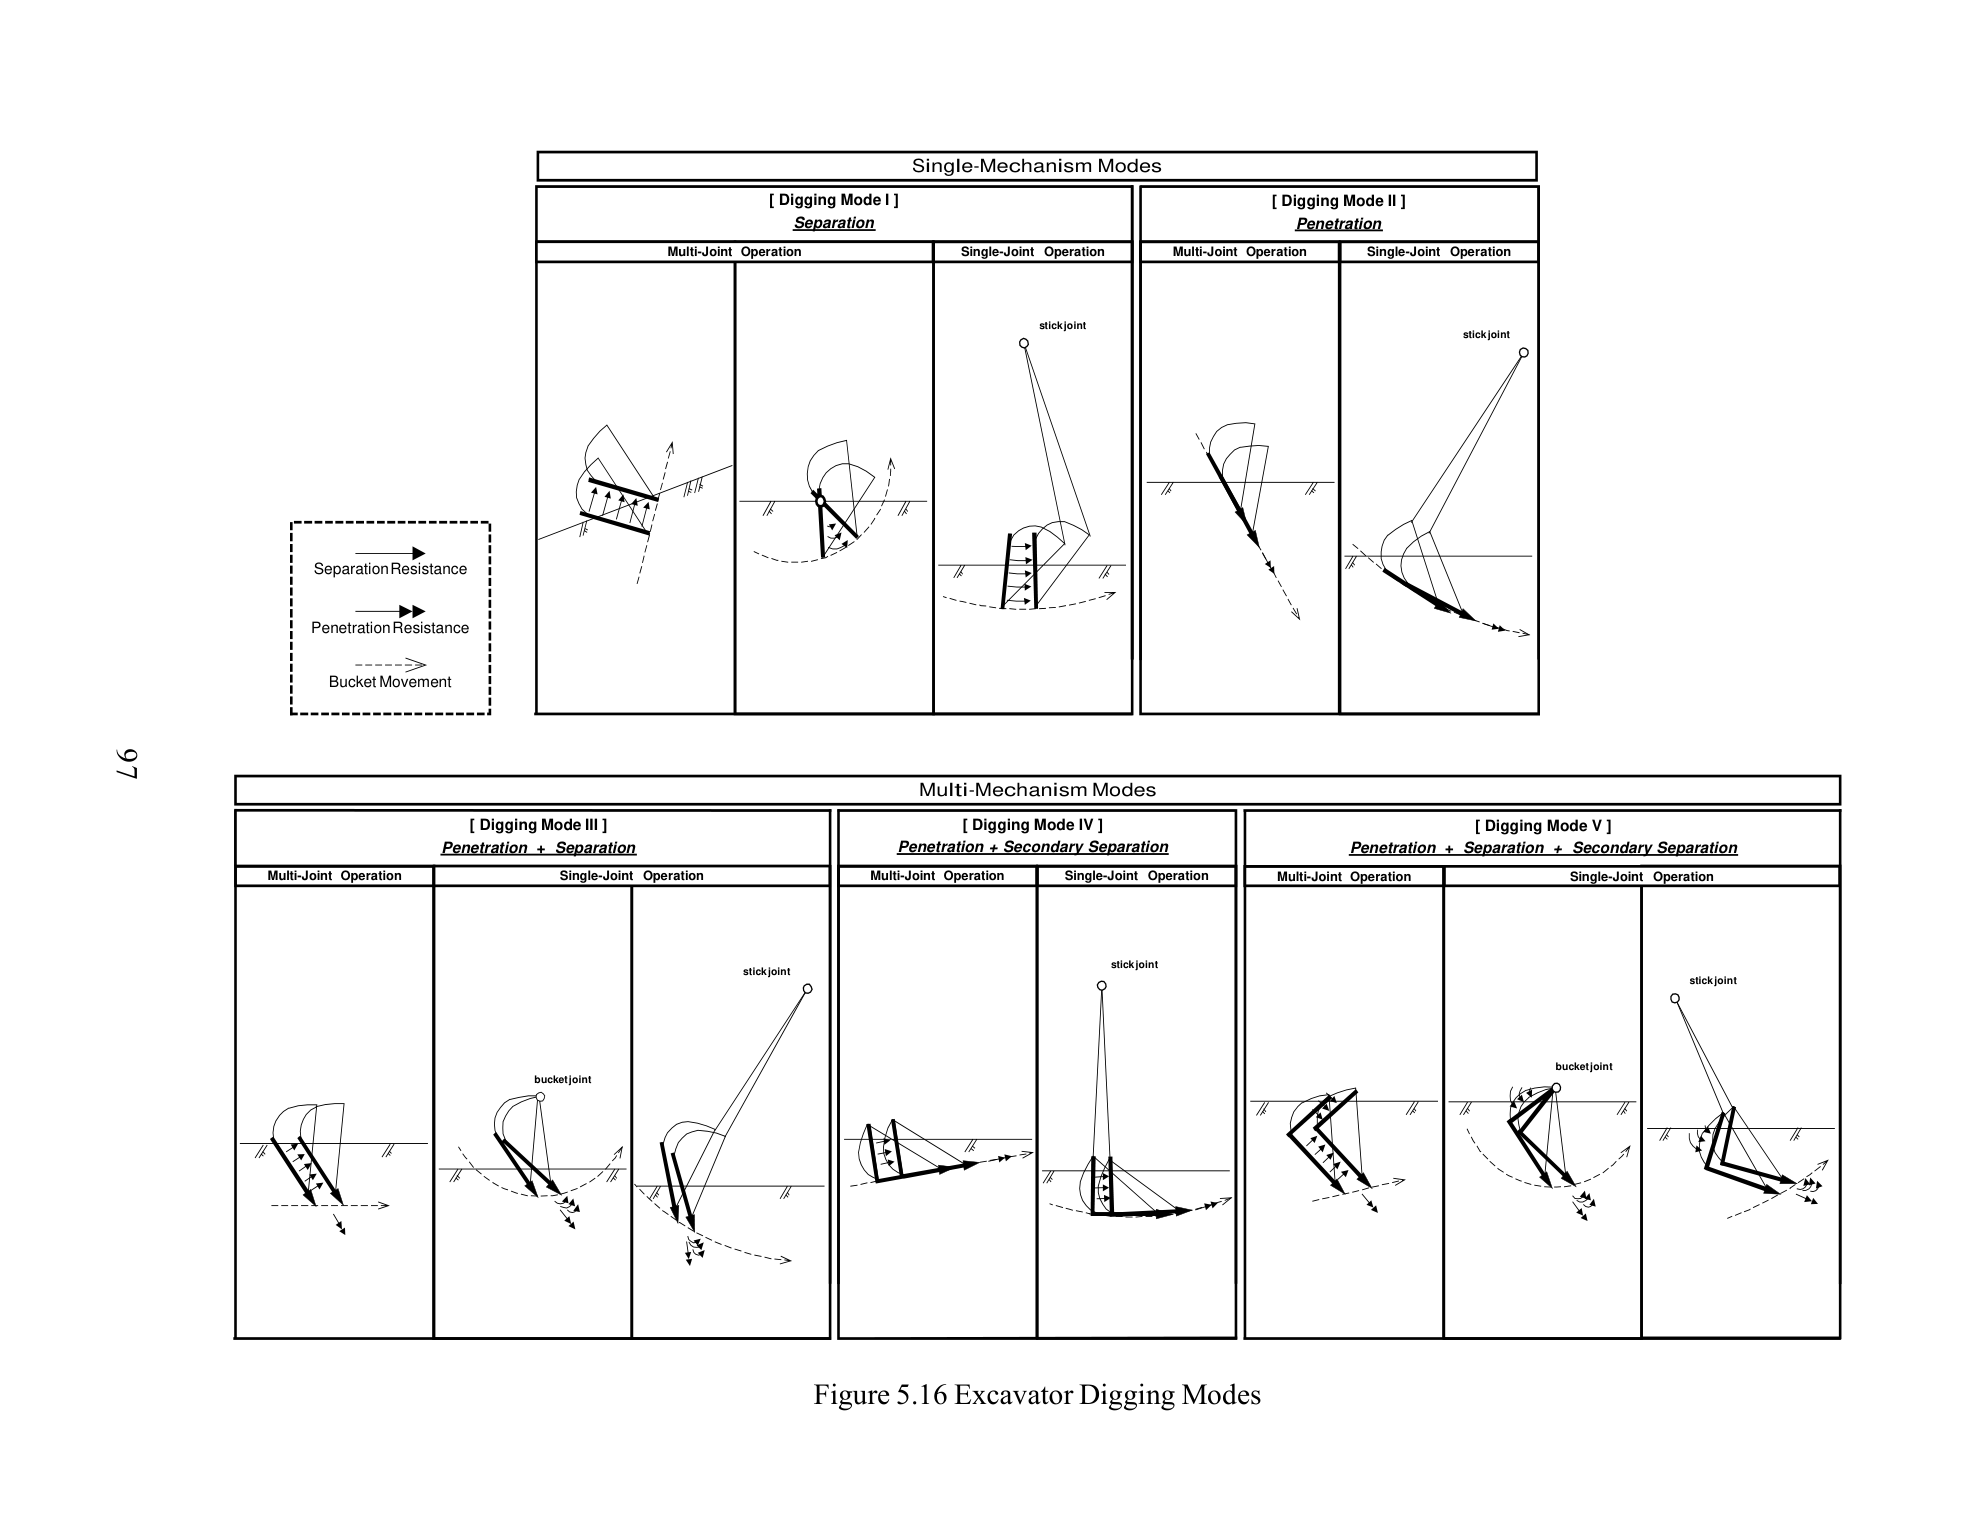
Figure 5.16 Excavator Digging Modes #081 2002 📖 상세요약
Virginia Tech시스템통합·현장실증박사학위논문

VR 굴착 시뮬레이터를 위한 토양 저항 모델과 계산 방법론

Development of a Virtual Reality Excavator Simulator: a Mathematical Model of Excavator Digging and a Calculation Methodology

VR 굴착기에서 토양 반력을 계산하기 위해 3차원 쐐기 분리 모델과 판·원뿔형 투스의 관입 모델을 결합한다. 버킷 운동과 매몰 상태를 다섯 모드로 나누고 유압 발휘력과 저항을 비교해 이동을 결정한다. 소규모 토양 관찰과 민감도 분석을 제시하지만 실차 힘 정확도와 강화학습 성능을 검증한 연구는 아니다.

soil resistance3D wedgecavity expansiondigging modesquasi-static simulationFEE
📖 상세 요약 보기 📄 원문 · Obsidian