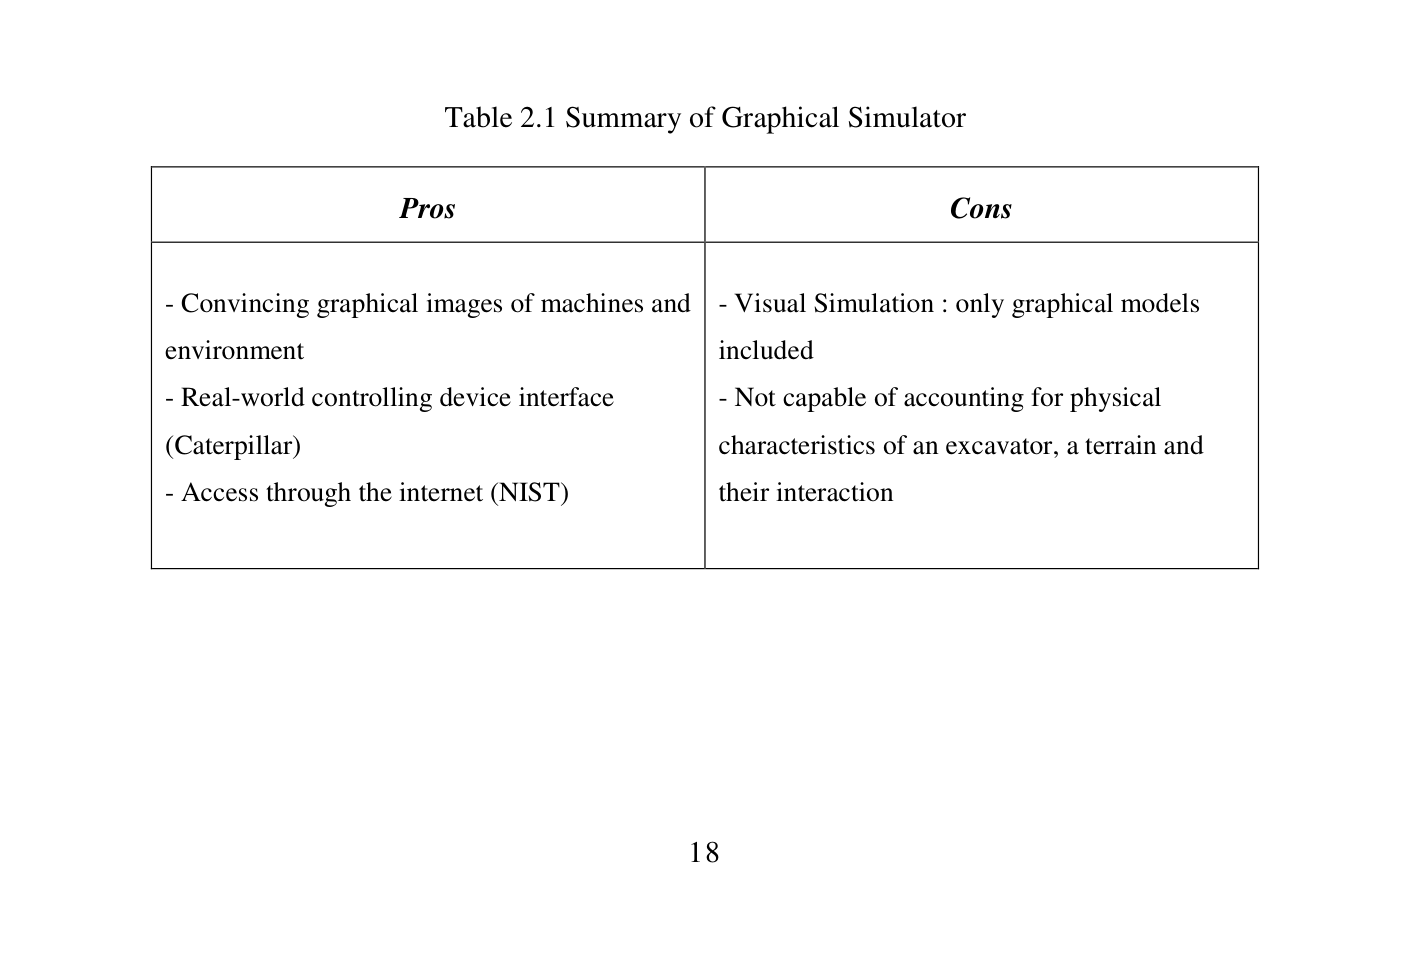
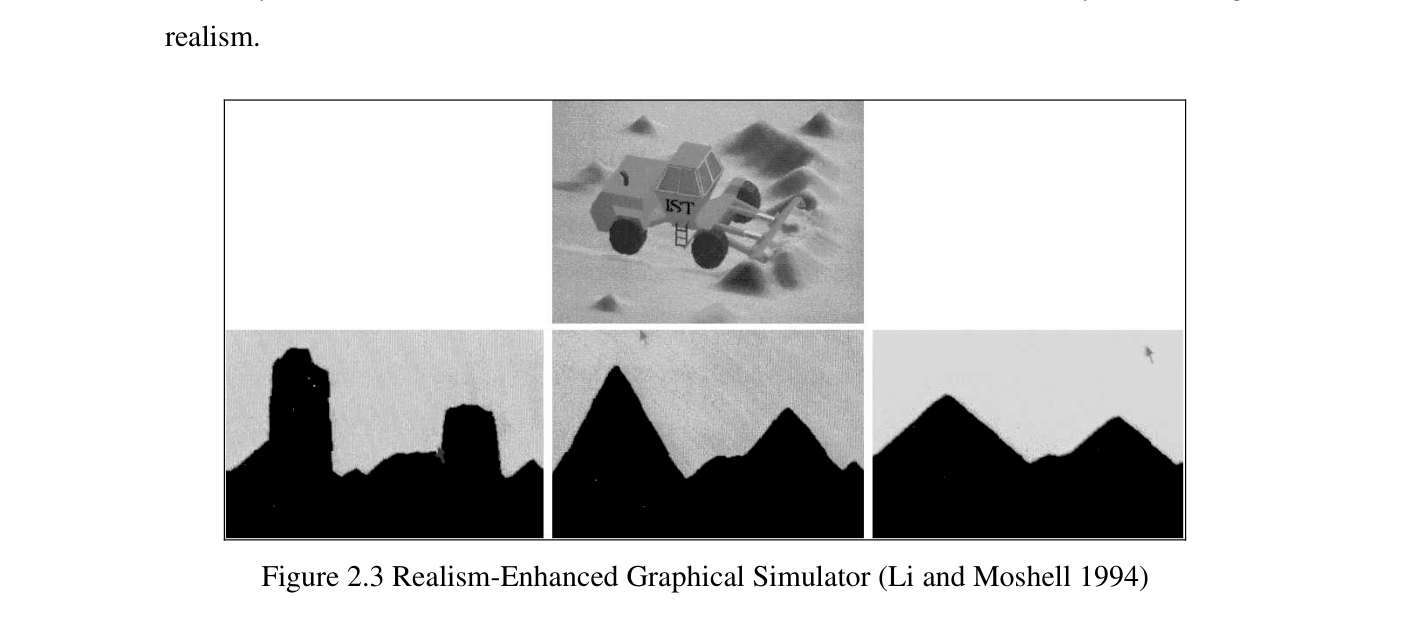
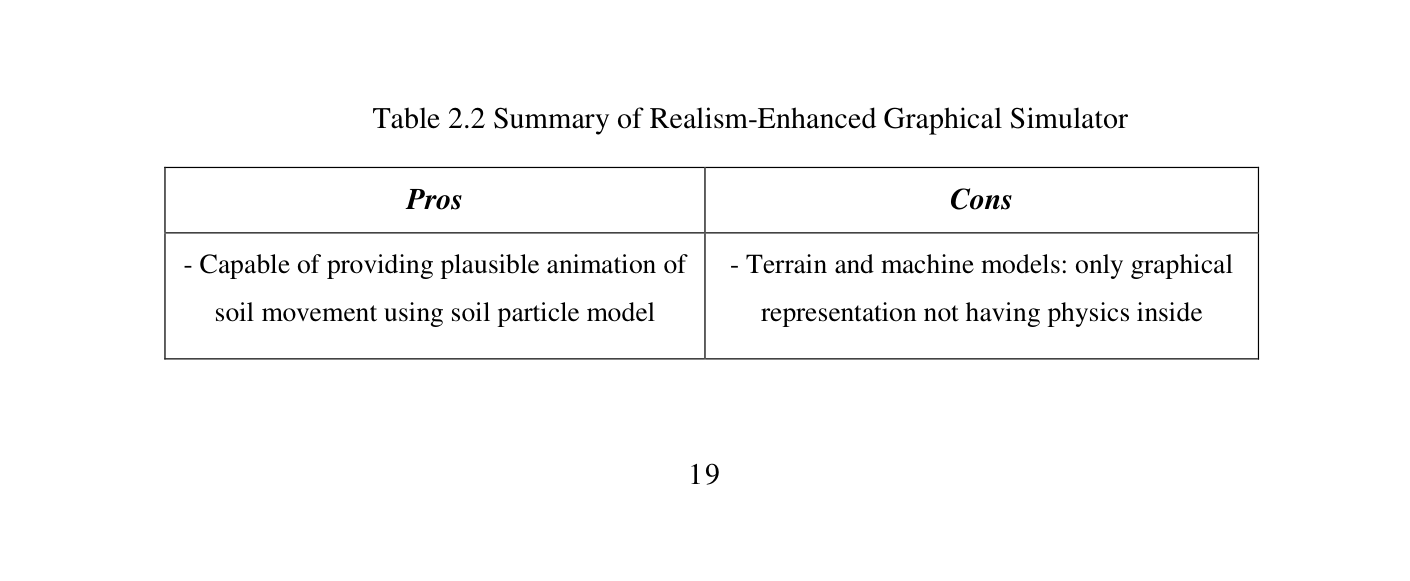
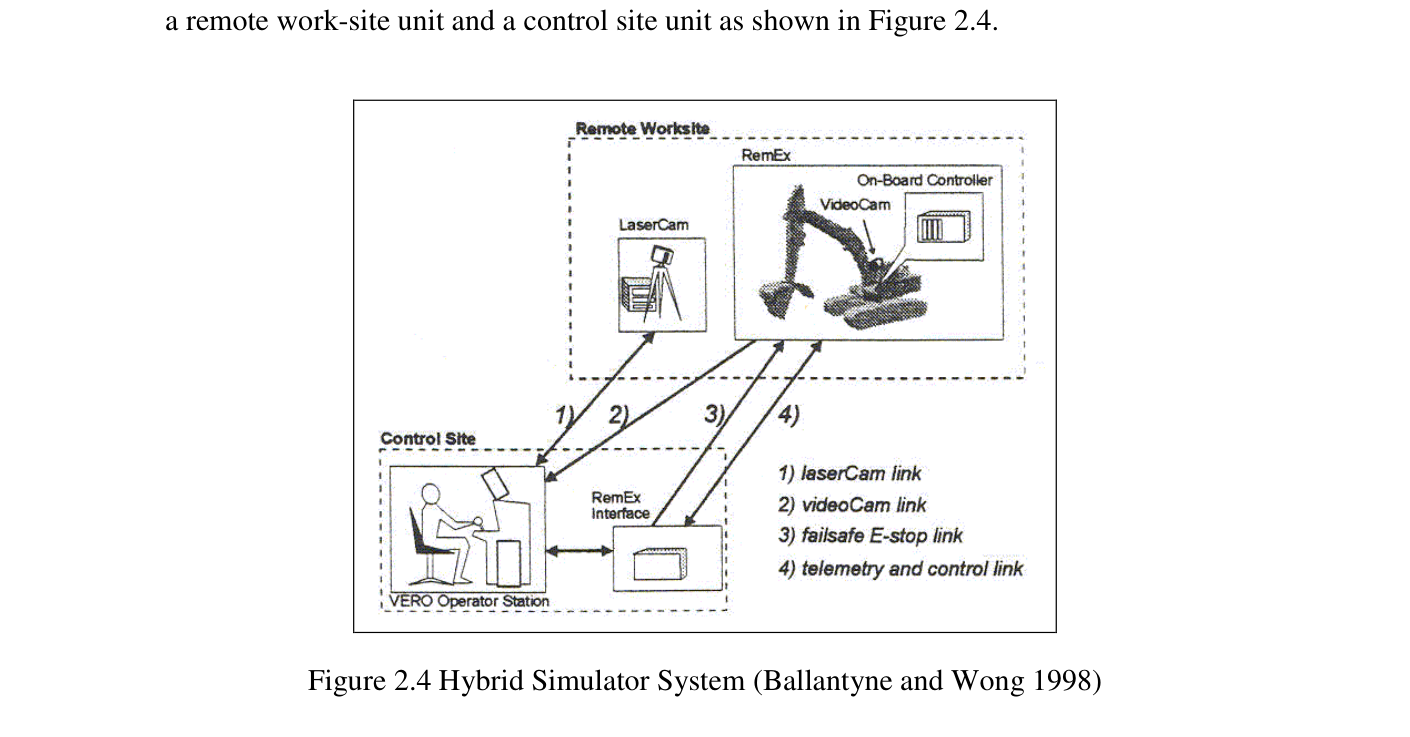
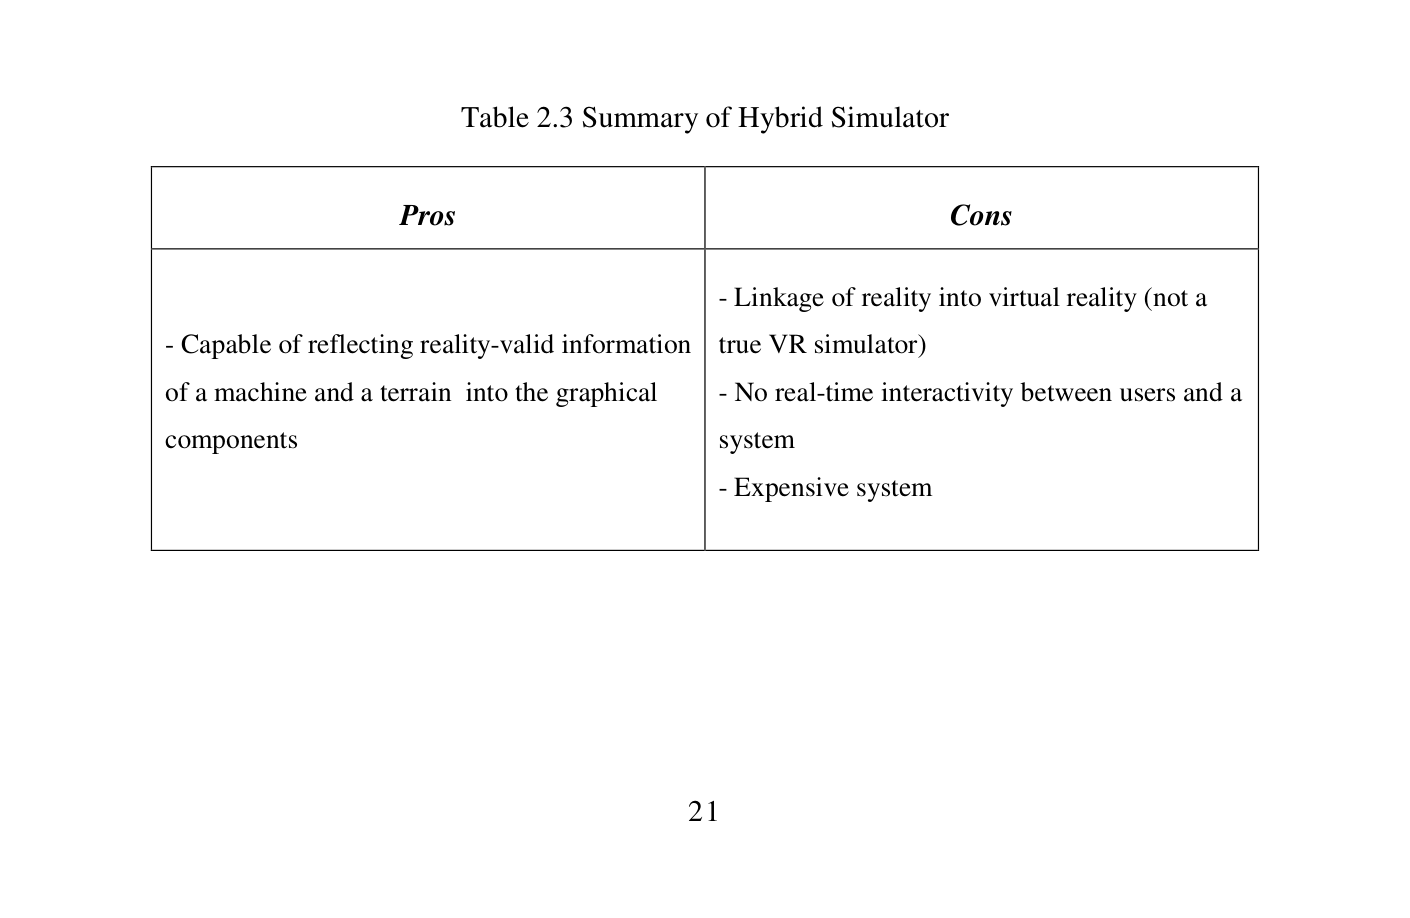
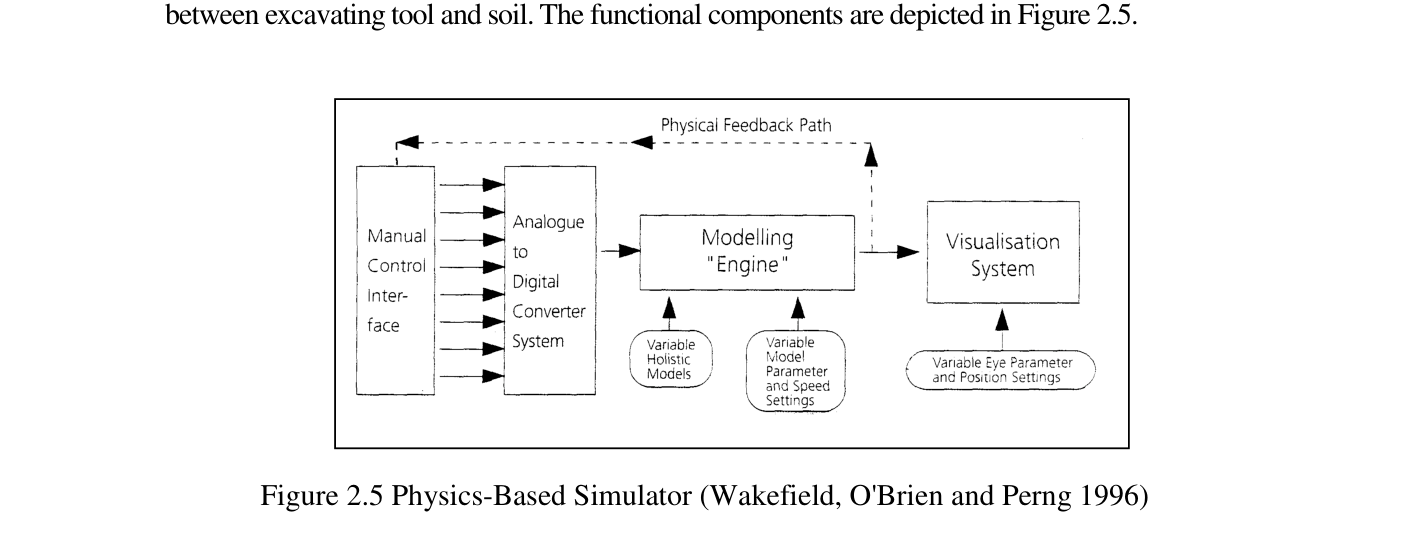
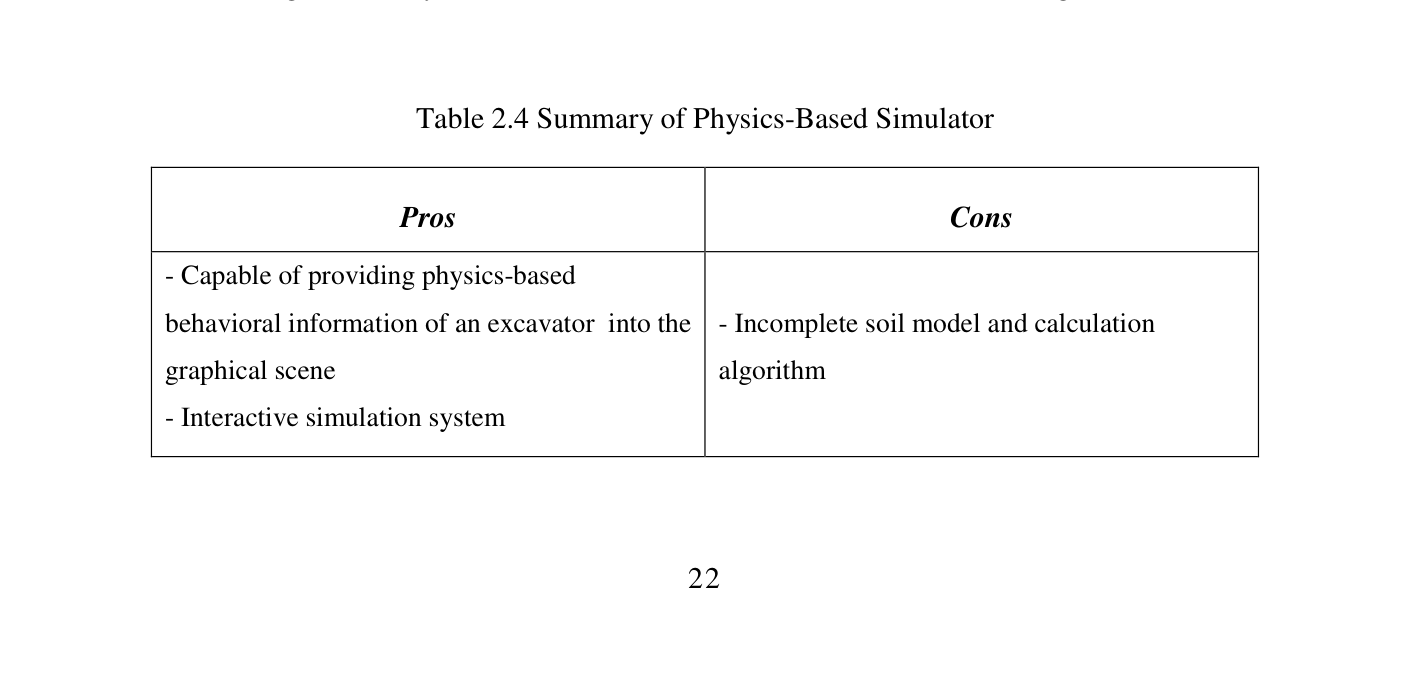
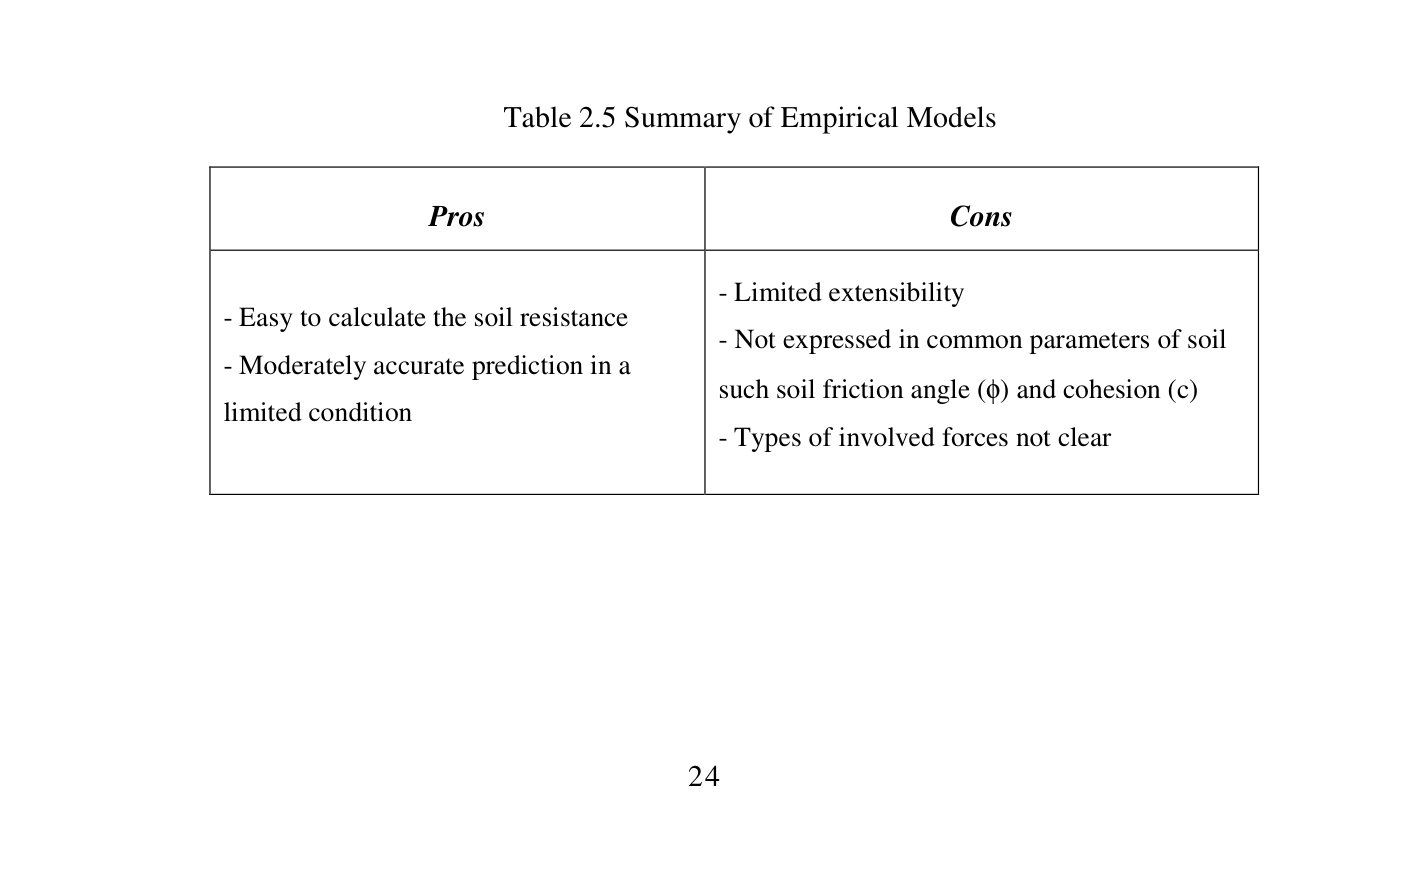
Development of a Virtual Reality Excavator Simulator: a Mathematical Model of Excavator Digging and a Calculation Methodology
Borinara Park · 박사학위논문 · Environmental Design and Planning · 2002-10-31
한줄 요약 — 버킷의 관입·1차 분리·2차 분리를 다섯 굴착 모드로 조합하고, 유압 발휘력과 토양 저항을 연결하는 VR 굴착 시뮬레이터 계산 체계를 제시했다.
1.연구 배경 및 동기
화면의 사실성과 토양 반력의 물리적 의미 사이 간극
조작자가 버킷을 흙에 넣을 때 받는 반응은 영상만으로 결정되지 않는다. 투스가 관입하는 단계, 바닥판이 흙을 분리하는 단계, 버킷 안에 찬 흙이 앞의 흙을 미는 단계에서 서로 다른 저항이 작동한다. Park는 이 구분을 계산 가능한 굴착기 모델과 연결하는 것을 목표로 삼았다. 이 논문은 2002년 Virginia Tech 박사학위논문이며 지도교수는 Ron Wakefield다.
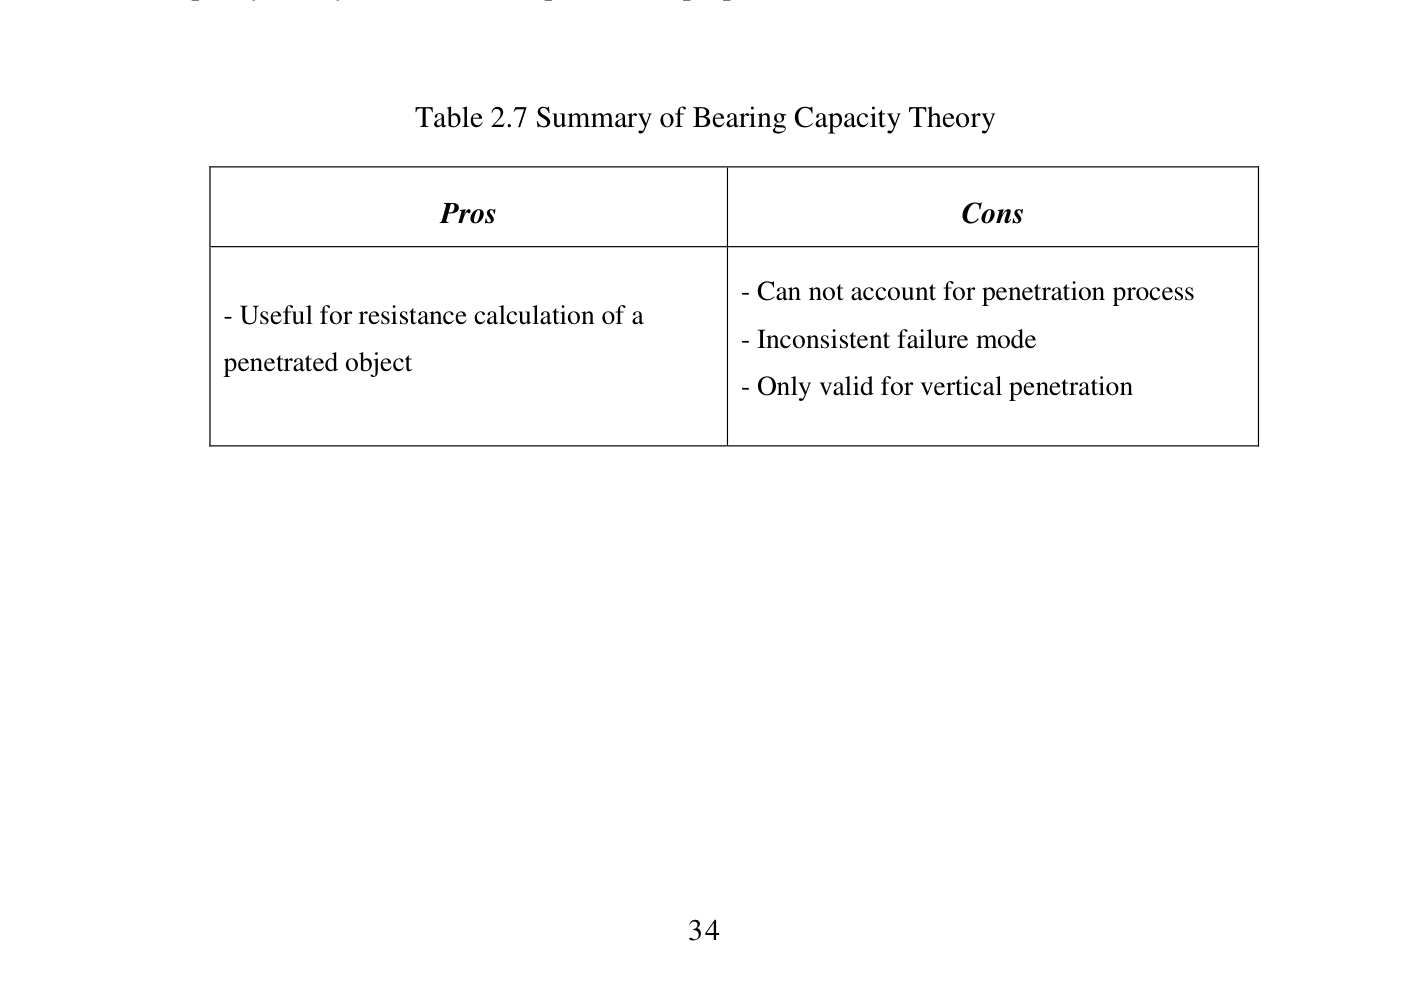
원문은 Reece 계열의 universal earth-moving equation을 선행 모델로 검토한다. 최종 제안은 단일 FEE 식의 계수 보정에 그치지 않고, 3차원 쐐기 평형에 기반한 분리 저항과 공동확장에 기반한 관입 저항을 조합한다. 강화학습이나 입자 기반 토양 시뮬레이션을 제안한 논문은 아니다.
이 요약의 PDF 페이지는 제공된 233쪽 통합 파일의 뷰어 번호다. 논문에 인쇄된 본문 페이지에 11을 더하면 된다. 예를 들어 본문 p.81의 식 (5-3)은 PDF p.92에서 확인한다. 아래 수식은 핵심식의 읽기용 표기이며 전체 유도는 원문을 따른다.
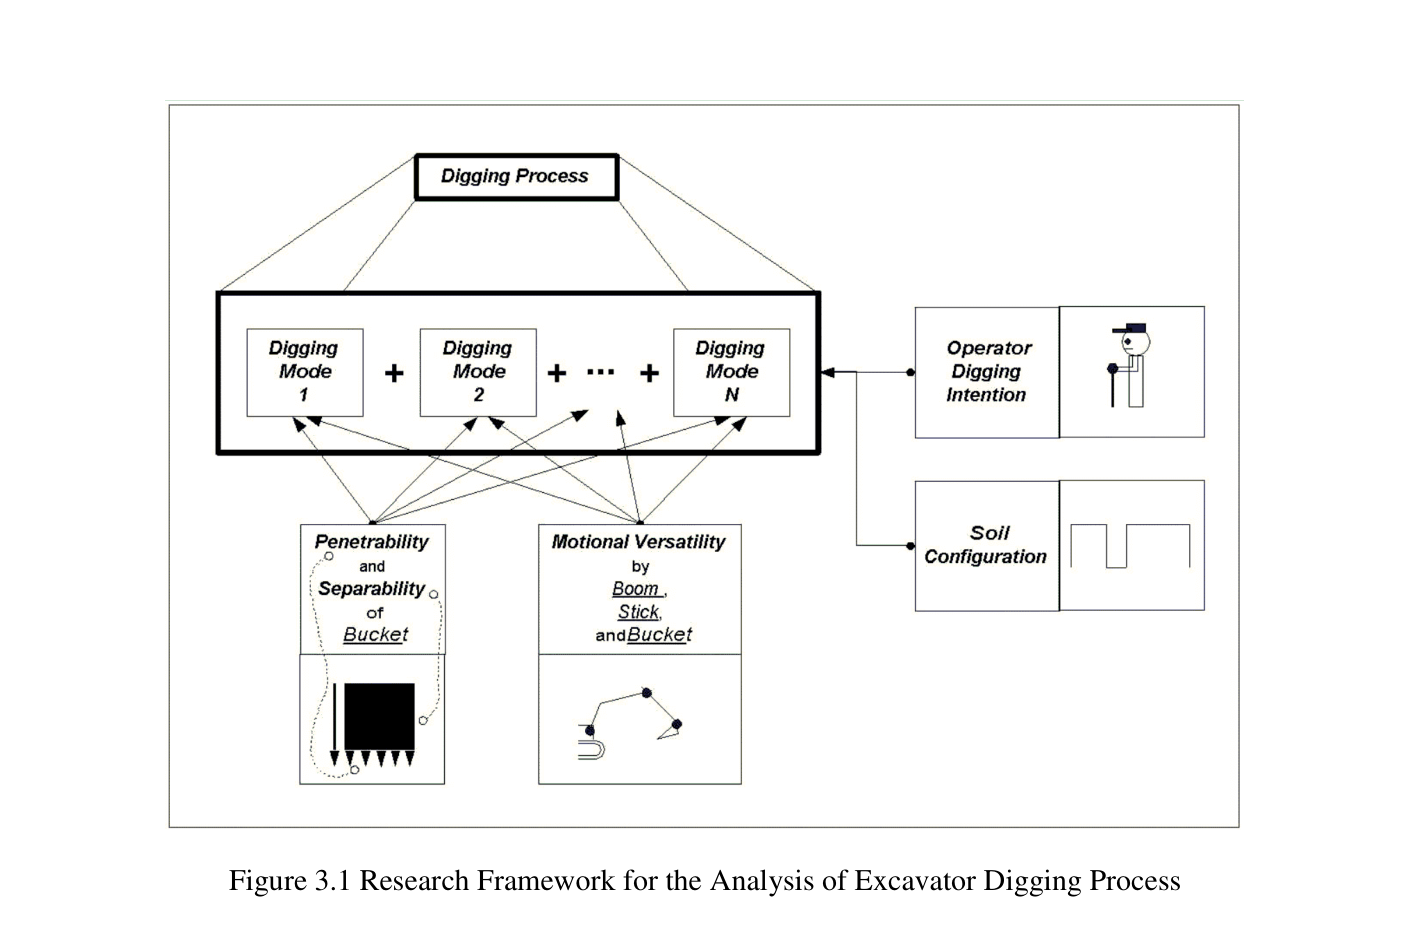
원문 Figure 3.1 · PDF p.55 — Figure 3.1 Research Framework for the Analysis of Excavator Digging Process
선행 연구의 한계
경험식은 실험한 토질·기하·운동 조건 밖으로 일반화하기 어렵다.
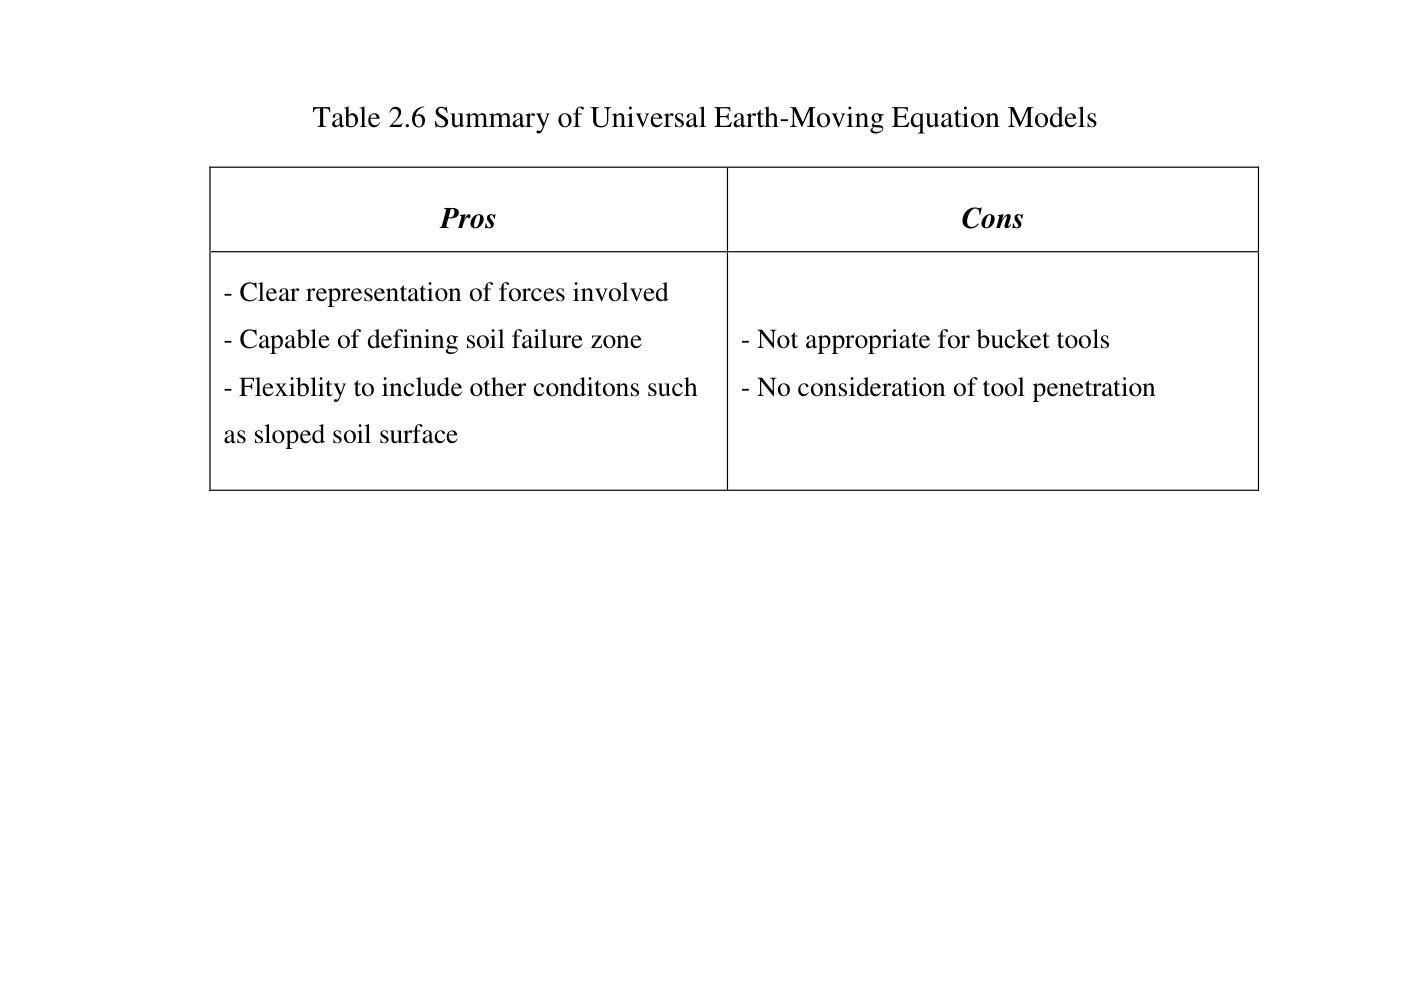
직사각 평판의 분리 모델만으로는 투스 관입과 적재 흙에 의한 2차 분리를 모두 표현하기 어렵다.
실시간 시뮬레이터에는 반력식뿐 아니라 작동 모드 판정, 힘 전달, 지형 갱신의 계산 순서가 필요하다.
이 연구의 기여
경사진 지표와 판, 토양–강재 및 토양–토양 계면을 고려한 일반화 분리 저항을 구성했다.
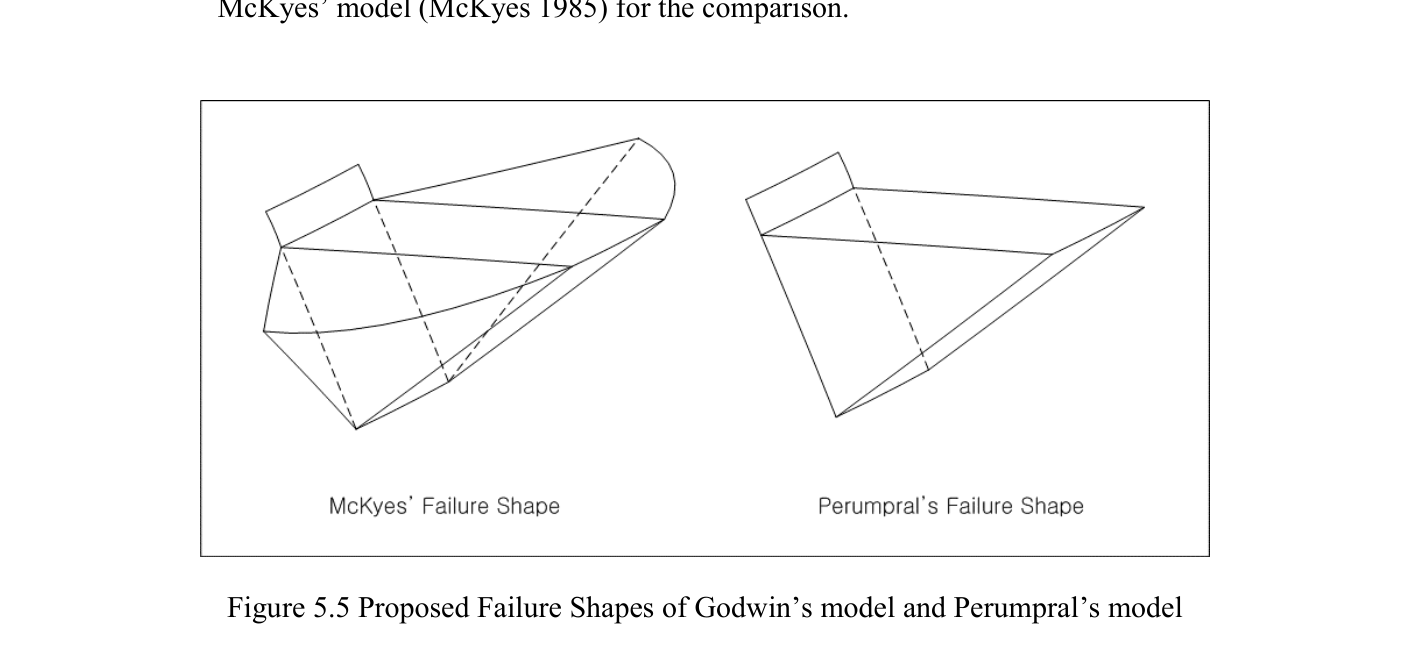
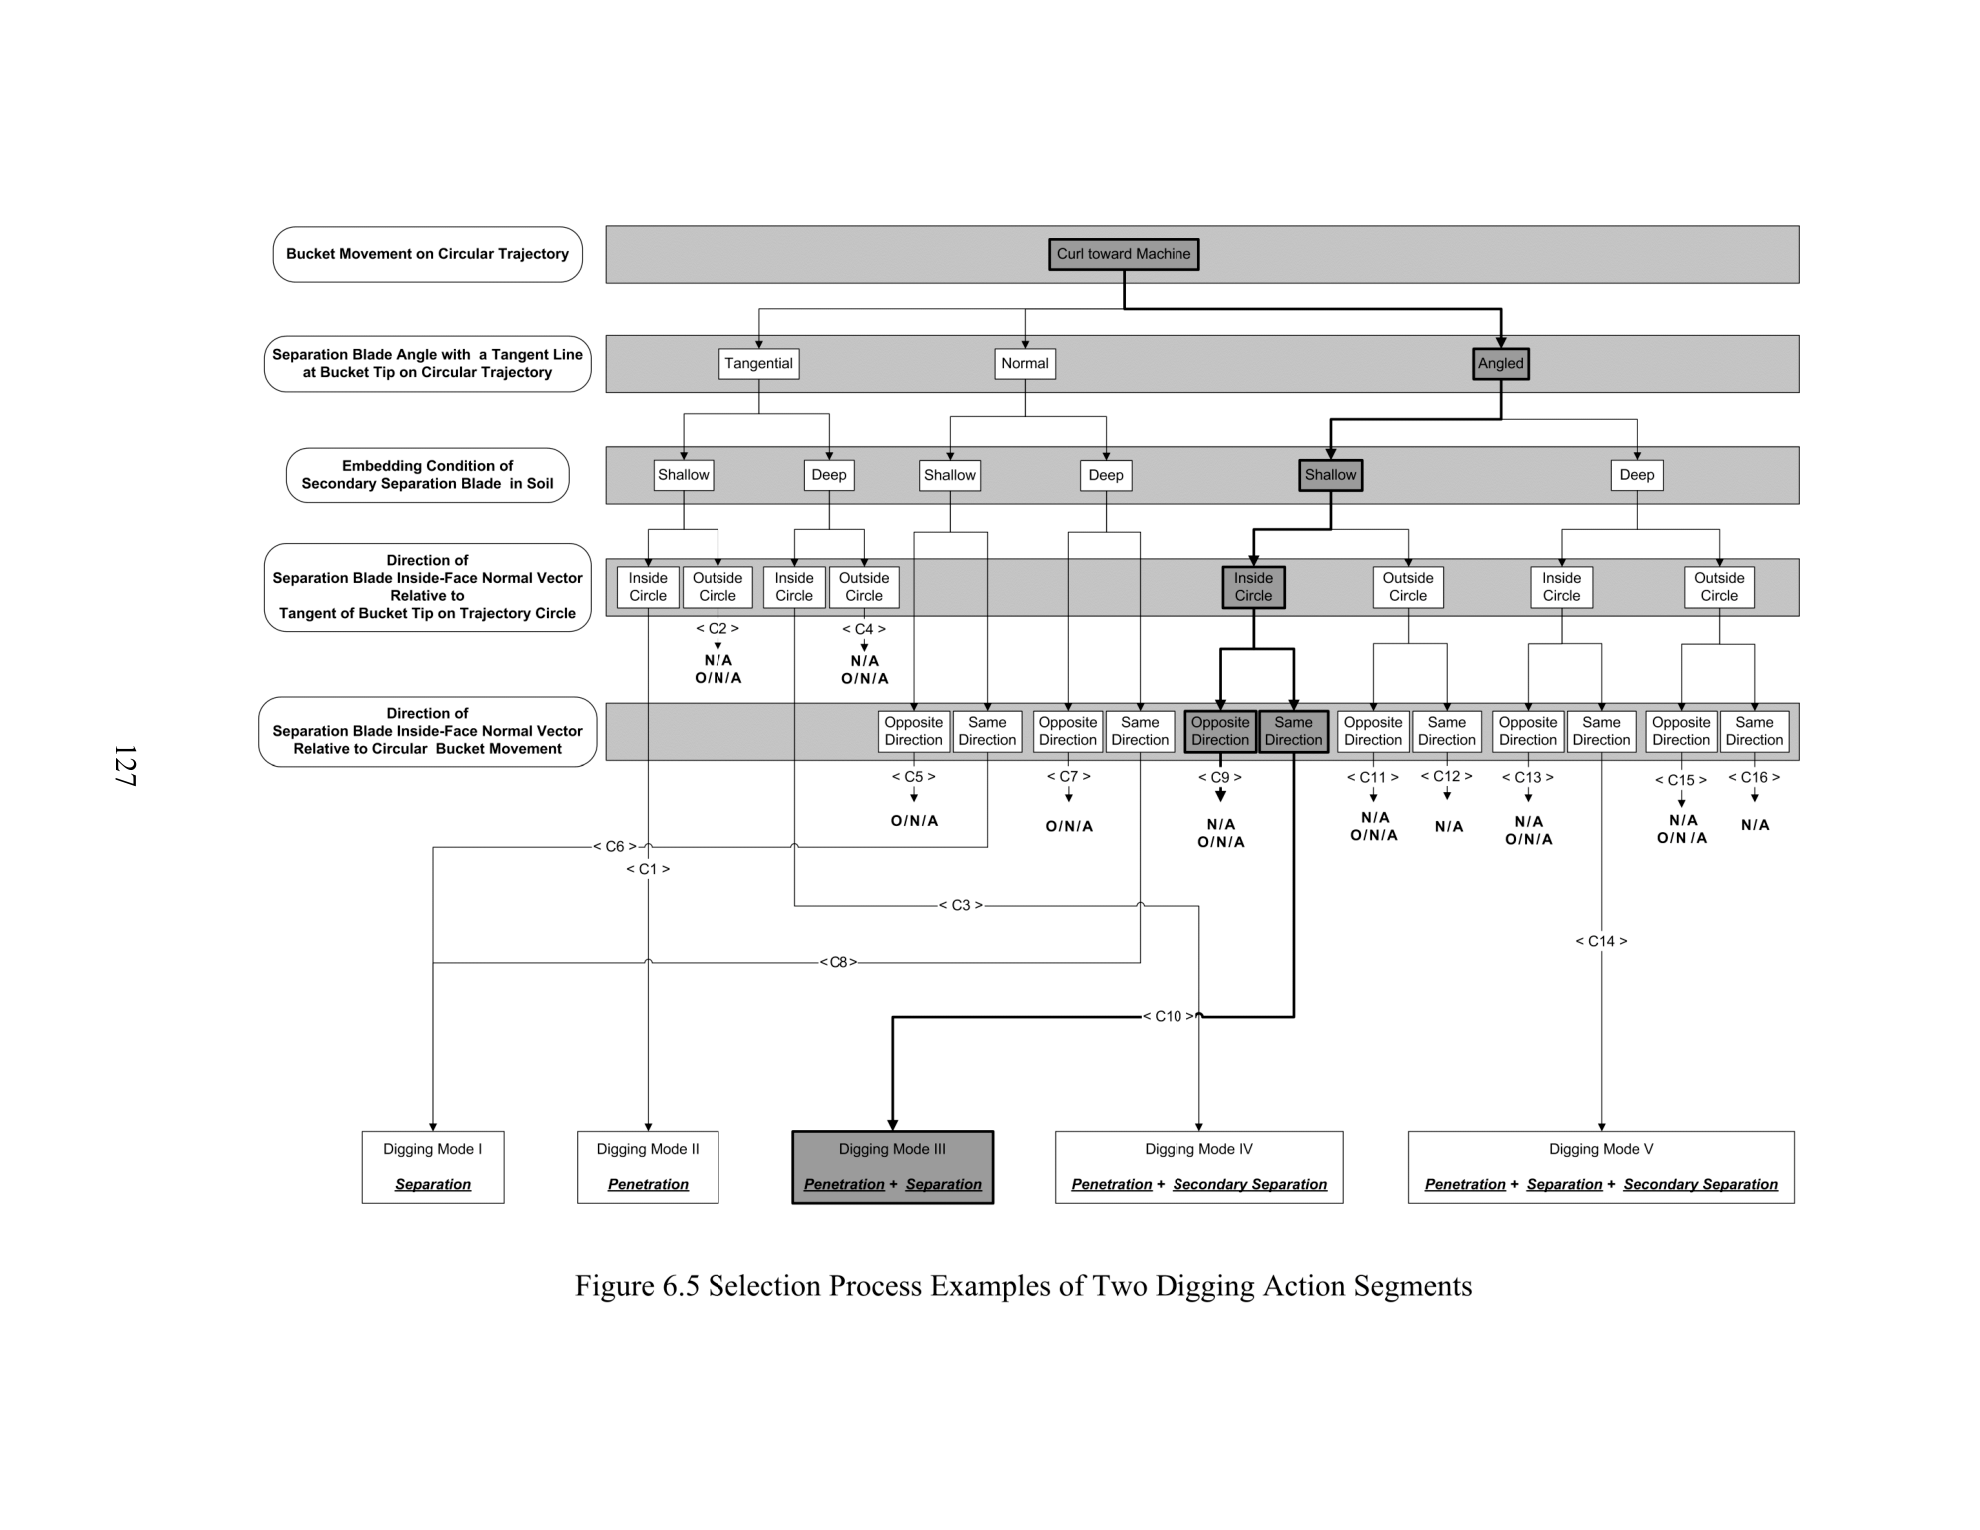
관입·1차 분리·2차 분리의 조합을 Mode I–V로 체계화했다.
유압 발휘력과 토양 저항을 연결하는 잠정 이동·힘 비교·상태 갱신 절차를 제시했다.
2.방법론 및 시스템 구성
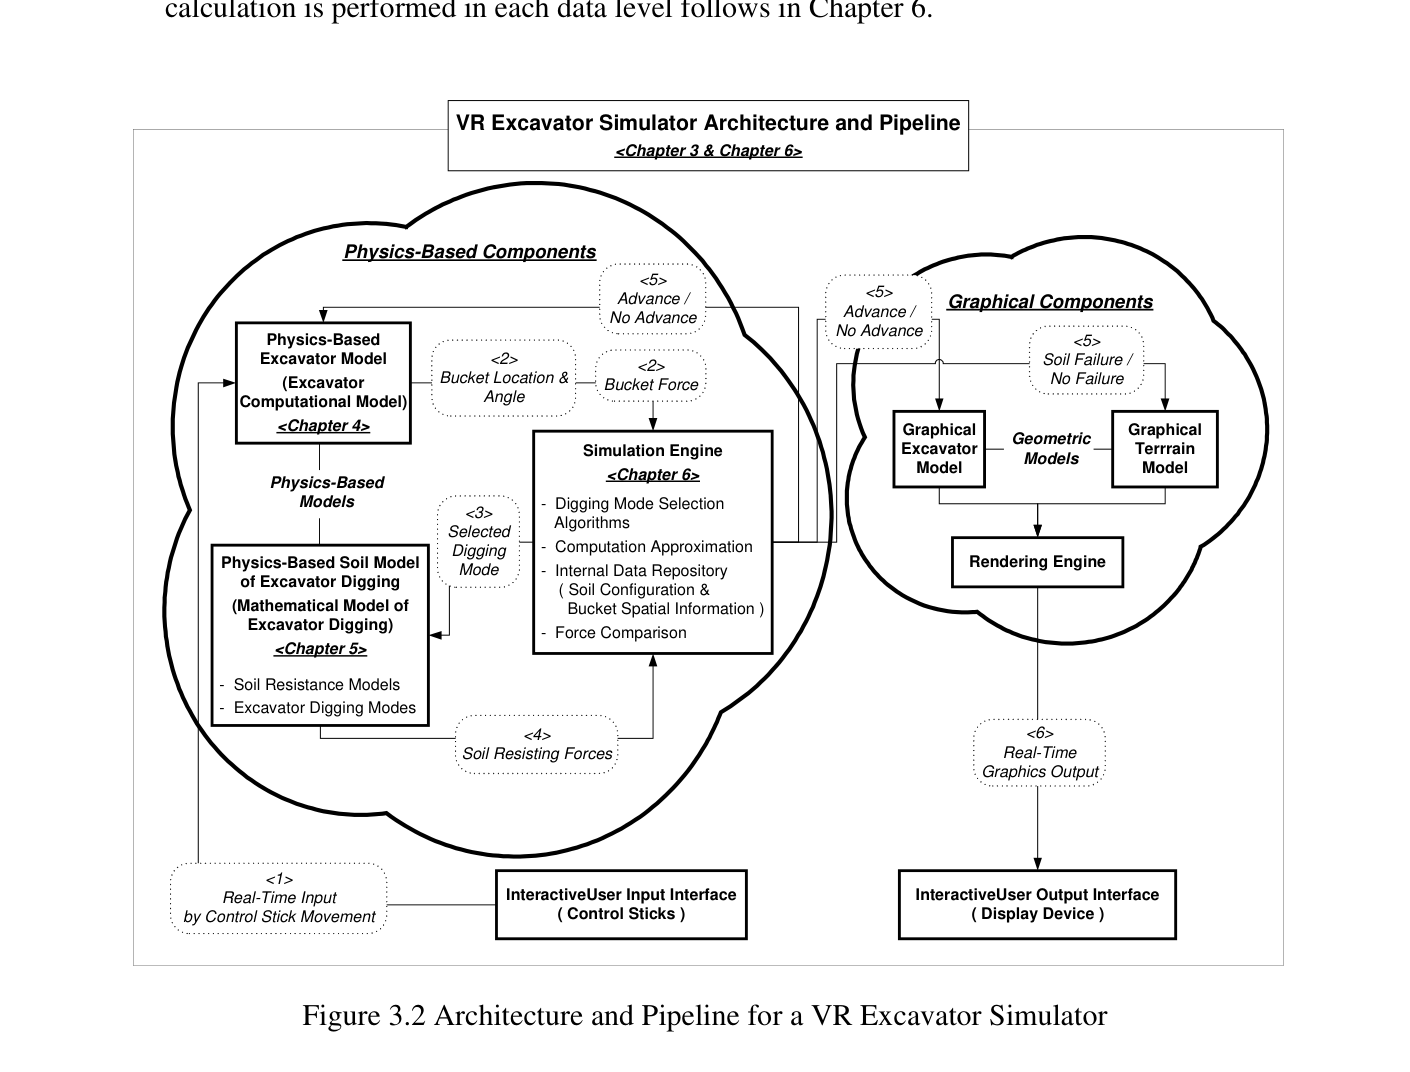
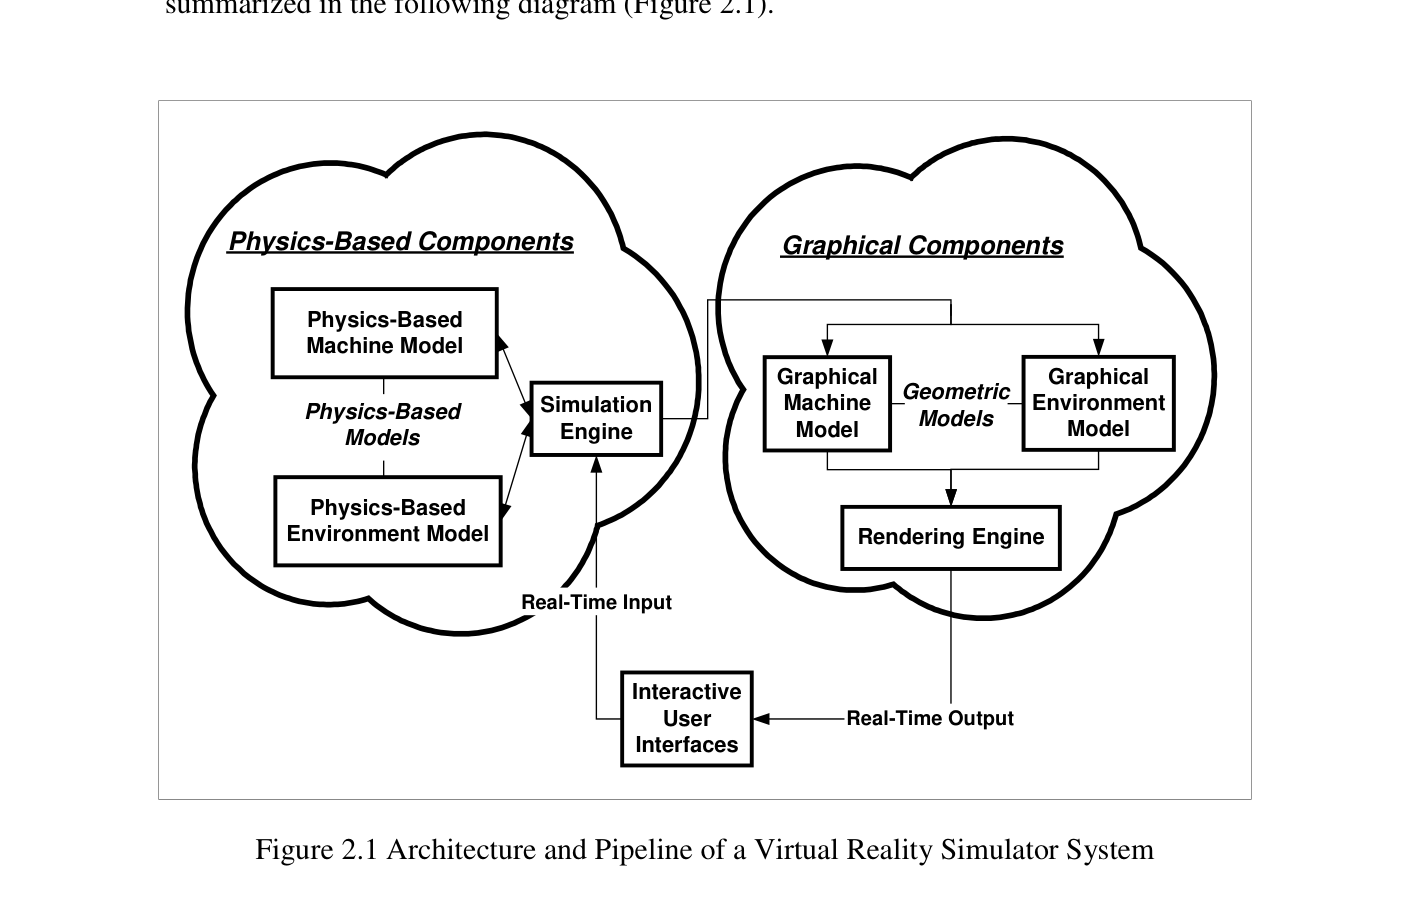
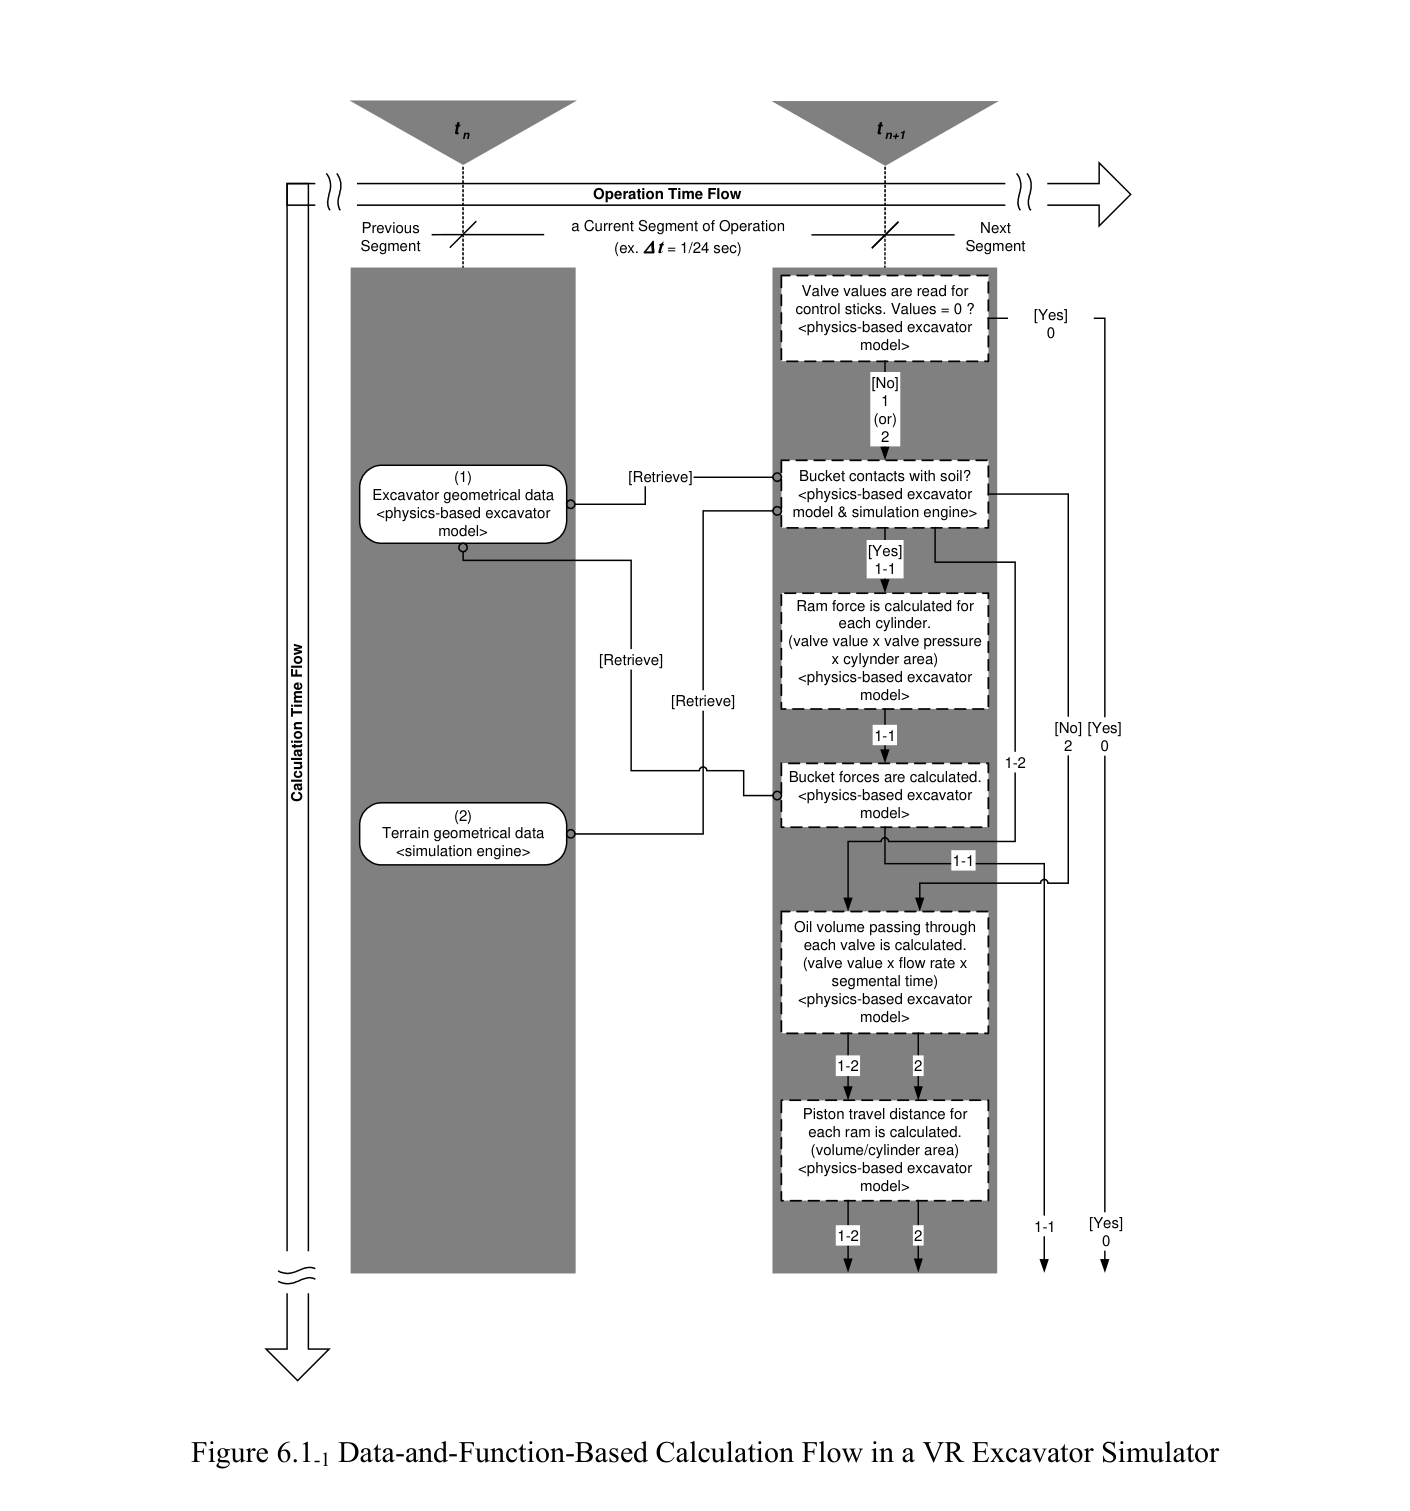
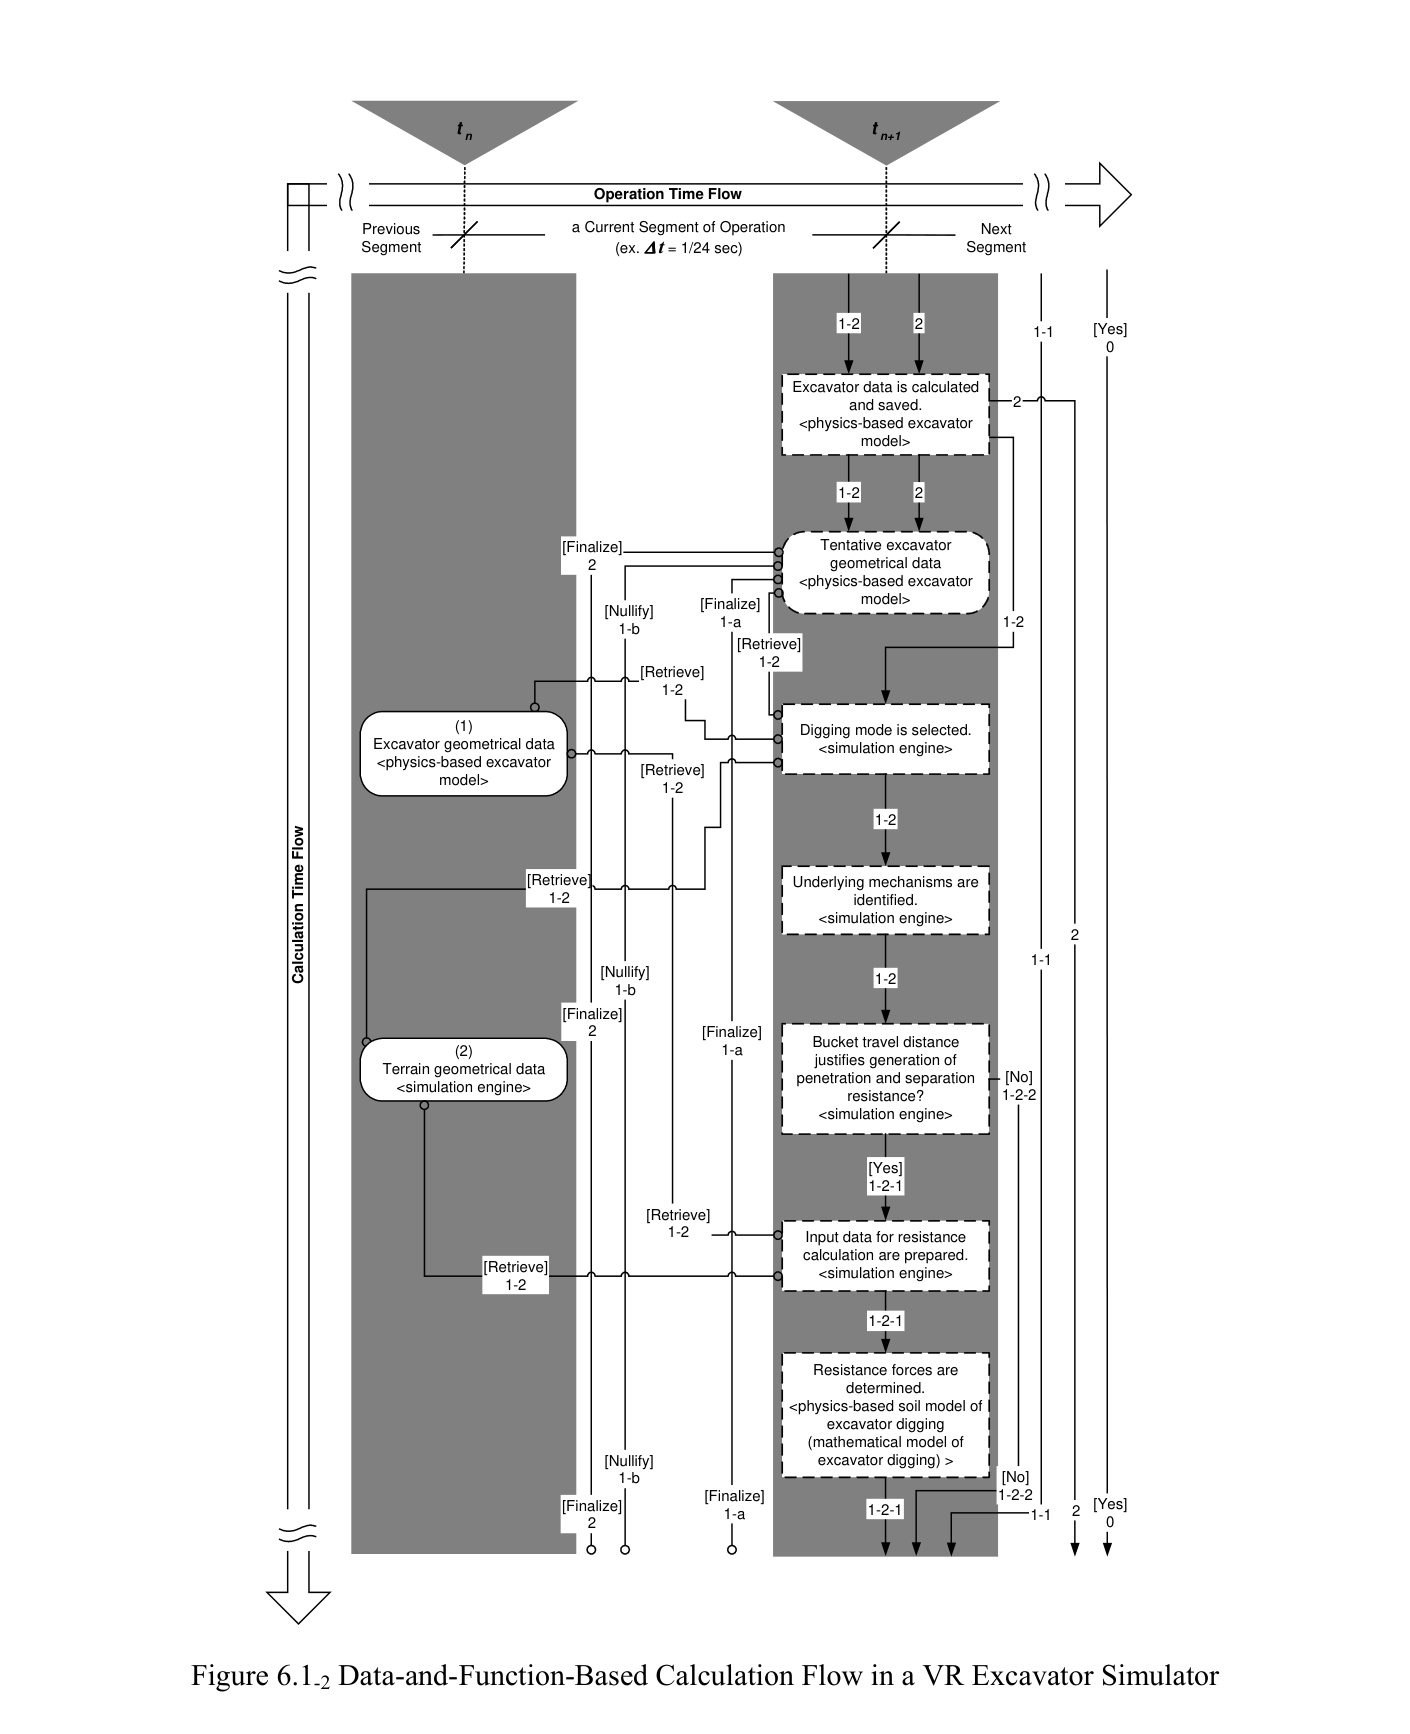
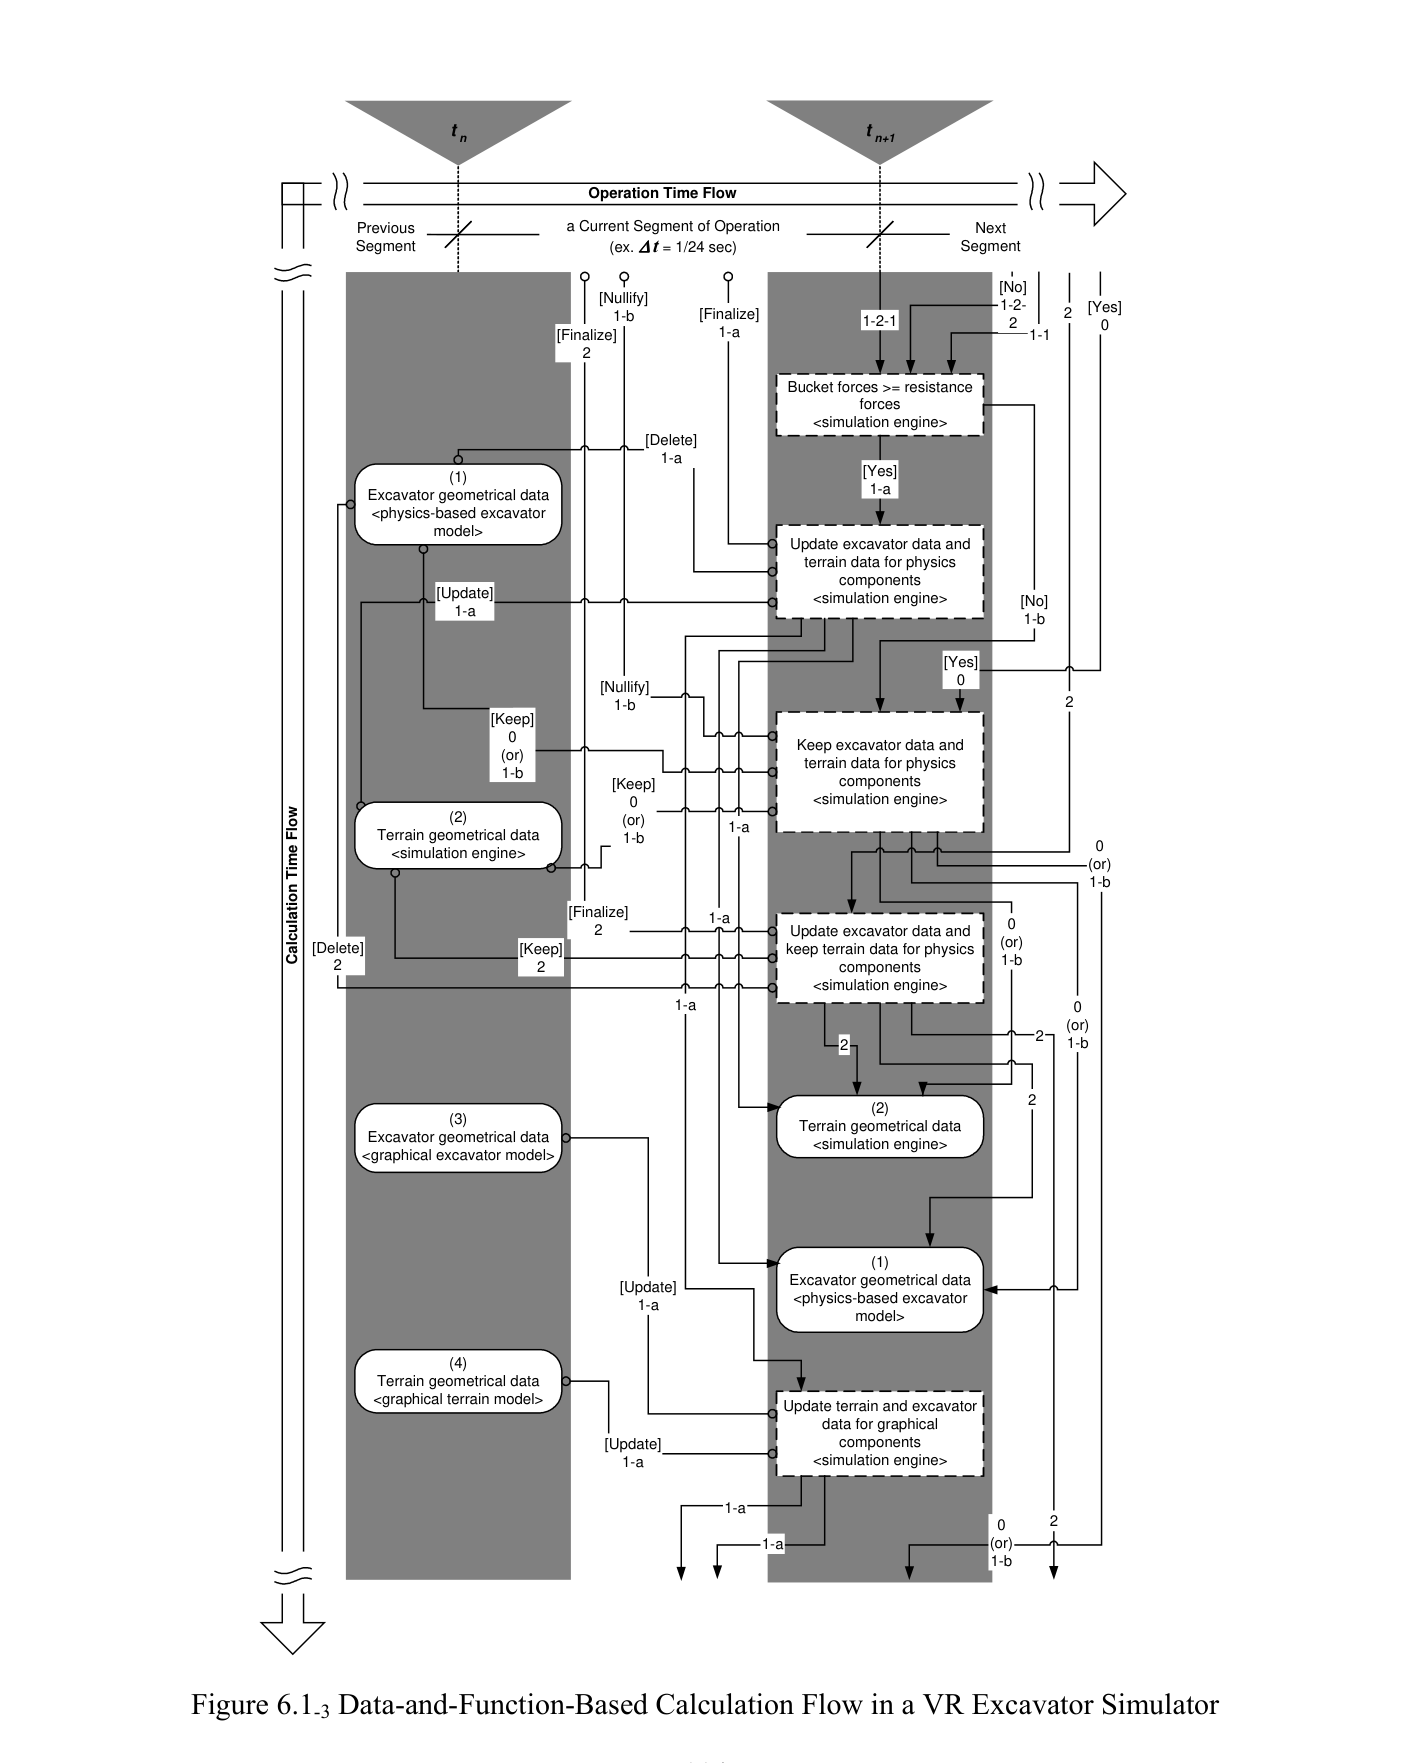
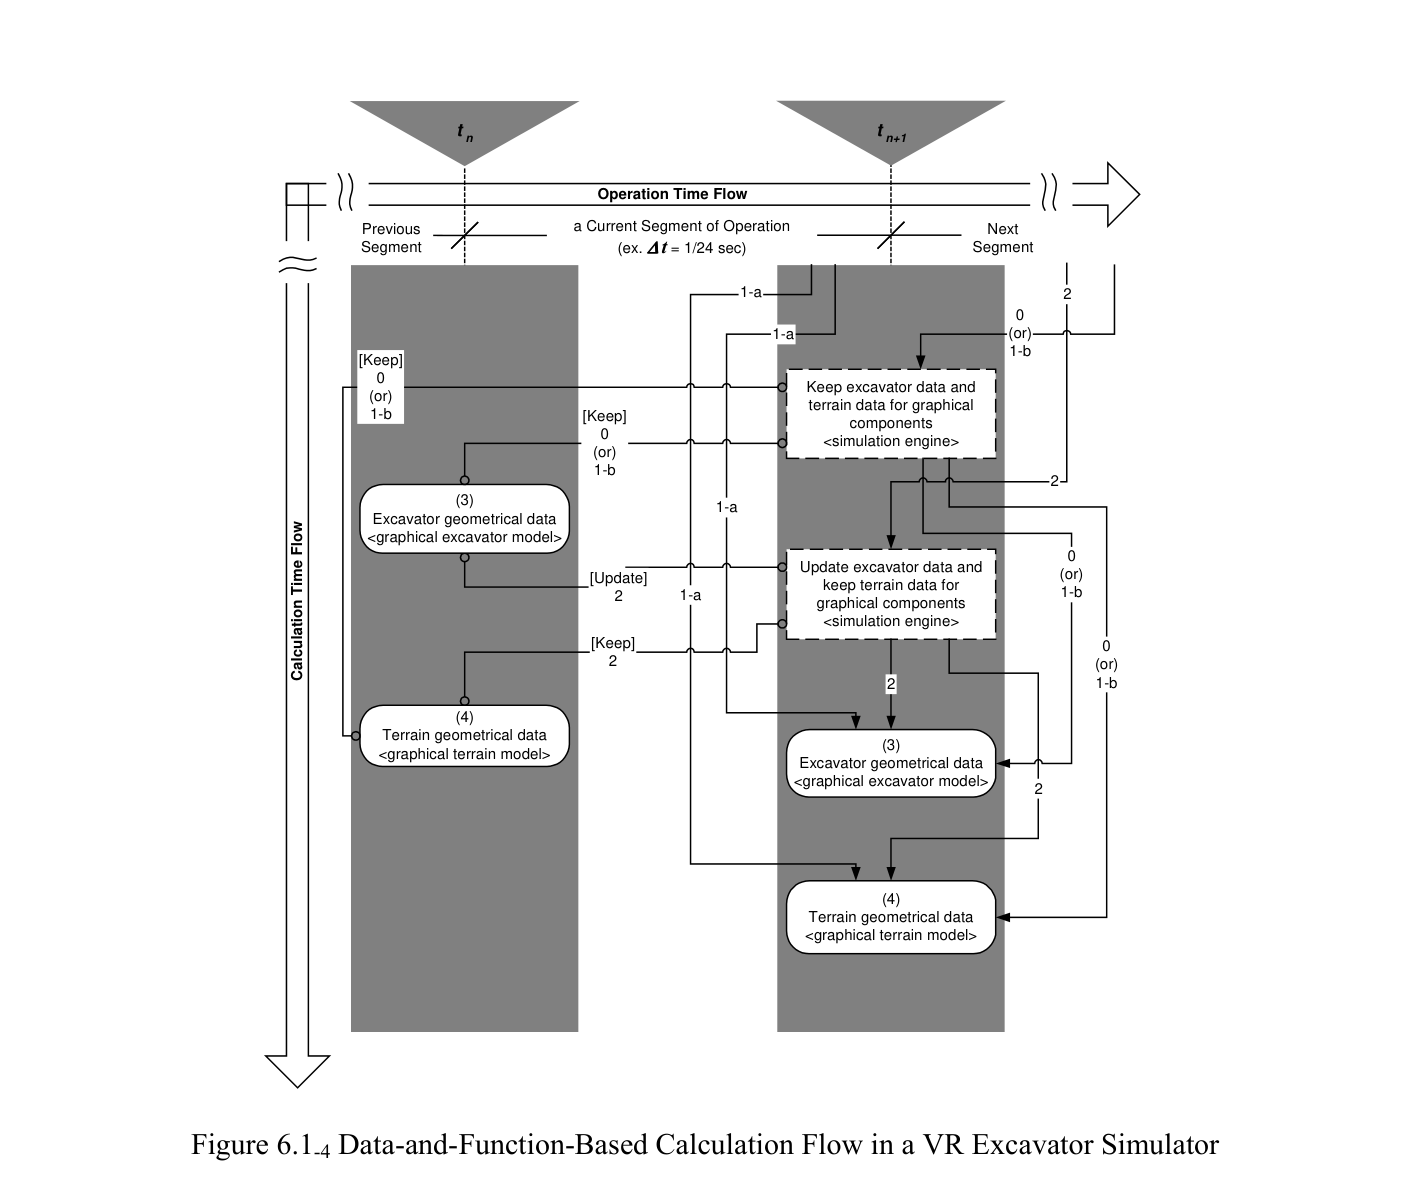
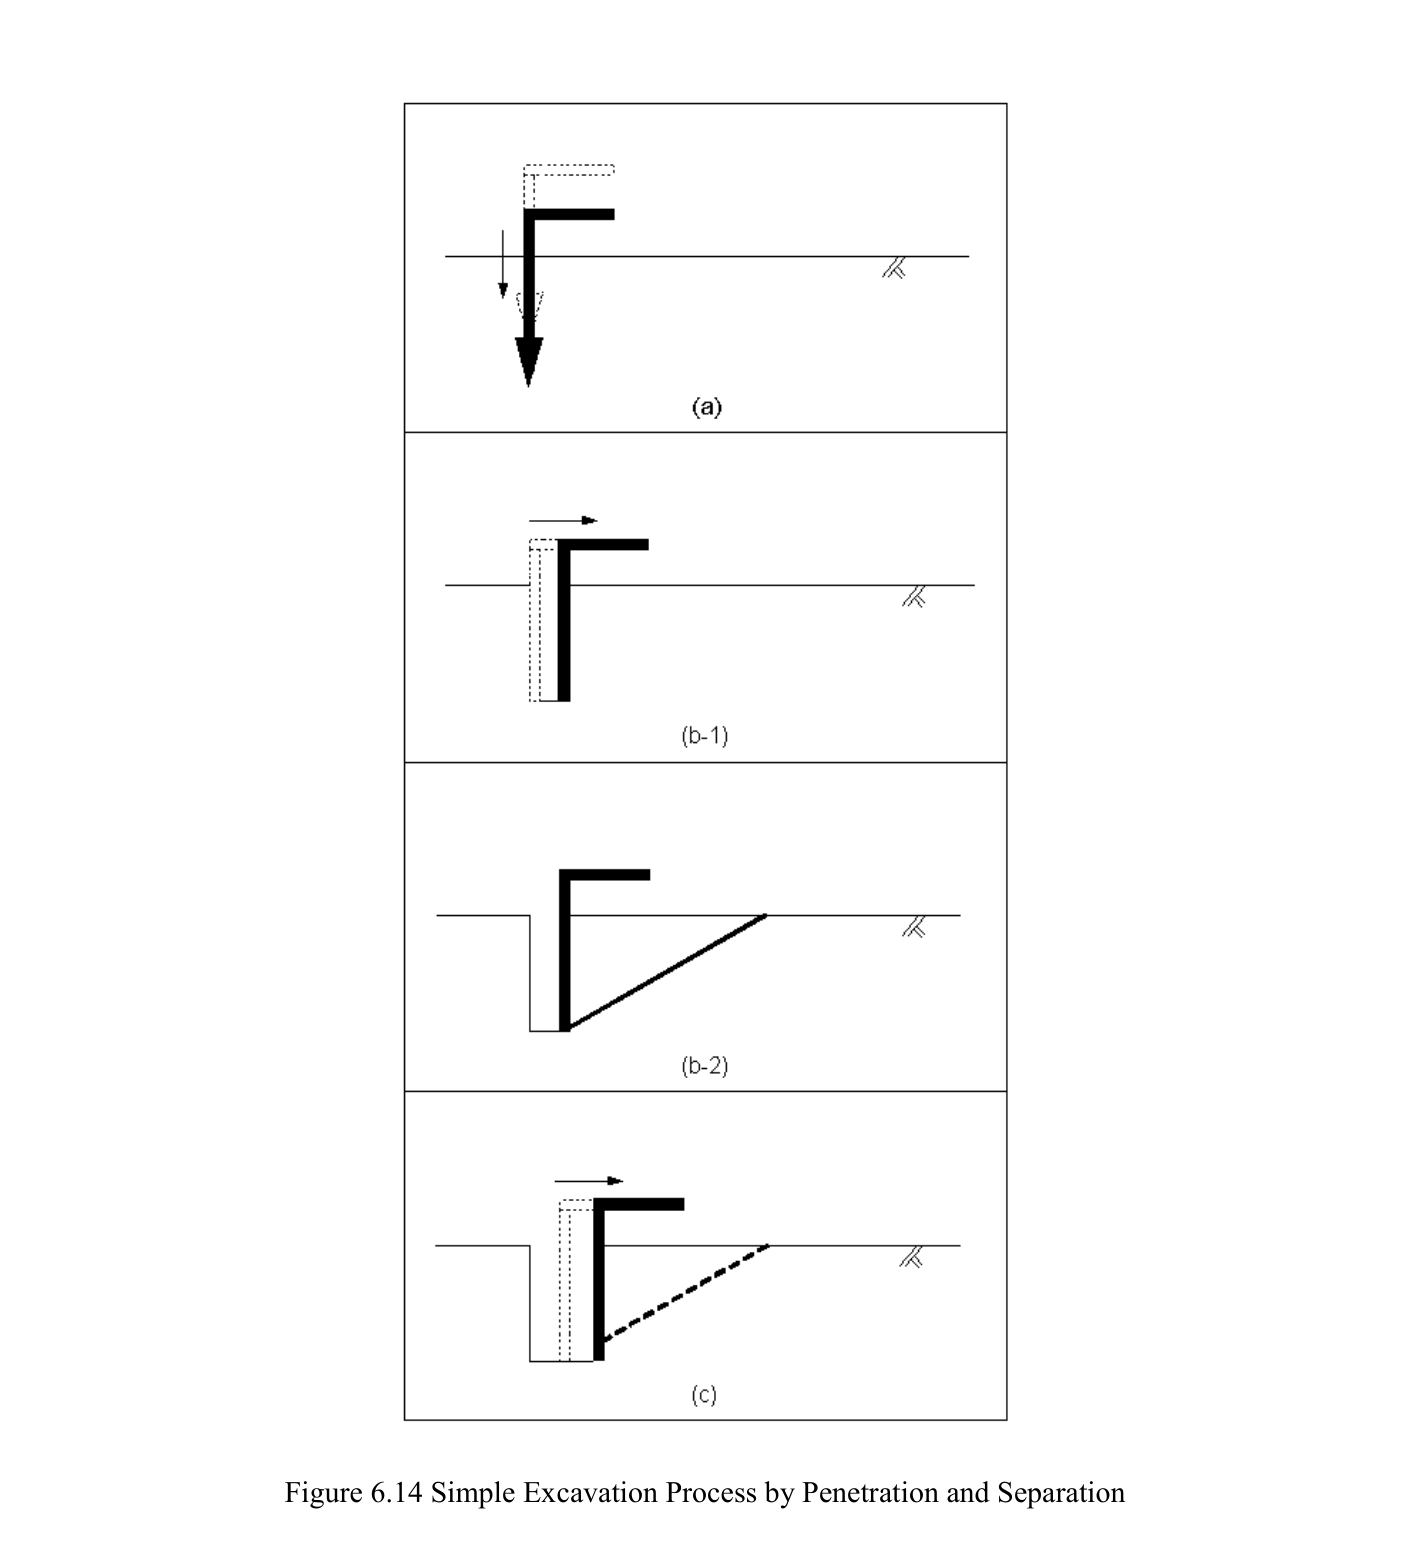
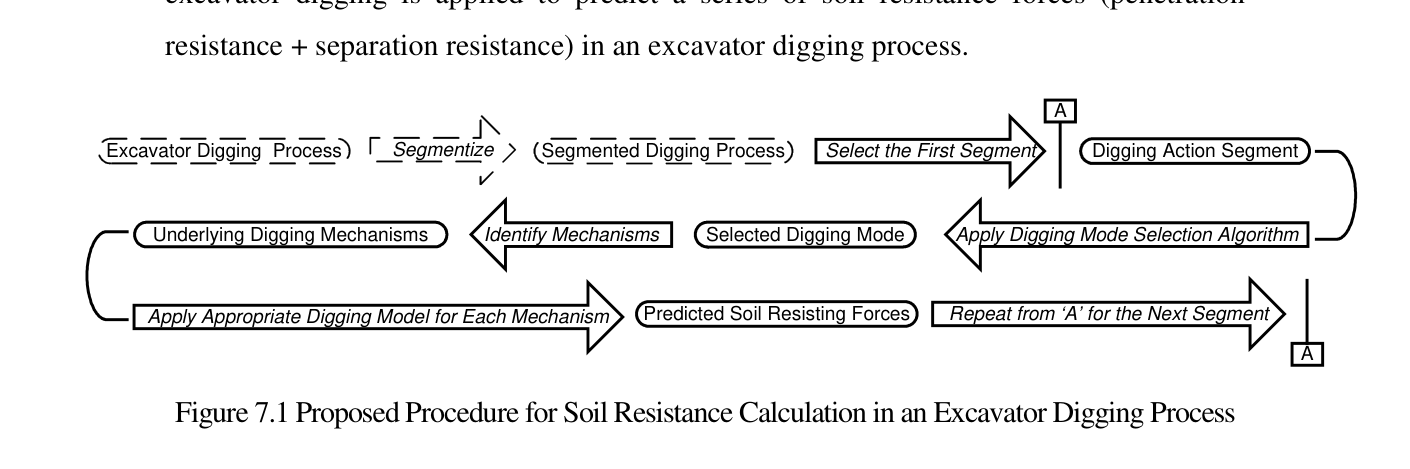
전체 체계는 굴착기 계산 모델(Ch.4), 토양 저항 모델(Ch.5), 둘 사이의 계산 엔진(Ch.3·6)으로 구성한다. 짧은 시간 구간의 조작 입력으로 잠정 이동을 계산하고, 그 이동에 필요한 저항을 구한 뒤 발휘 가능한 힘과 비교한다. 저항을 극복하지 못하면 잠정 이동을 취소한다.
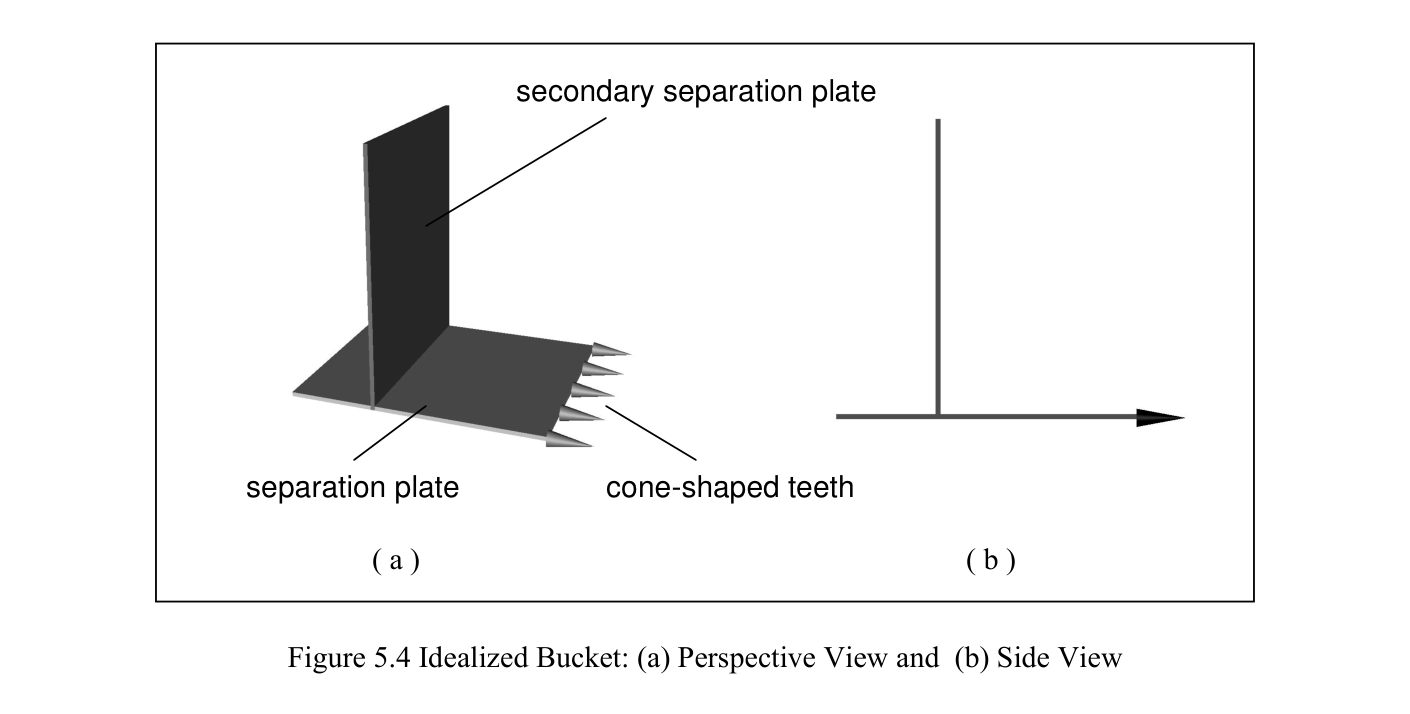
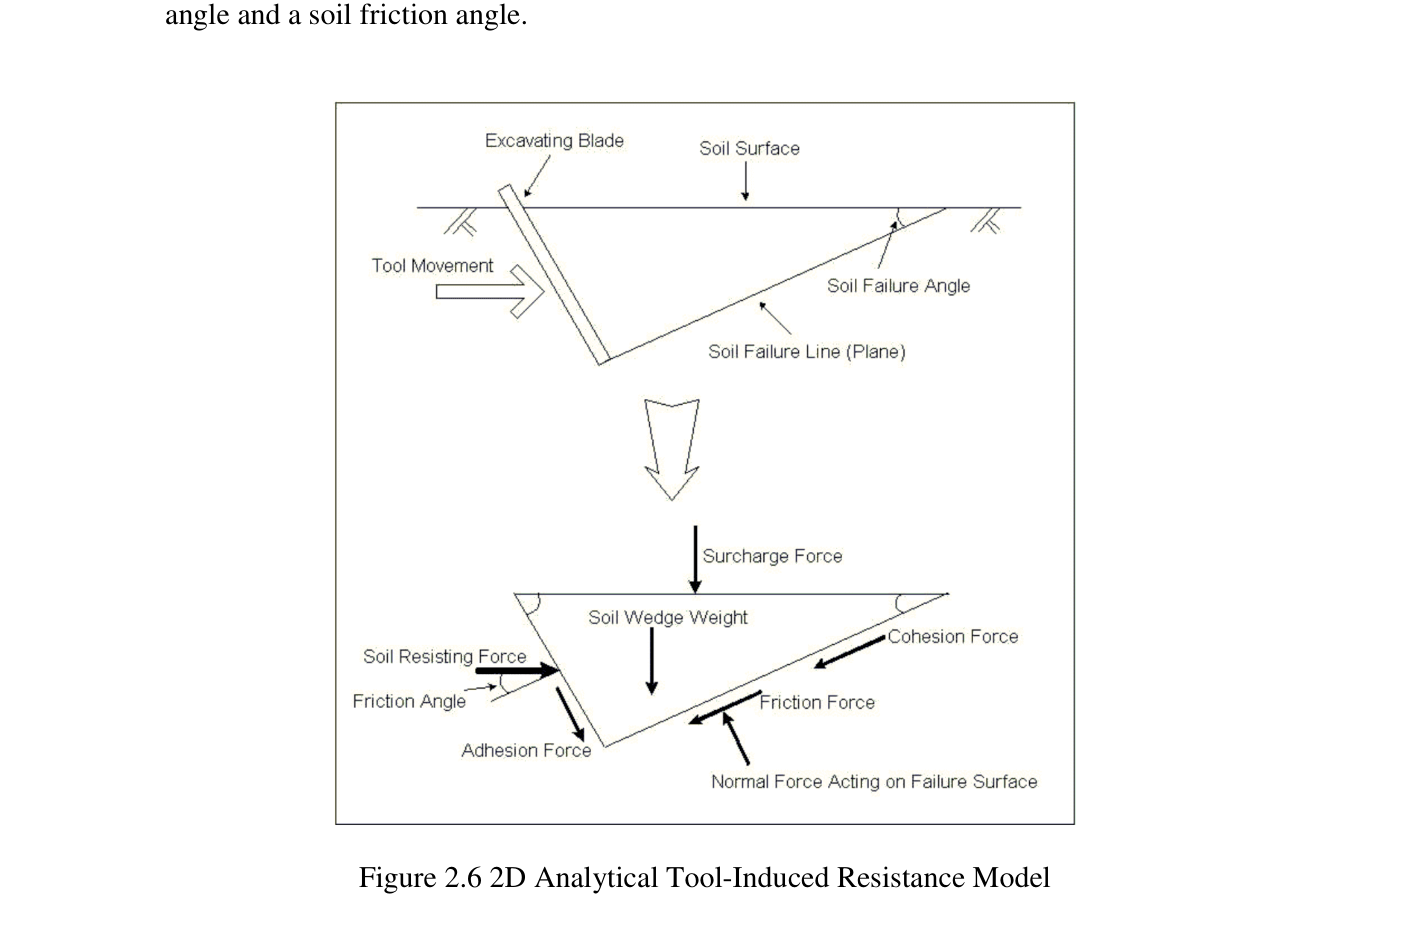
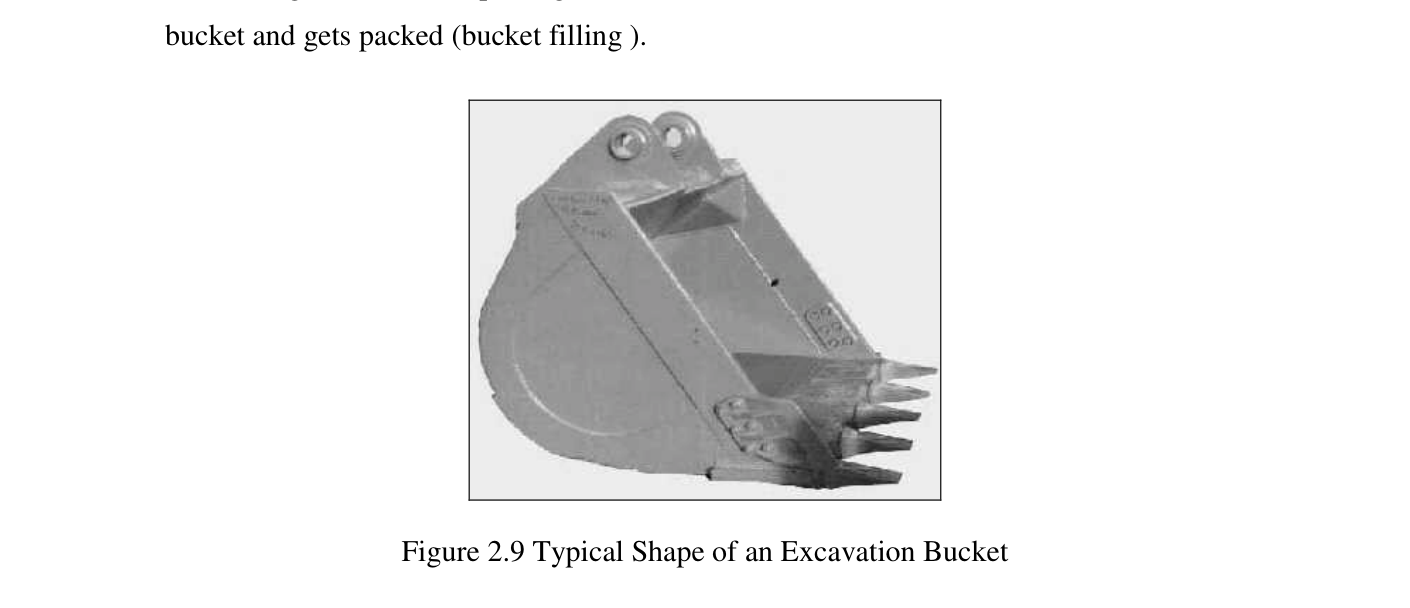
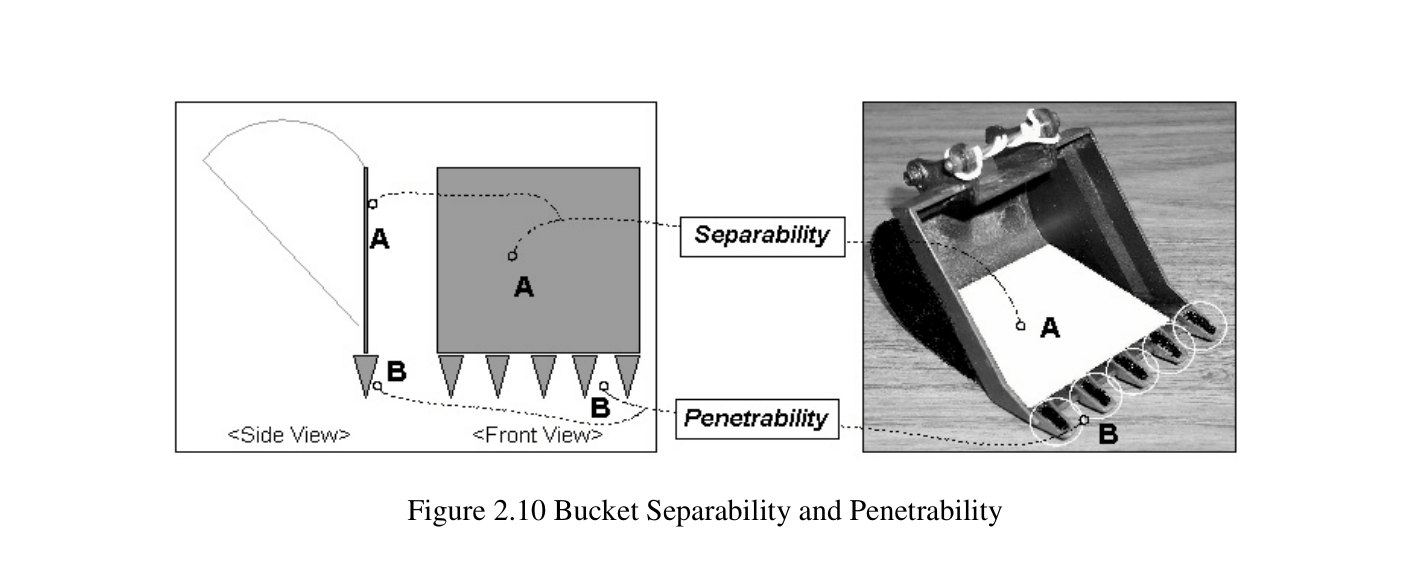
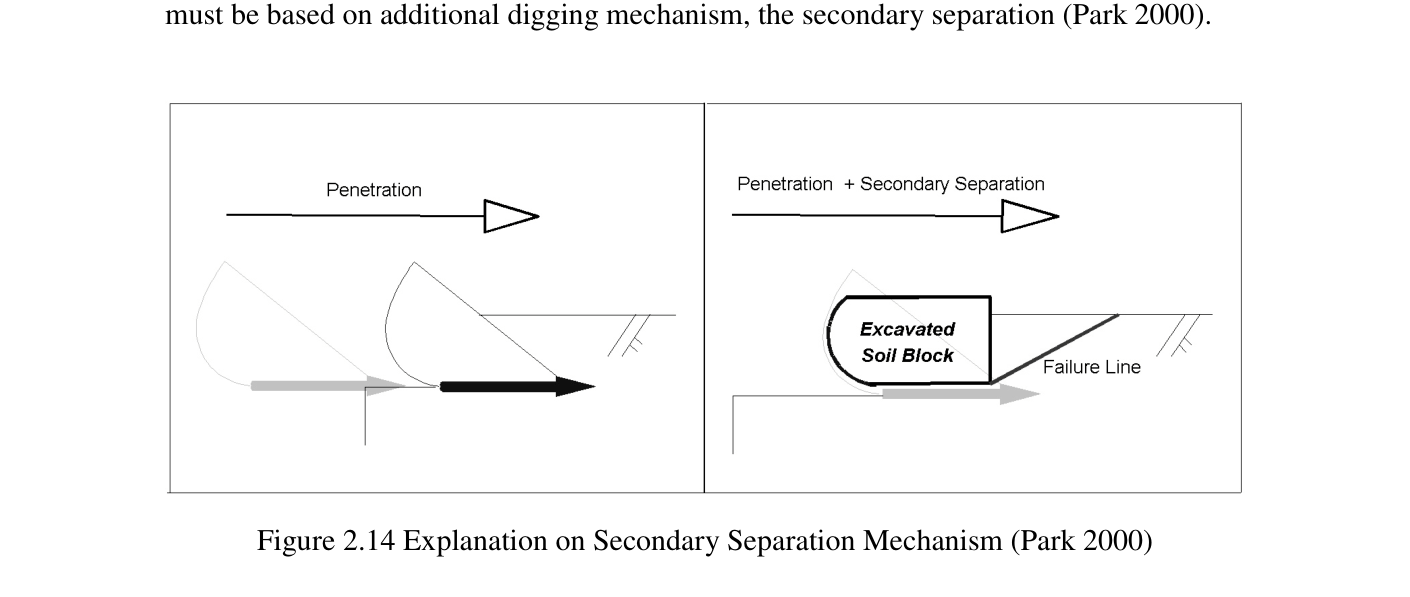
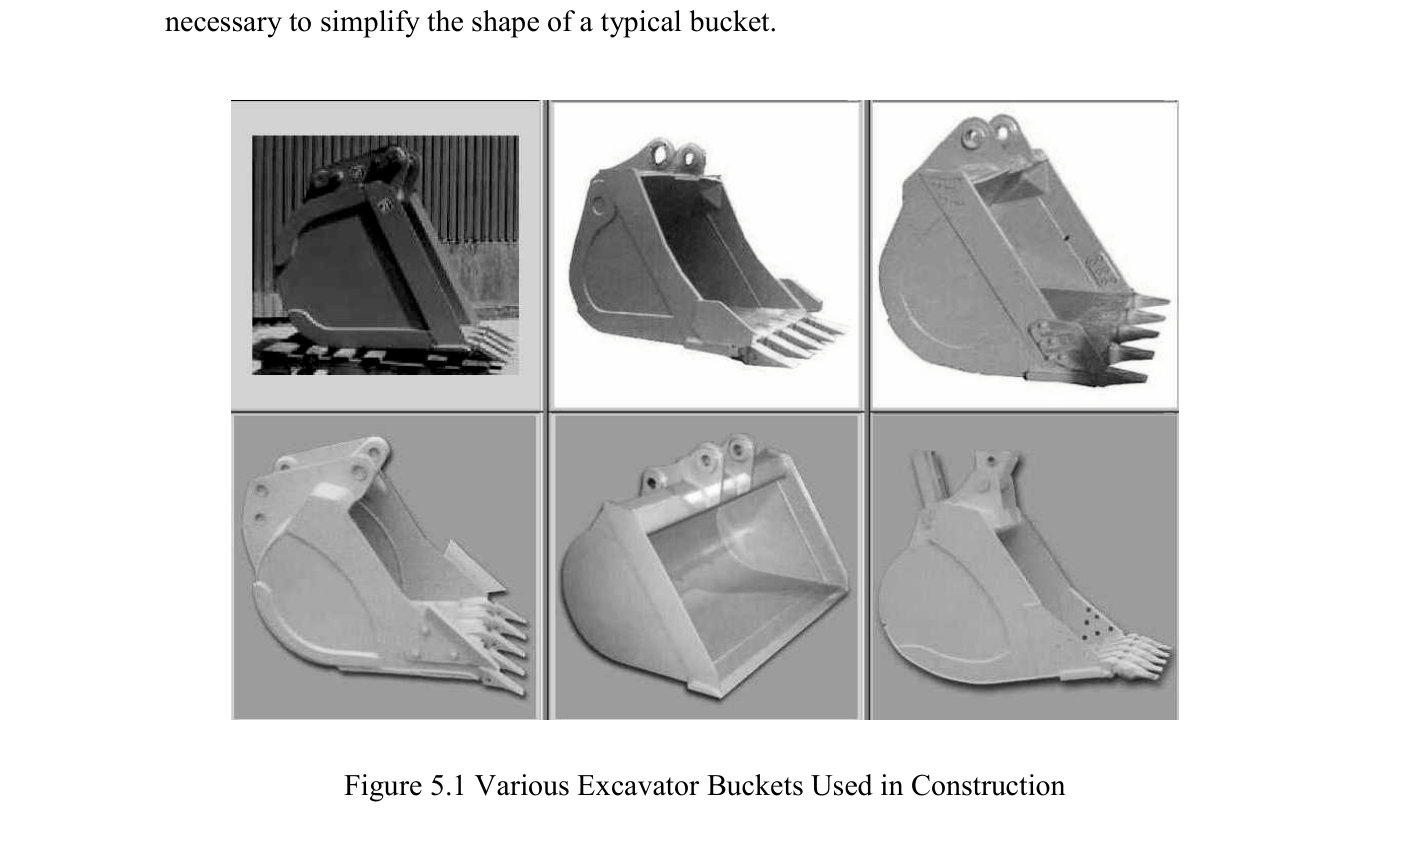
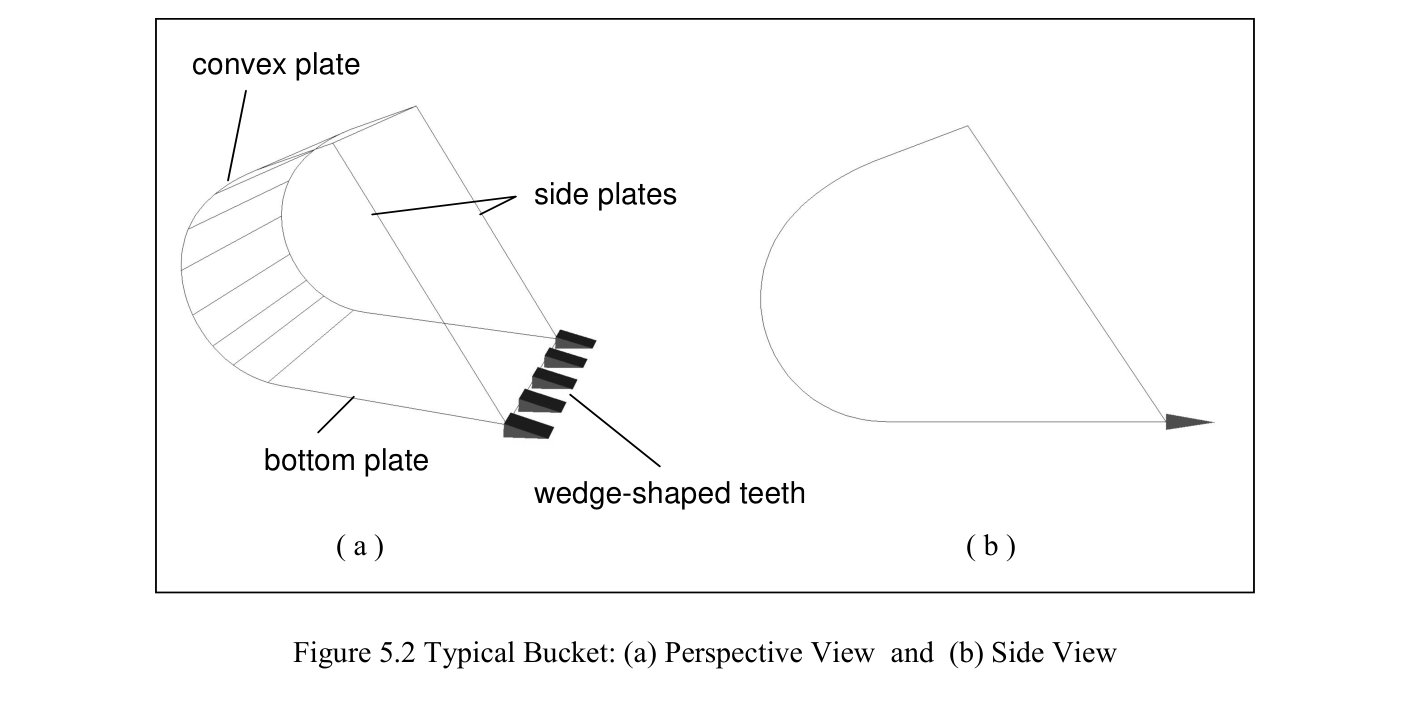
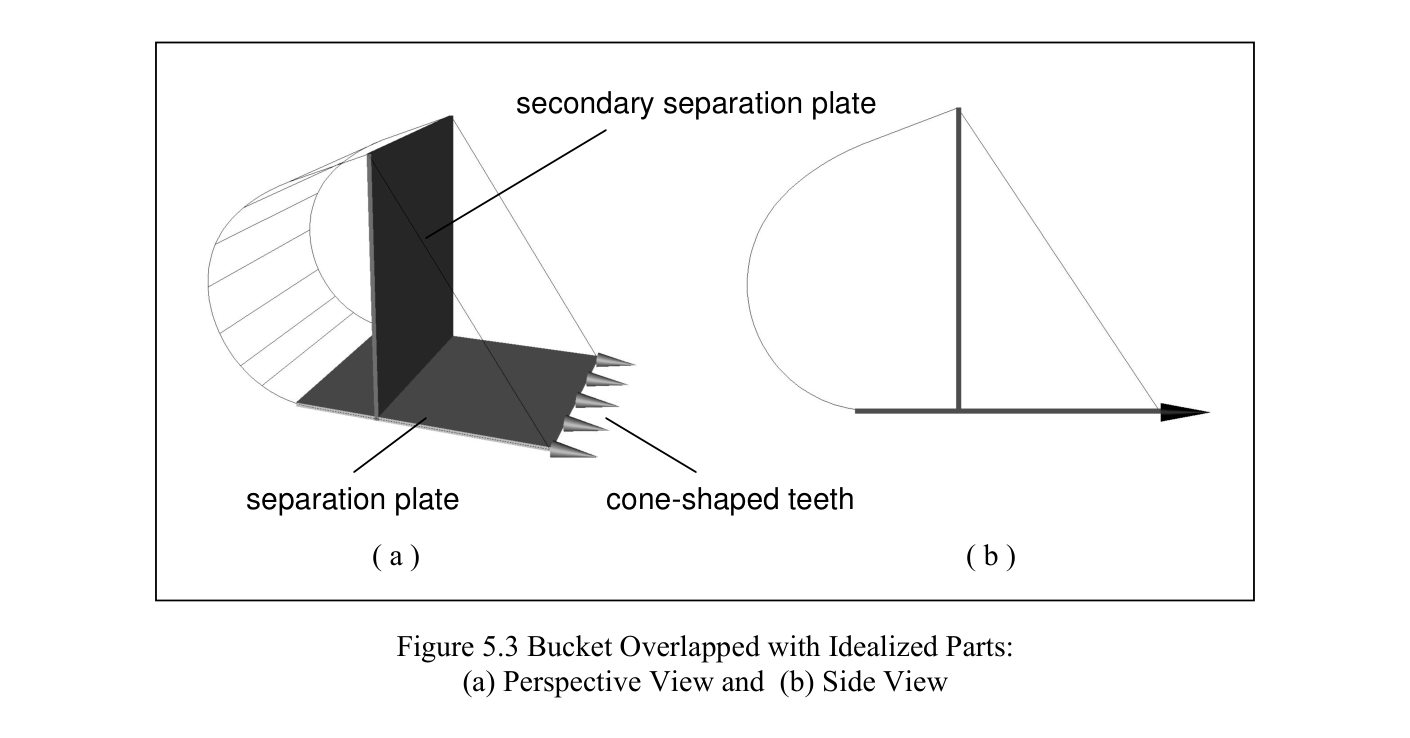
버킷은 원뿔형 투스, 직사각형 1차 분리판, 1차 판에 직교하는 가상 2차 분리판으로 이상화한다. 2차 판은 버킷에 찬 흙이 앞의 흙을 미는 효과다. 적재 흙의 중량과 2차 분리 저항은 역할이 다르다.
처리 파이프라인
1
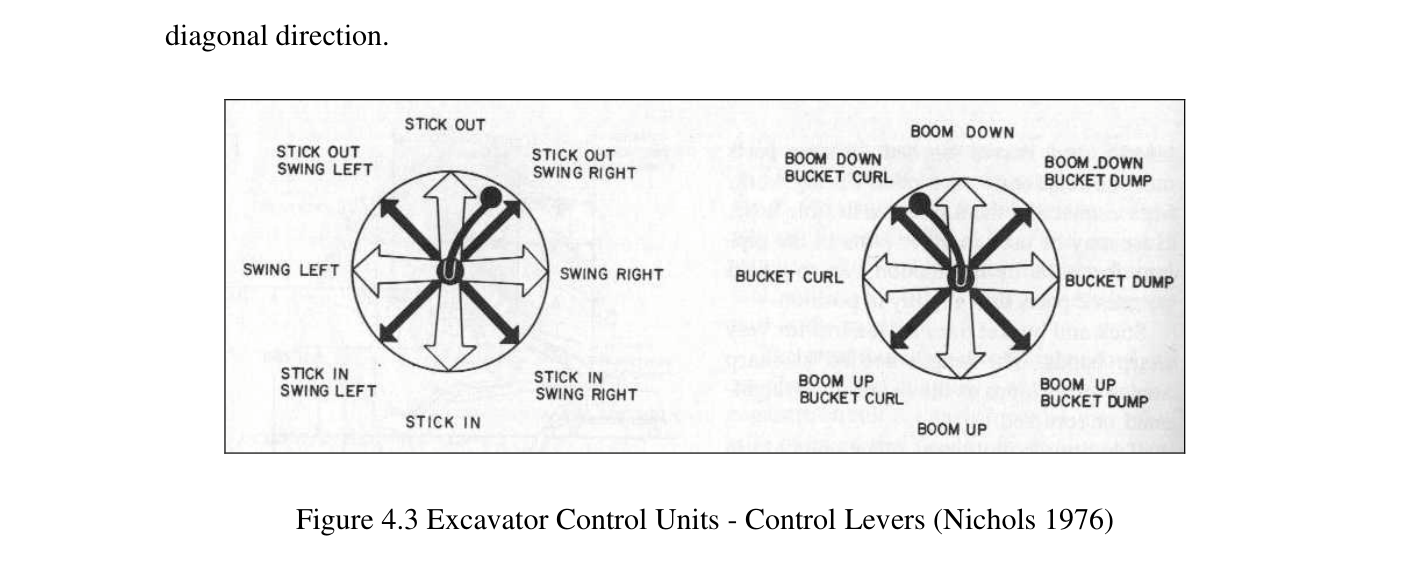
조작 → 유압·기구학
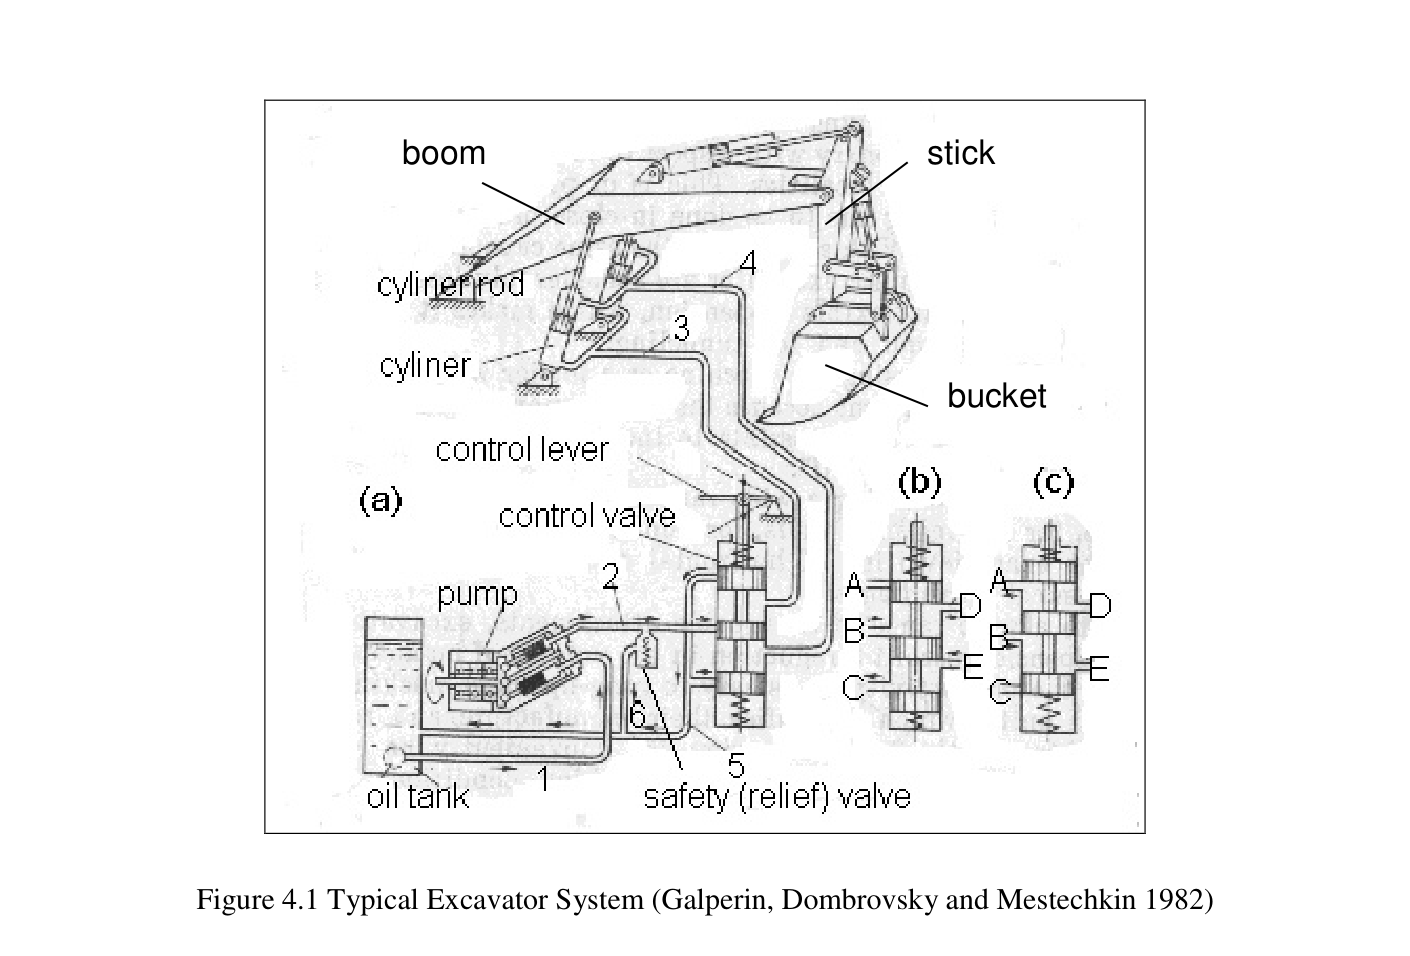
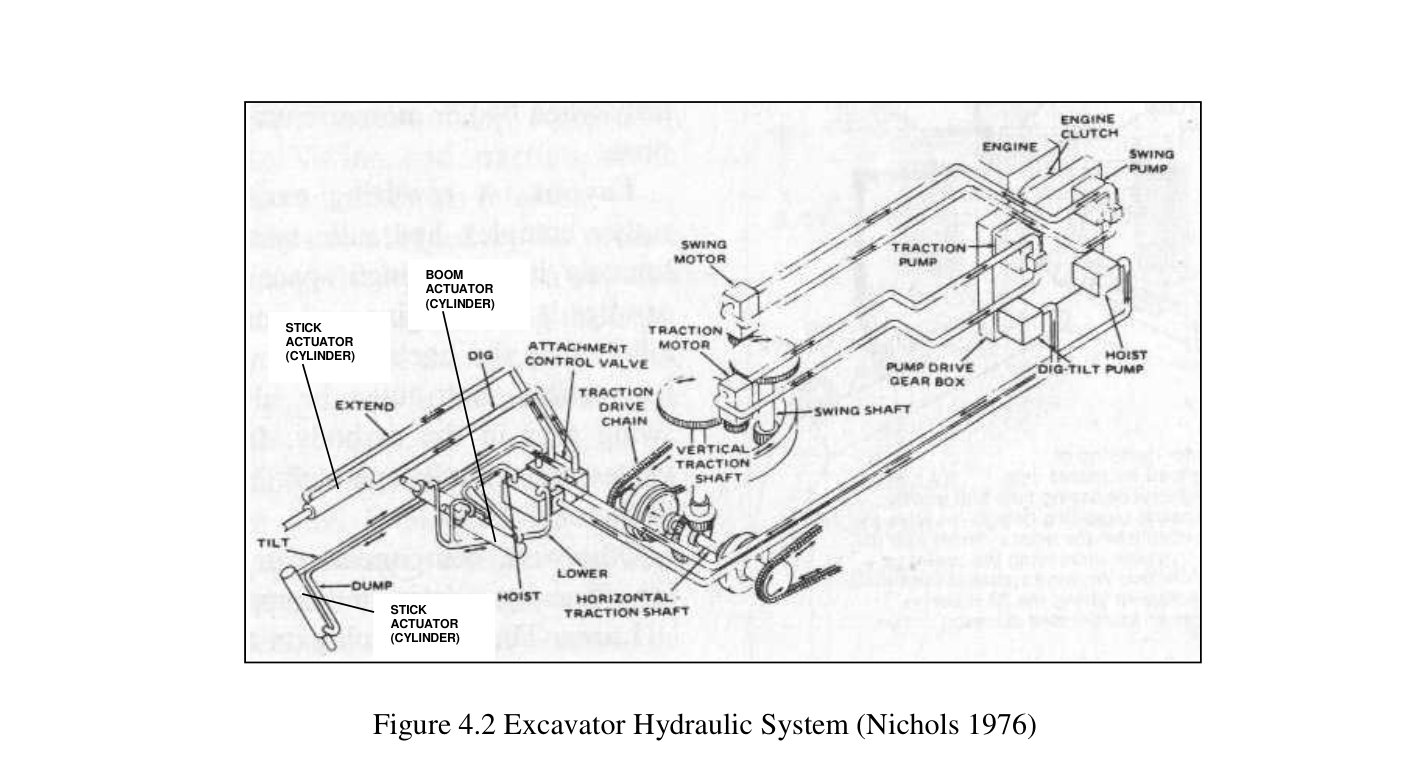
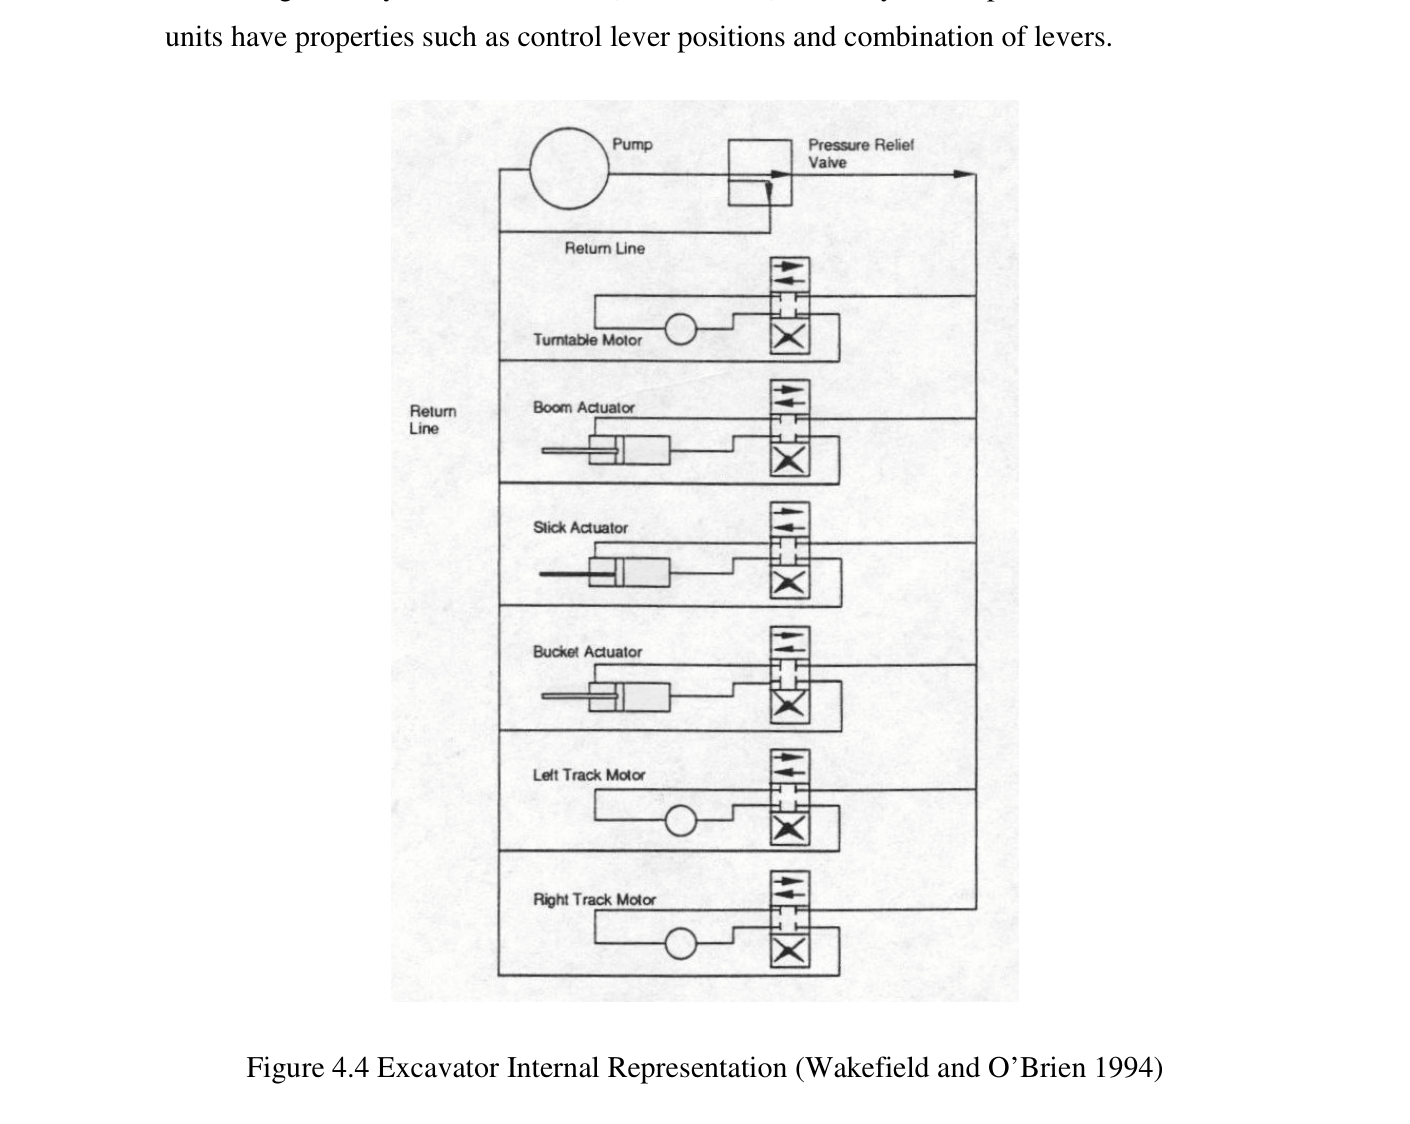
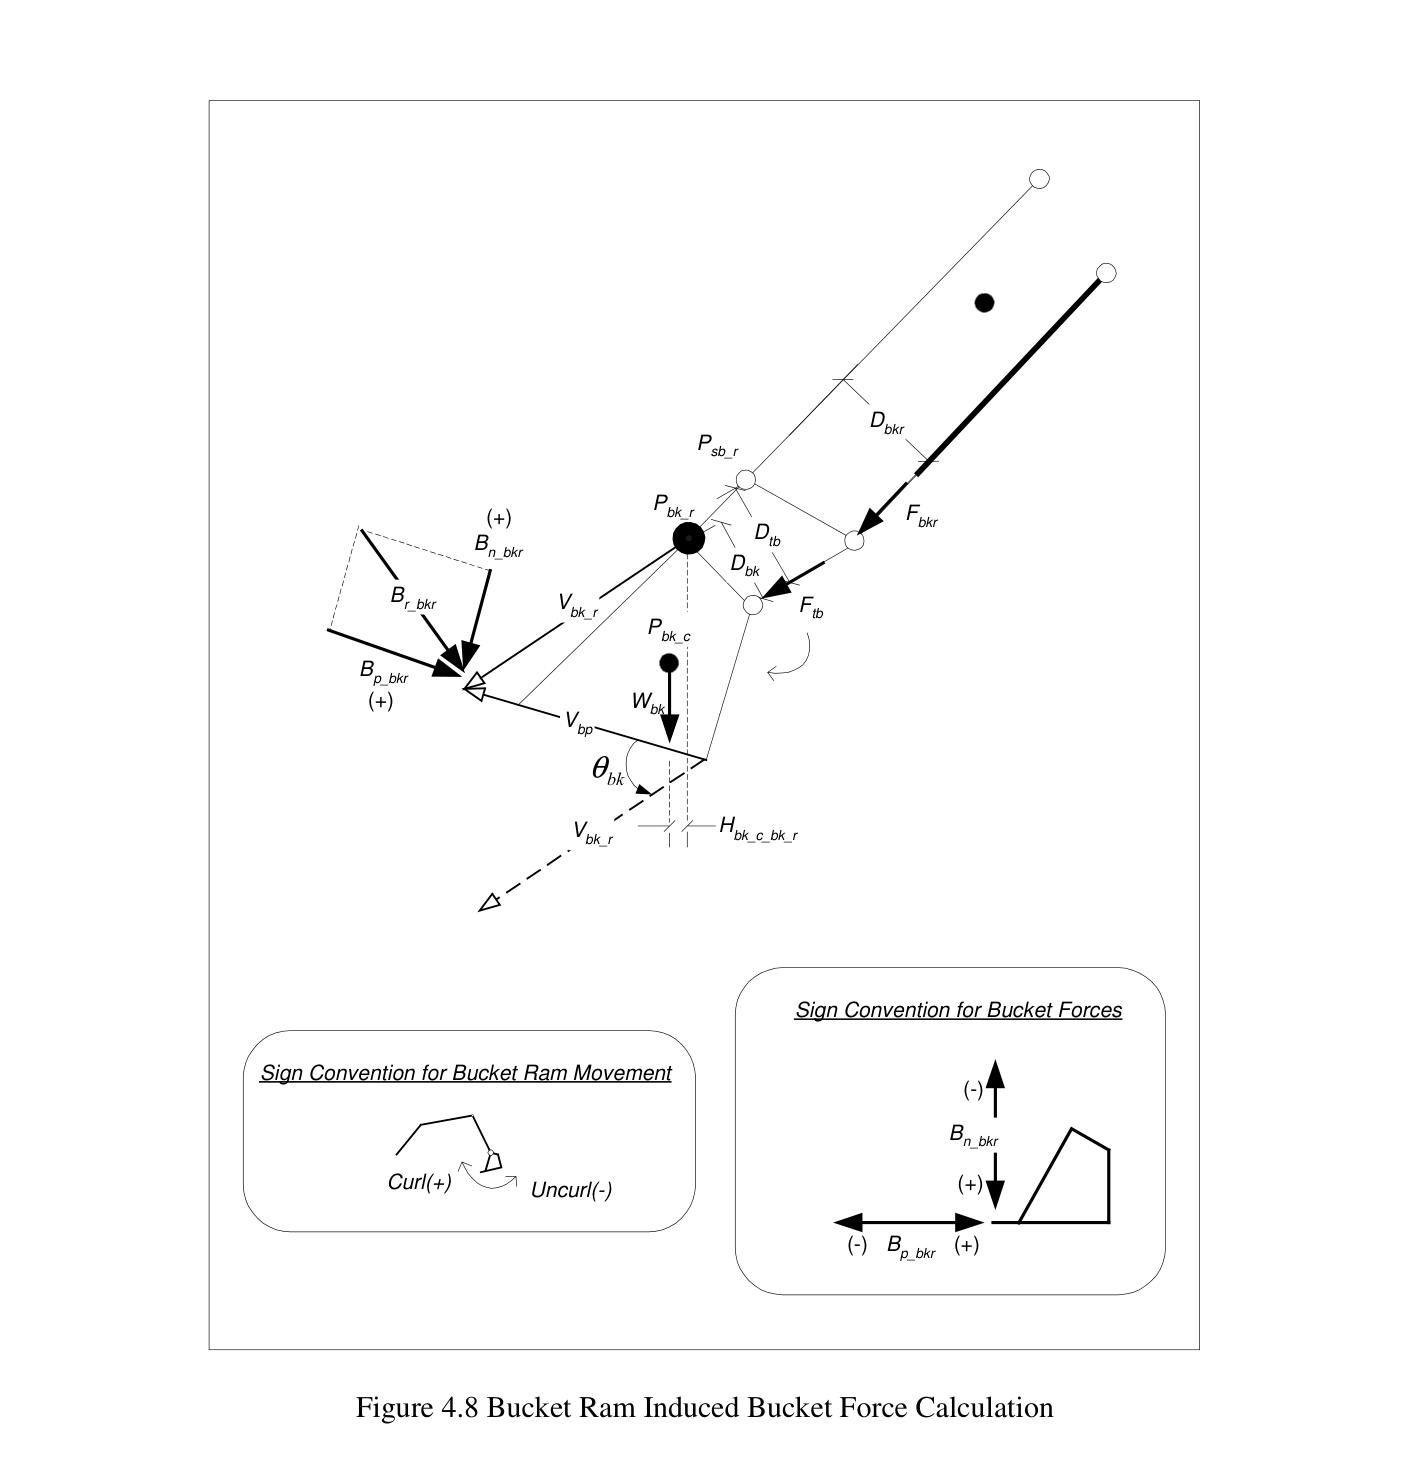
실린더 유량·단면적·행정과 링크 기하에서 잠정 버킷 위치 및 자세를 계산한다. 압력과 모멘트 평형으로 버킷 발휘력을 구한다.
2
접촉 → 굴착 모드
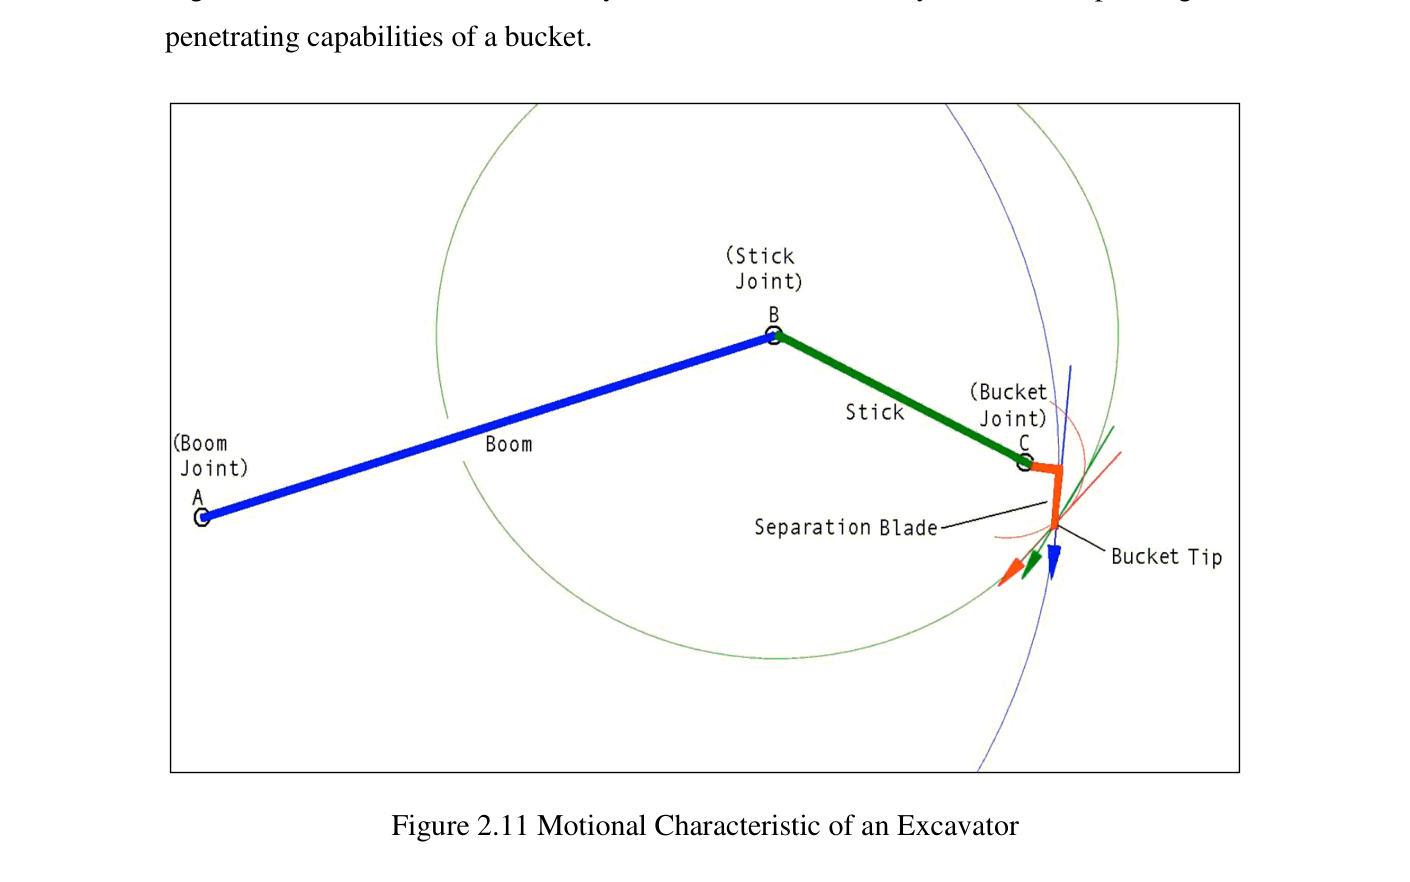
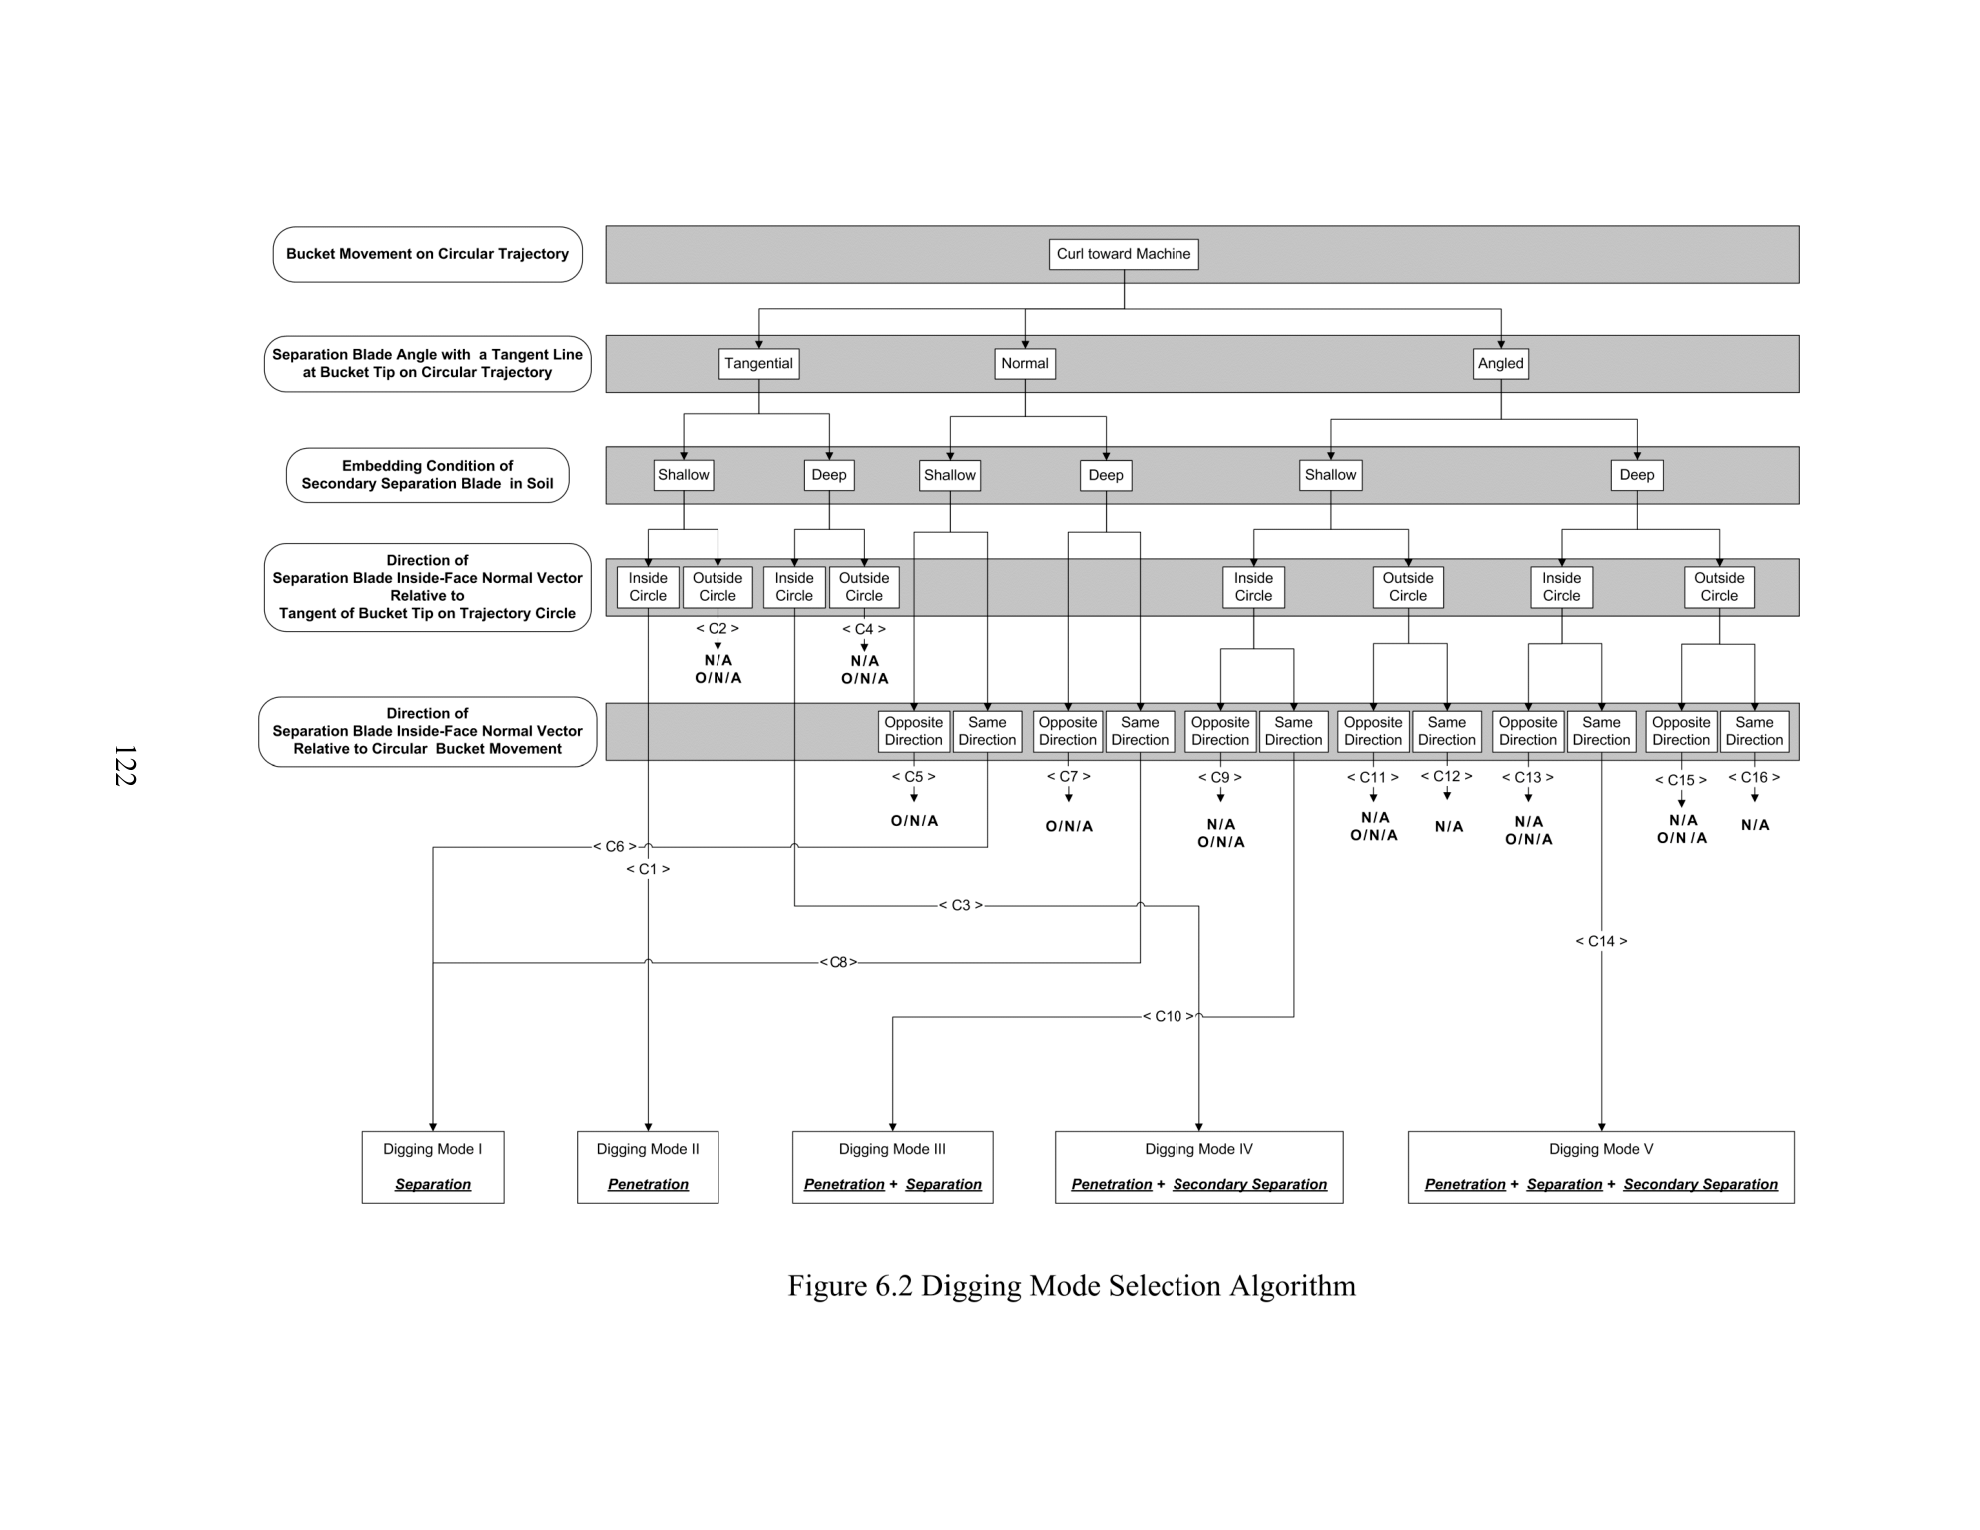
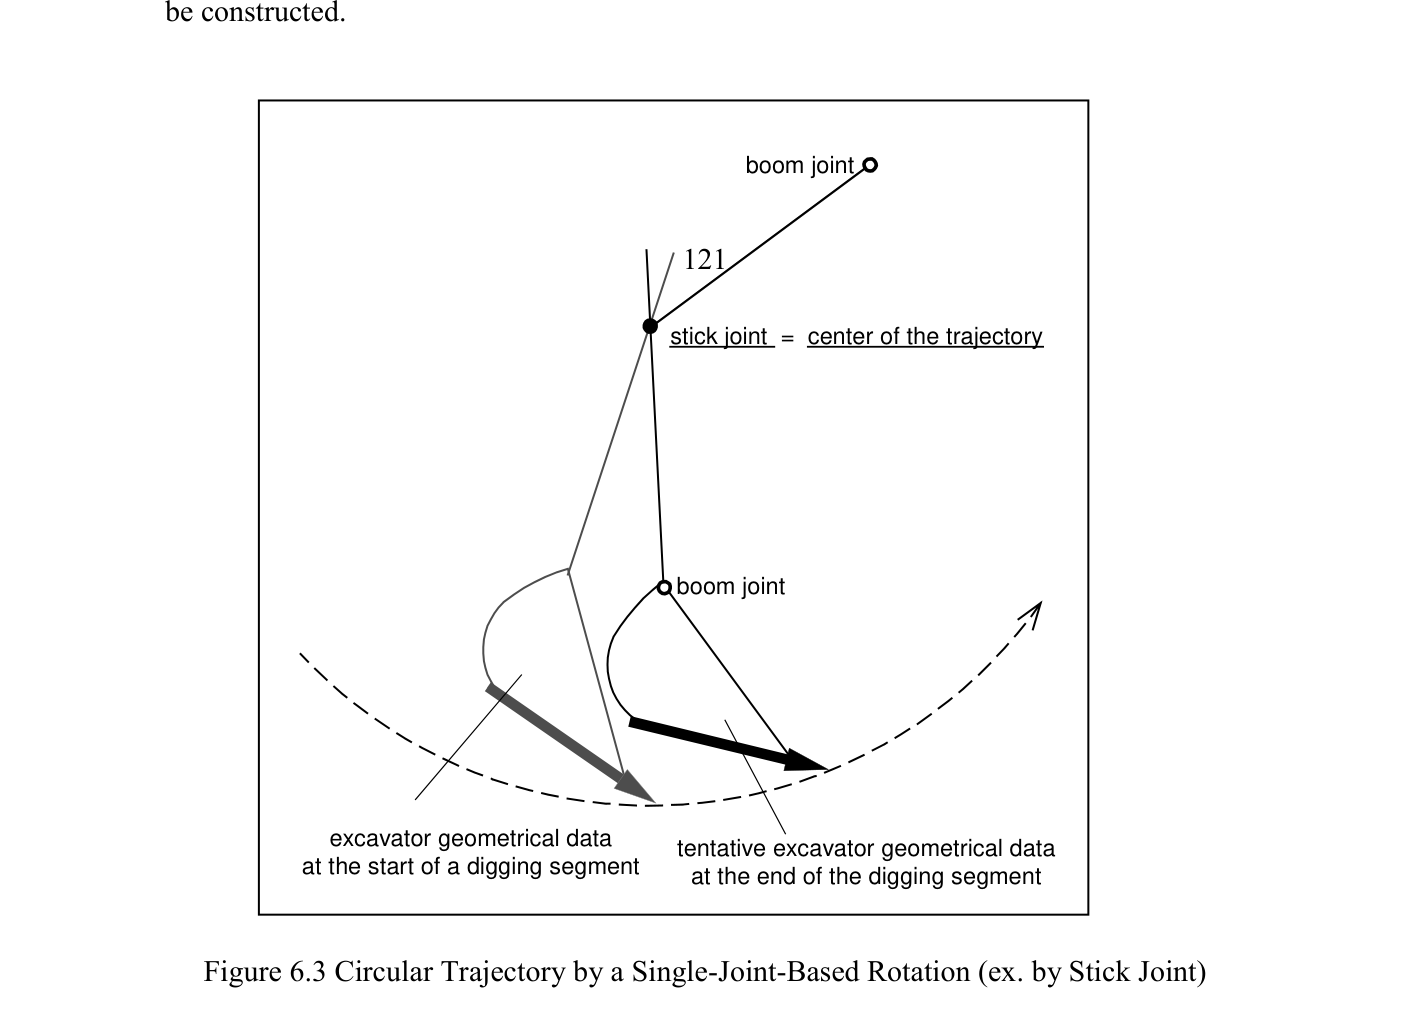
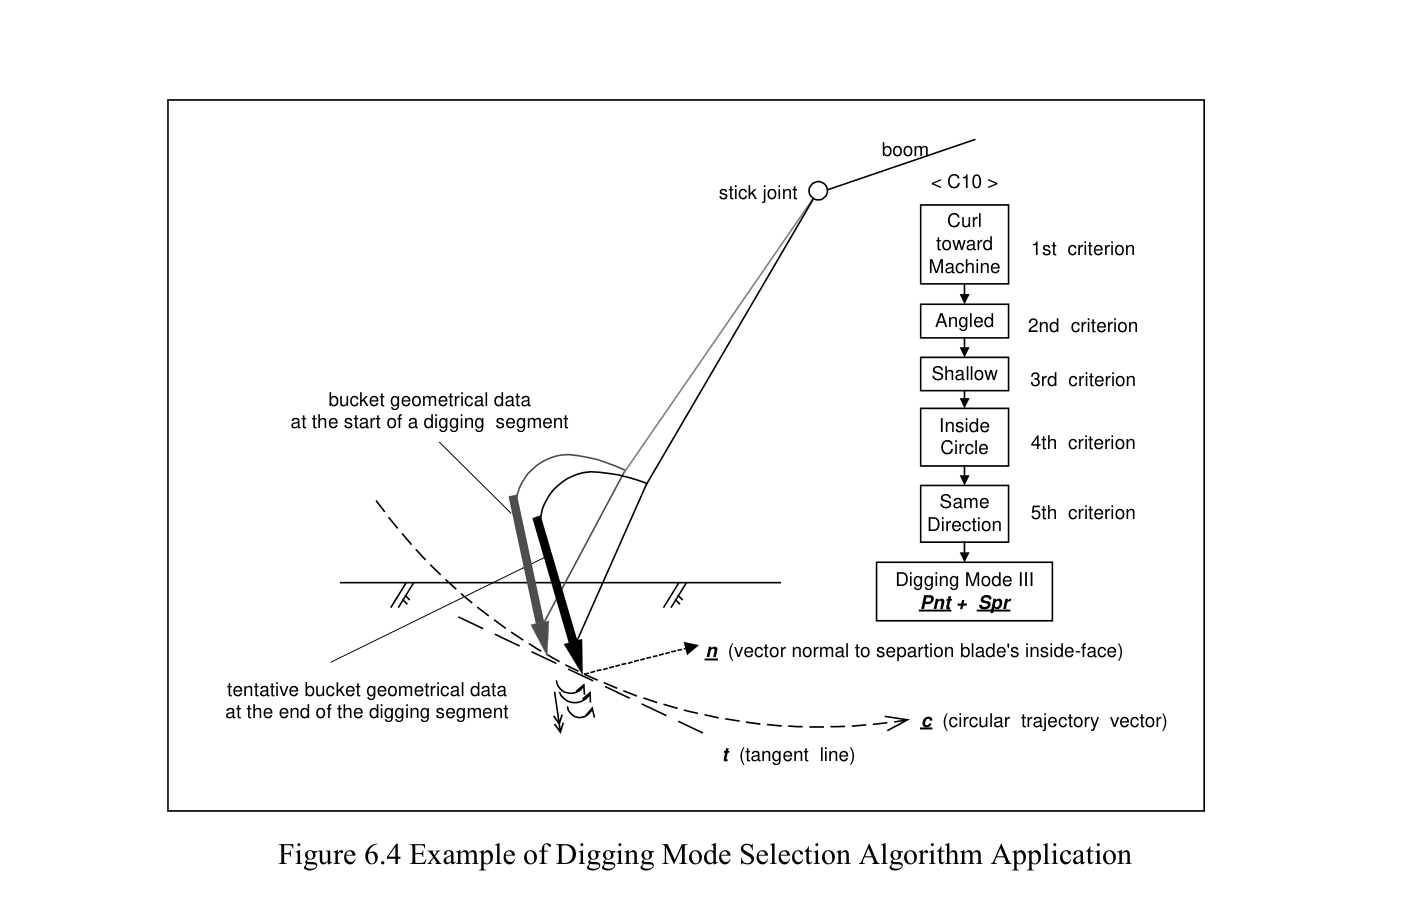
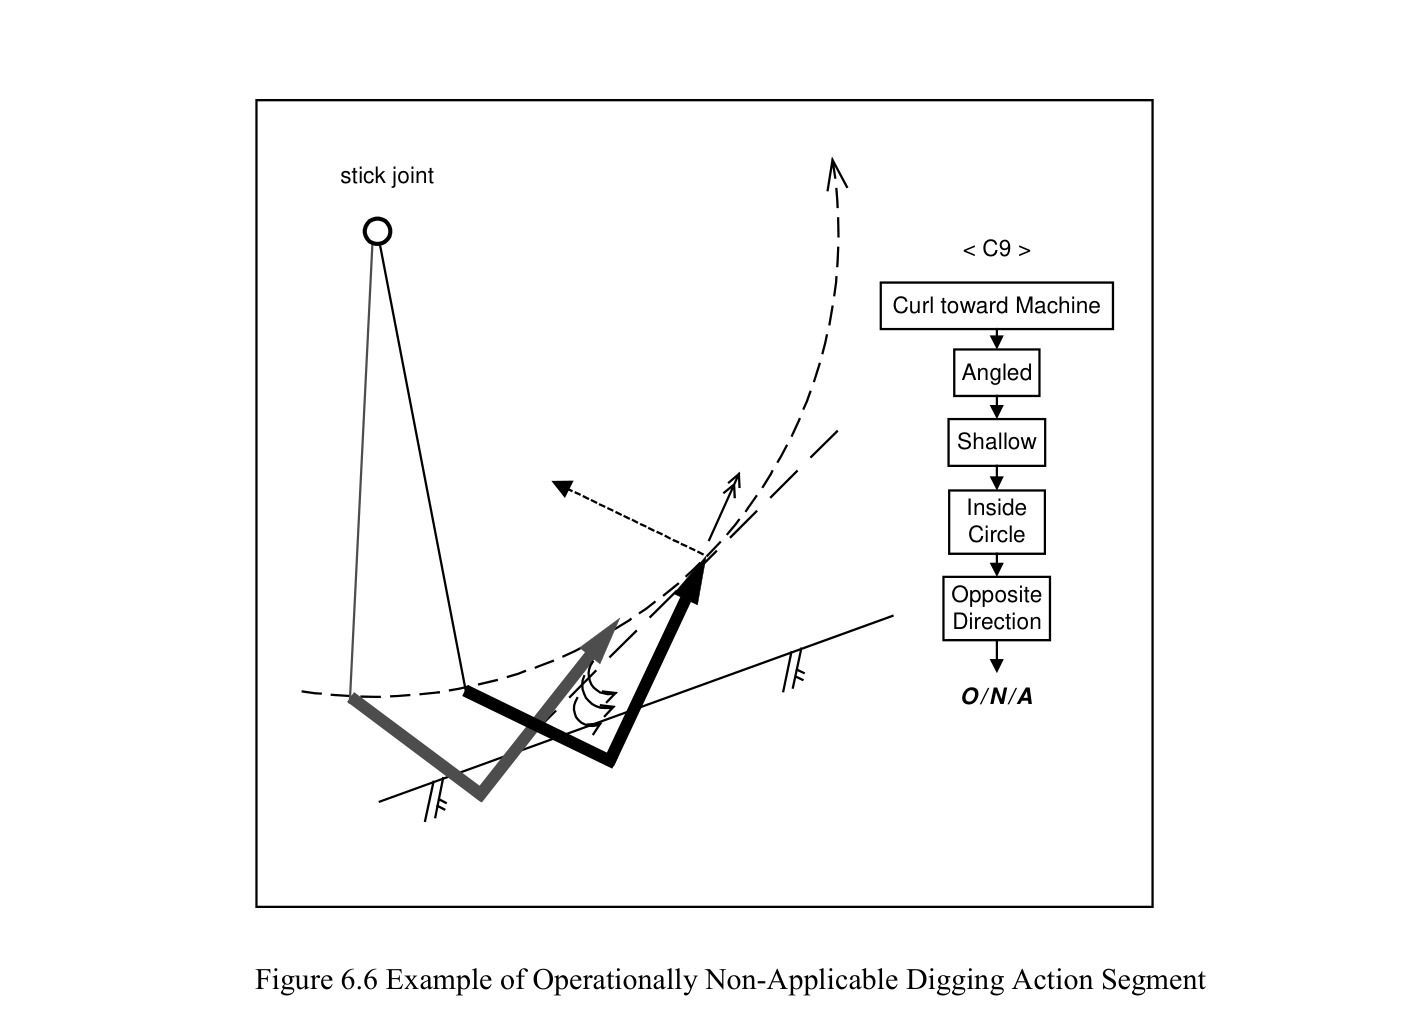
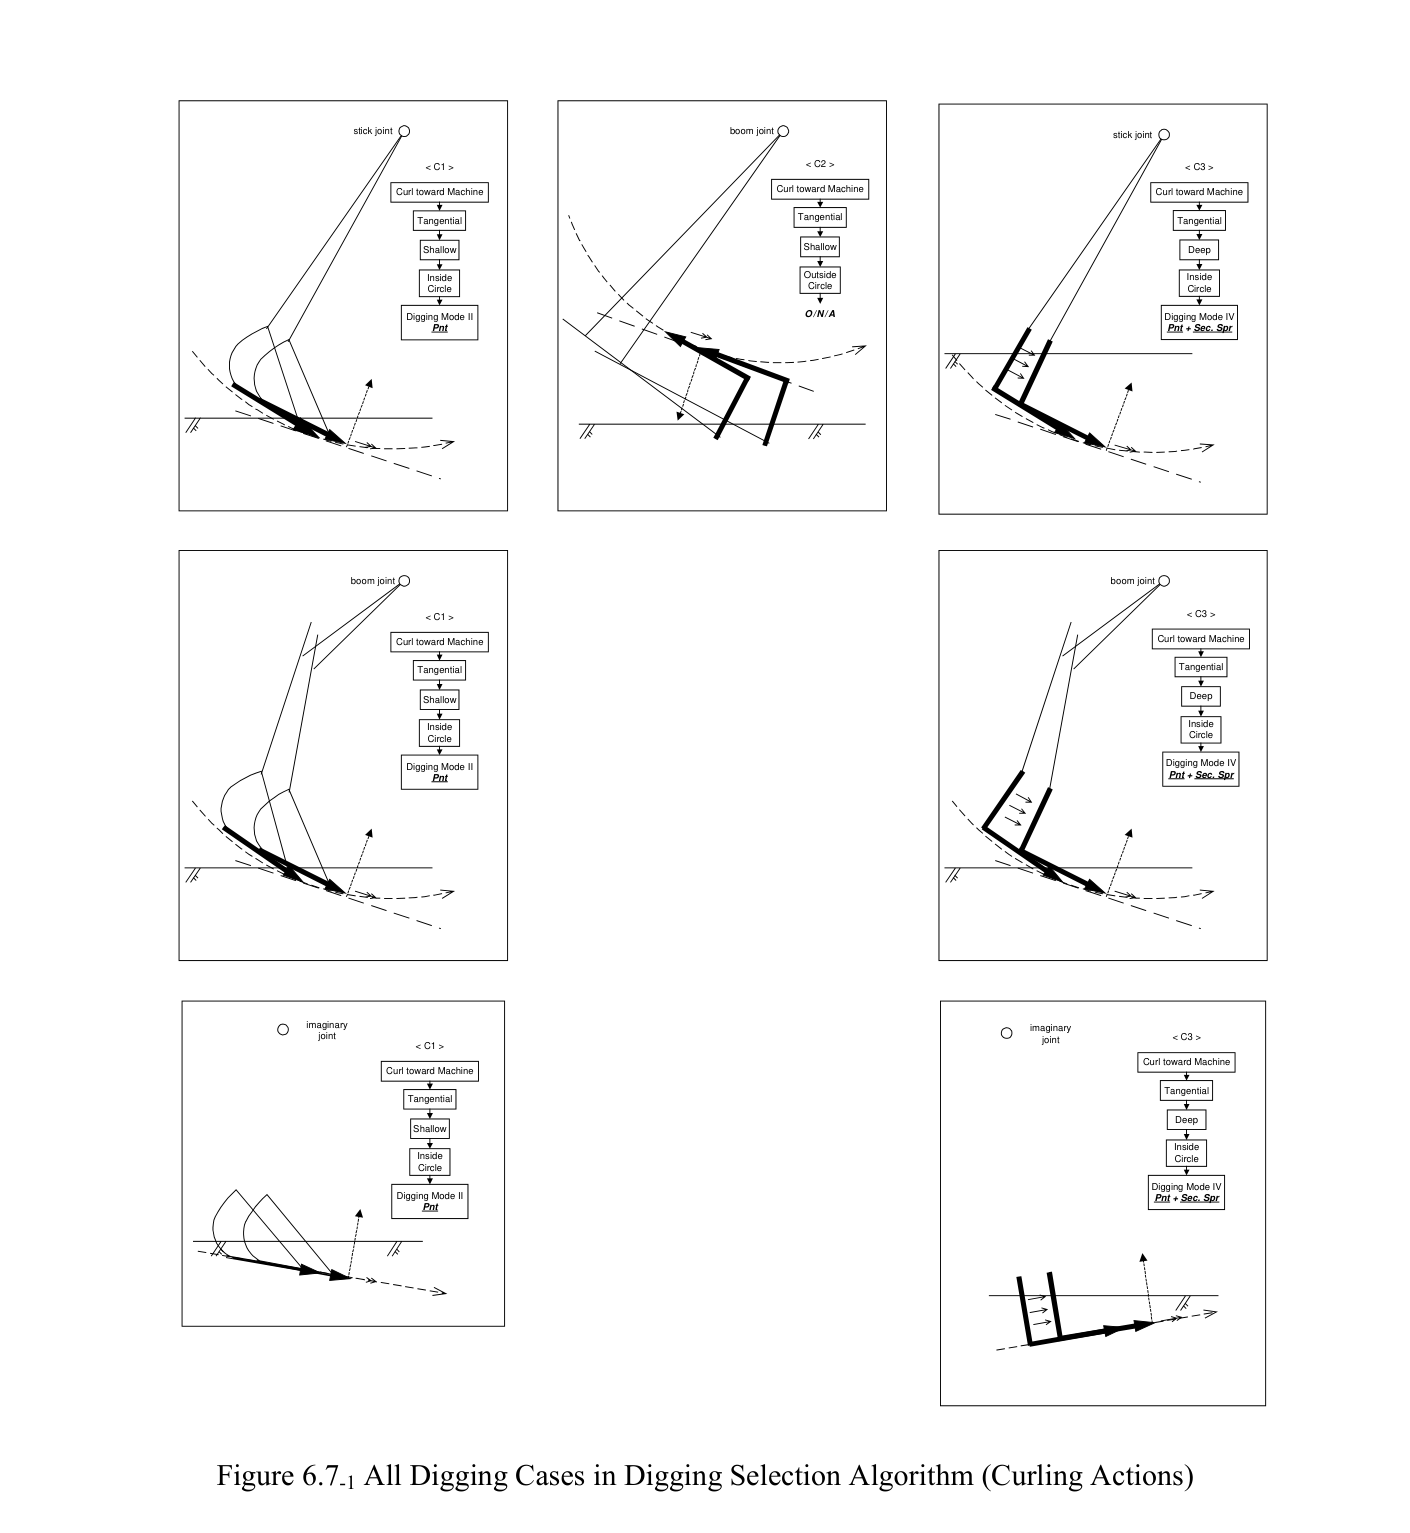
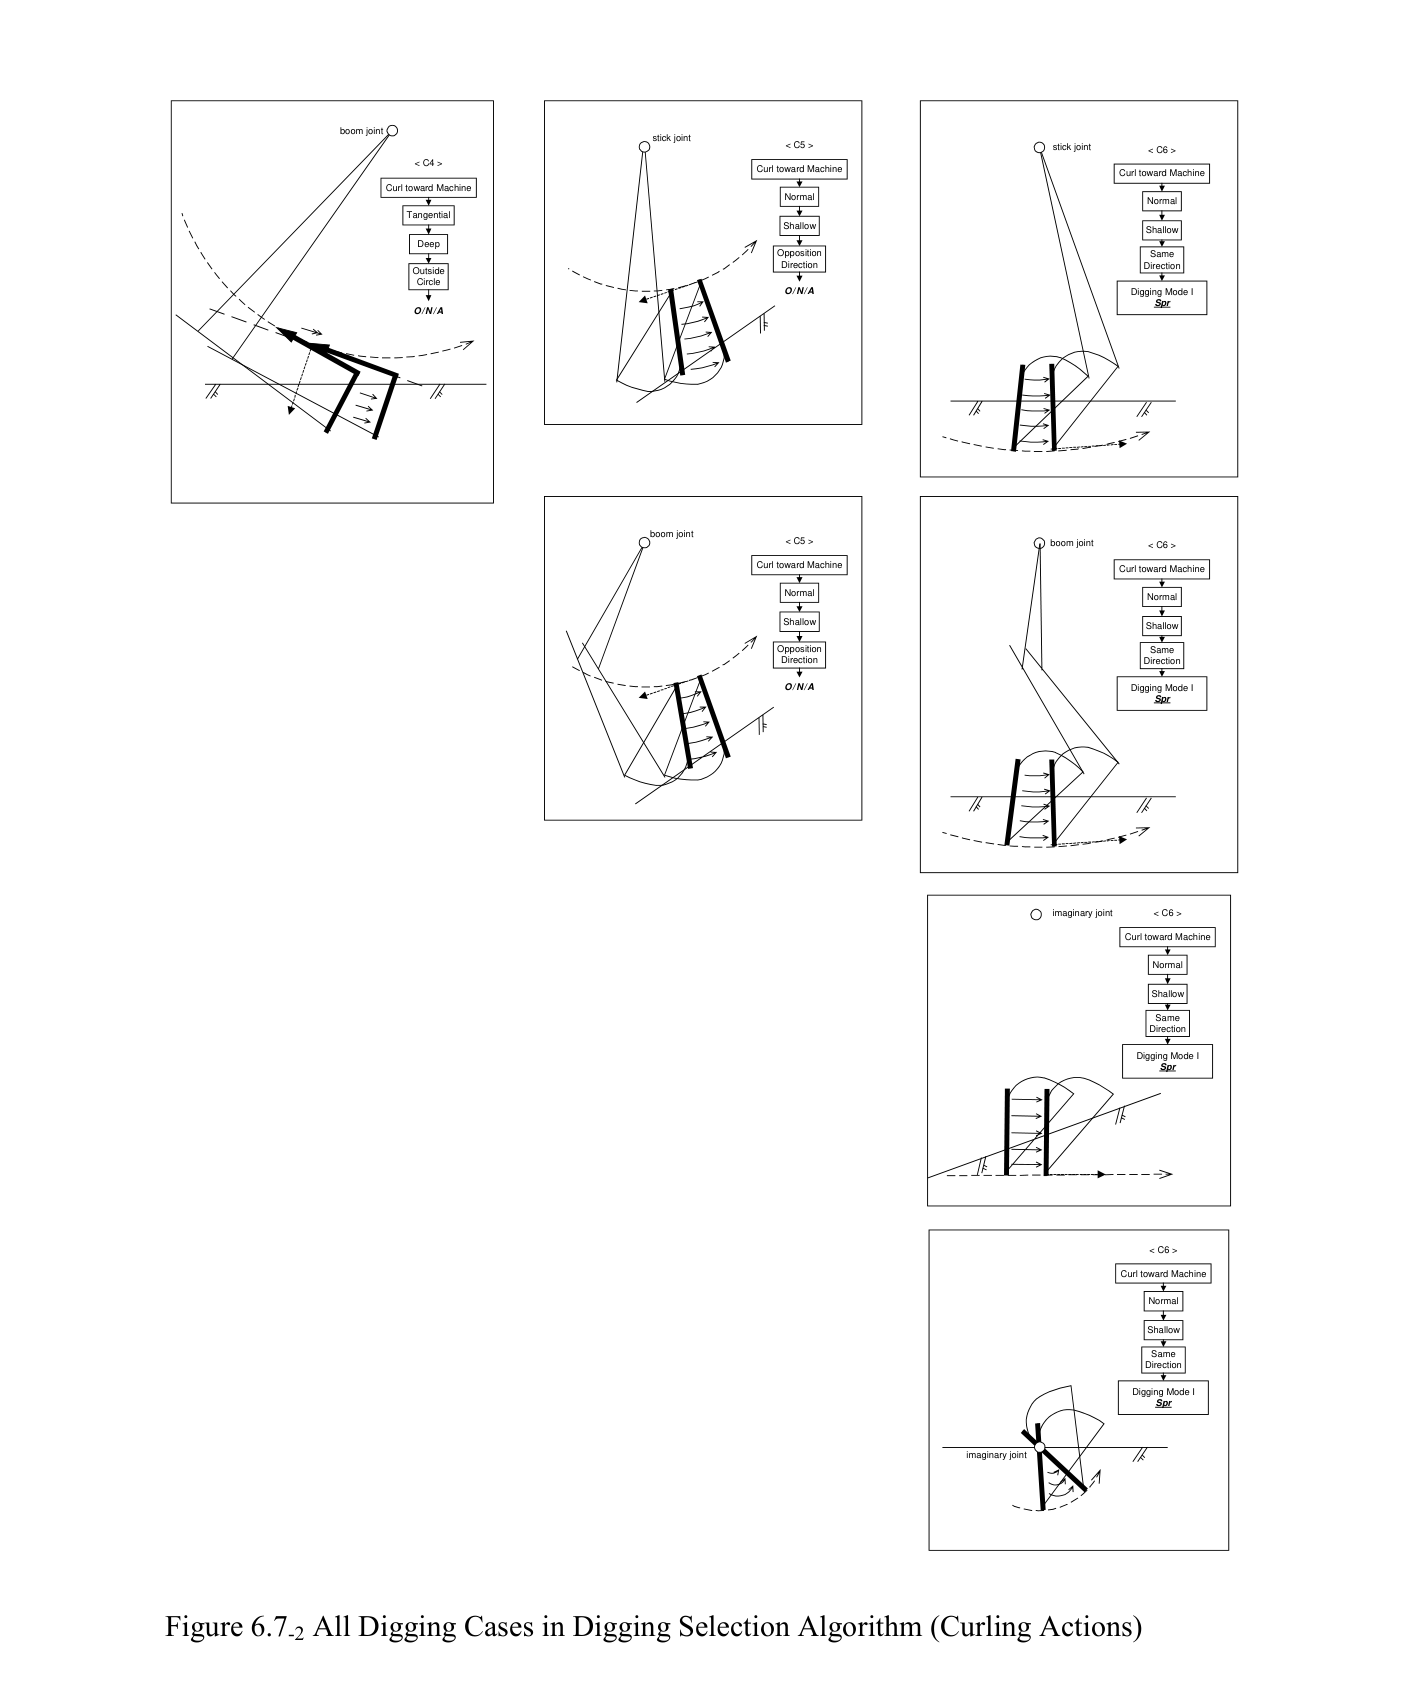
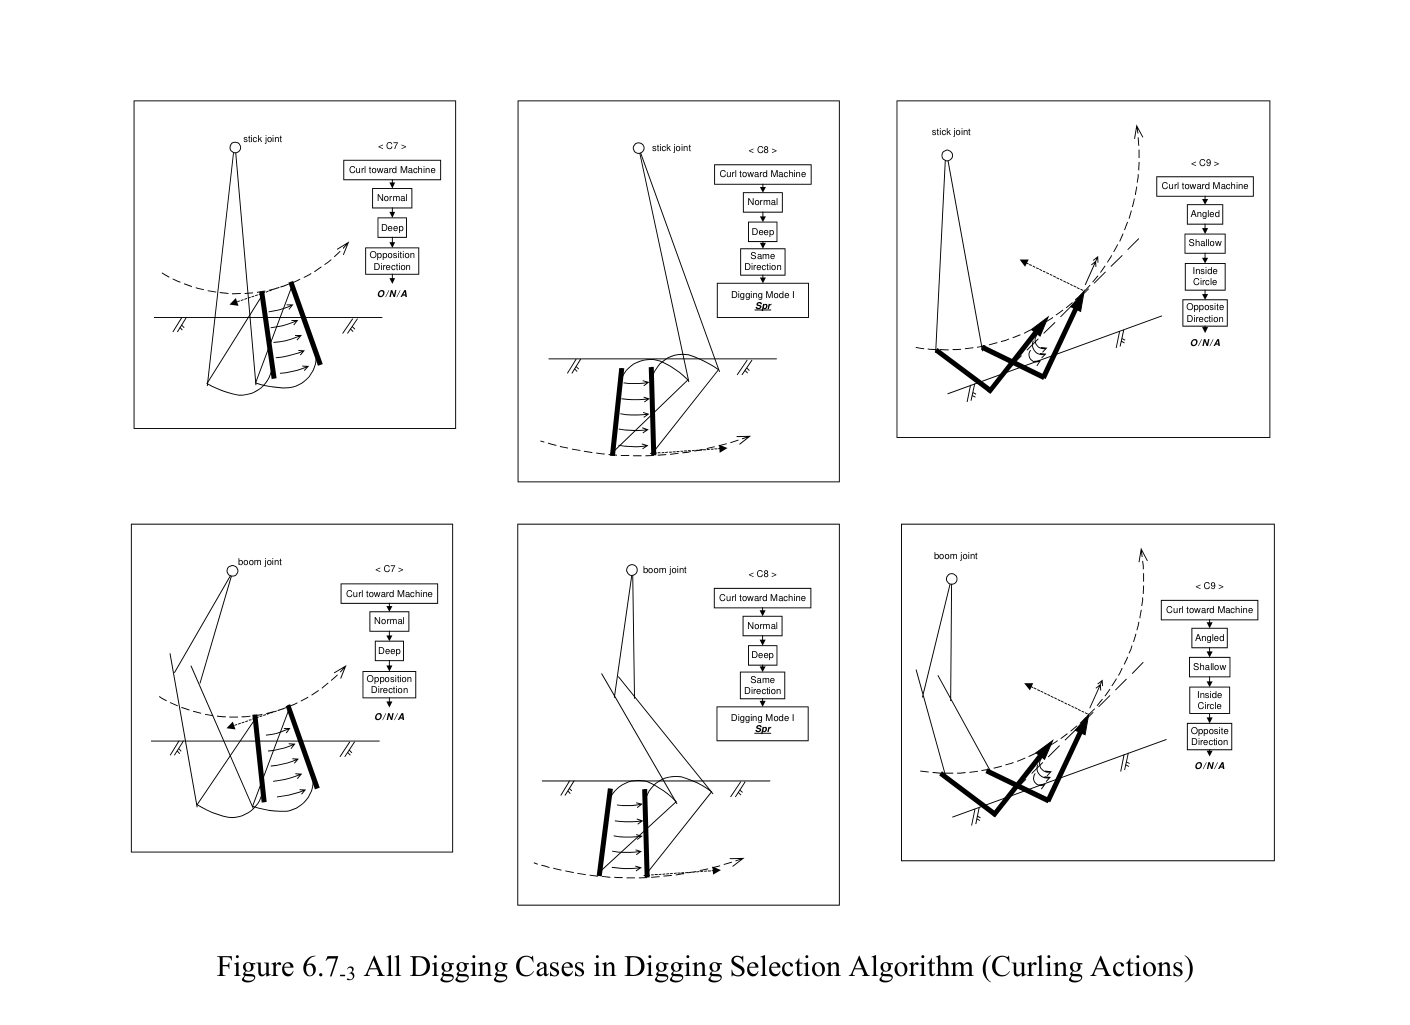
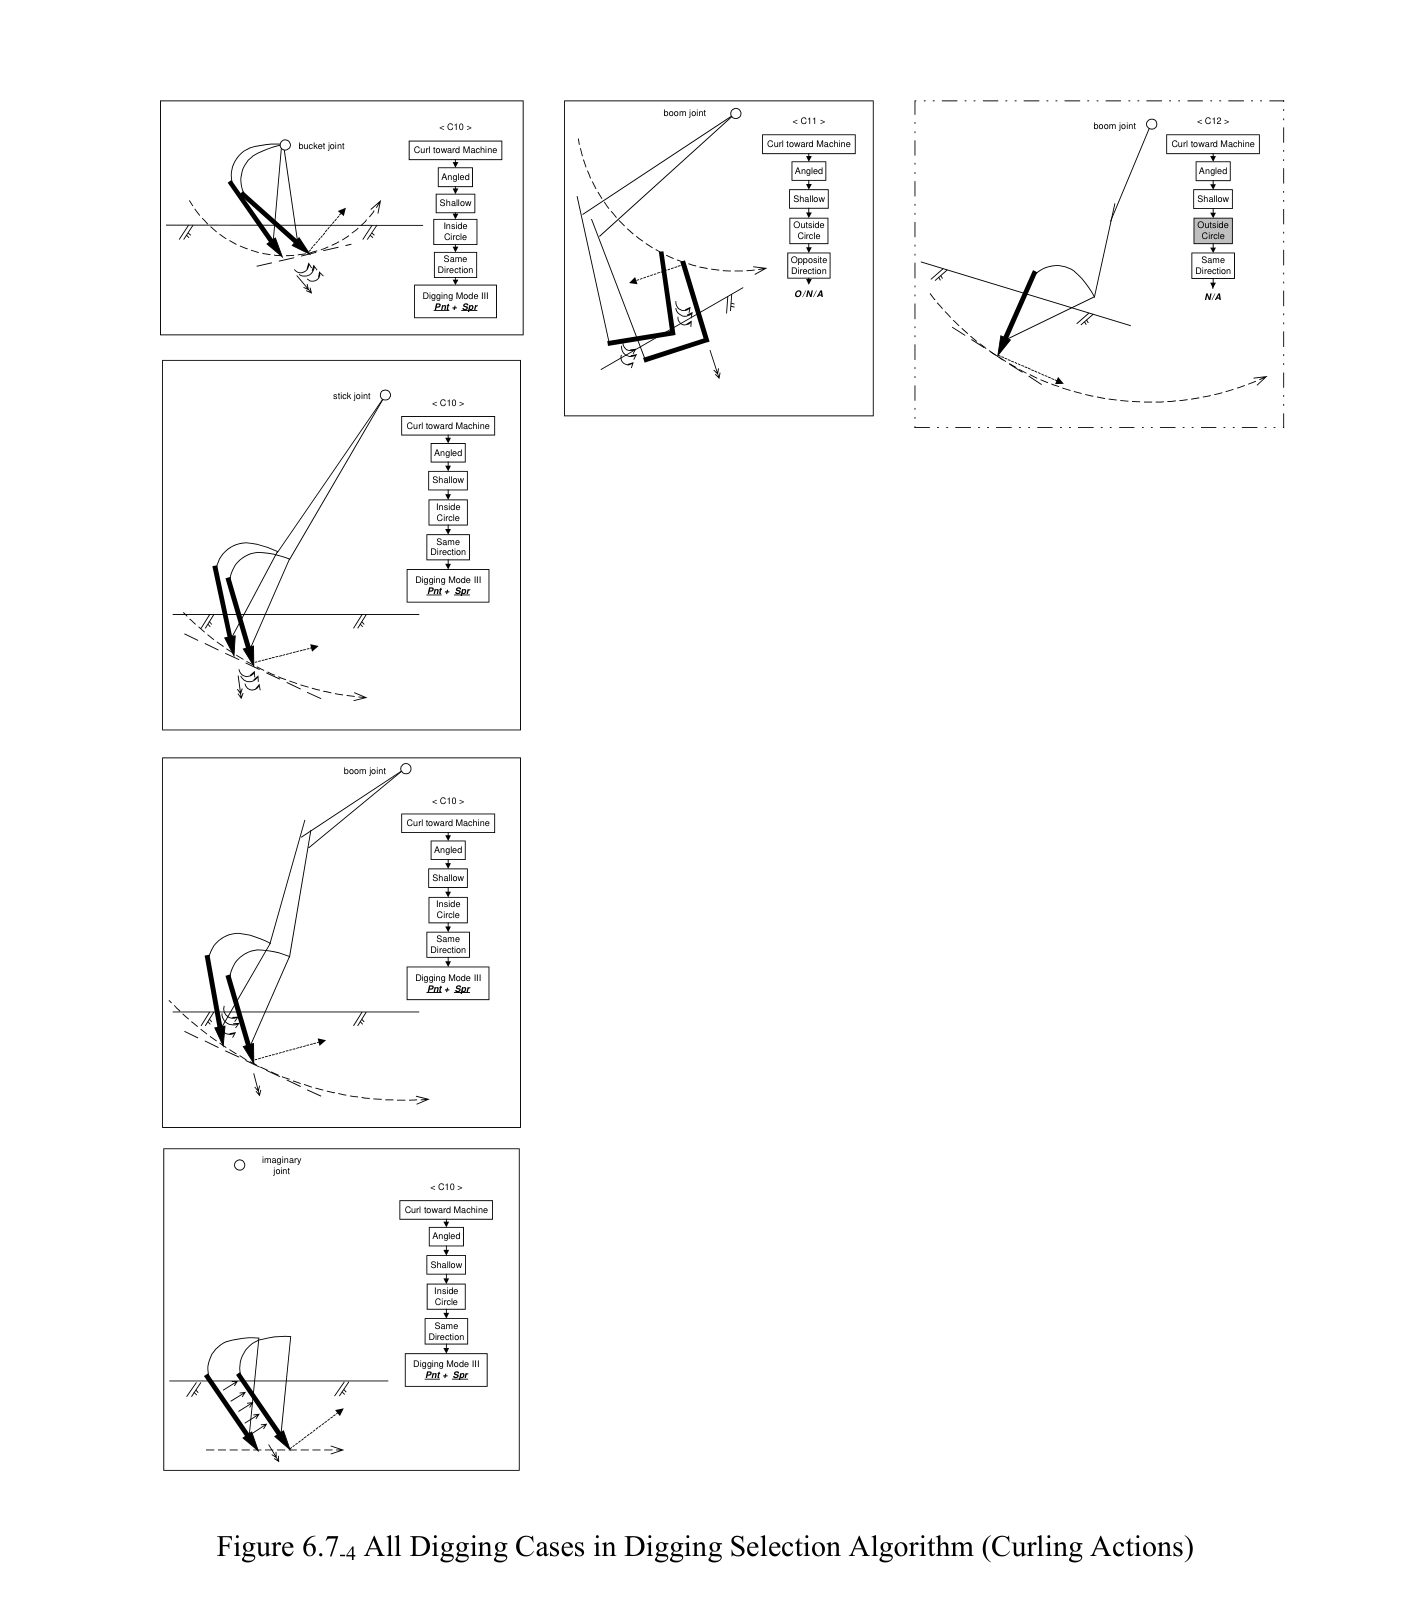
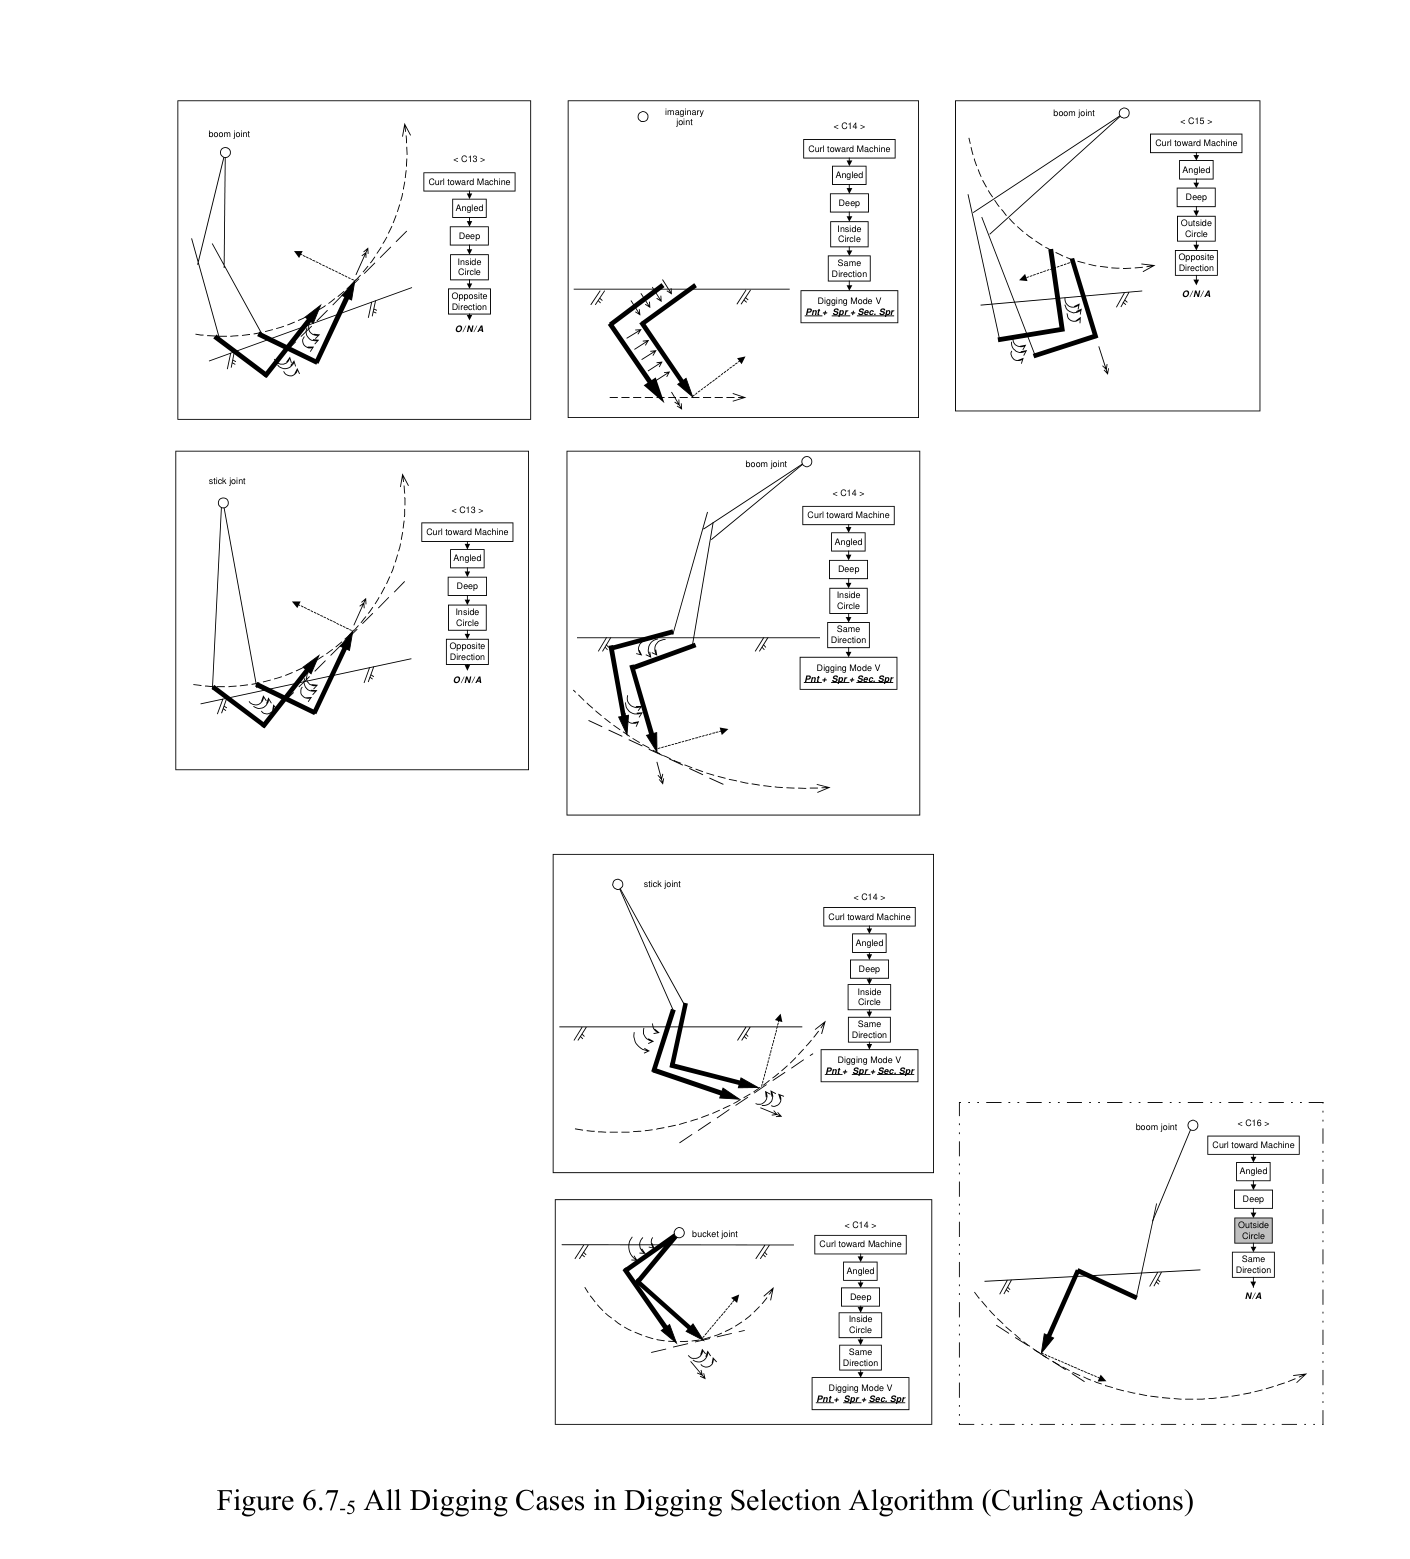
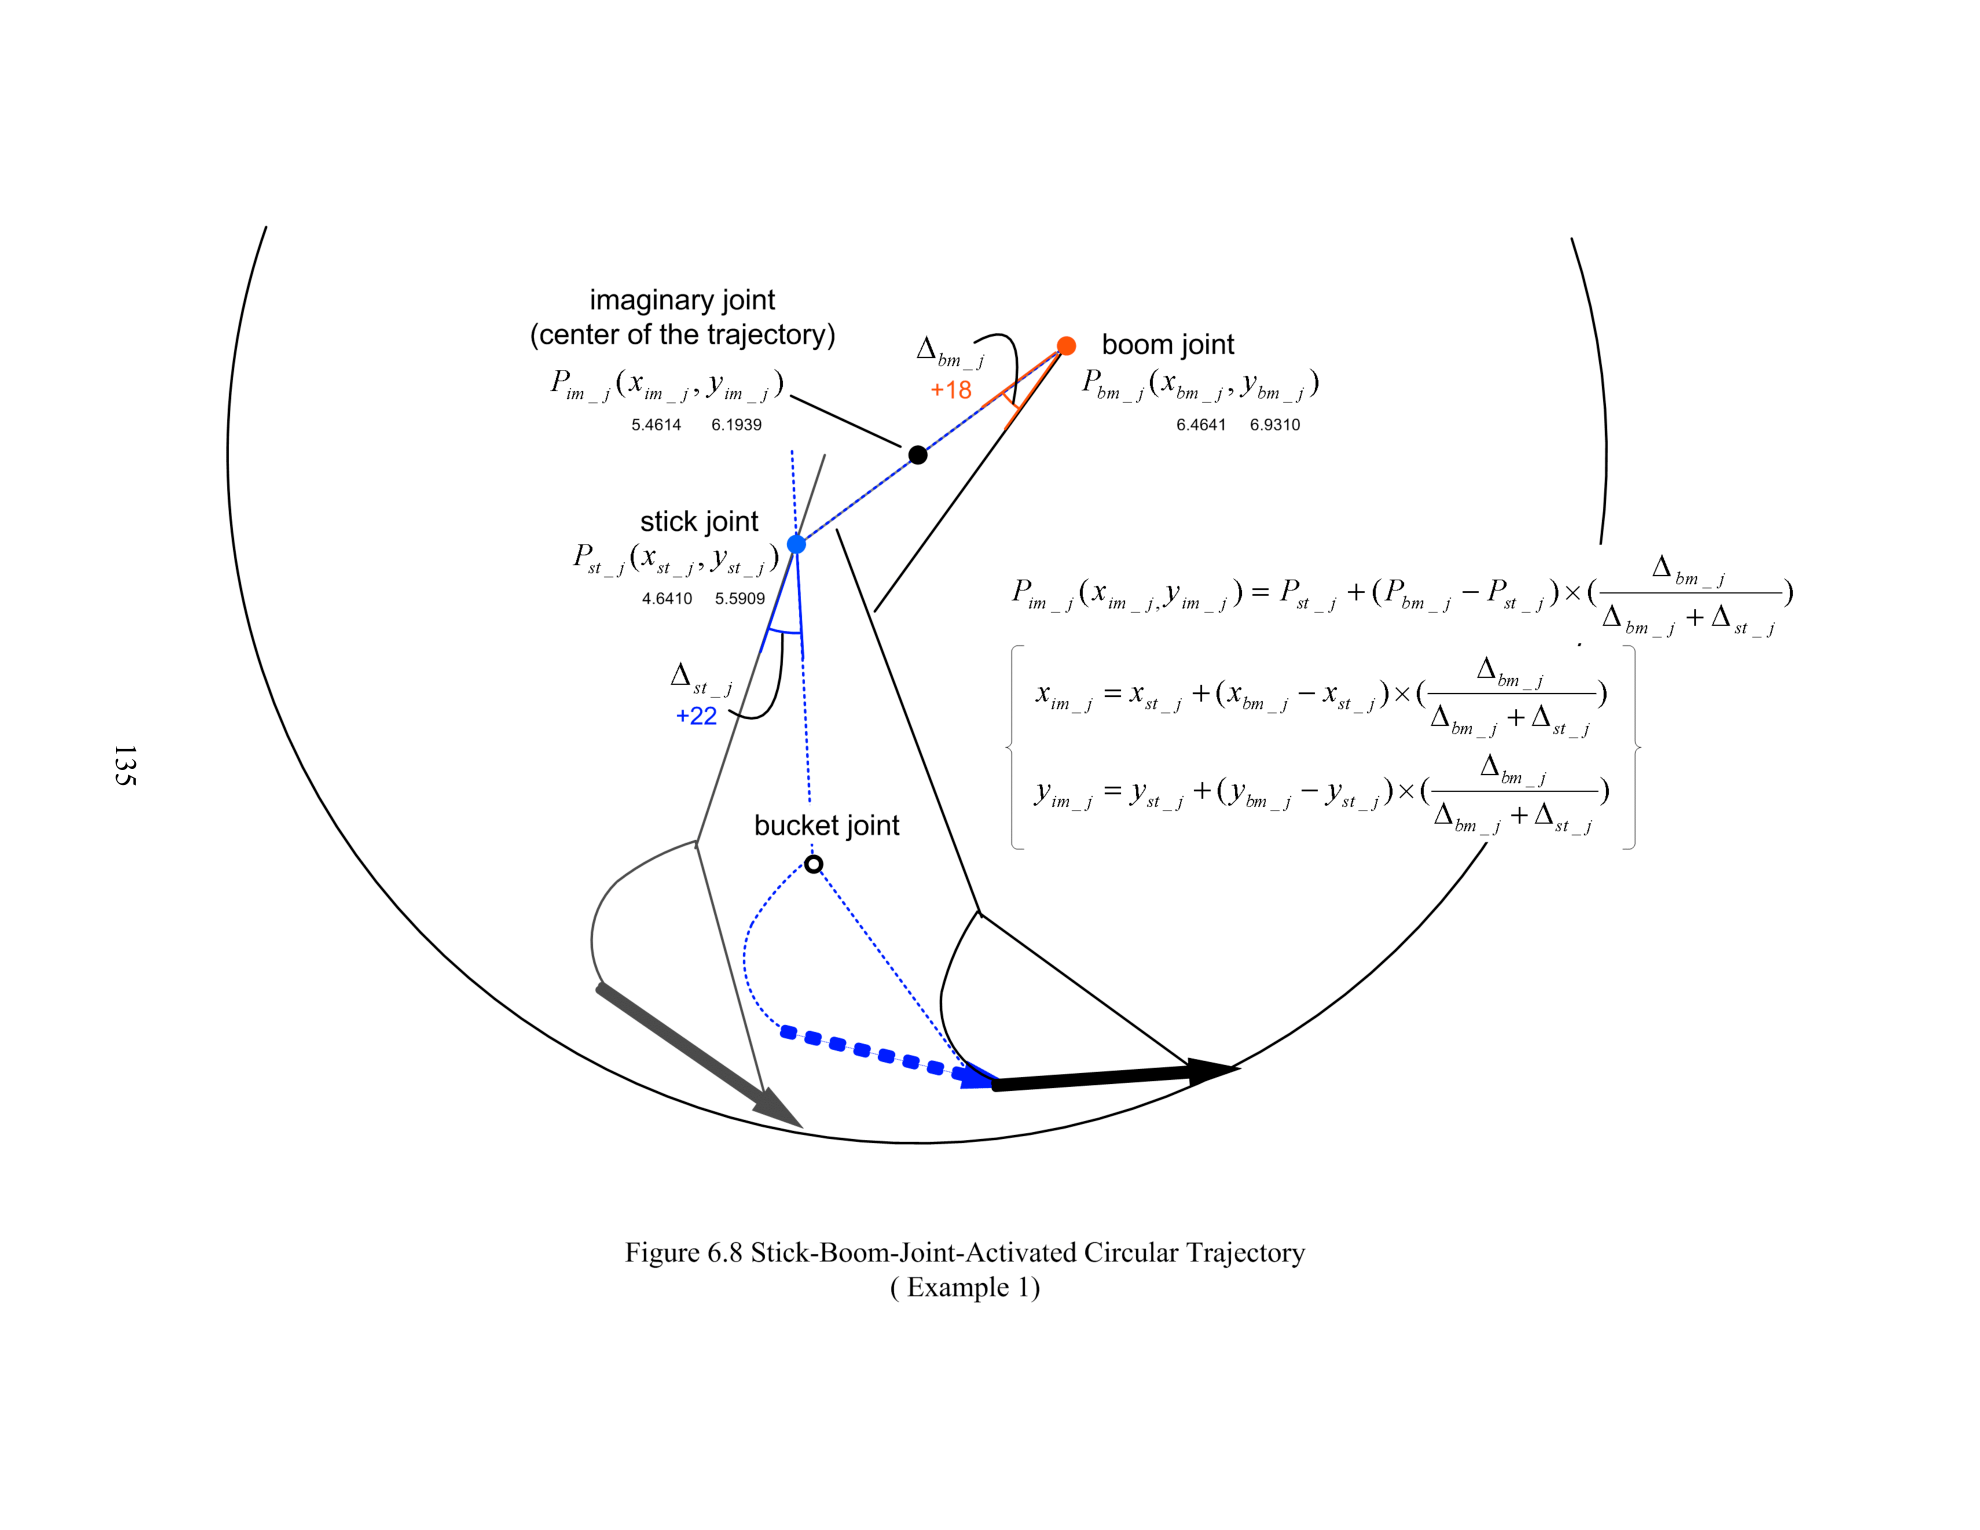
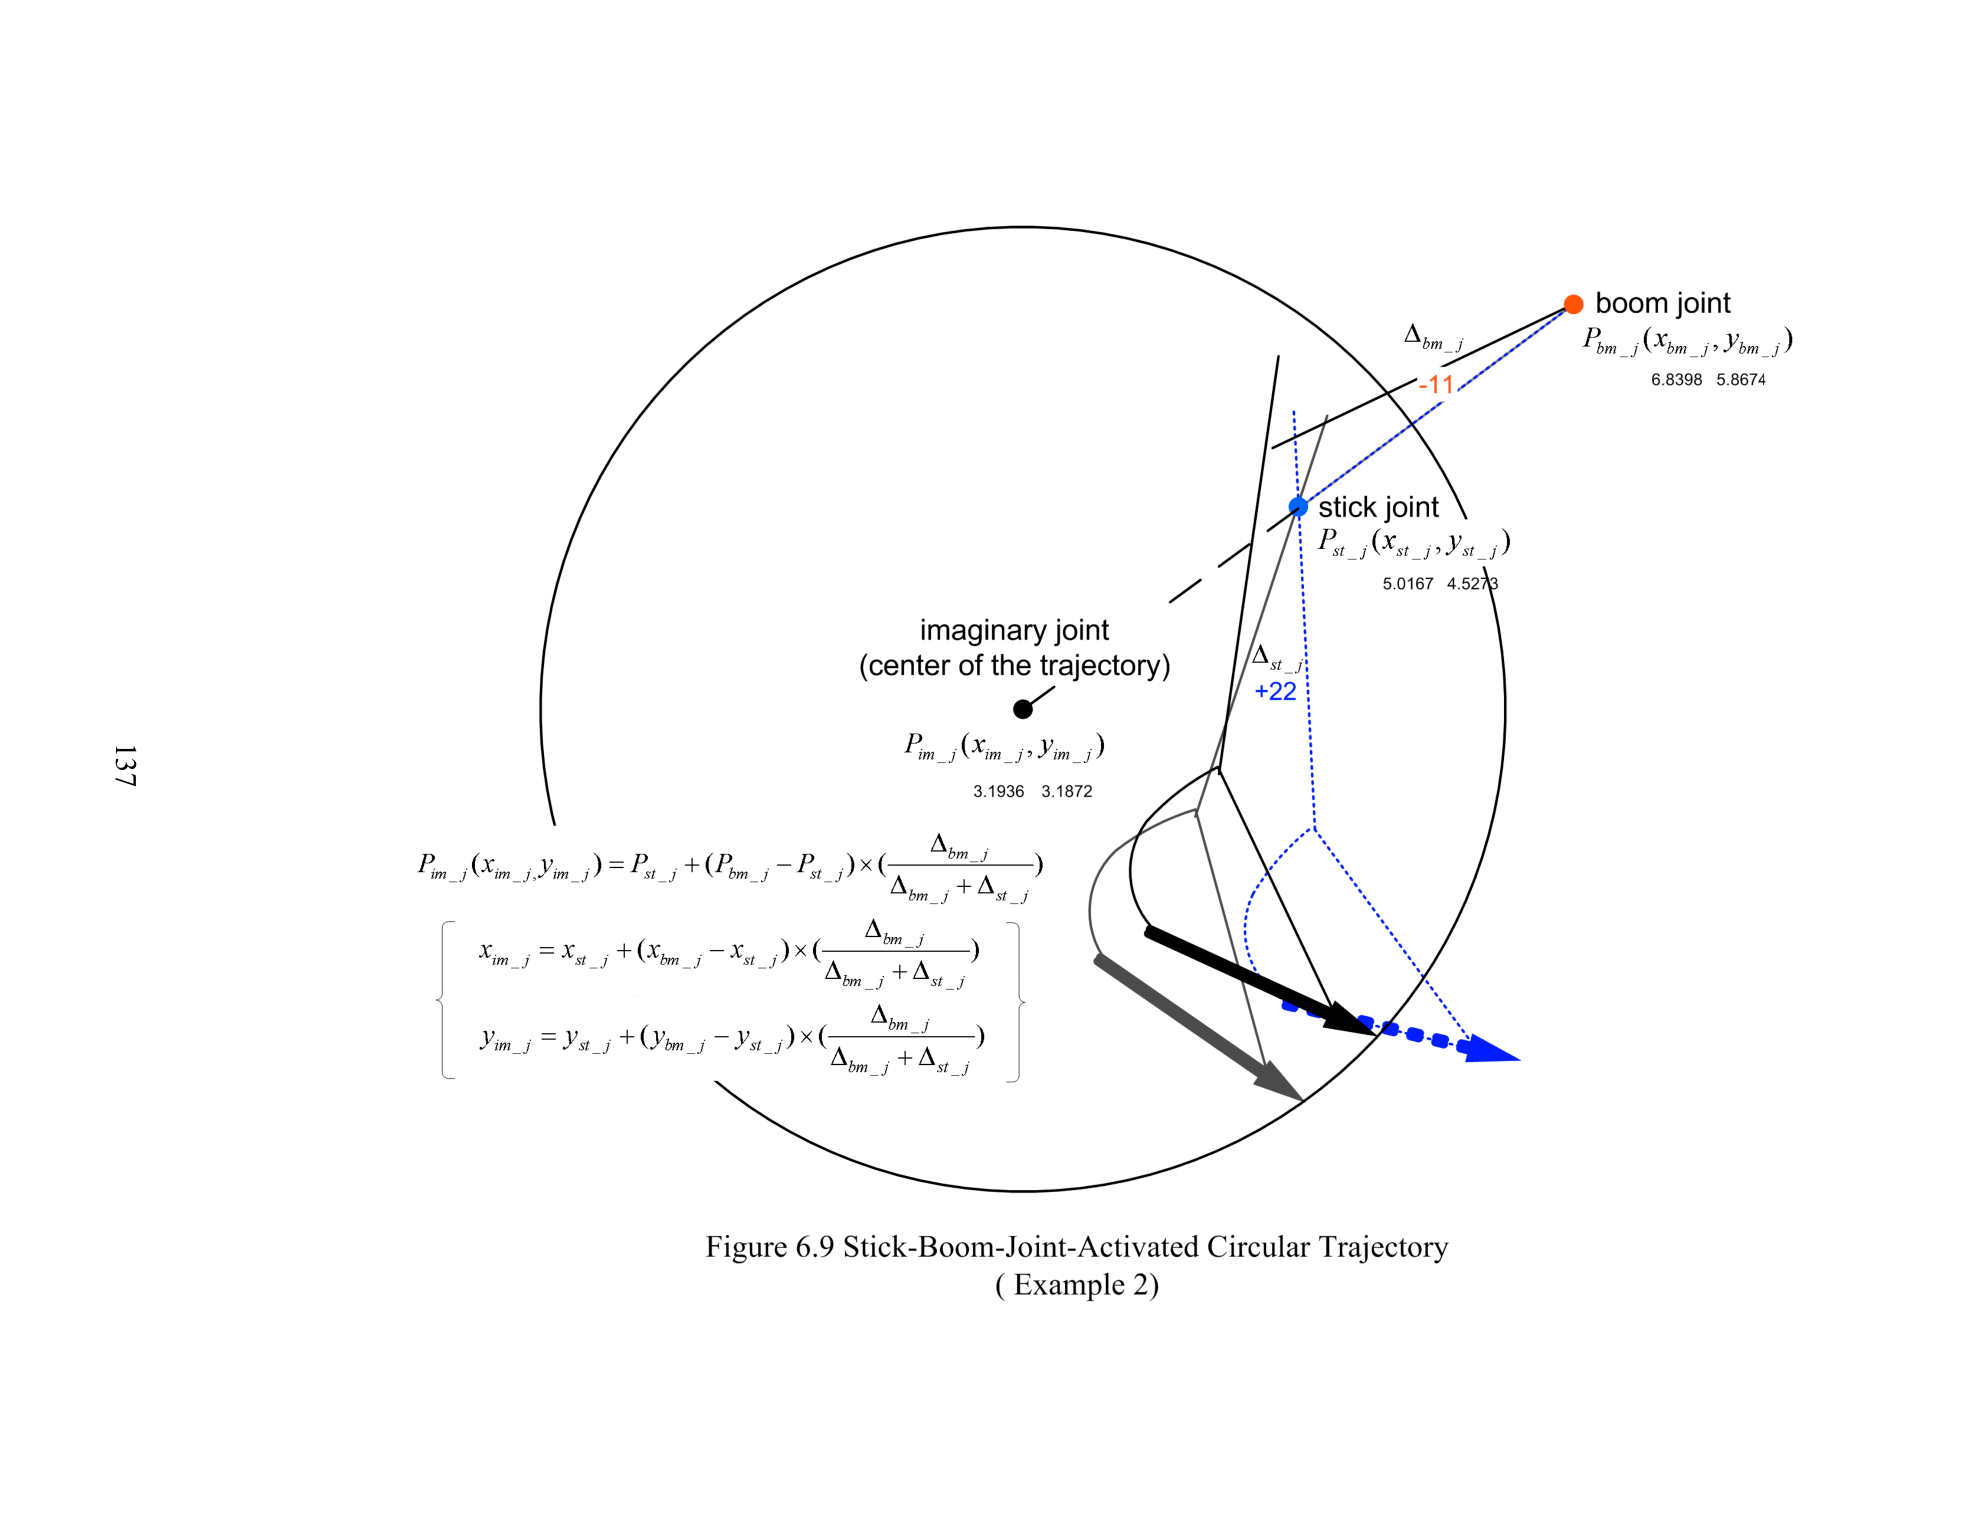
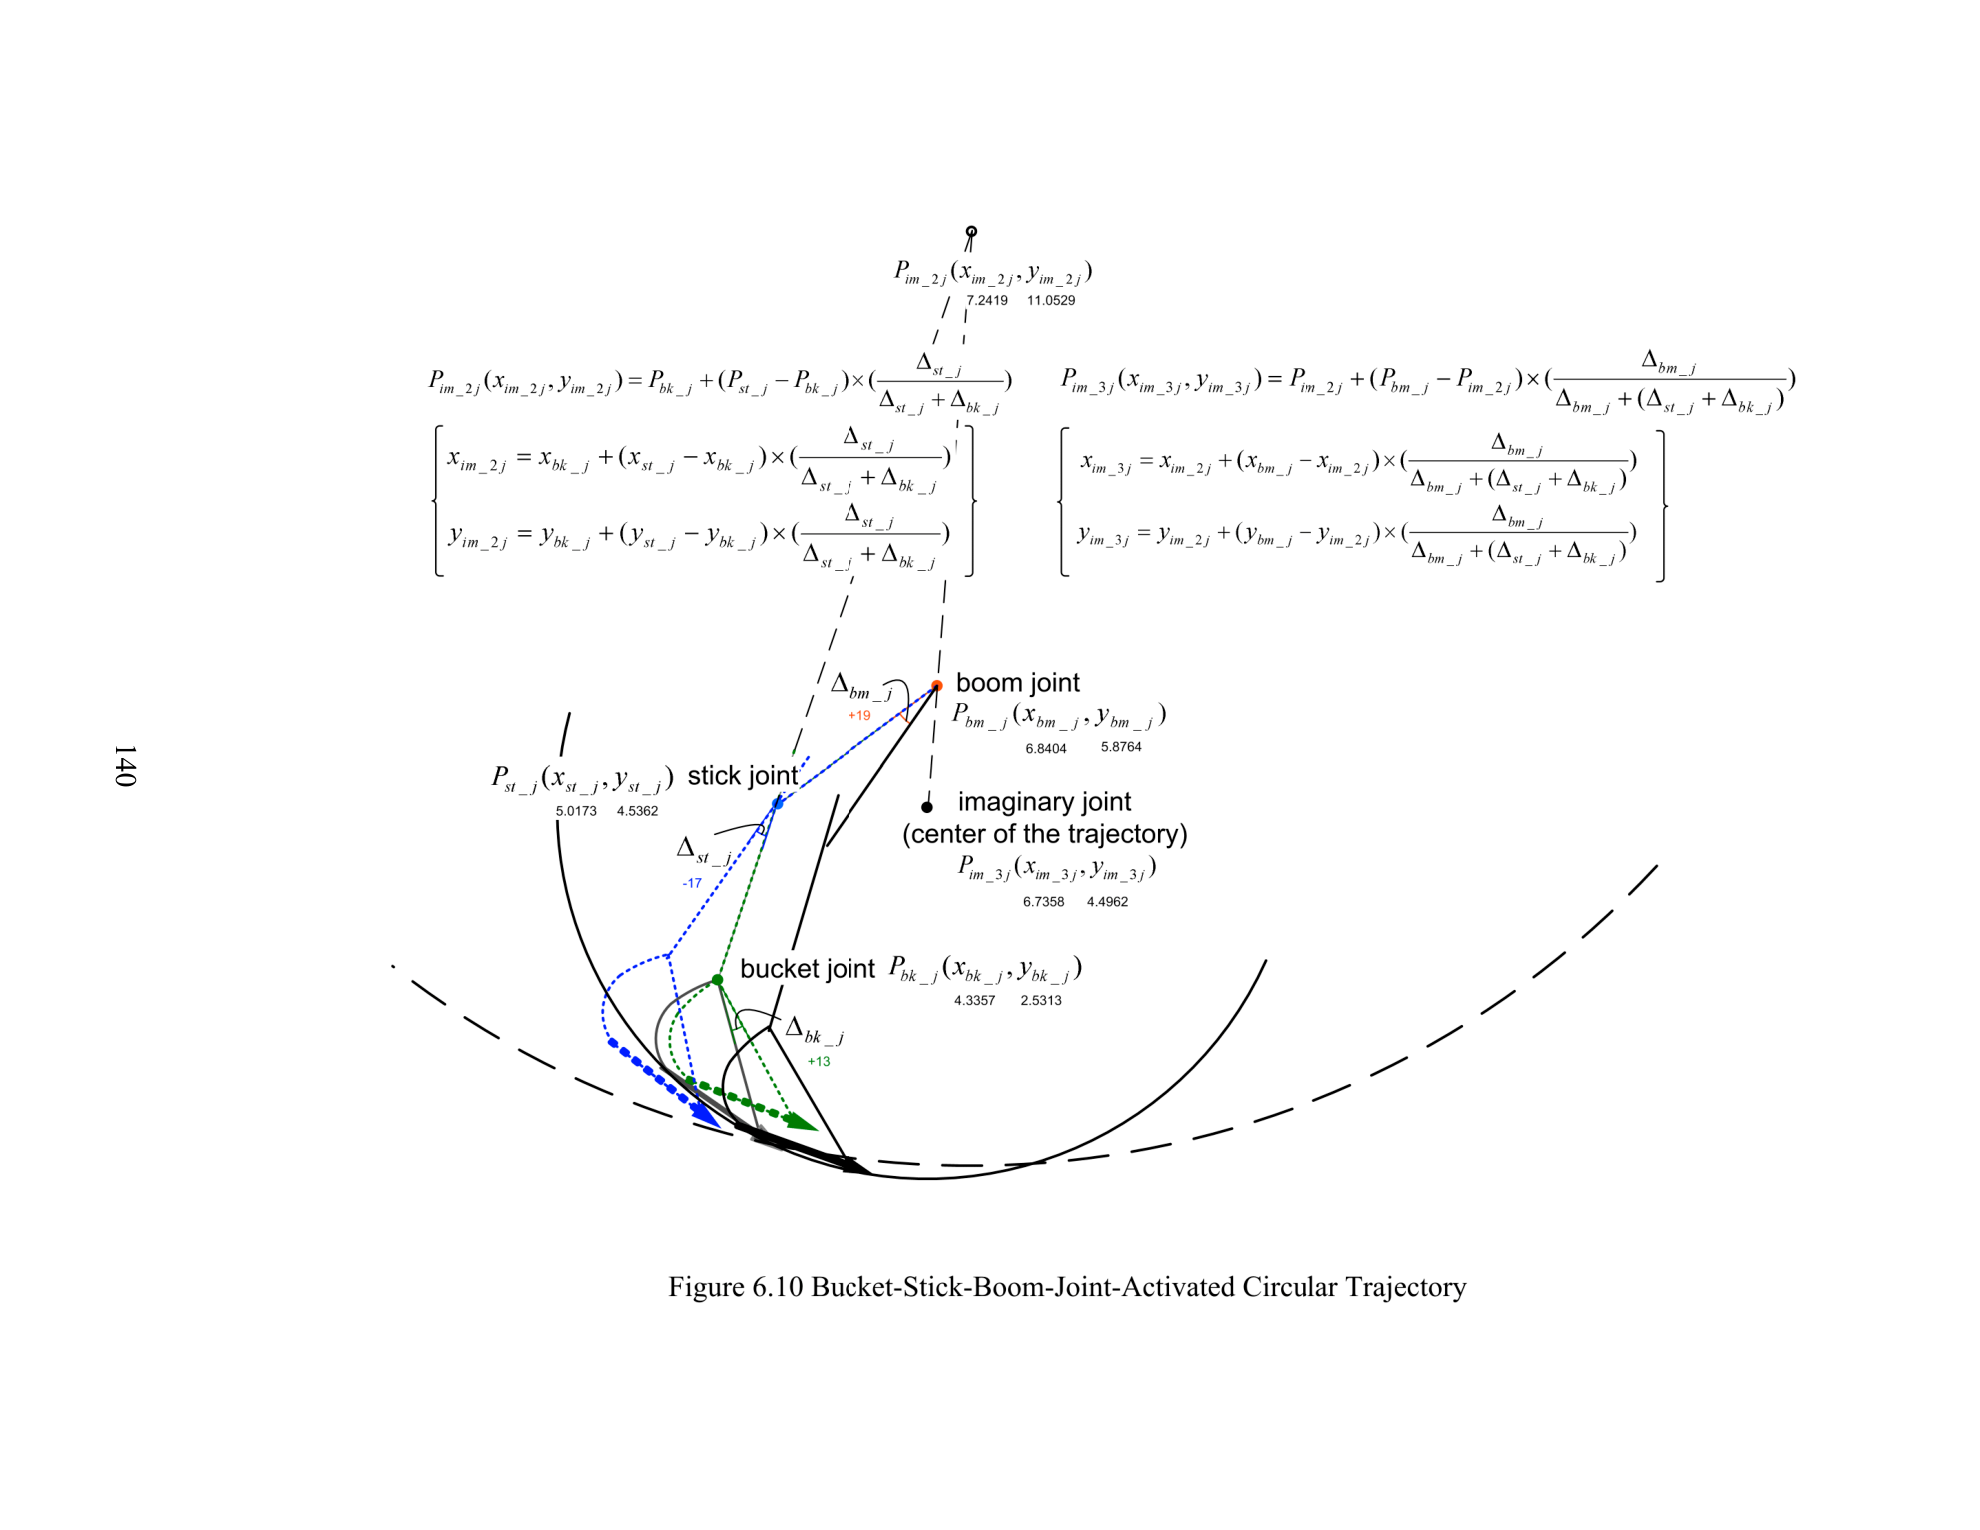
버킷 컬·궤적 방향, 판의 방향, 지표와의 매몰 관계를 이용해 Mode I–V를 선택한다. 복합 링크 운동은 가상 관절로 해석한다.
3
기하·토질 → 저항
활성화된 1차·2차 쐐기의 분리력, 판면 마찰·부착, 투스 공동확장 저항을 구하고 힘의 방향을 맞춘다.
4
힘 비교 → 상태 갱신
발휘력이 저항을 극복하는지 판정해 잠정 이동을 승인하거나 취소한다. 장비·지형 상태와 그래픽을 갱신하고 다음 구간으로 진행한다.
원문 수식과 의미
선행 FEE 계열: 식 (2-2), 본문 p.25 / PDF p.36
원문에서 검토한 universal earth-moving equation이다. w: 폭[m], d: 깊이[m], γ: 단위중량[N/m³], c: 점착력[Pa], q: 상재압[Pa], N: 무차원 저항계수. Park 최종 모델 전체를 이 한 식과 동일시하지 않는다.
유량과 실린더 변위: 식 (4-1), 본문 p.57 / PDF p.68
Q: 유량[m³/s], A: 작동 측 실린더 단면적[m²], Δt: 시간[s]. 압력×단면적으로 구한 실린더 힘을 링크의 모멘트 평형으로 버킷 힘으로 변환한다.
일반화 분리 저항: 식 (5-3), 본문 p.81 / PDF p.92
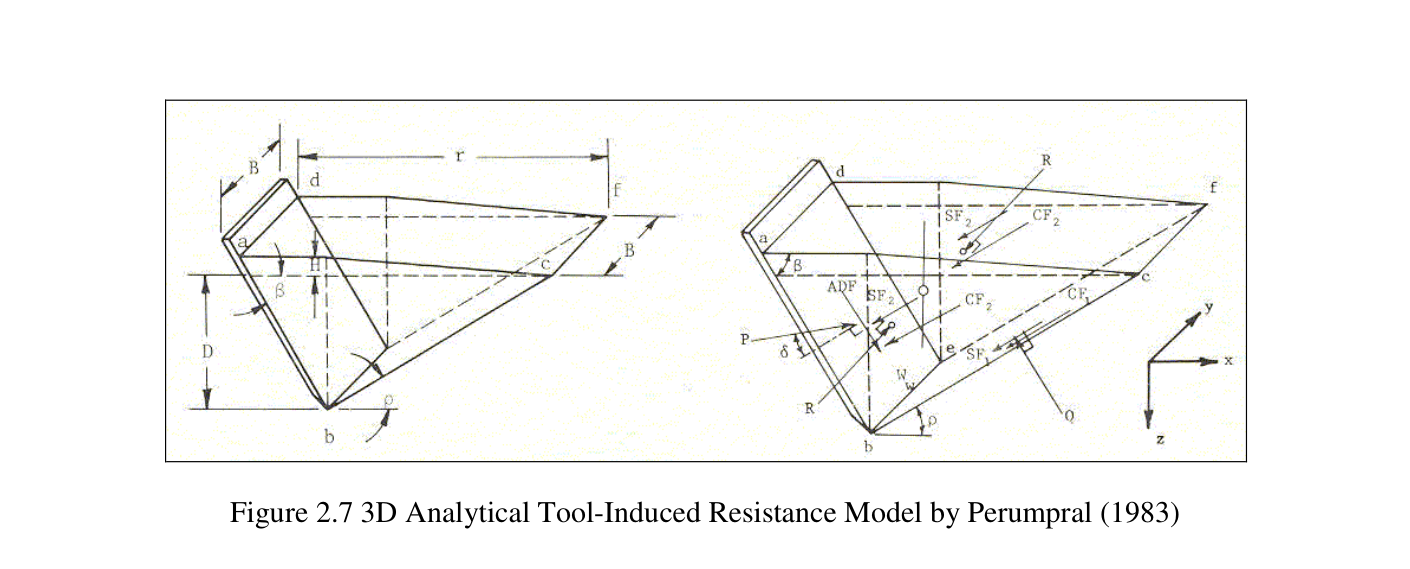
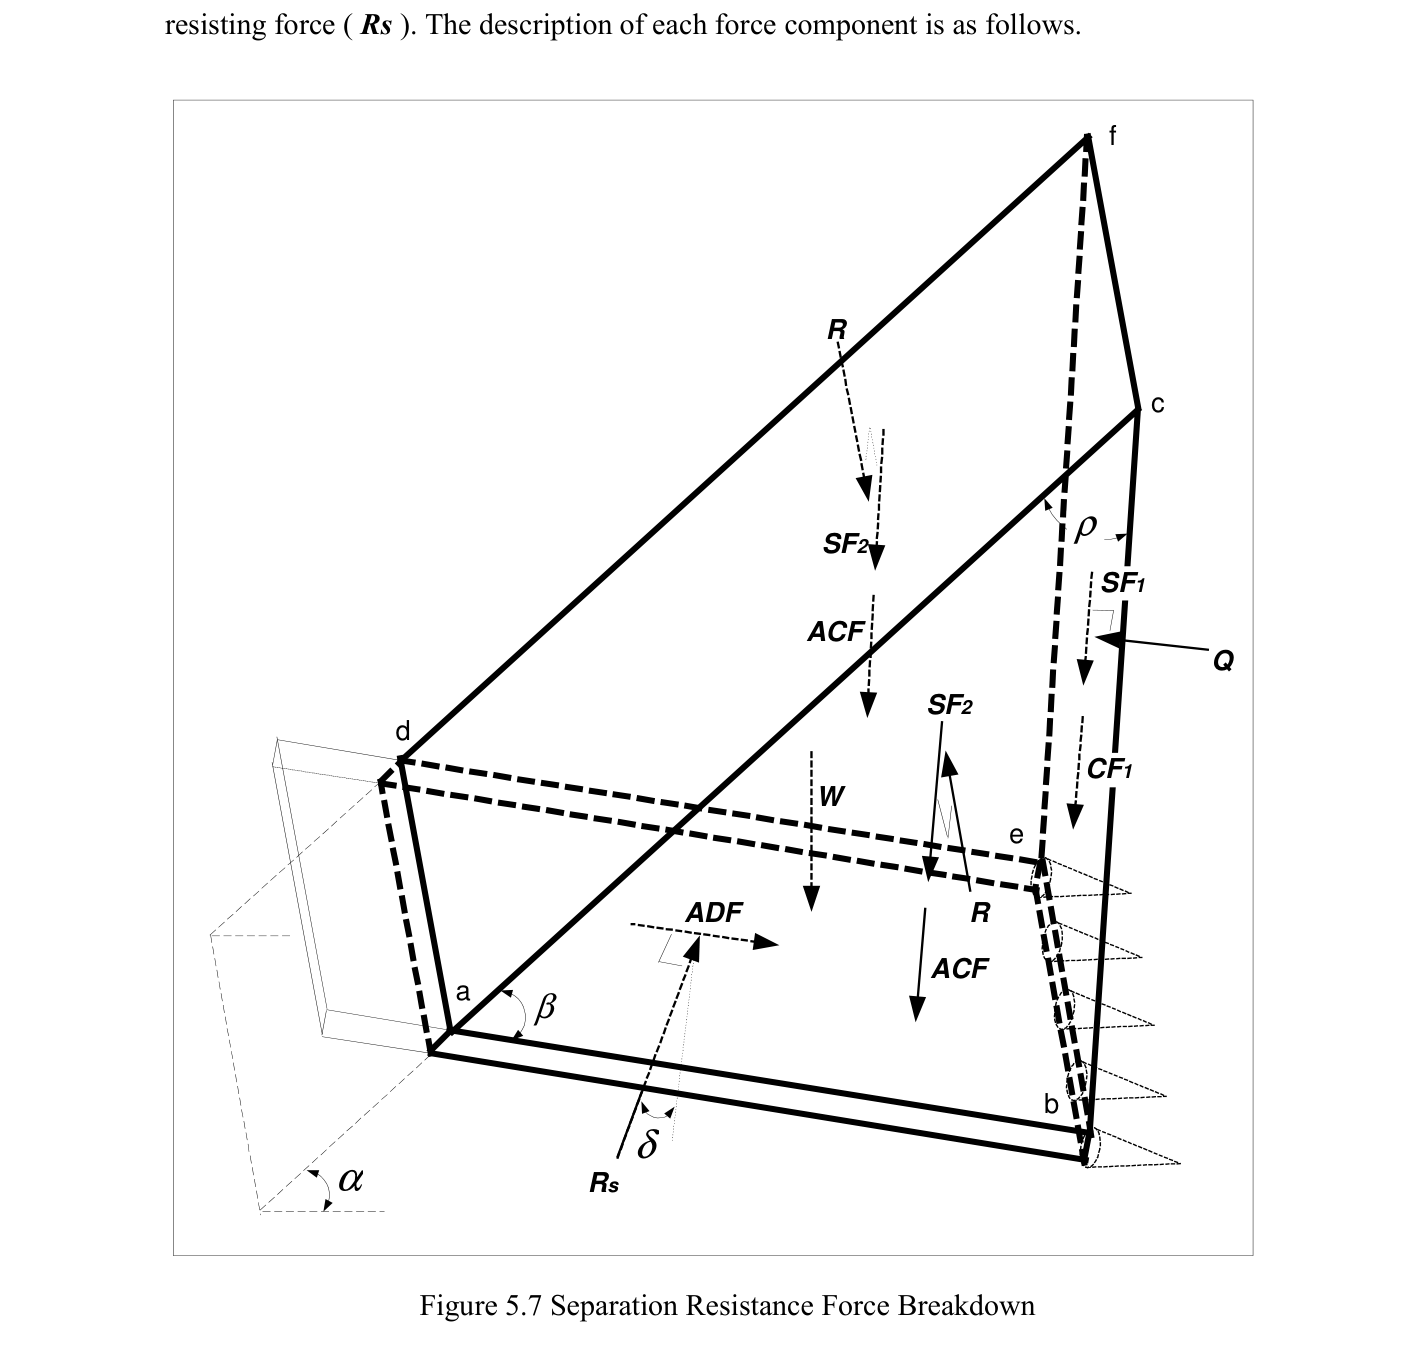
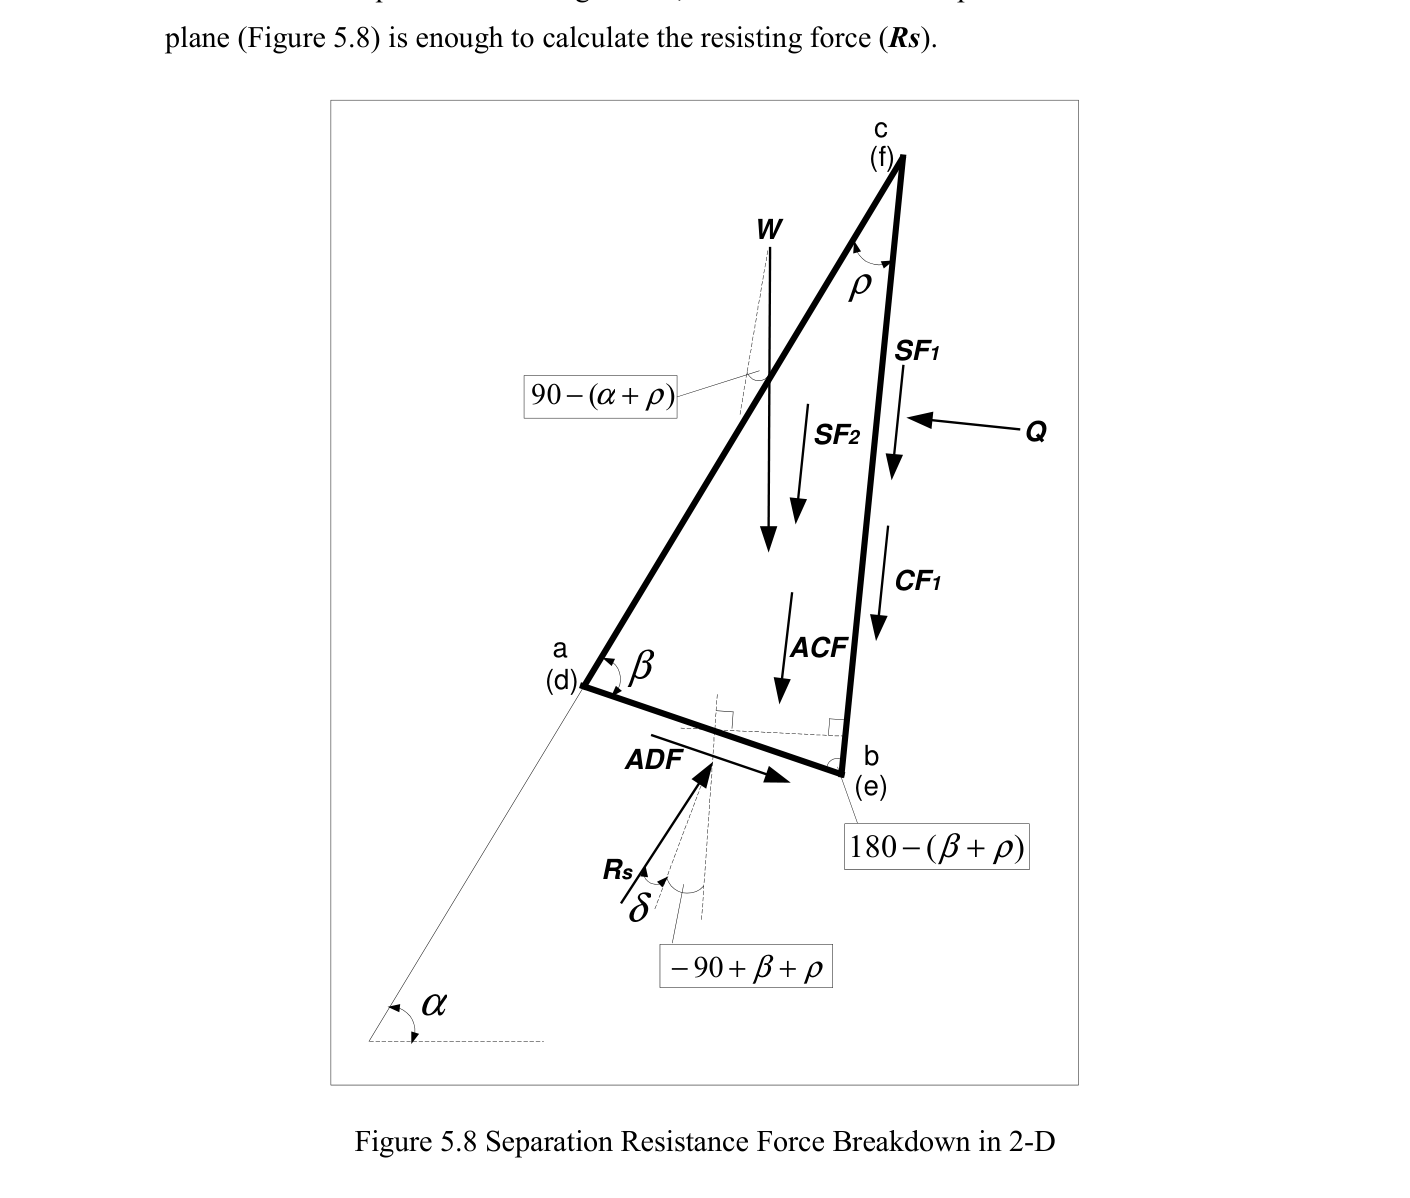
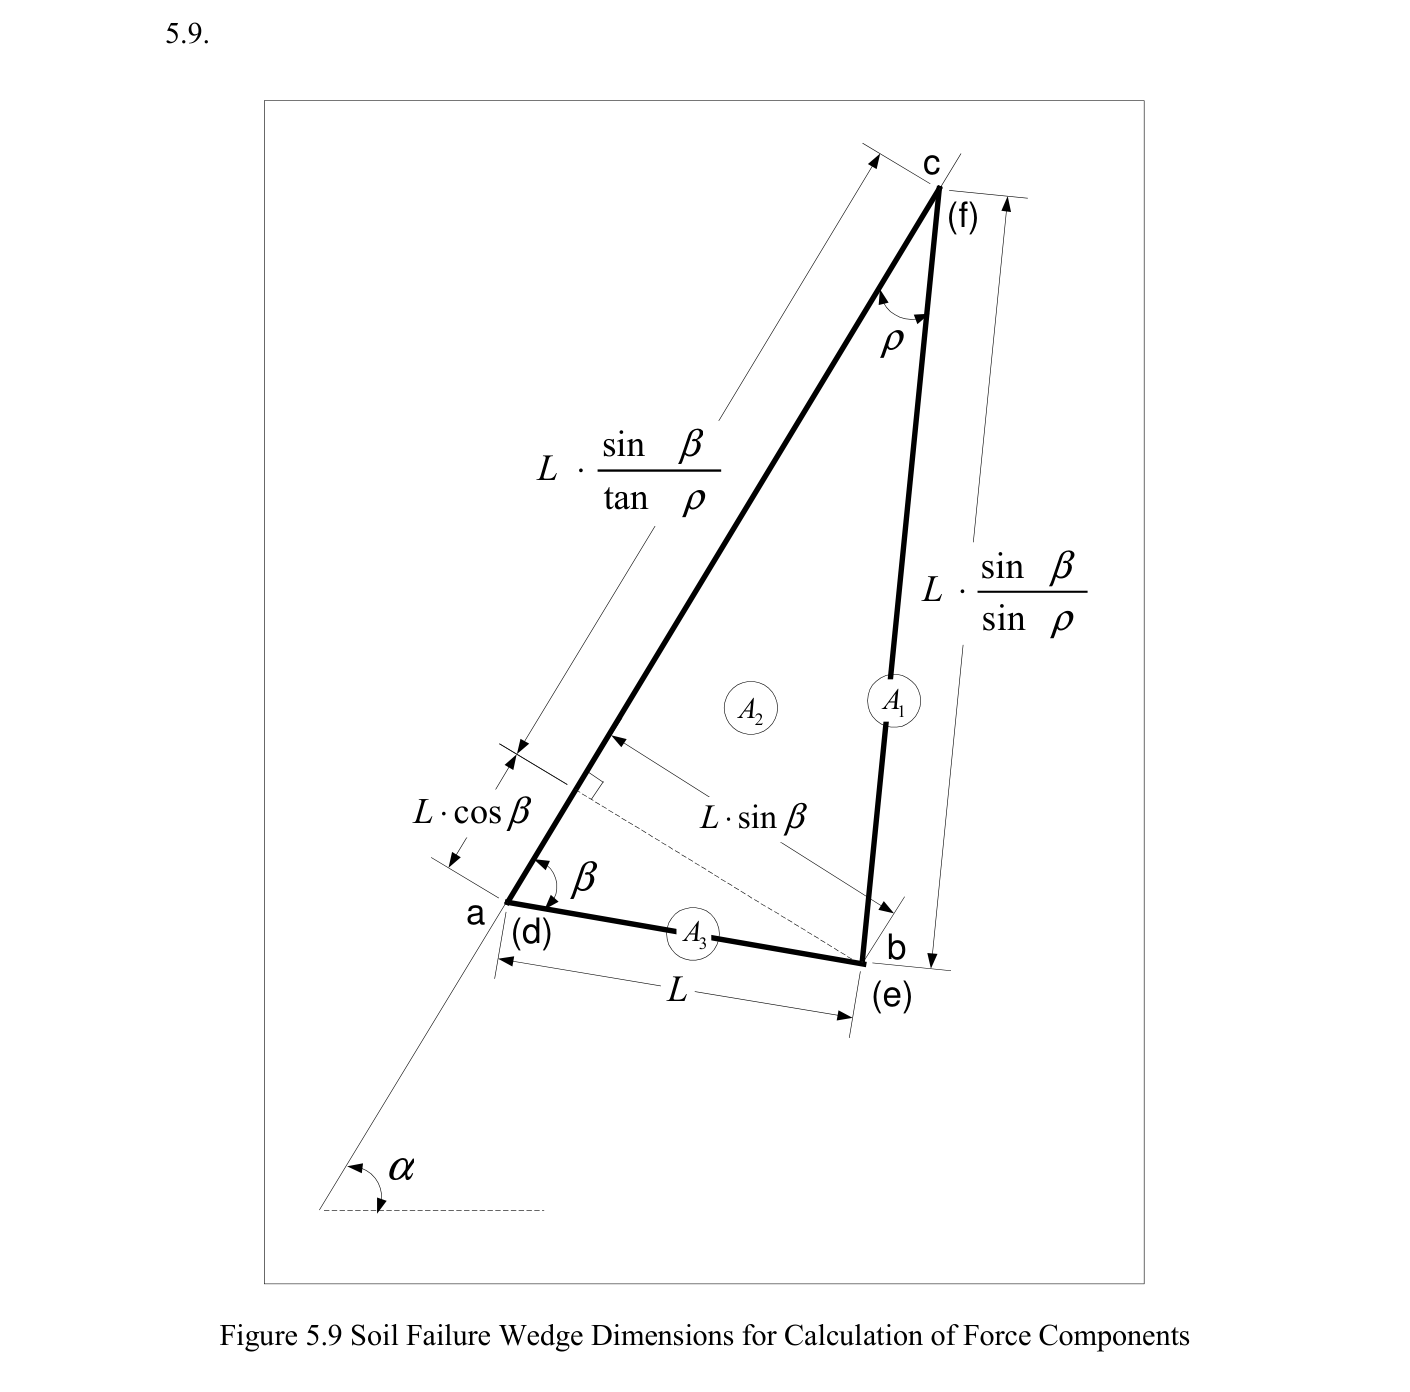
α: 지표 경사, β: 판–지표 각, ρ: 파괴면–지표 각, φ: 내부마찰각, δ: 토양–강재 마찰각. ADF: 판 부착력, W: 쐐기 중량, CF₁: 전방 파괴면 점착력, ACF·SF₂: 한 측면의 부착/점착 및 마찰력. 힘 단위는 N, 각도는 일관된 단위를 사용한다. 원문은 저항과 각도를 결합해 토체 평형을 해석한다.
쐐기 힘 항: 식 (5-4)–(5-8), 본문 pp.81–83 / PDF pp.92–94
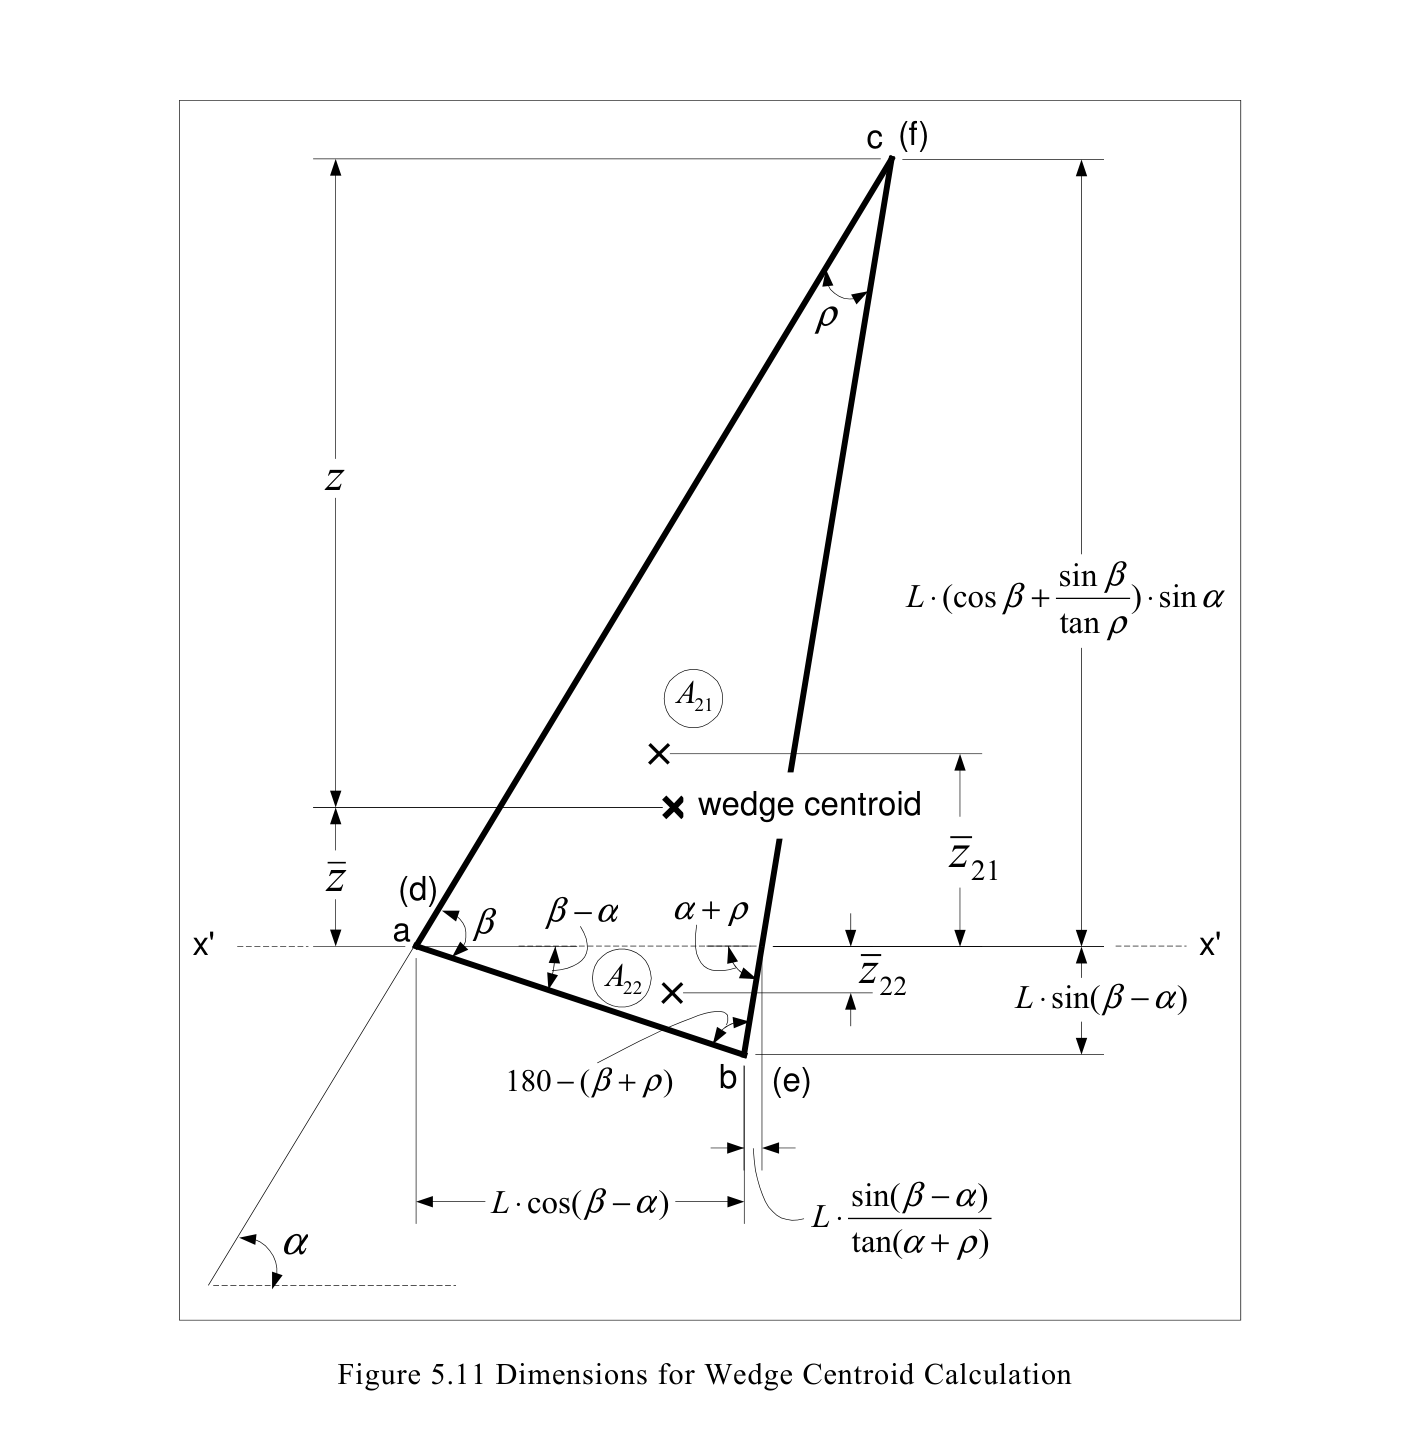
A₂: 쐐기 측면 삼각형 면적[m²], B: 폭[m], L: 접촉 판 길이[m], cₐ: 부착력[Pa], K₀: 정지토압계수. c*와 φ*는 측면의 토양–강재/토양–토양 접촉 면적 비율로 가중한 값이다(식 5-9·5-10). 단순 산술평균이 아니다. z는 쐐기 상단에서 쐐기 도심까지의 연직 깊이이며 경사에 따라 달라진다(식 5-11).
판 관입 저항: 식 (5-14), 본문 p.89 / PDF p.100
Aₛ: 관입 판의 접촉 면적[m²], pₙ: 판면 법선 압력[Pa]. 수평판에는 γz, 수직판에는 K₀γz를 사용하고 경사판은 응력 변환으로 계산한다. 이때 z는 판면 도심 깊이로, 분리 쐐기의 도심 깊이와 혼동하면 안 된다.
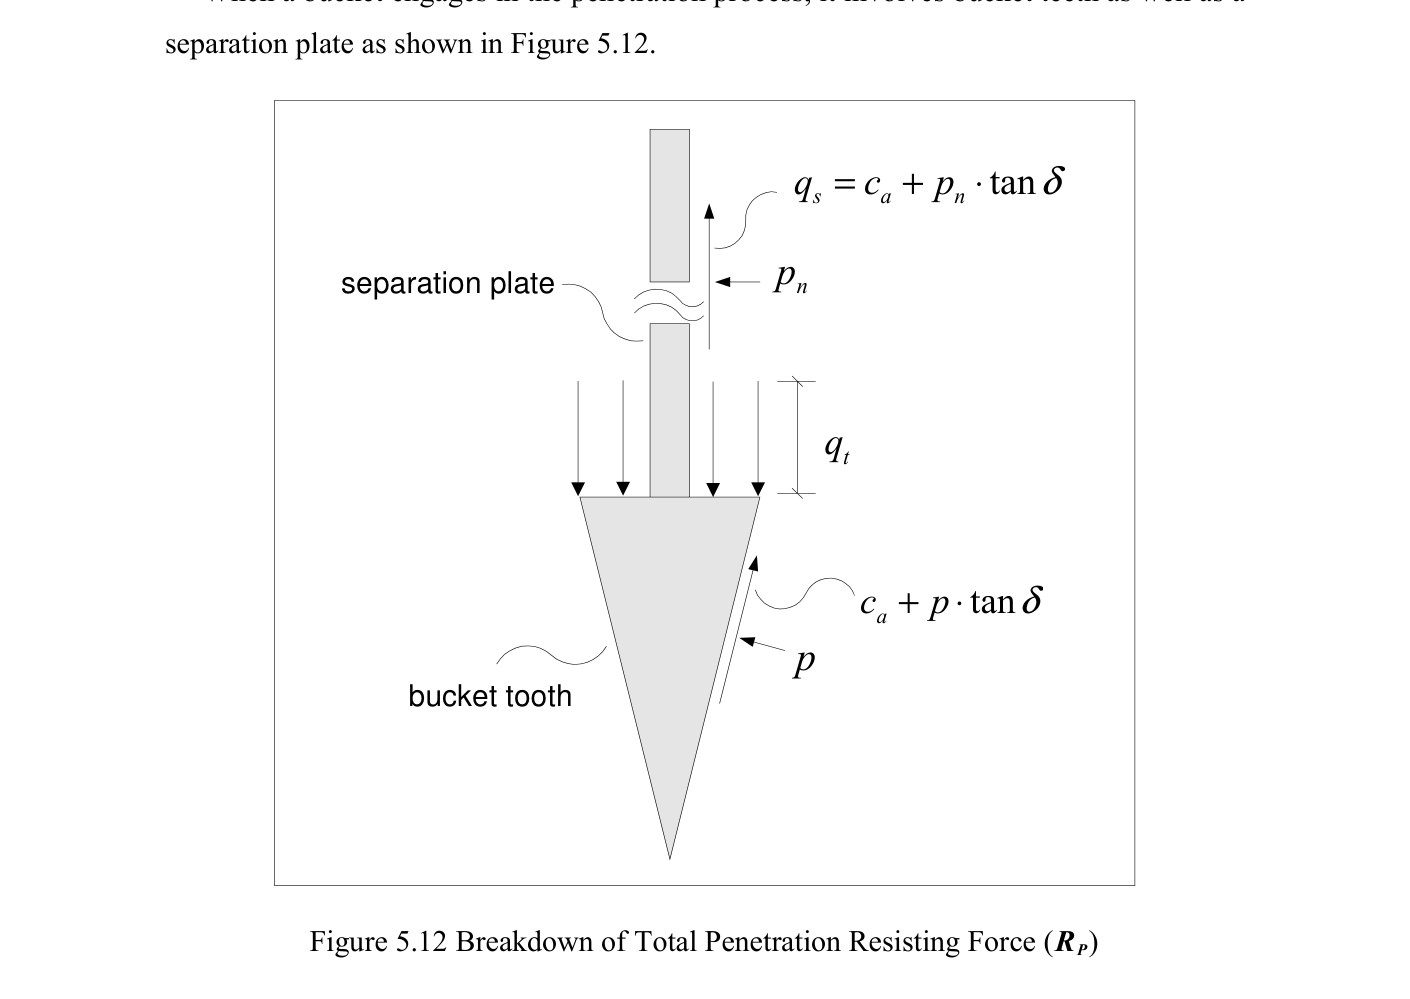
투스 관입 저항: 식 (5-15), 본문 p.91 / PDF p.102
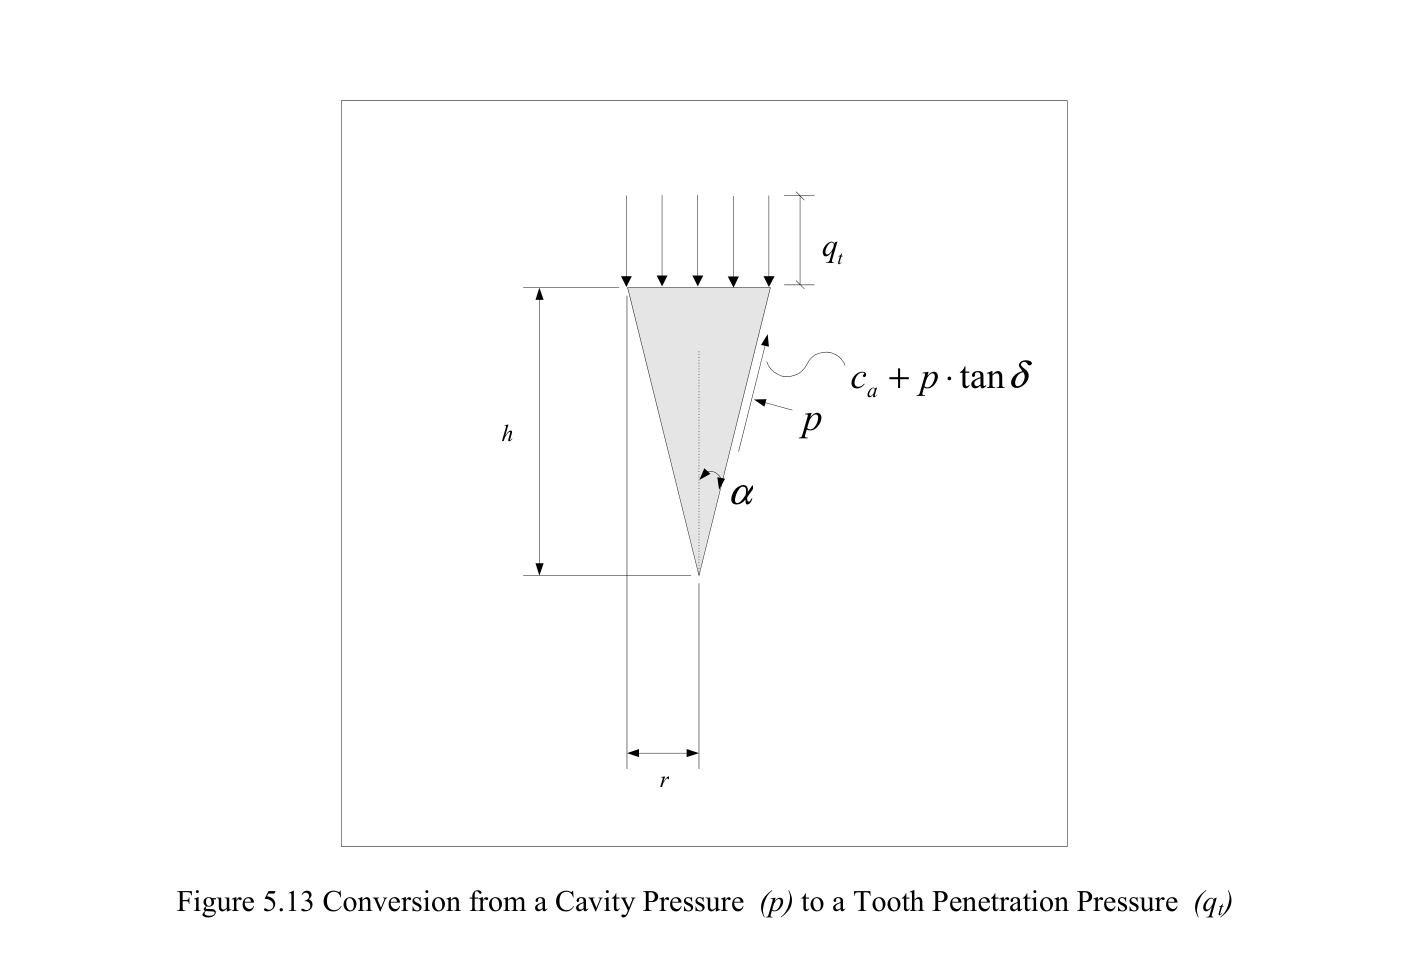
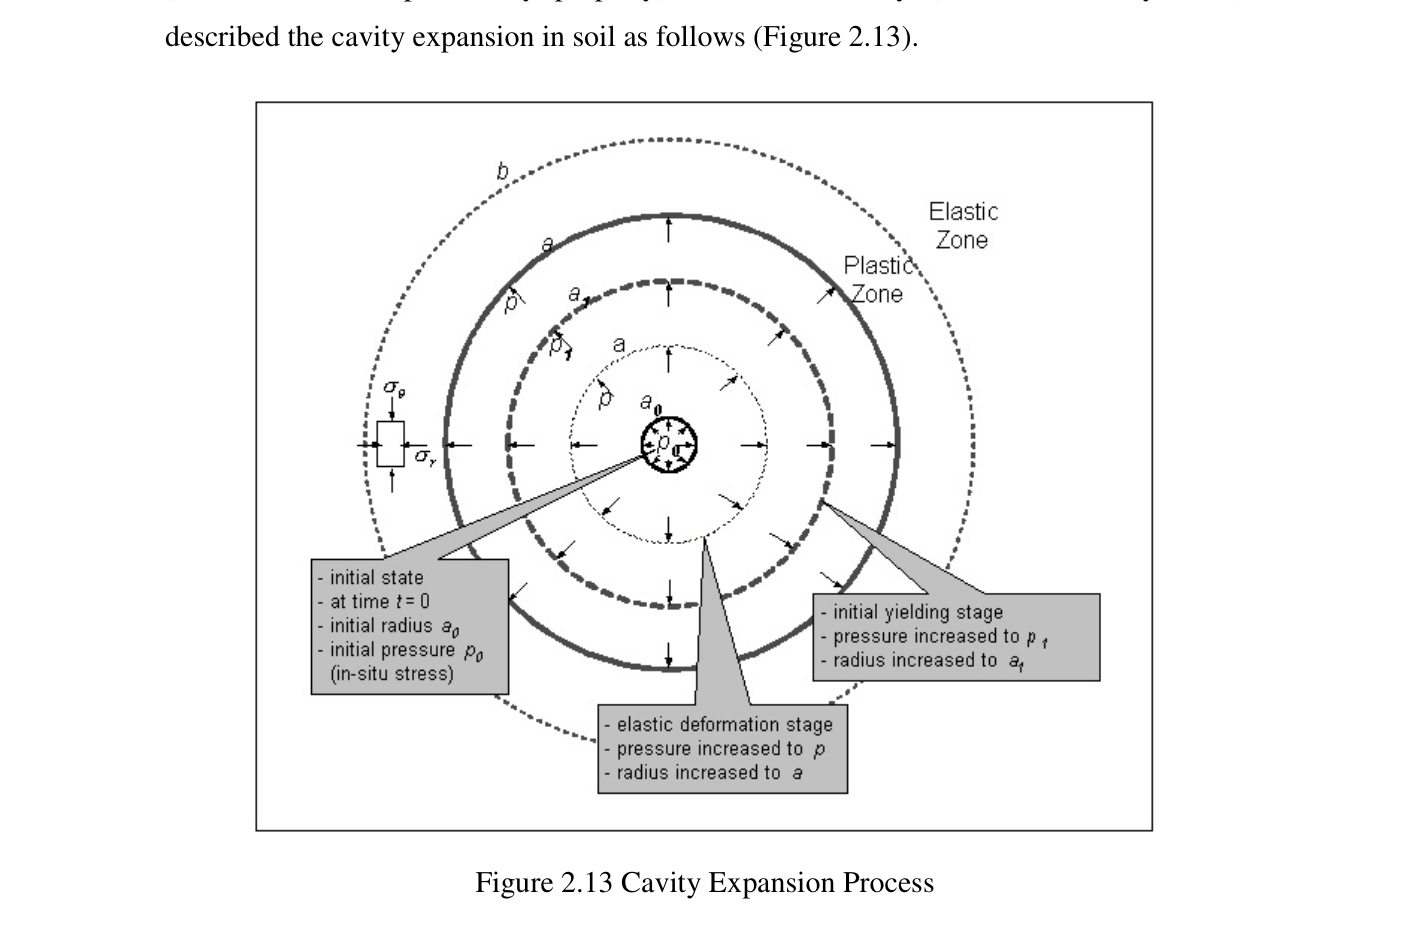
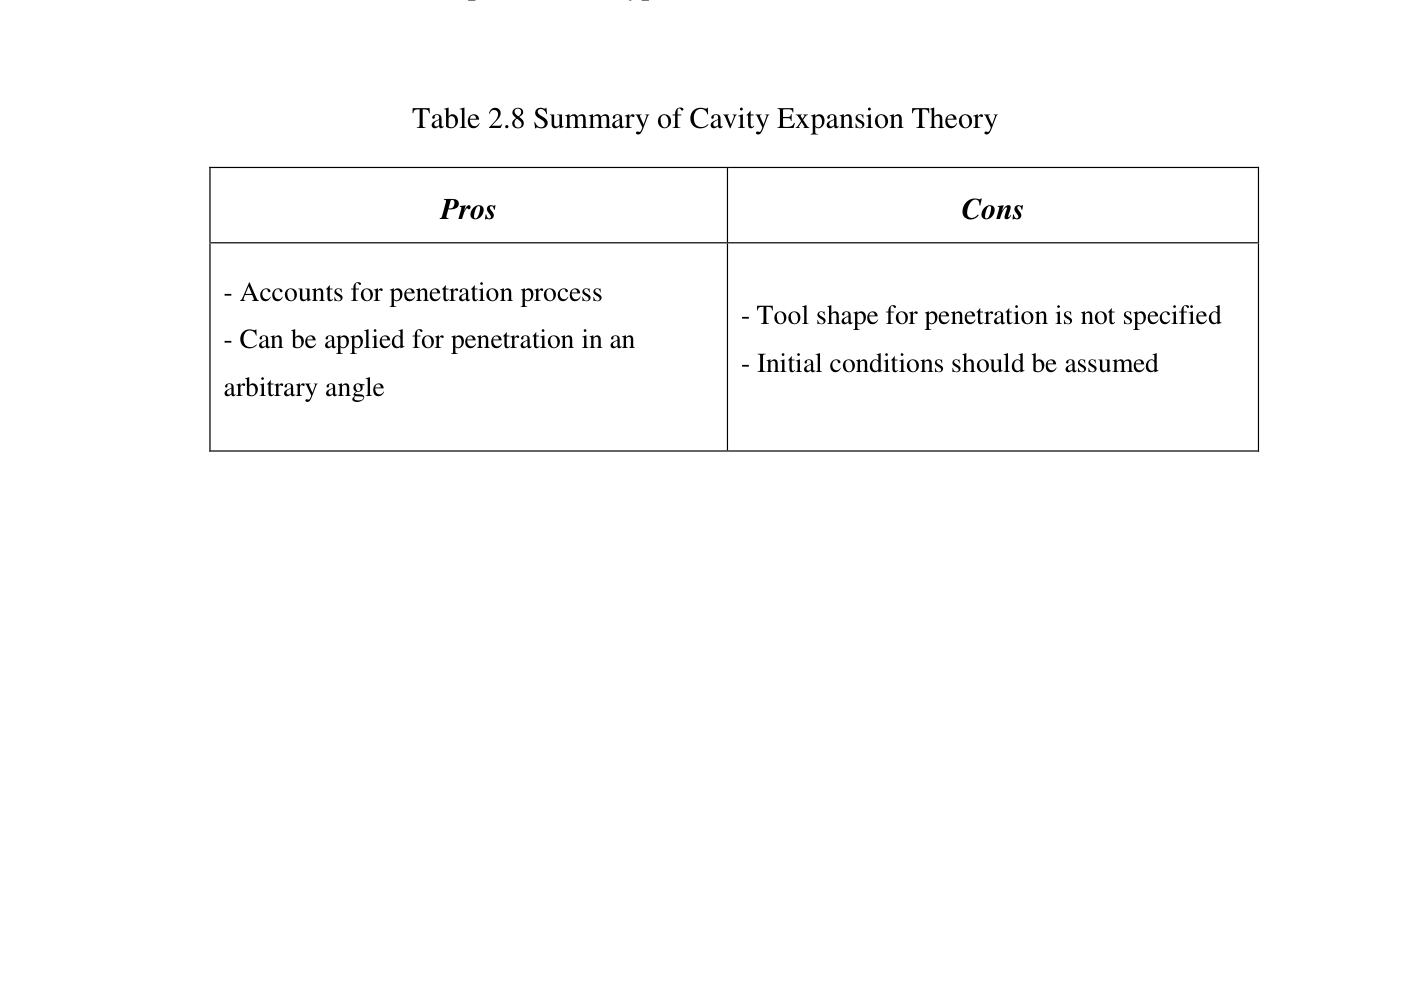
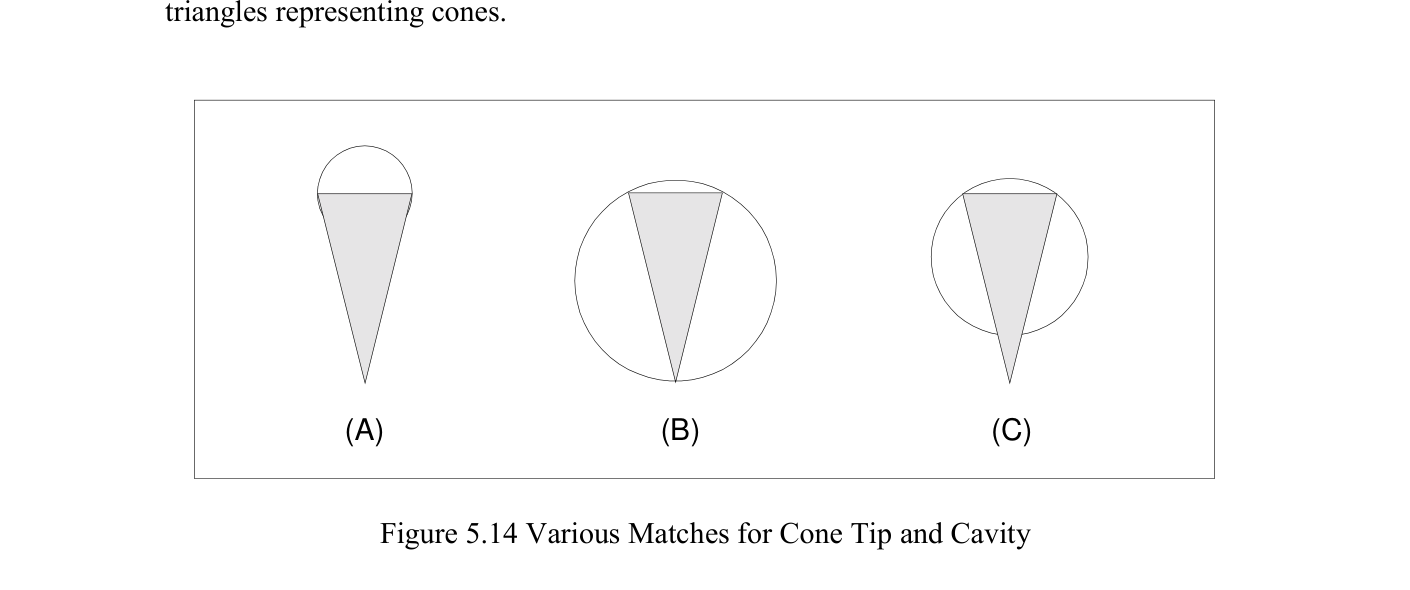
n: 투스 수, Aₜ: 한 투스의 원형 단면적[m²], p: 공동확장 압력[Pa]. 이 식의 α는 원뿔 투스 반각으로, 분리식의 지표 경사 α와 문맥이 다르다. p는 단순 토압 배수로 정의되지 않으며 Appendix A의 탄소성 공동확장 관계를 사용한다.
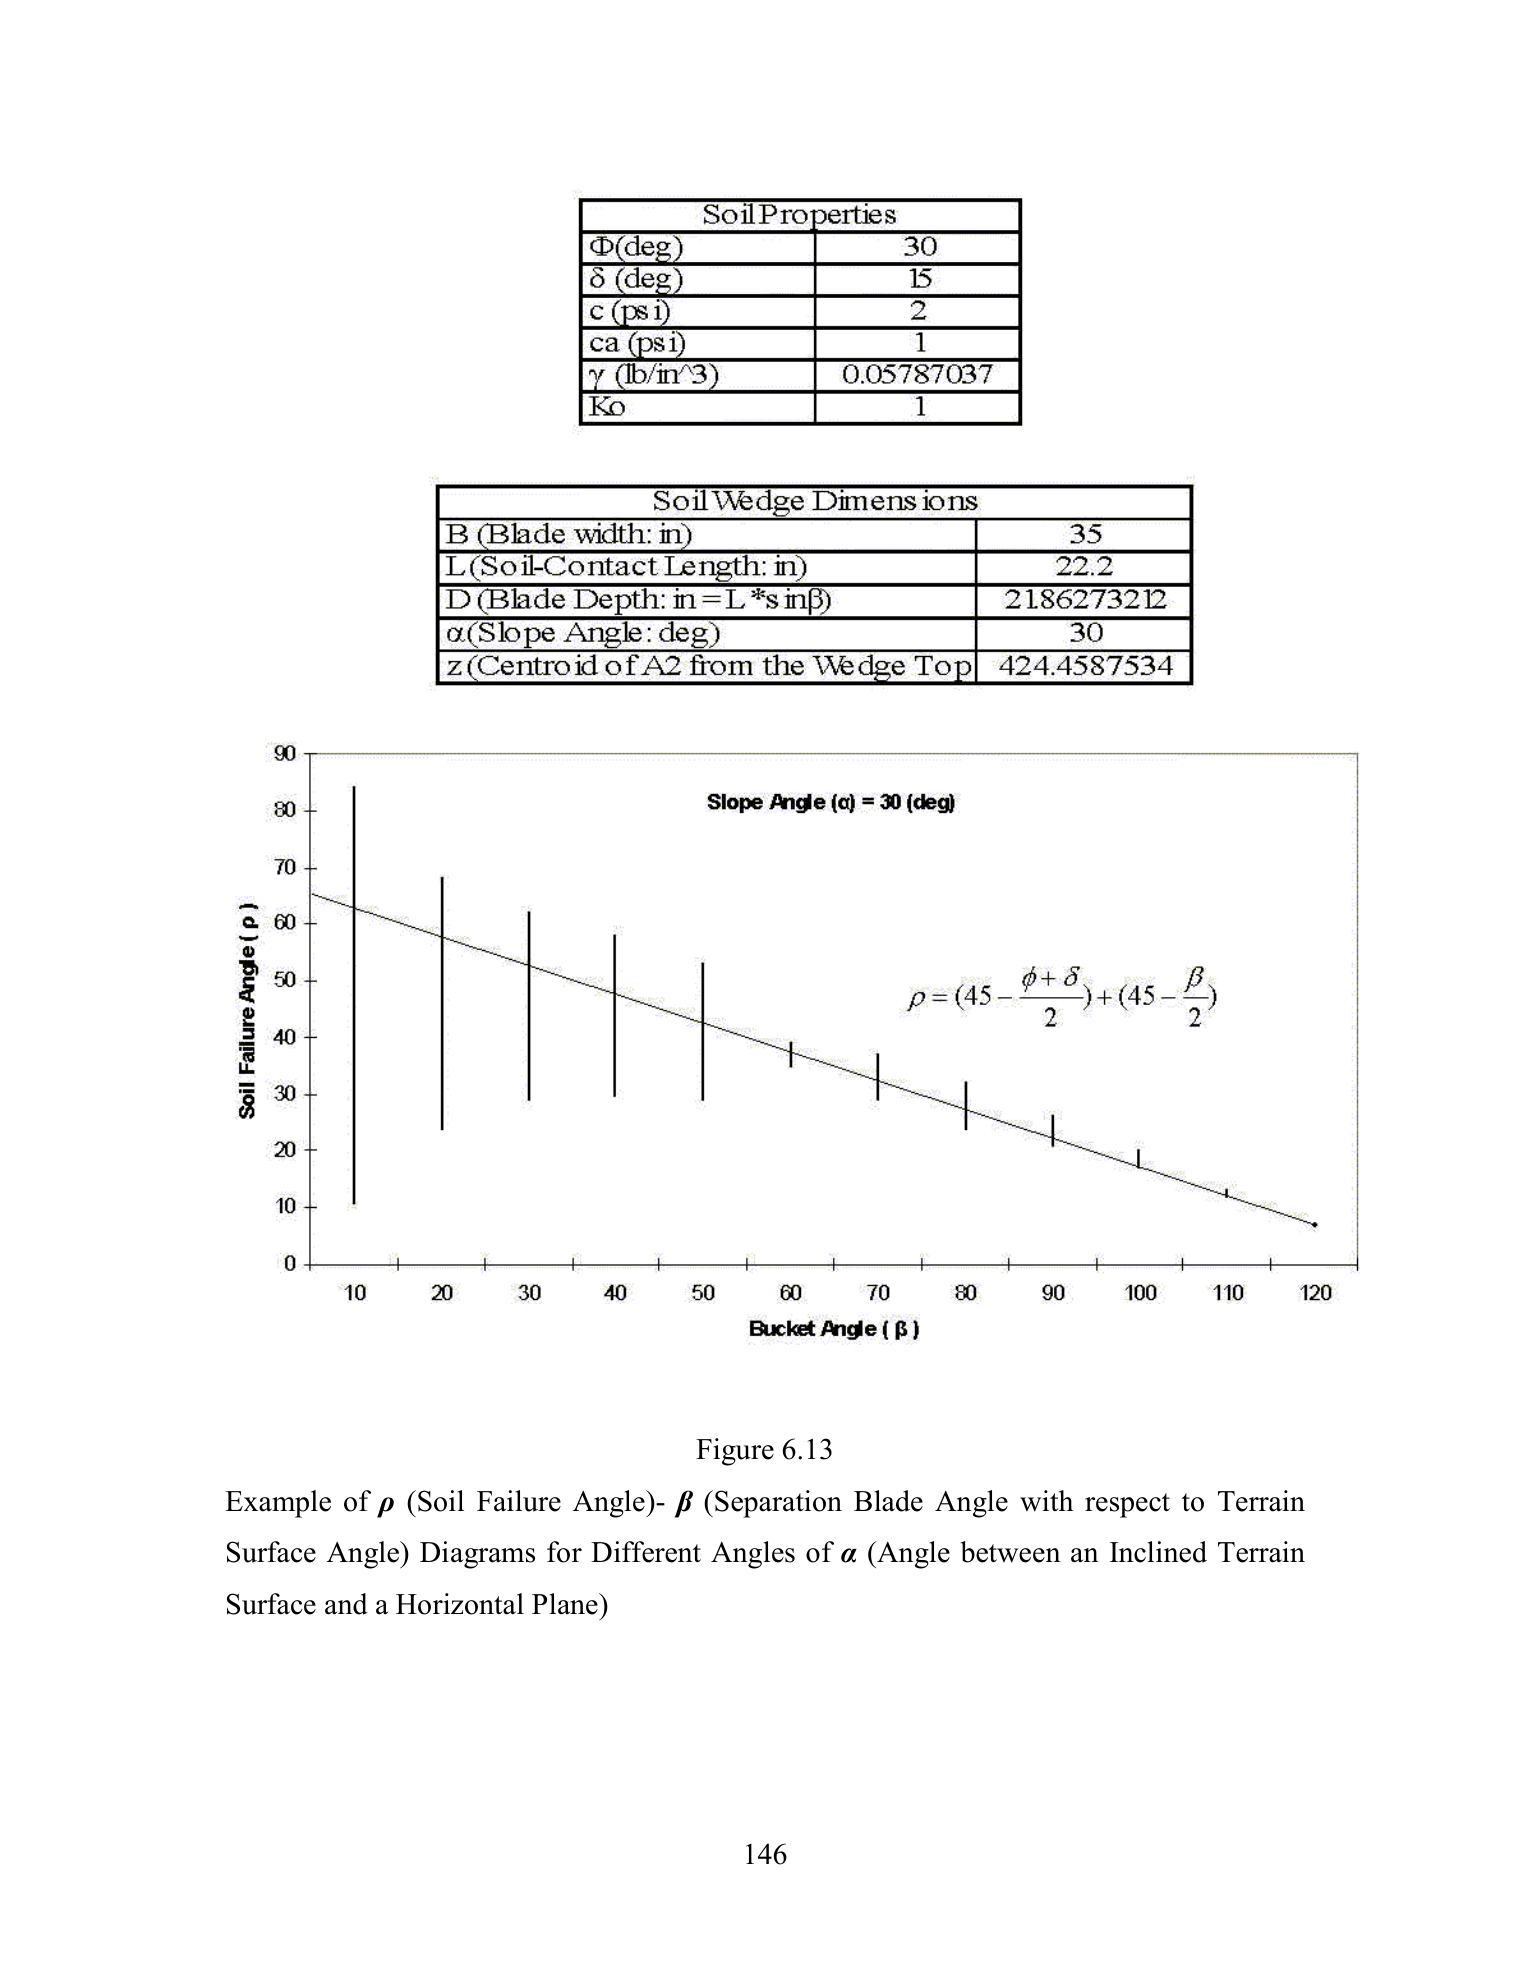
파괴각 근사: 식 (6-11), 본문 p.147 / PDF p.158
실시간 계산을 위한 원논문의 근사식이다. 삼각함수에는 라디안을 사용한다. 기하적 유효 범위를 확인해야 하며 모든 토질과 경사에서 정확한 최적해를 보장하는 식은 아니다.
분리 주기 이동량: 식 (6-13), 본문 p.151 / PDF p.162
L: 접촉 판 길이[m], εf: 파괴 변형률[무차원]. 분리는 연속적인 일정 저항만이 아니라 일정 이동 이후 다시 발생하는 과정으로 다룬다. 느슨한 토양의 파괴 전 압축 저항은 미해결 과제로 남는다.
원문 Figure 3.2 · PDF p.56 — Figure 3.2 Architecture and Pipeline for a VR Excavator Simulator원문 Figure 5.4 · PDF p.85 — Figure 5.4 Idealized Bucket: (a) Perspective View and (b) Side View
3.핵심 기술
3차원 쐐기 평형과 계면의 구분
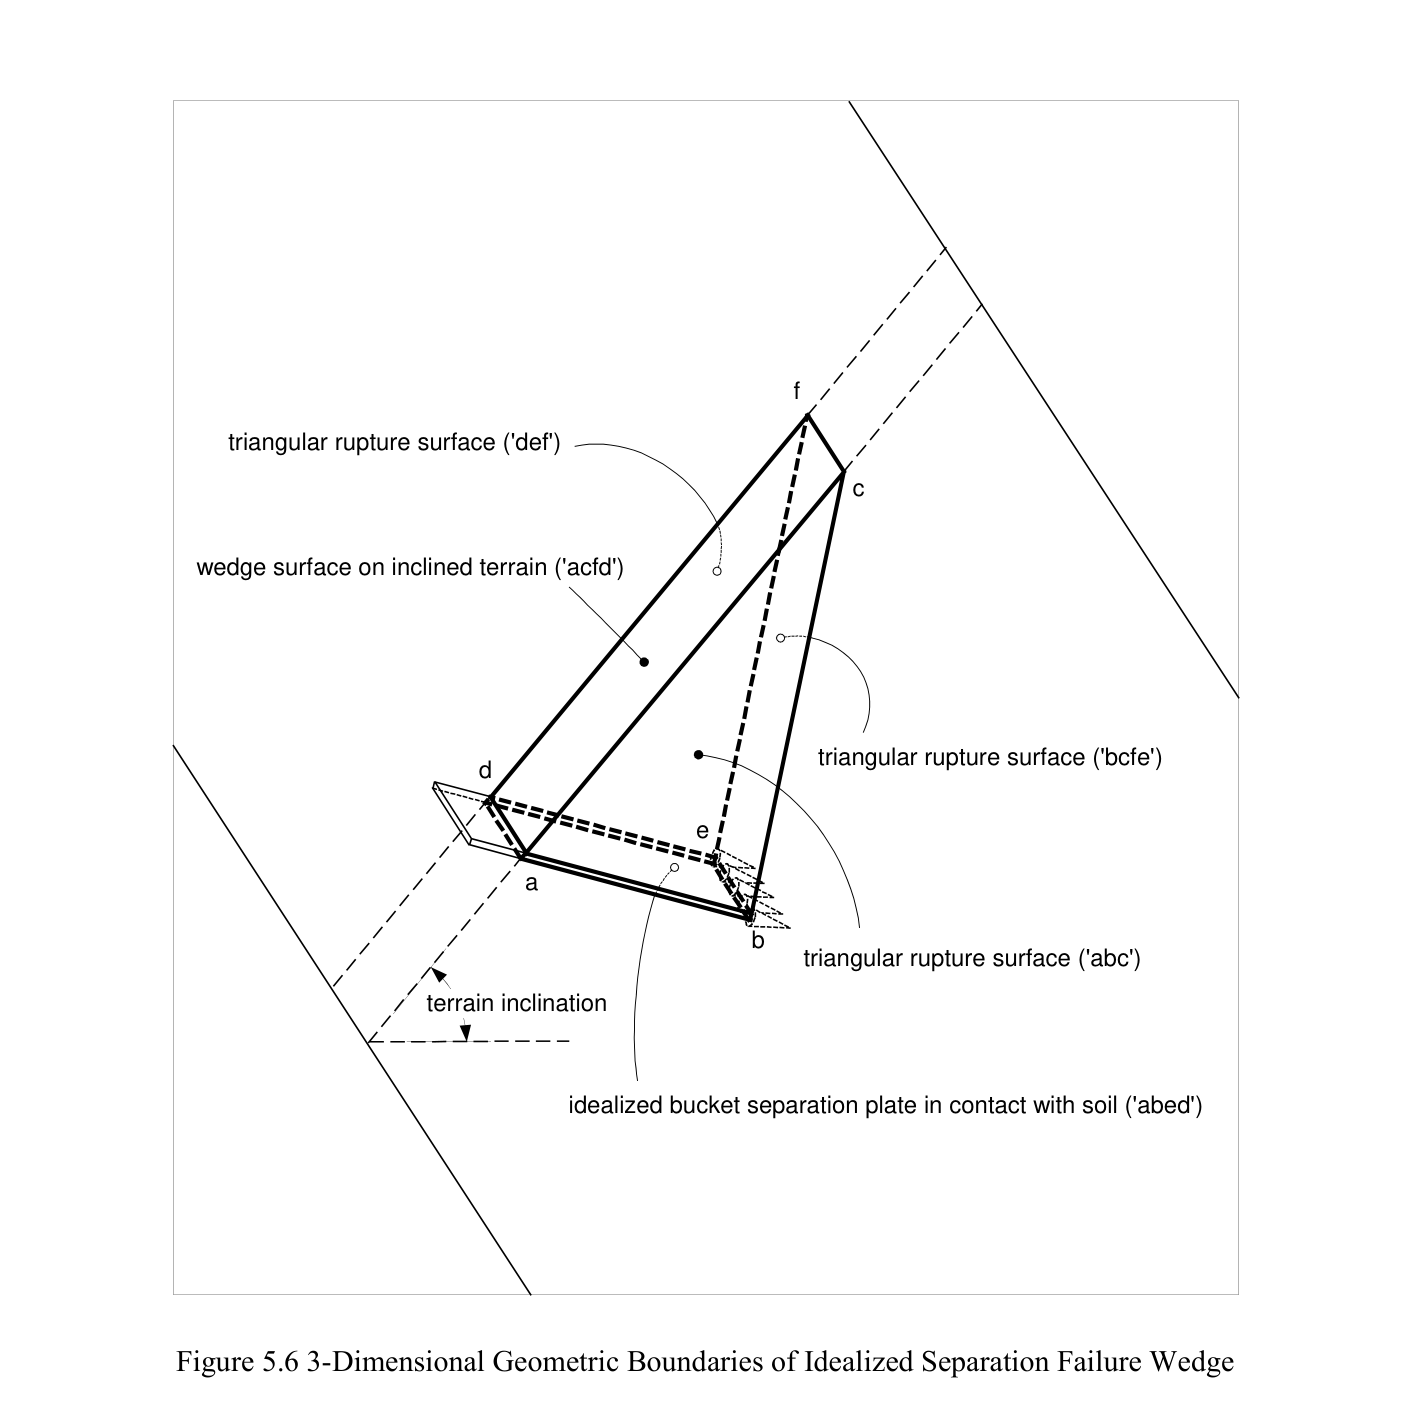
전방 파괴면과 양 측면에 작용하는 점착·마찰, 판면 부착, 토체 중량을 함께 고려한다. 지표·판·파괴면의 각도가 저항 크기와 방향을 바꾼다.
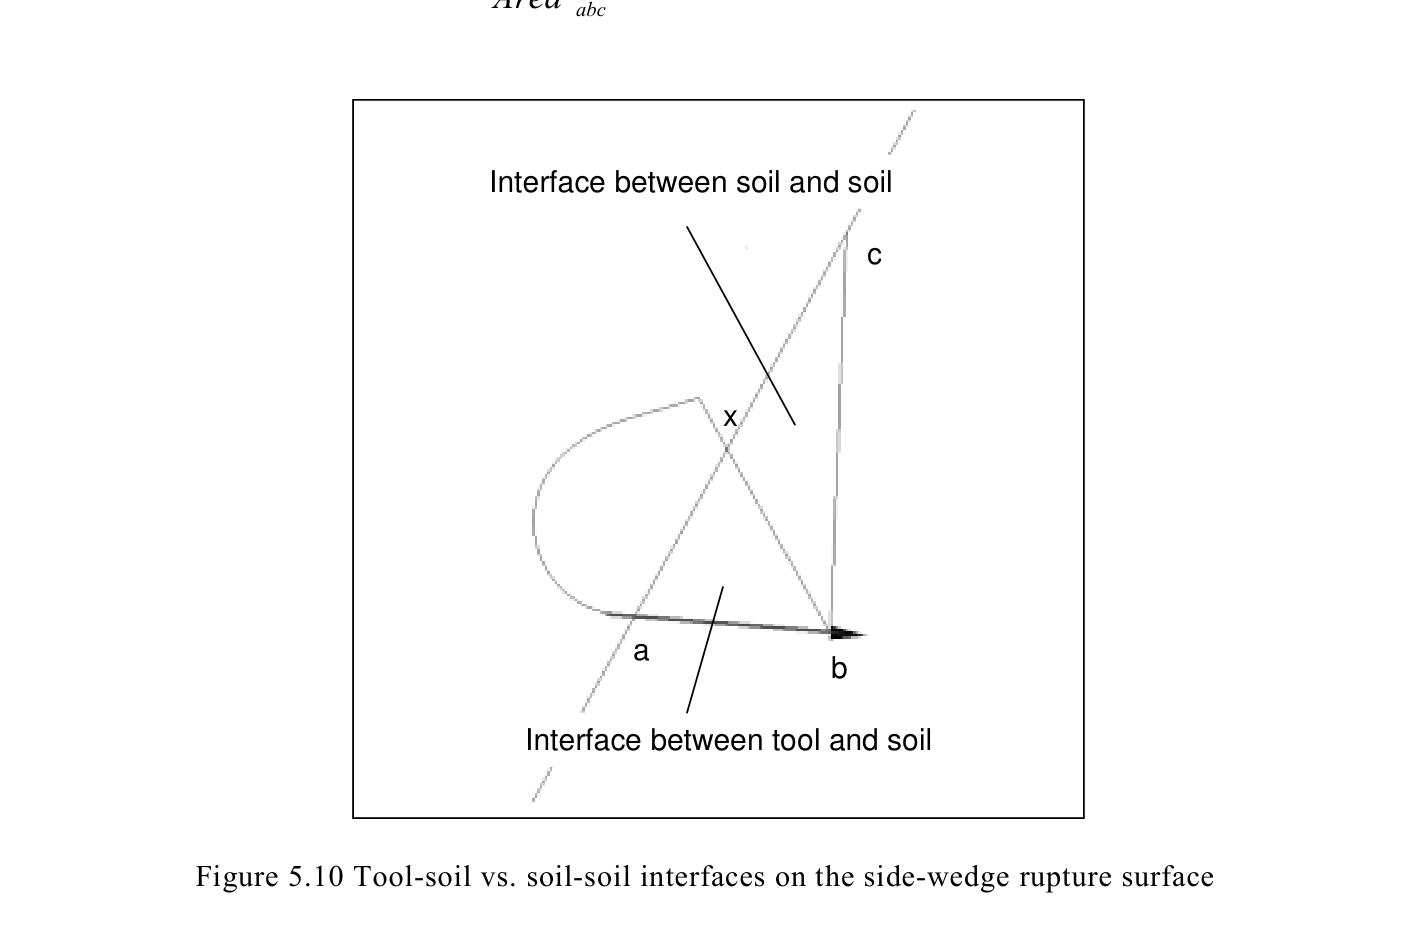
측판 영향이 기하에서 단순화되어도 계면 저항까지 사라지는 것은 아니다.
질량밀도[kg/m³]와 단위중량[N/m³]을 구분하고 면적·깊이의 정의를 일관되게 사용해야 한다.
c*·φ*의 면적 가중과 경사 쐐기 도심 z를 코드의 근사 처리와 구분해야 한다.
판 관입과 투스 공동확장
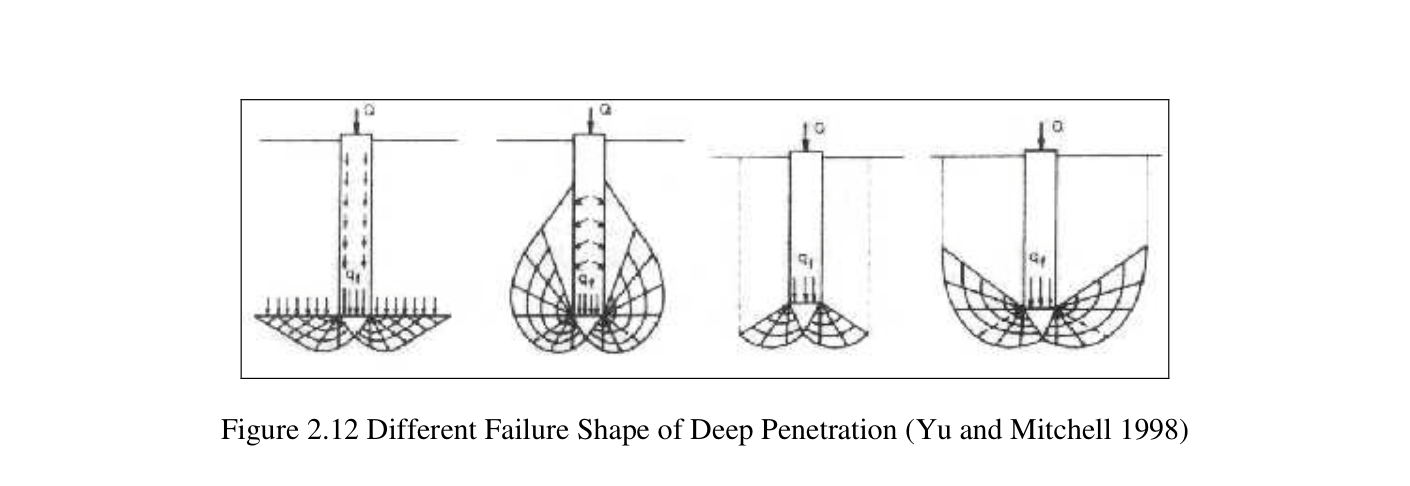
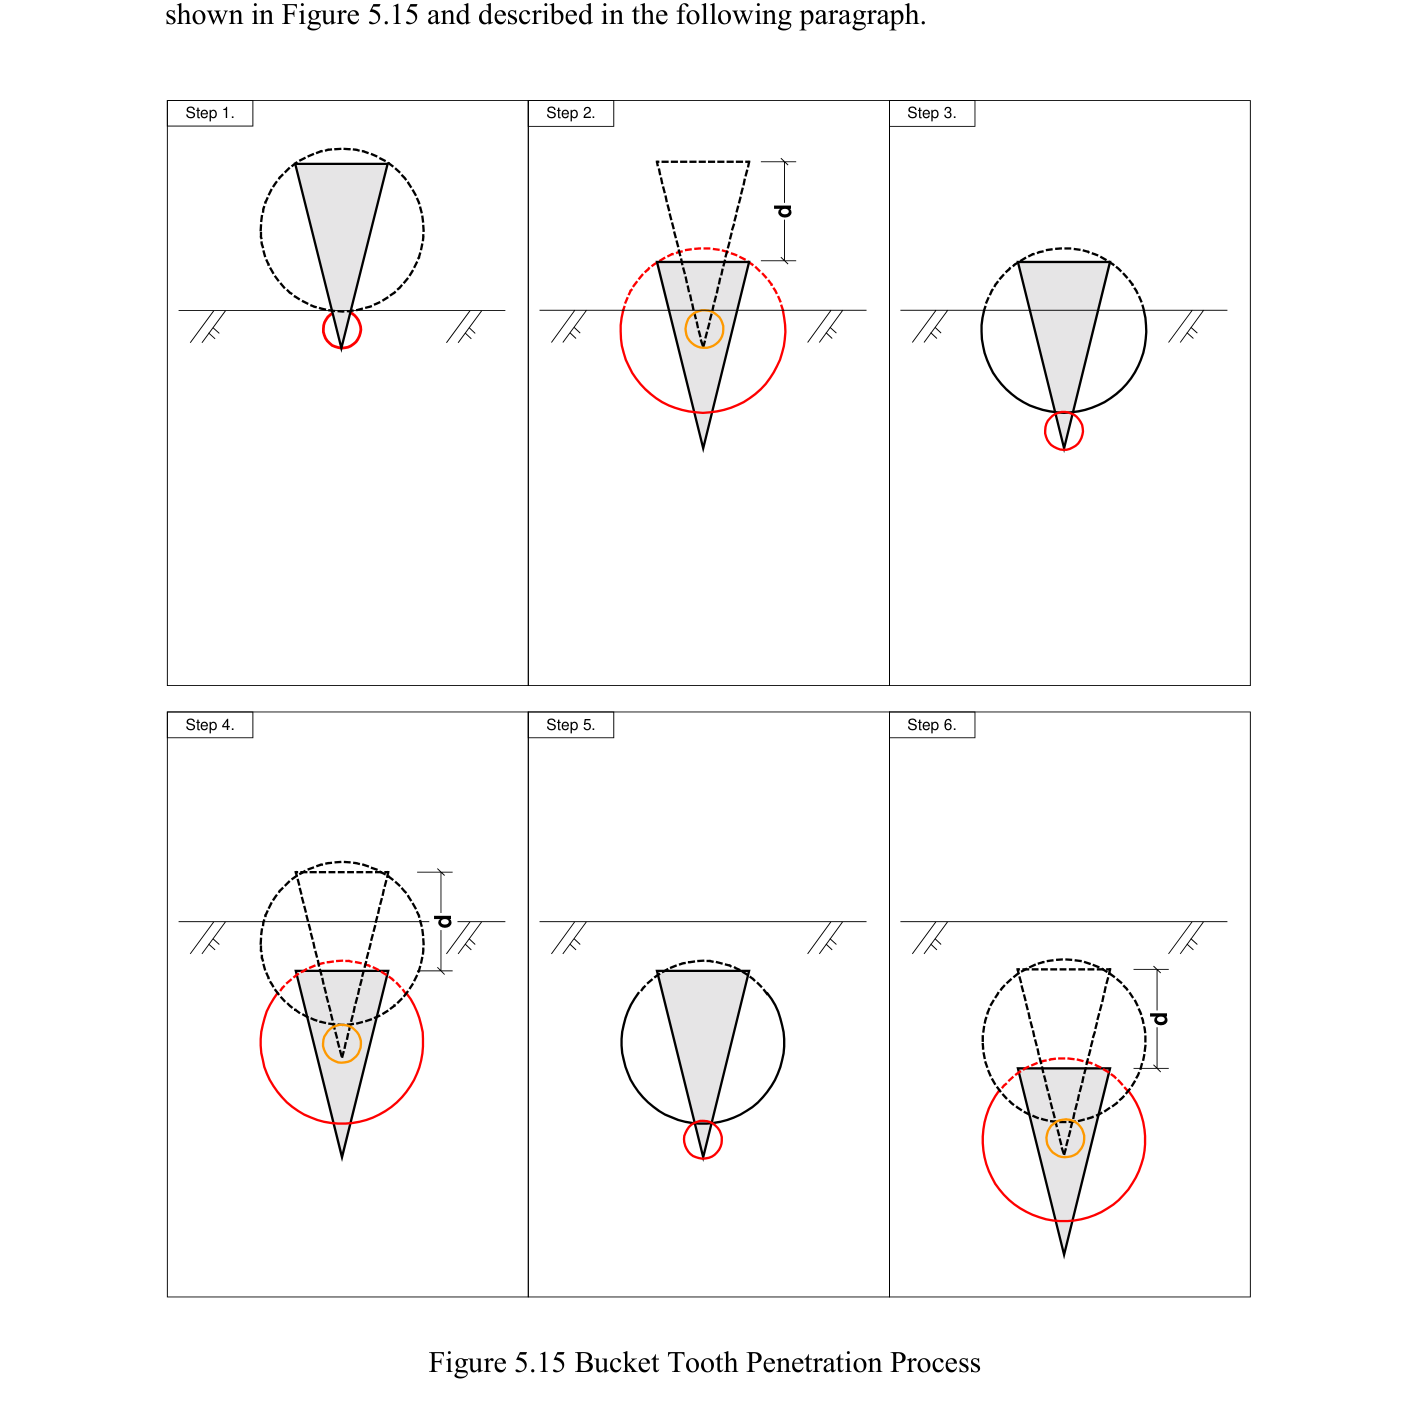
판 관입은 법선 압력에 의한 마찰과 부착으로 표현하고, 투스 관입은 원뿔이 주변 토양을 확장시키는 압력에서 계산한다. Appendix A는 Yu–Houlsby 계열 공동확장 관계를 정리한다.
탄성계수 E, 포아송비 ν, 팽창각 ψ 등 분리식보다 많은 토질 입력이 필요하다.
공동확장 관계의 수치 역산과 어떤 특정 수치해법을 사용하는지는 구분해야 한다. 원논문이 Newton 물리 엔진을 사용한 것은 아니다.
투스의 전체 꼭짓각을 식의 반각 α로 잘못 넣으면 저항이 달라진다.
다섯 굴착 모드
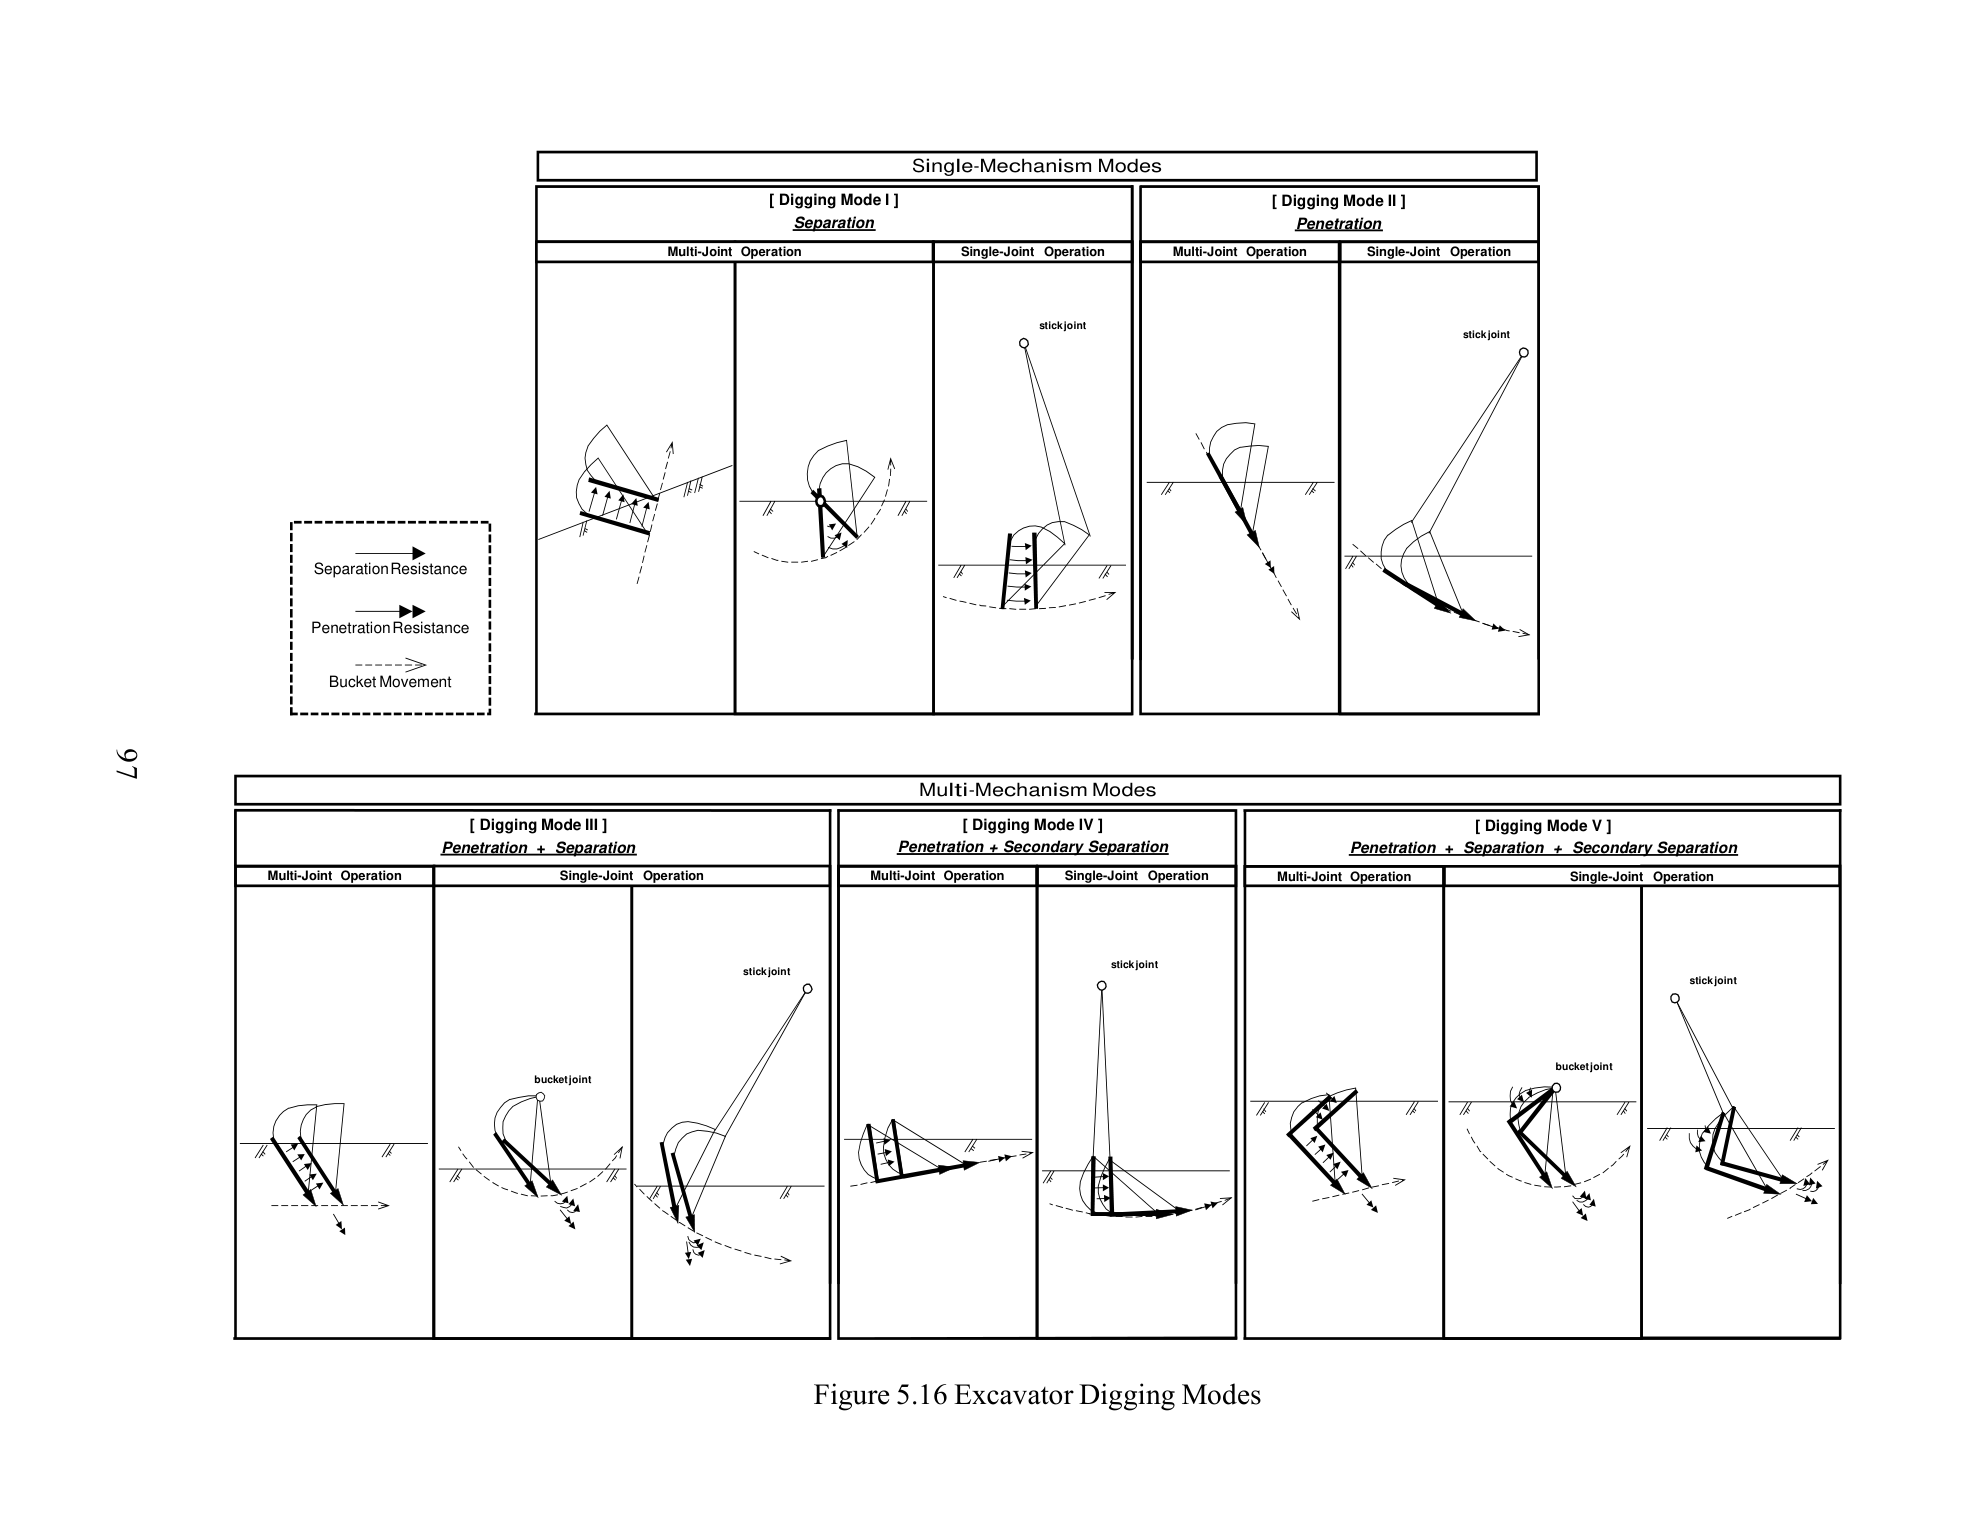
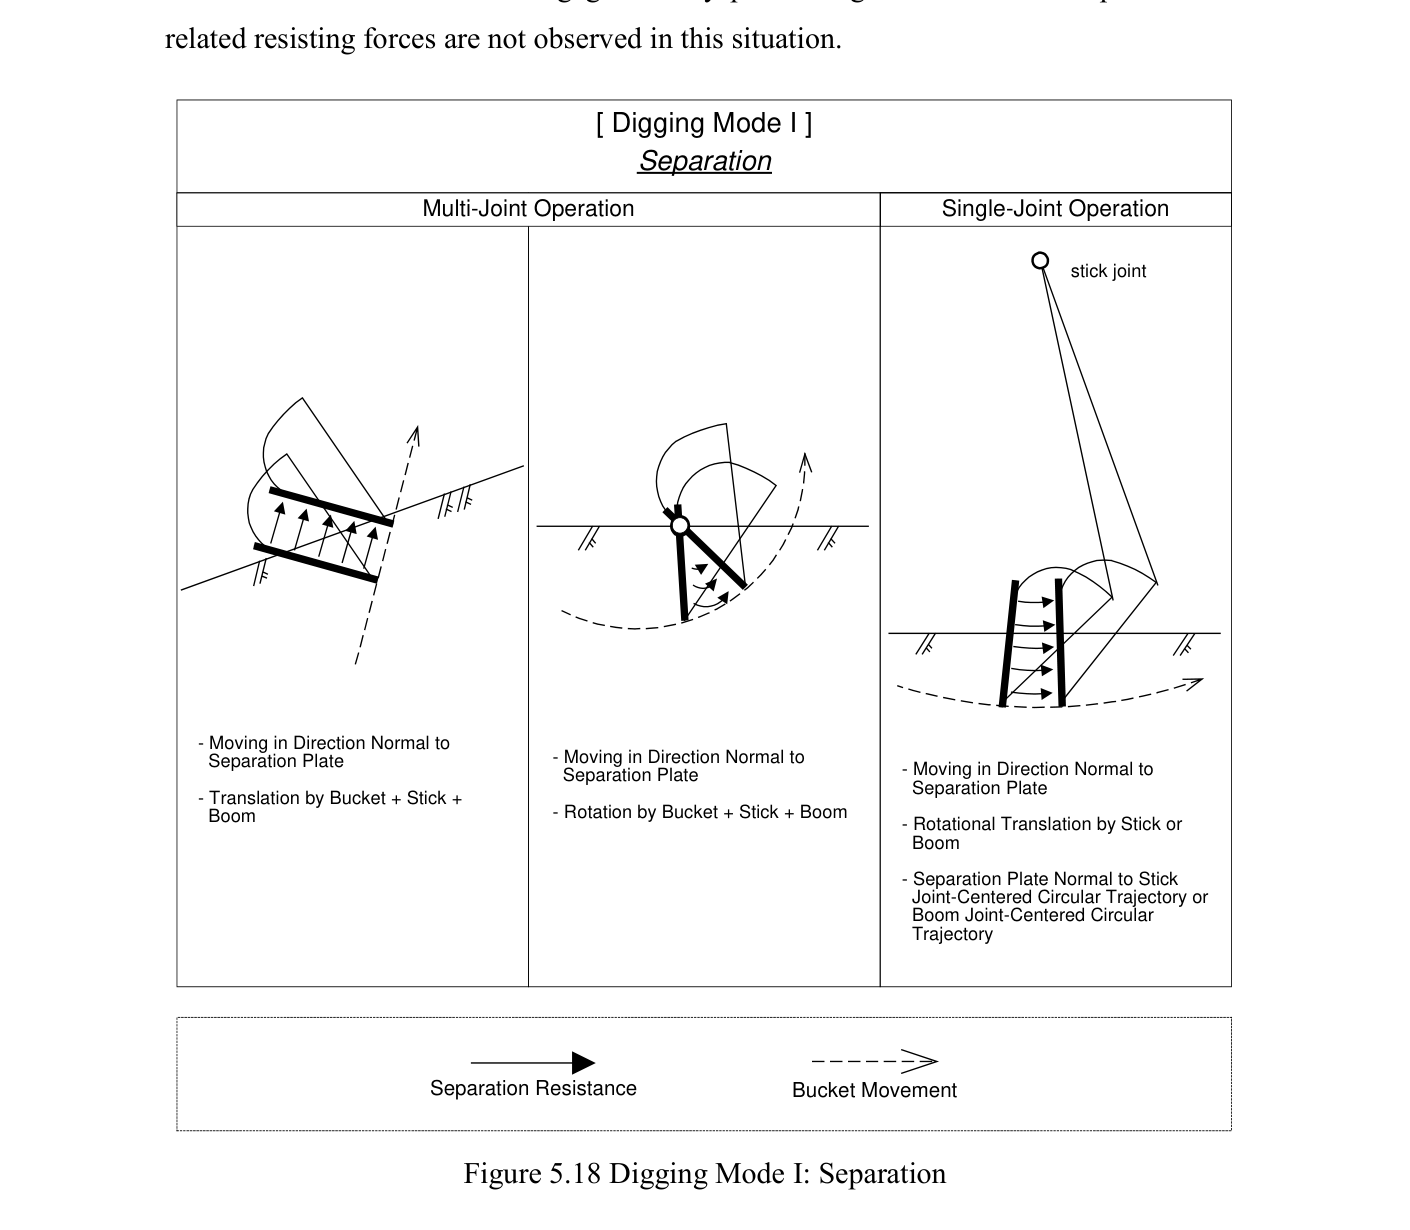
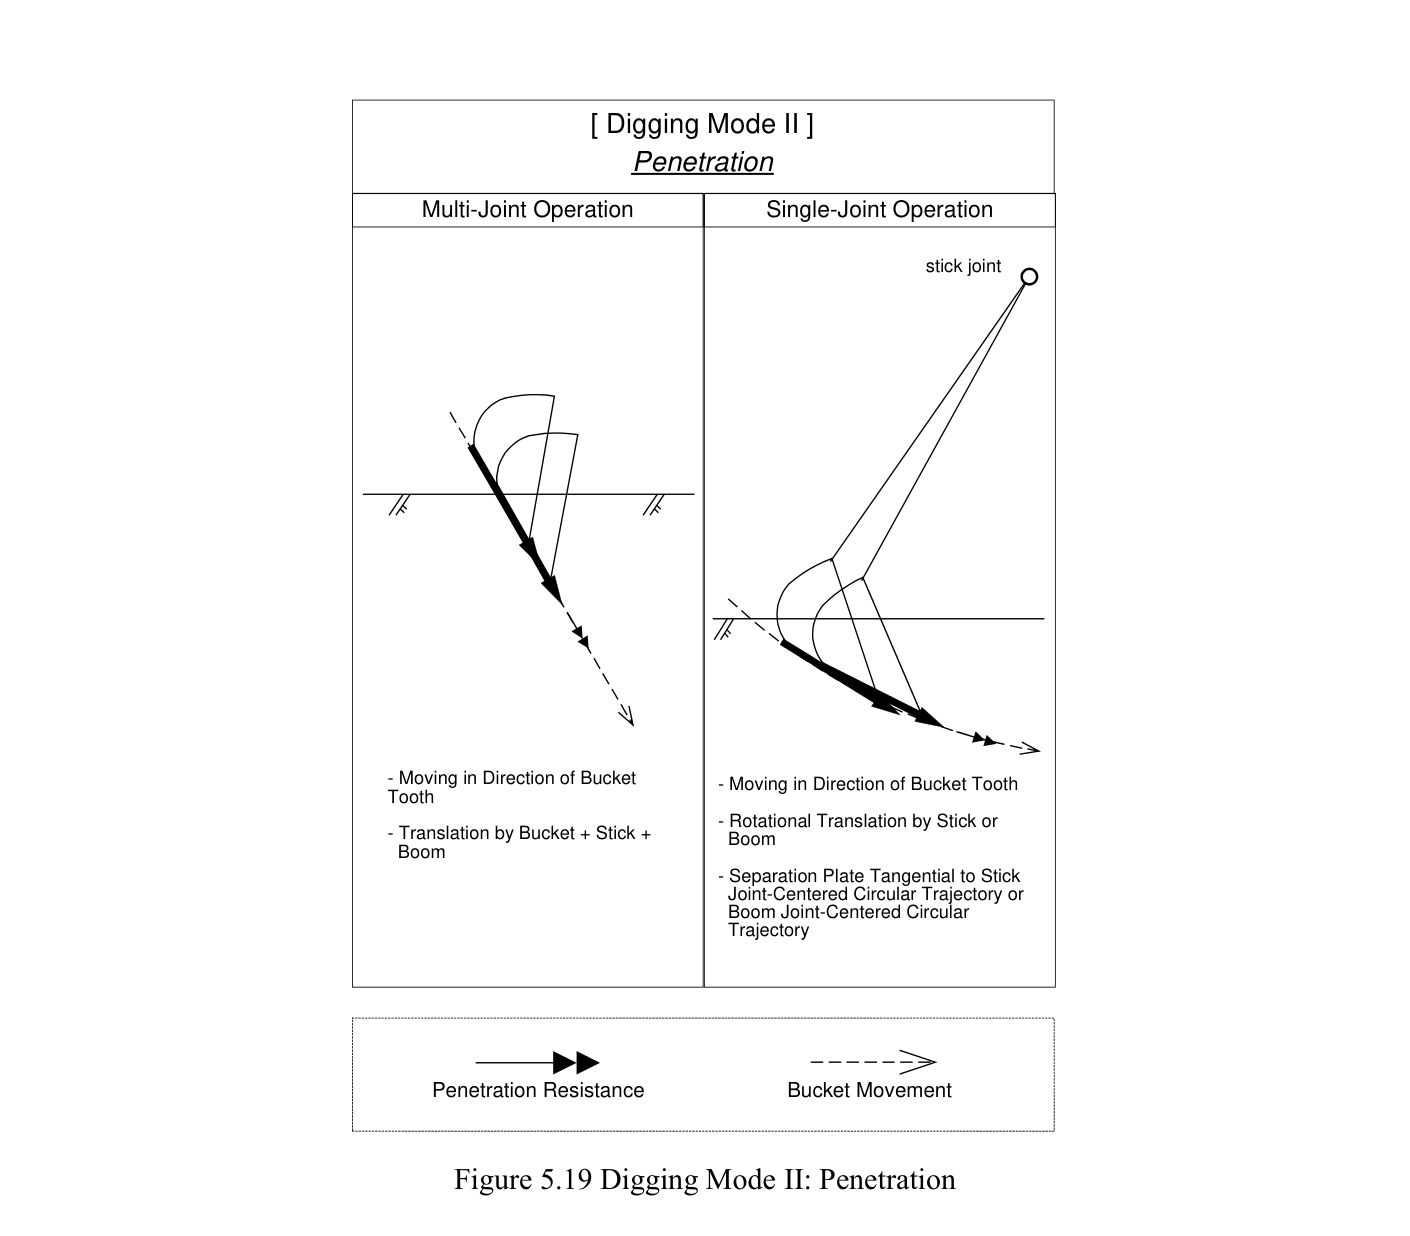
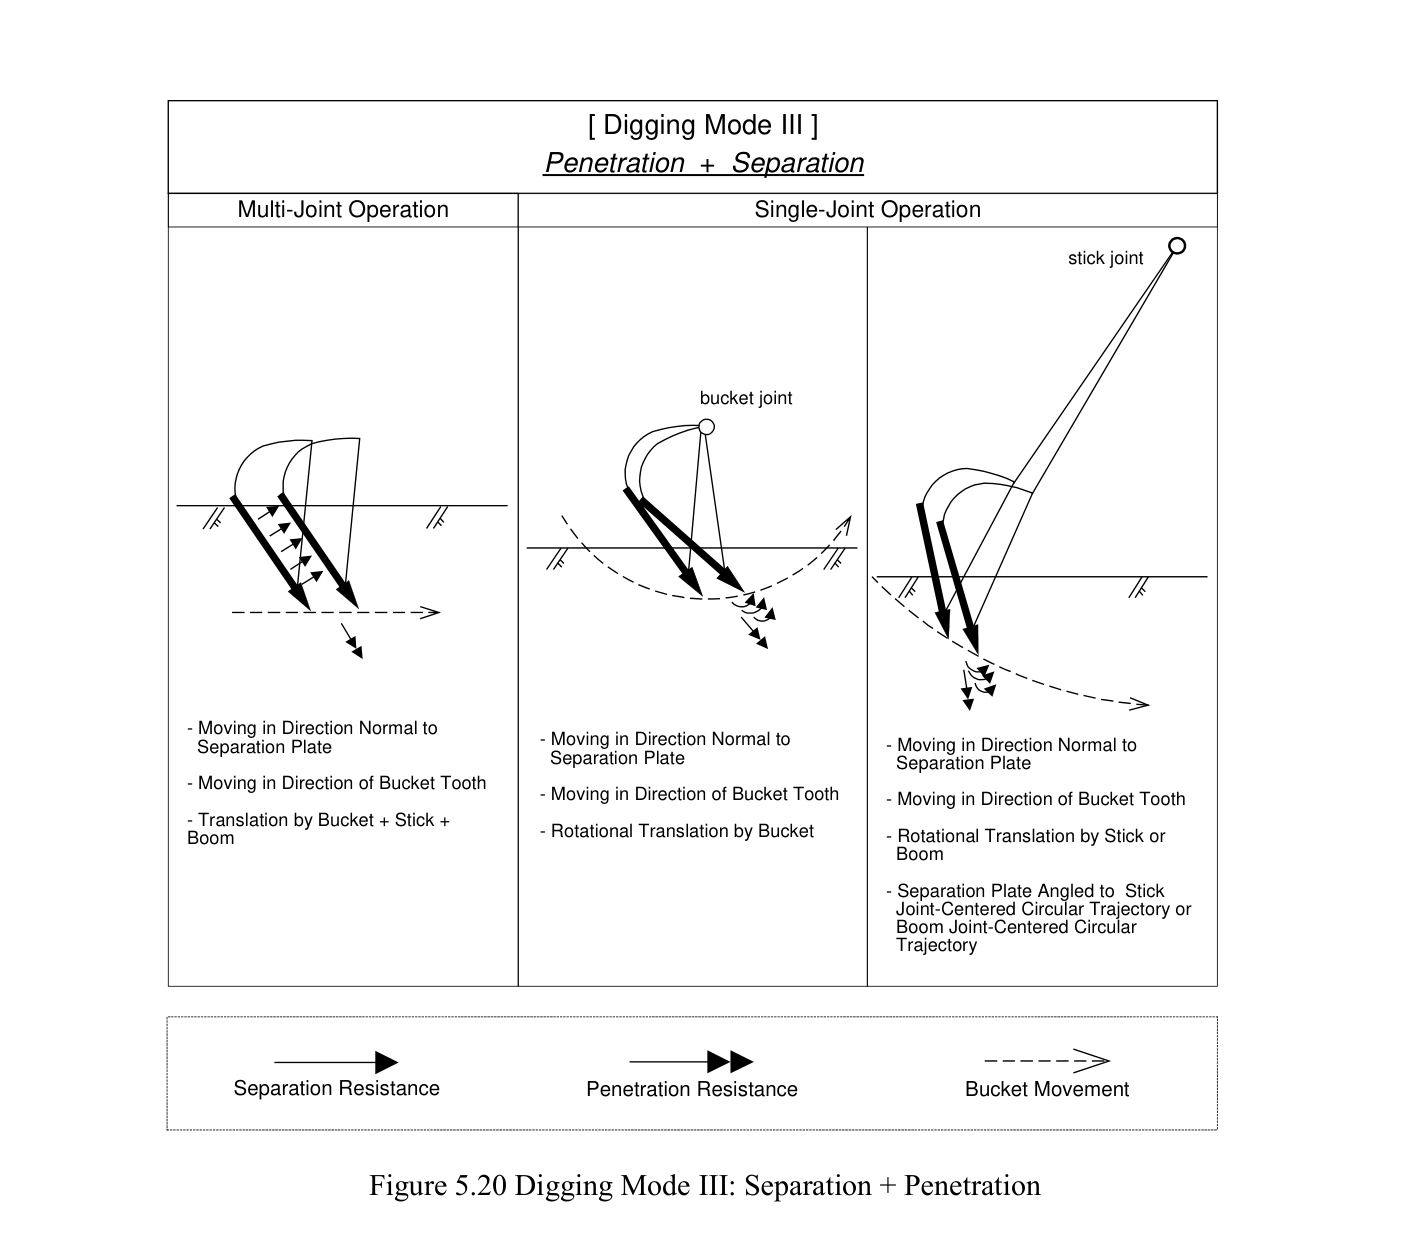
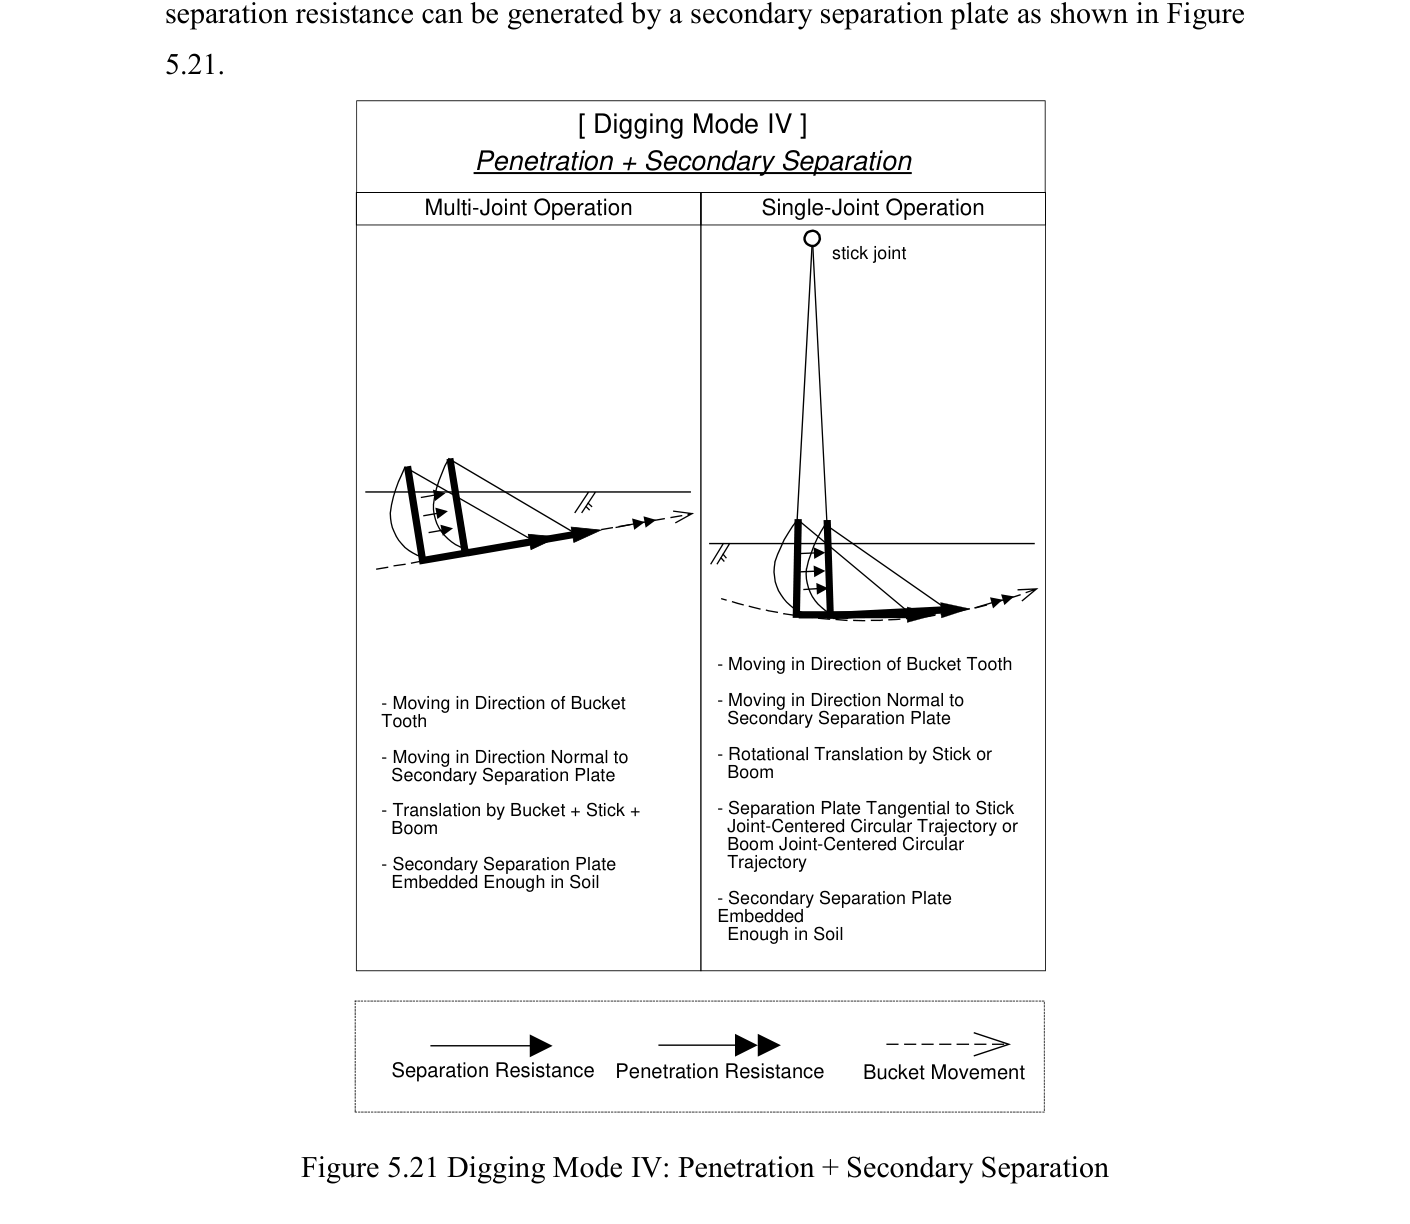
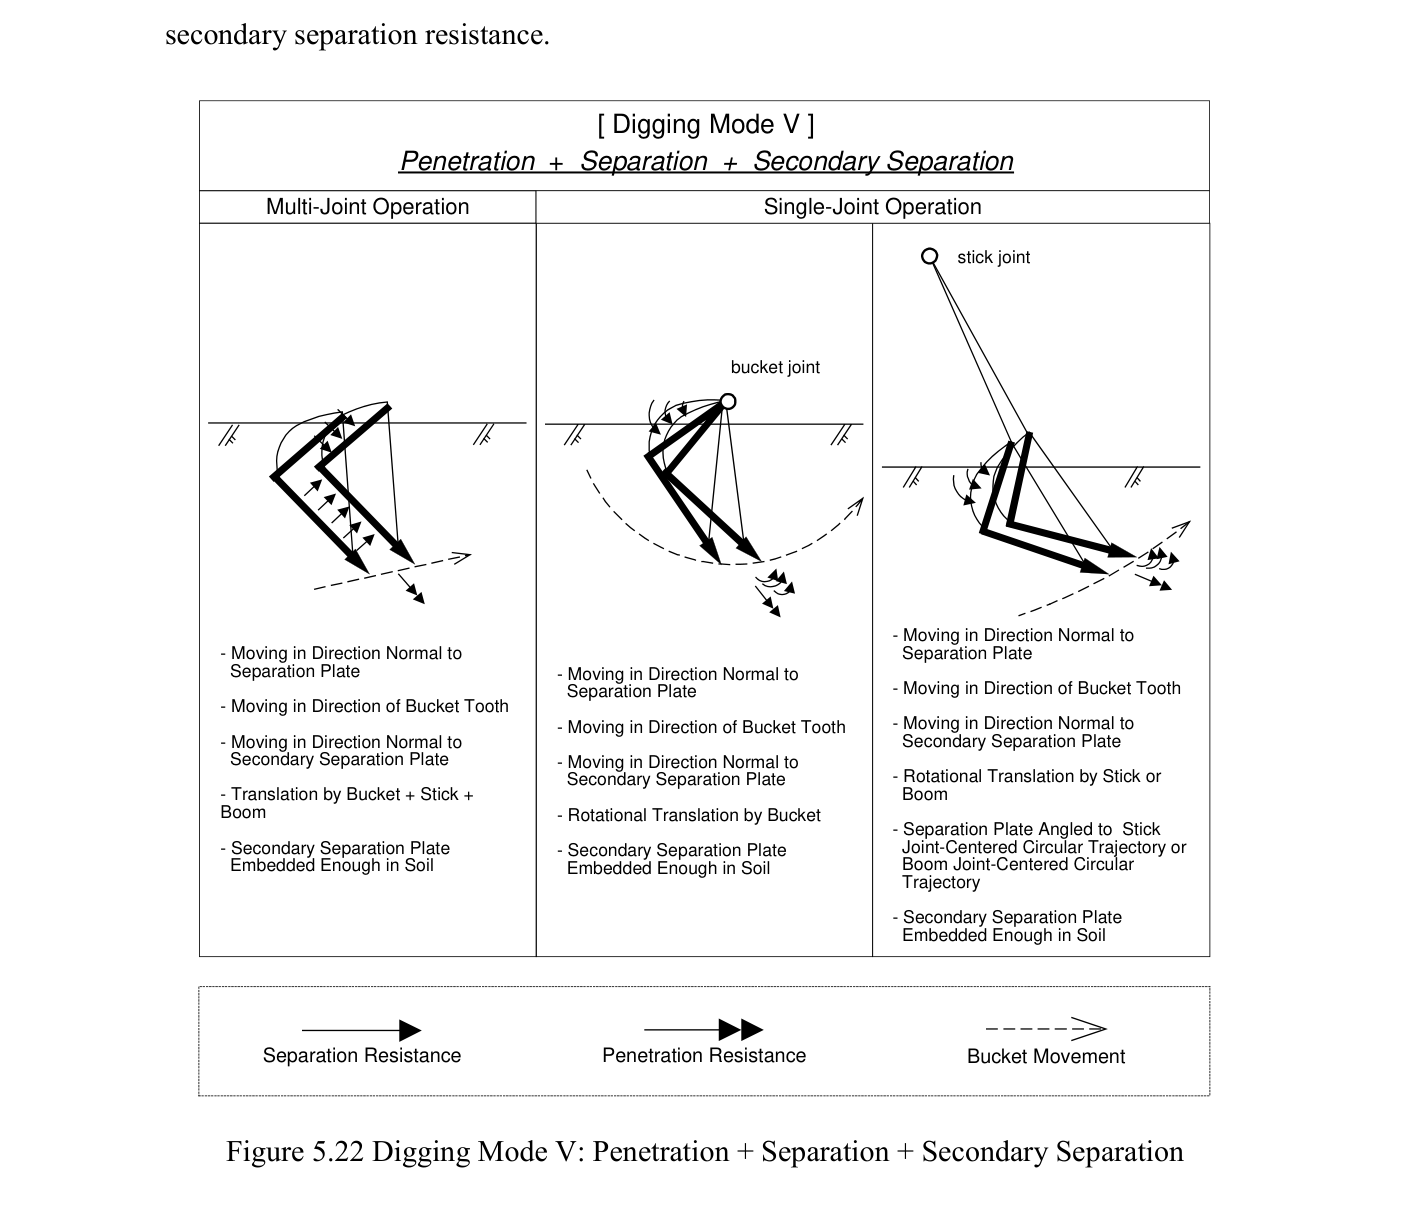
Mode I: 1차 분리. Mode II: 판·투스 관입. Mode III: 관입+1차 분리. Mode IV: 관입+2차 분리. Mode V: 관입+1차·2차 분리. 각 힘을 단순히 같은 방향의 스칼라로 더하기보다 활성 면과 작용 방향을 함께 다룬다.
회전 방향과 경로의 접선, 매몰 상태가 모드를 결정한다.
2차 분리면은 채워진 버킷이 앞의 토양을 미는 효과를 표현한다.
접선 판정과 분기 임계값, 다중 링크 운동은 계산 엔진의 중요한 구현 문제다.
준정적 장비 모델과 계산 엔진
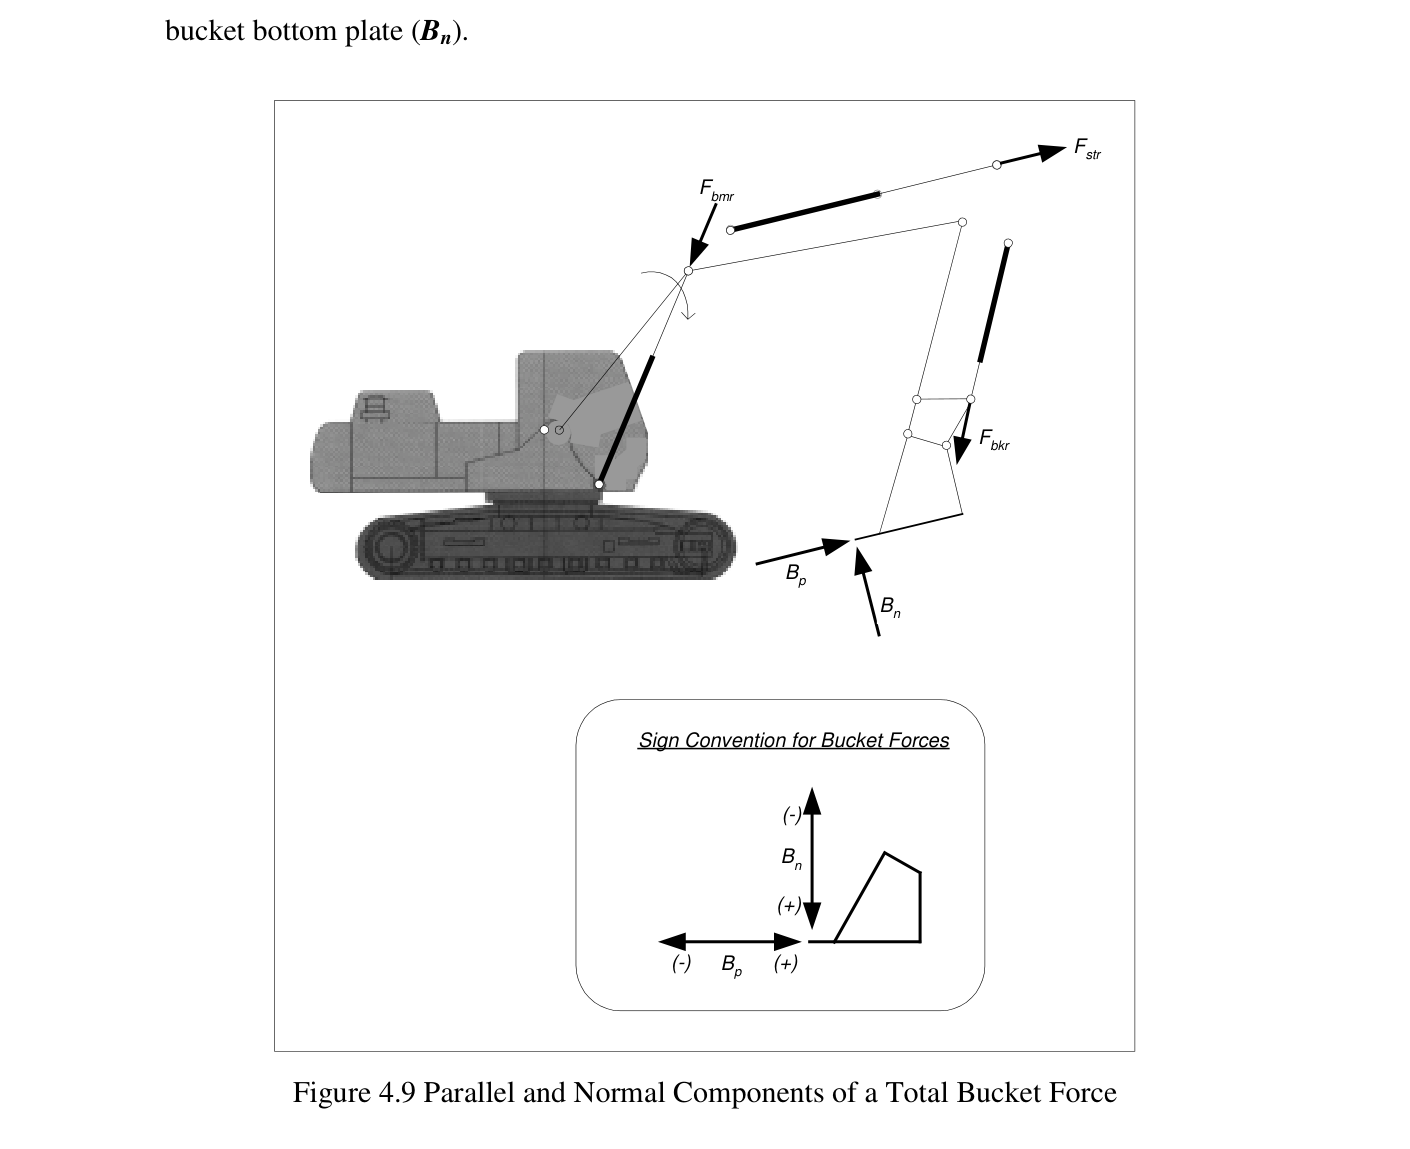
실린더와 전달 링크의 모멘트 평형으로 얻은 버킷 힘을 판 평행·수직 성분으로 분해한다. 동시 관절 운동에는 가상 관절을 도입해 버킷의 유효 회전을 해석한다.
장비 운동의 동적 효과는 작다는 가정 아래 제외한다.
원논문의 이동 승인/취소 방식과 현대 강체 엔진에 외력을 넣어 적분하는 방식은 동일하지 않다.
모드 선택·토양 파괴·지형 갱신을 힘 계산과 일관되게 연결해야 한다.
원문 Figure 5.6 · PDF p.88 — Figure 5.6 3-Dimensional Geometric Boundaries of Idealized Separation Failure Wedge원문 Figure 5.10 · PDF p.95 — Figure 5.10 Tool-soil vs. soil-soil interfaces on the side-wedge rupture surface원문 Figure 5.13 · PDF p.102 — Figure 5.13 Conversion from a Cavity Pressure (p) to a Tooth Penetration Pressure (qt)원문 Figure 5.16 · PDF p.108 — Figure 5.16 Excavator Digging Modes
4.실험 결과
실험 환경·장비·데이터
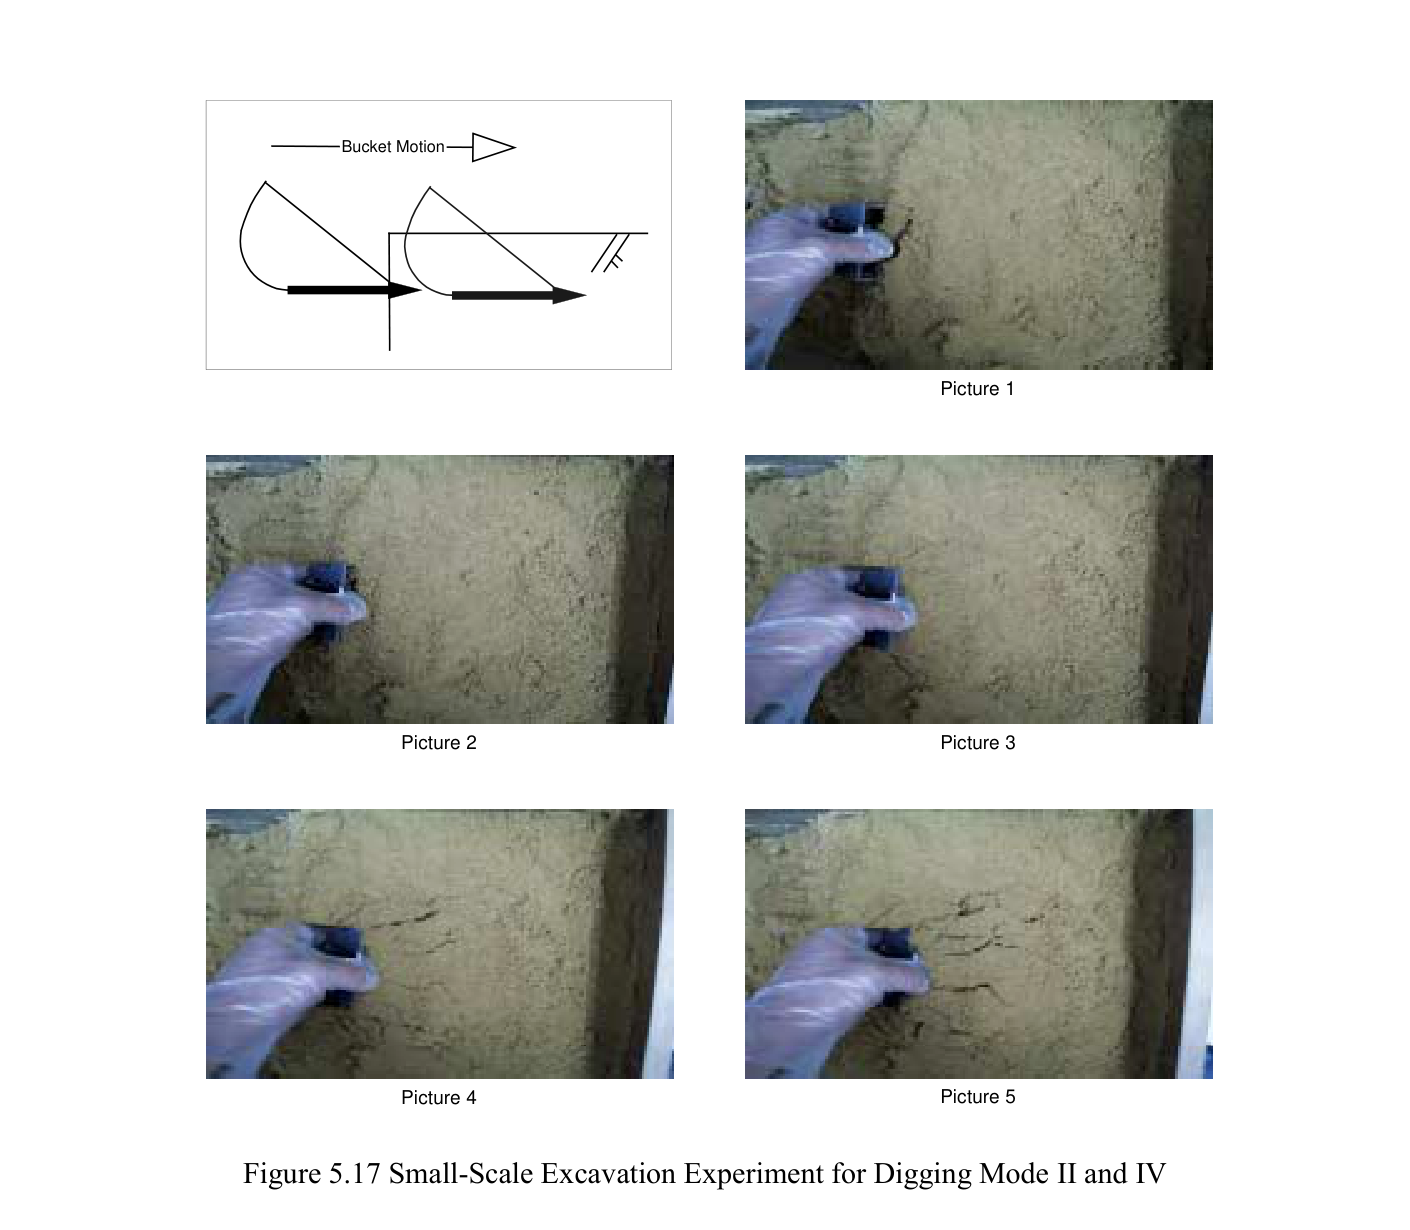
소규모 토양 굴착 관찰 사진으로 분리·관입과 토체 거동을 설명한다(본문 p.98 / PDF p.109).
분리 저항과 파괴각을 토질·공구 기하에 따라 변화시키며 분석한다. Appendix B는 본문 pp.168–216, Appendix C는 pp.217–221이다.
학위논문은 실시간 VR 구현을 위한 수학·계산 체계를 다루며, 센서 계측 실차 힘 데이터셋이나 RL 학습 설정을 보고하지 않는다.
실험 프로토콜
쐐기 평형식과 관입식을 유도하고 작동 모드별로 적용 관계를 정리한다.
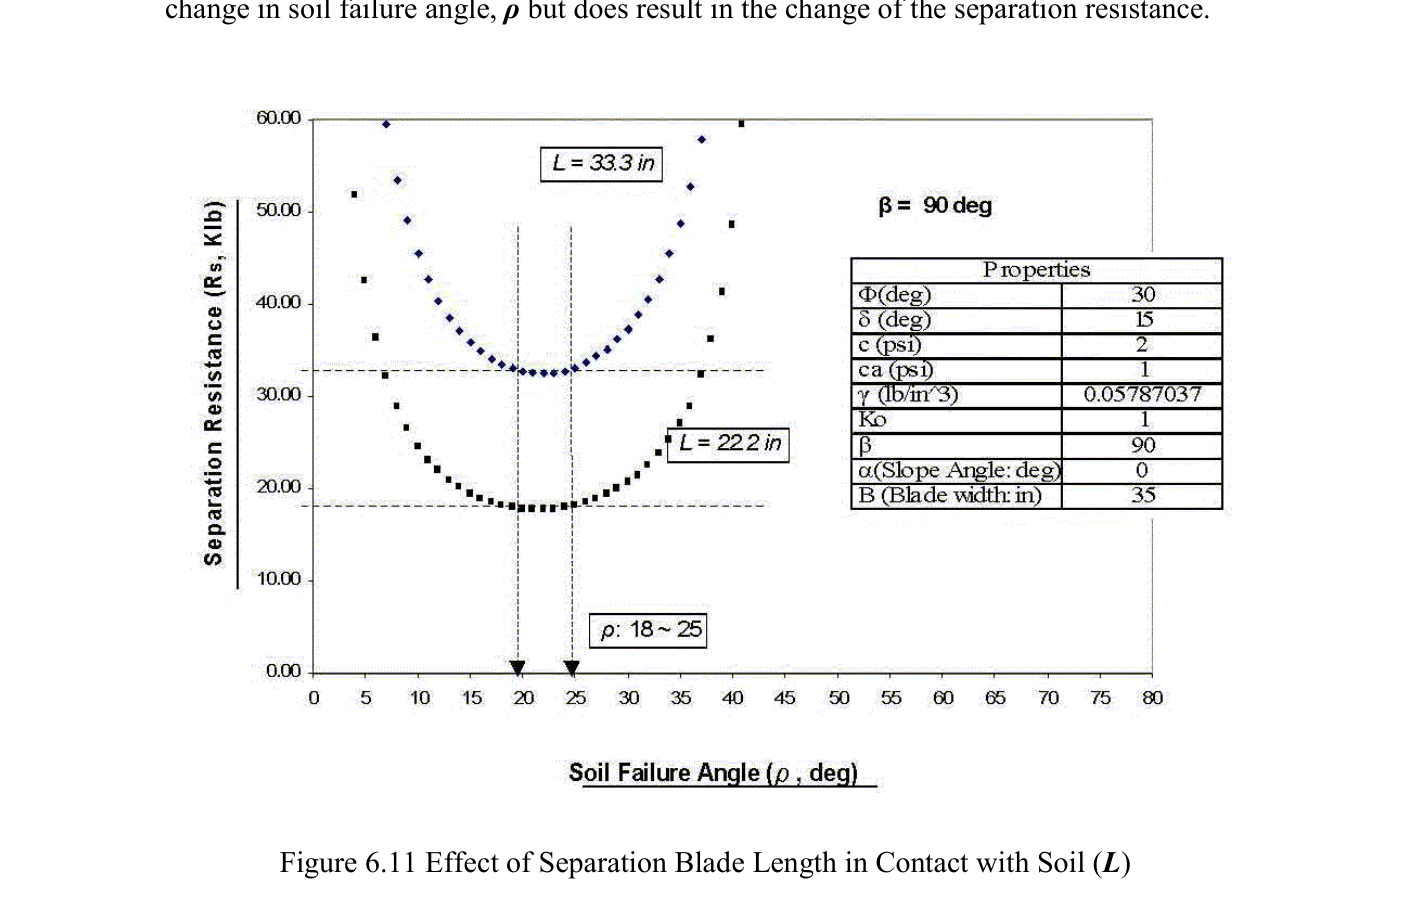
파괴각·판 각도 등 입력 변화에 따른 곡선을 통해 근사 파괴각과 분리 저항의 경향을 검토한다.
계산 순서와 대표 기하 상황을 도해로 제시한다.
비교 기준
Reece의 universal earth-moving equation, Perumpral 계열 3차원 쐐기 모델 등 선행 해석 모델을 검토한다.
현대 DEM·MPM·RL 정책과 동일 조건으로 성능을 비교한 벤치마크는 없다.
평가 지표
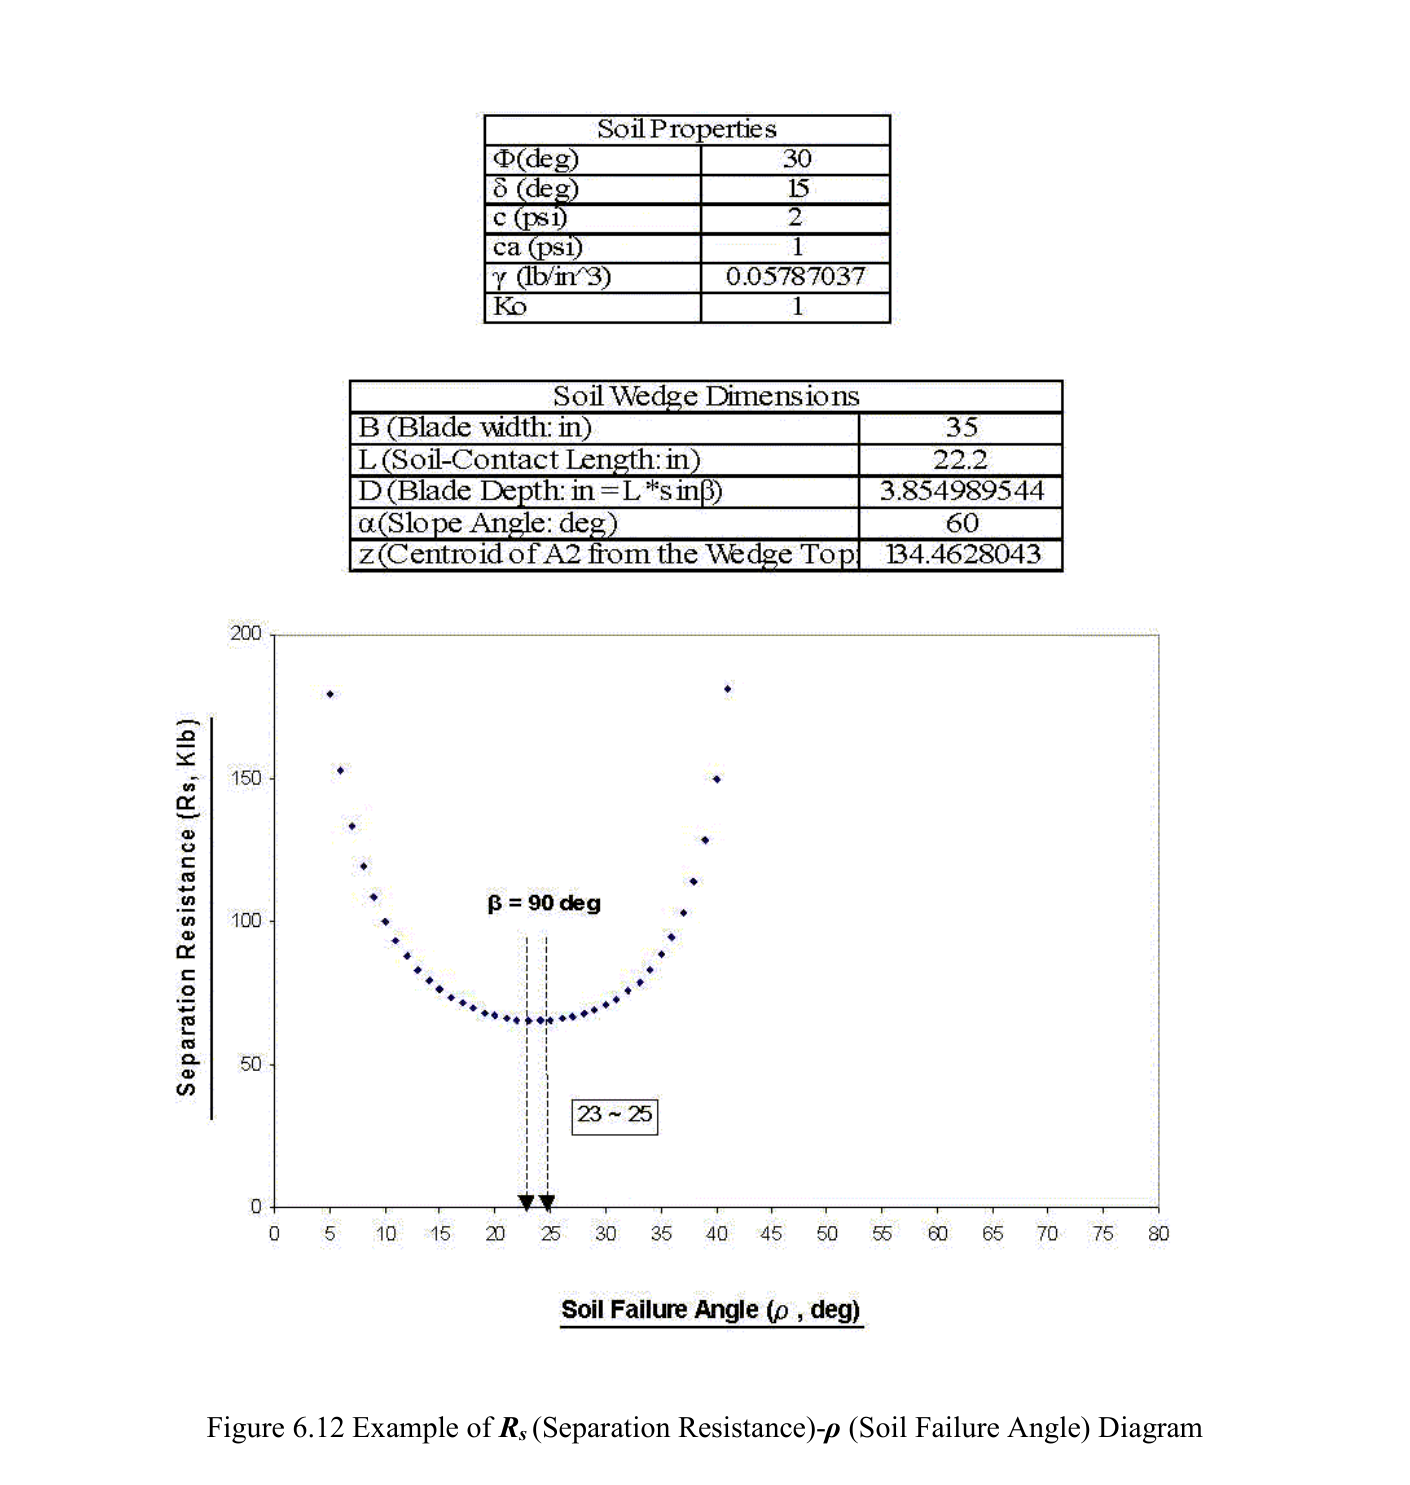
분리 저항 Rₛ와 파괴각 ρ의 변화 경향.
기하·모드가 물리 현상에 대응하는지의 정성적 설명.
실차 반력 RMSE, 반복실험 분산, 작업 성공률, FPS·스텝 시간의 검증 수치는 제시되지 않는다.
원문 Figure 5.17 · PDF p.109 — Figure 5.17 Small-Scale Excavation Experiment for Digging Mode II and IV
핵심 결과 해석
결과의 중심은 굴착 과정을 관입·1차 분리·2차 분리로 나누고 이를 유압 장비 계산과 연결할 수 있는 체계다. 부록의 민감도 곡선은 모델 내부의 저항·파괴각 경향을 보여준다. 이를 실제 굴착력의 예측 정확도가 검증되었다는 주장으로 확장하면 안 된다.
실시간 적용을 위해 파괴각 근사식과 분리 간격을 제안하지만, 단순화의 오차와 계산 시간을 포괄적으로 측정한 결과는 아니다. 저자는 초기 연구 목적과 결론에서 구현·검증 및 추가 물리 현상을 후속 과제로 남긴다.
정량 결과
평가 항목
정량 결과
조건·맥락
원문 근거
통합 굴착 모드
5개 (I–V)
관입·1차 분리·2차 분리의 조합 수이며 정확도 지표가 아님
PDF p.107–116
분리 간격 계수
약 2–2.5
Tₛ ≈ (2–2.5)Lεf의 근사 계수이며 실차 오차율이 아님
PDF p.162
실차 힘 오차·실행 시간
정량 검증값 미보고
원문에서 수치를 확인할 수 없는 항목은 추정하지 않음
PDF p.169–171
실패 사례와 경계조건
모드 경계에서 거의 접선인 운동을 어떻게 분류할지 허용오차 설정이 필요하다.
느슨한 토양은 파괴 전 압축되며 이때의 저항과 이동량이 단순 모델과 달라질 수 있다.
측면 압력·계면 평균·도심 깊이·2차 판 기하가 달라지면 같은 토질 입력에서도 반력이 달라진다.
원문 Figure 6.12 · PDF p.156 — Figure 6.12 Example of Rs (Separation Resistance)-ρ (Soil Failure Angle) Diagram원문 Figure 6.13 · PDF p.157 (본문 p.146) — Figure 6.13 Soil Failure Angle versus Separation Blade Angle for Different Terrain Slopes
5.한계 및 향후 연구
현재 한계
장비 힘 계산은 준정적 가정이며 빠른 운동에서의 관성·유압 동특성을 충분히 다루지 않는다.
버킷·토체를 판·원뿔·쐐기로 단순화하며 3차원 자유형상과 토양 유동을 직접 풀지 않는다.
모드 경계 허용오차, 느슨한 흙의 파괴 전 저항, 트랙–지면 상호작용, 그래픽·계산 모델의 정밀도/속도 절충이 남는다.
실차의 힘·토량·에너지·완료율에 대한 정량 검증이나 RL sim-to-real 성능을 입증하지 않는다.
향후 연구
원논문 제안: 굴착기·토양·계산 엔진 통합, 미해결 저항과 접촉 현상 보완, 시각·촉각·운전 반응 검토.
연구 적용 제안: 토질과 버킷 자세를 변화시킨 계측 시험으로 각 저항 항을 보정하고 독립 데이터로 검증.
연구 적용 제안: 강체 엔진, 지형 체적 보존, 적재/배출 모델과 결합했을 때 힘·모멘트·질량 일관성 확인.
연구 적용 제안: RL에 사용할 경우 모드 전환과 접촉 불연속에 대한 정책 민감도 및 전이 성능을 별도 평가.
6.한마디로 정리
핵심 방법은?
3차원 쐐기 분리, 판·투스 관입, 2차 분리를 5개 모드로 조합하고 유압 발휘력과 비교한다.